📃WireFishing-M 리뷰
Paper Link (Data in Brief 63 (2025) 112136) — CC BY 오픈액세스 데이터 논문이다. 이 리뷰의 정본은 로컬 PDF(저자 최종본, Elsevier 조판, 9쪽, 2025-10-09 온라인 공개)이고, ScienceDirect 웹페이지는 대조용으로만 썼다. arXiv 미러는 없다(DiB 전용 게재).
Dataset — WireFishing-M-1 (Harvard Dataverse, doi:10.7910/DVN/MUOJXI)
Dataset — WireFishing-M-2 (Harvard Dataverse, doi:10.7910/DVN/XOPUXY)
Code: 없다. 논문 어디에도 저장소 링크가 없고(전수 확인), 수집 파이프라인은 “custom Python scripts”라고만 서술된다. 공개된 것은 데이터뿐이다.
저자: Tianyu Zhou, Hengxu You, Fang Xu, Jing Du
소속: Informatics, Cobots and Intelligent Construction (ICIC) Lab, University of Florida
Data in Brief 63, 112136 (2025) — Data Article
- 💡 전선을 좁고 꺾인 관에 밀어 넣는 wire fishing(전기·건설 현장의 실제 작업)을 로봇으로 반복시키면서, 촉각·다시점 RGB·고유수용·힘을 동기화해 통째로 공개한 데이터셋 논문이다.
- ⚙️ Franka Panda + Allegro Hand + DIGIT 촉각 센서가 7종 케이블을 투명 L자 PVC 관에 삽입하고, 3대의 RGB 카메라(전면·하부·관 내부)와 로봇 상태를 5 fps ROS 타임스탬프로 정렬해 기록한다. 성공/실패 라벨은 관 출구 카메라의 어두운 픽셀 수를 임계값으로 세어 자동 부여한다.
- 🎯 랜덤 조작 약 3,907,477 프레임 + 사람 시연 44,288 프레임, 케이블 7종, Harvard Dataverse에 CC0로 약 1.54 TB(1: 1,127.6 GB / 2: 412.1 GB, 2026-09-22 API 확인). 단 베이스라인·벤치마크 결과는 하나도 없다 — 데이터만 있는 논문이다.
🔍 Ping Review
🔍 Ping — A light tap on the surface. Get the gist in seconds.
케이블 같은 변형 선형체(deformable linear object, DLO)는 로봇 조작에서 가장 오래된 난제 중 하나다. 자유도가 사실상 무한이고, 접촉하는 순간 모양이 바뀌며, 그래서 “지금 물체가 어떤 상태인가”를 시각만으로 알아내기가 어렵다. 이 논문이 고른 시나리오는 그 난제의 산업 버전인 wire fishing — 벽 속 전선관(conduit)에 전선을 밀어 넣는 작업이다. 관이 꺾여 있으면 케이블 끝이 벽에 걸리고 좌굴하는데, 그 순간의 정보는 손끝 촉각과 힘에만 남는다.
논문의 기여는 알고리즘이 아니라 기록이다. 로봇이 같은 삽입을 수십만 번 반복하는 동안 촉각 이미지·세 시점 RGB·관절각·엔드이펙터 포즈·추정 힘/토크를 한 타임라인에 정렬해 저장했고, 그것을 통째로 공개했다. 저자들이 내세우는 용처는 접촉 감지, 힘 추정, 센서 융합(early/late fusion) 벤치마킹, 성공 검출기 학습, 그리고 케이블 7종에 걸친 일반화 연구다.
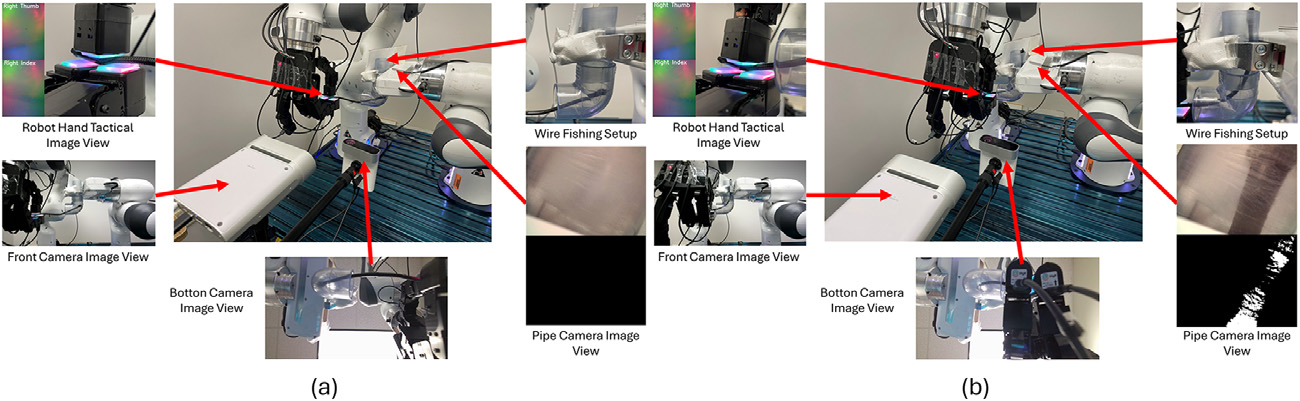
멀티모달 셋업과 삽입 중 시각 피드백(Fig. 2). (a) 초기 자세, (b) 종료 자세. 가운데가 전체 셋업(Franka Panda + Allegro Hand + 투명 L자 PVC 관), 좌상단이 DIGIT 촉각 이미지, 좌하단·하단이 전면/하부 카메라, 우하단이 관 카메라와 성공 판정에 쓰이는 이진화 영상이다.
핵심 구성:
데이터는 학습 알고리즘이 아니라 수집 절차가 핵심이다. 한 스텝마다 엔드이펙터를
\Delta x \sim \mathcal{U}(0,\ 2\,\text{cm}),\qquad \Delta y,\ \Delta z \sim \mathcal{U}(-1,\ 1\,\text{cm}),\qquad \Delta\theta_{\text{pitch}},\ \Delta\theta_{\text{yaw}} \sim \mathcal{U}(-15^\circ,\ 15^\circ)
만큼 움직이고, 누적 전진량이 미리 정한 삽입 깊이를 넘으면 새 랜덤 시작 자세로 리셋한다. 폐루프 정책이 아니라 열린 루프 난수 탐색이다 — 의도적으로 성공·부분 삽입·오정렬·충돌을 골고루 만들어내기 위한 설계다. 모든 동작은 Franka 네이티브 임피던스 제어로 실행돼 접촉이 컴플라이언트하게 흡수된다.
라벨은 관 옆 카메라 영상을 그레이스케일로 바꾼 뒤, 관 출구 근처 지정 영역에서 밝기 I < 50인 픽셀 수 N을 세어
y=\begin{cases}1 & N > 40\\ 0 & \text{otherwise}\end{cases}
로 자동 부여한다. 사람이 수만 번을 보지 않아도 되게 만든 것이 이 데이터가 백만 단위로 커질 수 있었던 이유다.
저장 구조: 최상위가 Cable_{n}_Random/ 또는 Cable_{n}_Human/, 그 아래 수집 날짜, 그 아래 trial 폴더다. 각 trial 폴더에는 global_view/(하부 RGB), inner_view/(관 출구 RGB), local_view/(전면 RGB), tactile_view/(DIGIT), robot_data/(NumPy .npy)가 들어간다. 로봇 상태 벡터는 20차원이다.
| 인덱스 | 내용 |
|---|---|
| 0–2 | 엔드이펙터 힘 (F_x, F_y, F_z) |
| 3–5 | 엔드이펙터 토크 (T_x, T_y, T_z) |
| 6–11 | 엔드이펙터 포즈 (위치 x,y,z + 쿼터니언 x,y,z,w) |
| 12–18 | Franka Panda 7관절 각도 |
| 19 | 태스크 결과 (1 = 성공, 0 = 실패) |
주요 수치:
- 케이블 7종(강성·표면 질감·굵기가 다름), 랜덤 조작 약 3,907,477 프레임, 사람 시연 44,288 프레임.
- 촉각: DIGIT 3개(index·thumb·middle)를 세로로 이어 붙인 240×960 이미지.
- RGB: 전면 Femto Mega 1280×720, 하부 Azure Kinect DK 1280×720, 관 카메라(USB 내시경) 640×480. 전부 5 fps.
- 관: L자부 내경 1.3 in / 외경 1.6 in, 그 위에 내경 1.0 in 직관이 2 in 연장. 전체 높이 약 18.5 in.
- 소프트웨어: ROS Melodic / Ubuntu 18.04,
/franka_state_controller/franka_states에서 상태 취득, 동기화는 오프라인 소프트웨어 타임스탬프(하드웨어 동기화 없음).
결론:
접촉이 풍부한 DLO 삽입을 촉각+시각+고유수용+힘으로 동시에 담은 공개 데이터로는 드물게 규모가 크다. 다만 이 논문은 Data in Brief의 데이터 아티클이라 모델도, 베이스라인도, 성공률도 보고하지 않는다. 데이터의 가치는 전적으로 내려받아 쓰는 쪽에서 증명해야 하고, 뒤에서 보겠지만 그 과정에서 마주칠 함정이 적지 않다.
🔔 Ring Review
🔔 Ring — An idea that echoes. Grasp the core and its value.
한 줄로 시작하면
“알고리즘 없이 데이터만 낸다”는 선언이고, 그 선언이 정직한 만큼 독자가 직접 검증할 것도 많은 논문이다.
배경: 왜 wire fishing인가
논문의 Background는 짧지만 초점이 분명하다. 변형체 조작이 어려운 이유는 ① 높은 자유도, ② 예측하기 어려운 거동, ③ 접촉 상호작용에 대한 민감성이고, 전통적 조작 전략은 강체 역학에 맞춰져 있어 실시간 감지와 적응 제어가 필요하다는 것이다. 여기까지는 DLO 서베이들이 공유하는 진단이다.
흥미로운 건 태스크 선택이다. wire fishing은 건설·전기 조립 현장에서 매일 일어나는 작업인데, 로봇 연구에서 흔히 쓰이는 케이블 라우팅·매듭 묶기와 달리 관 내부가 보이지 않는다. 관이 꺾인 지점에서 케이블 끝이 어디에 걸렸는지는 카메라로 알 수 없고, 손에 전해지는 저항과 미세한 진동으로만 유추할 수 있다. 촉각을 반드시 필요로 하는 시나리오를 고른 셈이라, “멀티모달 데이터셋”이라는 간판이 장식이 아니게 된다. 저자 랩(ICIC Lab)이 건설 정보학 연구실이라는 점도 태스크 선택을 설명한다.
같은 문제의식으로 촉각을 붙인 변형체 조작 연구로는 ViTac-Tracing(시각-촉각 모방학습으로 변형체를 훑어 펴는 작업)과 HEPI(형상이 변하는 물체에 대한 기하 인지 RL)가 이 블로그에 있다. WireFishing-M은 그 계열의 정책 논문이 아니라 원재료 논문이다.
하드웨어: 무엇으로 찍었는가
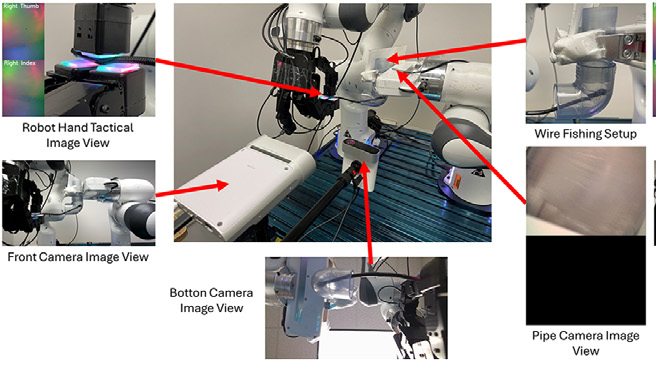
초기 자세에서의 시스템 구성(Fig. 2a). 가운데 전체 셋업, 좌상단 DIGIT 촉각 이미지(Right Thumb / Right Index), 좌하단 전면 카메라, 하단 하부 카메라, 우측 관 내부 뷰와 관 카메라 이진 영상. 이 시점의 관 카메라 영상은 거의 전부 어둡다.
- 로봇: Franka Emika Panda 7-DOF, Vention 워크스테이션 위에 설치. 전 구간 임피던스 제어.
- 손: Allegro Robot Hand, 4지 16 DOF. (논문은 제조사를 Shadow Robot Company라고 적는데 — 아래 약점 절 참조.)
- 촉각: DIGIT. §4.1은 index·middle·thumb 세 손가락 끝에 장착해 세 스트림을 이어 붙여 240×960으로 만든다고 하고, 5 fps라고 적는다.
- 카메라 3대: 전면 Femto Mega RGB-D(플랫폼 위 약 18.5 in, 관에서 약 20 in), 하부 Azure Kinect DK(플랫폼 위 약 7 in, 투명 작업면 아래에서 촬영), 관 카메라는 LED 내장 16.4 ft USB 내시경.
- 캘리브레이션: 체커보드로 카메라 내부·외부 파라미터, DIGIT는 제조사 절차대로 그레이스케일 강도·정렬 보정.
- 동기화: 중앙 ROS 노드가 타임스탬프를 찍고 오프라인에서 정렬. 하드웨어 동기화는 없다고 명시한다.
데이터 수집: 난수 탐색과 사람 시연
각 trial은 미리 정해진 위치에서 케이블을 잡는 것으로 시작한다. Allegro 손은 고정 관절 명령으로 그립을 유지한다 — 즉 손가락은 능동적으로 움직이지 않는다. 그 상태에서 앞서 본 균등분포 난수 스텝을 쌓아 관 입구로 접근하고, 삽입 깊이를 넘기면 리셋한다. 이 열린 루프 전략이 성공·부분 삽입·오정렬·충돌을 자연히 뒤섞어 준다.
두 번째 모드는 사람 시연이다. 사람이 엔드이펙터를 직접 잡고 끌어(kinesthetic teaching) 전문가 수준의 삽입을 재현한다. 논문은 이쪽이 성공률이 높고 궤적이 매끄럽다고 서술한다 — 다만 “높다”의 수치는 끝내 나오지 않는다.
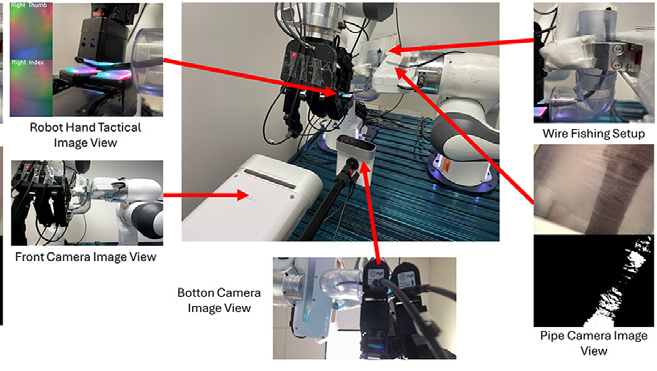
성공 삽입 시점의 동일 구성(Fig. 2b). 논문 본문은 “(b)의 우하단 그레이스케일 영상에 관 출구 근처 어두운 픽셀이 많다”고 설명하는데, 실제 게재 영상에서 눈에 띄는 것은 검은 배경 위의 밝은 줄기다(아래 약점 절 참조).
데이터 구성: 프레임은 많고, trial은 모른다
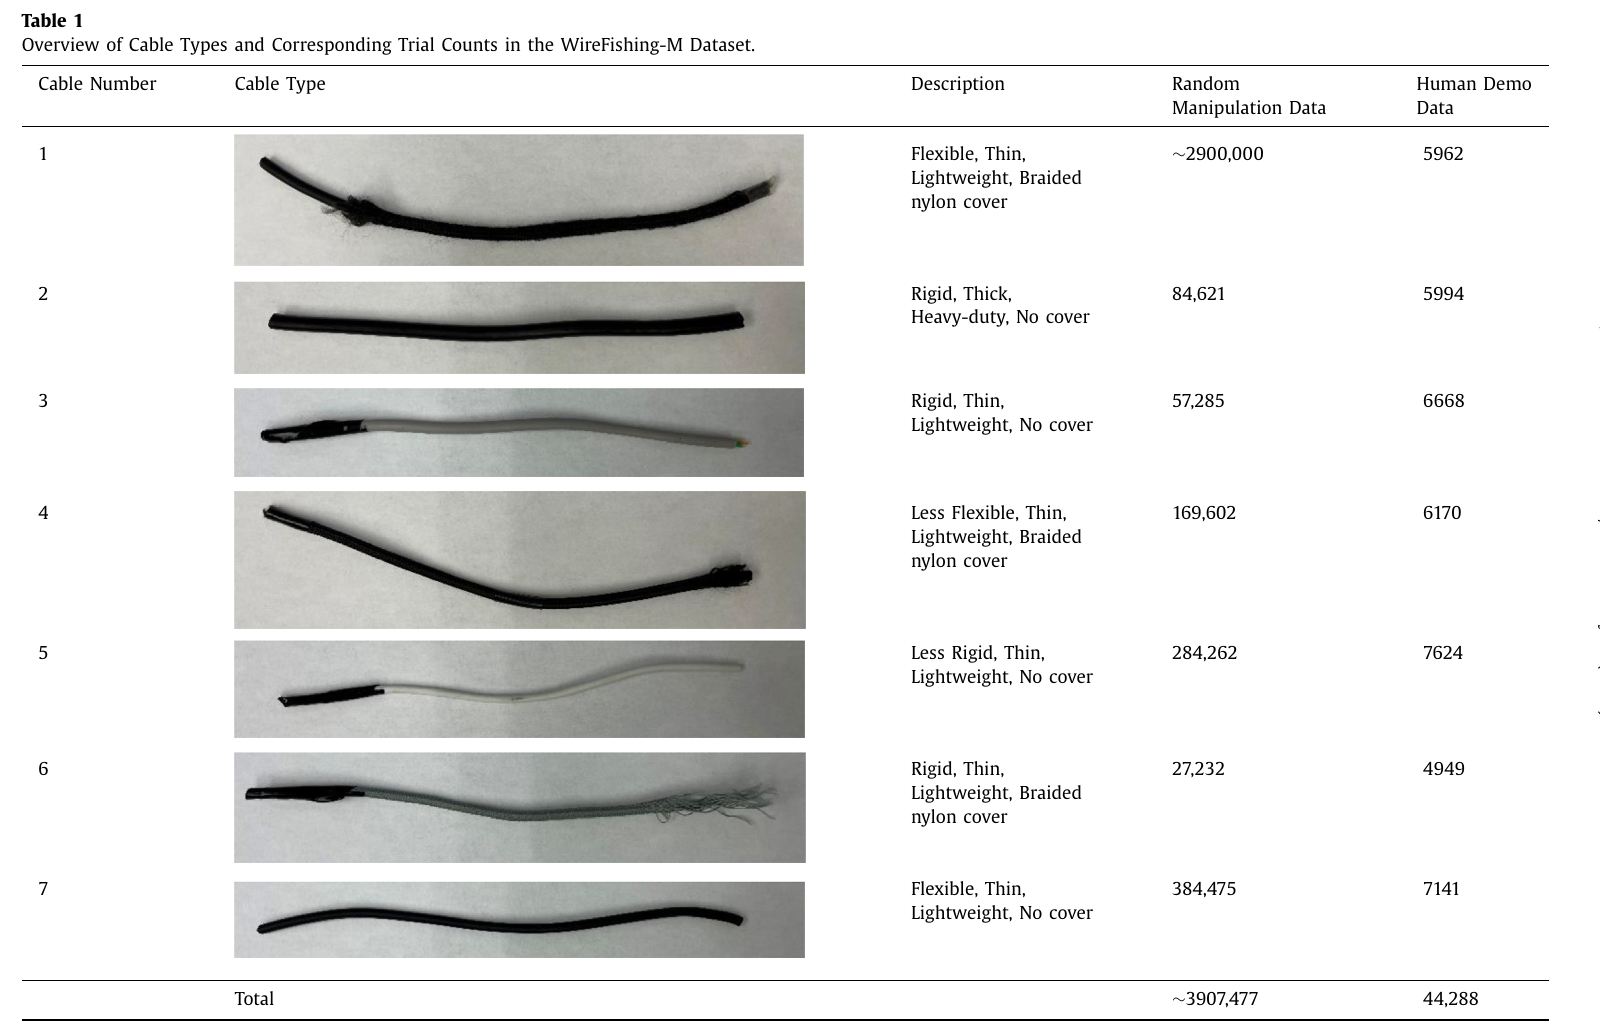
케이블 7종과 조건별 데이터량(Table 1). 굵기·강성·피복(브레이드 나일론 유무)이 다른 7종이며, 오른쪽 두 열이 랜덤 조작 / 사람 시연 데이터량이다.
| # | 설명 | Random | Human Demo |
|---|---|---|---|
| 1 | Flexible, Thin, Lightweight, Braided nylon cover | ~2,900,000 | 5,962 |
| 2 | Rigid, Thick, Heavy-duty, No cover | 84,621 | 5,994 |
| 3 | Rigid, Thin, Lightweight, No cover | 57,285 | 6,668 |
| 4 | Less Flexible, Thin, Lightweight, Braided nylon cover | 169,602 | 6,170 |
| 5 | Less Rigid, Thin, Lightweight, No cover | 284,262 | 7,624 |
| 6 | Rigid, Thin, Lightweight, Braided nylon cover | 27,232 | 4,949 |
| 7 | Flexible, Thin, Lightweight, No cover | 384,475 | 7,141 |
| Total (논문 표기) | ~3,907,477 | 44,288 |
표의 열 제목은 Trial Counts지만 본문은 이 숫자들을 프레임 수로 설명한다(“over 3.9 million frames collected in randomized trials and 44,288 frames in human demonstrations”). 즉 표 제목이 틀렸다고 보는 편이 맞다.
여기서 눈에 띄는 건 두 가지다.
(1) 케이블 1번이 전체의 74%를 차지한다. 2,900,000 / 3,907,477 ≈ 74.2%(직접 계산). 나머지 6종이 100만 프레임을 나눠 갖는데 6번은 27,232 프레임뿐이다 — 최대/최소 비가 106배다. 논문은 이 데이터가 “일반화·강건성 연구를 뒷받침한다”고 쓰지만, 이 정도 불균형이면 재가중 없이 학습하면 사실상 케이블 1번 전용 모델이 나온다.
(2) 사람 시연 합계가 맞지 않는다. 7개 값을 더하면 5,962+5,994+6,668+6,170+7,624+4,949+7,141 = 44,508인데 표의 Total은 44,288이다. 220 프레임 차이다(직접 검산). 랜덤 쪽은 1,007,477 + 2,900,000 = 3,907,477로 정확히 맞으므로, 어긋난 건 사람 시연 열 하나다. 큰 수치는 아니지만 표의 총계가 검산을 통과하지 못한다는 사실 자체가 데이터 논문에서는 신호다.
프레임 수를 시간으로 바꿔 보면 규모가 실감난다. 전 스트림 5 fps이므로 랜덤 3,907,477 프레임 ≈ 217시간(약 9일치 연속 기록), 사람 시연 44,288 프레임 ≈ 2.5시간이다(직접 계산). 사람 시연이 전체의 1.1%에 불과하다는 뜻이기도 하다.
샘플이 실제로 어떻게 생겼나
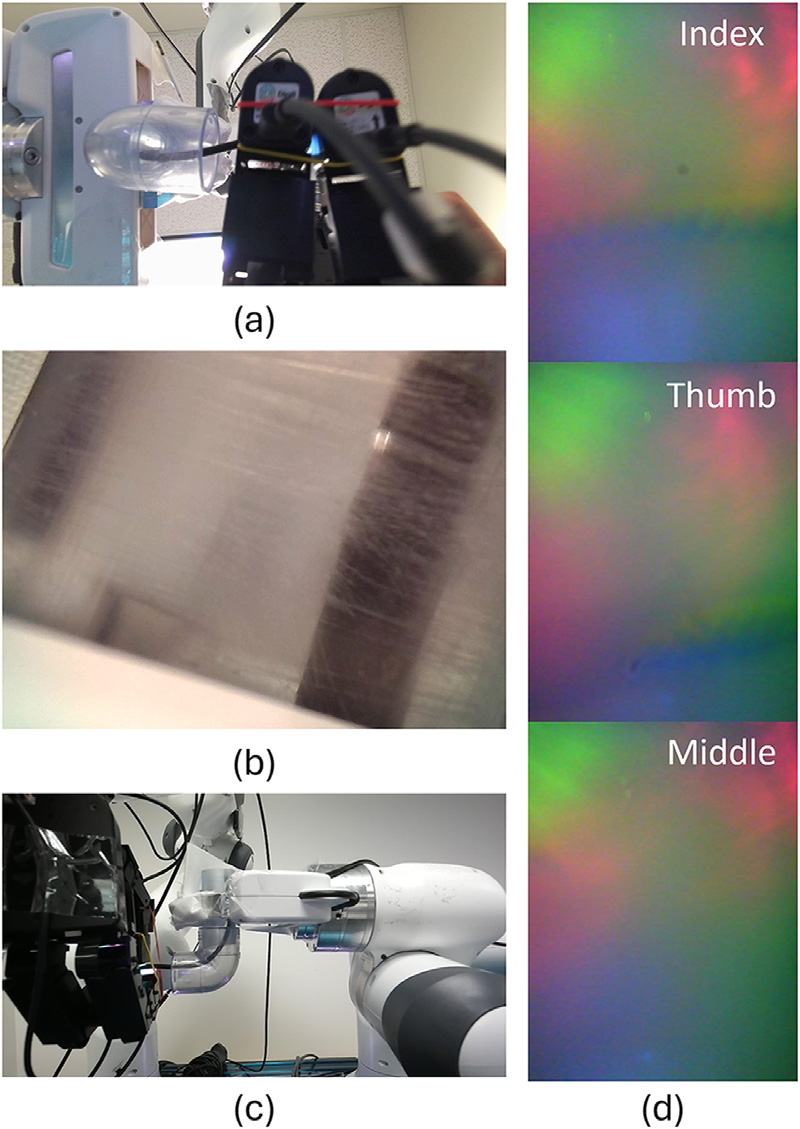
데이터 샘플 예시(Fig. 1). (a) 하부 뷰 — 관과 케이블, 카메라 리그가 보인다. (b) 관 카메라 측면 뷰 — 관 벽면에 초점이 맞아 흐릿하다. (c) 전면 뷰 — 워크스페이스 전경. (d) DIGIT 촉각 이미지 — 위에서부터 index / thumb / middle.
이 그림이 리뷰에서 가장 중요한 한 장이다. 캡션이 아니라 픽셀을 보면 데이터의 실제 품질이 드러나기 때문이다.
- (d) 촉각 이미지는 컬러다. 본문 §3은
tactile_view/를 “Grayscale tactile images (.jpg)”라고 명시하는데, 게재된 Fig. 1(d)와 Fig. 2의 인셋은 모두 DIGIT 특유의 RGB(적/녹/청 조명) 이미지다. 실제 파일이 무엇인지는 내려받아 확인할 수밖에 없다. - (d)의 접촉 신호가 희미하다. 세 패치 모두 부드러운 색 그라디언트만 보이고, 케이블이 눌린 자국 같은 선명한 국소 변형이 보이지 않는다. DIGIT은 젤 표면의 국소 압흔을 잡는 센서인데, 그립을 고정 관절 명령으로 유지하는 설계에서는 접촉 패턴이 거의 변하지 않을 수 있다. 즉 이 촉각 스트림이 삽입 사건(걸림·좌굴·미끄러짐)을 얼마나 담고 있는지는 논문만으로는 알 수 없다.
- (b) 관 카메라 뷰가 흐리다. 성공 판정의 근거가 되는 스트림인데 초점이 관 벽에 맞아 있다. 임계값 기반 라벨링이 이런 영상 위에서 돈다는 뜻이다.
직관: 이 데이터의 진짜 구조
이 데이터셋의 핵심은 “멀티모달”이라는 간판보다 라벨 생성 방식에 있다고 본다. 성공/실패가 사람 판단이 아니라 N>40이라는 픽셀 카운트에서 나오기 때문에, 라벨 y는 사실상
y = \mathbb{1}\left[\,\big|\{\,p \in \mathcal{R}\ :\ I(p) < 50\,\}\big| > 40\,\right]
라는 결정론적 함수다(\mathcal{R}은 관 출구 근처 고정 영역). 이 함수가 물리적 성공과 일치하는 정도가 데이터 전체의 신뢰도 상한이 된다. 조명이 바뀌거나 관 카메라가 밀리거나 검은 케이블 대신 흰 케이블(표 3·5번)을 쓰면 이 함수는 흔들린다 — 실제로 7종 중 2종이 밝은 색이고, “어두운 픽셀 카운트”는 케이블 색에 직접 의존한다. 논문은 이 교란을 언급하지 않는다.
달리 말해, 성공 검출기를 이 라벨로 학습하면 모델이 배우는 것은 “삽입에 성공했는가”가 아니라 “관 출구 영역이 어두워졌는가”일 가능성이 높다. 이건 데이터의 결함이라기보다 사용자가 반드시 알고 써야 할 성질이다.
저장소 실사: 실제로 무엇이 올라와 있나
논문의 Data Availability는 두 개의 Harvard Dataverse DOI만 준다. 실제로 열어 확인했다(Dataverse API, 2026-09-22).
| DOI | 이름 | 파일 수 | 용량 | 구성 |
|---|---|---|---|---|
| 10.7910/DVN/MUOJXI | WireFishing-M-1 | 529 | 약 1,127.6 GB | Cable_1~7_{Random,Human} 전부 |
| 10.7910/DVN/XOPUXY | WireFishing-M-2 | 186 | 약 412.1 GB | Cable_1_Random만 (날짜별 분할 continuation) |
- 라이선스는 둘 다 CC0 1.0, 기탁일 2025-07-14.
- 파일은 전부
.7z아카이브이고20241130_101-104.7z처럼 trial 번호 구간으로 쪼개져 있다. 즉 trial 폴더 단위 번호는 존재하는데 논문은 그 총 개수를 끝내 보고하지 않는다. - 합계 약 1.54 TB. 내려받아 쓰려면 스토리지 계획이 먼저 필요하다.
- 논문 본문·PDF 전체를 훑어도 GitHub 등 코드 저장소 링크는 없다. 수집 스크립트도, 압축 해제·로딩 유틸리티도, 베이스라인도 공개되지 않았다.
Dataverse 구성이 논문 서술을 보완해 주는 지점이 하나 있다. 케이블 1번이 74%를 차지하는 이유가 별도 DOI 하나를 통째로 쓸 만큼 이어서 수집했기 때문이라는 게 파일 배치에서 드러난다. 의도적 설계라기보다 수집 일정의 산물로 보인다.
실험: 없다
데이터 아티클이므로 당연하다고 볼 수도 있지만, 짚어 둘 필요가 있다. 이 논문에는
- 학습된 모델이 없고,
- 베이스라인 성능(성공 검출 정확도, 힘 추정 오차 등)이 없고,
- 데이터셋 전체의 성공/실패 비율조차 없고,
- train/val/test split 정의가 없고,
- 다른 DLO 데이터셋과의 비교표가 없다.
Data in Brief의 “Related research article” 항목도 None이다 — 즉 이 데이터를 실제로 사용한 짝 논문이 아직 없다는 뜻이다. Value of the Data가 제시하는 6가지 용처는 전부 가능성으로만 서술된다.
비판적으로 보면
강점
- 태스크 선택이 좋다. 관 내부가 보이지 않는 wire fishing은 촉각·힘이 정보상 필수인 몇 안 되는 실제 작업이다. “멀티모달이면 좋다”가 아니라 “멀티모달이 아니면 안 된다”에 가까운 세팅이다.
- 규모가 크고 정직하게 크다. 217시간 분량의 실기 접촉 데이터는 학계 단일 랩 기준으로 흔치 않다. 시뮬레이션이 아니라 전부 실기다.
- 라벨링을 자동화한 것이 규모를 가능하게 했다. 임계값 방식이 거칠긴 해도, 수십만 번의 삽입을 사람이 볼 수는 없다. 설계 결정으로는 합리적이다.
- CC0에 Harvard Dataverse. 기관 저장소 + 퍼블릭 도메인 조합이라 접근성·영속성이 좋다(arXiv-only 프로젝트 페이지보다 훨씬 낫다).
- 로봇 상태 벡터 규격을 인덱스 단위로 명시했다. 20차원 배열의 각 슬롯이 무엇인지 적어 둔 덕에 코드 없이도 파싱이 가능하다 — 코드를 공개하지 않은 논문에서 이건 최소한의 성의다.
- 한계 절이 솔직하다. 물체 다양성 부족, 고정 환경, 센서 비동기, 이진 라벨을 스스로 적었다.
약점·한계
원문 대조에서 확인한 불일치부터 적는다. 데이터 논문은 서술이 곧 스펙이므로, 이런 불일치는 사용자가 실제로 걸려 넘어질 지점이다.
- 촉각 프레임레이트가 본문 안에서 세 번 다르게 적힌다. §4.1 “240×960 pixels at 5 fps”, §4.2 “records at approximately 30 frames per second”, §4.4 “tactile images from the DIGIT sensor at approximately 5 FPS”. 2:1로 5 fps가 우세하지만, 촉각을 쓰려는 사람에게 이건 사소한 오타가 아니다.
- DIGIT 개수가 두 번 다르게 적힌다. §4.1은 index·middle·thumb 세 손가락에 장착해 세 뷰를 이어 붙인다고 하고, §4.2는 “mounted on one of the Allegro fingers”라고 한다. Fig. 1(d)는 3개 스택을 보여주므로 §4.1이 맞아 보이지만, Fig. 2 인셋의 라벨은 Right Thumb / Right Index 둘만 보인다.
- 라벨링 방식이 본문과 Limitations에서 모순된다. §4.3은 그레이스케일 임계값 기반 자동 라벨링을 “thousands of trials에 걸쳐 일관되고 확장 가능한 주석을 보장했다”고 설명하는데, Limitations는 “Insertion outcomes were labeled manually … using visual inspection”이라고 쓴다. 둘 다일 수는 없다.
- Fig. 2(b)가 본문 설명과 어긋나 보인다. 본문은 성공 시 관 출구 근처에 어두운 픽셀이 많아진다고 하는데, 게재된 (b)의 관 카메라 이진 영상에서 두드러지는 것은 검은 배경 위의 밝은 줄기다. 반대로 (a)는 거의 전부 검다 — 즉 그림만 보면 “성공 = 밝은 픽셀 증가”로 읽힌다. 이진화 결과의 극성(polarity) 서술이 뒤집혔거나 그림이 반전된 것으로 보이는데, 논문만으로는 어느 쪽인지 확정할 수 없다. 라벨 정의의 핵심이라 그냥 넘길 수 없는 불일치다.
- 촉각 이미지 색상 서술이 그림과 다르다. §3은 “Grayscale tactile images”라고 하는데 Fig. 1(d)·Fig. 2 인셋은 컬러다.
- 하드웨어 출처 표기가 틀렸다. Allegro Hand를 “(Shadow Robot Company)”라고 적는데, Allegro Hand는 Wonik Robotics(구 SimLab) 제품이고 Shadow Robot Company는 별개 회사의 별개 손이다. DIGIT을 “(GelSight Inc.)”라 한 것도 느슨하다 — DIGIT의 설계·공개는 Meta AI(Lambeta et al. 2020, 논문의 참고문헌 [7])이고 GelSight Inc.는 상용 공급자다. 초록이 DIGIT 데이터를 “GelSight tactile images”라 부르는 것도 같은 혼동의 연장이다.
- 표 총계가 검산을 통과하지 못한다. 사람 시연 44,508(합) vs 44,288(표기), 220 차이.
- 표 제목이 내용과 다르다. “Trial Counts”인데 값은 프레임 수다.
- trial 수를 끝까지 보고하지 않는다. “각 trial 폴더는 수천 프레임을 담는다”만 있고, 총 trial 수도 케이블별 trial 수도 없다. 5 fps에서 “수천 프레임”이면 한 trial이 10분 이상이라는 뜻인데, 같은 문장이 그것을 “a single cable insertion attempt”라 부른다 — 10분짜리 단일 삽입 시도는 물리적으로 이상하다. trial = 다수의 삽입 시도를 담은 세션으로 읽는 게 맞아 보이지만, 그렇다면 20번 인덱스의 성공 라벨이 세션 단위인지 프레임 단위인지가 모호해진다. 이 데이터로 성공 검출기를 만들려면 가장 먼저 풀어야 할 의문이다.
- 성공/실패 비율이 없다. 이진 분류 데이터셋인데 클래스 균형을 보고하지 않는다. 열린 루프 난수 탐색이므로 실패가 압도적으로 많을 것으로 짐작되지만, 짐작일 뿐이다.
- 힘은 센서값이 아니라 추정값이다.
/franka_state_controller/franka_states의 외부 힘 추정은 관절 토크 기반 모델 추정이라 편향·저역통과 특성이 있다. 논문도 “externally estimated”라고 정직하게 쓰지만, 힘 추정 연구에 쓰려는 사람에게 이건 ground truth가 아니다. - 하드웨어 동기화가 없다. 5 fps 저프레임레이트에서 소프트웨어 타임스탬프 정렬만 했다면, 접촉 사건 같은 빠른 전이를 모달리티 간에 정밀 정합하기 어렵다. 논문의 Limitations도 이를 인정한다.
- 손가락이 움직이지 않는다. Allegro 16 DOF를 달아 놓고 고정 관절 명령으로 그립만 유지한다. 사실상 평행 그리퍼 + 촉각 패치이고, 데이터에 in-hand 조작 정보는 없다. 16 DOF 손의 관절각이
.npy스펙에 포함되지 않은 것도 이 설계와 일관된다(12–18은 Franka 7관절뿐). - 재현 도구가 전혀 없다. 1.54 TB의
.7z아카이브만 있고 로더·인덱스·메타데이터 CSV·예제 노트북이 없다. 진입 장벽이 용량보다 이쪽에서 더 높다. - 환경이 하나다. 관 기하가 단일 L자 형상이고 조명·배경이 고정이라, 여기서 학습한 성공 검출기가 다른 관에서 작동할 이유가 없다. 저자도 한계로 적는다.
종합 판정
데이터 자체의 원재료 가치는 실재한다 — 실기 217시간, 촉각·다시점 RGB·고유수용·힘, CC0. 반면 문서로서의 완성도는 낮다. 위 15개 중 1~8번은 논문 내부에서 자기모순이거나 명백한 오기이고, 9~10번은 데이터셋 논문이라면 반드시 있어야 할 통계의 부재다. Data in Brief의 리뷰 강도를 감안해도 촉각 fps·센서 개수·라벨링 방식·성공 픽셀의 극성이 본문 안에서 엇갈린 채 게재된 것은 아쉽다.
현실적인 사용 권고는 이렇다: 이 데이터를 쓰려면 논문을 스펙 문서로 신뢰하지 말고, .7z 하나를 먼저 풀어 robot_data/*.npy의 20번 인덱스 분포와 tactile_view/ 이미지의 채널·해상도·실제 프레임 간격을 직접 확인하는 것부터 시작해야 한다. 논문이 답하지 못하는 질문(trial 정의, 클래스 균형, 촉각 샘플링)이 바로 그 한 폴더 안에 있다.
관련 연구와의 자리 매김
논문의 참고문헌은 7개뿐이고, 좌표는 세 축이다.
- DLO 조작 서베이([1] Gu et al. 2023, [2] Zhu et al. 2022)와 조작 일반 동향([3] Billard & Kragic, Science 2019), 비강체 멀티모달 감지 서베이([4] Nadon et al. 2018) — 문제의 난이도를 세우는 데 쓰인다.
- 산업 케이블링([5] Tanureza et al., SII 2025)과 촉각 기반 케이블 라우팅([6] Wilson et al., ICRA 2023) — 태스크의 실무적 근거다. 특히 [6]은 촉각 구동 모션 프리미티브로 케이블 라우팅을 푸는 연구로, WireFishing-M이 “정책”이 아니라 “데이터”를 내놓는 자리를 역으로 규정한다.
- DIGIT([7] Lambeta et al., RA-L 2020) — 센서 근거.
이 블로그 안에서의 자리는 이렇게 잡힌다. DIGIT 촉각을 정책에 직접 물린 연구로는 TacFILM(촉각을 VLA에 융합)이 있고, 변형체를 촉각으로 다루는 모방학습으로는 ViTac-Tracing이, 형상 변화 물체에 대한 RL로는 HEPI가 있다. WireFishing-M은 이들 아래층에 해당한다 — 모델을 제안하지 않고, 그 모델들이 학습할 실기 접촉 데이터를 쌓는다. 다만 위 연구들이 각자 자기 데이터를 스스로 모아 쓰는 현실에서, 이 데이터셋이 실제로 재사용되려면 로더와 베이스라인이 따라와야 한다.
요약
WireFishing-M은 관 안이 보이지 않는 실제 작업을 고르고, 거기에 촉각·다시점 시각·고유수용·힘을 붙여 217시간을 기록해 CC0로 푼 데이터셋이다. 태스크 선택과 개방성은 분명한 강점이고, 임계값 자동 라벨링이라는 실용적 타협이 이 규모를 가능하게 했다.
반대로 이 논문은 데이터를 설명하는 문서로서 여러 군데가 어긋나 있다. 촉각 fps가 세 번 다르게 적히고, DIGIT 개수가 두 번 다르게 적히고, 라벨링이 자동인지 수동인지 본문과 한계 절이 충돌하며, 성공 판정 픽셀의 극성이 그림과 본문에서 반대로 읽히고, 사람 시연 총계는 220만큼 검산이 안 맞는다. trial 수도 클래스 균형도 없다. 그래서 이 데이터의 가치는 “쓰는 사람이 직접 열어 확인한 만큼”으로 결정된다. 1.54 TB를 내려받기 전에, 아카이브 한 조각을 먼저 풀어보는 것이 이 논문에 대한 가장 성실한 독해다.