📃MIT Cheetah Proprioceptive Actuator 리뷰
Paper Link (PDF, author’s proof) — 이 리뷰는 저자 proof본(14쪽, 2017-01-22 생성)을 정본으로 읽었다. 공식판은 IEEE T-RO, DOI 10.1109/TRO.2016.2640183.
Video (YouTube, MIT) — 논문 Fig. 16이 캡처한 running jump 실험([43], Park·Wensing·Kim, RSS 2015)의 공개 영상.
Code: 없다. 하드웨어 설계 논문이고 저자들은 코드·CAD를 공개하지 않았다. (→ 이 리뷰에 코드 재현·슬라이드가 없는 이유다.)
Patrick M. Wensing, Albert Wang, Sangok Seok, David Otten, Jeffrey Lang, Sangbae Kim
MIT (Mechanical Engineering / EECS) — 논문 발표 시점 Seok은 Naver Corporation 소속
IEEE Transactions on Robotics (T-RO), 2017 (온라인 2016-12 accepted)
- 💡 “힘 센서를 없애고, 모터 자체를 힘 센서로 쓴다” — 고기어비 감속기 + 토크 센서도, 직렬 탄성(SEA)도 아닌 저기어비(1:5.8) 직결 + 고토크밀도 모터로 다리를 구동하면, 스테이터 전류만 읽어서 발끝 힘을 알고 제어할 수 있다.
- ⚙️ 왜 되는지를 두 개의 해석으로 증명한다 — ① 축소 다리 모델의 모달 해석으로 반사 관성 I 가 충돌에서 느껴지는 유효 질량 m_e 와 개루프 힘제어 대역폭 \omega_n 을 동시에 지배함을 보이고, ② DC 모터의 차원 해석으로 갭 반경 r_g 를 키우면 필요한 기어비 N 이 줄어 결국 반사 관성이 줄어듦을 보인다. 그 사이에 Impact Mitigation Factor (IMF) 라는 무차원 지표를 새로 정의해 서로 다른 로봇의 관성적 백드라이버빌리티를 비교 가능하게 만든다.
- 🎯 MIT Cheetah 다리의 IMF는 가상의 SEA 버전 대비 90%(HUBO는 52%)로, 스프링 없이도 SEA급 충격 완화를 달성한다. 개루프 힘제어 대역폭은 103.7 Hz(전류 루프는 400 Hz)이고, 3D bounding 중 접지시간 85 ms·수직력 500 N 근처에서 모델 없이 정역학 매핑 하나로 힘을 추종한다(평균 오차 f_z 14.2~22.9%).
🔍 Ping Review
🔍 Ping — A light tap on the surface. Get the gist in seconds.
다리 로봇이 땅을 밟을 때 발끝에 걸리는 힘을 알고 싶다. 가장 상식적인 답은 발에 힘 센서를 다는 것이고, 두 번째로 상식적인 답은 관절에 토크 센서를 다는 것이며, 세 번째는 스프링을 직렬로 넣고 그 변형을 재는 것(SEA)이다. 이 논문은 셋 다 하지 않는다. 대신 모터에 흐르는 전류만 읽는다.
이게 성립하려면 조건이 있다. 모터 회전자에서 발끝까지 가는 길이 투명(transparent) 해야 한다. 기어비가 높으면 마찰이 커지고 반사 관성이 폭증해서, 전류가 말하는 토크와 발끝이 실제로 내는 힘 사이의 관계가 끊어진다. 그래서 이 논문의 처방은 “센서를 붙이자”가 아니라 “감속기를 걷어내자” 이고, 감속기를 걷어내도 필요한 토크가 나오도록 갭 반경이 큰 고토크밀도 모터를 직접 설계하자이다.
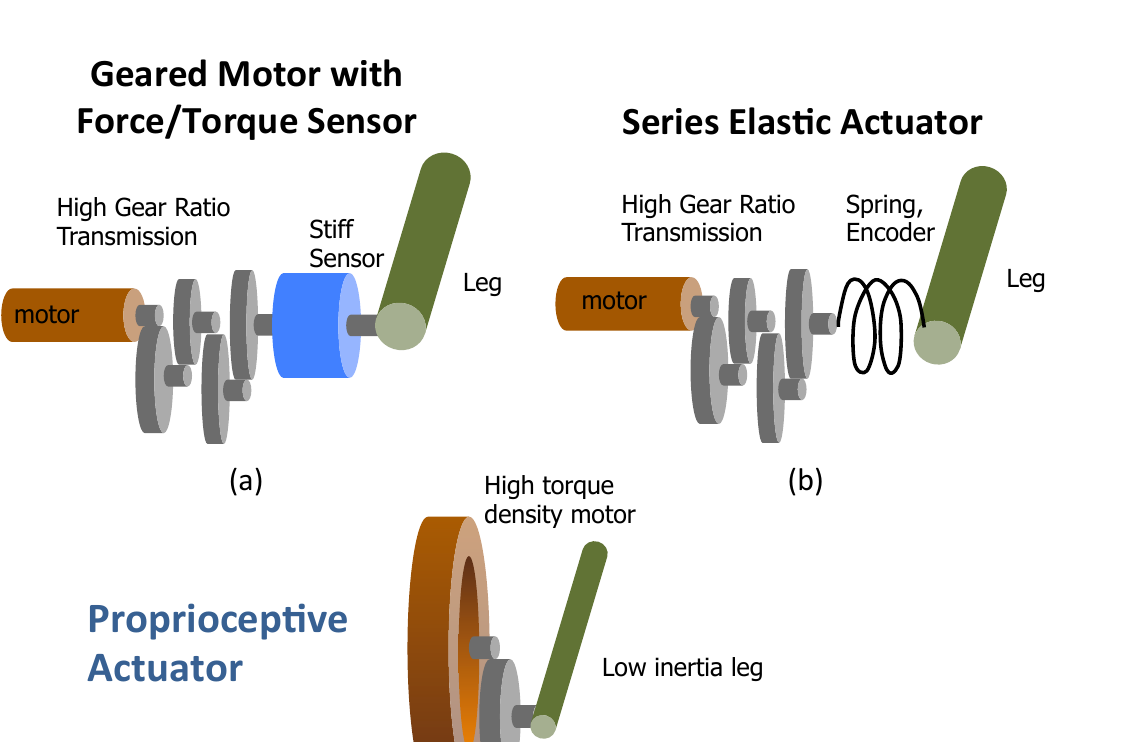
세 가지 EM 액추에이터 개념(Fig. 1) — (a) 고기어비 감속기 + 강성 토크/힘 센서, (b) 직렬 탄성 액추에이터(SEA: 고기어비 + 스프링 + 엔코더), (c) 이 논문이 제안하는 proprioceptive actuator(고토크밀도 모터 + 저기어비 감속기 + 저관성 다리). (c)에는 스프링도, 강성 조절 기구도, 힘/토크 센서도 없다.
핵심 방법론. 논문은 세 겹으로 논증한다.
(1) 축소 모델의 모달 해석 (§III-A). 몸통 질량 m_b, 다리 질량 m_\ell, 반경 r 의 피니언, 액추에이터 총 회전 관성 I, 지면-발 강성 k_i 인 1자유도 모델에서 충돌 시 스프링이 느끼는 유효 질량은
m_e \;=\; \frac{m_b I + m_\ell I + r^2 m_b m_\ell}{m_b r^2 + I}\,, \qquad \lim_{I\to 0} m_e = m_\ell,\quad \lim_{I\to\infty} m_e = m_\ell + m_b
이고 \dfrac{dm_e}{dI} = \dfrac{r^2 m_b^2}{(m_b r^2 + I)^2} > 0 이다. 반사 관성이 크면 충돌이 “다리만”이 아니라 “몸통까지” 때린다. 그리고 이 m_e 는 \omega_n = \sqrt{k_i/m_e} 로 개루프 힘제어 대역폭도 동시에 정한다. 즉 충격 완화와 대역폭이 하나의 설계 변수로 묶여 있다.
(2) IMF라는 새 지표 (§III-B). 다자유도 부유체 로봇으로 일반화하면 m_e 의 자리에 접촉공간 관성 행렬(OSIM) \Lambda = (\mathbf{J}\mathbf{H}^{-1}\mathbf{J}^T)^{-1} 이 들어온다. 관절을 전부 잠근 최악의 설계를 \Lambda_L = (\mathbf{J}_b\mathbf{H}_{bb}^{-1}\mathbf{J}_b^T)^{-1} 로 두고
\Xi := \mathbf{I} - \Lambda\Lambda_L^{-1}, \qquad \xi := \det(\Xi) \in [0,1]
을 Impact Mitigation Factor로 정의한다. \xi=1 이면 완벽한 관성적 백드라이버빌리티(충돌 소멸), \xi\to 0 이면 잠긴 것과 다름없다. 핵심은 \Lambda_L 이 기어비에 불변이라 정규화 기준으로 쓸 수 있다는 것 — 그래서 IMF는 스케일이 다른 로봇끼리 비교 가능한 무차원 수가 된다.
(3) 모터 기하의 차원 해석 (§III-C). 회전자/스테이터 두께와 전류 밀도를 고정한 설계군에서 갭 반경 r_g 에 대해 \tau/M \propto r_g, \tau/J \propto 1/r_g, K_t^2/R \propto r_g^3 l 이다. 질량 예산을 고정하면 l \propto 1/r_g, 필요한 기어비는 N = \tau_{out}/(2\pi r_g^2 l \sigma_s) \propto 1/r_g 이고, 이상적 기어박스 가정에서 반사 관성은
J_{ref} = J_r N^2 = 2\pi r_g^3 l\, t_r \rho_r N^2 \;\propto\; r_g^0
즉 일정하다. 그런데 실제 기어박스는 기어비가 커질수록 질량·마찰·관성이 늘어나므로, 같은 질량 예산이면 갭 반경이 큰 모터가 무조건 유리하다 — 기어 단수가 줄고, 마찰이 줄고, 대역폭과 IMF가 올라간다.
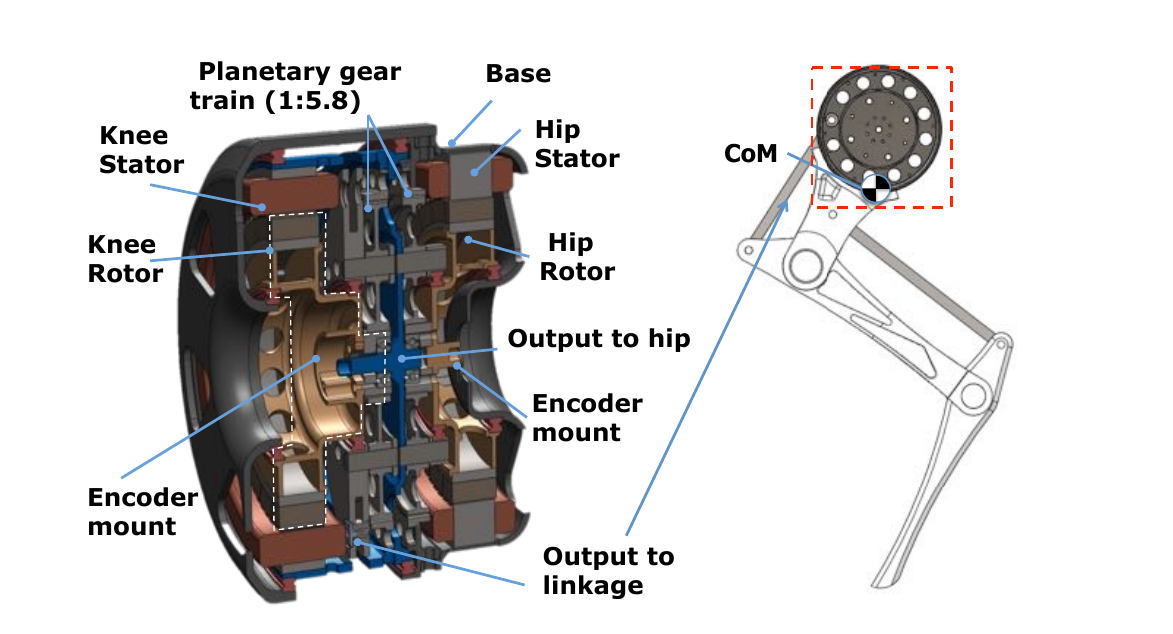
MIT Cheetah 앞다리 shoulder 모듈 단면(Fig. 8) — 힙/무릎 두 모터의 로터·스테이터와 1단 유성기어열(1:5.8)이 힙에 동축으로 모여 있다. 무릎은 평행 링크로 원격 구동한다. 다리 쪽에 모터를 두지 않아 다리 관성이 작고, CoM이 모듈 안에 들어온다.
주요 결과.
- IMF 비교(Fig. 10): 무릎각을 훑으며 계산했을 때 SEA 기반 StarlETH가 가장 높지만, MIT Cheetah는 자기 자신의 가상 SEA 버전 대비 평균 90% 에 도달한다. HUBO는 52%에 그친다. 즉 스프링 없이도 SEA에 근접한 충격 완화.
- 반사 관성: Cheetah 로터 3.0279\times10^{-4}\ \mathrm{kg\,m^2} × 5.8^2 → 0.0102 kg m². HUBO는 로터 3.33\times10^{-6} × 160^2 → 0.0852 kg m² — 로터 자체는 100배 작은데 기어비 제곱이 뒤집어 놓는다.
- 대역폭(Table I): 모터 드라이버→권선 전류 상승시간 0.875 ms(400 Hz), 모터 드라이버→발끝 힘 3.38 ms(103.7 Hz). 전기 dynamics가 아니라 다리의 구조적 컴플라이언스가 병목이다.
- 실주행 힘 추종(Table II): 3D bounding 중 듀티비 D=0.579/0.410/0.298 에서 평균 오차 f_z = 18.20 / 14.19 / 22.91 %. 접지시간은 최소 85 ms, 수직력 피크는 450 N 초과. 정역학 매핑 \boldsymbol\tau_d = \mathbf{S}_\ell \mathbf{J}^T \mathbf{f}_{pro} 외에 어떤 모델 기반 보정도 쓰지 않았다.
결론. “좋은 센서를 달자”가 아니라 “센서가 필요 없게 기계를 만들자” 는 논문이다. 저자들 스스로 §VI에서 이를 less is more 로 부른다. 그리고 이 선택이 오늘날 legged RL이 관측 벡터에 관절 상태와 토크를 아무렇지 않게 넣을 수 있게 된 하드웨어적 전제를 만들었다 — 이 해석은 논문 밖이므로 Ring에서 분리해 다룬다.
🔔 Ring Review
🔔 Ring — An idea that echoes. Grasp the core and its value.
한 줄로 시작하면
“발끝 힘을 재는 가장 좋은 센서는 액추에이터 그 자체다 — 단, 액추에이터가 투명할 때만.” 이 논문은 그 “투명함”을 정량화하고(IMF), 투명함을 만드는 설계 경로(고갭반경 모터 + 저기어비)를 차원 해석으로 유도하고, 실제 로봇에서 검증한다.
배경: 다리 로봇의 액추에이터는 왜 어려운가
논문 §II는 세 가지 요구를 세운다.
(1) 토크 밀도. 달리는 로봇의 지면반력(GRF)은 크다. 사람이 4.5 m/s로 달릴 때 다리당 최대 수직 GRF는 체중의 약 3배이고, 개가 9 m/s로 galloping할 때는 체중의 2.6배를 약 70 ms(보행 주기의 20%) 동안 낸다. 다리가 길수록 모멘트암이 커져 관절 토크 요구가 커지는데, 75 kg 사람이 점프할 때 무릎 최대 토크는 약 200 Nm다. 논문은 이 숫자를 1270 kg 도요타 코롤라의 4000 rpm 토크 170 Nm와 나란히 놓는다. 그렇다고 큰 모터를 쓰면 질량이 늘어 GRF 요구가 다시 늘어나는 악순환이 생긴다 → 질량당 토크가 핵심 지표다.
흥미로운 곁가지: 논문은 출력(power) 이 다리 로봇의 올바른 지표가 아니라고 본다. EM 액추에이터의 연속 출력밀도는 7 kW/kg([10] Tesla), 3–5 kW/kg([11] Scorpion)로 생체 근육의 최대 0.3 kW/kg을 이미 압도한다. 문제는 출력이 아니라 간헐적 고토크다.
(2) 에너지 효율. 낮은 기어비는 반사 관성을 줄이지만 같은 토크를 내려면 전류가 커져 줄 발열이 늘어난다. 반대로 과도한 기어비는 이론적 에너지는 좋아도 접촉 시 다리를 부러뜨리거나, 기계적 임피던스가 너무 커서 원하는 동작 자체를 막는다. 논문의 표현: “efficiency is a metric we should seek to maximize, impact mitigation is an essential requirement.” 즉 둘은 동급이 아니다.
(3) 충격 완화. 기존 접근은 크게 둘이다. 고기어비 + 토크 센서 + 임피던스 제어(DLR LWR-III 계열 [17]–[19])는 충돌 후 힘을 줄이는 데는 성공했지만, 고속 다리 로봇에서 충격 강건성과 고대역 힘제어를 함께 보인 적은 없다. SEA([20]–[22], StarlETH [26])는 물리적으로 초기 충격을 흡수하지만 힘 대역폭을 희생한다. 논문의 주장은 기계적으로 초기 및 후속 충격을 동시에 줄이되 컴플라이언스는 넣지 않는 제3의 길이다.
| (a) 고기어비 + 토크센서 | (b) SEA | (c) Proprioceptive | |
|---|---|---|---|
| 기어비 | 높음 | 높음 | 낮음 (Cheetah 1:5.8) |
| 힘 감지 | 강성 F/T 센서 | 스프링 변형 + 엔코더 | 스테이터 전류 |
| 센싱 위치 | 비동위치(non-collocated) | 비동위치 | 동위치(collocated) |
| 초기 충격 | 나쁨(반사 관성 지배) | 좋음(관성 분리) | 좋음(반사 관성 자체가 작음) |
| 힘 대역폭 | 중간 | 낮음(스프링이 제한) | 높음 |
| 추가 부품 | 센서 | 스프링 + 엔코더 | 없음 |
방법 1: 축소 다리 모델이 말하는 것 — 반사 관성이 전부다
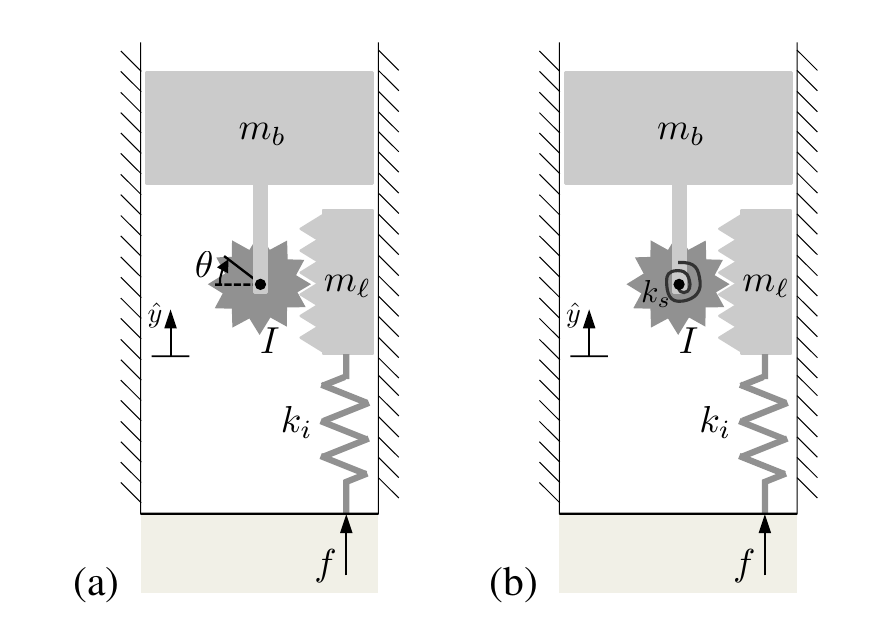
축소 다리 프로토타입(Fig. 2) — (a) 강성 전동 (b) 직렬 탄성(SEA). 몸통 m_b, 다리 m_\ell, 피니언 반경 r, 액추에이터 총 회전 관성 I, 지면+발패드+다리 잔류강성의 집중 강성 k_i. SEA 회전 액추에이터는 m_b 에 붙고 스프링 k_s 가 출력과 피니언 사이에 있다.
q = [y_b, \theta]^T 로 두면 Lagrangian에서 \mathbf{H}\ddot{q} + \mathbf{K}q + \mathbf{g} = \mathbf{S}^T\tau 이고, 지면반력은 f(t) = -k_i y_\ell(t) 다. 드롭 테스트 조건(q_0=0, \dot q_0 = [\dot y_{b,0}, 0]^T)에서 \tau=0 으로 두어 수동 동역학만 남기면
f(t) = -\dot y_{b,0}\sqrt{k_i m_e}\,\sin(\omega_n t) + m_e g\,(1-\cos(\omega_n t))
첫 항이 충돌 피크를 지배한다. 피크 힘 \propto \sqrt{k_i m_e}, 대역폭 \omega_n = \sqrt{k_i/m_e} — 즉 m_e 를 줄이면 둘 다 좋아진다. 설계상 트레이드오프가 아니라 한 방향으로 미는 단일 목표라는 게 이 절의 핵심 메시지다.
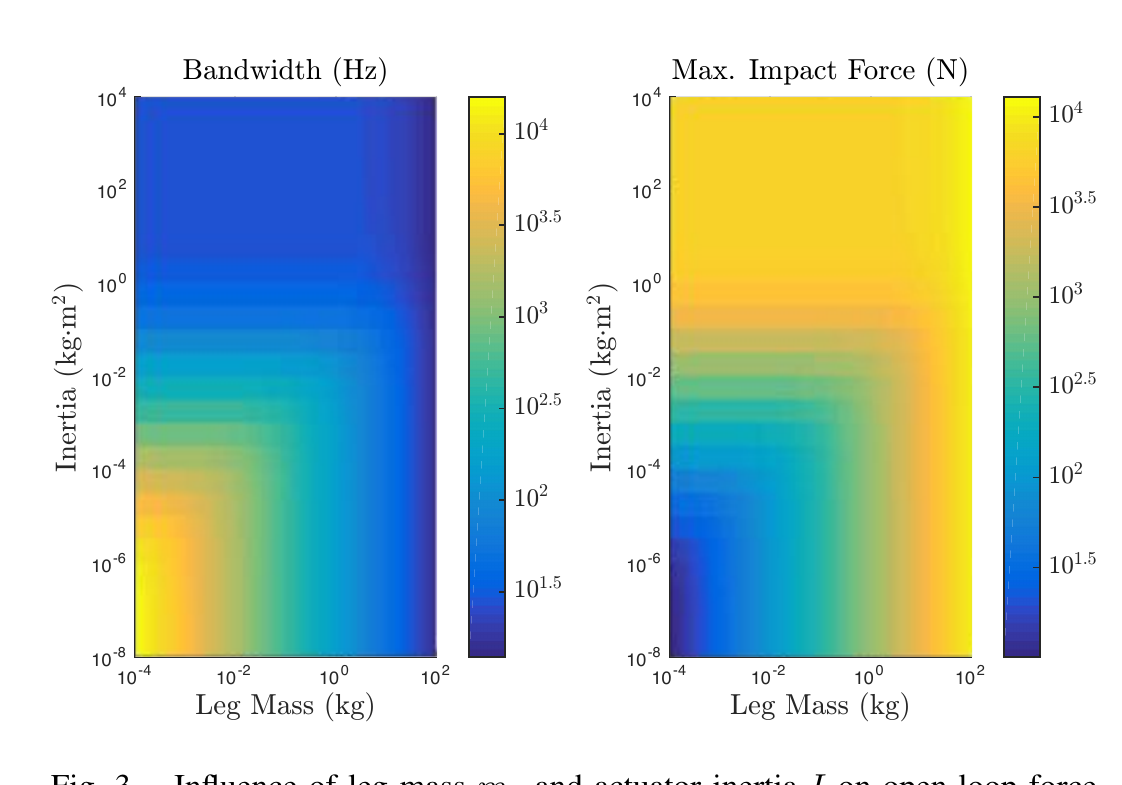
다리 질량 m_\ell 과 액추에이터 관성 I 의 영향(Fig. 3) — 왼쪽 개루프 힘제어 대역폭 \omega_n, 오른쪽 최대 충격력(\dot y_{b,0}=-1 m/s). 두 지도의 밝은/어두운 영역이 정확히 반전돼 있다: 저관성·저질량 구석에서 대역폭 최대·충격력 최소가 동시에 달성된다. 파라미터 k_i=10^6 N/m, r=0.1 m, m_b=32 kg (3 mm 고무 발패드로 강성 지면을 달리는 MIT Cheetah에 근사).
그림에서 놓치면 안 되는 디테일: 다리 질량이 크면 액추에이터 관성의 영향이 상대적으로 작아진다. 즉 저기어비의 이득은 “다리를 가볍게 만든 로봇”에서만 제대로 회수된다. Cheetah가 ABS 링크 3개 850 g에 텐던으로 인장력을 분산시키는 구조([38])를 쓴 이유가 여기 있다.
SEA를 넣으면 무엇을 잃는가 (정량 비교)
k_s 를 직렬로 넣고 q = [y_b, \theta, \theta_m] 로 확장하면 토크→힘 전달함수가 4차가 된다.
H_\tau(s) = \frac{k_s r k_i m_b}{\alpha s^4 + \beta s^2 + \gamma}, \qquad \omega_{1,2} = \sqrt{\frac{\beta \mp \sqrt{\beta^2 - 4\alpha\gamma}}{2\alpha}}
\alpha = I r^2 m_b m_\ell, \beta = k_s(Im_b + Im_\ell + r^2m_bm_\ell) + Ir^2k_im_b, \gamma = k_sk_i(m_br^2+I).
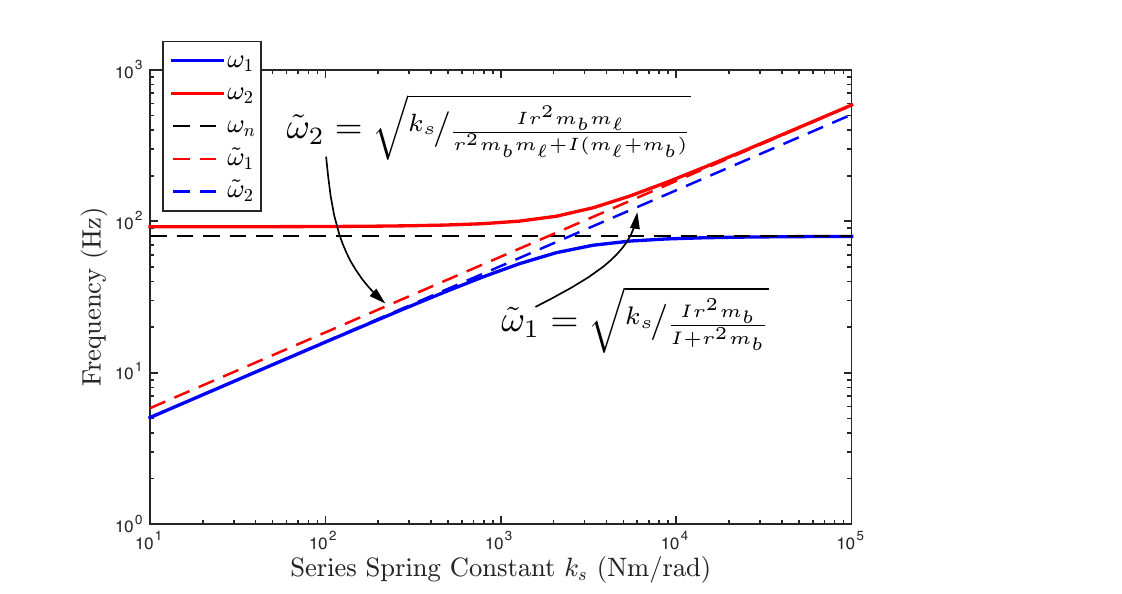
직렬 스프링 강성 k_s 가 고유진동수에 미치는 영향(Fig. 4) — 낮은 k_s 에서는 \tilde\omega_1 = \sqrt{k_s/\frac{Ir^2m_b}{I+r^2m_b}} 가 최저 고유진동수를 지배한다(지면 강성 k_i 와 다리 질량 m_\ell 은 아예 관여하지 않는다). k_s\to\infty 에서 \omega_1 \to \omega_n 으로 강성 전동 결과에 수렴한다.
논문이 여기서 꺼내는 숫자가 이 절의 핵심 반박이다. 같은 파라미터로 강성 전동은 \omega_n = 79.7 Hz, 여기에 StarlETH 수준의 k_s = 70 Nm/rad를 넣으면 \omega_1 = 13.5 Hz로 떨어진다. 그리고 이 13.5 Hz는 StarlETH가 LQR 기반 SEA 토크 제어로 실제 보고한 폐루프 9 Hz와 비슷하다. 저자들의 논지는 여기서 나온다: 개루프 기계 대역폭이 실용적인 폐루프 대역폭의 상한을 정한다. 이론적으로는 최저 고유진동수를 넘는 폐루프 대역폭도 가능하지만, 그건 모델 정보에 민감하고 자연 동역학과 싸우는 추가 구동 노력을 요구한다.
이 대비가 이 논문의 설득력의 절반이다. “SEA는 대역폭이 낮다”는 정성적 통념을 79.7 Hz vs 13.5 Hz라는 같은 모델 위의 숫자로 바꿔 놓았다.
방법 2: IMF — 백드라이버빌리티를 로봇 간 비교 가능한 수로
백드라이버빌리티는 속도 의존(마찰) 성분과 관성 의존 성분을 함께 갖는데, 관성 성분은 폐루프 임피던스 제어로 바꾸기가 훨씬 어렵다([2], [16], [28]). 그래서 순수하게 설계에 귀속된다. 논문은 이 부분만 떼어내 측정한다.
부유체 로봇 \begin{bmatrix}\mathbf{H}_{bb} & \mathbf{H}_{bj}\\ \mathbf{H}_{jb} & \mathbf{H}_{jj}\end{bmatrix} 에서 충돌 충격량은 \rho = -\Lambda v, \Lambda = (\mathbf{J}\mathbf{H}^{-1}\mathbf{J}^T)^{-1} 이다. 여기서 질량행렬은 강체 링크 부분과 액추에이터 회전부로 분리된다.
\mathbf{H} = \mathbf{H}_{rb} + \mathbf{H}_{mot}, \qquad \mathbf{H}_{mot} \approx \mathrm{diag}(0_{1\times 6}, I_1, \dots, I_n)
그리고 I_i 는 기어비의 제곱으로 스케일한다. 이 한 줄이 논문 전체를 지탱한다. \mathbf{H}_{mot} 가 (양반정부호 의미로) 커지면 \Lambda 도 반드시 커진다 — 1자유도 결과 dm_e/dI>0 의 일반화다.
관절을 전부 잠근 기준 \Lambda_L = (\mathbf{J}_b\mathbf{H}_{bb}^{-1}\mathbf{J}_b^T)^{-1} 에 대해 충격량 감소분이 \rho_L - \rho = (\mathbf{I} - \Lambda\Lambda_L^{-1})\rho_L 이므로 \Xi := \mathbf{I} - \Lambda\Lambda_L^{-1} (Impact Mitigation Matrix), \xi := \det(\Xi) (IMF). 부록에서 행렬 역정리와 Schur 보수로 \Lambda \preceq \Lambda_L 을 증명해 0 \le \xi \le 1 을 보장한다.
방향별 지표 DIMF \xi_x = 1 - \frac{\frac12 x^T\Lambda x}{\frac12 x^T\Lambda_L x} 는 해석이 더 깔끔하다. 충돌로 잃는 운동에너지가 \Delta T = \frac12 v\Lambda v 이므로, \xi_x 는 방향 x 로 부딪칠 때 자유 동역학 덕분에 줄어드는 에너지 손실의 비율(%) 이다.
IMF가 말하지 않는 것 (저자들이 직접 밝힌 한계)
논문 §III-B4의 솔직한 문단: 직렬 컴플라이언스를 넣으면 액추에이터 관성 일부가 발끝에서 관성적으로 분리되어 \Lambda 가 바뀌지만, 스프링 강성의 크기는 초기 충격량을 바꾸지 않는다. 컴플라이언스는 충격량을 충돌 이후 시간창으로 재분배할 뿐이다. 따라서 “강성 전동 모델에 컴플라이언스를 추가하면 IMF는 바뀌지만, 강성 값을 바꿔도 IMF는 안 바뀐다.” 그리고 유한 시간창의 비충격적(non-impulsive) 충돌로의 확장은 향후 과제라고 명시한다. 현실의 모든 충돌이 유한 시간창이므로, 이건 작지 않은 유보다.
방법 3: 모터 기하 — 왜 “큰 지름, 얇은 축방향”인가
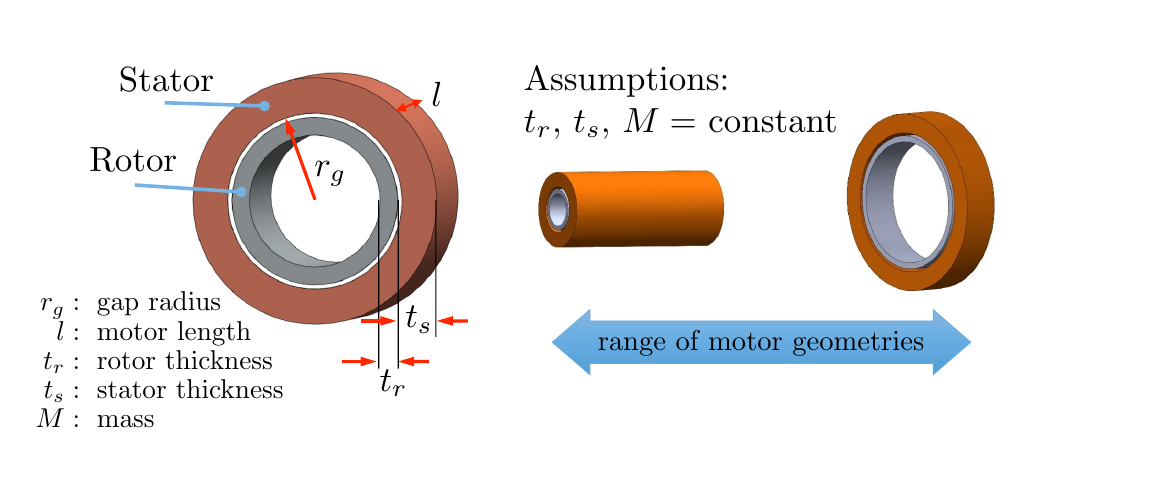
설계군의 가정(Fig. 6) — 회전자/스테이터 반경 두께 t_r, t_s 와 총 질량 M 을 고정한 채 갭 반경 r_g 와 축 길이 l 만 바꾼다. 질량 예산 고정이면 l \propto 1/r_g 이므로 “길고 가는 모터 ↔︎ 짧고 넓은 팬케이크 모터” 사이를 훑는 것이 된다.
얇은 벽 근사에서 M = 2\pi r_g l(t_s\rho_s + t_r\rho_r), J = 2\pi l t_r \rho_r r_g^3, 전단응력 \sigma_s 가 일정하다는 전자기·열적 상사 조건에서 \tau = 2\pi r_g^2 l \sigma_s. 여기서 곧바로
\tau/M \propto r_g, \qquad \tau/J \propto 1/r_g, \qquad K_M^2 = \frac{K_t^2}{R} = \frac{\tau^2}{I^2R} \propto r_g^3 l
축 길이는 토크밀도와 토크/관성에 영향이 없다 — 축을 늘리는 건 같은 축에 모터를 하나 더 붙이는 것과 같기 때문이다.
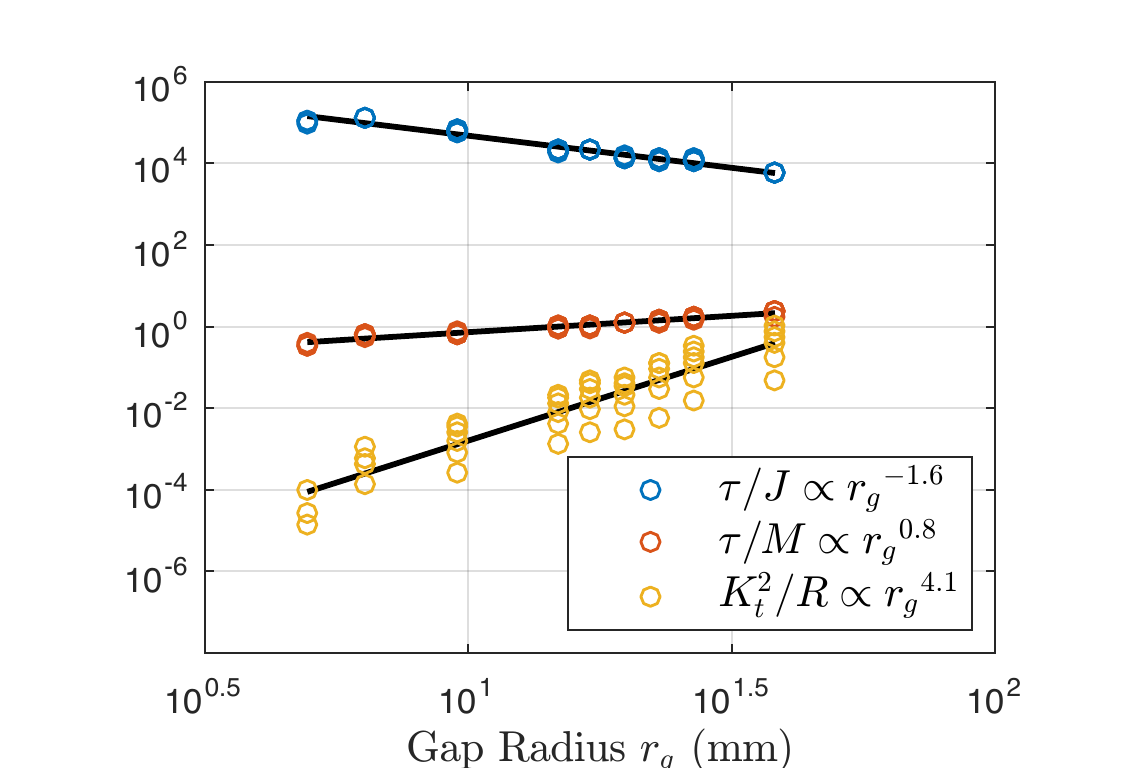
Emoteq frameless HT 시리즈 카탈로그 데이터와의 대조(Fig. 5) — 같은 갭 반경, 다른 길이의 모터들이 \tau/J·\tau/M 에서 겹친다(축 길이 무관성의 실증). 회귀 지수는 \tau/J \propto r_g^{-1.6}, \tau/M \propto r_g^{0.8}, K_t^2/R \propto r_g^{4.1}.
| 지표 | 차원 해석 예측 | Emoteq HT 카탈로그 |
|---|---|---|
| 토크 밀도 \tau/M | r_g^{1} | r_g^{0.8} |
| 토크/회전자 관성 \tau/J | r_g^{-1} | r_g^{-1.6} |
| 토크 생성 효율 K_t^2/R | r_g^{3} | r_g^{4.1} |
저자들은 이 불일치를 덮지 않고 설명한다. Emoteq HT 시리즈는 두께가 고정이 아니라 t_s \propto r_g^{0.8}, t_r \propto r_g^{0.4} 로 함께 커진다. 이를 반영하면 \tau/J 와 \tau/M 은 더 낮게, K_t^2/R 은 더 높게 나와야 하는데 관측된 편차의 방향이 정확히 그렇다. 다만 두께 변경은 공극 자기장 크기에 비선형으로 영향을 주고 권선 설계를 크게 바꿔서 일반적으로 정확히 모델링하기 어렵다고 유보한다.
결정적 결론(§III-C3). 질량 예산 고정 + 출력 토크 요구 고정 + 이상적 기어박스라면 J_{ref} = J_rN^2 \propto r_g^0 으로 반사 관성은 갭 반경과 무관하다. 그런데 실제 기어박스는 N 이 커질수록 질량·마찰·관성이 단조 증가하므로 \tau_{out} 은 줄고 J_r 은 는다. 따라서 큰 갭 반경이 이긴다 — 트레이드오프가 아예 없다. 순수한 형태로는 이 분석이 다이렉트 드라이브를 옹호하지만, Cheetah용 다이렉트 드라이브 모터는 지름 76.2 cm, 축 길이 5 mm가 됐을 거라 물리적으로 불가능하다. 그래서 실용해는 “공간이 허용하는 최대 갭 반경 + 토크 사양이 요구하는 최소 기어비” 다.
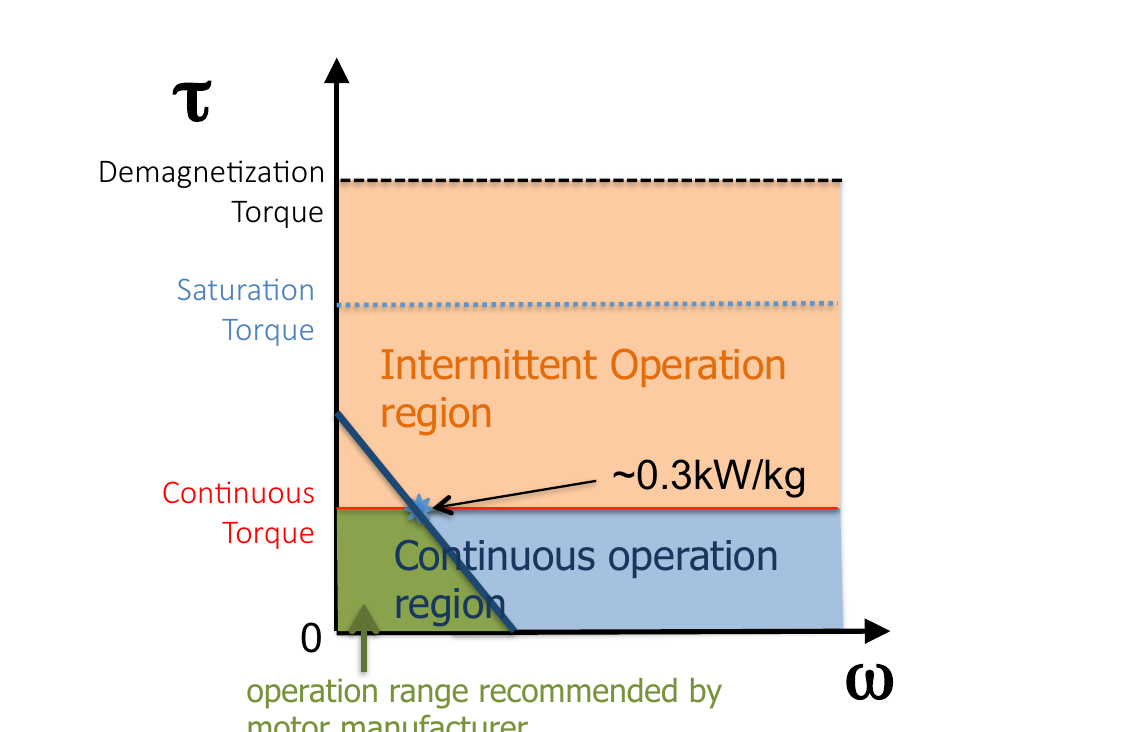
토크-속도 공간의 작동 한계(Fig. 7) — 초록: 제조사 권장 영역(전압 한계 + 열적 연속토크 한계). 파랑: 전압·속도를 올리되 전류는 연속토크 이하로 유지한 확장 영역. 주황: 연속토크를 간헐적으로 초과하는 과도 영역. 그 위 포화 토크를 넘으면 스테이터 철심이 자기포화해 토크상수 K_t 가 떨어지며 토크/전류 관계가 강하게 비선형이 된다(논문은 이를 제어에서 보상 가능하다고 본다). 더 위의 감자화(demagnetization) 토크를 넘으면 로터 자석이 손상된다.
이 그림이 뒤에서 중요해진다. Proprioceptive force control은 결국 전류→토크 매핑의 신뢰성에 걸려 있는데, 다리 로봇이 토크 밀도를 끌어올리려면 바로 그 매핑이 비선형이 되는 영역(간헐 운전)을 적극적으로 써야 한다. 논문은 이를 “보상 가능하다”고만 하고 실제 보상 방법은 제시하지 않는다.
MIT Cheetah 다리: 숫자로 본 구현
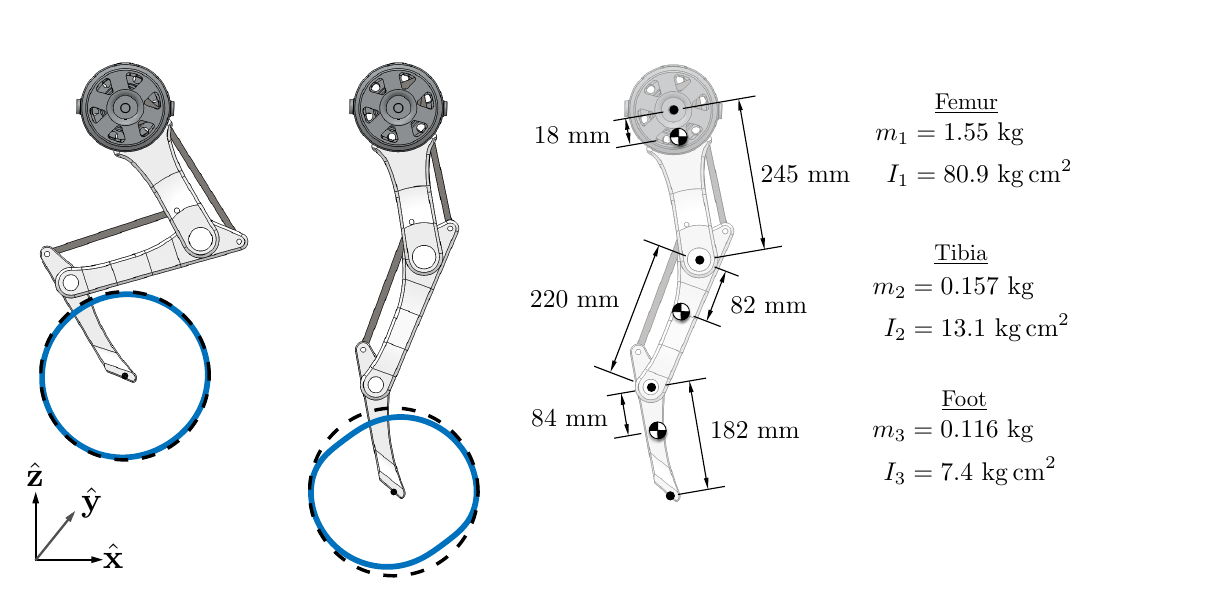
다리 형상과 주요 동역학 파라미터(Fig. 9) — 왼쪽 둘은 무릎각에 따른 DIMF의 형상 의존성을 시각화한 것(점선=이상적 DIMF 1, 파랑=계산된 DIMF). 오른쪽: femur m_1=1.55 kg, I_1=80.9 kg·cm²; tibia m_2=0.157 kg, I_2=13.1 kg·cm²; foot m_3=0.116 kg, I_3=7.4 kg·cm².
| 항목 | 값 | 출처 |
|---|---|---|
| 모터 수용 공간 지름 | 12.5 cm | §IV |
| Cheetah 1 모터 | Emoteq HT-5001 (포화 토크밀도 9 Nm/kg), 최대 trot 6 m/s | §IV |
| Cheetah 2 모터 | MIT 자체 설계 [37], 포화 토크밀도 약 27 Nm/kg(모듈·기어 제외 단품) | §IV |
| 모터 축 길이 | 3 cm (축당) | §IV |
| 로터 관성 | 3.0279\times10^{-4} kg·m² | §V-A |
| 기어비 | 1:5.8 (1단 유성기어, 유성 4개) | §IV |
| 반사 관성 | 0.0102 kg·m² | §V-A |
| 기어비 선정 근거 | 최대 13.5 m/s 주행의 수직 GRF 요구 + 상용 영국식 기어 규격에서 가능한 최대 단단(single-stage) 비 | §IV, 각주 1 |
| shoulder 모듈 질량 | 3.65 kg (모터 2.00 + 열처리강 기어열 0.42 + 프레임 1.23) | §IV |
| 다리(ABS 3링크) | 850 g | §IV |
| 6 m/s bounding 접지시간 | 약 60 ms | §IV |
| 전체 이동비용(CoT) | 0.5 | §VI, [13][42] |
주목할 점 두 가지. 첫째, 커스텀 모터의 로터 관성은 HT-5001의 3배다. 갭 반경을 키웠으니 당연하다 — 그럼에도 전체 반사 관성이 작은 이유는 기어비를 5.8로 낮췄기 때문이다(제곱 항). 둘째, 기어비 1:5.8은 순수한 최적화 결과가 아니라 상용 기어 부품에서 가능한 최대 1단 비라는 제조 제약에서 나왔다고 각주에 솔직히 적혀 있다.
실험 1: IMF로 본 백드라이버빌리티 비교
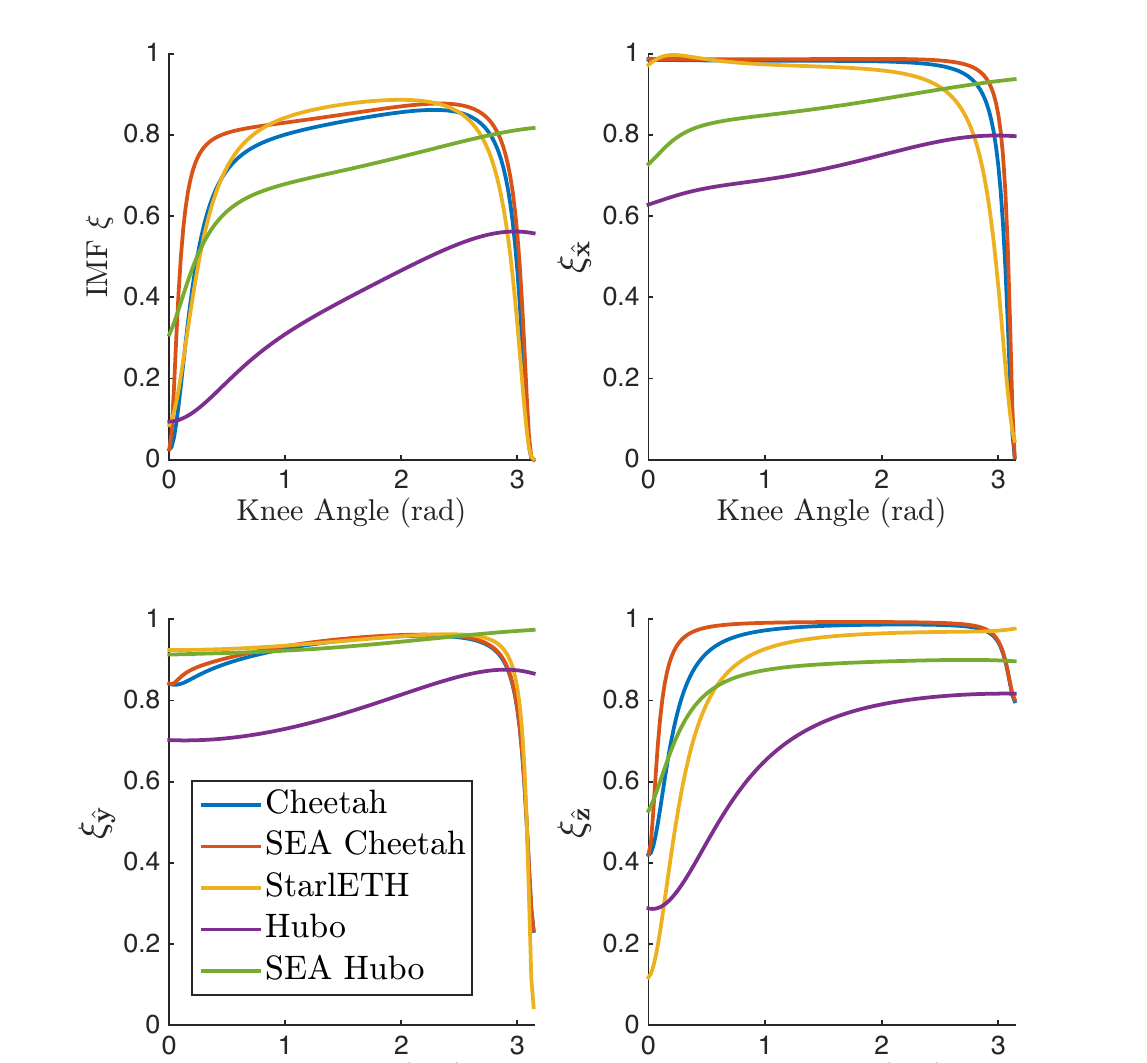
무릎각에 따른 IMF와 방향별 DIMF(Fig. 10) — Cheetah / 가상 SEA Cheetah / StarlETH / HUBO / 가상 SEA HUBO. 좌상단이 전체 IMF \xi, 나머지가 \xi_{\hat x}, \xi_{\hat y}, \xi_{\hat z}. 무릎각이 작을 때(다리를 편 자세) IMF가 낮아지는데, 주로 \xi_{\hat z}(수직) 백드라이버빌리티 저하 때문이다. 무릎각 \pi(완전 접힘)에서는 Cheetah와 StarlETH 모두 \xi_{\hat x} 가 급락한다.
비교 조건을 정확히 적어 두는 게 중요하다.
- Cheetah: 근사식 \mathbf{H}_{mot}\approx\mathrm{diag}(0,I_1,\dots,I_n) 를 쓰지 않았다. Cheetah 모터의 로터는 회전축 외 주축 관성이 다리 링크와 같은 자릿수라서, 근사식을 쓰면 그 기여가 통째로 무시된다. CAD에서 로터·유성기어의 질량과 관성을 직접 넣었다.
- StarlETH: 강체 질량·CoM·기구학은 [26], 시상면 회전관성은 [39]에서 가져오고 다른 방향은 그래픽 모델 바운딩박스의 등밀도 가정으로 계산. 반사 액추에이터 관성은 모델링하지 않았다 — SEA가 반사 관성을 엔드포인트에서 분리한다는 논리.
- HUBO Plus: URDF [40] 기반. 로터 3.33\times10^{-6} kg·m², 160:1 → 반사 0.0852 kg·m². 기어 감속부 자체의 반사 관성 효과는 모델링하지 않았다.
- IMF는 발바닥 중앙 충돌 가정.
| 로봇 | 무개조 IMF / 가상 SEA 버전 IMF |
|---|---|
| MIT Cheetah | 90% |
| HUBO Plus | 52% |
HUBO가 낮은 이유로 논문은 다리 원위부에 상당한 액추에이터 질량이 있다는 점도 함께 든다. 즉 기어비만의 효과는 아니다 — 이 정직함은 평가할 만하다. 반대로 HUBO의 IMF가 무릎각에 따른 변동이 작은 이유는 힙·발목의 추가 관절이 상체 질량이 충돌에 실리는 것을 더 막아 주기 때문이라고 설명한다.
실험 2: 스텝 입력 — 병목은 전기가 아니라 구조다
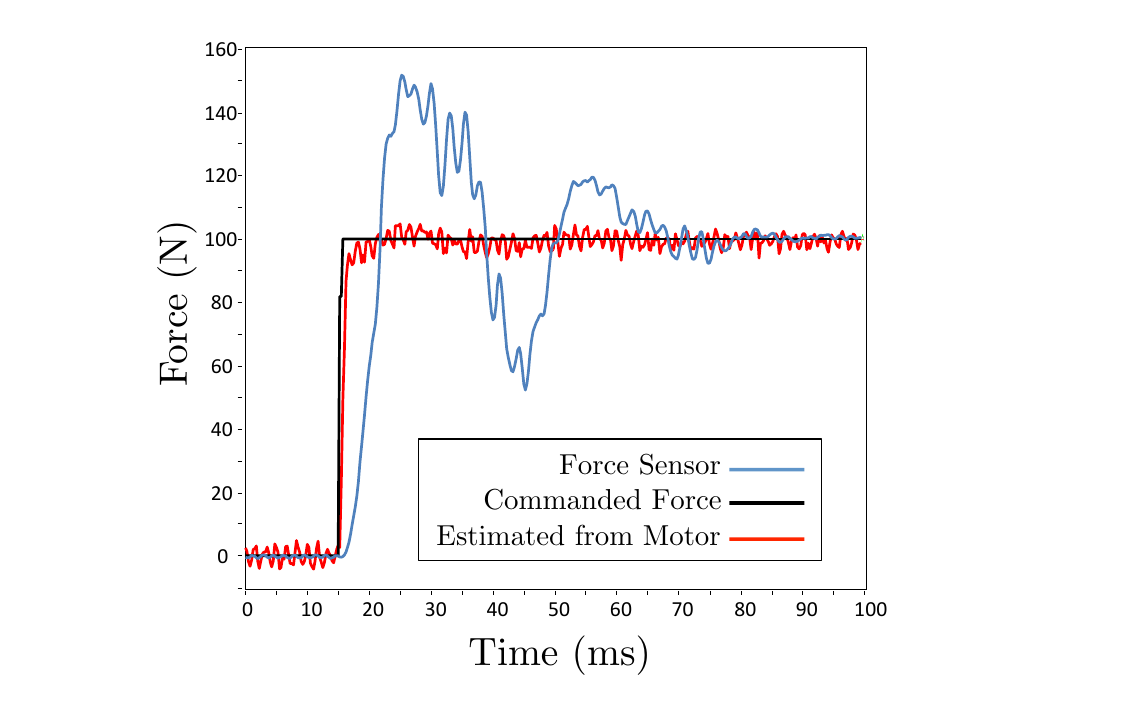
100 N 반경방향 스텝 입력 테스트(Fig. 11) — 검정=지령, 빨강=모터 전류에서 추정한 힘, 파랑=외부 센서 실측. 빨강은 지령을 거의 즉시 따라가지만 파랑은 크게 오버슈트(약 150 N)하고 진동한다. 이 괴리가 곧 다리의 구조적 컴플라이언스이며, proprioceptive 힘제어의 대역폭을 전기 동역학보다 낮게 끌어내린다.
셋업: Zwick Roell BX1-EZ005.A4K-000 축방향 재료시험기에 다리를 장착하고, 기본 로드셀을 ATI delta(SI-660-60 캘리브레이션, z축 최대 1980 N, 분해능 0.25 N)로 교체. 전류 제어는 20 kHz 커스텀 드라이버.
| 시스템 | 상승시간 T_r (ms) | 대역폭 (Hz) |
|---|---|---|
| 모터 드라이버 → 권선 전류 | 0.875 | 400 |
| 모터 드라이버 → 발끝 힘 | 3.38 | 103.7 |
이 표에서 읽어야 할 것은 103.7 Hz라는 숫자 자체가 아니라 400 → 103.7로 깎여나간 4배다. 전기적으로는 400 Hz가 가능한데 기계 구조가 103.7 Hz로 제한한다. 그리고 앞의 모델 예측 \omega_n = 79.7 Hz와 같은 자릿수라는 점을 논문이 짚는다 — §III-A의 단순 모델이 실제 시스템의 대역폭을 대략 맞힌다는 뜻이다.
실험 3: 실주행 힘 추종 — 모델 없이 되는가
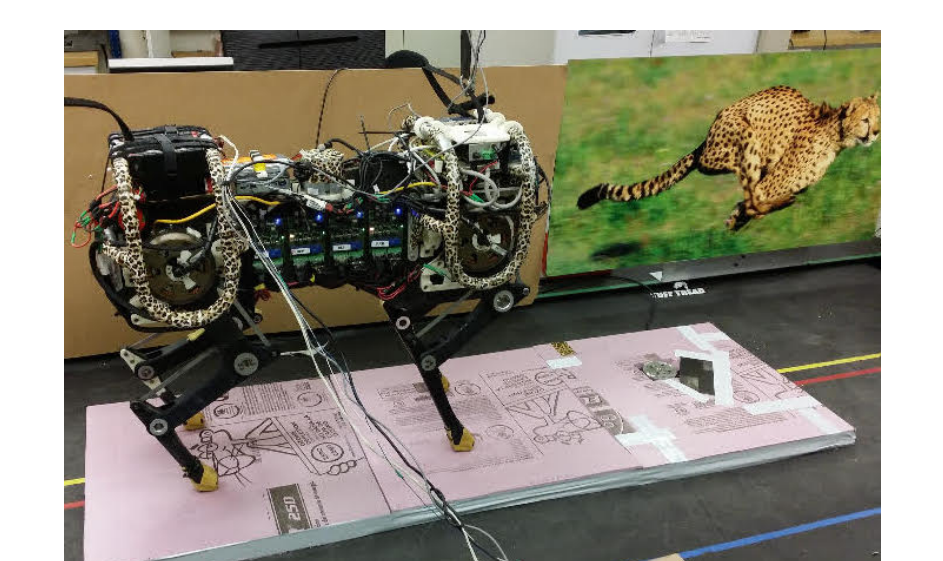
실험 셋업(Fig. 12) — ATI delta F/T 센서를 접촉면에 매립해 앞왼발이 보행을 방해받지 않고 센서를 밟도록 했다. 로봇은 구속 없이 3D bounding 중이다.
제어는 이전 연구 [41]의 bounding 컨트롤러가 각 stance 다리의 목표 힘 \mathbf{f}_{pro}\in\mathbb{R}^3 를 내고, 이를 정역학 매핑 하나로만 관절 토크로 바꾼다.
\boldsymbol\tau_d = \mathbf{S}_\ell \mathbf{J}^T \mathbf{f}_{pro}, \qquad \mathbf{J}, \mathbf{S}_\ell \in \mathbb{R}^{3\times 18},\ \boldsymbol\tau_d\in\mathbb{R}^3
\boldsymbol\tau_d 는 시상면의 proprioceptive 액추에이터 2개와, 측방 \hat y 힘을 담당하는 좀 더 전통적인 힙 ab/ad 액추에이터 1개의 토크를 담는다. 논문은 “식 (44)의 정역학 외에 어떤 모델 기반 정보도 목표 힘→지령 전류 변환에 쓰지 않았다” 고 두 번 강조한다.
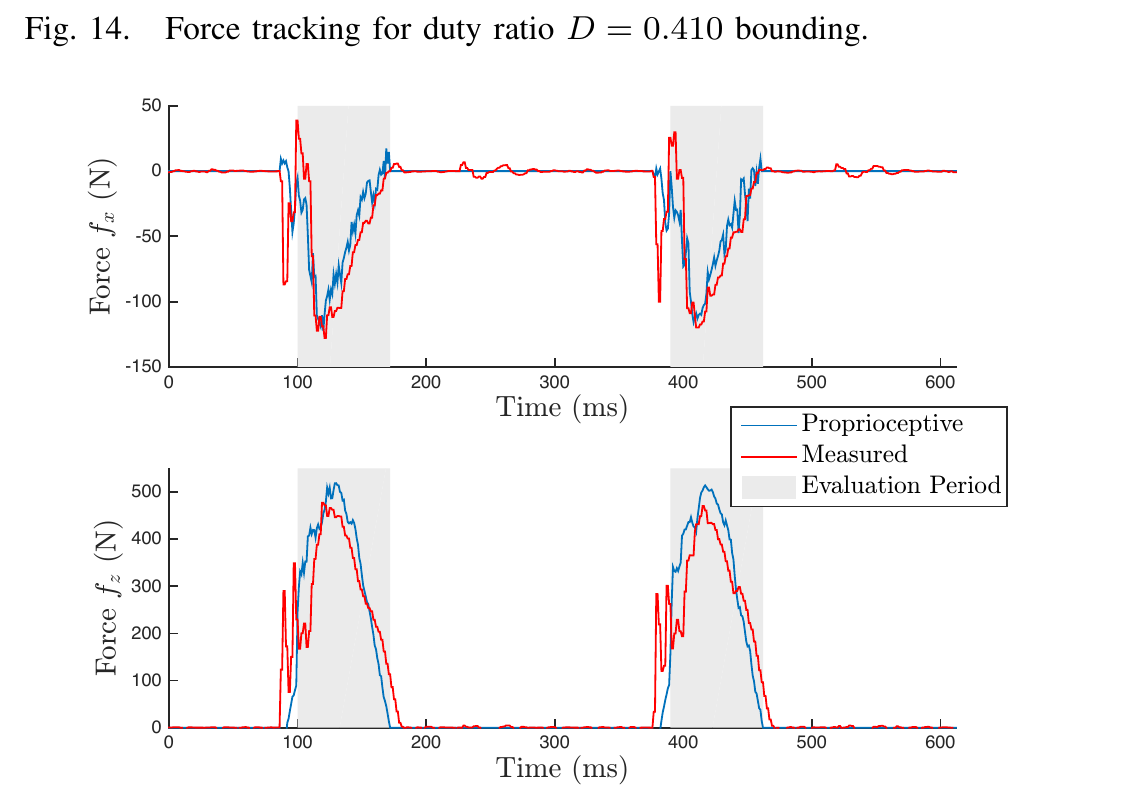
가장 공격적인 조건의 힘 추종(Fig. 15, 듀티비 D=0.298) — 위 f_x, 아래 f_z. 파랑=proprioceptive 추정, 빨강=F/T 센서 실측, 회색=평가 구간. 수직력이 500 N 근처까지 올라가고 접지시간은 짧다. 충격 직후 트랜지언트는 평가에서 제외된다(평가 구간은 실측 수직력이 proprioceptive 값을 가로지를 때 시작해 proprioceptive 값이 0이 될 때 끝난다).
| 듀티비 D | 평균 오차 f_x (%) | 평균 오차 f_z (%) |
|---|---|---|
| 0.579 | 24.35 | 18.20 |
| 0.410 | 27.54 | 14.19 |
| 0.298 | 33.52 | 22.91 |
여기서도 논문은 자기 데이터의 흠을 직접 지적한다. 고듀티비(Fig. 13)의 첫 홉 수직력에 약 20 Hz의 자유진동(unforced oscillation)이 보이는데, 이는 다리 구조와 기구의 모델링되지 않은 컴플라이언스 때문이다. 향후 다리의 질량당 강성비를 더 올려 구조 동역학의 고유진동수를 높여야 한다고 적는다. 그리고 이 문장으로 SEA/토크센서 진영을 한 번 더 겨눈다: “비동위치(non-collocated) 힘제어 방식의 대역폭을 제한하는 것이 바로 이런 모델링되지 않은 전동 동역학이다.”
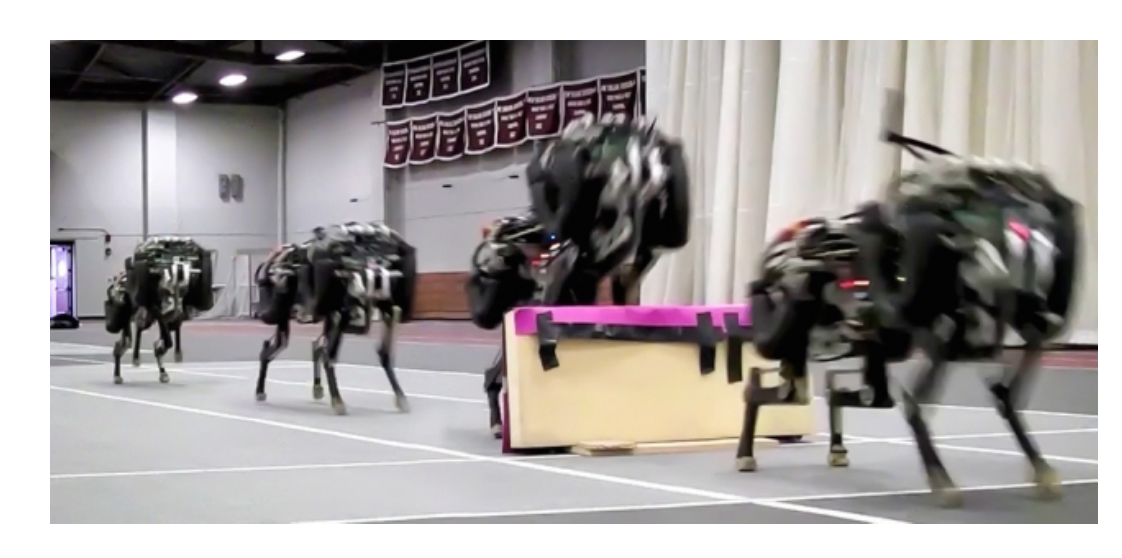
논문 범위 밖의 성과 사례(Fig. 16) — 큰 장애물 위로의 running jump [43]. §VI은 이 액추에이터 설계가 최대 6 m/s 주행과 공칭 다리 길이의 80% 높이 장애물 점프를 가능케 했다고 적는다.
직관: “센서를 없애는 것”이 왜 성능이 되는가
세 문장으로 정리할 수 있다.
- 힘 센서를 관절 뒤에 두면 센서와 구동기 사이에 동역학이 낀다. 그 동역학(기어 마찰, 백래시, 구조 컴플라이언스)이 충돌 시 고주파 성분을 만들고, 이것이 곧 접촉 불안정(contact instability [3])의 원인이다. 전류를 읽으면 센서와 구동기가 동일 지점(collocated) 이라 이 문제가 사라진다.
- 그런데 전류가 발끝 힘을 말해 주려면 그 사이가 투명해야 한다. 투명성의 적은 기어비다 — 마찰은 기어비에 대략 비례하고, 반사 관성은 기어비의 제곱으로 커진다. 그래서 기어비를 낮추는 것이 “충격 완화”와 “힘 추정 가능성”을 동시에 산다.
- 기어비를 낮추면 토크가 모자란다. 그 구멍을 메우는 유일한 방법이 모터 자체의 토크밀도이고, 그 지렛대가 갭 반경이다. 논문의 세 절(모달 해석 → IMF → 차원 해석)은 결국 하나의 인과 사슬이다.
오늘날 legged RL로의 계승 — ⚠️ 이 절은 논문 밖 해석이다
아래는 이 논문이 주장한 내용이 아니다. 2017년 T-RO 논문은 강화학습을 한 번도 언급하지 않는다. 사용자 요청에 따라, 이 하드웨어 철학이 이후 legged RL 관행과 어떻게 이어지는지를 리뷰어의 해석으로 적는다. 논문 근거가 있는 부분은 인용을 달고, 나머지는 추정임을 명시한다.
(1) 왜 관측 벡터에 q, \dot q, \tau 가 기본으로 들어가는가
오늘날 legged RL 정책의 관측은 대체로 베이스 IMU(각속도·중력 방향)와 관절 위치·속도, 그리고 직전 액션(+ 종종 추정 토크)로 구성된다. “블라인드 보행”이 가능한 이유를 학습 쪽 논문들은 보통 “고유수용 신호에 지형 정보가 암묵적으로 실려 있다” 로 설명하는데, 그 신호가 실제로 정보를 담으려면 다리가 지형에 밀려 움직여 줘야 한다. 이 논문의 언어로 말하면 IMF가 충분히 커야 한다. \xi \to 0 인 (기어비가 높고 백드라이버블하지 않은) 다리는 지형이 발을 밀어도 관절이 반응하지 않으므로, q,\dot q 에서 읽어낼 접촉 정보 자체가 애초에 생기지 않는다. 논문의 dm_e/dI>0 과 \Lambda_L \succeq \Lambda 는 이 직관에 대한 정량적 근거를 제공한다(이 연결 자체는 필자의 해석이다).
마찬가지로 토크를 액션으로 주고 토크를 관측으로 받는 인터페이스(또는 관절 PD 게인을 정책이 출력하는 형태)는 “토크를 직접 명령할 수 있고, 명령한 토크가 실제로 실현된다”는 전제 위에 서 있다. 그 전제를 하드웨어로 만든 것이 바로 이 논문의 §V-C — 정역학 매핑 하나로 500 N급 지면반력을 모델 없이 추종한 결과다.
(2) sim-to-real에서 왜 actuator 모델링이 다시 필요해지는가
이 논문의 낙관에도 정확히 어디서 새는지가 논문 안에 적혀 있다.
- Fig. 7: 포화 토크를 넘으면 K_t 가 떨어지며 토크/전류 관계가 강한 비선형이 된다. 다리 로봇은 간헐 고토크를 적극적으로 쓰므로 이 영역을 늘 지난다.
- Fig. 11 / §V-B: 전류 대역폭 400 Hz가 구조 컴플라이언스 때문에 103.7 Hz로 깎인다.
- §V-C / Fig. 13: 모델링되지 않은 구조 컴플라이언스가 약 20 Hz 자유진동을 만든다.
- §II-B: “기어 에너지 특성을 설계 단계에서 사전에 정확히 모델링하는 것은 여러 요인 때문에 복잡하다” ([15] 참조) — 즉 마찰은 애초에 모델링하기 어렵다고 저자들이 인정한다.
시뮬레이터는 보통 관절을 이상적인 토크원으로 다룬다. 위 네 항목은 전부 그 이상화가 깨지는 지점이고, 이것이 sim-to-real에서 actuator dynamics를 따로 학습·모델링해야 하는 이유와 곧바로 대응한다(ANYmal의 actuator net 계열이 대표적이다 — 다만 ANYmal은 SEA 기반이라 이 논문이 비판한 쪽에 가깝고, 그래서 모델링 부담이 더 컸다는 점이 흥미롭다. 이 대비는 필자의 해석이다). 준직결(quasi-direct-drive) 액추에이터는 모델링해야 할 동역학을 줄여 주지만 없애지는 않는다 — 논문 자신의 데이터가 그렇게 말한다. 실제로 Table II의 힘 추종 오차 14~33%는 “모델 없이 이만큼 된다”는 뜻인 동시에 “모델 없이는 이 정도까지” 라는 뜻이기도 하다.
(3) 계보에 대한 유보
MIT Cheetah 계열의 저기어비 액추에이터 설계가 이후 준직결 사족보행 플랫폼의 사실상 표준이 되었고, 그 위에서 대규모 병렬 시뮬레이션 기반 RL이 꽃폈다는 서술은 로보틱스 커뮤니티에서 널리 받아들여지는 이야기다. 다만 이 논문은 그 연결을 주장하지 않으며, 이 리뷰도 그것을 논문의 결론처럼 제시하지 않는다. 정책 관측에 q,\dot q,\tau 를 넣는 관행 자체는 이 논문 이전의 고전 제어(임피던스 제어, whole-body control)에서도 이미 표준이었다. 이 논문의 기여는 “그 신호를 값싸고 지연 없이, 추가 센서 없이 얻을 수 있는 기계를 어떻게 설계하는가” 에 있다.
비판적으로 보면
강점
- 설계 지침이 하나의 인과 사슬로 닫힌다. 모달 해석(m_e) → 다자유도 일반화(IMF) → 모터 기하(r_g) → 실물(1{:}5.8) → 실험(103.7 Hz, 85 ms). 각 단계가 앞 단계의 변수를 물려받는다. 하드웨어 논문에서 보기 드문 구성이다.
- IMF는 재사용 가능한 기여다. 무차원이고, 잠긴 기준 \Lambda_L 이 기어비 불변이며, 0\le\xi\le1 이 증명돼 있고(부록), 방향별 버전 \xi_x 는 “충돌 에너지 손실 감소율”이라는 물리적 해석까지 붙는다. SEA가 있든 없든 계산되므로 이질적 로봇의 비교가 실제로 가능하다.
- 비교 대상을 자기에게 불리하게 잡았다. Fig. 10에서 StarlETH가 가장 높은 IMF라고 먼저 인정하고 시작한다. 주장은 “우리가 최고”가 아니라 “스프링 없이 SEA의 90%”이고, 그 대가로 대역폭을 79.7 Hz vs 13.5 Hz만큼 벌었다는 교환 논리다.
- 한계를 본문에 박아 둔다. IMF가 충격적(impulsive) 가정에 묶여 있다는 점, 강성 값 변화에 둔감하다는 점, Fig. 11의 추정-실측 괴리가 곧 구조 컴플라이언스라는 점, 카탈로그 지수와 이론 지수의 불일치 원인, 기어비 1:5.8이 부품 가용성 제약이었다는 점 — 전부 저자들이 먼저 적었다.
약점·한계
- IMF는 관성만 본다. 저자들도 백드라이버빌리티가 속도 의존(마찰) 성분을 함께 갖는다고 §III-B 첫 문단에 쓰지만, IMF에는 마찰이 전혀 들어가지 않는다. 그런데 고기어비 시스템의 비백드라이버빌리티는 상당 부분 마찰에서 온다(저자들 자신의 선행 연구 [15]가 정확히 그 주제다). 따라서 IMF는 백드라이버빌리티의 상한을 재는 지표로 봐야 하고, 특히 HUBO 같은 고기어비 시스템에서는 실제 격차가 IMF가 말하는 것보다 더 클 가능성이 있다.
- 비교 모델의 비대칭. StarlETH는 반사 액추에이터 관성을 아예 0으로 두고(SEA가 분리한다는 논거), HUBO는 기어 감속부 자체의 반사 관성을 무시했으며, StarlETH의 면외 관성은 바운딩박스 등밀도 추정이다. 반면 Cheetah는 CAD 기반 정밀 모델이다. 결론의 방향(스프링 없이 90%)에 유리한 쪽으로 편향됐다고 보기는 어렵지만 — StarlETH를 0으로 둔 것은 자기에게 불리하다 — 정밀도의 등급이 로봇마다 다르다는 점은 수치를 절대적으로 읽지 못하게 한다.
- “모델 없이”의 실제 값이 14~33% 오차다. Table II의 평균 오차는 작지 않다. 게다가 평가 구간이 충격 트랜지언트 이후로 한정돼 있어, 가장 어려운 구간(충돌 직후)은 정량 평가에서 빠진다. 충돌 완화를 주제로 삼은 논문이 충돌 순간의 힘 추정 정확도는 보고하지 않는다는 건 아쉽다.
- N이 작다. 힘 추종 실험은 듀티비 3조건, 각 조건에서 두어 번의 접지 사이클이 보이는 시계열이 전부다. 반복 횟수·시행 수·산포(표준편차)가 없다. 스텝 응답도 단발 그림 한 장이다.
- 효율은 정면으로 다루지 않는다. §II-B에서 저기어비가 줄 발열로 에너지를 더 쓴다는 트레이드오프를 스스로 제기하지만, 본 논문은 에너지 측정을 하지 않는다. CoT 0.5는 선행 연구 [13][42]에서 인용한 값이고, 저자들도 §VI에서 “기어 전동 선택에 따른 정확한 에너지 트레이드오프를 이해·정량화하는 추가 연구” 가 필요하다고 남겨 둔다. 즉 §II가 세운 세 요구(토크밀도·효율·충격완화) 중 효율은 이 논문에서 검증되지 않는다.
- 일반화 범위가 좁게 명시된다. 갭 반경 분석은 두께 고정·전자기 상사·얇은벽 근사에 묶여 있고, 저자들도 극단 형상에서는 edge effect가 이득을 갉아먹으므로 “지배적이라고 간주하는 정도를 제한해야 한다” 고 못 박는다. 보편 법칙이 아니라 설계 압력의 방향을 정해 주는 가이드로 읽어야 한다.
- 비충격적 충돌로의 확장이 미완이다. 저자들의 표현대로 “현실의 모든 충돌은 유한 시간창 위에서 일어나며, 이는 IMF의 중요한 향후 확장 영역” 이다. 발패드·지면 강성이 실제로 얼마나 충격을 퍼뜨리는지는 IMF가 답하지 못한다.
관련 연구와의 자리 매김
- SEA 계열([20]–[22], StarlETH [26]): 물리적 컴플라이언스로 충격을 흡수한다. 이 논문은 SEA를 틀렸다고 하지 않는다 — Fig. 10에서 StarlETH의 IMF가 가장 높다고 인정한다. 대신 힘 대역폭이라는 가격표(79.7 → 13.5 Hz)를 붙이고, 그 가격을 치르지 않고도 IMF의 90%를 얻을 수 있음을 보인다.
- 고기어비 + 토크센서 + 임피던스 제어(DLR LWR-III [17]–[19], Ott [18]): 충돌 후 대응에 강하다. 이 논문의 차별점은 초기 충격 자체를 기계적으로 줄인다는 것이고, 고속 충돌에서는 충분한 컴플라이언스 없이는 사후 제어로 감당이 안 된다고 본다.
- 다이렉트 드라이브([36] Asada & Youcef-Toumi): 차원 해석의 순수한 결론은 다이렉트 드라이브를 가리킨다. 이 논문은 그 한계를 숫자로 보인다 — Cheetah용이면 지름 76.2 cm, 축 5 mm. 그래서 “가능한 최대 갭 반경 + 가능한 최소 기어비”라는 실용적 타협점을 제시한다.
- 햅틱 장치(PHANTOM [4]): proprioceptive 구동 개념 자체는 저역 힘 햅틱에서 이미 성공했다. 이 논문의 기여는 그것을 고역·고하중 영역(수백 N)으로 옮긴 것이다.
- OSIM 계열([27] Khatib, [30] Asada, [31] Wensing et al.): IMF는 작업공간 관성 행렬 위에 세워진다. 기존 OSIM 연구가 제어·해석 도구였다면, 여기서는 설계 평가 지표로 재배치된다.
- 블로그 내 관련 리뷰: 고유수용 신호만으로 지형을 “상상”해 블라인드 보행을 학습하는 DreamWaQ 리뷰는 이 논문이 만든 하드웨어 전제 위에 서 있는 학습 쪽 사례로 읽을 수 있다. 사족보행에서 모델 기반 제어와 학습을 결합하는 흐름은 Combining MPC & RL 리뷰에, 휴머노이드 보행 제어의 전체 계보(임피던스·WBC·MPC부터 RL까지)는 HLC Survey 리뷰에 정리돼 있다.
요약
이 논문은 “어떤 센서를 달 것인가”를 “어떤 기계를 만들 것인가”로 바꾼 논문이다. 답은 갭 반경이 큰 고토크밀도 모터에 1단 5.8:1 유성기어만 물리고, 다리는 850 g까지 덜어내고, 힘은 스테이터 전류에서 읽는 것이다. 그 선택의 값어치를 재기 위해 저자들은 IMF라는 무차원 지표를 만들어, 스프링 없는 Cheetah 다리가 가상 SEA 버전의 90% 만큼 충격을 흘려보낸다는 것을 보였다. 대가로 얻은 것은 SEA가 포기했던 대역폭이다 — 개루프 103.7 Hz, 그리고 3D bounding 중 85 ms 접지·450 N 초과에서 정역학 매핑 하나로 힘을 낸다.
약점도 분명하다. IMF는 마찰을 보지 않고, 비교 모델의 정밀도가 로봇마다 다르며, 힘 추종 오차 14~33%는 “모델 없이도 된다”와 “모델 없이는 여기까지”를 동시에 말한다. 논문이 세운 세 요구 중 효율은 이 논문에서 측정되지 않았다.
그럼에도 오늘날 사족보행 정책의 관측 벡터에 관절 위치·속도·토크가 아무 설명 없이 들어가고, 그것만으로 블라인드 보행이 되는 상황은 공짜로 주어진 것이 아니다. 지형이 다리를 밀면 관절이 실제로 밀리는 기계가 있어야 그 신호에 정보가 실린다. 이 논문은 그 기계를 어떻게 만드는지, 그리고 그것이 얼마나 되는지를 재는 자를 함께 남겼다.