📃Motus2 리뷰
Paper Link (arXiv:2608.30237v2): 이 리뷰는 v2 (2026-09-10) 기준이다. v1(2026-08-31)과 본문 텍스트를 대조해 보니 바뀐 것은 저자 소속 표기(BUAA·BIT 삭제)와 교신 메일 주소뿐이고 수치·수식·그림은 같다. 그림 번호는 arXiv HTML의 번호를 따른다(HTML Figure 1~9가 모두 이미지로 들어 있어 누락이 없다).
Project Page: 실기 데모 영상 31개(임베디먼트·능력별 필터)와 논문 그림이 있다.
Code Link (github.com/shengshu-ai/Motus2): 2026-10-20 확인 시점에 레포에는 README.md 한 파일만 있다(라이선스 파일 없음, 마지막 push 2026-09-11). README의 “2026년 9월 중 순차 공개” 로드맵 7항목(Stage 1·2 체크포인트, 학습 코드, MBRL, 메모리, 촉각)은 모두 미체크 상태다. README가 가리키는 Hugging Face motus-robotics에는 전작 Motus 계열 체크포인트만 있다.
Motus (v1) Project: 전작. 이 논문의 출발점이다.
Hongzhe Bi†*, Zihao Zhou*, Yihang Tang*, Jingrui Pang*, Shuhe Huang*, Haitian Liu, Runqing Wang, Shuai Huang, Yichen Wang, Yiming Cheng, Ruowen Zhao, Zhenghua Li, Hengkai Tan, Xiaolong Liu, Jinhui Wan, Jiabao Liu, Min Zhao, Fan Bao, Jun Zhu (GensPI · Tsinghua University, †project lead, *joint first authors)
arXiv preprint, 2026 (cs.RO)
- 💡 Video–action 모델에 행동 출력 헤드를 붙이는 데서 멈추지 않고, 하나의 공유 가중치 모델이 policy(world–action model)·simulator(action-conditioned world model)·evaluator(value model) 세 인터페이스를 모두 내놓게 해 “제안 → 결과 예측 → 평가 → 정책 갱신” 루프를 닫는다.
- ⚙️ 청크 안 attention mask를 A\rightarrow Z\rightarrow U(행동 → 미래 영상 → 가치 질의) 순서로 고정하고, 성공 궤적만 행동을 학습시키며 실패·비최적 궤적은 동역학·가치 학습에만 쓰는 궤적별 손실 게이팅을 둔다. 사전학습은 약 13만 시간(원시 기록 기준) 1인칭 인간 데이터에서 단안 → 스테레오 순서로 진행한다.
- 🎯 5개 실기 과제(과제당 20회)에서 평균 84%(동일 SFT의 π0.5와 WAN 초기화는 0%, 인간 데이터 사전학습만 한 초기화는 51%). MBRL+Best-of-N은 2과제 평균 65.0 → 75.0%, 촉각 expert는 2과제 평균 60.0 → 72.5%, 스테레오 인간 데이터 2k → 20k시간에서 검증 오차가 \mathcal{L}^*\approx0.101-0.005\ln D를 따른다.
🔍 Ping Review
🔍 Ping — A light tap on the surface. Get the gist in seconds.
로봇 파운데이션 모델은 대부분 사람이 잘 해낸 시연을 따라 하도록 학습된다. 이 방식에는 두 가지 빈틈이 있다. 모방만으로는 어떤 행동이 좋고 나쁜지 알 수 없고, 자기 행동의 결과에서 배워 정책을 고칠 장치가 없다. 그리고 실패한 시연은 쓸 곳이 없어 버려진다. Motus2는 이 빈틈을 world model 쪽에서 메운다. 전작 Motus가 UniDiffuser식 공동 video–action 모델로 policy(행동 생성)와 simulator(행동 조건부 미래 예측)를 한 모델에 담았다면, Motus2는 여기에 evaluator(가치 모델)를 더한다. 세 인터페이스가 같은 가중치를 공유하므로, 모델이 스스로 행동을 제안하고 그 결과 영상을 상상하고 그 결과를 채점한 뒤 그 점수로 자기 정책을 갱신할 수 있다. 저자는 이것을 “self-evolving General World Model”이라 부른다.
이 구조가 주는 실용적 이득은 데이터 배분이다. 성공한 시연은 행동 학습에, 실패하거나 비최적인 궤적은 “이 행동을 하면 이렇게 된다”는 동역학 학습과 “이건 나쁜 결과다”라는 가치 학습에 쓴다. 데이터 쪽으로는 약 13만 시간의 1인칭 인간 영상을 단안 → 스테레오 → 로봇 도메인 순으로 쌓는 피라미드를 만들었다. 그 위에 긴 히스토리를 위한 두 가지 메모리 확장과, T-Rex를 따른 경량 촉각 expert를 얹고, 양팔에 다지 손을 단 세 가지 플랫폼에서 실험한다.
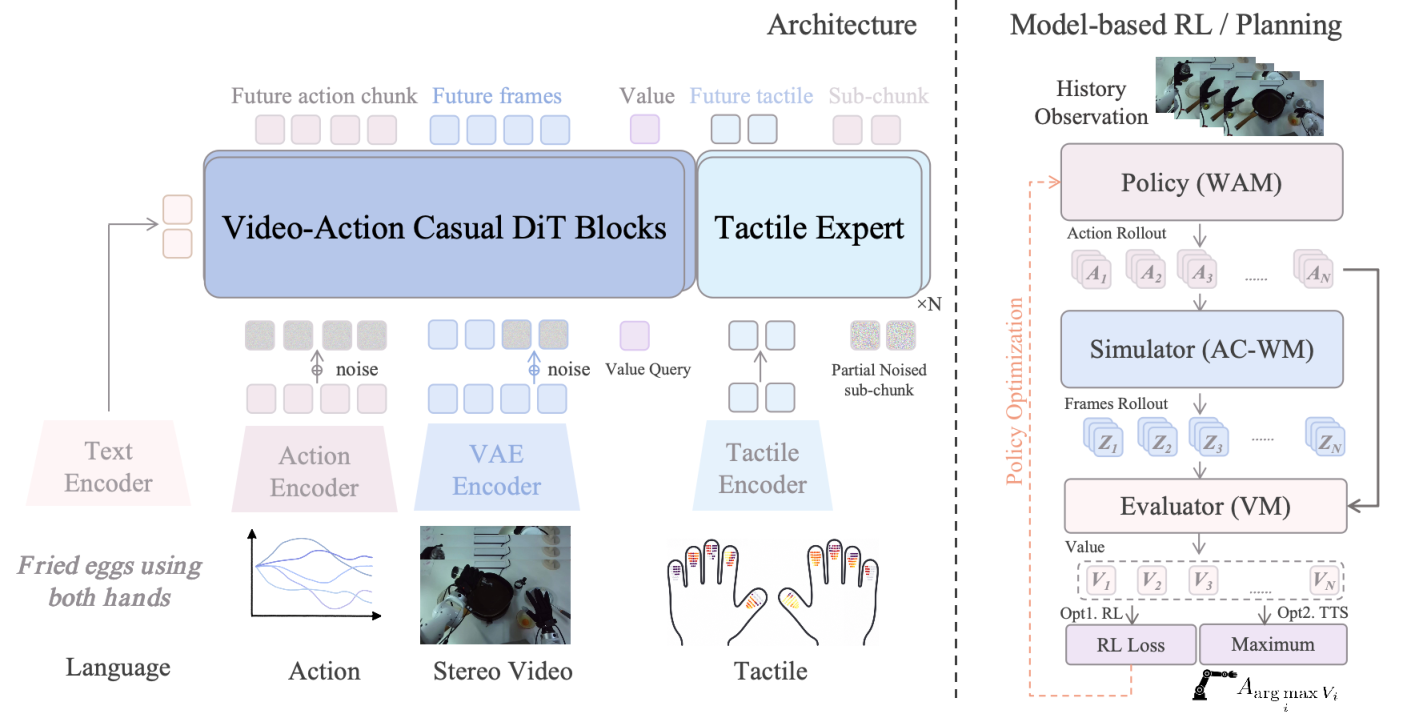
Motus2 개요(Fig. 1). 왼쪽: 언어(cross-attention)·행동·스테레오 영상·가치 질의 토큰이 하나의 video–action causal DiT를 공유하고, 촉각 expert가 옆에 붙는다. 오른쪽: 같은 모델이 Policy(WAM) → Simulator(AC-WM) → Evaluator(VM) 사슬로 동작해, 가치 V_1\ldots V_N을 RL 손실(정책 최적화) 또는 최댓값 선택(테스트 타임 계획)에 쓴다.
프로젝트 페이지 개요 영상(motus2_overview.mp4, 약 35 MB, 프로젝트 페이지 원본을 직접 참조).
핵심 방법론:
언어 조건부 다지 조작을 POMDP로 놓고, 손이 물체를 가리므로 현재 관측 대신 히스토리를 요약한 맥락 c_t(언어·현재 고유수용감각·인코딩된 시각 히스토리)에 조건화한다. 행동 청크 A_t, 그 청크의 미래 영상 latent Z_t, 이산화한 진행도 값 Y_t의 결합 분포를 행동 먼저(action-first) 순서로 분해하는 것이 논문의 뼈대다(Eq. 2):
p_\theta(A_t,Z_t,Y_t\mid c_t)=\underbrace{\pi_\theta(A_t\mid c_t)}_{\text{policy (WAM)}}\cdot\underbrace{p^{\mathrm{wm}}_\theta(Z_t\mid c_t,A_t)}_{\text{simulator (AC-WM)}}\cdot\underbrace{p^{\mathrm{vm}}_\theta(Y_t\mid c_t,A_t,Z_t)}_{\text{evaluator (VM)}}
세 인자는 별도 네트워크가 아니라 같은 모델의 세 질의 방식이다. 이를 하나의 손실로 학습하되, 노이즈 수준 (\sigma^z,\sigma^a)와 손실 게이트 (w_z,w_a,w_v)의 조합으로 policy·simulation·evaluation 세 모드를 고른다(Eq. 6·7):
\mathcal{L}=w_z\|v^z_\theta-v^*_z\|^2_2+\lambda_a w_a\|v^a_\theta-v^*_a\|^2_2+\lambda_v w_v\,\mathrm{CE}(p^{\mathrm{vm}}_\theta,Y_t)
성공 궤적만 policy 모드(행동 손실 on)에 들어가고, 실패·비최적·과제 무관 궤적은 행동을 깨끗한 조건으로 둔 simulation·evaluation 모드로만 보낸다. 가치 목표는 VLAC의 상대 진행도 r_t=\pm\Delta t/(T-t)(성공 구간은 +, 실패·무관 구간은 −)를 201개 구간으로 이산화한 것이다. 정책 개선에는 DiffusionNFT를 쓴다. 후보 N개의 가치를 그룹 안에서 표준화해 최적성 가중치 \hat r_i\in[0,1]로 바꾸고, 기준(EMA) 정책 주변의 양·음 암묵 속도장 v^\pm에 가중 회귀한다(Eq. 11~13).
주요 결과:
- 주 결과(Table 2, 과제당 20회): 5과제 평균 π0.5 0%, WAN-SFT 0%, Pretrain-SFT 51%, Motus2(Midtrain-SFT) 84%. WAN-SFT·Pretrain-SFT·Midtrain-SFT 세 변형은 SFT 절차가 같고 초기화만 다르다.
- MBRL과 계획(Table 3, 2과제): 기본 65.0% → +Planning 67.5% → +MBRL 72.5% → +MBRL+Planning 75.0%.
- 긴 맥락(Table 4): 전역 자기회귀(global AR)가 하이브리드 메모리보다 시뮬레이션 78% vs 52%, 실기 57.5% vs 25.0%.
- 촉각(Table 5): 종이컵 빼기 65 → 75%, 종이 찢기 55 → 70%, 평균 60.0 → 72.5%.
- 스테레오 스케일링(Fig. 5): 2k·4k·10k·20k시간 부분집합에서 최적 검증 오차가 \mathcal{L}^*_{\mathrm{val}}(D)\approx0.101-0.005\ln D로 단조 감소.
결론:
Motus2의 새로움은 개별 부품보다 배선에 있다. Policy·simulator·evaluator를 하나의 가중치에 담고, mask와 손실 게이트만으로 “누가 무엇을 볼 수 있고 어떤 데이터가 무엇을 가르치는가”를 정했다. 실패 데이터를 동역학·가치 학습에 쓰는 데이터 배분 원칙도 깔끔하다. 다만 “self-evolving”이라는 제목에 비해 측정된 자기 개선은 작다. MBRL은 기록된 데이터의 prefix에서 1청크만 상상해 행동 파라미터를 갱신하는 오프라인 절차이고, 그 효과는 2과제 40회 중 +3회(+Planning까지 +4회)다. 실패 데이터 규모, SFT 시연 수, 계산량, 추론 지연, 계획 시의 N은 논문에 없고, 코드와 체크포인트는 확인 시점에 공개되지 않았다.
🔔 Ring Review
🔔 Ring — An idea that echoes. Grasp the core and its value.
한 줄로 시작하면
world–action model(WAM)이 “행동도 내는 비디오 생성기”에서 한 걸음 더 가려면, 상상한 미래가 좋은 미래인지 판단할 장치가 필요하다. Motus2는 그 판단기(가치 모델)를 별도 네트워크로 붙이지 않고, 같은 video–action 트랜스포머의 “읽기 전용 질의 토큰” 하나로 만든다. 그러고 나면 정책·시뮬레이터·평가기가 한 모델의 세 가지 질의 방식이 되고, 시연 데이터 중 성공한 것은 “따라 할 것”, 실패한 것은 “세상이 어떻게 반응하는지와 무엇이 나쁜지”를 가르치는 재료로 갈라 쓸 수 있다. 이 논문의 가장 단단한 기여는 이 배선 원칙이고, 제목의 “self-evolving”은 그 배선 위에서 아직 작게만 시연된 가능성이다.
배경: 왜 정책 하나로는 부족한가 (§1, §2)
논문이 문제를 세우는 방식은 세 단계다.
- 모방의 한계. 로봇 파운데이션 모델(RDT-1B, π0.5 등)은 큐레이션된 행동 지도 데이터로 학습된다. 임베디먼트에 맞춘 로봇 시연은 비싸고, 모방은 “이 행동이 좋은가”라는 개념이 없으며 자기 결과로 정책을 고칠 장치도 없다(§1).
- 인간 데이터의 약속과 장벽. 1인칭 인간 데이터는 다양한 손–물체 상호작용을 싸게 제공한다. 단안은 범위가 넓고, 동기화된 스테레오는 암묵적 깊이와 더 정확한 3D 손 자세를 준다. 그러나 미끄러짐·파지 형성·놓기 같은 접촉 사건은 시각만으로 모호하고, 손이 물체를 가려 결과가 늦게 보이는 부분 관측 문제가 있다. 여기서 로봇 도메인 적응·시간 맥락·촉각의 필요가 나온다.
- 세 번째 인터페이스. 저자는 제어용 world model의 흐름을 세 기능으로 정리한다(§2). Policy 인터페이스는 WAM(Motus, DreamZero, Fast-WAM, Being-H0.7 등), simulator 인터페이스는 행동 조건부 world model(DreamDojo, Ctrl-World, GigaWorld), evaluator 인터페이스는 가치·보상·선호 모델이다. 전작 Motus가 앞의 둘을 한 모델에 담았으므로, 남은 질문은 “미래 관측을 행동 예측에 새지 않게 하면서 세 인터페이스를 한 모델에 구현하고, 결과 가치를 정책 갱신으로 바꾸는 방법”이다.
관련 연구 절에서 WMPO·RISE·NORA-1.5 같은 world model 기반 VLA 후처리도 언급하는데, 저자의 차별점 주장은 “결정·시뮬레이션·가치 추정을 하나의 통합 모델에서 결합해 이질적 상호작용 데이터(시연·성공·비최적·실패)의 상보적 감독을 활용한다”는 것이다.
방법 1: 문제 설정과 action-first 분해 (§3.1)
관측은 o_t=(I_t,q_t,\tau_t)로 시각·고유수용감각·(선택적) 촉각이다. 손이 물체와 접촉을 자주 가리므로 현재 관측은 마르코프 상태가 아니고, 정책은 히스토리 h_t=(\ell,o_0,\ldots,o_t)에 조건화된다. 실제로는 h_t를 맥락 c_t로 요약하는데, 시각 히스토리 부분은 §3.4의 작업 기억 메커니즘 중 하나가 공급한다. 촉각 스트림은 backbone이 아니라 §3.5의 촉각 expert가 따로 쓴다.
길이 H의 행동 청크 A_t=(a_t,\ldots,a_{t+H-1}), 그 미래 영상 latent Z_t, 이산 진행도 Y_t의 결합 분포를 위의 Eq. 2처럼 분해한다. 분기 순위에 쓰는 점수는 evaluator의 조건부 기댓값이다(Eq. 3).
V_\theta(c_t,A_t,Z_t)=\mathbb{E}_{Y_t\sim p^{\mathrm{vm}}_\theta(\cdot\mid c_t,A_t,Z_t)}[Y_t]
Y_t의 지지집합은 진행도 구간의 중심값들이라, V_\theta는 201개 구간 확률의 가중 평균이 된다(구간 수는 부록 E.2). 분해 순서가 곧 제어 순서라는 점이 중요하다. 평소 제어에서는 첫 인자 \pi_\theta(A_t\mid c_t)만 질의하고, 계획이나 정책 최적화가 필요할 때만 뒤의 두 인자를 깨운다.
방법 2: 단계별 mask와 궤적별 감독 라우팅 (§3.2)
Stage-specific information flow
로봇 도메인 mid-training부터 각 학습 창을 “깨끗한 teacher-forced 관측 히스토리 + action-first 청크 블록들”로 배열한다(Eq. 4).
\boldsymbol{x}=(Z^{\mathrm{ctx}};B_1;\ldots;B_M),\qquad B_j=(q_j;A_j;Z_j;U_j)
q_j는 선택적 고유수용감각, A_j는 행동 청크, Z_j는 그 미래 영상, U_j는 읽기 전용 가치 질의다. 청크 안의 가시성 규칙은 세 줄로 요약된다.
- 행동 토큰은 같은 청크의 미래 영상·가치 토큰을 읽을 수 없다.
- 미래 영상 토큰은 현재 행동을 읽을 수 있다.
- 가치 질의는 둘 다 읽지만 다른 어떤 토큰도 가치 질의를 읽지 못한다.
청크 사이에서는 창 단위 인과 mask다. 블록 j는 앞선 깨끗한 관측은 보지만 뒤 블록은 보지 않는다. 저자는 이를 chunk-autoregressive라 부른다. 자기회귀는 청크 사이에서 일어나고, 청크 안의 저수준 행동들은 flow matching으로 함께 생성된다.
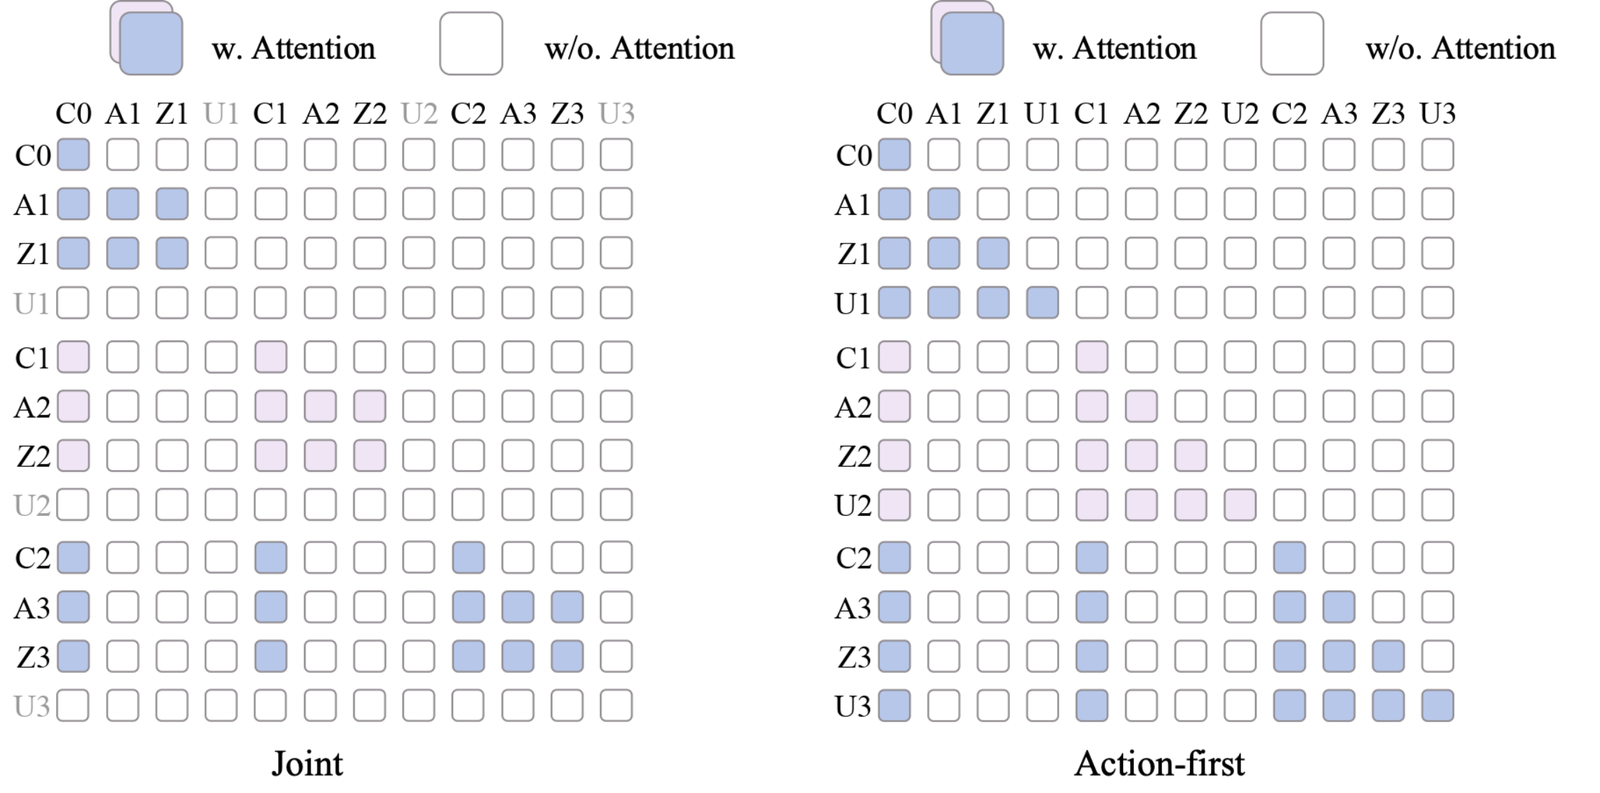
단계별 청크 mask(Fig. 2). (a) 공동 사전학습 mask: 청크 안에서 영상과 행동이 양방향으로 보며, U 행·열은 배치 정렬용일 뿐 비활성이다. (b) mid/post-training의 action-first mask: A_j는 자기 청크의 Z_j·U_j를 못 보고, Z_j는 A_j를, U_j는 A_j·Z_j를 본다. 두 mask 모두 청크 사이에서는 인과적이다.
Backbone은 두 단계 모두 같은 비디오 확산 파운데이션 모델(Wan, 부록 E.1에서 Wan 2.2-TI2V-5B로 특정)에서 초기화한다. 스테레오 두 시점의 latent는 시간·수직 RoPE 좌표를 공유하고 수평 RoPE 범위만 다르게 쓴다. 고유수용감각·행동·가치 질의는 같은 트랜스포머 계산에 들어가고, 언어만 cross-attention으로 들어간다.
Trajectory-dependent supervision routing
Mask는 의존 구조를 정할 뿐, 기록된 행동을 모방해도 되는지는 정하지 못한다. 그래서 궤적마다 “타당하게 감독할 수 있는 인자”에만 손실을 연다. 깨끗한 목표 x\in\{Z_j,A_j\}와 노이즈 \epsilon에 대해 rectified-flow식 보간 x_\sigma=(1-\sigma)x+\sigma\epsilon, 목표 속도 v^*=\epsilon-x를 쓰고(Eq. 5), Eq. 6의 통합 손실에서 세 모드를 고른다(Eq. 7).
| 모드 | (\sigma^z,\sigma^a) | (w_z,w_a,w_v) | 감독하는 조건부 | 들어가는 데이터 |
|---|---|---|---|---|
| policy | (>0,>0) | (1,1,0) | p_\theta(A_t,Z_t\mid c_t) | 큐레이션된 성공 궤적만 |
| simulation | (>0,0) | (1,0,0) | p_\theta(Z_t\mid c_t,A_t) | 실패·비최적·과제 무관 포함 |
| evaluation | (0,0) | (0,0,1) | p_\theta(Y_t\mid c_t,A_t,Z_t) | 성공(+)·실패/무관(−) |
Policy 모드는 행동과 미래 영상을 함께 감독하지만 배포 때는 행동 인자만 읽는다. Simulation 모드는 기록된 행동을 깨끗하게 두고 미래 예측만, evaluation 모드는 행동과 영상을 둘 다 깨끗하게 두고 가치 readout만 감독한다. 이 표의 마지막 열이 논문의 데이터 철학이다. 실패 궤적의 행동은 조건 변수로만 쓰이고 모방 목표가 되지 않으므로, 정책이 나쁜 행동을 따라 배우지 않으면서도 그 전이와 결과에서 배운다. 부록 E.2에 따르면 mid-training에서 simulation·evaluation 모드 샘플 비율은 각각 0.10·0.05이고 나머지가 policy 모드, 가치 손실 가중치는 0.05다.
데이터 스케일링 커리큘럼과 action-first 추론
커리큘럼은 공동 상호작용 사전지식을 먼저 배우고, action-first mask와 감독 라우팅은 로봇 도메인 적응이 시작될 때만 도입한다.
| 단계 | 데이터 | mask / 목적 | 스텝·설정 (부록 E) |
|---|---|---|---|
| Stage 1 (pre) | 단안 1인칭, 저해상도 → 고해상도 | 영상 경로만, 깨끗한 latent 1~2프레임 조건의 flow matching | 500K + 340K 스텝, 행동·가치 토큰 없음 |
| Stage 2 (pre) | 동기화 스테레오 1인칭 + 인간 행동 | 공동 mask(청크 안 양방향), 가치 손실 off | 450K 스텝, W=12, \kappa=2, 히스토리 1~5청크, lr 2\times10^{-5} |
| Mid-training | 로봇 궤적 + 인간–로봇 정렬 데이터(합계 100시간 이상) | action-first mask, 세 모드 혼합 | 640\times384 스테레오, W=8, \kappa=2, 히스토리 1~3청크, 가치 201구간 |
| Post-training | 대상 로봇 과제 | action-first 유지 + MBRL / 긴 맥락 / 촉각 확장 | 기본 배포 5 denoising 스텝 |
W는 한 학습 창의 latent 프레임 수, \kappa는 한 예측 청크에 묶이는 연속 latent 프레임 수다. 학습 후 평소 제어는 정책 인자에서 멈추고, 미래 영상과 가치는 계획이나 정책 최적화가 요구할 때만 만든다. 저자는 이것이 공동 video–action 학습의 이득을 유지하면서 매 제어 스텝에 미래 롤아웃을 강제하지 않는 방식이라고 설명하며 GigaWorld-Policy와 Fast-WAM을 인용한다. Fast-WAM이 “테스트 타임 상상이 필요한가”를 물었던 흐름과 같은 선택이다.
방법 3: 가치 유도 closed-loop self-evolution (§3.3)
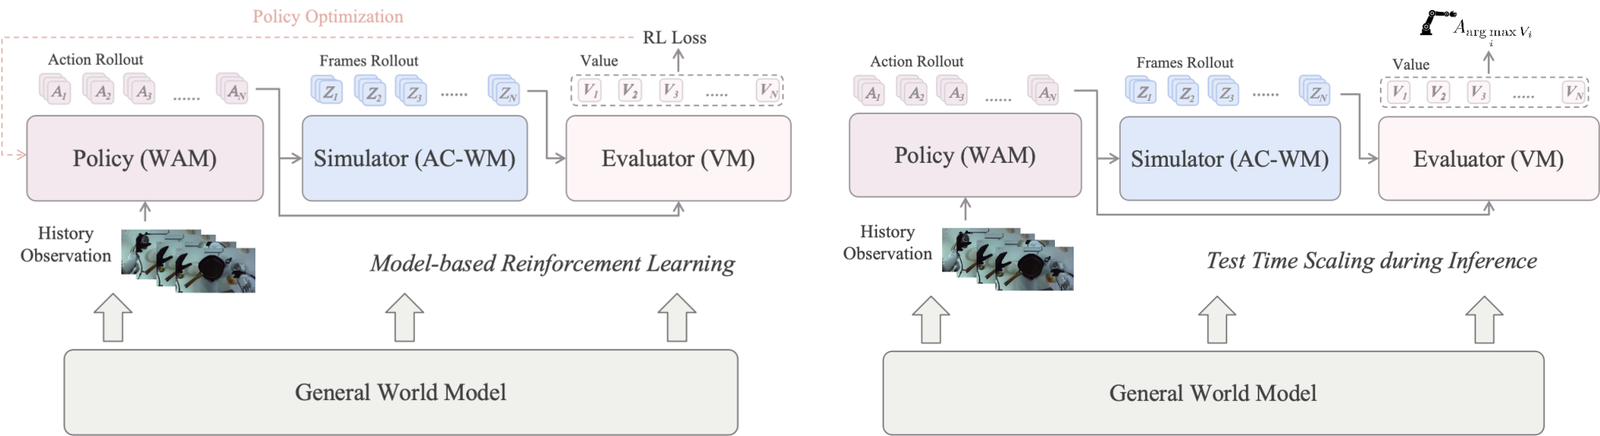
Self-evolution과 계획 모듈(Fig. 3). (a) MBRL 학습 루프: 히스토리 관측에서 policy가 행동 후보 A_1\ldots A_N을 굴리고, simulator가 프레임 Z_1\ldots Z_N을 굴리고, evaluator가 가치 V_1\ldots V_N을 매겨 RL 손실로 정책을 갱신한다. (b) 테스트 타임 계획: 같은 사슬에서 최고 가치 분기를 골라 실행한다.
진행도 기반 가치 학습 (§3.3.1)
VLAC의 상대 진행도 정식화를 따라, 성공 궤적의 각 구간에 목표를 준다(Eq. 8).
r_t=\frac{\Delta t}{T-t}
\Delta t는 구간 길이, T는 전체 궤적 길이, t는 구간 시작 시각이다. 값은 [0,1]이고 “남은 과제 지평 대비 이 구간이 얼마나 진행시켰나”를 잰다. 예를 들어 T=100에서 길이 10짜리 구간은 t=0이면 0.1, t=80이면 0.5, 마지막 구간이면 1이다(필자 계산). 같은 길이의 구간이라도 끝에 가까울수록 목표값이 커진다는 점은 뒤의 비판에서 다시 쓴다.
음의 감독은 두 출처에서 온다. 부정확한 조작·의도치 않은 접촉·지시 이탈 같은 현실적 오류가 담긴 실패한 원격조작 궤적, 그리고 지시와 무관한 행동인 과제 무관 상호작용이다. 이 구간들은 부호만 뒤집어 r_t=-\Delta t/(T-t)를 받는다(Eq. 9). 양·음 보상을 이산화해 Eq. 6의 범주형 목표 Y_t로 쓴다. 따라서 가치는 [-1,1]에 있고, 부록 F가 명시하듯 서로 다른 롤아웃의 상대 순위를 위해 학습된 것이지 보정된 성공 확률이 아니다.
모델 기반 계획과 정책 최적화 (§3.3.2)
계획은 receding-horizon이다. N개 청크를 제안하고, 각 분기를 시뮬레이션·채점하고, i^\star=\arg\max_i V_i인 청크를 실행하고, 실제 관측을 붙여 반복한다. 실제 관측마다 다시 계획하므로 긴 상상 롤아웃에 기대는 정도가 제한된다.
정책 최적화는 계획이 못 하는 일, 즉 제안 분포 자체를 바꾸는 일을 맡는다. Simulator와 evaluator를 고정한 채 DiffusionNFT로 가치를 행동 경로에 되먹인다. 생성된 각 후보 (A_i,Z_i)에 노이즈 수준 \sigma_i를 뽑아 전방 flow matching 과정을 적용한다(Eq. 10).
A_i^{\sigma_i}=(1-\sigma_i)A_i+\sigma_i\epsilon_i,\qquad v_i^{\mathrm{tar}}=\epsilon_i-A_i
온라인 정책과 EMA 기준 정책이 같은 노이즈 행동·언어·로봇 상태·깨끗한 히스토리에서 속도 v_{\theta,i}, v_{\mathrm{ref},i}를 예측한다. 예측된 미래 Z_i는 가치 V_i를 통해서만 갱신에 영향을 주고 행동 속도 예측기에는 노출되지 않는다. 후보 가치는 그룹 안에서 표준화해 최적성 가중치로 바꾼다(Eq. 11).
\hat r_i=0.5+0.5\cdot\mathrm{clip}\!\left(\frac{V_i-\mathrm{mean}(V)}{\max(\mathrm{std}(V),\varepsilon)},-1,1\right)
평균보다 높은 후보는 \hat r_i>0.5, 낮은 후보는 \hat r_i<0.5다. 각 후보 그룹에는 정답 행동–미래 쌍 하나가 추가로 들어가 \hat r_i=1을 받는다. 이 쌍은 “양의 행동 앵커”이고 평균·표준편차 계산에서는 빠진다. DiffusionNFT를 따라 기준 예측 주변에 두 암묵 속도장을 만들고(Eq. 12), 가중 회귀한다(Eq. 13).
v_i^+=(1-\beta)v_{\mathrm{ref},i}+\beta v_{\theta,i},\qquad v_i^-=(1+\beta)v_{\mathrm{ref},i}-\beta v_{\theta,i}
\mathcal{L}_{\mathrm{NFT}}=\mathbb{E}_i\!\left[\hat r_i\|v_i^+-v_i^{\mathrm{tar}}\|_2^2+(1-\hat r_i)\|v_i^--v_i^{\mathrm{tar}}\|_2^2\right]
고가치 후보는 양의 장을 강조해 온라인 분포를 그 행동 쪽으로 끌고, 저가치 후보는 음의 장을 강조해 밀어낸다. \hat r_i\approx0.5는 방향 선호가 거의 없어 정책을 기준 근처에 둔다. \beta>0은 기준 주변 변위의 크기이고 1/\beta가 강화 유도 강도 역할을 한다. 부록 E.3의 설정은 다음과 같다.
| 항목 | 값 |
|---|---|
| prefix당 후보 수 | 정책 후보 8 + 정답 1 |
| prefix 길이 / 상상 지평 | 1~4청크 / 1청크 |
| denoising 스텝 (행동 / 미래 영상) | 4 / 8 |
| DiffusionNFT \beta | 0.1, 후보당 노이즈 수준 1개 |
| EMA 기준 | decay 0.99, trainer 10회 갱신마다 게시 |
| 갱신 대상 | 행동 관련 파라미터만(영상 backbone·가치 부분 고정) |
| stale 샘플 폐기 | 낡은 기준 버전 또는 600초 초과 |
이 단계들은 처리량이 서로 달라서, AcceRL에서 착안한 Ray 기반 비동기 파이프라인으로 오프라인 prefix 샘플링·상상 롤아웃과 가치 채점·기준 목표 구성·정책 최적화를 유한 FIFO 버퍼로 분리한다.
방법 4: 작업 기억 (§3.4)
Closed loop가 쓸 수 있는 증거는 c_t에 남은 것뿐이다. 그래서 접근 가능한 히스토리를 명시적 설계 축으로 둔다.
| 메커니즘 | 무엇을 남기나 | 비용 | 설정 (부록 E.3) |
|---|---|---|---|
| Sliding window (기본) | 최근 깨끗한 관측. 가득 차면 가장 오래된 것을 축출, 남은 key의 시간 RoPE를 창 기준으로 재배치 | 에피소드 길이와 무관하게 고정 | W=8, \kappa=2, 2청크 스트리밍 캐시 |
| Global autoregression | 앞선 모든 깨끗한 시각 latent, 에피소드 단위 시간 좌표 | KV 캐시·attention이 에피소드 길이에 비례 | anchor·memory 토큰 0, N latent 프레임 후 NL개 KV 토큰 |
| Hybrid working memory (MemoryWAM식) | 초기 anchor 프레임 + 최근 창(전해상도) + 중간 관측의 압축 memory 토큰 | 그 중간 | anchor 2, 최근 4프레임, latent 프레임당 memory 토큰 8 |
배포 때는 상상한 latent가 아니라 실제로 관측한 latent를 캐시에 넣어 맥락이 실행된 궤적에 묶이게 한다. 두 긴 히스토리 변형은 잘린 창이 아니라 완전한 에피소드로 학습해야 하므로 길이가 크게 들쭉날쭉하다. 그래서 여러 에피소드를 block-diagonal 인과 mask로 한 attention 호출에 묶는 가변 길이 packing을 쓴다. 에피소드 경계를 넘는 attention이 없고 RoPE 좌표도 에피소드마다 따로 만들므로 계산 배치만 바뀌고 수학적으로는 독립 처리와 같다. Latent 프레임 예산 100, micro-batch당 최대 8개 에피소드이고, 예산을 넘는 에피소드는 자르지 않고 단독으로 처리한다. 같은 질문을 다른 각도에서 다룬 Long-WAM과 함께 읽으면 좋다.
방법 5: 촉각 expert (§3.5)
작업 기억이 시각 히스토리를 늘려도 접촉 상태는 여전히 모호할 수 있다. 고주파 촉각을 매번 backbone 전체를 다시 돌리지 않고 넣기 위해, T-Rex를 따라 분할된 denoising을 쓴다. Backbone은 전체 행동 청크를 \sigma=1에서 고정된 \sigma_c까지 한 번만 denoise하고, 각 짧은 sub-chunk가 실행되기 직전에 촉각 expert가 최신 촉각 창으로 나머지 \sigma_c\to0 구간을 마친다(Eq. 14·15).
\widetilde A_{t,k}=A^{\sigma_c}_{t,k}-\sigma_c v^a_{\phi,t,k},\qquad \mathcal{L}_{\mathrm{ref}}=\mathbb{E}_{t,k}\left[\left\|v^a_{\phi,t,k}-\frac{A^{\sigma_c}_{t,k}-A_{t,k}}{\sigma_c}\right\|_2^2\right]
Expert는 중간 sub-chunk, 직전 촉각 창, 그리고 detach된 층별 KV 캐시를 읽는다. 행동만 고치는 것이 아니라 그 행동 이후의 실제 힘 창 \mathbf f^{\mathrm{post}}_{t,k}도 flow matching으로 예측하게 해 접촉의 전개를 감독한다(Eq. 16). 미래 힘 토큰은 중간 행동 토큰을 볼 수 있지만, 행동 정제 토큰은 노이즈 섞인 미래 힘 토큰을 보지 못해 action-first 의존이 유지된다. 전체 목적은 \mathcal{L}_{\mathrm{tac}}=\mathcal{L}_{\mathrm{ref}}+\lambda_{\mathrm{pred}}\mathcal{L}_{\mathrm{pred}}(\lambda_{\mathrm{pred}}=0.1)이고 힘 예측은 학습 때만 쓴다.
| 항목 | 값 (부록 E.3) |
|---|---|
| expert 구조 | 30층 트랜스포머, hidden 128, head 4, FFN 512. 층마다 backbone의 대응 층 KV를 읽음 |
| 분할 지점 | 48-행동 청크를 \sigma_c=0.2까지 backbone이 denoise |
| sub-chunk | 30 Hz 행동에서 6행동 × 8개, 각 0.2초. 같은 중간 청크와 KV를 8번 재사용 |
| 촉각 입력: Sharpa Wave (22-DoF) | 양손 60차원 힘–토크 + 손가락 패드 10개 변형 이미지(창당 6프레임 → 20 토큰). 변형 이미지는 조건으로만 쓰고 예측하지 않음 |
| 촉각 입력: Wuji Hand 2 (20-DoF) | 양손 1086차원(손당 3축 센싱점 176개 = 1056 + 손가락별 3축 합력 30) |
| 힘 샘플링 | 90 Hz |
| 최적화 | AdamW, lr 5\times10^{-5} |
T-Rex가 분할점을 \tau_{\mathrm{split}}=0.4로 두었던 것과 달리 Motus2는 \sigma_c=0.2로, 촉각 expert에게 남기는 denoising 구간이 더 짧다. 분할점에 대한 sweep은 이 논문에 없다.
방법 6: 대규모 1인칭 데이터셋 (§4, 부록 B·C·D)
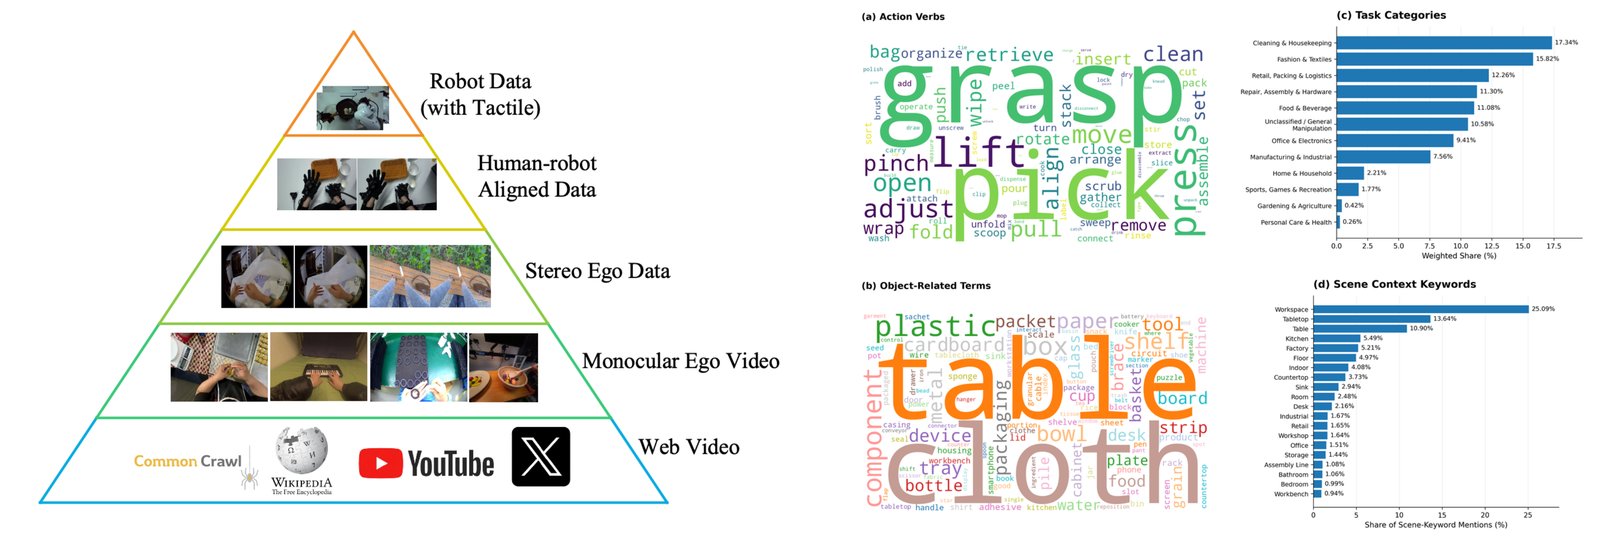
1인칭 데이터 피라미드와 코퍼스 의미 분포(Fig. 4). 왼쪽: 웹 영상 → 단안 1인칭 → 스테레오 1인칭 → 인간–로봇 정렬 → 로봇 데이터(촉각 포함)의 계층. 오른쪽: Egocentric-100K를 제외한 주석 부분집합의 (a) 99개 세부 행동 동사, (b) 물체 관련 어휘, (c) 상호배타적 12개 과제 범주, (d) 상위 20개 장면 키워드.
공개·구매 데이터를 합친 약 13만 시간 코퍼스다(Table 1). 시간은 필터링·분할·주석 이전의 원시 기록 시간이다.
| 데이터셋 | 카메라 | 원시 시간 | 해상도 (W\times H) | 취득 |
|---|---|---|---|---|
| Egocentric-100K | 단안 | 100,500 | 480×360 | 공개 |
| Egocentric-10K | 단안 | 10,000 | 480×360, 512×512 | 공개 |
| EgoVerse | 단안 | 1,200 | 512×512 | 공개 |
| EgoDex | 단안 | 800 | 480×360, 512×512 | 공개 |
| Ropedia | 스테레오 | 7,000 | 512×512 | 혼합 |
| EgoScale | 스테레오 | 6,000 | 640×384 | 구매 |
| LightWheel | 스테레오 | 1,200 | 640×480 | 구매 |
| JD-Group | 스테레오 | 2,000 | 512×512 | 구매 |
| CyberOrigin | 스테레오 | 1,200 | 640×416 | 구매 |
| 합계 | 혼합 | 130,000 | 혼합 | 혼합 |
표를 더해 보면 단안 112,500시간, 스테레오 17,400시간, 합 129,900시간이다(필자 계산). 즉 피라미드의 “스테레오 층”은 전체의 약 13%다. 피라미드 맨 아래 “Web Video” 층(Common Crawl·Wikipedia·YouTube·X 로고)은 Table 1에 대응 데이터가 없는데, Wan 비디오 파운데이션 모델 초기화를 가리키는 것으로 읽힌다(논문이 명시하지는 않는다).
모든 기록은 공통 134차원 손 자세 표현(손마다 손목 위치 3 + 쿼터니언 4 + 손목 기준 비손목 키포인트 20개×3 = 67, 양손 134), 품질 인지 시간 분할, 시각–언어 주석을 거쳐 동기화된 에피소드가 된다(부록 C). 시간 분할 파이프라인 BoxTrim은 손목 궤적 불연속(d_t가 적응 임계 \tau_{\mathrm{motion}}=\max(\alpha\,\mathrm{median}\{d_t>0\},\tau_{\min}) 초과)을 급회전·큰 이동의 대리 지표로, 양손 키포인트 동시 무효를 손이 시야를 벗어난 구간의 대리 지표로 써서 잘라낸다. 별도로 Wuji Human Gloves·손목 VIVE Tracker·ZED 2 스테레오 카메라로 로봇을 움직이지 않고 수집한 인간–로봇 정렬 데이터가 “수십 시간” 있고, mid-training 전체는 100시간 이상이다(부록 B).
사전학습용 인간 키포인트(MediaPipe 21점)는 1세대 Wuji 손의 20-DoF 관절 공간으로 오프라인 리타게팅한다(부록 D). 손가락마다 전체 손가락 손실과 손끝 손실을 손끝–엄지 거리에 따라 보간하는 IK다(Eq. 25).
\mathbf q^*_t=\arg\min_{\mathbf q\in\mathcal Q}\sum_{f\in\mathcal F}\big[\alpha_{t,f}\mathcal L^f_{\mathrm{tip},t}(\mathbf q)+(1-\alpha_{t,f})\mathcal L^f_{\mathrm{full},t}(\mathbf q)\big]+\lambda\|\mathbf q-\mathbf q^*_{t-1}\|_2^2
손끝이 엄지에 가까워질수록 \alpha_{t,f}가 커져 손끝 기하를 우선하고, 멀면 전체 손가락 형상을 우선한다. 후처리 데이터(Wuji Hand 2·Sharpa Wave)는 이 리타게팅을 거치지 않고 각 수집 스택이 기록한 고유 관절각을 그대로 쓴다.
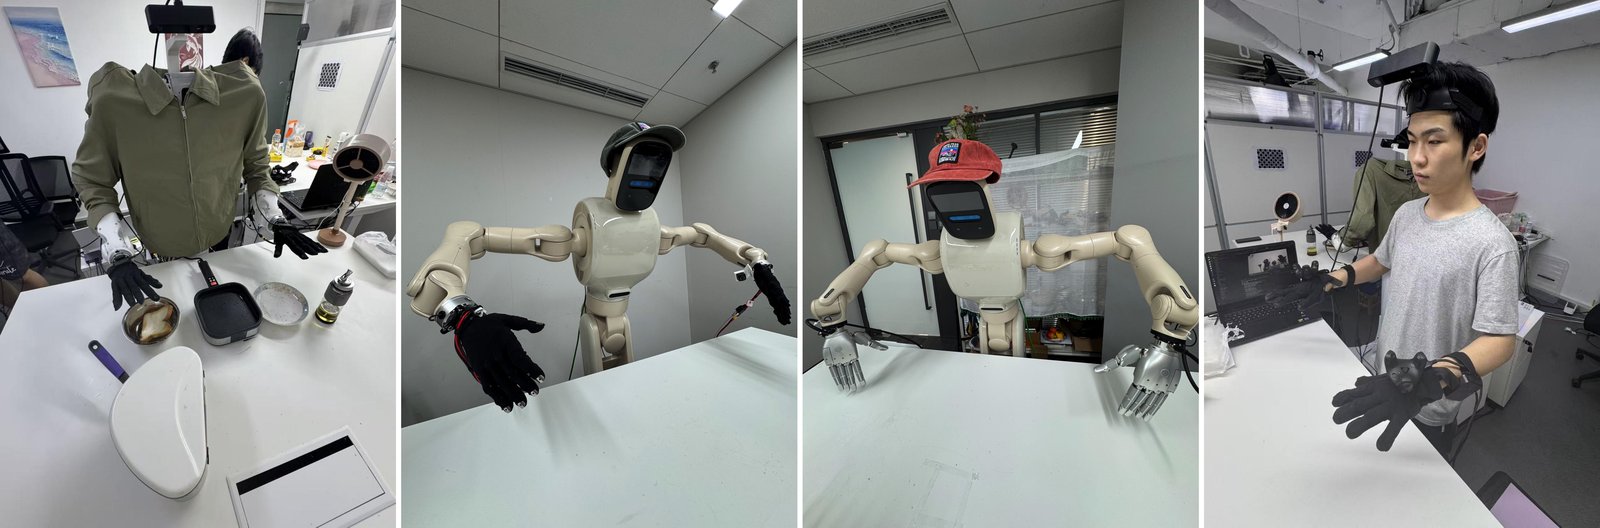
로봇 플랫폼과 인간–로봇 정렬 수집(Fig. 6). (a) Tianji Marvin 양팔 + 20-DoF Wuji 손(ZED Mini·ZED 2, Wuji Robot Glove 촉각), (b) Tianji Gento Luna + 20-DoF Wuji Hand 2, (c) Gento Luna + 22-DoF Sharpa Wave, (d) 인간–로봇 정렬 데이터 수집 셋업.
원격조작은 플랫폼마다 다르다. Marvin–Wuji는 MANUS 장갑 → MediaPipe 21점 → Wuji 관절로 리타게팅하고 VIVE Tracker 3개로 몸통·양 손목 자세를 잡는다. Gento Luna 두 플랫폼은 PICO 컨트롤러 자세로 양팔 목표를 정하고 장갑 관측을 각 손에 리타게팅한다(부록 A.2).
직관: 하나의 가중치, 세 개의 질문
이 설계를 이해하는 가장 쉬운 방법은 “같은 모델에게 서로 다른 질문을 한다”로 보는 것이다. 무엇을 할까(A), 그러면 어떻게 될까(Z\mid A), 그게 좋은가(U\mid A,Z). Mask는 질문의 순서를 강제하는 장치다. 행동이 자기 미래를 미리 보면 “답을 보고 문제를 푸는” 꼴이 되므로 A_j에서 Z_j로 가는 시선을 막는다. 가치 질의를 아무도 읽지 못하게 한 것도 같은 이유다. 평가가 행동이나 예측에 거꾸로 새어 들어가면 세 인터페이스의 역할 분리가 무너진다.
손실 게이트는 질문마다 누구의 답안을 정답으로 쓸지를 정한다. 성공 시연은 세 질문 모두의 정답이 될 수 있지만, 실패 시연의 행동은 “무엇을 할까”의 정답이 될 수 없다. 대신 “그 행동을 하면 어떻게 되나”와 “그 결과는 나쁜가”에는 여전히 정확한 답을 준다. 실패 데이터를 버리지 않고 쓸 수 있게 만드는 핵심이 이 비대칭이다.
마지막으로 계획과 MBRL의 관계는 “고르기”와 “배우기”의 차이다. Best-of-N은 지금 정책이 내놓는 후보 중 좋은 것을 고를 뿐 정책을 바꾸지 않는다. MBRL은 그 채점 결과를 정책에 되먹여 다음에 나올 후보 분포 자체를 옮긴다. Table 3의 2×2 설계는 이 둘이 서로 다른 일을 한다는 것을 보이려는 실험이다.
실험 셋업 (§5.1, 부록 G)
연구 질문은 넷이다. RQ1 인간 사전학습이 로봇 제어에 주는 효과, RQ2 MBRL·계획이 모방 이상의 개선을 주는가, RQ3 맥락 메커니즘이 장기 과제에 주는 효과, RQ4 촉각 expert가 접촉 풍부 조작을 개선하는가.
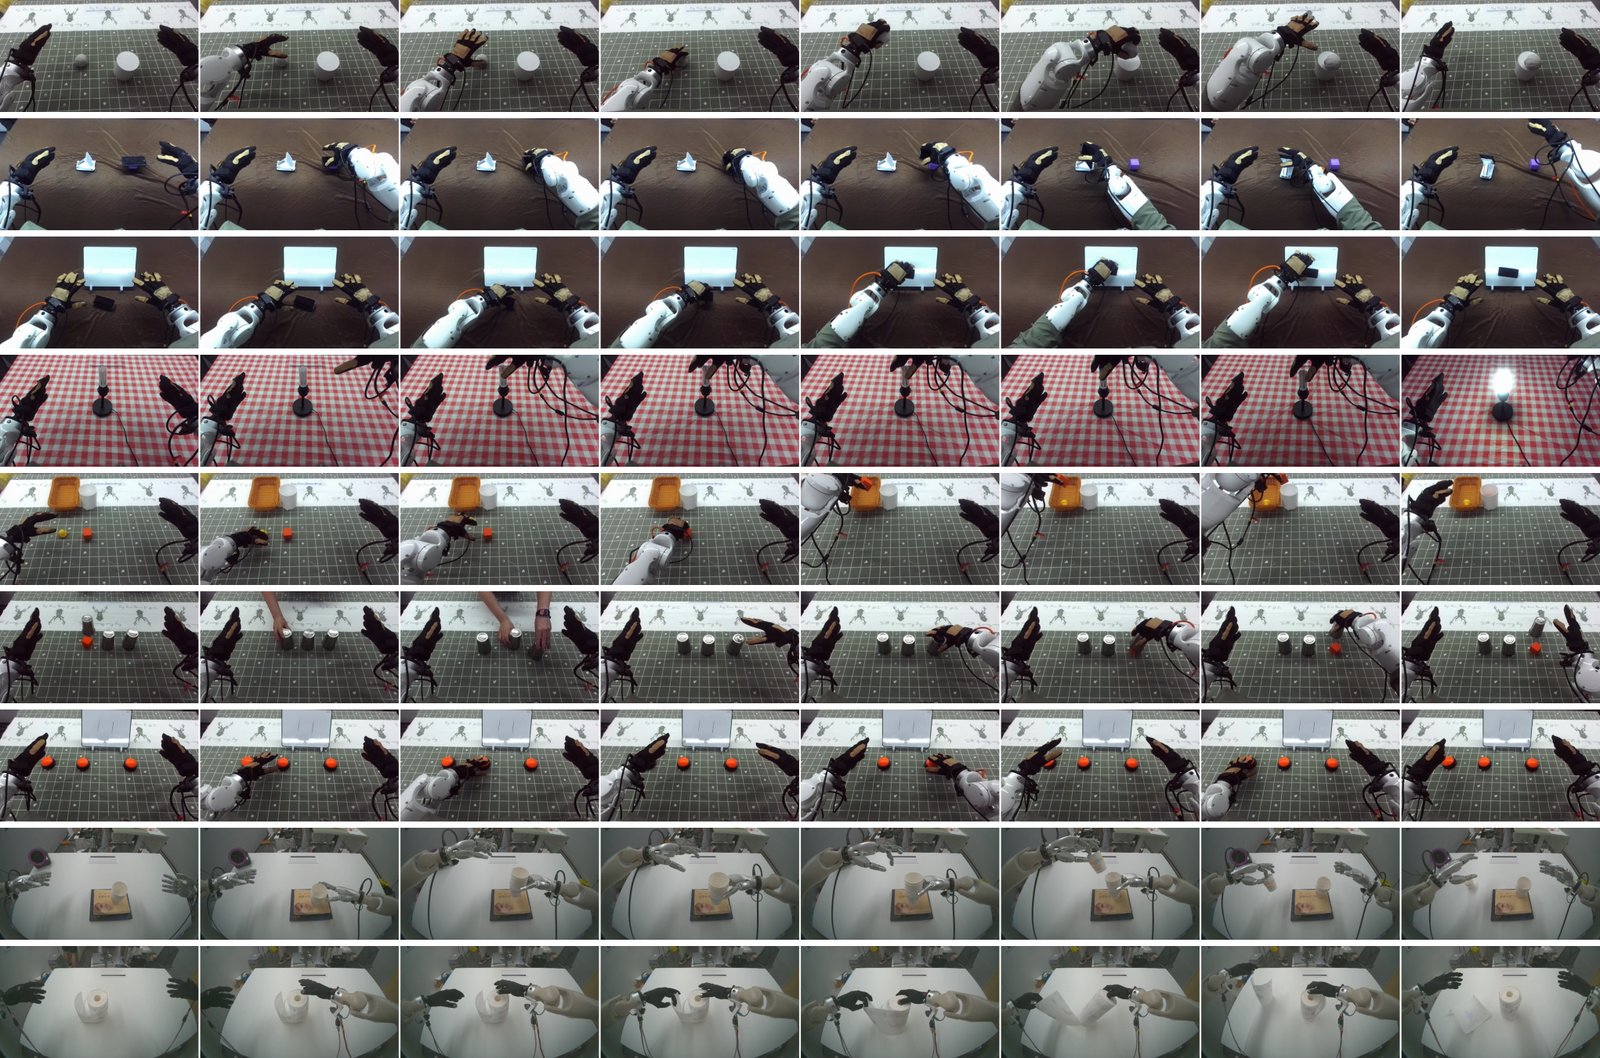
평가 과제(Fig. 9). 각 행은 대표 에피소드의 8프레임. (a)~(e) 주 과제: Place Ball, Put Phone, Attach Eraser, Screw Bulb, Multi-Finger. (f)~(g) 작업 기억 과제: Find Square, Press Button. (h)~(i) 촉각 과제: Pull Out Paper Cup, Tear Paper. MBRL 연구는 주 과제의 Put Phone·Multi-Finger를 재사용한다.
| 연구 | 과제 | 시행 수 | 비교 |
|---|---|---|---|
| 주 결과 (RQ1) | Place Ball, Multi-Finger, Attach Eraser, Screw Bulb, Put Phone | 과제당 실기 20 | π0.5 / WAN-SFT / Pretrain-SFT / Midtrain-SFT |
| MBRL·계획 (RQ2) | Put Phone, Multi-Finger | 과제당 실기 20 | 2×2 (MBRL on/off × Planning on/off) |
| 긴 맥락 (RQ3) | Find Square, Press Button | 시뮬 25, 실기 20 | Global AR vs Hybrid memory |
| 촉각 (RQ4) | Pull Out Paper Cup (Sharpa Wave), Tear Paper (Wuji Hand 2) | 과제당 실기 20 | w/o vs w/ Tactile |
각 설정 안에서 모든 방법은 과제별로 같은 초기 배치를 쓰고, 배치당 closed-loop 롤아웃 1회다. 필요한 과제 술어가 지평 안에 모두 충족돼야 성공이고 부분 완료는 실패다. 평균은 과제별 macro-average다. 주 과제가 어느 플랫폼에서 돌았는지 §5는 적지 않는데, 프로젝트 페이지 데모 필터는 Screw Bulb·Multi-Finger·Place Phone·Place the Ball·Take Eraser를 WuJi-1(Marvin–Wuji)로, Find Square를 WuJi-1로 분류한다.
실험 1: 주 결과와 초기화 비교 (§5.2, Table 2)
| 방법 | Place Ball | Multi-Finger | Attach Eraser | Screw Bulb | Put Phone | 평균 SR |
|---|---|---|---|---|---|---|
| π0.5 | 0% | 0% | 0% | 0% | 0% | 0% |
| WAN-SFT | 0% | 0% | 0% | 0% | 0% | 0% |
| Pretrain-SFT | 60% | 35% | 90% | 55% | 15% | 51% |
| Motus2 (Midtrain-SFT) | 100% | 70% | 100% | 90% | 60% | 84% |
평균은 직접 검산해도 맞는다((60+35+90+55+15)/5 = 51, (100+70+100+90+60)/5 = 84). 인간 1인칭 사전학습이 0 → 51%, 로봇 도메인 mid-training이 다시 +33점을 준다. 세 변형(WAN-SFT·Pretrain-SFT·Midtrain-SFT)은 SFT 절차가 같고 초기화(WAN / 2단계 인간 사전학습 체크포인트 / mid-training 체크포인트)만 달라, 이 표는 초기화 절제로서는 깔끔하다. 다만 π0.5와 WAN-SFT가 다섯 과제 모두에서 정확히 0/20이라는 점은 해석에 주의가 필요하다(아래 비판 절).
실험 2: 스테레오 인간 데이터 스케일링 (§5.3, Fig. 5)
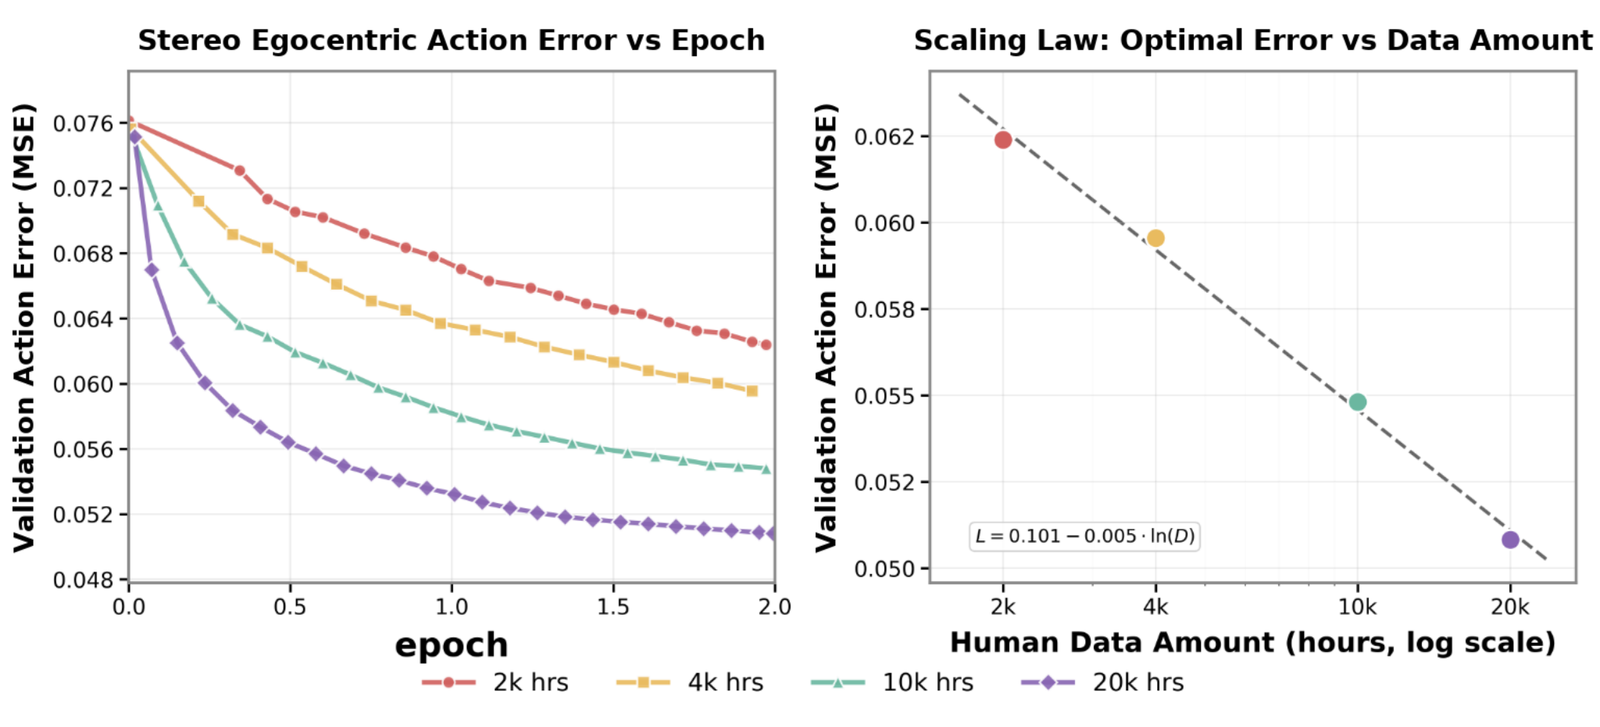
스테레오 1인칭 인간 데이터의 스케일링(Fig. 5). 왼쪽: 2k·4k·10k·20k 원시 시간 부분집합으로 학습한 모델의 epoch별 held-out 인간 행동 예측 오차(MSE). 오른쪽: 데이터 시간(로그축) 대 최적 검증 오차와 적합선 L=0.101-0.005\ln D.
출처·해상도 비율을 유지한 중첩 부분집합 2k·4k·10k·20k시간으로 학습하고, 같은 궤적 분리 스테레오 held-out 세트에서 평가한다. 지표는 flow matching 정책이 생성한 여러 행동 청크의 평균을 정규화된 정답 손목·손 행동과 비교한 MSE이고, 데이터 규모별로 epoch 중 최솟값 \mathcal{L}^*_{\mathrm{val}}(D)=\min_e\mathcal{L}_{\mathrm{val}}(D,e)를 취한다(Eq. 17). 적합식은 Eq. 18이다.
\mathcal{L}^*_{\mathrm{val}}(D)\approx0.101-0.005\ln D
적합식에 넣어 보면 2k·4k·10k·20k에서 0.0630·0.0595·0.0549·0.0515이고, 그림에서 읽은 점은 약 0.0619·0.0596·0.0548·0.0508이다(필자 계산·판독). 데이터 10배당 오차가 약 0.0115(그림 기준 약 18%) 줄어든다. 단조 감소이고 로그 선형에 가깝다는 저자 서술은 그림과 맞는다. 다만 세 가지를 짚어 둔다.
- 곡선이 수렴하지 않았다. 본문은 “작은 데이터셋은 더 일찍 plateau한다”고 쓰지만, 그림 왼쪽에서 2k 곡선은 1.5 epoch 약 0.0645에서 2.0 epoch 약 0.0624로 계속 내려가고 있다(그림 판독). 측정 구간이 2 epoch에서 끝나므로 “최적 오차”는 사실상 “2 epoch 시점의 오차”다.
- epoch 기준 비교는 스텝 수를 섞는다. 같은 epoch에서 20k 모델은 2k 모델보다 10배 많은 gradient 스텝을 밟았다. “큰 데이터가 같은 epoch에서 더 낮다”는 서술은 데이터 효과와 계산량 효과가 분리되지 않은 상태다.
- 스테레오 총량과 20k 부분집합이 맞지 않는다. Table 1의 스테레오 원시 시간 합은 17,400시간인데, 스케일링 연구의 최대 부분집합은 20,000시간이다. 논문은 이 차이를 설명하지 않는다(두 시점을 따로 세었거나 Table 1 밖의 데이터가 포함됐을 가능성이 있지만 확인할 수 없다).
또 이 곡선은 인간 행동 예측 오차의 스케일링이지 로봇 성공률의 스케일링이 아니다. 데이터 규모별로 로봇 과제 성공률을 잰 결과는 없다.
실험 3: MBRL과 테스트 타임 계획 (§5.4, Table 3, 부록 F)
같은 대상 로봇 체크포인트에서 DiffusionNFT 정책 최적화와 Best-of-N 계획을 독립적으로 켜는 2×2 설계다.
| 방법 | Put Phone | Multi-Finger | 평균 SR | (성공 횟수 / 40) |
|---|---|---|---|---|
| Motus2 | 60% | 70% | 65.0% | 26 |
| + Planning | 65% | 70% | 67.5% | 27 |
| + MBRL | 65% | 80% | 72.5% | 29 |
| + MBRL + Planning | 70% | 80% | 75.0% | 30 |
마지막 열은 20회 기준으로 되돌린 필자 계산이다. 저자 서술대로 계획은 MBRL 전후 모두 +2.5점, MBRL은 계획 유무와 무관하게 +7.5점으로 효과가 가산적으로 보인다. 그러나 절대 크기로는 계획의 기여가 40회 중 1회(그것도 Put Phone에서만, Multi-Finger는 변화 없음), MBRL의 기여가 40회 중 3회다. 저자 스스로 “평가한 과제에서 관찰된 이득”이라고 범위를 한정하고, 신뢰구간이나 반복 평가는 없다.
가치 궤적의 정성 분석 (부록 F)
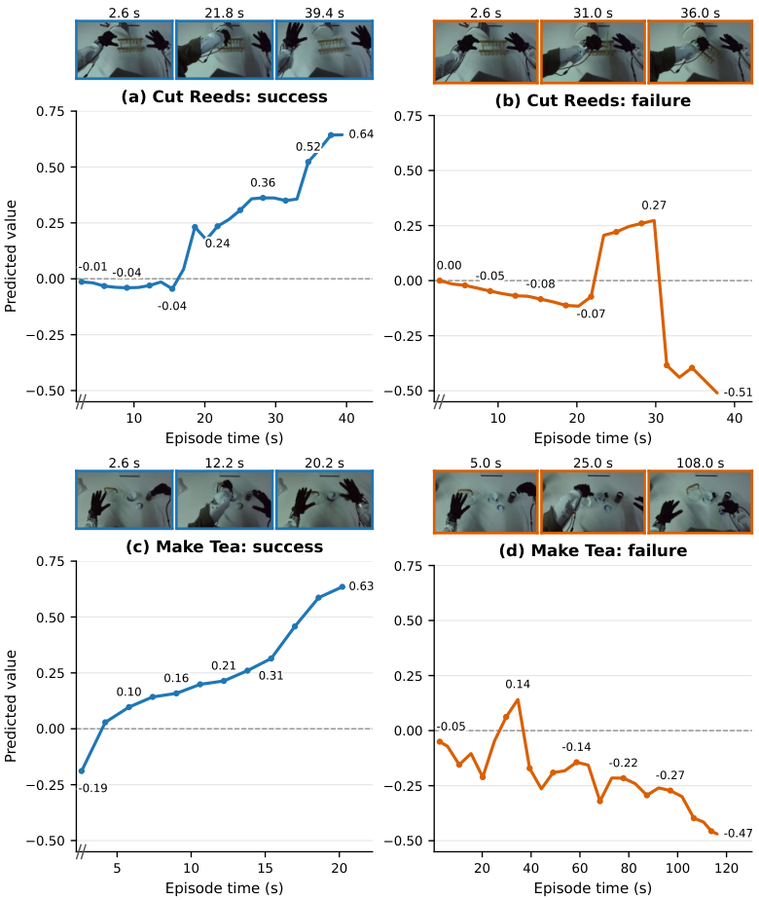
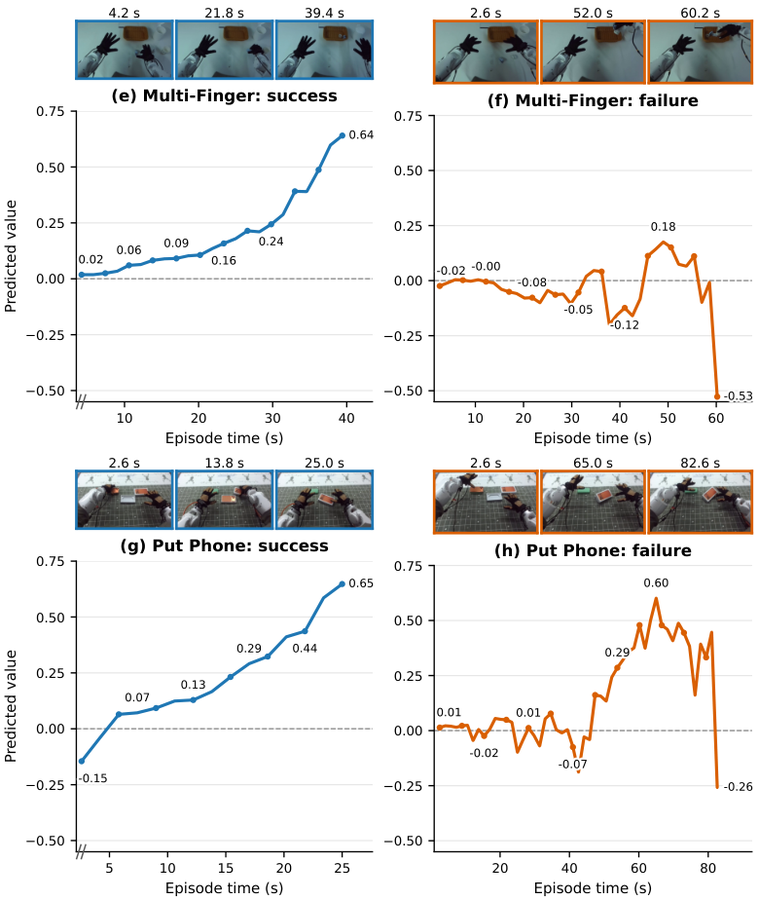
예측 진행도 궤적(Fig. 7·8). 같은 가치 모델이 네 과제의 성공(파랑)·실패(주황) 실행을 하나씩 채점했다. 왼쪽: Cut Reeds, Make Tea. 오른쪽: Multi-Finger, Put Phone. 값은 latent 프레임마다 하나씩 읽고, 왼쪽 카메라 키프레임만 표시한다.
가치는 evaluation 모드로 읽으므로, 청크 t의 예측은 맥락·실행된 행동·그 청크의 관측 영상에만 조건화되고 에피소드의 최종 성패는 모델에 주어지지 않는다. 성공 실행 넷은 모두 0.63~0.65에서 끝나지만 모양이 다르다. Cut Reeds는 정렬하는 처음 15초 동안 0 근처에 머물다가 갈대를 자를 때 두 계단으로 오르고, 나머지 셋은 처음부터 완만하게 오른다. 실패 실행은 “처음엔 오르다가 진행이 멈추면 떨어지는” 공통 구조를 보인다. Cut Reeds 실패는 0.27까지 성공 실행을 따라가다가 첫 절단이 갈대를 자르지 못하고 들어 올리자 2초 안에 −0.39로, 받침이 틀어지자 −0.51로 떨어진다. Put Phone 실패는 휴대폰을 상자에 넣은 시점에 0.60까지 올랐다가 뚜껑 닫기를 반복해 실패한 뒤에야 −0.26으로 내려간다.
이 그림은 가치 신호가 의미 있다는 정성 증거로 설득력이 있다. 다만 본문 §5.4는 부록 F가 “Screw Bulb 성공 1개와 실패 3개 궤적, 성공 궤적은 0.34에서 약 0.81로 상승”을 보여 준다고 적는데, 실제 부록 F에는 Screw Bulb가 없고 네 과제 × 성공·실패 1쌍이며 성공 궤적의 끝값도 0.63~0.65다. v1과 v2 모두 같은 문장이므로 이전 판의 그림을 설명하던 문장이 남은 것으로 보인다. 또 이 그림의 Put Phone은 “상자에 넣고 뚜껑을 닫는” 과제로 묘사되는데, 부록 G의 Put Phone 정의는 “보라색 블록 위의 휴대폰을 흰 휴대폰 거치대에 넣는다”이고, Multi-Finger도 부록 F는 “여러 물체를 서로 다른 용기에”, 부록 G는 “주황색 바구니에”로 적는다. 같은 이름의 다른 과제 변형일 수 있으나 논문은 구분하지 않는다.
실험 4: 긴 맥락 메커니즘 (§5.5, Table 4)
| 설정 | 맥락 메커니즘 | Find Square | Press Button | 평균 SR |
|---|---|---|---|---|
| 시뮬레이션 (25회) | Hybrid memory | 64% | 40% | 52% |
| Global autoregression | 84% | 72% | 78% | |
| 실기 (20회) | Hybrid memory | 30% | 20% | 25.0% |
| Global autoregression | 65% | 50% | 57.5% |
Find Square는 사람이 주황 사각형을 컵 세 개 중 하나 아래 숨기고 섞은 뒤 맞는 컵을 드는 과제, Press Button은 시각 단서를 기억해 지정된 버튼 순서를 누르는 과제다. 두 확장은 학습(10K 스텝, lr 2\times10^{-5}, 평가 시 50 action-denoising 스텝)과 평가 배치를 맞췄고, 전역 AR이 시뮬레이션·실기 모두에서 앞선다. 압축 메모리를 쓰는 하이브리드보다 전부 들고 있는 쪽이 낫다는 결과는 직관적이지만, 이 표에는 기본 설정인 sliding window가 없다. 그래서 “긴 히스토리가 sliding window보다 나은가”라는 RQ3의 더 근본적인 질문에는 이 표로 답할 수 없다. 시뮬레이션 환경이 무엇인지도 논문에 적혀 있지 않다. 전역 AR은 KV 캐시가 에피소드 길이에 비례해 자라는데 지연·메모리 측정도 없다.
실험 5: 촉각 피드백 (§5.6, Table 5)
| 변형 | Pull Out Paper Cup (Sharpa Wave) | Tear Paper (Wuji Hand 2) | 평균 SR |
|---|---|---|---|
| w/o Tactile | 65% | 55% | 60.0% |
| w/ Tactile | 75% | 70% | 72.5% |
두 변형 모두 같은 mid-training 체크포인트와 같은 대상 과제 데이터에서 출발하고, w/o는 촉각 expert를 통째로 뺀다. 이득은 40회 중 +5회(13→15, 11→14)다. 촉각 expert는 정제(\mathcal{L}_{\mathrm{ref}})와 힘 예측(\mathcal{L}_{\mathrm{pred}}) 두 목적을 갖는데, 둘을 분리한 절제가 없어 힘 예측 보조 목적의 기여는 알 수 없다. 또 w/o 변형은 촉각 expert를 통째로 빼므로 분할 denoising 구조 자체도 함께 빠지는 것으로 보인다(논문은 w/o의 추론 절차를 따로 적지 않는다). 그렇다면 이득이 촉각 신호에서 왔는지 “sub-chunk마다 최신 정보로 마지막 구간을 다시 푸는” 구조에서 왔는지도 분리되지 않는다. 촉각 대신 0을 넣은 expert 같은 대조군이 있었다면 구분됐을 것이다.
비판적으로 보면
강점
- 배선 원칙이 명료하다. Eq. 2의 분해, Fig. 2의 mask, Eq. 7의 손실 게이트 표가 서로 정확히 대응한다. “행동은 자기 미래를 보지 않는다, 가치는 아무에게도 보이지 않는다, 실패의 행동은 조건일 뿐 목표가 아니다”라는 세 규칙만으로 세 인터페이스가 한 가중치에서 분리된다. 별도 가치 네트워크나 별도 시뮬레이터 없이 이 구조를 만든 것은 설계로서 우아하고, 다른 WAM에도 이식 가능한 아이디어다.
- 실패 데이터의 쓰임새를 정했다. 대부분의 모방 학습 파이프라인은 실패 시연을 버린다. 이 논문은 실패 원격조작과 과제 무관 상호작용을 동역학·가치 학습의 1급 재료로 쓰는 원칙을 세웠다. 데이터 수집 비용이 큰 다지 조작에서 실용적인 기여다.
- 초기화 절제가 통제돼 있다. Table 2의 WAN-SFT / Pretrain-SFT / Midtrain-SFT는 SFT 절차를 고정하고 초기화만 바꿨다. 인간 사전학습(+51점)과 mid-training(+33점)의 기여가 따로 보인다.
- 2×2 요인 설계. MBRL과 계획을 독립적으로 켜서 두 효과가 겹치지 않고 더해진다는 것을 보이려 했다. 작은 표지만 설계 자체는 올바르다.
- 가치 궤적 분석이 구체적이다. 부록 F는 실패의 순간(갈대를 자르지 못하고 들어 올림, 뚜껑 닫기 반복 실패)과 가치 하락 시점을 초 단위로 대응시킨다. 가치 모델이 시간 경과만 읽는 것이 아니라는 정성 증거다.
- 부록이 재현에 필요한 값을 꽤 준다. 단계별 스텝 수·창 크기·청크 크기·학습률, MBRL의 후보 수·EMA·β, 촉각 expert의 층수·분할점·sub-chunk 크기·입력 차원, BoxTrim 규칙, 리타게팅 목적함수가 모두 있다.
약점·한계
- “Self-evolving”의 측정된 범위가 작다. 이 논문의 MBRL은 기록된 데이터의 prefix에서 출발해 1청크만 상상하고, 고정된 simulator·evaluator의 점수로 행동 파라미터만 갱신하는 절차다(부록 E.3). 새 실기 데이터를 모으거나 simulator·evaluator를 갱신하는 반복 루프는 없고, MBRL 갱신 횟수나 학습 곡선도 보고되지 않는다. 측정된 효과는 2과제 40회 중 +3회(계획 포함 +4회)다. 제목과 초록이 내세우는 “closed decision-and-learning loop”는 구조적으로는 성립하지만, 그 루프가 계속 돌며 정책을 진화시킨다는 증거는 아직 없다.
- 가치 모델의 자기 채점 위험이 다뤄지지 않는다. MBRL에서 evaluator는 같은 가중치의 simulator가 상상한 Z_i를 채점한다. 정책이 simulator가 낙관적으로 그리는 행동 쪽으로 이동하는 model exploitation이 생길 수 있는 구조인데, 상상 롤아웃 위에서 가치가 얼마나 정확한지 평가한 결과는 없다(부록 F는 실제 기록 궤적만 채점했다). 1청크 지평, 고정된 evaluator, 정답 앵커(\hat r=1)가 이 위험을 줄이는 장치로 보이지만 논문은 그렇게 논증하지 않는다.
- 진행도 목표가 시간 위치를 담고 있다. r_t=\Delta t/(T-t)는 같은 길이의 구간이라도 에피소드 끝에 가까울수록 커진다. 그래서 성공 궤적에서 가치가 단조 증가하는 모양(Fig. 7·8의 파란 곡선)은 일부 정의에서 나온다. 실패 궤적이 떨어지는 모양이 “시간만 읽지 않는다”는 반론 근거가 되지만, 실패 궤적의 어떤 구간에 음의 목표를 주는지(실패 궤적 전체인지, 실패 이후 구간만인지)가 명시돼 있지 않다. 부록 F의 실패 궤적이 앞부분에서 양의 값을 내는 것으로 보아 전체에 음의 목표를 준 것은 아닐 수 있으나 확인할 수 없다. 또 마지막 구간의 목표는 정의상 1인데 성공 궤적의 끝값은 0.63~0.65다. 범주 기댓값의 평균 회귀 탓인지 readout 구간 정의 탓인지 논문은 설명하지 않는다.
- 기준선 0%의 의미가 불분명하다. π0.5와 WAN-SFT가 다섯 과제 모두에서 0/20이다. Place Ball이나 Attach Eraser처럼 Motus2가 100%를 내는 과제에서도 0이라면, 대상 과제 SFT 데이터 양이 매우 적거나(시연 수는 논문에 없다) π0.5의 입력·행동 공간 적응(스테레오, 20-DoF 손 관절)이 맞지 않았을 가능성이 있다. 저자는 “matched target-task SFT data, observation interface”라고만 적고 실패 양상을 설명하지 않는다. 0%는 강한 기준선이 아니라 작동하지 않은 기준선으로 읽어야 하며, 다른 WAM(전작 Motus, Fast-WAM, DreamZero 등)과의 직접 비교도 없다.
- 사전학습 행동 공간이 주 과제 플랫폼에 맞춰져 있다. 인간 키포인트를 1세대 Wuji 20-DoF 관절로 리타게팅해 사전학습 행동 표현을 만들었고(부록 D), 프로젝트 페이지 분류로는 주 과제가 그 손(WuJi-1)에서 돌았다. Pretrain-SFT의 51%는 “인간 데이터의 일반적 가치”와 “평가 플랫폼과 같은 관절 공간으로 리타게팅한 효과”가 섞인 값이다. 22-DoF Sharpa Wave처럼 관절 공간이 다른 손으로 사전지식이 어떻게 옮겨지는지(행동 헤드를 어떻게 맞췄는지)는 적혀 있지 않다. 부록 C의 134차원 손 자세와 부록 D의 20-DoF 관절 중 Stage 2의 행동 표현이 정확히 무엇인지도 두 부록의 서술이 엇갈린다.
- Mid-training 데이터와 평가 과제의 겹침이 불명확하다. Mid-training의 100시간 이상 로봇 궤적에 평가 과제(또는 유사 과제)가 포함됐는지 알 수 없다. 포함됐다면 Midtrain-SFT의 +33점 중 일부는 과제 노출 효과다.
- 보고되지 않은 값이 많다. 대상 과제별 SFT 시연 수, 실패·과제 무관 궤적의 규모, 모델 총 파라미터 수(backbone이 Wan 2.2-TI2V-5B라는 것만 명시), 학습 GPU·시간, 배치 크기, 추론 지연과 제어 주파수, 테스트 타임 계획의 N과 계획 시 지연, 시뮬레이션 환경 이름이 없다. 계획은 매 청크마다 미래 영상 생성을 N번 해야 하므로(MBRL 파이프라인 설정으로는 영상 8 denoising 스텝) 지연이 핵심 실용 지표인데 측정이 없다.
- 통계 규모가 작다. 모든 실기 결과가 과제당 20회 1회 평가이고 MBRL·메모리·촉각 연구는 각각 2과제다. 개선폭 2.5~12.5점은 40회 중 1~5회에 해당한다. 일관된 방향은 보이지만 분산·신뢰구간 없이 “효과의 크기”를 말하기는 어렵다.
- 논문 내부 불일치. §5.4가 묘사하는 부록 F(Screw Bulb 1성공·3실패, 0.34 → 0.81)는 실제 부록 F와 다르다. 부록 F와 부록 G의 Put Phone·Multi-Finger 과제 묘사가 다르다. Table 1의 스테레오 총량(17,400시간)이 스케일링 연구의 최대 부분집합(20,000시간)보다 작다. 스케일링 본문의 “작은 데이터셋은 일찍 plateau”는 Fig. 5 왼쪽과 맞지 않는다.
- 긴 맥락 비교에 기본값이 빠졌다. Table 4는 두 확장끼리만 비교한다. Sliding window 기준선이 없어 긴 히스토리 자체의 이득을 알 수 없다.
- 코드·가중치가 아직 없다. README의 로드맵은 “9월 중 순차 공개”였지만 2026-10-20 기준 레포에는 README만 있고 라이선스도 없다. 위의 미보고 값들을 코드로 확인할 길이 현재는 없다.
관련 연구와의 자리 매김
Motus2는 세 흐름이 만나는 지점에 있다.
- WAM 계열. 전작 Motus, DreamZero, Fast-WAM, Long-WAM처럼 비디오 생성 사전지식을 행동 생성에 쓰는 흐름이다. Motus2의 action-first 추론(평소엔 행동만, 필요할 때만 미래 생성)은 Fast-WAM의 “테스트 타임 상상이 꼭 필요한가”에 대한 하나의 절충이고, 긴 맥락 연구는 Long-WAM이 정면으로 다룬 “히스토리를 쓸 줄 아는가”와 같은 축이다. Long-WAM이 AR 사전학습을 강조했다면, Motus2는 sliding window로 사전학습한 뒤 post-training에서만 전역 AR로 확장한다.
- 행동 조건부 world model과 가치. DreamDojo, Ctrl-World, GigaWorld가 simulator 인터페이스를 독립 모델로 키웠다면, Motus2는 simulator를 정책과 같은 가중치에 두고 evaluator까지 붙였다. VLAC의 진행도 비평가, DiffusionNFT의 전방 과정 RL, WMPO·RISE·NORA-1.5 같은 world model 기반 VLA 후처리가 직접적 선행이다. 차이는 세 기능을 하나의 모델과 하나의 손실에 묶었다는 데 있다.
- 1인칭 인간 데이터와 촉각 다지 조작. EgoScale은 1인칭 인간 데이터의 스케일링을 단안 중심으로 보였고, Motus2는 이를 스테레오로 확장한다(EgoScale 데이터 6,000시간을 구매해 직접 포함했다). 촉각 expert는 T-Rex의 분할 denoising을 그대로 따르고, 촉각을 world state의 일부로 예측하는 DexTacWAM과 비교하면 Motus2의 촉각은 world model 본체가 아니라 행동 정제용 부속이다(힘 예측은 학습 때의 보조 목적일 뿐 본체의 시각 예측과 결합되지 않는다).
요약
Motus2는 하나의 video–action 트랜스포머에서 정책·시뮬레이터·평가기를 mask와 손실 게이트만으로 분리해 내고, 성공 시연은 행동 학습에, 실패·비최적 궤적은 동역학·가치 학습에 쓰는 원칙을 세웠다. 약 13만 시간(원시) 1인칭 인간 데이터의 단안 → 스테레오 → 로봇 도메인 커리큘럼은 5개 실기 과제에서 0 → 51 → 84%라는 통제된 초기화 이득을 보였고, 스테레오 인간 행동 예측 오차는 2k~20k시간에서 로그 선형으로 줄었다. MBRL·계획·촉각·긴 맥락은 각각 2과제 규모에서 일관된 방향의 개선을 보였다.
한계는 제목이 약속하는 것과 측정된 것의 간격이다. “self-evolving” 루프는 1청크 상상과 고정된 평가기 위의 오프라인 갱신으로만 시연됐고 효과는 40회 중 몇 회 수준이다. 기준선은 작동하지 않은 0%이고, SFT 시연 수·실패 데이터 규모·지연·계산량은 보고되지 않았으며, 본문과 부록 사이에 서술 불일치가 몇 군데 있다. 코드와 가중치가 공개되면 가장 먼저 확인할 것은 세 가지다. 상상 롤아웃 위에서 가치 모델이 얼마나 정확한지, MBRL을 여러 라운드 돌리면 이득이 계속 쌓이는지, 그리고 계획을 켰을 때 실제 제어 지연이 얼마인지다.