📃FlashSAC 리뷰
Donghu Kim*, Youngdo Lee*, Minho Park, Kinam Kim, I Made Aswin Nahrendra, Takuma Seno, Sehee Min, Daniel Palenicek, Florian Vogt, Danica Kragic, Jan Peters, Jaegul Choo, Hojoon Lee (* 공동 1저자)
Holiday Robotics · KAIST · KRAFTON · Turing · TU Darmstadt · hessian.AI · KTH · DFKI · RIG / RSS 2026 (arXiv v2, 2026-05-15)
- 💡 PPO는 안정적이지만 on-policy 데이터가 좁아 손·휴머노이드 같은 고차원 문제에서 가치 평가가 어렵고, off-policy는 넓은 데이터를 쓰지만 critic을 맞추려면 gradient update가 많이 필요해 느리고 bootstrapping 오차가 쌓인다. FlashSAC은 update 수를 확 줄이는 대신 모델·배치·데이터 처리량을 키우고, 그 규모에서 critic이 무너지지 않도록 weight·feature·gradient norm을 모두 묶는다.
- ⚙️ SAC 위에 1,024 병렬 환경, 10M replay, batch 2,048, 전이 1,024개당 update 2회를 얹고, inverted residual 블록 + BatchNorm + post-RMSNorm + distributional critic(보상 스케일링) + weight normalization으로 critic을 안정화하며, 행동 차원에 비례하는 entropy target과 noise repetition으로 탐색을 넓힌다.
- 🎯 10개 시뮬레이터 60여 개 과제에서 고차원 과제일수록 PPO·FastTD3 대비 우위가 크고(Fig. 1 집계: 고차원 10과제 정규화 점수 FlashSAC 약 0.91(약 22분) vs PPO 약 0.53(약 76분), 그림에서 읽은 값), Unitree G1 실기 보행은 평지 약 20분(PPO 약 3시간), 계단 약 4시간(PPO 약 20시간) 학습으로 옮겨졌다. 다만 wall-clock은 측정이 아니라 구성 요소 시간의 합으로 추정한 값이고, sim-to-real 비교는 두 방법의 보상 가중치가 다르다.
🔍 Ping Review
🔍 Ping — A light tap on the surface. Get the gist in seconds.
시뮬레이션 기반 로봇 RL의 기본값은 오랫동안 PPO였다. 사족보행·그리퍼 조작처럼 상태·행동 차원이 낮고 시뮬레이터가 매우 빠른 영역에서는 데이터를 버려도 다시 모으면 그만이기 때문이다. 이 논문은 그 전제가 휴머노이드, dexterous manipulation, 비전 제어로 넘어가며 깨진다고 본다. 차원이 높아지면 현재 정책 주변의 좁은 on-policy 데이터만으로는 가치 평가가 어려워지고, 시뮬레이션과 정책 추론도 비싸진다(§1).
off-policy RL은 replay buffer로 넓은 분포를 재사용하므로 자연스러운 대안이지만, 넓은 데이터 위에서 critic을 맞추려면 update가 많이 필요하고, critic이 자기 예측을 target으로 쓰는 bootstrapping 때문에 오차가 반복 update를 따라 증폭된다. FlashSAC의 결정적 차이는 “update를 많이 하는” 대신 “update를 적게, 크게 하는” 체제로 옮긴 것이다. 지도학습의 scaling 경향(같은 연산 예산이면 큰 모델·큰 배치·적은 update가 더 빨리 수렴한다)을 off-policy RL에 가져오고, 그 체제에서 큰 critic이 불안정해지는 문제를 norm 제약으로 막는다.
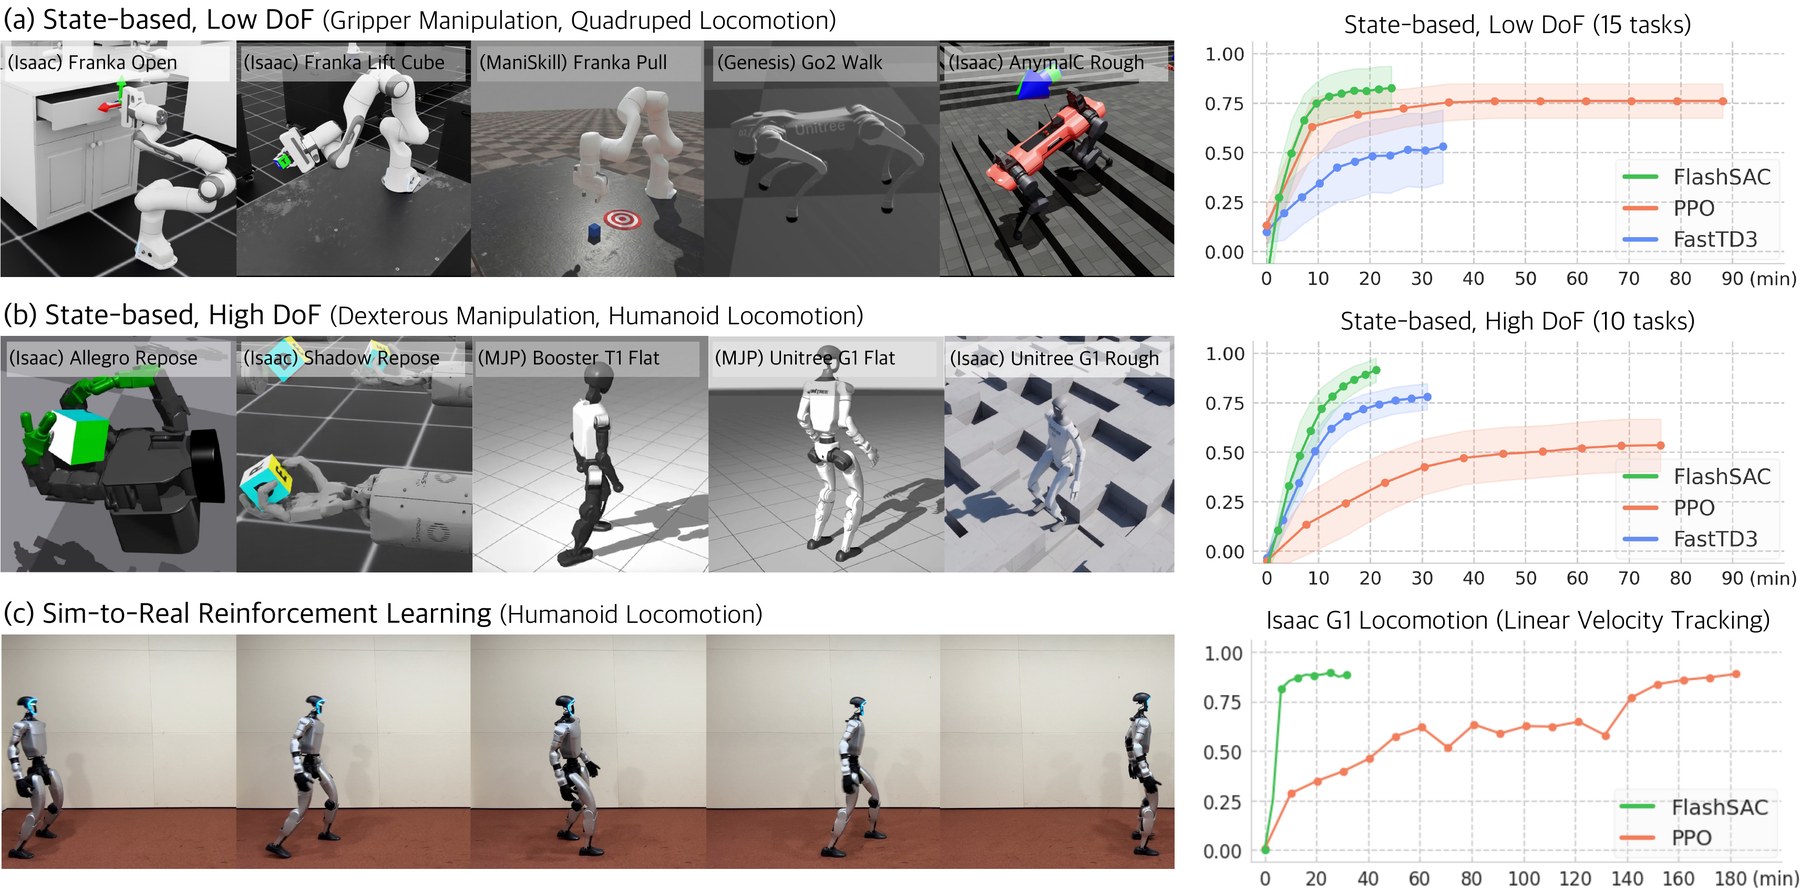
결과 개요(Fig. 1). (a) 저차원 15과제(Franka 조작, 사족보행): FlashSAC은 PPO와 비슷하거나 약간 높다. (b) 고차원 10과제(Allegro·Shadow 손, G1·H1·T1 휴머노이드): FlashSAC이 더 높은 점수에 더 짧은 시간 안에 도달한다. (c) Unitree G1 sim-to-real 보행: 시뮬레이션 선속도 추종 곡선에서 FlashSAC은 약 30분, PPO는 약 180분.
핵심 방법론:
출발점은 off-policy critic의 bootstrapped Bellman 손실이다(Eq. 1).
\mathcal{L}_Q=\mathbb{E}_{(s,a,r,s')\sim\mathcal{D}}\Big[\big(Q_\theta(s,a)-(r+\gamma Q_\theta(s',a'))\big)^2\Big],\qquad a'\sim\pi(\cdot\mid s')
target이 Q_\theta 자신에 의존하므로, 데이터가 희박한 (s',a')에서 생긴 오차가 update마다 현재 값으로 번진다. FlashSAC은 세 묶음으로 대응한다(§4).
- Fast training: 1,024 병렬 환경, 최대 10M replay, actor·critic 합계 약 2.5M 파라미터의 6층 네트워크, batch 2,048, update-to-data(UTD) 비율 2/1024.
- Stable training: inverted residual 블록, 각 비선형 앞의 BatchNorm, 마지막 블록 뒤 RMSNorm, 101개 atom의 categorical(distributional) critic, 매 step 뒤 weight를 단위 구로 투영하는 weight normalization. distributional critic의 고정된 지지집합 [G_{\min},G_{\max}] 안에 return이 들어오도록 보상을 나눈다(Eq. 6).
\bar r_t=\frac{r_t}{\max\!\Big(\sqrt{\sigma^2_{t,G}+\epsilon},\; G_{t,\max}/G_{\max}\Big)}
\sigma^2_{t,G}는 할인 return의 running 분산, G_{t,\max}는 지금까지 본 return 크기의 최댓값이다. 분모의 두 번째 항이 “최대 return이 지지집합 끝을 넘지 않게” 하는 하한 역할을 한다. - Exploration: entropy target을 과제마다 정하지 않고 고정 표준편차 \sigma_{\text{tgt}}=0.15의 가우시안 entropy로 정한다(Eq. 7). 행동 차원 |\mathcal A|에 선형 비례한다.
\bar{\mathcal H}=\tfrac12|\mathcal A|\log\!\big(2\pi e\,\sigma_{\text{tgt}}^2\big)
여기에 행동 noise \epsilon\sim\mathcal N(0,I)를 k step 동안 유지하는 noise repetition을 더한다. k는 Zeta 분포 P(k)\propto k^{-s}에서 뽑는다(s=2, 최대 16).
주요 결과:
- GPU 시뮬레이터 25과제(Fig. 3): 저차원 과제에서는 PPO와 비슷하거나 약간 높고, 고차원 과제(손 2종·휴머노이드)에서는 점수와 시간 모두 크게 앞선다. 예를 들어 Isaac Allegro Repose 최종 return은 FlashSAC 5,199 vs FastTD3 4,306 vs PPO 912, Isaac G1 Rough는 41.2 vs 34.4 vs 11.3이다(공개 결과 CSV의 최종 평가 5-seed 평균, 필자 계산).
- CPU 시뮬레이터 39과제(Fig. 4): 단일 환경 1M step에서 XQC·SimbaV2·MR.Q·TD-MPC2·PPO를 대체로 앞선다. 공개 CSV 최종값으로 세면 FlashSAC은 공통 과제 기준 XQC를 25/29, SimbaV2를 35/39에서 같거나 넘는다(필자 계산).
- 비전 DMC 8과제(Fig. 5): 1M step에서 경쟁력 있는 점수에 더 짧은 시간 안에 도달한다. 단, 같은 1M step 최종값만 보면 MR.Q가 8과제 중 5과제에서 더 높다(필자 계산, 아래 Ring 참조).
- Sim-to-real(G1, 29 DoF): 평지 약 20분 vs PPO 약 3시간, 계단(실기 15 cm) 약 4시간 vs PPO 약 20시간(§5.4, Fig. 6).
- 분석(§6): replay buffer는 10M까지 키울수록 좋고 50M은 50M step 예산에서는 느리다(Fig. 8a). 아키텍처 구성 요소를 하나씩 더하면 성능이 오르는데, 가장 큰 도약은 distributional critic + reward scaling이다(Fig. 9).
결론:
FlashSAC은 새 손실이나 새 이론보다 “어느 체제에서 off-policy를 돌릴 것인가”에 대한 공학적 처방이다. SimbaV2·XQC·CrossQ가 쌓아 온 norm 제약 계열 안정화를 FastTD3류 대규모 병렬 체제에 붙이고, update를 줄여 wall-clock을 아꼈다. 고차원 과제에서의 일관된 이득과 학습곡선 원자료 공개는 강점이다. 반면 wall-clock은 추정값이고, 실기 비교는 보상 설계가 다르며, 논문 본문·부록 표·공개 스크립트 사이에 UTD·n-step·과제 수 같은 불일치가 여럿 있다.
🔔 Ring Review
🔔 Ring — An idea that echoes. Grasp the core and its value.
한 줄로 시작하면
off-policy RL이 느린 이유는 update가 많아야 하기 때문이고, update가 많으면 bootstrapping 오차가 쌓인다. 그러니 update를 줄이고 대신 데이터·배치·모델을 키우되, 그 큰 critic이 오차를 증폭하지 않도록 weight·feature·gradient의 크기를 구조적으로 묶어라. FlashSAC은 이 처방을 하나의 고정된 설정으로 60여 개 과제에 적용해 PPO가 기본값인 sim-to-real 파이프라인에 off-policy를 넣을 수 있다고 주장한다.
배경: 왜 PPO가 기본값이었고, 왜 이제 흔들리는가 (§1)
PPO의 장점은 안정성과 튜닝 용이성이다. 버리는 데이터가 아깝지 않을 만큼 시뮬레이터가 빠르면 이 장점이 단점을 압도한다. 그래서 sim-to-real RL이 가장 잘 된 영역은 사족보행과 그리퍼 조작, 즉 저차원 + 초고속 시뮬레이터 조합이었다.
논문은 이 조합이 현대 로봇 학습을 대표하지 못하게 됐다고 주장한다. 근거는 세 가지다.
- 차원: 휴머노이드·다지 손·비전 제어는 상태·행동 차원이 크다. 현재 정책 주변에 몰린 on-policy 데이터로는 가치 평가와 정책 개선이 어렵다.
- 시뮬레이션 비용: 복잡한 접촉 역학은 시뮬레이터를 느리게 한다.
- 정책 크기: 큰 정책은 rollout 자체가 비싸다.
on-policy가 과거 데이터를 쓰려면 importance sampling이 필요한데, 고차원 연속 행동에서는 importance weight의 분산이 너무 커서 실용적이지 않다(§2.1). 그래서 off-policy가 “자연스러운 대안”이지만, critic 학습이 느리고 불안정해서 sim-to-real의 기본값이 되지 못했다는 것이 논문의 문제 설정이다.
관련 연구: 세 갈래를 하나로 묶는다는 주장 (§2)
이 논문은 관련 연구를 서론 직후에 두고, 기존 off-policy model-free 연구를 세 가지 과제로 나눈다(v2에서 exploration이 세 번째 갈래로 추가됐다).
| 갈래 | 대표 연구(논문 인용) | 논문이 지적하는 한계 |
|---|---|---|
| 속도: 병렬 시뮬·큰 replay | PQL, FastTD3, FastSAC | 약 0.2M 파라미터의 작은 네트워크라 점근 성능이 제한되고, 키우면 불안정 |
| 안정성: feature·weight·gradient norm 제약 | CrossQ, BRO, SimBa, SimbaV2, CrossQ-WN, XQC 등 | 큰 모델이 수렴하려면 update가 많아 데이터가 풍부한 시뮬 체제에서 느림 |
| 탐색: 시간 상관 noise | OU noise, pink noise, gSDE, εz-greedy | 느리고 불안정한 학습이라는 병목은 그대로 |
FlashSAC의 위치는 이 표의 세 행을 합친 것이다. 안정성 갈래는 이 블로그의 SimBa 리뷰에서 다룬 계보와 직접 이어진다. FlashSAC의 저자 중 Hojoon Lee·Donghu Kim·Jaegul Choo·Takuma Seno는 SimBa 저자이고, Palenicek·Peters는 CrossQ-WN·XQC 쪽 저자다. 그래서 이 논문은 “남의 기법을 조합했다”기보다 두 안정화 계보의 저자들이 FastTD3식 병렬 체제로 함께 옮겨 온 결과로 읽는 편이 정확하다.
model-based(DreamerV3, TD-MPC2)는 계획·모델 학습 비용 때문에 wall-clock이 중요한 체제에서 확장성이 떨어진다고 정리한다(§2.2).
사전지식: SAC (§3)
FlashSAC은 clipped double Q를 쓰는 SAC 위에 서 있다. 정책은 엔트로피 보정된 Q를 최대화하고(Eq. 2), critic 두 개는 EMA target 네트워크 \bar\phi_j\leftarrow\tau\phi_j+(1-\tau)\bar\phi_j로 만든 target을 맞춘다.
\mathcal L_\pi(\theta)=\mathbb E_{s\sim\mathcal D,\,a\sim\pi_\theta}\Big[\alpha\log\pi_\theta(a\mid s)-\min_{i=1,2}Q_{\phi_i}(s,a)\Big]
y=r+\gamma\Big(\min_{j=1,2}Q_{\bar\phi_j}(s',a')-\alpha\log\pi_\theta(a'\mid s')\Big),\qquad a'\sim\pi_\theta(\cdot\mid s')
논문은 SAC의 entropy 최대화가 고차원에서 특히 중요하다고 강조한다. 탐색이 부족하면 replay buffer의 커버리지가 나빠지고, 그것이 곧 critic의 외삽 오차가 된다는 연결이다.
방법 상세 (§4)
(i) Fast training: update를 줄이고 나머지를 키운다
| 항목 | 표준 off-policy 설정(논문 서술) | FlashSAC(GPU 시뮬) |
|---|---|---|
| 병렬 환경 | 소수 | 1,024 |
| replay buffer | 1M | 최대 10M |
| 네트워크 | 0.2~0.5M 파라미터, 2~3층 MLP | actor·critic 합계 약 2.5M, 6층 |
| batch | (명시 없음) | 2,048 |
| UTD | 전이당 여러 번 | 전이 1,024개당 2회 |
| 구현 | (명시 없음) | PyTorch JIT(torch.compile), mixed precision(5~10% 단축) |
논리는 지도학습의 scaling 법칙(Kaplan et al., 2020)에서 왔다. 고정 연산 예산에서 큰 모델 + 큰 배치 + 적은 update가 작은 모델 + 잦은 update보다 빨리 수렴한다. 이것을 off-policy에 바로 못 쓴 이유는 큰 critic이 bootstrapping에서 불안정해지기 때문이고, FlashSAC은 (ii)로 그 장애를 치운 뒤 이 체제를 택한다.
두 가지 해석 포인트가 있다.
- “2.5M-parameter, 6-layer network for both the actor and critic”은 합계다. 공개 기본 설정(actor 은닉 128·블록 2, critic 은닉 256·블록 2, 확장 비율 4, critic 2개)으로 세면 G1 Flat 기준 actor 약 0.29M, critic 두 개 합 약 2.24M, 합계 약 2.53M이다. “6층”은 입력 임베딩 1 + 블록 2개 × Linear 2 + 출력 head 1이다. actor 혼자서는 0.3M 수준으로, 논문이 “작다”고 한 FastTD3(약 0.2M)와 큰 차이가 없다. 키운 것은 주로 critic이다.
- UTD는 본문(§4.1)이 2/1024, 부록 Table 9가 2/2048로 서로 다르다. 공개 스크립트는
num_train_envs=1024,updates_per_interaction_step=2로 본문과 같다. Fig. 8e의 축 라벨도 x/1024다. 부록 표가 오기로 보인다.
(ii) Stable training: norm을 전부 묶는다
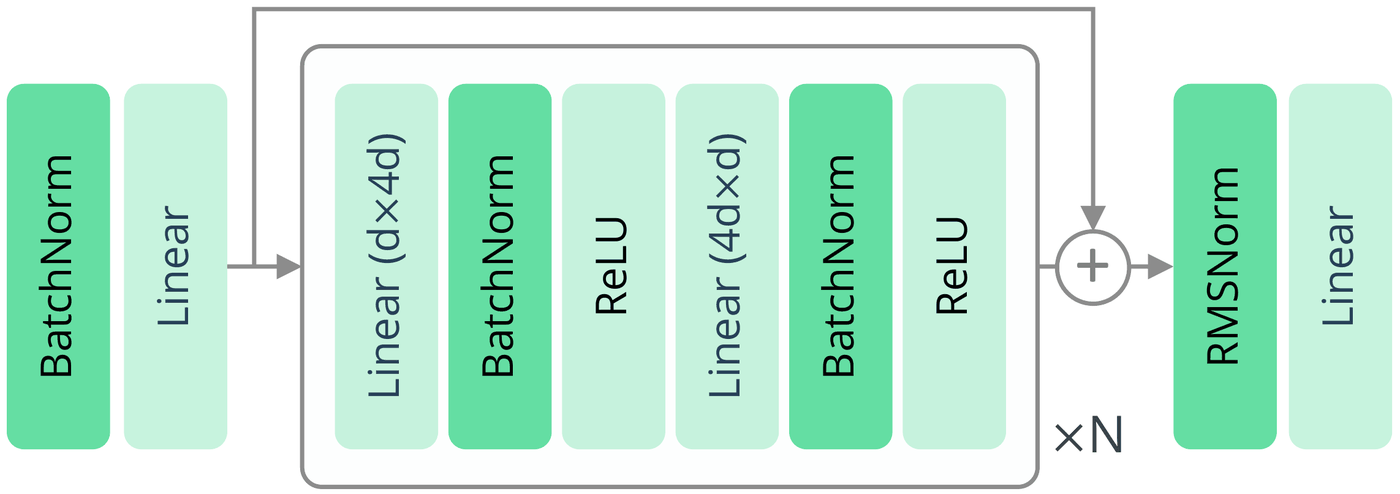
FlashSAC 아키텍처(Fig. 2). BatchNorm → Linear 임베딩, [Linear(d→4d) → BatchNorm → ReLU → Linear(4d→d) → BatchNorm → ReLU] + residual을 N번, 마지막에 RMSNorm → Linear head.
다섯 장치는 각자 다른 크기를 묶는다.
| 장치 | 묶는 대상 | 논문의 근거 |
|---|---|---|
| Inverted residual 블록 | gradient 흐름 | Transformer FFN식 확장·축소 + skip(§4.2) |
| Post-RMSNorm | 샘플별 feature norm | 분포 밖 입력이 무한정 큰 활성을 만들지 않게(§4.2) |
| Pre-activation BatchNorm | 활성 스케일 | replay 데이터가 여러 정책의 혼합이라 입력 분포가 비정상(non-stationary). LayerNorm 대신 BN을 택한 이유는 큰 배치 통계를 써서 loss landscape의 condition number를 낮추기 위함(§4.2) |
| Cross-batch value prediction | BN 통계의 일관성 | 현재 (s,a)와 다음 (s',a')를 한 배치로 묶어 같은 BN 통계를 쓰게 한다(CrossQ 방식) |
| Distributional critic + reward scaling | target의 잡음 민감도, return 범위 | categorical cross-entropy가 loss landscape를 매끄럽게 하고, Eq. 6이 return을 지지집합 안에 둔다 |
| Weight normalization | weight norm | 매 step 뒤 각 weight 벡터를 단위 구로, 정규화층의 (\gamma,\beta)를 norm \sqrt d로 투영. 정보를 크기가 아니라 방향으로 표현하게 한다 |
본문 서술만으로는 잘 드러나지 않고 그림·공개 코드에서 확인되는 세부가 셋 있다.
- 입력 관측에도 BatchNorm이 있다. Fig. 2의 첫 BatchNorm 박스가 그것이고, 공개 코드도 임베딩 Linear 앞에 BN을 둔다. 본문은 “각 비선형 앞의 BN”만 설명하지만, 이 BN이 사실상 관측 정규화기다. SimBa는 RSNorm(running 통계 기반 관측 표준화)을 핵심 부품으로 내세웠고 BN·LayerNorm으로는 그 효과가 안 났다고 보고했는데(SimBa 리뷰의 Fig. 12 절), FlashSAC은 그 자리를 배치 통계 BN으로 바꿨다. 논문은 이 교체의 이유를 따로 논하지 않는다.
- cross-batch를 쓰면서도 target network를 유지한다. CrossQ는 이 concat으로 target network를 없앤 것이 핵심이었는데, FlashSAC은 τ=0.01의 EMA target critic을 그대로 두고, target critic도 배치 통계 모드로 돌린다. 공개 코드의 EMA는 파라미터만 옮기고 BN의 running 통계 버퍼는 복사하지 않으므로, target을 배치 통계로 돌리는 것이 일관된 선택이다.
- residual 가지의 끝이 ReLU다. 블록 출력이 x+\mathrm{ReLU}(\mathrm{BN}(\cdot))이라 각 블록은 feature에 0 이상인 값만 더한다. 블록을 쌓을수록 feature 크기가 한 방향으로 커질 수 있고, 마지막 RMSNorm이 그것을 다시 묶는 구조다. Fig. 9c에서 “+Residual” 단계의 feature norm이 MLP보다는 작지만 학습 내내 커지는 것과 맞아떨어진다(필자의 해석).
(iii) Exploration: 차원에 맞춘 entropy와 상관된 noise
Unified entropy target. SAC의 자동 temperature 조정은 target entropy를 과제마다 정해야 한다. FlashSAC은 “행동 차원마다 표준편차 0.15의 가우시안”에 해당하는 entropy를 target으로 쓴다. 차원당 값은 \tfrac12\log(2\pi e\cdot0.15^2)\approx-0.478 nat이다(필자 계산). 행동이 37차원인 Isaac G1이면 약 −17.7이다.
Noise repetition. pink noise·OU noise는 환경별로 상관 noise 과정을 유지해야 해서 1,024 병렬 환경에서는 계산·메모리 부담이 크다. FlashSAC은 noise 벡터 하나를 k step 유지한다. s=2, 최대 16의 절단 Zeta 분포면 P(k=1)\approx0.63, \mathbb E[k]\approx2.13, P(k\ge8)\approx0.046이다(필자 계산). 대부분은 짧게, 가끔 길게 같은 방향으로 밀어 준다. 공개 코드는 행동을 \tanh(\mu+\sigma\epsilon)으로 만들고 \epsilon만 고정하므로, 같은 noise가 유지되는 동안에도 정책의 \mu,\sigma 변화는 그대로 반영된다. 또 k와 카운터는 모든 환경이 공유하는 스칼라라서 1,024개 환경이 같은 step에 동시에 noise를 다시 뽑는다. 이것은 논문의 “without per-environment overhead”(§2.2), “minimal local state”(§4.3)와 맞는 구현이다. 논문에 적혀 있지 않은 것은 에피소드가 끝나 환경이 reset돼도 \epsilon을 다시 뽑지 않는다는 점 하나다.
직관: 왜 “적게, 크게”가 통하는가
off-policy의 느림은 보통 “샘플 효율은 좋은데 wall-clock이 나쁘다”로 요약된다. 전이 하나당 여러 번 update하므로 update 비용이 시뮬레이션 비용을 압도한다. FlashSAC의 관점은 이 비용 구조를 뒤집는 것이다. 1,024개 환경이 매 step 1,024개 전이를 만들고, 그 사이 update는 두 번뿐이다. update 한 번이 처리하는 정보량(batch 2,048 × 큰 critic)을 늘려 update 횟수를 대신한다. GPU는 작은 행렬 곱 여러 번보다 큰 행렬 곱 한 번에 훨씬 효율적이므로 이 교환은 wall-clock에 유리하다.
그러면 왜 다른 사람들은 이걸 안 했나. update가 적으면 한 번의 update가 크게 움직여야 하고, 큰 critic은 그 큰 움직임에서 외삽 오차를 더 크게 만든다. 여기서 norm 제약이 “큰 걸음을 걸어도 넘어지지 않게” 하는 역할을 한다. weight를 단위 구에 붙잡으면 effective learning rate가 weight 크기에 따라 줄어드는 현상이 사라지고, feature를 RMSNorm으로 묶으면 처음 보는 (s',a')에서도 critic 출력이 폭주하지 않으며, distributional critic은 target의 잡음을 cross-entropy로 흡수한다.
Fig. 7은 이 논리의 다른 쪽 절반, 즉 “왜 off-policy 데이터가 필요한가”를 보여 주려는 그림이다.
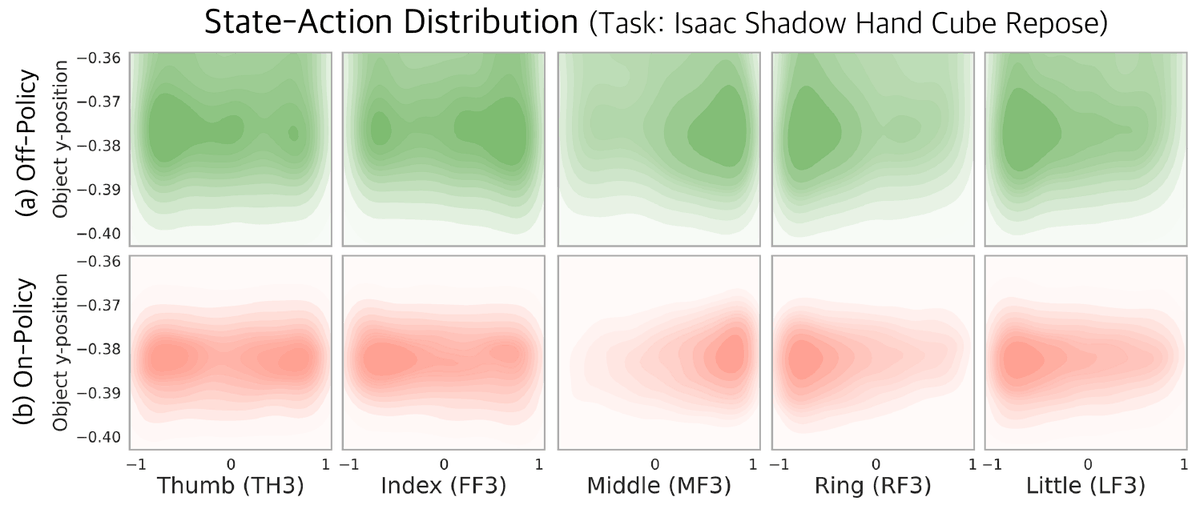
Off-policy vs on-policy 데이터 커버리지(Fig. 7). Isaac Shadow Hand에서 FlashSAC을 1M step 학습한 뒤 (a) replay buffer의 샘플과 (b) 최종 정책을 1M step 더 굴린 샘플의 물체 y 위치 × 손가락 관절 행동 2D 밀도. (a)가 훨씬 넓다.
그림 자체는 설득력이 있지만, 비교 대상이 PPO가 모은 데이터가 아니라 FlashSAC 최종 정책의 rollout이라는 점에 주의해야 한다. replay buffer가 넓은 것은 학습 초기의 서툰 정책 데이터를 다 품고 있기 때문이기도 하다. 그러니 이 그림이 보여 주는 것은 “replay buffer가 최종 정책 분포보다 넓다”는 거의 정의상의 사실이고, “PPO의 on-policy 데이터가 학습 중에 이만큼 좁아서 PPO가 진다”는 인과까지는 아니다. 논문도 “suggests”라는 동사를 쓴다(§6.1).
실험: 셋업
| 실험 | 시뮬레이터(과제 수) | step 예산 | 비교 대상 | FlashSAC 설정 |
|---|---|---|---|---|
| 상태 기반, GPU(§5.1) | IsaacLab 12, MuJoCo Playground 4, ManiSkill 6, Genesis 3 = 25 | 50M(PPO 200M) | PPO(RSL-RL), FastTD3 | 단일 설정, γ만 시뮬 기본값 |
| 상태 기반, CPU(§5.2) | MuJoCo 5, DMC 10, HumanoidBench 14, MyoSuite 10 | 1M(PPO 4M) | PPO, XQC, SimbaV2, TD-MPC2, MR.Q | batch 512, UTD 1 |
| 비전(§5.3) | DMC 8 | 1M, action repeat 2 | DrQ-v2, MR.Q | batch 256, UTD 0.5, 3-step, frame stack 3 |
| Sim-to-real(§5.4) | IsaacLab, G1 29 DoF blind 보행 | 시간으로 보고 | PPO(DreamWaQ 파이프라인) | 4,096 환경, A100 1장 |
과제 분류는 저차원 15개(Franka, AnyMal-C/D, Go2)와 고차원 10개(Allegro, Shadow, G1, H1, Booster T1)다. 부록 표의 차원을 보면 고차원 쪽도 행동 16~37차원, 관측 69~310차원으로 대부분 수십~수백 차원이다.
wall-clock은 RTX 5090 + Ryzen 9 9950X3D 한 대 기준의 추정값이다(부록 A). 환경 상호작용 시간(시뮬레이션·buffer 연산)은 환경마다, 알고리즘 update 시간(추론·gradient update)은 대표 환경(상태 기반은 MuJoCo Humanoid-v4, 비전은 DMC Walker-run)에서 따로 재서 더한다. 모든 그래프의 “Compute Time” 축이 이 합이다.
baseline은 “공개 결과가 있으면 그것을, 없으면 공식 구현으로 재현”했다(§5.1). FlashSAC은 단일 설정이고 baseline은 과제별 튜닝을 쓴다고 적는다.
실험: 상태 기반, GPU 시뮬레이터 (§5.1)
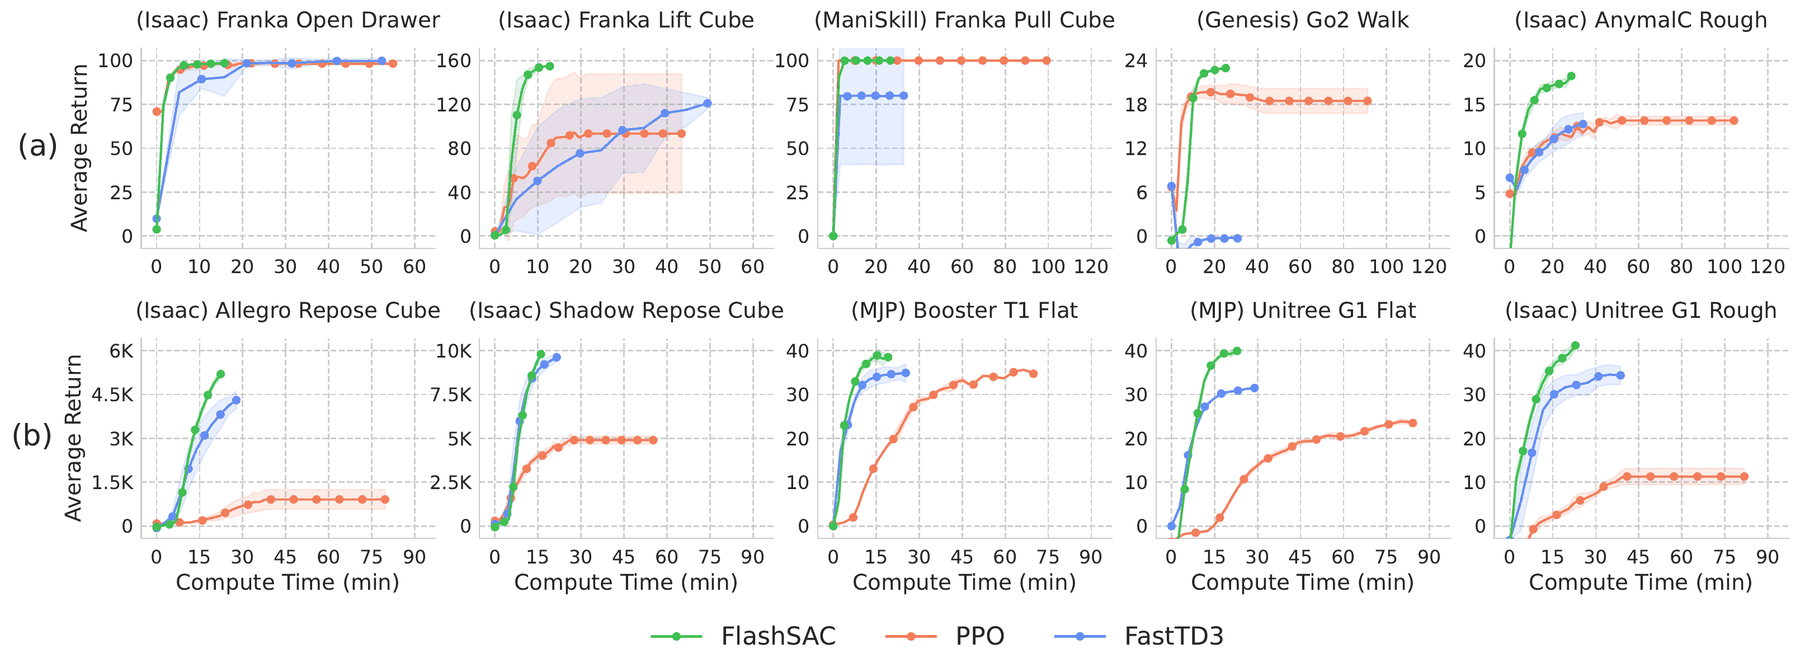
GPU 시뮬레이터 결과(Fig. 3). (a) 저차원: Franka Open Drawer·Lift Cube, ManiSkill Pull Cube, Genesis Go2 Walk, Isaac AnymalC Rough. (b) 고차원: Isaac Allegro·Shadow Repose, MJP Booster T1·G1 Flat, Isaac G1 Rough. x축은 추정 compute time(분).
논문의 주장은 세 문장이다. 저차원에서는 PPO보다 약간 낫고, 고차원에서는 분명히 낫고, FastTD3보다 안정적이어서 FastTD3가 실패하는 과제(Go2 Walk, Franka Pull Cube)에서도 수렴한다.
학습곡선 원자료가 레포 results/에 공개돼 있어 그림의 끝점을 숫자로 확인할 수 있다. 아래는 그 CSV의 마지막 평가값 5-seed 평균이다(필자 계산, ManiSkill은 성공률).
| 과제 | 차원(관측/행동) | FlashSAC | FastTD3 | PPO |
|---|---|---|---|---|
| Isaac Allegro Repose | 124 / 16 | 5,199 | 4,306 | 912 |
| Isaac Shadow Repose | 157 / 20 | 9,800 | 9,618 | 4,901 |
| Isaac G1 Rough | 310 / 37 | 41.2 | 34.4 | 11.3 |
| MJP G1 Flat | 103 / 29 | 39.9 | 31.5 | 23.4 |
| Isaac Franka Lift Cube | 36 / 8 | 154.8 | 121.0 | 93.4 (seed 간 SD 62) |
| Genesis Go2 Walk | 45 / 12 | 23.0 | −0.3 | 18.5 |
| ManiSkill PegInsertionSide (성공률) | 43 / 8 | 0.96 | 0.00 | 0.92 |
| ManiSkill PokeCube (성공률) | 54 / 8 | 0.20 | 0.20 | 0.85 |
고차원 쪽의 격차는 확실하다. Allegro에서 PPO가 900 수준에 머무는 동안 FlashSAC은 5,000을 넘는다. 다만 Shadow에서는 FastTD3와의 차이가 2% 남짓이고, Allegro 곡선은 50M step 끝에서도 아직 오르고 있다(Fig. 3, 정규화 기준 6,000의 약 87%).
저차원 “약간 낫다”에는 반례가 부록에 있다. ManiSkill PokeCube에서 PPO는 성공률 약 0.85, FlashSAC은 약 0.20이다(부록 Fig. 17). FlashSAC의 seed 간 표준편차가 0.44인 것은 5개 seed 중 하나만 풀고 나머지는 실패한 이봉 분포라는 뜻이다. §5.1의 “converging across all tasks where FastTD3 frequently fails” 문장도 이 과제에서는 성립하지 않는다(FastTD3와 똑같이 0.20). RollBall·PickSingleYCB에서도 PPO와 비슷하다.
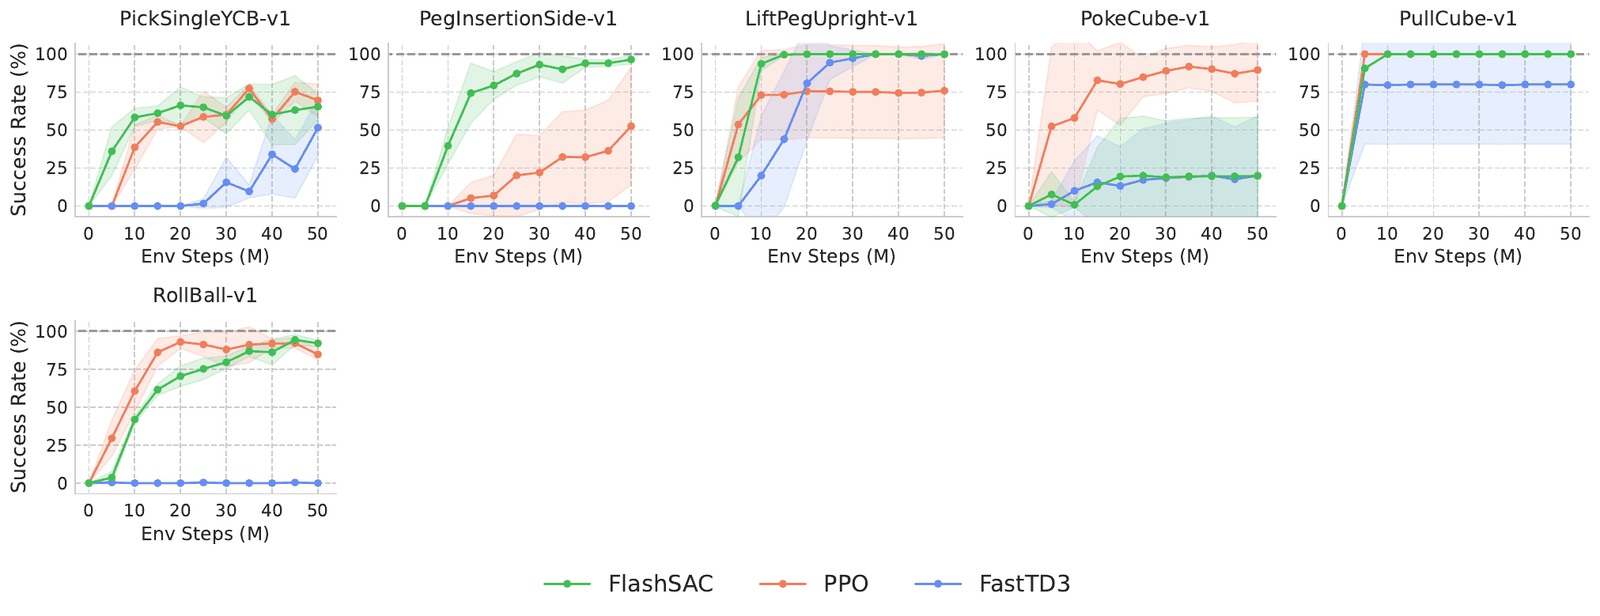
ManiSkill 6과제 성공률(부록 Fig. 17, x축 env step). PokeCube에서 PPO(주황)가 약 85~90%로 FlashSAC(초록)의 약 20%를 크게 앞선다. 이 그림의 PPO는 50M step까지만 그려져 있다.
몇 가지 세부는 논문 서술과 공개 데이터가 다르다.
- PPO의 step 예산. 본문은 “PPO는 200M step”이라 하고 부록 그림 캡션도 “All methods 50M except PPO (200M)”이다. 공개 CSV에서 200M까지 간 것은 MuJoCo Playground 4과제뿐이고, IsaacLab·ManiSkill·Genesis의 PPO는 100M step에서 끝난다.
- seed 수. 논문은 “random seeds의 평균, 95% bootstrap CI”라고만 하고 개수를 밝히지 않는다. CSV로는 FlashSAC·FastTD3가 5개, ManiSkill PPO는 과제마다 2~6개다.
- 보고되지 않은 과제. ManiSkill CSV에는 논문 표에 없는 UnitreeG1PlaceAppleInBowl·UnitreeG1TransportBox가 있고, TransportBox 성공률은 FlashSAC 0.20, PPO 1.00(3 seed)이다. 탐색용 실험이었을 수도 있으니 의도를 단정할 수는 없지만, 논문 밖 원자료에 PPO가 크게 이긴 휴머노이드 조작 과제가 하나 더 있다는 사실은 적어 둘 만하다.
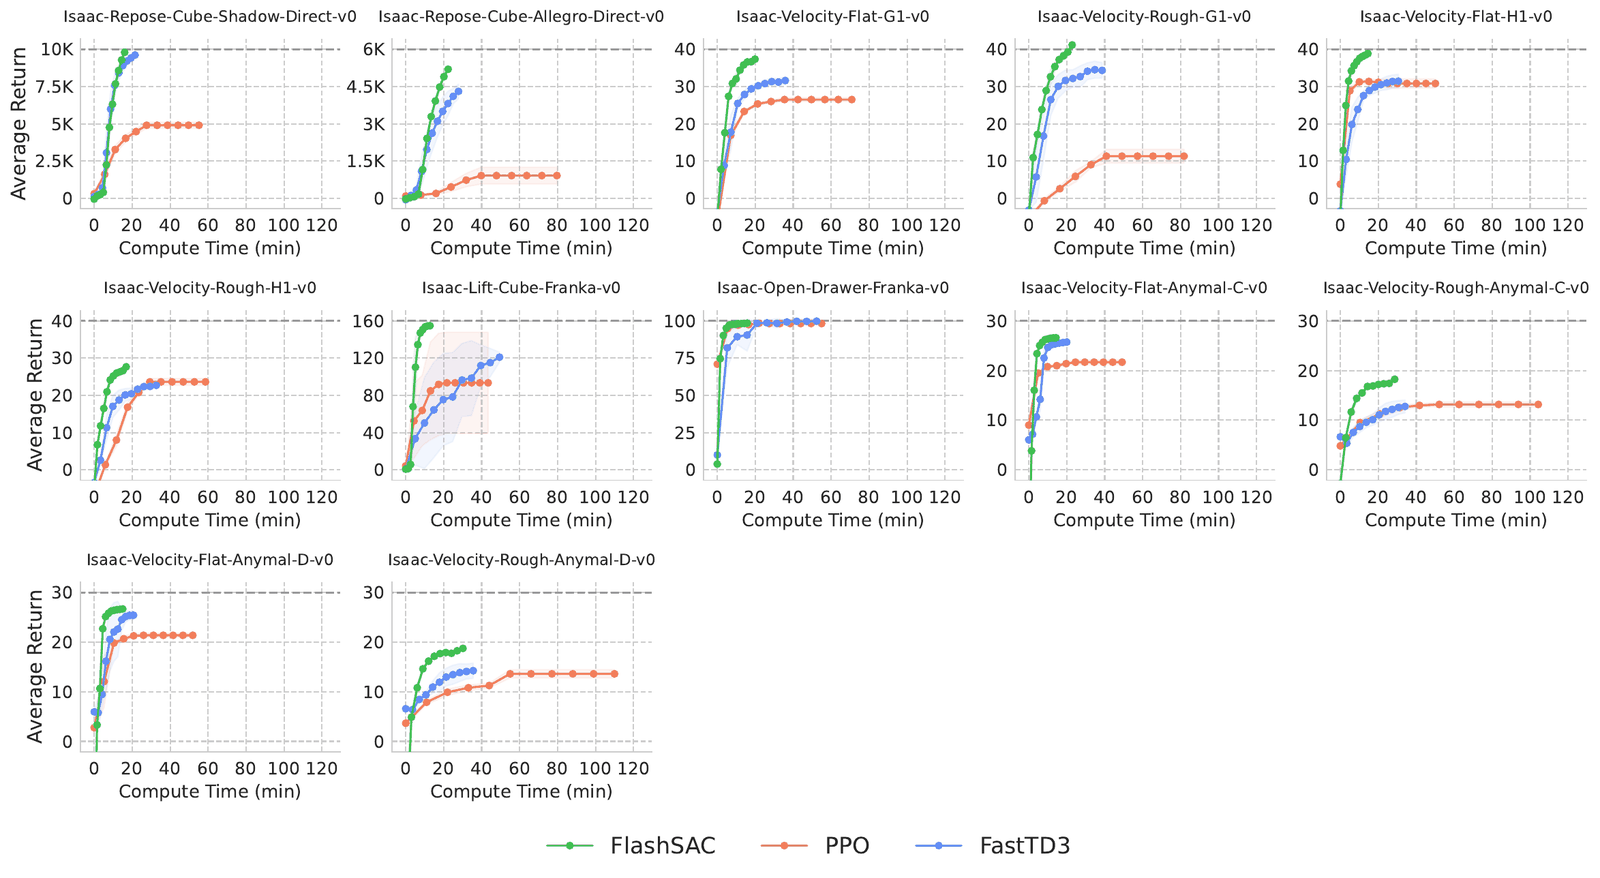
IsaacLab 12과제 전체(부록 Fig. 12, x축 compute time). 점선은 정규화 기준점인데, 이 기준점 자체가 FlashSAC을 오래 돌려 얻은 근-점근 성능이다(부록 B.1).
실험: 상태 기반, CPU 시뮬레이터 (§5.2)
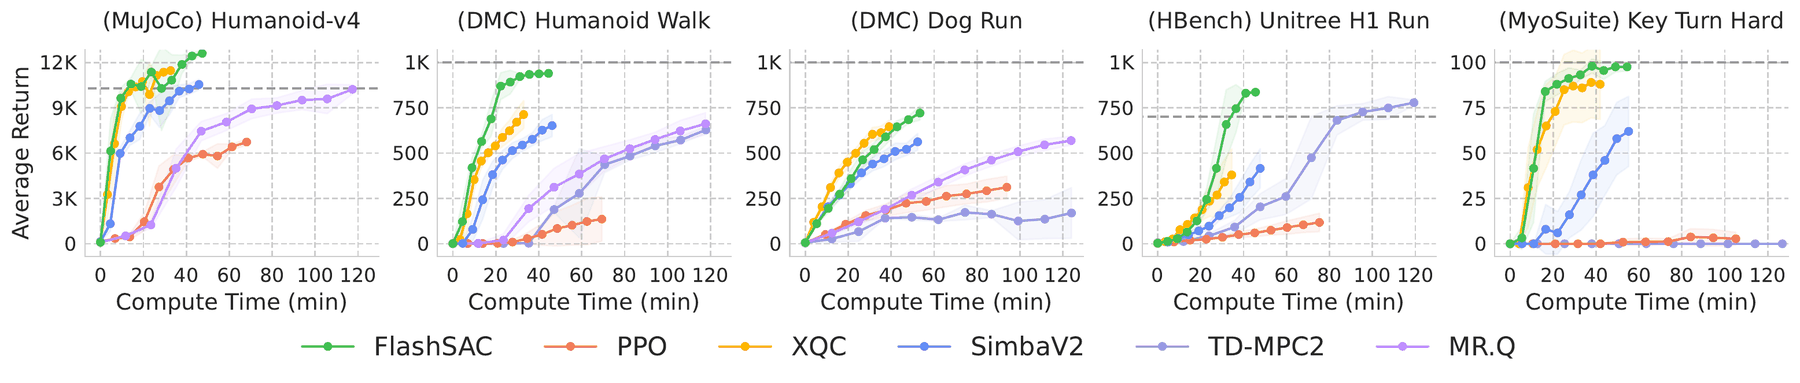
CPU 시뮬레이터 결과(Fig. 4). MuJoCo Humanoid-v4, DMC Humanoid Walk·Dog Run, HumanoidBench H1 Run, MyoSuite Key Turn Hard. 점선은 정규화 기준(Humanoid-v4는 TD7 5M step, HBench는 성공 문턱).
병렬 환경이 없는 고전 설정에서도 FlashSAC은 batch를 512로, UTD를 1로만 바꾸고 같은 구조를 쓴다. 대표 과제에서는 거의 모든 baseline을 앞서고, PPO는 이 낮은 샘플 예산에서 크게 진다.
공개 CSV의 1M step 최종값으로 39과제를 전부 대조하면 이 주장은 대체로 맞다.
| 비교 | FlashSAC이 같거나 높은 과제 | FlashSAC이 낮은 대표 과제 |
|---|---|---|
| vs XQC(10 seed) | 25 / 29 | H1 Hurdle(107 vs 261), DMC cartpole balance_sparse, H1 Reach |
| vs SimbaV2(10 seed) | 35 / 39 | DMC cartpole swingup_sparse(482 vs 849), MyoSuite pen-twirl(1,450 vs 2,360) |
| vs MR.Q(10 seed) | 13 / 15 | cartpole swingup_sparse(482 vs 798) |
| vs TD-MPC2(1~3 seed) | 25 / 29 | H1 Hurdle(107 vs 387), cartpole swingup_sparse(482 vs 842) |
(필자 계산. 각 방법 각 과제의 마지막 평가값 seed 평균 비교이며 통계 검정은 아니다. XQC·MR.Q는 일부 벤치마크 결과가 없다.)
흥미로운 것은 약점의 위치다. DMC cartpole swingup_sparse는 부록 B.6이 “탐색을 평가하려고” 넣었다고 밝힌 sparse 보상 과제인데, 여기서 FlashSAC(482)은 SimbaV2·MR.Q·TD-MPC2(약 800~850)에 크게 뒤진다. noise repetition을 내세운 방법이 정작 sparse 탐색 과제에서 약하다는 점은 §6.4의 탐색 분석(조밀한 보상의 IsaacLab 4과제에서만 측정)이 다루지 않는 부분이다.
또 Fig. 4의 DMC Dog Run을 보면 XQC(노랑)가 같은 시간대에서는 FlashSAC보다 위에 있다가 1M step 끝(약 40분)에서 멈추고, FlashSAC은 약 55분까지 가서 더 높이 끝난다. “compute 효율과 점근 성능 모두에서 앞선다”는 캡션은 이 그림에서는 점근 쪽에만 해당한다.
부록 표의 과제 수 합(5 + 10 + 14 + 10)은 39이고 CSV도 39과제인데, 본문은 “40 tasks”라고 쓴다.
실험: 비전 기반 (§5.3)
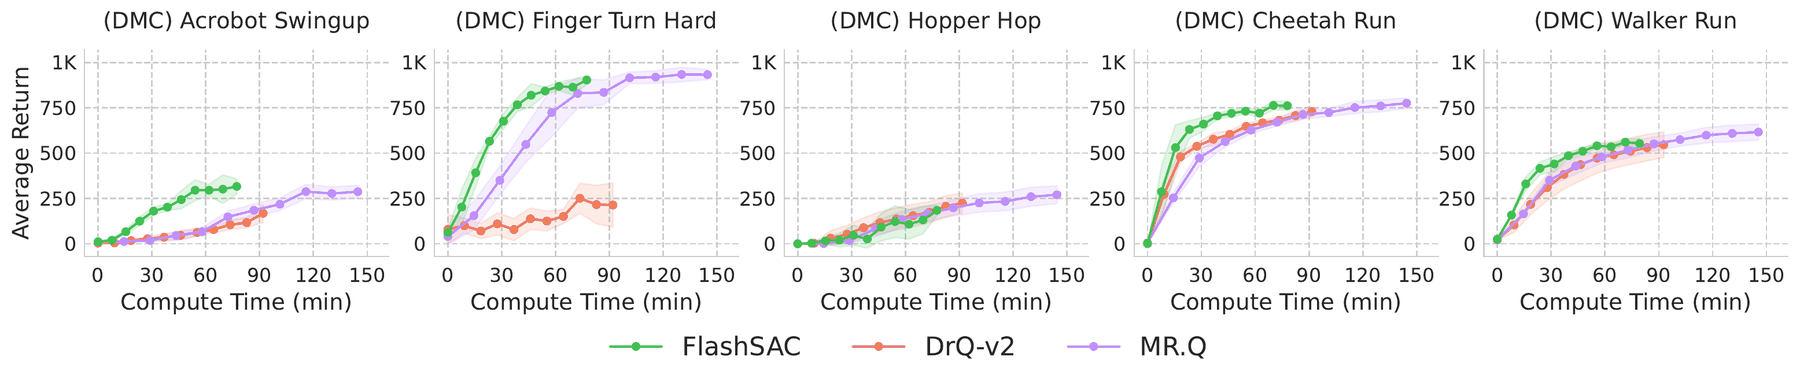
비전 DMC 결과(Fig. 5). Acrobot Swingup, Finger Turn Hard, Hopper Hop, Cheetah Run, Walker Run에서 FlashSAC·DrQ-v2·MR.Q. 1M step, action repeat 2.
비전은 렌더링 비용 때문에 처리량이 낮아 off-policy끼리만 비교한다. 인코더는 DrQ-v2 표준(conv 3층 + linear bottleneck), 3프레임 stack(84×84×9), 3-step return을 쓴다. 본문은 “모든 baseline에 대해 점근 성능이 같거나 높고 wall-clock 수렴이 빠르다”고 하고, DrQ-v2는 Finger Turn Hard 등에서 수렴에 실패하며 MR.Q는 보조 dynamics 모델 때문에 연산이 더 든다고 설명한다.
“점근 성능이 같거나 높다”는 같은 step 기준으로는 지지되지 않는다. 부록 Fig. 28에는 본문에 없는 XQC·DrM까지 다섯 방법이 그려져 있고, 1M step 최종값은 다음과 같다(공개 CSV, 필자 계산).
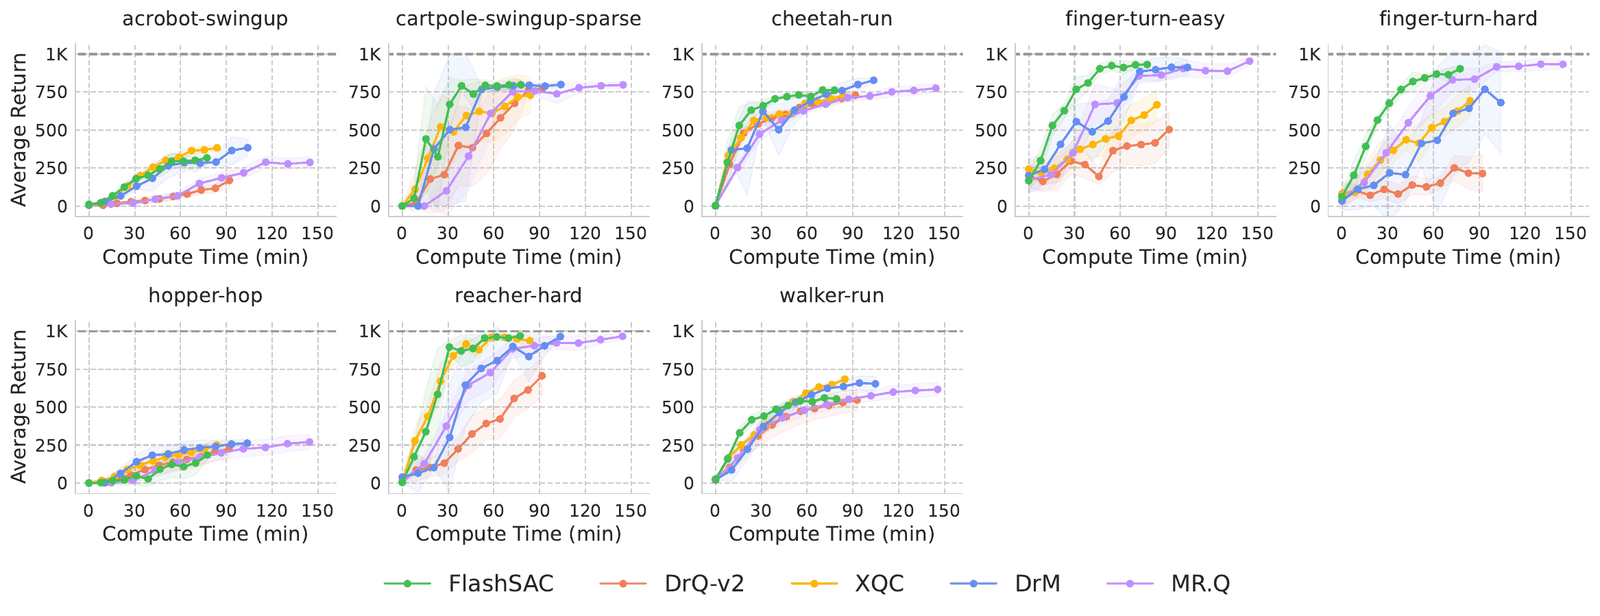
비전 DMC 8과제 전체(부록 Fig. 28, x축 compute time). 본문 Fig. 5에 없는 XQC(노랑)·DrM(파랑)이 함께 그려져 있다. Acrobot·Walker Run·Cheetah Run에서 일부 baseline이 FlashSAC보다 높게 끝난다.
| 과제 | FlashSAC(5) | MR.Q(10) | XQC(10) | DrM(3) | DrQ-v2(10) |
|---|---|---|---|---|---|
| acrobot-swingup | 316 | 287 | 382 | 362 | 173 |
| cartpole-swingup-sparse | 798 | 797 | 729 | 795 | 785 |
| cheetah-run | 762 | 776 | 724 | 839 | 735 |
| finger-turn-easy | 931 | 954 | 666 | 959 | 645 |
| finger-turn-hard | 904 | 933 | 692 | 737 | 315 |
| hopper-hop | 184 | 270 | 249 | 258 | 225 |
| reacher-hard | 969 | 966 | 937 | 961 | 664 |
| walker-run | 553 | 616 | 684 | 652 | 543 |
(괄호는 seed 수. DrQ-v2·DrM은 1.02M step 근처의 마지막 값. 굵은 글씨는 행 최댓값.)
같은 1M step에서 MR.Q는 8과제 중 5과제에서 FlashSAC보다 높다. 차이가 작은 과제(cheetah 762 vs 776)도 많아 “FlashSAC이 진다”고 말할 수준은 아니지만, 정확한 요약은 “점수는 경쟁력 있는 수준이고, 그 점수에 더 짧은 추정 시간 안에 도달한다”이다. 본문 Fig. 5가 XQC·DrM을 빼고 다섯 과제만 고른 것도 이 인상을 키운다. 또 비전 인코더 코드는 공개 레포에 없어서 이 절은 CSV 말고는 확인할 길이 없다.
실험: Sim-to-real (§5.4, 부록 D)
G1(29 DoF) blind 보행을 피라미드 계단·격자·파도·구덩이 지형 커리큘럼(10단계, 계단 높이 0~23 cm)과 domain randomization으로 학습한다. baseline은 DreamWaQ 파이프라인의 PPO이고, FlashSAC도 같은 sim-to-real 장치를 쓴다. 관측 이력으로 기저 속도와 잠재를 추정하는 context estimator(CENet)를 actor에 넣고, critic은 실제 기저 선속도·발 접촉·높이 지도를 받는 asymmetric actor-critic이다. 이 파이프라인은 이 블로그의 DreamWaQ 리뷰에서 다룬 것이고, DreamWaQ의 제1저자 Nahrendra가 이 논문의 공저자다.
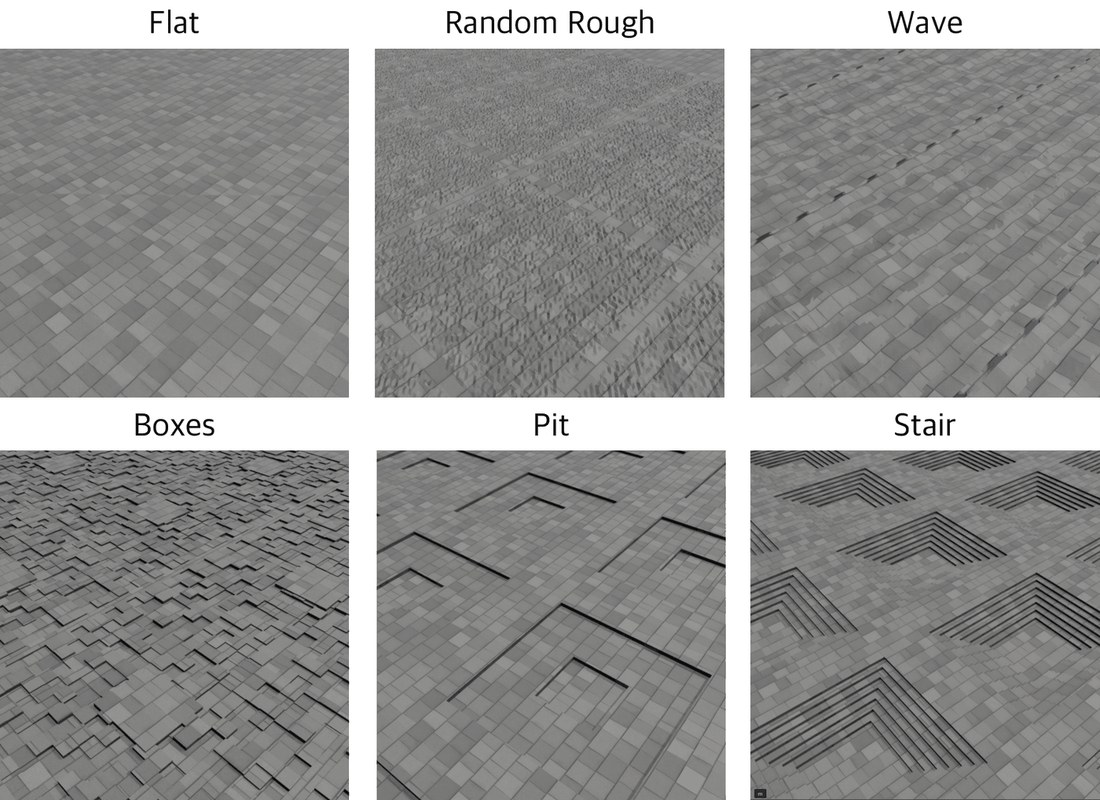
학습 지형(부록 Fig. 11). 피라미드 계단(최대 23 cm), 무작위 격자(15 cm), 무작위 균일 지형(−2~4 cm), 파도(진폭 20 cm), 구덩이(30 cm). 50% 이상 통과하면 단계를 올린다.
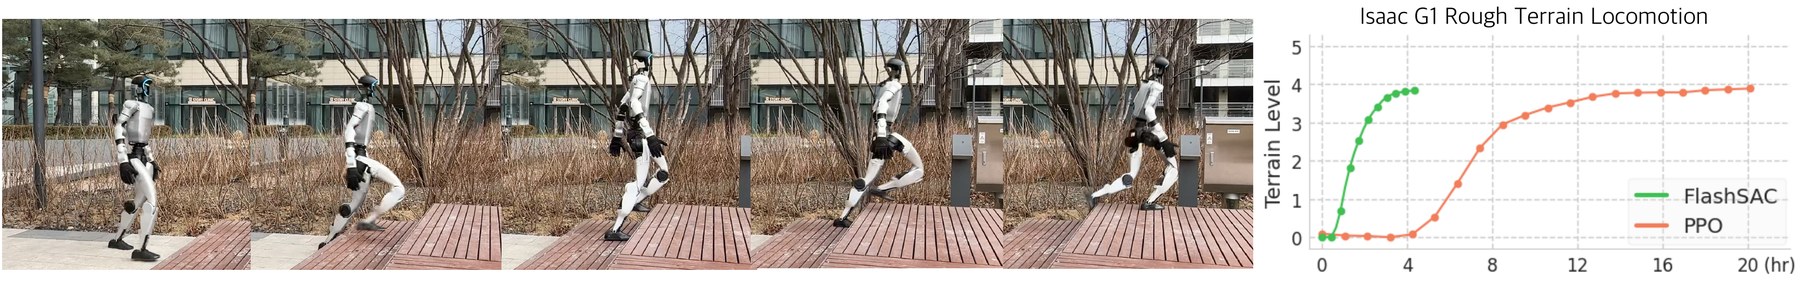
G1 실기 계단 오르기와 시뮬레이션 terrain level 곡선(Fig. 6). FlashSAC은 약 4시간에 terrain level 약 3.9, PPO는 약 4시간까지 0에 머물다 약 20시간에 같은 수준에 이른다.
결과는 평지 약 20분 vs 3시간, 15 cm 계단(높이 15 cm, 너비 60 cm, 플랫폼 1.5 m, 학습과 다른 치수) 약 4시간 vs 20시간이다. 정책은 재학습 없이 전·후·옆 방향 보행을 지원한다.
이 절은 논문의 가장 강한 메시지(“hours to minutes”)를 담고 있지만, 근거의 종류를 나눠 보면 비교의 공정성에 걸리는 지점이 많다.
① 보상이 같지 않다. 본문 §5.4는 “Both methods share identical reward design and coefficients”라고 쓴다. 그런데 부록 Table 14와 §D.4는 “학습 동역학이 달라 다른 보상 가중치가 필요했다”고 하고, 실제 가중치는 크게 다르다.
| 보상 항(부록 Table 14 일부) | FlashSAC | PPO |
|---|---|---|
| 선속도 추종 | 2.0 (σ=0.25) | 1.5 (σ=0.5) |
| Feet air time | 1.0 | 0.25 |
| Action rate | −0.5 | −0.01 |
| Body orientation | −52.0 | −2.0 |
| Stand still | −5.0 | −0.25 |
| Undesired contacts | −5.0 | −1.0 |
| Termination penalty | 없음 | −200 |
| Alive bonus | 1.0 | 없음 |
부록은 PPO가 termination 기반 shaping 없이는 안정 보행까지 오래 걸린다고 설명한다. 이유가 있는 조정이지만, 결과적으로 Fig. 1c·Fig. 6의 시간 비교는 알고리즘 + 보상 설계의 차이다. 본문 문장은 부록과 정면으로 어긋난다.
② 하드웨어와 설정이 본문의 다른 절과 다르다. 본문은 wall-clock을 RTX 5090 기준으로 쟀다고 하지만, 부록 D.1은 sim-to-real 학습이 4,096 병렬 환경, A100 한 장에서 약 4시간이라고 한다. PPO가 어떤 GPU에서 20시간 걸렸는지는 적혀 있지 않다. 또 §5.4는 FlashSAC이 “state-based experiments(§5.2)와 같은 구조·하이퍼파라미터”를 썼다고 참조하는데, §5.2는 batch 512·UTD 1의 CPU 설정이다. GPU 설정(§5.1)의 오기로 보이지만 확인할 수 없다.
③ 실기 평가가 정성적이다. 실기 결과는 영상 프레임과 시간 진술뿐이고, 시도 횟수·성공률·속도 추종 오차 같은 실기 지표가 없다. “comparable performance”의 기준도 정의되지 않았다. Fig. 1c·Fig. 6의 곡선은 시뮬레이션 지표이고, 공개 CSV로는 두 방법 모두 seed 1개(42)다. 마지막 값은 평지 추종 0.876(FlashSAC) vs 0.947(PPO), terrain level 3.87 vs 4.04로 PPO가 조금 높게 끝난다.
④ terrain level 약 3.9는 생각보다 낮은 단계다. 커리큘럼 최대는 10이고, 부록은 “인지 모듈 없이 5단계를 넘기는 어렵다”고 적는다. Legged Gym식으로 높이가 단계에 선형 비례한다고 가정하면 평균 3.9단계는 약 9 cm 계단에 해당한다(필자 추정, 논문은 단계↔︎높이 대응을 밝히지 않는다). 그런데 실기 계단은 15 cm다. 환경마다 단계가 다르니 일부 환경은 더 높은 단계에서 학습했을 것이고, 학습 분포를 넘어선 일반화일 수도 있다. 어느 쪽이든 논문은 이 간극을 설명하지 않는다.
⑤ domain randomization 범위가 없다. §5.4는 “full details are provided in §D”라고 하지만 부록에는 지형·관측·PD gain·보상 표만 있고 randomization 범위 표는 없다.
분석 (§6)
분석은 전부 IsaacLab 4과제(Allegro·Shadow 큐브 재배치, G1 평지·험지)에서 했다.
Scaling ablation (§6.2, Fig. 8)
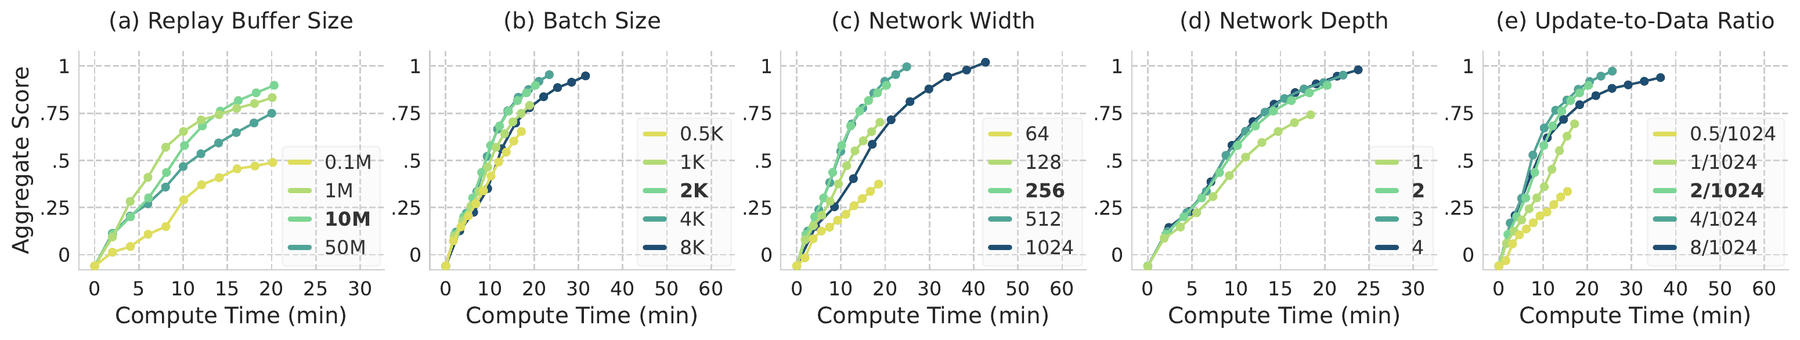
Scaling 결과(Fig. 8, x축 compute time). (a) replay buffer, (b) batch, (c) critic 폭(actor는 비례 축소), (d) 블록 수, (e) UTD. 굵은 라벨이 기본값.
본문 결론은 “buffer는 10M까지 좋고 50M은 느리다”, “batch·모델을 키우고 UTD를 줄이면 수렴이 빨라진다(scaling 법칙과 일치)”이다.
그림을 축별로 다시 읽으면 결론이 조금 다르다. wall-clock 기준으로 batch 8K, 폭 1024, UTD 8/1024는 기본값보다 느리고, batch 0.5K, 폭 64, UTD 0.5/1024는 나쁘다. 즉 단조 경향이 아니라 기본값 근처에 sweet spot이 있는 역 U자다. “키울수록 빨라진다”는 범위를 한정해야 맞는 문장이다.
공개 CSV로 50M step 끝의 점수(4과제의 정규화 return 평균, 필자 계산)를 보면 또 다른 그림이 나온다.
| 축 | 기본값 | 기본값 점수 | 더 큰 설정의 점수 |
|---|---|---|---|
| critic 폭 | 256 | 0.90 | 512: 1.05, 1024: 1.08 |
| 블록 수 | 2 | 0.90 | 3: 1.01, 4: 1.04 |
| batch | 2K | 0.90 | 4K: 1.01, 8K: 1.00 |
| UTD | 2/1024 | 0.90 | 4/1024: 1.03, 8/1024: 0.99 |
| replay | 10M | 0.90 | 1M: 0.88, 50M: 0.80, 0.1M: 0.52 |
(각 과제의 마지막 평가 return을 부록 Table 1의 normalize score로 나눈 4과제 평균. 논문 그림의 집계 방식이 명시되지 않아 절대값은 그림과 조금 다르다.)
같은 50M step이면 더 큰 설정이 일관되게 더 높은 점수로 끝난다. 기본값은 점근 성능이 아니라 wall-clock 대비 점수를 기준으로 고른 지점이다. 이것은 논문의 “fast” 주장과 일관되지만, 프로젝트 페이지의 “highest asymptotic performance in the shortest wall-clock time”이라는 문구와는 긴장 관계다. 기본 설정은 같은 데이터에서 0.1~0.18 정도의 점수를 남겨 두고 있다.
이 표는 FlashDexRetarget 리뷰의 설정 선택과도 맞물린다. 그 논문은 FlashSAC 기본값(replay 10M, critic 폭 256)을 50M·1024로 키웠고 300M step을 학습했다. 이 논문의 Fig. 8a도 “50M buffer는 충분한 시간이 주어지면 약간 더 높은 점근 성능에 이를 수 있다”고 쓰므로, 긴 학습에서 더 큰 buffer·더 넓은 critic을 쓰는 것은 저자 그룹 스스로의 해석과 같은 방향이다. 다만 Fig. 8a 자체는 50M step에서 끝나서, 50M buffer가 결국 따라잡는다는 문장은 이 논문 안에서는 측정되지 않았다(50M step 예산에서 50M buffer는 전이를 하나도 버리지 않는다).
Architectural ablation (§6.3, Fig. 9)
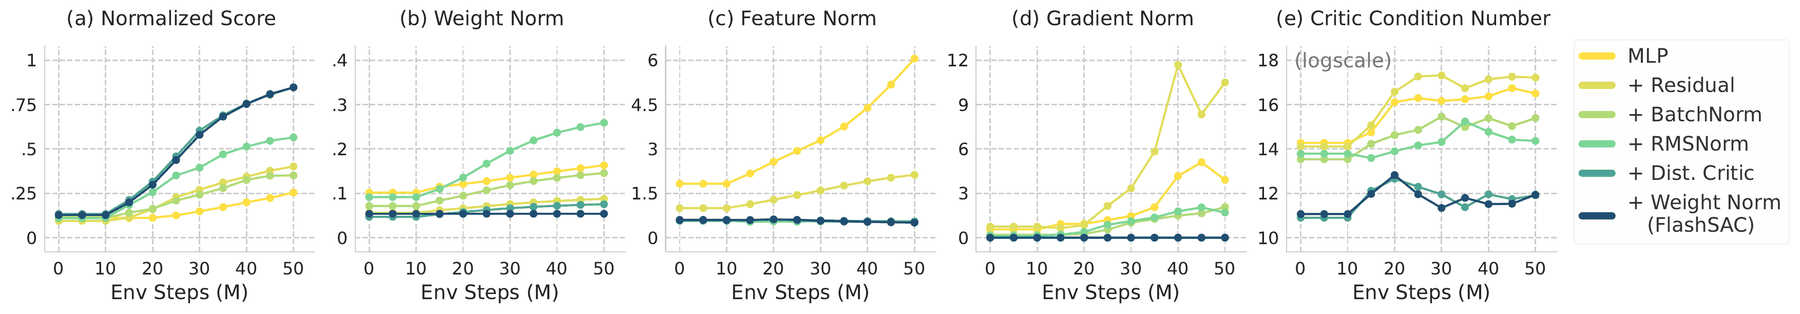
아키텍처 ablation(Fig. 9). MLP에서 시작해 Residual → BatchNorm → RMSNorm → Distributional critic(+reward scaling) → Weight norm을 누적해 더한다. (a) 정규화 점수, (b) weight norm, (c) feature norm, (d) gradient norm, (e) critic condition number(로그 스케일).
본문은 “구성 요소를 더할수록 norm이 묶이고, condition number가 단조 감소하며, 이 안정성이 성능으로 이어진다”고 쓴다. 캡션도 “Each addition stabilizes training”이다.
그림과 CSV를 단계별로 대조하면 다음과 같다.
| 단계 | 50M step 점수(필자 계산) | 그림에서 보이는 것 |
|---|---|---|
| MLP | 0.28 | feature norm이 약 1.8 → 6으로 계속 증가 |
| + Residual | 0.43 | gradient norm이 약 40M step에서 약 11.7까지 튀고, condition number가 MLP보다 높다 |
| + BatchNorm | 0.37 | 점수가 이전 단계보다 낮다 |
| + RMSNorm | 0.60 | condition number는 내려가지만 weight norm이 약 0.26까지 커져 MLP보다 높다 |
| + Dist. critic | 0.90 | 가장 큰 도약(+0.30). condition number가 약 11~12대로 내려간다 |
| + Weight norm(FlashSAC) | 0.90 | 점수 변화 없음. weight·gradient norm만 평평해진다 |
따라서 “monotonically”와 “each addition stabilizes”는 정확하지 않다. Residual은 condition number와 gradient norm을 오히려 키우고, BatchNorm은 점수를 깎고, RMSNorm은 weight norm을 키운다. 성능의 대부분은 distributional critic + reward scaling 한 단계에서 나온다. weight normalization은 저자 스스로 “modest gains”라고 하고, 샘플이 제한된 체제에서 강건성이 좋아서 남겼다고 설명하지만 그 강건성 실험은 제시되지 않았다.
또 하나 짚을 점은 누적 ablation이라는 구조다. distributional critic이 RMSNorm·BatchNorm 없이도 같은 도약을 만드는지, 혹은 weight norm을 빼면 무엇이 깨지는지(제거형 ablation)는 알 수 없다. 공개 CSV에는 condition number 외에 srank·dormant neuron 같은 진단 지표도 들어 있는데 논문에는 쓰이지 않았다.
Exploration ablation (§6.4, Fig. 10)
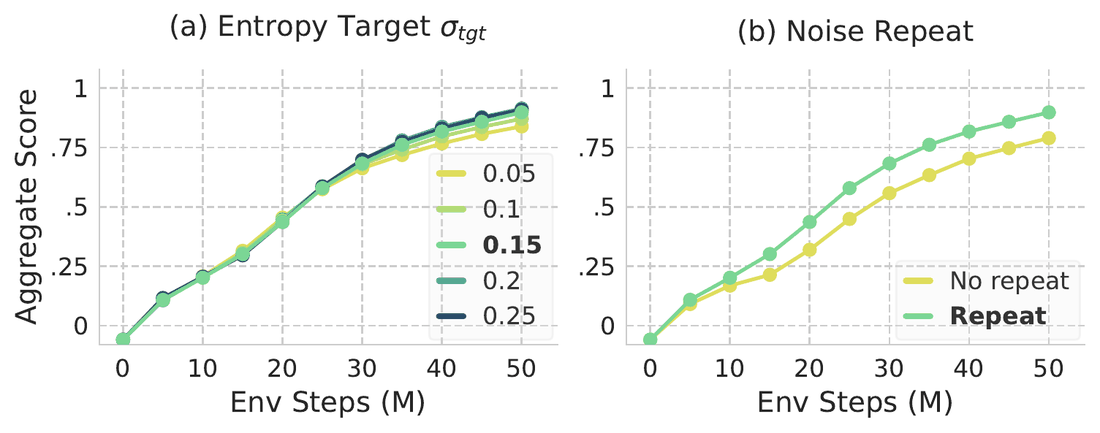
탐색 ablation(Fig. 10, x축 env step). (a) σ_tgt ∈ {0.05, 0.1, 0.15, 0.2, 0.25}는 비슷하게 수렴, (b) noise repetition을 끄면 수렴이 느리고 최종 점수가 낮다.
본문은 σ_tgt에 “largely insensitive”하고 기본값 0.15가 잘 작동한다고 쓰고, 캡션은 최적이 0.15~0.2라고 쓴다. CSV로 50M step 점수를 보면 0.05: 0.89, 0.1: 0.92, 0.15: 0.90, 0.2: 0.97, 0.25: 0.96이다(필자 계산). 민감도가 작다는 결론은 맞지만, 기본값은 이 sweep에서 최적이 아니다. noise repetition은 끄면 0.84로 떨어진다. 다만 이 비교는 조밀한 보상의 IsaacLab 4과제에서만 했고, 앞서 본 sparse 탐색 과제에서의 효과는 측정되지 않았다.
비판적으로 보면
강점
- 문제 설정이 정확하다. “off-policy가 느린 것은 update가 많기 때문”이라는 진단과 “update를 줄이고 다른 축을 키운다”는 처방이 명료하다. 지도학습의 scaling 직관을 RL의 비용 구조에 맞게 옮겼다.
- 넓은 평가 범위. 10개 시뮬레이터, GPU·CPU·비전·실기를 하나의 설정으로 돌렸다. 단일 설정이라는 사실 자체가 실용적 가치다. 공개 CSV로 세어 보면 CPU 39과제에서 XQC·SimbaV2를 대부분 넘는다.
- 고차원 우위는 원자료로 확인된다. Allegro·Shadow·휴머노이드에서 PPO와의 격차가 수 배이고, FastTD3보다도 일관되게 높다.
- 원자료 공개. 거의 모든 그림의 학습곡선 CSV(대개 5 seed)가 레포에 있어 독자가 그림을 다시 그리고 주장을 숫자로 대조할 수 있다. 이 리뷰의 표 대부분이 그 덕분에 가능했다. 이런 공개는 드물다.
- 해석 가능한 진단 지표. norm·condition number를 같이 그려 “왜 안정해졌나”를 말하려 한 점은 성능 곡선만 보여 주는 논문보다 낫다.
약점·한계
- wall-clock이 측정이 아니라 추정이다. 모든 시간 축은 환경 시간과 알고리즘 update 시간을 따로 재서 더한 값이고, update 시간은 대표 환경 하나(MuJoCo Humanoid-v4 / DMC Walker-run)에서 잰 것을 전 과제에 재사용한다(부록 A). 상태 차원 310의 G1 Rough와 376의 Humanoid-v4는 비슷하더라도, IsaacLab의 GPU→CPU→GPU 왕복이나 1,024 환경 Python 루프 같은 비용은 이 추정에 들어가지 않을 수 있다. 프로젝트 페이지의 scaling 그림(Fig. 8 대응)은 arXiv 판과 곡선 모양은 같은데 시간 축 끝값이 다르다(폭 1024가 약 42분 vs 약 49분). 이 논문의 헤드라인이 “시간”인 만큼, 실측 end-to-end wall-clock 한 표가 필요했다.
- Sim-to-real 비교의 공정성. 본문은 같은 보상이라 하지만 부록은 가중치가 크게 다르다(termination penalty −200 vs 없음, body orientation −52 vs −2 등). 하드웨어(A100 vs 본문의 RTX 5090), seed 1개, 실기 성공률·시도 횟수 부재, domain randomization 범위 부재까지 겹쳐 “hours to minutes”는 방법 + 보상 설계 묶음의 시연으로 읽어야 한다.
- 본문 문장과 그림·부록의 어긋남. “condition number monotonically decreases”(Fig. 9와 다름), “each addition stabilizes”(Residual·BN·RMSNorm 단계에서 반례), “matches or exceeds all baselines in asymptotic performance”(비전에서 같은 step 기준으로는 MR.Q가 5/8 우위, 부록에는 본문에 없는 XQC·DrM이 더 높은 과제도 있다), “converging across all tasks”(ManiSkill PokeCube 1/5 seed만 성공), “PPO 200M step”(CSV는 대부분 100M).
- 설정 서술 불일치. UTD(본문 2/1024 vs Table 9 2/2048), n-step(Table 9 GPU n=1 vs IsaacLab 스크립트 n=3), “γ만 바꾼다”(공개 스크립트는 IsaacLab만 n-step 3, MuJoCo Playground·Genesis는 asymmetric 관측을 켠다), 과제 수(본문 40 vs 표·CSV 39), “2.5M for both actor and critic”(합계), 비전 하이퍼파라미터(“CPU 설정 재사용”이라 했지만 batch 256·UTD 0.5로 다름), §5.4의 §5.2 참조, LR 스케줄(Table 9는 1.5e-4까지 감소지만 공개 코드에서 actor·temperature는 약 2.25e-4에서 끝남). 대부분 사소하지만 재현자에게는 n-step 3처럼 결과를 바꿀 수 있는 항목이 섞여 있다. 분석 절(§6)이 전부 IsaacLab 4과제에서 이뤄졌으므로 그 곡선들도 n-step 3으로 학습됐을 가능성이 높다.
- 기본값은 점근 성능이 아니라 속도에 맞춰져 있다. 같은 50M step이면 폭·깊이·batch·UTD를 키운 설정이 모두 더 높게 끝난다. “가장 높은 점근 성능을 가장 짧은 시간에”라는 홍보 문구는 둘 중 하나를 고른 결과다.
- 정규화 기준의 자기 참조. IsaacLab 정규화 점수는 FlashSAC을 오래 돌린 성능을 기준으로 삼는다. 상대 비교에는 영향이 없지만, 집계 그래프의 “1.0”이 무엇을 뜻하는지(=FlashSAC의 장기 성능) 알고 읽어야 한다.
- Fig. 7의 비교 대상. on-policy 쪽이 PPO의 데이터가 아니라 FlashSAC 최종 정책의 rollout이라, “on-policy가 좁아서 진다”는 인과를 직접 보여 주지 않는다.
- sparse 탐색에서의 약점이 다뤄지지 않는다. 탐색 장치를 기여로 내세우면서 부록이 탐색 평가용이라 한 cartpole swingup_sparse에서 다른 방법들에 크게 뒤진다.
- 공개 범위가 절반이다. 본 레포에는 상태 기반 학습 코드와 CSV가 있지만 비전 인코더 코드와 sim-to-real 코드가 없고, 체크포인트도 없다. sim-to-real 구성 요소는 나중에 생긴 형제 레포
Holiday-Robot/rsl_rl_flashsac에 들어 있다. 같은 코드로 논문 결과를 냈는지는 알 수 없다.
공개 코드와 대조
아래는
Holiday-Robot/FlashSACupstream 커밋87edc90(2026-04-09)을 읽어 확인한 사실이다. 학습은 돌리지 않았고, 논문 수치는 모두 “논문이 주장한 값”이다.
| 항목 | 논문 | 공개 코드 | 판정 |
|---|---|---|---|
| UTD(GPU) | 본문 2/1024, Table 9 2/2048 | num_train_envs=1024, updates_per_interaction_step=2 |
본문과 일치, 표 오기 |
| n-step(GPU) | Table 9 n=1 | IsaacLab 스크립트만 n_step=3, 나머지 GPU 시뮬 1 |
서술과 다름 |
| 시뮬별 조정 | “γ만 시뮬 기본값에 맞춤” | γ = 0.99(IsaacLab)·0.97(MJP)·0.9(ManiSkill)·0.95(Genesis, MyoSuite). MJP·Genesis는 asymmetric 관측 켬 | γ 외 조정도 있음 |
| 모델 크기 | “2.5M, 6-layer for both actor and critic” | actor 약 0.29M + critic 2개 약 2.24M = 약 2.53M, Linear 6층 | 합계 |
| 블록 구조 | Fig. 2 | Linear(h→4h, bias 없음) → BN → ReLU → Linear(4h→h) → BN → ReLU → + residual | 일치 |
| 입력 정규화 | Fig. 2 첫 BatchNorm 박스(본문 설명 없음) | 임베딩 앞 BatchNorm | 일치(본문 서술 보충) |
| Cross-batch | CrossQ 방식 | concat하지만 EMA target critic(τ=0.01)을 유지하고 target도 배치 통계로 forward(EMA가 BN 버퍼를 복사하지 않음) | 논문 밖 세부 |
| Actor update의 Q | 서술 없음 | actor 손실의 Q는 critic을 BN running 통계(eval 모드, momentum 0.01)로 평가. critic 학습은 배치 통계 | 논문 밖 세부 |
| LR 스케줄 | cosine decay 3e-4 → 1.5e-4(Table 9) | actor·critic·temperature가 같은 스케줄(총 update 수 기준)을 쓰지만 actor·temperature 스케줄러는 actor update(2회에 1번)에서만 step → 학습 끝에 cosine 절반 지점, LR 약 2.25e-4. critic만 1.5e-4에 도달 | 서술과 다름(actor·temperature) |
| Weight norm 범위 | 각 weight 벡터 → 단위 norm, (\gamma,\beta) → \sqrt d | 모든 Linear 행 정규화, BN의 [\gamma;\beta]를 함께 \sqrt d로. value head·policy head bias는 제외 | 일치(세부 보충) |
| Noise repetition | ε를 k step 유지, k~Zeta(2), 최대 16, “minimal local state” | 같음. k와 카운터는 전 환경 공유 스칼라(논문 서술과 부합). 에피소드 reset 때 ε를 다시 뽑지 않음 | reset 처리만 논문에 없음 |
| Reward scaling | Eq. 6 | 할인 return의 running 분산과 최대 크기로 나눔, 평균은 빼지 않음, G_{\max}=5 | 일치 |
| 비전·sim-to-real | §5.3, §5.4 | 본 레포에 없음(CSV만) | 미공개 |
재현할 때 알아 둘 함정도 몇 가지 있다. IsaacLab·Genesis는 한 프로세스에 시뮬레이터를 하나만 띄울 수 있어 평가 환경 = 학습 환경이고, 평가가 학습 환경을 reset한 뒤 학습 루프는 평가 전의 관측으로 이어진다. 기본 설정에서 평가 10회 × 1,024개 전이의 관측 짝이 어긋난다. 또 IsaacLab은 종료 직전 관측을 주지 않아 time-out bootstrap이 reset 후 관측을 쓴다(코드 주석이 IsaacLab 이슈를 들어 인정한다). 둘 다 성능에 미치는 크기는 작을 것으로 보이지만, 공개 코드로 재학습한 수치가 논문 곡선과 미세하게 다를 수 있는 이유다. Python 3.10/3.11에 따라 Isaac Sim 4.5 + IsaacLab 2.1 또는 5.1 + 2.3을 쓰도록 고정돼 있고, IsaacLab extra는 Genesis·HumanoidBench와 같은 환경에 설치되지 않는다.
관련 연구와의 자리 매김
FlashSAC은 off-policy 안정화 계보의 “규모” 버전이다. SimBa가 “아키텍처만 바꿔도 파라미터 scaling이 열린다”를 보였고, SimbaV2가 hypersphere 정규화·distributional critic·보상 스케일링으로 이를 다듬었으며, CrossQ·XQC는 BatchNorm과 condition number로 같은 문제를 다른 쪽에서 풀었다. 이들이 주로 샘플 효율(1M step, 단일 환경)에서 경쟁했다면, FlashSAC은 같은 부품을 FastTD3·FastSAC이 연 대규모 병렬·wall-clock 체제로 옮겼다. 그래서 CPU 벤치마크에서는 XQC·SimbaV2와 근소한 차이로 앞서고, GPU 벤치마크에서는 FastTD3와 PPO를 크게 앞선다. 기여의 무게는 새 부품보다 체제의 이동과 그 체제에서의 하이퍼파라미터 선택에 있다.
응용 쪽에서는 이미 후속 사용이 보인다. FlashDexRetarget은 FlashSAC을 replay 50M·critic 폭 1024로 키워 수십~수천 개 손 동작 리타게팅을 한 정책에 담았고, 그 논문의 어블레이션에서 학습기 교체(PPO → FlashSAC → 큰 buffer → 큰 critic)가 가장 큰 효과를 냈다. CHORD v2 부록도 FlashSAC으로 학습했다고 적는다. 휴머노이드 벤치마크 쪽에서는 HumanoidBench의 14과제가 CPU 실험에 들어 있고, FlashSAC은 대부분의 과제에서 TD-MPC2를 넘지만 H1 Hurdle처럼 크게 뒤지는 과제도 있다.
상보적인 방향으로는 저자들이 결론에서 든 것들이 있다. 데이터 효율이 좋아지면 더 큰 정책, 비전·촉각 같은 풍부한 감각, 느리지만 사실적인 시뮬레이터, 시연과 자기 수집 데이터의 혼합(RLPD식)을 쓸 수 있다는 것이다. 특히 촉각 기반 학습으로의 확장을 future work로 명시한다(§7). 다만 이 논문이 실제로 보인 것은 상태 기반 고차원 제어까지이고, 비전은 공개 코드 없이 CSV만 있다.
요약
FlashSAC은 off-policy RL을 “update를 적게, 크게” 하는 체제로 옮기고, 그 체제에서 큰 critic이 무너지지 않도록 BatchNorm·RMSNorm·distributional critic·weight normalization으로 norm을 묶은 SAC 변형이다. 하나의 설정으로 10개 시뮬레이터 60여 개 과제를 돌려 고차원 과제(다지 손, 휴머노이드)에서 PPO와 FastTD3를 크게 앞섰고, G1 실기 보행 학습 시간을 몇 시간에서 몇십 분으로 줄였다고 보고한다. 학습곡선 원자료까지 공개해 주장을 숫자로 대조할 수 있게 한 점은 이 분야에서 드문 미덕이다.
동시에 이 리뷰가 원자료로 확인한 범위에서는 서술의 정밀도가 결과의 강도를 따라가지 못한다. wall-clock은 추정값이고, sim-to-real의 시간 비교는 다른 보상 설계 위에서 나왔으며, “점근 성능에서도 앞선다”는 문장은 비전·일부 저차원 과제에서 원자료와 맞지 않는다. 아키텍처 이득의 대부분은 distributional critic 한 단계에서 오고, 기본 설정은 점근 성능이 아니라 속도에 맞춰 골랐다. 그래서 가장 정확한 한 줄은 이렇다. 고차원 상태 기반 제어에서 PPO 대신 먼저 시도해 볼 만한, 잘 튜닝된 off-policy 기본값. “If you’re using PPO, try FlashSAC”라는 프로젝트 페이지의 제안은 그 범위 안에서 설득력이 있다.
이 글에 대해
- 읽은 범위: arXiv v2(2026-05-15)의 본문·부록을 e-print 소스와 HTML로 대조해 읽었다. v1(2026-04-06)과의 차이는 관련 연구 절(탐색 갈래 추가)뿐이고 그림·표는 같다. 게재처 RSS 2026은 arXiv 메타데이터의 comment 기준이다. Fig. 1~10·12·17·28은 e-print의 그림 PDF를, Fig. 11은 arXiv HTML 그림을 썼다.
- 논문 밖 자료: 공개 레포
Holiday-Robot/FlashSAC(MIT, upstream 커밋87edc90)의scripts/·results/·알고리즘 코드와 프로젝트 페이지(영상, 그림)를 참고했고, 본문에서 그때마다 출처를 밝혔다. 레포에는 체크포인트·비전 코드·sim-to-real 코드가 없다. - 표기: “필자 계산”은 공개
results/CSV의 마지막 평가값 seed 평균으로 계산한 값(과제별 최종값, 4과제 정규화 평균, 승패 수) 또는 논문 설정으로 계산한 값(파라미터 수, Zeta 분포 통계, entropy target)이다. 논문 그림의 집계 방식과 다를 수 있어 절대값은 그림과 조금 다를 수 있고, 통계 검정은 하지 않았다. “그림에서 읽은 값”은 그래프의 점을 눈으로 읽은 근사치다. “필자의 해석·추정”은 논문이 직접 주장하지 않은 해석이다. 코드 확인은 정적 독해이며 실행 검증이 아니다. 인용은 대괄호 번호 대신 저자-연도·논문 이름으로 적었다.