📃JAM 리뷰
Yonghao Yu, Lang Huang, Runyi Li, Toshihiko Yamasaki (The University of Tokyo · National Institute of Informatics)
arXiv preprint, 2026
- 💡 VLA와 World-Action Model(WAM)의 우열 논쟁은 사실 백본 초기화 · 미래 관측에 거는 목적함수 · 추론 때 남기는 모듈이라는 세 선택을 한데 묶어 비교한 것이라고 지적하고, 이를 풀어 쓴 공통 레시피 JAM을 제안한다.
- ⚙️ 현재 프레임의 백본 feature가 고정된 future anchor가 만든 기록된 미래의 feature를 cosine 거리로 맞히도록 학습 전용 prediction head를 붙이고(foresight loss \mathcal L_F), 학습이 끝나면 그 가지를 떼어 내 배포 경로는 백본 + action expert 그대로 둔다. 이미지·비디오 생성은 학습에도 추론에도 없다.
- 🎯 아키텍처·데이터·예산을 고정한 비교에서 LIBERO-Plus 성공률이 FastWAM 55.31→64.54%, ImageWAM 65.27→79.95%로 오른다. 학습 비용은 논문 v1이 “target을 캐시한 JAM vs 캐시하지 않은 FastWAM” 조건으로 73.0% 감소를 주장하고, 공개 레포는 이후 양쪽 모두 캐시한 조건의 57.7%로 표기를 바꿨다. FastWAM 성공률 기준값은 저자들이 다시 학습·평가한 값이고, Fast-WAM 논문 자체의 보고값과는 차이가 있다.
🔍 Ping Review
🔍 Ping — A light tap on the surface. Get the gist in seconds.
로봇 정책을 사전학습 모델에서 출발시키는 방법은 크게 두 진영으로 갈려 있다. VLA는 vision-language model(VLM)의 표현을 물려받아 행동만 학습하고, WAM은 이미지·비디오 생성기에서 출발해 행동과 함께 다음에 올 관측을 생성하도록 학습한다. 두 진영의 성공률을 맞대는 논쟁이 이어져 왔는데, 이 논문은 그 비교가 애초에 무엇을 비교하는지 불분명하다고 본다. 두 계열은 백본도 다르고, 미래 관측을 쓰는 방식도 다르고, 추론 때 남기는 모듈도 다르다. 성공률 차이를 이 셋 중 어디에 귀속시킬지 정할 수 없다.
JAM(Just Action Model)은 이 셋을 떼어 놓은 공통 틀이다. 백본은 VLM이든 생성기든 self-supervised 인코더든 상관없고, 미래 관측은 생성 목표가 아니라 고정된 feature target으로만 쓰며, 그 감독 가지는 학습 후 버린다. 이렇게 하면 FastWAM·ImageWAM 같은 기존 WAM의 아키텍처와 배포 경로를 그대로 둔 채 목적함수만 바꿔 비교할 수 있고, 같은 레시피를 DINOv2나 Qwen3.5 같은 비생성 백본에도 그대로 적용할 수 있다.
Figure 1 자세히 보기: VLA · WAM · JAM을 가르는 세 가지 선택
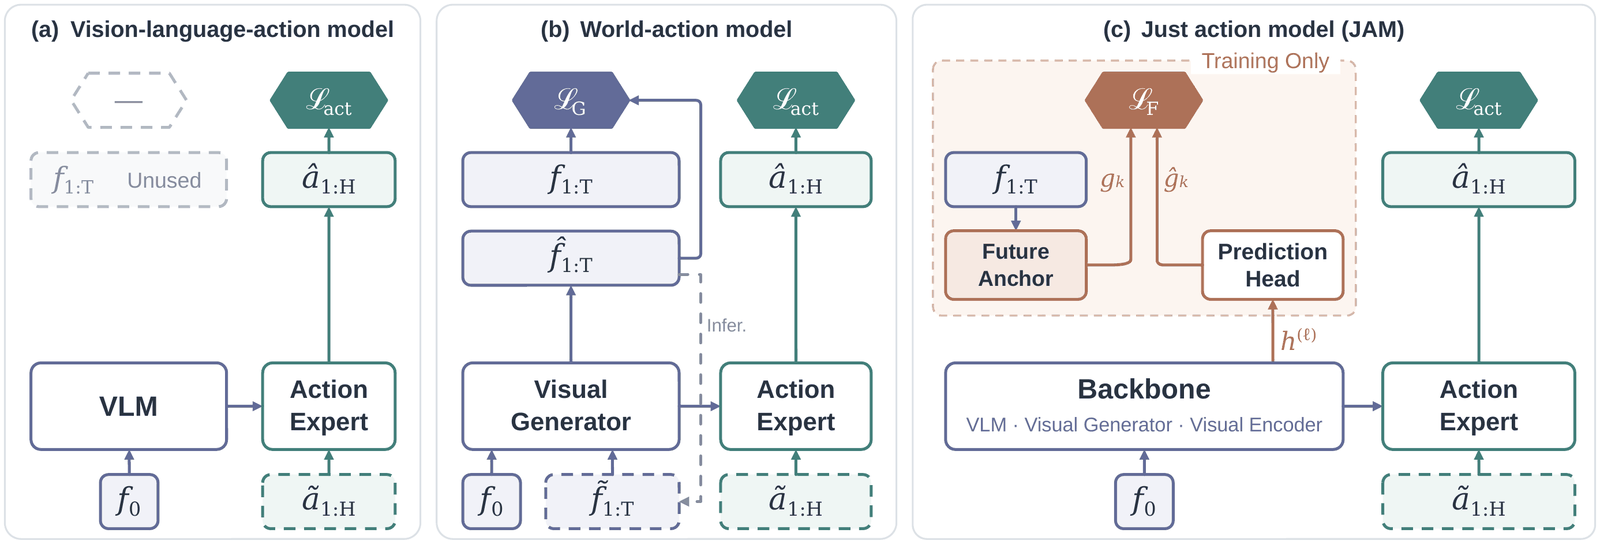
Fig. 1 — (a) VLA, (b) WAM, (c) JAM. 백본 초기화, 기록된 미래 관측에 거는 목적함수, 추론 때 남는 모듈이라는 세 선택으로 세 계열을 나란히 놓은 설계 공간 그림.
이 그림은 논문 전체의 논지를 한 장에 담는다. 실험은 전부 이 그림의 칸을 하나씩 바꿔 끼우는 방식으로 짜여 있으므로, 그림을 정확히 읽어 두면 뒤의 표가 쉽게 읽힌다. 세 패널은 같은 문법으로 그려져 있다. 아래쪽이 입력과 백본, 오른쪽 열이 행동 경로, 위쪽이 손실 함수(육각형)다. 모든 패널의 오른쪽 열은 동일하다. 이것이 그림이 먼저 말하는 것이다. 행동을 내는 방식은 세 계열이 같고, 다른 것은 왼쪽과 위쪽뿐이다.
공통 부분: 오른쪽 열의 행동 경로
세 패널 모두 오른쪽 아래에 점선 테두리의 \tilde a_{1:H}가 있고, 이것이 Action Expert로 들어가 실선 테두리의 \hat a_{1:H}가 나오며, 그 위의 초록 육각형 \mathcal L_{\mathrm{act}}가 이를 감독한다. 논문 §3.2의 정의로 \tilde a_{1:H}는 샘플링된 flow time에서 noise가 섞인 action chunk이고, action expert는 flow matching으로 학습된다(§3.1, 식 (1)). \hat a_{1:H}는 action expert의 출력, 즉 예측된 길이 H의 action chunk다. 백본 상자에서 Action Expert로 가는 가로 화살표는 백본이 만든 시각 context를 action expert가 읽는다는 뜻이다. 이 경로가 세 패널에서 같다는 것은 §3.1의 서술(“All three recipes in Figure 1 share the same data and the same deployed interface”)과 정확히 맞는다. 배포된 정책은 어느 계열이든 현재 관측 f_0, 로봇 상태 s_0, 지시문 c로 a_{1:H}를 낸다(s_0와 c는 Fig. 1에는 생략되고 Fig. 2에 나온다).
패널 (a) Vision-language-action model
- 백본: 왼쪽 아래의 VLM 상자. 입력은 현재 관측 f_0 하나다.
- 미래 관측: 왼쪽 위에 회색 점선 상자 “f_{1:T} Unused”가 있다. 데이터에는 기록된 미래 관측 f_{1:T}가 있지만 쓰지 않는다는 뜻이다. 그 위의 회색 점선 육각형 안에는 “—”만 있다. 미래에 거는 손실이 없다는 표시다.
- 목적함수: \mathcal L_{\mathrm{VLA}}=\mathcal L_{\mathrm{act}}(식 (1)). 사전학습 지식은 초기화로만 들어온다.
- 추론 시 남는 것: VLM + Action Expert.
논문은 이것을 “action-only VLA reference”라 부른다. 실험에서 이 칸에 해당하는 것은 Qwen3.5-2B·DINOv2-L의 action-only 대조군(Table 14)과, FastWAM·ImageWAM 아키텍처에서 \mathcal L_G를 뺀 행(Table 1의 첫 행들)이다.
패널 (b) World-action model
- 백본: Visual Generator 상자. 입력이 둘이다. 현재 관측 f_0(실선)와 점선 테두리의 \tilde f_{1:T}. §3.3은 FastWAM·ImageWAM의 생성 목적함수가 “denoise future video latents and generate a future image”라고 쓰므로, \tilde f_{1:T}는 \tilde a와 같은 표기 관례로 읽으면 noise가 섞인 미래 latent 입력이다(그림에 따로 정의가 없어 필자가 표기 관례로 읽은 것이다).
- 미래 예측과 손실: Visual Generator 위로 \hat f_{1:T}(생성된 미래)가 나오고, 그 위에 기록된 미래 f_{1:T}가 있다. 남색 육각형 \mathcal L_G로 들어가는 화살표가 두 개다. f_{1:T}에서 아래로부터 하나, \hat f_{1:T}에서 오른쪽으로 돌아 올라가는 선이 하나. 생성 결과를 기록된 미래와 맞추는 생성 손실이라는 뜻이다.
- 목적함수: \mathcal L_{\mathrm{WAM}}=\mathcal L_{\mathrm{act}}+\lambda_G\mathcal L_G(식 (2)).
- “Infer.” 점선 루프: \hat f_{1:T}의 오른쪽에서 회색 점선이 아래로 내려와 \tilde f_{1:T}로 되돌아간다. 캡션은 이를 “generated future observations entering the action expert in some WAMs”라고 설명한다. 추론 때 미래를 먼저 생성하고 그 생성물을 거쳐 행동을 내는 imagine-then-execute 계열을 가리킨다. 이 루프는 “some WAMs”에만 해당한다는 점이 중요하다. 이 논문이 직접 비교하는 FastWAM과 ImageWAM은 이미 추론 때 생성을 하지 않는다(§3.2 끝).
- 추론 시 남는 것: Visual Generator + Action Expert, 일부 WAM은 여기에 생성 루프까지.
§3.1은 이 손실이 레시피를 생성기에 묶는다고 지적한다. 학습 때 decoder나 denoising 경로가 필요하고, 일부 WAM은 추론 때도 필요하다.
패널 (c) Just action model (JAM)
- 백본: 가로로 넓은 Backbone 상자 아래에 “VLM · Visual Generator · Visual Encoder”가 적혀 있다. (a)와 (b)의 두 백본을 포함해 self-supervised 인코더까지 무엇이든 들어갈 수 있다는 표시다. 입력은 f_0 하나뿐이다. (b)와 달리 미래 latent가 백본 입력으로 들어가지 않는다.
- 주황 점선 영역 “Training Only”: 위쪽 전체를 감싼다. 그 안에 네 요소가 있다.
- f_{1:T} → Future Anchor: 기록된 미래를 고정된 인코더(future anchor E_\phi)가 feature로 바꾼다. 출력이 g_k다.
- Prediction Head: 백본 블록 \ell의 현재 관측 토큰 h^{(\ell)}를 받아 \hat g_k를 낸다. h^{(\ell)} 화살표는 Backbone 상자에서 출발해 주황 영역 경계를 넘어 들어간다.
- 주황 육각형 \mathcal L_F: g_k와 \hat g_k 두 화살표가 들어온다. foresight loss다.
- 목적함수: \mathcal L_{\mathrm{JAM}}=\mathcal L_{\mathrm{act}}+\lambda_F\mathcal L_F(식 (3)).
- 추론 시 남는 것: Backbone + Action Expert. 주황 영역은 통째로 사라진다.
그림에서 가장 중요한 것은 주황 영역에서 Action Expert로 가는 화살표가 하나도 없다는 점이다. 미래 관측은 g_k라는 target으로만 쓰이고 행동 경로의 입력이 되지 않는다. 미래가 행동에 영향을 주는 유일한 통로는 \mathcal L_F의 gradient가 Prediction Head를 거쳐 백본의 h^{(\ell)}로 역전파되는 것뿐이다. (b)에서는 미래 latent가 백본 입력으로 들어가고(점선 \tilde f), 일부 WAM에서는 생성된 미래가 행동 경로까지 들어가는 것(Infer. 루프)과 정확히 대비된다.
세 축으로 정리하면
| 백본 초기화 | 기록된 미래 f_{1:T}에 거는 목적함수 | 추론 때 남는 모듈 | |
|---|---|---|---|
| (a) VLA | VLM | 없음 (“Unused”) | VLM + Action Expert |
| (b) WAM | Visual generator | \mathcal L_G: 미래 관측 생성 | Generator + Action Expert (일부 WAM은 미래 생성 루프 포함) |
| (c) JAM | VLM · visual generator · visual encoder 중 선택 | \mathcal L_F: 고정 future anchor의 feature 예측 | Backbone + Action Expert |
그림의 색도 이 구분을 따른다. 시각 처리 쪽 상자(VLM, Visual Generator, Backbone, 관측 f)와 \mathcal L_G는 남색 계열, 행동 쪽(\tilde a, \hat a, Action Expert, \mathcal L_{\mathrm{act}})은 초록 계열, 학습 전용 foresight 가지는 주황 계열이다.
기호 정리
| 기호 | 의미 | 근거 |
|---|---|---|
| f_0 | 현재 관측 | §3.1 |
| f_{1:T} | 기록된 미래 관측 | §3.1 |
| \hat f_{1:T}, \tilde f_{1:T} | (b)의 생성된 미래 / 생성기의 미래 입력 | 그림 + §3.3 (tilde 해석은 필자) |
| \tilde a_{1:H}, \hat a_{1:H} | noise가 섞인 action chunk / action expert 출력 | §3.2, Fig. 2 |
| h^{(\ell)}\in\mathbb R^{N\times D} | 백본 블록 \ell의 현재 관측 토큰 | §3.2 |
| g_k,\ \hat g_k\in\mathbb R^{N\times D_g} | readout offset k의 target / 예측 | §3.2 |
| \mathcal L_{\mathrm{act}},\ \mathcal L_G,\ \mathcal L_F | 행동 flow matching / 생성 / foresight 손실 | 식 (1)~(4) |
그림이 보여 주지 않는 것
Fig. 1은 설계 공간의 지도이고, 실험에서 결정적이었던 세부는 그림 밖에 있다.
- future anchor가 무엇이냐: 그림은 “Future Anchor” 한 상자로 그리지만, 실제로는 사전학습 백본의 고정 복사본, 무작위 초기화된 고정 백본, 정책이 이미 쓰는 VAE tokenizer 단독이 모두 시험됐고, Wan 백본에서는 VAE 단독이 가장 좋았다(Table 1).
- offset k: g_k의 k가 현재(k=0)인지 미래(k\ge 1)인지가 목적함수 교체 자체보다 큰 차이를 냈다(Table 1).
- (b)의 Infer. 루프는 비교 대상이 아니다: 매칭된 FastWAM·ImageWAM은 이미 JAM과 같은 추론 경로를 쓴다. 따라서 이 논문의 matched 비교가 측정하는 것은 그림의 세 축 가운데 두 번째 축(미래 목적함수) 하나다. 세 번째 축(추론 모듈)의 효과는 이 논문이 직접 재지 않고 FastWAM 논문의 측정(4배 이상 빠른 추론)을 인용한다(§4.4).
- 백본 칸의 차이: (c)는 Backbone을 한 상자로 그리지만, 백본마다 action expert가 백본을 읽는 방식(attention 구조·텍스트 인코더)이 다르다(Table 7). 논문도 Table 3 캡션에서 이 때문에 사전학습 자체의 효과를 분리할 수 없다고 밝힌다.
프로젝트 페이지의 59초 트레일러(무음)가 이 그림의 세 패널을 애니메이션으로 다시 보여 준다. “Learn only the actions”(VLA, 미래 프레임에 UNUSED 표시) → “Learn to generate the future”(WAM) → “Predict features, not frames”(JAM) → “Deploy actions only” 순서다.
프로젝트 페이지 트레일러(0:59, 무음).
핵심 방법론:
정책 백본이 현재 관측을 인코딩한 토큰 h^{(\ell)}에서, 학습 전용 prediction head p가 각 readout offset k마다 \hat g_k를 낸다. 고정된 future anchor E_\phi가 기록된 미래로 만든 target g_k와의 cosine 거리를 토큰과 offset에 대해 평균한 것이 foresight loss다.
\mathcal L_F=\frac{1}{|\mathcal K|}\sum_{k\in\mathcal K}\mathbb E_n\Big[1-\cos\big(\hat g_{k,n},\ \mathrm{sg}[g_{k,n}]\big)\Big], \qquad \mathcal L_{\mathrm{JAM}}=\mathcal L_{\mathrm{act}}+\lambda_F\mathcal L_F
\mathcal K는 감독할 offset 집합, n은 공간 토큰 인덱스, \mathrm{sg}는 stop-gradient다. gradient는 head와 정책 백본에만 흐른다. target 전처리와 conditioning이 고정이면 g_k는 한 번 계산해 캐시할 수 있다. 학습 후 anchor와 head를 버리므로 배포 아키텍처와 추론 비용은 매칭된 베이스라인과 같다.
주요 결과:
- 생성 → foresight 교체(Table 1, 아키텍처·데이터·예산 고정): FastWAM LIBERO 97.00 → 98.15%, LIBERO-Plus 55.31 → 64.54%(VAE target). ImageWAM(Ovis-U1) LIBERO 92.90 → 96.75%, LIBERO-Plus 65.27 → 79.95%(사전학습 Yak target).
- offset: 현재 위치 target([0])보다 미래 위치 target([1,2] 또는 [1])이 낫다. Wan에서 LIBERO-Plus 44.62 → 55.58%.
- 백본 계열 확장(Table 3): LIBERO-Plus JAM(Qwen3.5-2B) 81.14%, JAM(Ovis-U1) 79.95%, JAM(DINOv2-L) 70.39%, JAM(DINOv2-B) 68.19%. 네 개 모두 ImageWAM(Ovis-U1) 65.27%보다 높다.
- RoboTwin 2.0(Table 4): JAM(FLUX.2) 93.1%로 표에서 최고, JAM(Wan) 91.4% vs FastWAM(공개 가중치) 91.2%.
- 학습 비용(Table 9, 논문 v1 주장값): JAM만 target을 캐시한 조건에서 샘플당 추정 15.52 → 4.19 TFLOPs(−73.0%, FastWAM 대비), 5.81 → 3.67(−36.8%, ImageWAM 대비). GH200 1장 측정 GPU 시간은 −67.3% / −37.8%. 베이스라인도 미래 인코딩을 캐시하는 조건으로 맞추면 −57.7% / −31.9%이고, 공개 레포와 프로젝트 페이지는 현재 이 값을 쓴다.
- 통계(Table 20·21): 네 비교 모두 95% task-bootstrap 구간이 0을 배제하고, 선택된 두 설정의 3회 독립 학습에서 LIBERO-Plus 64.61±0.37%(Wan), 79.92±0.43%(Ovis-U1).
결론:
JAM의 새로움은 모듈이 아니라 분해다. “VLA냐 WAM이냐”라는 질문을 백본 · 미래 목적함수 · 추론 모듈의 세 축으로 쪼개고, 두 번째 축에서 생성을 고정 feature 예측으로 바꿔도 성능이 유지되거나 오른다는 것을 matched 비교로 보였다. 다만 가장 좋은 target이 Wan에서는 VAE latent였다는 점, 기준이 된 FastWAM 수치가 원 논문 보고값보다 낮다는 점, 실험이 전부 시뮬레이션이라는 점은 결과를 읽을 때 같이 들고 가야 한다.
🔔 Ring Review
🔔 Ring — An idea that echoes. Grasp the core and its value.
한 줄로 시작하면
미래 관측이 정책 학습에 도움이 된다는 데에는 VLA 진영도 WAM 진영도 이견이 없다. 갈리는 지점은 “어떻게 쓰느냐”다. WAM은 미래를 그려 보게 하고, JAM은 미래를 알아맞히게 한다. 고정된 인코더가 기록된 미래를 feature로 바꿔 두면, 정책은 현재 프레임만 보고 그 feature를 맞히도록 표현을 다듬는다. 그림을 그리는 decoder도, denoising 경로도, 미래 토큰을 백본에 넣는 일도 필요 없다. 그렇게 하면 생성기 백본이든 VLM 백본이든 같은 방식으로 미래에서 배울 수 있고, 성능은 생성으로 배운 쌍둥이 정책과 같거나 낫다. 이것이 제목의 “Just Action Models”가 뜻하는 바다. 남는 것은 행동 모델뿐이다.
배경: 세 선택이 한 묶음으로 비교돼 왔다 (§1·§2)
표준 VLA(OpenVLA, \pi_0, \pi_{0.5})는 VLM에 action 출력을 붙여 행동만 학습한다. WAM은 이미지·비디오 생성기에서 출발해 행동과 미래 관측 생성을 함께 학습한다. 두 계열의 성공률 차이는 흔히 “생성기 사전학습이 더 좋은 지식을 준다” 혹은 “VLM의 의미 지식이 더 낫다”로 해석돼 왔는데, 저자들은 이 해석이 세 가지를 뒤섞는다고 본다.
- 백본 초기화: VLM에서 출발하는가, 생성기에서 출발하는가.
- 미래 관측에 거는 목적함수: 기록된 미래를 무시하는가, 생성하는가.
- 추론 때 남는 모듈: 미래를 생성한 뒤 행동하는가, 바로 행동하는가.
세 번째 축은 이미 일부 분리돼 있었다. 블로그에서 리뷰한 Fast-WAM은 attention mask로 추론 때의 미래 상상을 떼어 내고, 학습 때의 비디오 co-training이 이득의 대부분을 낸다고 보였다. ImageWAM은 비디오 대신 이미지 편집 백본과 미래 이미지 target을 쓴다. 두 논문은 결과적으로 “학습 때의 시각 생성 목적함수가 WAM의 열쇠”라는 해석을 남겼다. JAM은 그 다음 질문을 던진다. 기록된 미래에서 배우는 데 시각 생성 목적함수가 꼭 필요한가? 아니라면, 생성 사전학습이 없는 백본도 같은 방식으로 미래에서 배울 수 있는가?
방법 상세 1: 문제 설정 (§3.1)
학습 예제는 현재 관측 f_0, 로봇 상태 s_0, 지시문 c, action chunk a_{1:H}, 기록된 미래 관측 f_{1:T}로 이루어진다. 배포된 정책은 (f_0,s_0,c)에서 a_{1:H}를 예측한다. 세 레시피의 목적함수는 다음과 같다.
\mathcal L_{\mathrm{VLA}}=\mathcal L_{\mathrm{act}}\quad(1),\qquad \mathcal L_{\mathrm{WAM}}=\mathcal L_{\mathrm{act}}+\lambda_G\mathcal L_G\quad(2),\qquad \mathcal L_{\mathrm{JAM}}=\mathcal L_{\mathrm{act}}+\lambda_F\mathcal L_F\quad(3)
\mathcal L_{\mathrm{act}}은 action chunk에 대한 flow matching 손실이다. 식 (3)이 두 계열을 잇는 다리라는 것이 저자들의 주장이다. 미래는 시각 생성이 아니라 고정 future anchor를 통해 감독하고, 목적함수가 생성기를 요구하지 않으므로 백본은 generative DiT, self-supervised 인코더, VLM 중 무엇이든 될 수 있다. future anchor는 고정된 백본일 수도 있고 정책의 VAE tokenizer를 재사용할 수도 있다.
방법 상세 2: Foresight supervision (§3.2, 부록 A.3)
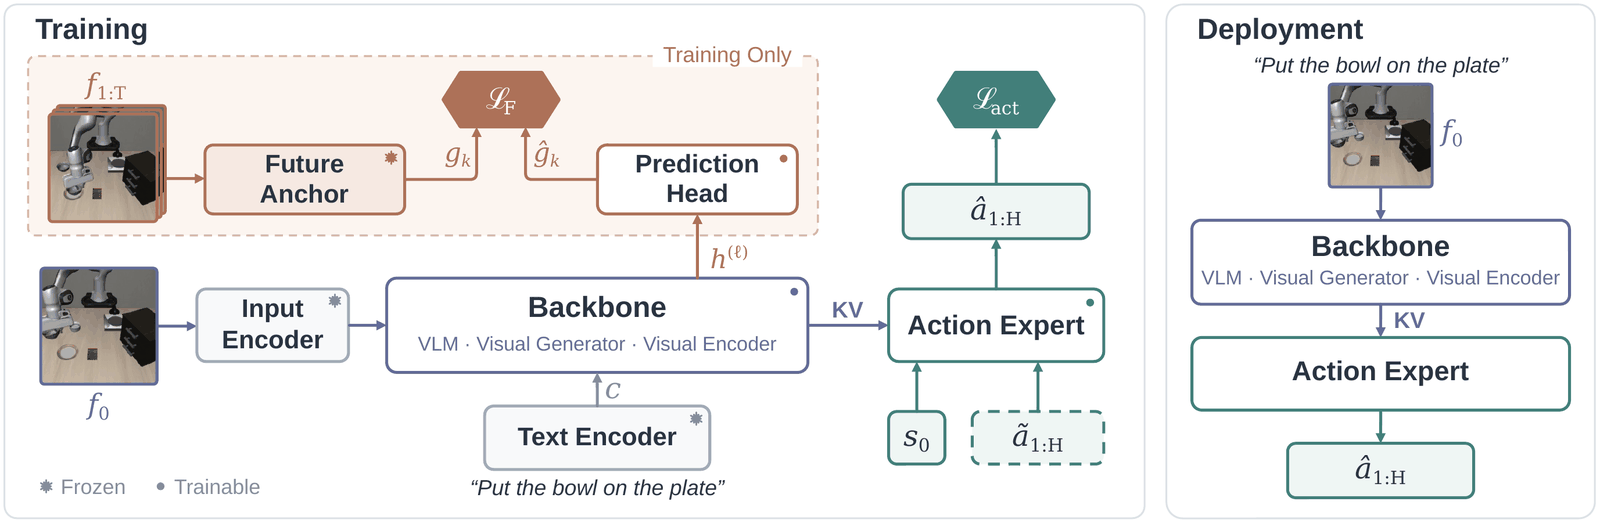
Fig. 2 — JAM 학습(왼쪽)과 배포(오른쪽). Input Encoder·Text Encoder·Future Anchor는 고정(별표), Backbone·Prediction Head는 학습 대상(점). 기록된 미래 f_{1:T}는 점선 상자 안의 future anchor 가지로만 들어가고, 배포 때는 이 가지와 prediction head가 사라진다.
Fig. 2는 Fig. 1(c)를 실제 데이터 흐름으로 펼친 그림이다. Fig. 1에 없던 것이 셋 보인다. ① 현재 관측은 아키텍처별 Input Encoder(고정)를 거쳐 백본에 들어간다. ② 지시문 c는 고정 Text Encoder를 거쳐 백본에 들어간다(텍스트 입력을 받는 백본의 경우). ③ 백본에서 Action Expert로 가는 화살표에 KV가 붙어 있다. action expert는 백본의 key/value를 attention으로 읽고, 여기에 로봇 상태 s_0와 noise가 섞인 \tilde a_{1:H}가 더해진다. 오른쪽 배포 그림에는 “Put the bowl on the plate”와 f_0 → Backbone → KV → Action Expert → \hat a_{1:H}만 남는다.
정책 feature와 target. h^{(\ell)}\in\mathbb R^{N\times D}는 백본 블록 \ell의 현재 관측 토큰이다. 고정 future anchor E_\phi는 기록된 미래 f_{1:T}를 자기 conditioning 인터페이스로 처리한다(Yak, FLUX.2, Qwen은 이 인터페이스가 f_0와 c도 읽는다). target g_k\in\mathbb R^{N\times D_g}는 anchor의 k번째 시간 위치 feature이고, k=0이 현재 관측, k\ge1이 기록된 미래다. 백본 feature나 VAE latent는 h^{(\ell)}의 공간 토큰 배치에 맞춰 정렬된다(부록 A.2에 따르면 객체 추적 없이 고정 공간 인덱스로).
Foresight loss. 앞의 식 (4)다. cosine 거리를 쓰므로 target의 크기가 아니라 방향만 맞히면 된다. head는 학습 가능한 D\to d 입력 projection, 공유된 pre-LayerNorm transformer 블록 2개, offset마다 하나씩인 선형 d\to D_g readout으로 이루어진다(부록 A.3). 총 가중치 \lambda_F는 FastWAM에서 0.6, 그 밖의 정책에서 0.3이고 offset 수와 무관하게 \lambda_F/|\mathcal K|로 나눠 준다. offset을 늘려도 총 감독 세기는 그대로다.
| 정책 | 입력 D | target D_g | trunk d | 층 | head 수 | FFN | readout 수 |
|---|---|---|---|---|---|---|---|
| JAM (Wan) | 3072 | 3072 | 1536 | 2 | 24 | 6144 | 2 |
| JAM (Ovis-U1) | 1536 | 1536 | 768 | 2 | 12 | 3072 | 1 |
| JAM (FLUX.2) | 3072 | 3072 | 1536 | 2 | 24 | 6144 | 1 |
| JAM (Qwen3.5-2B) | 2048 | 2048 | 1024 | 2 | 16 | 4096 | 1 |
| JAM (DINOv2-B) | 768 | 768 | 384 | 2 | 6 | 1536 | 1 |
| JAM (DINOv2-L) | 1024 | 1024 | 512 | 2 | 8 | 2048 | 1 |
Readout offset의 실제 의미(§4.1). FastWAM은 4 환경 스텝마다 프레임을 뽑고, causal VAE가 현재 프레임은 단독으로, 이후 프레임은 4장씩 한 latent 위치로 묶는다. 따라서 offset [0]은 현재 프레임, [1]은 4~16 스텝, [2]는 20~32 스텝을 덮는다(32 스텝 action chunk 전체). 나머지 백본은 기록된 미래가 16 스텝 뒤 한 장이고, [1]이 그 프레임, [0]이 현재다.
추론. 학습 후 anchor와 head를 버리므로 target 추출도 미래 예측도 추론 때 실행되지 않는다. 정책은 f_0와 c를 한 번 인코딩하고 action expert가 flow matching 샘플링 스텝 내내 그 context를 재사용한다. 저자들이 짚듯 이 추론 절차는 매칭된 FastWAM·ImageWAM과 같다. 차이는 JAM이 학습 때도 시각 생성을 하지 않는다는 것이다.
방법 상세 3: 세 사전학습 계열로의 instantiation (§3.3, 부록 A.2)
| future anchor | target 프레임(환경 스텝) | 감독 층 / 전체 | readout | 추론 context |
|---|---|---|---|---|
| Wan / Wan VAE | 0, 4, …, 32 | 18/30 | [1, 2] | Wan + UMT5 |
| Yak18 | 0, 16 | 11/18 | [1] | Yak18 + Ovis |
| FLUX.2 | 0, 16 | 15/25 | [1] | FLUX.2 + Qwen3-4B |
| Qwen3.5-2B | 0, 16 | 13/24 | [1] | causal image–text prefix |
| DINOv2-B / L | 16 | 12/12, 24/24 | [1] | DINOv2 + Qwen3-4B |
- 생성 백본. FastWAM은 Wan2.2-5B 비디오 백본(30블록)에 같은 깊이의 action expert를 directional mixed attention으로 붙인다. ImageWAM(Ovis-U1)은 Yak18 이미지 편집 백본(double-stream 6 + single-stream 12블록, 폭 1,536)에 18블록 action expert를 붙인다. JAM으로 바꾸면 백본은 깨끗한 현재 프레임만 보고, 정책 아키텍처와 action expert 초기화는 그대로다. 고정 생성기가 무엇을 기여하는지 가르기 위해 두 target을 더 둔다. 같은 백본을 무작위 초기화한 것(구조는 같고 사전학습 feature만 없음)과, VAE tokenizer 단독(target transformer 없이 latent patch feature를 lift한 것)이다. Wan의 VAE-direct target은 2\times2\times48 patch를 192차원에서 3,072차원으로 고정 좌표 반복과 스케일링으로 늘린 것이고, norm과 cosine 유사도가 보존된다(부록 A.2).
- Self-supervised 백본. DINOv2는 언어 입력도 생성 head도 없다. action expert가 백본의 transformer 블록을 그대로 본뜨고, 별도 텍스트 인코더(고정 Qwen3-4B, 512 토큰)가 지시문을 action expert에만 준다. DINOv2만 예외적으로 마지막 블록을 감독한다.
- VLM 백본. Qwen3.5-2B는 이미지와 텍스트를 함께 읽는다. action expert는 18개 GatedDeltaNet과 6개 full-attention 블록의 호환 가중치를 복사하고, image·text·action 토큰 위의 causal token mixing으로 백본 토큰을 읽는다. 저자들은 이것을 “foresight loss를 더한 VLA”라고 부른다.
직관: 실제로 바뀐 것은 무엇인가
“생성 대신 표현을 예측한다”는 문장은 JEPA 계열의 익숙한 구호처럼 들리지만, 이 논문의 matched 비교에서 실제로 바뀐 것을 하나씩 세어 보면 그림이 조금 더 구체적이다.
첫째, 백본이 보는 토큰이 줄었다. FastWAM의 Wan 시각 expert는 생성 학습 때 294 토큰(현재 + 미래 latent)을 처리하고, JAM에서는 98 토큰(현재 프레임)만 처리한다(부록 B.2). 생성 목적함수는 미래 latent를 백본 입력으로 넣고 denoise하게 하므로, 백본 용량의 일부가 “미래 프레임 토큰을 다루는 일”에 쓰인다. JAM에서는 미래가 백본 입력에서 빠지고 출력 쪽의 별도 head에서만 등장한다. 백본은 현재 프레임 토큰에만 집중하되, 그 토큰이 미래를 맞힐 수 있을 만큼 정보를 담도록 압력을 받는다.
둘째, Wan에서 이긴 target은 “의미 표현”이 아니라 VAE latent였다. Table 1에서 사전학습 Wan anchor(55.58%)는 FastWAM(55.31%)과 사실상 같고, 무작위 Wan anchor(58.63%)가 오히려 높으며, 가장 높은 것은 VAE 단독(64.54%)이다. VAE latent는 FastWAM이 denoise하던 바로 그 공간이다. 그렇다면 FastWAM 대비 차이는 “픽셀 생성 vs 표현 예측”이라기보다 “같은 latent를 백본 안에서 denoise하느냐, 현재 토큰에서 별도 head로 regression하느냐”에 가깝다(필자 해석). 저자들도 Wan VAE latent가 32 스텝 창의 변화를 이미 담고 있다는 점을 가능한 설명으로 든다(§4.2).
셋째, anchor의 지식은 거의 필요 없고 백본의 지식은 필요하다. Table 2에서 백본이 사전학습이면 anchor가 무작위여도 97.65%, 백본이 무작위면 anchor가 무엇이든 71~84%로 무너진다. 저자들의 표현으로는 고정된 무작위 anchor도 “기록된 미래의 안정적이고 입력 의존적인 feature”를 제공한다. 무작위 네트워크가 좋은 target이 될 수 있다는 것은 Random Network Distillation이나 “Random teachers are good teachers”에서 알려진 현상이고, 부록 E도 이 계보를 인용한다. 정리하면 이득의 원천은 target의 의미 품질보다 “현재 feature가 미래와 결정적으로 연결된 신호를 맞히도록 강제된다”는 구조 쪽에 있어 보인다.
넷째, 현재 위치 target은 해롭다. Wan에서 offset [0]만 감독하면 LIBERO-Plus 44.62%로 감독이 아예 없는 FastWAM action-only(45.55%)보다 낮다. 저자들은 Wan anchor가 bidirectional attention으로 [0] 위치에도 미래 맥락을 섞을 수 있다고 쓰지만, 결과적으로 “현재를 다시 맞히는” 신호는 행동에 쓸 정보를 늘리지 못한다. 미래 위치를 명시적으로 겨냥해야 효과가 난다.
실험 설정 (§4.1, 부록 A.1)
| 항목 | 내용 |
|---|---|
| 하드웨어·정밀도 | 모든 실행 NVIDIA GH200 8장, bf16 mixed precision |
| optimizer | AdamW (0.9, 0.95), weight decay 0.01, lr 10^{-4}, cosine decay + 5% warmup, gradient clip 1.0 |
| LIBERO | Spatial/Object/Goal/Long 40 태스크 × 50 rollout. FastWAM recipe 20k update, ImageWAM recipe(그 외 백본) 21.7k update, global batch 128, 224×224 카메라 2대 |
| LIBERO-Plus | ImageWAM의 15% subset 프로토콜. suite별 seeded draw로 고정 manifest 1,506 태스크(Spatial 361 · Object 378 · Goal 389 · Long 378), 태스크당 1회, task-weighted micro-average |
| RoboTwin 2.0 | 50 bimanual 태스크, Clean/Randomized × 태스크당 100 trial, unseen instruction, SAPIEN 3.0.0b1. 5 epoch: FastWAM 29,355 update(batch 1,024), ImageWAM recipe 69,900 update(batch 384) |
| 사전학습 | 저자 정책은 모두 로봇 데이터 embodied pretraining 없음(표의 P.T. 열 ×) |
각 생성 정책과 그 foresight 대응 정책은 데이터, 정책 아키텍처, optimizer, 학습 예산, 평가기를 공유한다. LIBERO-Plus는 LIBERO로 학습한 정책을 교란 조건(camera, robot 초기 상태, language, light, background, sensor noise, layout)에서 평가하는 robustness 벤치마크다.
실험 1: 생성을 foresight로 바꾸기 (§4.2, Table 1, Fig. 3·4·9)
| 정책 | \mathcal L_G | \mathcal L_F | future anchor | readout | LIBERO | LIBERO-Plus |
|---|---|---|---|---|---|---|
| FastWAM (action-only) | × | × | – | – | 95.25 | 45.55 |
| FastWAM | ✓ | × | – | – | 97.00 | 55.31 |
| JAM (Wan) | × | ✓ | Pretrained Wan | [0] | 95.80 | 44.62 |
| JAM (Wan) | × | ✓ | Pretrained Wan | [1, 2] | 97.45 | 55.58 |
| JAM (Wan) | × | ✓ | Pretrained Wan | [0, 1, 2] | 97.40 | 54.18 |
| JAM (Wan) | × | ✓ | Random Wan | [1, 2] | 97.65 | 58.63 |
| JAM (Wan) | × | ✓ | Pretrained VAE | [1, 2] | 98.15 | 64.54 |
| ImageWAM (Ovis-U1, action-only) | × | × | – | – | 90.20 | 61.35 |
| ImageWAM (Ovis-U1) | ✓ | × | – | – | 92.90 | 65.27 |
| JAM (Ovis-U1) | × | ✓ | Pretrained Yak | [0] | 94.55 | 69.65 |
| JAM (Ovis-U1) | × | ✓ | Pretrained Yak | [1] | 96.75 | 79.95 |
| JAM (Ovis-U1) | × | ✓ | Pretrained Yak | [0, 1] | 95.00 | 72.58 |
| JAM (Ovis-U1) | × | ✓ | Random Yak | [1] | 95.55 | 72.51 |
| JAM (Ovis-U1) | × | ✓ | Pretrained VAE | [1] | 95.75 | 76.43 |
이 표에서 읽을 것은 세 줄이다.
- 목적함수 교체 자체의 효과는 백본에 따라 크기가 다르다. 사전학습 Wan anchor + 미래 offset이면 FastWAM 대비 LIBERO 97.00 → 97.45, LIBERO-Plus 55.31 → 55.58로 거의 같다. 반면 Ovis-U1은 같은 조건(사전학습 anchor + 미래 offset)에서 LIBERO-Plus 65.27 → 79.95로 14.68%p 오른다. Ovis-U1에서는 생성 손실이 action-only 대비 +3.92%p만 주는데 foresight는 +18.60%p를 준다(필자 계산).
- offset이 목적함수 교체보다 크다. Wan [0] → [1,2]로 44.62 → 55.58, 다시 [0]을 더하면 54.18. Ovis-U1 [0] → [1]로 69.65 → 79.95. 두 백본 모두 현재 위치를 섞으면 나빠진다.
- 선호 target은 아키텍처마다 다르다. Wan은 VAE 단독(64.54) > 무작위 Wan(58.63) > 사전학습 Wan(55.58), Ovis-U1은 사전학습 Yak(79.95) > VAE(76.43) > 무작위 Yak(72.51). 저자들의 가능한 설명은 target의 시간 정보다. Wan은 32 스텝 action chunk 위의 strided 창을 인코딩하므로 VAE latent가 이미 장면 변화를 따라가고, Yak은 16 스텝 끝점 한 장만 인코딩하므로 사전학습 층이 그것을 현재 관측·지시와 연결해 줘야 한다는 것이다.
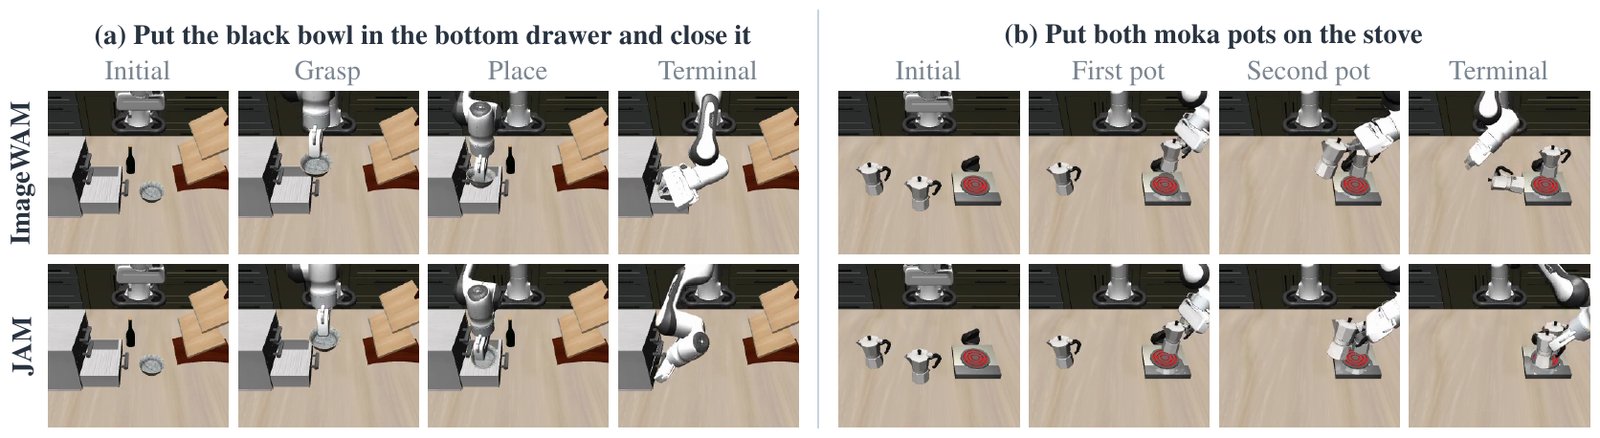
Fig. 3 — LIBERO-Long에서 ImageWAM과 JAM(둘 다 Ovis-U1)의 매칭된 rollout. (a) “Put the black bowl in the bottom drawer and close it”: ImageWAM은 서랍을 닫지 못한다. (b) “Put both moka pots on the stove”: ImageWAM은 두 번째 포트를 넘어뜨린다.
프로젝트 페이지는 Fig. 3의 두 과제를 같은 초기 상태에서 시작한 평가기 녹화로 보여 준다. 왼쪽이 생성 손실로 학습한 ImageWAM, 오른쪽이 foresight 손실로 학습한 JAM이고, 짧은 쪽 클립은 끝난 뒤 마지막 프레임에 멈춘다.
LIBERO-Long "Put both moka pots on the stove"(Task 8 · Trial 9). ImageWAM(왼쪽)은 두 번째 포트를 넘어뜨리고 JAM(오른쪽)은 두 포트를 모두 스토브에 올린다. 2배속.
LIBERO-Long "Put the black bowl in the bottom drawer of the cabinet and close it"(Task 3 · Trial 21). ImageWAM은 서랍을 연 채로 두고 JAM은 그릇을 넣고 서랍을 닫는다. 2배속.
현재 feature에서 미래가 얼마나 읽히나(Fig. 4·9, 부록 D.6). 저자들은 각 고정된 Ovis-U1 정책 위에 토큰별 2층 MLP probe 두 개를 학습해 현재 프레임과 16 스텝 뒤 프레임을 복원하고(학습·평가 에피소드는 분리), 두 복원의 부호 있는 휘도 차이를 기록된 변화와 비교한다.
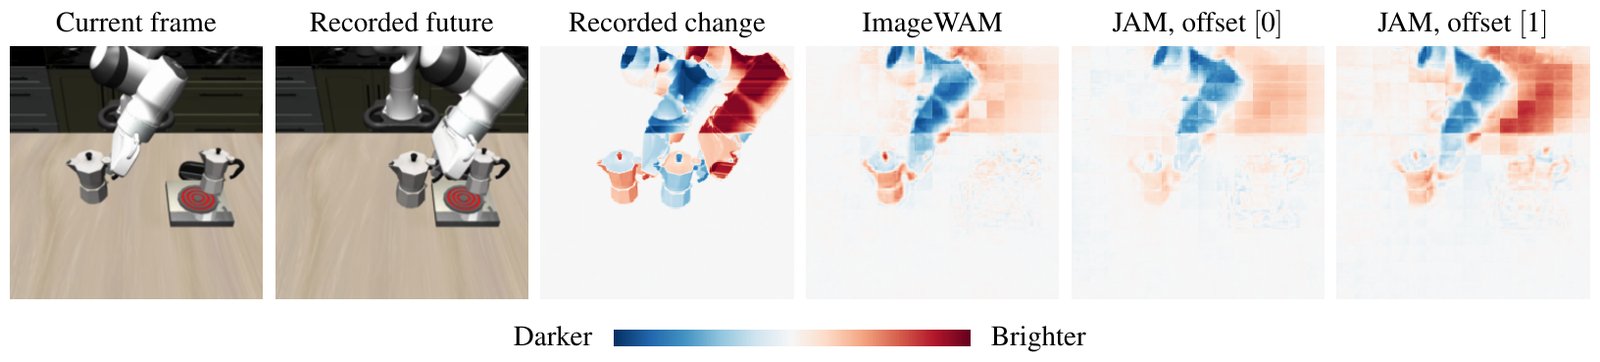
Fig. 4 — “put both moka pots on the stove”의 복원된 미래 변화. 왼쪽부터 현재 프레임, 기록된 미래(16 스텝 뒤), 기록된 변화, 그리고 ImageWAM·JAM offset [0]·JAM offset [1] feature에서 probe로 읽어 낸 변화. 빨강은 밝아지는 픽셀, 파랑은 어두워지는 픽셀(공통 스케일).
이 예시에서는 offset [1]로 학습한 JAM의 feature가 팔이 이동해 갈 오른쪽 위 영역의 밝아짐(빨강)을 가장 진하게 복원한다. 그런데 정량 요약은 차이가 작다.
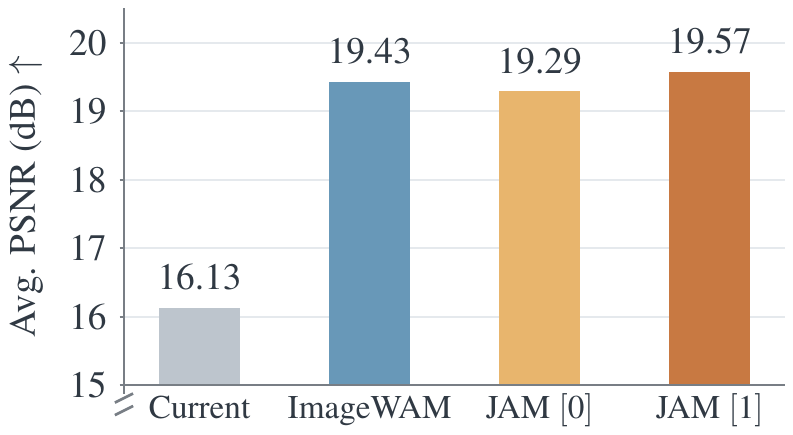
Fig. 9 — 미래 프레임 평균 PSNR. Current(현재 프레임을 미래 예측으로 그대로 쓴 기준) 16.13, ImageWAM 19.43, JAM [0] 19.29, JAM [1] 19.57 dB. 세로축은 15 dB에서 시작한다.
JAM [1]과 ImageWAM의 차이는 0.14 dB이고, 분산이나 에피소드 수는 그림에 없다. 세로축이 15에서 시작해 막대 높이 차가 커 보인다. 저자들의 서술은 “slightly above”와 “suggest”로 절제돼 있으니, Fig. 4의 선명한 대비는 한 장면의 정성 예시로 읽는 것이 맞다. 프로젝트 페이지는 같은 에피소드 전체에 대해 probe 결과를 프레임 단위로 보여 주는 영상을 함께 싣는다. 장면마다 대비의 크기가 달라지는 것을 볼 수 있다.
프로젝트 페이지의 probe 영상. Fig. 4의 여섯 열(현재 · 16 스텝 뒤 기록 · 기록된 변화 · ImageWAM · JAM [0] · JAM [1])을 에피소드 진행에 따라 보여 준다.
실험 2: 백본을 바꾸기 (§4.3, Table 2·3·14, Fig. 5·8)
백본과 anchor의 역할 분리(Table 2, 부록 D.1). JAM(Wan)에서 백본과 future anchor를 각각 사전학습/무작위로 바꾼 2×2 실험이다(action expert, 정책 VAE, 텍스트 conditioner는 모든 설정에서 사전학습 상태).
| 백본 | anchor | Spatial | Object | Goal | Long | LIBERO 평균 |
|---|---|---|---|---|---|---|
| Pretrained | Pretrained | 98.2 | 100.0 | 97.6 | 94.0 | 97.45 |
| Pretrained | Random | 98.0 | 99.8 | 97.0 | 95.8 | 97.65 |
| Random | Random | 85.6 | 98.0 | 88.2 | 65.8 | 84.40 |
| Random | Pretrained | 76.0 | 95.0 | 70.4 | 43.2 | 71.15 |
백본 사전학습은 두 비교 모두에서 중요하고 anchor는 무작위여도 된다. 다만 마지막 두 행의 역전, 즉 무작위 백본에서는 사전학습 anchor가 무작위 anchor보다 13.25%p 나쁘다(Long은 65.8 → 43.2)는 결과에 대해서는 논문에 설명이 없다.
백본 계열 간 비교(Table 3)와 action-only 대조군(Table 14).
| 정책 백본 | 크기 | LIBERO | LIBERO-Plus |
|---|---|---|---|
| ImageWAM (Ovis-U1), 생성 손실 | 1.13B | 92.90 | 65.27 |
| JAM (Ovis-U1) | 1.13B | 96.75 | 79.95 |
| JAM (DINOv2-B) | 86.6M | 95.50 | 68.19 |
| JAM (DINOv2-L) | 304M | 96.30 | 70.39 |
| JAM (Qwen3.5-2B) | 2.0B | 96.55 | 81.14 |
| 방법 | Camera | Robot | Language | Light | Background | Noise | Layout | 평균 |
|---|---|---|---|---|---|---|---|---|
| Qwen3.5-2B action-only | 80.00 | 68.02 | 72.54 | 92.55 | 54.84 | 93.02 | 75.45 | 77.03 |
| JAM (Qwen3.5-2B) | 80.83 | 61.42 | 71.72 | 93.79 | 81.72 | 94.19 | 84.55 | 81.14 |
| DINOv2-L action-only | 37.92 | 32.99 | 86.48 | 86.96 | 85.48 | 78.29 | 72.73 | 68.26 |
| JAM (DINOv2-L) | 55.42 | 39.09 | 80.74 | 85.71 | 77.42 | 81.40 | 73.18 | 70.39 |
foresight는 Qwen3.5-2B에서 +4.11%p, DINOv2-L에서 +2.13%p를 준다(필자 계산). 두 백본 모두 일부 범주에서는 action-only가 더 낫다(Qwen은 robot·language, DINOv2-L은 language·light·background). 여기서 놓치기 쉬운 사실이 하나 있다. Qwen3.5-2B는 foresight 없이도 LIBERO-Plus 77.03%로, 생성 손실을 쓴 ImageWAM(65.27%)과 JAM(Wan)(64.54%)보다 이미 높다. Table 3의 “네 백본 모두 ImageWAM을 넘는다”는 결과에는 foresight의 몫과 백본·인터페이스의 몫이 섞여 있고, 논문도 결론에서 “the cross-backbone comparison does not isolate the effect of pretraining alone”이라고 적는다.
Action-to-visual attention(Fig. 5·8, 부록 D.5). action expert가 시각 토큰에 주는 attention을 head, 16개 action query, 10개 denoising 스텝, 층에 대해 평균하고, 20개 LIBERO 태스크의 100개 기준 프레임 평균 지도를 뺀 양수 부분만 보인 것이다.
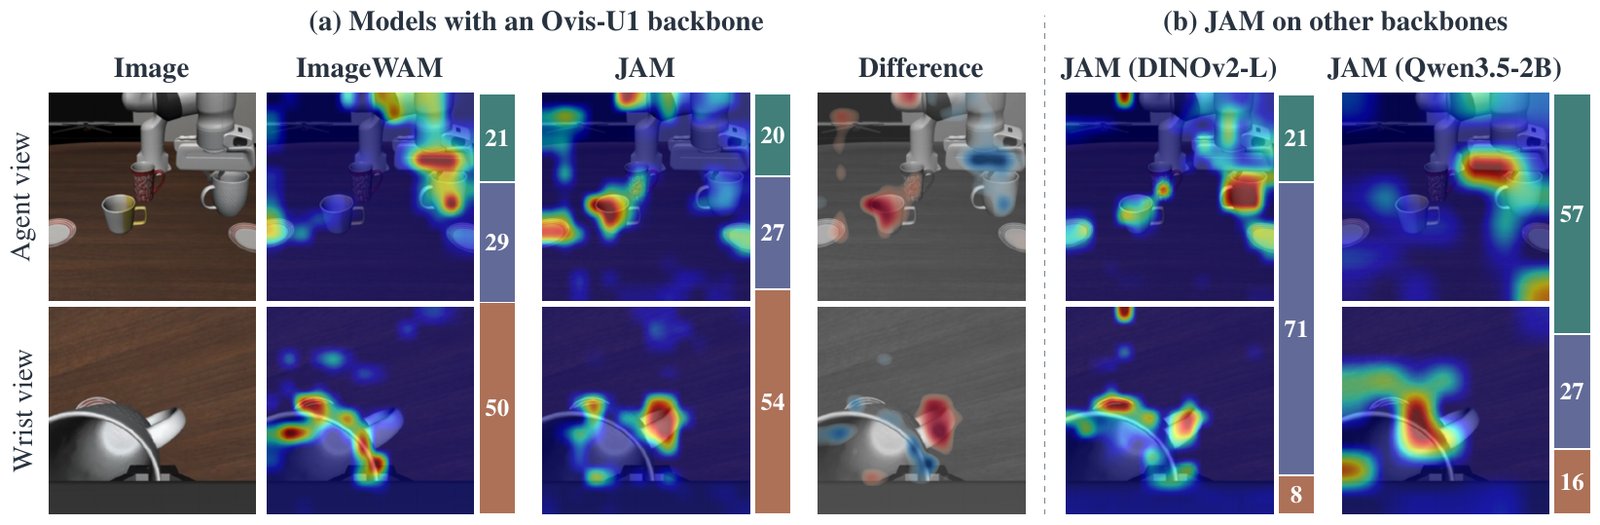
Fig. 5 — “put the white mug on the left plate and put the yellow and white mug on the right plate”의 agent view(위)와 wrist view(아래). (a) Ovis-U1 백본의 ImageWAM·JAM과 그 차이 지도(빨강 = JAM이 더 높음, 파랑 = ImageWAM이 더 높음). (b) DINOv2-L·Qwen3.5-2B 백본의 JAM. 막대는 100 프레임 평균 attention 비중으로 위부터 action(초록) · image(남색) · text(주황) 키.
그림 속 막대의 숫자를 옮기면 action/image/text 비중이 ImageWAM 21/29/50, JAM(Ovis-U1) 20/27/54, JAM(DINOv2-L) 21/71/8, JAM(Qwen3.5-2B) 57/27/16이다. 본문의 요약(DINOv2-L은 image, JAM(Ovis-U1)은 text, Qwen3.5-2B는 action 키에 가장 큰 비중)과 일치한다. 같은 Ovis-U1 백본에서 ImageWAM과 JAM의 비중은 거의 같고, 차이는 어디를 보느냐에 있다. 이 예시에서 ImageWAM은 그리퍼가 쥔 머그에, JAM은 지시문이 언급한 두 번째 머그에 더 집중한다. 저자들은 이 지도가 attention이 “어디로 가는지”를 기술할 뿐이라고 선을 긋는다.
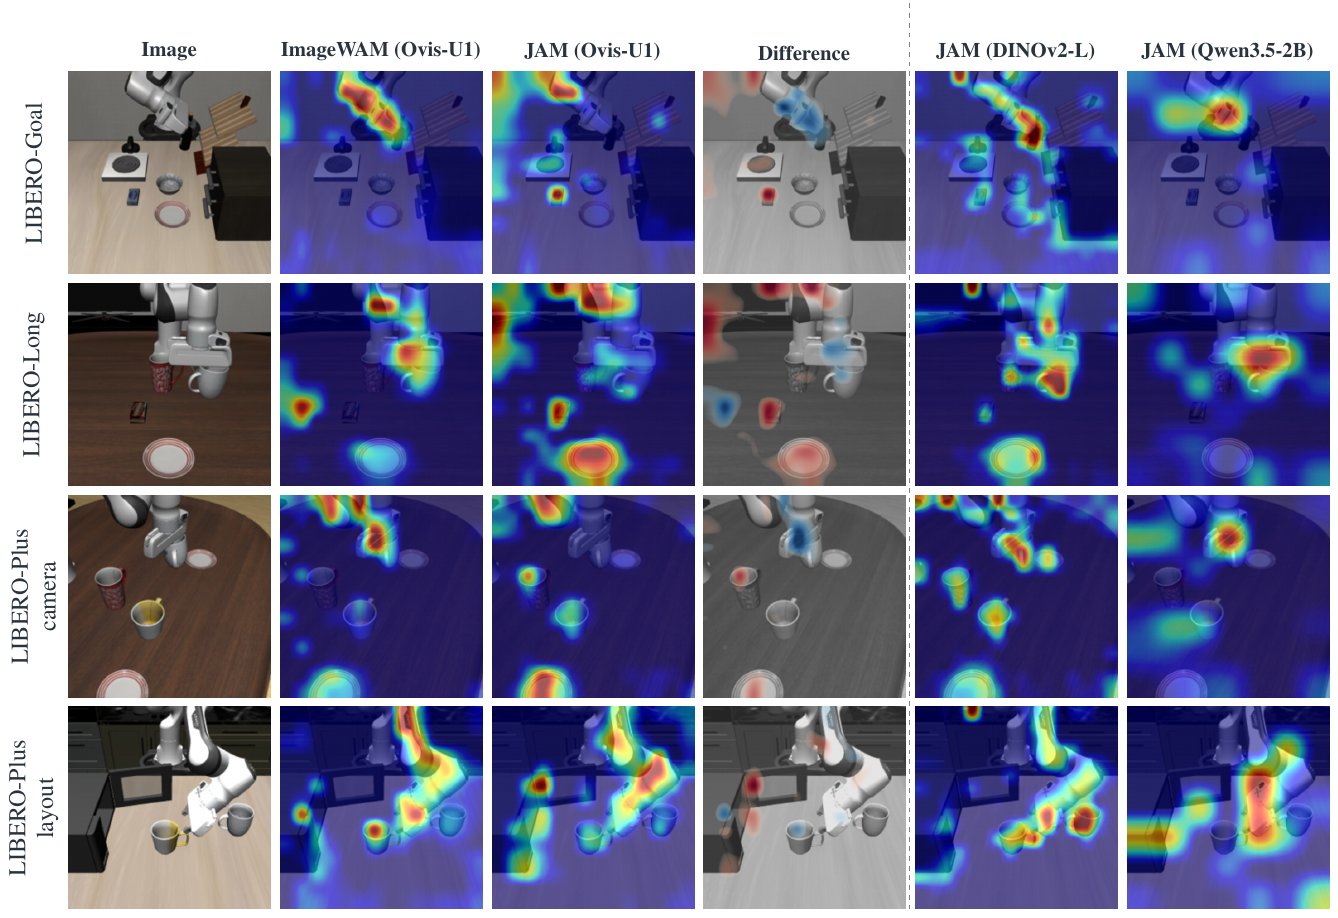
Fig. 8 — agent view의 action-to-visual attention을 LIBERO-Goal, LIBERO-Long, LIBERO-Plus camera, LIBERO-Plus layout 네 장면에 대해 확장한 것. 본문에 따르면 Ovis-U1에서 ImageWAM은 그리퍼와 쥔 물체를, JAM은 지시된 배치 목표(행 순서대로 rack, plate, 두 번째 plate, microwave)를 강조한다.
프로젝트 페이지의 attention 영상. Fig. 5의 에피소드를 진행에 따라 보여 주며, 막대 비중도 프레임마다 바뀐다.
실험 3: 공개 시스템과의 비교 (§4.4, Table 4·5·6·18·19, Fig. 6·7)
여기서부터는 matched 비교가 아니다. † 표시 행만 저자들이 평가했고, 나머지 행은 원 논문의 값과 프로토콜을 그대로 옮겼다.
| 방법 | P.T. | RoboTwin 2.0 (Clean / Rand. / 평균) | LIBERO 평균 |
|---|---|---|---|
| \pi_0 | ✓ | 65.92 / 58.40 / 62.16 | 94.1 |
| \pi_{0.5} | ✓ | 82.74 / 76.76 / 79.75 | 96.9 |
| JAM (Qwen3.5-2B)† | × | 89.70 / 89.86 / 89.78 | 96.55 |
| Motus | ✓ | 88.66 / 87.02 / 87.84 | 97.7 |
| LingBot-VA | ✓ | 92.90 / 91.50 / 92.20 | 98.5 |
| FastWAM† | × | 91.22 / 91.20 / 91.21 (공개 가중치) | 97.00 (재학습) |
| JAM (Wan)† | × | 91.70 / 91.18 / 91.44 | 98.15 |
| ImageWAM (Ovis-U1)† | × | 89.14 / 88.78 / 88.96 (로컬 학습) | 92.90 |
| ImageWAM (FLUX.2)† | × | 92.84 / 93.04 / 92.94 (공개 가중치) | – |
| JAM (Ovis-U1)† | × | 90.34 / 89.46 / 89.90 | 96.75 |
| JAM (FLUX.2)† | × | 92.88 / 93.28 / 93.08 | – |
RoboTwin에서 JAM(FLUX.2) 93.1%가 표의 최고이고, 비디오 생성기 계열에서는 embodied pretraining을 쓴 LingBot-VA가 JAM(Wan)보다 0.8%p 앞선다. LIBERO에서는 \pi_{0.5}와 LingBot-VA가 JAM(Qwen3.5-2B)·JAM(Wan)보다 0.3%p 앞선다. 저자들은 JAM(Qwen3.5-2B)이 RoboTwin에서 JAM(FLUX.2)보다 3.30%p 뒤진다는 점도 밝힌다.
| 방법 | P.T. | Camera | Robot | Language | Light | Background | Noise | Layout | 평균 |
|---|---|---|---|---|---|---|---|---|---|
| UniVLA | ✓ | 1.8 | 46.2 | 69.6 | 69.0 | 81.0 | 21.2 | 31.9 | 42.9 |
| OpenVLA-OFT | ✓ | 56.4 | 31.9 | 79.5 | 88.7 | 93.3 | 75.8 | 74.2 | 69.6 |
| \pi_0 | ✓ | 13.8 | 6.0 | 58.8 | 85.0 | 81.4 | 79.0 | 68.9 | 53.6 |
| \pi_0-Fast | ✓ | 65.1 | 21.6 | 61.0 | 73.2 | 73.2 | 74.4 | 68.8 | 61.6 |
| WorldVLA | × | 0.1 | 27.9 | 41.6 | 43.7 | 17.1 | 10.9 | 38.0 | 25.0 |
| JAM (Qwen3.5-2B)† | × | 80.8 | 61.4 | 71.7 | 93.8 | 81.7 | 94.2 | 84.5 | 81.1 |
| FastWAM† | × | 24.2 | 50.3 | 78.7 | 87.6 | 49.5 | 39.9 | 67.3 | 55.3 |
| JAM (Wan)† | × | 25.4 | 68.0 | 92.6 | 93.2 | 46.2 | 52.7 | 81.4 | 64.5 |
| ImageWAM (Ovis-U1)† | × | 57.9 | 54.8 | 67.6 | 78.9 | 66.7 | 68.6 | 65.0 | 65.3 |
| JAM (Ovis-U1)† | × | 83.8 | 49.2 | 84.8 | 95.7 | 80.1 | 91.9 | 72.3 | 79.9 |
JAM은 세 그룹 모두에서 평균 최고이고, FastWAM과 ImageWAM(Ovis-U1)을 각각 9.2%p, 14.7%p 앞선다. 범주별로 지는 곳은 FastWAM 대비 background, ImageWAM 대비 robot 초기 상태뿐이다. Wan 계열은 camera 교란에서 두 정책 모두 25% 안팎으로 약하다는 점이 눈에 띈다.
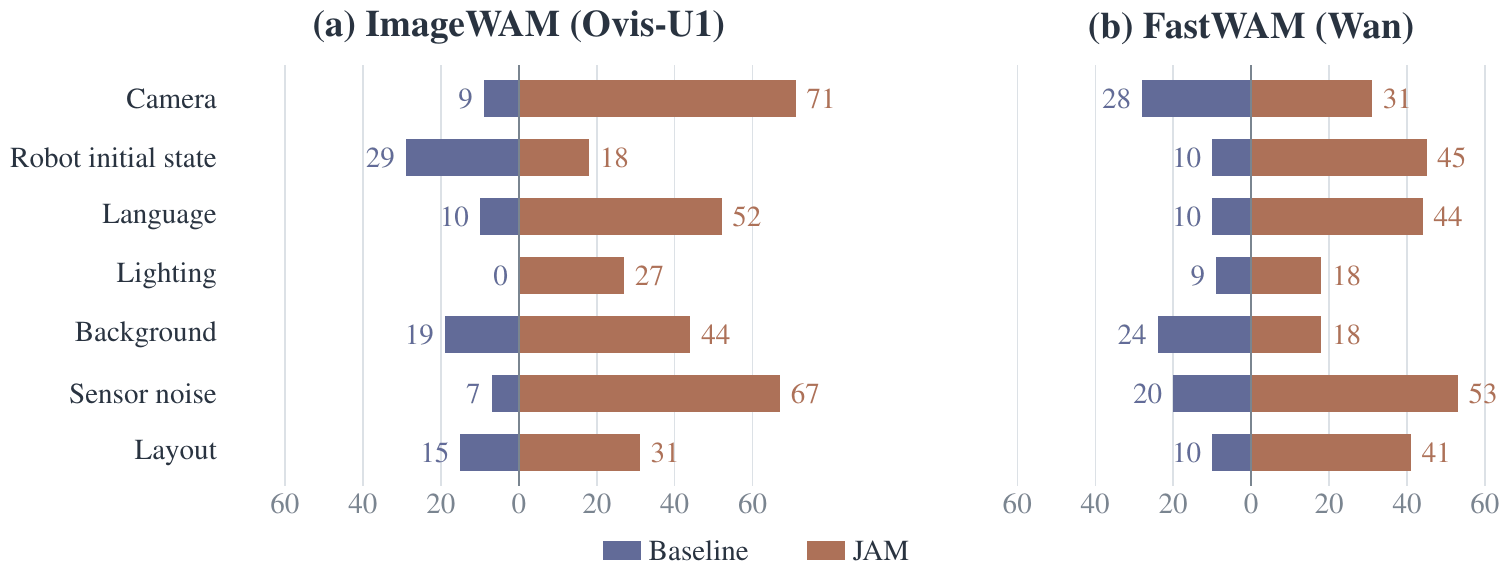
Fig. 6 — 1,506개 공유 태스크의 짝지은 결과. 왼쪽 막대는 베이스라인만 성공한 태스크 수, 오른쪽 막대는 JAM만 성공한 태스크 수. (a) Ovis-U1, (b) Wan(VAE-direct [1,2]).
Fig. 6의 범주별 숫자를 더하면 Ovis-U1은 베이스라인만 89 / JAM만 310, Wan은 111 / 250으로, Table 20의 discordant 수와 정확히 일치한다(필자 검산). Ovis-U1의 이득은 camera(9 vs 71)와 sensor noise(7 vs 67)에서 가장 크고, Wan의 이득은 robot 초기 상태(10 vs 45)에서 가장 크며 camera는 31 vs 28로 거의 비긴다.
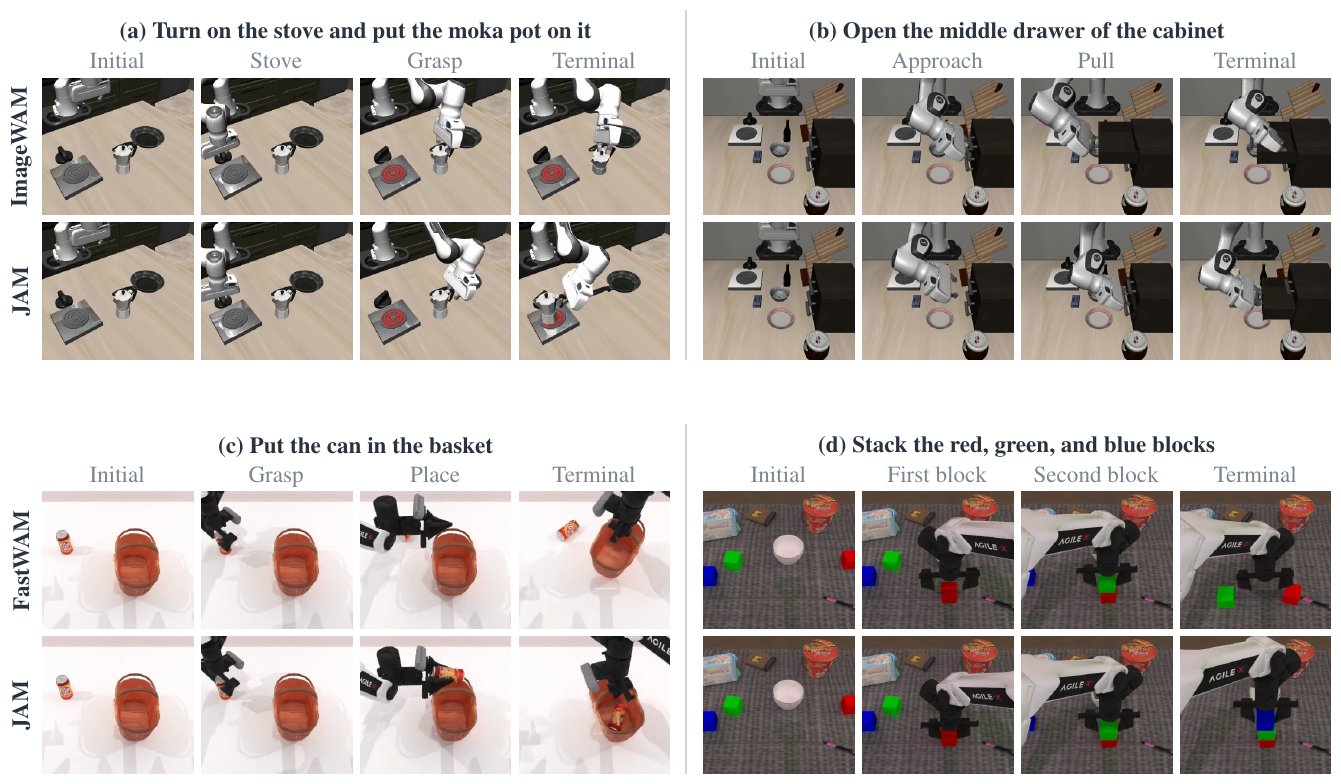
Fig. 7 — 추가 매칭 rollout. (a)(b) Ovis-U1의 LIBERO-Plus camera·layout 교란, (c)(d) Wan의 RoboTwin 2.0 Clean·Randomized. 본문에 따르면 ImageWAM은 (a)에서 포트를 들지 못하고 (b)에서 가운데 대신 위 서랍을 당기며, FastWAM은 (c)에서 캔을 넘어뜨리고 (d)에서 쌓은 블록을 무너뜨린다.
프로젝트 페이지의 나머지 네 쌍이 Fig. 7의 네 과제다. RoboTwin 쌍의 베이스라인은 논문 Table 19와 같은 FastWAM 공개 가중치다.
LIBERO-Plus camera shift(Task 761) "Turn on the stove and put the moka pot on it". 카메라가 옮겨진 조건에서 ImageWAM은 포트 위에서 멈추고 JAM은 과제를 마친다. 2배속.
LIBERO-Plus layout change(Task 1908) "Open the middle drawer of the cabinet". ImageWAM은 위 서랍을 열고 JAM은 가운데 서랍을 연다. 2배속.
RoboTwin 2.0 Clean "Put the can in the basket". FastWAM(공개 가중치, 왼쪽)은 캔을 넘어뜨리고 JAM(Wan)은 바구니에 넣는다. 2배속.
RoboTwin 2.0 Randomized "Stack the red, green, and blue blocks". FastWAM은 1,200 스텝 안에 쌓기를 끝내지 못하고 JAM(Wan)은 세 블록을 모두 쌓는다. 4배속.
여섯 쌍은 모두 “베이스라인 실패 / JAM 성공”인 에피소드다. 같은 초기 상태에서 시작해 공정하지만 고른 사례이고, 반대 방향의 discordant 쌍(Ovis-U1 LIBERO-Plus에서 89건)은 보여 주지 않는다.
실험 4: 학습 비용 (§4.5, 부록 B, Table 9)
| 정책 | target | head 파라미터 (M) | anchor 파라미터 (M) | 시각 | 행동 | head | target | VAE | 합계 TFLOPs | 감소 | GPU 시간 (s/step) | 감소 |
|---|---|---|---|---|---|---|---|---|---|---|---|---|
| FastWAM | – | – | – | 8.93 | 0.05 | – | – | 6.54 | 15.52 | – | 0.789 | – |
| JAM (Wan) | online | 71 | 0 | 3.17 | 0.05 | 0.03 | 0 | 6.54 | 9.80 | 36.9% | 0.532 | 32.6% |
| JAM (Wan) | cached | 71 | 0 | 3.17 | 0.05 | 0.03 | 0 | 0.93 | 4.19 | 73.0% | 0.258 | 67.3% |
| ImageWAM (Ovis-U1) | – | – | – | 4.91 | 0.07 | – | – | 0.83 | 5.81 | – | 0.473 | – |
| JAM (Ovis-U1) | online | 16.5 | 1,127 | 3.13 | 0.07 | 0.05 | 0.80 | 0.83 | 4.88 | 15.9% | 0.403 | 14.8% |
| JAM (Ovis-U1) | cached | 16.5 | 0 | 3.13 | 0.07 | 0.05 | 0 | 0.41 | 3.67 | 36.8% | 0.294 | 37.8% |
FLOPs는 활성 파라미터 N, 토큰 T에 대해 forward를 2NT로 추정하고, 학습 블록은 forward 3배(ImageWAM의 activation checkpointing이면 4배), 고정 anchor와 VAE는 forward만 센다. attention score 항, 텍스트 인코딩, optimizer update는 뺐다. GPU 시간은 batch 16에서 CUDA activity profiler로 쟀다. Wan의 측정 감소가 추정치보다 작은 이유를 저자들은 normalization·activation·rotary embedding 커널이 토큰 수만큼 줄지 않기 때문이라고 설명한다.
이 표의 감소율은 모두 논문 v1이 주장한 값이다. FastWAM 대비 73.0%의 구성을 나눠 보면, 시각 expert의 토큰 감소(8.93 → 3.17)와 VAE 인코딩 감소(6.54 → 0.93)가 둘 다 크다. 뒤쪽은 JAM만 target을 캐시해서 생기는 절감이다. 비교 조건 문제는 아래 비판 절에서 다룬다.
실험 5: 부록의 절제와 통계 (부록 C·D.7·D.8)
부록 C의 Wan 절제는 모두 사전학습 Wan anchor, 블록 18, [1,2], \lambda_F=0.6, 폭 1,536 transformer head, 20k update를 기본으로 한다. 본문에서 최종 선택된 VAE target이 아니다.
| 절제 | 결과 (LIBERO 평균 %, C.6·C.7은 LIBERO-Plus 포함) |
|---|---|
| EMA anchor (C.1) | 고정 사전학습 97.45 vs online EMA(decay 0.995) 96.40 |
| 감독 깊이 (C.2) | 블록 14: 97.10 · 16: 97.30 · 18: 97.45 · 20: 95.45 |
| \lambda_F (C.3) | 0.4: 95.70 · 0.5: 96.90 · 0.6: 97.45 · 0.7: 96.75. FastWAM(97.00)을 넘는 것은 0.6뿐, Long suite가 90.0~97.0으로 가장 민감 |
| head 용량 (C.4) | Transformer 폭 3072(145M) 96.30 · 1536(71M) 97.45 · 768(31M) 95.75 / MLP 3072(38M) 95.35 · 1536(17M) 95.05 |
| 별도 expert vs 공유 가중치 (C.6) | Qwen3.5 expert 3.60B: LIBERO-Plus 81.14 · 공유 2B(2.22B) 79.61 · 공유 4B(4.55B) 80.68 |
| 학습 예산 (C.7) | FastWAM 10k 95.90/55.25, 20k 97.00/55.31 · JAM(Wan) 10k 97.45/48.47, 20k 97.45/55.58 (LIBERO/LIBERO-Plus) |
C.7은 흥미롭다. JAM(Wan)은 10k update에서 이미 LIBERO 97.45%로 20k FastWAM을 넘지만 LIBERO-Plus는 48.47%로 10k FastWAM(55.25%)보다 낮다. FastWAM의 LIBERO-Plus는 10k에서 거의 포화하고, JAM은 더 오래 학습해야 robustness가 따라온다.
통계 검정(Table 20).
| 계열 | 벤치마크 | \Delta (%p) | 95% task-bootstrap CI | 베이스라인만 / JAM만 | McNemar p |
|---|---|---|---|---|---|
| FastWAM | LIBERO | +1.15 | [+0.20, +2.10] | 30 / 53 | 0.015 |
| ImageWAM | LIBERO | +3.85 | [+1.00, +7.40] | 42 / 119 | 1.01\times10^{-9} |
| FastWAM | LIBERO-Plus | +9.23 | [+6.84, +11.69] | 111 / 250 | 1.91\times10^{-13} |
| ImageWAM | LIBERO-Plus | +14.67 | [+12.15, +17.13] | 89 / 310 | 9.69\times10^{-30} |
\Delta는 discordant 수에서 그대로 나오고(예: (53−30)/2000 = 1.15%p), 네 McNemar p도 exact binomial 검정으로 같은 값이 재현된다(필자 검산). 선택된 두 설정은 3회 독립 학습에서 LIBERO 98.13±0.13%(Wan), 96.75±0.15%(Ovis-U1), LIBERO-Plus 64.61±0.37%, 79.92±0.43%로 변동이 작다(Table 21). Table 1과 본문 표에 실린 값은 이 세 번 중 1번 run이다.
비판적으로 보면
강점
- 질문을 바꾼 것이 가장 큰 기여다. “VLA냐 WAM이냐”를 세 축으로 분해한 Fig. 1은 이후 이 분야의 비교 실험을 설계할 때 그대로 체크리스트로 쓸 수 있다. 특히 “추론 모듈”을 “미래 목적함수”와 떼어 놓은 덕분에, FastWAM·ImageWAM과 추론 경로가 완전히 같은 상태에서 목적함수만 비교할 수 있었다.
- matched 비교의 통제가 엄격하다. 데이터, 아키텍처, optimizer, 예산, 평가기를 공유하고, action-only 행까지 같은 표에 넣어 생성 손실과 foresight 손실이 각각 action-only 대비 얼마를 주는지 읽을 수 있게 했다. Ovis-U1에서 생성 +3.92%p 대 foresight +18.60%p라는 대비는 이 설계 덕분에 보인다.
- 통계 보고가 이 분야 평균보다 낫다. task 단위 bootstrap CI, McNemar 검정, 선택 설정의 3회 독립 학습, 짝지은 discordant 수까지 낸다. Fig. 6의 범주별 수가 Table 20과 정확히 맞고, 네 p값이 재현된다.
- 자기 결과에 단서를 정확히 붙인다. Table 3 캡션은 사전학습 효과를 분리할 수 없다고 쓰고, attention 지도는 “어디로 가는지”만 기술한다고 하며, probe 결과는 “suggest”로 쓴다. 자기에게 불리한 결과(offset [0]이 action-only보다 낮음, LingBot-VA·\pi_{0.5}가 앞섬, Qwen의 RoboTwin 열세)도 그대로 싣는다.
- 비용을 추정치와 실측 둘 다 냈다. 추정 FLOPs와 GPU 시간 측정을 나란히 두고, 둘이 어긋나는 이유까지 설명한다.
- 재현 자산이 공개됐다. 코드(MIT), 선택된 JAM 설정의 열 개 recipe, LIBERO 체크포인트 세 개가 공개돼 있다. 다만 베이스라인과 target 변형 recipe는 최신 코드에 없다(아래 코드 공개 상태).
약점·한계
- FastWAM 기준값이 원 논문 보고값보다 낮다. 블로그의 Fast-WAM 리뷰에 기록한 Fast-WAM 논문 값은 LIBERO 97.6%(98.2/100.0/97.0/95.2), RoboTwin 91.8%다. JAM이 쓴 FastWAM은 LIBERO 97.00%(로컬 재학습, 97.4/99.6/96.6/94.4), RoboTwin 91.21%(공개 가중치를 저자들이 평가)다. 원 보고값과 대조하면 JAM(Wan)의 LIBERO 우위는 +1.15%p가 아니라 +0.55%p이고, RoboTwin에서는 91.44% < 91.8%로 오히려 낮다(필자 계산). 초록의 “97.0%/91.2% → 98.2%/91.4%”는 저자 평가값끼리의 비교다. 같은 평가기로 다시 잰 것 자체는 공정한 선택이지만, 원 보고값과 차이가 나는 이유는 논문에 없다. 같은 맥락에서 “비디오 손실을 뺀 FastWAM”도 Fast-WAM 논문의 w.o. video co-train은 LIBERO 93.5%, JAM의 FastWAM action-only는 95.25%로 다르다. 또 RoboTwin의 FastWAM과 ImageWAM(FLUX.2)은 공개 가중치이고 JAM은 로컬 학습이라, Table 4의 RoboTwin 행은 Table 1과 같은 의미의 matched 비교가 아니다.
- target 선택이 평가 벤치마크에서 이뤄졌다. Wan은 다섯 target/offset 조합, Ovis-U1도 다섯 조합 가운데 LIBERO-Plus 최고값을 “selected configuration”으로 골라 본문 표(Table 4~6)와 통계 검정(Table 20)에 썼다. 별도 validation 분할은 없다. 3회 반복은 선택된 설정이 안정적이라는 것을 보이지만 선택 편향을 없애지는 않는다. 베이스라인(FastWAM, ImageWAM)의 학습 분산은 보고되지 않았다. 부록 C의 절제(깊이, \lambda_F, head)도 LIBERO만 보고 LIBERO-Plus는 없다.
- “생성 없이”라는 문장의 범위를 좁혀 읽어야 한다. Wan에서 최고 target은 VAE latent를 고정 반복으로 lift한 것이고, 이는 FastWAM이 denoise하던 공간 그대로다. 사전학습 Wan feature를 target으로 쓰면 FastWAM과 동률(55.58 vs 55.31)이다. 따라서 Wan에서 확인된 것은 “의미 표현을 예측하면 된다”보다 “같은 latent를 백본 안에서 denoise하지 말고 현재 토큰에서 regression하라”에 가깝다. 반대로 Ovis-U1에서는 사전학습 Yak feature가 VAE보다 낫다. 제목과 초록의 “visual generation이 필요 없다”는 결론은 맞지만, 그 이유가 “표현 공간이라서”인지 “백본 입력에서 미래 토큰을 뺐기 때문”인지는 이 실험들로 갈라지지 않는다. 미래 토큰은 백본 입력에 넣되 \mathcal L_G 대신 \mathcal L_F로 감독하는 조건이 있으면 둘을 가를 수 있다.
- 백본 비교의 결론이 강하다. Qwen3.5-2B action-only(77.03%)가 이미 생성 계열 matched 정책 둘보다 높다. foresight의 증분은 비생성 백본에서 +2~4%p이고, 백본 간 차이는 그보다 크다. “the best generator-initialized and vision-language policies achieve comparable performance”는 단일 run의 0.20/1.19%p 차이에 기대고, DINOv2·Ovis-U1·FLUX.2에는 action-only 대조군도 일부만 있다(Table 14는 Qwen과 DINOv2-L만).
- 비용 73%에는 캐시 이득이 섞여 있다. FastWAM의 15.52 TFLOPs 가운데 6.54가 미래 창의 VAE 인코딩이다. 고정 VAE이므로 FastWAM도 latent를 캐시할 수 있다. Table 9의 값으로 FastWAM의 VAE 항을 JAM 캐시 수준(0.93)으로 바꾸면 9.91 TFLOPs이고, JAM(Wan) 캐시 대비 감소는 약 57.7%다(필자 계산). 공개 레포는 2026-11-13 커밋에서 README와 프로젝트 페이지를 이 같은 캐시 조건 비교로 바꿨다(“when both cache their future encodings, uses 57.7% fewer estimated training FLOPs than FastWAM”, ImageWAM 대비 31.9%). arXiv에는 아직 v1뿐이라 논문 본문(73.0%, JAM만 캐시한 비교)과 레포가 다른 숫자를 말하고 있다. 프로젝트 페이지의 트레일러 영상 끝에는 −73%가 그대로 남아 있다. 또 캐시 비용(1회 target 추출)은 제외됐고, JAM(Ovis-U1)을 online으로 돌리면 1.13B 고정 Yak이 학습 중 추가로 메모리에 올라간다.
- probe와 attention은 한 장면의 정성 근거다. Fig. 4는 한 예시이고 정량 요약(Fig. 9)의 차이는 0.14 dB, 세로축은 15 dB에서 시작한다. attention 지도는 100 프레임 평균을 뺀 뒤 99 percentile로 나누고 0.6 거듭제곱 압축을 해서 대비를 키운 표시(부록 D.5)다. 두 분석 모두 이득의 메커니즘을 보여 준다기보다 “그렇게 해석할 여지가 있다”는 수준이고, 저자들도 그렇게 쓴다.
- 설명 없는 결과가 남아 있다. 무작위 백본에서 사전학습 anchor가 무작위 anchor보다 13.25%p 나쁘다(Table 2). \lambda_F 스윕은 단조롭지 않아 Long suite가 0.4에서 90.0, 0.5에서 97.0, 0.6에서 94.0이다. 블록 20으로 옮기면 2%p 떨어진다. 하이퍼파라미터 민감도가 큰 편인데, 각 점이 단일 run인지(부록 D.8의 반복은 선택된 두 설정만) 표에 명시돼 있지 않다.
- 시뮬레이션뿐이다. LIBERO, LIBERO-Plus, RoboTwin 2.0만 평가했고 실물 로봇 실험이 없다. 윤리 절이 “physical validation 없는 배포”를 위험으로 적을 뿐 별도 limitations 절도 없다. LIBERO-Plus는 15% subset에 태스크당 1회 rollout이고, 공개 행(전체 세트)과 프로토콜이 달라 Table 6의 그룹 간 비교는 참고용이다. 생성 손실의 가중치 \lambda_G 값도 본문에 적혀 있지 않다(베이스라인 recipe를 따른다는 서술뿐이다).
관련 연구와의 자리 매김
WAM의 “무엇이 필요한가” 계보. Fast-WAM은 추론 때의 미래 상상을 빼고 학습 때의 비디오 co-training이 핵심이라고 보였고, ImageWAM은 비디오 대신 이미지 편집 백본으로 같은 질문을 던졌다. JAM은 그 다음 단계로 학습 때의 생성까지 뺀다. 세 논문을 이어 읽으면 “미래는 추론 입력으로도, 생성 목표로도 필요 없고, 고정 target이면 충분하다”로 질문이 좁혀진다. 미래 latent를 일부 denoise한 KV로 행동을 내는 Long-WAM이나, 행동·미래 상태·가치를 비디오 모델의 latent 시퀀스 안에서 함께 생성하는 Cosmos Policy와 비교하면, JAM은 “미래 예측 압력은 유지하되 생성 경로는 학습에서도 추론에서도 없앤다”는 반대쪽 끝에 있다.
미래 표현 감독. VLA-JEPA는 사람 영상 사전학습에 고정 비디오 target을 쓰고, JEPA-WAM은 고정 V-JEPA 공간의 현재·미래 결합 target으로 action 생성 predictor를 감독한다. FLARE는 미래·상태·행동 토큰을 action DiT 안에서 self-attention으로 섞는다. JAM은 이들과 감독 위치가 다르다. 별도의 학습 전용 head가 기존 백본 토큰을 감독하므로 매칭 정책의 행동 계산이 그대로 보존되고, target 공간은 백본마다 고른다. 같은 날 공개된 ThinkWorld도 DINOv3 feature 공간에서 미래를 예측하고 배포 때는 생성하지 않는다는 점에서 같은 흐름이지만, 그쪽은 손목 motion 토큰과 RL을 얹는다. 저자들의 전작 Mirai/Video-Mirai는 같은 “foresight” 아이디어를 이미지·비디오 생성에 적용했고, JAM은 이를 로봇 정책으로 옮긴 셈이다.
무작위 target. 무작위 anchor가 잘 작동한다는 결과는 Random Network Distillation, “Random teachers are good teachers”, Noise As Targets로 이어지는 계보와 맞닿고, EMA target(BYOL 계열)은 이 설정에서 고정 target보다 나빴다(C.1).
VLA 쪽. JAM(Qwen3.5-2B)은 저자 정의로 “foresight loss를 더한 VLA”다. OpenVLA-OFT처럼 VLM 백본에 continuous action head를 붙이는 VLA에 보조 손실 하나를 더하는 형태라, 기존 VLA 학습 파이프라인에 가장 쉽게 이식될 부분이기도 하다. 평가 벤치마크 중 RoboTwin 2.0은 블로그에 따로 정리돼 있다.
코드 공개 상태
GitHub README와 공개 레포 구성을 기준으로 정리한다.
- 레포: y0urOy/JAM, MIT. Wan 백엔드는 FastWAM, 나머지(Ovis-U1, FLUX.2, Qwen3.5-2B, DINOv2-B/L) 백엔드는 ImageWAM 코드 위에 구축됐다. LIBERO 6개, RoboTwin 2.0 4개, 모두 열 개 JAM recipe를 하나의 공유 환경(Python 3.10, PyTorch 2.7.1, CUDA 12.8)에서 학습·평가하도록 구성돼 있다.
- 체크포인트: Hugging Face y0urOy/JAM에 LIBERO 체크포인트 세 개(JAM(Wan), JAM(Ovis-U1), JAM(Qwen3.5-2B))가 있고 모델 카드의 라이선스 표기는 Apache-2.0이다. RoboTwin 체크포인트는 README 목록에 없다.
- 공개된 범위: 현재 코드가 바로 재현하는 것은 본문 표에 쓰인 선택된 JAM 설정이다. 매칭 베이스라인(FastWAM·ImageWAM의 생성 손실, action-only VLA)은 같은 정책 클래스 안의 코드 경로로는 남아 있지만 실행용 recipe가 없다. Table 1·2·10의 target 변형(사전학습·무작위 Wan anchor, EMA anchor, 무작위 Yak, Ovis-U1 VAE-direct, 무작위 백본)은 최신 코드에서 지원하지 않고, 공개 직후의 첫 커밋에만 있다. 즉 이 논문의 핵심 주장인 “생성 vs foresight” 비교와 target 선택 과정은 최신 코드만으로는 한 번에 다시 돌릴 수 없다.
- head는 “실행되지 않을 뿐”이다: 코드를 읽어 보면 배포 경로에서 prediction head를 호출하지 않지만, 저장 코드는 head 가중치를 체크포인트에 함께 담는 것으로 읽힌다(Wan은 명시적으로 저장, 약 71M 파라미터). 본문의 “배포 때 사라진다”는 추론 비용에서 빠진다는 뜻이다. 체크포인트를 내려받아 확인한 것은 아니다.
- 외부 자산: FLUX.2 recipe의 autoencoder는 gated FLUX.2-dev 저장소(FLUX non-commercial license)에서 받아야 한다. 데이터는 FastWAM이 전처리한 LIBERO·RoboTwin 2.0을 쓴다.
- 학습 비용 표기 정정: 레포는 2026-11-13 커밋에서 README와 프로젝트 페이지의 비용 비교를 양쪽 모두 캐시한 조건(FastWAM 대비 −57.7%)으로 바꿨다. 논문 v1의 −73.0%는 JAM만 캐시한 조건이다.
요약
JAM은 VLA와 WAM의 논쟁을 백본 초기화 · 미래 목적함수 · 추론 모듈의 세 축으로 쪼개고, 미래 목적함수 축에서 시각 생성을 고정 future anchor feature의 예측으로 바꿨다. 기록된 미래는 target으로만 쓰이고, 학습 전용 head는 배포 때 사라진다. 아키텍처·예산을 고정한 비교에서 LIBERO-Plus가 FastWAM 55.31 → 64.54%, ImageWAM 65.27 → 79.95%로 올랐고, 같은 레시피가 DINOv2와 Qwen3.5-2B에도 적용됐다. 통계 보고와 단서 달기가 성실하고, Fig. 1의 분해는 그 자체로 쓸모 있는 도구다.
한계는 결과의 해석 범위에 있다. Wan에서 이긴 target은 생성기가 denoise하던 VAE latent였고, 사전학습 Wan feature로는 FastWAM과 비겼다. 그러니 “생성이 필요 없다”는 확인됐지만 “표현을 예측해야 한다”까지는 확인되지 않았다. FastWAM 기준값은 원 논문 보고값보다 낮아서, 원 보고값과 대조하면 LIBERO 우위는 0.55%p로 줄고 RoboTwin에서는 역전된다. target은 평가 벤치마크에서 골랐고, 백본 비교는 Qwen의 action-only가 이미 강하다는 사실 때문에 foresight의 몫을 가리기 어렵다. 논문 v1의 비용 73%에는 FastWAM도 누릴 수 있는 캐시 이득이 섞여 있고, 레포는 이미 같은 조건의 57.7%로 표기를 고쳤다. 최신 코드는 선택된 JAM 설정만 담고 있어 생성 vs foresight 비교와 target 선택을 그대로 다시 돌리기 어렵다. 다음으로 보고 싶은 것은 미래 토큰을 백본 입력에 둔 채 \mathcal L_F로만 감독하는 조건, validation 분할에서 고른 target, 베이스라인의 반복 학습 분산, 그리고 실물 로봇 실험이다.
이 글에 대해
- 읽은 범위: arXiv v1(2026-10-27, 24쪽)의 PDF와 e-print LaTeX 소스, 프로젝트 페이지 본문과 영상, GitHub README, Hugging Face 모델 카드, 공개 레포의 구성과 커밋 기록을 읽었다. 비교를 위해 블로그의 Fast-WAM 리뷰(Fast-WAM 논문 v2 기준)에 기록된 수치를 대조했다.
- 그림: Fig. 1·2는 e-print 소스의 원본 그림 파일, Fig. 3~9는 PDF 페이지에서 가져왔다. 그림 번호는 PDF 기준이다.
- 영상: 롤아웃 영상 여섯 개는 프로젝트 페이지의 베이스라인·JAM 클립 쌍을 좌우로 나란히 배치하고 배속을 적은 것이다. 짧은 쪽은 끝난 뒤 마지막 프레임에 멈춘다. 트레일러·probe·attention 영상은 프로젝트 페이지의 mp4를 그대로 불러온다(무음). 모든 롤아웃은 프로젝트 페이지가 고른 대표 에피소드다.
- 표기: “필자 계산·검산”은 논문 표의 값으로 직접 계산한 값(차이, 합계, McNemar exact 검정, 캐시 조건을 맞춘 FLOPs 비율)이다. Fig. 1의 \tilde f_{1:T} 해석은 그림에 정의가 없어 논문의 표기 관례로 읽은 것이다. 이 리뷰의 모든 성공률은 논문이 보고한 값이며 재현 확인은 하지 않았다.