📃Q2RL 리뷰
Paper Link (arXiv:2605.05172v3). 이 리뷰는 v3(2026-06-27 공개) 기준이다. v1 제출은 2026-05-06이다. 수치는 v3 본문의 Table III·IV(시뮬)·Table VI·VII(실기)에서 직접 확인한 값이다.
Code Link (github.com/rai-opensource/q2rl). MIT 라이선스, JAX 구현, 2026-09-08까지 갱신됨(2026-09-16 확인). 단, 공개된 건 D4RL·robomimic 시뮬 코드뿐이고 실기(Franka) 스택은 들어 있지 않다 — 아래 “비판적으로 보면”에서 다시 짚는다.
저자: Lakshita Dodeja, Ondrej Biza, Shivam Vats, Stephen Hart, Stefanie Tellex, Robin Walters, Karl Schmeckpeper, Thomas Weng
소속: Robotics and AI Institute · Brown University · Northeastern University
저자 레포의 BibTeX 기준 RSS 2026 게재(arXiv 페이지 자체에는 venue 표기가 없다 — 확신도 중).
- 💡 BC 정책은 데이터를 다 모으고 나면 스스로 나아질 방법이 없고, 기존 offline-to-online RL은 온라인 전환 과정에서 애써 배운 좋은 BC 행동을 오히려 덮어쓴다 — 그렇다면 BC 정책 자체에서 Q-함수를 뽑아내 그걸 기준선으로 삼자는 것이 Q2RL이다.
- ⚙️ BC의 행동분포가 Boltzmann 분포라고 가정하면 \hat{Q}_{\rm BC} = V_{\rm BC}(s) + \alpha\log\pi_{\rm BC}(a|s) + \alpha\mathcal{H}[\pi_{\rm BC}(\cdot|s)] 라는 폐형식이 나오고(V는 초기 롤아웃의 몬테카를로 리턴), 이걸 동결본 \hat{Q}_{\rm BC} 와 학습본 Q_{\rm RL} 두 벌로 복제해 매 스텝 BC 행동과 RL 행동의 Q를 비교해 큰 쪽을 실행한다(Q-Gating).
- 🎯 리플레이 버퍼를 시연으로 시딩하지 못하는 설정에서 베이스라인이 전부 0%로 무너질 때 Q2RL만 학습에 성공하고(Square-State 0.58→0.76), 실기 Franka에서 Peg Insertion 0.70→1.00, Pipe Assembly 0.20→0.75, 분포이동 Kitting 0.35→0.70을 1~2시간의 온라인 상호작용으로 달성한다.
🔍 Ping Review
🔍 Ping — A light tap on the surface. Get the gist in seconds.
로봇 조작에서 BC는 사실상 기본기가 됐지만, 시연을 다 모은 뒤에는 스스로 좋아질 길이 없다. 데이터가 모자라거나 조명·물체 배치가 조금만 바뀌어도 covariate shift로 성능이 무너진다. 자연스러운 처방은 온라인 RL로 이어붙이는 것인데, 여기서 실질적인 병목이 하나 있다. 랜덤 초기화된 critic은 초반에 아무 행동에나 높은 Q를 붙인다. 그러면 이미 쓸 만한 BC 행동이 근거 없이 밀려나고, 성능이 0 근처로 떨어졌다가 다시 올라오는 U자 곡선을 그린다. 실기에서 이 U자 구간은 곧 로봇이 보드를 밀어붙이고 파손을 내는 구간이다.
Q2RL의 처방은 단순하다. BC 정책에서 Q-함수를 직접 뽑아내 critic의 출발점과 비교 기준을 동시에 마련한다. 여기에 필요한 건 BC 정책의 행동 로그확률과 엔트로피, 그리고 몇십~백 회의 온라인 롤아웃뿐이다. BC의 학습 데이터에는 접근하지 않아도 된다 — 이것이 IBRL·RLPD처럼 시연을 리플레이 버퍼에 부어 넣어야 하는 방법들과 갈리는 지점이다.
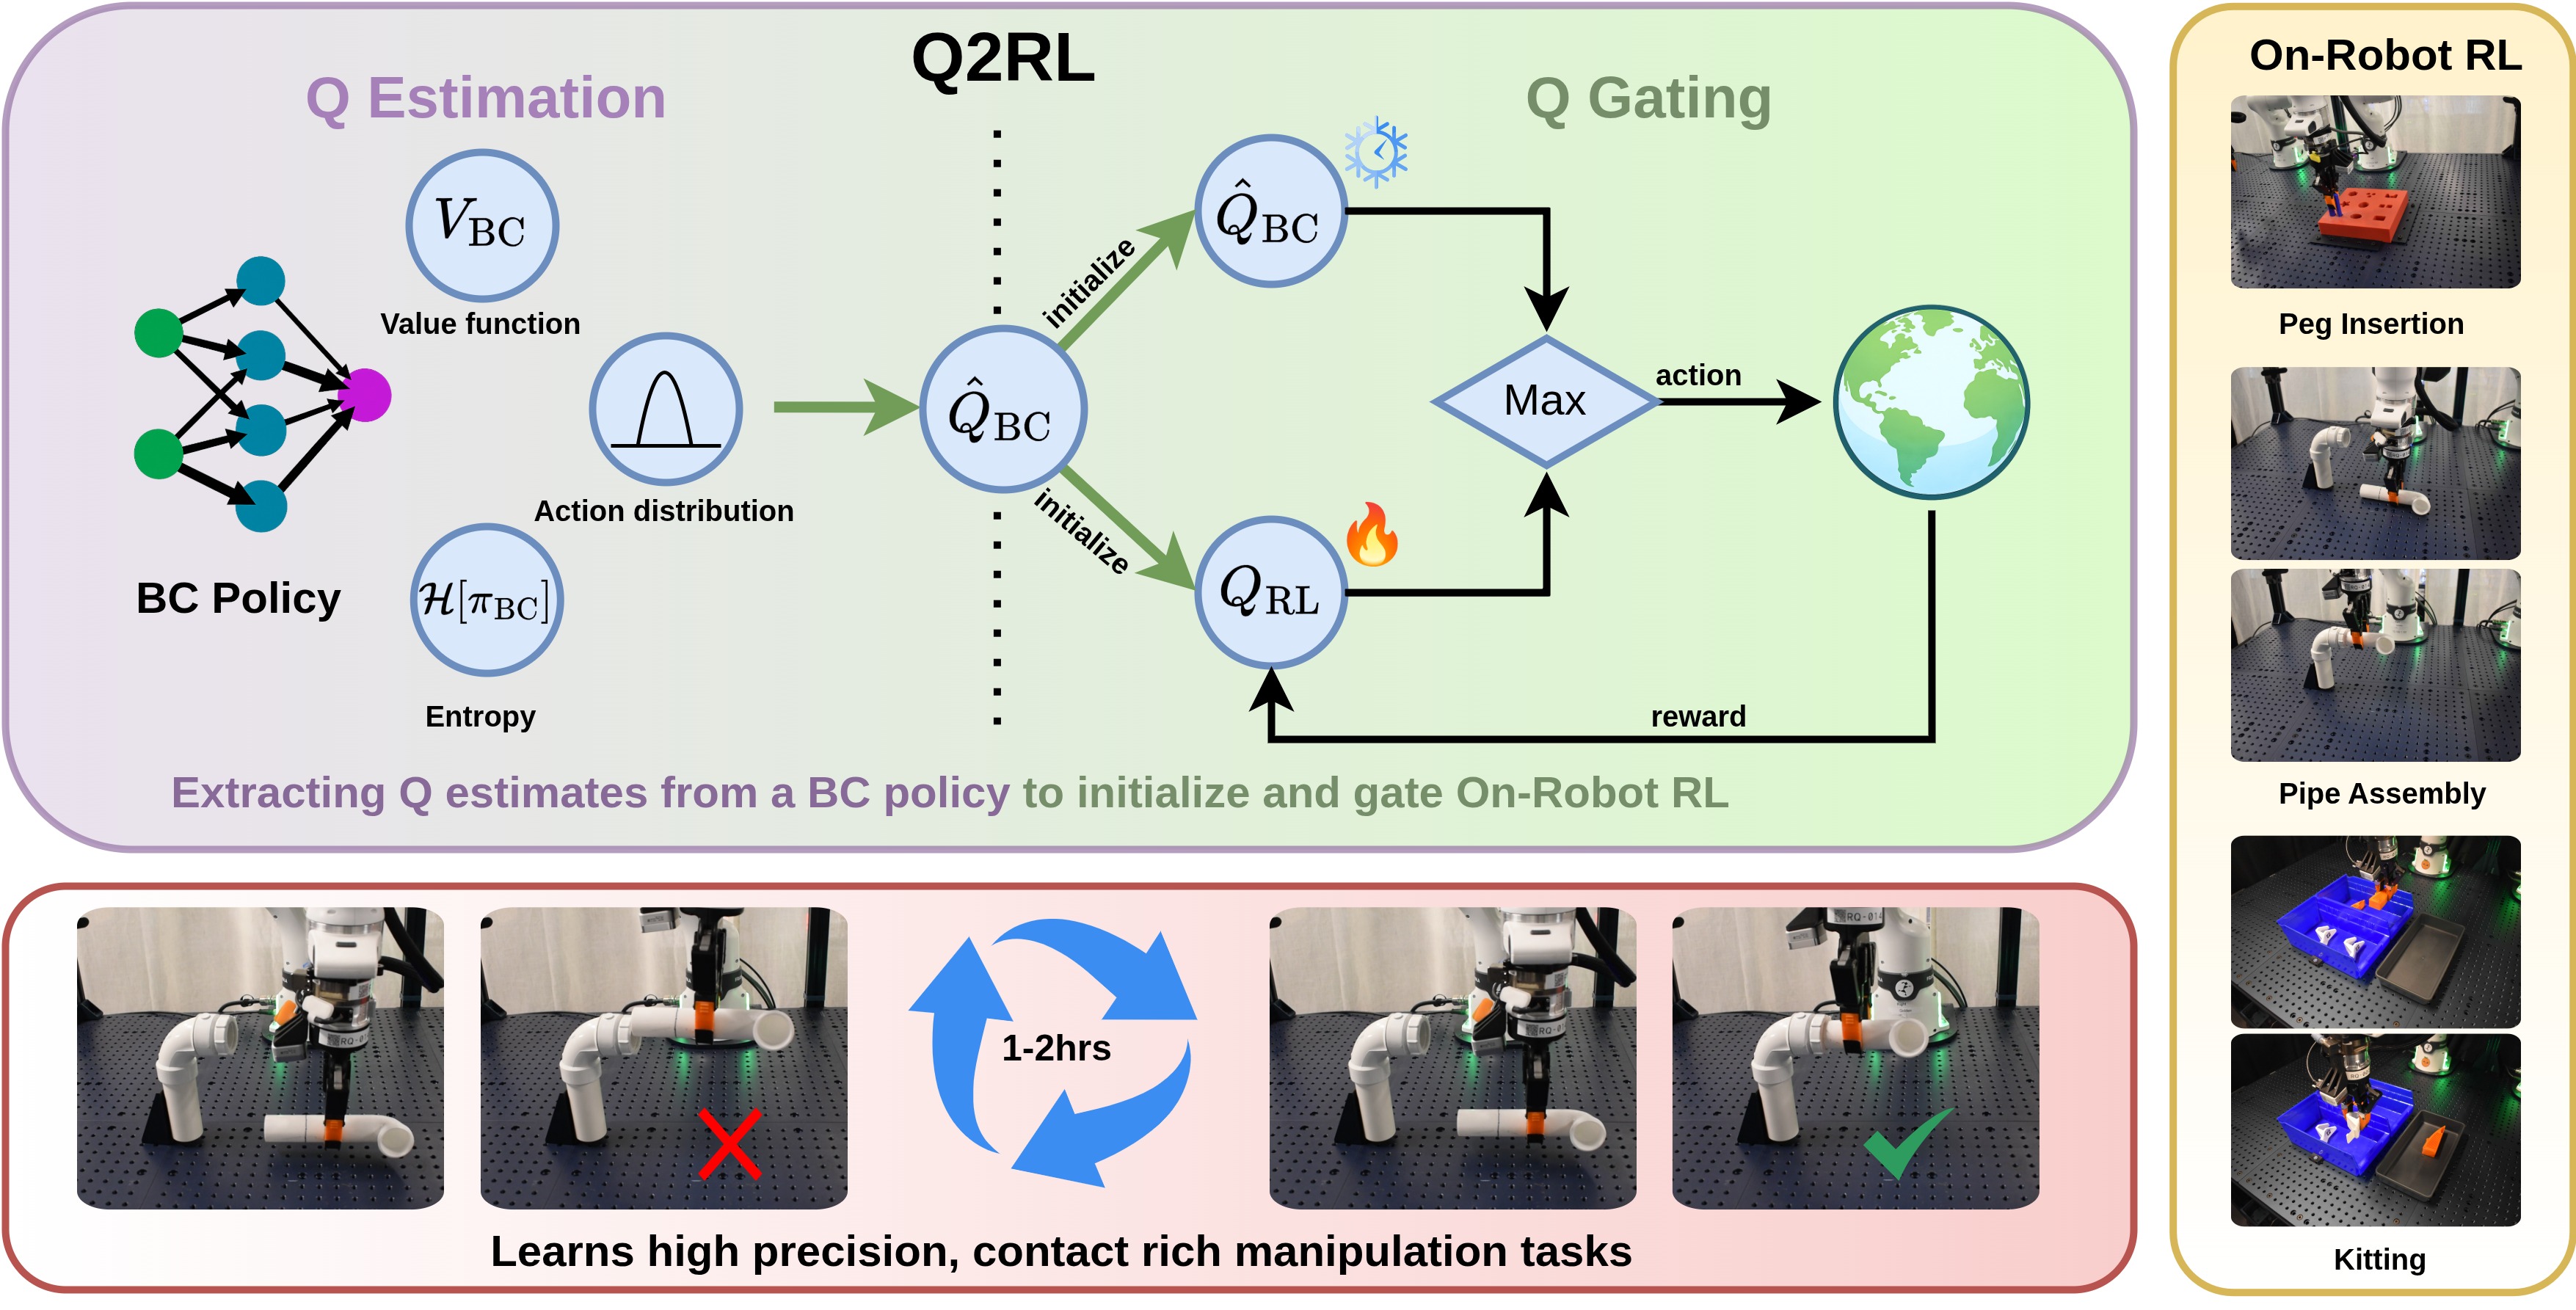
전체 개요(Fig. 1, 저자 레포 teaser) — 왼쪽 Q-Estimation: BC 정책의 value·행동분포·엔트로피로 \hat{Q}_{\rm BC}를 구성. 오른쪽 Q-Gating: 같은 \hat{Q}_{\rm BC}로 초기화한 동결본(❄️)과 학습본(🔥) Q_{\rm RL}이 각각 BC 행동·RL 행동을 평가하고 Max로 실행 행동을 고른다.
핵심 방법론:
에너지 기반 해석에서 E(s,a) = -Q(s,a)로 두면 정책은 Boltzmann 분포가 된다. BC 학습 데이터(사람 시연)가 대략 이 분포를 따른다고 가정하면
\pi_{\rm BC}(a\mid s) \approx \frac{\exp\left(Q_{\rm BC}(s,a)/\alpha\right)}{\int \exp\left(Q_{\rm BC}(s,a')/\alpha\right)da'}
이고, 분배함수 \log Z(s) = \frac{1}{\alpha}V(s) + \mathcal{H}[\pi_{\rm BC}(\cdot|s)] 를 대입해 정리하면 Q가 닫힌 형태로 떨어진다(Eq. 6):
\hat{Q}_{\rm BC} = V_{\rm BC}(s) + \alpha\log\pi_{\rm BC}(a\mid s) + \alpha\,\mathcal{H}[\pi_{\rm BC}(\cdot\mid s)]
V_{\rm BC}는 초기 BC 롤아웃 N개의 몬테카를로 리턴으로 추정하고, 나머지 두 항은 BC 정책이 직접 내준다(가우시안·GMM은 폐형식). 논문은 \alpha=1로 고정한다.
두 번째 조각이 Q-Gating이다. \hat{Q}_{\rm BC}를 두 벌 만들어 하나는 동결하고, 하나(Q_{\rm RL})는 지도학습으로 \hat{Q}_{\rm BC}를 맞춘 뒤 온라인으로 계속 학습시킨다. 매 스텝(Eq. 10):
a = \begin{cases} a_{\rm BC}\sim\pi_{\rm BC}(s), & \hat{Q}_{BC}(s,a_{\rm BC}) > Q_{RL}(s,a_{\rm RL})\\ a_{\rm RL}\sim\pi_{\rm RL}(s_t), & \text{otherwise}\end{cases}
즉 BC 행동은 동결된 기준으로, RL 행동은 학습 중인 기준으로 평가해 큰 쪽을 실행한다. off-policy 알고리즘은 SAC를 쓰고, actor loss에 BC 보조 손실을 섞어 RL 정책이 BC 분포에서 너무 멀어지지 않게 잡는다.
주요 결과:
- BC 데이터 없이(리플레이 버퍼 시딩 없음) 학습하는 설정에서 WSRL·CQL·CalQL·IBRL이 Lift/Can/Square-State 전부 0.0으로 무너질 때, Q2RL만 Lift 1.0 / Can 0.82 / Square 0.76까지 올라간다(Table III).
- D4RL Kitchen: BC 0.69 → Q2RL 0.91(300k), 같은 조건 IBRL 0.50 · CalQL 0.23 · CQL 0.06(Table III).
- 이미지 관측 Can-Image(with data): BC 0.45 → Q2RL 0.73(500k), IBRL 0.03. Lift-Image는 BC 0.60 → Q2RL 1.0(Table IV).
- 실기 Franka: Peg Insertion 0.70 → 1.00, Pipe Assembly 0.20 → 0.75(3.75×), 분포이동 Kitting 0.35 → 0.70. 같은 조건 IBRL은 Pipe·Kitting 모두 0.0(Table VI). 온라인 학습 2.5시간 이내, 최대 170k learner step / 80k env step.
- 안전: IBRL은 Peg Insertion 학습 중 과도한 힘으로 2회 안전 위반(로봇 fault), 실기 CalQL(stochastic)은 고저크 동작으로 4회 위반. Q2RL은 0회.
- 단, 모든 설정에서 이기지는 않는다. Adroit-Door는 WSRL 1.0 > Q2RL 0.87이고, 데이터가 있는 Square-State는 IBRL 0.94 > Q2RL 0.81이다.
결론:
“BC 정책은 이미 Q-함수를 암묵적으로 갖고 있다”는 관점 전환 하나로, 오프라인 데이터 없이도 critic을 의미 있게 초기화할 수 있음을 보인 논문이다. 기여의 무게중심은 수식 자체보다 동결 기준선과 학습 critic을 분리해 둔 Q-Gating에 있고(저자들의 ablation도 그렇게 말한다), 그 결과 실기에서 “성능이 먼저 무너졌다 회복하는” 구간 없이 BC 수준에서 출발해 올라간다. 대신 BC 정책이 로그확률과 엔트로피를 내줘야 하므로 diffusion·flow 정책에는 아직 그대로 쓸 수 없다.
🔔 Ring Review
🔔 Ring — An idea that echoes. Grasp the core and its value.
한 줄로 시작하면
BC 정책을 소프트 최적 정책으로 간주하면 그 Q-함수는 value + 로그확률 + 엔트로피로 바로 읽어낼 수 있고, 이 읽어낸 Q를 얼려서 기준선으로 쓰면 온라인 RL이 좋은 BC 행동을 덮어쓰지 않는다.
배경: 왜 BC에서 RL로 넘어가는 지점이 어려운가
BC의 약점은 잘 알려져 있다. 데이터 밖에서 compounding error가 쌓이고, 조명·배치·컨트롤러가 조금만 달라져도 무너진다. 그래서 온라인 RL로 이어붙이려는 시도가 계보를 이룬다.
- offline RL → online: CQL은 OOD 행동에 페널티를 줘 pessimism bias를 만들고, 온라인 전환 시 재보정 구간이 필요하다. CalQL은 참조 정책 가치로 critic을 캘리브레이션해 이 전환을 부드럽게 하고, WSRL은 오프라인 정책 롤아웃으로 버퍼를 warm-up해 unlearning을 줄인다. 공통 전제는 크고 (가능하면) 긍정·부정이 섞인 오프라인 데이터셋이다. 그런데 로봇 현장의 데이터셋은 대개 “성공 시연 50~100개”다.
- 시연을 온라인에 섞기: RLPD는 오프라인 버퍼와 온라인 버퍼에서 균등 샘플링한다. IBRL은 BC 정책과 RL 정책의 행동을 critic으로 골라 쓰는, Q2RL과 가장 가까운 선행 연구다.
- residual: Residual Off-Policy RL이나 Policy Decorator처럼 BC 행동에 보정항을 더하는 계열은 residual scale 튜닝이 태스크마다 필요하고, 큰 행동 파라미터화에서 잘 안 된다.
Q2RL이 겨냥하는 구멍은 IBRL의 한 지점이다. IBRL은 랜덤 초기화된 하나의 critic으로 BC 행동과 RL 행동을 함께 평가한다. 초기에 학습되지 않은 critic은 무작위 RL 행동에 허수로 높은 값을 매길 수 있어서, IBRL은 시연으로 버퍼를 시딩해 “BC 행동이 더 낫다”를 빨리 배우게 만드는 우회로에 의존한다. 시연 데이터를 못 받는 상황(3자 제공 BC 정책, 메모리 제약)에서는 이 우회로가 사라진다. 실제로 Table III의 without-data 열에서 IBRL은 전 태스크 0.0이다.
방법 상세 1 — Q-Estimation: BC에서 Q를 읽어내기
출발점은 익숙한 에너지 기반 해석이다. E(s,a)=-Q(s,a)로 두면 정책은 \pi(a|s)\propto\exp(Q(s,a)/\alpha) 꼴이 된다(Eq. 4). 사람 시연을 Boltzmann(소프트 최적) 분포로 모델링하는 것은 inverse RL 계열에서 오래 쓰인 가정이고, 논문은 그 문헌을 근거로 든다.
부록 A의 유도는 두 줄이다. 엔트로피 정의에 Boltzmann 형태를 넣으면
\mathcal{H}[\pi_{BC}] = -\mathbb{E}_{a\sim\pi_{BC}}\left[\tfrac{1}{\alpha}Q(s,a) - \log Z(s)\right] = -\tfrac{1}{\alpha}V(s) + \log Z(s)
여기서 V(s)=\mathbb{E}_{a\sim\pi}[Q(s,a)](Eq. 3)를 썼다. 따라서 \log Z(s) = \frac{1}{\alpha}V(s) + \mathcal{H}[\pi_{BC}]. 이걸 \log\pi_{BC} = \frac{1}{\alpha}Q - \log Z에 대입하면 Eq. 6이 곧장 나온다. 즉 분배함수라는 다루기 힘든 적분이 value와 엔트로피로 치환된다는 것이 이 유도의 전부이자 핵심이다.
각 항의 조달 방법:
- V_{\rm BC}: BC 정책을 N 에피소드 굴려 몬테카를로 리턴을 계산하고(Eq. 7), 그 값으로 value 추정기를 학습시킨다. 시뮬은 D4RL 50회 / robomimic 100회, 실기는 Peg·Pipe 100회, Kitting 30회(Table V). Q-Estimation 학습은 20k step(Square만 50k).
- \log\pi_{\rm BC}, \mathcal{H}: 가우시안은 폐형식(Eq. 8, 9), GMM은 부록 A-B. GMM 엔트로피는 정확한 값이 아니라 상한 \mathcal{H}[\pi]\le\mathcal{H}[\pi|C]+\mathcal{H}(C) 로 근사한다(Eq. 15, 16).
- \alpha=1 고정(IV-C).
보상은 sparse(성공 시 r=1)이고 WSRL을 따라 \tilde r = ar + b로 스케일·바이어스를 준다(Eq. 17). 시뮬 reward scale은 5(Adroit 10, Kitchen 4), 실기는 10이다.
방법 상세 2 — Q-Gating: 기준선을 얼려 둔다
\hat{Q}_{\rm BC}를 두 벌 만든다.
- 동결본 \hat{Q}_{\rm BC}: 학습하지 않는다. BC 행동의 값을 재는 고정 자다. “이 상태에서 이 행동을 하고 이후 BC를 따르면 얼마”라는 해석이 유지된다.
- 학습본 Q_{\rm RL}: 처음엔 지도학습으로 \hat{Q}_{\rm BC}를 모사한 뒤, SAC critic으로서 온라인 데이터(BC 행동·RL 행동 둘 다 담긴다)로 갱신된다.
매 스텝 a_{\rm BC}\sim\pi_{\rm BC}, a_{\rm RL}\sim\pi_{\rm RL}을 뽑아 각각 자기 자에 대고 잰 뒤 큰 쪽을 실행한다(Eq. 10). 시뮬에서는 RL 행동을 분포의 mode로, 실기에서는 stochastic하게 샘플링한다(부록 B-B2, D-E) — 저자들은 접촉이 많은 실기에서 stochastic 쪽이 더 나았다고 적는다.
RL 하이퍼파라미터는 UTD 4, critic ensemble 10(subsample 2), LayerNorm 사용, 할인율 0.99, 버퍼 2e6(Table II).
직관 — 왜 “두 개의 자”가 필요한가
Eq. 6을 다시 보면 Q-Estimation이 만드는 값의 정체가 보인다. V_{\rm BC}는 상태의 좋고 나쁨을, \log\pi_{\rm BC}+\mathcal{H}는 “이 행동이 BC 분포에서 얼마나 전형적인가” 를 잰다(엔트로피 항은 행동에 무관한 상태별 상수라 같은 상태 안에서의 행동 순위는 온전히 로그확률이 정한다). 즉 \hat{Q}_{\rm BC}는 상태 가치 + BC 전형성 이라는 합성 점수다.
그래서 이 값은 “BC가 자신 있는 행동”에 높다. 이걸 얼려 두면 온라인 RL이 아무리 헤매도 BC 행동의 평가는 흔들리지 않는다. 반면 하나의 critic만 쓰면(IBRL, 그리고 논문의 “No Q-Gating” ablation) BC 행동의 점수도 RL 학습 노이즈에 같이 출렁인다. 논문의 그림 5가 이 차이를 보여준다 — Q2RL의 BC 행동 사용 비율은 크게 출렁인다. Can-State에서 0.5 근처로 시작해 초기에 0.2까지 급락했다가(RL 정책이 쓸 만해지는 구간) 다시 0.7 부근까지 올라와 안정된다. 반면 IBRL은 0.3~0.45 사이에서 거의 평평하다. 즉 Q2RL의 gating은 학습 상태에 따라 선택을 실제로 바꾸는 반면 IBRL의 gating은 거의 움직이지 않는다. 저자들의 해석은 Q-Gating이 “쉬운 구간은 BC, 접촉이 어려운 구간은 RL”로 역할을 나눠 간다는 것이고, 실기 정성 분석(Fig. 7b)도 같은 그림이다: 파이프 파지·정렬은 BC, 고정밀 삽입은 RL.
실험 1 — 시뮬레이션
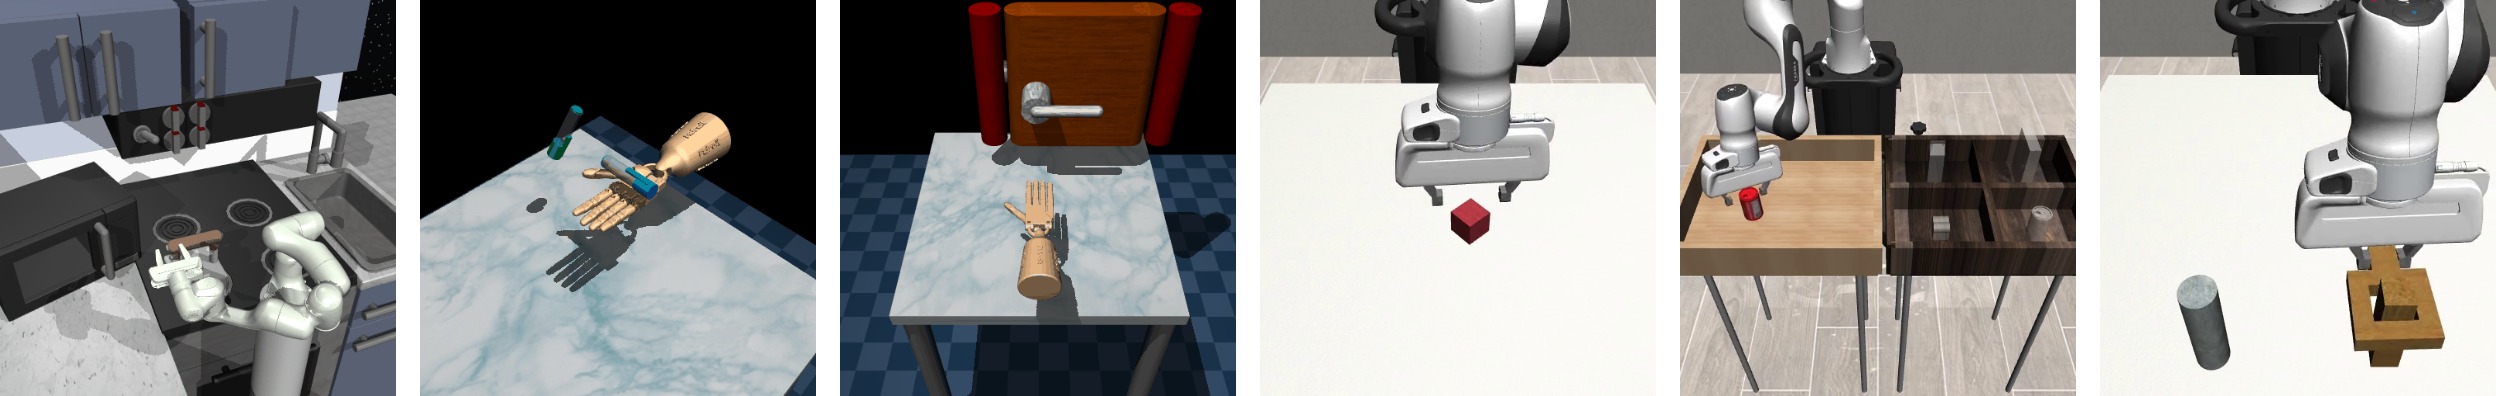
시뮬 태스크(Fig. 2) — D4RL Kitchen-Complete·Adroit-Pen·Adroit-Door, robomimic Lift·Can·Square.
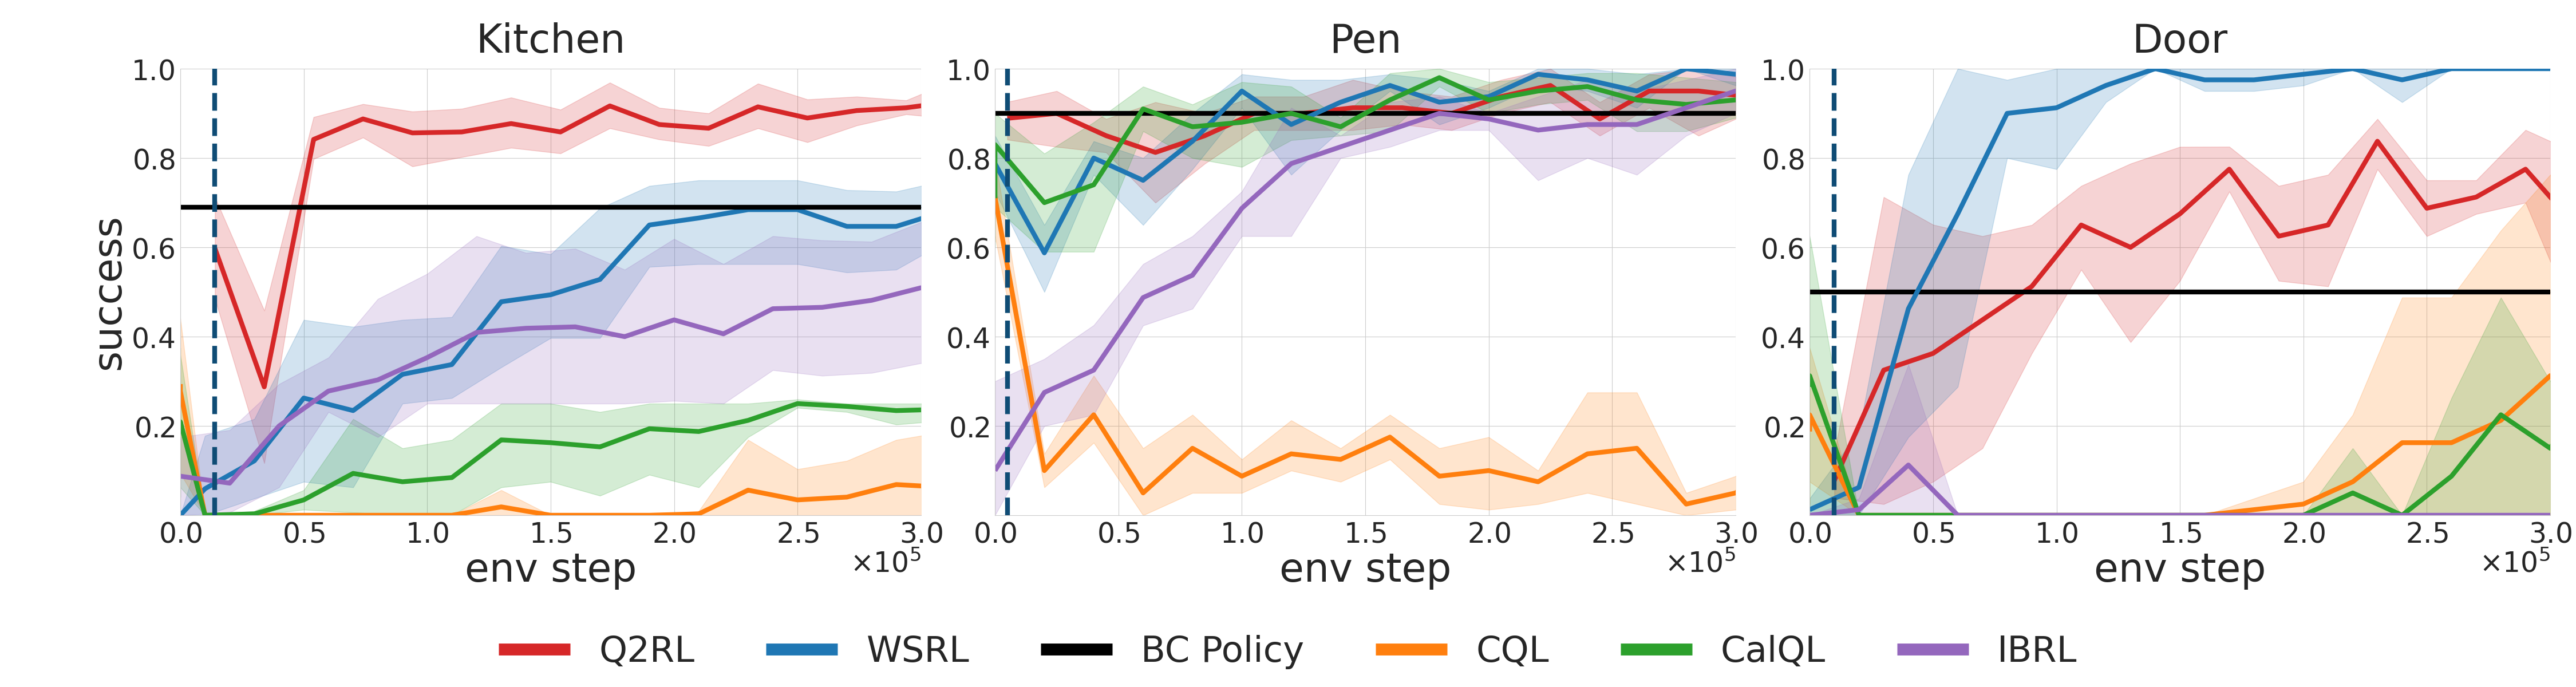
D4RL 결과(Fig. 3) — 파란 점선이 Q-Estimation 종료(=온라인 RL 시작) 지점. 20 rollout × 5 seed, 95% CI.
Kitchen이 이 논문의 주장에 가장 잘 맞는 환경이다. Kitchen-Complete는 성공 시연 19개뿐이라 부정 샘플이 없고, 그래서 offline RL 계열이 사실상 학습을 못 한다(CQL 0.06, CalQL 0.23 @300k). Q2RL은 0.85→0.91로 BC(0.69) 위에서 출발해 올라간다. Pen은 오프라인 데이터가 충분해 BC 자체가 0.9라 모두가 잘한다. Door는 WSRL이 1.0으로 Q2RL(0.87)을 이긴다 — 저자는 WSRL이 시뮬레이터를 익스플로잇해 현실에서 불가능한 동작을 배웠다고 반박하며 정성 프레임을 부록 Fig. 15에 붙였다.
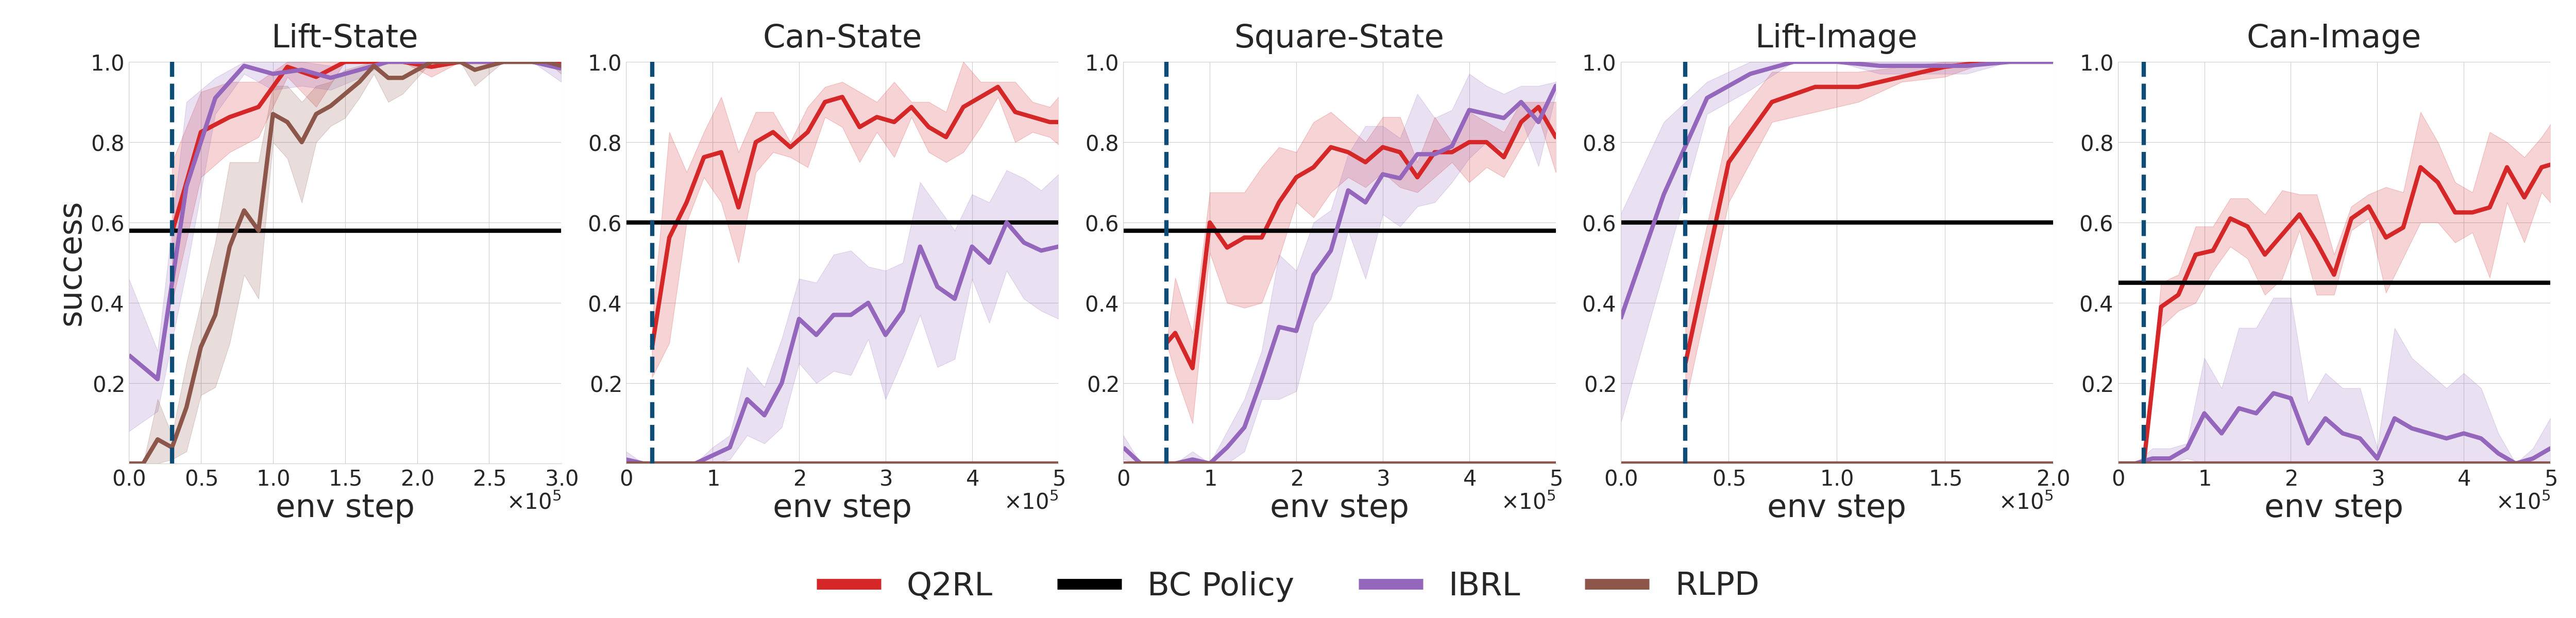
robomimic — BC 학습 데이터에 접근 가능한 설정(Fig. 4a).
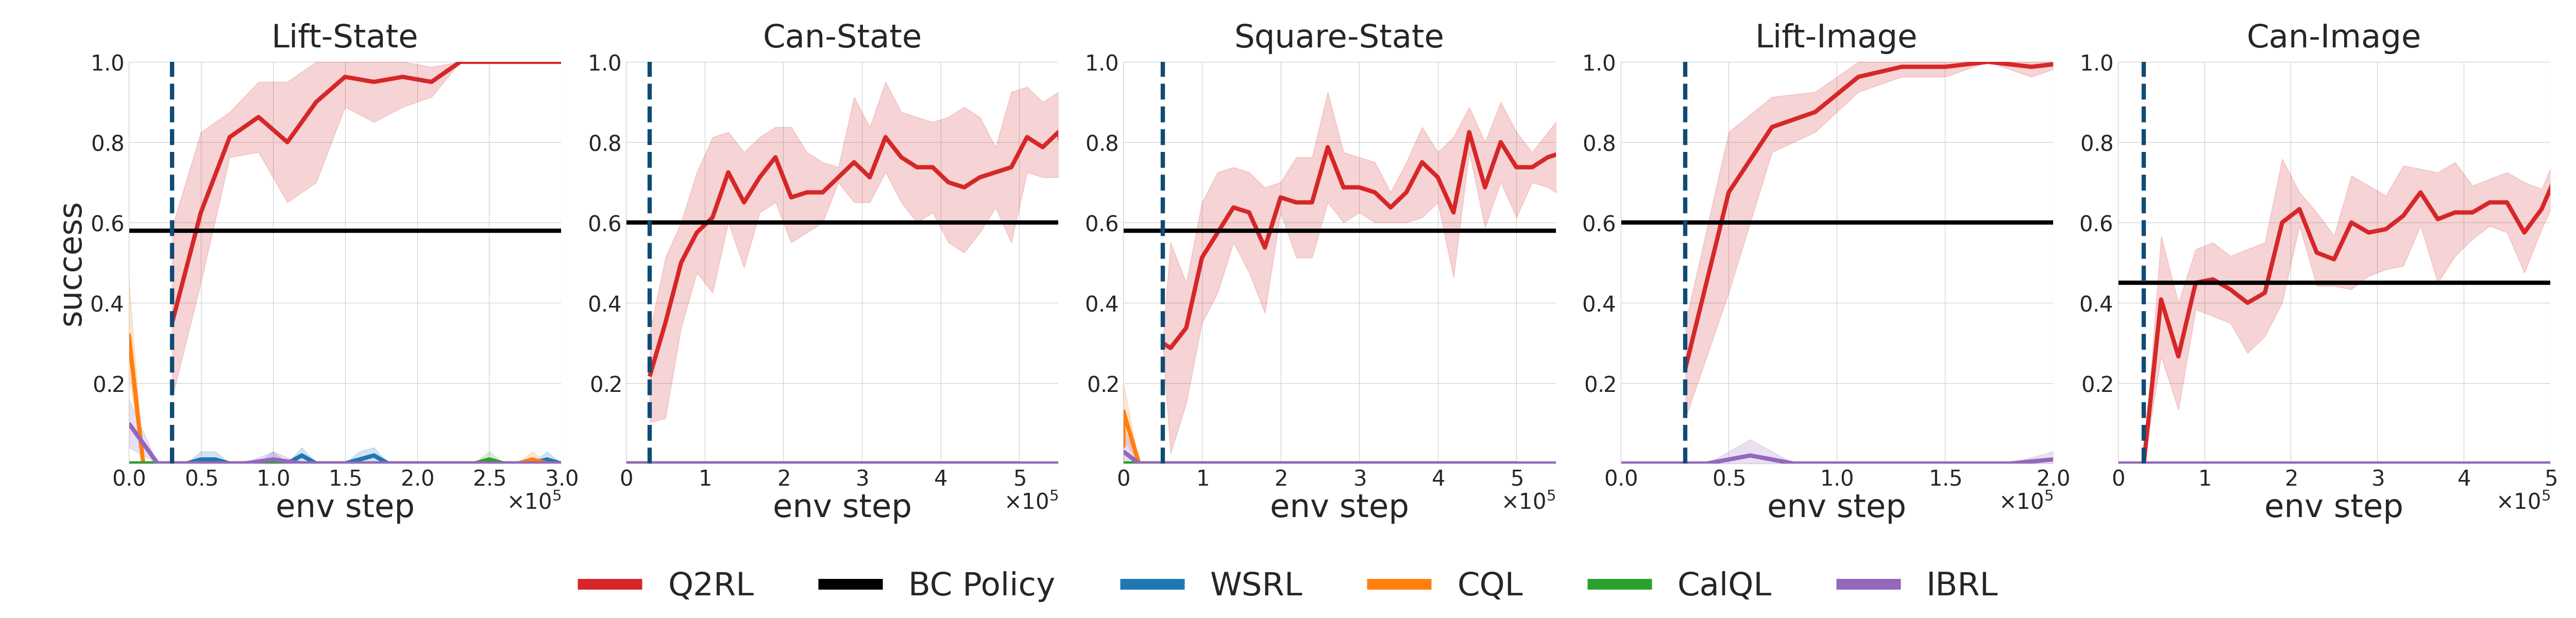
robomimic — BC 학습 데이터 없이 학습하는 설정(Fig. 4b). 여기서 베이스라인은 전부 바닥에 붙는다.
두 설정의 대비가 이 논문에서 가장 정직하고 또 가장 중요한 부분이다.
| 설정 (Square-State, 500k/550k) | BC | IBRL | WSRL/CalQL/CQL | Q2RL |
|---|---|---|---|---|
| With data | 0.58 | 0.94 | – | 0.81 ± 0.08 |
| Without data | 0.58 | 0.0 | 0.0 | 0.76 ± 0.10 |
데이터를 쓸 수 있으면 IBRL이 Square에서 더 강하다(Lift 100k에서도 0.97 vs 0.88). Q2RL의 진짜 우위는 시딩이 불가능할 때 유일하게 작동한다는 데 있다. 이미지 관측 Can-Image는 with-data에서도 Q2RL 0.73 vs IBRL 0.03으로 갈리는데, 저자는 원 IBRL 논문이 전용 ViT 인코더 등 추가 최적화를 썼기 때문일 것이라고 스스로 단서를 단다(모든 방법을 동일한 CNN 인코더로 맞춰 비교했다).
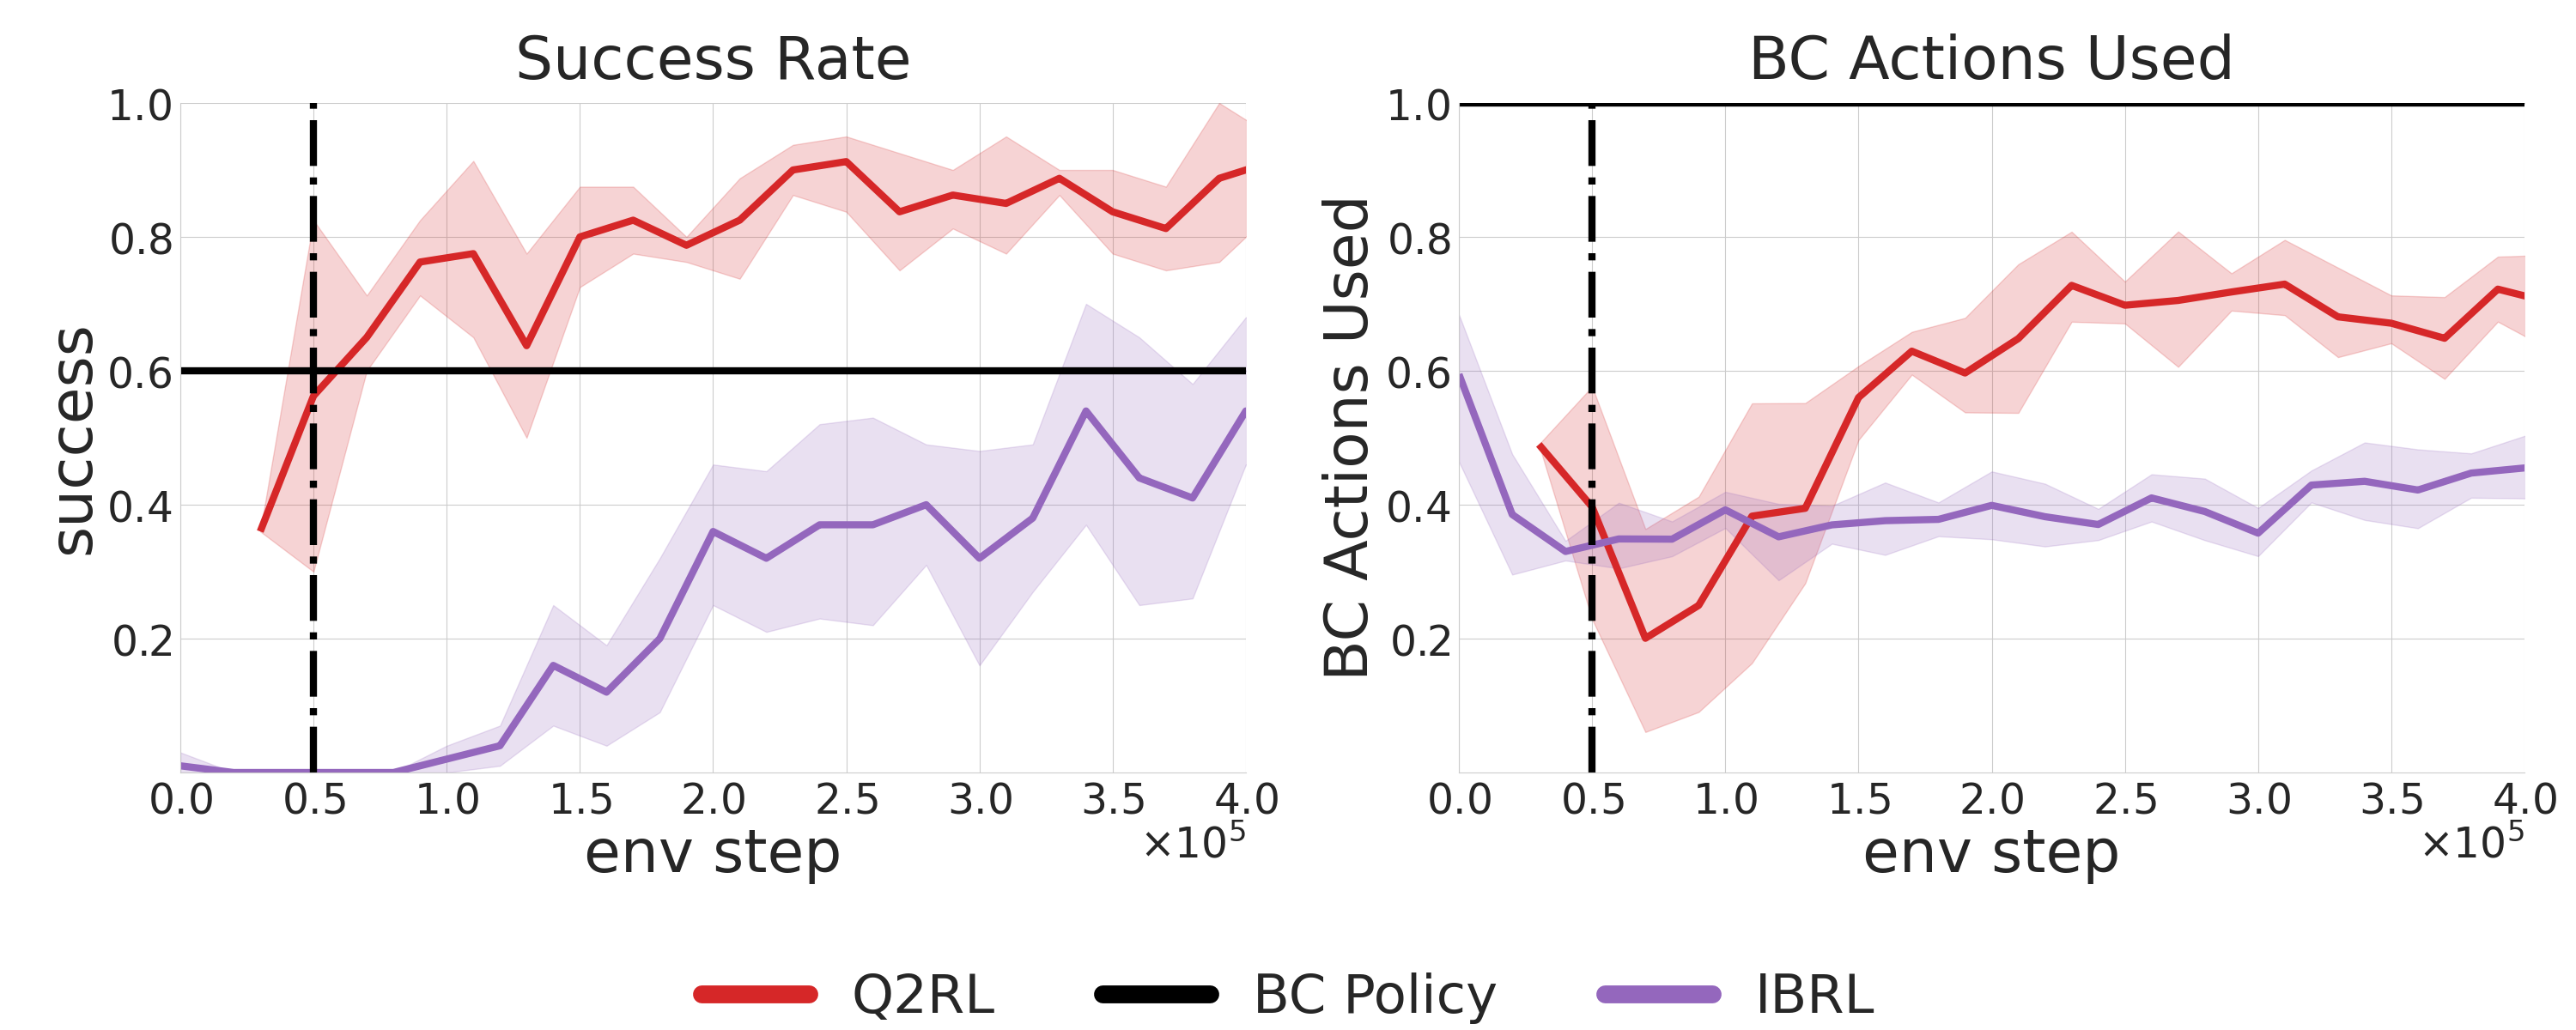
온라인 학습 중 BC 행동 사용 비율(Fig. 5a, Can-State) — Q2RL은 BC 행동을 절반 미만으로 쓰면서 IBRL보다 훨씬 빨리 BC 성능을 회복한다.
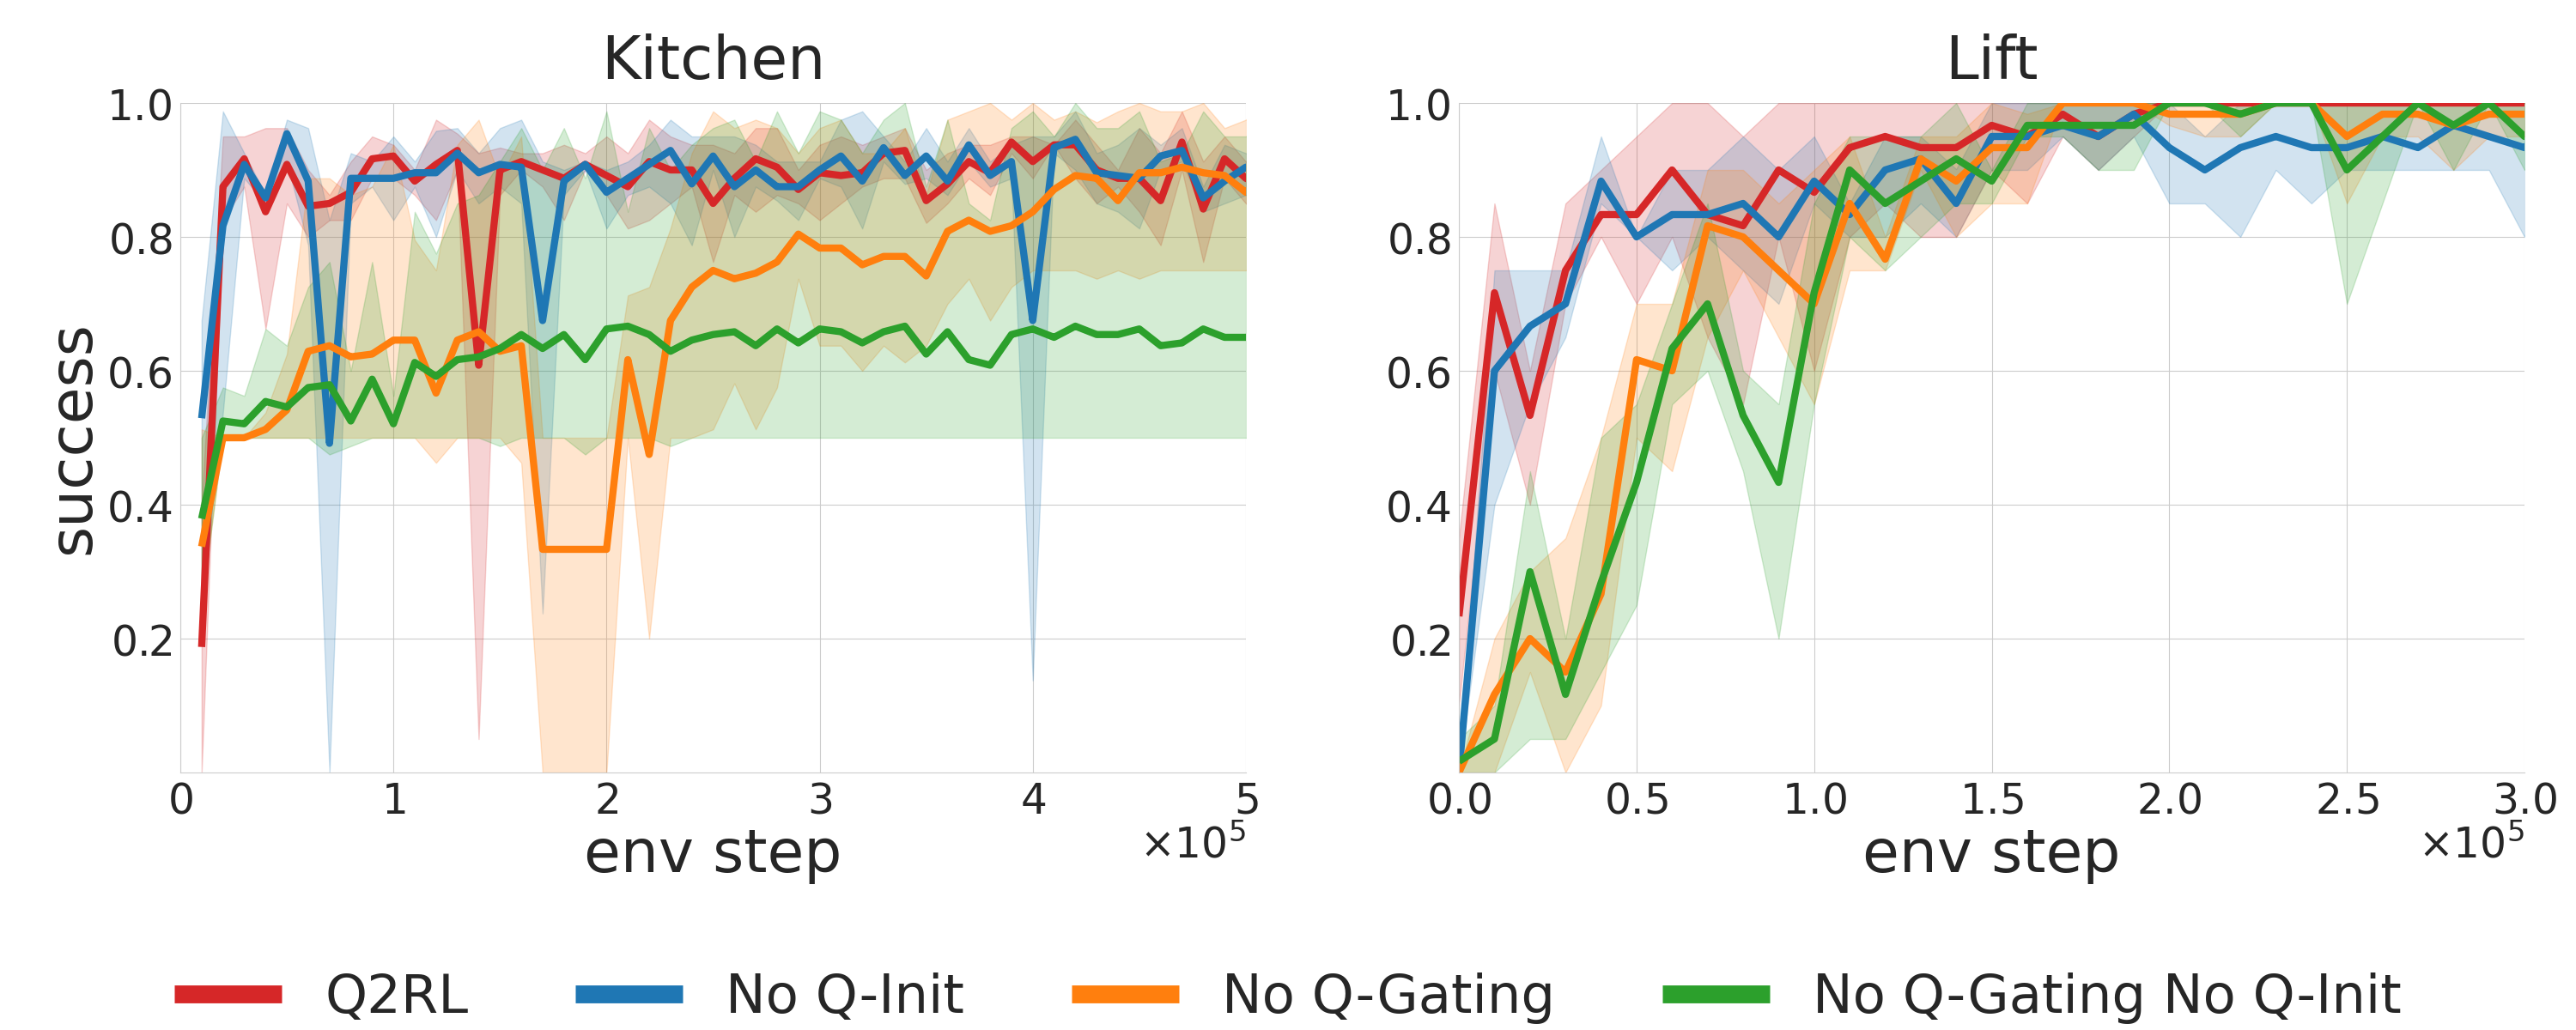
Ablation(Fig. 6) — Q-Gating이 성능의 결정적 요소다. Q-Initialization은 랜덤 초기화 critic과 성능이 비슷하며, 저자들은 “BC에 가까운 안전한 초기 분포”라는 이유로 유지한다.
부록의 추가 실험도 유용하다. 소프트 최적성 가정 검증(C-A): 결정론적 BC + 가우시안/균일 노이즈처럼 Boltzmann이 아닌 정책을 넣으면 Q-Estimation 직후 성능이 한 번 떨어지지만 온라인 RL 중에 회복한다(Fig. 9). 롤아웃 수(C-E): Can-State에서 25회만으로도 경쟁력 있는 성능이 나온다(본 실험은 100회). 초기 BC 성능(C-F): 10%~75% 체크포인트 전 구간에서 개선된다. Policy Decorator 비교(C-B): residual 계열은 Square에서 BC 성능 회복에 훨씬 많은 상호작용을 쓴다.
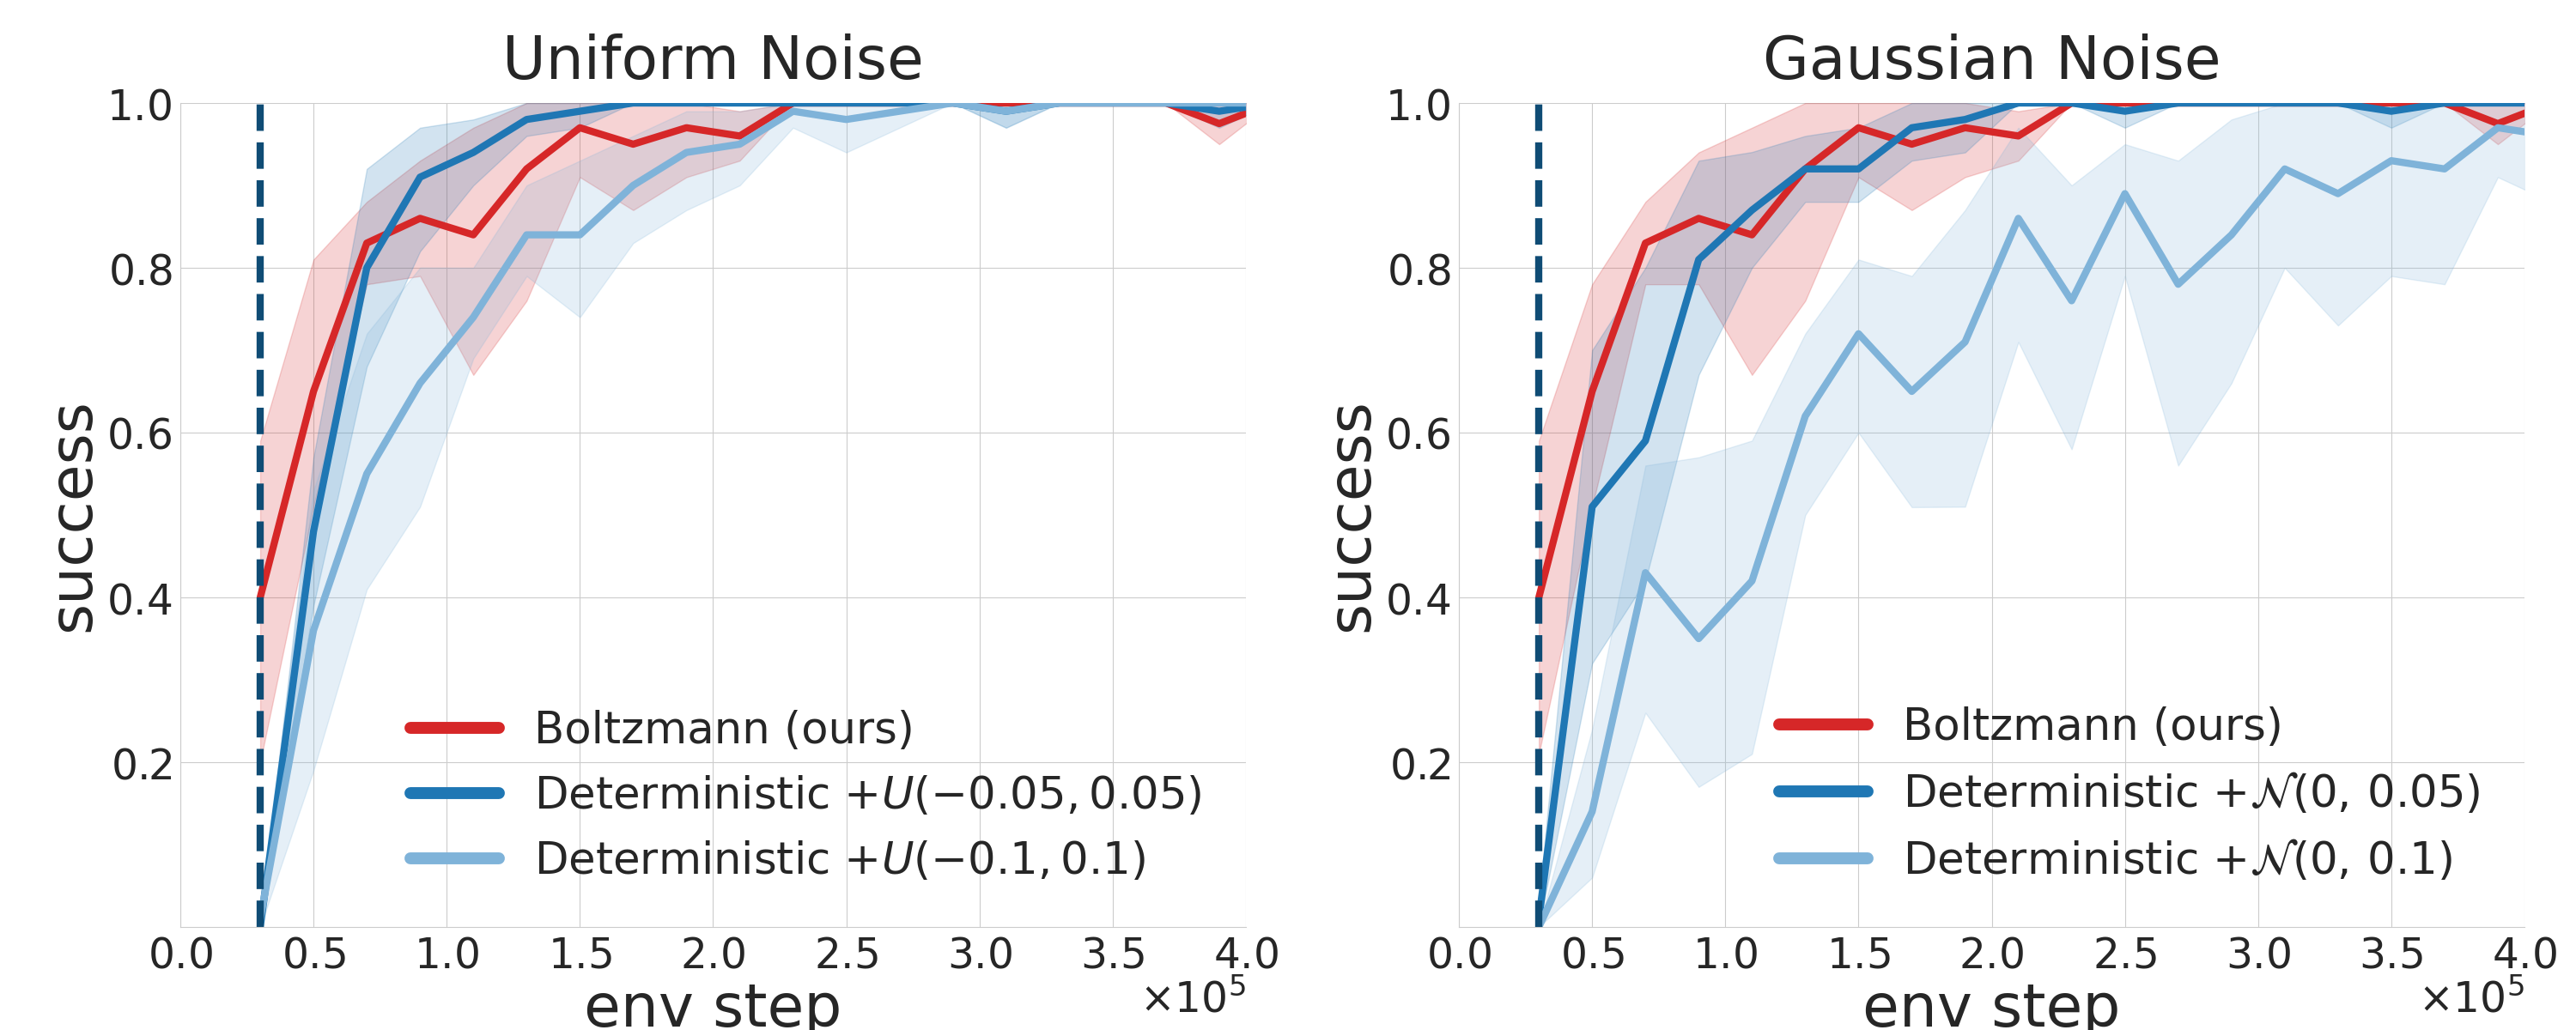
소프트 최적성 가정 위반 실험(Fig. 9, Lift-State) — 비-Boltzmann BC 정책은 초기 성능 하락을 겪지만 온라인 RL로 회복한다.
실험 2 — 실기 on-robot RL
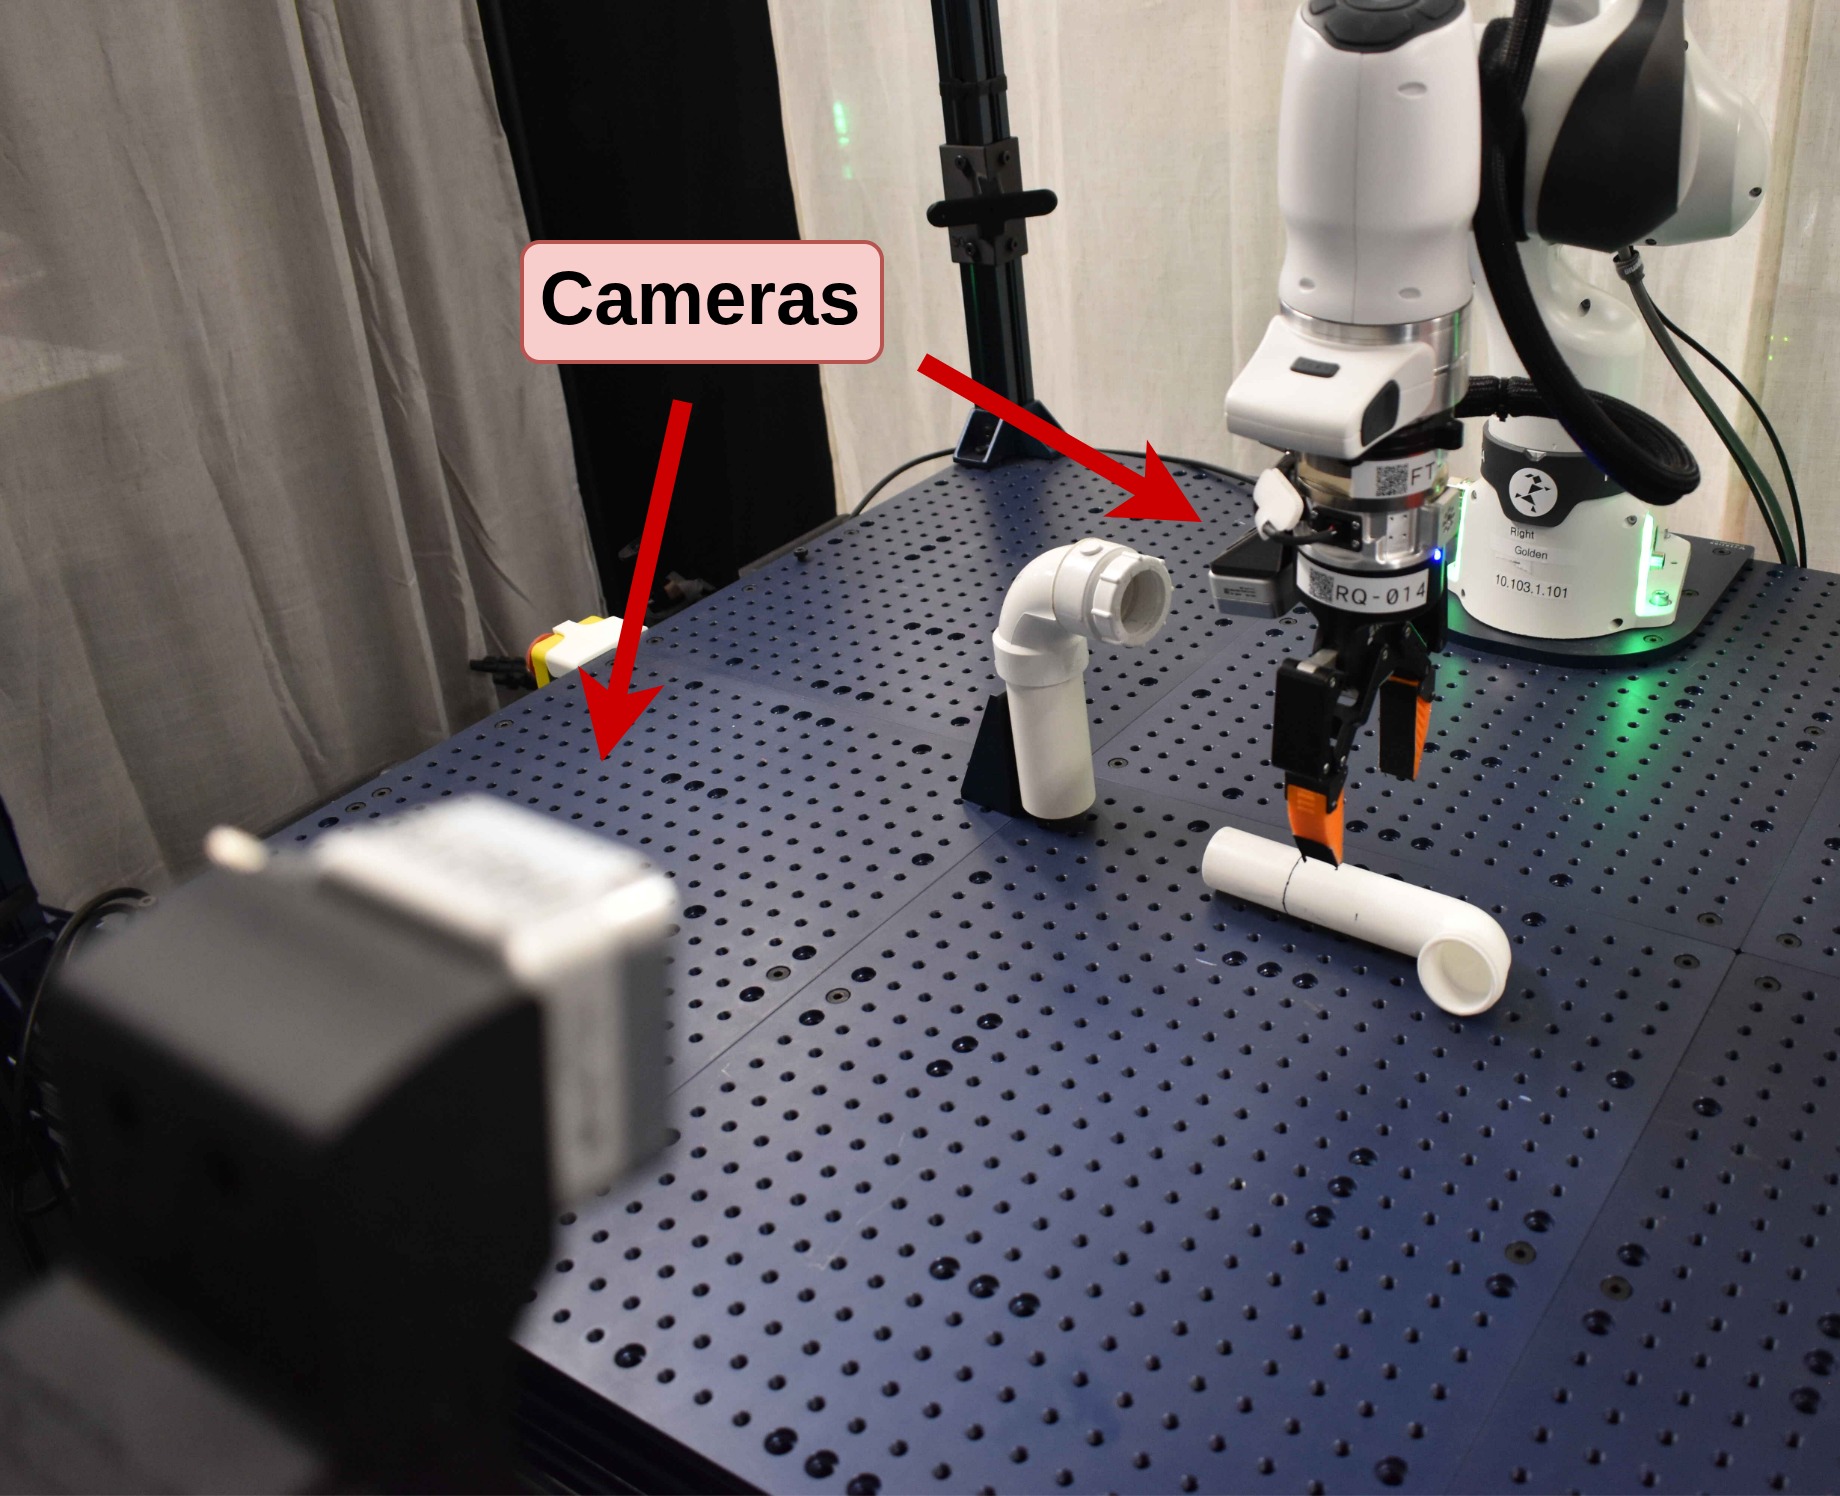
실기 셋업(Fig. 7a) — Franka + Robotiq 2F-85(finray 핑거팁), 손목·작업공간 RealSense D405 2대. 손목 F/T 센서는 장착돼 있으나 사용하지 않는다.
관측은 엔드이펙터 포즈·그리퍼 폭과 84×84 RGB 2장, 출력은 delta pose이며 Cartesian impedance 제어기가 10 Hz로 실행한다. 시스템은 SERL 계열의 비동기 actor/learner(ZeroMQ)이고, 시간당 대략 13k RL action / 44k learner step을 낸다. BC 정책은 ImageNet 사전학습 ResNet-10 인코더의 GMM-RNN이며 태스크당 50~100 시연(Spacemouse)으로 학습했다. 온라인 학습 중 성공 판정(보상)과 리셋은 사람이 준다.
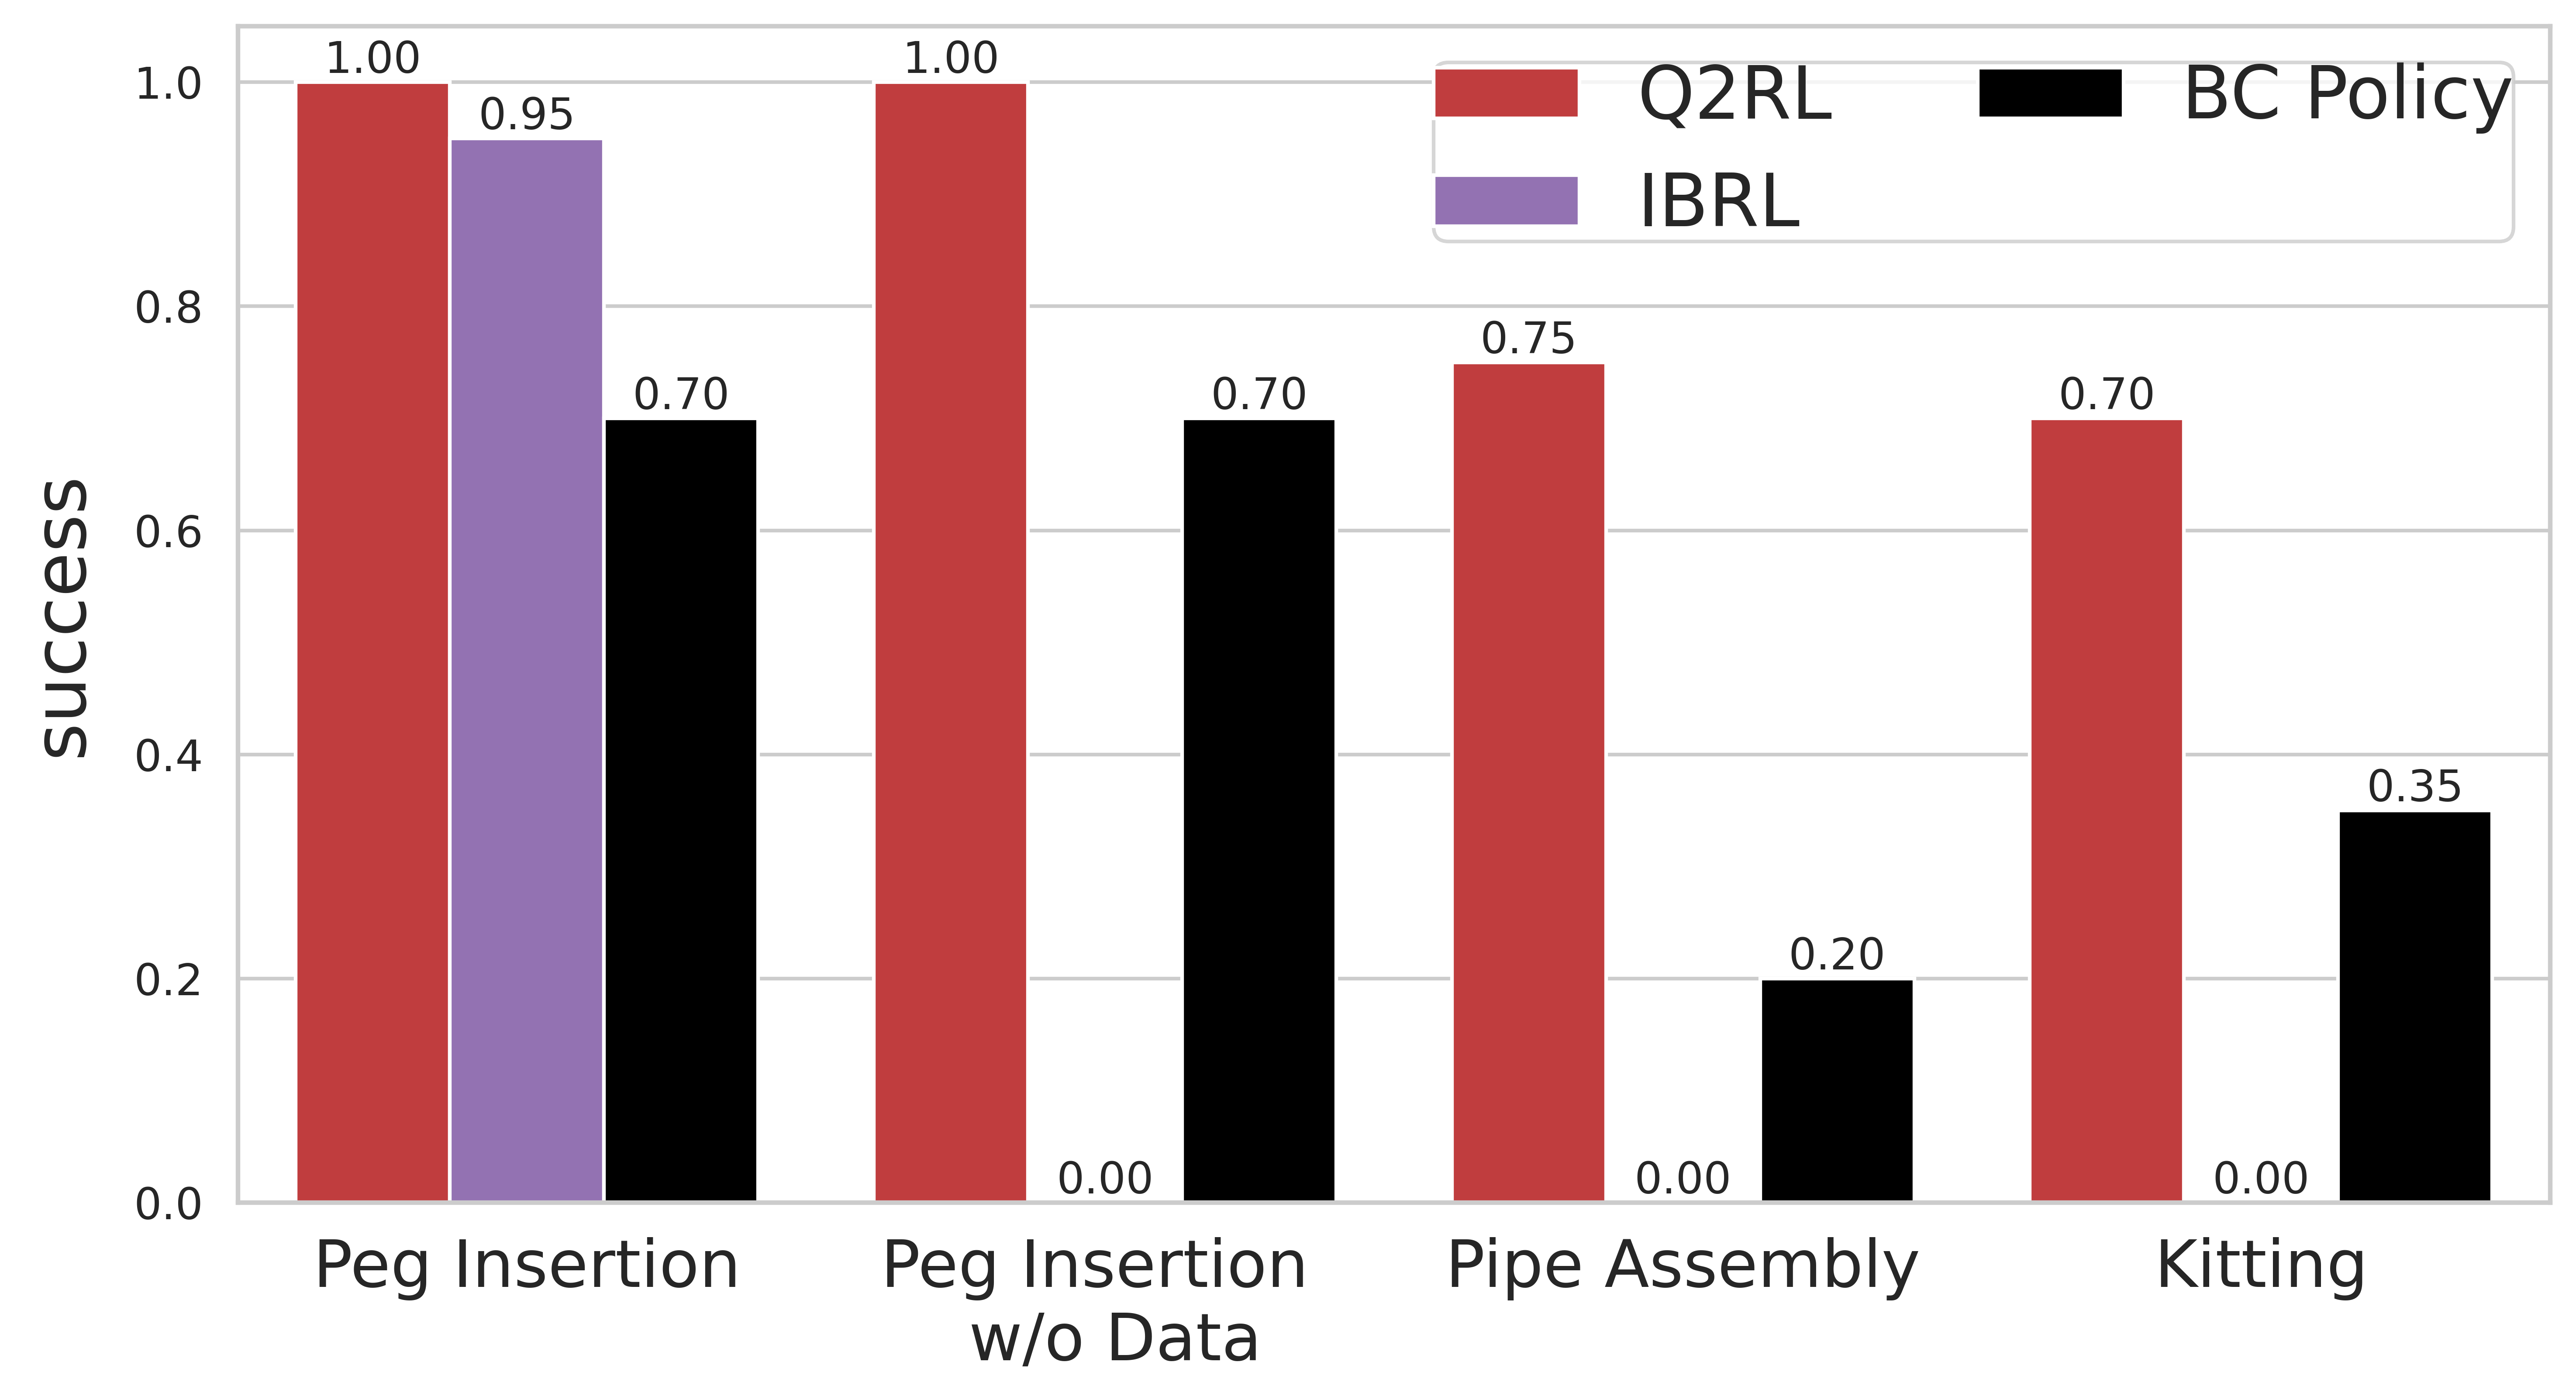
실기 결과(Fig. 8) — 태스크당 20 trial. IBRL은 (1) 시연 시딩이 없을 때, (2) 행동 공간이 크고 호라이즌이 긴 태스크에서 실패한다.
| 태스크 | BC | IBRL | Q2RL | learner steps |
|---|---|---|---|---|
| Peg Insertion (FMB) | 0.70 | 0.95 | 1.00 | 40k / 60k |
| Pipe Assembly | 0.20 | 0.0 | 0.75 | 90k |
| Kitting (분포이동) | 0.35 | 0.0 | 0.70 | 165k |
| Peg Insertion, 시딩 없음 | 0.70 | 0.0 | 1.00 | 20k |
시딩 없는 Peg Insertion 표(Table VII)에는 CalQL도 있는데, 성공 시연만으로 학습한 CalQL은 deterministic 0.10 / stochastic 0.20으로 BC(0.70)보다 한참 낮다. 저자의 해석은 “성공 시연만 있는 소규모 데이터셋에서 offline RL은 좋은 Q를 못 배운다”이고, 이는 Kitchen 결과와 같은 메시지다.
Kitting은 분포이동 실험이다. BC는 빈당 물체 1개로만 학습했는데 테스트는 빈당 2개, 위치도 새롭다. Q2RL은 빈 사이 이동처럼 두 설정에 공통인 동작엔 BC를, 새 위치에서의 파지·배치엔 RL을 쓴다(Fig. 7b).
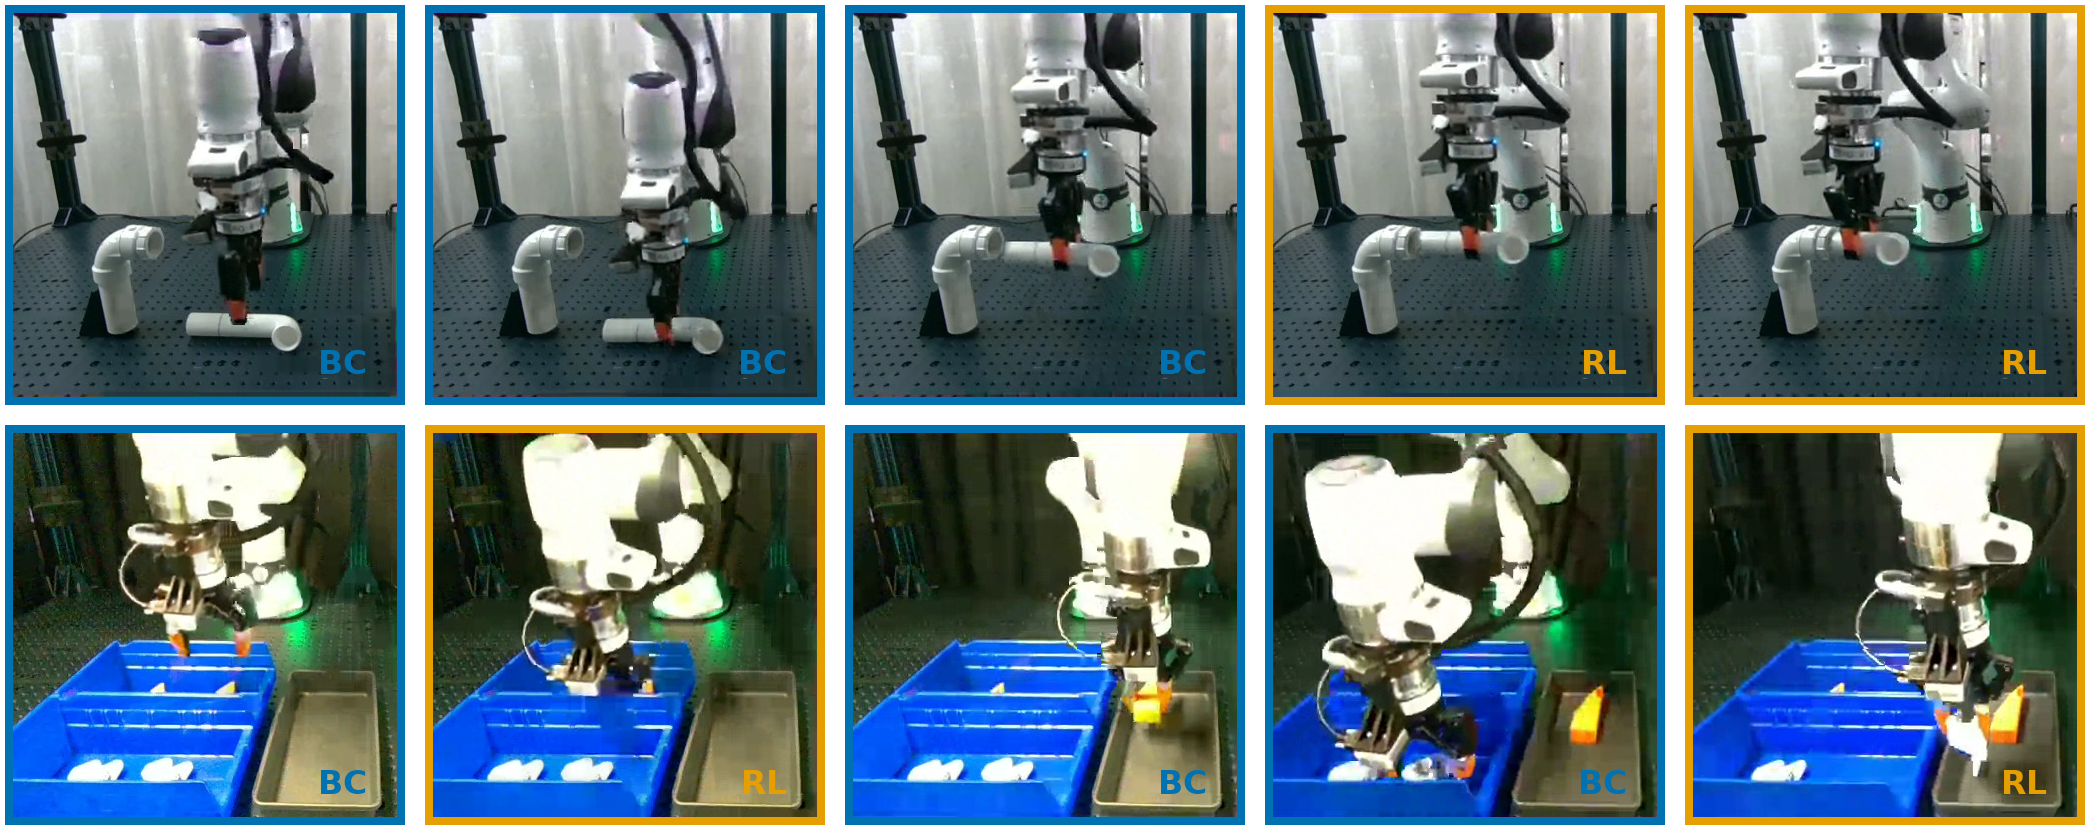
BC(파랑) vs RL(노랑) 행동 사용 구간(Fig. 7b) — Pipe Assembly는 파지·초기 정렬에 BC, 고정밀 접촉 삽입에 RL. Kitting은 빈 간 이동에 BC, 변경된 파지·배치에 RL.
안전 측면도 명시적으로 기록됐다. IBRL은 Peg Insertion 학습 중 보드에 과도한 힘을 가해 로봇 fault 2회를 냈고(제어 게인은 예비 실험에서 튜닝 후 전 실험 고정), 실기 CalQL(stochastic)은 시연에 없던 고저크 동작으로 평가 중 4회 위반을 냈다. Q2RL은 0회이며, 저자는 BC 보조 손실 + Q-Gating + \hat{Q}_{\rm BC} 초기화의 조합 덕이라고 본다.
비판적으로 보면
강점
- 가정에서 알고리즘까지의 거리가 짧다. Boltzmann 가정 한 줄에서 Eq. 6이 두 줄로 나오고, 구현은 “BC 정책에
log_prob과entropy를 물어본다”가 전부다. 실제로 저자들은 robomimic의robomimic/algo/bc.py를 GMM 로그확률·엔트로피를 노출하도록 고쳐 레포에 포함시켰다. - BC 학습 데이터 불필요라는 설정이 현실적이다. 남이 준 BC 체크포인트만 있는 상황은 흔하고, 그 설정에서 기존 방법이 전부 0으로 무너진다는 Table III/VII의 대비는 설득력이 크다.
- 불리한 결과를 지우지 않는다. Door에서 WSRL에 지고, with-data Square에서 IBRL에 지는 수치가 표에 그대로 있다. Can-Image의 IBRL 부진도 “원 논문과 다르다”고 스스로 밝히고 인코더 차이를 단서로 단다.
- 안전 사건을 숫자로 적었다. 실기 RL 논문에서 fault 횟수를 세어 보고하는 경우는 드물다.
- Ablation이 자기 기여를 깎는 쪽으로도 정직하다. Q-Initialization이 랜덤 critic과 별 차이 없다고 인정하고, 그럼에도 유지하는 이유를 “안전”이라는 별도 근거로 댄다.
약점·한계
- \alpha=1 고정에 대한 근거·민감도 분석이 없다. Eq. 6에서 \alpha는 “상태 가치”와 “BC 전형성”의 상대 비중을 정하는 유일한 손잡이다. 그런데 보상 스케일은 태스크마다 4·5·10으로 바꾸면서(\Rightarrow V_{\rm BC}의 스케일이 태스크마다 달라진다) \alpha만 1로 고정하면 두 항의 균형이 태스크마다 제멋대로 달라진다. \alpha ablation은 부록에도 없다.
- 초기 성공률이 낮으면 V_{\rm BC}가 거의 정보가 없다. sparse 보상 + 성공률 20%(Pipe Assembly)면 초기 롤아웃 대부분의 리턴이 0이고, 그러면 \hat{Q}_{\rm BC}의 행동 순위는 사실상 \log\pi_{\rm BC} 하나가 정한다 — 즉 “BC가 확신하는 행동 = 좋은 행동”이라는 prior로 퇴화한다. C-F에서 BC 10% 체크포인트도 개선한다고 보였지만, 그건 Q-Gating이 잘 작동한다는 증거이지 Q-Estimation이 유의미한 value를 뽑았다는 증거는 아니다. 두 항의 기여도를 분해한 ablation이 있었으면 좋았다.
- Eq. 10의 비교는 서로 다른 두 함수의 출력값을 크기 비교한다. 초기엔 동일 초기화라 캘리브레이션이 맞지만, Q_{\rm RL}만 온라인으로 갱신되므로 시간이 갈수록 두 자의 스케일이 벌어질 수 있다. 특히 \hat{Q}_{\rm BC}는 영원히 초기 MC 리턴 스케일에 묶여 있어서, RL 정책이 BC를 크게 넘어서면 gating은 자동으로 RL 쪽으로 쏠린다(그것이 의도이긴 하다). 반대 방향의 위험 — Q_{\rm RL}의 과대추정이 gating을 무력화하는 경우 — 에 대한 분석은 없다.
- GMM 엔트로피는 상한 근사다(Eq. 15). robomimic 태스크와 실기 정책은 전부 GMM(-RNN)이므로, 논문 실험의 대부분이 정확한 \mathcal{H}가 아니라 상한을 쓴 것이다. 상한 항은 행동에 무관한 상태별 상수라 같은 상태 안 순위는 보존되지만, 상태 간 비교(V가 들어가는 gating의 절대값 비교)에는 상태 의존 바이어스로 들어간다. 이 근사 오차는 정량화되지 않았다.
- 실기 평가의 통계적 근거가 얇다. 태스크당 20 trial, 시드 1개, “평가한 체크포인트 중 best”를 보고한다(부록 D-F). 0.70 vs 0.75 같은 차이는 이 표본에서 구분되지 않고, best-checkpoint 선택 자체가 추가 평가 예산을 쓴다. 시뮬은 5 seed + 95% CI인데 실기는 CI가 없다.
- “3.75× 개선”은 낮은 분모의 효과가 크다. 0.20 → 0.75다. 절대값(0.75)으로 읽는 편이 정직하다.
- “1~2시간 자율 학습”에는 사람이 상주한다. 보상 판정과 환경 리셋이 사람 몫이다. HIL-SERL처럼 개입까지 받는 건 아니지만, 완전 자율로 읽히지 않게 할 필요가 있다.
- 코드는 공개됐지만 실기 재현은 불가능하다(2026-09-16 확인). MIT·JAX·Docker·HuggingFace 체크포인트까지 갖춘 좋은 릴리스지만,
backend/agents/에 있는 건q2rl_gym.py·q2rl_robosuite{,_image}.py와 베이스라인들(IBRL·CalQL·CQL·SAC)이고 SERL 스타일 actor/learner·Franka 드라이버·실기 태스크 정의는 들어 있지 않다. 논문의 가장 강한 주장(실기 0.20→0.75, 안전 위반 0회)은 외부에서 검증할 수 없다. README도 “논문 제출에 맞춰 as-is로 공개”라고 밝힌다. - 공개 후 버그 수정으로 HEAD 기본값과 논문 수치가 갈렸다(2026-09-16 확인). 논문 발표 이후 커밋이
--fix_logprob_entropy·--fix_masks_and_done을 기본True로,--old_gmm_entropy를 기본False로 바꿨다. 레포 자신의 플래그 설명에 따르면 구버전 GMM 엔트로피는 log2 기반(bits) 에 분산을 평균으로 처리한 값이라, nats 단위인 \log\pi와 단위가 맞지 않는다. Eq. 6은 그 둘을 그대로 더하므로 이 불일치는 \hat{Q}_{\rm BC}에 직접 들어간다. 바꿔 말하면 논문 표의 수치는 지금 레포의 기본 설정이 아니라 옛 동작에서 나온 값이고, 재현하려면--nofix_logprob_entropy --nofix_masks_and_done --old_gmm_entropy로 되돌려야 한다. 흥미롭게도 수정된 쪽이 본문 Eq. 15의 상한 공식(\mathcal{H}(w)+\sum_k w_k\mathcal{H}_k, nats)에 해당하므로, 논문에 적힌 수식과 논문 수치를 만든 코드가 서로 다르다는 뜻이 된다. - 하드웨어 표기가 본문과 부록에서 어긋난다. V-G1은 “Franka Panda Robot”, 부록 D-A는 “Franka FR3”다. 같은 실험을 두 이름으로 부르고 있어 어느 쪽이 실제인지 원문만으로는 확정할 수 없다(FR3라고 구체적으로 적은 부록 쪽이 맞을 가능성이 높다고 본다).
- diffusion·flow 정책 미지원은 저자도 결론에서 한계로 든다. 현재 조작 분야의 강한 BC 정책이 대부분 그쪽이라는 점에서 이 제약은 작지 않다. 다만 ReinFlow처럼 flow 정책에 확률적 노이즈를 주입해 로그확률을 얻는 접근이 이미 있으므로, Q2RL을 그 위에 얹는 조합은 자연스러운 다음 수다.
관련 연구와의 자리 매김
계보를 한 줄로 정리하면 이렇다.
- IBRL(리뷰)이 “BC 행동과 RL 행동을 critic으로 골라 쓴다”는 구조를 세웠고, Q2RL은 그 critic을 둘로 쪼개고(동결/학습) BC에서 유도한 값으로 초기화해 시연 시딩 의존성을 제거했다. 공정한 비교를 위해 Q2RL은 IBRL이 쓰는 관측 히스토리(t-2,t-1,t)도 쓰지 않고 현재 관측만 쓴다(부록 B-B1).
- RLPD(리뷰)·WSRL·CalQL은 오프라인 데이터를 어떤 형태로든 온라인에 주입하는 계열이고, Q2RL은 그 주입 없이도 되는 경로를 만든다.
- Residual 계열(리뷰, Policy Decorator)은 BC 행동 근처로 탐색을 제한한다. Q2RL은 RL 정책이 BC와 완전히 다른 행동을 배우도록 허용하되 gating으로 통제한다는 점에서 제약의 성격이 다르다.
- HIL-SERL(리뷰)은 사람 개입으로 샘플 효율을 올린다. Q2RL은 인프라(비동기 actor/learner)는 SERL에서 빌려오되 개입도 보상 쉐이핑도 쓰지 않고 BC 정책 자체를 사전지식원으로 쓴다.
- IQ-Learn처럼 시연에서 soft Q를 직접 학습하는 계열과도 구분된다 — Q2RL은 새 Q를 데이터에서 배우는 게 아니라 이미 있는 블랙박스 BC 정책의 Q를 읽어낸다.
요약
Q2RL의 지분은 수식보다 설계 결정에 있다. Eq. 6은 max-entropy RL 문헌에서 새로울 게 없는 항등식에 가깝지만, 그것을 “BC 정책에서 공짜로 얻는 동결 기준선”으로 쓰겠다는 결정이 Q-Gating을 낳았고, 저자들 자신의 ablation이 성능의 대부분은 거기서 온다고 말한다. 그 결과 시연 데이터를 못 받는 현실적인 설정에서 기존 방법이 전부 0으로 무너질 때 유일하게 작동하고, 실기에서 성능이 먼저 무너졌다 회복하는 위험 구간 없이 BC 수준에서 출발한다. 안전 위반 횟수를 세어 보고한 것도 이 분야에서 드문 미덕이다.
남는 숙제는 두 방향이다. 하나는 가정의 실질이다 — \alpha 민감도, V 항과 \log\pi 항의 기여 분해, GMM 엔트로피 상한의 오차가 모두 열려 있다. 다른 하나는 적용 범위로, diffusion·flow 정책에 확장되지 않으면 오늘의 주력 BC 정책들과 만나지 못한다. 그리고 실용적으로 가장 아쉬운 것은 실기 코드가 빠졌다는 점이다. 시뮬 쪽은 지금 바로 돌려볼 수 있으니, 재현을 시도한다면 without-data 설정의 Square-State(베이스라인 0.0 vs Q2RL 0.76)가 주장의 핵심을 가장 적은 비용으로 때려 보는 지점이다. 다만 레포 HEAD의 기본값은 논문 발표 이후의 버그 수정(로그확률·엔트로피 단위 정합, 마스킹)이 켜져 있어 논문 표 수치를 그대로 재현하지 않는다 — 표와 맞춰 보려면 위에서 적은 옛 동작 플래그를 명시적으로 켜야 한다.