Curieux.JY
  • JungYeon Lee
  • Post
  • ๐Ÿ•ธ๏ธ Graph
  • Lecture
  • Note

On this page

  • ๐Ÿ” Ping Review
  • ๐Ÿ”” Ring Review
    • ํ•œ ์ค„๋กœ ์‹œ์ž‘ํ•˜๋ฉด
    • ๋ฐฐ๊ฒฝ: ์™œ ์ด‰๊ฐ์ด๊ณ , ์™œ ๋ฒ”์šฉ ๋ชจ๋ธ์ธ๊ฐ€ (ยง1ยทยง2)
    • ๋ฐฉ๋ฒ• ์ƒ์„ธ (ยง3)
      • ํ‹€: ๊ณ ์ • ๋ชจ๋ธ์ด ์œ ์ผํ•œ ์ •์ฑ… (ยง3.1)
      • ์‹œ์—ฐ์—์„œ ๊ณผ์ œ ์ง€์‹ ๋งŒ๋“ค๊ธฐ (ยง3.2, ยง4.1)
      • ์˜จ๋ผ์ธ ์ด‰๊ฐ ํ‘œํ˜„: ์ด๋ฏธ์ง€์™€ ์ˆ˜์น˜ ์š”์•ฝ์„ ํ•จ๊ป˜ (ยง3.3)
      • ํ”ผ๋“œ๋ฐฑ์œผ๋กœ ๋‹ซํžŒ ๋ฃจํ”„ (ยง3.4)
    • ์ง๊ด€: ์ง€์‹์€ โ€œ๋ฌด์—‡์„ ๋ณผ์ง€โ€๋ฅผ, ์ด‰๊ฐ์€ โ€œ์ง€๊ธˆ ์–ด๋–ค์ง€โ€๋ฅผ ์ค€๋‹ค
    • ์‹คํ—˜ (ยง4)
      • ์…‹์—… (ยง4.1)
      • ๋ณธ ๊ฒฐ๊ณผ (ยง4.2, Tab. 2)
      • ์ •์„ฑ ๊ฒฐ๊ณผ (Fig. 3)
      • ์ด‰๊ฐ ์ ˆ์ œ (ยง4.3, Tab. 3, Fig. 2)
      • Insert Hole ์ •์„ฑ ๋ถ„์„ (ยง4.4, Fig. 4)
    • ๋น„ํŒ์ ์œผ๋กœ ๋ณด๋ฉด
      • ๊ฐ•์ 
      • ์•ฝ์ ยทํ•œ๊ณ„
    • ๊ด€๋ จ ์—ฐ๊ตฌ์™€์˜ ์ž๋ฆฌ ๋งค๊น€
    • ์š”์•ฝ

๐Ÿ“ƒGPT-as-Tactile-Policy ๋ฆฌ๋ทฐ

tactile
visuo-tactile
manipulation
llm
in-context-learning
GPT-6-Astra Understands Touch and Outperform Visionโ€“Tactileโ€“Languageโ€“Action Models
Published

October 24, 2026

  • Paper Link (arXiv:2610.28457): v1(2026-10-20) ๊ธฐ์ค€์œผ๋กœ ์ฝ์—ˆ๋‹ค. ๋ณธ๋ฌธ 11์ชฝ + ์ฐธ๊ณ ๋ฌธํ—Œ, PDF 13์ชฝ, ๊ทธ๋ฆผ 4์žฅ, ํ‘œ 3๊ฐœ, ๋ถ€๋ก ์—†์Œ.

  • Project: ๊ณผ์ œ๋ณ„ ์„ฑ๊ณต ์˜์ƒ 5๊ฐœ, Insert Hole ์ด‰๊ฐ ์œ ๋ฌด ๋น„๊ต ์˜์ƒ, ํ•œ ์—ํ”ผ์†Œ๋“œ(seed 1000029)์˜ ๋‹จ๊ณ„๋ณ„ ํŒ๋‹จ ๊ทผ๊ฑฐ๋ฅผ ๋ณด์—ฌ ์ฃผ๋Š” ๋ถ„์„ ์˜์ƒ์ด ์žˆ๋‹ค.

  • ์ฝ”๋“œ ๋ฏธ๊ณต๊ฐœ(2026-10-24 ํ™•์ธ): ํ”„๋กœ์ ํŠธ ํŽ˜์ด์ง€์˜ Code ๋ฒ„ํŠผ์€ โ€œComing soonโ€์ด๊ณ , ํŽ˜์ด์ง€ ๋ฐ์ดํ„ฐ(project-data.js)์˜ codeยทmaterials ๋งํฌ๋„ ๋น„์–ด ์žˆ๋‹ค. Task Skill ์›๋ฌธยทํ”„๋กฌํ”„ํŠธยท์ด‰๊ฐ ์ฐธ์กฐ ์„ธํŠธ๋„ ๊ณต๊ฐœ๋˜์ง€ ์•Š์•˜๋‹ค.

  • Ziyong Wang, Yupei Lin, Runxuan Huang, Liang Lin, Dongyu Zhangโ€ , Guangrun Wangโ€  (โ€ ๊ต์‹ ์ €์ž)

  • Sun Yat-sen University, X-Era AI Lab, The Hong Kong Polytechnic University. arXiv preprint(cs.RO), 2026 (๊ฒŒ์žฌ์ง€ ํ‘œ๊ธฐ ์—†์Œ)

  1. ๐Ÿ’ก ๋ฒ”์šฉ ๋ฉ€ํ‹ฐ๋ชจ๋‹ฌ ๋ชจ๋ธ์ด ์ ‘์ด‰์˜ ๋ฌผ๋ฆฌ๋ฅผ โ€œ์ดํ•ดโ€ํ•˜๊ณ  ๊ทธ๊ฒƒ์œผ๋กœ ํ–‰๋™์„ ๊ณ ์น  ์ˆ˜ ์žˆ๋Š”์ง€๋ฅผ ๋ฌป๋Š”๋‹ค. ์ด‰๊ฐ ์ •์ฑ…์„ ๋”ฐ๋กœ ์‚ฌ์ „ํ•™์Šตํ•˜๊ฑฐ๋‚˜ ๊ณผ์ œ๋งˆ๋‹ค ํŒŒ์ธํŠœ๋‹ํ•˜๋Š” ๋Œ€์‹ , ํŒŒ๋ผ๋ฏธํ„ฐ๋ฅผ ๊ณ ์ •ํ•œ GPT-6-Astra๋ฅผ ๊ทธ๋Œ€๋กœ ์ •์ฑ…์œผ๋กœ ์“ฐ๊ณ  ์ „๋ฌธ๊ฐ€ ์‹œ์—ฐ์—์„œ ์š”์•ฝํ•œ ์ง€์‹์„ ๋ฌธ๋งฅ์œผ๋กœ ๋„ฃ๋Š”๋‹ค.
  2. โš™๏ธ ์˜คํ”„๋ผ์ธ์—์„œ Astra๊ฐ€ ๊ณผ์ œ๋‹น ์‹œ์—ฐ 40๊ฐœ๋ฅผ ๋ถ„์„ํ•ด ํ…์ŠคํŠธ Task Skill๊ณผ ์ด‰๊ฐ ์ฐธ์กฐ ๊ด€์ธก์„ ๋งŒ๋“ค๊ณ , ์˜จ๋ผ์ธ์—์„œ๋Š” ์ด ๊ณ ์ • ๋ฌธ๋งฅ์— ์žฅ๋ฉดยท์†๋ชฉ RGB, ์–‘์ชฝ ์†๋ ์ด‰๊ฐ ์ด๋ฏธ์ง€์™€ ์••์ž…ยท๋งˆ์ปค ๋ณ€์œ„ ์š”์•ฝ, ๊ณ ์œ ์ˆ˜์šฉ ์ƒํƒœ, ์—ํ”ผ์†Œ๋“œ ํžˆ์Šคํ† ๋ฆฌ๋ฅผ ๋”ํ•ด ๋ง๋‹จ์žฅ์น˜ ๋ชฉํ‘œ ํฌ์ฆˆยท๊ทธ๋ฆฌํผยท์‹คํ–‰ ๊ธธ์ด(1~5 ์ œ์–ด ์Šคํ…)๋ฅผ ๋‚ธ๋‹ค.
  3. ๐ŸŽฏ UniVTAC ์‹œ๋ฎฌ๋ ˆ์ด์…˜ 5๊ฐœ ๊ณผ์ œ(๊ณผ์ œ๋‹น 100 ์—ํ”ผ์†Œ๋“œ)์—์„œ ํ‰๊ท  93.8%๋กœ, ํ•™์Šต๋œ ์ด‰๊ฐ ์ •์ฑ… Nโ‚€-VTLA(96.2%)๋ณด๋‹ค ๋‚ฎ๊ณ  Nโ‚€-TWAM(84.6%)๋ณด๋‹ค ๋†’๋‹ค(Tab. 2). Insert Hole์—์„œ ์ด‰๊ฐ๊ณผ ์ด‰๊ฐ ์ฐธ์กฐ๋ฅผ ํ•จ๊ป˜ ๋นผ๋ฉด 99% โ†’ 31%๋‹ค(Tab. 3).

๐Ÿ” Ping Review

๐Ÿ” Ping โ€” A light tap on the surface. Get the gist in seconds.

์ด‰๊ฐ์„ ์“ฐ๋Š” ์กฐ์ž‘ ์ •์ฑ…์€ ์ง€๊ธˆ๊นŒ์ง€ ๊ฑฐ์˜ ์ „๋ถ€ ํ•™์Šต์œผ๋กœ ๋งŒ๋“ค์–ด์กŒ๋‹ค. ์ด‰๊ฐ ์ธ์ฝ”๋”๋ฅผ ์‚ฌ์ „ํ•™์Šตํ•˜๊ณ (UniVTAC ์ธ์ฝ”๋”), ๋Œ€๊ทœ๋ชจ ์‹œ๊ฐ-์ด‰๊ฐ ๋ฐ์ดํ„ฐ๋กœ VLA๋ฅผ ์‚ฌ์ „ํ•™์Šตํ•˜๊ณ (Nโ‚€-VTLA), ์ด‰๊ฐ๊นŒ์ง€ ์˜ˆ์ธกํ•˜๋Š” world-action model์„ ํ‚ค์šด ๋’ค(Nโ‚€-TWAM), ๊ณผ์ œ๋งˆ๋‹ค ๋‹ค์‹œ ํŒŒ์ธํŠœ๋‹ํ•œ๋‹ค. ์ด ๋…ผ๋ฌธ์€ ๋ฐ˜๋Œ€์ชฝ ๋์„ ์‹œํ—˜ํ•œ๋‹ค. ๋ฒ”์šฉ ๋ฉ€ํ‹ฐ๋ชจ๋‹ฌ ๋ชจ๋ธ์˜ ํŒŒ๋ผ๋ฏธํ„ฐ๋Š” ๊ฑด๋“œ๋ฆฌ์ง€ ์•Š๊ณ , ์ „๋ฌธ๊ฐ€๊ฐ€ ์–ด๋–ป๊ฒŒ ์ ‘์ด‰์„ ํŒ๋‹จํ•˜๊ณ  ๊ณ ์น˜๋Š”์ง€๋ฅผ ๊ธ€๋กœ ์š”์•ฝํ•ด ๋ฌธ๋งฅ์— ๋„ฃ์œผ๋ฉด, ๊ทธ ๋ชจ๋ธ์ด ์ด‰๊ฐ์„ ์ฝ๊ณ  ํ–‰๋™์„ ๊ณ ์น  ์ˆ˜ ์žˆ๋Š”๊ฐ€.

๋ฐฉ๋ฒ•์˜ ์ด๋ฆ„์€ GPT-as-Tactile-Policy๋‹ค. ๊ฐ™์€ ๊ทธ๋ฃน ๊ณ„์—ด์˜ ์„ ํ–‰ ์—ฐ๊ตฌ GPT-as-Policy(Team et al., 2026a, arXiv:2609.38537)๊ฐ€ GPT-6-Astra๋ฅผ ๋กœ๋ด‡ ์ •์ฑ…์œผ๋กœ ์“ฐ๋Š” ํ‹€์„ ๋งŒ๋“ค์—ˆ๊ณ , ์ด ๋…ผ๋ฌธ์€ ๊ฑฐ๊ธฐ์— ์–‘์ชฝ ์†๋ ์ด‰๊ฐ๊ณผ ์‹œ์—ฐ์—์„œ ๋ฝ‘์€ ๊ณผ์ œ ์ง€์‹์„ ๋ถ™์˜€๋‹ค. ํ‰๊ฐ€๋Š” ์ „๋ถ€ UniVTAC ์‹œ๋ฎฌ๋ ˆ์ด์…˜ ๋ฒค์น˜๋งˆํฌ ์œ„์—์„œ ์ด๋ค„์ง„๋‹ค.


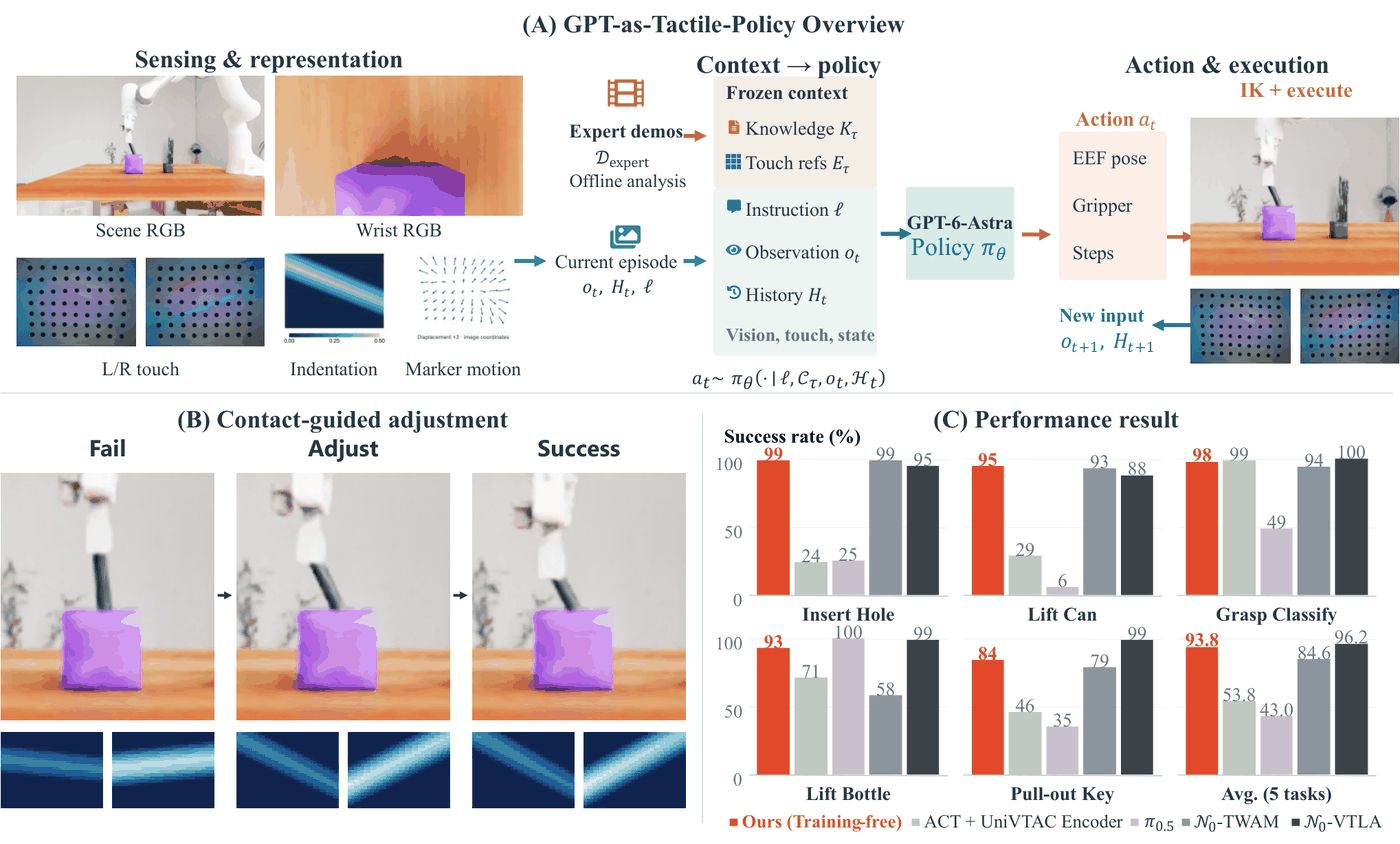
๊ฐœ์š”(Fig. 1). (A) ์™ผ์ชฝ: ์žฅ๋ฉดยท์†๋ชฉ RGB, ์–‘์ชฝ ์†๋ ์ด‰๊ฐ ์ด๋ฏธ์ง€, ์••์ž…(indentation) ์ง€๋„, ๋งˆ์ปค ๋ณ€์œ„. ๊ฐ€์šด๋ฐ: ์‹œ์—ฐ์—์„œ ๋งŒ๋“  ๊ณ ์ • ๋ฌธ๋งฅ(Knowledge K, Touch refs E)๊ณผ ํ˜„์žฌ ์—ํ”ผ์†Œ๋“œ ์ •๋ณด(์ง€์‹œ๋ฌธ, ๊ด€์ธก, ํžˆ์Šคํ† ๋ฆฌ)๊ฐ€ GPT-6-Astra๋กœ ๋“ค์–ด๊ฐ„๋‹ค. ์˜ค๋ฅธ์ชฝ: ๋ง๋‹จ์žฅ์น˜ ํฌ์ฆˆยท๊ทธ๋ฆฌํผยท์Šคํ… ์ˆ˜๋ฅผ IK๋กœ ์‹คํ–‰ํ•˜๊ณ  ์ƒˆ ๊ด€์ธก์ด ๋˜๋Œ์•„์˜จ๋‹ค. (B) Insert Hole์—์„œ ๋ง‰ํž˜ โ†’ ์กฐ์ • โ†’ ์„ฑ๊ณต๊ณผ ๊ทธ๋•Œ์˜ ์••์ž… ์ง€๋„. (C) ๊ณผ์ œ๋ณ„ ์„ฑ๊ณต๋ฅ ๊ณผ 5๊ณผ์ œ ํ‰๊ท (Tab. 2์™€ ๊ฐ™์€ ๊ฐ’).

ํ•ต์‹ฌ ๋ฐฉ๋ฒ•๋ก :

์ •์ฑ…์€ ๊ณ ์ • ํŒŒ๋ผ๋ฏธํ„ฐ \theta์˜ ์กฐ๊ฑด๋ถ€ ํ–‰๋™ ์ƒ์„ฑ์œผ๋กœ ์“ด๋‹ค(Eq. 1).

a_t \sim \pi_\theta(\cdot \mid \ell,\ \mathcal{C}_\tau,\ o_t,\ \mathcal{H}_t),\qquad \mathcal{C}_\tau=\{K_\tau,\ \mathcal{E}^{\mathrm{tac}}_\tau\}

\ell์€ ์ง€์‹œ๋ฌธ, o_t=(V_t,s_t,\mathcal{T}_t)๋Š” ์žฅ๋ฉดยท์†๋ชฉ ์ด๋ฏธ์ง€, ๊ณ ์œ ์ˆ˜์šฉ ์ƒํƒœ, ์ด‰๊ฐ ๊ด€์ธก์ด๋‹ค. \mathcal{C}_\tau๋Š” ๊ณผ์ œ \tau๋งˆ๋‹ค ํ‰๊ฐ€ ์ „์— ํ•œ ๋ฒˆ ๋งŒ๋“ค์–ด ๊ณ ์ •ํ•˜๋Š” ๋ฌธ๋งฅ์œผ๋กœ, ํ…์ŠคํŠธ Task Skill K_\tau์™€ ๋Œ€ํ‘œ ์ด‰๊ฐ ๊ด€์ธก ์ง‘ํ•ฉ \mathcal{E}^{\mathrm{tac}}_\tau๋กœ ์ด๋ค„์ง„๋‹ค. \mathcal{H}_t๋Š” ๊ฐ™์€ ์—ํ”ผ์†Œ๋“œ ์•ˆ์˜ ์ด์ „ ๊ด€์ธกยทํ–‰๋™ยท์‹คํ–‰ ๊ฒฐ๊ณผ๋‹ค. ํ–‰๋™ a_t๋Š” ๋ง๋‹จ์žฅ์น˜ ๋ชฉํ‘œ ํฌ์ฆˆ, ๊ทธ๋ฆฌํผ ์œ„์น˜, ์งง์€ ์‹คํ–‰ ๊ธธ์ด์ด๊ณ , ๋ฒ”์œ„ยทํ˜•์‹ ๊ฒ€์‚ฌ๋ฅผ ํ†ต๊ณผํ•˜๋ฉด ๋ฒ”์šฉ IK ์ปจํŠธ๋กค๋Ÿฌ๊ฐ€ 1~5 ์ œ์–ด ์Šคํ… ๋™์•ˆ ์‹คํ–‰ํ•œ๋‹ค. ์ด‰๊ฐ ๊ด€์ธก์€ ์†๋๋งˆ๋‹ค ์ด๋ฏธ์ง€ I, ์••์ž… ๊นŠ์ด ๋ถ„ํฌ ํ†ต๊ณ„ D, 2D ๋งˆ์ปค ๋ณ€์œ„ M์˜ ์„ธ ๊ฐ€์ง€๋กœ ์ค€๋‹ค(Eq. 3).

์ฃผ์š” ๊ฒฐ๊ณผ:

  • ๋ณธ ๊ฒฐ๊ณผ(Tab. 2, UniVTAC 5๊ณผ์ œ, ๊ณผ์ œ๋‹น 100 ์—ํ”ผ์†Œ๋“œ): Ours 99 / 95 / 98 / 93 / 84%, ํ‰๊ท  93.8%. Nโ‚€-VTLA ํ‰๊ท  96.2%, Nโ‚€-TWAM 84.6%, ACT + UniVTAC Encoder 53.8%, ฯ€โ‚€.โ‚… 43.0%.
  • ๊ณผ์ œ๋ณ„: Lift Can 95%๋Š” ๋น„๊ต ๋ฐฉ๋ฒ• ์ค‘ ์ตœ๊ณ , Insert Hole 99%๋Š” Nโ‚€-TWAM๊ณผ ๊ฐ™๋‹ค. Nโ‚€-VTLA๋ณด๋‹ค ๋†’์€ ๊ฒƒ์€ Insert HoleยทLift Can 2๊ฐœ, ๋‚ฎ์€ ๊ฒƒ์€ Grasp ClassifyยทLift BottleยทPull-out Key 3๊ฐœ๋‹ค.
  • ์ด‰๊ฐ ์ ˆ์ œ(Tab. 3, Insert Hole): V+P+T 99% vs V+P 31%(+68 %p). ๋‹จ ์ด‰๊ฐ ์—†๋Š” ๋ณ€ํ˜•์€ ์ด‰๊ฐ ์ฐธ์กฐ๋ฅผ ๋นผ๊ณ  Task Skill๋„ ๋‹ค๋ฅธ ๊ฒƒ์„ ์“ด๋‹ค.
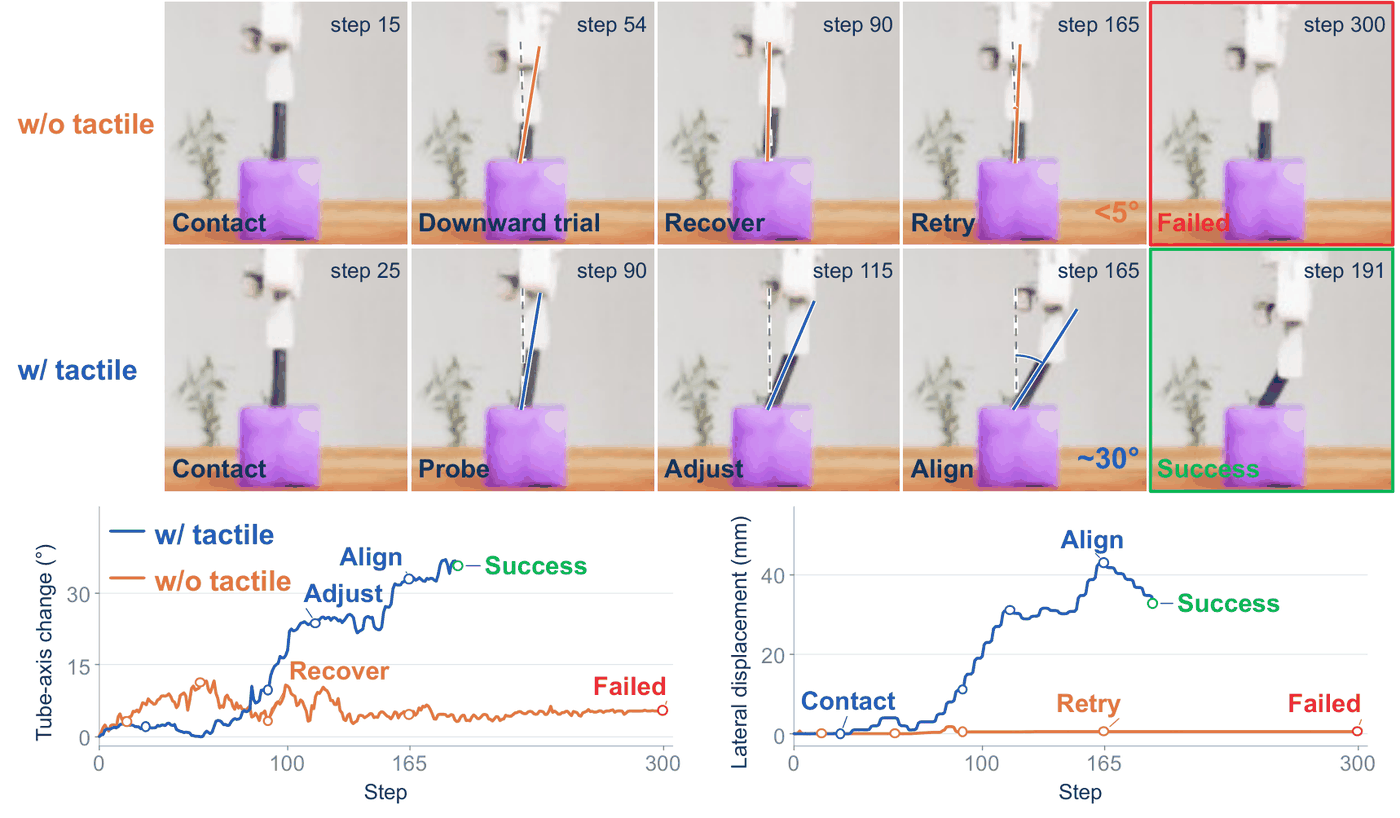
  • ์ •์„ฑ ๋ถ„์„(Fig. 2ยท4): ์ด‰๊ฐ์ด ์žˆ์œผ๋ฉด ๋ง‰ํžŒ ๋’ค ๊ธฐ์šธ๊ธฐ๋ฅผ ์•ฝ 30ยฐ ๋ฐ”๊ฟ” ์‚ฝ์ž…ํ•˜๊ณ (191 ์Šคํ…), ์—†์œผ๋ฉด 5ยฐ ์•ˆํŒŽ์—์„œ ๊ฐ™์€ ์‹œ๋„๋ฅผ ๋˜ํ’€์ดํ•˜๋‹ค 300 ์Šคํ… ํ•œ๋„์— ๊ฑธ๋ฆฐ๋‹ค.

๊ฒฐ๋ก :

์ƒˆ๋กœ์šด ๊ฒƒ์€ โ€œ์ด‰๊ฐ ์ •์ฑ… ํ•™์Šต ์—†์ด๋„ ์‹œ๋ฎฌ๋ ˆ์ด์…˜ ์ ‘์ด‰ ๊ณผ์ œ์—์„œ ํ•™์Šต๋œ ์ด‰๊ฐ VLA์— ๊ทผ์ ‘ํ•  ์ˆ˜ ์žˆ๋‹คโ€๋Š” ์‹ค์ฆ์ด๋‹ค. ์ „๋ฌธ๊ฐ€ ์‹œ์—ฐ์„ ํŒŒ๋ผ๋ฏธํ„ฐ๊ฐ€ ์•„๋‹ˆ๋ผ ์ฝ์„ ์ˆ˜ ์žˆ๋Š” ๊ทœ์น™์œผ๋กœ ๋ฐ”๊ฟ” ๋„ฃ๋Š”๋‹ค๋Š” ๋ฐœ์ƒ๋„ ํฅ๋ฏธ๋กญ๋‹ค. ๋‹ค๋งŒ ์ œ๋ชฉ์˜ โ€œOutperformโ€์€ ๋…ผ๋ฌธ ์ž์‹ ์˜ ํ‘œ์™€ ๋งž์ง€ ์•Š๋Š”๋‹ค. ํ‰๊ท ์€ Nโ‚€-VTLA๋ณด๋‹ค 2.4 %p ๋‚ฎ๊ณ , Nโ‚€-VTLA๋ฅผ ์ด๊ธด ๋‘ ๊ณผ์ œ์˜ ์ฐจ์ด๋Š” 100ํšŒ ๊ธฐ์ค€์œผ๋กœ ํ†ต๊ณ„์ ์œผ๋กœ ๊ตฌ๋ณ„๋˜์ง€ ์•Š์œผ๋ฉฐ, ์œ ์˜ํ•˜๊ฒŒ ๊ฐˆ๋ฆฌ๋Š” ์œ ์ผํ•œ ๊ณผ์ œ(Pull-out Key)์—์„œ๋Š” ์ง„๋‹ค. ์‹ค๊ธฐ ์‹คํ—˜, ํ˜ธ์ถœ ์ง€์—ฐยท๋น„์šฉ, Task Skill ์—†๋Š” ๋Œ€์กฐ๊ตฐ, ๋ชจ๋ธ ๋ฒ„์ „ ๊ณ ์ • ์ •๋ณด๊ฐ€ ๋ชจ๋‘ ์—†๋‹ค.

๐Ÿ”” Ring Review

๐Ÿ”” Ring โ€” An idea that echoes. Grasp the core and its value.

ํ•œ ์ค„๋กœ ์‹œ์ž‘ํ•˜๋ฉด

ํ•™์Šต๋œ ์ด‰๊ฐ ์ •์ฑ…์€ ์‹œ์—ฐ์„ ๊ฐ€์ค‘์น˜๋กœ ์••์ถ•ํ•œ๋‹ค. GPT-as-Tactile-Policy๋Š” ๊ฐ™์€ ์‹œ์—ฐ์„ ๊ธ€๋กœ ์••์ถ•ํ•œ๋‹ค. โ€œ์‚ฝ์ž… ์ค‘ ๋ณ€ํ˜•์€ ์ปค์ง€๋Š”๋ฐ ๋ฌผ์ฒด๊ฐ€ ์•ˆ ๋“ค์–ด๊ฐ€๋ฉด ๋ฌผ๋Ÿฌ๋‚˜์„œ ์œ„์น˜๋‚˜ ๊ฐ๋„๋ฅผ ๋ฐ”๊ฟ” ๋‹ค์‹œ ์‹œ๋„ํ•˜๋ผโ€ ๊ฐ™์€ ๊ทœ์น™๊ณผ ๋Œ€ํ‘œ ์ด‰๊ฐ ์ด๋ฏธ์ง€ ๋ช‡ ์žฅ์„ ๊ณ ์ • ๋ฌธ๋งฅ์œผ๋กœ ์ฃผ๊ณ , ๋‚˜๋จธ์ง€๋Š” ๋ฒ”์šฉ ๋ชจ๋ธ์ด ํ˜„์žฌ ๊ด€์ธก๊ณผ ํžˆ์Šคํ† ๋ฆฌ๋ฅผ ๋ณด๋ฉฐ ํŒ๋‹จํ•˜๊ฒŒ ํ•œ๋‹ค. ์ด ์„ค๊ณ„๊ฐ€ ํ†ตํ•œ๋‹ค๋ฉด ๊ณผ์ œ ์ ์‘ ๋น„์šฉ์ด GPU ์‹œ๊ฐ„์—์„œ ์ถ”๋ก  ํ˜ธ์ถœ๋กœ ์˜ฎ๊ฒจ ๊ฐ€๊ณ , ์ •์ฑ…์˜ ํŒ๋‹จ ๊ทผ๊ฑฐ๊ฐ€ ์‚ฌ๋žŒ์ด ์ฝ์„ ์ˆ˜ ์žˆ๋Š” ํ˜•ํƒœ๋กœ ๋‚จ๋Š”๋‹ค. ๊ทธ ๋Œ€์‹  ์งˆ๋ฌธ ์…‹์ด ์ƒ๊ธด๋‹ค. ์„ฑ๋Šฅ์ด ๋ชจ๋ธ์˜ โ€œ์ด‰๊ฐ ์ดํ•ดโ€์—์„œ ์˜ค๋Š”์ง€ ๋ฌธ๋งฅ ์† ๊ทœ์น™์—์„œ ์˜ค๋Š”์ง€, ๋น„๊ต๊ฐ€ ๊ณต์ •ํ•œ์ง€, ๊ทธ๋ฆฌ๊ณ  ์ˆ˜์‹ญ ์ดˆ์งœ๋ฆฌ ์ถ”๋ก  ํ˜ธ์ถœ์„ ์ ‘์ด‰ ์ œ์–ด ๋ฃจํ”„์— ๋„ฃ๋Š” ๋น„์šฉ์„ ๋ˆ„๊ฐ€ ์น˜๋ฅด๋Š”์ง€๋‹ค. ๋…ผ๋ฌธ์€ ์ฒซ์งธ์— ๋Œ€ํ•ด ๋ถ€๋ถ„์ ์ธ ์ฆ๊ฑฐ๋งŒ ์ฃผ๊ณ , ๋‘˜์งธ์™€ ์…‹์งธ์—๋Š” ๊ฑฐ์˜ ๋‹ตํ•˜์ง€ ์•Š๋Š”๋‹ค.

๋ฐฐ๊ฒฝ: ์™œ ์ด‰๊ฐ์ด๊ณ , ์™œ ๋ฒ”์šฉ ๋ชจ๋ธ์ธ๊ฐ€ (ยง1ยทยง2)

์ €์ž๋“ค์˜ ์ถœ๋ฐœ ์งˆ๋ฌธ์€ ์ด‰๊ฐ ์ž์ฒด๋ณด๋‹ค ๋„“๋‹ค. ๋ฒ”์šฉ ๋ฉ€ํ‹ฐ๋ชจ๋‹ฌ ๋ชจ๋ธ์ด ๋กœ๋ด‡ ํ–‰๋™์„ ์ง์ ‘ ๋‚ผ ์ˆ˜ ์žˆ๋‹ค๋Š” ๊ฒƒ์€ ์„ ํ–‰ ์—ฐ๊ตฌ(GPT-as-Policy)๊ฐ€ ๋ณด์˜€์œผ๋‹ˆ, ๋‹ค์Œ์€ ๊ทธ ๋ชจ๋ธ์ด ์ƒํ˜ธ์ž‘์šฉ์˜ ๋ฌผ๋ฆฌ๋ฅผ ์ดํ•ดํ•˜๊ณ  ๊ทธ ์ดํ•ด๋กœ ํ–‰๋™์„ ๊ณ ์น˜๋Š”๊ฐ€๋‹ค. ์ด‰๊ฐ์€ ์ด ์งˆ๋ฌธ์˜ ๋Œ€ํ‘œ ์‹œํ—˜๋Œ€๋กœ ๊ณ ๋ฅธ ๊ฒƒ์ด๋‹ค. ์ด‰๊ฐ ์‹ ํ˜ธ๋ฅผ ํ•ด์„ํ•˜๋ ค๋ฉด ์ ‘์ด‰, ๋ณ€ํ˜•, ๊ตฌ์†๋œ ์šด๋™ ๊ฐ™์€ ๋ฌผ๋ฆฌ ํ˜„์ƒ์„ ์ž๊ธฐ ํ–‰๋™๊ณผ ์—ฐ๊ฒฐํ•ด์•ผ ํ•˜๊ธฐ ๋•Œ๋ฌธ์ด๋‹ค(ยง1).

์ ‘์ด‰์ด ๋งŽ์€ ์กฐ์ž‘์—์„œ ์‹œ๊ฐ์˜ ํ•œ๊ณ„๋Š” ์ต์ˆ™ํ•œ ์ด์•ผ๊ธฐ๋‹ค. ๋ชฉํ‘œ๋ฅผ ์ฐพ๊ณ  ์ ‘์ด‰ ์œ„์น˜์— ๋„๋‹ฌํ•œ ๋’ค์—๋„ ๊ตญ์†Œ ์ž์„ธ ์˜ค์ฐจ๋‚˜ ๋ณด์ด์ง€ ์•Š๋Š” ๊ธฐํ•˜ ๊ตฌ์† ๋•Œ๋ฌธ์— ๋ง‰ํžŒ๋‹ค. ์™ธ๋ถ€ ์นด๋ฉ”๋ผ๋Š” ์žฅ๋ฉด ๋ฐฐ์น˜์™€ ๋ณด์ด๋Š” ๋ฌผ์ฒด ์šด๋™์€ ์ฃผ์ง€๋งŒ ์ ‘์ด‰๋ฉด์˜ ๋ณ€ํ˜•๊ณผ ๊ตฌ์†์€ ์ž˜ ๋ชป ๋ณธ๋‹ค(ยง1). ๊ทธ๋ž˜์„œ ์ด‰๊ฐ์„ ๋„ฃ์€ ์ •์ฑ…์ด ๊พธ์ค€ํžˆ ๋‚˜์™”๋‹ค. ๋…ผ๋ฌธ์€ ์ด๋ฅผ ์„ธ ๊ฐˆ๋ž˜๋กœ ์ •๋ฆฌํ•œ๋‹ค(ยง2.2).

  • ํ‘œํ˜„ ํ•™์Šตยท์ œ์–ด ๊ตฌ์กฐ: VITaL ์‚ฌ์ „ํ•™์Šต, 3D-ViTac, Reactive Diffusion Policy.
  • VLA์— ์ด‰๊ฐ ๊ฒฐํ•ฉ: VLA-Touch, Tactile-VLA, OmniVTLA, Nโ‚€-VTLA. Tactile-VLA๋Š” VLM์˜ ๋ฌผ๋ฆฌ ์ƒ์‹์„ ์ด‰๊ฐ๊ณผ ์—ฐ๊ฒฐํ•˜๊ณ  CoT ๋ณ€ํ˜•์—์„œ ์ด‰๊ฐ ๊ธฐ๋ฐ˜ ์‹คํŒจ ๋ถ„์„๊นŒ์ง€ ์‹œ๋„ํ–ˆ๋‹ค๋Š” ์ ์—์„œ ์ด ๋…ผ๋ฌธ๊ณผ ๊ฐ€์žฅ ๊ฐ€๊นŒ์šด ๋ฌธ์ œ์˜์‹์„ ๊ณต์œ ํ•œ๋‹ค.
  • ์ด‰๊ฐ์„ ์˜ˆ์ธกํ•˜๋Š” world model: Visuo-Tactile World Models, Tactile-WAM, VT-WAM, Nโ‚€-TWAM.

์ด๋“ค์˜ ๊ณตํ†ต์ ์€ ์‹œ์—ฐ์˜ ์ง€์‹์„ ์“ฐ๋ ค๋ฉด ํ‘œํ˜„์„ ํ•™์Šตํ•˜๊ฑฐ๋‚˜ ์ •์ฑ… ํŒŒ๋ผ๋ฏธํ„ฐ๋ฅผ ๊ฐฑ์‹ ํ•ด์•ผ ํ•œ๋‹ค๋Š” ๊ฒƒ์ด๋‹ค. ๋…ผ๋ฌธ์˜ Tab. 1์ด ๊ทธ ๋น„์šฉ์„ ์ •๋ฆฌํ•œ๋‹ค.

๋ฐฉ๋ฒ• ํŠน์ˆ˜ ์‚ฌ์ „ํ•™์Šต ๊ณผ์ œ๋ณ„ ํ•™์Šต ์ง€์‹ ๊ธฐ๋ฐ˜ ํƒ์ƒ‰(probing)
ACT + UniVTAC ์ด‰๊ฐ ์ธ์ฝ”๋” ์‹œ์—ฐ 50๊ฐœ, 4,000 ์Šคํ… ร—
Nโ‚€-VTLA ๋‹ค์ค‘ ๋…ธ๋“œ ํด๋Ÿฌ์Šคํ„ฐ ๊ณผ์ œ๋‹น ์ •์ฑ… ํ•˜๋‚˜ ร—
Nโ‚€-TWAM 128ร—H800; 8ร—A100 ๊ณผ์ œ๋‹น ์ •์ฑ… ํ•˜๋‚˜, 1k ์Šคํ… ร—
Ours ์ถ”๊ฐ€ ์‚ฌ์ „ํ•™์Šต ์—†์Œ ํŒŒ๋ผ๋ฏธํ„ฐ ๊ฐฑ์‹  ์—†์Œ โœ“

Nโ‚€-TWAM ๋…ผ๋ฌธ์—์„œ ์‚ฌ์ „ํ•™์Šต์ด 128๊ฐœ H800์—์„œ ๋Œ์•˜๋‹ค๋Š” ๊ฒƒ, ACT + UniVTAC๊ฐ€ ๊ณผ์ œ๋‹น 50๊ฐœ ์‹œ์—ฐยท4,000 ์Šคํ…์œผ๋กœ ํ•™์Šตํ–ˆ๋‹ค๋Š” ๊ฒƒ์€ ๊ฐ ์› ๋…ผ๋ฌธ์—์„œ ํ™•์ธ๋œ๋‹ค. ๋‹ค๋งŒ ์ด ํ‘œ๋Š” ๋‘ ๊ฐ€์ง€๋ฅผ ๋น„๋Œ€์นญ์œผ๋กœ ์„ผ๋‹ค. ํ•˜๋‚˜๋Š” โ€œOursโ€์˜ ์นธ์ด GPT-6-Astra ์ž์ฒด์˜ ์‚ฌ์ „ํ•™์Šต ๋น„์šฉ์„ 0์œผ๋กœ ๋‘”๋‹ค๋Š” ์ ์ด๋‹ค. โ€œ์ถ”๊ฐ€(additional)โ€ ์‚ฌ์ „ํ•™์Šต์ด ์—†๋‹ค๋Š” ๋œป์ด์ง€ ์‚ฌ์ „ํ•™์Šต์ด ์—†๋‹ค๋Š” ๋œป์ด ์•„๋‹ˆ๋‹ค. ๋‹ค๋ฅธ ํ•˜๋‚˜๋Š” ๋งˆ์ง€๋ง‰ ์—ด โ€œ์ง€์‹ ๊ธฐ๋ฐ˜ ํƒ์ƒ‰โ€์ด ์ด ๋…ผ๋ฌธ์˜ ๋ฐฉ๋ฒ•์ด ์ •์˜ํ•˜๋Š” ์„ฑ์งˆ์ด๋ผ, โœ“๊ฐ€ Ours์—๋งŒ ๋ถ™๋Š” ๊ฒƒ์ด ๊ตฌ์„ฑ์ƒ ๋‹น์—ฐํ•˜๋‹ค๋Š” ์ ์ด๋‹ค.

์„ ํ–‰ ์—ฐ๊ตฌ์™€์˜ ๊ด€๊ณ„๋„ ์งš์–ด ๋‘˜ ๋งŒํ•˜๋‹ค. LLM์„ ๋กœ๋ด‡์— ์“ฐ๋Š” ํ๋ฆ„์€ ์Šคํ‚ฌ ์„ ํƒ(SayCan), ์ •์ฑ… ์ฝ”๋“œ ์ƒ์„ฑ(Code as Policies, Instruct2Act, RoboScript), 3D ๊ฐ€์น˜ ์ง€๋„(VoxPoser)์ฒ˜๋Ÿผ ์ค‘๊ฐ„ ํ‘œํ˜„์„ ๊ฑฐ์น˜๋Š” ์ชฝ์ด ์ฃผ๋ฅ˜์˜€๊ณ , Inner MonologueยทREFLECT๊ฐ€ ์‹คํ–‰ ํ”ผ๋“œ๋ฐฑ์„ ์–ธ์–ด๋กœ ๋˜๋จน์˜€๋‹ค(ยง2.1). ์ด ๋…ผ๋ฌธ์€ ์ค‘๊ฐ„ ํ‘œํ˜„ ์—†์ด ์ˆ˜์น˜ ํ–‰๋™์„ ์ง์ ‘ ๋‚ด๋Š” ์ชฝ(Natural Language as Policies, GPT-as-Policy)์„ ์ ‘์ด‰ ๊ณผ์ œ๋กœ ๊ฐ€์ ธ์˜จ๋‹ค.

๋ฐฉ๋ฒ• ์ƒ์„ธ (ยง3)

ํ‹€: ๊ณ ์ • ๋ชจ๋ธ์ด ์œ ์ผํ•œ ์ •์ฑ… (ยง3.1)

GPT-as-Policy์˜ ์ง์ ‘ ์ œ์–ด ํ˜•์‹์„ ๊ทธ๋Œ€๋กœ ์“ด๋‹ค. ๋ชจ๋ธ์ด ๋ง๋‹จ์žฅ์น˜์™€ ๊ทธ๋ฆฌํผ์˜ ์ˆ˜์น˜ ๋ชฉํ‘œ๋ฅผ ๋‚ด๋ฉด ๋ฒ”์šฉ IK ์ปจํŠธ๋กค๋Ÿฌ๊ฐ€ ๋กœ๋ด‡ ์šด๋™์œผ๋กœ ๋ฐ”๊พธ๊ณ , ์‹คํ–‰ ํ›„์˜ ์ƒˆ ๊ด€์ธก์ด ๋‹ค์‹œ ๋ชจ๋ธ๋กœ ๋“ค์–ด๊ฐ„๋‹ค. ์—ฌ๊ธฐ์— ๋‘ ๊ฐ€์ง€๋ฅผ ๋”ํ•œ๋‹ค.

  1. ์˜คํ”„๋ผ์ธ ๊ฒฝํ—˜ ์š”์•ฝ: Astra๊ฐ€ ์ „๋ฌธ๊ฐ€ ํ–‰๋™, ์ ‘์ด‰ ๋ณ€ํ™”, ๊ณผ์ œ ์ง„ํ–‰์„ ํ•จ๊ป˜ ๋ถ„์„ํ•ด ๊ณผ์ œ๋ณ„ ๊ณ ์ • ๋ฌธ๋งฅ \mathcal{C}_\tau๋ฅผ ๋งŒ๋“ ๋‹ค.
  2. ์˜จ๋ผ์ธ ํ”ผ๋“œ๋ฐฑ ์ œ์–ด: ๊ฐ™์€ ๋ชจ๋ธ์ด ์œ ์ผํ•œ ํ–‰๋™ ์ •์ฑ…์ด ๋˜์–ด ๊ณผ์ œ ์ง€์‹, ์‹œ๊ฐ-์ด‰๊ฐ ๊ด€์ธก, ๊ณ ์œ ์ˆ˜์šฉ ์ƒํƒœ๋ฅผ ๋ฌถ์–ด ํ–‰๋™์„ ๊ณ ๋ฅธ๋‹ค.

์˜คํ”„๋ผ์ธ ์š”์•ฝ๊ณผ ์˜จ๋ผ์ธ ์‹คํ–‰ ๋ชจ๋‘์—์„œ \theta๋Š” ๊ณ ์ •์ด๋‹ค. ์ฆ‰ โ€œํ•™์Šตโ€์ด ์ผ์–ด๋‚˜๋Š” ๊ณณ์€ ํŒŒ๋ผ๋ฏธํ„ฐ๊ฐ€ ์•„๋‹ˆ๋ผ ๋ฌธ๋งฅ๋ฟ์ด๋‹ค.

์‹œ์—ฐ์—์„œ ๊ณผ์ œ ์ง€์‹ ๋งŒ๋“ค๊ธฐ (ยง3.2, ยง4.1)

๊ณผ์ œ๋‹น ์ „๋ฌธ๊ฐ€ ์‹œ์—ฐ 50๊ฐœ๋ฅผ ์—ํ”ผ์†Œ๋“œ ๋‹จ์œ„๋กœ ๋‚˜๋ˆ  40๊ฐœ๋Š” ์ง€์‹ ๊ตฌ์„ฑ, 10๊ฐœ๋Š” ์˜คํ”„๋ผ์ธ ๊ฒ€์ฆ์— ์“ด๋‹ค(ยง4.1). ์‹œ์—ฐ์—๋Š” ์—ฐ์†๋œ ์‹œ๊ฐยท์ด‰๊ฐ ๊ด€์ธก, ๋กœ๋ด‡ ์ƒํƒœ, ์ „๋ฌธ๊ฐ€ ํ–‰๋™์ด ๋“ค์–ด ์žˆ๋‹ค. Astra๋Š” ํ–‰๋™ ์ „ํ›„์˜ ์ ‘์ด‰ ๋ณ€ํ™”์™€ ๋ฌผ์ฒด ์šด๋™์„ ์—ฐ๊ฒฐํ•ด โ€œ์ „๋ฌธ๊ฐ€๊ฐ€ ์ง„ํ–‰์„ ์–ด๋–ป๊ฒŒ ํŒ๋‹จํ•˜๊ณ , ์–ด๋–ค ์กฐ์ •์„ ๊ณ ๋ฅด๊ณ , ๊ทธ ํšจ๊ณผ๋ฅผ ์–ด๋–ป๊ฒŒ ํ‰๊ฐ€ํ•˜๋Š”๊ฐ€โ€๋ฅผ ์š”์•ฝํ•œ๋‹ค. ๊ฒฐ๊ณผ๋ฌผ์ด ํ…์ŠคํŠธ Task Skill K_\tau๋‹ค.

Task Skill์€ ๋„ค ๋ถ€๋ถ„์œผ๋กœ ์งœ์ธ๋‹ค. ๊ณผ์ œ ๋ชฉํ‘œ, ์กฐ์ž‘ ์›์น™, ๋‹จ๊ณ„ ์ „ํ™˜์˜ ์ฆ๊ฑฐ, ๋ง‰ํ˜”์„ ๋•Œ์˜ ๊ต์ • ์ „๋žต์ด๋‹ค. ๋…ผ๋ฌธ์ด ๋“œ๋Š” ์˜ˆ๋Š” ์ด๋ ‡๋‹ค. ์‚ฝ์ž… ์ค‘ ๋ณ€ํ˜•์€ ์ปค์ง€๋Š”๋ฐ ๋ฌผ์ฒด๊ฐ€ ์ „์ง„ํ•˜์ง€ ์•Š์œผ๋ฉด ๋ฌผ๋Ÿฌ๋‚˜ ์ ‘์ด‰์„ ํ’€๊ณ , ์œ„์น˜๋‚˜ ๊ฐ๋„๋ฅผ ๋ฐ”๊พผ ๋’ค ์ด์–ด์ง€๋Š” ํ”ผ๋“œ๋ฐฑ์œผ๋กœ ํ‰๊ฐ€ํ•œ๋‹ค. ์ €์ž๋“ค์€ ์ด ์ง€์‹์ด โ€œ์ด‰๊ฐ ๋ณ€ํ™”์— ์กฐ์ž‘์  ์˜๋ฏธ๋ฅผ ์ค€๋‹คโ€๊ณ  ํ‘œํ˜„ํ•œ๋‹ค. ์–ธ์ œ ์ „์ง„ํ•˜๊ณ , ์–ธ์ œ ์กฐ์ •ํ•˜๊ณ , ์กฐ์ •์„ ํ‰๊ฐ€ํ•  ๋•Œ ์–ด๋–ค ํ”ผ๋“œ๋ฐฑ์„ ๋ณผ์ง€ ์•Œ๋ ค ์ค€๋‹ค๋Š” ๋œป์ด๋‹ค.

Astra๋Š” ๊ฐ™์€ ์‹œ์—ฐ์—์„œ ๋Œ€ํ‘œ ์ด‰๊ฐ ๊ด€์ธก๋„ ๋ฝ‘์•„ ์ฐธ์กฐ ์ง‘ํ•ฉ \mathcal{E}^{\mathrm{tac}}_\tau๋ฅผ ๋งŒ๋“ ๋‹ค. ์–‘์ชฝ ์†๋์˜ ์ ‘์ด‰ ๋ถ„ํฌ์™€ ๊ตญ์†Œ ๋ณ€ํ˜• ํŒจํ„ด์„ ๋ณด์กดํ•˜๋Š” ๊ฒƒ์ด ๋ชฉ์ ์ด๋‹ค. Task Skill์ด ์›์น™์„ ์ฃผ๊ณ  ์ด‰๊ฐ ์ฐธ์กฐ๊ฐ€ ๊ทธ ์›์น™์˜ ์ง€๊ฐ์  ๊ธฐ์ค€์ ์„ ์ค€๋‹ค(Eq. 2). ๋‘˜์„ ํ•ฉ์นœ \mathcal{C}_\tau๋Š” ํ‰๊ฐ€ ์ „์— ๊ณ ์ •๋˜๊ณ  ๊ทธ ๊ณผ์ œ์˜ ๋ชจ๋“  ํ…Œ์ŠคํŠธ ์—ํ”ผ์†Œ๋“œ์— ๋˜‘๊ฐ™์ด ์“ฐ์ธ๋‹ค.

๋…ผ๋ฌธ์ด ์ ์ง€ ์•Š์€ ๊ฒƒ๋„ ๊ฐ™์ด ์ ์–ด ๋‘”๋‹ค. ์ด‰๊ฐ ์ฐธ์กฐ๋ฅผ ๋ช‡ ์žฅ ๋„ฃ๋Š”์ง€, ์–ด๋–ค ๊ธฐ์ค€์œผ๋กœ ๊ณ ๋ฅด๋Š”์ง€, Task Skill์ด ๋ช‡ ํ† ํฐ์ธ์ง€, ๊ทธ๋ฆฌ๊ณ  ๊ฒ€์ฆ์šฉ 10๊ฐœ ์‹œ์—ฐ์œผ๋กœ ๋ฌด์—‡์„ ํ–ˆ๋Š”์ง€(์˜ˆ: Task Skill์„ ๊ณ ์ณ ์“ฐ๋Š” ๋ฐ˜๋ณต์ด ์žˆ์—ˆ๋Š”์ง€)๊ฐ€ ์—†๋‹ค. ๋งˆ์ง€๋ง‰ ๊ฒƒ์€ ์ค‘์š”ํ•˜๋‹ค. ๊ฒ€์ฆ ์„ธํŠธ๊ฐ€ ์žˆ๋‹ค๋Š” ๊ฒƒ์€ ๋ฌด์–ธ๊ฐ€๋ฅผ ๊ทธ ์œ„์—์„œ ํ™•์ธํ•˜๊ฑฐ๋‚˜ ๊ณ ์ณค๋‹ค๋Š” ๋œป์ธ๋ฐ, ์‚ฌ๋žŒ์ด Task Skill์„ ์†๋ดค๋‹ค๋ฉด โ€œ์‹œ์—ฐ์—์„œ ๋ชจ๋ธ์ด ์š”์•ฝํ•œ ์ง€์‹โ€์ด๋ผ๋Š” ์„œ์ˆ ์˜ ๋ฒ”์œ„๊ฐ€ ๋‹ฌ๋ผ์ง„๋‹ค.

์˜จ๋ผ์ธ ์ด‰๊ฐ ํ‘œํ˜„: ์ด๋ฏธ์ง€์™€ ์ˆ˜์น˜ ์š”์•ฝ์„ ํ•จ๊ป˜ (ยง3.3)

์ด‰๊ฐ์„ ํ…์ŠคํŠธ๋กœ๋งŒ ๋ฐ”๊พธ์ง€๋Š” ์•Š๋Š”๋‹ค. ์†๋ f\in\{L,R\}๋งˆ๋‹ค ์„ธ ๊ฐ€์ง€๋ฅผ ์ค€๋‹ค(Eq. 3).

\mathcal{T}_t=\{I_t^f,\ D_t^f,\ M_t^f\}_{f\in\{L,R\}}

  • I_t^f: ์ด‰๊ฐ ์ด๋ฏธ์ง€(๋งˆ์ปค๊ฐ€ ์ฐํžŒ ์ ค ์ด๋ฏธ์ง€).
  • D_t^f: ์ ค ์••์ž… ์ง€๋„๋ฅผ ๊ณต๊ฐ„ ํ’€๋งํ•ด ๋งŒ๋“  ํ†ต๊ณ„. ํ‰๊ท ยท์ตœ๋Œ€ ์••์ž…, ์ ‘์ด‰ ์˜์—ญ, ์ค‘์‹ฌ์ .
  • M_t^f: ๊ธฐ์ค€ ์œ„์น˜ ๋Œ€๋น„ ๋งˆ์ปค์˜ 2D ๋ณ€์œ„.

๋‘ ์†๋ ์ •๋ณด๋Š” ๋”ฐ๋กœ ์œ ์ง€ํ•ด ์ขŒ์šฐ ์ ‘์ด‰ ์ฐจ์ด์™€ ๊ทธ ๋ณ€ํ™”๋ฅผ ๋น„๊ตํ•  ์ˆ˜ ์žˆ๊ฒŒ ํ•œ๋‹ค. ํ–‰๋™๊ณผ ์ ‘์ด‰ ๋ณ€ํ™”๋ฅผ ์—ฐ๊ฒฐํ•˜๊ธฐ ์œ„ํ•ด, ๋ชจ๋ธ์€ ์—ฐ์† ๊ด€์ธก ์‚ฌ์ด์˜ ์••์ž… ๋ถ„ํฌยท๋งˆ์ปค ๋ณ€์œ„ ๋ณ€ํ™”๋ฅผ ๊ฐ™์€ ๊ตฌ๊ฐ„์— ์ธก์ •๋œ ๋ง๋‹จ์žฅ์น˜ยท๊ทธ๋ฆฌํผ ์šด๋™๊ณผ ํ•จ๊ป˜ ๋ณธ๋‹ค. ์‹œ๊ฐ์€ ๋ฌผ์ฒด๊ฐ€ ๋ชฉํ‘œ์™€ ๊ทธ๋ฆฌํผ์— ๋Œ€ํ•ด ์–ด๋–ป๊ฒŒ ์›€์ง์˜€๋Š”์ง€๋ฅผ ๋ณดํƒ ๋‹ค.

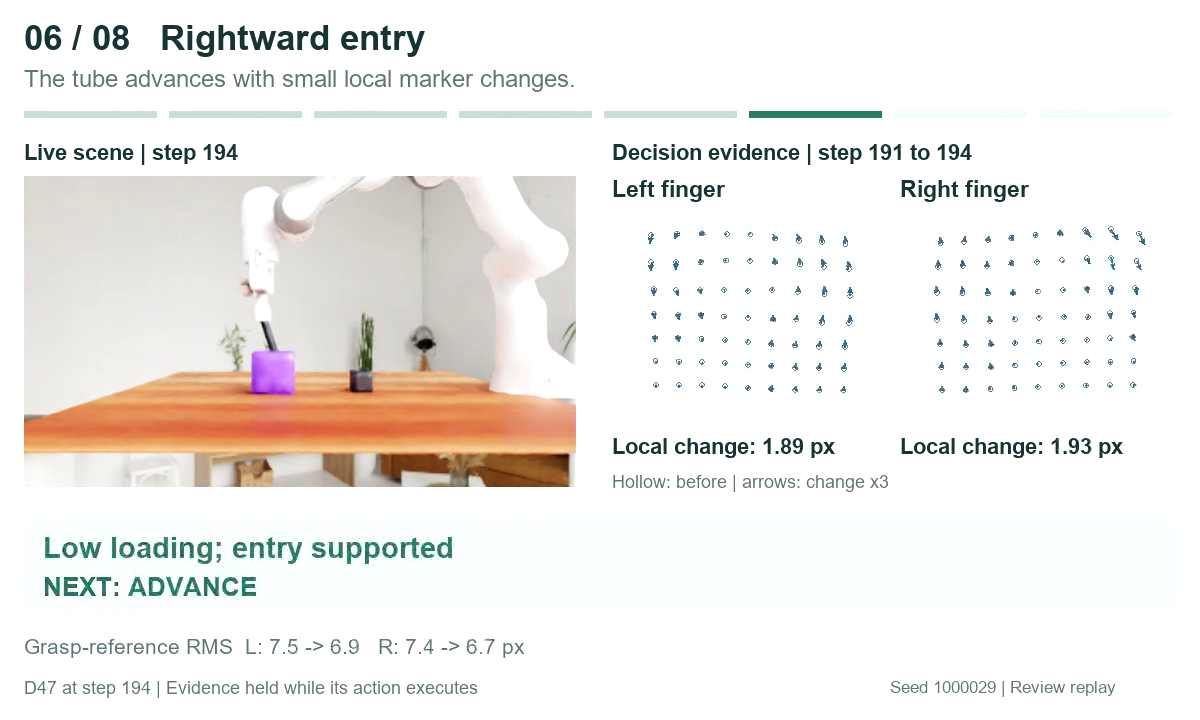
ํ”„๋กœ์ ํŠธ ํŽ˜์ด์ง€์˜ ๋ถ„์„ ์˜์ƒ์€ ์ด ํ‘œํ˜„์ด ์‹ค์ œ๋กœ ์–ด๋–ค ๋ชจ์–‘์ธ์ง€ ์กฐ๊ธˆ ๋” ๋ณด์—ฌ ์ค€๋‹ค(์•„๋ž˜ ๊ทธ๋ฆผ). ํ™”๋ฉด์—๋Š” ๊ฒฐ์ • ์‚ฌ์ด์˜ ๋งˆ์ปค ๋ณ€ํ™” ํ™”์‚ดํ‘œ(3๋ฐฐ ํ™•๋Œ€ ํ‘œ์‹œ), ์†๋๋ณ„ โ€œLocal changeโ€(ํ”ฝ์…€), โ€œGrasp-reference RMSโ€(ํŒŒ์ง€ ๊ธฐ์ค€ ๋Œ€๋น„ ๋งˆ์ปค ๋ณ€์œ„ RMS, ํ”ฝ์…€)๊ฐ€ ๋‚˜์˜ค๊ณ , ํŒ๋‹จ ์š”์•ฝ(โ€œLow loading; entry supportedโ€)๊ณผ ๋‹ค์Œ ํ–‰๋™(โ€œNEXT: ADVANCEโ€)์ด ๋ถ™๋Š”๋‹ค. ์ด ํ™”๋ฉด์€ ์ €์ž๋“ค์ด ๋งŒ๋“  ์‹œ๊ฐํ™”์ด๋ฏ€๋กœ ๋ชจ๋ธ ์ž…๋ ฅ๊ณผ ๋˜‘๊ฐ™์€์ง€๋Š” ๋‹จ์ •ํ•  ์ˆ˜ ์—†๋‹ค(๋ถˆํ™•์‹ค). ๋‹ค๋งŒ ๋งˆ์ปค ๋ณ€์œ„๊ฐ€ ํ”ฝ์…€ ๋‹จ์œ„ ์ˆ˜์น˜๋กœ ์š”์•ฝ๋ผ ํŒ๋‹จ ๊ทผ๊ฑฐ๋กœ ์“ฐ์ธ๋‹ค๋Š” ์ ์€ ๋ถ„๋ช…ํžˆ ๋“œ๋Ÿฌ๋‚œ๋‹ค.


ํ”„๋กœ์ ํŠธ ํŽ˜์ด์ง€ ๋ถ„์„ ์˜์ƒ(seed 1000029)์˜ ํ•œ ์žฅ๋ฉด. 194 ์Šคํ…์˜ ์žฅ๋ฉด, 191~194 ์Šคํ… ์‚ฌ์ด ์–‘์ชฝ ์†๋์˜ ๋งˆ์ปค ๋ณ€ํ™”(ํ™”์‚ดํ‘œ ร—3), Local change 1.89 / 1.93 px, Grasp-reference RMS ๋ณ€ํ™”, ํŒ๋‹จ โ€œLow loading; entry supported โ†’ NEXT: ADVANCEโ€. ์•„๋ž˜ ์ค„์˜ โ€œD47 at step 194โ€๋Š” 194 ์Šคํ…๊นŒ์ง€ 47๋ฒˆ์งธ ๊ฒฐ์ •์ด๋ผ๋Š” ๋œป์œผ๋กœ ์ฝํžŒ๋‹ค(๋…ผ๋ฌธ ๊ทธ๋ฆผ ์•„๋‹˜).

ํ”ผ๋“œ๋ฐฑ์œผ๋กœ ๋‹ซํžŒ ๋ฃจํ”„ (ยง3.4)

๋งค ๊ฒฐ์ •๋งˆ๋‹ค ์ •์ฑ…์€ ์ตœ์‹  ์ธก์ • ์ƒํƒœ์—์„œ ํ–‰๋™์„ ๋งŒ๋“ค๊ณ , ๋ฒ”์œ„ยทํ˜•์‹ ๊ฒ€์‚ฌ๋ฅผ ๊ฑฐ์ณ IK๊ฐ€ 1~5 ์ œ์–ด ์Šคํ… ์‹คํ–‰ํ•œ ๋’ค ์ƒˆ ๊ด€์ธก์„ ๋ฐ›๋Š”๋‹ค. ์งง์€ ์‹คํ–‰ ๊ธธ์ด๋Š” ์ ‘์ด‰์„ ์ž์ฃผ ํ™•์ธํ•˜๊ธฐ ์œ„ํ•œ ๊ฒƒ์ด๋‹ค. ์‹คํ–‰ ํ›„์—๋Š” o_t์™€ o_{t+1}์„ ๋น„๊ตํ•ด ๋ง๋‹จ์žฅ์น˜ ์šด๋™, ๋ฌผ์ฒด ๋ฐ˜์‘, ์ด‰๊ฐ ๋ณ€ํ™”๋ฅผ ํ•จ๊ป˜ ๋ณด๊ณ  ์ง„ํ–‰ ์—ฌ๋ถ€๋ฅผ ํŒ๋‹จํ•œ ๋‹ค์Œ, Task Skill์— ๋”ฐ๋ผ ์ •๋ ฌ์ด๋‚˜ ํŒŒ์ง€ ์กฐ์ •์ด ํ•„์š”ํ•œ์ง€ ์ •ํ•œ๋‹ค.

์กฐ์ • ๋ฐฉํ–ฅ์ด ๋ถˆํ™•์‹คํ•˜๋ฉด ๋Šฅ๋™ ํƒ์ƒ‰์„ ํ•œ๋‹ค. ์ž‘์€ ํ‰ํ–‰์ด๋™, ์ž์„ธ ์กฐ์ •, ๊ทธ๋ฆฌํผ ๊ฐœํ๋กœ ์ ‘์ด‰ ์ •๋ณด๋ฅผ ๋” ์–ป๊ณ , ๊ทธ ๊ฒฐ๊ณผ๋ฅผ ํžˆ์Šคํ† ๋ฆฌ \mathcal{H}_t์— ์Œ“์•„ ๋‹ค์Œ ๊ฒฐ์ •์— ์“ด๋‹ค. ์—ํ”ผ์†Œ๋“œ๋งˆ๋‹ค ์ƒˆ ์„ธ์…˜์„ ์—ด๊ณ  ํžˆ์Šคํ† ๋ฆฌ๋Š” ์—ํ”ผ์†Œ๋“œ ์‚ฌ์ด์— ์ดˆ๊ธฐํ™”ํ•œ๋‹ค(ยง4.1). ์ฆ‰ ์—ํ”ผ์†Œ๋“œ๋ฅผ ๋„˜๋Š” ํ•™์Šต์€ ์—†๋‹ค.

์ง๊ด€: ์ง€์‹์€ โ€œ๋ฌด์—‡์„ ๋ณผ์ง€โ€๋ฅผ, ์ด‰๊ฐ์€ โ€œ์ง€๊ธˆ ์–ด๋–ค์ง€โ€๋ฅผ ์ค€๋‹ค

์ด ๋ฐฉ๋ฒ•์„ ์ดํ•ดํ•˜๋Š” ๊ฐ€์žฅ ์‰ฌ์šด ๋ฐฉ๋ฒ•์€ Insert Hole์„ ๊ตฌ์ฒด์ ์œผ๋กœ ๋ณด๋Š” ๊ฒƒ์ด๋‹ค. UniVTAC ๋…ผ๋ฌธ์— ๋”ฐ๋ฅด๋ฉด ์ด ๊ณผ์ œ์˜ ๊ตฌ๋ฉ์€ 60ยฐ ๋˜๋Š” 120ยฐ๋กœ ๊ธฐ์šธ์–ด์ ธ ์žˆ๊ณ , ๋กœ๋ด‡์€ ์ ‘์ด‰์œผ๋กœ ๊ตฌ๋ฉ์˜ ๋ฐฉํ–ฅ์„ ์•Œ์•„๋‚ธ ๋’ค ์‹œํ—˜๊ด€์„ ๋„ฃ์–ด์•ผ ํ•œ๋‹ค. ์ˆ˜์ง์—์„œ ๋ณด๋ฉด ์ขŒ์šฐ ์–ด๋А ํ•œ์ชฝ์œผ๋กœ ์•ฝ 30ยฐ ๊ธฐ์šธ์–ด์ง„ ๊ตฌ๋ฉ์ด๋‹ค. Fig. 2์˜ ์„ฑ๊ณต ์—ํ”ผ์†Œ๋“œ์—์„œ ๊ด€ ์ถ• ๋ณ€ํ™”๊ฐ€ ์•ฝ 30ยฐ(๊ทธ๋ž˜ํ”„ ๋์€ 35ยฐ ์•ˆํŒŽ)๋กœ ํ‘œ์‹œ๋˜๋Š” ๊ฒƒ๊ณผ ๋งž๋Š”๋‹ค.

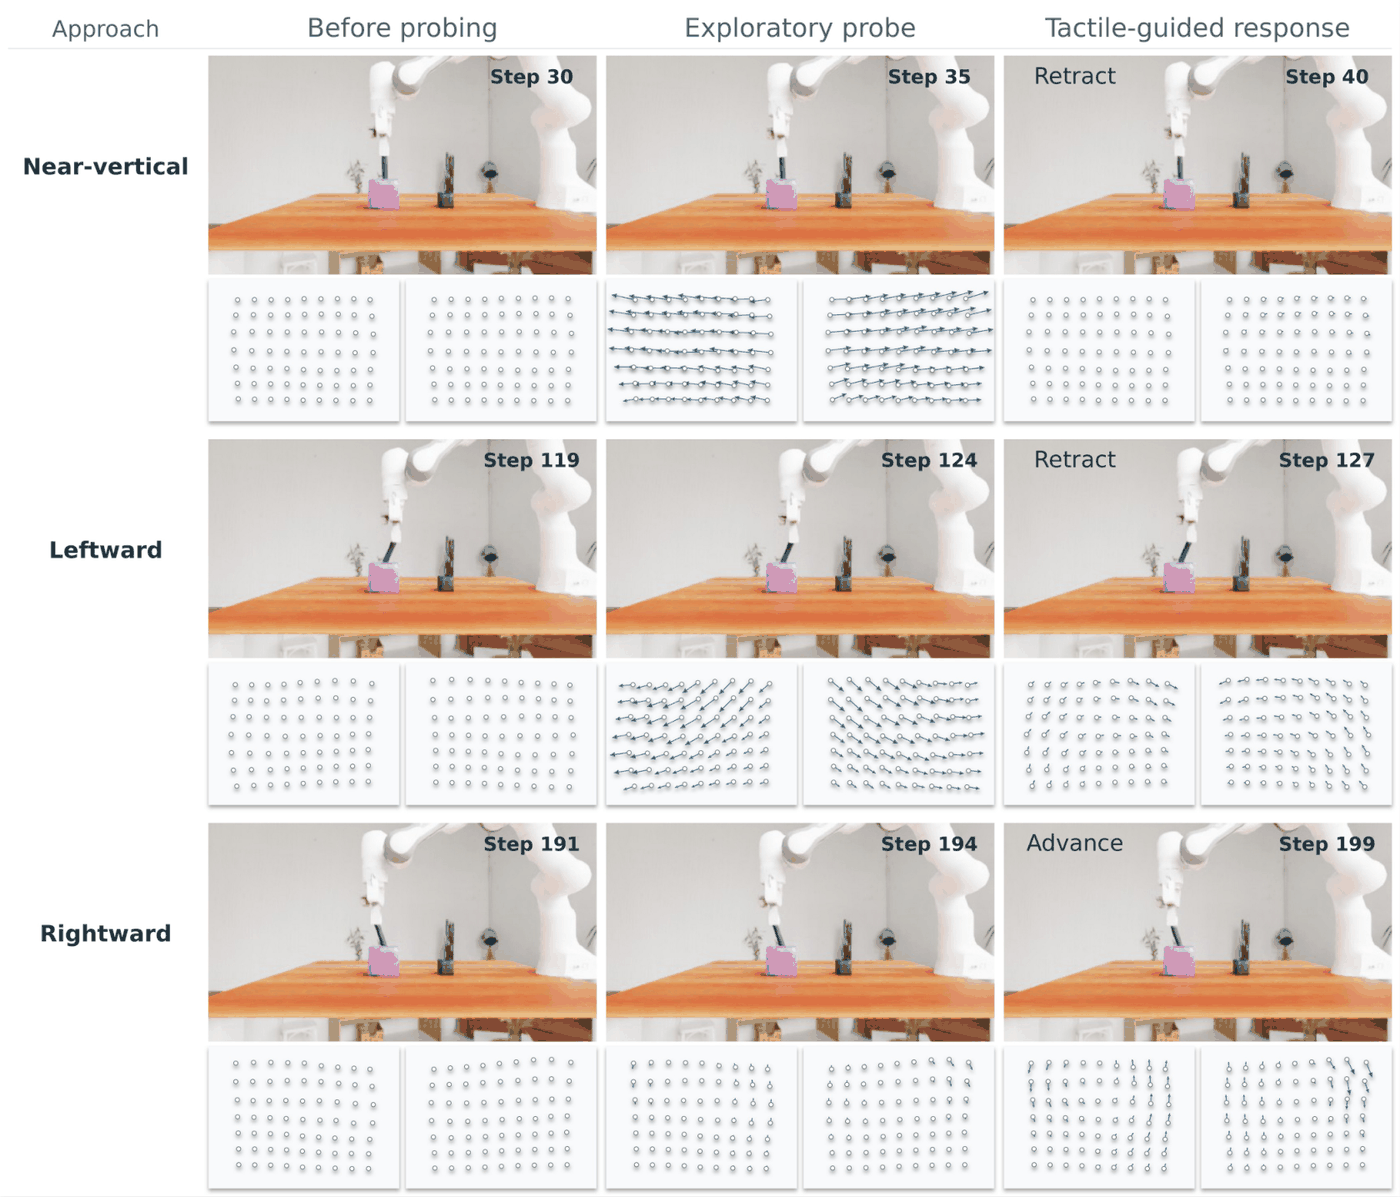
๊ทธ๋ ‡๋‹ค๋ฉด ์ด ๊ณผ์ œ์˜ ํƒ์ƒ‰ ๊ณต๊ฐ„์€ ์ƒ๊ฐ๋ณด๋‹ค ์ž‘๋‹ค. โ€œ๊ณง๊ฒŒ ๋„ฃ์–ด ๋ณธ๋‹ค โ†’ ๋ง‰ํžˆ๋ฉด ๋ฌผ๋Ÿฌ๋‚˜์„œ ํ•œ์ชฝ์œผ๋กœ ๊ธฐ์šธ์—ฌ ๋ณธ๋‹ค โ†’ ๋˜ ๋ง‰ํžˆ๋ฉด ๋ฐ˜๋Œ€์ชฝ์œผ๋กœ ๊ธฐ์šธ์ธ๋‹คโ€๊ฐ€ ๊ฑฐ์˜ ์ „๋ถ€๋‹ค. ์‚ฌ๋žŒ์ด ์“ด ๊ทœ์น™์œผ๋กœ ์˜ฎ๊ธฐ๊ธฐ ์ข‹์€ ๊ตฌ์กฐ์ด๊ณ , Task Skill์˜ ์˜ˆ์‹œ ๋ฌธ์žฅ(โ€œ๋ณ€ํ˜•์€ ์ปค์ง€๋Š”๋ฐ ์ „์ง„์ด ์—†์œผ๋ฉด ๋ฌผ๋Ÿฌ๋‚˜์„œ ๊ฐ๋„๋ฅผ ๋ฐ”๊ฟ”๋ผโ€)์ด ๋ฐ”๋กœ ๊ทธ ๊ทœ์น™์ด๋‹ค. ์ด‰๊ฐ์ด ํ•˜๋Š” ์ผ์€ ๊ฐ ์‹œ๋„๊ฐ€ ๋ง‰ํ˜”๋Š”์ง€ ๋“ค์–ด๊ฐ€๊ณ  ์žˆ๋Š”์ง€๋ฅผ ์•Œ๋ ค ์ฃผ๋Š” ๊ฒƒ์ด๋‹ค. Fig. 4์˜ ์„ธ ์‹œ๋„(์ˆ˜์ง, ์™ผ์ชฝ, ์˜ค๋ฅธ์ชฝ)๊ฐ€ ์ •ํ™•ํžˆ ์ด ํŒจํ„ด์ด๋‹ค. ์ˆ˜์ง๊ณผ ์™ผ์ชฝ์—์„œ๋Š” ํƒ์ƒ‰ํ•˜์ž ๋งˆ์ปค ๋ณ€์œ„๊ฐ€ ํฌ๊ฒŒ ์ƒ๊ธฐ๊ณ  ๋ฌผ๋Ÿฌ๋‚˜๋ฉด ์ค„์–ด๋“ ๋‹ค. ์˜ค๋ฅธ์ชฝ์—์„œ๋Š” ๋ณ€์œ„๊ฐ€ ์ž‘์€ ์ฑ„๋กœ ์ „์ง„์ด ์ด์–ด์ง„๋‹ค.


Insert Hole์˜ ์ด‰๊ฐ ๊ธฐ๋ฐ˜ ํƒ์ƒ‰(Fig. 4), ํ•œ ์—ํ”ผ์†Œ๋“œ์˜ ์„ธ ์‹œ๋„. ์ˆ˜์ง(30ยท35ยท40 ์Šคํ…)๊ณผ ์™ผ์ชฝ(119ยท124ยท127 ์Šคํ…) ์ ‘๊ทผ์€ ํƒ์ƒ‰ ์ค‘ ์–‘์ชฝ ๋งˆ์ปค ๋ณ€์œ„๊ฐ€ ํฌ๊ฒŒ ์ƒ๊ธด ๋’ค ๋ฌผ๋Ÿฌ๋‚œ๋‹ค. ์˜ค๋ฅธ์ชฝ(191ยท194ยท199 ์Šคํ…) ์ ‘๊ทผ์€ ํƒ์ƒ‰ ์ค‘ ๋ณ€์œ„๊ฐ€ ์ž‘๊ณ  ๊ทธ๋Œ€๋กœ ์ „์ง„ํ•œ๋‹ค. ์Šคํ… ๋ฒˆํ˜ธ๊ฐ€ ํ”„๋กœ์ ํŠธ ํŽ˜์ด์ง€ ๋ถ„์„ ์˜์ƒ(seed 1000029)์˜ ๋‹จ๊ณ„ ๊ตฌ๊ฐ„๊ณผ ๋งž๋Š”๋‹ค.

์ด ์ฝ๊ธฐ๋Š” ๋…ผ๋ฌธ์˜ ์„ฑ๊ณผ๋ฅผ ๊นŽ๋Š” ๊ฒƒ์ด ์•„๋‹ˆ๋ผ ์œ„์น˜๋ฅผ ์ •ํ™•ํžˆ ํ•˜๋Š” ๊ฒƒ์ด๋‹ค. ๋ชจ๋ธ์€ โ€œ๋ณ€์œ„๊ฐ€ ์ปค์ง€๋ฉด ๋ง‰ํžŒ ๊ฒƒ, ์ž‘์œผ๋ฉด ๋“ค์–ด๊ฐ€๋Š” ๊ฒƒโ€์ด๋ผ๋Š” ํ•ด์„์„ Task Skill์—์„œ ๋ฐ›๊ณ , ๋งค ์ˆœ๊ฐ„ ์ด‰๊ฐ ์š”์•ฝ์—์„œ ๊ทธ ์‹ ํ˜ธ๋ฅผ ์ฝ์–ด ๋‹ค์Œ ์ˆ˜๋ฅผ ๊ณ ๋ฅธ๋‹ค. ์ด๊ฒƒ์ด โ€œ์ด‰๊ฐ ์ดํ•ดโ€์ธ์ง€, โ€œ์ฃผ์–ด์ง„ ๊ทœ์น™๋Œ€๋กœ ์ด‰๊ฐ ์ˆ˜์น˜๋ฅผ ์ฝ๋Š” ๋Šฅ๋ ฅโ€์ธ์ง€๋Š” ๋…ผ๋ฌธ์˜ ์‹คํ—˜๋งŒ์œผ๋กœ๋Š” ๊ฐˆ๋ฆฌ์ง€ ์•Š๋Š”๋‹ค. ๋’ค์˜ ๋น„ํŒ ์ ˆ์—์„œ ์ด ๊ตฌ๋ถ„์ด ์–ด๋””์„œ ํ•„์š”ํ•œ์ง€ ๋‹ค์‹œ ๋‹ค๋ฃฌ๋‹ค.

์‹คํ—˜ (ยง4)

์…‹์—… (ยง4.1)

  • ๊ณผ์ œ: UniVTAC์˜ Insert Hole, Lift Can, Grasp Classify, Lift Bottle, Pull-out Key. ๊ธฐํ•˜ ์ •๋ ฌ, ํŒŒ์ง€ ๋ฌผ์ฒด ์กฐ์ž‘, ๊ตฌ์† ์šด๋™, ์ด‰๊ฐ ๋ถ„๋ฅ˜๋ฅผ ๋ฎ๋Š”๋‹ค. ํ”„๋กœ์ ํŠธ ํŽ˜์ด์ง€๋Š” ์ด๊ฒƒ์ด UniVTAC 8๊ฐœ ๊ณผ์ œ ์ค‘ 5๊ฐœ๋ผ๊ณ  ์ ๋Š”๋‹ค. ๋น ์ง„ ์…‹(Put Bottle in Shelf, Insert HDMI, Insert Tube)๊ณผ ๊ณ ๋ฅธ ์ด์œ ๋Š” ๋…ผ๋ฌธ์— ์—†๋‹ค.
  • ๋ฐ์ดํ„ฐ: ๊ณผ์ œ๋‹น ์‹œ์—ฐ 50๊ฐœ(์ง€์‹ ๊ตฌ์„ฑ 40, ๊ฒ€์ฆ 10).
  • ์ •์ฑ… ์„ค์ •: GPT-6-Astra, reasoning effort xhigh ๊ณ ์ •, ์ „ ๊ณผ์ œ ๊ฐ™์€ ๋ชจ๋ธยท์„ค์ •. ์—ํ”ผ์†Œ๋“œ๋งˆ๋‹ค ๋…๋ฆฝ ์„ธ์…˜.
  • ํ‰๊ฐ€: ๊ณผ์ œ๋‹น ๊ณ ์ • ํ…Œ์ŠคํŠธ ์—ํ”ผ์†Œ๋“œ 100๊ฐœ, ์ด 500๊ฐœ. ํ™˜๊ฒฝ ๊ณ ์œ ์˜ ์„ฑ๊ณต ๊ธฐ์ค€์œผ๋กœ ํŒ์ •ํ•˜๊ณ , ์„ฑ๊ณต ์กฐ๊ฑด์„ ๋ชป ์ฑ„์šด ์ฑ„ ๋๋‚œ ์—ํ”ผ์†Œ๋“œ๋Š” ์‹คํŒจ. ํ‰๊ท ์€ ๊ณผ์ œ ๋™์ผ ๊ฐ€์ค‘. ํ”„๋กœ์ ํŠธ ํŽ˜์ด์ง€ ์˜์ƒ์— ๋”ฐ๋ฅด๋ฉด ์—ํ”ผ์†Œ๋“œ ์‹คํ–‰ ํ•œ๋„๋Š” 300 ์Šคํ…์ด๊ณ  ํ…Œ์ŠคํŠธ ์‹œ๋“œ๋Š” 1000000๋ฒˆ๋Œ€๋‹ค.
  • ๋ฒ ์ด์Šค๋ผ์ธ: ยง4.1์€ โ€œUniVTAC์—์„œ ํ‰๊ฐ€๋œ ์  ์žˆ๋Š” ๋„ค ๋ฐฉ๋ฒ•โ€์ด๋ผ๊ณ  ํ•˜๋ฉด์„œ E0, ฯ€โ‚€.โ‚…, ACT + UniVTAC Encoder, Nโ‚€-VTLA, Nโ‚€-TWAM์˜ ๋‹ค์„ฏ ์ด๋ฆ„์„ ๋“ ๋‹ค. Tab. 2์—๋Š” E0๊ฐ€ ์—†๋‹ค.

๋ฒ ์ด์Šค๋ผ์ธ ๊ฐ’์€ ๋‹ค์‹œ ๋Œ๋ฆฐ ๊ฒƒ์ด ์•„๋‹ˆ๋ผ ๊ธฐ์กด ํ‘œ์—์„œ ๊ฐ€์ ธ์˜จ ๊ฒƒ์ด๋‹ค(ํ”„๋กœ์ ํŠธ ํŽ˜์ด์ง€: โ€œBaseline values follow the manuscript comparison tableโ€). ํ•„์ž๊ฐ€ ๋Œ€์กฐํ•ด ๋ณด๋‹ˆ ฯ€โ‚€.โ‚…์™€ Nโ‚€-VTLA ํ–‰์€ Nโ‚€-VTLA ๋…ผ๋ฌธ Table 1, Nโ‚€-TWAM ํ–‰์€ Nโ‚€-TWAM ๋…ผ๋ฌธ Table 2, ACT + UniVTAC ํ–‰์€ UniVTAC ๋…ผ๋ฌธ Table I๊ณผ ๊ณผ์ œ๋ณ„๋กœ ์ •ํ™•ํžˆ ๊ฐ™๋‹ค.

๋ณธ ๊ฒฐ๊ณผ (ยง4.2, Tab. 2)

๋ฐฉ๋ฒ• Insert Hole Lift Can Grasp Classify Lift Bottle Pull-out Key ํ‰๊ท 
ACT + UniVTAC Encoder 24.0 29.0 99.0 71.0 46.0 53.8
ฯ€โ‚€.โ‚… 25.0 6.0 49.0 100.0 35.0 43.0
Nโ‚€-VTLA 95.0 88.0 100.0 99.0 99.0 96.2
Nโ‚€-TWAM 99.0 93.0 94.0 58.0 79.0 84.6
Ours 99.0 95.0 98.0 93.0 84.0 93.8

(๊ตต์€ ๊ธ€์”จ๋Š” ํ•„์ž๊ฐ€ ์—ด๋งˆ๋‹ค ์ตœ๊ณ ๊ฐ’์— ํ‘œ์‹œํ–ˆ๋‹ค.)

ํ‰๊ท ์€ ๋‹ค์„ฏ ํ–‰ ๋ชจ๋‘ ๊ณผ์ œ๋ณ„ ๊ฐ’์œผ๋กœ ๋‹ค์‹œ ๊ณ„์‚ฐํ•˜๋ฉด ํ‘œ์™€ ์ผ์น˜ํ•œ๋‹ค(์˜ˆ: Ours (99+95+98+93+84)/5 = 93.8). Fig. 1C์˜ ๋ง‰๋Œ€ ๋ผ๋ฒจ๋„ ํ‘œ์™€ ๊ฐ™๋‹ค. ๋ณธ๋ฌธ ์„œ์ˆ ๋„ ๋Œ€๋ถ€๋ถ„ ํ‘œ์™€ ๋งž๋Š”๋‹ค. โ€œInsert Hole 99%๋กœ Nโ‚€-TWAM๊ณผ ๊ฐ™๊ณ  Nโ‚€-VTLA๋ณด๋‹ค ๋†’๋‹คโ€, โ€œLift Can 95%๋กœ ์ตœ๊ณ โ€, โ€œ๋‹ค์„ฏ ๊ณผ์ œ ๋ชจ๋‘์—์„œ Nโ‚€-TWAM๊ณผ ๊ฐ™๊ฑฐ๋‚˜ ๋†’๋‹คโ€๋Š” ๋ชจ๋‘ ํ‘œ์—์„œ ํ™•์ธ๋œ๋‹ค.

ํ‘œ์—์„œ ๋ˆˆ์— ๋„๋Š” ๊ฒƒ์ด ๋‘˜ ์žˆ๋‹ค. ํ•˜๋‚˜๋Š” Grasp Classify๋‹ค. UniVTAC์— ๋”ฐ๋ฅด๋ฉด ์ด ๊ณผ์ œ๋Š” ์งˆ๊ฐ์ด ๋‹ค๋ฅธ ๋‘ ์›๊ธฐ๋‘ฅ์„ ์ด‰๊ฐ์œผ๋กœ ๊ตฌ๋ถ„ํ•ด ์ œ์ž๋ฆฌ์— ๋†“๋Š” ๊ฒƒ์ด๊ณ , ์‹œ๊ฐ๋งŒ ์“ฐ๋Š” ฯ€โ‚€.โ‚…๋Š” 49%๋กœ ์‚ฌ์‹ค์ƒ ์šฐ์—ฐ ์ˆ˜์ค€์ด๋‹ค. Ours 98%๋Š” ๋ชจ๋ธ์ด ์ด‰๊ฐ ์ด๋ฏธ์ง€๋‚˜ ์š”์•ฝ์—์„œ ์งˆ๊ฐ ์ฐจ์ด๋ฅผ ์‹ค์ œ๋กœ ์ฝ์–ด ๋‚ธ๋‹ค๋Š” ์ •ํ™ฉ์ด๋‹ค. ๋‹ค๋ฅธ ํ•˜๋‚˜๋Š” ฯ€โ‚€.โ‚…๊ฐ€ Lift Bottle์—์„œ 100%๋กœ ์ „ ๋ฐฉ๋ฒ• ์ค‘ ์ตœ๊ณ ๋ผ๋Š” ์ ์ด๋‹ค. ์ด‰๊ฐ ์—†๋Š” VLA๊ฐ€ โ€œ์ด‰๊ฐ ๊ณผ์ œโ€์˜ ํ•˜๋‚˜๋ฅผ ๊ฐ€์žฅ ์ž˜ ํ‘ผ๋‹ค๋Š” ๊ฒƒ์€, ๋‹ค์„ฏ ๊ณผ์ œ ๋ชจ๋‘๊ฐ€ ์ด‰๊ฐ์„ ๋˜‘๊ฐ™์ด ํ•„์š”๋กœ ํ•˜์ง€๋Š” ์•Š๋Š”๋‹ค๋Š” ๋œป์ด๋‹ค.

์ •์„ฑ ๊ฒฐ๊ณผ (Fig. 3)


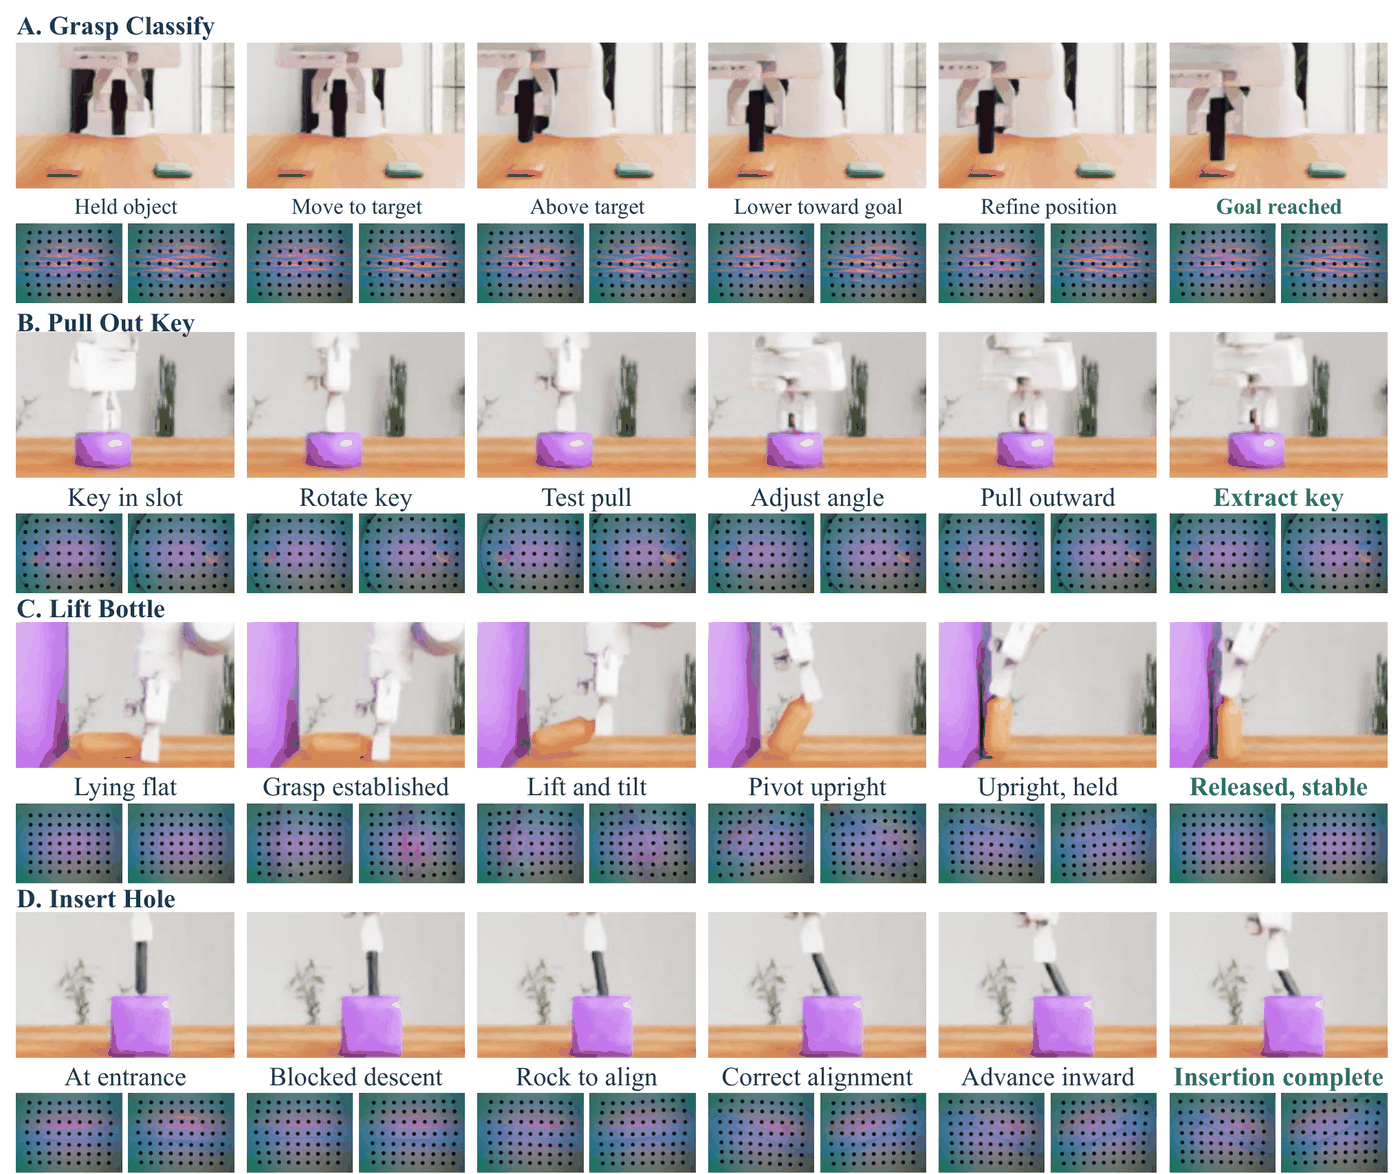
๋„ค ๊ณผ์ œ์˜ ์„ฑ๊ณต ์‹คํ–‰(Fig. 3). ๊ฐ RGB ํ”„๋ ˆ์ž„ ์•„๋ž˜ ์™ผ์ชฝยท์˜ค๋ฅธ์ชฝ ์†๋์˜ ์ด‰๊ฐ ์ด๋ฏธ์ง€. (A) Grasp Classify: ๋ชฉํ‘œ ์œ„์—์„œ ์œ„์น˜๋ฅผ ๋‹ค๋“ฌ์–ด ๋‚ด๋ ค๋†“๋Š”๋‹ค. (B) Pull-out Key: ์—ด์‡ ๋ฅผ ๋Œ๋ฆฌ๊ณ  ์‹œํ—˜ ์‚ผ์•„ ๋‹น๊ธด ๋’ค ๊ฐ๋„๋ฅผ ๊ณ ์ณ ๋ฝ‘๋Š”๋‹ค. (C) Lift Bottle: ๋ˆ„์šด ๋ณ‘์„ ์žก์•„ ๋“ค๊ณ  ๊ธฐ์šธ์—ฌ ์„ธ์šด ๋’ค ๋†“๋Š”๋‹ค. (D) Insert Hole: ๋ง‰ํžŒ ๋’ค ํ”๋“ค์–ด ์ •๋ ฌ์„ ๊ณ ์น˜๊ณ  ๋ฐ€์–ด ๋„ฃ๋Š”๋‹ค.

ํ”„๋กœ์ ํŠธ ํŽ˜์ด์ง€์—๋Š” ๋‹ค์„ฏ ๊ณผ์ œ ๋ชจ๋‘์˜ ์„ฑ๊ณต ์—ํ”ผ์†Œ๋“œ ์˜์ƒ์ด ์žˆ๋‹ค(์‹œ๋ฎฌ๋ ˆ์ด์…˜ ๋…นํ™”, 10 fps). ๊ฐค๋Ÿฌ๋ฆฌ๋Š” Ours์˜ ์„ฑ๊ณต ์‚ฌ๋ก€๋งŒ ์‹ฃ๋Š”๋‹ค. ํŽ˜์ด์ง€ ์ „์ฒด์—์„œ ์‹คํŒจ ์žฅ๋ฉด์€ ์•„๋ž˜ ์ด‰๊ฐ ์œ ๋ฌด ๋น„๊ต ์˜์ƒ์˜ โ€œ์ด‰๊ฐ ์—†์Œโ€ ํ•œ ๊ฑด๋ฟ์ด๋‹ค.

Insert Hole (seed 1000009, 0.3 MB)
Lift Can (seed 1000000, 0.4 MB)
Grasp Classify (seed 1000018, 0.15 MB)
Lift Bottle (seed 1000004, 0.5 MB)
Pull-out Key (seed 1000000, 0.25 MB)
ํ”„๋กœ์ ํŠธ ํŽ˜์ด์ง€ ๊ฐค๋Ÿฌ๋ฆฌ์˜ ์„ฑ๊ณต ์—ํ”ผ์†Œ๋“œ ์˜์ƒ(์› URL ์ฐธ์กฐ).

์ด‰๊ฐ ์ ˆ์ œ (ยง4.3, Tab. 3, Fig. 2)

๋ฐฉ๋ฒ• ์˜จ๋ผ์ธ ๊ด€์ธก ์„ฑ๊ณต๋ฅ (%)
Ours V+P+T 99.0
w/o tactile V+P 31.0

์ด‰๊ฐ ์—†๋Š” ๋ณ€ํ˜•์€ ์‹œ๊ฐ, ๊ณ ์œ ์ˆ˜์šฉ ์ƒํƒœ, ํ–‰๋™ ์ธํ„ฐํŽ˜์ด์Šค๋ฅผ ์œ ์ง€ํ•˜๊ณ  ์ด‰๊ฐ ๊ด€์ธก๊ณผ ์ด‰๊ฐ ์ฐธ์กฐ๋ฅผ ํ•จ๊ป˜ ๋บ€๋‹ค. ๊ทธ๋ฆฌ๊ณ  โ€œ๊ฐ€์šฉ ๊ด€์ธก์— ๋งž์ถ˜ ๊ณ ์ • Task Skillโ€์„ ๋”ฐ๋กœ ์“ด๋‹ค. ๋‘˜ ๋‹ค ๊ฐ™์€ 100๊ฐœ ํ…Œ์ŠคํŠธ ๊ตฌ์„ฑ, ๊ฐ™์€ ์ดˆ๊ธฐํ™”ยท์ €์ˆ˜์ค€ ์ปจํŠธ๋กค๋Ÿฌยท์‹คํ–‰ ์˜ˆ์‚ฐ์—์„œ ํ‰๊ฐ€ํ–ˆ๋‹ค๊ณ  ํ•œ๋‹ค. ์ฐจ์ด๋Š” 68 %p์ด๊ณ , 100ํšŒ ๊ธฐ์ค€์œผ๋กœ๋„ ์••๋„์ ์ด๋‹ค(ํ•„์ž ๊ณ„์‚ฐ Fisher p\approx10^{-27}, 31%์˜ 95% Wilson ๊ตฌ๊ฐ„ 22.8~40.6%).


Insert Hole์—์„œ ์ด‰๊ฐ ์œ ๋ฌด์˜ ์‹คํ–‰ ๋น„๊ต(Fig. 2). ์œ„: ์ด‰๊ฐ ์—†์ด ์ ‘์ด‰ โ†’ ์•„๋ž˜๋กœ ์‹œ๋„ โ†’ ํšŒ๋ณต โ†’ ์žฌ์‹œ๋„๋ฅผ ๋ฐ˜๋ณตํ•˜๋ฉฐ ๊ด€ ์ถ• ๋ณ€ํ™”๊ฐ€ 5ยฐ ์•ˆํŒŽ์— ๋จธ๋ฌผ๊ณ  300 ์Šคํ…์—์„œ ์‹คํŒจ. ์•„๋ž˜: ์ด‰๊ฐ์ด ์žˆ์œผ๋ฉด ์ ‘์ด‰ โ†’ ํƒ์ƒ‰ โ†’ ์กฐ์ • โ†’ ์ •๋ ฌ(์•ฝ 30ยฐ)์„ ๊ฑฐ์ณ 191 ์Šคํ…์— ์„ฑ๊ณต. ์•„๋ž˜ ๊ทธ๋ž˜ํ”„๋Š” ๊ฐ ์—ํ”ผ์†Œ๋“œ์˜ ์ดˆ๊ธฐ ์ƒํƒœ ๋Œ€๋น„ ๊ด€ ์ถ• ๊ฐ๋„ ๋ณ€ํ™”์™€ ์ธก๋ฉด ๋ณ€์œ„(mm).

Fig. 2์˜ ๊ทธ๋ž˜ํ”„๋ฅผ ์ฝ์œผ๋ฉด ์ฐจ์ด์˜ ์ •์ฒด๊ฐ€ ๋ณด์ธ๋‹ค. ์ด‰๊ฐ ์—†๋Š” ์ •์ฑ…์€ ์ธก๋ฉด ๋ณ€์œ„๊ฐ€ ๊ฑฐ์˜ 0์— ๋จธ๋ฌผ๊ณ  ๊ฐ๋„๋„ ์ดˆ๋ฐ˜์— 10ยฐ ๋‚จ์ง“ ํ”๋“ค๋ฆฐ ๋’ค 5ยฐ ์•ˆํŒŽ์œผ๋กœ ๋Œ์•„์˜จ๋‹ค. ์ด‰๊ฐ ์žˆ๋Š” ์ •์ฑ…์€ 100 ์Šคํ… ๋ถ€๊ทผ๋ถ€ํ„ฐ ๊ฐ๋„์™€ ์ธก๋ฉด ๋ณ€์œ„๋ฅผ ํ•จ๊ป˜ ํฌ๊ฒŒ ๋ฐ”๊พผ๋‹ค. ์ฆ‰ ์ด‰๊ฐ ์—†๋Š” ์ •์ฑ…์€ ๊ธฐ์šธ์—ฌ ๋ณด๋Š” ์‹œ๋„ ์ž์ฒด๋ฅผ ๊ฑฐ์˜ ํ•˜์ง€ ์•Š๋Š”๋‹ค. ํ”„๋กœ์ ํŠธ ํŽ˜์ด์ง€์˜ ์„ค๋ช…๋„ ๊ฐ™๋‹ค. ์ด‰๊ฐ์ด ์—†์œผ๋ฉด โ€œ์‹œ๊ฐ ๋‹จ์„œ๋กœ ์–•์€ ์‚ฝ์ž…์„ ์žฌ์‹œ๋„ํ•˜๋‹ค๊ฐ€, ์ง„์ž…์ด ๋ถˆํ™•์‹คํ•˜๋ฉด ๋ฌผ๋Ÿฌ๋‚˜ ํŒŒ์ง€ ์ž์„ธ๋ฅผ ์œ ์ง€ํ•œ๋‹ค.โ€

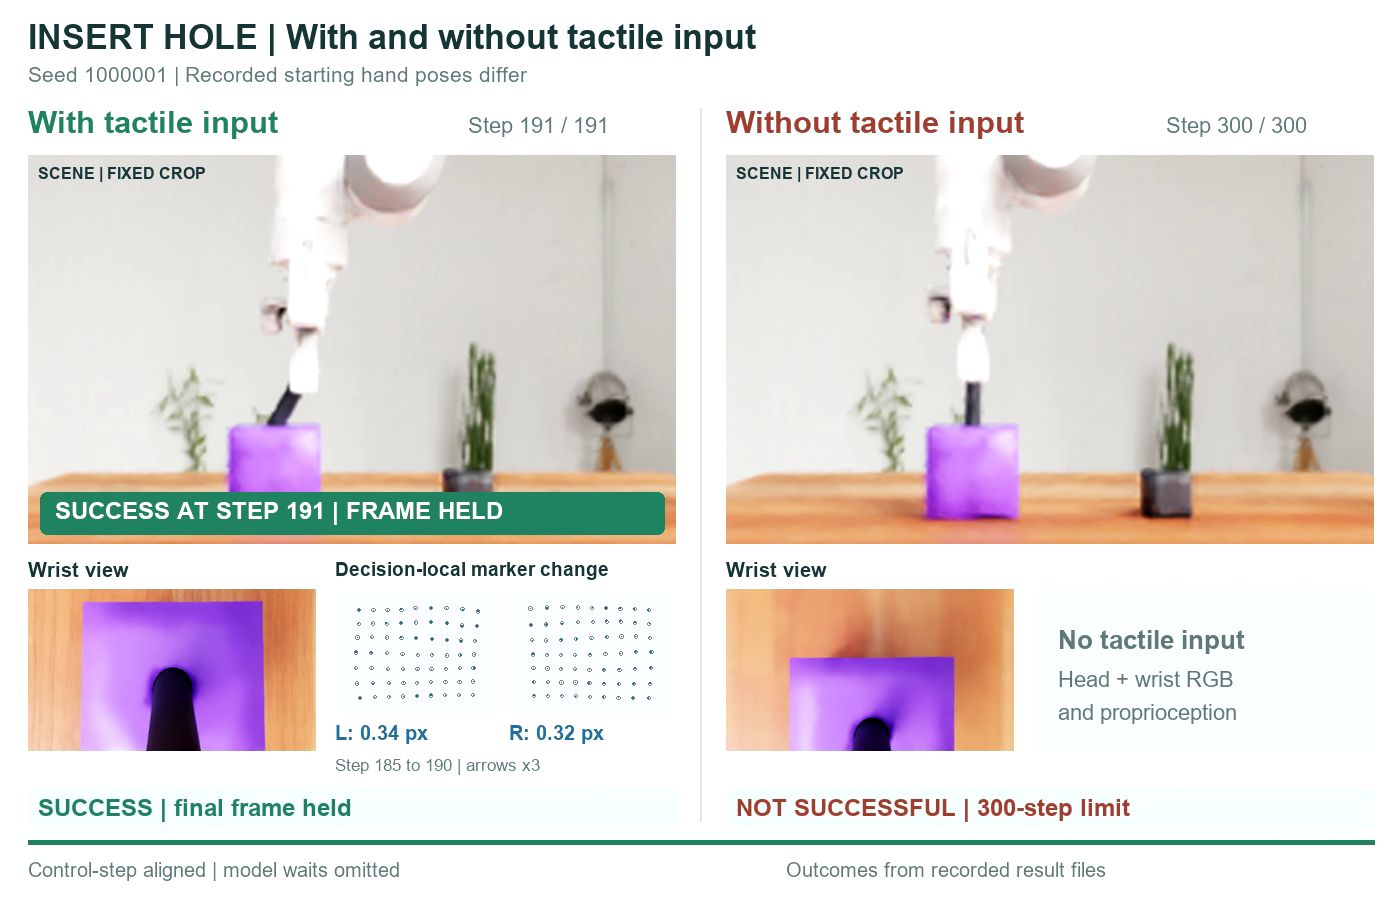
ํ”„๋กœ์ ํŠธ ํŽ˜์ด์ง€์˜ ๋น„๊ต ์˜์ƒ์€ Fig. 2์™€ ๊ฐ™์€ ์—ํ”ผ์†Œ๋“œ ์Œ์œผ๋กœ ๋ณด์ธ๋‹ค(์ด‰๊ฐ ์žˆ์Œ 191/191 ์Šคํ… ์„ฑ๊ณต, ์—†์Œ 300/300 ์Šคํ… ์‹คํŒจ, seed 1000001). ์˜์ƒ ๋จธ๋ฆฌ๋ง์— โ€œRecorded starting hand poses differโ€, ํ•˜๋‹จ์— โ€œControl-step aligned | model waits omittedโ€๋ผ๋Š” ๋ฌธ๊ตฌ๊ฐ€ ์žˆ๋‹ค. ์•ž์˜ ๊ฒƒ์€ ์•„๋ž˜ ๋น„ํŒ ์ ˆ์—์„œ, ๋’ค์˜ ๊ฒƒ์€ ์ง€์—ฐ ๋ฌธ์ œ์—์„œ ๋‹ค์‹œ ๋‹ค๋ฃฌ๋‹ค.

ํ”„๋กœ์ ํŠธ ํŽ˜์ด์ง€์˜ ์ด‰๊ฐ ์œ ๋ฌด ๋น„๊ต ์˜์ƒ(2.4 MB, ์› URL ์ฐธ์กฐ).

๋น„๊ต ์˜์ƒ์˜ ๋งˆ์ง€๋ง‰ ์žฅ๋ฉด. ๋จธ๋ฆฌ๋ง โ€œSeed 1000001 | Recorded starting hand poses differโ€, ํ•˜๋‹จ โ€œControl-step aligned | model waits omittedโ€. ์ด‰๊ฐ ์žˆ๋Š” ์ชฝ์€ 191 ์Šคํ… ์„ฑ๊ณต, ์—†๋Š” ์ชฝ์€ 300 ์Šคํ… ํ•œ๋„๋กœ ์‹คํŒจ(๋…ผ๋ฌธ ๊ทธ๋ฆผ ์•„๋‹˜).

Insert Hole ์ •์„ฑ ๋ถ„์„ (ยง4.4, Fig. 4)

Fig. 4(์œ„ ์ง๊ด€ ์ ˆ)๋Š” ํ•œ ์—ํ”ผ์†Œ๋“œ ์•ˆ์˜ ์„ธ ํƒ์ƒ‰ ์‹œํ€€์Šค๋ฅผ ๋ณด์—ฌ ์ค€๋‹ค. ์ˆ˜์ง ์ ‘๊ทผ(30ยท35ยท40 ์Šคํ…)๊ณผ ์™ผ์ชฝ ์ ‘๊ทผ(119ยท124ยท127 ์Šคํ…)์—์„œ๋Š” ํƒ์ƒ‰ ์ค‘ ์–‘์ชฝ ๋งˆ์ปค ๋ณ€์œ„๊ฐ€ ํฌ๊ฒŒ ์ƒ๊ธฐ๊ณ  ๋ฌผ๋Ÿฌ๋‚˜๋ฉด ์ค„์–ด๋“ ๋‹ค. ์ €์ž๋“ค์€ ์ด๊ฒƒ์„ โ€œํ˜„์žฌ ์‹œ๋„๋ฅผ ๋๋‚ด๊ณ  ์ ‘๊ทผ ๋ฐฉํ–ฅ์„ ๋‹ค์‹œ ์ƒ๊ฐํ•  ๊ทผ๊ฑฐโ€๋กœ ์ฝ๋Š”๋‹ค. ์˜ค๋ฅธ์ชฝ ์ ‘๊ทผ(191ยท194ยท199 ์Šคํ…)์—์„œ๋Š” ํƒ์ƒ‰ ์ค‘ ๋ณ€์œ„๊ฐ€ ์ž‘๊ณ  ์ „์ง„์ด ์ด์–ด์ง„๋‹ค. ์ €์ž๋“ค์€ ์ด๋กœ๋ถ€ํ„ฐ โ€œ๋ฐฉํ–ฅ๋งˆ๋‹ค ํ–‰๋™๊ณผ ๊ฒฐ๊ณผ๋ฅผ ๋น„๊ตํ•ด ์‚ฝ์ž…์„ ํ—ˆ์šฉํ•˜๋Š” ๊ตญ์†Œ ์šด๋™์„ ์ ์ง„์ ์œผ๋กœ ์ฐพ๋Š”๋‹คโ€๊ณ  ๊ฒฐ๋ก  ์ง“๋Š”๋‹ค.

์ด ์—ํ”ผ์†Œ๋“œ๋Š” ํ”„๋กœ์ ํŠธ ํŽ˜์ด์ง€์˜ ๋ถ„์„ ์˜์ƒ(seed 1000029)๊ณผ ์Šคํ… ๋ฒˆํ˜ธ๊ฐ€ ๋งž๋Š”๋‹ค. ํŽ˜์ด์ง€๋Š” ์ด ์—ํ”ผ์†Œ๋“œ๋ฅผ 8๋‹จ๊ณ„๋กœ ๋‚˜๋ˆˆ๋‹ค. ์ ‘๊ทผ(0~19) โ†’ ์ˆ˜์ง ์‹œํ—˜(20~52) โ†’ ์™ผ์ชฝ ํƒ์ƒ‰(53~139) โ†’ ์ค‘์•™ ์žฌ์‹œํ—˜(140~157) โ†’ ๊ธฐ์šธ๊ธฐ ๋ฐ˜์ „(158~190) โ†’ ์˜ค๋ฅธ์ชฝ ์ง„์ž…(191~218) โ†’ ํ•˜์ค‘ ํ•ด์ œยท์žฌ์ •๋ ฌ(219~230) โ†’ ์žฌ๊ฐœยทํ™•์ธ(231~253). ์˜์ƒ์— ํ‘œ์‹œ๋œ ๊ฒฐ์ • ๋ฒˆํ˜ธ๋Š” 194 ์Šคํ…์—์„œ D47, 252 ์Šคํ…์—์„œ D63์ด๋‹ค. ๊ฒฐ์ •๋‹น ํ‰๊ท  ์•ฝ 4 ์ œ์–ด ์Šคํ…์ด๊ณ , ์ด ์„ฑ๊ณต ์—ํ”ผ์†Œ๋“œ ํ•˜๋‚˜์— ์•ฝ 63๋ฒˆ์˜ ๋ชจ๋ธ ํ˜ธ์ถœ์ด ๋“ค์—ˆ๋‹ค๋Š” ๋œป์œผ๋กœ ์ฝํžŒ๋‹ค(ํ•„์ž ํ•ด์„, ๋…ผ๋ฌธ์—๋Š” ํ˜ธ์ถœ ์ˆ˜๊ฐ€ ์—†๋‹ค).

ํ”„๋กœ์ ํŠธ ํŽ˜์ด์ง€์˜ Insert Hole ๋ถ„์„ ์˜์ƒ(seed 1000029, 254๊ฐœ ๊ด€์ธก, ํ•ต์‹ฌ ์Šคํ…์—์„œ ๋ฉˆ์ถค, 1.2 MB, ์› URL ์ฐธ์กฐ). Fig. 4์˜ ์—ํ”ผ์†Œ๋“œ๋กœ ๋ณด์ธ๋‹ค.

๋น„ํŒ์ ์œผ๋กœ ๋ณด๋ฉด

๊ฐ•์ 

  • ์งˆ๋ฌธ์ด ์„ ๋ช…ํ•˜๊ณ  ์‹คํ—˜์ด ๊ทธ ์งˆ๋ฌธ์„ ์ผ๋ถ€๋ผ๋„ ๊ฒจ๋ˆˆ๋‹ค. โ€œ๊ณ ์ •๋œ ๋ฒ”์šฉ ๋ชจ๋ธ์ด ์ ‘์ด‰ ํ”ผ๋“œ๋ฐฑ์œผ๋กœ ํ–‰๋™์„ ๊ณ ์น  ์ˆ˜ ์žˆ๋Š”๊ฐ€โ€๋ผ๋Š” ์งˆ๋ฌธ์—, ๊ฐ™์€ ๋ชจ๋ธ์—์„œ ์ด‰๊ฐ์„ ๋„ฃ๊ณ  ๋บ€ ๋Œ€์กฐ(99 vs 31)์™€ ์‹คํ–‰ ๊ถค์  ๊ทธ๋ž˜ํ”„(Fig. 2)๋กœ ๋‹ตํ•œ๋‹ค. ์ด‰๊ฐ์ด ์žˆ์„ ๋•Œ ์‹ค์ œ๋กœ ๋‹ค๋ฅธ ํƒ์ƒ‰ ํ–‰๋™์ด ๋‚˜์˜จ๋‹ค๋Š” ๊ฒƒ์€ ์„ฑ๊ณต๋ฅ ๋ณด๋‹ค ์„ค๋“๋ ฅ ์žˆ๋Š” ์ฆ๊ฑฐ๋‹ค.
  • ํ•™์Šต ์—†๋Š” ์ •์ฑ…์œผ๋กœ์„œ๋Š” ์ˆ˜์น˜๊ฐ€ ๊ฐ•ํ•˜๋‹ค. ์‹œ๋ฎฌ๋ ˆ์ด์…˜ ๊ธฐ์ค€์ด์ง€๋งŒ 5๊ณผ์ œ ํ‰๊ท  93.8%๋Š” ๊ณผ์ œ๋ณ„ ํŒŒ์ธํŠœ๋‹์„ ๊ฑฐ์นœ Nโ‚€-TWAM(84.6%)๋ณด๋‹ค ๋†’๊ณ , ๋Œ€๊ทœ๋ชจ ์‹œ๊ฐ-์ด‰๊ฐ ์‚ฌ์ „ํ•™์Šต์„ ๊ฑฐ์นœ Nโ‚€-VTLA(96.2%)์™€ 2.4 %p ์ฐจ์ด๋‹ค. Grasp Classify์ฒ˜๋Ÿผ ์‹œ๊ฐ๋งŒ์œผ๋กœ๋Š” ์šฐ์—ฐ ์ˆ˜์ค€์ธ ๊ณผ์ œ์—์„œ 98%๋ฅผ ๋‚ธ ๊ฒƒ์€ ๋ชจ๋ธ์ด ์ด‰๊ฐ ์ž…๋ ฅ์—์„œ ์‹ค์ œ๋กœ ์ •๋ณด๋ฅผ ๋ฝ‘๋Š”๋‹ค๋Š” ์ •ํ™ฉ์ด๋‹ค.
  • ํŒ๋‹จ ๊ทผ๊ฑฐ๊ฐ€ ์ฝํžŒ๋‹ค. Task Skill์ด ํ…์ŠคํŠธ์ด๊ณ  ๊ฒฐ์ •๋งˆ๋‹ค ๊ทผ๊ฑฐ์™€ ๋‹ค์Œ ํ–‰๋™์ด ๋‚จ๋Š”๋‹ค(ํ”„๋กœ์ ํŠธ ํŽ˜์ด์ง€์˜ โ€œLow loading; entry supported โ†’ NEXT: ADVANCEโ€). ํ•™์Šต๋œ ์ •์ฑ…์—์„œ๋Š” ์–ป๊ธฐ ์–ด๋ ค์šด ๋””๋ฒ„๊น… ๊ฐ€๋Šฅ์„ฑ์ด๋‹ค. ์‹คํŒจ๋ฅผ ๋ถ„์„ํ•ด ๊ทœ์น™์„ ๊ณ ์น˜๋Š” ๋ฃจํ”„๊ฐ€ ์‚ฌ๋žŒ์—๊ฒŒ ์—ด๋ ค ์žˆ๋‹ค.
  • ์ด‰๊ฐ ํ‘œํ˜„์„ ํ…์ŠคํŠธ ํ•˜๋‚˜๋กœ ๋ญ‰๊ฐœ์ง€ ์•Š์•˜๋‹ค. ์ด๋ฏธ์ง€, ์••์ž… ํ†ต๊ณ„, ๋งˆ์ปค ๋ณ€์œ„๋ฅผ ํ•จ๊ป˜ ์ฃผ๊ณ  ์ขŒ์šฐ ์†๋์„ ๋”ฐ๋กœ ์œ ์ง€ํ•œ๋‹ค. ํ…์ŠคํŠธ ์š”์•ฝ๋งŒ ์ค„ ๋•Œ์˜ ์ •๋ณด ์†์‹ค์„ ์ด๋ฏธ์ง€๋กœ ๋ณด์™„ํ•˜๋ ค๋Š” ์„ค๊ณ„๋‹ค.
  • ํ‘œ์˜ ๋‚ด๋ถ€ ์ •ํ•ฉ์„ฑ์ด ์ข‹๋‹ค. ๋‹ค์„ฏ ํ‰๊ท ์ด ๋ชจ๋‘ ์žฌ๊ณ„์‚ฐ๊ณผ ๋งž๊ณ , ๋ฒ ์ด์Šค๋ผ์ธ ์ˆ˜์น˜๋„ ์› ๋…ผ๋ฌธ๊ณผ ๊ณผ์ œ๋ณ„๋กœ ์ผ์น˜ํ•œ๋‹ค. ๋ณธ๋ฌธ ์„œ์ˆ ์˜ ๋น„๊ต ๋ฌธ์žฅ๋“ค๋„ ํ‘œ์™€ ์–ด๊ธ‹๋‚˜์ง€ ์•Š๋Š”๋‹ค.

์•ฝ์ ยทํ•œ๊ณ„

  1. ์ œ๋ชฉ์˜ โ€œOutperformโ€์€ ๋…ผ๋ฌธ ์ž์‹ ์˜ ํ‘œ๊ฐ€ ์ง€์ง€ํ•˜์ง€ ์•Š๋Š”๋‹ค. ์ดˆ๋ก๊ณผ ๊ฒฐ๋ก ์€ โ€œcomparableโ€, โ€œselected tasks์—์„œ ๋” ๋†’๋‹คโ€๋กœ ์ •ํ™•ํ•˜๊ฒŒ ์“ฐ๋Š”๋ฐ ์ œ๋ชฉ๋งŒ ๋‹ค๋ฅด๋‹ค. Nโ‚€-VTLA๋ณด๋‹ค ํ‰๊ท ์ด 2.4 %p ๋‚ฎ๊ณ , ๊ณผ์ œ๋ณ„๋กœ๋Š” 2์Šน 3ํŒจ๋‹ค. ๋ฒ ์ด์Šค๋ผ์ธ๋„ ๊ณผ์ œ๋‹น 100ํšŒ๋ผ๊ณ  ๊ฐ€์ •ํ•˜๊ณ (์› ๋…ผ๋ฌธ๋“ค์—์„œ ํ‰๊ฐ€ ํšŸ์ˆ˜๋ฅผ ํ™•์ธํ•˜์ง€ ๋ชปํ–ˆ๋‹ค, ๋ถˆํ™•์‹ค) ํ•„์ž๊ฐ€ Fisher ๊ฒ€์ •์„ ํ•ด ๋ณด๋ฉด ๋‹ค์Œ๊ณผ ๊ฐ™๋‹ค.

    ๊ณผ์ œ Ours (95% Wilson) Nโ‚€-VTLA p Nโ‚€-TWAM p
    Insert Hole 99 (94.6~99.8) 95 0.21 99 1.00
    Lift Can 95 (88.8~97.8) 88 0.13 93 0.77
    Grasp Classify 98 (93.0~99.4) 100 0.50 94 0.28
    Lift Bottle 93 (86.3~96.6) 99 0.065 58 <0.0001
    Pull-out Key 84 (75.6~89.9) 99 0.0002 79 0.47
    ํ•ฉ์‚ฐ(500ํšŒ) 469 481 0.11 423 <0.0001

    Nโ‚€-VTLA๋ฅผ ์ด๊ธด ๋‘ ๊ณผ์ œ๋Š” ๊ตฌ๋ณ„๋˜์ง€ ์•Š๊ณ , ์œ ์˜ํ•˜๊ฒŒ ๊ฐˆ๋ฆฌ๋Š” ์œ ์ผํ•œ ๊ณผ์ œ Pull-out Key์—์„œ๋Š” ์ง„๋‹ค. Nโ‚€-TWAM ๋Œ€๋น„ ์šฐ์œ„๋„ ์‚ฌ์‹ค์ƒ Lift Bottle ํ•˜๋‚˜(93 vs 58)์—์„œ ๋‚˜์˜จ๋‹ค. ์ •ํ™•ํ•œ ์ œ๋ชฉ์€ โ€œNโ‚€-VTLA์™€ ๋น„์Šทํ•˜๊ณ  Nโ‚€-TWAM๋ณด๋‹ค ๋‚ซ๋‹คโ€ ์ •๋„๋‹ค. (์ œ๋ชฉ์˜ ๋™์‚ฌ๋Š” arXivํŒ์ด โ€œOutperformโ€, ํ”„๋กœ์ ํŠธ ํŽ˜์ด์ง€๊ฐ€ โ€œOutperformsโ€๋กœ ํ‘œ๊ธฐ๋„ ๋‹ค๋ฅด๋‹ค.)

  2. 5๊ฐœ ๊ณผ์ œ ์„ ํƒ์ด ๋น„๊ต์˜ ๋ชจ์–‘์„ ๋ฐ”๊พผ๋‹ค. UniVTAC๋Š” 8๊ณผ์ œ์ธ๋ฐ ์ด์œ  ์—†์ด 5๊ฐœ๋งŒ ์ผ๋‹ค. ์› ํ‘œ๋“ค์—์„œ ๋น ์ง„ ์…‹์„ ๋ณด๋ฉด ๋‹ค์Œ๊ณผ ๊ฐ™๋‹ค.

    ๋ฐฉ๋ฒ• ์‚ฌ์šฉํ•œ 5๊ณผ์ œ ํ‰๊ท  Insert Hole Put Bottle in Shelf Insert HDMI Insert Tube 8๊ณผ์ œ ํ‰๊ท 
    ACT + UniVTAC 53.8 24 31 28 56 48.0
    ฯ€โ‚€.โ‚… 43.0 25 34 8 74 41.4
    InternVLA-A1 78.6 93 37 12 95 67.1
    Xiaomi-Robotics-0 51.0 96 12 69 98 54.3
    Nโ‚€-VTLA 96.2 95 60 25 99 83.1
    Nโ‚€-TWAM 84.6 99 87 68 98 84.5
    Ours 93.8 99 ๋ฏธ๋ณด๊ณ  ๋ฏธ๋ณด๊ณ  ๋ฏธ๋ณด๊ณ  ๋ฏธ๋ณด๊ณ 

    (Nโ‚€-VTLA Table 1, Nโ‚€-TWAM Table 2์—์„œ ์˜ฎ๊ฒผ๋‹ค. 5๊ณผ์ œ ํ‰๊ท  ์—ด์€ ํ•„์ž ๊ณ„์‚ฐ.) ๋น ์ง„ ๊ณผ์ œ ์ค‘ Insert HDMI๋Š” ๊ฑฐ์˜ ๋ชจ๋“  ๋ฐฉ๋ฒ•์ด 30% ์•„๋ž˜์ด๊ณ  Put Bottle in Shelf๋„ Nโ‚€-VTLA๊ฐ€ 60%๋‹ค. 5๊ณผ์ œ ๋ถ€๋ถ„์ง‘ํ•ฉ์—์„œ Nโ‚€-VTLA ํ‰๊ท ์€ 83.1 โ†’ 96.2๋กœ ์˜ค๋ฅธ๋‹ค. ๋”ฐ๋ผ์„œ ์ด ์„ ํƒ์ด Ours์—๊ฒŒ ์œ ๋ฆฌํ•˜๋‹ค๊ณ  ๋‹จ์ •ํ•  ๊ทผ๊ฑฐ๋Š” ์—†๋‹ค. ์˜คํžˆ๋ ค ๊ฐ€์žฅ ๊ฐ•ํ•œ ๋ฒ ์ด์Šค๋ผ์ธ์„ ๊ทธ ๋ฒ ์ด์Šค๋ผ์ธ์˜ ๊ฐ•ํ•œ ๊ณผ์ œ๋“ค์—์„œ ๋งŒ๋‚˜๋Š” ์…ˆ์ด๋‹ค. ๋ฌธ์ œ๋Š” ๋ฐฉํ–ฅ์ด ์•„๋‹ˆ๋ผ Ours๊ฐ€ ๊ฐ€์žฅ ์–ด๋ ค์šด ์ •๋ฐ€ ์‚ฝ์ž…(HDMI ํšŒ์ „ ๋ถˆํ™•์‹ค์„ฑ, Tube ์ง€๋ฆ„ ์ฐจ 0.05 cm)์—์„œ ์–ด๋–ค์ง€ ๋ชจ๋ฅธ๋‹ค๋Š” ๊ฒƒ์ด๋‹ค. ๊ฐ™์€ ์ด์œ ๋กœ โ€œ93.8 vs 84.6โ€๊ณผ Nโ‚€-TWAM ๋…ผ๋ฌธ์˜ ํ—ค๋“œ๋ผ์ธ โ€œ84.5โ€(8๊ณผ์ œ)๋ฅผ ๋…์ž๊ฐ€ ์„ž์ง€ ์•Š๋„๋ก ์ฃผ์˜ํ•ด์•ผ ํ•œ๋‹ค.

  3. โ€œ์ด‰๊ฐ์ด 31% โ†’ 99%๋ฅผ ๋งŒ๋“ ๋‹คโ€๋Š” ์ดˆ๋ก์˜ ๊ท€์†์ด ์‹คํ—˜ ์„ค๊ณ„๋ณด๋‹ค ๊ฐ•ํ•˜๋‹ค. ์ ˆ์ œ์—์„œ ๋ฐ”๋€ ๊ฒƒ์€ ์ด‰๊ฐ ๊ด€์ธก๋งŒ์ด ์•„๋‹ˆ๋‹ค. ์ด‰๊ฐ ์ฐธ์กฐ๊ฐ€ ๋น ์ง€๊ณ  Task Skill์ด ๋‹ค๋ฅธ ๊ฒƒ์œผ๋กœ ๋ฐ”๋€๋‹ค. ํ”„๋กœ์ ํŠธ ํŽ˜์ด์ง€๋Š” ์ด ์ ์„ ์ •ํ™•ํžˆ ์ ๋Š”๋‹ค. โ€œThe comparison evaluates tactile information together with its corresponding task guidance.โ€ ๊ทธ๋Ÿฐ๋ฐ ์ดˆ๋ก๊ณผ ยง1์€ โ€œtactile feedback improves success from 31% to 99%โ€๋ผ๊ณ  ์“ด๋‹ค. Fig. 2์—์„œ ๋ณธ ๊ฒƒ์ฒ˜๋Ÿผ ์ด‰๊ฐ ์—†๋Š” ์ •์ฑ…์€ ๊ธฐ์šธ์ด๋Š” ์‹œ๋„๋ฅผ ๊ฑฐ์˜ ์•ˆ ํ•˜๋Š”๋ฐ, ์ด๊ฒƒ์ด ์ด‰๊ฐ์ด ์—†์–ด์„œ์ธ์ง€, ์ด‰๊ฐ ์—†๋Š” Task Skill์ด ๊ธฐ์šธ๊ธฐ ํƒ์ƒ‰์„ ๋œ ๊ถŒํ•ด์„œ์ธ์ง€๋Š” ์ด ์„ค๊ณ„๋กœ๋Š” ๊ฐˆ๋ฆฌ์ง€ ์•Š๋Š”๋‹ค. โ€œ์ด‰๊ฐ ์—†์ด ๊ฐ™์€ Task Skillโ€ ๋˜๋Š” โ€œ์ด‰๊ฐ ์žˆ๊ณ  Task Skill ์—†์Œโ€ ๊ฐ™์€ ์นธ์ด ํ•„์š”ํ–ˆ๋‹ค.

  4. ๊ฐ™์€ ๋ฒค์น˜๋งˆํฌ์—์„œ ์‹œ๊ฐ๋งŒ ์“ฐ๋Š” VLA๊ฐ€ Insert Hole์„ 93~96%๋กœ ํ‘ผ๋‹ค. ์œ„ ํ‘œ์—์„œ InternVLA-A1์€ 93%, Xiaomi-Robotics-0์€ 96%๋‹ค(Nโ‚€-TWAM ๋…ผ๋ฌธ์€ ์ด๋“ค์„ VLA ๋ฒ ์ด์Šค๋ผ์ธ์œผ๋กœ ๋ฌถ์–ด ์ด‰๊ฐ ๊ธฐ๋ฐ˜ ๋ฐฉ๋ฒ•๊ณผ ๋Œ€๋น„ํ•œ๋‹ค. ์ด‰๊ฐ ์ž…๋ ฅ์„ ๋ฐ›์ง€ ์•Š๋Š” ๊ฒƒ์œผ๋กœ ์ฝ์—ˆ์ง€๋งŒ ์› ๋…ผ๋ฌธ๋“ค์—์„œ ์ง์ ‘ ํ™•์ธํ•˜์ง€๋Š” ๋ชปํ–ˆ๋‹ค). ์ด ๋…ผ๋ฌธ์ด ์ด‰๊ฐ ์ ˆ์ œ๋ฅผ Insert Hole ํ•˜๋‚˜์—์„œ๋งŒ ํ–ˆ๋‹ค๋Š” ์ ์„ ํ•จ๊ป˜ ๋†“์œผ๋ฉด, 31%๋Š” โ€œ์ด ๊ณผ์ œ๋Š” ์ด‰๊ฐ ์—†์ด ์–ด๋ ต๋‹คโ€๋ณด๋‹ค โ€œGPT-6-Astra์˜ ์‹œ๊ฐ ๊ธฐ๋ฐ˜ ์ œ์–ด๊ฐ€ ์ด ๊ณผ์ œ์—์„œ ์•ฝํ•˜๋‹คโ€๋ฅผ ๋ณด์—ฌ ์ค€๋‹ค๊ณ  ์ฝ๋Š” ํŽธ์ด ์ •ํ™•ํ•˜๋‹ค. ยง1์˜ โ€œ์™ธ๋ถ€ ์‹œ๊ฐ์€ ์ ‘์ด‰๋ฉด ๊ตฌ์†์— ์ œํ•œ์  ์ ‘๊ทผ๋งŒ ์ค€๋‹คโ€๋Š” ๋™๊ธฐ์™€๋„ ๊ธด์žฅ ๊ด€๊ณ„๋‹ค. ์ ˆ์ œ๋ฅผ ์‹œ๊ฐ ๊ธฐ๋ฐ˜ VLA๊ฐ€ ์šฐ์—ฐ ์ˆ˜์ค€์— ๋จธ๋ฌด๋Š” Grasp Classify(ฯ€โ‚€.โ‚… 49%)์—์„œ ํ–ˆ๋‹ค๋ฉด โ€œ๋ชจ๋ธ์ด ์ด‰๊ฐ์„ ์ฝ๋Š”๋‹คโ€๋Š” ์ฃผ์žฅ์— ํ›จ์”ฌ ์ง์ ‘์ ์ธ ์ฆ๊ฑฐ๊ฐ€ ๋์„ ๊ฒƒ์ด๋‹ค.

  5. โ€œ๋ชจ๋ธ์ด ์ด‰๊ฐ์„ ์ดํ•ดํ•œ๋‹คโ€์™€ โ€œ๋ฌธ๋งฅ์˜ ๊ทœ์น™์ด ์ผ์„ ํ•œ๋‹คโ€๋ฅผ ๊ฐ€๋ฅด๋Š” ๋Œ€์กฐ๊ตฐ์ด ์—†๋‹ค. Task Skill ์—†์ด(์ง€์‹œ๋ฌธ๊ณผ ๊ด€์ธก๋งŒ์œผ๋กœ) ๋Œ๋ฆฐ ๊ฒฐ๊ณผ, ์ด‰๊ฐ ์ฐธ์กฐ๋งŒ ๋บ€ ๊ฒฐ๊ณผ, ์ด๋ฏธ์ง€ ์—†์ด ์ˆ˜์น˜ ์š”์•ฝ๋งŒ ์ค€ ๊ฒฐ๊ณผ, ๋‹ค๋ฅธ ๋ชจ๋ธ์ด๋‚˜ ๋‚ฎ์€ reasoning effort์˜ ๊ฒฐ๊ณผ๊ฐ€ ํ•˜๋‚˜๋„ ์—†๋‹ค. ์œ„ ์ง๊ด€ ์ ˆ์—์„œ ๋ดค๋“ฏ Insert Hole์€ โ€œ๋ง‰ํžˆ๋ฉด ๋ฐ˜๋Œ€๋กœ ๊ธฐ์šธ์—ฌ๋ผโ€๋ผ๋Š” ๊ทœ์น™์œผ๋กœ ์ƒ๋‹น ๋ถ€๋ถ„ ํ’€๋ฆฌ๋Š” ๊ตฌ์กฐ๋ผ, ์ œ๋ชฉ์˜ โ€œUnderstands Touchโ€๋ฅผ ์ง€์ง€ํ•˜๋ ค๋ฉด ์ ์–ด๋„ Task Skill ์ ˆ์ œ๋Š” ์žˆ์–ด์•ผ ํ–ˆ๋‹ค. ์ง€๊ธˆ ์‹คํ—˜์ด ๋ณด์ด๋Š” ๊ฒƒ์€ โ€œ์ „๋ฌธ๊ฐ€ ๊ทœ์น™ + ์ด‰๊ฐ ์š”์•ฝ + Astraโ€ ์กฐํ•ฉ์˜ ์„ฑ๋Šฅ์ด๋‹ค.

  6. ์ด‰๊ฐ ํ‘œํ˜„์˜ ์ผ๋ถ€๋Š” ์‚ฌ๋žŒ์ด ์„ค๊ณ„ํ•œ ํŠน์ง•์ด๊ณ , ์‹œ๋ฎฌ๋ ˆ์ดํ„ฐ ์ •๋‹ต์ผ ๊ฐ€๋Šฅ์„ฑ์ด ์žˆ๋‹ค. D_t^f๋Š” โ€œ์ ค ์••์ž… ์ง€๋„โ€๋ฅผ ํ’€๋งํ•œ ํ†ต๊ณ„์ธ๋ฐ, UniVTAC๋Š” ์‹œ๋ฎฌ๋ ˆ์ดํ„ฐ์—์„œ ์••์ž… ๊นŠ์ด ์ง€๋„์™€ ๋งˆ์ปค ํˆฌ์˜์„ ์ •๋‹ต์œผ๋กœ ํ•จ๊ป˜ ๋‚ธ๋‹ค. ์ด ๋…ผ๋ฌธ์ด ์••์ž… ์ง€๋„๋ฅผ ์ด‰๊ฐ ์ด๋ฏธ์ง€์—์„œ ๋ณต์›ํ–ˆ๋Š”์ง€ ์‹œ๋ฎฌ๋ ˆ์ดํ„ฐ ์ถœ๋ ฅ์„ ๊ทธ๋Œ€๋กœ ์ผ๋Š”์ง€๋Š” ์ ํ˜€ ์žˆ์ง€ ์•Š๋‹ค(๋ถˆํ™•์‹ค). ํ›„์ž๋ผ๋ฉด ์‹ค์ œ ์„ผ์„œ์—์„œ๋Š” ๊นŠ์ด ๋ณต์›์ด๋ผ๋Š” ์ถ”๊ฐ€ ๋‹จ๊ณ„์™€ ๊ทธ ์˜ค์ฐจ๊ฐ€ ์ƒ๊ธด๋‹ค. ๋˜ ๋ถ„์„ ์˜์ƒ์— ๋‚˜์˜ค๋Š” โ€œLocal changeโ€ยทโ€œGrasp-reference RMSโ€ ๊ฐ™์€ ํ”ฝ์…€ ๋‹จ์œ„ ์š”์•ฝ์€ ํŒ๋‹จ์— ํ•„์š”ํ•œ ์ง€๊ฐ์˜ ์ผ๋ถ€๋ฅผ ํ•˜๋„ค์Šค๊ฐ€ ๋Œ€์‹  ํ•ด ์ค€๋‹ค. ์ด‰๊ฐ ์ด๋ฏธ์ง€๋ฅผ ํ…์ŠคํŠธ๋กœ ์˜ฎ๊ธธ ๋•Œ์˜ ์ •๋ณด ์†์‹ค์€ ์ด๋ฏธ์ง€๋ฅผ ํ•จ๊ป˜ ์ค˜์„œ ์ค„์˜€์ง€๋งŒ, ๋ฐ˜๋Œ€๋กœ โ€œ๋ชจ๋ธ์ด ์›์‹œ ์ด‰๊ฐ์„ ์ดํ•ดํ–ˆ๋‹คโ€๋Š” ์„œ์ˆ ์˜ ๋ฒ”์œ„๋„ ๊ทธ๋งŒํผ ์ข์•„์ง„๋‹ค. Sparsh-X ๊ฐ™์€ ํ•™์Šต๋œ ์ด‰๊ฐ ํ‘œํ˜„์€ ์ด๋Ÿฐ ํŠน์ง• ์„ค๊ณ„๋ฅผ ๋ฐ์ดํ„ฐ๋กœ ๋Œ€์‹ ํ•˜๋ ค๋Š” ๋ฐฉํ–ฅ์ด๋‹ค.

  7. ์ถ”๋ก  ์ง€์—ฐ๊ณผ ๋น„์šฉ์ด ํ•œ ์ค„๋„ ์—†๋‹ค. PDF ์ „๋ฌธ์—์„œ latencyยทHzยทAPIยทsecondยทtemperature๋ฅผ ๊ฒ€์ƒ‰ํ•˜๋ฉด 0๊ฑด์ด๊ณ , token์€ ๊ด€๋ จ ์—ฐ๊ตฌ์˜ โ€œtactile tokensโ€ ๋‘ ๊ณณ๋ฟ์ด๋‹ค. ์ถ”๋ก  ์ง€์—ฐยทํ† ํฐ ์‚ฌ์šฉยทํ˜ธ์ถœ ๋น„์šฉ์— ๋Œ€ํ•œ ์„œ์ˆ ์ด ์—†๋‹ค. ํ”„๋กœ์ ํŠธ ํŽ˜์ด์ง€์˜ ๋น„๊ต ์˜์ƒ์€ โ€œmodel waits omittedโ€๋ผ๊ณ  ๋ฐํžŒ๋‹ค. ์ฆ‰ ์˜์ƒ์˜ ์‹œ๊ฐ„์ถ•์€ ์ œ์–ด ์Šคํ… ๊ธฐ์ค€์ด๊ณ  ๋ชจ๋ธ์ด ์ƒ๊ฐํ•˜๋Š” ์‹œ๊ฐ„์€ ๋น ์ ธ ์žˆ๋‹ค. ์‹œ๋ฎฌ๋ ˆ์ดํ„ฐ๋Š” ๋ชจ๋ธ์„ ๊ธฐ๋‹ค๋ฆฌ๋ฉฐ ๋ฉˆ์ถœ ์ˆ˜ ์žˆ์ง€๋งŒ(๋…ผ๋ฌธ์€ ๋ฉˆ์ท„๋Š”์ง€๋„ ์ ์ง€ ์•Š๋Š”๋‹ค), ์‹ค๊ธฐ์—์„œ๋Š” ์‹œํ—˜๊ด€์ด ๊ตฌ๋ฉ ๊ฐ€์žฅ์ž๋ฆฌ์— ํ•˜์ค‘์„ ๊ฑด ์ฑ„๋กœ ๋‹ค์Œ ๋ช…๋ น์„ ๊ธฐ๋‹ค๋ ค์•ผ ํ•œ๋‹ค. ์ฐธ๊ณ ๋กœ ๊ฐ™์€ ๊ณ„์—ด ์„ ํ–‰ ์—ฐ๊ตฌ(GPT-as-Policy)๋Š” ๋‹ค๋ฅธ ๊ณผ์ œ(๋ณดํ–‰)์—์„œ xhigh ์„ค์ •์˜ Astra ํ˜ธ์ถœ์ด ํ‰๊ท  39.86์ดˆ, 30์ดˆ ๋ถ„๋Ÿ‰์˜ ์‹œ๋ฎฌ๋ ˆ์ด์…˜์— 250๋ฒˆ ํ˜ธ์ถœ์ด ๋“ค์—ˆ๊ณ  โ€œ์ถ”๋ก  ์ค‘ ๋ฌผ๋ฆฌ๊ฐ€ ๋ฉˆ์ถ˜๋‹คโ€๊ณ  ๋ช…์‹œํ–ˆ๋‹ค. ์ด ๊ฐ’์„ ๊ทธ๋Œ€๋กœ ์˜ฎ๊ธธ ์ˆ˜๋Š” ์—†์ง€๋งŒ, ์„ฑ๊ณต ์—ํ”ผ์†Œ๋“œ ํ•˜๋‚˜์— ์•ฝ 63๋ฒˆ ํ˜ธ์ถœ(์œ„ ๋ถ„์„ ์˜์ƒ)์ด๋ฉด ๊ฐ™์€ ์ž๋ฆฟ์ˆ˜์˜ ์ง€์—ฐ๋งŒ ๊ฐ€์ •ํ•ด๋„ ์—ํ”ผ์†Œ๋“œ๋‹น ์ˆ˜์‹ญ ๋ถ„์ด ๋œ๋‹ค(ํ•„์ž์˜ ์ž๋ฆฟ์ˆ˜ ์ถ”์ •). 500 ์—ํ”ผ์†Œ๋“œ ํ‰๊ฐ€์˜ ์ด ํ† ํฐ๊ณผ ๋น„์šฉ, ๊ฒฐ์ •๋‹น ์ง€์—ฐ, ์‹คํšจ ํ๋ฃจํ”„ ์ฃผํŒŒ์ˆ˜๋Š” ์ด ๋ฐฉ๋ฒ•์˜ ์‹ค์šฉ์„ฑ์„ ๊ฐ€๋ฅด๋Š” ํ•ต์‹ฌ ์ˆ˜์น˜์ธ๋ฐ ๋ณด๊ณ ๋˜์ง€ ์•Š์•˜๋‹ค. Tab. 1์ด ๋ฒ ์ด์Šค๋ผ์ธ์˜ ํ•™์Šต ๋น„์šฉ์€ GPU ์ˆ˜๊นŒ์ง€ ์ ์œผ๋ฉด์„œ ์ž๊ธฐ ๋ฐฉ๋ฒ•์˜ ์ถ”๋ก  ๋น„์šฉ์€ ๋น„์›Œ ๋‘” ๊ฒƒ์€ ๋น„๊ต๋กœ์„œ ๋น„๋Œ€์นญ์ด๋‹ค.

  8. ๋ชจ๋“  ํ‰๊ฐ€๊ฐ€ ์‹œ๋ฎฌ๋ ˆ์ด์…˜์ด๊ณ , ๋…ผ๋ฌธ์€ ๊ทธ ์‚ฌ์‹ค์„ ์ ์ง€ ์•Š๋Š”๋‹ค. ์ดˆ๋ก๊ณผ ยง1์€ โ€œreal-world interactionsโ€์˜ ๋ฌผ๋ฆฌ๋ฅผ ๋ฌป๋Š”๋‹ค๊ณ  ์“ฐ์ง€๋งŒ ์‹คํ—˜์€ ์ „๋ถ€ UniVTAC ์‹œ๋ฎฌ๋ ˆ์ด์…˜์ด๋‹ค. PDF์—์„œ โ€œsimulationโ€์ด๋ผ๋Š” ๋‹จ์–ด๋Š” ๊ด€๋ จ ์—ฐ๊ตฌ์™€ ์ฐธ๊ณ ๋ฌธํ—Œ์—๋งŒ ๋‚˜์˜จ๋‹ค. ๋…์ž๋Š” UniVTAC๊ฐ€ ์‹œ๋ฎฌ๋ ˆ์ด์…˜ ํ”Œ๋žซํผ์ด๋ผ๋Š” ๊ฒƒ์„ ์•Œ์•„์•ผ ์ด ์‚ฌ์‹ค์„ ์•Œ ์ˆ˜ ์žˆ๋‹ค(ํ”„๋กœ์ ํŠธ ํŽ˜์ด์ง€๋Š” โ€œsimulation recordingsโ€๋ผ๊ณ  ์“ด๋‹ค). ์‹ค๊ธฐ ์„ผ์„œ ๋…ธ์ด์ฆˆ, ๊นŠ์ด ๋ณต์› ์˜ค์ฐจ, ์œ„ ์ง€์—ฐ ๋ฌธ์ œ๊ฐ€ ๋ชจ๋‘ ์‹œํ—˜๋˜์ง€ ์•Š์•˜๋‹ค.

  9. ๋ธ”๋ž™๋ฐ•์Šค API๋ผ ์žฌํ˜„์ด ์–ด๋ ต๊ณ , ๋ถ„์‚ฐ ์ •๋ณด๊ฐ€ ์—†๋‹ค. ๋ชจ๋ธ์€ โ€œGPT-6-Astra, reasoning effort xhighโ€๋กœ๋งŒ ์ ํ˜€ ์žˆ๋‹ค. ์Šค๋ƒ…์ƒท ๋‚ ์งœ, ์˜จ๋„ ๋“ฑ ์ƒ˜ํ”Œ๋ง ์„ค์ •, ํ”„๋กฌํ”„ํŠธ, Task Skill ์›๋ฌธ, ์ด‰๊ฐ ์ฐธ์กฐ ์„ธํŠธ๊ฐ€ ์—†๊ณ  ์ฝ”๋“œ๋„ โ€œcoming soonโ€์ด๋‹ค. ๋ชจ๋ธ์ด ์—…๋ฐ์ดํŠธ๋˜๋ฉด ๊ฐ™์€ ์‹คํ—˜์„ ๋‹ค์‹œ ํ•  ๋ฐฉ๋ฒ•์ด ์—†๋‹ค. ๋˜ ๊ณผ์ œ๋งˆ๋‹ค 100 ์—ํ”ผ์†Œ๋“œ๋ฅผ ํ•œ ๋ฒˆ์”ฉ ๋Œ๋ ธ์„ ๋ฟ ๋ฐ˜๋ณต ์‹คํ–‰์ด ์—†๋‹ค. LLM ์ •์ฑ…์€ ๊ฐ™์€ ์‹œ๋“œ์—์„œ๋„ ์ถœ๋ ฅ์ด ๋‹ฌ๋ผ์งˆ ์ˆ˜ ์žˆ์–ด ์‹คํ–‰ ๊ฐ„ ๋ถ„์‚ฐ์ด ์ดํ•ญ ๊ตฌ๊ฐ„๋ณด๋‹ค ํด ์ˆ˜ ์žˆ๋‹ค. ASPIRE์—์„œ๋Š” ๋…ผ๋ฌธ์ƒ ๊ฐ™์€ ์กฐ๊ฑด์˜ LLM ์—์ด์ „ํŠธ ์‹คํ–‰ ๋„ค ๋ฒˆ์ด 55.6~67.4%์— ๊ฑธ์ณค๋‹ค(์„ค์ •์ด ๋‹ฌ๋ผ ์ง์ ‘ ๋น„๊ต๋Š” ์•„๋‹ˆ๋‹ค).

  10. ๋น„๊ต์˜ ๊ณต์ •์„ฑ ์ •๋ณด๊ฐ€ ๋ถ€์กฑํ•˜๋‹ค. ๋ฒ ์ด์Šค๋ผ์ธ์€ ์žฌ์‹คํ–‰ ์—†์ด ๋‹ค๋ฅธ ๋…ผ๋ฌธ์˜ ํ‘œ์—์„œ ๊ฐ€์ ธ์™”๋‹ค. ๊ทธ ํ‘œ๋“ค์ด ๊ณผ์ œ๋‹น ๋ช‡ ํšŒ๋กœ ํ‰๊ฐ€๋๋Š”์ง€, ํ…Œ์ŠคํŠธ ๊ตฌ์„ฑ(์‹œ๋“œ)์ด ์ด ๋…ผ๋ฌธ์˜ 1000000๋ฒˆ๋Œ€ ์‹œ๋“œ์™€ ๊ฐ™์€์ง€ ํ™•์ธ๋˜์ง€ ์•Š๋Š”๋‹ค(๋ถˆํ™•์‹ค). ์ž…๋ ฅ๋„ ๋‹ค๋ฅด๋‹ค. Ours๋Š” ์žฅ๋ฉดยท์†๋ชฉ RGB, ์ด‰๊ฐ ์ด๋ฏธ์ง€, ์••์ž… ํ†ต๊ณ„, ๋งˆ์ปค ๋ณ€์œ„, ํžˆ์Šคํ† ๋ฆฌ๋ฅผ ๋ชจ๋‘ ๋ฐ›๊ณ  ํ–‰๋™๋งˆ๋‹ค ์‹คํ–‰ ๊ธธ์ด๋ฅผ ์Šค์Šค๋กœ ๊ณ ๋ฅด๋ฉฐ ๋ฒ”์œ„ ๊ฒ€์‚ฌ๋ฅผ ๊ฑฐ์นœ๋‹ค. ์‹œ์—ฐ ์ˆ˜๋Š” ACT + UniVTAC์™€ ๊ฐ™์€ 50๊ฐœ์ง€๋งŒ, Nโ‚€ ๊ณ„์—ด์ด UniVTAC ๊ณผ์ œ๋ณ„ ํŒŒ์ธํŠœ๋‹์— ๋ช‡ ๊ฐœ๋ฅผ ์ผ๋Š”์ง€๋Š” ์ด ๋…ผ๋ฌธ์ด ์ ์ง€ ์•Š๋Š”๋‹ค.

  11. ๋…ผ๋ฌธ ๋‚ด๋ถ€์˜ ๋ถˆ์ผ์น˜์™€ ์„œ์ˆ  ๋ฌธ์ œ. ๊ฒฐ๋ก ์„ ๋’ค์ง‘์ง€๋Š” ์•Š์ง€๋งŒ ๋…์ž๊ฐ€ ๊ฑธ๋ฆด ์ง€์ ์ด๋‹ค.

    ์œ„์น˜ ์„œ์ˆ  A ์„œ์ˆ  B
    ์ œ๋ชฉ vs ํ‘œ ์ œ๋ชฉ: VTLA ๋ชจ๋ธ์„ โ€œOutperformโ€ Tab. 2: ํ‰๊ท  93.8 < Nโ‚€-VTLA 96.2, 2์Šน 3ํŒจ. ์ดˆ๋กยท๊ฒฐ๋ก ์€ โ€œcomparableโ€
    ๋ฒ ์ด์Šค๋ผ์ธ ์ˆ˜ ยง4.1: โ€œfour methodsโ€, E0 ํฌํ•จ ๋‹ค์„ฏ ์ด๋ฆ„ Tab. 2ยทFig. 1C: ๋„ค ๋ฐฉ๋ฒ•, E0 ๊ฒฐ๊ณผ ์—†์Œ
    ์ ˆ์ œ ๊ท€์† ์ดˆ๋กยทยง1: โ€œtactile feedback improves success from 31% to 99%โ€ ยง4.3: ์ด‰๊ฐ ์ฐธ์กฐ๋„ ๋นผ๊ณ  Task Skill๋„ ๋ฐ”๊ฟˆ. ํ”„๋กœ์ ํŠธ ํŽ˜์ด์ง€: โ€œtactile information together with its corresponding task guidanceโ€
    ์ดˆ๊ธฐํ™” ยง4.3: ๋‘ ์„ค์ •์ด โ€œidentical initializationโ€ Fig. 2์™€ ๊ฐ™์€ ์Œ์œผ๋กœ ๋ณด์ด๋Š” ๋น„๊ต ์˜์ƒ(seed 1000001): โ€œRecorded starting hand poses differโ€
    ๋ฐฉ๋ฒ• ์ด๋ฆ„ ๋ฐฉ๋ฒ•๋ช… GPT-as-Tactile-Policy Fig. 2 ์บก์…˜ยทยง4.2: โ€œGPT-as-Policyโ€(์„ ํ–‰ ์—ฐ๊ตฌ์˜ ์ด๋ฆ„๊ณผ ๊ฐ™๋‹ค)
    ์‹คํ—˜ ๋งค์ฒด ์ดˆ๋กยทยง1: โ€œreal-world interactionsโ€์˜ ๋ฌผ๋ฆฌ๋ฅผ ํƒ๊ตฌ ์‹คํ—˜ ์ „๋ถ€ UniVTAC ์‹œ๋ฎฌ๋ ˆ์ด์…˜, ๋ณธ๋ฌธ์— โ€œsimulationโ€ ๋ช…์‹œ ์—†์Œ

    ์ดˆ๊ธฐํ™” ํ•ญ๋ชฉ์€ ์˜์ƒ ๋ฌธ๊ตฌ๊ฐ€ โ€œ๊ฐ™์€ ์‹œ๋“œ์ง€๋งŒ ๊ธฐ๋ก๋œ ์‹œ์ž‘ ์† ์ž์„ธ๊ฐ€ ๋‹ค๋ฅด๋‹คโ€๋Š” ๋œป์œผ๋กœ ์ฝํ˜€ ์ ์—ˆ๋‹ค. 100๊ฐœ ํ‰๊ฐ€ ์ „์ฒด๊ฐ€ ์•„๋‹ˆ๋ผ ๊ทธ ์‹œ์—ฐ ์Œ์—๋งŒ ํ•ด๋‹นํ•  ์ˆ˜ ์žˆ๋‹ค(๋ถˆํ™•์‹ค).

๊ด€๋ จ ์—ฐ๊ตฌ์™€์˜ ์ž๋ฆฌ ๋งค๊น€

LLM์„ ์–ด๋А ์ธต์— ๋„ฃ๋Š”๊ฐ€. ์ด ๋ธ”๋กœ๊ทธ์˜ ์ตœ๊ทผ ๋ฆฌ๋ทฐ๋“ค์—์„œ GPT-6 Astra๋Š” ์„œ๋กœ ๋‹ค๋ฅธ ์ธต์— ๋“ค์–ด๊ฐ”๋‹ค. Long-WAM์—์„œ๋Š” ํ•™์Šต๋œ world-action model ์œ„์˜ ์ƒ์œ„ ๊ณ„ํš๊ธฐ๋กœ ํ•˜์œ„ ์ง€์‹œ์™€ ์‹คํ–‰ ๊ธธ์ด๋ฅผ ๊ณจ๋ž๊ณ , ASPIRE์—์„œ๋Š” ๋„๊ตฌ๋ฅผ ํ˜ธ์ถœํ•˜๊ณ  ์Šคํ‚ฌ์„ ํ…์ŠคํŠธ๋กœ ์Œ“๋Š” ์ฝ”๋”ฉ ์—์ด์ „ํŠธ์˜€๋‹ค. ์ด ๋…ผ๋ฌธ์€ ๊ฐ€์žฅ ์•„๋ž˜์ธต, ๋ง๋‹จ์žฅ์น˜ ๋ชฉํ‘œ๋ฅผ ์ง์ ‘ ๋‚ด๋Š” ์ €์ˆ˜์ค€ ์ •์ฑ…์— ๋„ฃ๋Š”๋‹ค. ๊ทธ๋งŒํผ ์ง€์—ฐยท๋น„์šฉ ๋ฌธ์ œ๊ฐ€ ๊ฐ€์žฅ ์ง์ ‘์ ์œผ๋กœ ๊ฑธ๋ฆฌ๋Š” ์ž๋ฆฌ์ด๊ณ , ์œ„ ์•ฝ์  7์ด ๋‹ค๋ฅธ ๋‘ ๋ฆฌ๋ทฐ๋ณด๋‹ค ์ด ๋…ผ๋ฌธ์—์„œ ๋” ๋ฌด๊ฒ๋‹ค.

์ด‰๊ฐ์„ ์“ฐ๋Š” VLA์™€์˜ ๊ด€๊ณ„. Tactile-VLA๋Š” VLM์˜ ๋ฌผ๋ฆฌ ์ƒ์‹์„ ์†Œ์ˆ˜ ์ด‰๊ฐ ์‹œ์—ฐ์œผ๋กœ ํ–‰๋™์— ์—ฐ๊ฒฐํ•˜๊ณ  ์ด‰๊ฐ ๊ธฐ๋ฐ˜ ์‹คํŒจ ์ถ”๋ก ์„ ์‹œ๋„ํ–ˆ๋‹ค. TacFiLM์€ ์‚ฌ์ „ํ•™์Šต ์ด‰๊ฐ ํ‘œํ˜„์œผ๋กœ VLA์˜ ์‹œ๊ฐ ํŠน์ง•์„ FiLM ๋ณ€์กฐํ•˜๋Š” ๊ฒฝ๋Ÿ‰ ์œตํ•ฉ์„ ์ œ์•ˆํ–ˆ๋‹ค. ๋‘˜ ๋‹ค ํŒŒ๋ผ๋ฏธํ„ฐ๋ฅผ ํ•™์Šตํ•œ๋‹ค. GPT-as-Tactile-Policy๋Š” ๊ฐ™์€ ๋ชฉํ‘œ(VLM์˜ ์ง€์‹ + ์ด‰๊ฐ)๋ฅผ ํŒŒ๋ผ๋ฏธํ„ฐ ๊ฐฑ์‹  ์—†์ด ๋ฌธ๋งฅ๋งŒ์œผ๋กœ ๋…ธ๋ฆฐ๋‹ค๋Š” ์ ์—์„œ ์ด ํ๋ฆ„์˜ ๊ทน๋‹จ์— ์žˆ๋‹ค. ๋ฐ˜๋Œ€ํŽธ ๊ทน๋‹จ์ธ Nโ‚€-VTLA๋Š” ์ด‰๊ฐ์„ ๊ด€์ธก์ด ์•„๋‹ˆ๋ผ ์˜ˆ์ธก ๋Œ€์ƒ(์ž ์žฌ ์ด‰๊ฐ ํ† ํฐ)์œผ๋กœ ๋‘๊ณ  ๋Œ€๊ทœ๋ชจ ์‚ฌ์ „ํ•™์Šต์„ ํ•œ๋‹ค. ๋‘ ๊ทน๋‹จ์ด ๊ฐ™์€ 5๊ณผ์ œ์—์„œ 2.4 %p ์ฐจ์ด๋ผ๋Š” ๊ฒƒ์€ ํฅ๋ฏธ๋กญ์ง€๋งŒ, ์œ„ ์•ฝ์  2์ฒ˜๋Ÿผ ๊ทธ ๋น„๊ต๊ฐ€ 8๊ณผ์ œ ์ „์ฒด์—์„œ๋„ ์œ ์ง€๋˜๋Š”์ง€๋Š” ๋ชจ๋ฅธ๋‹ค.

LLM๊ณผ ์ด‰๊ฐ์˜ ๋‹ค๋ฅธ ๊ฒฐํ•ฉ. Text2Touch๋Š” LLM์ด ์ด‰๊ฐ ์† ์•ˆ ์กฐ์ž‘์˜ ๋ณด์ƒ ํ•จ์ˆ˜๋ฅผ ์„ค๊ณ„ํ•˜๊ณ  RL์ด ์ •์ฑ…์„ ํ•™์Šตํ–ˆ๋‹ค. LLM์€ ํ•™์Šต ๋ฃจํ”„ ๋ฐ–์—์„œ ํ•œ ๋ฒˆ ์ผํ•˜๊ณ , ์‹คํ–‰์€ ๋น ๋ฅธ ํ•™์Šต๋œ ์ •์ฑ…์ด ํ•œ๋‹ค. ์ด ๋…ผ๋ฌธ์€ LLM์ด ์‹คํ–‰ ๋ฃจํ”„ ์•ˆ์—์„œ ๋งค ๊ฒฐ์ •์„ ๋‚ด๋ฆฐ๋‹ค. ์ง€์—ฐ ๊ด€์ ์—์„œ๋Š” Text2Touch ์ชฝ์ด ์‹ค๊ธฐ์— ํ›จ์”ฌ ๊ฐ€๊น๊ณ , ํ•ด์„ ๊ฐ€๋Šฅ์„ฑ๊ณผ ๊ณผ์ œ ์ ์‘ ์†๋„์—์„œ๋Š” ์ด ๋…ผ๋ฌธ ์ชฝ์ด ์œ ๋ฆฌํ•˜๋‹ค.

๋ฒค์น˜๋งˆํฌ. ๋ชจ๋“  ์ˆ˜์น˜๋Š” UniVTAC ์œ„์— ์žˆ๋‹ค. UniVTAC ์› ๋…ผ๋ฌธ์˜ ACT + UniVTAC ์ธ์ฝ”๋”(8๊ณผ์ œ ํ‰๊ท  48.0%)๊ฐ€ ์ด ๋…ผ๋ฌธ Tab. 2์˜ ์ตœ์•ฝ ์ด‰๊ฐ ๋ฒ ์ด์Šค๋ผ์ธ์ด๊ณ , ์ดํ›„ Nโ‚€-VTLAยทNโ‚€-TWAM์ด ๊ฐ™์€ ๋ฒค์น˜๋งˆํฌ๋ฅผ 80%๋Œ€๋กœ ๋Œ์–ด์˜ฌ๋ ธ๋‹ค. ์ด‰๊ฐ์„ ์˜ˆ์ธกํ•ด ๊ณ„ํš์— ์“ฐ๋Š” Visuo-Tactile World Models๋„ ์ด ๋…ผ๋ฌธ์ด ๊ด€๋ จ ์—ฐ๊ตฌ๋กœ ์ธ์šฉํ•œ ํ๋ฆ„์ด๋‹ค.

์š”์•ฝ

GPT-as-Tactile-Policy๋Š” ์ด‰๊ฐ ์กฐ์ž‘์—์„œ โ€œํ•™์Šต ์—†์ด ์–ด๋””๊นŒ์ง€ ๋˜๋Š”๊ฐ€โ€๋ฅผ ์‹œํ—˜ํ•œ ๋…ผ๋ฌธ์ด๋‹ค. ๊ณ ์ •๋œ GPT-6-Astra์— ์ „๋ฌธ๊ฐ€ ์‹œ์—ฐ์—์„œ ์š”์•ฝํ•œ Task Skill๊ณผ ์ด‰๊ฐ ์ฐธ์กฐ๋ฅผ ๋ฌธ๋งฅ์œผ๋กœ ์ฃผ๊ณ , ์ด‰๊ฐ ์ด๋ฏธ์ง€ยท์••์ž… ํ†ต๊ณ„ยท๋งˆ์ปค ๋ณ€์œ„ยทํžˆ์Šคํ† ๋ฆฌ๋ฅผ ๋ณด๋ฉฐ ์งง์€ ํ–‰๋™์„ ๋ฐ˜๋ณตํ•˜๊ฒŒ ํ–ˆ๋‹ค. UniVTAC ์‹œ๋ฎฌ๋ ˆ์ด์…˜ 5๊ณผ์ œ์—์„œ ํ‰๊ท  93.8%๋กœ ํ•™์Šต๋œ ์ด‰๊ฐ VLA์— ๊ทผ์ ‘ํ–ˆ๊ณ , ์ด‰๊ฐ์„ ์“ธ ๋•Œ ์‹ค์ œ๋กœ ๋‹ค๋ฅธ ํƒ์ƒ‰ ํ–‰๋™์ด ๋‚˜์˜จ๋‹ค๋Š” ๊ฒƒ์„ ๊ถค์ ์œผ๋กœ ๋ณด์˜€๋‹ค. ํŒ๋‹จ ๊ทผ๊ฑฐ๊ฐ€ ํ…์ŠคํŠธ๋กœ ๋‚จ๋Š”๋‹ค๋Š” ์ ๋„ ํ•™์Šต๋œ ์ •์ฑ…์— ์—†๋Š” ์žฅ์ ์ด๋‹ค.

๊ทธ๋Ÿฌ๋‚˜ ์ œ๋ชฉ์˜ โ€œOutperformโ€์€ ํ‘œ์™€ ๋งž์ง€ ์•Š๊ณ (Nโ‚€-VTLA ๋Œ€๋น„ ํ‰๊ท  โˆ’2.4 %p, ์œ ์˜ํ•œ ์ฐจ์ด๋Š” ์ง„ ๊ณผ์ œ๋ฟ), ๊ณผ์ œ ์„ ํƒ(8๊ฐœ ์ค‘ 5๊ฐœ), ์ด‰๊ฐ ์ ˆ์ œ์˜ ๊ต๋ž€(Task Skill ๋™์‹œ ๋ณ€๊ฒฝ), Task Skill ์ž์ฒด์˜ ์ ˆ์ œ ๋ถ€์žฌ ๋•Œ๋ฌธ์— โ€œ๋ชจ๋ธ์ด ์ด‰๊ฐ์„ ์ดํ•ดํ•œ๋‹คโ€์™€ โ€œ๊ทœ์น™์ด ์ผ์„ ํ•œ๋‹คโ€๋ฅผ ๊ฐ€๋ฅผ ์ˆ˜ ์—†๋‹ค. ๊ฐ™์€ ๋ฒค์น˜๋งˆํฌ์—์„œ ์‹œ๊ฐ๋งŒ ์“ฐ๋Š” VLA๊ฐ€ Insert Hole์„ 93~96%๋กœ ํ‘ผ๋‹ค๋Š” ์‚ฌ์‹ค์€ 31%๋ผ๋Š” ์ ˆ์ œ ์ˆ˜์น˜์˜ ์˜๋ฏธ๋„ ๋ฐ”๊พผ๋‹ค. ๊ฐ€์žฅ ํฐ ๋นˆ์นธ์€ ๋น„์šฉ์ด๋‹ค. ์„ฑ๊ณต ์—ํ”ผ์†Œ๋“œ ํ•˜๋‚˜์— ์•ฝ 60๋ฒˆ์˜ xhigh ์ถ”๋ก  ํ˜ธ์ถœ์ด ๋“œ๋Š” ์ •์ฑ…์˜ ์ง€์—ฐยทํ† ํฐยทํ๋ฃจํ”„ ์ฃผํŒŒ์ˆ˜๊ฐ€ ๋ณด๊ณ ๋˜์ง€ ์•Š์•˜๊ณ , ์˜์ƒ์€ ๋ชจ๋ธ ๋Œ€๊ธฐ ์‹œ๊ฐ„์„ ์ง€์› ๋‹ค. ์‹ค๊ธฐ ์‹คํ—˜, ๋ชจ๋ธ ๋ฒ„์ „ ๊ณ ์ •, ๋ฐ˜๋ณต ์‹คํ–‰๋„ ์—†๋‹ค. ์ด ๋ฐฉํ–ฅ์ด ์‹ค์šฉ์ด ๋˜๋ ค๋ฉด Task Skill ์ ˆ์ œ, 8๊ณผ์ œ ์ „์ฒด ๊ฒฐ๊ณผ, ๊ฒฐ์ •๋‹น ์ง€์—ฐ๊ณผ ์ด๋น„์šฉ, ๊ทธ๋ฆฌ๊ณ  ์ง€์—ฐ์„ ๊ฒฌ๋””๋Š” ์‹ค๊ธฐ ์ ‘์ด‰ ๊ณผ์ œ๊ฐ€ ๋‹ค์Œ ๋…ผ๋ฌธ์— ํ•„์š”ํ•˜๋‹ค.

Copyright 2026, JungYeon Lee