📃FTP-1 리뷰
Chengbo Yuan, Zicheng Zhang, Mingjie Zhou, Wendi Chen, Yi Wang, Zhuoyang Liu, Dantong Niu, Shuo Wang, Hui Zhang, Wenkang Zhang, Yingdong Hu, Yuanqing Gong, Wanli Xing, Chuan Wen, Cewu Lu, Kaifeng Zhang, Yang Gao (Tsinghua University · Shanghai Qi Zhi Institute · Sharpa · Shanghai Jiao Tong University · UC Berkeley · ETH Zurich · Fudan University · Shanghai Innovation Institute)
arXiv preprint, 2026
- 💡 촉각 policy가 센서 하나에 묶여 있는 이유를 센서 간 신호의 이질성(image·array·state, 해상도, 형태)으로 보고, 손의 기능 영역 24칸으로 된 공통 토큰 공간(MTTS)과 별도의 tactile expert를 \pi_{0.5} 위에 얹어 여러 센서를 하나의 policy로 사전학습하는 FTP-1을 제안한다.
- ⚙️ 센서마다 작은 encoder(이미지는 ViT + 공유 T3 trunk, array는 CNN, state는 Fourier MLP)가 기능 영역별 토큰 1개씩을 만들고, 여기에 센서 공통의 functional-area embedding을 더해 tactile expert가 처리한다. action expert는 vision-language 토큰과 tactile 토큰을 모두 attend해 flow matching으로 action chunk를 낸다. 26개 출처·21개 센서·약 3,000시간 데이터로 사전학습한다.
- 🎯 사전학습에 있던 센서의 세 셋업에서 UniVTAC 평균 66.66%(차순위 49.16%), 실기 평균 62.5%(차순위 \pi_{0.5} 45.3%)를, 사전학습에 없던 Xense·Contactile 두 셋업에서 46.6%(FTP-\pi_{0.5}·\pi_{0.5} 15.0%)를 보고한다. 실기는 과제당 20회, 학습 1회 기준이다.
🔍 Ping Review
🔍 Ping — A light tap on the surface. Get the gist in seconds.
시각 기반 generalist policy(\pi_{0.5}, GR00T 등)는 큰 이질적 데이터로 사전학습한 체크포인트를 새 로봇에 미세조정하는 흐름을 만들었다. 촉각 쪽은 그렇지 못했다. GelSight 류 광학 센서는 이미지를, 핀 배열 센서는 H\times W\times D 배열을, 힘/토크 센서는 몇 차원 벡터를 낸다. 센서마다 신호 모양이 달라서 한 policy가 여러 센서의 데이터를 함께 먹기 어렵고, 그래서 기존 촉각 policy나 tactile VLA는 대개 센서 하나와 로봇 하나에 묶여 있다.
FTP-1은 이 이질성을 “센서가 손의 어디에 붙어 있는가”라는 공통 좌표로 흡수한다. 신호 모양은 센서별 encoder가 맡고, 그 출력은 손의 기능 영역(손끝, 손가락 마디, 손바닥, 손목 토크 등) 24칸 중 하나의 토큰이 된다. 같은 칸에는 센서가 달라도 같은 learnable embedding이 더해진다. 그 위의 tactile expert와 action expert는 센서를 모른다. 새 센서가 오면 encoder만 새로 만들고 나머지는 사전학습 가중치에서 시작한다.
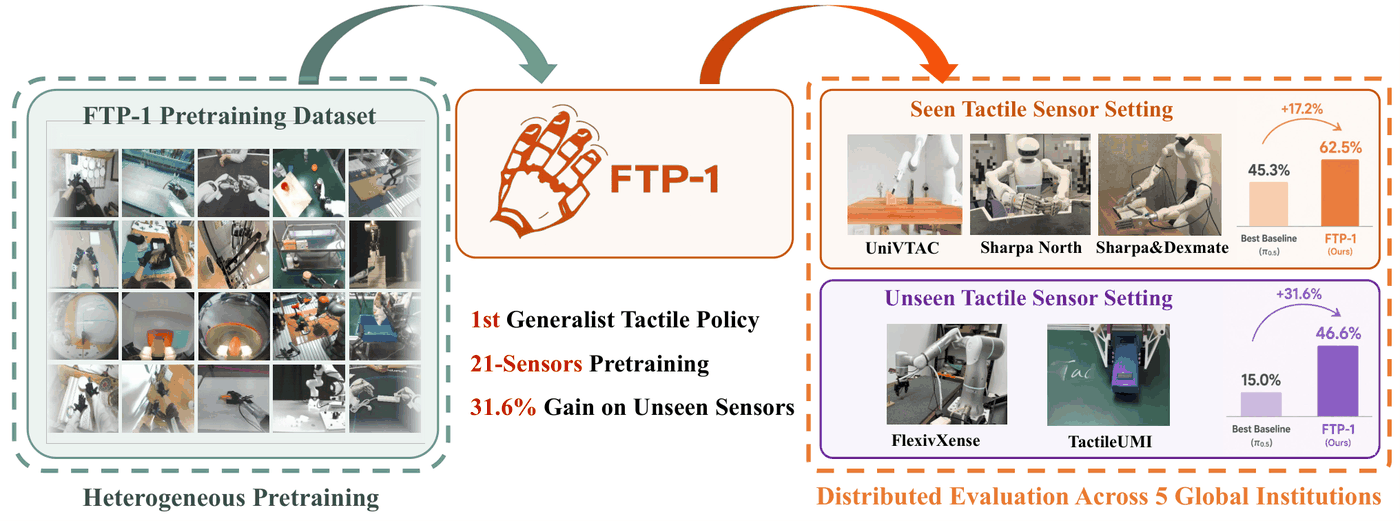
Fig. 1. 26개 출처의 이질적 촉각 데이터로 사전학습한 FTP-1을 5개 셋업에서 미세조정해 평가한다. 막대는 사전학습에 있던 센서의 실기 평균(45.3 → 62.5%)과 없던 센서의 평균(15.0 → 46.6%)이다.
핵심 방법론:
입력은 언어 지시 \ell, (다시점) RGB \mathcal I_t, proprioception \mathbf s_t, 촉각 관측 \mathcal X_t이고 출력은 길이 H의 action chunk다.
\hat{\mathbf{A}}_{t:t+H-1}=\pi_\theta(\ell,\mathcal{I}_t,\mathbf{s}_t,\mathcal{X}_t),\qquad \hat{\mathbf{A}}_{t:t+H-1}\in\mathbb{R}^{H\times D}
D는 팔·손·머리 제어를 고정 길이 벡터에 칸으로 배치한 Unified Action Space(UAS)의 차원이다. 촉각 토큰은 기능 영역 k마다
\mathbf z_k=\mathrm{MLP}\big(\mathrm{LN}(E_{\text{sensor},\,\text{type}}(x_k))+\mathbf e^{\text{area}}_k\big)
로 만들어진다(E는 센서·관측 유형별 encoder, \mathbf e^{\text{area}}_k는 센서 공통 functional-area embedding, 부록 B.2의 서술을 식으로 옮긴 것). 세 expert(vision-language, tactile, action)는 층마다 Q·K·V를 이어 붙여 하나의 masked attention을 쓰는데, 마스크는 행=query, 열=key 순서(VL, tactile, action)로
\mathbf M_{\text{expert}}=\begin{bmatrix} 1 & 0 & 0 \\ 0 & 1 & 0 \\ 1 & 1 & 1 \end{bmatrix}
이다. 두 지각 expert는 서로를 보지 않고, action 토큰만 둘 다 본다.
주요 결과:
- UniVTAC 시뮬레이션(사전학습에 있던 GelSight-Mini, 과제당 100회): 6과제 평균 66.66%, 두 lift 과제를 뺀 평균 59.5%. 차순위는 각각 \pi_{0.5} 49.16%, FTP-\pi_{0.5} 42.0%(Table 1).
- 실기, 사전학습에 있던 Sharpa DTC(과제당 20회): 평균 62.5%, \pi_{0.5} 45.3%, FTP-\pi_{0.5} 41.6%, Tactile-VLA 35.8%(Table 2). 표의 다른 칸으로 다시 계산하면 \pi_{0.5} 평균은 45.83%다(아래 실험 절).
- 실기, 사전학습에 없던 Xense·Contactile(과제당 20회): 평균 46.6%, \pi_{0.5}·FTP-\pi_{0.5} 15.0%, Tactile-VLA 8.3%(Table 3).
- 촉각 사전학습 절제: 같은 데이터로 촉각만 빼고 사전학습한 NTP-1은 FlexivXense에서 5.0%, FTP-1은 42.5%(Fig. 7). 같은 로봇 궤적으로 \pi_{0.5}를 이어 학습한 대조군은 UniVTAC 57.0% / lift 제외 44.0%(Table 4).
결론:
FTP-1의 새로움은 촉각을 VLM에 adapter로 끼워 넣는 대신 센서 무관한 tactile expert 하나를 사전학습 대상으로 만든 것, 그리고 그 expert가 센서마다 다른 입력을 “손의 어느 영역인가”로 정렬된 토큰으로 받게 한 것이다. 실험은 다섯 기관의 다섯 셋업에 체크포인트를 배포해 미세조정하는 형태로, 촉각 foundation policy를 처음으로 이 정도 폭에서 평가했다. 다만 실기 비교는 과제당 20회·학습 1회라 과제 단위로는 대부분 통계적으로 구분되지 않고, 촉각 사전학습의 순수 효과를 분리한 통제 실험은 UniVTAC와 FlexivXense 두 곳에만 있다. 공개 체크포인트의 tactile expert 크기가 논문 서술(300M)과 다르다는 점도 확인해야 할 지점이다.
🔔 Ring Review
🔔 Ring — An idea that echoes. Grasp the core and its value.
한 줄로 시작하면
촉각 신호를 하나의 포맷으로 통일하는 대신 “손의 어느 부분이 무엇을 느끼는가”를 통일하면, 센서가 달라도 같은 tactile expert가 같은 의미의 토큰을 받는다. FTP-1은 이 아이디어를 \pi_{0.5}의 multi-expert 구조 안에 tactile expert 하나를 추가하는 가장 단순한 형태로 구현하고, 사전학습 데이터를 26개 출처에서 긁어모아 “센서가 바뀌어도 미세조정 출발점으로 쓸 수 있는가”를 묻는다. 답은 “그렇다, 특히 새 센서에서”인데, 그 근거의 강도는 실험마다 꽤 다르다.
배경: 촉각은 왜 generalist policy에서 빠져 있었나 (§1, 부록 A)
시각 generalist policy는 RGB라는 공통 입력을 가진다. 카메라가 달라도 이미지는 이미지다. 촉각은 그렇지 않다. 논문이 정리한 이질성은 네 축이다: modality(광학 이미지 / 전극·압저항 배열 / 힘·토크 벡터), resolution, morphology(손끝에 붙었나 손바닥에 붙었나, 그리퍼 패드인가), contact response. 같은 “접촉”이 GelSight-Mini에서는 224×224 이미지의 변형으로, Contactile에서는 3×3 핀의 3축 힘으로, 손목 F/T 센서에서는 6차원 벡터로 나타난다.
이 때문에 기존 흐름은 둘로 나뉘었다(부록 A.2·A.3).
- 촉각 표현 사전학습: T3(FoTa, 13개 센서), Sparsh, AnyTouch 등은 여러 센서를 하나의 표현으로 묶었지만 action을 내지 않는다. downstream policy head는 따로 학습한다. 블로그의 Sparsh 리뷰, UniTouch 리뷰가 이 계열이다.
- 촉각 policy / VTLA: Tactile-VLA, OmniVTLA, OmniVTA 등은 action을 내지만 특정 센서·로봇에 묶여 있다. 대개 VLM expert에 촉각을 adapter로 주입한다. TacFiLM 리뷰의 FiLM 조건화도 이 쪽의 경량 융합이다.
FTP-1이 겨냥하는 칸은 두 계열의 교집합이다: action을 직접 내는 policy이면서, 여러 센서로 사전학습되고, 사전학습에 없던 센서로 미세조정했을 때 이득이 있는가. 부록 Table 5·6이 이 칸을 기존 모델과 대조하는데, 그 표에서 “unseen sensor에서의 policy 미세조정”을 보고한 모델은 FTP-1뿐이다. 표의 “NR”은 “그 논문이 보고하지 않았다”는 뜻이지 “할 수 없다”는 뜻이 아니라고 저자들이 명시한다.
방법 상세 1: 전체 구조 (§2, Fig. 2)
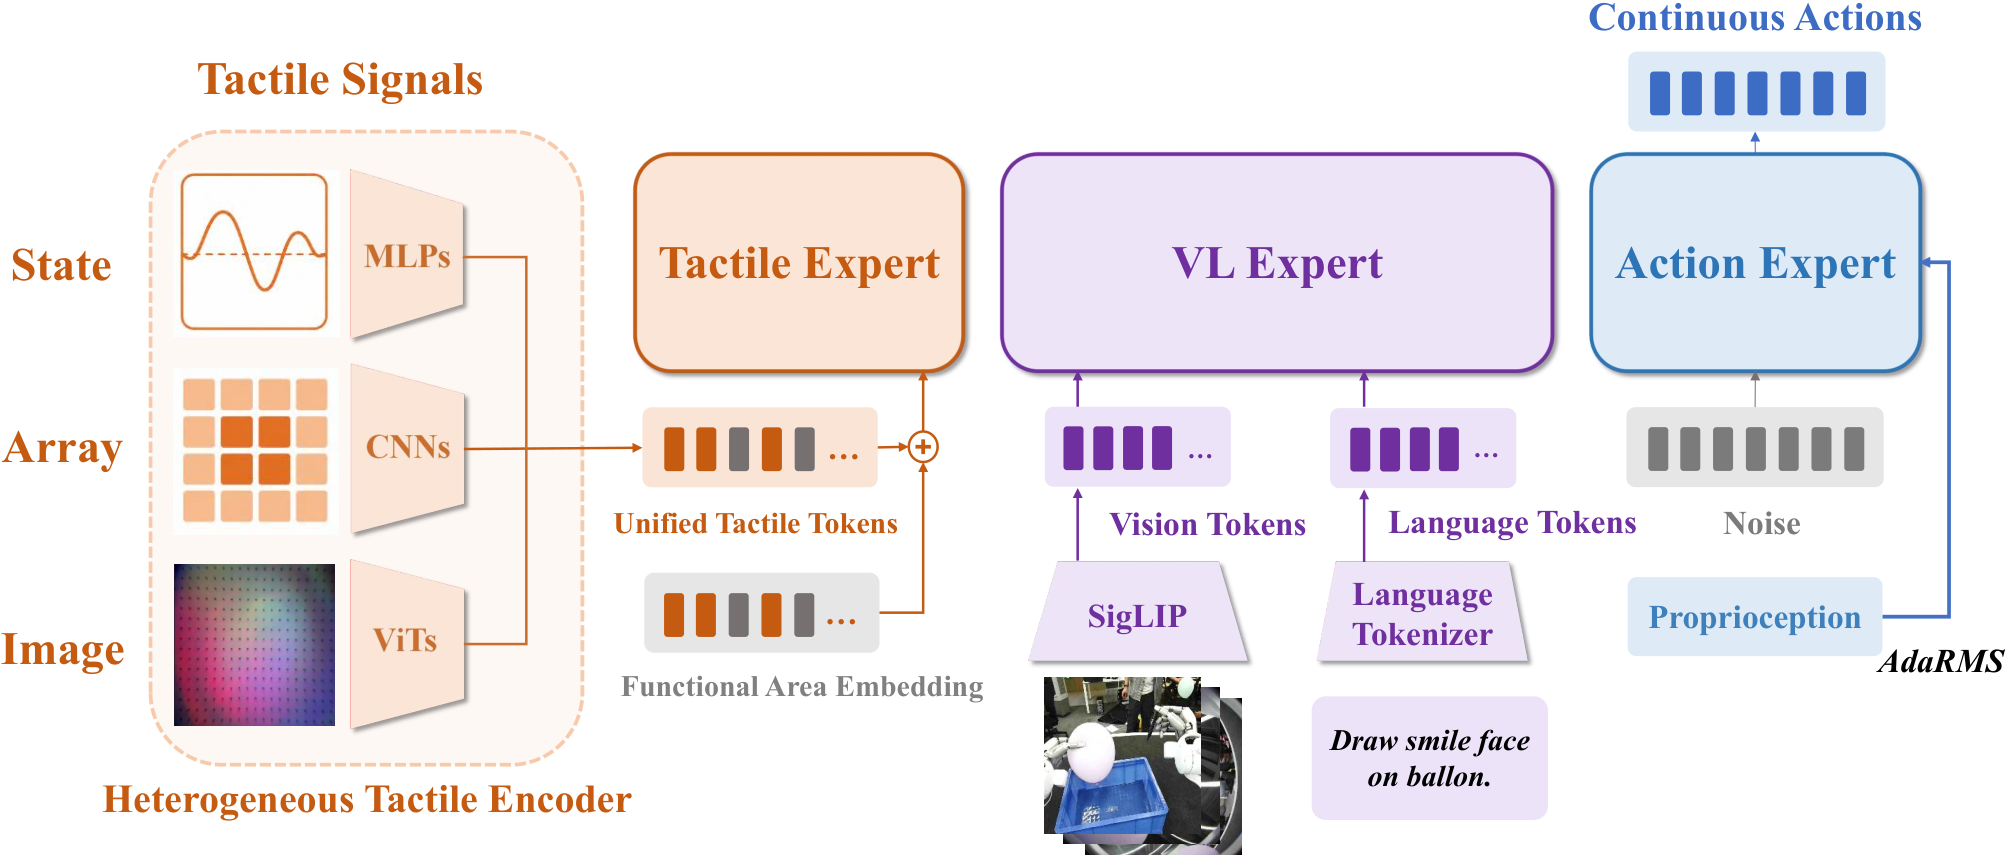
Fig. 2. FTP-1 구조. 센서별 encoder(State→MLP, Array→CNN, Image→ViT)가 만든 토큰에 functional-area embedding을 더해 tactile expert로 보내고, VL expert(SigLIP + PaliGemma)와 action expert가 함께 action chunk를 생성한다. proprioception은 AdaRMS로 action expert에 들어간다.
FTP-1은 \pi_{0.5}(블로그의 π0 리뷰가 다룬 multi-expert flow-matching 구조의 후속)를 그대로 골격으로 쓴다. 바뀐 것은 세 가지다.
- tactile expert 추가: VL expert, action expert 옆에 세 번째 Transformer expert를 둔다. 각 expert는 attention projection과 FFN을 따로 가지지만, 층마다 세 expert의 Q·K·V를 이어 하나의 masked attention을 계산한다(부록 B.4). 위의 \mathbf M_{\text{expert}} 때문에 tactile expert는 촉각 토큰끼리만, VL expert는 VL 토큰끼리만 보고, action 토큰만 세 흐름을 모두 본다.
- proprioception 주입 방식: proprioception을 Fourier feature → 3층 MLP → LayerNorm으로 만든 뒤, flow-matching timestep feature와 이어 붙여 adaptive RMSNorm으로 attention block을 조건화한다(부록 B.3). 독립 proprioception 토큰보다 일반화·강건성이 좋았다고 적는다. 그 비교의 수치는 없다.
- Unified Action Space: 로봇마다 다른 제어 신호를 고정 길이 희소 벡터에 칸으로 배치하고, 없는 칸은 loss mask로 지운다(부록 B.1, 아래 방법 상세 4).
저자들이 tactile expert를 따로 둔 이유는 세 가지로 적혀 있다(§2.3). ① 새 센서에서 사전학습된 tactile expert를 그대로 재사용할 수 있다. ② 사전학습된 vision-language 지식을 촉각 토큰이 흔들지 않는다. ③ 촉각 처리 효율과 성능이 adapter 방식(Tactile-VLA)보다 낫다. ③은 Table 1~3의 Tactile-VLA 비교로 뒷받침되고, ①은 §4의 unseen sensor 실험이 그 자체다. ②는 직접 측정한 실험이 없다. MoE 기반 융합도 시도했지만 일관된 이득이 없어 가장 단순한 multi-expert를 택했다고 쓴다(수치 없음).
방법 상세 2: Morphology-Aware Tactile Token Space (§2.1, Fig. 3)
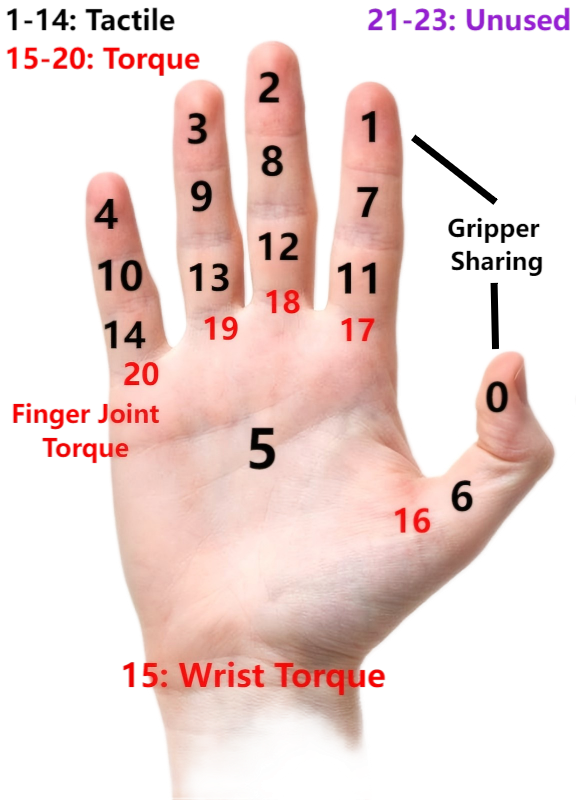
Fig. 3. MTTS의 기능 영역 정의. 손 영역 촉각 칸(0~14), 손목 토크(15), 손가락 관절 토크(16~20), 미사용(21~23). 평행 그리퍼의 두 패드는 엄지 끝(0)과 검지 끝(1) 칸을 공유한다.
MTTS는 촉각을 24개 기능 영역 슬롯으로 정리한다. 본문 정의는 이렇다.
| 슬롯 | 의미 | 비고 |
|---|---|---|
| 0~14 | 손의 촉각 영역(손끝·손가락 마디·손바닥 등) | 그리퍼 두 패드는 0(엄지 끝)·1(검지 끝)로 매핑 |
| 15~20 | 손목·손가락의 힘/토크 신호 | Fig. 3은 15를 wrist torque, 16~20을 finger joint torque로 표기 |
| 21~23 | 예약(미사용) |
슬롯마다 토큰은 정확히 하나이고, 슬롯 번호에 해당하는 learnable functional-area embedding이 모든 센서에 공유된다. 왼손과 오른손은 별도 embedding을 쓴다. 공개 체크포인트 config에도 single_hand_num_tactile_areas: 24가 적혀 있다. 그러니 한 시점의 촉각 입력은 최대 48개 토큰(양손 × 24, 필자 계산)이고, 센서가 덮지 않는 칸은 padding mask로 빠진다.
이 설계가 노리는 것은 센서 간 의미의 정렬을 데이터가 아니라 인터페이스에서 주는 것이다. GelSight를 단 그리퍼의 왼쪽 패드와, 사람 장갑의 엄지 끝 압력 배열과, Sharpa 손의 엄지 끝 광학 센서가 모두 같은 slot 0 embedding을 받는다. tactile expert 입장에서는 “엄지 쪽에 이런 접촉이 왔다”는 같은 위치 정보 위에서 센서별 내용이 달라질 뿐이다. 그리퍼를 엄지·검지로 보는 매핑은 두 손가락 집기라는 기능적 유비에서 나온 선택이다.
정의상 몇 가지가 남는다. 첫째, 한 슬롯에 한 토큰이므로 손끝 하나를 덮는 고해상도 광학 센서도 [CLS] 토큰 하나로 압축된다. 접촉 패턴의 공간 정보는 encoder 안에서만 살아남는다. 둘째, Fig. 3의 범례는 “1-14: Tactile”이라 적혀 있고 본문은 “slots 0-14”라 적는다. 그림에 0번 칸이 그려져 있으므로 범례 쪽의 표기 차이로 보인다. 셋째, 15~20은 엄밀히 촉각이 아니라 힘/토크다. 이 점은 “21개 센서”를 셀 때 다시 중요해진다(데이터 절).
방법 상세 3: 이질적 촉각 encoder (§2.2, 부록 B.2)
각 센서의 신호를 먼저 MTTS 영역별로 묶고, 각 묶음을 image / array / state 셋 중 하나로 분류해 encoder를 고른다.
| 유형 | 입력 모양 | encoder | 출력 |
|---|---|---|---|
| image (예: GelSight) | (H,W,C) → 224×224 | 센서별 Transformer(depth 3, width 768, 12 heads) → 공유 Transformer trunk(depth 9, width 768, 12 heads, T3로 초기화) | 마지막 [CLS] 토큰 |
| array (예: Contactile) | (H,W,D) | 신호 차원에 Fourier encoding 후 원 입력과 concat → 3층 CNN → 2층 ReLU MLP | 영역당 토큰 1개 |
| state (예: F/T) | (D,) | Fourier encoding 후 원 상태와 concat → 3층 ReLU MLP | 토큰 1개 |
논문에 따르면 모든 토큰은 LayerNorm → functional-area embedding 덧셈 → 2층 GELU MLP로 tactile expert 입력 폭에 맞춘다(공개 코드의 순서는 조금 다르다. 아래 대조 절). 한 센서가 같은 모양의 영역을 여러 개 가지면 encoder를 영역 간에 공유한다. encoder는 데이터 출처가 아니라 센서 단위로 조직된다. 다른 데이터셋이라도 같은 GelSight-Mini면 같은 encoder를 쓴다(부록 C).
이 표에서 이미지 경로만 특별하다. image 계열 센서는 센서별 3층 위에 센서 공통의 9층 trunk를 공유하고 그 trunk가 T3 사전학습 가중치에서 출발한다. 즉 이미지형 촉각에는 사전학습된 공유 지각 모듈이 두 겹(T3 trunk, tactile expert) 있고, array·state형에는 tactile expert 한 겹뿐이다. 공개 체크포인트의 hpt_tokenizer/ 폴더에도 센서별 encoder 파일과 shared_image_chunk_encoder가 따로 저장돼 있고, 공유 trunk는 약 63.8M 파라미터다(체크포인트 헤더에서 계산, 9층 ViT-B 규모와 맞는다).
방법 상세 4: Unified Action Space와 FAAS (부록 B.1)
여러 로봇의 action을 한 policy로 학습하려면 action 공간도 맞춰야 한다. FTP-1은 한 스텝의 action을
\mathbf a=[\mathbf a^{L},\mathbf a^{R},\mathbf a^{ego},\mathbf a^{sup}],\qquad \mathbf a^{b}=[\mathbf t_w^{b}\in\mathbb R^3,\ \mathbf r_w^{b}\in\mathbb R^6,\ \mathbf q_{\text{arm}}^{b}\in\mathbb R^7,\ \mathbf q_{\text{hand}}^{b}\in\mathbb R^{32}]
로 둔다. 손목 위치·6D 회전·팔 관절 7개·손 관절 32칸이 팔마다 있고, \mathbf a^{ego}는 머리 자세(위치 3 + 회전 6), \mathbf a^{sup}는 이동·허리 같은 보조 칸이다. 손 32칸은 UniDex 리뷰에서 정리한 FAAS(Function–Actuator–Aligned Space)를 그대로 가져온다. 기능이 비슷한 관절을 같은 칸에 넣는 방식이다. 평행 그리퍼는 독립 칸 28을 쓴다. 지원되지 않는 칸은 mask \mathbf M\in\{0,1\}^D로 loss에서 뺀다. 손 action 공간 통일이라는 같은 문제를 다룬 다른 접근은 UHAS 리뷰에 있다.
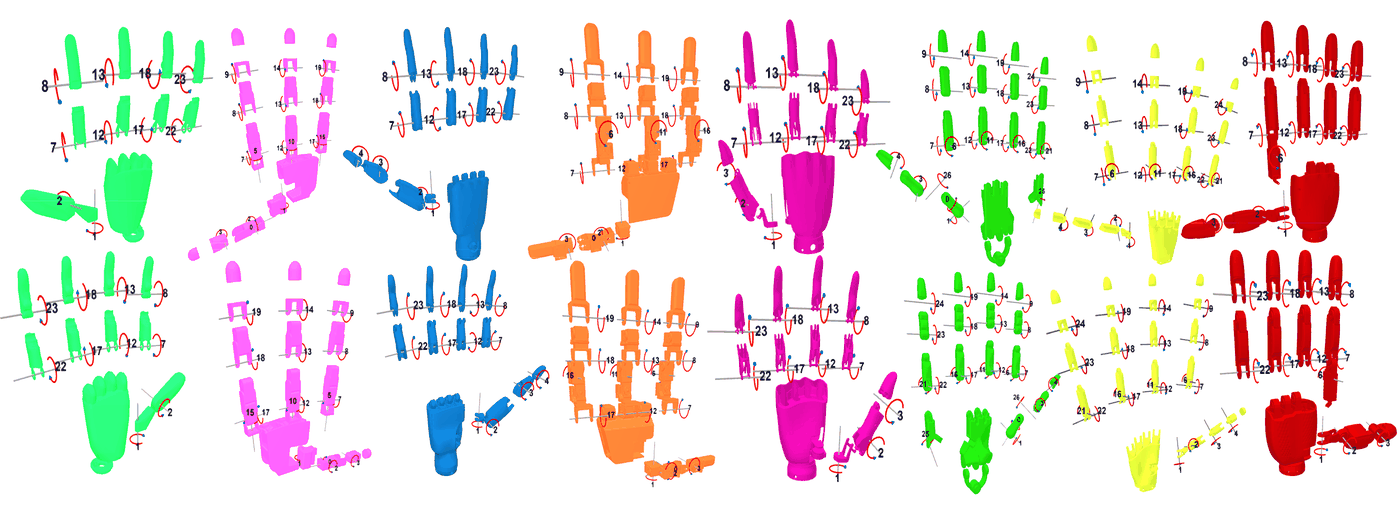
Fig. 8. FAAS가 정의된 로봇 손들(왼쪽부터 Ability, Allegro, Inspire, Leap, Oymotion, Shadow, Wuji, Xhand)의 관절-칸 매핑. UniDex 논문의 그림을 옮긴 것이다.
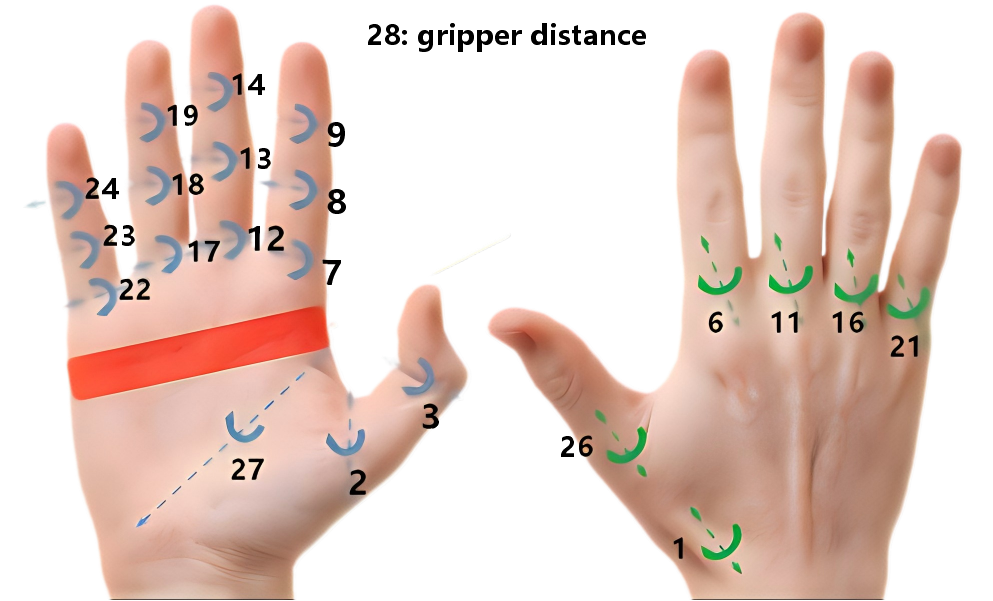
Fig. 9. 사람 손의 FAAS 정의.
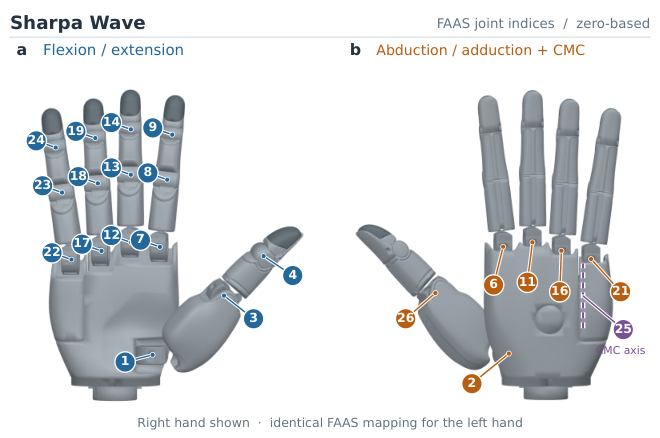
Fig. 10. Sharpa Wave 오른손의 FAAS 칸 번호. (a) 굽힘/폄, (b) 벌림/모음과 새끼손가락 CMC.
평가 로봇 중 두 셋업이 쓰는 Sharpa Wave 손은 손당 22개 구동 관절을 가지며, native 순서대로 FAAS 칸 \mathbf s=[1,2,3,26,4,\ 7,6,8,9,\ 12,11,13,14,\ 17,16,18,19,\ 25,22,21,23,24]에 넣는다(Table 7). 남는 10칸 \{0,5,10,15,20,27,\dots,31\}은 0으로 채우고 loss에서 뺀다. 22 + 10 = 32로 맞아떨어진다. 같은 매핑이 proprioception 입력과 action target에 쓰인다.
논문은 H와 D의 값을 적지 않는다. 공개 체크포인트의 model_config.json에는 action_dim: 120, action_horizon: 32가 있다. 위 정의대로 세면 양팔 2\times(3+6+7+32)=96, 머리 9를 더해 105이므로 \mathbf a^{sup}는 15칸이라는 계산이 된다(필자 계산, 논문은 \mathbf a^{sup} 크기를 밝히지 않는다).
방법 상세 5: 사전학습 데이터 (§2.4, 부록 C, Fig. 4)
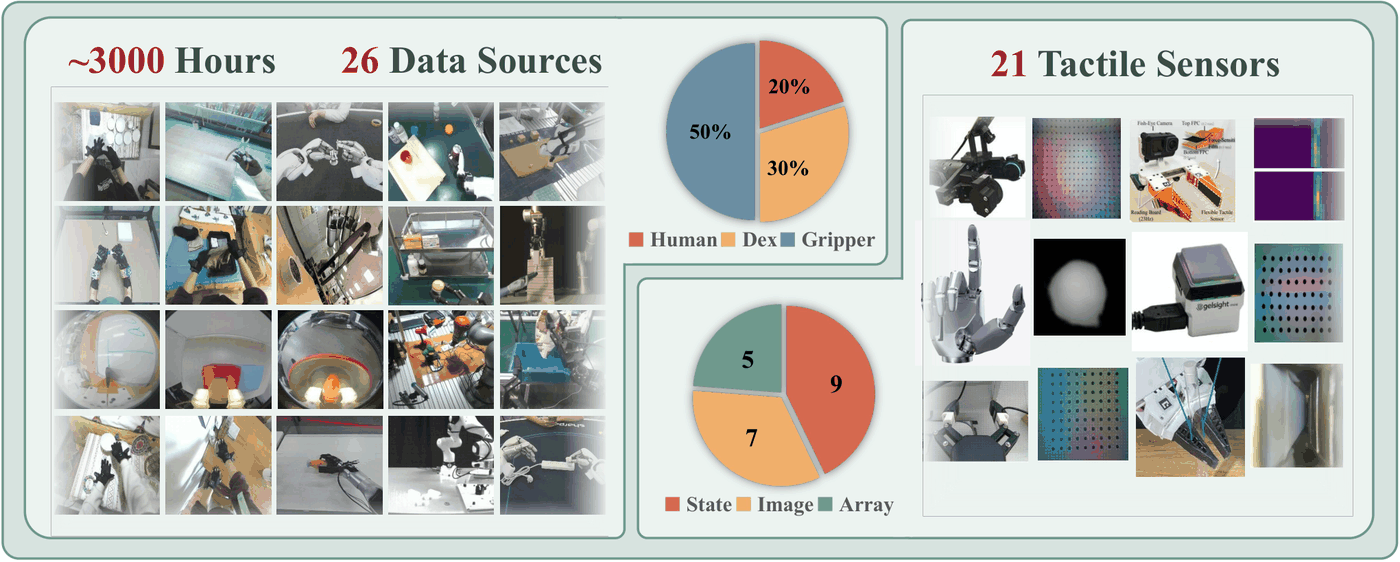
Fig. 4. FTP-1-Dataset 개요. 26개 출처, 약 3,000시간, 재샘플링 후 사람 20% · 다지손 30% · 그리퍼 50%, 21개 센서(state 9 · image 7 · array 5).
기존 공개 데이터와 협력사 제공 데이터를 모으고, 저자들이 Sharpa North 플랫폼으로 직접 수집한 Sharpa North-FTP-1(긴 horizon 다지손 시연 약 4,000개)을 더했다. 출처별 규모 차이를 맞추려고 재샘플링 비율을 둔다. 부록 Table 8을 영역별로 정리하면 다음과 같다(Final-Percentage는 재샘플링 후 학습 혼합에서의 비중).
| 영역 | 출처 (센서 유형) | 재샘플링 후 비중 |
|---|---|---|
| 사람 손 (20%) | EgoTac-Open 8.2, EgoTac-Kitchen 5.5, EgoTac-Hotel 3.8 (AetherGlove, array) · OpenTouch 1.5 (array) · OmniSharingDB 1.0 (PaxiniGlove, state) | 20.0% |
| 다지손 (30%) | Sharpa North-FTP-1 9.0 (Sharpa DTC, image) · HumanoidEveryday 6.0 (Unitree Dex3, state) · OpenLETDex 6.0 (LinkerHand L6 Touch, array) · MotionTrans 3.6 (Inspire, state) · DexUMI-Inspire 3.0 · DexUMI-XHand 2.4 (state) | 30.0% |
| 그리퍼/UMI (50%) | VTouch-D-WHEEL 5.7 · FreeTacMan 4.4 · TouchInTheWild 4.0 (3D-ViTac, array) · VTouch-QINGLONG 3.9 · exUMI 3.8 · RH20T-Cfg6 3.8 (ATI F/T, state) · ViTaMIn 3.4 · RH20T-Cfg7 3.4 (uSkin + ATI) · RH20T-Cfg5 3.3 (Franka 관절 토크) · REASSEMBLE 3.2 (F/T) · Unit-Bimanual 2.6 · RDP 2.4 · Unit 2.2 · VLA-Touch 2.0 · RDP-Bimanual 1.9 | 50.0% |
영역별 비중의 합은 각각 20.0 / 30.0 / 50.0%로 표와 맞는다(필자 검산). 언어 지시는 GPT-4o로 다양화했고, 정규화 통계는 데이터셋마다 따로 계산한다.
세 가지를 짚어 둔다.
- “21개 촉각 센서”의 구성: image 7(Sharpa DTC, ViTai-GF, FreeTacMan, exUMI, ViTaMIn, GelSight-Mini, MCTac), array 5(AetherGlove, OpenTouchGlove, LinkerHand L6 Touch, 3D-ViTac, uSkin), state 9(PaxiniGlove, Unitree Dex3, Inspire, DexUMI-Inspire, DexUMI-XHand, ATI Axia80-M20, Franka 관절 토크, AIDIN F/T, Flexiv 그리퍼 토크). state 9개 중에는 손목 F/T 센서와 로봇 관절 토크·그리퍼 토크가 들어 있다. 촉각 피부라는 좁은 의미로 세면 숫자가 줄어든다. 논문은 이를 “tactile / force sensor”로 부르고 MTTS에서 별도 칸(15~20)을 주므로 정의 위반은 아니지만, 헤드라인의 “21 sensors”를 읽을 때 알아 둘 구성이다.
- “약 3,000시간”의 분해가 없다: Table 8에는 Sample-Scale과 Final-Percentage만 있고 출처별 시간·에피소드 수가 없다. 논문은 Sample-Scale의 뜻도 정의하지 않는다. 공개 코드와 체크포인트의 데이터 설정을 보면 이것은 출처별 복제 배수다. 각 출처를 Sample-Scale의 올림 횟수만큼 복제해 넣는다(RDP 89.76 → 90개, VLA-Touch 170.36 → 171개). 그렇다면 재샘플링 전의 원래 비중은 Final-Percentage ÷ Sample-Scale에 비례한다. 이렇게 역산하면 재샘플링 전 샘플의 약 63%가 사람 손 데이터이고, EgoTac 세 출처만 약 62%, Sharpa North-FTP-1이 약 12%다(필자 추정, 복제 배수 해석과 표의 반올림에 의존). 사람 장갑 데이터가 원래 규모의 대부분이고, 재샘플링이 그것을 20%로 크게 눌렀다는 뜻이 된다. 3,000시간을 출처별 시간으로 검산할 방법은 여전히 없다.
- 평가 플랫폼과 같은 로봇의 데이터가 사전학습에 있다: Sharpa North-FTP-1은 평가 셋업 Sharpa North와 같은 하드웨어이고 혼합의 9.0%로 단일 출처 중 가장 크다. 평가 과제(Draw Balloon, Fix Hand, Twist Cap)가 이 4,000개 시연에 포함되는지는 논문에 적혀 있지 않다. 이 점은 실험 절의 비교 해석에 다시 쓰인다.
학습은 \pi_{0.5} 코드베이스 위에서 한다(부록 D). 시각 encoder·언어 tokenizer·VL expert·action expert는 \pi_{0.5}, 이미지 공유 trunk는 T3에서 초기화하고, 센서별 encoder·tactile expert·functional-area embedding·AdaRMS injector·action projector는 scratch다. 공개 코드로 보면 이 목록은 설계 선택이라기보다 로딩 규칙의 결과다. \pi_{0.5} 가중치는 이름과 shape가 모두 같은 텐서만 복사하므로, UAS 때문에 차원이 바뀐 action 입출력 projection과 폭이 바뀐 AdaRMS 조건 경로는 자동으로 빠진다. H20 GPU 48장에서 50k step, global batch 768, 학습률 10^{-4}\to5\times10^{-5}. 50k step 이후 성능이 포화했다고 적는다. 50k × 768 = 3,840만 샘플이 학습에서 보인 총 샘플 수다(필자 계산). 데이터의 제어 주파수가 적혀 있지 않아 이것이 3,000시간의 몇 epoch인지는 계산할 수 없다. 도메인별로 GPU를 나눠 배치 안 포맷을 맞추고, 도메인 전용 모듈과 공유 모듈의 gradient를 따로 다루는 학습 인프라도 새로 만들었다.
부록 B.5에는 실무 선택 두 가지가 더 있다. 상태·action 정규화는 quantile보다 z-score가 접촉 과제의 미세한 action에서 나았고, Muon optimizer는 수렴과 offline action MSE는 크게 개선했지만 실기 rollout의 일반화·강건성을 떨어뜨려 최종 모델은 AdamW를 썼다. offline MSE가 실기 성능의 대리 지표가 되지 못한다는 사례로 읽을 만하다(수치는 없다).
직관: 왜 “어디에 닿았나”가 공통 언어가 되나
센서마다 신호의 단위와 모양은 다르지만, policy가 촉각에서 원하는 정보는 대개 같다. 어느 손가락이 언제 닿았고, 얼마나 세게 눌리고, 미끄러지는가. 이 중 “어디”는 센서와 무관한 정보이고, 사람 손 해부학으로 미리 정의할 수 있다. FTP-1은 그 “어디”를 embedding으로 고정해 두고 “얼마나·어떻게”만 센서별 encoder에 맡긴다. 그래서 새 센서가 오면 “얼마나·어떻게”를 번역하는 작은 모듈만 새로 배우고, “엄지 끝 접촉이 강해지면 감속한다” 같은 상위 규칙은 tactile expert와 action expert에 남아 있는 것을 쓰게 된다.
이 직관이 성립하려면 새 센서의 encoder가 사전학습 때와 비슷한 분포의 토큰을 내도록 미세조정 데이터만으로 배워져야 한다. 논문은 unseen 센서로 Xense(광학 image형)와 Contactile(핀 배열 array형)을 고르고, 각자에게 가장 비슷한 사전학습 센서를 GelSight-Mini와 AetherGlove로 제시한다(부록 E.4, Fig. 11). 즉 이번 실험의 “unseen”은 이미 본 modality 계열 안의 새 하드웨어다. 저자들도 §4에서 이 범위를 명시한다(“new hardware within the image- and array-based modality families covered by pretraining”). Xense는 공유 T3 trunk까지 재사용하므로 사실상 센서별 3층 encoder만 새로 배우고, Contactile은 CNN encoder 전체를 새로 배운다.
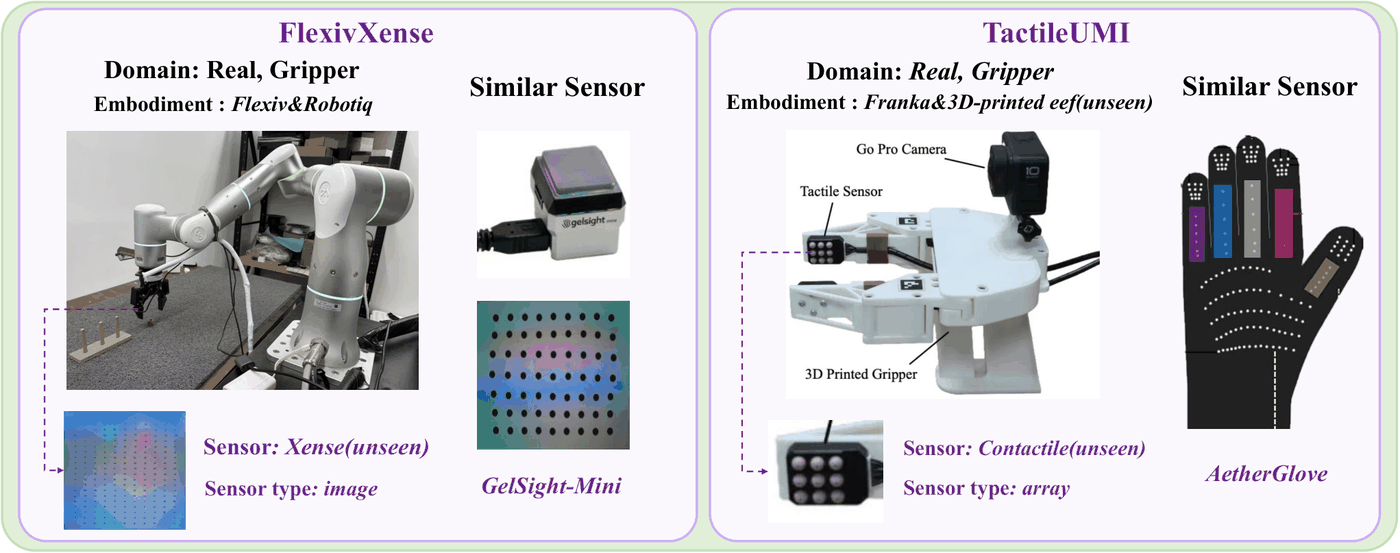
Fig. 11. unseen 센서와 가장 비슷한 사전학습 센서. Xense ↔︎ GelSight-Mini(image), Contactile ↔︎ AetherGlove(array).
실험 설정: 다섯 셋업, 세 베이스라인 (§3.1·§3.2, 부록 D·E)
체크포인트를 다섯 기관에 배포하고 각자의 셋업에서 미세조정한다. 미세조정은 A800 8장, 데이터셋당 20k step, batch 64, 학습률 5\times10^{-5}\to5\times10^{-6}.
| 셋업 | 도메인 | 로봇 / end-effector | 촉각 센서 (유형) | 사전학습 포함 여부 | 과제 (미세조정 시연 수) | 평가 횟수 |
|---|---|---|---|---|---|---|
| UniVTAC | 시뮬, 그리퍼 | Franka | GelSight-Mini (image) | 센서 seen, 시뮬 도메인 unseen | 6과제 (과제당 50, 공식 데이터) | 과제당 100 |
| Sharpa North | 실기, 다지손 | Sharpa North / Sharpa Wave | Sharpa DTC (image) | seen | Draw Balloon · Fix Hand · Twist Cap (세 과제 합 250~400) | 과제당 20 |
| Sharpa&Dexmate | 실기, 다지손 | Dexmate(unseen) / Sharpa Wave | Sharpa DTC (image) | 센서 seen, 로봇 unseen | Flip Book · Wipe Dish (과제당 100) | 과제당 20 |
| FlexivXense | 실기, 그리퍼 | Flexiv / Robotiq | Xense (image) | unseen | Insert Hanoi · Insert USB (과제당 100) | 과제당 20 |
| TactileUMI | 실기, 그리퍼 | Franka / 3D 프린트 그리퍼(unseen) | Contactile (array) | unseen | Wipe Board (50) | 과제당 20 |
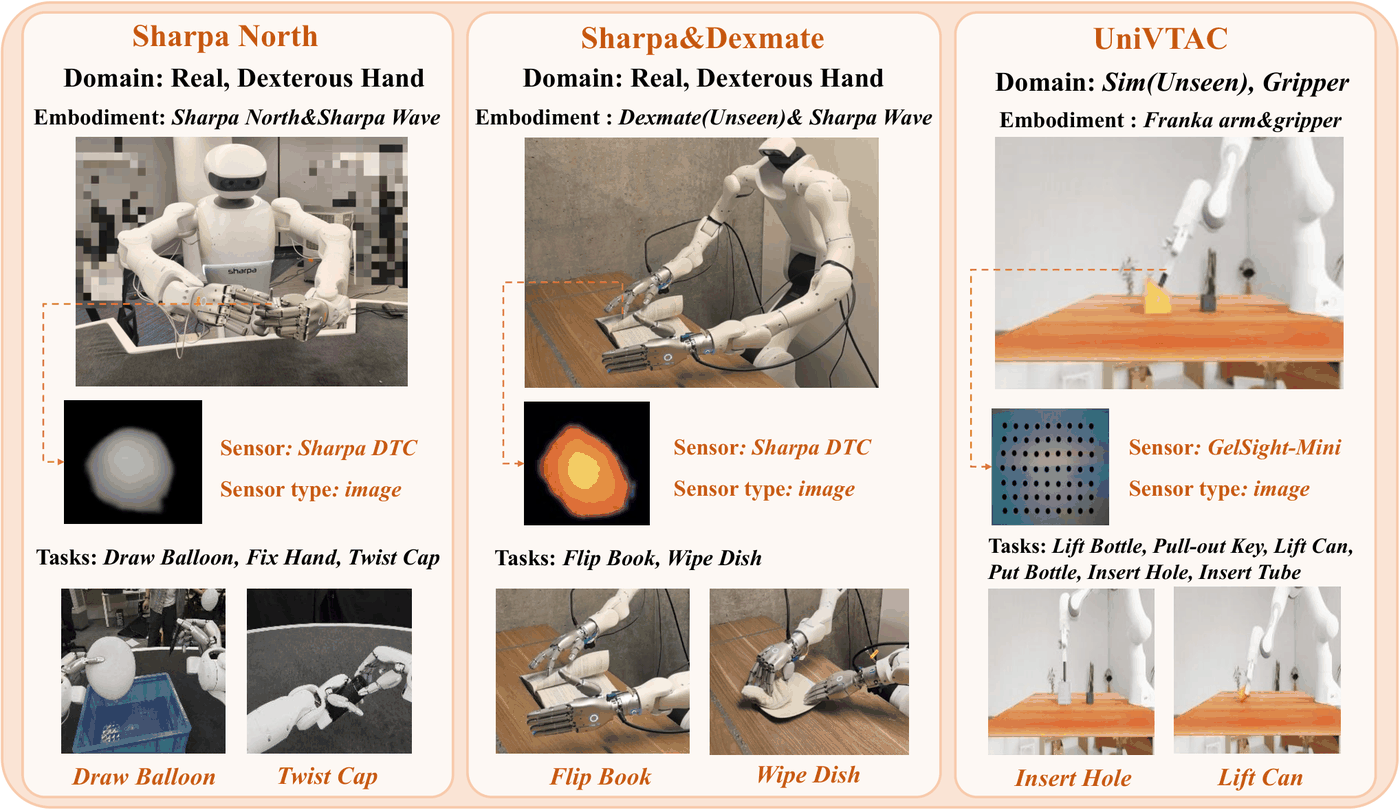
Fig. 5. 사전학습에 있던 센서의 세 셋업: Sharpa North, Sharpa&Dexmate, UniVTAC.
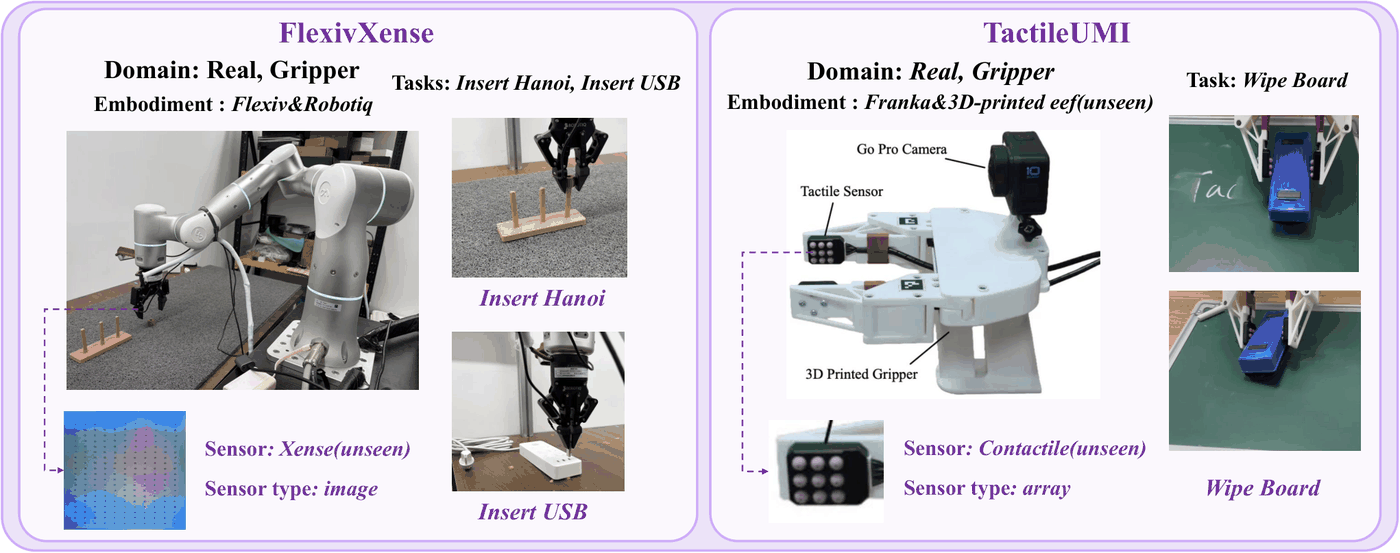
Fig. 6. 사전학습에 없던 센서의 두 셋업: FlexivXense(Xense, image)와 TactileUMI(Contactile, array).
베이스라인은 세 개이고, 무엇을 분리하려는지가 분명하다.
| 베이스라인 | 촉각 입력 | tactile expert | FTP-1 사전학습 | 분리하려는 요인 |
|---|---|---|---|---|
| \pi_{0.5} | 없음 | 없음 | 없음 | 촉각 자체의 효과 |
| Tactile-VLA | 있음 (VLM expert에 토큰 주입) | 없음 | 없음 | 융합 구조의 효과 |
| FTP-\pi_{0.5} | 있음 | 있음 | 없음 (\pi_{0.5} 가중치로 부분 초기화) | 대규모 촉각 사전학습의 효과 |
| FTP-1 | 있음 | 있음 | 있음 |
모든 방법은 \pi_{0.5} 코드베이스로 구현되고 “comparable model scale, finetuning data, and training protocol”을 쓴다고 적는다. Tactile-VLA는 Huang et al.의 방법을 이 코드베이스로 옮긴 것이고, 원 논문 저자 상당수가 FTP-1 저자와 겹친다. TactileUMI 하드웨어도 Tactile-VLA 논문의 UMI 기반 수집 장치에서 왔다(Table 9).
UniVTAC 8과제 중 두 개는 뺐다. Grasp Classify는 기존 베이스라인이 이미 완벽하게 풀었고(UniVTAC 원 논문에서 VITaL 100%), Insert HDMI는 motion planning으로 만든 시연이 매번 완벽하게 꽂혀 촉각 피드백을 평가하기에 접촉 정보가 부족하다는 이유다(부록 E.2). 앞의 이유는 납득되지만 뒤의 이유는 UniVTAC 리뷰에 정리한 원 논문 Table I과 나란히 놓으면 덜 깔끔하다. 그 표에서 Insert HDMI는 ACT 15.0% → ACT + UniVTAC 촉각 encoder 28.0%로 촉각을 넣었을 때 두 배 가까이 올랐다. 그 과제가 촉각 policy 평가에 부적합하다는 판단은 FTP-1 저자들의 판단이고, 원 벤치마크의 결과와는 어긋난다.
실험 1: 사전학습에 있던 센서 (§3.3, Table 1·2)
UniVTAC 시뮬레이션 (Table 1)
| 방법 | Lift Bottle | Pull-out Key | Lift Can | Put Bottle | Insert Hole | Insert Tube | Avg. | Avg. w/o Lift |
|---|---|---|---|---|---|---|---|---|
| VITaL* | 72 | 47 | 8 | 32 | 25 | 34 | 36.33 | 34.5 |
| UniVTAC-ACT* | 71 | 46 | 29 | 31 | 25 | 56 | 43.00 | 39.5 |
| \pi_{0.5} | 97 | 38 | 72 | 16 | 31 | 41 | 49.16 | 31.5 |
| Tactile-VLA | 97 | 32 | 15 | 10 | 41 | 56 | 41.83 | 34.75 |
| FTP-\pi_{0.5} | 77 | 30 | 26 | 19 | 47 | 72 | 45.16 | 42.0 |
| FTP-1 | 97 | 48 | 65 | 47 | 64 | 79 | 66.66 | 59.5 |
*는 UniVTAC 원 논문의 값. 과제당 100회.
- 저자들이 먼저 짚듯이 두 lift 과제는 촉각 없이도 거의 풀린다(\pi_{0.5} 97%, 72%). 그래서 “Avg. w/o Lift”를 함께 보고한다. 이 지표에서 \pi_{0.5}는 31.5%로 오히려 최하위가 되고, FTP-1은 두 지표 모두에서 차순위보다 17.5%p 높다(전체 평균은 \pi_{0.5} 대비, lift 제외는 FTP-\pi_{0.5} 대비).
- 평균 열은 각 행의 칸 값과 모두 맞는다(필자 검산, 66.66 같은 값은 반올림이 아니라 소수 둘째 자리 절사). 단 한 칸이 원 출처와 다르다. UniVTAC-ACT*의 Insert Hole은 원 논문 Table I에서 24.0인데 이 표는 25로 옮겼다. 24로 다시 계산하면 그 행의 평균은 42.83 / 39.25가 된다. 결론에 영향은 없는 전사 오류다.
- *가 붙은 두 행은 ACT 기반의 작은 policy이고 4,000 step 학습이다. 나머지 네 행은 \pi_{0.5} 규모의 VLA다. 두 묶음을 같은 표에서 비교할 때는 이 규모 차이를 감안해야 한다.
- 과제당 100회이므로 lift 제외 4과제 합산으로 FTP-1 238/400 vs FTP-\pi_{0.5} 168/400의 Fisher 정확검정 p<10^{-4}이다(필자 계산, 학습 1회의 rollout 분산만 반영).
실기 (Table 2)
| 방법 | Draw Balloon | Fix Hand (Tear) | Fix Hand (Finish) | Twist Cap | Flip Book | Wipe Dish | Average (표기) | Average (필자 재계산) |
|---|---|---|---|---|---|---|---|---|
| \pi_{0.5} | 35 | 70 | 35 | 40 | 65 | 30 | 45.3 | 45.83 |
| Tactile-VLA | 20 | 80 | 25 | 10 | 45 | 35 | 35.8 | 35.83 |
| FTP-\pi_{0.5} | 25 | 65 | 25 | 20 | 70 | 45 | 41.6 | 41.67 |
| FTP-1 | 45 | 80 | 40 | 65 | 85 | 60 | 62.5 | 62.50 |
앞 네 열은 Sharpa North, 뒤 두 열은 Sharpa&Dexmate. 과제당 20회.
- 헤드라인 +17.2%는 표기 오류 위에 있다. \pi_{0.5} 행의 여섯 칸 합은 275이고 평균은 45.83%다. 다른 세 행은 표기 평균이 칸 평균의 절사값과 맞는데 이 행만 45.3으로 적혀 있다(PDF와 HTML, 프로젝트 페이지 표 모두 45.3). 초록·서론·Fig. 1의 “+17.2%”는 62.5 − 45.3이다. 칸 값으로 계산하면 차이는 +16.7%p다. 결론을 바꾸는 크기는 아니지만 초록 숫자가 이 오기에서 나왔다.
- Fix Hand가 두 번 세어진다. Tear와 Finish는 같은 에피소드의 두 단계다(부록 E.2). 6열 평균은 Fix Hand에 다른 과제의 두 배 가중치를 준다. Finish 단계를 빼고 과제 5개로 계산하면 FTP-1 67.0%, \pi_{0.5} 48.0%로 차이는 19.0%p(필자 계산)라 방향은 같다.
- 과제 단위로는 대부분 구분되지 않는다. 과제당 20회에서 FTP-1 vs \pi_{0.5}의 Fisher p는 Twist Cap 13/20 vs 8/20이 0.20, Wipe Dish 12/20 vs 6/20이 0.11, Flip Book 17/20 vs 13/20이 0.27, Draw Balloon 9/20 vs 7/20이 0.75다(필자 계산). 다섯 과제를 합치면 67/100 vs 48/100, p\approx0.01이다. 이 합산도 학습 1회의 rollout 분산만 반영하며, 학습 seed 간 분산은 논문에 없다.
- 저자들이 강조하는 관찰은 \pi_{0.5}가 2위라는 점이다. 촉각을 넣은 두 베이스라인(Tactile-VLA, FTP-\pi_{0.5})이 촉각 없는 \pi_{0.5}보다 낮다. 저자 해석은 “적절한 융합 없이 넣은 촉각이 vision-language 지각을 방해할 수 있다”이고, 이는 같은 결론을 낸 선행 연구(Niu et al., touch dreaming)와 일치한다고 적는다. FTP-\pi_{0.5}는 FTP-1과 구조가 같고 사전학습만 없다. 따라서 이 관찰은 “구조”보다 “사전학습 없는 촉각 branch”가 해롭다는 쪽으로 읽힌다.
정성적으로는 Tactile-VLA와 FTP-\pi_{0.5}가 접촉 조건이 바뀔 때 불안정한 action을 내고, \pi_{0.5}는 Sharpa&Dexmate 두 과제에서 누르는 힘을 일정하게 유지하지 못하며 병뚜껑을 반응 없이 밀어 붙인다고 적는다.
이 비교에서 무엇이 통제되지 않았나. Sharpa 두 셋업에서 FTP-1은 사전학습 때 같은 Sharpa Wave 손·Sharpa DTC 센서의 데이터를 보았고, 특히 Sharpa North는 같은 로봇의 시연 4,000개를 보았다. \pi_{0.5}와 FTP-\pi_{0.5}는 그 데이터를 보지 않았다. 그러니 Table 2의 격차에는 “촉각 사전학습”과 “같은 로봇·같은 손의 action 데이터 노출”이 섞여 있다. 이를 가르는 대조군(같은 궤적으로 이어 학습한 \pi_{0.5})은 §4.3에 있지만 UniVTAC에서만 돌렸다. 실기 Sharpa 셋업에서 그 효과를 나눌 근거는 논문 안에 없다.
실험 2: 사전학습에 없던 센서 (§4.1, Table 3)
| 방법 | Insert Hanoi (FlexivXense) | Insert USB (FlexivXense) | Wipe Board (TactileUMI) | Avg. |
|---|---|---|---|---|
| \pi_{0.5} | 25 | 0 | 20 | 15.0 |
| Tactile-VLA | 0 | 10 | 15 | 8.3 |
| FTP-\pi_{0.5} | 5 | 10 | 30 | 15.0 |
| FTP-1 | 55 | 30 | 55 | 46.6 |
과제당 20회. 미세조정 시연은 FlexivXense 과제당 100개, TactileUMI 50개.
FTP-1은 새 센서용 encoder를 처음부터 학습하고, tactile expert·functional-area embedding·(Xense의 경우) 공유 T3 trunk, VL·action expert는 FTP-1 체크포인트에서 시작한다. 공개 학습 코드는 기본적으로 이 모듈들을 얼리지 않고 함께 미세조정한다(공유 trunk만 선택적으로 얼리는 옵션이 있다). 프로젝트 페이지는 이 실험을 “learning only the sensor-specific encoder”라고 소개하는데, 논문의 “reusing”은 초기화로 재사용한다는 뜻이고 학습 대상을 encoder로 한정하지 않는다.
- 평균 46.6%는 15.0% 대비 +31.6%p다. 초록은 이를 “+31%”로 적는다. 비교 기준은 FTP-\pi_{0.5}이고, \pi_{0.5}도 같은 15.0%다.
- 세 과제를 합치면 28/60 vs 9/60, Fisher p\approx0.0003이다(필자 계산). 과제별로는 Insert Hanoi 11/20 vs 5/20(\pi_{0.5}) p\approx0.11, Insert USB 6/20 vs 2/20 p\approx0.24, Wipe Board 11/20 vs 6/20 p\approx0.20으로 단독으로는 구분되지 않는다. 합산 격차는 실기 결과 중 가장 단단하지만, 여전히 학습 1회 기준이다.
- 베이스라인 쪽에서 눈에 띄는 칸은 \pi_{0.5}의 Insert Hanoi 25%다. 촉각 없는 \pi_{0.5}가 촉각을 넣은 FTP-\pi_{0.5}(5%)와 Tactile-VLA(0%)보다 높다. Table 2에서 본 “사전학습 없는 촉각 branch는 해가 될 수 있다”는 패턴이 여기서도 반복된다. 저자들은 대신 “\pi_{0.5}가 FTP-\pi_{0.5}와 비슷하다”는 쪽으로 서술한다.
정성 관찰은 이렇다. Insert Hanoi에서 FTP-1과 \pi_{0.5}는 recovery 행동을 보이지만 나머지는 보이지 않는다. FTP-1은 고리가 기둥과 어긋났을 때 촉각을 보고 삽입을 늦추고 \pi_{0.5}는 그러지 않는다. Insert USB는 시연 100개로는 익히기 어려운 과제여서 데이터 효율의 시험대라고 적는다. Wipe Board에서는 다른 모델들이 누르는 힘을 유지하지 못하고 접촉을 잃는다. 이 관찰들은 프로젝트 페이지 영상과 Fig. 15·16의 대표 rollout으로만 제시되고 정량화되지 않았다(예: 삽입 속도나 접촉력의 시계열 비교는 없다).
실험 3: 이득은 촉각 사전학습에서 오는가 (§4.2, Fig. 7, Table 10)
저자들은 두 가설을 세운다. H1은 “사전학습 데이터 분포가 downstream과 가까워서 미세조정이 쉬워졌을 뿐”이고, H2는 “전이 가능한 촉각 조작 지식을 배웠다”이다. 이를 가르려고 NTP를 만든다. FTP-1과 같은 데이터·같은 최적화로 사전학습하되 촉각 입력과 촉각 관련 구조를 뺀 체크포인트다. 미세조정 때 FTP-1과 같은 촉각 구조를 붙인 것을 NTP-1이라 부른다. 세 모델은 미세조정 시점의 구조가 같고 체크포인트만 다르다.
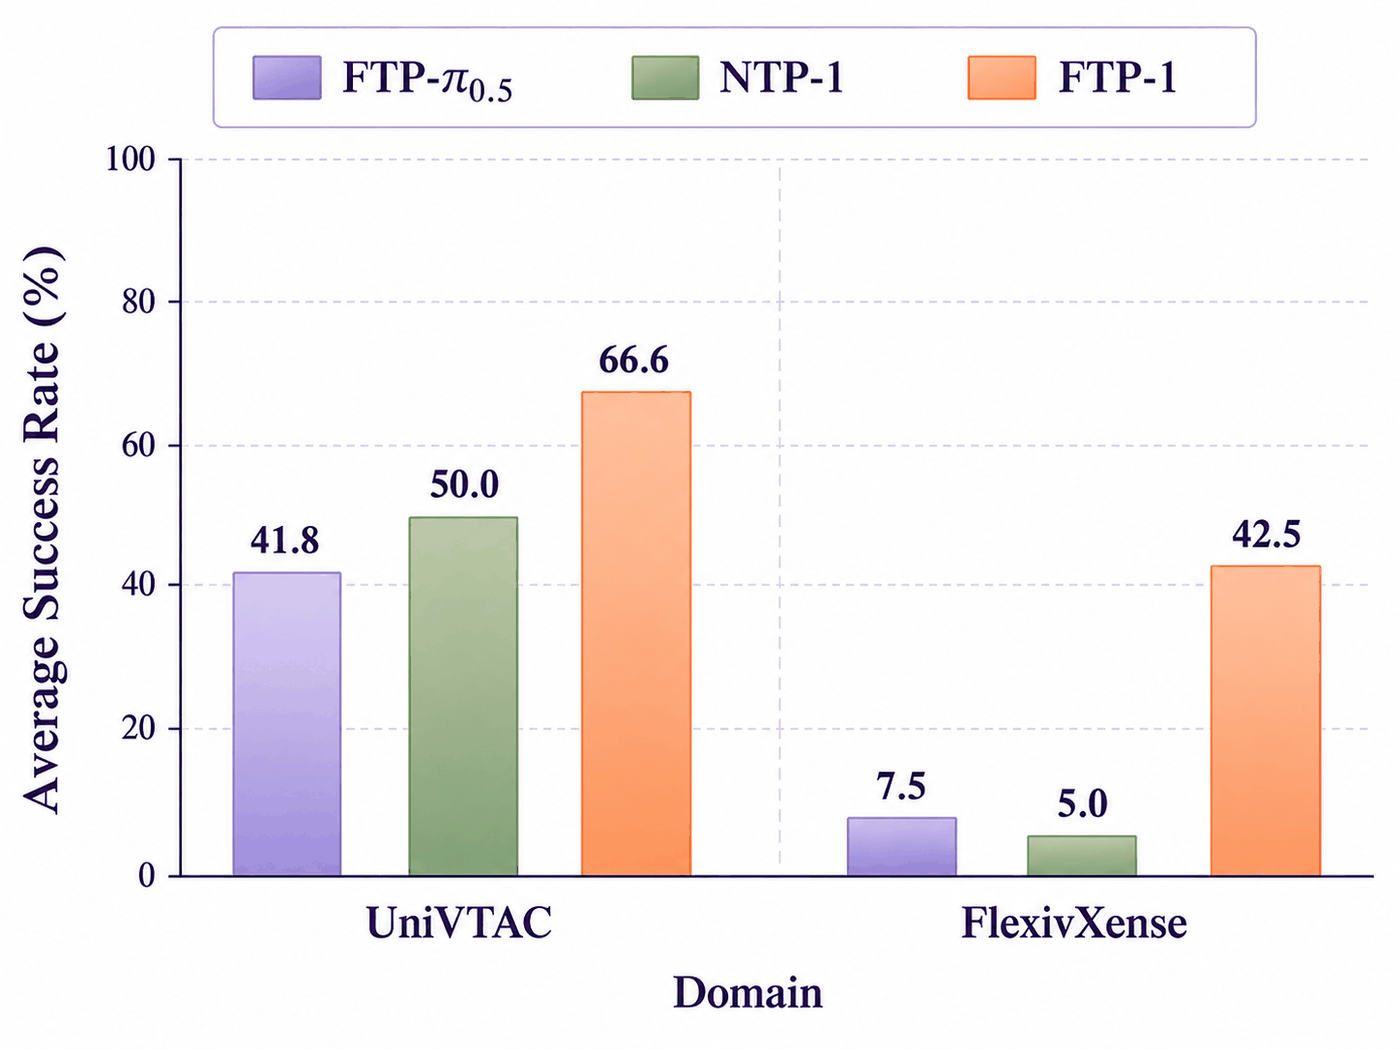
Fig. 7. FTP-\pi_{0.5} · NTP-1 · FTP-1의 평균 성공률. UniVTAC 41.8 / 50.0 / 66.6, FlexivXense 7.5 / 5.0 / 42.5.
부록 Table 10이 UniVTAC 과제별 값을 준다.
| 방법 | Lift Bottle | Pull-out Key | Lift Can | Put Bottle | Insert Hole | Insert Tube | Avg. | Avg. w/o Lift |
|---|---|---|---|---|---|---|---|---|
| FTP-\pi_{0.5} | 77 | 30 | 26 | 19 | 47 | 72 | 45.16 | 42.0 |
| NTP-1 | 88 | 38 | 66 | 32 | 31 | 45 | 50.00 | 36.5 |
| FTP-1 | 97 | 48 | 65 | 47 | 64 | 79 | 66.66 | 59.5 |
여기서 세 가지가 보인다.
- Fig. 7의 FTP-\pi_{0.5} UniVTAC 막대(41.8)는 표와 다르다. Table 1과 Table 10은 모두 45.16이다. 41.8은 Table 1에서 Tactile-VLA의 평균(41.83)이다. 그림에 다른 행의 값이 들어간 것으로 보인다. FlexivXense의 7.5는 Table 3의 FTP-\pi_{0.5} 두 과제 평균((5+10)/2)과 맞는다.
- “NTP-1이 FTP-\pi_{0.5}보다 낫다”는 lift 과제에서만 성립한다. 저자들은 전체 평균(50.0 vs 45.16)을 근거로 “FTP-1-Dataset의 분포가 UniVTAC에 더 가까울 수 있다”고 쓴다(H1의 부분 지지). 그러나 촉각이 필요한 lift 제외 4과제에서는 NTP-1이 36.5%로 사전학습이 없는 FTP-\pi_{0.5}(42.0%)보다 낮다. 특히 Insert Hole 31 vs 47, Insert Tube 45 vs 72로 삽입 과제에서 크게 뒤진다. 같은 데이터로 시각만 사전학습한 효과는 시각으로 풀리는 lift 과제에 몰려 있고, 촉각 과제에는 오히려 손해다. 이 분해는 H2를 저자들의 서술보다 더 강하게 지지한다. lift 제외 지표에서 FTP-1 59.5 vs NTP-1 36.5로 차이가 23.0%p다.
- FlexivXense에서의 차이는 크지만 표본이 작다. 42.5 vs 5.0(+37.5%p)은 과제 2개 × 20회로 17/40 vs 2/40, Fisher p\approx10^{-4}이다(필자 계산). NTP-1(5.0)이 사전학습 없는 FTP-\pi_{0.5}(7.5)보다도 낮다. 과제별 NTP-1 값은 논문에 없다.
같은 궤적에 노출된 VLA와의 비교 (§4.3, 부록 F.1, Table 4)
FTP-1 사전학습에 쓴 로봇 궤적으로 \pi_{0.5}를 같은 예산만큼 이어 학습하고(촉각 없이) UniVTAC에서 미세조정했다.
| 방법 | Avg. | Avg. w/o Lift |
|---|---|---|
| \pi_{0.5} + 같은 궤적·같은 예산으로 이어 학습 | 57.0 | 44.0 |
| FTP-1 | 66.7 | 59.5 |
차이는 9.7 / 15.5%p다. 이 대조군의 lift 제외 44.0%는 NTP-1(36.5%)보다 높다. 정의상 두 대조군은 모두 “촉각 없이 사전학습”인데, 미세조정 때 scratch 촉각 branch를 붙인 쪽(NTP-1)이 촉각 없이 끝까지 간 쪽보다 촉각 과제에서 낮다. 실험 1·2의 “사전학습 없는 촉각 branch는 해가 될 수 있다”와 같은 방향이다. 다만 두 대조군의 데이터가 정확히 같은지(NTP는 “같은 사전학습 데이터”, F.1은 “같은 로봇 궤적”이라 적어 사람 손 데이터 포함 여부가 다를 수 있다)는 논문이 명시하지 않는다.
이 대조군은 실험 1에서 지적한 혼재(촉각 사전학습 vs 같은 로봇 데이터 노출)를 가르는 바로 그 실험이다. 결과는 FTP-1에 유리하게 나왔지만, GelSight-Mini 그리퍼 시뮬레이션 한 곳에서만 돌렸다. Sharpa North처럼 같은 로봇 데이터가 사전학습에 직접 들어간 실기 셋업에서는 이 대조가 없다.
사전학습 규모 (§4.3, 부록 F.2, Table 11)
| 설정 | 데이터 비율 | 학습 step | Avg. | Avg. w/o Lift |
|---|---|---|---|---|
| 0% (FTP-\pi_{0.5}) | 0% | 0 | 45.2 | 42.0 |
| 50% | 50% | 25,000 | 59.0 | 46.0 |
| 100% (FTP-1) | 100% | 50,000 | 66.7 | 59.5 |
데이터와 step을 함께 키웠으므로 둘 중 무엇이 효과를 냈는지는 나뉘지 않는다. 점은 세 개다. lift 제외 지표는 42.0 → 46.0 → 59.5로 0→50% 구간의 이득(+4.0)보다 50→100% 구간(+13.5)이 크다. 50% 설정의 lift 두 과제 평균은 표의 두 평균에서 (6\times59.0-4\times46.0)/2=85.0\%로 역산된다(필자 계산). 절반 사전학습의 이득은 주로 lift 과제에서 나온 셈이고, 이는 위 NTP-1의 패턴과 닮았다. 부록 D는 50k step 이후 성능이 포화했다고 적는데, 이 포화의 근거 수치는 제시되지 않는다.
고정 촉각 feature probing (§4.3, 부록 F.3, Table 12)
GelSight Mini encoder와 공유 trunk를 얼린 채 힘 추정(선형 probe, MAE)과 미끄러짐 검출(attentive probe, F1)을 했다. 세 probe seed 평균이다.
| 벤치마크 · 지표 | T3 (초기값) | FTP-1 trunk | FTP-1 tokenizer | 참고 모델 |
|---|---|---|---|---|
| TacBench T1 힘, 선형 MAE ↓ (N) | 0.106 | 0.107 | 0.116 | — |
| TacBench T2 미끄러짐, attentive F1 ↑ | 0.725 | 0.780 | 0.786 | 0.922 (Sparsh-MAE) |
| FeelAnyForce 힘, 선형 MAE ↓ (N) | 0.273 | 0.314 | 0.424 | 0.041 (힘·깊이 지도학습 backbone) |
§4.3 본문은 “slip F1이 0.725 → 0.780/0.786으로 오르고, force probe도 정량적 힘 정보를 복원한다”고 요약한다. 표의 세 행을 다 놓으면 그림이 다르다. 미끄러짐은 개선됐지만 힘 추정은 두 벤치마크 모두에서 T3 초기값보다 같거나 나쁘다. FeelAnyForce에서는 trunk가 15%, tokenizer가 55% 나쁘다(필자 계산). 부록 F.3의 결과 문단도 T1과 T2만 서술하고 FeelAnyForce 행을 언급하지 않는다. 정확한 요약은 “policy 사전학습이 미끄러짐 정보를 늘리고, 힘 정보는 대체로 보존하거나 일부 잃는다”이다. 미끄러짐도 Sparsh 계열 참고값(0.922)과는 거리가 크다. T2 분할은 공개 데이터를 저자들이 재구성한 것이다. TacBench 자체는 블로그의 Sparsh 리뷰에 정리돼 있다.
정성 결과와 영상 (부록 E.3·E.5, 프로젝트 페이지)
아래 영상은 프로젝트 페이지의 FTP-1 rollout이며, 프로젝트 페이지가 고른 대표 에피소드다.
Draw Balloon (Sharpa North)
Twist Cap (Sharpa North)
Fix Hand (Sharpa North)
Flip Book (Sharpa&Dexmate)
Wipe Dish (Sharpa&Dexmate)
Insert Hole (UniVTAC)
Insert Hanoi (FlexivXense, unseen)
Insert USB (FlexivXense, unseen)
Wipe Board (TactileUMI, unseen)
논문 부록의 대표 rollout 그림은 과제마다 성공 rollout 하나의 다섯 key frame이다.
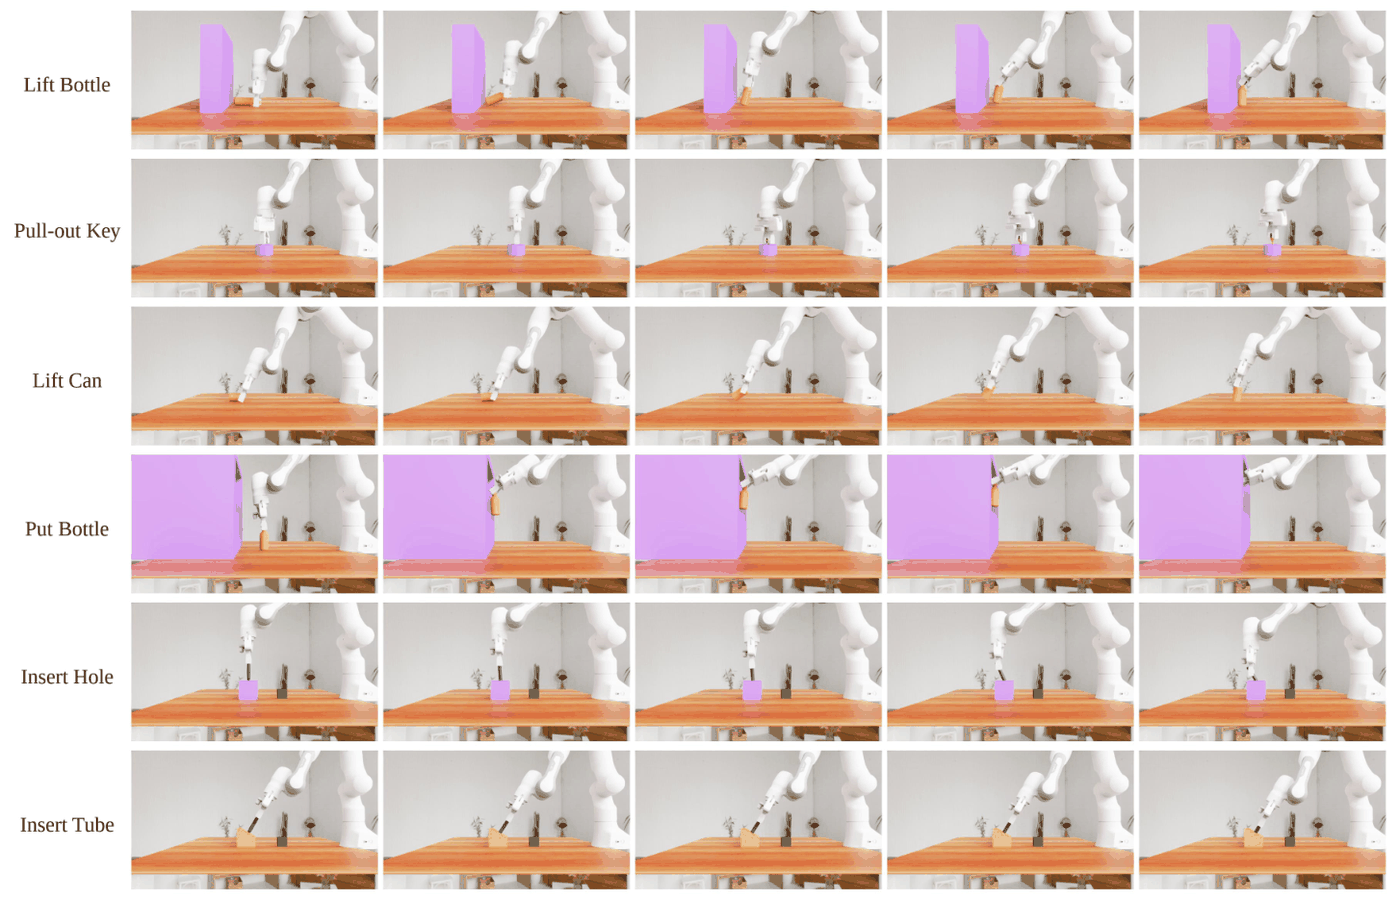
Fig. 12. UniVTAC 6과제의 대표 rollout.
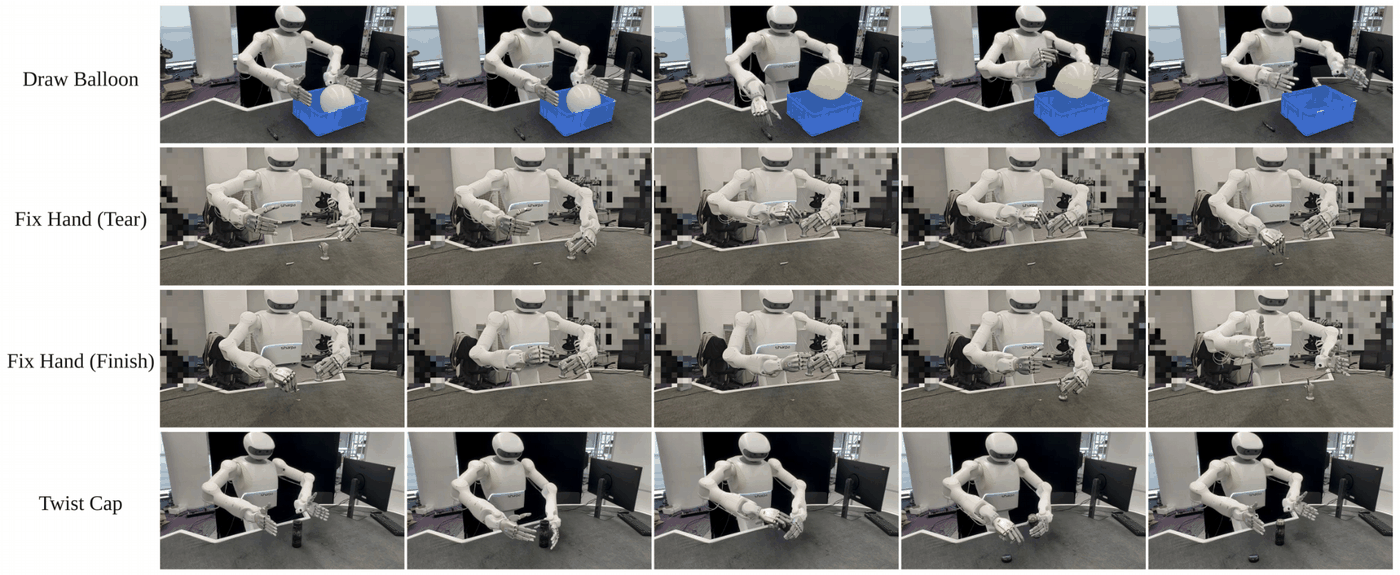
Fig. 13. Sharpa North: Draw Balloon, Fix Hand (Tear), Fix Hand (Finish), Twist Cap.
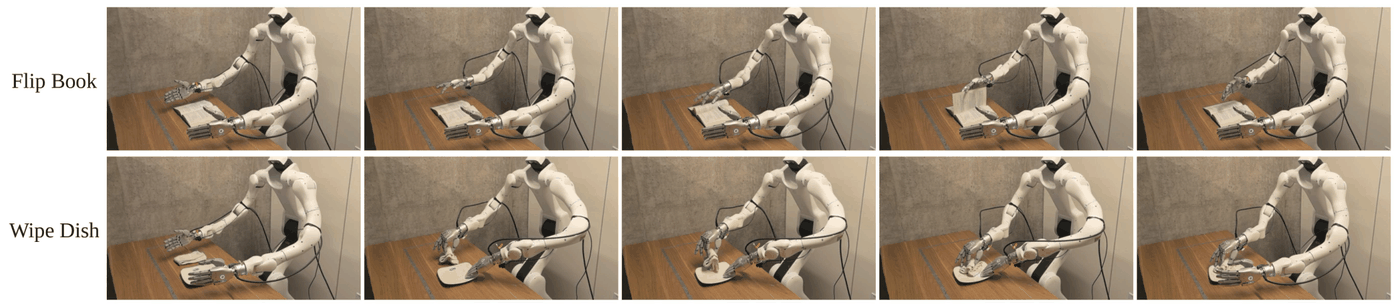
Fig. 14. Sharpa&Dexmate: Flip Book, Wipe Dish.
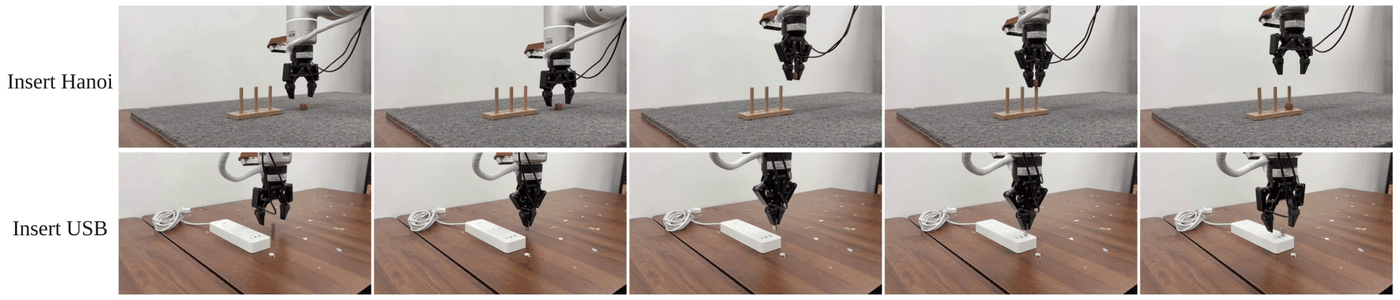
Fig. 15. FlexivXense: Insert Hanoi, Insert USB.
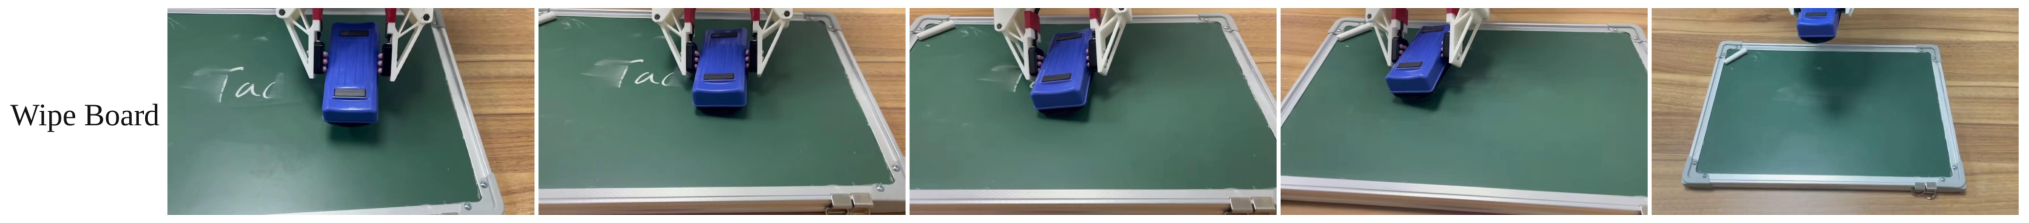
Fig. 16. TactileUMI: Wipe Board.
공개 코드·체크포인트와 대조 (정적 확인)
아래는 공개 레포 파일과 Hugging Face 체크포인트의 config·safetensors 헤더(텐서 이름과 shape)를 읽은 정적 확인이다. 모델을 실행해 성능을 확인한 것이 아니다. 기준은 GitHub
main@89fa681.
| 항목 | 논문 | 공개 코드 / 체크포인트 |
|---|---|---|
| tactile expert 크기 | “300M-parameter Transformer”, width 1024 · depth 18 · MLP 4096 · 8 heads · head dim 256 (부록 B.5) | config tactile_expert_variant: gemma_small = width 512 · depth 18 · MLP 2048 · 8 heads · head dim 256. 사전학습 체크포인트의 tactile expert 가중치 합 약 99.1M. UniVTAC 미세조정 체크포인트 이름도 ..._expert_gsmall_ftp1 |
| 공유 이미지 trunk | depth 9 · width 768, T3 초기화 | 체크포인트에 약 63.8M, load_t3_pretrained_checkpoint: true |
| attention mask | 행 VL/tactile/action, [[1,0,0],[0,1,0],[1,1,1]] | ftp1_attention_masks.py가 같은 블록 구조를 만든다(VL·tactile 각자 안에서만, action은 셋 다) |
| action 공간 D, horizon H | 값 미기재 | action_dim: 120, action_horizon: 32 |
| 미세조정 설정 | 20k step, batch 64, 5\times10^{-5}\to5\times10^{-6} | UniVTAC 예시 스크립트 값이 같다(그 밖에 warmup 500, optimizer β₂ 0.95, grad clip 1.0) |
| 미세조정 시 동결 | “reuse”라고만 서술 | 기본은 전체 미세조정, 공유 이미지 trunk만 선택적 동결 옵션 |
| 사전학습 학습률·런 설정 | H20 48장, 50k step, 10^{-4}\to5\times10^{-5} (부록 D) | 공개 체크포인트의 train_config.json: 총 400k step 예정, warmup 5,000, 180k step에 걸쳐 10^{-4}\to10^{-5} cosine. 이 식으로 50k 시점 학습률은 약 8.6\times10^{-5}, 부록 F.2의 50% 조건인 25k 시점은 약 9.7\times10^{-5}(필자 계산). 실험 이름에 “16H20”이 들어 있다. 레포의 공개 사전학습 런처(pretrain_small)는 150k step, 5\times10^{-5}\to3\times10^{-6}으로 또 다르다 |
| 재샘플링 | “dataset-specific sampling ratios” (Table 8) | 출처별 복제 횟수 = Sample-Scale의 올림. 26개 출처가 모두 설정에 들어 있다 |
| encoder 세부 | state encoder “3-layer ReLU MLP”, LN → area embedding 덧셈 → MLP | state MLP 활성화는 GELU. area embedding을 먼저 더하고 그 뒤 LN → Linear → GELU → Linear(체크포인트의 해당 LN 가중치로도 확인). LN의 앞뒤 위치만 다른 경미한 차이다 |
| 베이스라인·probing | Tactile-VLA, NTP-1, 궤적 노출 \pi_{0.5}, 부록 F.3 probe | 레포에 해당 구현·스크립트가 없다 |
| 도메인별 gradient | “도메인 전용 모듈은 독립 갱신, 공유 모듈은 병합 후 갱신” (부록 D) | 전용 구현 없이 rank별로 한 도메인 배치를 주고 표준 DDP(find_unused_parameters=True)로 평균한다. 그 도메인을 안 쓴 rank의 0 gradient도 평균에 들어가므로, 센서별 encoder의 실효 gradient는 그 도메인을 맡은 rank 비율만큼 줄어든다(필자 해석) |
| EMA | 서술 없음 | 학습 설정에 ema_decay 0.99가 있지만 PyTorch 학습 경로는 EMA를 지원하지 않는다는 로그만 남긴다. 공개 체크포인트는 EMA 가중치가 아닌 것으로 읽힌다 |
가장 큰 불일치는 tactile expert 크기다. 논문이 적은 사양(width 1024, MLP 4096)은 openpi의 gemma_300m 사양과 같고, 층당 약 17.3M × 18층 ≈ 311M으로 “300M”과 맞는다. 공개된 gemma_small은 층당 약 5.5M × 18층 ≈ 99M이다(필자 계산, 체크포인트 헤더의 99.1M과 일치). 논문 안에서도 두 크기가 섞여 있다. 부록 F.3은 probing에 쓴 “FTP-1 tokenizer feature”를 512차원이라 적는데, 코드에서 tokenizer 출력 폭은 tactile expert의 width를 그대로 따른다. 즉 F.3·공개 체크포인트·코드는 width 512로 일관되고, 1024를 말하는 곳은 §2.3과 부록 B.5뿐이다. 코드에 남은 쓰이지 않는 클래스에도 token_dim = 1024 # follow gemma_300m config라는 옛 설정의 흔적이 있다. 그러니 논문 실험이 512 폭 모델로 돌았고 §2.3·B.5가 옛 사양을 적었을 가능성이 높아 보이지만, 확정할 근거는 없다. 학습 설정도 같은 방향을 가리킨다. 공개 체크포인트는 400k step으로 계획된 런의 50k 시점 스냅샷이고, 그 시점의 학습률은 논문이 적은 “5\times10^{-5}까지 감쇠”가 아니라 약 8.6\times10^{-5}다. 공개 체크포인트가 논문 표의 모델과 같은 런인지, 논문 서술이 다른 런을 설명하는지는 공개 자료만으로 정할 수 없다. 체크포인트 이름의 v0426, 실험 이름의 “16H20”(논문은 H20 48장)도 정리가 필요한 지점이다. 재현하려는 사람에게 실용적인 결론은 이렇다. 공개 체크포인트로 얻는 결과는 “논문이 서술한 300M tactile expert 모델”의 결과가 아닐 수 있다.
재샘플링은 반대로 논문과 정확히 맞는다. 체크포인트의 데이터 설정에 Table 8의 26개 출처가 모두 있고, 복제 횟수가 Sample-Scale의 올림과 일치한다. 실험 이름에 “no_REASSEMBLE”이 들어 있지만 설정에는 REASSEMBLE도 들어 있다.
작은 관찰 하나를 덧붙인다. 체크포인트의 센서별 encoder 목록에는 LinkerHandL6Torque_state_6처럼 Table 8의 센서 목록(LinkerHand L6 Touch, array)에 없는 state encoder가 있다. 이름 규약 차이일 수 있어 여기서는 관찰로만 남긴다.
비판적으로 보면
강점
- 문제 설정이 정확하다. 촉각이 generalist policy에서 빠진 이유를 “데이터가 적어서”가 아니라 “센서 간 인터페이스가 없어서”로 짚고, 그 인터페이스를 손 해부학 기반의 고정 슬롯으로 준 것은 단순하면서 확장 가능하다. 새 센서를 붙이는 비용이 “어느 슬롯에 어떤 encoder” 정의로 줄어든다. FAAS로 action 쪽을 통일한 것과 대칭을 이루는 설계다.
- 베이스라인이 요인 분리를 위해 짜여 있다. \pi_{0.5}(촉각 유무), Tactile-VLA(융합 구조), FTP-\pi_{0.5}(사전학습 유무)가 각각 한 요인씩 다르고, NTP-1과 궤적 노출 대조군이 “데이터 분포 vs 촉각 지식” 가설을 직접 겨냥한다. 촉각 VLA 논문에서 이 정도로 대조군을 짠 예는 많지 않다.
- unseen 센서 실험이 이 분야에서 새롭다. Table 5가 보여 주듯 기존 촉각 모델은 unseen 센서에서의 policy 미세조정을 보고하지 않았다. 범위는 좁지만(같은 modality 계열, 셋업 2개) 처음으로 그 질문을 policy 수준에서 던졌다.
- 자기 불리한 관찰을 숨기지 않는다. \pi_{0.5}가 촉각 베이스라인들을 이긴다는 것, lift 과제는 촉각이 필요 없다는 것, MoE 융합과 Muon이 실기에서 득이 안 됐다는 것을 직접 적는다. “Avg. w/o Lift”를 덧붙인 것도 그런 태도다.
- 공개 범위가 넓다. 사전학습 체크포인트, UniVTAC 6과제 미세조정 체크포인트, 사전학습·미세조정 코드, 데이터 일부가 공개됐다. 촉각 foundation policy를 다른 그룹이 출발점으로 쓸 수 있는 상태다.
약점·한계
- 실기 통계가 얇다. 실기는 모두 과제당 20회, 학습 1회다. 과제 단위 비교는 대부분 p>0.1이고 학습 seed 간 분산은 보고되지 않았다. 헤드라인의 +17.2%와 +31.6%는 과제 합산에서만 성립하는 차이로 읽어야 한다. 시뮬레이션(과제당 100회)에서만 과제 수준의 차이가 단단하다.
- 헤드라인 숫자와 그림에 오기가 있다. 실기 \pi_{0.5} 평균은 칸 값으로 45.83%인데 45.3%로 적혀 초록의 +17.2%가 나왔다(칸 기준 +16.7%p). Fig. 7의 FTP-\pi_{0.5} UniVTAC 막대(41.8)는 Tactile-VLA 값이다. UniVTAC-ACT* Insert Hole은 원 논문 24.0이 25로 옮겨졌다. 각각은 결론을 바꾸지 않지만, 같은 논문 안에서 세 건이 나온다.
- 실기 seen 셋업에서 “촉각 사전학습”과 “같은 로봇 데이터 노출”이 분리되지 않는다. Sharpa North-FTP-1(혼합의 9.0%)은 평가 로봇과 같은 하드웨어에서 수집됐고, 평가 과제와의 중복 여부도 적혀 있지 않다. 이를 가르는 궤적 노출 대조군은 UniVTAC에서만 있다. Table 2의 이득 중 어디까지가 촉각 덕분인지는 열린 문제다.
- “unseen”의 범위가 좁다. 두 unseen 센서는 사전학습에 있던 modality 계열(image, array) 안의 새 하드웨어다. Xense는 GelSight류 광학 센서여서 공유 T3 trunk까지 그대로 쓴다. 이번 결과가 말하는 것은 “같은 계열의 새 센서”로의 전이이고, 새 modality(예: 음향·온도·근접)나 새 손 형태로의 전이는 다루지 않았다. 저자도 §4에서 이 범위를 적는다.
- 표현 수준 증거가 본문 요약보다 약하다. probing에서 힘 추정은 두 벤치마크 모두 T3보다 같거나 나쁘고(FeelAnyForce trunk +15%, tokenizer +55% MAE), 본문·부록 서술은 그 행을 언급하지 않는다. 그런데 결과 절의 정성 서술(누르는 힘 유지, 접촉 시 감속)은 힘 정보를 쓰는 행동을 주장한다. 두 서술 사이의 간극은 해명되지 않았다.
- “21개 센서”와 “3,000시간”을 검산할 수 없다. 센서 9개는 F/T와 관절·그리퍼 토크를 포함한 state형이고, 출처별 시간이 표에 없다. Sample-Scale의 뜻은 논문에 없고 코드에서야 복제 배수임을 알 수 있다. 그렇게 역산하면 원래 규모의 약 63%가 사람 장갑 데이터인데(필자 추정), 그 사람 데이터 5개 출처는 공개 데이터셋에 하나도 없다. 데이터 규모가 이 논문의 기여 중 하나인데 그 규모를 구성 요소로 되짚을 수 없다.
- 공개 체크포인트와 논문 사양이 다르다. tactile expert가 논문은 300M(width 1024), 공개 체크포인트는 약 99M(width 512)이고, 학습률 스케줄도 논문 서술과 다르다. 어느 쪽이 논문 표의 모델인지 공개 자료만으로 정할 수 없다(위 대조 절). 베이스라인 세 종과 probing 코드도 레포에 없어, 논문의 비교 실험은 공개 자산으로 다시 돌릴 수 없다.
- UniVTAC 과제 선택의 근거 하나가 원 벤치마크와 어긋난다. Insert HDMI를 “촉각 피드백 평가에 부적합”하다며 뺐지만, 원 논문에서는 그 과제에서 촉각 encoder가 ACT를 15% → 28%로 올렸다. 빠진 과제의 결과가 있었다면 표의 해석에 도움이 됐을 것이다.
- 저자들이 적은 한계: FTP-1은 일반적인 촉각 지각에 초점을 두고 촉각·힘 기반 servoing이나 제어는 다루지 않으며, 미래 촉각 예측이나 예측 기반 저수준 제어로의 확장, 더 크고 다양한 데이터 집적이 향후 과제라고 쓴다(§6). 50k step 이후 포화도 데이터 다양성 부족과 \pi_{0.5} 지식 보존 사이의 trade-off로 설명한다(부록 D).
관련 연구와의 자리 매김
촉각 표현 사전학습 쪽에서 보면, FTP-1은 T3의 “여러 센서, 공유 trunk” 아이디어를 이미지 경로에 그대로 들이고 그 위에 action을 내는 policy 사전학습을 얹었다. Sparsh 리뷰·UniTouch 리뷰가 다룬 표현 학습이 “어떤 feature가 좋은가”를 probe로 쟀다면, FTP-1은 “미세조정 출발점으로서 policy 전체가 좋은가”를 성공률로 잰다. 다만 probe로 다시 재 보면(Table 12) policy 사전학습이 힘 정보를 더 좋게 만들지는 않았다. 촉각 이질성을 그래프 구조로 다룬 이질적 촉각 GNN 리뷰와 비교하면, FTP-1은 센서 내부의 공간 구조는 encoder에 맡기고 센서 사이의 정렬만 고정 슬롯으로 준다는 점이 다르다.
촉각 VLA 쪽에서 보면, Tactile-VLA와 TacFiLM은 사전학습된 VLA에 촉각을 adapter나 FiLM으로 끼워 넣는 계열이다. FTP-1은 촉각에 독립 expert를 주고, 그 expert 자체를 이질적 데이터로 사전학습한다. 같은 그룹의 Tactile-VLA를 베이스라인으로 넣어 “adapter 주입은 사전학습 없이 오히려 해가 될 수 있다”를 보였다는 점에서 계열 내부의 자기 비판에 가깝다.
generalist policy 쪽에서 보면, FTP-1은 \pi_{0.5} 구조를 거의 그대로 쓰고, action 쪽 통일은 UniDex의 FAAS를 가져온다. 데이터 측면에서 Sharpa 플랫폼(블로그의 Sharpa MoDE-VLA 리뷰가 같은 SharpaNorth·SharpaWave 하드웨어를 다룬다)의 자체 수집 데이터가 가장 큰 단일 출처라는 점은, 이 모델이 그 플랫폼에서 특히 잘 작동할 이유이기도 하다.
평가 벤치마크로 쓴 UniVTAC은 UniVTAC 리뷰에 정리돼 있고, 그 리뷰에 기록한 원 논문 표가 이번 Table 1의 *행 대조와 Insert HDMI 배제 근거의 검토에 쓰였다.
요약
FTP-1은 촉각 신호의 이질성을 손의 기능 영역 24칸이라는 공통 토큰 공간(MTTS)으로 흡수하고, 센서별 작은 encoder와 센서 무관한 tactile expert를 \pi_{0.5} 위에 얹어 26개 출처·21개 센서의 데이터로 사전학습한 첫 촉각 foundation policy다. 다섯 셋업에서 seen 센서 UniVTAC 66.66%(차순위 49.16%), 실기 62.5%, unseen 센서 46.6%(베이스라인 15.0%)를 보고하고, NTP-1과 궤적 노출 대조군으로 이득이 촉각 사전학습에서 온다는 것을 보이려 했다. NTP-1 결과를 lift 제외 지표로 다시 읽으면 그 주장은 저자 서술보다 오히려 강해진다.
한계는 증거의 두께와 정합성에 있다. 실기는 과제당 20회·학습 1회여서 과제 단위로는 대부분 구분되지 않고, 실기 seen 셋업에서는 같은 로봇 데이터 노출과 촉각 사전학습이 분리되지 않는다. 초록의 +17.2%는 표의 평균 오기에서 나왔고(칸 기준 +16.7%p), Fig. 7과 Table 1에도 오기가 있다. probing은 힘 정보가 개선되지 않았음을 보여 주는데 본문은 그 행을 요약에서 뺐다. 공개 체크포인트의 tactile expert는 논문이 적은 300M이 아니라 약 99M이고, 학습률 스케줄도 논문 서술과 다르다. 다음으로 보고 싶은 것은 실기 셋업의 반복 학습 분산, Sharpa 셋업에서의 궤적 노출 대조군, 새 modality 계열 센서로의 전이, 그리고 논문 표와 공개 체크포인트의 대응 관계다.
이 글에 대해
- 읽은 범위: arXiv v4(2026-10-27, 29쪽)의 HTML과 PDF, 프로젝트 페이지 본문과 영상, GitHub README와 핵심 모델 파일(attention mask, model config, gemma 변형 정의, 학습 스크립트, UniVTAC 미세조정 예시), Hugging Face 사전학습·UniVTAC 미세조정 체크포인트의 파일 목록·config(모델·학습·데이터 설정)·safetensors 헤더, ModelScope·Hugging Face 데이터셋 카드를 읽었다. UniVTAC 원 논문(arXiv:2602.10093)의 Table I을 대조했다.
- 그림: Fig. 1~16은 arXiv HTML의 원본 그림이다. 그림 번호는 논문 기준이다. 영상은 프로젝트 페이지의 mp4를 그대로 불러온다.
- 공개 상태: 코드는 Apache-2.0(openpi 기반, Gemma 라이선스 파일 동봉)이다. 사전학습 체크포인트
ftp1_v0426_50kstep과 UniVTAC 6과제 미세조정 체크포인트가 Hugging Face에 있고, 모델 카드에는 라이선스 표기가 없다. 체크포인트는 PaliGemma 가중치를 포함하므로 레포에 동봉된 Gemma 이용 약관의 Model Derivative 배포 조건이 걸릴 수 있다(약관 해석은 필자 판단이다). 데이터셋은 ModelScope(MIT 표기)와 Hugging Face에 15개 출처 묶음(FreeTacMan, MotionTrans, RDP, RDP-Bimanual, RH20T Cfg5·6·7, Unit, Unit-Bimanual, VLA-Touch, ViTaMIn, VTouch D-WHEEL·QINGLONG, exUMI, Sharpa)이 공개됐고, 사람 손 데이터 5개 출처 전부와 HumanoidEveryday·OpenLETDex·DexUMI 2종·TouchInTheWild·REASSEMBLE의 11개 출처는 이 릴리스에 없다. 이 11개는 재샘플링 후 학습 혼합의 44.6%를 차지한다(Table 8로 필자 계산). 실기 셋업의 미세조정 체크포인트와 베이스라인(Tactile-VLA, NTP, 궤적 노출 \pi_{0.5}) 체크포인트는 공개 목록에 없다. 논문 v4 본문은 여전히 “will be released in the future”라고 적는다. - 표기: “필자 계산·검산”은 논문 표의 값으로 직접 계산한 값(평균 재계산, Fisher 정확검정, 비중 합, 파라미터 수)이다. Fisher 검정은 rollout을 독립 시행으로 본 것이며 학습 seed 간 분산은 반영하지 않는다. 공개 코드·체크포인트 대조는 파일과 텐서 shape를 읽은 정적 확인이다. 이 리뷰의 모든 성공률은 논문이 보고한 값이며 재현 확인은 하지 않았다.