📃HRL for Articulated Tool 리뷰
Code·Project: 공개된 코드 저장소, 프로젝트 페이지, 시연 영상 모두 없다. 논문 본문과 arXiv 페이지에 링크가 없고, Hugging Face 논문 페이지에도 연결된 저장소가 없다.
Wei Xu, Yanchao Zhao, Weichao Guo, Xinjun Sheng
Shanghai Jiao Tong University (State Key Laboratory of Mechanical System and Vibration, Meta Robotics Institute) / IROS 2025
- 💡 핀셋·가위·젓가락처럼 모양이 바뀌는 articulated tool을 다지 손으로 쓰게 하려고, 문제를 “손가락으로 도구 모양을 만드는 저수준 정책”과 “팔을 움직이고 도구가 어떤 모양이어야 하는지 정하는 고수준 정책”으로 쪼갠 goal-conditioned 계층 RL을 제안한다.
- ⚙️ 도구 point cloud를 SVD registration으로 canonical 좌표계에 맞춘 뒤 PointNet VAE 인코더로 2차원 shape latent \mathbf{z} 를 뽑고, 저수준 정책은 이 latent를 목표값에 맞추도록, 고수준 정책은 latent 목표와 팔 속도를 내도록 MuJoCo에서 SAC로 차례로 학습한다. 고수준 학습은 핀셋 끝점 위치와 hinge joint를 직접 아는 privileged heuristic controller로 채운 replay buffer가 가속한다.
- 🎯 Schunk SVH 손 + Jaka Zu7 팔 실기에서 1.5–2.5 cm 물체 4종(구·정육면체·원기둥·정사면체)을 핀셋으로 집는 과제를 물체당 12회 시도해 첫 시도 54.2%, 재시도 포함 70.8% 성공률을 냈다. 비교 기준선은 실기에 없고, 시뮬레이션 학습 곡선에서 effort reward와 privileged buffer의 효과만 보인다.
🔍 Ping Review
🔍 Ping — A light tap on the surface. Get the gist in seconds.
다지 손 RL은 파지, 손 안 회전, 밸브 돌리기에서 많이 발전했고 망치·붓 같은 강체 도구로도 넘어갔다. 그런데 일상 도구 상당수는 강체가 아니다. 핀셋은 두 다리를 오므려야 기능하고, 가위는 날을 벌렸다 닫아야 한다. 이런 articulated tool은 쥐는 것만으로 끝나지 않고, 쥔 상태를 유지하면서 손가락으로 도구의 관절 각도를 조절해야 한다. 저자들은 어려움을 셋으로 정리한다. 여러 손가락이 도구의 관절 각도(핀셋 벌림)를 함께 맞춰야 하고, 시각이 가림 속에서 도구 자세·모양 변화·물체 위치를 동시에 추적해야 하며, 팔의 큰 움직임과 손가락의 미세 조정이 서로 다른 제어 전략을 요구한다.
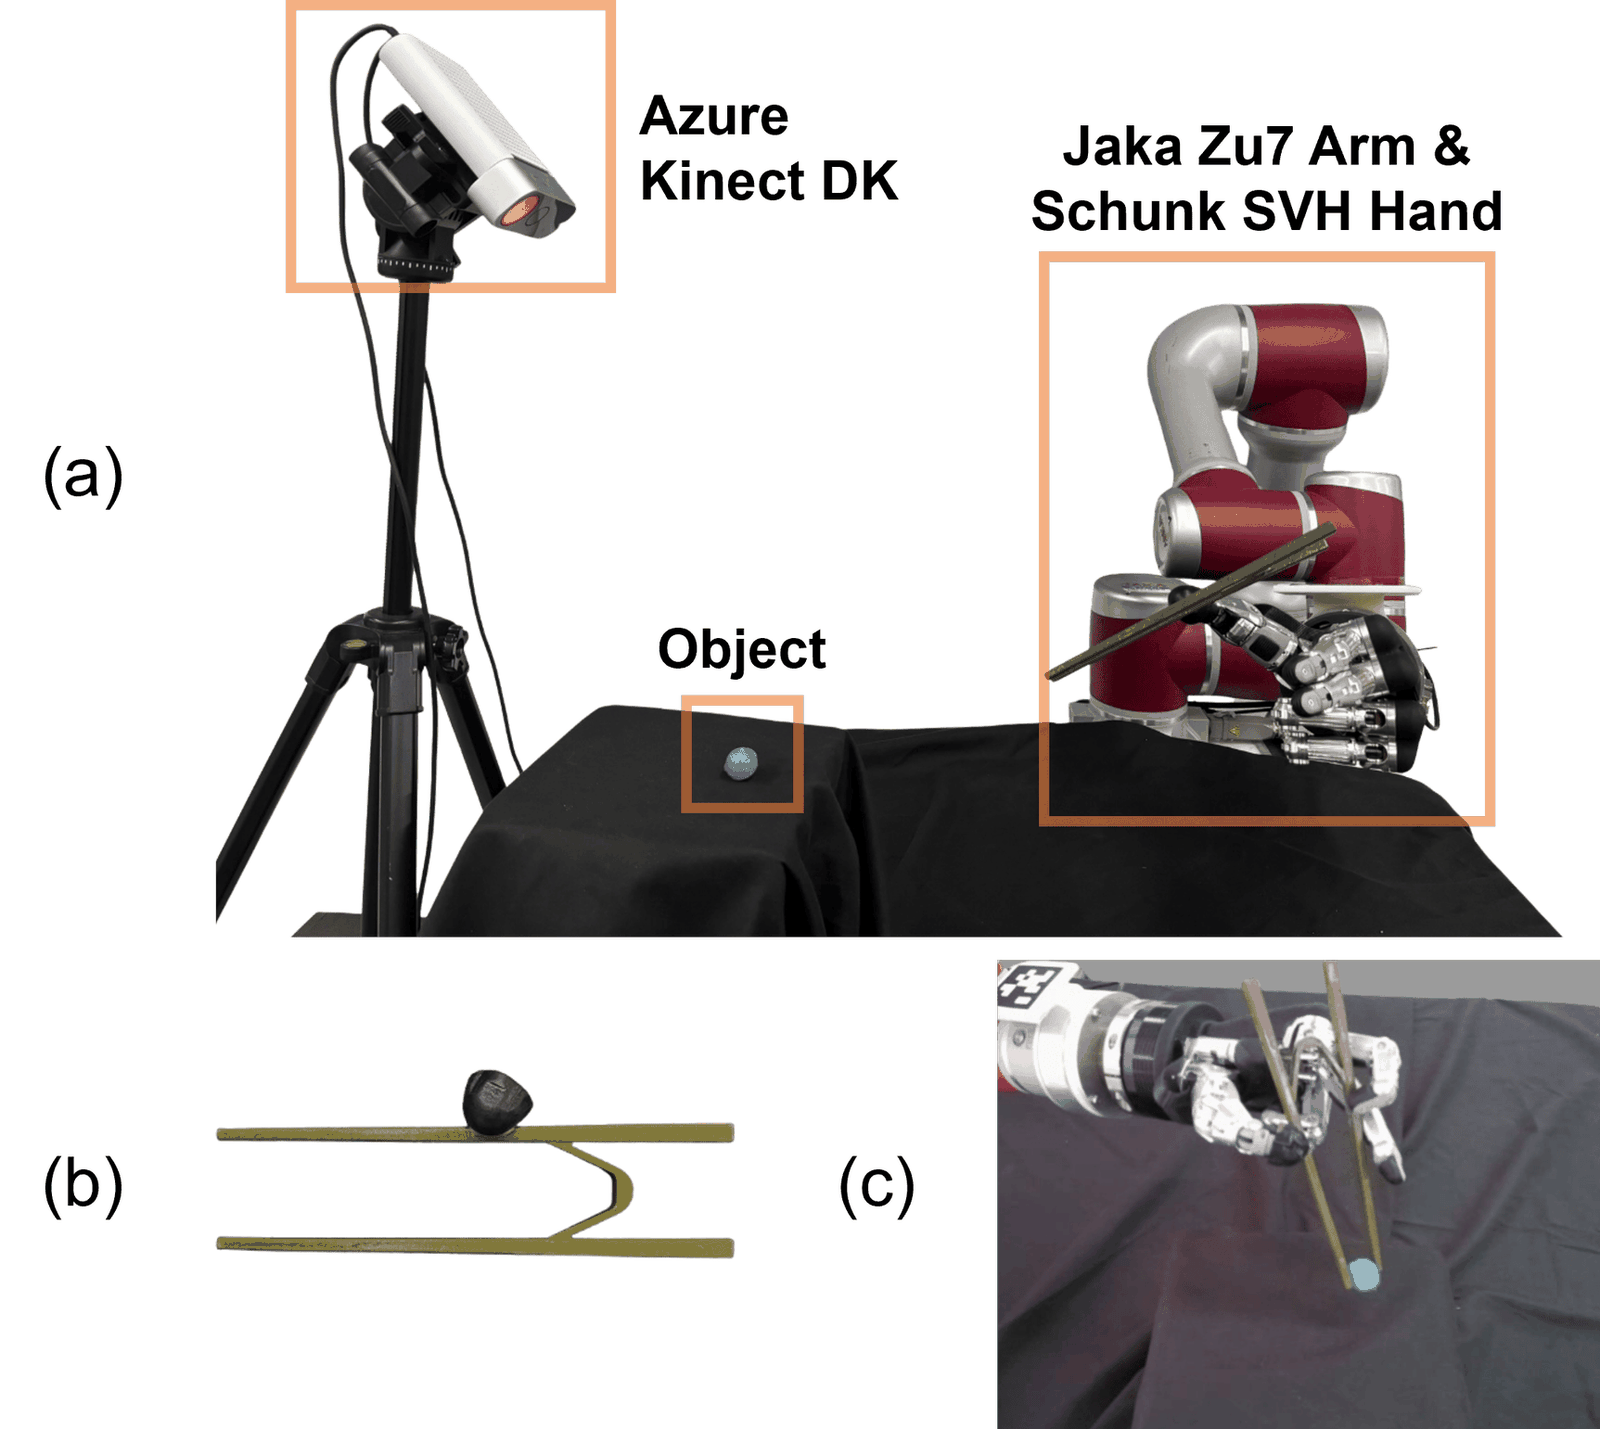
실험 구성(Fig. 1). (a) Azure Kinect DK 카메라, Jaka Zu7 6자유도 팔, Schunk SVH 손. (b) 안정성을 위해 엄지 홈(검은 돌기)을 붙인 3D 프린트 핀셋. 두 다리가 V자 스프링부로 이어져 있다. (c) 팔과 손이 핀셋을 조작해 테이블 위 물체를 집는 과제.
이 논문의 답은 계층 분해다. 사람이 핀셋을 쓸 때 손 안에서 도구 자세는 고정해 두고 손가락으로 벌림만 조절한다는 관찰에서, 저수준 정책은 손가락만으로 도구 모양을 목표 상태에 맞추게 하고, 고수준 정책은 팔을 움직여 도구를 물체 근처로 옮기면서 “지금 도구가 어떤 모양이어야 하는지”를 저수준에 목표로 내려보낸다. 두 정책을 잇는 인터페이스가 point cloud에서 학습한 2차원 shape latent다.
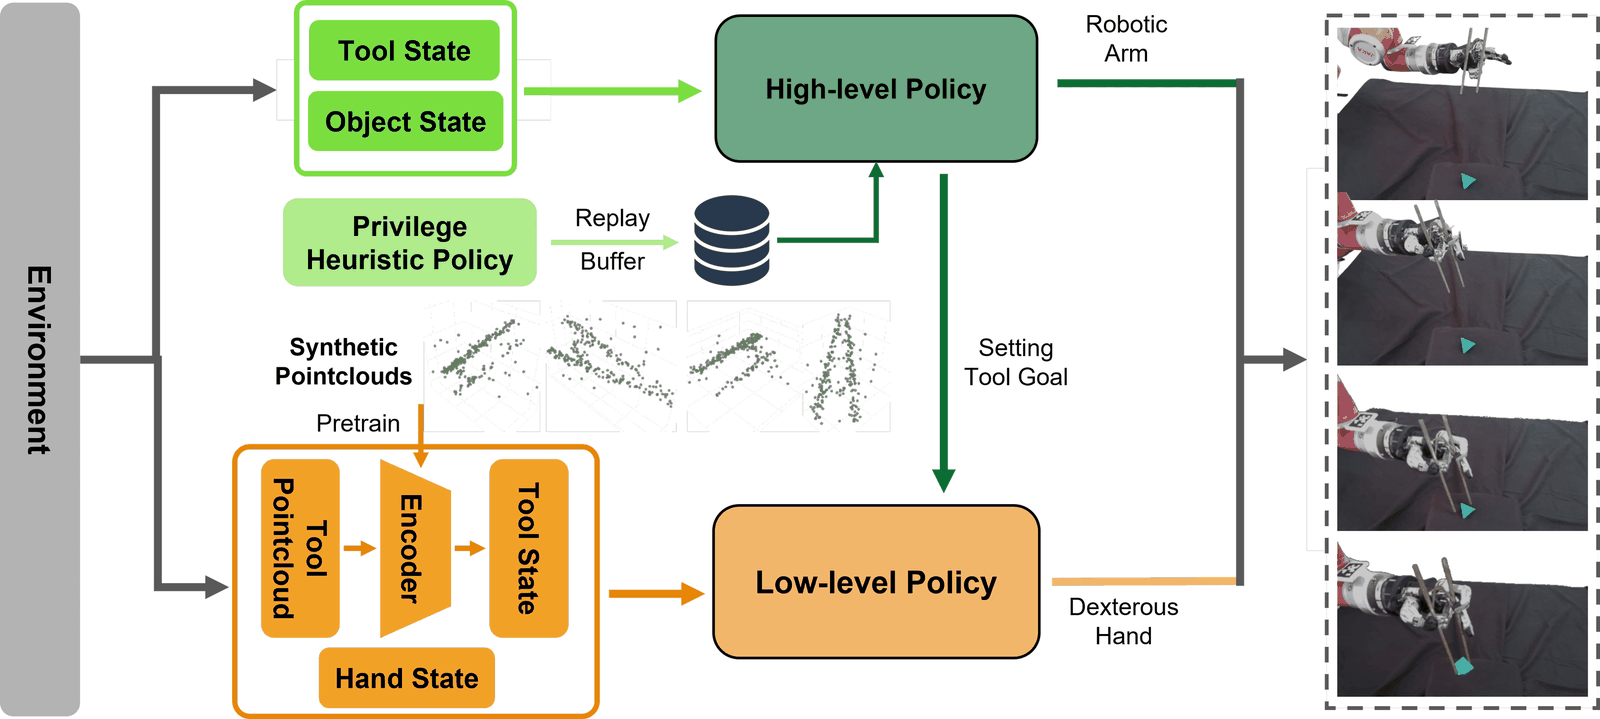
계층 구조(Fig. 2). 고수준 정책(초록)은 도구·물체 상태를 받아 팔을 움직이고 도구 목표(Setting Tool Goal)를 내린다. privileged heuristic policy가 채운 replay buffer가 고수준 학습에 쓰인다. 저수준 정책(주황)은 합성 point cloud로 사전학습한 인코더가 낸 도구 상태와 손 상태를 받아 손가락을 움직인다. 오른쪽은 실기에서 정사면체를 집는 연속 장면이다.
핵심 방법론:
도구 point cloud \mathbf{P}_t(256점)를 canonical point cloud \mathbf{P}_c에 SVD 기반으로 정합해 변환 (\mathbf{t}_t,\boldsymbol{\theta}_t)를 얻고, 이전 스텝과의 차분으로 속도 (\mathbf{v}_t,\boldsymbol{\omega}_t)를 구한다. canonical 좌표계로 옮긴 점들은 PointNet 인코더가 2차원 latent \mathbf{z}로 압축한다. 인코더는 Chamfer 재구성 손실과 KL 항으로 사전학습한다.
\mathcal{L}=\mathcal{L}_R+\beta_t\mathcal{L}_{KL}
저수준 정책의 상태는 손 관절 각도·속도와 도구 상태 [\mathbf{v}_t,\boldsymbol{\omega}_t,\mathbf{z}_t]이고, 보상은 latent 목표 도달 항과 effort 항의 합이다.
r^{goal}_t=\exp\!\left(-c_{l1}\lVert\bar{\mathbf{z}}_t-\mathbf{z}^{goal}_t\rVert_2\right),\qquad r^{effort}_t=-c_{l2}\!\sum_{\mathbf{p}_i\in\mathbf{P}_c}\!\lVert T(\bar{\mathbf{v}}_t,\bar{\boldsymbol{\omega}}_t)\mathbf{p}_i-\mathbf{p}_i\rVert_2-c_{l3}\lVert\dot{\mathbf{q}}^{hand}_t\rVert_2
고수준 정책은 도구 자세·latent와 물체·목표 위치(14차원)를 받아 \mathbf{a}^{high}_t=[\mathbf{z}^{goal},\mathbf{a}^{arm}_t](5차원)를 낸다. 팔 속도 명령은 Jacobian pseudoinverse \dot{\mathbf{q}}^{arm}=\mathbf{J}^{+}\mathbf{a}^{arm}_t로 관절 속도가 된다. 보상은 성공 시 sparse 보상(물체가 목표에서 1 cm 이내), 도구-물체·물체-목표 거리의 지수형 dense 보상, 거리 20 cm 초과·테이블 충돌 penalty의 합이다.
주요 결과:
- effort reward 절제(Fig. 4a, 시드 3개): effort reward가 있으면 저수준 정책의 성공률이 약 0.75M 스텝에서 0.8 근처에 오르고, 없으면 2M 스텝 끝에서야 0.7 언저리에 닿는다(그림에서 읽은 값).
- privileged buffer 절제(Fig. 5a, 시드 3개): buffer가 있으면 고수준 정책의 누적 return이 약 1M 스텝에서 60–70대로 오르고 이후 70–80대에서 움직인다. buffer가 없으면 3.5M 스텝까지 20 근처에 머물고, 계층 없이 학습한 정책은 4M 스텝 내내 10–15 근처다(그림에서 읽은 값).
- 실기 전체 계층 정책(Fig. 8, 물체당 12회): 첫 시도 평균 54.2%, 재시도 포함 70.8%. 정육면체가 가장 쉽고(첫 시도 75%), 구가 가장 어렵다(첫 시도 약 33%).
- 일상 물체(Fig. 9): 비타민 병, 테이프, 바인더 클립, 커피 캡슐, 충전기, 폼 패딩 6종의 성공 장면을 보이지만 시도 횟수와 성공률은 보고하지 않는다.
결론:
이 논문의 기여는 문제 정의와 인터페이스 설계에 있다. articulated tool 조작을 “도구 모양 제어”와 “도구 운반 + 모양 지시”로 나누고, 둘 사이를 point cloud에서 뽑은 저차원 shape latent로 잇는 구성은 깔끔하다. 다만 평가는 얇다. 실기 결과는 기준선 없이 48회 시도뿐이고, 고수준 정책은 시뮬레이션에서 반지름 1 cm 구 하나로만 학습했으며, 상태에 물체 크기 정보가 없어서 “물체 크기에 맞춰 도구 모양을 고른다”는 affordance 서술은 실험으로 직접 검증되지 않았다. 보상 계수와 학습 설정도 상당수 빠져 있고 코드가 없어 확인할 방법이 없다.
🔔 Ring Review
🔔 Ring — An idea that echoes. Grasp the core and its value.
한 줄로 시작하면
핀셋을 쓰는 다지 손을 RL로 학습시키려면 결국 “도구가 지금 얼마나 벌어져 있는가”를 정책이 읽고 지시할 수 있는 형태로 만들어야 한다. 이 논문은 그 양을 사람이 정의한 각도가 아니라 point cloud에서 학습한 2차원 latent로 두고, 손가락은 그 latent를 목표에 맞추는 일만, 팔은 도구를 옮기면서 latent 목표를 고르는 일만 맡긴다. 나머지 설계(SVD로 자세와 모양 분리, effort reward, privileged heuristic buffer)는 이 분업이 실기에서 버티게 하는 부품이다.
배경: articulated tool이 강체 도구와 다른 점 (§I·§II)
저자들이 정리하는 선행 연구의 흐름은 다음과 같다.
| 계열 | 무엇을 했나 | 이 논문이 보는 빈 곳 |
|---|---|---|
| 해석적 조작(prehensile pushing, sliding manipulation 등) | 손-도구 계의 기구학·동역학을 모델링 | 접촉점·힘·마찰을 다 안다고 가정하고 접촉을 손끝으로 제한. 시각·촉각에서 그 정보를 얻기 어렵다 |
| 다지 손 RL(in-hand 재배향, functional grasp, 밸브·문) | 고차원 제어와 복잡한 접촉을 학습으로 해결 | 대상이 대부분 강체 물체나 강체 도구 |
| 도구 사용 RL(붓·망치, 젓가락) | 강체 도구 사용으로 확장 | 젓가락은 주로 두 손가락 그리퍼처럼 다뤘고, 다지 손으로 도구를 써서 물체를 간접적으로 집는 연구는 드물다 |
| 물체 표현(RGB-D 자세 추정, DexRepNet, Visual Dexterity의 teacher-student point cloud) | 물체 자세·속도·손-물체 관계를 정책 입력으로 | 핀셋은 변형으로 기능하므로 자세와 속도만으로 부족하다. 모양 상태를 따로 뽑아야 한다 |
마지막 행이 이 논문의 설계 출발점이다. 강체 도구라면 6D 자세가 상태의 전부지만, 핀셋은 자세가 같아도 벌림이 다르면 기능이 다르다. 그래서 상태를 “자세(속도)”와 “모양(latent)”으로 나누고, 모양이 곧 affordance라고 본다. 저자들의 표현으로는 핀셋 벌림 각도마다 집을 수 있는 물체 크기가 달라지므로, 모양 상태가 도구의 기능적 능력을 나타낸다.
방법 상세 1: 문제 정식화와 학습 순서 (§III-A)
저수준 문제는 goal-conditioned MDP \mathcal{M}_G=(\mathcal{S},\mathcal{A},\mathcal{G},\mathcal{T},r,\gamma)로 정의하고, 보상 r:\mathcal{S}\times\mathcal{A}\times\mathcal{G}\to\mathbb{R}은 지정된 목표에 효율적으로 도달하도록 설계한다. 학습은 순차적이다.
- 합성 point cloud로 인코더를 사전학습한다.
- 그 인코더 위에서 저수준 정책을 GCRL로 학습해 도구 모양 제어를 익힌다.
- 저수준 정책이 수렴하면 파라미터를 얼리고, privileged heuristic policy가 만든 replay buffer와 함께 고수준 정책을 학습한다.
공동 학습(joint training)이 아니므로 고수준 정책 입장에서 저수준 정책은 환경의 일부다. 이 선택은 비정상성(non-stationarity) 문제를 피하는 대신, 저수준 정책이 만들 수 있는 모양 범위가 곧 고수준 정책의 행동 공간 상한이 된다.
방법 상세 2: 도구 상태 추출 (§III-B, Fig. 3)
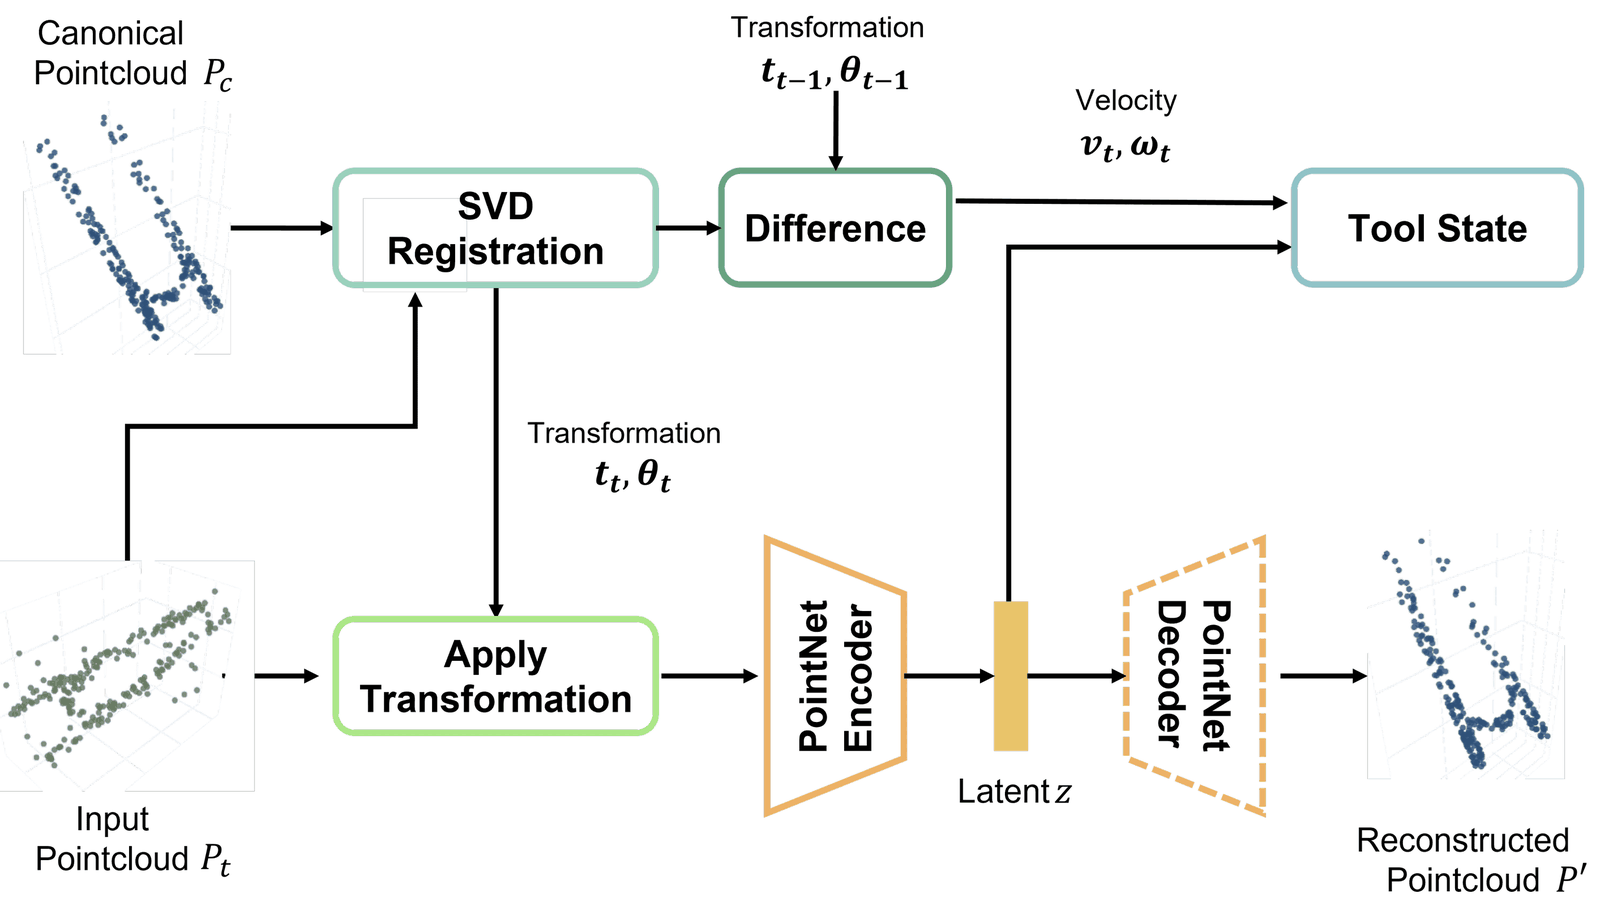
도구 상태 추출(Fig. 3). 입력 point cloud P_t를 canonical point cloud P_c에 SVD로 정합해 변환 (t_t,\theta_t)를 얻고, 이전 스텝 변환과의 차분으로 속도 (v_t,\omega_t)를 만든다. 같은 변환을 P_t에 적용해 canonical 좌표계로 옮긴 뒤 PointNet 인코더가 latent z를 낸다. 점선 디코더는 사전학습(재구성)에만 쓴다.
순서는 다음과 같다.
- 정합: 매 스텝 256점 point cloud \mathbf{P}_t를 canonical point cloud \mathbf{P}_c에 SVD 기반으로 정합해 거친 변환 (\mathbf{t}_t,\boldsymbol{\theta}_t)를 얻는다.
- 속도: 이전 스텝 변환과 단순 차분으로 (\mathbf{v}_t,\boldsymbol{\omega}_t)를 구한다. 이 속도는 손 base frame 기준 도구 frame 전체의 속도이고 각 끝점의 속도가 아니라고 논문이 명시한다.
- 모양: \mathbf{P}_t를 canonical frame으로 옮겨 PointNet(shared MLP + max pooling)에 넣는다. 자세가 이미 제거됐으므로 인코더 출력은 주로 모양을 반영한다. latent 차원은 2다.
- 사전학습: 시뮬레이션 point cloud 1만 개와 정답 쌍으로 재구성 과제를 학습한다. 실제 센서를 흉내 내려고 점 20%를 지워 가림을 만들고, 무작위 회전·이동을 주고, 점마다 표준편차 5 mm 가우시안 잡음을 더한다. 손실은 Chamfer 재구성 + KL 정규화(\mathcal{L}=\mathcal{L}_R+\beta_t\mathcal{L}_{KL})로, 사실상 VAE다.
저자들은 이 구성이 raw point cloud에서 핀셋 끝 사이 거리를 직접 재는 방식보다 낫다고 주장한다. 센서 한계·가림·보정 오차로 직접 측정은 잡음이 크다는 이유다. 다만 이 비교 실험은 논문에 없다(아래 약점 참고).
방법 상세 3: 저수준 정책 (§III-B2·B3)
| 항목 | 내용 |
|---|---|
| 손 상태 | \mathbf{s}^{hand}_t=[\mathbf{q}^{hand}_t,\dot{\mathbf{q}}^{hand}_t] |
| 도구 상태 | \mathbf{s}^{tool,low}_t=[\mathbf{v}_t,\boldsymbol{\omega}_t,\mathbf{z}_t] (손 base frame) |
| 정책 상태 차원 | 26 |
| 행동 | 상대 관절 위치 변화 \mathbf{a}^{low}_t, 다음 목표 \hat{\mathbf{q}}^{hand}_t=\mathbf{q}^{hand}_t+\mathbf{a}^{low}_t |
| 주기 | 20 Hz |
| 손 | Schunk SVH, 관절 20개, 능동 자유도 9 |
| 목표 샘플링 | \mathbf{z}^{goal}\sim\mathcal{N}(0,1) |
26차원은 능동 자유도 9의 각도·속도(18) + \mathbf{v}(3) + \boldsymbol{\omega}(3) + \mathbf{z}(2)로 정확히 맞는다(필자 검산). 논문은 상태 공간에 “주어진 목표”도 포함된다고 쓰지만 26차원 식 (2)에는 목표가 없다. 목표 2차원은 따로 붙는 것으로 보인다. 행동 차원도 적혀 있지 않은데, 능동 자유도 9를 따른다면 9차원일 것이다(필자 추정).
도구 상태는 센서 잡음과 구동 지연을 줄이려고 평활한다.
\bar{\mathbf{s}}^{tool,low}_t=\alpha\,\mathbf{s}^{tool,low}_t+(1-\alpha)\,\mathbf{s}^{tool,low}_{t-1},\qquad\alpha=0.9
논문은 이것을 exponential moving average라고 부르지만, 식 그대로면 우변 두 번째 항이 평활된 값 \bar{\mathbf{s}}_{t-1}이 아니라 원래 값 \mathbf{s}_{t-1}이라 두 스텝 가중 평균이다. 표기 실수일 수 있고, 어느 쪽이든 \alpha=0.9면 평활 효과는 약하다.
보상은 두 항이다.
- goal reward r^{goal}_t=\exp(-c_{l1}\lVert\bar{\mathbf{z}}_t-\mathbf{z}^{goal}_t\rVert_2): 평활된 latent와 목표 latent의 거리를 줄인다.
- effort reward: 사람은 도구 자세를 손에 대해 고정하고 손가락 움직임을 최소화한다는 관찰에서 나온 항이다. 도구 속도로 정의한 변환 T(\bar{\mathbf{v}}_t,\bar{\boldsymbol{\omega}}_t)를 canonical point cloud의 각 점에 적용했을 때 이동한 거리의 합을 벌하고(도구 흔들림 억제), 손가락 관절 속도 노름을 벌한다.
r^{low}_t=r^{goal}_t+r^{effort}_t
effort 항에서 도구 속도를 점 이동 거리로 바꾼 것은 선속도와 각속도의 단위를 맞추는 실용적 방법이다. 회전이 같아도 도구가 길면 끝이 더 많이 움직이므로, 각속도를 그대로 벌하는 것보다 도구 기하에 맞는 벌점이 된다.
방법 상세 4: 고수준 정책 (§III-C)
| 항목 | 내용 |
|---|---|
| 도구 상태 | \mathbf{s}^{tool,high}_t=[\bar{\mathbf{t}}_t,\bar{\boldsymbol{\theta}}_t,\mathbf{z}_t] (평활한 이동·Euler 각 + latent) |
| 물체 상태 | \mathbf{s}^{obj}_t=[\mathbf{p}^{obj}_t,\mathbf{p}^{tgt}_t] (물체 위치, 놓을 목표 위치) |
| 기준 좌표계 | 모두 팔 끝단에 고정된 손 base frame |
| 정책 상태 차원 | 14 |
| 행동 | [\mathbf{z}^{goal},\mathbf{a}^{arm}_t], 5차원. \mathbf{a}^{arm}_t는 팔 base 대비 손 좌표계 속도 |
| 팔 제어 | \dot{\mathbf{q}}^{arm}=\mathbf{J}^{+}\mathbf{a}^{arm}_t, \mathbf{J}^{+}=\mathbf{J}^T(\mathbf{J}\mathbf{J}^T)^{-1} |
| 주기 | 20 Hz (저수준과 같음) |
14차원은 이동 3 + Euler 각 3 + latent 2 + 물체 위치 3 + 목표 위치 3이다(필자 검산). 행동 5차원에서 latent 목표 2를 빼면 팔 명령은 3차원이므로, 팔은 손 좌표계의 병진 속도만 받고 자세는 고정되는 것으로 읽힌다(필자 추정, 논문은 차원 분해를 적지 않는다). 모든 위치를 손 base frame에서 표현한 이유를 저자들은 팔 자세와 무관하게 상대 위치에만 의존하게 해 물체·목표 위치 일반화를 돕기 위해서라고 설명한다.
보상은 세 항의 합이다.
r^{sparse}_t=c_{h1}\ \ (\lVert\mathbf{p}^{obj}_t-\mathbf{p}^{tgt}_t\rVert_2<1\text{ cm}),\qquad r^{dense}_t=\exp(-c_{h2}\lVert\mathbf{t}^{tool}_t-\mathbf{p}^{obj}_t\rVert_2)+c_{h3}\exp(-c_{h4}\lVert\mathbf{p}^{obj}_t-\mathbf{p}^{tgt}_t\rVert_2)
r^{penalty}_t=-c_{h5}\ \ (\text{도구-물체 또는 물체-목표 거리}>20\text{ cm, 또는 테이블 충돌}),\qquad r^{high}_t=r^{sparse}_t+r^{dense}_t+r^{penalty}_t
고수준 상태에 물체 크기·모양 정보가 없다는 점은 기억해 둘 만하다. 물체 상태는 위치(실기에서는 point cloud 중심)뿐이다. 고수준 정책이 latent 목표를 고를 때 쓸 수 있는 물체 정보는 위치와, 도구가 물체에 닿으면서 생기는 결과뿐이다.
방법 상세 5: privileged heuristic replay buffer (§III-C3)
손-도구의 다점 접촉과 도구-물체 접촉 때문에 고수준 정책을 무작위 탐색으로 학습하면 느리고 분산이 크다. 그래서 학습자가 볼 수 없는 정보를 쓰는 손 설계 제어기로 replay buffer를 채운다.
- privileged 정보: 핀셋 두 끝점의 정확한 공간 위치, 그리고 hinge joint에 대한 직접 제어 명령.
- 동작: 끝점이 물체에서 멀면 비례 제어기로 도구를 물체 쪽으로 옮긴다. 끝점이 가까워지면 hinge joint를 직접 명령해 핀셋을 닫는다. 핀셋 안쪽 간격이 물체 지름과 같아지면(안정 파지) 도구를 목표 위치로 옮긴다.
- 기록: 도구·팔 상태와 팔 행동을 매 스텝 저장한다. 그리고 현재 핀셋의 latent 상태를 직전 스텝의 고수준 행동 출력으로 간주해 latent 목표 행동을 채운다.
마지막 항목이 이 buffer의 핵심 트릭이다. heuristic은 손가락을 쓰지 않고 hinge를 직접 돌리므로 “latent 목표”라는 행동이 원래 없다. 그래서 다음 스텝에 실제로 도달한 latent를 그 전 스텝의 목표였던 것처럼 사후에 붙인다. hindsight relabeling과 같은 발상이다. 다만 이 전이는 “저수준 정책이 손가락으로 핀셋을 움직이는 시스템”이 아니라 “hinge가 명령대로 즉시 움직이는 시스템”에서 나왔다. 실제 계층 시스템에서 같은 latent 목표를 줬을 때 저수준 정책이 한 스텝 안에 거기 도달한다는 보장은 없다. 저자들도 이 buffer를 “imperfect yet highly informative”라고 부른다.
§III-D는 두 가지를 덧붙인다. 초기 파지는 미리 정의되고 도구가 손에 단단히 고정된 상태로 시작해 파지 변동을 없앴고, 도구·물체 낙하에 대한 명시적 penalty는 넣지 않았다. 고정된 도구 배치가 낙하 위험을 본질적으로 줄인다는 이유다.
직관: 시간이 아니라 행동 공간을 나눈 계층
계층 RL이라고 하면 보통 상위 정책이 느리게, 하위 정책이 빠르게 도는 시간 추상화(option, feudal)를 떠올린다. 이 논문의 두 정책은 둘 다 20 Hz다. 상위 정책은 매 스텝 latent 목표와 팔 속도를 새로 낸다. 따라서 이 계층의 본질은 시간 추상화가 아니라 행동 공간의 분해다. 팔(병진 3차원)과 손가락(9차원 관절)을 한 정책이 다루는 대신, 손가락 9차원을 “도구 모양 2차원”이라는 의미 있는 축으로 압축해 상위 정책에 넘긴다. 상위 정책 입장에서 핀셋은 “2차원 다이얼이 달린 그리퍼”가 된다.
이렇게 보면 Fig. 5(a)의 “w/o hierarchical structure” 곡선이 왜 낮은지 이해된다. 평면 정책은 팔 3 + 손가락 9 = 12차원 행동으로 핀셋 모양과 위치를 동시에 탐색해야 하지만, 계층 정책은 이미 학습된 모양 다이얼을 돌리기만 하면 된다. 같은 이유로 고수준 정책의 능력 상한도 저수준 정책이 덮는 latent 영역에 묶인다. 저수준 학습에서 목표를 \mathcal{N}(0,1)에서 뽑아 “goal space coverage”를 장려한 것이 그래서 중요하다.
실험 1: 시뮬레이션 설정과 domain randomization (§IV-A)
MuJoCo와 SAC로 두 정책을 학습한다. 정책 네트워크는 두 층 256 유닛 MLP에 ReLU다.
| 대상 | randomization | 범위 |
|---|---|---|
| 저수준 | 피드백 상태 지연 | 최대 150 ms |
| 저수준 | 제어 파라미터(실기 설정 기준) | 60%–150%, 에피소드 시작마다 |
| 저수준 | 손가락·핀셋 마찰 계수 | 0.2–1, 손가락 마디마다 다르게 |
| 저수준 | 도구 point cloud 자세 교란 | 이동 ±2 cm, Euler 각 ±30° |
| 저수준 | 점별 가우시안 잡음 | 표준편차 3 mm |
| 저수준 | 점 제거(가림) | 20% |
| 고수준 | 관측 지연, 팔 제어기 파라미터 | 범위 미기재 |
| 고수준 | 물체 위치 | 10×10 cm 영역 무작위, 목표는 그 5 cm 위 |
| 고수준 | 마찰 계수 | 1–5 (안정적 학습을 위해) |
| 고수준 | 물체 위치 관측 잡음 | 표준편차 2 mm |
시뮬레이션의 도구 point cloud는 렌더링하지 않고, 핀셋 두 부품에서 균일 샘플한 점에 시뮬레이터의 부품 자세를 적용해 합성한다. 효율을 위한 선택인데, 그 결과 시뮬레이션의 가림은 “무작위 20% 제거”이지 손가락이 실제로 가리는 구조적 가림이 아니다. 고수준 학습의 대상 물체는 반지름 1 cm, 무게 10 g의 짙은 파란 구 하나다.
실험 2: 저수준 정책과 effort reward (§IV-A, Fig. 4)
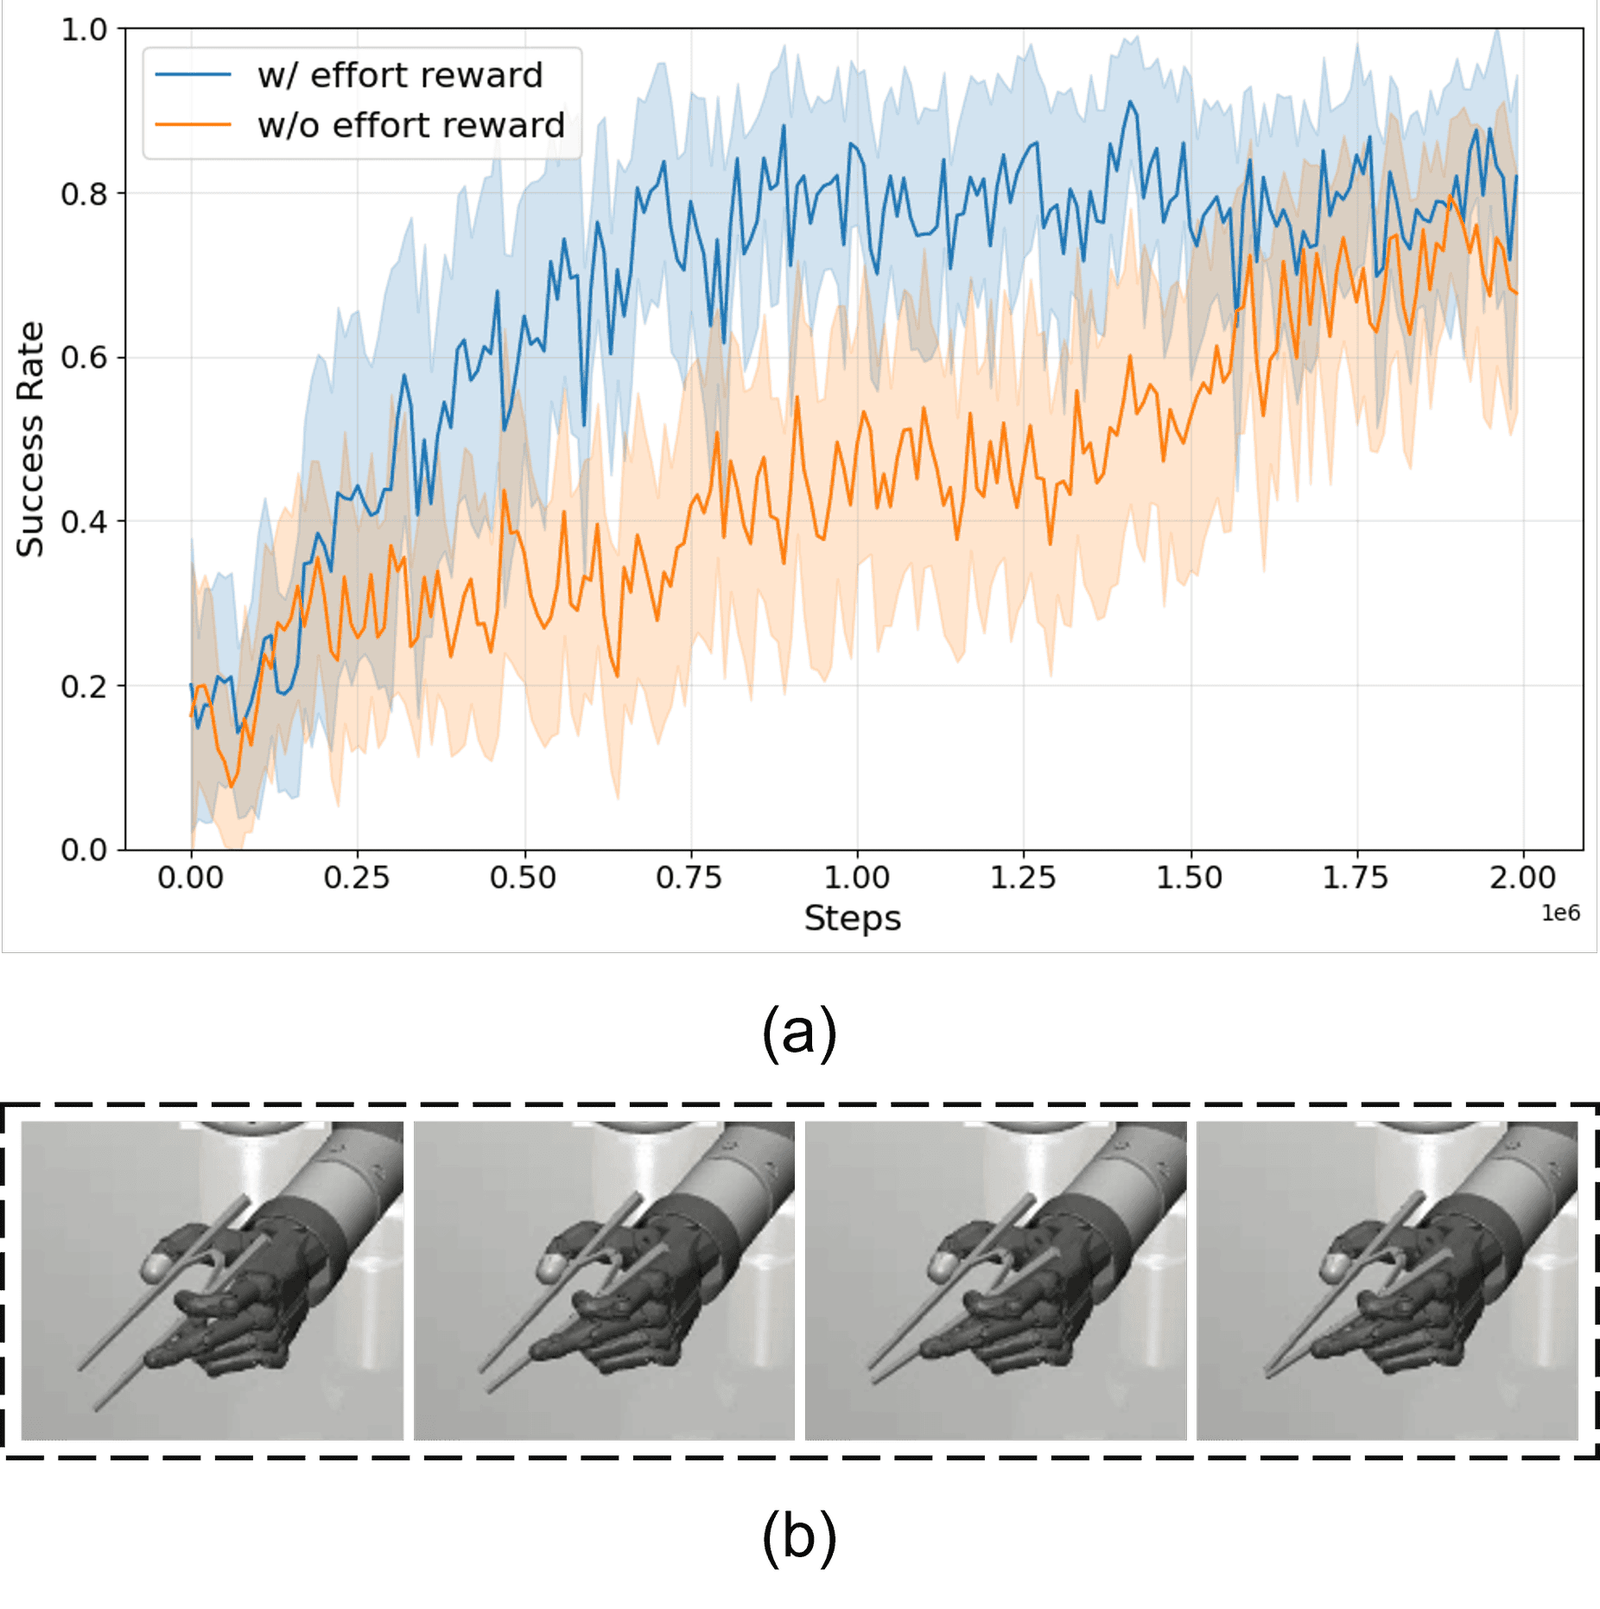
저수준 정책 학습(Fig. 4). (a) effort reward 유무에 따른 성공률 곡선(시드 3개, 2M 스텝). (b) 무작위로 생성한 latent 목표 4개를 수행하는 장면.
effort reward가 있는 쪽(파랑)은 약 0.75M 스텝에 성공률 0.8 근처에 이르고 이후 0.75–0.9에서 오르내린다. 없는 쪽(주황)은 1M 스텝에 0.4–0.5, 2M 스텝 끝에 0.7 안팎이다(그림에서 읽은 값). 수렴 속도 차이는 분명하다. 다만 1.75M 스텝 이후 두 곡선의 신뢰 구간이 상당 부분 겹치므로, “overall performance도 개선한다”는 본문 서술은 최종 성능보다 수렴 속도에 대한 주장으로 읽는 편이 정확하다. 저수준의 “성공”이 latent 거리 얼마 이내인지는 논문에 정의돼 있지 않다.
Fig. 4(b)의 정성 관찰이 흥미롭다. 학습된 정책은 검지가 한쪽 다리를 걸어 고정하고, 엄지·중지·검지가 함께 벌림을 조절한다. 저자들은 이것이 사람의 핀셋·젓가락 사용법과 다르다고 인정한다. 사람은 부드러운 손끝과 마찰에 기대지만, 미끄럽고 단단한 로봇 손에서는 그런 전략이 어렵기 때문이다. 목표를 “사람처럼 쥐기”가 아니라 “latent 모양 도달”로 준 덕분에 손 구조에 맞는 다른 전략이 나왔다는 해석이다.
실험 3: 고수준 정책과 privileged buffer (§IV-A, Fig. 5)
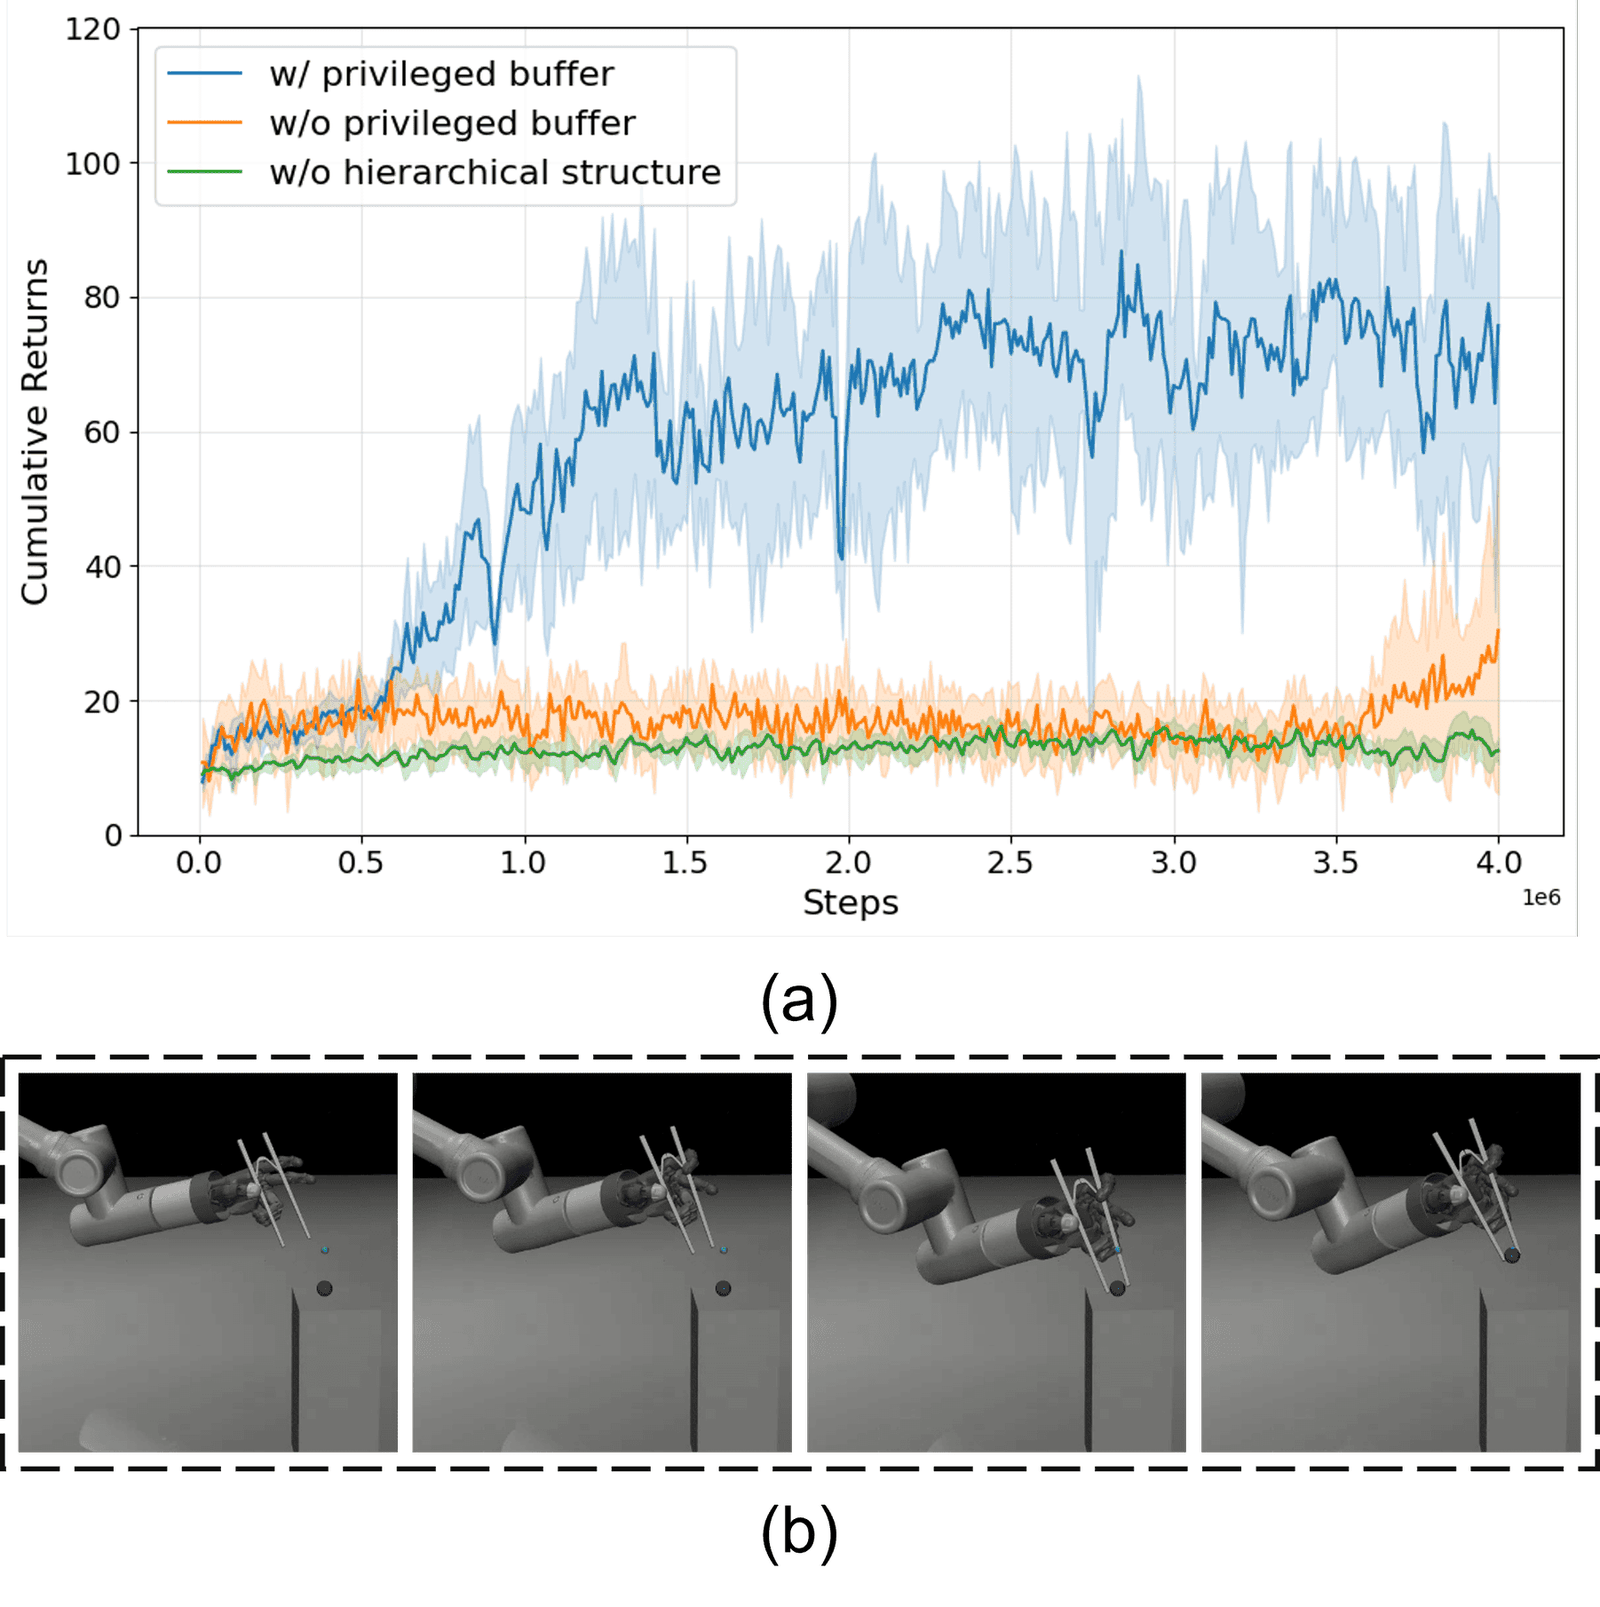
고수준 정책 학습(Fig. 5). (a) privileged buffer 유무와 계층 구조 유무에 따른 누적 return(시드 3개, 4M 스텝). (b) 팔과 손이 협응해 작은 구를 집어 목표(옅은 파란 구)로 옮기는 장면.
| 조건 | 누적 return 추이 (그림에서 읽은 값) |
|---|---|
| w/ privileged buffer | 0.5M 스텝까지 약 20, 이후 급상승해 1M에 60대, 2.5M 이후 70–80대 |
| w/o privileged buffer | 3.5M 스텝까지 약 15–20 정체, 3.6M 이후 상승해 4M에 약 30 |
| w/o hierarchical structure | 4M 스텝 내내 약 10–15 |
privileged buffer의 효과는 크고 분명하다. 그런데 두 가지를 짚어야 한다. 첫째, buffer 없는 곡선은 그림 끝에서 오르기 시작한다. 4M 스텝이 그 조건의 수렴점이 아니므로, 이 그림은 “buffer가 학습을 빠르게 한다”는 근거이지 “buffer 없이는 못 배운다”는 근거가 아니다. 본문도 “significantly accelerates”라고 쓰니 서술 자체는 맞다. 둘째, 녹색 “w/o hierarchical structure” 곡선은 그림 범례에는 있지만 캡션에 없고, 본문은 한 문장(“hierarchical RL을 쓰면 학습 효율이 더 오른다”)으로만 다룬다. 이 평면 정책의 행동 공간, 보상, privileged buffer 사용 여부가 전혀 설명되지 않는다. 계층 구조가 이 논문의 첫 번째 기여인데 그것을 받치는 대조가 가장 설명이 적은 셈이다.
실험 4: 실기 검증 (§IV-B)
실기 인식 파이프라인은 다음과 같다. Azure Kinect DK의 RGB에서 대상 물체와 도구를 분할하고 point cloud를 뽑는다. 도구는 outlier 제거 → 2 mm voxel-grid downsampling → 무작위 256점 선택으로 입력을 만든다. 물체는 point cloud 중심을 위치로 쓰고, 목표 위치는 그 중심의 5 cm 위로 둔다.
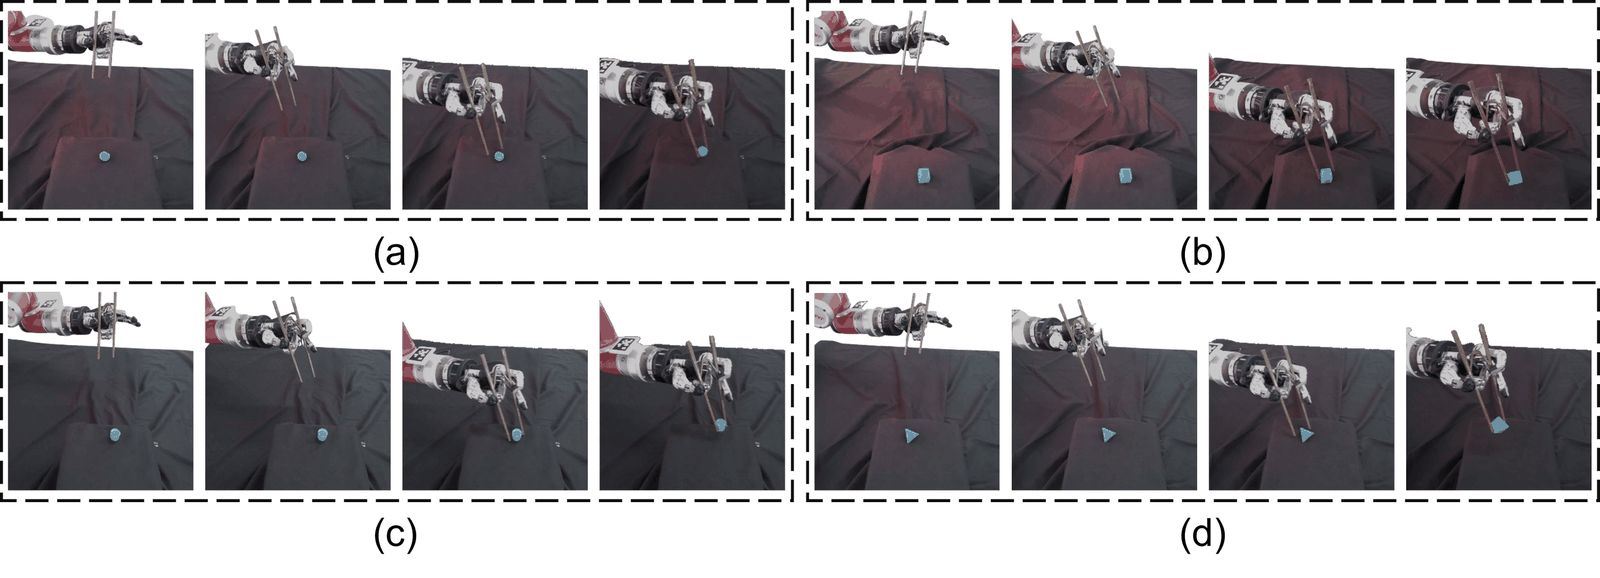
실기에서 네 가지 모양을 핀셋으로 집는 장면(Fig. 6). (a) 구, (b) 정육면체, (c) 원기둥, (d) 정사면체. 각 행은 접근 → 정렬 → 오므리기 → 들어올리기 순서다. 물체는 높이 20 cm 받침대 위에 있다.
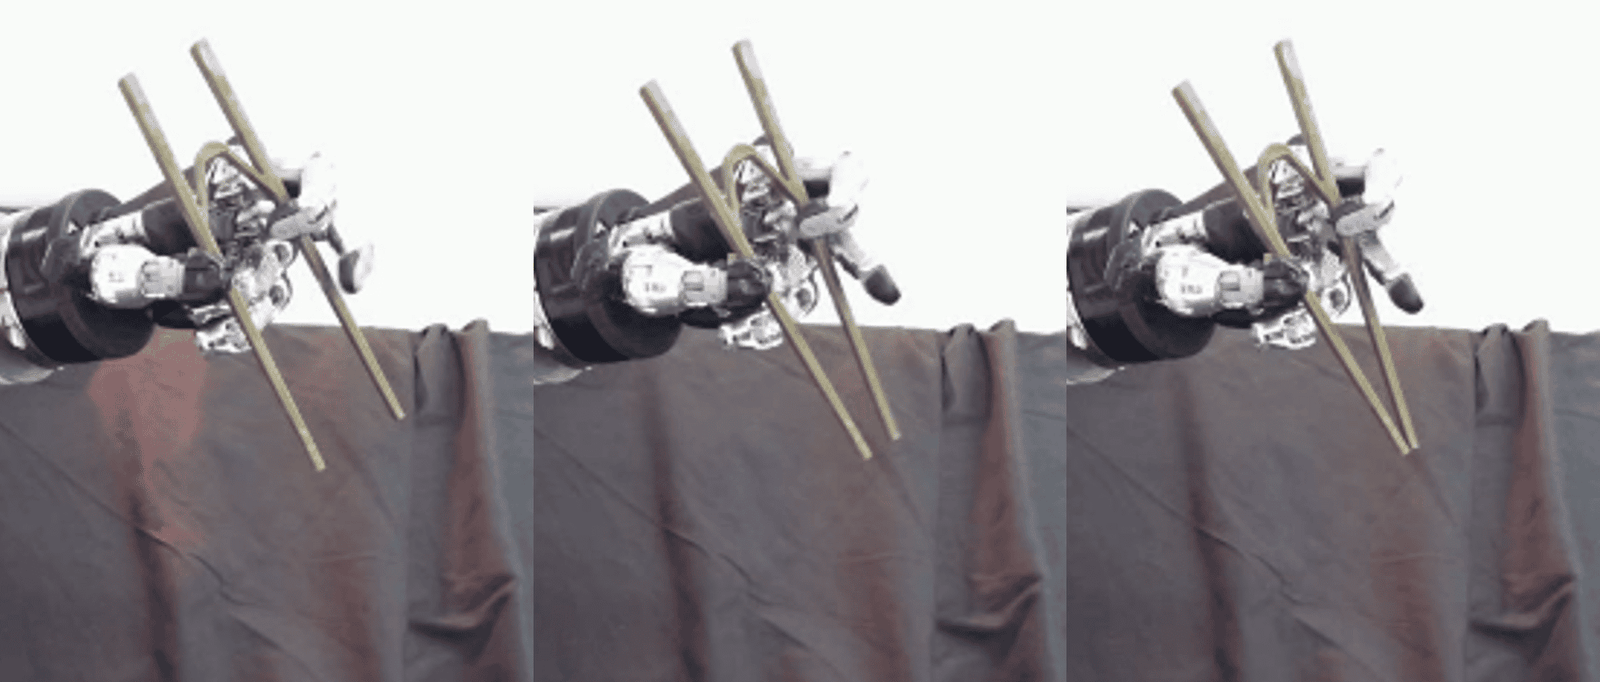
실기 저수준 정책(Fig. 7). 같은 손 자세에서 핀셋을 서로 다른 벌림으로 조작한다. 왼쪽에서 오른쪽으로 갈수록 다리 끝이 모인다.
전체 계층 정책 평가 조건은 다음과 같다. 크기 1.5–2.5 cm인 물체 4종을 높이 20 cm 받침대에 올려(팔·손이 테이블과 충돌하지 않게) 물체당 12회 시도했다. 성공은 200 스텝(약 10초) 안에 받침대에서 물체를 집어 드는 것이다.
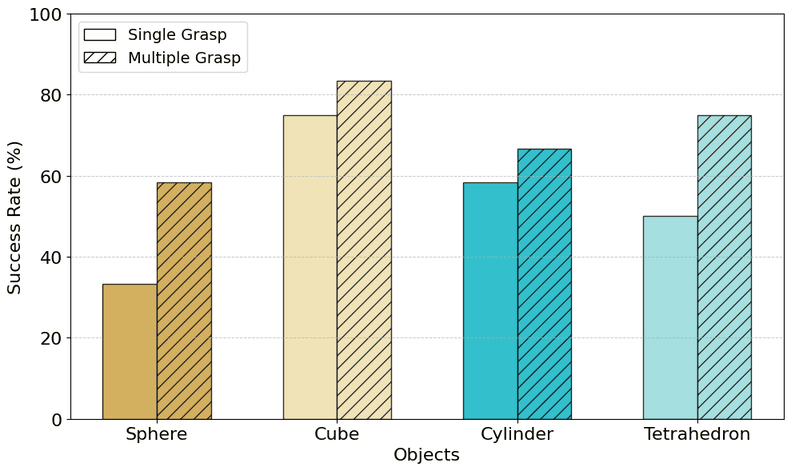
물체별 성공률(Fig. 8). 민무늬 막대는 첫 시도(Single Grasp), 빗금 막대는 재시도 포함(Multiple Grasp).
| 물체 | 첫 시도 | 재시도 포함 |
|---|---|---|
| 구 | 33.3% (4/12) | 58.3% (7/12) |
| 정육면체 | 75.0% (9/12) | 83.3% (10/12) |
| 원기둥 | 58.3% (7/12) | 66.7% (8/12) |
| 정사면체 | 50.0% (6/12) | 75.0% (9/12) |
| 평균 | 54.2% (26/48) | 70.8% (34/48) |
물체별 값은 Fig. 8 막대에서 읽은 값을 12회 기준 횟수로 환산한 것이고, 그 합(26/48, 34/48)이 본문의 평균 54.2%와 70.8%와 정확히 일치한다(필자 검산). 평균 표본이 48회이므로 70.8%의 95% 정규근사 구간은 약 ±13%p다(필자 계산). 물체별 12회로는 물체 간 차이를 통계적으로 구분하기 어렵다. “재시도”가 최대 몇 번까지인지, 200 스텝 제한이 재시도에도 그대로 적용되는지는 논문에 없다.
구가 가장 어렵다는 결과는 직관과 맞는다. 구는 두 점 접촉으로 집을 때 접촉 법선이 정확히 마주 보지 않으면 미끄러져 나가고, 시뮬레이션에서 학습한 대상(반지름 1 cm 구)과 같은 모양인데도 가장 낮다. 정육면체는 평행한 면 두 개가 있어 핀셋 두 다리와 면 접촉을 만들기 쉽다(필자 해석).
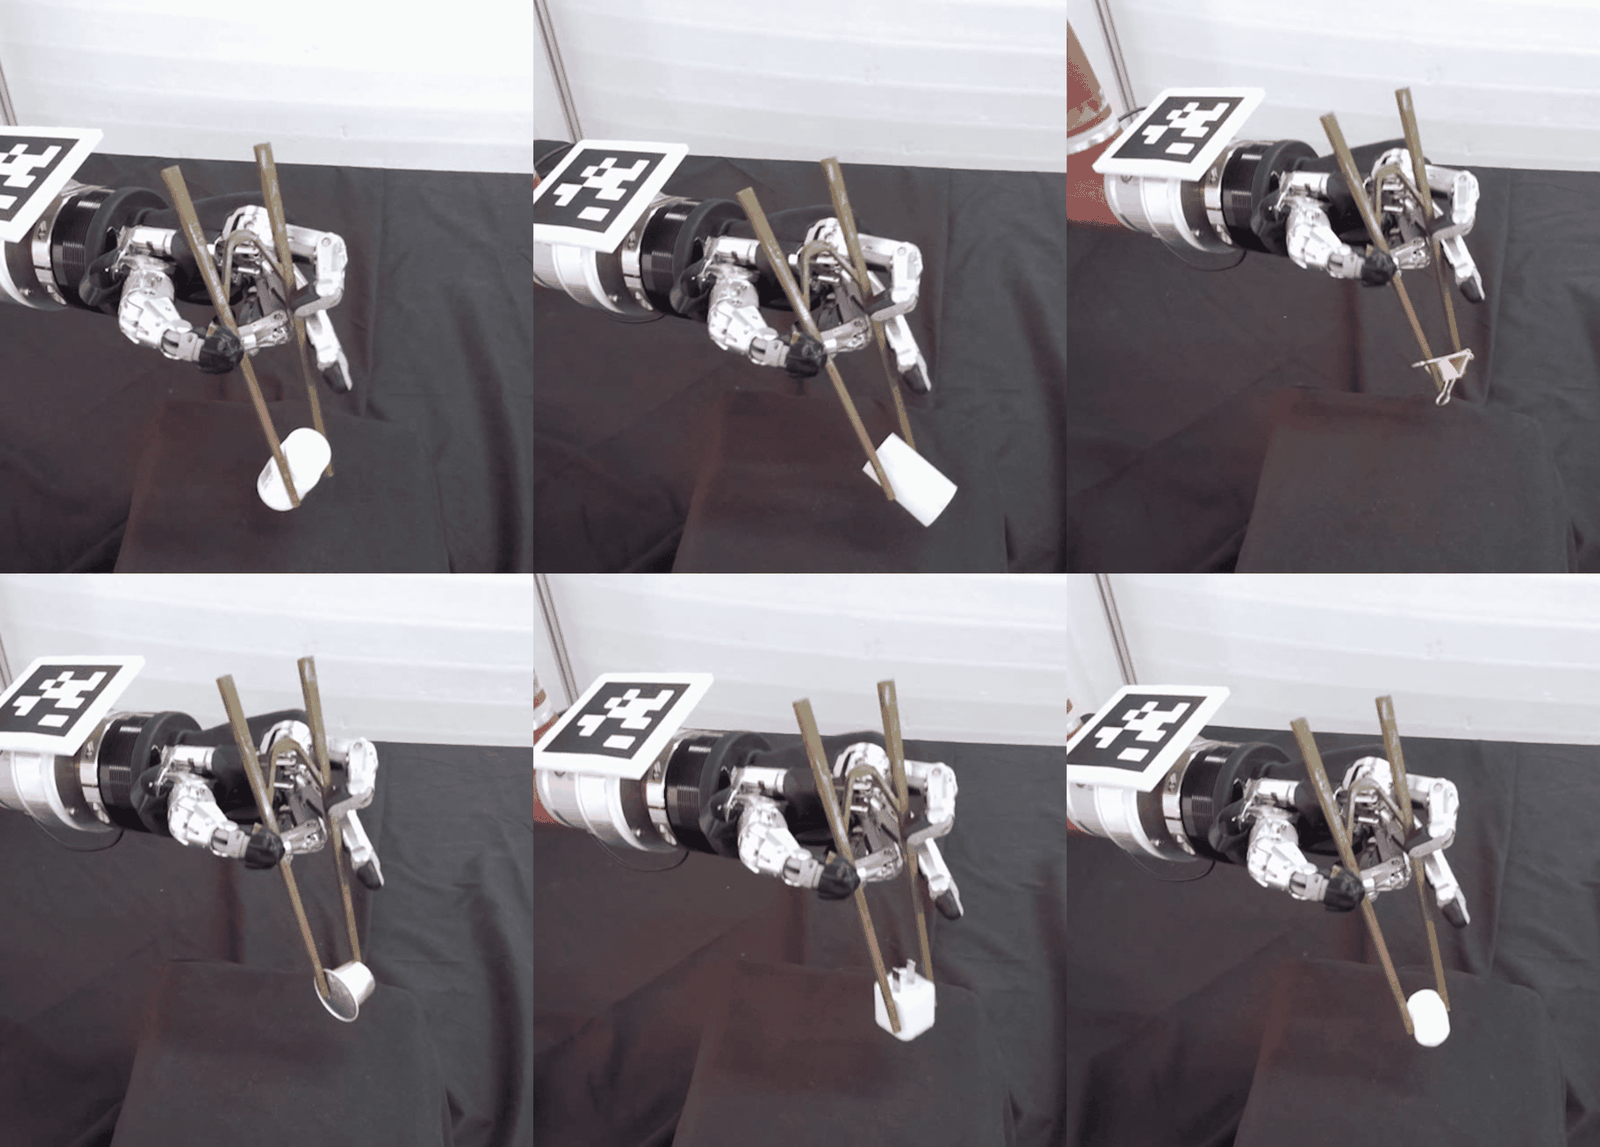
일상 물체 6종의 성공 파지(Fig. 9). 위 왼쪽부터 비타민 병, 테이프, 바인더 클립, 아래 왼쪽부터 커피 캡슐, 충전기, 폼 패딩.
Fig. 9는 성공 장면만 보인다. 시도 횟수와 성공률이 없으므로 일반화의 정량 근거로는 쓸 수 없다. 저자들은 대상 물체 기하를 입력으로 넣지 않았는데도 저수준 정책이 다양한 도구 모양을 만들 수 있어 다른 기하에 적응한다고 설명한다.
실험 5: 실패 분석 (§IV-B, Fig. 10)
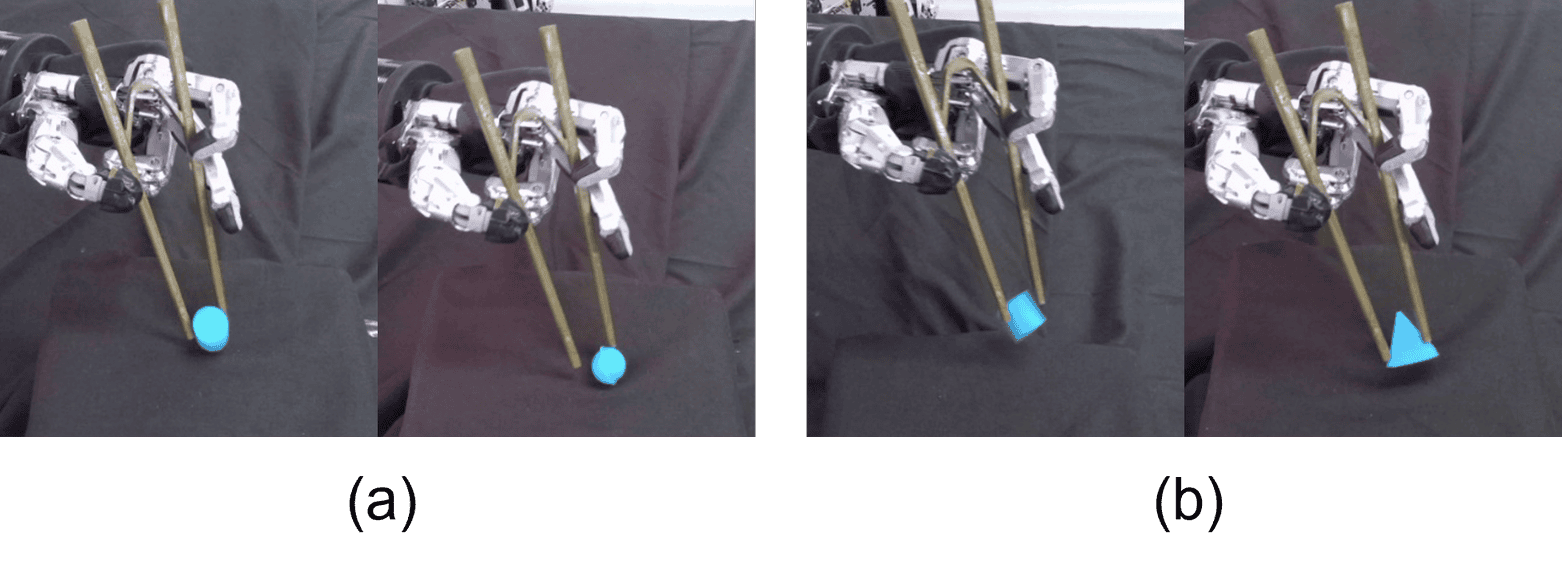
실패 사례(Fig. 10). (a) 물체 위치 추정이 부정확해 핀셋 끝이 구를 빗나간다. (b) 쥐는 힘이 부족해 정육면체와 정사면체가 미끄러진다.
저자들이 보고하는 실패 원인은 세 가지다.
- 물체 위치 추정 오차가 첫 시도 실패의 주원인이다. 흥미롭게도 실패한 시도가 물체 자세를 바꿔 다음 시도를 쉽게 만드는 경우가 많았고, 자세에 따라 난이도가 크게 달라지는 정사면체에서 특히 그랬다. 정사면체의 첫 시도→재시도 상승폭(50%→75%)이 네 물체 중 가장 큰 것과 맞는다.
- 쥐는 힘 부족으로 인한 미끄러짐.
- 확실히 쥐기 전에 너무 일찍 들어 올림.
2와 3을 저자들은 손끝 촉각 센서가 없는 탓으로 본다. 시각에만 의존하면 파지 중 동작을 동적으로 조정하기 어렵다는 것이다. 덧붙이면, 고수준 보상에 쥐는 힘이나 파지 안정성 항이 없고 성공 조건이 “목표 위치 1 cm 이내”뿐이라는 점도 3번 실패(조기 들어올림)와 무관하지 않을 수 있다(필자 해석).
비판적으로 보면
강점
- 문제 설정 자체가 새롭다. 다지 손으로 모양이 바뀌는 도구를 써서 다른 물체를 간접적으로 집는 과제를 실기까지 끌고 갔다. 강체 도구나 그리퍼형 젓가락에 머물던 선행 연구와 구분된다.
- 자세와 모양을 나누는 표현이 간단하고 설명 가능하다. SVD 정합으로 자세를 먼저 빼고 나머지를 PointNet VAE에 넣는 구성은, 2차원 latent가 “모양”을 담도록 구조적으로 유도한다. 정책 입력이 26차원과 14차원으로 작아 SAC로 학습하기 쉽다.
- 두 정책 사이의 인터페이스가 의미 있는 양이다. 상위 정책은 손가락 9개 관절이 아니라 “도구 모양 2차원”을 지시한다. 계층이 단순한 정책 분할이 아니라 추상화가 된다.
- effort reward의 설계가 기하에 맞다. 도구 속도를 canonical point cloud 점 이동량으로 바꿔 벌하는 방식은 선속도·각속도 단위 문제를 피하고 도구 길이를 반영한다. 절제(Fig. 4a)로 수렴 가속 효과를 보였다.
- 실패를 숨기지 않는다. 첫 시도와 재시도 성공률을 나눠 보고했고, 실패 장면(Fig. 10)과 원인을 구체적으로 적었다. 헤드라인 70.8%가 재시도 포함 값이라는 것도 본문에서 바로 확인된다.
약점·한계
- 실기에 기준선이 없다. 70.8%가 높은지 낮은지 판단할 비교 대상이 없다. 같은 하드웨어에서 고정 패턴으로 핀셋을 닫는 스크립트 제어기, 평면 RL 정책, 끝점 거리를 직접 재는 표현 등 어떤 대조도 실기에서 돌리지 않았다.
- “인코더가 직접 거리 추정보다 낫다”는 주장에 실험이 없다. 서론은 raw point cloud에서 거리를 직접 재는 방식이 잡음에 약하다며 인코더 방식이 이를 완화한다고 쓰지만, 두 표현을 비교한 결과는 시뮬레이션에도 실기에도 없다. 2차원 latent가 무엇을 담는지(벌림 + 무엇?) 시각화도 없다.
- affordance 서술과 실험 사이의 간극. 초록과 서론은 latent가 “어떤 모양이 어떤 크기의 물체를 집게 하는지”를 나타낸다고 강조한다. 그러나 고수준 정책은 시뮬레이션에서 반지름 1 cm 구 하나로만 학습했고, 상태에 물체 크기·모양 정보가 없으며(위치만), 실기 물체도 1.5–2.5 cm의 좁은 범위다. 고수준 정책이 물체 크기에 맞춰 latent 목표를 고른다는 증거는 제시되지 않았다. 실제로는 “끝이 물체에 닿을 때까지 오므린다”는 단일 전략으로도 이 범위는 덮일 수 있다.
- 평면 정책 대조가 거의 설명되지 않는다. 계층 구조가 첫 번째 기여인데, Fig. 5(a)의 “w/o hierarchical structure” 곡선은 캡션에 없고 본문 한 문장뿐이다. 행동 공간, 보상, privileged buffer 사용 여부를 알 수 없어 이 곡선이 계층의 효과인지 buffer의 효과인지 분리할 수 없다.
- privileged buffer의 동역학 불일치. buffer의 전이는 hinge joint를 직접 명령한 시스템에서 나왔고, latent 목표 행동은 다음 스텝의 실제 latent로 사후에 채웠다. 저수준 정책이 그 latent에 한 스텝 안에 도달하지 못하면 buffer 전이는 실제 계층 시스템의 전이와 어긋난다. buffer 크기, 정책 데이터와의 혼합 비율, 언제까지 쓰는지도 적혀 있지 않다.
- 시뮬레이션과 실기의 성공 정의가 다르다. 시뮬레이션 고수준 정책은 “물체를 목표(5 cm 위)의 1 cm 이내로 옮기기”로 보상받고, 실기 평가는 “200 스텝 안에 받침대에서 집어 들기”다. 실기 성공 기준이 더 느슨할 수 있는데 두 기준의 관계는 논의되지 않는다. 재시도 횟수 상한도 없다.
- 재현에 필요한 상수가 대부분 빠져 있다. c_{l1}–c_{l3}, c_{h1}–c_{h5}, \beta_t 스케줄, SAC 하이퍼파라미터, 학습 스텝(그림 축으로 저수준 2M·고수준 4M을 짐작할 뿐), 저수준 “성공”의 latent 거리 기준, 고수준 randomization 범위가 없다. 식 (9) 아래 계수 목록의 c_{lh4}는 c_{h4}의 오타로 보이고, 식 (1)은 EMA라고 부르지만 두 스텝 가중 평균이다. 코드도 없다.
- SVD 정합의 전제가 불분명하다. SVD(Kabsch) 정합은 점 대응을 전제하는데, 가림이 있는 부분 point cloud와 canonical point cloud 사이의 대응을 어떻게 얻는지 설명이 없다. 또 핀셋이 벌어지면 canonical 형상과 달라지므로, 강체 정합 결과 자체가 벌림에 따라 흔들릴 수 있다. 그 흔들림이 속도 추정과 latent에 섞일 가능성은 다뤄지지 않는다.
- 범위가 좁다. 3D 프린트 핀셋 하나, 엄지 홈으로 손에 미리 고정한 초기 파지, 촉각 없음. 저자들도 결론에서 단일 도구와 “도구가 이미 손에 있다”는 가정을 한계로 든다. 가위처럼 두 손잡이를 따로 움직이는 도구나 도구 파지 획득까지 가려면 상당한 확장이 필요하다.
관련 연구와의 자리 매김
articulated tool 조작. 같은 문제를 다른 길로 푼 최근 연구로 Mana가 있다. Mana는 집게·펜치·빨래집게·주사기 4종을 테이블에서 집어 드는 것부터 작동까지 다루고, affordance 주석 → 대량 파지 키프레임 생성 → 모션플래닝과 짧은 호라이즌 RL로 궤적 합성 → point cloud 조건부 diffusion policy 증류라는 데이터 생성 경로를 택한다. 이 논문은 도구를 손에 고정한 채 시작하고 RL 정책을 그대로 실기에 올린다는 점에서 범위가 좁지만, 도구 모양을 명시적인 latent 상태로 두고 정책 사이 인터페이스로 쓴다는 점이 다르다. From Grasps to Dexterity도 분절 도구 사용을 계층으로 푼다. 고수준 정책이 16개 손 keypoint sub-goal을 내고 대규모 파지 데이터로 사전학습한 goal-conditioned 저수준 컨트롤러가 그것을 따른다. 두 논문 모두 “상위가 목표를 내고 하위가 손으로 맞춘다”는 구조를 공유하지만, 목표 공간이 손 keypoint(손 중심)냐 도구 shape latent(도구 중심)냐가 갈린다.
다지 손 계층 RL. From Simple to Complex Skills는 미리 학습한 회전 skill 위에 planner를 둬 in-hand 재배향을 푼다. HiFun은 공구 사용을 hand skill(어떻게 접촉하나)과 coordination policy(어디서 언제 쓰나)로 나눠 실기 RL로 배운다. HiFun의 coordination policy가 고르는 손 축은 스킬의 활성 정도 스칼라 하나이고, 이 논문의 고수준 정책이 고르는 손 축은 도구 모양 2차원이다. 둘 다 “손가락 전체를 상위 정책에서 떼어 내고 저차원 손잡이만 남긴다”는 같은 원리를 쓴다.
도구 사용 RL과 demonstration buffer. SimToolReal은 강체 도구를 목표 자세 시퀀스로 조작하는 object-centric RL 정책 하나로 다양한 도구 작업에 zero-shot 전이한다. 도구 상태를 6D 자세로 두는 강체 도구 관점의 대표적인 예이고, 이 논문은 거기에 “모양” 축을 더해야 하는 경우를 다룬다. replay buffer를 사전 데이터로 채워 탐색을 돕는 발상은 사람 시연을 쓰는 DAPG 계열과 같은 문제의식이지만, 이 논문은 시연 대신 privileged 정보를 가진 스크립트 제어기를 쓴다는 점이 다르다.
요약
이 논문은 다지 손으로 핀셋 같은 articulated tool을 써서 작은 물체를 집는 문제를, 도구 모양을 맞추는 저수준 정책과 도구를 옮기며 모양을 지시하는 고수준 정책으로 나눈다. 두 정책은 SVD 정합과 PointNet VAE로 point cloud에서 뽑은 2차원 shape latent로 이어지고, effort reward가 저수준 학습을, privileged heuristic buffer가 고수준 학습을 가속한다. Schunk SVH 손 실기에서 1.5–2.5 cm 물체 4종을 첫 시도 54.2%, 재시도 포함 70.8%로 집었다.
설계의 핵심은 시간 추상화가 아니라 행동 공간 추상화다. 손가락 9자유도를 도구 모양 2차원으로 접어 상위 정책에 넘기면 상위 정책에게 핀셋은 다이얼 달린 그리퍼가 된다. 다만 평가가 이 설계를 충분히 받치지는 못한다. 실기 기준선이 없고, 계층 구조 대조는 설명이 거의 없으며, affordance(물체 크기에 맞춘 모양 선택)는 단일 크기 구로 학습한 정책에서 직접 검증되지 않았다. 재현에 필요한 상수도 상당수 빠져 있다. 이 논문은 articulated tool 조작에서 “도구 모양을 정책이 읽고 지시할 상태로 만든다”는 방향을 보인 초기 실증으로 읽는 것이 적절하다.
이 글에 대해
- 읽은 범위: arXiv v1(2025-07-09, 8쪽, IROS 2025 채택판 표기)을 HTML과 PDF로 읽었다. HTML 변환에서 잘린 고수준 성공 조건(1 cm)은 PDF에서 확인했다. 그림 10장은 모두 arXiv HTML의 원본이고, 배치는 논문 번호 순서를 따랐다.
- 공개 범위: 코드, 프로젝트 페이지, 시연 영상이 없다. 그래서 이 리뷰의 모든 수치는 논문이 보고한 값이며 코드 대조나 재현 확인은 하지 않았다. 영상이 없어 본문에 영상을 넣지 않았다.
- 표기: “그림에서 읽은 값”은 Fig. 4·5·8에서 눈으로 읽은 근사치다. 실기 물체별 표의 분수는 Fig. 8 막대 값을 물체당 12회로 환산한 것으로, 합이 본문 평균과 일치한다. “필자 검산·계산”은 논문 값으로 직접 계산한 값(상태 차원 분해, 신뢰 구간)이고, “필자 추정·해석”은 논문이 직접 말하지 않은 추론(행동 차원, 팔 명령의 병진 전용 여부, 조기 들어올림과 보상 구조의 관계)이다.