📃Which Taxels 리뷰
Taeyun Kim*, Jinsoo Shin, Taehwa Kim, Taeyoon Kim, Jinyoung Choi (*교신저자)
NAVER LABS, arXiv preprint (cs.RO), 2026
- 💡 시뮬레이션 촉각 policy 연구는 taxel을 손 표면에 uniform하게 까는 것을 검증 없이 기본값으로 써 왔다. 이 논문은 teacher·학습 절차·후보 taxel 2000개를 모두 고정하고 taxel을 고르는 규칙과 입력 표현만 바꿔, 그 기본값이 무엇을 숨기고 있는지 잰다.
- ⚙️ 촉각을 보지 않는 PPO teacher의 rollout에서 taxel별 접촉 통계를 모으고, 그 통계로 taxel B개(10~300)를 고른 뒤(Top-contact·Contact-cover·Link-proportional, 대조군 Least-contact) uniform과 비교한다. 학생 policy는 DAgger로 같은 teacher에서 distill하며, 표현 실험에서는 2000개 전부를 쓴 채 tensor layout(Random·Band·Grid)과 encoder(CNN·LSTM·Link-wise MLP)만 바꾼다.
- 🎯 XHand1 In-Palm Rotation(LSTM, 3 seeds)에서 접촉 통계로 고른 25개(Top-contact 50.5%)가 uniform 100개(51.4%)와 같은 성공률을 내고, uniform 10·15개와 Least-contact는 촉각 없는 학생과 같은 0.0%다. 2000개를 다 쓰면 layout은 CNN에서도 성능을 바꾸지 않는다(61.3~64.3%). 다만 Grasp-and-Lift(Sharpa·Allegro)에서는 경향이 달라져 Top-contact가 uniform을 이기지 못한다.
🔍 Ping Review
🔍 Ping — A light tap on the surface. Get the gist in seconds.
촉각 policy를 학습하기 전에 이미 정해지는 것들이 있다. 어떤 센서를 관측에 넣을지, 그 센서를 손의 어디에 둘지, 그 값을 encoder가 읽을 tensor에 어떤 순서로 넣을지다. 시뮬레이션 연구는 “정책이 어디를 만질지 모른다”는 이유로 taxel을 손 전체에 uniform하게 깔아 왔고, 이 관행이 검증 없이 기본값이 됐다. 저자들은 이 기본값을 하나의 통제된 프로토콜 안에서 시험한다. teacher, 학습 절차, 후보 taxel 집합(링크 표면에 Poisson-disk sampling으로 뿌린 N=2000개)은 모두 고정하고, taxel을 고르는 규칙과 개수, 그리고 표현만 바꾼다.
기존 비교와 결정적으로 다른 점은 비교 단위다. Tactile Genesis는 fingertip 배치와 손 전체 배치를 비교했지만 두 조건은 taxel 수부터 달랐다. 이 논문은 후보 집합과 taxel 수 B를 같게 두고 선택 규칙만 다르게 한다. 그래서 “몇 개냐”와 “어느 것이냐”가 처음으로 분리된다.
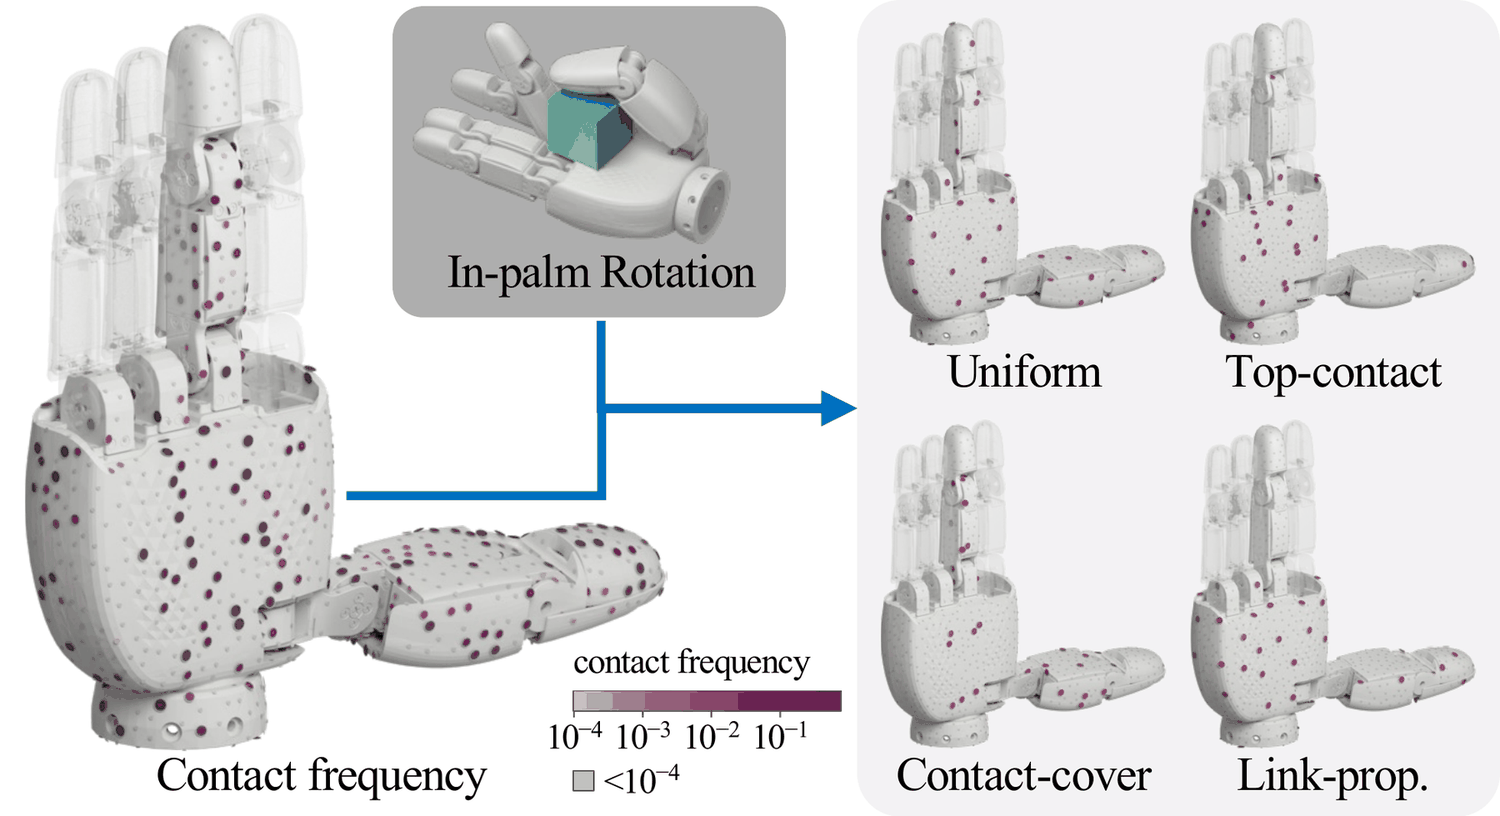
Fig. 2. XHand1 In-Palm Rotation의 taxel placement. 왼쪽은 teacher π_T가 각 후보 taxel에서 접촉한 빈도(색이 진할수록 자주 접촉, 회색은 10⁻⁴ 미만), 오른쪽은 B=100일 때 네 가지 규칙이 고른 taxel이다. 이 과제에서는 엄지·중지·손바닥만 쓰고, 흐리게 그린 손가락은 쓰지 않는다.
핵심 방법론:
각 과제는 POMDP로 두고 두 단계로 학습한다. 먼저 관측할 수 없는 물체 속성(privileged)을 받는 teacher \pi_T를 PPO로 학습한다. teacher는 촉각을 받지 않으므로 그 접촉 위치는 taxel placement와 무관하다. 다음으로 배포 때 쓸 수 있는 관측(관절 상태 이력, 목표, 촉각 o^{\mathrm{tac}}_t)만 받는 학생 \pi_S를 DAgger로 distill한다.
\min_{\pi_S}\; \mathbb{E}\left[\left\lVert \pi_S(o_{1:t}) - \pi_T(s_t) \right\rVert_2^2\right]
기댓값은 \pi_S가 방문한 상태에 대해 잡는다. 모든 학생은 같은 \pi_T에서 distill되고 촉각 관측과 그 encoder만 다르다.
taxel i는 자기 링크 좌표계의 힘·토크 x_{i,t}\in\mathbb{R}^6를 잰다. \mathcal{E}_i를 teacher rollout에서 taxel i가 0이 아닌 값을 낸 timestep 집합이라 하면, 선택 규칙은 이 통계를 어떻게 쓰느냐로 갈린다. Top-contact는 |\mathcal{E}_i|가 큰 순서로 B개, Contact-cover는 같은 링크에서 아직 잡히지 않은 접촉 이벤트를 가장 많이 잡는 taxel을 greedy하게, Link-proportional은 링크별 접촉 비중대로 개수를 나눈다. Uniform은 과제 정보 없이 링크별 후보 수에 비례해 나누고, Least-contact는 접촉은 됐지만 |\mathcal{E}_i|가 가장 작은 taxel을 고르는 대조군이다.
주요 결과:
- In-Palm Rotation, XHand1, LSTM, 3 seeds (Table 1): Top-contact B=10이 41.4%인데 Uniform은 B=10·15에서 0.0%, B=100에서야 51.4%다. Top-contact B=25(50.5%)가 Uniform B=100과 같고, Top-contact B=75(59.5%)도 Uniform B=300(56.2%)에 뒤지지 않는다. 2000개 전부는 61.5%, teacher는 93.8%다.
- 촉각이 없는 것과 같은 taxel: Least-contact(B=50·100)는 0.0%로, 촉각 없는 학생(0.0%)과 같다. 공간 해상도 없는 Per-link force는 4.4%다.
- Grasp-and-Lift, Sharpa·Allegro (Table 2): 경향이 반대다. 낮은 B에서는 방법끼리 차이가 작고 가장 큰 B=300에서 갈린다. Contact-cover가 두 손 모두에서 Uniform보다 높고(Sharpa 57.0 vs 42.6, Allegro 72.2 vs 57.0), Top-contact는 Sharpa B=300에서 27.0%로 Uniform보다 크게 낮으며 Allegro B=25에서는 촉각 없는 학생과 같다(22.8 vs 22.9).
- 표현 (Table 3): 2000개를 다 쓰면 CNN은 Random 61.4 / Band 64.3 / Grid 61.3, LSTM은 60.8 / 58.0 / 61.5로 layout 차이가 작다. taxel의 정체성(identity)을 지우는 Link-wise MLP만 18.6~33.2%로 크게 떨어진다.
- 비용 (Table 4, H100, 2048 env): 성공률이 포화하는 B=100만 시뮬레이션하면 29,503 env-steps/s로, 이 논문이 실제로 학습에 쓴 full observation(5,610)보다 5.3배 빠르다.
결론:
이 논문의 메시지는 “촉각 신호는 접촉이 일어나는 곳에서만 정보를 준다”는 한 문장으로 모인다. uniform placement는 이 성질을 무시하므로, 대부분의 taxel이 0을 내는 동안 taxel 수만 늘려 과제가 실제로 요구하는 수를 과대평가한다. 그 증거는 XHand1 In-Palm Rotation 한 과제·한 손에서 가장 깨끗하고, 저자 스스로 “접촉이 몇 개 링크에 몰리는 한 손·한 과제에서 나온 교훈”이라고 범위를 긋는다. Grasp-and-Lift에서는 Top-contact가 실패하고 “접촉한 링크를 빠짐없이 덮는 것”이 더 중요해진다. 그래서 실무 메시지는 “자주 닿는 곳에 몰아라”가 아니라 “teacher 접촉 통계를 먼저 보고, 닿는 링크를 덮도록 골라라”에 가깝다. 부록에는 촉각 policy 연구가 보고해야 할 설계 선택의 checklist(Table 5)가 붙어 있다.
🔔 Ring Review
🔔 Ring — An idea that echoes. Grasp the core and its value.
한 줄로 시작하면
같은 teacher, 같은 학습 절차, 같은 후보 taxel 2000개를 두고 “어떤 B개를 고르느냐”만 바꿨더니, uniform으로 100개를 깔아야 얻는 성공률을 접촉 통계로 고른 25개가 냈다. 그 차이는 정보량이 아니라 0의 양에서 온다. uniform으로 고른 taxel 대부분은 teacher가 한 번도 닿지 않는 곳에 있어 0만 내고, 그래서 uniform은 “많이 필요한 것처럼” 보인다. 이 리뷰는 그 주장을 인정하되, 그것이 어느 조건(XHand1·In-Palm Rotation·LSTM·3 seeds)에서 깨끗하게 성립하고 어느 조건(Grasp-and-Lift)에서 흐려지는지, 그리고 비교 설계에 숨은 비대칭이 결론을 얼마나 흔드는지를 논문의 표로 따져 본다.
배경: placement는 왜 숨은 기본값이 됐나 (§1·§2)
저자들은 촉각 신호가 시각·proprioception과 성질이 다르다는 데서 출발한다.
- sparse하고 non-smooth하다. 접촉이 있을 때만 값이 생긴다. 이것이 불균형한 학습 데이터와 불안정한 학습으로 이어질 수 있다(Miller et al., 2025 인용).
- 공간적으로 불규칙하다. 손의 관절 구조 때문에 접촉은 영역마다 고르지 않게 분포하고, taxel은 규칙적인 격자가 아니라 곡면 위에 놓인다.
- 필요한 공간 해상도가 과제마다 다르다. antipodal grasping에서는 공간 분해된 촉각이 손가락별 net force 이상을 주지 못하고(Zhang et al., 2025), in-hand rotation에서는 접촉 위치가 성능을 크게 올린다(RotateIt, Qi et al., 2023).
정책이 어디를 만질지는 학습 전에 알 수 없으므로 시뮬레이션 연구는 taxel을 uniform하게 깔고, 이 논문의 후보 집합도 같은 관행을 따른다. 저자들은 이를 “측정된 요구조건이 아니라 가정”이라고 부른다. 한 번도 닿지 않는 taxel은 0만 내지만 관측 차원과 시뮬레이션 시간을 쓰고, 실제 손에서는 배선과 readout 대역폭을 쓴다.
관련 연구 절(§2)은 두 갈래다.
- 표현(§2.1). sequence model은 순서 있는 token을, CNN은 규칙적인 pixel 격자를 가정하지만, 관절 링크의 곡면 위 taxel은 둘 다 만족하지 않는다. 기존 dexterous policy는 격자 입력에 CNN을, 격자 없는 입력에 MLP나 LSTM을 붙여 왔고 GNN도 쓰였다(TacGNN). Tactile Genesis는 tensor layout을 고정하고 관측 종류를 비교해 per-taxel force/torque가 가장 일관되게 유용하다고 했다. 이 논문은 반대로 그 신호를 고정하고 layout과 encoder를 분리한다.
- 센서 구성(§2.2). 해상도가 학습 효율에 주는 영향(Melnik et al., 2021), 성능을 유지하며 센서 수를 줄이기(Guo et al., 2024), 손바닥·손가락 영역별 기여(RoleOfTouch, Almeida et al., 2025), 같은 센서 수에서도 placement가 결과를 바꾸고 그 효과가 손 모델·학습 알고리즘에 따라 달라진다는 보고(Birtalan & Koller, 2026)가 있다. Tactile Genesis의 “손 전체가 fingertip보다 낫다”는 결과는 두 조건의 센서 수가 다르고 taxel도 uniform하게 뽑았다는 점에서, 이 논문이 메우려는 빈칸을 정확히 보여 준다.
연구 질문 (§3.1)
- RQ1 (Sensor configuration): taxel의 개수와 placement가 policy 성능에 어떻게 영향을 주는가, 그리고 placement의 효과는 taxel budget에 따라 달라지는가.
- RQ2 (Representation): 같은 taxel 신호가 주어질 때 tensor layout과 encoder는 성능에 어떻게 영향을 주는가.
과제와 embodiment (§3.2, 부록 .2)
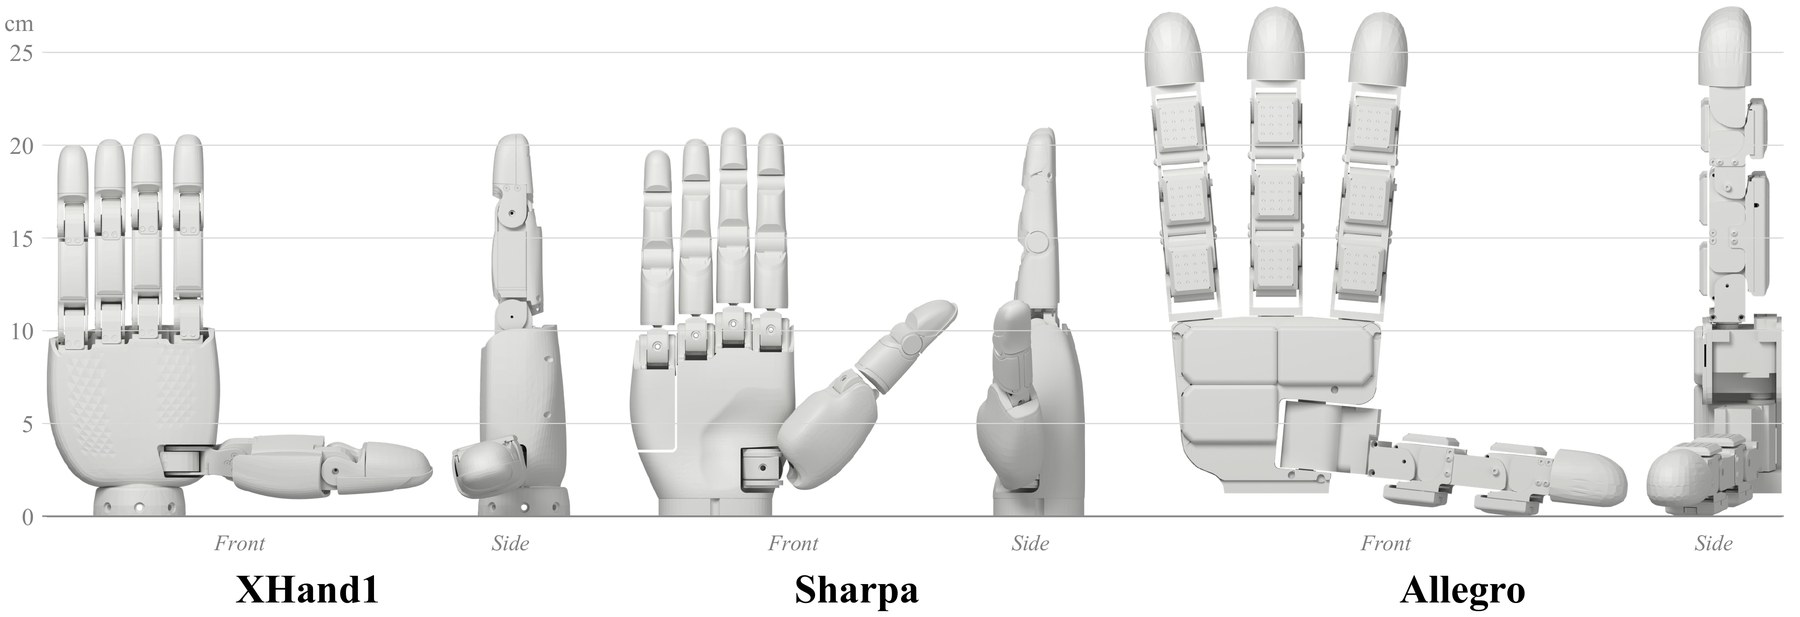
Fig. 1. 같은 축척으로 그린 세 손. XHand1(12 DoF), Sharpa(22 DoF), Allegro(16 DoF)의 정면·측면.
모든 과제는 Genesis(genesis-world)에서 시뮬레이션한다.
- In-Palm Rotation (XHand1). 손바닥 위에 물체를 유지하면서 고정된 수평축을 중심으로 한 방향으로 90도씩 연속 회전시킨다. 엄지·중지·손바닥만 쓴다. 과제 정의는 Tactile Genesis를 따른다.
- Grasp-and-Lift (Sharpa, Allegro). 테이블 위 물체를 잡아 들어 올려 테이블 위 목표 위치로 옮긴다. 공중에 있는 동안 외란을 가하고 policy는 파지를 유지해야 한다.
세 손은 하나의 물체 집합(상자 15개, 원기둥 2개)을 손 크기에 맞춰 축척해 공유한다. 병렬 환경마다 물체 하나를 장면 생성 때 배정해 에피소드 내내 고정하고, 물체마다 환경 수를 같게 나눈다. 물체 질량·마찰, 초기 자세, actuator 파라미터는 매 reset마다 randomize하고 학생도 teacher와 같은 randomization을 쓴다. In-Palm Rotation은 물체가 손에서 떨어지면, Grasp-and-Lift는 물체가 테이블 아래로 떨어지면 에피소드가 끝난다.
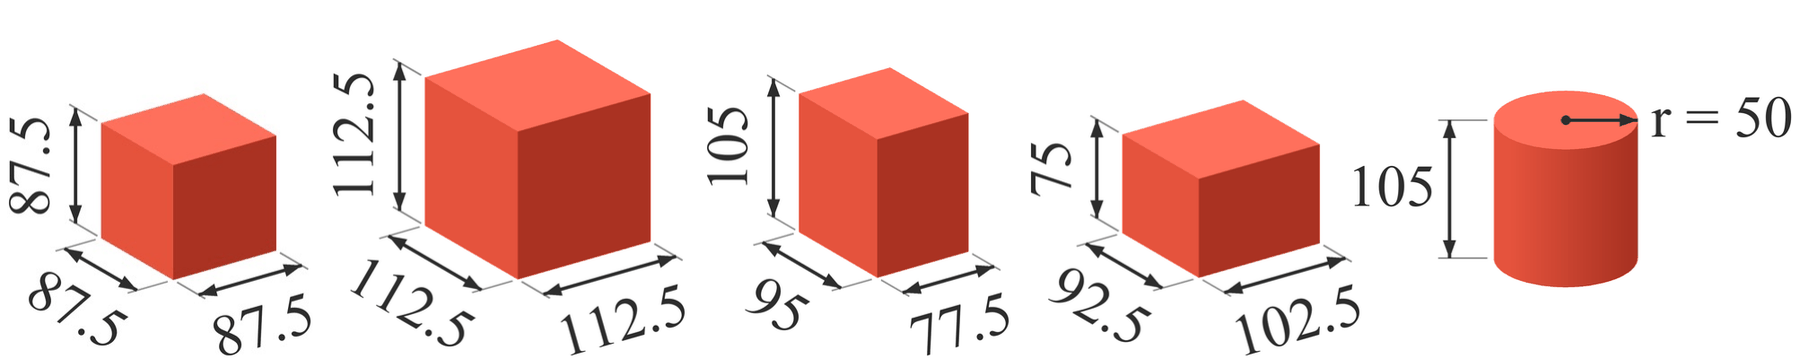
Fig. 4. 두 과제의 물체(상자 15개, 원기둥 2개 중 5개를 Allegro 축척으로 표시, 단위 mm).
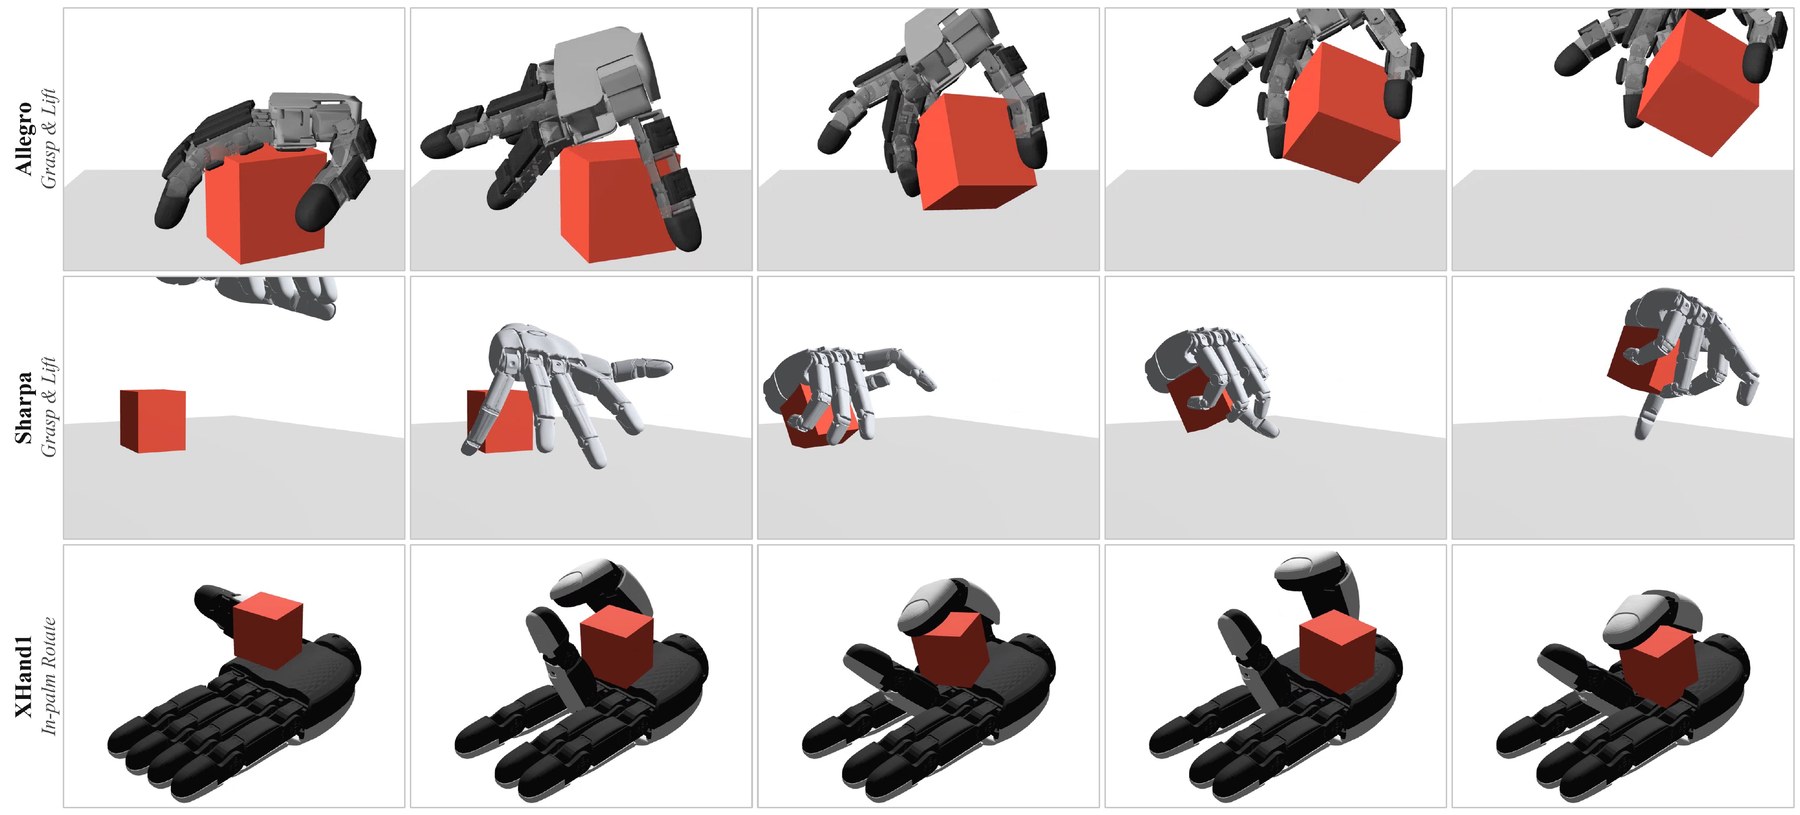
Fig. 5. 세 손의 teacher rollout. 각 행은 π_T 한 에피소드에서 2초 간격으로 뽑은 프레임이다. 위 두 행은 Allegro·Sharpa의 Grasp-and-Lift, 아래 행은 XHand1의 In-Palm Rotation.
방법 상세 1: teacher–student distillation (§3.3, 부록 .3)
teacher \pi_T:\mathcal{S}\to\mathcal{A}는 관측할 수 없는 물체 속성을 받아 PPO로 학습하고 그 뒤 고정한다. 이 설계의 핵심은 teacher가 촉각을 받지 않는다는 점이다. 그래서 teacher의 접촉 위치는 placement와 무관하고, placement 규칙들이 같은 접촉 통계를 공유할 수 있다. 학생 \pi_S는 관절 상태 이력, 목표, 촉각 관측만 받고 DAgger(\beta=0)로 executed-action MSE를 최소화한다(Eq. 1).
보상은 과제 보상과 정규화 보상의 합 \mathcal{R}=\mathcal{R}_{\text{task}}+\mathcal{R}_{\text{reg}}이고, 각각 항목의 가중합이다. 보상은 teacher 학습과 학생 학습의 모니터링에만 쓴다.
| 항목 | In-Palm Rotation (Table 6) | 가중치 |
|---|---|---|
| Goal Reached | \mathbb{1}_{\theta_t<0.1} | 150 |
| Rotation Progress | \min(\Delta\theta_t, 6) | 2 |
| Fingertip Proximity | \exp(-d_{\min,t}^2/0.04^2) | 0.1 |
| Drop | \mathbb{1}_{\text{dropped}} | −100 |
| Off-Axis Orientation | \theta^{\perp}_t | −1 |
| Object Displacement | [\lVert p_t-p^*\rVert_2-0.02]_+ | −100 |
| Contact Force | \min([\lVert f_t\rVert_2-1]_+, 20) | −5 |
| Action Rate | \lVert a_t-a_{t-1}\rVert_2^2 | -5\times10^{-4} |
| Joint Limits | 관절 한계 초과량의 합 | −40 |
| Work | \sum_j \lvert\tau_{j,t}\dot q_{j,t}\rvert | -5\times10^{-3} |
| 항목 | Grasp-and-Lift (Table 7, Sharpa·Allegro 공통) | 가중치 |
|---|---|---|
| Sustained Lift | h_t + 10\,\mathbb{1}_{h_t>0.05} | 5 |
| Goal Tracking | \exp(-\lVert p_t-p^{\text{goal}}\rVert_2^2/0.25^2) | 1 |
| Drop | \mathbb{1}_{\text{dropped}} | −30 |
| Fingertip Proximity | fingertip-물체 거리의 \exp(-d^2/0.03^2) 평균 | 1 |
| Palm Orientation | [-\hat n_t\cdot\hat z]_+ (손바닥이 아래를 향하면 벌점) | −0.5 |
| Action Rate | \lVert a_t-a_{t-1}\rVert_2^2 | -10^{-3} |
학습 설정(Table 8, 값이 둘이면 In-Palm Rotation / Grasp-and-Lift):
| 구분 | 설정 | 값 |
|---|---|---|
| Simulation | physics / control step | 5 ms / 25 ms |
| episode length | 10 s / 20 s | |
| Teacher (PPO) | parallel envs | 8192 / 4096 |
| steps per env, iterations | 24, 20000 / 5000 | |
| epochs, mini-batches | 5, 4 | |
| learning rate | 10^{-3}, adaptive (target KL 0.01) | |
| \gamma, \lambda, clip | 0.998, 0.95, 0.2 | |
| entropy coef., grad clip | 0.002 / 0.001, 1.0 | |
| actor, critic | MLP 512-256-128, ELU | |
| Student (DAgger) | scheme, loss | DAgger \beta=0, clipped action MSE |
| parallel envs, steps per env, iterations | 2048, 24, 3000 | |
| auxiliary losses | object size, goal angle (MSE, weight 1.0) / none | |
| optimizer | Adam 10^{-4}, 5 epochs | |
| policy head | MLP 512-256-128, ELU, fixed std 1.0 |
In-Palm Rotation 학생에만 물체 크기·목표 각도를 예측하는 auxiliary loss가 붙는다는 점은 기억해 둘 만하다. 학생은 물체 pose를 관측하지 않으므로, 이 과제의 촉각은 “물체가 지금 어떻게 놓여 있는가”를 대신 추론하는 거의 유일한 경로다.
방법 상세 2: taxel 후보와 placement 규칙 (§3.4, 부록 .5)
Tactile Genesis를 따라 과제에서 쓰는 링크 표면에 Poisson-disk sampling으로 후보 N=2000개를 uniform하게 뿌린다. 각 taxel은 링크 좌표계의 6차원 힘·토크 x_{i,t}를 내고, placement 규칙은 그중 B개(10~300)를 고른다. 설계에서 눈여겨볼 통제 장치가 세 가지다.
- nested 선택. 같은 규칙 안에서 budget이 커지면 taxel을 더하기만 한다. B에 따른 차이가 다른 taxel 집합 때문이 아님을 보장한다.
- zero-padding. In-Palm Rotation에서는 뽑히지 않은 taxel 자리를 0으로 채워 입력 차원을 모든 budget·규칙에서 같게 둔다.
- 같은 접촉 통계. 과제 정보를 쓰는 규칙은 모두 같은 teacher rollout 통계를 쓰고, 차이는 선택 기준뿐이다.
| 규칙 | 종류 | 기준 | 링크 간 분포 |
|---|---|---|---|
| Uniform | task-agnostic | 링크별 후보 수에 비례해 배분, 링크 안은 farthest point sampling | 표면적 비례 |
| Top-contact | task-informed | \lvert\mathcal{E}_i\rvert 상위 B개 | 자주 닿는 지점에 집중 |
| Contact-cover | task-informed | 같은 링크에서 아직 안 잡힌 접촉 이벤트를 가장 많이 잡는 taxel을 greedy 추가 | 링크에 고르게 퍼짐 |
| Link-proportional | task-informed | 링크별 접촉 비중대로 배분, 링크 안은 farthest point sampling | 링크에 퍼짐 |
| Least-contact | 대조군 | 접촉된 taxel 중 \lvert\mathcal{E}_i\rvert 하위 B개 | 드물게 닿는 지점 |
| Per-link force | 참조 | taxel 대신 링크별 net contact force | 공간 해상도 없음 |
여기서 “접촉 이벤트(contact event)”는 어떤 링크가 접촉 중인 timestep이다. Contact-cover를 식으로 다시 쓰면, 선택된 집합 S에 대해 taxel i(링크 \ell(i))의 이득은 “링크 \ell(i)의 접촉 이벤트 중 i는 잡지만 S 안의 같은 링크 taxel은 아무도 못 잡은 이벤트 수”이고, 이를 최대화하는 i를 하나씩 더한다(필자 표기). 실제 계산은 lazy greedy로 한다(부록 .5). coverage 함수는 taxel이 늘수록 추가 이득이 줄어들므로 lazy greedy가 일반 greedy와 같은 선택을 낸다(필자 설명).
부록 .5의 세부 규칙은 결과를 읽을 때 중요하다.
- In-Palm Rotation에서만 Top-contact·Contact-cover·Least-contact가 과제에 쓰는 모든 링크에 최소 1개씩 taxel을 배정한다.
- 접촉 이벤트는 4 timestep마다 평가한다.
- Least-contact는 \lvert\mathcal{E}_i\rvert=0인 후보 879개를 뺀다. 즉 XHand1 In-Palm Rotation에서는 후보의 약 44%(879/2000)가 teacher rollout에서 한 번도 닿지 않는다(필자 계산).
- \lvert\mathcal{E}_i\rvert가 같으면 index 순으로 고르는데, B=50에서는 이 순서가 50개 중 23개를 정한다.
- Per-link force의 크기는 10^{-4} N과 10 N 사이로 자르고 표준편차 0.08 N의 Gaussian noise를 더한다. 결과 관측은 \mathbb{R}^{18}이다.
방법 상세 3: tensor layout과 encoder (§3.5, 부록 .4)
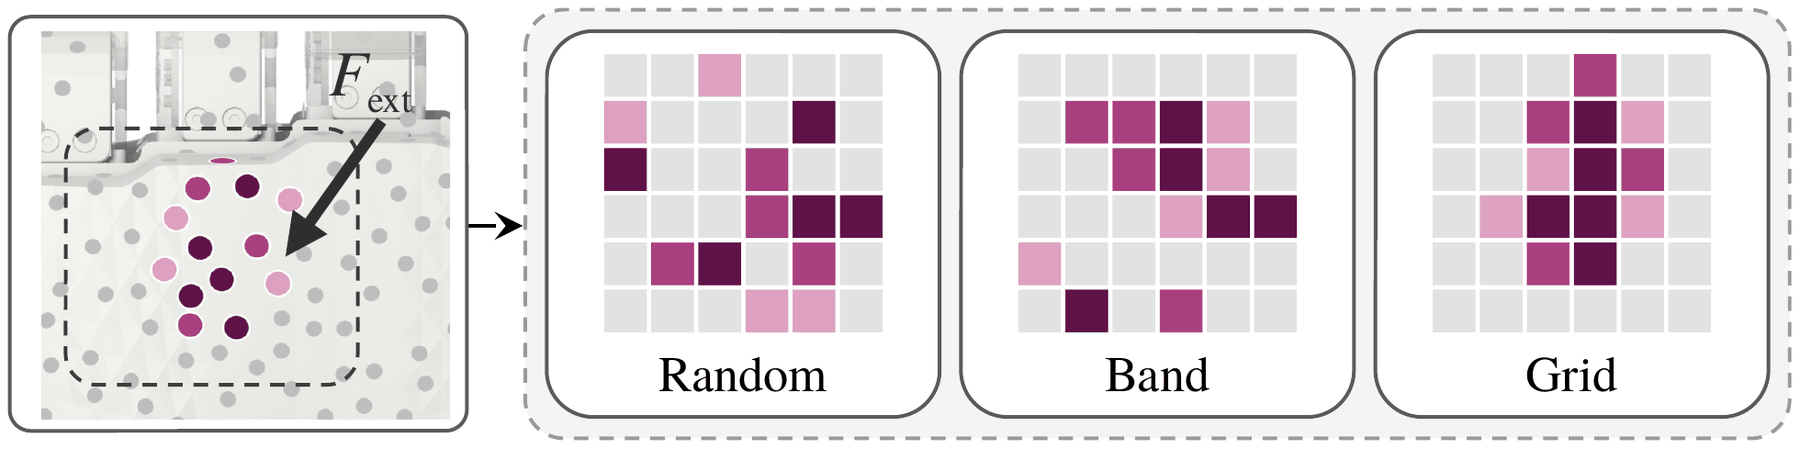
Fig. 3. 선택된 taxel의 tensor layout. 손바닥에 외력 F_ext가 가해진 접촉이 각 layout에서 tensor의 어느 칸에 들어가는지 보여 준다. Random은 이웃 관계가 흩어지고, Band는 링크를 따라 뱀 모양 순서로 채워 일부 이웃이 보존되며, Grid는 표면 위치에서 가장 가까운 칸에 넣어 접촉 모양이 유지된다.
CNN은 인접한 입력 칸이 이웃한 측정값이라고 가정한다. 이미지 pixel을 섞으면 CNN은 망가지고 ViT는 영향을 받지 않는다(Jelassi et al., 2022). taxel은 정해진 격자가 없는데도 기존 촉각 policy는 격자 입력에 CNN을 써 왔다. 그래서 layout의 효과는 encoder에 따라 달라질 수 있다. 저자들은 placement가 끼어들지 않도록 2000개 전부를 쓴 상태에서 layout과 encoder만 바꾼다. 각 링크는 고정된 칸 블록을 차지하고, 세 layout은 어느 taxel을 어느 칸에 넣느냐만 다르다.
| encoder | spatial module (링크 블록별) | temporal | taxel을 다루는 방식 |
|---|---|---|---|
| LSTM | 없음 (모든 블록을 한 벡터로 flatten) | LSTM(64) | 칸마다 고유 입력 가중치, 인접성 가정 없음 |
| CNN | Conv3×3(16)–LN–Conv3×3(32)–LN, 블록별 flatten → 링크별 linear → 32-D | GRU(64) | 칸의 위치와 인접성에 의존 |
| Link-wise MLP | FC(64)–FC(64) 공유, ELU, 블록 안 평균 → 링크 간 평균 | GRU(64) | 칸 배정에 불변, taxel 정체성을 지움 |
| 공유 모듈 | proprioceptive encoder LSTM(128)–FC(64), policy head FC(512)–FC(256)–FC(128) |
각 칸은 x_{i,t}의 6채널을 담고, 세 tactile encoder는 모두 FC(32)로 끝나 64-D proprioceptive feature와 함께 policy head로 들어간다(Table 9). Link-wise MLP는 평균이 칸 배정에 불변이므로 세 layout이 이 encoder에게는 똑같은 입력이다. 저자들은 Table 3에서 이 encoder의 세 칸 사이 차이가 seed 분산을 반영한다고 직접 밝힌다. 이 문장은 뒤에서 이 논문의 잡음 수준을 가늠하는 중요한 기준점이 된다.
직관: 0은 정보가 아니다
이 논문의 설명은 단순하다. 촉각 신호는 접촉이 있는 곳에서만 정보를 낸다. 후보의 44%가 teacher rollout에서 한 번도 닿지 않는 손이라면, 표면적에 비례해 뽑은 taxel의 상당수는 처음부터 0만 낼 운명이다. uniform으로 B를 늘리는 것은 “정보를 늘리는 것”이 아니라 “0이 아닌 taxel이 섞여 들어올 확률을 늘리는 것”에 가깝다. Table 10의 Contact Events 열이 이를 그대로 보여 준다. 과제 정보를 쓰는 규칙은 B=10에서 이미 접촉 이벤트의 84~89%를 잡는데, Uniform은 B=10에서 0.1%, B=100에서도 72.3%다.
반대 방향의 직관도 있다. uniform이 B를 늘리면 결국 따라잡는 이유는 새로 들어온 taxel이 서로 가까워지기 때문이다. Uniform의 redundancy(가장 가까운 선택 이웃도 같은 접촉을 잡는 비율)는 B=25에서 8.4%, 100에서 25.2%, 300에서 35.0%로 오른다. 많이 깔면 결국 자주 닿는 곳에도 taxel이 들어가고, 그 뒤로는 추가 taxel의 정보 이득이 줄어든다. 이것이 Tactile Genesis의 “coverage가 resolution보다 중요하다”와 같은 방향이라는 것이 저자들의 해석이다.
표현 쪽의 직관은 “위치가 아니라 정체성”이다. LSTM은 칸마다 고유한 입력 가중치로 읽으므로 고정된 permutation은 학습으로 흡수된다. 같은 접촉이 늘 같은 칸에 들어오기만 하면 그 칸이 tensor의 어디에 있든 상관없다. 반면 Link-wise MLP는 평균을 내면서 “어느 taxel이 접촉을 보고했는가”를 지운다.
실험: 평가 프로토콜 (§4.1, 부록 .6)
- 각 policy는 1024 에피소드로 평가하고, 결과는 seed 3개의 평균 ± 표준편차다.
- 학습을 어디서 멈추느냐에 따라 결과가 달라질 수 있으므로(Mandlekar et al., 2021) 모든 학생을 같은 학습 iteration에서 action 분포의 평균으로 평가한다. 환경마다 첫 에피소드만 센다. 에피소드 길이와 randomization은 학습과 같고, teacher도 같은 프로토콜로 평가한다.
- In-Palm Rotation 성공: 회전축 오차 0.1 rad 미만, 축 외 오차 \pi/6 미만이면 목표 도달이고 다음 90도 목표가 설정된다. 낙하 전에 목표를 하나라도 도달하면 성공이다.
- Grasp-and-Lift held fraction: 물체가 고정 문턱 위로 들린 뒤부터, 문턱 위에 머문 timestep의 비율이다. 한 번도 들지 못한 에피소드는 제외한다.
- 외란: 물체 질량중심에 가하는 wrench로, 힘·레버 오프셋이 있는 힘·순수 토크 중 하나를 같은 확률로, 무작위 단위 방향으로 고른다. 강도 계수 0.25는 물체 질량과 무관하게 힘 1~2 N, 토크 0.02~0.035 N·m에 해당한다. 각 펄스는 0.1~0.5 s의 half-sine이고 다음 펄스는 끝난 뒤 2~4 s에 시작한다. 첫 펄스는 1 s 뒤, 물체가 reset 높이보다 5 cm 들린 다음에 가한다. 학습에서는 에피소드의 25%에 외란을 주지 않지만 평가에서는 모든 에피소드에 준다.
실험 1: In-Palm Rotation의 placement (§4.2, Table 1)
| Budget B | Uniform | Top-contact | Contact-cover | Link-prop. |
|---|---|---|---|---|
| No tactile: 0.0 ± 0.0 | ||||
| Least-contact (B=50·100): 0.0 ± 0.0 | ||||
| Per-link force: 4.4 ± 1.0 | ||||
| 10 | 0.0 ± 0.0 | 41.4 ± 0.6 | 38.7 ± 2.4 | 0.0 ± 0.0 |
| 15 | 0.0 ± 0.0 | 42.5 ± 7.6 | 42.3 ± 1.0 | 0.0 ± 0.0 |
| 25 | 12.4 ± 1.3 | 50.5 ± 1.3 | 50.0 ± 1.8 | 8.6 ± 3.1 |
| 50 | 27.5 ± 1.5 | 53.3 ± 3.7 | 52.8 ± 5.6 | 40.8 ± 4.3 |
| 75 | 35.5 ± 6.7 | 59.5 ± 1.2 | 54.8 ± 1.8 | 47.9 ± 3.5 |
| 100 | 51.4 ± 2.3 | 56.6 ± 2.9 | 55.7 ± 3.8 | 48.8 ± 0.9 |
| 300 | 56.2 ± 3.6 | 58.0 ± 2.8 | 59.4 ± 2.8 | 56.9 ± 1.3 |
| All (2000): 61.5 ± 0.3 | ||||
| Teacher \pi_T: 93.8 |
Table 1. 성공률(%). XHand1 In-Palm Rotation, LSTM encoder, 3 seeds 평균 ± 표준편차. 참조 행(기울임)은 원 표에서 네 열을 합친 한 칸이라 첫 열에 값을 함께 적었다. 굵게는 budget별 최고, 기울임은 2위(원 표의 색 강조를 옮김).
본문이 이 표에서 끌어내는 주장은 네 가지다.
- “몇 개보다 어느 것”: Top-contact·Contact-cover는 teacher가 닿는 곳에 taxel을 두므로 적은 수로 접촉 이벤트 대부분을 잡는다. 표로 확인하면 Top-contact B=25(50.5 ± 1.3)와 Uniform B=100(51.4 ± 2.3)이 같고, Contact-cover B=10(38.7)이 Uniform B=75(35.5)보다 높으며, Top-contact B=75(59.5)는 Uniform B=300(56.2)에 뒤지지 않는다(차이는 3 seeds 분산 안쪽). 같은 성공률을 얻는 데 uniform이 4배 이상의 taxel을 쓴다.
- 드물게 닿는 taxel = 촉각 없음: Least-contact는 한 번도 성공하지 못해 촉각 없는 학생과 같다. Uniform도 가장 낮은 budget에서 같은 방식으로 실패하는데, 그때 고른 taxel은 teacher 접촉을 거의 잡지 못한다(Table 10의 Contact Events 0.1~0.2%).
- 촉각은 회전을 이끈다: 촉각이 없으면 학생은 대부분 물체를 쥐고 있지만 돌리지 못한다. 공간 해상도 없는 Per-link force는 거의 개선이 없으므로(4.4%) 공간 분해된 접촉 정보가 필요하다.
- 포화와 수렴: 과제 정보를 쓰는 규칙은 중간 budget부터 포화하고, Uniform은 B=300에서 따라잡아 모든 방법이 2000개 전부(61.5)에 가까운 값으로 모인다. Link-proportional은 드물게 닿는 링크의 taxel을 엄지 끝으로 옮기는데(Fig. 2), 중간 budget에서는 Uniform보다 낫고 B\ge100에서는 같으며, B\le25에서는 Uniform처럼 나쁘다. 2000개를 다 써도 teacher(93.8)와의 격차가 남는다.
부록 .7.1: 접촉 coverage (Table 10)
| 지표 | B | Uniform | Top-contact | Contact-cover | Link-prop. |
|---|---|---|---|---|---|
| Contact Events (%) | 10 | 0.1 | 83.9 | 88.8 | 0.1 |
| 15 | 0.2 | 84.7 | 94.8 | 0.1 | |
| 25 | 24.6 | 85.6 | 98.1 | 25.1 | |
| 50 | 35.9 | 87.5 | 99.7 | 54.4 | |
| 75 | 45.8 | 88.9 | 99.9 | 59.5 | |
| 100 | 72.3 | 93.7 | 99.9 | 64.4 | |
| 300 | 91.8 | 99.8 | 100.0 | 84.5 | |
| Taxel Readings (%) | 10 | 0.0 | 8.1 | 5.1 | 0.0 |
| 15 | 0.1 | 14.5 | 7.6 | 0.1 | |
| 25 | 0.9 | 26.4 | 12.7 | 0.9 | |
| 50 | 1.7 | 48.7 | 18.3 | 2.7 | |
| 75 | 3.4 | 63.1 | 26.9 | 4.5 | |
| 100 | 5.5 | 72.8 | 31.7 | 7.9 | |
| 300 | 14.4 | 98.0 | 52.6 | 17.4 | |
| Redundancy (%) | 25 | 8.4 | 95.7 | 76.1 | 11.1 |
| 100 | 25.2 | 91.3 | 75.9 | 29.7 | |
| 300 | 35.0 | 79.7 | 76.6 | 44.0 |
Table 10. XHand1 In-Palm Rotation. Contact Events는 접촉 중인 링크 위의 선택된 taxel 중 하나라도 0이 아닌 값을 낸 접촉 이벤트의 비율, Taxel Readings는 teacher rollout의 0이 아닌 판독 전체 중 선택된 taxel에 떨어진 비율, Redundancy는 한 taxel의 접촉을 가장 가까운 선택 이웃도 잡는 비율이다.
세 지표가 서로 다른 것을 잰다는 점이 이 표를 읽는 요령이다. Contact-cover는 B=300에서 접촉 이벤트를 100% 잡지만 판독은 절반 정도(52.6%)만 잡는다. 완전 coverage 이후에 추가되는 taxel이 index 순서를 따르기 때문이다. Top-contact는 가장 작은 budget부터 redundancy가 높지만(95.7%) 그 중복이 가장 자주 닿는 지점에 있으므로 판독 비율은 모든 budget에서 가장 높다. Uniform은 budget이 커질수록 redundancy가 오른다. 성공률(Table 1)과 나란히 놓으면 성공률을 가장 잘 따라가는 것은 Contact Events다. Uniform·Link-prop. B=10·15의 0.1~0.2%는 성공률 0.0%와, B=25의 약 25%는 성공률 8.6~12.4%와 맞물린다.
부록 .7.2: 에피소드 결과 (Table 11)
| B | Placement | Success | Drop | Under-rotation |
|---|---|---|---|---|
| 0 | No tactile | 0.0 ± 0.0 | 15.0 ± 12.7 | 85.0 ± 12.7 |
| 25 | Uniform | 12.4 ± 1.3 | 30.8 ± 5.1 | 56.8 ± 4.5 |
| Top-contact | 50.5 ± 1.3 | 16.2 ± 1.1 | 33.3 ± 3.2 | |
| Contact-cover | 50.0 ± 1.8 | 14.6 ± 3.6 | 35.4 ± 4.5 | |
| Link-prop. | 8.6 ± 3.1 | 30.2 ± 5.3 | 61.2 ± 4.7 | |
| 100 | Uniform | 51.4 ± 2.3 | 16.5 ± 3.2 | 32.1 ± 1.1 |
| Top-contact | 56.6 ± 2.9 | 14.1 ± 1.0 | 29.3 ± 0.3 | |
| Contact-cover | 55.7 ± 3.8 | 16.8 ± 1.5 | 27.5 ± 4.3 | |
| Link-prop. | 48.8 ± 0.9 | 18.2 ± 1.7 | 33.0 ± 3.3 | |
| 300 | Uniform | 56.2 ± 3.6 | 13.9 ± 2.0 | 29.9 ± 0.1 |
| Top-contact | 58.0 ± 2.8 | 13.8 ± 0.8 | 28.2 ± 3.2 | |
| Contact-cover | 59.4 ± 2.8 | 15.3 ± 0.6 | 25.3 ± 1.9 | |
| Link-prop. | 56.9 ± 1.3 | 15.4 ± 1.2 | 27.7 ± 3.9 | |
| 2000 | All | 61.5 ± 0.3 | 13.1 ± 1.3 | 25.4 ± 2.8 |
Table 11. XHand1 In-Palm Rotation, LSTM encoder(%). Drop은 첫 목표 전에 떨어진 경우, Under-rotation은 목표 도달도 낙하도 없이 끝난 경우다. 각 행의 세 값의 합은 100.0이고 Success 열은 Table 1과 일치한다(필자 확인).
낙하율은 촉각 유무와 상관없이 비슷하다(13.1~18.2%). 예외는 B=25의 Uniform(30.8%)과 Link-prop.(30.2%)뿐인데, 이 둘은 그 budget에서 접촉 이벤트를 25% 정도만 잡는다. 저자들은 이를 “부족한 접촉 정보로 회전을 시도하다 떨어뜨린다”로 읽는다. 촉각은 under-rotation을 줄이고(85.0 → 25.4) 그 감소는 budget과 함께 커진다. 그래서 이 과제에서 촉각은 물체를 쥐는 것보다 회전을 진행시키는 데 쓰인다는 것이 저자들의 결론이다. 덧붙이면 촉각 없는 학생의 낙하율 15.0 ± 12.7은 seed 간 분산이 매우 커서, “B=25 Uniform이 촉각 없을 때보다 더 자주 떨어뜨린다”는 비교의 기준점 자체가 흔들린다. 본문은 “가장 낮은 budget에서”라고 쓰지만 Table 11에는 B=10·15 행이 없다.
실험 2: Grasp-and-Lift에서의 placement (§4.2, Table 2)
| Budget B | Uniform | Top-contact | Contact-cover | Link-prop. |
|---|---|---|---|---|
| Sharpa · No tactile: 9.4 ± 0.7 | ||||
| 25 | 15.9 ± 0.7 | 22.3 ± 6.7 | 27.9 ± 8.5 | 21.2 ± 3.9 |
| 50 | 24.0 ± 0.8 | 29.1 ± 12.5 | 38.9 ± 15.7 | 26.6 ± 5.5 |
| 100 | 25.6 ± 3.4 | 24.3 ± 1.3 | 32.0 ± 5.4 | 26.9 ± 2.8 |
| 300 | 42.6 ± 2.1 | 27.0 ± 3.7 | 57.0 ± 4.7 | 59.8 ± 2.2 |
| Teacher \pi_T: 96.0 | ||||
| Allegro · No tactile: 22.9 ± 2.1 | ||||
| 25 | 39.5 ± 4.6 | 22.8 ± 3.5 | 45.5 ± 3.1 | 40.0 ± 9.2 |
| 50 | 43.3 ± 3.4 | 38.2 ± 1.0 | 45.9 ± 8.8 | 46.1 ± 3.1 |
| 100 | 59.0 ± 16.1 | 60.4 ± 3.2 | 61.3 ± 0.7 | 52.9 ± 7.1 |
| 300 | 57.0 ± 11.9 | 57.2 ± 1.6 | 72.2 ± 2.1 | 54.2 ± 4.2 |
| Teacher \pi_T: 93.0 |
Table 2. Held fraction(%). Grasp-and-Lift, LSTM encoder. 참조 행(기울임)은 첫 열에 값을 적었다. 굵게는 손·budget별 최고, 기울임은 2위. 원 표 캡션에는 seed 수가 없지만 부록 .6은 모든 결과를 3 seeds 평균 ± 표준편차로 보고한다고 적는다.
이 과제에서는 촉각 없는 학생을 포함한 모든 학생이 1 s 안에 첫 접촉을 하고 거의 모든 에피소드에서 물체를 든다. 촉각의 이득은 외란 속에서 버티는 데서 나온다. 두 손은 촉각 없이도 held fraction이 다르다(Sharpa 9.4, Allegro 22.9).
placement의 효과는 In-Palm Rotation과 반대 경향이다. Top-contact를 빼면 낮은 budget에서는 방법끼리 차이가 작고, 가장 큰 budget에서 갈린다. 그 budget에서 Contact-cover는 두 손 모두 Uniform을 넘고, Top-contact는 Sharpa에서 Uniform보다 크게 낮다(27.0 vs 42.6). 가장 많이 닿는 지점에 taxel을 몰아 주는 것은 이득이 없다. Top-contact는 Uniform을 일관되게 이기지 못하고, Allegro B=25에서는 촉각 없는 학생과 다르지 않다(22.8 vs 22.9). 저자들은 이 과제에서 teacher 접촉이 더 많은 링크에 퍼져 있으므로 “한 링크에 몰기”보다 “접촉한 링크를 덮기”가 중요하다고 설명한다.
부록 .7.3: 접촉 집중도 (Table 12)
| 과제 | Hand | Top-100 Share (%) | Entropy | Links Spanned |
|---|---|---|---|---|
| In-Palm Rotation | XHand1 | 73.5 | 0.70 | 3 / 6 |
| Grasp-and-Lift | Allegro | 66.0 | 0.72 | 16 / 39 |
| Grasp-and-Lift | Sharpa | 38.3 | 0.84 | 5 / 17 |
Table 12. 각 손의 후보 2000개에 대한 teacher rollout. Top-100 Share는 가장 많이 닿은 100개 taxel이 차지하는 접촉 판독 비율, Entropy는 taxel 위 Shannon entropy를 log 2000으로 정규화한 값, Links Spanned는 top-100 taxel이 있는 링크 수 / 후보 taxel이 있는 링크 수.
XHand1과 Allegro는 상위 100개가 판독의 대부분을 차지하고 Sharpa는 절반이 안 된다. Allegro는 XHand1만큼 집중돼 있지만(66.0 vs 73.5, entropy 0.72 vs 0.70) 그 상위 taxel이 손바닥과 엄지가 아니라 네 손가락에 걸쳐 있다. 이 표는 “Grasp-and-Lift의 접촉이 더 많은 링크에 퍼진다”는 본문 설명의 근거인데, 절대 링크 수(16개, 5개 vs 3개)로는 맞지만 비율(Allegro 16/39 ≈ 41%, Sharpa 5/17 ≈ 29%, XHand1 3/6 = 50%, 필자 계산)로는 XHand1이 오히려 가장 넓다. 집중도 지표 세 개가 서로 다른 순서를 낸다는 점도 함께 기억해 둘 만하다.
“uniform이 taxel 수를 과대평가한다”는 주장의 근거 조건
초록과 결론의 헤드라인은 “Uniform placement therefore overestimates the number of taxels a task requires”다. 이 문장을 직접 받치는 증거가 어느 조건에서 나왔는지를 한 표로 정리한다.
| 근거 | 손 | 과제 | encoder | seeds | budget | 판정 |
|---|---|---|---|---|---|---|
| Top-contact B=25 ≈ Uniform B=100 (50.5 vs 51.4), Top-contact B=75 ≥ Uniform B=300 (59.5 vs 56.2) | XHand1 | In-Palm Rotation | LSTM | 3 | 10~300 | 깨끗하게 성립 |
| Uniform B=10·15 = 0.0%, Contact Events 0.1~0.2% | XHand1 | In-Palm Rotation | LSTM | 3 | 10·15 | 깨끗하게 성립 |
| Contact-cover B=100 (61.3 ± 0.7) ≥ Uniform B=300 (57.0 ± 11.9) | Allegro | Grasp-and-Lift | LSTM | 3 | 25~300 | 방향은 같지만 Uniform 분산이 커서 약함 |
| Contact-cover B=100 (32.0) < Uniform B=300 (42.6) | Sharpa | Grasp-and-Lift | LSTM | 3 | 25~300 | 성립하지 않음 (B=300끼리는 Contact-cover가 우위) |
| Top-contact가 Uniform을 일관되게 못 이김 | Sharpa·Allegro | Grasp-and-Lift | LSTM | 3 | 25~300 | 반례(규칙에 따라 다름) |
즉 “작은 수로 큰 uniform 집합을 맞춘다”는 문장이 4배 이상의 차이로 성립하는 곳은 XHand1 In-Palm Rotation, LSTM, 3 seeds, 1024 에피소드, 같은 학습 iteration이다. 저자도 결론에서 “These lessons come from one hand and one task in which contact concentrates on a few links”라고 범위를 밝힌다. Grasp-and-Lift는 Contact-cover에 한해 같은 방향의 근거를 일부 보태지만(Allegro), Sharpa에서는 같은 성공률을 얻는 데 Contact-cover가 필요로 하는 taxel 수가 uniform보다 적다는 증거가 Table 2에 없다. 초록이 “three robot hands”를 내세우지만 헤드라인 주장의 정량 근거는 한 손에 있다.
실험 3: 표현 (§4.3, Table 3)
| Encoder | Random | Band | Grid |
|---|---|---|---|
| CNN | 61.4 ± 0.6 | 64.3 ± 1.3 | 61.3 ± 1.1 |
| LSTM | 60.8 ± 3.9 | 58.0 ± 3.2 | 61.5 ± 0.3 |
| Link-wise MLP | 33.2 ± 8.6 | 25.2 ± 3.3 | 18.6 ± 1.1 |
Table 3. 성공률(%). XHand1 In-Palm Rotation, 후보 2000개 전부. 원 표에는 강조 표시가 없다.
같은 taxel, 같은 신호에서 encoder의 효과가 layout의 효과보다 훨씬 크다. CNN에서는 Grid가 표면 이웃을 보존하고 Random이 그것을 파괴하는데도 세 layout이 비슷하다. pixel을 섞으면 CNN이 망가지는 이미지 분류와 다른 결과다. LSTM에서도 Random과 Grid가 비슷하다. 저자들은 “policy 성능은 taxel의 정체성에 달려 있고 tensor 안 순서에는 영향을 받지 않는다”고 결론 낸다. Link-wise MLP는 CNN과 recurrent 모듈(GRU)을 공유하고 spatial module만 다른데 둘보다 훨씬 낮다. 링크별 평균이 taxel 정체성을 버리기 때문이고, 이는 §4.2의 “공간 분해된 접촉 정보가 필요하다”와 일치한다.
두 가지 교차 확인이 가능하다. 첫째, LSTM Grid(61.5 ± 0.3)는 Table 1의 All(2000)·Table 11의 All과 같은 값이다. 따라서 Table 1의 placement 실험은 Grid layout에서 수행됐다고 읽힌다(필자 추론, 본문에 명시는 없다). 둘째, Link-wise MLP의 세 칸은 같은 입력인데 평균이 18.6에서 33.2까지 14.6%p 벌어진다. 저자는 이것이 seed 분산이라고 적는다. 이 값은 아래 비판에서 쓰는 잡음 수준의 기준점이다.
실험 4: 학습 비용 (§4.4, Table 4)
| Tactile observation | Env-steps/s | Speed-up | VRAM |
|---|---|---|---|
| None | 42,810 | 7.6× | 1.5 GB |
| B=25 | 32,233 | 5.7× | 1.6 GB |
| B=100 | 29,503 | 5.3× | 1.9 GB |
| B=300 | 23,817 | 4.2× | 2.5 GB |
| B=2000 | 8,411 | 1.5× | 8.1 GB |
| Full (ours) | 5,610 | 1.0× | 12.4 GB |
Table 4. In-Palm Rotation, 2048 환경, NVIDIA H100. Speed-up은 이 논문이 쓴 full observation 대비.
성공률이 포화하는 budget에서 선택된 taxel만 시뮬레이션하면 full observation보다 약 5배 빠르고 메모리도 일부만 쓴다. 2000개 전부를 쓰는 두 행은 zero-padding된 칸만 다르며, padding만으로 throughput이 3분의 1 줄고(8,411 → 5,610, 필자 계산 −33%) 메모리는 절반 늘어난다(8.1 → 12.4 GB, +53%). 그리고 이 논문의 모든 policy는 full observation으로 학습했다. 즉 Table 4의 speed-up은 이 논문이 실제로 얻은 절감이 아니라 “선택을 하면 얻을 수 있는” 비용이다. 또 이 5배에는 padding 제거 효과가 섞여 있다. padding 없는 2000개(B=2000) 대비로 다시 계산하면 B=100은 3.5배, B=25는 3.8배다(필자 계산).
결론과 reporting checklist (§5, 부록 .1)
저자들의 결론은 이렇다. teacher가 접촉하는 곳에 둔 소수의 taxel이 uniform으로 둔 훨씬 큰 집합을 맞췄고, 드물게 접촉하는 곳의 taxel은 쓸 만한 정보를 주지 않았으며, 2000개를 다 쓰면 layout은 CNN에서도 성능을 바꾸지 않았다. 세 결과의 설명은 하나다. 촉각 신호는 접촉이 일어나는 곳에서만 정보를 준다. 그러므로 촉각에 대한 질문은 “몇 개”가 아니라 “어느 것”이고, 그 답은 촉각 policy를 학습하기 전에 teacher의 접촉 통계에서 읽을 수 있다. uniform placement는 이렇게 “숨은 기본값”에서 “측정 가능한 설계 선택”으로 바뀐다. 저자들은 teacher 대신 다른 policy의 rollout이나 사람 시연에서 기록한 접촉 위치로도 같은 방식으로 taxel을 고를 수 있다고 덧붙이고, 모든 결과가 시뮬레이션이며 센서 noise와 drift의 효과는 시험하지 않았다고 밝힌다.
| 그룹 | 설계 선택 | 이 논문의 설정 (XHand1 In-Palm Rotation 기준) |
|---|---|---|
| Sensing | Candidate set | N=2000, 쓰는 링크 위 Poisson-disk sampling |
| Taxel signal | 링크 좌표계의 6-D 힘·토크 | |
| Selection (RQ1) | Budget† | B\in\{10,15,25,50,75,100,300,2000\} |
| Placement rule† | Uniform, Top-contact, Contact-cover, Link-proportional, Least-contact | |
| Contact statistics | \pi_T rollout (촉각 입력 없음) | |
| Representation (RQ2) | Tensor size | N taxel로 고정, zero padding (Table 4) |
| Ordering† | Random, Band, Grid | |
| Encoder† | LSTM, CNN, Link-wise MLP | |
| Evaluation | Protocol | 1024 에피소드, 평균과 표준편차 |
| Metric | 성공률(In-Palm Rotation), 외란 하 held fraction(Grasp-and-Lift) |
Table 5. 촉각 관측의 reporting checklist. †는 이 연구에서 바꾼 항목.
저자들은 이전 연구들이 이 선택을 서로 다르게 하고 일부는 보고조차 하지 않는다고 지적하며, 이 표를 네 그룹으로 정리한다. 의도는 좋다. 다만 이 checklist에는 이 논문 자신의 결과를 좌우한 몇 가지가 빠져 있다(아래 약점 절).
설계 레슨: 논문이 말한 것과 표가 받치는 범위
| 저자의 레슨 (§1) | 표가 받치는 범위 | 실무로 옮길 때 |
|---|---|---|
| 몇 개보다 어느 taxel을 감지하느냐가 중요하다 | XHand1 In-Palm Rotation에서 강하게(Table 1), Allegro Grasp-and-Lift에서 Contact-cover에 한해 약하게(Table 2) | 학습 전에 teacher 접촉 통계부터 뽑아 본다. 후보의 몇 %가 한 번도 안 닿는지(XHand1은 44%)가 첫 진단값이다 |
| 드물게 닿는 taxel은 촉각이 없는 것과 같다 | Least-contact·Uniform 저budget = 0.0%(Table 1), Contact Events 0.1~0.2%(Table 10) | 성공률 대신 “Contact Events” 같은 coverage 지표로 placement를 먼저 걸러낼 수 있다 |
| encoder는 tensor 안 위치가 아니라 어느 taxel이 보고했는지를 보존해야 한다 | 2000개 전부, In-Palm Rotation에서만(Table 3) | 격자 매핑에 공을 들이기보다 taxel 정체성을 지우는 pooling(링크 평균 등)을 피한다 |
| (Grasp-and-Lift에서 드러난 것) 자주 닿는 곳에 몰지 말고 닿는 링크를 덮어라 | Top-contact 실패, Contact-cover 우위(Table 2, Table 12) | 규칙의 기본값은 Top-contact보다 Contact-cover가 안전하다 |
비판적으로 보면
강점
- 질문을 정확히 쪼갰다. 같은 후보 집합, 같은 budget, nested 선택, 같은 teacher 접촉 통계라는 장치로 “몇 개”와 “어느 것”을 처음으로 분리했다. Tactile Genesis의 fingertip vs 손 전체 비교가 센서 수와 위치를 함께 바꿨던 것과 대비된다. teacher가 촉각을 받지 않게 해 “placement가 teacher의 접촉을 바꾸고, 그 접촉이 다시 placement를 정하는” 순환을 끊은 것도 깔끔하다.
- 음성 대조군이 설계에 들어 있다. Least-contact와 Per-link force가 “taxel이 있어도 접촉을 못 보면 없는 것과 같다”와 “해상도 없는 집계는 부족하다”를 각각 직접 보여 준다. 대조군 없이 “선택이 중요하다”만 주장했다면 훨씬 약했을 것이다.
- 결과를 메커니즘 지표로 설명한다. 성공률 표만 내지 않고 Contact Events·Taxel Readings·Redundancy(Table 10), 에피소드 결과 분해(Table 11), 접촉 집중도(Table 12)를 붙여 “왜”를 따라갈 수 있게 했다. 특히 Contact Events가 성공률을 잘 따라간다는 관찰은 학습 없이 placement를 거르는 값싼 진단으로 쓸 수 있다.
- 자기 결과의 반례를 숨기지 않는다. Grasp-and-Lift에서 Top-contact가 실패하고 경향이 반대라는 점, 2000개를 다 써도 teacher와 격차가 크다는 점, 교훈이 한 손·한 과제에서 나왔다는 점을 본문과 결론에 직접 적었다. Link-wise MLP의 세 칸 차이가 seed 분산이라고 스스로 밝힌 것도 드문 정직함이다.
- 재현 정보가 비교적 충실하다. 보상 항목과 가중치(Table 6·7), PPO·DAgger 하이퍼파라미터(Table 8), encoder 구조(Table 9), 외란 사양, tie-breaking 규칙까지 적었다.
약점·한계
- 헤드라인 주장의 정량 근거가 한 손·한 과제에 있다. 위 근거 조건 표에서 보듯 “작은 선택 집합이 훨씬 큰 uniform 집합을 맞춘다”가 깨끗하게 성립하는 곳은 XHand1 In-Palm Rotation뿐이고, Sharpa Grasp-and-Lift에서는 성립하지 않는다. 저자도 결론에서 이를 인정하지만 초록은 “three robot hands”로 시작해 “Uniform placement therefore overestimates…”로 일반화한다. 표현 실험(RQ2)도 XHand1 In-Palm Rotation 한 조건에서만 했다.
- Top-contact는 두 과제에서 같은 규칙이 아니다. 부록 .5는 Top-contact·Contact-cover·Least-contact가 “For In-Palm Rotation” 모든 링크에 최소 1개씩 taxel을 배정한다고 적는다. Grasp-and-Lift에 대해서는 이 규칙이 언급되지 않는다. 그렇다면 In-Palm Rotation의 Top-contact는 사실상 “링크 coverage 보장 + 상위 접촉”이고, Grasp-and-Lift의 Top-contact는 순수한 상위 접촉이다. 저자들이 Grasp-and-Lift에서 Top-contact가 실패한 이유로 “링크를 덮는 것이 중요하다”를 드는데, 바로 그 차이가 규칙 정의에서 생겼을 수 있다. In-Palm Rotation의 Top-contact 성공 중 얼마가 coverage 보장 덕인지는 분리되지 않았다. 같은 문단에서 zero-padding도 “For In-Palm Rotation”으로 한정돼 있어, Grasp-and-Lift의 입력 차원이 budget마다 같은지는 적혀 있지 않다.
- 3 seeds의 잡음 수준이 일부 비교보다 크다. 저자가 스스로 밝힌 기준점이 있다. Link-wise MLP의 세 layout은 같은 입력인데 평균이 18.6 ± 1.1과 33.2 ± 8.6으로 갈린다. 같은 방식으로 Welch t를 계산하면 이 “가짜 차이”는 t ≈ 2.9이고, CNN Band(64.3) vs Grid(61.3)는 t ≈ 3.1로 거의 같은 크기다(필자 계산, 보고된 std를 표본 표준편차로 가정). 그러니 Table 3의 layout 간 차이는 잡음과 구분되지 않고, 이는 “layout이 상관없다”는 저자 결론에는 오히려 부합한다. 문제는 Table 2다. Sharpa B=50의 Contact-cover 38.9 ± 15.7 vs Uniform 24.0 ± 0.8은 t ≈ 1.6, Allegro B=300의 72.2 ± 2.1 vs 57.0 ± 11.9는 t ≈ 2.2로, 위 기준점보다도 작다. Grasp-and-Lift에서 강건해 보이는 차이는 Sharpa B=300의 Contact-cover·Link-prop. vs Uniform(t ≈ 4.9, 9.8)과 Top-contact의 열세(t ≈ −6.4) 정도다. 반면 In-Palm Rotation의 저budget 격차(예: B=50 Uniform 27.5 vs Top-contact 53.3, t ≈ −11)는 잡음보다 훨씬 커서 핵심 주장은 이 비판을 견딘다. 표준편차가 표본인지 모집단인지, 1024 에피소드가 seed마다인지 합계인지도 적혀 있지 않다.
- teacher가 하나다. 모든 학생은 같은 \pi_T 하나에서 distill되고, 접촉 통계도 그 teacher 하나에서 나온다. teacher 성능(93.8·96.0·93.0)에는 분산이 없다. 다른 seed의 teacher가 다른 접촉 전략(다른 손가락 사용)을 학습했다면 placement는 달라지고, 한 teacher의 통계로 고른 taxel이 다른 teacher에서 distill한 학생에게 얼마나 옮겨지는지는 시험되지 않았다. 저자가 결론에서 제안하는 “다른 policy나 사람 시연의 접촉 통계로 고르기”가 바로 이 전이 문제인데, 그것도 실험이 없다.
- task-informed는 학생이 흉내 낼 대상의 접촉을 미리 보는 것이다. 학생은 teacher의 행동을 그대로 따라가도록 학습되므로 학생의 접촉 분포는 teacher와 비슷해지도록 압력을 받는다. 그래서 teacher 통계로 고른 taxel이 학생에게 유리한 것은 어느 정도 예정된 결과다. 이것 자체가 잘못은 아니지만, RL로 촉각 policy를 직접 학습하거나 촉각에 반응해 다른 접촉 전략이 나오는 경우(예: 학생이 teacher와 다른 손가락을 쓰게 되는 경우)에는 같은 이득이 보장되지 않는다. “placement는 학습 전에 정할 수 있다”는 결론은 정확히는 “distillation 설정에서는 teacher를 학습한 뒤, 학생을 학습하기 전에 정할 수 있다”다.
- Table 10의 Contact Events는 Contact-cover의 목적함수와 거의 같다. Contact-cover는 “같은 링크에서 아직 안 잡힌 접촉 이벤트를 가장 많이 잡는 taxel”을 greedy로 고르고, Contact Events는 “접촉한 링크 위 선택 taxel이 하나라도 잡은 이벤트의 비율”이다. Contact-cover가 이 열에서 88.8~100%인 것은 구조상 예상되는 값이고, 독립적인 증거라기보다 최적화가 잘 됐다는 확인이다. 마찬가지로 Taxel Readings는 Top-contact의 정의(\lvert\mathcal{E}_i\rvert 상위)와 거의 같다. 두 지표가 성공률과 맞물린다는 관찰은 유효하지만, 어느 규칙이 “더 잘 본다”는 근거로는 순환적이다.
- Per-link force만 noise를 받았다. 부록 .5는 Per-link force에 0.08 N Gaussian noise와 크기 clipping을 적용한다고 적는데, taxel 측정 x_{i,t}에 대해서는 noise·clipping에 대한 서술이 원문 어디에도 없다(전문 검색). taxel이 noise 없는 신호라면 “공간 해상도 없는 집계는 거의 도움이 안 된다”(4.4%)는 비교에 noise 유무가 섞인다. 또한 Per-link force와 Link-wise MLP는 둘 다 taxel 정체성이 없지만 성능이 4.4%와 18.6~33.2%로 크게 다르다. Link-wise MLP는 링크 사이까지 평균을 내므로 링크 정체성조차 Per-link force보다 적게 남는다. 그런데도 더 높다는 것은 “공간 해상도” 말고 다른 것(접촉한 taxel 수의 분포, 개별 taxel의 토크 등)이 정보를 실어 나른다는 뜻일 수 있는데, 논문은 이 차이를 설명하지 않는다.
- taxel 시뮬레이션 모델이 서술되지 않았다. “각 taxel은 링크 좌표계의 힘과 토크를 잰다”가 전부다. Genesis에서 그 값이 어떻게 계산되는지(접촉점을 taxel에 어떻게 배정하는지, 반경, 토크의 기준점), 4 timestep마다 평가한 “접촉”의 문턱이 무엇인지 적혀 있지 않다. “한 번도 닿지 않는 44%”라는 핵심 진단값이 이 모델과 4-step 샘플링에 직접 의존한다.
- checklist가 자기 결과를 좌우한 항목을 빼먹었다. Table 5에는 taxel noise 모델, taxel 시뮬레이션 방식, 접촉 이벤트 샘플링 주기, tie-breaking 규칙(B=50 Least-contact의 23/50을 정함), 링크 coverage 보장 규칙(과제별로 다름), 평가 시점(같은 iteration), seed 수와 teacher 수가 없다. 특히 링크 coverage 보장은 Top-contact의 과제 간 비교를 바꿀 수 있는 항목이다. “minimal set”이라는 의도를 감안해도, 이 논문 안에서 결과를 바꾼 선택은 들어가야 한다.
- CNN이 layout에 둔감한 이유가 구조에 있을 수 있다. 이 논문의 CNN은 3×3 conv 두 층(receptive field 5×5) 뒤에 블록별 flatten과 링크별 linear layer가 붙는다(Table 9). flatten 뒤의 linear layer는 칸마다 다른 가중치를 가지므로, 고정된 permutation이 있어도 “어느 칸이 어느 taxel인가”를 학습할 수 있다. 이미지 분류에서 pixel shuffle이 CNN을 망가뜨리는 것은 대개 pooling으로 위치 정보를 버리고 국소 패턴에 의존하기 때문이다. 그러니 “CNN에서도 layout이 상관없다”는 결론은 “flatten+linear로 위치별 가중치를 가진 얕은 CNN에서는”으로 읽는 것이 정확하다(필자 해석). 저자의 레슨(“정체성을 보존하라”)과는 일관되지만, global pooling을 쓰는 더 깊은 CNN에서도 성립하는지는 이 실험이 답하지 않는다. 또 이 비교는 2000개 전부, 즉 촘촘한 표면에서만 했다. 희소한 선택 집합에서 Grid의 이웃 보존이 의미가 있는지는 미지수다.
- 성공 기준이 낮고 teacher와의 격차가 크다. In-Palm Rotation의 성공은 “낙하 전 90도 회전 목표 하나 도달”이다. 2000개를 다 써도 61.5%이고 teacher는 93.8%다. 최고 학생(CNN Band 64.3%)도 teacher와 약 30%p 떨어져 있다. 촉각 설계의 차이가 이 큰 distillation gap 아래의 “남은 몫”에서만 비교되는 셈이고, 목표를 몇 개 연속 도달했는지 같은 더 촘촘한 지표는 보고되지 않는다.
- 비용 표의 절감은 논문이 실제로 얻은 것이 아니다. 모든 policy를 full observation으로 학습했으므로 Table 4의 “약 5배”는 가정 비용이다. 그리고 그중 일부는 padding 제거 효과다(2000개 무padding 대비로는 3.5배). 실제 손에서의 배선·readout 대역폭 절감은 동기로만 언급되고 측정되지 않았다.
- 작은 서술 불일치. 부록 .4는 입력을 “Section III.E의 per-link block”, 측정을 “Section III.D”로 가리키지만 본문 절 번호는 3.5·3.4다(LaTeX 소스에 하드코딩된 참조). Table 2 캡션에는 seed 수가 빠져 있다. 본문의 “가장 낮은 budget에서 촉각 없을 때보다 더 자주 떨어뜨린다”는 Table 11이 B=25부터라 B=10·15에 대해서는 확인할 수 없다.
관련 연구와의 자리 매김
Tactile Genesis와의 관계. 이 논문은 Tactile Genesis의 과제 정의(In-Palm Rotation, Grasp-and-Lift), 후보 생성(Poisson-disk sampling), 관측 신호(per-taxel force/torque)를 그대로 물려받은 후속 통제 실험이다. Tactile Genesis는 “배치가 센서 종류를 압도하고, 해상도는 coverage보다 덜 중요하다”는 결론을 냈는데, 그 배치 비교는 uniform 샘플링 위에서 센서 수와 영역을 함께 바꾼 것이었다. 이 논문은 그 결론을 한 단계 쪼갠다. 같은 수에서 어느 taxel이냐가 결과를 바꾸고, uniform이 많이 필요해 보이는 것은 0의 양 때문이라는 것이다. Tactile Genesis 리뷰에서 정리한 “손 전체에 200 taxel이면 충분”이라는 숫자도 uniform placement 위의 값이라는 점에서, 이 논문은 그 숫자를 “과제가 요구하는 수”가 아니라 “uniform이 요구하는 수”로 다시 읽게 만든다(필자 해석, 두 논문의 손·과제·budget 격자가 같지는 않다). 반대로 Tactile Genesis가 실물 XHand1 전이를 확인한 것과 달리 이 논문은 실기 검증이 없다.
영역별 기여 연구. RoleOfTouch는 Shadow Hand를 19개 해부학 영역으로 나누고 5개 센서 조합을 바꿔 영역 중요도 지도를 만들었다. 질문은 같지만 단위가 다르다. 그쪽은 사람이 정한 영역과 조합 탐색, 이쪽은 2000개 후보와 teacher 접촉 통계에 기반한 규칙이다. 그쪽 리뷰에서 지적한 “반복 실행·분산 없음”을 이 논문은 3 seeds로 일부 해소했지만, 위에서 본 것처럼 3 seeds로도 Grasp-and-Lift의 일부 비교는 잡음과 구분되지 않는다. 두 논문 모두 손바닥 쪽 접촉의 중요성을 가리킨다는 점은 같다(이 논문 Fig. 2의 XHand1 접촉 빈도는 손바닥에 넓게 퍼져 있다). 센서 수를 줄이며 성능을 유지한 Guo et al.(2024)과 같은 수에서 placement가 결과를 바꾼다는 Birtalan & Koller(2026)도 같은 갈래다.
촉각 in-hand rotation과 distillation 계보. privileged teacher를 PPO로 학습하고 관측 가능한 학생을 distill하는 2단계 구조는 Qi et al.의 RMA 계열 in-hand rotation(2022)과 RotateIt(2023)에서 왔다. RotateIt은 in-hand rotation에서 접촉 위치가 성능을 크게 올린다는 근거로 인용된다. 손 전체에 깐 binary 접촉 센서만으로 회전을 배운 Rotating without Seeing도 “가려진 상태의 조작”을 촉각의 동기로 드는 선행 연구로 인용된다. 이 논문은 그 계보의 관측 설계(어디에 몇 개, 어떤 tensor로)를 처음으로 통제 변수로 다룬 연구로 자리매김할 수 있다. distillation 기반 촉각 policy를 비판적으로 읽을 때의 공통 질문(학생과 teacher의 격차, teacher가 무엇을 보았는가)은 PTLD 리뷰에서도 다뤘는데, 이 논문에서도 teacher–학생 격차(약 30%p)가 촉각 설계 비교의 상한으로 작동한다.
요약
이 논문은 촉각 policy 연구에서 검증 없이 쓰여 온 uniform taxel placement를, teacher·학습 절차·후보 2000개를 고정하고 선택 규칙과 표현만 바꾸는 통제 프로토콜로 시험했다. XHand1 In-Palm Rotation(LSTM, 3 seeds)에서 teacher 접촉 통계로 고른 25개가 uniform 100개와 같은 성공률을 냈고, uniform 10·15개와 드물게 닿는 taxel은 촉각이 없는 것과 같았다. 2000개를 다 쓰면 tensor layout은 CNN에서도 성능을 바꾸지 않았고, taxel 정체성을 지우는 encoder만 크게 떨어졌다. “촉각은 접촉이 있는 곳에서만 정보를 준다”는 단일 설명과 Contact Events 같은 진단 지표, 음성 대조군, 그리고 reporting checklist는 이 분야의 실험 설계를 한 단계 엄밀하게 만든다.
한계는 범위와 비교의 대칭성에 있다. 헤드라인 주장의 정량 근거는 한 손·한 과제에 있고, Grasp-and-Lift에서는 Top-contact가 실패하며 Sharpa에서는 “적은 수로 큰 uniform을 맞춘다”가 성립하지 않는다. 링크 coverage 보장이 In-Palm Rotation에만 적용돼 Top-contact의 과제 간 비교가 같은 규칙이 아니고, teacher는 하나이며, taxel에는 noise가 명시되지 않은 반면 Per-link force에는 noise가 붙었다. 3 seeds의 잡음은 저자 스스로 보인 Link-wise MLP의 14.6%p 차이만큼 크다. 여러 teacher seed, Grasp-and-Lift에서의 coverage 보장 통일, taxel noise 모델, 실기 검증이 더해진다면 “which taxels, not how many”는 시뮬레이션 관찰을 넘어 촉각 손 설계의 지침이 될 것이다.
이 글에 대해
- 읽은 범위: arXiv v1(2611.10647v1)의 HTML과 LaTeX 소스. 본문과 부록 .1~.7의 모든 표(Table 1~12)를 확인했고, 결과 표는 원 표의 숫자를 그대로 마크다운으로 옮겼다. 그림 5장(Fig. 1~5)은 논문의 전체 그림이다.
- 공개 범위: 논문과 LaTeX 소스에 코드·프로젝트 페이지·영상 링크가 없고(시뮬레이터 Genesis의 저장소 링크만 있다), 별도로 공개된 코드나 프로젝트 페이지도 찾지 못했다. 이 글의 모든 결과 수치는 논문이 보고한 값이며 재현 확인은 하지 않았다.
- 표기: “필자 계산”은 논문 수치로 직접 계산한 값(비율, 배수, Welch t 통계량)이고, Welch t는 보고된 표준편차를 3 seeds의 표본 표준편차로 가정한 근사다. “필자 해석·추론”은 논문이 명시하지 않은 해석이다(Table 1의 layout이 Grid라는 추론, CNN 구조에 대한 해석, Tactile Genesis의 200 taxel 수치를 다시 읽는 해석). 표의 굵게·기울임은 원 표의 최고·2위 색 강조를 옮긴 것이다.
- 제목: 논문에 약칭이 없어 제목 앞부분을 따 “Which Taxels”로 불렀다.