Curieux.JY
  • JungYeon Lee
  • Post
  • ๐Ÿ•ธ๏ธ Graph
  • Lecture
  • Note

On this page

  • ๐Ÿ” Ping Review
  • ๐Ÿ”” Ring Review
    • ํ•œ ์ค„๋กœ ์‹œ์ž‘ํ•˜๋ฉด
    • ๋ฐฐ๊ฒฝ: ์‹คํ™˜๊ฒฝ RL์ด ๋ชจ๋ฐ”์ผ ๋งค๋‹ˆํ“ฐ๋ ˆ์ด์…˜์—์„œ ๋ง‰ํžˆ๋Š” ์ง€์ 
    • ๋ฐฉ๋ฒ• 1 โ€” Task-relevant autonomy
    • ๋ฐฉ๋ฒ• 2 โ€” ํ”„๋ผ์ด์–ด๋ฅผ ์–ด๋–ป๊ฒŒ ์„ž๋Š”๊ฐ€
    • ๋ฐฉ๋ฒ• 3 โ€” ํ…์ŠคํŠธ๋กœ ์ •์˜ํ•˜๋Š” ๋ณด์ƒ
    • ์ง๊ด€: ์™œ ํ”„๋ผ์ด์–ด๊ฐ€ ์ด๋ ‡๊ฒŒ ํฌ๊ฒŒ ๋จนํžˆ๋Š”๊ฐ€
    • ์‹คํ—˜: ๋ฌด์—‡์„ ์–ด๋–ป๊ฒŒ ์Ÿ€๋Š”๊ฐ€
    • ๋น„ํŒ์ ์œผ๋กœ ๋ณด๋ฉด
      • ๊ฐ•์ 
      • ์•ฝ์ ยทํ•œ๊ณ„
    • ๊ด€๋ จ ์—ฐ๊ตฌ์™€์˜ ์ž๋ฆฌ ๋งค๊น€
    • ์š”์•ฝ

๐Ÿ“ƒContinual Mobile Manip ๋ฆฌ๋ทฐ

rl
mobile-manipulation
quadruped
loco-manipulation
reward
segmentation
off-policy
real-world
Continuously Improving Mobile Manipulation with Autonomous Real-World RL
Published

September 20, 2026

  • Paper Link (arXiv:2409.20568) โ€” arXiv์—๋Š” v1(2024-09-30)๋งŒ ์˜ฌ๋ผ์™€ ์žˆ๊ณ  ์ดํ›„ ๊ฐœ์ •๋ณธ์ด ์—†๋‹ค. ์ด ๋ฆฌ๋ทฐ๋Š” v1(= ํ”„๋กœ์ ํŠธ ํŽ˜์ด์ง€๊ฐ€ ๋ฐฐํฌํ•˜๋Š” paper.pdf์™€ ๋™์ผํ•œ CoRL 2024 ์นด๋ฉ”๋ผ๋ ˆ๋””)์„ ์ •๋ณธ์œผ๋กœ ์ฝ์—ˆ๋‹ค.

  • Project Page โ€” ํƒœ์Šคํฌ๋ณ„ ์‹œ์—ฐ ์˜์ƒ๊ณผ ํƒ€์ž„๋žฉ์Šค, ๋ฐฉ๋ฒ• ๊ทธ๋ฆผ์ด ์žˆ๋‹ค.

  • PDF (ํ”„๋กœ์ ํŠธ ํŽ˜์ด์ง€ ๋ฐฐํฌ๋ณธ) โ€” ๋ถ€๋ก A~E(ํ•˜์ดํผํŒŒ๋ผ๋ฏธํ„ฐยท๋ณด์ƒ ํ•จ์ˆ˜ยทํ”„๋ผ์ด์–ด ์ƒ์„ฑ ์•Œ๊ณ ๋ฆฌ์ฆ˜ยท๋งต ์บ˜๋ฆฌ๋ธŒ๋ ˆ์ด์…˜ยท์‹œ์Šคํ…œ ๊ตฌ์„ฑ) ํฌํ•จ.

  • Code: ์—†์Œ. ํ”„๋กœ์ ํŠธ ํŽ˜์ด์ง€ HTML์˜ ๋งํฌ๋ฅผ ์ „์ˆ˜๋กœ ํ›‘์œผ๋ฉด GitHub/HuggingFace/Drive ๋งํฌ๊ฐ€ ํ•˜๋‚˜๋„ ์—†๊ณ (๋‚˜์˜ค๋Š” github.io ๋งํฌ๋Š” ์ €์ž ๊ฐœ์ธ ํŽ˜์ด์ง€์™€ nerfies ํ…œํ”Œ๋ฆฟ ํฌ๋ ˆ๋”ง๋ฟ), ๋…ผ๋ฌธ ๋ณธ๋ฌธยท๋ถ€๋ก์—๋„ ์ €์žฅ์†Œ URL์ด ์—†๋‹ค. ๊ณต๊ฐœ๋œ ๊ฒƒ์€ ๋…ผ๋ฌธ PDF์™€ ์˜์ƒ๋ฟ์ด๋‹ค.

  • Russell Mendonca, Emmanuel Panov, Bernadette Bucher, Jiuguang Wang, Deepak Pathak

  • Carnegie Mellon University ยท AI Institute โ€” CoRL 2024 (Munich)

  1. ๐Ÿ’ก ์‹œ๋ฎฌ๋ ˆ์ดํ„ฐ๋„ ์‹œ์—ฐ๋„ ์—†์ด, ์‹ค์ œ Spot ๋กœ๋ด‡์ด ์‹คํ™˜๊ฒฝ์—์„œ ์Šค์Šค๋กœ ์—ฐ์Šตํ•˜๋ฉฐ ๋ชจ๋ฐ”์ผ ๋งค๋‹ˆํ“ฐ๋ ˆ์ด์…˜ ์Šคํ‚ฌ(์˜์ž ์˜ฎ๊ธฐ๊ธฐยท์“ฐ๋ ˆ๋ฐ›๊ธฐ ์„ธ์šฐ๊ธฐยท๋น—์ž๋ฃจ์งˆ)์„ ๊ณ„์† ๊ฐœ์„ ํ•˜๊ฒŒ ๋งŒ๋“ ๋‹ค.
  2. โš™๏ธ โ‘  ๋งค ์—ํ”ผ์†Œ๋“œ๋ฅผ ์ž๋™ ํƒ์ƒ‰ยท์ ‘๊ทผยทํŒŒ์ง€๋กœ ์‹œ์ž‘ํ•˜๊ณ  ๋ชฉํ‘œ๋ฅผ ๋ฒˆ๊ฐˆ์•„ ์ˆœํ™˜์‹œํ‚ค๋Š” task-relevant autonomy, โ‘ก RRT*ยท์Šคํฌ๋ฆฝํŠธ ๊ฐ™์€ behavior prior์™€ RL(RLPD)์˜ ๊ฒฐํ•ฉ, โ‘ข ํ…์ŠคํŠธ ํ”„๋กฌํ”„ํŠธ โ†’ ๊ฒ€์ถœ(Grounding-DINO/Detic) โ†’ ๋ถ„ํ• (SAM) โ†’ ๊นŠ์ด๋กœ ๋ฌผ์ฒด ์ƒํƒœ๋ฅผ ์ถ”์ •ํ•ด ๋งŒ๋“œ๋Š” ๊ณ„์ธก ์—†๋Š” ๋ณด์ƒ, ์„ธ ์ถ•์œผ๋กœ ๊ตฌ์„ฑ๋œ๋‹ค.
  3. ๐ŸŽฏ 4๊ฐœ ํƒœ์Šคํฌ ํ‰๊ท  ์„ฑ๊ณต๋ฅ  80%(100/80/60/80%)๋กœ, ํ”„๋ผ์ด์–ด๋งŒ(20.75%)์ด๋‚˜ RL๋งŒ(22.5%) ์“ด ๊ฒฝ์šฐ ๋Œ€๋น„ 3~4๋ฐฐ. ํƒœ์Šคํฌ๋‹น ํ•™์Šต์€ ์‹คํ™˜๊ฒฝ์—์„œ 8~15์‹œ๊ฐ„, ์ˆ˜๋ฐฑ~์ˆ˜์ฒœ ์ƒ˜ํ”Œ ๊ทœ๋ชจ๋‹ค.

๐Ÿ” Ping Review

๐Ÿ” Ping โ€” A light tap on the surface. Get the gist in seconds.

๋กœ๋ด‡ ํ•™์Šต์˜ ํ‘œ์ค€ ๋ ˆ์‹œํ”ผ๋Š” โ€œ์‹œ๋ฎฌ๋ ˆ์ดํ„ฐ์—์„œ ๋Œ€๋Ÿ‰ ํ•™์Šต โ†’ ์‹ค๊ธฐ ์ „์ดโ€๋‹ค. ๊ทธ๋Ÿฐ๋ฐ ์˜์ž๋ฅผ ๋Œ์–ด ์˜ฎ๊ธฐ๊ฑฐ๋‚˜ ์ข…์ด๋ด‰ํˆฌ๋ฅผ ๋น—์ž๋ฃจ๋กœ ์“ธ์–ด ๋‹ด๋Š” ์ผ์€, ์‹œ๋ฎฌ๋ ˆ์ดํ„ฐ๊ฐ€ ์žฌํ˜„ํ•ด์•ผ ํ•  ์ ‘์ด‰ยท๋งˆ์ฐฐยท๋ณ€ํ˜•์ด ๋„ˆ๋ฌด ์ง€์ €๋ถ„ํ•ด์„œ ๋ชจ๋ธ๋ง ์ž์ฒด๊ฐ€ ์—ฐ๊ตฌ ๊ณผ์ œ๊ฐ€ ๋œ๋‹ค. ์ด ๋…ผ๋ฌธ์€ ๊ทธ๋Ÿผ ์ฒ˜์Œ๋ถ€ํ„ฐ ์‹คํ™˜๊ฒฝ์—์„œ๋งŒ ๋ฐฐ์šฐ์ž๊ณ  ํ•œ๋‹ค. ๋‹จ, ์‹คํ™˜๊ฒฝ RL์ด ๋Š˜ ๊ฑธ๋ ค ๋„˜์–ด์ง€๋˜ ์„ธ ๊ฐ€์ง€ โ€” ๋ฐ์ดํ„ฐ๊ฐ€ ์“ธ๋ชจ์—†๋‹ค(๋กœ๋ด‡์ด ํ—ˆ๊ณต์— ํŒ”๋งŒ ํ”๋“ ๋‹ค), ์ƒ˜ํ”Œ์ด ๋„ˆ๋ฌด ๋งŽ์ด ๋“ ๋‹ค, ๋ณด์ƒ์„ ๋ˆ„๊ฐ€ ์ฃผ๋А๋ƒ โ€” ๋ฅผ ๊ฐ๊ฐ ํ•˜๋‚˜์”ฉ ๋ง‰๋Š” ์žฅ์น˜๋ฅผ ๋ถ™์ธ๋‹ค.

๊ธฐ์กด ์‹คํ™˜๊ฒฝ RL์€ ๋Œ€๋ถ€๋ถ„ ๊ณ ์ •๋œ ํ…Œ์ด๋ธ” ์œ„ ์ง‘๊ธฐ-๋†“๊ธฐ์ด๊ฑฐ๋‚˜ ์†์•ˆ ์กฐ์ž‘์ด์—ˆ๊ณ , ๋ฆฌ์…‹์„ ์œ„ํ•ด ํ™˜๊ฒฝ์„ ๊ฐœ์กฐ(๊ณ„์ธก)ํ•˜๊ฑฐ๋‚˜ ์‚ฌ๋žŒ์ด ๋ถ™์–ด์•ผ ํ–ˆ๋‹ค. ์ด ๋…ผ๋ฌธ์€ ๋‹ค๋ฆฌ ๋‹ฌ๋ฆฐ ๋ชจ๋ฐ”์ผ ๋งค๋‹ˆํ“ฐ๋ ˆ์ดํ„ฐ(Spot)๋กœ ํ…Œ์ด๋ธ” ์œ„์— ์˜ฌ๋ผ๊ฐ€์ง€ ์•Š๋Š” ํฌ๊ณ  ๋ฌด๊ฑฐ์šด ๋ฌผ์ฒด๋ฅผ ๋‹ค๋ฃจ๋ฉด์„œ, ์‚ฌ๋žŒ ๊ฐœ์ž…์„ ์ค„์ด๊ณ , ๋ณด์ƒ์„ ์˜คํ”ˆ๋ณด์บ๋ทธ๋Ÿฌ๋ฆฌ ๋น„์ „ ๋ชจ๋ธ๋กœ ๋งŒ๋“ ๋‹ค.


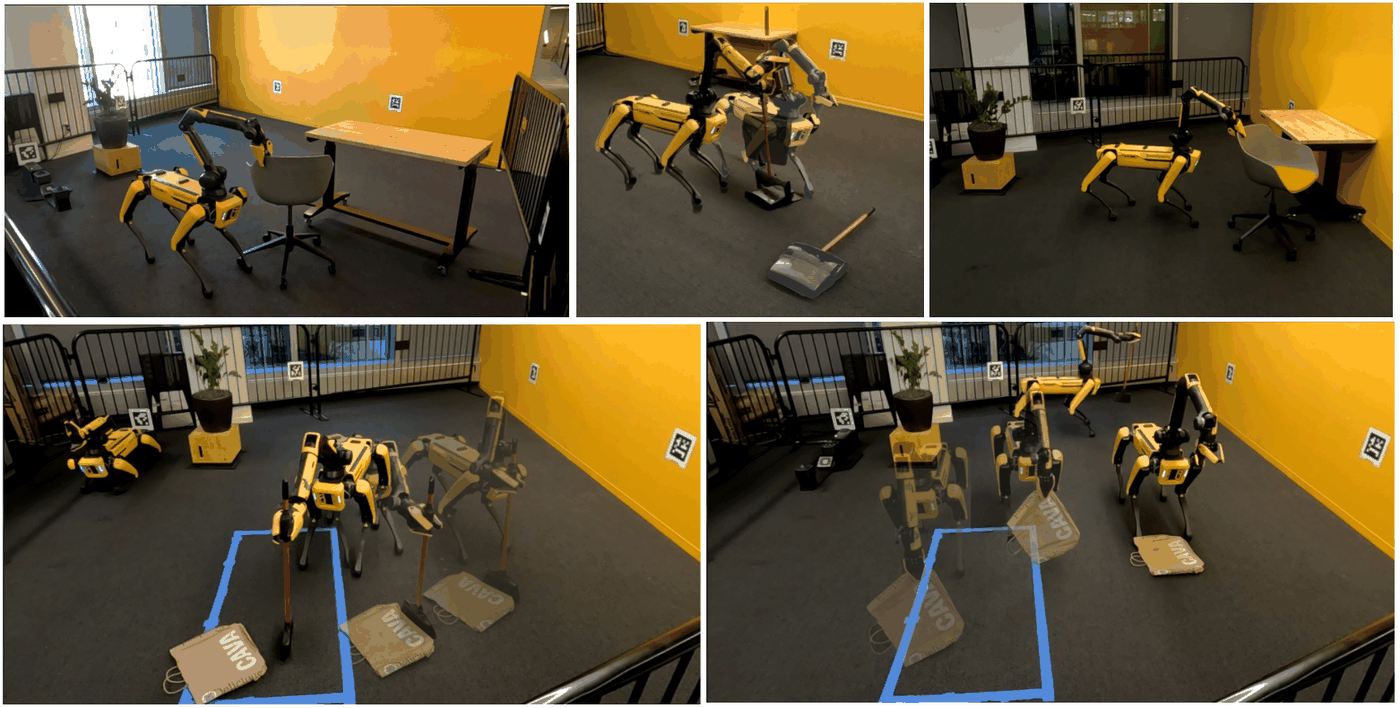
๊ฐœ์š”(Fig. 1) โ€” ์‹คํ™˜๊ฒฝ์—์„œ ์—ฐ์Šต์œผ๋กœ ํ•™์Šตํ•˜๋Š” 4๊ฐœ ํƒœ์Šคํฌ. ์œ„: ์˜์ž ์˜ฎ๊ธฐ๊ธฐ(์ขŒยท์šฐ), ์“ฐ๋ ˆ๋ฐ›๊ธฐ ์„ธ์šฐ๊ธฐ(์ค‘์•™), ์•„๋ž˜: ๋น—์ž๋ฃจ์งˆ(2๋Œ€์˜ Spot์ด ๋“ฑ์žฅํ•œ๋‹ค).

ํ•ต์‹ฌ ๋ฐฉ๋ฒ•๋ก :

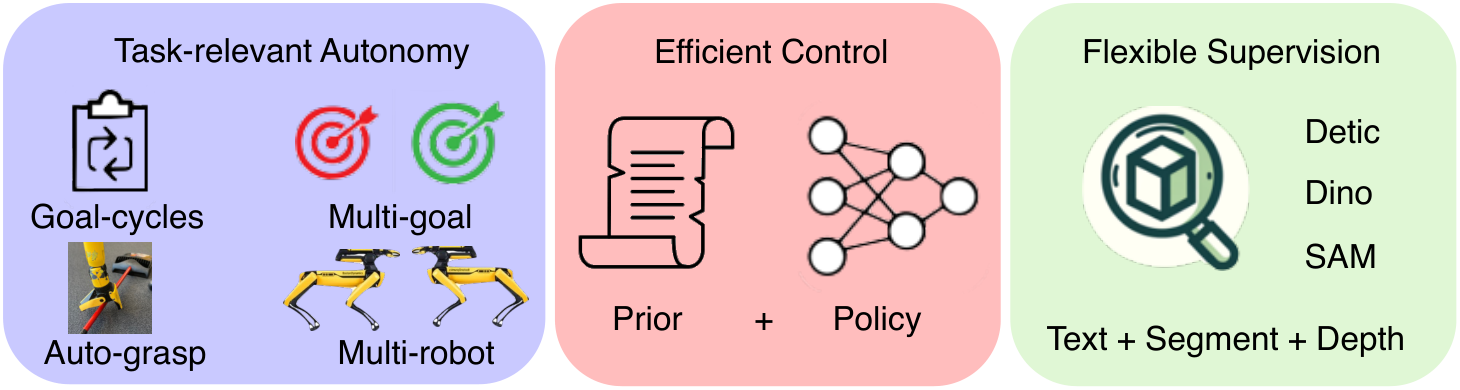
์„ธ ๊ตฌ์„ฑ์š”์†Œ๋Š” Fig. 2์˜ ์„ธ ์นธ์— ๊ทธ๋Œ€๋กœ ๋Œ€์‘ํ•œ๋‹ค.


๋ฐฉ๋ฒ• ๊ฐœ์š”(Fig. 2) โ€” ์ขŒ: task-relevant autonomy(goal-cycleยทmulti-goalยทauto-graspยทmulti-robot), ์ค‘: prior + policy, ์šฐ: Detic/DINO/SAM + ํ…์ŠคํŠธ + ๊นŠ์ด๋กœ ๋งŒ๋“œ๋Š” ๋ณด์ƒ.

(1) Task-relevant autonomy. ๋งค ์—ํ”ผ์†Œ๋“œ๋Š” ๋Œ€์ƒ ๋ฌผ์ฒด๋ฅผ ์ถ”์ •ํ•˜๊ณ , RRT*๋กœ SE(2) ๊ฒฝ๋กœ๋ฅผ ์งœ ์ ‘๊ทผํ•˜๊ณ , (ํƒœ์Šคํฌ์— ๋”ฐ๋ผ) Spot SDK์˜ ๊ธฐํ•˜ ๊ธฐ๋ฐ˜ ํŒŒ์ง€ ์Šคํ‚ฌ๋กœ ์žก๋Š” ๊ฒƒ์œผ๋กœ ์‹œ์ž‘ํ•œ๋‹ค. ๊ทธ๋ฆฌ๊ณ  ๋ชฉํ‘œ ์ƒํƒœ์— ๋จธ๋ฌผ๋Ÿฌ ์ •์ฒด๋˜์ง€ ์•Š๋„๋ก goal-cycle(๋ชฉํ‘œ A โ†”๏ธŽ ๋ชฉํ‘œ B)์„ ์ž๋™ ๋ฆฌ์…‹์œผ๋กœ ์“ด๋‹ค. ๋น—์ž๋ฃจ์งˆ์€ ์•„์˜ˆ ๋กœ๋ด‡ 2๋Œ€๋ฅผ ์จ์„œ, ํ•œ ๋Œ€๊ฐ€ ์“ธ๋ฉด ๋‹ค๋ฅธ ํ•œ ๋Œ€๊ฐ€ ๋ด‰ํˆฌ๋ฅผ ์ง‘์–ด ์›์œ„์น˜์— ๋–จ์–ด๋œจ๋ฆฐ๋‹ค.

(2) Prior-guided policy learning. ํ”„๋ผ์ด์–ด P(\cdot)๋Š” ๊ด€์ธก o_t๋ฅผ ๋ฐ›์•„ ํ–‰๋™ a_t๋ฅผ ๋‚ด๋Š” ํ•จ์ˆ˜๋กœ, ์ •์ฑ…๊ณผ ๊ฐ™์€ ์ธํ„ฐํŽ˜์ด์Šค๋ฅผ ๊ฐ–๋Š”๋‹ค. ๊ฒฐํ•ฉ ๋ฐฉ์‹์€ ์„ธ ๊ฐ€์ง€๋‹ค.

  • Separate โ€” ํ”„๋ผ์ด์–ด๋กœ ๊ถค์ ์„ ๋ชจ์•„ ๋ฒ„ํผ๋ฅผ ์ดˆ๊ธฐํ™”ํ•œ ๋’ค ์˜จ๋ผ์ธ RL์„ ๋Œ๋ฆฐ๋‹ค.
  • Sequential โ€” ์•ž L์Šคํ…์€ ํ”„๋ผ์ด์–ด, ์ดํ›„๋Š” ์ •์ฑ…: \{P(a_0|o_0),\dots,P(a_L|o_L),\ \pi(a_{L+1}|o_{L+1}),\dots,\pi(a_T|o_T)\}
  • Residual โ€” ๋งค ์Šคํ… ์ •์ฑ…์ด ํ”„๋ผ์ด์–ด ํ–‰๋™์„ ๋ณด์ •: \{P(a_0|o_0)+\pi(a_0|o_0),\dots,P(a_T|o_T)+\pi(a_T|o_T)\}

RL ๋ชฉ์ ์€ ํ†ต์ƒ์ ์ธ ํ• ์ธ ๋ณด์ƒ ํ•ฉ์ด๊ณ , J(\pi_\theta)=\mathbb{E}\Big[\sum_{t=0}^{T}\gamma^{t}R(s_t,a_t)\Big],\quad s_0\sim p_0,\ a_t\sim\pi_\theta,\ s_{t+1}\sim\mathcal{P} ํ•™์Šต๊ธฐ๋Š” RLPD(SAC ๊ธฐ๋ฐ˜ off-policy + ์˜คํ”„๋ผ์ธ ๋ฐ์ดํ„ฐ ํ˜ผํ•ฉ ์ƒ˜ํ”Œ๋ง, REDQ์‹ ํฌ๋ฆฌํ‹ฑ ์•™์ƒ๋ธ”ยทin-target minimization)์— DrQ์˜ ์ด๋ฏธ์ง€ ์ฆ๊ฐ•์„ ์–น์€ ๊ฒƒ์ด๋‹ค.

(3) ๊ณ„์ธก ์—†๋Š” ๋ณด์ƒ. ํ…์ŠคํŠธ ํ”„๋กฌํ”„ํŠธ โ†’ Grounding-DINO ๋˜๋Š” Detic์œผ๋กœ ๋ฐ”์šด๋”ฉ ๋ฐ•์Šค โ†’ SAM์œผ๋กœ ๋งˆ์Šคํฌ โ†’ ๊นŠ์ดยท์บ˜๋ฆฌ๋ธŒ๋ ˆ์ด์…˜์œผ๋กœ ์ ๊ตฐ โ†’ ๋ฌผ์ฒด ์ƒํƒœ(๋ฌด๊ฒŒ์ค‘์‹ฌยท์š”) ์ถ”์ • โ†’ ๋ชฉํ‘œ ์ƒํƒœ์™€์˜ ์ฐจ์ด๋กœ ๋ณด์ƒ. ์˜ˆ๋ฅผ ๋“ค์–ด ์˜์ž ํƒœ์Šคํฌ๋Š” r_{\text{pos}}=-x_{\text{diff}}+e^{-x_{\text{diff}}}+e^{-10x_{\text{diff}}},\qquad r_{\text{ori}}=e^{-w_{\text{diff}}}+e^{-10w_{\text{diff}}} ์˜ ํ•ฉ์„ ์“ด๋‹ค(๋ถ€๋ก C.2).

์ฃผ์š” ๊ฒฐ๊ณผ:

  • ์ตœ์ข… ์ •์ฑ… ํ‰๊ฐ€(Table 2) ํ‰๊ท  ์„ฑ๊ณต๋ฅ  80% โ€” chair-corner 100%, chair-middle 80%, dustpan standup 60%, sweeping 80%.
  • ๊ฐ™์€ ์ƒ˜ํ”Œ ์ˆ˜ ๊ธฐ์ค€ ๋น„๊ต๊ตฐ: RL๋งŒ 20/50/20/0%(ํ‰๊ท  22.5%), ํ”„๋ผ์ด์–ด๋งŒ 22/38/18/5%(ํ‰๊ท  20.75%), ํ”„๋ผ์ด์–ด ๋ฐ์ดํ„ฐ๋กœ ์˜คํ”„๋ผ์ธ RL 10/20/60/10%(ํ‰๊ท  25%).
  • ๊ฐ€์žฅ ์–ด๋ ค์šด ๋น—์ž๋ฃจ์งˆ์—์„œ๋Š” ๋น„๊ต๊ตฐ์ด ์ „๋ถ€ 0~10%์ธ๋ฐ ์ œ์•ˆ ๋ฐฉ๋ฒ•๋งŒ 80%๋ฅผ ๋‚ธ๋‹ค.
  • ํƒœ์Šคํฌ๋‹น ์‹คํ™˜๊ฒฝ ํ•™์Šต ์‹œ๊ฐ„์€ 8~15์‹œ๊ฐ„, ํ•™์Šต ๊ณก์„ ์˜ ๊ฐ€๋กœ์ถ•์€ chair ~3,500 ์Šคํ…, dustpan ~800 ์Šคํ…, sweeping ~2,300 ์Šคํ… ๊ทœ๋ชจ๋‹ค.
  • ์“ฐ๋ ˆ๋ฐ›๊ธฐ ์„ธ์šฐ๊ธฐ์—์„œ๋Š” ์˜คํ”„๋ผ์ธ RL๋„ 60%๋กœ ๋™๋ฅ ์ธ๋ฐ, ์ €์ž๋“ค์€ ์งˆ์ ์œผ๋กœ ๋‹ค๋ฅธ ์ „๋žต(ํŒ”์„ ๋“ค์–ด ์˜ฌ๋ ธ๋‹ค ๋–จ์–ด๋œจ๋ ค ๋˜‘๋ฐ”๋กœ ์„œ๊ฒŒ ํ•˜๊ธฐ)์„ RL์ด ๋ฐœ๊ฒฌํ–ˆ๋‹ค๊ณ  ๋ณด๊ณ ํ•œ๋‹ค.

๊ฒฐ๋ก :

โ€œ์‹คํ™˜๊ฒฝ RL์€ ์„ธํŒ… ๋น„์šฉ ๋•Œ๋ฌธ์— ์•ˆ ๋œ๋‹คโ€๋Š” ํ†ต๋…์— ๋Œ€ํ•ด, ์ž์œจ์„ฑยทํ”„๋ผ์ด์–ดยท๋น„์ „ ๊ธฐ๋ฐ˜ ๋ณด์ƒ ์„ธ ๊ฐœ๋ฅผ ๋™์‹œ์— ์†๋ณด๋ฉด ํ•˜๋ฃจ ์•ˆํŒŽ์˜ ์—ฐ์Šต์œผ๋กœ ๋น„์ž๋ช…ํ•œ ๋ชจ๋ฐ”์ผ ๋งค๋‹ˆํ“ฐ๋ ˆ์ด์…˜ ์Šคํ‚ฌ์ด ๋ถ™๋Š”๋‹ค๋Š” ๊ฒƒ์„ 4๊ฐœ ํƒœ์Šคํฌ๋กœ ๋ณด์ธ ์‹œ์Šคํ…œ ๋…ผ๋ฌธ์ด๋‹ค. ๊ฐœ๋ณ„ ๋ถ€ํ’ˆ์€ ๋ชจ๋‘ ๊ธฐ์„ฑํ’ˆ(RLPDยทSAMยทDeticยทRRT*ยทSpot SDK)์ด๊ณ , ๊ธฐ์—ฌ๋Š” ๊ทธ ์กฐํ•ฉ๊ณผ ์‹คํ™˜๊ฒฝ์—์„œ ์‹ค์ œ๋กœ ๋Œ์•„๊ฐ€๊ฒŒ ๋งŒ๋“  ์‹œ์Šคํ…œ ์„ค๊ณ„์— ์žˆ๋‹ค.


๐Ÿ”” Ring Review

๐Ÿ”” Ring โ€” An idea that echoes. Grasp the core and its value.

ํ•œ ์ค„๋กœ ์‹œ์ž‘ํ•˜๋ฉด

โ€œ๋กœ๋ด‡์ด ํ˜ผ์ž ์—ฐ์Šตํ•˜๊ฒŒ ๋‘๋ ค๋ฉด, ์—ฐ์Šต์ด ์“ธ๋ชจ ์žˆ์–ด์ง€๋„๋ก ํŒ์„ ๊น”์•„์ค˜์•ผ ํ•œ๋‹คโ€ โ€” ๊ทธ ํŒ์ด ์ž๋™ ํŒŒ์ง€ยท๋ชฉํ‘œ ์ˆœํ™˜ยทํ–‰๋™ ํ”„๋ผ์ด์–ดยท๋น„์ „ ๋ณด์ƒ์ด๊ณ , ํ•™์Šต ์•Œ๊ณ ๋ฆฌ์ฆ˜ ์ž์ฒด๋Š” ๊ฑด๋“œ๋ฆฌ์ง€ ์•Š์•˜๋‹ค.

๋ฐฐ๊ฒฝ: ์‹คํ™˜๊ฒฝ RL์ด ๋ชจ๋ฐ”์ผ ๋งค๋‹ˆํ“ฐ๋ ˆ์ด์…˜์—์„œ ๋ง‰ํžˆ๋Š” ์ง€์ 

์‹œ๋ฎฌ๋ ˆ์ด์…˜ ํ•™์Šต์€ ์ ‘์ด‰์ด ๋ณต์žกํ•ด์งˆ์ˆ˜๋ก ๋ชจ๋ธ๋ง ๋น„์šฉ์ด ํญ์ฆํ•œ๋‹ค. ๊ทธ๋ž˜์„œ ์‹คํ™˜๊ฒฝ RL์ด ๋Œ€์•ˆ์ธ๋ฐ, ๋…ผ๋ฌธ์ด ์„œ๋ก ์—์„œ ์ •๋ฆฌํ•˜๋Š” ๋ณ‘๋ชฉ์€ ์…‹์ด๋‹ค.

  1. ์ž์œจ ์šด์˜์˜ ๋ฐ์ดํ„ฐ ํ’ˆ์งˆ. ๊ณ ์ฐจ์› ๋ชจ๋ฐ”์ผ ๋งค๋‹ˆํ“ฐ๋ ˆ์ดํ„ฐ๋ฅผ ๊ทธ๋ƒฅ ํ’€์–ด ๋‘๋ฉด ๋ฌผ์ฒด๋ฅผ ๊ฑด๋“œ๋ฆฌ์ง€๋„ ์•Š๊ณ  ํŒ”๋งŒ ํœ˜์ “๋Š”๋‹ค. ์‹ค์ œ๋กœ ์ €์ž๋“ค์€ auto-grasp/goal-cycle ์—†์ด ์ „์ฒด ํ–‰๋™๊ณต๊ฐ„์œผ๋กœ ๋Œ๋ฆฌ๋ฉด โ€œ์˜ค๋žœ ์‹œ๊ฐ„์ด ์ง€๋‚˜๋„ ํƒœ์Šคํฌ ์ง„์ฒ™์— ์œ ์˜๋ฏธํ•œ ๋ณ€ํ™”๊ฐ€ ์—†๋‹คโ€๊ณ  ๋ณด๊ณ ํ•œ๋‹ค(์•ˆ์ „ ๋ฌธ์ œ๋„ ์žˆ๋‹ค โ€” ํŒ”์ด ์šธํƒ€๋ฆฌ์— ๋ผ๊ฑฐ๋‚˜ ๋ฒฝ์„ ์นœ๋‹ค).
  2. ๋ฆฌ์…‹๊ณผ ์ •์ฒด. ๋ชฉํ‘œ์— ๋„๋‹ฌํ•œ ๋’ค ๊ทธ ๊ทผ์ฒ˜์— ๋จธ๋ฌผ๋ฉด ๋ฐ์ดํ„ฐ ๋‹ค์–‘์„ฑ์ด ์ฃฝ๋Š”๋‹ค. goal-cycle์€ ์†์•ˆ ์กฐ์ž‘ ๋“ฑ์—์„œ ์“ฐ์˜€์ง€๋งŒ ๋ชจ๋ฐ”์ผ ์‹œ์Šคํ…œ์—์„œ๋Š” ๋ณด์—ฌ์ง„ ์ ์ด ์—†์—ˆ๋‹ค๋Š” ๊ฒƒ์ด ์ €์ž๋“ค์˜ ํฌ์ง€์…”๋‹์ด๋‹ค.
  3. ๋ณด์ƒ ๊ณต๊ธ‰. ๊ธฐ์กด ์‹คํ™˜๊ฒฝ RL์˜ ๋ณด์ƒ์€ ํŠน์ˆ˜ ์„ผ์„œ๋กœ ํ™˜๊ฒฝ์„ ๊ณ„์ธกํ•˜๊ฑฐ๋‚˜ ์‚ฌ๋žŒ์ด ๋ฃจํ”„์— ๋“ค์–ด๊ฐ€์•ผ ํ–ˆ๋‹ค. ๋‘˜ ๋‹ค ํƒœ์Šคํฌ๋งˆ๋‹ค ๋‹ค์‹œ ํ•ด์•ผ ํ•ด์„œ ํ™•์žฅ์ด ์•ˆ ๋œ๋‹ค.

์—ฌ๊ธฐ์— ๋ชจ๋ฐ”์ผ ํŠน์œ ์˜ ๋‚œ์ด๋„๊ฐ€ ๋”ํ•ด์ง„๋‹ค. ์ง‘๊ธฐ-๋†“๊ธฐ๋ฅผ ๋„˜์–ด ๋‹ค๋ฆฌ์™€ ํŒ”์˜ ํ˜‘์‘์ด ํ•„์š”ํ•œ ์Šคํ‚ฌ(์˜์ž๋ฅผ ๋Œ๊ณ  ๊ฐ€๋ฉฐ ์ž์„ธ๋ฅผ ์œ ์ง€, ๋น—์ž๋ฃจ๋กœ ๋ณ€ํ˜•์ฒด๋ฅผ ์“ธ๊ธฐ)์€ ์ƒ˜ํ”Œ ํšจ์œจ์ด ๊ณง ์‹คํ˜„ ๊ฐ€๋Šฅ์„ฑ์ด๋‹ค.

๋ฐฉ๋ฒ• 1 โ€” Task-relevant autonomy

Auto-grasp / Auto-nav. ๋จผ์ € ๋กœ๋ด‡์„ ๊ฑธ์–ด ๋‹ค๋‹ˆ๊ฒŒ ํ•ด ํ”Œ๋ ˆ์ดํŽœ ๋งต์„ ๋งŒ๋“ ๋‹ค(Spot SDK์˜ GraphNav, ํ”ผ๋‘์…œ 5๊ฐœ). ์ด ๋งต์€ โ‘  ๋กœ๋ด‡ ๊ตญ์ง€ํ™”(๋ชธ์ฒด ์ž์„ธ ๊ด€์ธก๊ฐ’), โ‘ก ์šธํƒ€๋ฆฌ์™€์˜ ์ถฉ๋Œ์„ ๋ง‰๋Š” ์ถ”๊ฐ€ ์•ˆ์ „ ๊ณ„์ธต(์œ„ํ—˜ ํ–‰๋™ ํด๋ฆฌํ•‘), โ‘ข RRT* ๋‚ด๋น„๊ฒŒ์ด์…˜์˜ ์žฅ์• ๋ฌผ ์ •๋ณด๋กœ ์“ฐ์ธ๋‹ค. ๋งค ์—ํ”ผ์†Œ๋“œ๋Š” ๋ฌผ์ฒด ์ƒํƒœ ์ถ”์ • โ†’ RRT*๋กœ SE(2) ์ ‘๊ทผ โ†’ (ํ•„์š”์‹œ) Spot SDK ํŒŒ์ง€๋กœ ์‹œ์ž‘ํ•œ๋‹ค. ํŒŒ์ง€ ํƒ€์ž…์ด๋‚˜ ์žก๋Š” ๋ถ€์œ„๋ฅผ ์ œ์•ฝํ•˜์ง€ ์•Š๋Š”๋‹ค โ€” ์—ฐ์† ์ƒํ˜ธ์ž‘์šฉ์œผ๋กœ ๋ฌผ์ฒด๊ฐ€ ์–ด๋–ค ์ž์„ธ๋กœ ๊ตด๋Ÿฌ๊ฐ€๋“  ๊ณ„์† ์—ฐ์Šต์„ ์ด์–ด๊ฐ€๊ธฐ ์œ„ํ•ด์„œ๋‹ค.


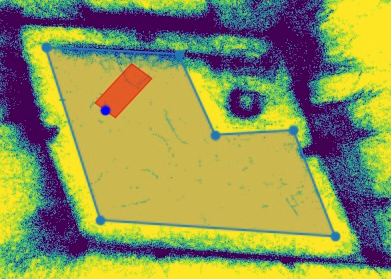
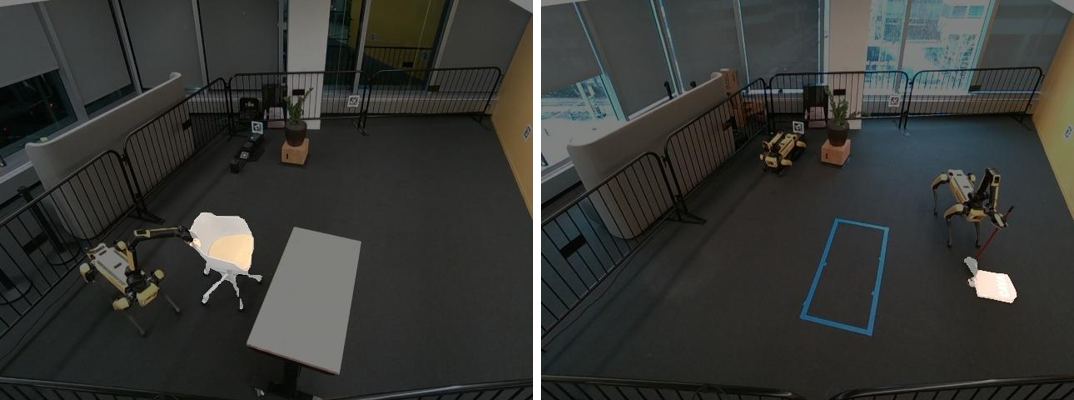
ํ”Œ๋ ˆ์ดํŽœ ์ถฉ๋Œ๋งต(Fig. 8) โ€” ๋นจ๊ฐ„ ์˜์—ญ์ด ๋กœ๋ด‡ ์œ„์น˜ ์ถ”์ •, ํŒŒ๋ž€ ํ‘œ์‹์ด ํ—ค๋”ฉ. ์‹คํ—˜์— ํ…Œ์ด๋ธ”์ด ๋“ค์–ด๊ฐ€๋ฉด ์ด ๋งต์— ์ถ”๊ฐ€๋œ๋‹ค.

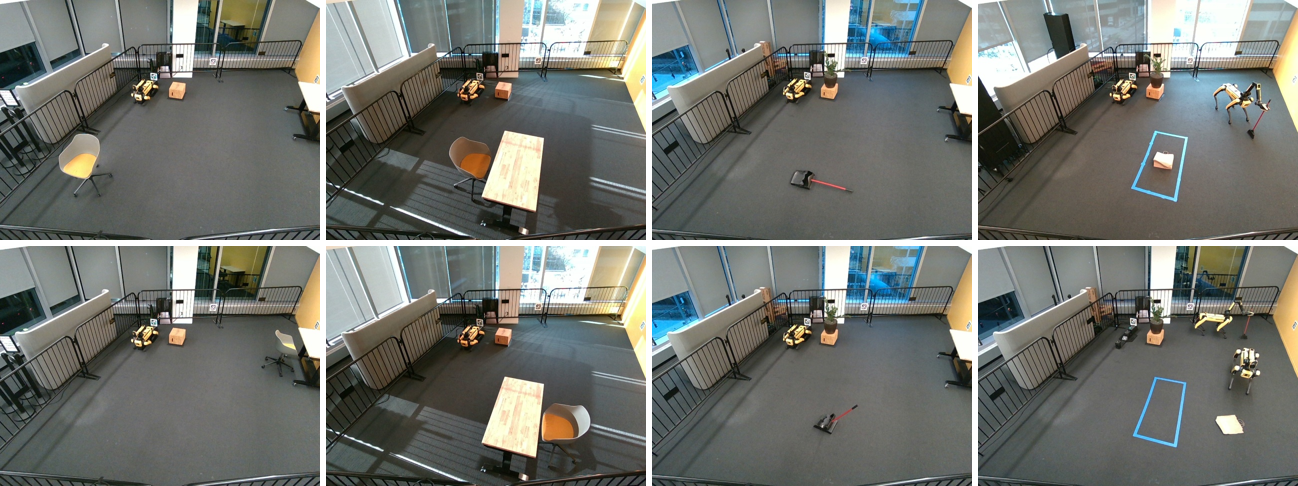
Goal-cycles. ์ •์ฒด ๋ฐฉ์ง€์šฉ ์ž๋™ ๋ฆฌ์…‹์ด๋‹ค. Fig. 3์ด 4๊ฐœ ํƒœ์Šคํฌ์˜ ๋ชฉํ‘œ์Œ์„ ๋ณด์—ฌ์ค€๋‹ค: ์˜์ž ํƒœ์Šคํฌ๋Š” x-y ํ‰๋ฉด์—์„œ ๋ฉ€๋ฆฌ ๋–จ์–ด์ง„ ๋‘ ๋ชฉํ‘œ๋ฅผ ๋ฒˆ๊ฐˆ์•„, ์“ฐ๋ ˆ๋ฐ›๊ธฐ๋Š” ์“ฐ๋Ÿฌ์ง„ ๊ฒƒ์„ ์ง‘์–ด ์„ธ์šฐ๊ธฐ, ๋น—์ž๋ฃจ์งˆ์€ ๋กœ๋ด‡ 2๋Œ€๋กœ ์ˆœํ™˜์„ ๋งŒ๋“ ๋‹ค(์“ฐ๋Š” ๋กœ๋ด‡๋งŒ ํ•™์Šตํ•˜๊ณ , ๋ด‰ํˆฌ๋ฅผ ๋˜๋Œ๋ ค ๋†“๋Š” ๋กœ๋ด‡์€ auto-grasp๋งŒ ์“ด๋‹ค).


ํƒœ์Šคํฌ ๋ชฉํ‘œ(Fig. 3, (a)~(h)๋ฅผ 4์—ดร—2ํ–‰์œผ๋กœ ํ•ฉ์„ฑ) โ€” ์—ด ์ˆœ์„œ: chair-tablecorner, chair-tablemiddle, ์“ฐ๋ ˆ๋ฐ›๊ธฐ ์„ธ์šฐ๊ธฐ, ๋น—์ž๋ฃจ์งˆ. ํ–‰์€ goal-cycle์˜ ๋‘ ๋ชฉํ‘œ ์ƒํƒœ. ๋น—์ž๋ฃจ์งˆ์˜ ํŒŒ๋ž€ ์‚ฌ๊ฐํ˜•์ด ๋ชฉํ‘œ ์˜์—ญ์ด๋‹ค.

์ „์ฒด ๋ฃจํ”„๋Š” Alg. 1์— ์ •๋ฆฌ๋ผ ์žˆ๋‹ค: ์ ‘๊ทผ/ํŒŒ์ง€ โ†’ H์Šคํ… ๋™์•ˆ ํ”„๋ผ์ด์–ดยท์ •์ฑ…์œผ๋กœ ํ–‰๋™ํ•˜๋ฉฐ ๋งค ์Šคํ… ๋ณด์ƒ ๊ณ„์‚ฐยท๋ฒ„ํผ ์ ์žฌยท๋ฐฐ์น˜ ์—…๋ฐ์ดํŠธ โ†’ ๋ชฉํ‘œ ๊ทผ์ฒ˜๋ฉด ์กฐ๊ธฐ ์ข…๋ฃŒ โ†’ K๊ฐœ ๊ถค์ ๋งˆ๋‹ค ๋ชฉํ‘œ ์ „ํ™˜.

๋ฐฉ๋ฒ• 2 โ€” ํ”„๋ผ์ด์–ด๋ฅผ ์–ด๋–ป๊ฒŒ ์„ž๋Š”๊ฐ€

ํ”„๋ผ์ด์–ด๋Š” โ€œํƒœ์Šคํฌ์— ๋Œ€ํ•œ ๊ธฐ๋ณธ ์ง€์‹โ€์ด๋‹ค. ์™„์ „ํ•˜์ง€๋„ ์ตœ์ ์ด์ง€๋„ ์•Š์•„๋„ ๋œ๋‹ค. ์˜ˆ์ปจ๋Œ€ RRT* ํ”Œ๋ž˜๋„ˆ๋Š” ํ…Œ์ด๋ธ” ์ƒํŒ์˜ 2D ์ ์œ ๋งŒ ์•Œ ๋ฟ ์˜์ž๋„, ๋กœ๋ด‡-์˜์žยท์˜์ž-ํ…Œ์ด๋ธ” ์ƒํ˜ธ์ž‘์šฉ๋„ ๋ชจ๋ฅธ๋‹ค. ๊ทธ๋ž˜๋„ ๋‘ ์  ์‚ฌ์ด๋ฅผ ๋Œ€์ถฉ ์˜ฎ๊ธฐ๋Š” ์ผ์€ ์ž˜ํ•˜๋ฏ€๋กœ, RL์€ โ€œ์ถฉ๋Œ์—์„œ ๋น ์ ธ๋‚˜์˜ค๊ธฐโ€์ฒ˜๋Ÿผ ๋ชจ๋ธ์— ์—†๋Š” ๋ถ€๋ถ„๋งŒ ๋ฐฐ์šฐ๋ฉด ๋œ๋‹ค.

ํƒœ์Šคํฌ๋ณ„ ์„ ํƒ์€ Table 1์— ์žˆ๋‹ค.

ํƒœ์Šคํฌ ํ”„๋ผ์ด์–ด ๊ฒฐํ•ฉ ๋ฐฉ์‹ ๋ณด์ƒ ๊ทผ๊ฑฐ ํฌ์†Œ
Chair-tablecorner RRT* Sequential ์˜์žโ€“๋ชฉํ‘œ ๊ฑฐ๋ฆฌ ์•„๋‹ˆ์˜ค
Chair-tablemiddle RRT* Sequential ์˜์žโ€“๋ชฉํ‘œ ๊ฑฐ๋ฆฌ ์•„๋‹ˆ์˜ค
Dustpan standup ์Šคํฌ๋ฆฝํŠธ Separate ์†์žก์ด ๋†’์ด ์˜ˆ
Sweeping ๊ฑฐ๋ฆฌ ์ œ์•ฝ Residual ๋ด‰ํˆฌโ€“๋ชฉํ‘œ ๊ฑฐ๋ฆฌ ์•„๋‹ˆ์˜ค

์„ธ ๊ฒฐํ•ฉ ๋ฐฉ์‹์˜ ๋…ผ๋ฆฌ๋Š” ์„œ๋กœ ๋‹ค๋ฅด๋‹ค. Separate๋Š” โ€œํ”„๋ผ์ด์–ด ๋ฐ์ดํ„ฐ๊ฐ€ ๋žœ๋ค ์ดˆ๊ธฐํ™” ์ •์ฑ…๋ณด๋‹ค๋Š” ๋†’์€ ๋ณด์ƒ์„ ๋ณผ ๊ฒƒโ€์ด๋ผ๋Š” ๋ถ€ํŠธ์ŠคํŠธ๋žฉ ๋…ผ๋ฆฌ(ํฌ์†Œ ๋ณด์ƒ์ผ์ˆ˜๋ก ์ค‘์š”). Sequential์€ ํ”„๋ผ์ด์–ด๊ฐ€ ์ •์ฑ…์˜ ์ดˆ๊ธฐ ์ƒํƒœ ๋ถ„ํฌ๋ฅผ ๊ตฌ์กฐํ™”ํ•œ๋‹ค๋Š” ๋…ผ๋ฆฌ โ€” ๋ฐ์ดํ„ฐ๋กœ ํ”„๋ผ์ด์–ด๋ฅผ ์ฆ๋ฅ˜ํ•˜๋ ค๋ฉด ์ƒ˜ํ”Œ์ด ๋งŽ์ด ๋“œ๋‹ˆ, ์•„์˜ˆ ์ œ์–ด๊ถŒ์„ ์•ž๋ถ€๋ถ„์— ์ฃผ๋Š” ํŽธ์ด ์ง์ ‘์ ์ด๋‹ค. Residual์€ ํ”„๋ผ์ด์–ด๊ฐ€ ์ง์ ‘ ๋ฐฐํฌํ•˜๊ธฐ์—” ๋ชป ๋ฏธ๋ฅ์ง€๋งŒ ํ–‰๋™์˜ ํ•ฉ๋ฆฌ์  ๋ฒ”์œ„๋Š” ์ •ํ•ด ์ฃผ๋Š” ๊ฒฝ์šฐ๋‹ค(๋น—์ž๋ฃจ์งˆ์˜ ํ”„๋ผ์ด์–ด๋Š” โ€œ๋งˆ์ง€๋ง‰์œผ๋กœ ๊ฒ€์ถœ๋œ ๋ด‰ํˆฌ ์œ„์น˜์—์„œ 0.5 m ์ด๋‚ด์— ๋จธ๋ฌผ๋Ÿฌ๋ผโ€๊ฐ€ ์ „๋ถ€๋‹ค).

ํ•™์Šต๊ธฐ๋Š” RLPD + DrQ. ๋ถ€๋ก B ๊ธฐ์ค€ ํ•˜์ดํผํŒŒ๋ผ๋ฏธํ„ฐ๋Š” ๋ฐฐ์น˜ 256, update-to-sample ratio 4, actor/critic lr 3e-4, MLP 2ร—256, ํฌ๋ฆฌํ‹ฑ ์•™์ƒ๋ธ” 10๊ฐœ, ์ด๋ฏธ์ง€ ์ธ์ฝ”๋”๋Š” 4์ธต 3ร—3 stride 2, ์ฑ„๋„ 32, latent 50์ด๋ฉฐ ์‚ฌ์ „ํ•™์Šต ์ž„๋ฒ ๋”ฉ์„ ์“ฐ์ง€ ์•Š๊ณ  ๋งค ์‹คํ—˜๋งˆ๋‹ค ์ฒ˜์Œ๋ถ€ํ„ฐ ์žฌํ•™์Šตํ•œ๋‹ค. ํ™˜๊ฒฝ๋ณ„๋กœ๋Š” #MinQ์™€ ์—”ํŠธ๋กœํ”ผ ๊ด€๋ จ ๊ฐ’๋งŒ ์กฐ์ •ํ•œ๋‹ค(chair 2 / dustpan 1 / sweeping 2, target entropy โˆ’2/โˆ’2/โˆ’4). ์—ํ”ผ์†Œ๋“œ ๊ธธ์ด๋Š” chairยทsweeping 16, dustpan 8์ด๋‹ค.

๋ฐฉ๋ฒ• 3 โ€” ํ…์ŠคํŠธ๋กœ ์ •์˜ํ•˜๋Š” ๋ณด์ƒ

๊ฐ ํƒœ์Šคํฌ๋Š” โ€œ๊ด€์‹ฌ ๋ฌผ์ฒด๊ฐ€ ์–ด๋–ค ์ƒํƒœ์— ์žˆ์–ด์•ผ ํ•˜๋Š”๊ฐ€โ€๋กœ ์ •์˜๋œ๋‹ค. ๊ทธ๋ž˜์„œ ๋ฌผ์ฒด ์ƒํƒœ๋งŒ ์ถ”์ •ํ•  ์ˆ˜ ์žˆ์œผ๋ฉด ๋ณด์ƒ์ด ์ƒ๊ธด๋‹ค. ํŒŒ์ดํ”„๋ผ์ธ์€ ํ…์ŠคํŠธ ํ”„๋กฌํ”„ํŠธ โ†’ Grounding-DINO ๋˜๋Š” Detic ๊ฒ€์ถœ โ†’ SAM ๋งˆ์Šคํฌ โ†’ ๊นŠ์ด๋กœ ์ ๊ตฐ โ†’ ๋ฌด๊ฒŒ์ค‘์‹ฌยท์š” ์ถ”์ •์ด๋‹ค.


๋ถ„ํ•  ๊ฒฐ๊ณผ(Fig. 7) โ€” ์ขŒ: ์˜์ž ํƒœ์Šคํฌ, ์šฐ: ๋น—์ž๋ฃจ์งˆ(์ข…์ด๋ด‰ํˆฌ)์—์„œ SAM์ด ๋‚ธ ๋งˆ์Šคํฌ. ๋…ผ๋ฌธ์€ ์ด ์ถ”์ •์ด โ€œ์žก์Œ์ด ์žˆ์ง€๋งŒ ์ œ์–ด ์ •์ฑ…์„ ํ•™์Šต์‹œํ‚ค๊ธฐ์—” ์ถฉ๋ถ„ํ•˜๋‹คโ€๊ณ  ํ‰๊ฐ€ํ•œ๋‹ค.

๋ถ€๋ก C์˜ ๋””ํ…Œ์ผ์ด ์ด ํŒŒ์ดํ”„๋ผ์ธ์˜ ์‹ค์ œ ๋ชจ์Šต์„ ์ž˜ ๋ณด์—ฌ์ค€๋‹ค. ํ”„๋กฌํ”„ํŠธ๋Š” ์˜์ž 'chair', ์“ฐ๋ ˆ๋ฐ›๊ธฐ 'red broom'(๊ธธ์ญ‰ํ•œ ๋นจ๊ฐ„ ์†์žก์ด ํƒ“์ด๋‹ค), ์ข…์ด๋ด‰ํˆฌ๋Š” 'box.bag.poster.signboard.envelope.tag.clipboard.street sign'์ฒ˜๋Ÿผ ํ›„๋ณด๋ฅผ ์ž”๋œฉ ๋‚˜์—ดํ•œ๋‹ค โ€” ๋ณ€ํ˜•์ฒด๋ผ ๋งค ํ”„๋ ˆ์ž„ ๋‹ค๋ฅธ ํด๋ž˜์Šค๋กœ ์žกํžˆ๊ธฐ ๋•Œ๋ฌธ์ด๋‹ค. ์‹ ๋ขฐ๋„ ๋ฌธํ„ฑ์€ ์˜์ž 0.4, ์“ฐ๋ ˆ๋ฐ›๊ธฐ 0.2, ๋ด‰ํˆฌ 0.1๋กœ ์ œ๊ฐ๊ฐ์ด๊ณ , ํ”Œ๋ ˆ์ดํŽœ ๋ฐ– ์˜์ž ๊ฐ™์€ ์˜ค๊ฒ€์ถœ์€ ์ถ”์ • ์œ„์น˜๋กœ ํ•„ํ„ฐ๋งํ•œ๋‹ค. Grounding-DINO๋ฅผ ์“ธ ๋•Œ๋Š” ์˜ค๊ฒ€์ถœ์„ ์ค„์ด๋ ค ํƒœ์Šคํฌ ํ”„๋กฌํ”„ํŠธ๋ฅผ COCO ํด๋ž˜์Šค ๋ชฉ๋ก ๋’ค์— ๋ถ™์ธ๋‹ค.

๋ณด์ƒ ํ•จ์ˆ˜๋Š” ํƒœ์Šคํฌ๋งˆ๋‹ค ์†์œผ๋กœ ์„ค๊ณ„ํ•œ๋‹ค. ์“ฐ๋ ˆ๋ฐ›๊ธฐ๋Š” ์กฐ์ž‘ ์ค‘์—๋Š” ๊ฒ€์ถœ์ด ์‹คํŒจํ•˜๋ฏ€๋กœ ์—ํ”ผ์†Œ๋“œ ์ข…๋ฃŒ ์‹œ์—๋งŒ ์†์žก์ด ๋†’์ด๋กœ r_{\text{bonus}}=10์„ ์ฃผ๊ณ  ๊ทธ ์ „์—๋Š” ์ƒ์กด ํŽ˜๋„ํ‹ฐ -0.1์„ ์ค€๋‹ค(๊ทธ๋ฆฝ์„ ๋†“์œผ๋ฉด ์กฐ๊ธฐ ์ข…๋ฃŒ). ๋น—์ž๋ฃจ์งˆ์€ ๊ฑฐ๋ฆฌยท์ง„์ฒ™ยท๋„๋‹ฌ ๋ณด๋„ˆ์Šค์˜ ํ•ฉ์ด๋‹ค. r_{\text{dist}}=-0.2\,d(x_t,G_r)+e^{-10x_{\text{diff}}},\quad r_{\text{prog}}=10\max\big(0,\ d(x_{t-1},G_r)-d(x_t,G_r)\big),\quad r_{\text{bonus}}=10\ \text{if } d(x_t,G_r)=0

์ง๊ด€: ์™œ ํ”„๋ผ์ด์–ด๊ฐ€ ์ด๋ ‡๊ฒŒ ํฌ๊ฒŒ ๋จนํžˆ๋Š”๊ฐ€

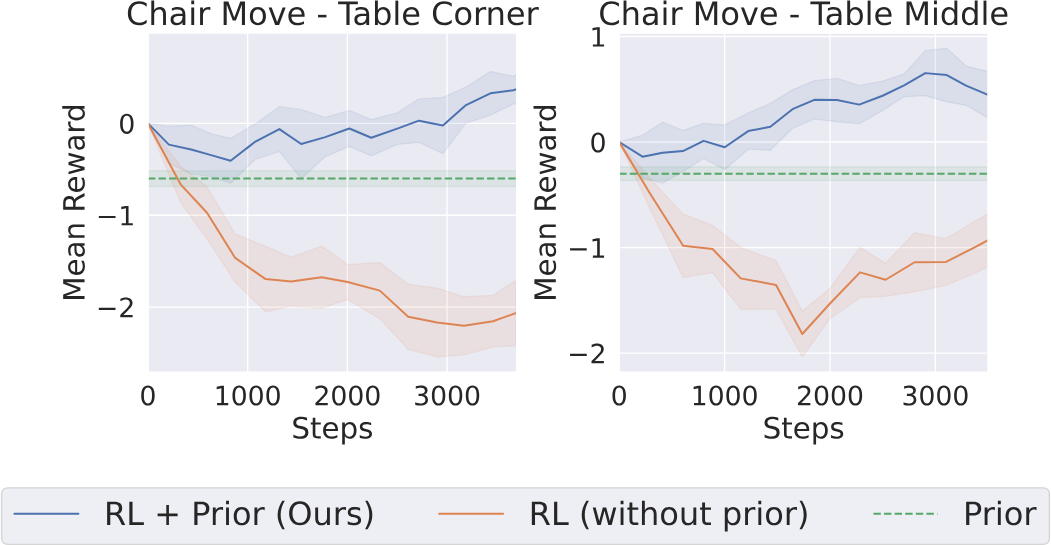
Fig. 5๊ฐ€ ์ด ๋…ผ๋ฌธ์—์„œ ๊ฐ€์žฅ ์„ค๋ช…๋ ฅ ์žˆ๋Š” ๊ทธ๋ฆผ์ด๋‹ค. ์˜์ž ํƒœ์Šคํฌ์˜ ๋ณด์ƒ์€ ๋Œ€๋žต -x+e^{-x} ๊ผด(๊ฑฐ๋ฆฌ x)์ด๋ผ, ํ‰๊ท  ๋ณด์ƒ์ด ์Œ์ˆ˜๋ผ๋Š” ๊ฑด ๋กœ๋ด‡์ด ๋ชฉํ‘œ์—์„œ ๋ฉ€๋ฆฌ ๋–จ์–ด์ง„ ๊ณณ์„ ํ—ค๋งค๊ณ  ์žˆ๋‹ค๋Š” ๋œป์ด๋‹ค. ํ”„๋ผ์ด์–ด ์—†๋Š” RL์˜ ํ‰๊ท  ๋ณด์ƒ์€ ํ•™์Šต ๋‚ด๋‚ด โˆ’1~โˆ’2 ๊ตฌ๊ฐ„์— ๋จธ๋ฌธ๋‹ค. ๋ฐ˜๋ฉด sequential ๊ฒฐํ•ฉ์€ ์ •์ฑ…์ด ํ•ญ์ƒ ๋ชฉํ‘œ ๊ทผ์ฒ˜์—์„œ ์‹œ์ž‘ํ•˜๋ฏ€๋กœ ๋†’์€ ๋ณด์ƒ ์‹ ํ˜ธ๋ฅผ ์ž์ฃผ ๋งŒ๋‚˜๊ณ , ๊ทธ๋ž˜์„œ ๋นจ๋ฆฌ ๋Š”๋‹ค.


ํ•™์Šต ์ค‘ ํ‰๊ท  ๋ณด์ƒ(Fig. 5) โ€” ์˜์ž ๋‘ ํƒœ์Šคํฌ. ํŒŒ๋ž‘(RL+prior)์€ 0 ์œ„๋กœ ์˜ฌ๋ผ๊ฐ€์ง€๋งŒ ์ฃผํ™ฉ(RL only)์€ โˆ’1~โˆ’2์—์„œ ๋ฒ—์–ด๋‚˜์ง€ ๋ชปํ•œ๋‹ค. ์ดˆ๋ก ์ ์„ ์ด ํ”„๋ผ์ด์–ด ์ˆ˜์ค€.

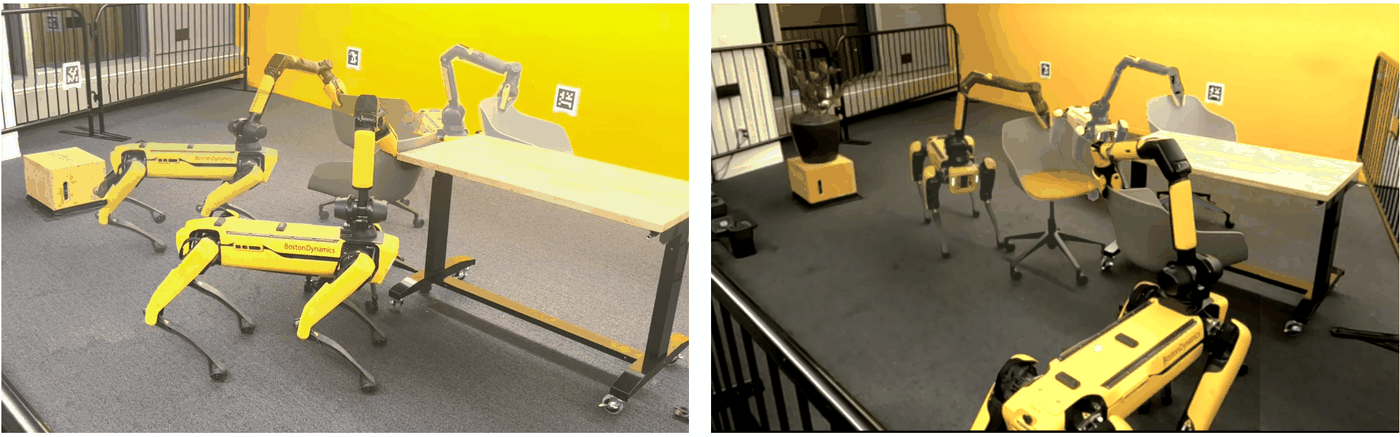
๊ฑฐ๊พธ๋กœ ํ”„๋ผ์ด์–ด๋งŒ์œผ๋กœ๋Š” ์™œ ์•ˆ ๋˜๋Š”๊ฐ€. ํ”„๋ผ์ด์–ด๋Š” ๊ฒฝํ—˜์—์„œ ๋ฐฐ์šฐ์ง€ ์•Š์œผ๋ฏ€๋กœ ๊ฐ™์€ ์‹ค์ˆ˜๋ฅผ ๋ฌดํ•œํžˆ ๋ฐ˜๋ณตํ•œ๋‹ค. Fig. 6์˜ ์˜ˆ๊ฐ€ ์ •ํ™•ํžˆ ๊ทธ๊ฒƒ์ด๋‹ค: ๋‹จ์ˆœํ™”๋œ ๋ชจ๋ธ์„ ์“ฐ๋Š” RRT*๋Š” ์˜์ž-ํ…Œ์ด๋ธ” ์ƒํ˜ธ์ž‘์šฉ์„ ๋ชจ๋ฅด๋ฏ€๋กœ ํ…Œ์ด๋ธ”๊ณผ ์ถฉ๋Œํ•œ ์ƒํƒœ์— ๊ฐ‡ํžˆ๊ณ  ๋น ์ ธ๋‚˜์˜ค์ง€ ๋ชปํ•œ๋‹ค.


์ •์„ฑ ๋น„๊ต(Fig. 6) โ€” ์ขŒ: ํ”„๋ผ์ด์–ด(๋ถˆ์™„์ „ ๋ชจ๋ธ RRT*)๊ฐ€ ํ…Œ์ด๋ธ”๊ณผ ์ถฉ๋Œํ•œ ์ฑ„ ๋ณต๊ตฌํ•˜์ง€ ๋ชปํ•œ๋‹ค. ์šฐ: ํ•™์Šต๋œ ์ •์ฑ…์€ ์ถฉ๋Œ์—์„œ ๋น ์ ธ๋‚˜์™€ ํƒœ์Šคํฌ๋ฅผ ์™„์ˆ˜ํ•œ๋‹ค.

์ฆ‰ ์ด ๋…ผ๋ฌธ์˜ ํ”„๋ผ์ด์–ด-RL ๊ฒฐํ•ฉ์€ โ€œํƒ์ƒ‰ ๋ถ„ํฌ๋ฅผ ์ขํžˆ๋Š” ์žฅ์น˜โ€์™€ โ€œ์ขํ˜€์ง„ ๋ถ„ํฌ ์•ˆ์—์„œ ๋ชจ๋ธ ์˜ค์ฐจ๋ฅผ ๋ฉ”์šฐ๋Š” ์žฅ์น˜โ€์˜ ์—ญํ•  ๋ถ„๋‹ด์ด๋‹ค.

์‹คํ—˜: ๋ฌด์—‡์„ ์–ด๋–ป๊ฒŒ ์Ÿ€๋Š”๊ฐ€

์…‹์—…. ์•ฝ 6ร—5 m ํ”Œ๋ ˆ์ดํŽœ(๊ธˆ์† ์šธํƒ€๋ฆฌ), Spot ๋กœ๋ด‡๊ณผ ํŒ”. ๊ด€์ธก์€ ๋ณธ๋ฌธ ๊ธฐ์ค€ 128ร—128 RGB 3๊ฐœ(๊ณ ์ • 3์ธ์นญ 1 + ์—๊ณ ์„ผํŠธ๋ฆญ 2)์— ๋ชธ์ฒด ์ž์„ธยท์† ์ž์„ธยท๋ชฉํ‘œ๋ฅผ ๋”ํ•œ ๊ฒƒ์ด๋‹ค. ํ–‰๋™๊ณต๊ฐ„์€ ์˜์žยท๋น—์ž๋ฃจ์งˆ์ด 5์ฐจ์›(๋ฒ ์ด์Šค x,y,\theta + ๋ฒ ์ด์Šค ๊ธฐ์ค€ ์† x,y), ์“ฐ๋ ˆ๋ฐ›๊ธฐ๊ฐ€ 3์ฐจ์›(z, yaw, ๊ทธ๋ฆฌํผ โ€” ๊ทธ๋ฆฌํผ ์—ด๊ธฐ๊ฐ€ ์—ํ”ผ์†Œ๋“œ๋ฅผ ์ข…๋ฃŒ์‹œํ‚จ๋‹ค). ๊ณ„์‚ฐ์€ ์›Œํฌ์Šคํ…Œ์ด์…˜ A5000 ํ•œ ์žฅ(์•ฝ 20 GB)์—์„œ RLPD ์˜จ๋ผ์ธ ํ•™์Šต, ๊ฒ€์ถœยท๋ถ„ํ• ์€ ํด๋ผ์šฐ๋“œ A100, ๊ณ ์ • RealSense๋Š” ๋…ธํŠธ๋ถ์— ์—ฐ๊ฒฐ๋ผ GRPC๋กœ ์ŠคํŠธ๋ฆฌ๋ฐ๋˜๊ณ  ๋กœ๋ด‡ ๋ช…๋ น์€ Wi-Fi๋กœ ๋‚˜๊ฐ„๋‹ค.

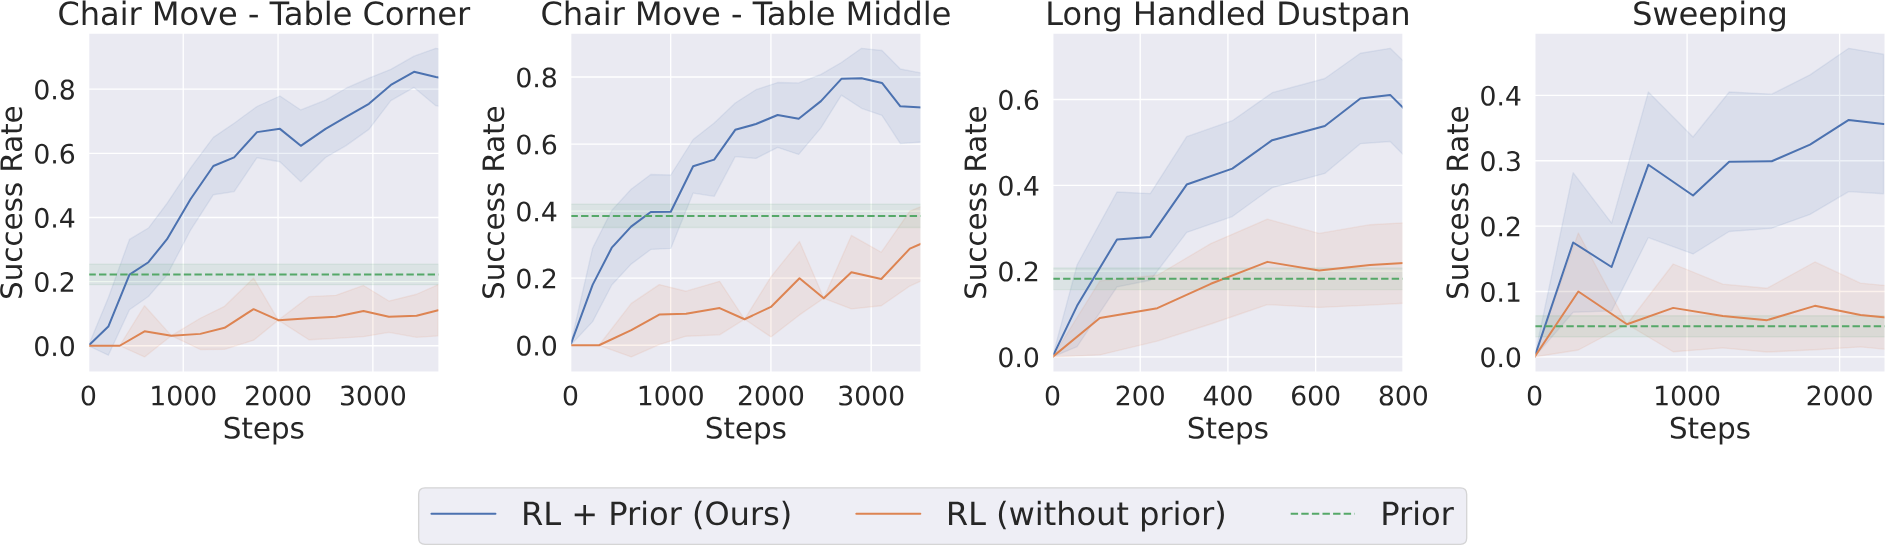
ํ•™์Šต ๊ณก์„ . ๋„ค ํƒœ์Šคํฌ ๋ชจ๋‘ ์ƒ˜ํ”Œ์ด ์Œ“์ผ์ˆ˜๋ก ์„ฑ๊ณต๋ฅ ์ด ๋‹จ์กฐ ์ฆ๊ฐ€ํ•œ๋‹ค. ํ”„๋ผ์ด์–ด ์—†๋Š” RL์€ ํ›จ์”ฌ ๋А๋ฆฌ๊ณ , ํ”„๋ผ์ด์–ด ๋‹จ๋…(์ดˆ๋ก ์ ์„ )์€ ๋‹น์—ฐํžˆ ํ‰ํ‰ํ•˜๋‹ค.


ํ•™์Šต ์ค‘ ์„ฑ๊ณต๋ฅ (Fig. 4) โ€” ์ขŒโ†’์šฐ: chair-corner, chair-middle, dustpan, sweeping. ๊ฐ€๋กœ์ถ• ์ƒ˜ํ”Œ ์ˆ˜ ์Šค์ผ€์ผ์ด ํƒœ์Šคํฌ๋งˆ๋‹ค ๋‹ค๋ฅด๋‹ค(dustpan ~800, chair ~3,500, sweeping ~2,300). ํ•™์Šต ์ข…๋ฃŒ ์‹œ์  ๊ฐ’์€ ๋Œ€๋žต 0.84 / 0.71 / 0.59 / 0.36 ์ˆ˜์ค€์œผ๋กœ ์ฝํžŒ๋‹ค.

์ตœ์ข… ํ‰๊ฐ€(Table 2). ํ‰๊ฐ€๋Š” ํ•™์Šต๊ณผ ๋‹ฌ๋ฆฌ ํ™•๋ฅ ์  ์ •์ฑ… ๋Œ€์‹  ๊ฒฐ์ •๋ก ์  ์ •์ฑ…์„ ์“ฐ๊ณ , ๋ฌผ์ฒด ์ดˆ๊ธฐ ์ƒํƒœ๋ฅผ goal-cycle์˜ ๋ฐ˜๋Œ€์ชฝ ๋ชฉํ‘œ ๊ทผ์ฒ˜๋กœ ์„ธํŒ…ํ•œ๋‹ค.

ํƒœ์Šคํฌ Ours Only RL Only Prior Offline RL
Chair-tablecorner 100% 20% 22% 10%
Chair-tablemiddle 80% 50% 38% 20%
Dustpan Standup 60% 20% 18% 60%
Sweeping 80% 0% 5% 10%
ํ‰๊ท  80% 22.5% 20.75% 25%

ํ‰๊ท ์„ ์ง์ ‘ ๊ณ„์‚ฐํ•ด ๋ณด๋ฉด 80 / 22.5 = 3.56๋ฐฐ, 80 / 20.75 = 3.86๋ฐฐ๋‹ค. ์ดˆ๋ก์˜ โ€œ3-4ร—โ€๋Š” ์ •ํ™•ํ•˜๊ณ , ์„œ๋ก ๊ณผ Table 2 ์บก์…˜์˜ โ€œ์•ฝ 4๋ฐฐโ€๋Š” ๋ฐ˜์˜ฌ๋ฆผ ์ชฝ์ด๋‹ค.

ํ”„๋ผ์ด์–ด ๋ฐ์ดํ„ฐ ํ’ˆ์งˆ(์˜คํ”„๋ผ์ธ RL). ํ”„๋ผ์ด์–ด๊ฐ€ ๋ชจ์€ ๋ฐ์ดํ„ฐ๋กœ๋งŒ ์˜คํ”„๋ผ์ธ RL์„ ๋Œ๋ฆฌ๋ฉด ์˜์žยท๋น—์ž๋ฃจ์งˆ ํ‰๊ท ์ด 13%์— ๊ทธ์นœ๋‹ค(์˜จ๋ผ์ธ ์ƒํ˜ธ์ž‘์šฉ ์—†์ด๋Š” ๋ถ€์กฑํ•˜๋‹ค๋Š” ๊ทผ๊ฑฐ). ์“ฐ๋ ˆ๋ฐ›๊ธฐ๋งŒ 60%๋กœ ๋™๋ฅ ์ธ๋ฐ, ์ €์ž๋“ค์€ ์—ฌ๊ธฐ์„œ ์งˆ์  ์ฐจ์ด๋ฅผ ๊ฐ•์กฐํ•œ๋‹ค โ€” ์˜คํ”„๋ผ์ธ RL์€ ํ”„๋ผ์ด์–ด์˜ ์„ฑ๊ณต ์‚ฌ๋ก€๋ฅผ ๋‹ต์Šตํ•˜๊ณ , ์˜จ๋ผ์ธ RL์€ ํŒ”์„ ๋“ค์—ˆ๋‹ค ๋–จ์–ด๋œจ๋ ค ๋˜‘๋ฐ”๋กœ ์„œ๊ฒŒ ํ•˜๋Š” ๋‹ค๋ฅธ ์ „๋žต์„ ๋ฐœ๊ฒฌํ–ˆ๋‹ค.

๊ฒฌ๊ณ ์„ฑ. ํ”Œ๋ ˆ์ดํŽœ์€ ํ–‡๋น›์ด ๋“œ๋Š” ๊ณต๊ฐ„์ด๋ผ ์กฐ๋„๊ฐ€ ํ•˜๋ฃจ ๋‚ด๋‚ด ๋ณ€ํ•˜๊ณ , ๋ฌผ์ฒด ์ดˆ๊ธฐ ์œ„์น˜์™€ ํŒŒ์ง€ ๋ฐฉ์‹์ด ๋งค๋ฒˆ ๋‹ฌ๋ผ ๋™์—ญํ•™๋„ ๋‹ฌ๋ผ์ง„๋‹ค. ๊ทธ ์กฐ๊ฑด์—์„œ ํ•™์Šต์ด ๊ณ„์†๋œ๋‹ค๋Š” ์ ์„ ์ €์ž๋“ค์€ ์‹œ์Šคํ…œ์˜ ์„ฑ๊ณผ๋กœ ๋“ ๋‹ค.

๋น„ํŒ์ ์œผ๋กœ ๋ณด๋ฉด

๊ฐ•์ 

  • ์„ธ ๋ณ‘๋ชฉ์„ ๊ฐ๊ฐ ๋‹ค๋ฅธ ์žฅ์น˜๋กœ ๋ง‰๋Š” ์„ค๊ณ„๊ฐ€ ๋ช…๋ฃŒํ•˜๋‹ค. ์ž์œจ์„ฑ์€ ๋ฐ์ดํ„ฐ ํ’ˆ์งˆ, ํ”„๋ผ์ด์–ด๋Š” ์ƒ˜ํ”Œ ํšจ์œจ, ๋น„์ „ ๋ณด์ƒ์€ ๊ฐ๋… ๋น„์šฉ โ€” ์–ด๋А ํ•˜๋‚˜๋งŒ์œผ๋กœ๋Š” ์‹คํ™˜๊ฒฝ RL์ด ์„œ์ง€ ์•Š๋Š”๋‹ค๋Š” ๊ฒƒ์„ ํƒœ์Šคํฌ 4๊ฐœ๋กœ ๋ณด์—ฌ ์ค€๋‹ค.
  • ํƒœ์Šคํฌ ์„ ์ •์ด ์ •์งํ•˜๊ฒŒ ์–ด๋ ต๋‹ค. ๋‹ค๋ฆฌ-ํŒ” ํ˜‘์‘์ด ํ•„์š”ํ•œ ํฐ ๋ฌผ์ฒด ์กฐ์ž‘, ๋„๊ตฌ ์‚ฌ์šฉ(๋น—์ž๋ฃจ), ๋ณ€ํ˜•์ฒด(์ข…์ด๋ด‰ํˆฌ)๋ฅผ ๊ณจ๋ž๋‹ค. ์‹คํ™˜๊ฒฝ RL ๋…ผ๋ฌธ์—์„œ ํ”ํ•œ ํ…Œ์ด๋ธ” ์œ„ ์ง‘๊ธฐ-๋†“๊ธฐ์™€ ํ™•์‹คํžˆ ๊ตฌ๋ถ„๋œ๋‹ค.
  • ํ”„๋ผ์ด์–ด๋ฅผ โ€œ์ตœ์ ์ด ์•„๋‹ˆ์–ด๋„ ๋œ๋‹คโ€๋กœ ์ •์˜ํ•œ ๊ฒƒ์ด ์‹ค์šฉ์ ์ด๋‹ค. RRT*๊ฐ€ ์˜์ž์˜ ์กด์žฌ์กฐ์ฐจ ๋ชจ๋ฅธ๋‹ค๋Š” ์ ์„ ์ˆจ๊ธฐ์ง€ ์•Š๊ณ , ์˜คํžˆ๋ ค ๊ทธ ๋ชจ๋ธ ๊ฒฉ์ฐจ๋ฅผ RL์ด ๋ฉ”์šฐ๋Š” ๊ทธ๋ฆผ์œผ๋กœ ์ œ์‹œํ•œ๋‹ค. Fig. 5ยท6์ด ๊ทธ ์ฃผ์žฅ์„ ์‹ค์ œ ๋ฐ์ดํ„ฐ์™€ ์‹คํŒจ ์‚ฌ๋ก€๋กœ ๋’ท๋ฐ›์นจํ•œ๋‹ค.
  • ๋ถ€๋ก์ด ์ถฉ์‹คํ•˜๋‹ค. ํ”„๋กฌํ”„ํŠธ ๋ฌธ์ž์—ด, ๊ฒ€์ถœ ๋ฌธํ„ฑ, ๋ณด์ƒ ํ•จ์ˆ˜, ์„ฑ๊ณต ํŒ์ • ๊ธฐ์ค€, ํ”„๋ผ์ด์–ด ์ƒ์„ฑ ์•Œ๊ณ ๋ฆฌ์ฆ˜, ๊ณ„์‚ฐ ๊ตฌ์„ฑ๊นŒ์ง€ ์ ํ˜€ ์žˆ์–ด ์ฝ”๋“œ ์—†์ด๋„ ์žฌ๊ตฌํ˜„ ๋…ผ์˜๊ฐ€ ๊ฐ€๋Šฅํ•˜๋‹ค(ํ•˜๋“œ์›จ์–ด๊ฐ€ ์žˆ๋‹ค๋ฉด).

์•ฝ์ ยทํ•œ๊ณ„

  • ํ‰๊ฐ€์˜ ํ‘œ๋ณธ ํฌ๊ธฐ๊ฐ€ ์–ด๋””์—๋„ ์—†๋‹ค. Table 2์˜ ์‹œํ–‰ ํšŸ์ˆ˜ยท์‹œ๋“œ ์ˆ˜๊ฐ€ ๋ณธ๋ฌธยท๋ถ€๋ก ์ „์ฒด์— ๋ณด๊ณ ๋ผ ์žˆ์ง€ ์•Š๋‹ค(โ€œtrialsโ€, โ€œseedsโ€, โ€œepisodesโ€ ๊ธฐ์ค€ ์ „์ˆ˜ ํ™•์ธ). 60%์™€ 80%์˜ ์ฐจ์ด๋ฅผ ํ•ด์„ํ•  ๊ทผ๊ฑฐ๊ฐ€ ์—†๊ณ , Fig. 4ยท5์˜ ์Œ์˜๋Œ€๊ฐ€ ๋ฌด์—‡์˜ ๋ถ„์‚ฐ์ธ์ง€(์‹œ๋“œ? ์ด๋™์ฐฝ? ์—ํ”ผ์†Œ๋“œ ๊ฐ„?)๋„ ์„ค๋ช…๋˜์ง€ ์•Š๋Š”๋‹ค.
  • Only Prior ์—ด์€ ๋…๋ฆฝ ํ‰๊ฐ€๊ฐ€ ์•„๋‹ ๊ฐ€๋Šฅ์„ฑ์ด ๋†’๋‹ค. 22 / 38 / 18 / 5%๋Š” Fig. 4์˜ ํ”„๋ผ์ด์–ด ์ˆ˜ํ‰์„  ๊ฐ’๊ณผ ์‚ฌ์‹ค์ƒ ๋™์ผํ•˜๊ฒŒ ์ฝํžŒ๋‹ค. ๋ฐ˜๋ฉด OursยทOnly RL ์—ด์€ ํ•™์Šต ์ข…๋ฃŒ ์‹œ์  ๊ณก์„ ๊ฐ’(0.84 / 0.71 / 0.59 / 0.36, 0.11 / 0.30 / 0.22 / 0.06)๋ณด๋‹ค ๋šœ๋ ท์ด ๋†’๋‹ค โ€” ๊ฒฐ์ •๋ก ์  ์ •์ฑ… + ์œ ๋ฆฌํ•œ ์ดˆ๊ธฐ ์ƒํƒœ๋ผ๋Š” ํ‰๊ฐ€ ํ”„๋กœํ† ์ฝœ ๋•์ด๋‹ค. ์ฆ‰ ๋น„๊ต๊ตฐ๋งˆ๋‹ค ์ธก์ • ์กฐ๊ฑด์ด ๊ฐ™์ง€ ์•Š์„ ์ˆ˜ ์žˆ๋‹ค. ํŠนํžˆ ๋น—์ž๋ฃจ์งˆ์€ ํ•™์Šต ์ค‘ 36% โ†’ ํ‰๊ฐ€ 80%๋กœ ๋ฒŒ์–ด์ง„๋‹ค.
  • โ€œminimal human interventionโ€์ด ์ˆ˜์น˜๋กœ ๋’ท๋ฐ›์นจ๋˜์ง€ ์•Š๋Š”๋‹ค. ๋ฐฐํ„ฐ๋ฆฌ ๊ต์ฒด, ๋ฌผ์ฒด๊ฐ€ ์šธํƒ€๋ฆฌ ๋ฐ–์œผ๋กœ ๋‚˜๊ฐ”์„ ๋•Œ์˜ ์ฒ˜๋ฆฌ, ํŒŒ์ง€ ์‹คํŒจ ๋ˆ„์  ์‹œ ๊ฐœ์ž… ๊ฐ™์€ ํ•ญ๋ชฉ์ด ํ•œ ๋ฒˆ๋„ ์ง‘๊ณ„๋˜์ง€ ์•Š๋Š”๋‹ค(โ€œbatteryโ€ยทโ€œinterventionโ€์€ ๋ณธ๋ฌธ์—์„œ ์ดˆ๋ก๊ณผ ์ฐธ๊ณ ๋ฌธํ—Œ ์ œ๋ชฉ ์™ธ์— ๋“ฑ์žฅํ•˜์ง€ ์•Š๋Š”๋‹ค). 8~15์‹œ๊ฐ„ ๋ฌด์ธ ์šด์˜์ด๋ผ๊ณ  ์ฝ๊ณ  ์‹ถ์–ด์ง€์ง€๋งŒ, ๋…ผ๋ฌธ์€ ๊ทธ๋ ‡๊ฒŒ ์ฃผ์žฅํ•˜์ง€ ์•Š์•˜๊ณ  ๋ฐ˜๋Œ€ ์ฆ๊ฑฐ๋„ ์ œ์‹œํ•˜์ง€ ์•Š๋Š”๋‹ค.
  • โ€œ๊ณ„์ธก ์—†์ดโ€๋ผ๋Š” ํ‘œํ˜„์€ ์ƒ๋Œ€์ ์ด๋‹ค. ๊ธˆ์† ์šธํƒ€๋ฆฌ๋กœ ๋‘˜๋Ÿฌ์‹ผ ์ „์šฉ ํ”Œ๋ ˆ์ดํŽœ, ํ”ผ๋‘์…œ 5๊ฐœ๋กœ ๋งŒ๋“  GraphNav ๋งต, ๊ณ ์ • 3์ธ์นญ RealSense, ์•ˆ์ „ ํด๋ฆฌํ•‘ ๊ณ„์ธต, ํด๋ผ์šฐ๋“œ A100์ด ์ „๋ถ€ ํ•„์š”ํ•˜๋‹ค. ํŠน์ˆ˜ ์„ผ์„œ๋ฅผ ์•ˆ ์“ด๋‹ค๋Š” ๋œป์ด์ง€, ํ™˜๊ฒฝ ์ค€๋น„๊ฐ€ ์—†๋‹ค๋Š” ๋œป์€ ์•„๋‹ˆ๋‹ค. ์ €์ž๋“ค๋„ ๊ณ ์ • ์นด๋ฉ”๋ผ ์˜์กด์„ ํ•œ๊ณ„๋กœ ๋ช…์‹œํ•œ๋‹ค.
  • ์ฒซ ๋ฒˆ์งธ ๊ตฌ์„ฑ์š”์†Œ(task-relevant autonomy)์—๋Š” ์ •๋Ÿ‰ ์‹คํ—˜์ด ์—†๋‹ค. ๋ชจ๋“  ๋น„๊ต๊ตฐ์ด ์ด ์š”์†Œ๋ฅผ ๊ณต์œ ํ•˜๋ฏ€๋กœ, ์ด๊ฒƒ์ด ์—†์„ ๋•Œ์˜ ํšจ๊ณผ๋Š” โ€œ์œ ์˜๋ฏธํ•œ ์ง„์ฒ™์ด ์—†๋‹คโ€๋Š” ์„œ์ˆ ๊ณผ ์•ˆ์ „ ๋ฌธ์ œ ์–ธ๊ธ‰์œผ๋กœ๋งŒ ๋‚จ๋Š”๋‹ค. ๋…ผ๋ฌธ์ด ๊ธฐ์—ฌ๋กœ ๋‚ด์„ธ์šด ์„ธ ์ถ• ์ค‘ ํ•˜๋‚˜๊ฐ€ ์ ˆ์ œ ์‹คํ—˜ ๋ฐ–์— ์žˆ๋Š” ์…ˆ์ด๋‹ค.
  • ๊ด€์ธก ์„œ์ˆ ์ด ๋ณธ๋ฌธ๊ณผ ๋ถ€๋ก์—์„œ ์–ด๊ธ‹๋‚œ๋‹ค. ๋ณธ๋ฌธ ยง4๋Š” โ€œ128ร—128 RGB 3๊ฐœโ€๋ผ ์“ฐ๋Š”๋ฐ ๋ถ€๋ก B๋Š” โ€œRGB ์†Œ์Šค 4๊ฐœโ€(์—๊ณ  ์ขŒยท์šฐ, 3์ธ์นญ ํ˜„์žฌ, 3์ธ์นญ ๋ชฉํ‘œ)์— ์—๊ณ  128ร—128 / 3์ธ์นญ 256ร—256์ด๋ผ๊ณ  ์“ด๋‹ค. ์žฌ๊ตฌํ˜„์ž์—๊ฒŒ๋Š” ์ž‘์ง€ ์•Š์€ ์ฐจ์ด๋‹ค(๋ชฉํ‘œ ์ด๋ฏธ์ง€์˜ ์กด์žฌ ์—ฌ๋ถ€๋Š” ๊ณง ๋ชฉํ‘œ ์กฐ๊ฑดํ™” ๋ฐฉ์‹์ด๋‹ค). ๋ถ€๋ก ์ชฝ์ด ๊ตฌ์ฒด์ ์ด๋ฏ€๋กœ ๊ทธ์ชฝ์„ ๋”ฐ๋ฅด๋Š” ๊ฒƒ์ด ๋งž์•„ ๋ณด์ธ๋‹ค.
  • ํ‘œ๊ธฐ ์˜ค๋ฅ˜๊ฐ€ ๋‚จ์•„ ์žˆ๋‹ค. ๋น—์ž๋ฃจ์งˆ ๋ณด์ƒ์˜ e^{-10x_{\text{diff}}} ํ•ญ์—์„œ x_{\text{diff}}๋Š” ์˜์ž ํƒœ์Šคํฌ์—์„œ๋งŒ ์ •์˜๋œ ๊ธฐํ˜ธ๋กœ, ์ด ์ ˆ์—์„œ๋Š” ์ •์˜๋˜์ง€ ์•Š์€ ์ฑ„ ์“ฐ์ธ๋‹ค.
  • ์ฝ”๋“œยท๋ฐ์ดํ„ฐ๊ฐ€ ๊ณต๊ฐœ๋˜์ง€ ์•Š์•˜๋‹ค. Spot + ํŒ” + ์ „์šฉ ํ”Œ๋ ˆ์ดํŽœ + ํด๋ผ์šฐ๋“œ GPU๋ผ๋Š” ํ•˜๋“œ์›จ์–ด ์š”๊ตฌ๊นŒ์ง€ ๊ฒน์ณ, ์‚ฌ์‹ค์ƒ ์žฌํ˜„์€ ์žฌ๊ตฌํ˜„์ด๋‹ค. ํ”„๋ผ์ด์–ด ์Šคํฌ๋ฆฝํŠธ๋‚˜ ๋ณด์ƒยท๊ฒ€์ถœ ํŒŒ์ดํ”„๋ผ์ธ๋งŒ์ด๋ผ๋„ ๊ณต๊ฐœ๋๋‹ค๋ฉด ๊ฐ€์น˜๊ฐ€ ์ปธ์„ ๋ถ€๋ถ„์ด๋‹ค.
  • ์ผ๋ฐ˜ํ™” ์ฃผ์žฅ์€ ์กฐ์‹ฌํ•ด์„œ ์ฝ์–ด์•ผ ํ•œ๋‹ค. 4๊ฐœ ํƒœ์Šคํฌ๋Š” ๋ชจ๋‘ ๊ฐ™์€ ํ”Œ๋ ˆ์ดํŽœ, ๊ฐ™์€ ๋ฌผ์ฒด ์ธ์Šคํ„ด์Šค์—์„œ ํ•™์Šตยทํ‰๊ฐ€๋œ๋‹ค. ์ƒˆ ๋ฐฉ(์กฐ๋ช…ยท๋ฐฐ์น˜๊ฐ€ ๋‹ค๋ฅธ)์ด๋‚˜ ์ƒˆ ์˜์ž๋กœ์˜ ์ „์ด๋Š” ์ธก์ •๋˜์ง€ ์•Š์•˜๋‹ค. โ€œcontinually improvingโ€์€ ํ•œ ํƒœ์Šคํฌ๋ฅผ ์˜ค๋ž˜ ์—ฐ์Šตํ•˜๋Š” ์˜๋ฏธ์ด์ง€, ํƒœ์Šคํฌ๋ฅผ ๋ˆ„์ ํ•ด ๊ฐ€๋Š” continual learning๊ณผ๋Š” ๋‹ค๋ฅด๋‹ค.
  • ์†Œ์Šค ๊ฐ„ ์‚ฌ์†Œํ•œ ๋ถˆ์ผ์น˜. ํ”„๋กœ์ ํŠธ ํŽ˜์ด์ง€๋Š” ํ•™์Šต ์‹œ๊ฐ„์„ โ€œ8-10 hoursโ€, ์†Œ์†์„ โ€œBoston Dynamics AI Instituteโ€๋ผ ์ ์ง€๋งŒ PDF๋Š” โ€œ8-15 hoursโ€, โ€œAI Instituteโ€๋‹ค. ๋ณธ๋ฌธยท๋ถ€๋ก์ด ์ •๋ณธ์ด๋ฏ€๋กœ ์ด ๋ฆฌ๋ทฐ๋Š” PDF๋ฅผ ๋”ฐ๋ž๋‹ค. (arXiv ์ดˆ๋ก ๋ฉ”ํƒ€๋ฐ์ดํ„ฐ์—์„œ๋Š” โ€œ3-4ร—โ€์˜ ๊ณฑ์…ˆ ๊ธฐํ˜ธ๊ฐ€ ๋น ์ ธ โ€œ3-4 improvementโ€๋กœ ๋‚˜์˜จ๋‹ค โ€” ํ”ํ•œ ๋ณ€ํ™˜ ์†์‹ค์ด๋‹ค.)

๊ด€๋ จ ์—ฐ๊ตฌ์™€์˜ ์ž๋ฆฌ ๋งค๊น€

  • ํ•™์Šต ์•Œ๊ณ ๋ฆฌ์ฆ˜ ๊ณ„๋ณด. ๋ฐฑ๋ณธ์€ RLPD๋‹ค โ€” ์˜คํ”„๋ผ์ธ ๋ฐ์ดํ„ฐ๋ฅผ ๋Œ€์นญ ์ƒ˜ํ”Œ๋ง์œผ๋กœ ์„ž๋Š” SAC ๋ณ€ํ˜•์œผ๋กœ, ์—ฌ๊ธฐ์„œ๋Š” โ€œํ”„๋ผ์ด์–ด ๋ฐ์ดํ„ฐโ€๊ฐ€ ๊ณง ๊ทธ ์˜คํ”„๋ผ์ธ ์†Œ์Šค๊ฐ€ ๋œ๋‹ค. RLPD ๋ฆฌ๋ทฐ์—์„œ ๋ณธ โ€œ์ ์€ ์ƒ˜ํ”Œ๋กœ ์‹ค๊ธฐ์—์„œ ๋Œ๋ฆฐ๋‹คโ€๋Š” ์„ฑ์งˆ์ด ์ด ๋…ผ๋ฌธ์˜ ์ „์ œ๋‹ค. ์ด๋ฏธ์ง€ ์ž…๋ ฅ์šฉ ์ฆ๊ฐ•(DrQ)๊ณผ ํ•˜์ดํผํŒŒ๋ผ๋ฏธํ„ฐ๋Š” FastRLAP(์‹ค๊ธฐ ๊ณ ์† ์ฃผํ–‰)์—์„œ ๊ทธ๋Œ€๋กœ ๊ฐ€์ ธ์™”๋‹ค.
  • ํ”„๋ผ์ด์–ด์™€ ์ •์ฑ…์˜ ๊ฒฐํ•ฉ. residual ๊ฒฐํ•ฉ์€ Residual Off-Policy RL์ด BC ์ •์ฑ… ์œ„์— RL ๋ณด์ •์„ ์–น๋Š” ๊ฒƒ๊ณผ ๊ฐ™์€ ํ˜•ํƒœ์ด๋ฉฐ, ์ฐจ์ด๋Š” ๋ฒ ์ด์Šค๊ฐ€ ํ•™์Šต๋œ ์ •์ฑ…์ด ์•„๋‹ˆ๋ผ ํ”Œ๋ž˜๋„ˆ/์Šคํฌ๋ฆฝํŠธ๋ผ๋Š” ์ ์ด๋‹ค. ๋น„์Šทํ•˜๊ฒŒ IL ์ •์ฑ…์œผ๋กœ ํƒ์ƒ‰์„ ๊ตฌ์กฐํ™”ํ•˜๋Š” IBRL๊ณผ ๋Œ€๋น„ํ•˜๋ฉด, ์ด ๋…ผ๋ฌธ์€ ์‹œ์—ฐ์„ ์•„์˜ˆ ์“ฐ์ง€ ์•Š๋Š” ๋Œ€์‹  โ€œ๋ถˆ์™„์ „ํ•œ ๋ชจ๋ธ ๊ธฐ๋ฐ˜ ํ”„๋ผ์ด์–ดโ€๋ฅผ ๊ทธ ์ž๋ฆฌ์— ๋†“๋Š”๋‹ค.
  • ์‹คํ™˜๊ฒฝ RL์˜ ๊ฐ๋… ๋ฌธ์ œ. HIL-SERL์€ ์‚ฌ๋žŒ์„ ๋ฃจํ”„ ์•ˆ์— ๋‘์–ด ์ •๋ฐ€ ์กฐ์ž‘์„ ๋Œ์–ด์˜ฌ๋ฆฌ๋Š” ๋ฐ˜๋Œ€ ๋ฐฉํ–ฅ์˜ ํ•ด๋ฒ•์ด๋‹ค. ์ด ๋…ผ๋ฌธ์€ ์‚ฌ๋žŒ์„ ๋นผ๊ณ  ๊ทธ ์ž๋ฆฌ๋ฅผ ์˜คํ”ˆ๋ณด์บ๋ทธ๋Ÿฌ๋ฆฌ ๋น„์ „ ๋ชจ๋ธ๋กœ ์ฑ„์šด๋‹ค โ€” ์ •๋ฐ€๋„๋Š” ๋‚ฎ์•„์ง€์ง€๋งŒ ํƒœ์Šคํฌ ํ™•์žฅ ๋น„์šฉ์ด ๋‚ฎ๋‹ค๋Š” ํŠธ๋ ˆ์ด๋“œ์˜คํ”„๋‹ค.
  • ์‹œ๋ฎฌ๋ ˆ์ด์…˜ ์šฐํšŒ. Simulation to Online RL์ด โ€œ์‹œ๋ฎฌ๋ ˆ์ดํ„ฐ ์‚ฌ์ „ํ•™์Šต ํ›„ ์‹ค๊ธฐ ์˜จ๋ผ์ธ RLโ€์˜ ๋ฌด์—‡์ด ์ค‘์š”ํ•œ์ง€๋ฅผ ๋”ฐ์ง€๋Š” ๋ฐ˜๋ฉด, ์ด ๋…ผ๋ฌธ์€ ์‚ฌ์ „ํ•™์Šต ์ž์ฒด๋ฅผ ์ƒ๋žตํ•˜๊ณ  ํ”„๋ผ์ด์–ด๋กœ ๋Œ€์ฒดํ•œ๋‹ค. ๋‘ ๊ธ€์„ ๋‚˜๋ž€ํžˆ ์ฝ์œผ๋ฉด โ€œ์‹ค๊ธฐ ์ƒ˜ํ”Œ ํšจ์œจ์„ ์–ด๋””์„œ ์‚ฌ ์˜ค๋Š”๊ฐ€โ€(์‹œ๋ฎฌ vs ๋ชจ๋ธ ๊ธฐ๋ฐ˜ ํ”„๋ผ์ด์–ด)๋ผ๋Š” ์ถ•์ด ๋ณด์ธ๋‹ค.
  • ๋ชจ๋ฐ”์ผ ๋งค๋‹ˆํ“ฐ๋ ˆ์ด์…˜. ์„ ํ–‰ ์‹คํ™˜๊ฒฝ RL์€ ๋ชจ๋ฐ”์ผ์—์„œ ์ง‘๊ธฐ-๋†“๊ธฐ์— ๋จธ๋ฌผ๋ €๊ณ (Sun et al. CoRL 2022, Herzog et al. 2023), ๋ชจ๋ฐฉํ•™์Šต ๊ณ„์—ด์€ ์‹œ์—ฐ ์ˆ˜์ง‘ ๋น„์šฉ์„ ์ง€๋ถˆํ•œ๋‹ค(Mobile ALOHA ๋“ฑ). ๋ฐ์ดํ„ฐ ์ƒ์„ฑ์œผ๋กœ ๊ทธ ๋น„์šฉ์„ ๋‚ฎ์ถ”๋ ค๋Š” MoMaGen๊ณผ ๋น„๊ตํ•˜๋ฉด, ์ด ๋…ผ๋ฌธ์€ โ€œ๋ฐ์ดํ„ฐ๋ฅผ ๋งŒ๋“ค์ง€ ๋ง๊ณ  ๋กœ๋ด‡์ด ์ง์ ‘ ๊ฒช๊ฒŒ ํ•˜์žโ€๋Š” ์ •๋ฐ˜๋Œ€ ์„ ํƒ์ด๋‹ค. ๊ฐ™์€ Spot ๊ณ„์—ด ํ•˜๋“œ์›จ์–ด๋กœ ๋‹ค๋ฆฌ-ํŒ” ํ˜‘์‘์„ ๋‹ค๋ฃฌ๋‹ค๋Š” ์ ์—์„œ๋Š” Arm-assisted Fall Recovery์™€ ๋ฌผ๋ฆฌ์  ๋ฌธ์ œ์˜์‹์„ ๊ณต์œ ํ•œ๋‹ค.

์š”์•ฝ

์ด ๋…ผ๋ฌธ์€ ์ƒˆ ์•Œ๊ณ ๋ฆฌ์ฆ˜์„ ์ œ์•ˆํ•˜์ง€ ์•Š๋Š”๋‹ค. ๋Œ€์‹  ์‹คํ™˜๊ฒฝ RL์„ โ€œ๋Œ์•„๊ฐ€๊ฒŒโ€ ๋งŒ๋“œ๋Š” ์„ธ ๊ฐ€์ง€ ์‹œ์Šคํ…œ ์žฅ์น˜๋ฅผ ์ •์˜ํ•˜๊ณ , ๋‹ค๋ฆฌ ๋‹ฌ๋ฆฐ ๋ชจ๋ฐ”์ผ ๋งค๋‹ˆํ“ฐ๋ ˆ์ดํ„ฐ๋กœ ๋น„์ž๋ช…ํ•œ 4๊ฐœ ํƒœ์Šคํฌ์—์„œ ํ‰๊ท  80% ์„ฑ๊ณต๋ฅ ์„ ๋งŒ๋“ ๋‹ค. ํ•ต์‹ฌ ๋ฉ”์‹œ์ง€๋Š” โ€œํƒ์ƒ‰์„ ํƒœ์Šคํฌ ์ชฝ์œผ๋กœ ๋ฏธ๋ฆฌ ๋ฐ€์–ด ์ฃผ๋ฉด, ๊ธฐ์„ฑ off-policy RL๋กœ๋„ ์‹คํ™˜๊ฒฝ์—์„œ ํ•˜๋ฃจ ์•ˆ์— ์Šคํ‚ฌ์ด ๋ถ™๋Š”๋‹คโ€์ด๋‹ค.

๋™์‹œ์— ์ด ๊ฒฐ๊ณผ๊ฐ€ ์„œ ์žˆ๋Š” ํ† ๋Œ€๋Š” ์ƒ๊ฐ๋ณด๋‹ค ๋‘๊ป๋‹ค โ€” ์ „์šฉ ํ”Œ๋ ˆ์ดํŽœ, ์‚ฌ์ „ ๋งคํ•‘, ๊ณ ์ • ์นด๋ฉ”๋ผ, ํด๋ผ์šฐ๋“œ GPU, ํƒœ์Šคํฌ๋งˆ๋‹ค ์†์œผ๋กœ ์“ด ๋ณด์ƒ๊ณผ ํ”„๋กฌํ”„ํŠธ์™€ ํ”„๋ผ์ด์–ด. ๋…ผ๋ฌธ์ด ์ค„์ธ ๊ฒƒ์€ ์‹œ๋ฎฌ๋ ˆ์ดํ„ฐ ๋ชจ๋ธ๋ง ๋น„์šฉ๊ณผ ์‚ฌ๋žŒ์˜ ์‹ค์‹œ๊ฐ„ ๊ฐœ์ž…์ด์ง€, ์—”์ง€๋‹ˆ์–ด๋ง ์ด๋Ÿ‰์€ ์•„๋‹ˆ๋‹ค. ์—ฌ๊ธฐ์— ํ‰๊ฐ€ ํ‘œ๋ณธ ํฌ๊ธฐ์™€ ๋น„๊ต๊ตฐ ์ธก์ • ์กฐ๊ฑด์ด ๋ถˆํˆฌ๋ช…ํ•œ ์ ์ด ๊ฒน์ณ, ์ˆ˜์น˜์˜ ์ ˆ๋Œ€๊ฐ’๋ณด๋‹ค๋Š” โ€œํ”„๋ผ์ด์–ด๋ฅผ ์„ž์œผ๋ฉด ์‹คํ™˜๊ฒฝ RL์˜ ํ•™์Šต ๊ณก์„ ์ด ์‹ค์ œ๋กœ ์˜ฌ๋ผ๊ฐ„๋‹คโ€๋Š” ๊ฒฝํ–ฅ ์ชฝ์„ ๋ฏฟ๊ณ  ์ฝ๋Š” ํŽธ์ด ์•ˆ์ „ํ•˜๋‹ค. ์ €์ž๋“ค์ด ๋‹ค์Œ ๊ณผ์ œ๋กœ ๊ผฝ์€ ๋Œ€๋กœ, ํƒ์ƒ‰ยท๋‚ด๋น„๊ฒŒ์ด์…˜๊นŒ์ง€ ํ•™์Šต์œผ๋กœ ํก์ˆ˜ํ•ด ๊ณ ์ • ์นด๋ฉ”๋ผ์™€ ํ”Œ๋ ˆ์ดํŽœ์„ ๋ฒ—์–ด๋‚˜๋Š” ์ˆœ๊ฐ„์ด ์ด ์ ‘๊ทผ์˜ ์ง„์งœ ์‹œํ—˜๋Œ€๊ฐ€ ๋  ๊ฒƒ์ด๋‹ค.

Copyright 2026, JungYeon Lee