Curieux.JY
  • JungYeon Lee
  • Post
  • ๐Ÿ•ธ๏ธ Graph
  • Lecture
  • Note

On this page

  • ๐Ÿ” Ping Review
  • ๐Ÿ”” Ring Review
    • ํ•œ ์ค„๋กœ ์‹œ์ž‘ํ•˜๋ฉด
    • ๋ฐฐ๊ฒฝ: ์žฅ๊ฐ‘ ์‹œ์—ฐ์ด ๋กœ๋ด‡์—์„œ ๋ฐ”๋กœ ๋Œ์ง€ ์•Š๋Š” ์ด์œ  (ยงIยทยงII)
    • ๋ฐฉ๋ฒ• ์ƒ์„ธ (ยงIII)
      • ์‹œ์—ฐ ์ˆ˜์ง‘๊ณผ ์ „์ฒ˜๋ฆฌ (ยงIII-A, Fig. 3~5)
      • ์‹œ๋ฎฌ๋ ˆ์ด์…˜ ์ด‰๊ฐ๊ณผ ์žฅ๊ฐ‘ ์ด‰๊ฐ์˜ ๋Œ€์‘ (ยงIII-B)
      • ๋ณด์ƒ 1: ์ด‰๊ฐ์œผ๋กœ ์—ด๋ฆฌ๋Š” ์†๋ ๊ทผ์ ‘ (Eq. 1)
      • ๋ณด์ƒ 2: ์ด‰๊ฐ ์ง€๋„ ์œ ์‚ฌ๋„ (Eq. 2ยท3)
      • ๊ด€์ธก๊ณผ ํ•™์Šต (ยงIII-B2, Eq. 4)
      • ์ฆ๋ฅ˜: ์ด‰๊ฐ ์—†๋Š” ๋ฐฐํฌ์šฉ ์ปจํŠธ๋กค๋Ÿฌ (ยงIII-C)
    • ์ง๊ด€: ์ด‰๊ฐ์ด โ€œ์–ด๋””๋ฅผ ์žก์„์ง€โ€๋งŒ ์•Œ๋ ค ์ค˜๋„ ์ถฉ๋ถ„ํ•œ ์ด์œ 
    • ์‹คํ—˜ (ยงIV)
      • ์…‹์—…๊ณผ ์ง€ํ‘œ
      • A. ์ด‰๊ฐ ๋ณด์ƒ ์ ˆ์ œ (Table I, Fig. 6)
      • B. retargeter์™€ ์ปจํŠธ๋กค๋Ÿฌ์˜ ์ผ๋ฐ˜ํ™” (Table IIIยทIV)
      • C. OakInk2์—์„œ์˜ ๋‹ค์ค‘ ๊ถค์  ์ ํ•ฉ (Table V)
      • D. ์ด‰๊ฐ ์—†๋Š” ์‹ค๊ธฐ ๋ฐฐํฌ (Table VI)
    • ๋น„ํŒ์ ์œผ๋กœ ๋ณด๋ฉด
      • ๊ฐ•์ 
      • ์•ฝ์ ยทํ•œ๊ณ„
    • ์ฝ”๋“œ ๊ณต๊ฐœ ๋ฒ”์œ„์™€ ๋…ผ๋ฌธ vs ์ฝ”๋“œ
    • ๊ด€๋ จ ์—ฐ๊ตฌ์™€์˜ ์ž๋ฆฌ ๋งค๊น€
    • ์š”์•ฝ
    • ์ด ๊ธ€์— ๋Œ€ํ•ด

๐Ÿ“ƒDexTaG ๋ฆฌ๋ทฐ

dexterity
rl
tactile
retargeting
motion-tracking
DexTaG: Tactile-as-Guidance in Reinforcement Learning for Dexterous Manipulation
Published

October 27, 2026

  • Paper Link (arXiv:2609.33882)

  • Code Link (GitHub, MIT)

  • Project

  • Han Yang, Yian Wang, Yunlong Song, Zhenjia Xu, Chuang Gan

  • UMass Amherst ยท Genesis AI, arXiv preprint (cs.RO), 2026

  1. ๐Ÿ’ก ์ด‰๊ฐ ์žฅ๊ฐ‘์œผ๋กœ ๋ชจ์€ ์‚ฌ๋žŒ ์‹œ์—ฐ์„ ๋กœ๋ด‡ ์†์œผ๋กœ ์˜ฎ๊ธธ ๋•Œ, ๊ธฐ์กด ๋ฐฉ๋ฒ•์€ ์†-๋ฌผ์ฒด ํฌ์ฆˆ ์ฐธ์กฐ์˜ ๊ธฐํ•˜(๊ฑฐ๋ฆฌ)๋กœ ์ ‘์ด‰์„ ์ถ”์ •ํ•ด์„œ ์žก์Œ ์„ž์ธ ํฌ์ฆˆ์— ๊ทธ๋Œ€๋กœ ๋Œ๋ ค๊ฐ€๋Š”๋ฐ, DexTaG๋Š” ์žฅ๊ฐ‘์ด ์‹ค์ œ๋กœ ์ธก์ •ํ•œ 24ร—32 ์ด‰๊ฐ ์ง€๋„๋ฅผ RL ๋ณด์ƒ์œผ๋กœ ์จ์„œ โ€œ์–ด๋А ์†๊ฐ€๋ฝ์ด, ์†์˜ ์–ด๋А ๋ถ€์œ„๊ฐ€ ๋‹ฟ์•„์•ผ ํ•˜๋Š”์ง€โ€๋ฅผ ์ง์ ‘ ์ง€๋„ํ•œ๋‹ค.
  2. โš™๏ธ ์ด‰๊ฐ์œผ๋กœ ์—ด๋ฆฌ๋Š” ์†๋ ๊ทผ์ ‘ ๋ณด์ƒ(Eq. 1)๊ณผ ์ •๊ทœํ™”ยท๊ฐ๋งˆยท๊ฐ€์šฐ์‹œ์•ˆ ํ‰ํ™œ์„ ๊ฑฐ์นœ ์ด‰๊ฐ ์ง€๋„ ์œ ์‚ฌ๋„ ๋ณด์ƒ(Eq. 2ยท3)์„ ์ถ”์ข… ๋ณด์ƒ์— ๋”ํ•ด, ๊ฐ™์€ ๋ฌผ์ฒด์˜ ๋ชจ๋“  ํ•™์Šต ์‹œ์—ฐ์„ PPO ์ •์ฑ… ํ•˜๋‚˜(๋ฏธ๋ž˜ ์ฐธ์กฐ 16ํ”„๋ ˆ์ž„ TCN ์ธ์ฝ”๋”ฉ)๋กœ ํ•™์Šตํ•˜๊ณ , ์ด๋ฅผ ๋ฌผ์ฒด ๊ถค์ ๋งŒ ๋ฐ›๋Š” ์ด‰๊ฐ ์—†๋Š” ํ•™์ƒ ์ •์ฑ…์œผ๋กœ DAgger ์ฆ๋ฅ˜ํ•ด xArm7 + WUJI ์†(20-DoF)์— ์˜ฌ๋ฆฐ๋‹ค.
  3. ๐ŸŽฏ ๋งˆ์ปคํŽœ Trajectory Completion์ด ์ด‰๊ฐ ๋ณด์ƒ ์—†์ด 24.7%์—์„œ 87.5%๋กœ, ๋ง์น˜๋Š” 27.6%์—์„œ 76.8%๋กœ ์˜ฌ๋ž๋‹ค(Table I). OakInk2์—์„œ๋Š” ์ •์ฑ…๋‹น ์ฐธ์กฐ ์ˆ˜๋ฅผ 1๊ฐœ์—์„œ ์ „์ฒด๋กœ ๋Š˜๋ ค๋„ ํ‰๊ท  67.5โ†’67.2%๋กœ ์œ ์ง€๋ผ, ManipTrans ๋‘ ๋ณ€ํ˜•(โˆ’26.9%, โˆ’48.7%)๊ณผ ๋Œ€๋น„๋œ๋‹ค(Table V). ์‹ค๊ธฐ์—์„œ๋Š” ๋ง์น˜ 15/30, ๋งˆ์ปคํŽœ 10/30์ด ๋๊นŒ์ง€ ์ˆ˜ํ–‰๋๋‹ค(best-of-3, Table VI).

๐Ÿ” Ping Review

๐Ÿ” Ping โ€” A light tap on the surface. Get the gist in seconds.

๋ชจ์บก ์žฅ๊ฐ‘์„ ๋‚€ ์‚ฌ๋žŒ์ด ๋งจ์†์— ๊ฐ€๊นŒ์šด ์†์žฌ์ฃผ๋กœ ๋ฌผ์ฒด๋ฅผ ์ง์ ‘ ๋‹ค๋ฃจ๊ฒŒ ํ•˜๋ฉด, ํ…”๋ ˆ์˜คํผ๋ ˆ์ด์…˜์œผ๋กœ๋Š” ์–ด๋ ค์šด ์‹œ์—ฐ(๋ฐ”๋‹ฅ์— ๋ˆ„์šด ๊ณต๊ตฌ๋ฅผ ์ง‘์–ด ์† ์•ˆ์—์„œ ๋Œ๋ ค ์ฅ๊ธฐ)๋„ ์‰ฝ๊ฒŒ ๋ชจ์„ ์ˆ˜ ์žˆ๋‹ค. ๋ฌธ์ œ๋Š” ๊ทธ ์‹œ์—ฐ์„ ๋กœ๋ด‡ ์†์ด ๊ทธ๋Œ€๋กœ ์žฌ์ƒํ•  ์ˆ˜ ์—†๋‹ค๋Š” ๊ฒƒ์ด๋‹ค. ๊ทธ๋ž˜์„œ ์‹œ๋ฎฌ๋ ˆ์ดํ„ฐ ์•ˆ์—์„œ RL์ด๋‚˜ ๊ถค์  ์ตœ์ ํ™”๋กœ ์†-๋ฌผ์ฒด ๊ถค์ ์„ ๋”ฐ๋ผ๊ฐ€๊ฒŒ ๋งŒ๋“œ๋Š” ๋ฌผ๋ฆฌ ๊ธฐ๋ฐ˜ ๋ฆฌํƒ€๊ฒŒํŒ…์ด ์“ฐ์ธ๋‹ค. ๊ทธ๋Ÿฐ๋ฐ ์ด๋•Œ์˜ ์ฐธ์กฐ๋Š” ์นด๋ฉ”๋ผ๋กœ ์ถ”์ •ํ•œ ๋ฌผ์ฒด ํฌ์ฆˆ๋ผ์„œ ์˜ค์ฐจ๊ฐ€ ์žˆ๋‹ค. ์ €์ž๋“ค์˜ ๋ฐ์ดํ„ฐ์—์„œ๋Š” ๋ง์น˜ ์†์žก์ด์ฒ˜๋Ÿผ ์–‡์€ ๋ฌผ์ฒด๋ฅผ ์ง‘๋Š” ์ˆœ๊ฐ„์—๋„ ์ฐธ์กฐ ์†๋์ด ๋ฌผ์ฒด์—์„œ ๋–จ์–ด์ ธ ์žˆ์—ˆ๋‹ค. ์ด๋Ÿฐ ์ฐธ์กฐ๋กœ โ€œ์†๋์ด ๋ฌผ์ฒด์—์„œ 2 cm ์•ˆ์ด๋ฉด ์ ‘์ด‰โ€์ด๋ผ๋Š” ์‹์˜ ๊ฑฐ๋ฆฌ ํœด๋ฆฌ์Šคํ‹ฑ์„ ์“ฐ๋ฉด ์ ‘์ด‰ ์ง€๋„ ์ž์ฒด๊ฐ€ ํ‹€๋ฆฐ๋‹ค.

DexTaG์˜ ๋‹ต์€ ์žฅ๊ฐ‘์ด ์ด๋ฏธ ๊ฐ–๊ณ  ์žˆ๋Š” ์ด‰๊ฐ ์„ผ์„œ ๋ฐฐ์—ด์ด๋‹ค. ์žฅ๊ฐ‘์˜ ์••๋ ฅ ์ง€๋„๋Š” ํฌ์ฆˆ ์ถ”์ •๊ณผ ๋…๋ฆฝ์ ์œผ๋กœ โ€œ์‹ค์ œ๋กœ ์–ด๋””๊ฐ€ ๋‹ฟ์•˜๋Š”๊ฐ€โ€๋ฅผ ์ธก์ •ํ•œ๋‹ค. ์ด ์‹ ํ˜ธ๋ฅผ RL ๋ณด์ƒ์œผ๋กœ ๋„ฃ์–ด ์ •์ฑ…์ด ์ ‘์ด‰์„ ์–ป๋Š” ๋ฐฉํ–ฅ์œผ๋กœ ํƒ์ƒ‰ํ•˜๊ฒŒ ํ•˜๊ณ , ์‹œ๋ฎฌ๋ ˆ์ด์…˜ ์ด‰๊ฐ ์ง€๋„๊ฐ€ ์‚ฌ๋žŒ์˜ ์ด‰๊ฐ ์ง€๋„์™€ ๋น„์Šทํ•ด์ง€๋„๋ก ์œ ๋„ํ•œ๋‹ค. ์—ฌ๊ธฐ์— ๋‘ ๊ฐ€์ง€๊ฐ€ ๋”ํ•ด์ง„๋‹ค. ์‹œ์—ฐ ํ•˜๋‚˜๋งˆ๋‹ค ์ •์ฑ…์„ ๋”ฐ๋กœ ํ•™์Šตํ•˜์ง€ ์•Š๊ณ  ๊ฐ™์€ ๋ฌผ์ฒด์˜ ์‹œ์—ฐ ์ „์ฒด๋ฅผ ์ •์ฑ… ํ•˜๋‚˜๋กœ ํ•™์Šตํ•˜๋ฉฐ, ๊ทธ ์ •์ฑ…์„ ์ด‰๊ฐ ์—†์ด ๋ฌผ์ฒด ๊ถค์ ๋งŒ ๋”ฐ๋ผ๊ฐ€๋Š” ํ•™์ƒ์œผ๋กœ ์ฆ๋ฅ˜ํ•ด ์‹ค๊ธฐ์— ์˜ฌ๋ฆฐ๋‹ค.


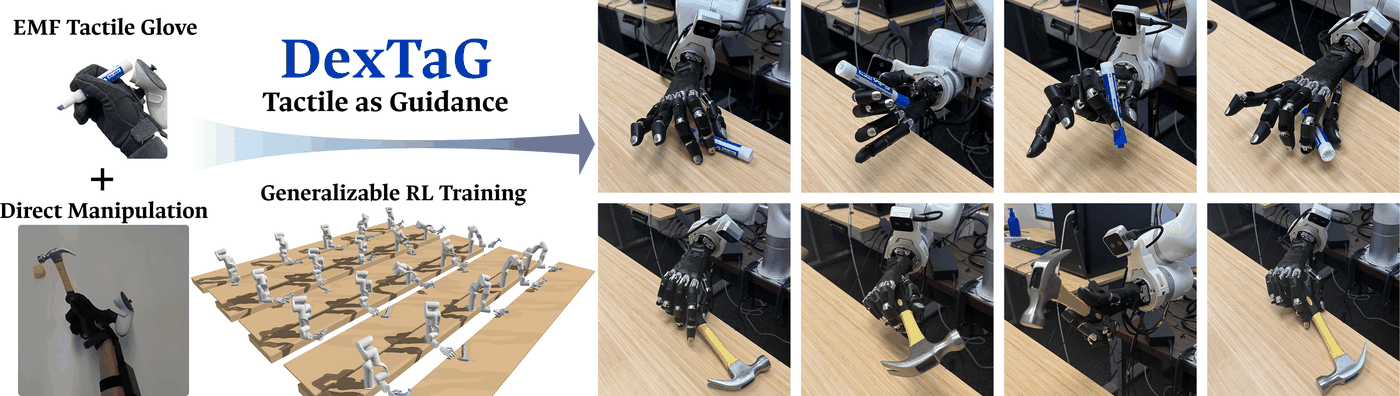
๊ฐœ์š”(Fig. 1). ์™ผ์ชฝ: EMF ์ด‰๊ฐ ์žฅ๊ฐ‘์„ ๋ผ๊ณ  ๋ฌผ์ฒด๋ฅผ ์ง์ ‘ ์กฐ์ž‘ํ•ด ์‹œ์—ฐ์„ ๋ชจ์€๋‹ค. ๊ฐ€์šด๋ฐ: ์—ฌ๋Ÿฌ ์‹œ์—ฐ์„ ๋ณ‘๋ ฌ ํ™˜๊ฒฝ์—์„œ ํ•œ ์ •์ฑ…์œผ๋กœ ํ•™์Šตํ•œ๋‹ค. ์˜ค๋ฅธ์ชฝ: xArm7 + WUJI ์†์ด ๋งˆ์ปคํŽœ(์œ„)๊ณผ ๋ง์น˜(์•„๋ž˜)๋ฅผ ์ง‘์–ด ์† ์•ˆ์—์„œ ๊ณ ์ณ ์ฅ๋Š” ์‹ค๊ธฐ ์žฅ๋ฉด.
ํ”„๋กœ์ ํŠธ ํŽ˜์ด์ง€ ์ƒ๋‹จ teaser ์˜์ƒ(3.0 MB, ์› URL ์ฐธ์กฐ).

ํ•ต์‹ฌ ๋ฐฉ๋ฒ•๋ก :

์žฅ๊ฐ‘ ์ด‰๊ฐ ์ง€๋„ \mathbf{t}^{\text{ref}}_t\in\mathbb{R}^{P}(P=24\times32=768)๋ฅผ ๋‘ ๋ณด์ƒ์œผ๋กœ ๋ฐ”๊พผ๋‹ค. ์ฒซ์งธ, ์†๊ฐ€๋ฝ i์— ๋ฐฐ์ •๋œ ํ”ฝ์…€ ์ค‘ ํ•˜๋‚˜๋ผ๋„ ์ผœ์ ธ ์žˆ์œผ๋ฉด ๊ทธ ์†๋์„ ๋ฌผ์ฒด ์ชฝ์œผ๋กœ ๋‹น๊ธด๋‹ค(d_i๋Š” ์†๋-๋ฌผ์ฒด ๋ถ€ํ˜ธ ๊ฑฐ๋ฆฌ).

g_i=\mathbf{1}\!\left[\max_{p\in\mathcal{P}_i}\mathbf{t}^{\text{ref}}_{t,p}>0\right],\qquad r^{\text{prox}}_t=\sum_{i=1}^{5} g_i\,\exp\!\bigl(-k_{\text{prox}}\max(d_i,0)\bigr)

๋‘˜์งธ, ์‹œ๋ฎฌ๋ ˆ์ด์…˜ ์ด‰๊ฐ ์ง€๋„ \mathbf{t}^{\text{sim}}_t์™€ ์žฅ๊ฐ‘ ์ง€๋„๋ฅผ ๊ฐ์ž์˜ ์ตœ๋Œ“๊ฐ’์œผ๋กœ ์ •๊ทœํ™”ํ•˜๊ณ  ์ œ๊ณฑ๊ทผ์„ ์”Œ์šด ๋’ค(\mathcal{N}), 3ร—3 ๊ฐ€์šฐ์‹œ์•ˆ(\sigma=1)์œผ๋กœ ๋ฒˆ์ง€๊ฒŒ ํ•ด์„œ L1 ๊ฑฐ๋ฆฌ๋กœ ๋น„๊ตํ•œ๋‹ค.

r^{\text{tac}}_t=\exp\!\Bigl(-k_{\text{tac}}\;\mathcal{L}_1\bigl(G_\sigma\star\mathcal{N}(\mathbf{t}^{\text{sim}}_t),\;G_\sigma\star\mathcal{N}(\mathbf{t}^{\text{ref}}_t)\bigr)\Bigr),\qquad k_{\text{prox}}=50,\ k_{\text{tac}}=4

์ด ๋‘ ํ•ญ์ด ์†๋ชฉยท์†๋ยท๊ด€์ ˆยท๋ฌผ์ฒด ์ถ”์ข… ๋ณด์ƒ๊ณผ ํ•จ๊ป˜ PPO ์ •์ฑ… \pi_{\text{rtgt}}๋ฅผ ํ•™์Šต์‹œํ‚ค๊ณ , \pi_{\text{rtgt}}๋Š” DAgger๋กœ ์ด‰๊ฐ ์—†๋Š” ํ•™์ƒ \pi_{\text{ctrl}}(์†๋ชฉ ์นด๋ฉ”๋ผ ์ ๊ตฐ + ๊ณ ์œ ๊ฐ๊ฐ + ๋ฏธ๋ž˜ ๋ฌผ์ฒด ํฌ์ฆˆ)์— ์ฆ๋ฅ˜๋œ๋‹ค.

์ฃผ์š” ๊ฒฐ๊ณผ:

  • ์ด‰๊ฐ ๋ณด์ƒ ์ ˆ์ œ(Table I, 5 seed): Trajectory Completion์ด ๋งˆ์ปคํŽœ 24.7% (์ด‰๊ฐ ๋ณด์ƒ ์—†์Œ) โ†’ 64.5% (๊ทผ์ ‘๋งŒ) โ†’ 87.5% (๋‘˜ ๋‹ค), ๋ง์น˜ 27.6% โ†’ 62.2% โ†’ 76.8ยฑ27.7%. ๊ฐ™์€ ๊ทผ์ ‘ ๋ณด์ƒ์— ๊ฑฐ๋ฆฌ ๊ธฐ๋ฐ˜ ๊ฒŒ์ดํŠธ๋ฅผ ์“ด Geom-gated๋Š” 48.6% / 29.9%.
  • ์ž์—ฐ์Šค๋Ÿฌ์›€ ์‚ฌ์šฉ์ž ์—ฐ๊ตฌ(Table II): 11๋ช… ร— 15๊ถค์  = 165ํ‘œ ์ค‘ DexTaG 92ํ‘œ(55.8%), ์ด‰๊ฐ ๋ณด์ƒ ์—†์Œ 40ํ‘œ, Geom-gated 33ํ‘œ.
  • ์ผ๋ฐ˜ํ™”(Table IIIยทIV): ํ•™์Šต:ํ‰๊ฐ€ ๋น„์œจ 1:9 โ†’ 9:1์—์„œ retargeter์˜ held-out ์™„๋ฃŒ์œจ์ด ๋งˆ์ปคํŽœ 43.8 โ†’ 75.4%, ๋ง์น˜ 36.1 โ†’ 78.8%๋กœ ์˜ค๋ฅด๊ณ , ์ฆ๋ฅ˜ ํ•™์ƒ๋„ ํ‰๊ท  27.3 โ†’ 65.4%๋กœ ์˜ค๋ฅธ๋‹ค.
  • OakInk2 ์Šค์ผ€์ผ๋ง(Table V, ์ด‰๊ฐ ์—†์ด): ์ •์ฑ…๋‹น ์ฐธ์กฐ ์ˆ˜ n=1 โ†’ ์ „์ฒด์—์„œ DexTaG ํ‰๊ท  67.5 โ†’ 67.2%(โˆ’0.4%), ManipTrans(Inspire) 55.7 โ†’ 40.7%, ManipTrans(WUJI) 58.5 โ†’ 30.0%.
  • ์‹ค๊ธฐ(Table VI, ํ•™์Šต ์ฐธ์กฐ 30๊ฐœ, best-of-3): ์ง‘๊ธฐ / ๊ธฐ๋Šฅ ํŒŒ์ง€ / ๋‚ด๋ ค๋†“๊ธฐ๊ฐ€ ๋ง์น˜ 22ยท17ยท15/30, ๋งˆ์ปคํŽœ 21ยท13ยท10/30. ์‹œ๋„ ๋‹จ์œ„๋กœ๋Š” ๋๊นŒ์ง€ ๊ฐ„ ๋น„์œจ์ด 15/83(18.1%), 10/86(11.6%).

๊ฒฐ๋ก :

์ƒˆ๋กœ์šด ๊ฒƒ์€ ์ด‰๊ฐ ์„ผ์„œ๋ฅผ ๋กœ๋ด‡์— ๋‹ค๋Š” ๊ฒƒ์ด ์•„๋‹ˆ๋ผ, ์‹œ์—ฐ์ž๊ฐ€ ๋А๋‚€ ์ ‘์ด‰์„ ํ•™์Šต ์‹ ํ˜ธ๋กœ๋งŒ ์“ฐ๊ณ  ๋ฐฐํฌ ๋•Œ๋Š” ๋ฒ„๋ฆฌ๋Š” ์„ค๊ณ„๋‹ค. ์‚ฌ๋žŒ์˜ ์ด‰๊ฐ์€ ๋ณด์ƒ๊ณผ critic์˜ ํŠน๊ถŒ ์ •๋ณด๋กœ๋งŒ ๋“ค์–ด๊ฐ€๊ณ , ์‹ค๊ธฐ ๋กœ๋ด‡(WUJI ์†์—๋Š” ์ด‰๊ฐ ์„ผ์„œ๊ฐ€ ์—†๋‹ค)์€ ์‹œ๊ฐ๊ณผ ๊ณ ์œ ๊ฐ๊ฐ๋งŒ์œผ๋กœ ์›€์ง์ธ๋‹ค. ์ ˆ์ œ ์‹คํ—˜์€ ์ธก์ •๋œ ์ ‘์ด‰์ด ๊ธฐํ•˜๋กœ ์ถ”์ •ํ•œ ์ ‘์ด‰๋ณด๋‹ค ๋‚ซ๋‹ค๋Š” ๊ฒƒ์„ ๋น„๊ต์  ๊นจ๋—ํ•˜๊ฒŒ ๋ณด์—ฌ ์ค€๋‹ค. ๋‹ค๋งŒ ์‹คํ—˜์€ ๊ณต๊ตฌ ๋‘ ๊ฐœ, ํ•œ ์†, ํ•œ ์ข…๋ฅ˜์˜ ์žฅ๊ฐ‘์— ํ•œ์ •๋˜๊ณ , OakInk2 ๋น„๊ต์—๋Š” ์ด‰๊ฐ์ด ์•„์˜ˆ ๋“ค์–ด๊ฐ€์ง€ ์•Š์œผ๋ฉฐ ํ•™์Šต ์˜ˆ์‚ฐ๋„ ๋งž์ถฐ์ง€์ง€ ์•Š์•˜๋‹ค. ์‹ค๊ธฐ ๊ฒฐ๊ณผ๋Š” ํ•™์Šต์— ์“ด ์ฐธ์กฐ๋ฅผ ๋‹ค์‹œ ์žฌ์ƒํ•œ ๊ฒƒ์ด๊ณ , ํ•œ ๋ฒˆ์˜ ์‹œ๋„๋กœ ๋๊นŒ์ง€ ๊ฐ€๋Š” ๋น„์œจ์€ 10%๋Œ€๋‹ค. ๊ณต๊ฐœ ์ฝ”๋“œ๋Š” ์‹œ๋ฎฌ๋ ˆ์ด์…˜ ํ•™์Šต๊นŒ์ง€์ด๊ณ , ์ด‰๊ฐ ์œ ์‚ฌ๋„ ๋ณด์ƒ์—๋Š” ๋…ผ๋ฌธ ์‹์— ์—†๋Š” ๋งˆ์Šคํฌยท๊ฐ€์ค‘์น˜ยท๊ฒŒ์ดํŠธ๊ฐ€ ๋ถ™์–ด ์žˆ๋‹ค(์ฝ”๋“œ ๋Œ€์กฐ ์ ˆ).

๐Ÿ”” Ring Review

๐Ÿ”” Ring โ€” An idea that echoes. Grasp the core and its value.

ํ•œ ์ค„๋กœ ์‹œ์ž‘ํ•˜๋ฉด

์‚ฌ๋žŒ ์‹œ์—ฐ์„ ๋กœ๋ด‡์œผ๋กœ ์˜ฎ๊ธฐ๋Š” ๋ฌผ๋ฆฌ ๊ธฐ๋ฐ˜ ๋ฆฌํƒ€๊ฒŒํŒ…์€ ์ง€๊ธˆ๊นŒ์ง€ โ€œ์ฐธ์กฐ์™€ ์–ผ๋งˆ๋‚˜ ๋น„์Šทํ•˜๊ฒŒ ์›€์ง์˜€๋‚˜โ€๋ฅผ ๋ณด์ƒ์œผ๋กœ ์‚ผ์•˜๊ณ , ์ ‘์ด‰์€ ๊ทธ ์ฐธ์กฐ์˜ ๊ธฐํ•˜์—์„œ ์ถ”๋ก ํ–ˆ๋‹ค. DexTaG์˜ ๊ด€์ฐฐ์€ ๋‹จ์ˆœํ•˜๋‹ค. ์ด‰๊ฐ ์žฅ๊ฐ‘์œผ๋กœ ์‹œ์—ฐ์„ ๋ชจ์•˜๋‹ค๋ฉด ์ ‘์ด‰์€ ์ถ”๋ก ํ•  ํ•„์š”๊ฐ€ ์—†๋‹ค. ์ด๋ฏธ ์ธก์ •๋ผ ์žˆ๋‹ค. ์†-๋ฌผ์ฒด ํฌ์ฆˆ ์ฐธ์กฐ๊ฐ€ ๋ช‡ cm ํ‹€๋ ค๋„ ์žฅ๊ฐ‘์˜ ์••๋ ฅ ์ง€๋„๋Š” โ€œ์—„์ง€์™€ ๊ฒ€์ง€ ๋, ๊ทธ๋ฆฌ๊ณ  ์†๋ฐ”๋‹ฅ ์•„๋ž˜์ชฝ์ด ๋‹ฟ์•˜๋‹คโ€๋ฅผ ์ •ํ™•ํžˆ ๋งํ•ด ์ค€๋‹ค. ์ด ์‹ ํ˜ธ๋ฅผ RL์˜ ํƒ์ƒ‰ ๋ฐฉํ–ฅ์„ ์žก๋Š” ๋ณด์ƒ์œผ๋กœ ์“ฐ๋ฉด, ํฌ์ฆˆ ์ถ”์ข…๋งŒ์œผ๋กœ๋Š” ๋น ์ ธ๋‚˜์˜ค์ง€ ๋ชปํ•˜๋˜ โ€œ์†๋์ด ๋ฌผ์ฒด ๊ทผ์ฒ˜์—์„œ ๋งด๋Œ๋‹ค ๋๋‚˜๋Š”โ€ ๊ตญ์†Œํ•ด๋ฅผ ๋ฒ—์–ด๋‚œ๋‹ค. ๊ทธ๋ฆฌ๊ณ  ๊ทธ ์‹ ํ˜ธ๋Š” ํ•™์Šต์—๋งŒ ํ•„์š”ํ•˜๋ฏ€๋กœ, ๋ฐฐํฌ๋˜๋Š” ํ•™์ƒ ์ •์ฑ…์€ ์ด‰๊ฐ ์„ผ์„œ๊ฐ€ ์—†๋Š” ์†์—์„œ๋„ ๋ˆ๋‹ค.

๋ฐฐ๊ฒฝ: ์žฅ๊ฐ‘ ์‹œ์—ฐ์ด ๋กœ๋ด‡์—์„œ ๋ฐ”๋กœ ๋Œ์ง€ ์•Š๋Š” ์ด์œ  (ยงIยทยงII)

์†์žฌ์ฃผ ์กฐ์ž‘ ๋ฐ์ดํ„ฐ๋ฅผ ๋ชจ์œผ๋Š” ๊ธธ์€ ๋Œ€๋žต ์„ธ ๊ฐ€์ง€๋‹ค. ํ…”๋ ˆ์˜คํผ๋ ˆ์ด์…˜(AnyTeleop ๋“ฑ)์€ ์‚ฌ๋žŒ-๋กœ๋ด‡ ์šด๋™ํ•™ ์ฐจ์ด์™€ ํž˜ ํ”ผ๋“œ๋ฐฑ ๋ถ€์žฌ ๋•Œ๋ฌธ์— ๋ฐ”๋‹ฅ์— ๋ˆ„์šด ๊ณต๊ตฌ๋ฅผ ์ง‘์–ด ์† ์•ˆ์—์„œ ๊ณ ์ณ ์ฅ๋Š” ๋™์ž‘์ด ์–ด๋ ต๋‹ค. DexUMIยทDexOpยทDexExo ๊ฐ™์€ ์™ธ๊ณจ๊ฒฉ์€ ํž˜ ํ”ผ๋“œ๋ฐฑ์„ ์ผ๋ถ€ ๋˜์‚ด๋ฆฌ์ง€๋งŒ ์ž‘์—… ๊ณต๊ฐ„๊ณผ ์†๊ฐ€๋ฝ ์ž์œ ๋„๋ฅผ ์ œ์•ฝํ•˜๊ณ  ๋กœ๋ด‡๋งˆ๋‹ค ๋งž์ถ˜ ํ•˜๋“œ์›จ์–ด๊ฐ€ ํ•„์š”ํ•˜๋‹ค. ์žฅ๊ฐ‘ ๋ชจ์บก์€ ์‹œ์—ฐ์ž๊ฐ€ ๋งจ์†์— ๊ฐ€๊นŒ์šด ์†์žฌ์ฃผ๋กœ ๋ฌผ์ฒด๋ฅผ ์ง์ ‘ ๋‹ค๋ฃจ๊ฒŒ ํ•ด ์ฃผ๋ฏ€๋กœ ๋” ํ™•์žฅ์ ์ด๋‹ค. ๋Œ€์‹  ๊ธฐ๋ก๋œ ์‚ฌ๋žŒ ์† ์›€์ง์ž„์„ ๋กœ๋ด‡์ด ๊ทธ๋Œ€๋กœ ์žฌ์ƒํ•  ์ˆ˜ ์—†๋‹ค.

์ด ๊ฐ„๊ทน์„ ๋ฉ”์šฐ๋Š” ๊ธฐ์กด ๋ฐฉ๋ฒ•์€ ์‹œ๋ฎฌ๋ ˆ์ด์…˜ ์•ˆ์—์„œ ์ฐธ์กฐ ์†-๋ฌผ์ฒด ๊ถค์ ์„ ๋”ฐ๋ผ๊ฐ€๋Š” ์ •์ฑ…์„ RL๋กœ ํ•™์Šตํ•˜๊ฑฐ๋‚˜(ManipTrans, DexMachina) ๊ถค์  ์ตœ์ ํ™”๋กœ ํ‘ธ๋Š” ๊ฒƒ(SPIDER)์ด๋‹ค. ์ €์ž๋“ค์€ ์—ฌ๊ธฐ์— ๋‘ ๊ฐ€์ง€ ๊ฒฐํ•จ์ด ์žˆ๋‹ค๊ณ  ๋ณธ๋‹ค.

  1. ์ฐธ์กฐ์˜ ๊ธฐํ•˜๊ฐ€ ํ‹€๋ฆฌ๋ฉด ์ ‘์ด‰ ์ง€๋„๋„ ํ‹€๋ฆฐ๋‹ค. ๋ฌผ์ฒด ํฌ์ฆˆ๋Š” ์นด๋ฉ”๋ผ ๊ธฐ๋ฐ˜ ์ถ”์ •์ด๋ผ ์˜ค์ฐจ๊ฐ€ ์žˆ๋‹ค. ์ €์ž๋“ค์˜ ์‹œ์—ฐ์—์„œ๋Š” ์ง‘๋Š” ๋™์•ˆ์—๋„ ์ฐธ์กฐ ์†๋์ด ๋ฌผ์ฒด์—์„œ ๋–จ์–ด์ ธ ์žˆ๋Š” ๊ฒฝ์šฐ๊ฐ€ ์žˆ์—ˆ๊ณ , ๋ง์น˜ ์†์žก์ด์ฒ˜๋Ÿผ ์–‡์€ ๋ฌผ์ฒด์—์„œ ํŠนํžˆ ๊ทธ๋žฌ๋‹ค. ์†๊ณผ ๋ฌผ์ฒด ํฌ์ฆˆ๋ฅผ ๋™์‹œ์— ์ถ”์ข…ํ•˜๋ผ๋Š” ์š”๊ตฌ๊ฐ€ โ€œ์ ‘์ด‰ํ•˜๋ ค๋ฉด ์ฐธ์กฐ์—์„œ ์กฐ๊ธˆ ๋ฒ—์–ด๋‚˜์•ผ ํ•˜๋Š”โ€ ์กฐ์ •์„ ๋ง‰๋Š”๋‹ค. ManipTrans๋‚˜ SPIDER์˜ ๊ฑฐ๋ฆฌ ๊ธฐ๋ฐ˜ ์ ‘์ด‰ ํœด๋ฆฌ์Šคํ‹ฑ์€ ๊ฐ™์€ ํ‹€๋ฆฐ ๊ธฐํ•˜๋ฅผ ๋ฌผ๋ ค๋ฐ›๋Š”๋‹ค.
  2. ์‹œ์—ฐ๋งˆ๋‹ค ์ •์ฑ…(๋˜๋Š” ์ตœ์ ํ™”)์„ ๋”ฐ๋กœ ํ‘ผ๋‹ค. ๋ฐ์ดํ„ฐ๊ฐ€ ๋Š˜์ˆ˜๋ก ๋น„์šฉ์ด ์„ ํ˜•์œผ๋กœ ๋Š”๋‹ค.

DexTaG๋Š” 1์„ ์žฅ๊ฐ‘ ์ด‰๊ฐ์œผ๋กœ, 2๋ฅผ ๊ฐ™์€ ๋ฌผ์ฒด์˜ ์‹œ์—ฐ ์ „์ฒด๋ฅผ ํ•™์Šตํ•˜๋Š” ์ •์ฑ… ํ•˜๋‚˜๋กœ ํ‘ผ๋‹ค. 2๋Š” DexTrackยทHOTยทFlashDexRetarget๋„ ๊ฐ€๋Š” ๋ฐฉํ–ฅ์ด๋ผ, ์ด ๋…ผ๋ฌธ ๊ณ ์œ ์˜ ๊ธฐ์—ฌ๋Š” 1์— ์žˆ๋‹ค.

๋ฐฉ๋ฒ• ์ƒ์„ธ (ยงIII)


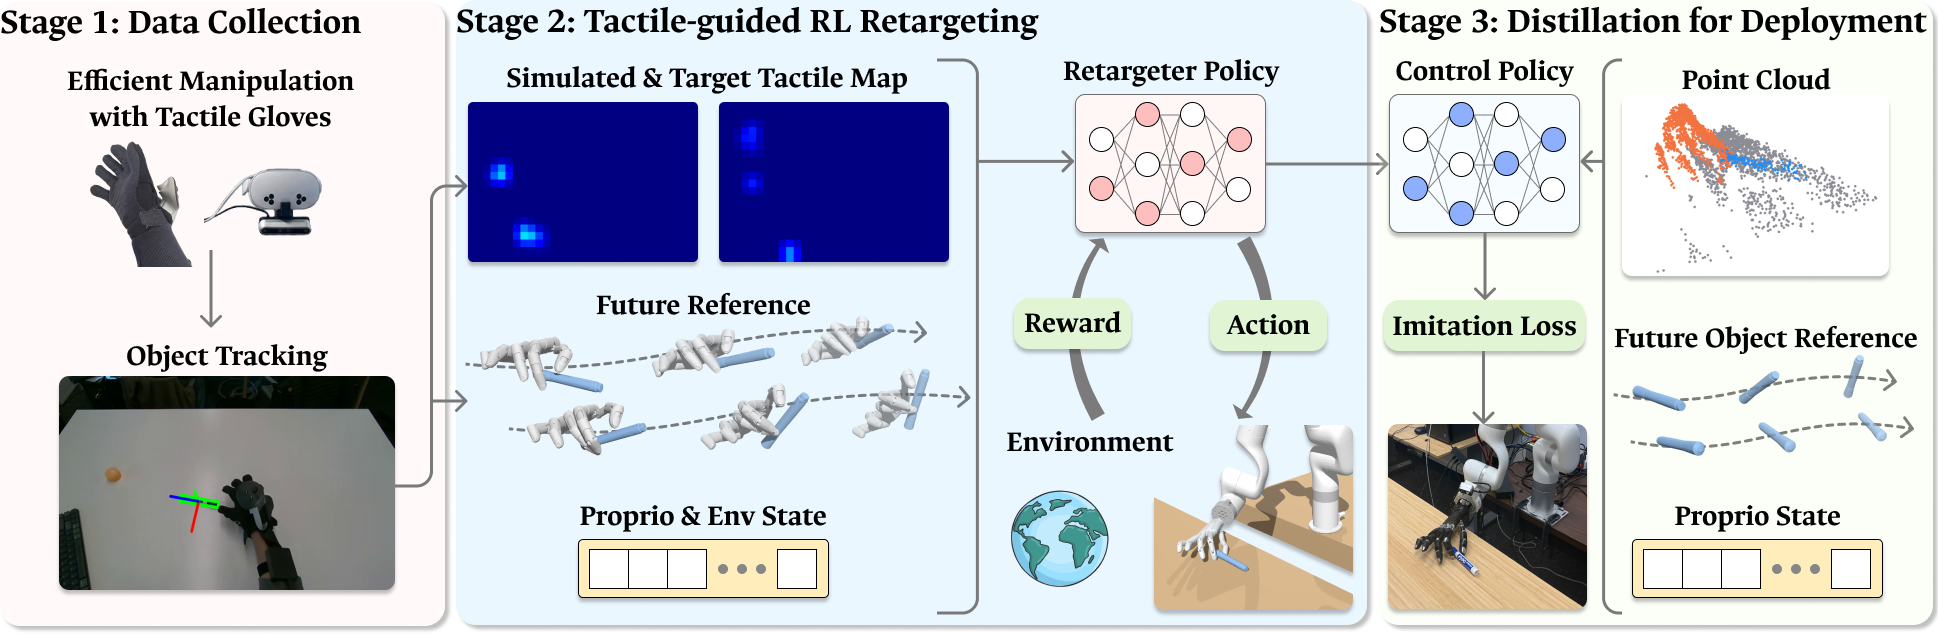
์ „์ฒด ๊ตฌ์กฐ(Fig. 2). Stage 1: ์ด‰๊ฐ ์žฅ๊ฐ‘๊ณผ ์˜ค๋ฒ„ํ—ค๋“œ ์นด๋ฉ”๋ผ๋กœ ์†-๋ฌผ์ฒด ๊ถค์ ๊ณผ ์ด‰๊ฐ ์ง€๋„๋ฅผ ๋ชจ์€๋‹ค. Stage 2: ์‹œ๋ฎฌ๋ ˆ์ด์…˜ ์ด‰๊ฐ ์ง€๋„์™€ ๋ชฉํ‘œ ์ด‰๊ฐ ์ง€๋„, ๋ฏธ๋ž˜ ์ฐธ์กฐ, ๊ณ ์œ ๊ฐ๊ฐยทํ™˜๊ฒฝ ์ƒํƒœ๋ฅผ ๋ฐ›๋Š” retargeter ์ •์ฑ…์„ RL๋กœ ํ•™์Šตํ•œ๋‹ค. Stage 3: ์ ๊ตฐยท๋ฏธ๋ž˜ ๋ฌผ์ฒด ์ฐธ์กฐยท๊ณ ์œ ๊ฐ๊ฐ๋งŒ ๋ฐ›๋Š” control ์ •์ฑ…์œผ๋กœ ๋ชจ๋ฐฉ ์†์‹ค์„ ํ†ตํ•ด ์ฆ๋ฅ˜ํ•œ๋‹ค.

์‹œ์—ฐ ์ˆ˜์ง‘๊ณผ ์ „์ฒ˜๋ฆฌ (ยงIII-A, Fig. 3~5)

๊ตฌ์„ฑ ๋‚ด์šฉ
์žฅ๊ฐ‘ WUJI ์ด‰๊ฐ ์žฅ๊ฐ‘ ํ•œ ์Œ. ์†๊ฐ€๋ฝยท์†๋ฐ”๋‹ฅ์„ ๋ฎ๋Š” ์••๋ ฅ ์„ผ์„œ ๋ฐฐ์—ด์ด 24ร—32 ์ด‰๊ฐ ์ง€๋„๋ฅผ ๋‚ธ๋‹ค
์†๊ฐ€๋ฝ ์ถ”์  EMF ๋ชจ๋“ˆ 5๊ฐœ๊ฐ€ ์†๋ชฉ ๊ธฐ์ค€ ์†๋ ํฌ์ฆˆ๋ฅผ ๊ธฐ๋ก
์†๋ชฉ ์ „์—ญ ์ถ”์  ์žฅ๊ฐ‘ ๋“ฑ์— ๋‹จ Meta Quest ์ปจํŠธ๋กค๋Ÿฌ
๋ฌผ์ฒด ํฌ์ฆˆ ๋ณด์ •๋œ ์˜ค๋ฒ„ํ—ค๋“œ RealSense RGB-D + FoundationPose + ์žฌ๊ตฌ์„ฑ ๋ฉ”์‹œ
๋ฐ์ดํ„ฐ ๊ทœ๋ชจ ๋งˆ์ปคํŽœ 100๊ฐœ, ๋ง์น˜ 140๊ฐœ ์‹œ์—ฐ
์‹œ์—ฐ ๋‚ด์šฉ ์ ‘๊ทผยท์ง‘๊ธฐ โ†’ ์† ์•ˆ์—์„œ ๊ธฐ๋Šฅ ํŒŒ์ง€๋กœ ๊ณ ์ณ ์ฅ๊ธฐ โ†’ ๊ธฐ๋Šฅ ๋™์ž‘ โ†’ ๋‚ด๋ ค๋†“๊ธฐ

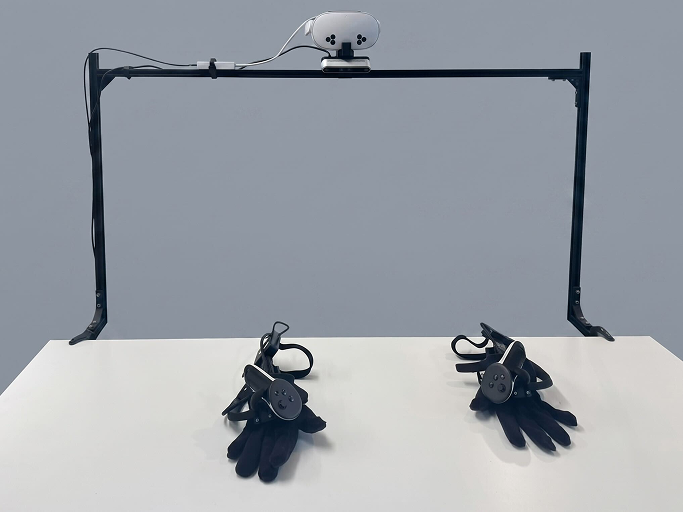
์ˆ˜์ง‘ ํ•˜๋“œ์›จ์–ด(Fig. 3). ์ด‰๊ฐ ์žฅ๊ฐ‘ ํ•œ ์Œ๊ณผ ํ”„๋ ˆ์ž„ ์œ„์˜ ์˜ค๋ฒ„ํ—ค๋“œ ์นด๋ฉ”๋ผ.

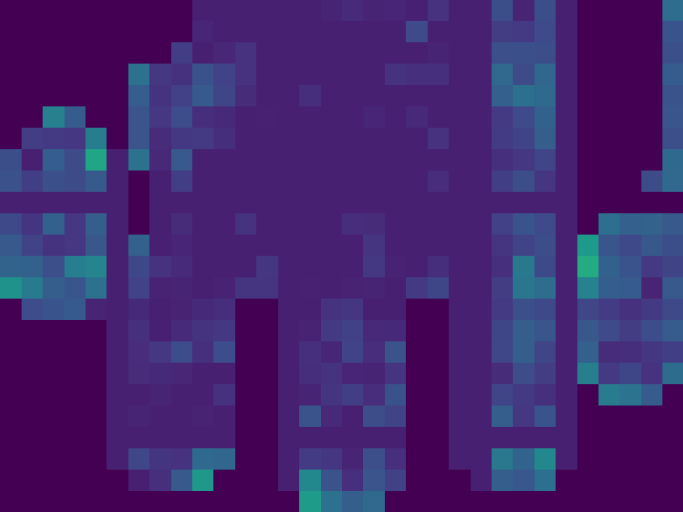
์กฐ์ž‘ ์ค‘ ์žฅ๊ฐ‘์˜ ์›์‹œ 24ร—32 ์ด‰๊ฐ ์ง€๋„(Fig. 4). ์†๊ฐ€๋ฝ๊ณผ ์†๋ฐ”๋‹ฅ ๋ชจ์–‘์ด ํ”ฝ์…€ ๋ฐฐ์น˜์— ๊ทธ๋Œ€๋กœ ๋“œ๋Ÿฌ๋‚œ๋‹ค.

์ „์ฒ˜๋ฆฌ์—์„œ ๋ˆˆ์—ฌ๊ฒจ๋ณผ ๋‹จ๊ณ„๋Š” ์ด‰๊ฐ ๋ฐฐ๊ฒฝ ๋ณด์ •์ด๋‹ค. ์žฅ๊ฐ‘์€ ๋ฌผ์ฒด์— ๋‹ฟ์ง€ ์•Š์•„๋„ ์„ผ์„œ ์˜คํ”„์…‹๊ณผ ์†๊ฐ€๋ฝ์„ ๊ตฝํž ๋•Œ์˜ ์ž๊ธฐ ์ ‘์ด‰ ๋•Œ๋ฌธ์— 0์ด ์•„๋‹Œ ๊ฐ’์„ ๋‚ธ๋‹ค. ์‹œ์—ฐ์ž๋Š” ๋ฌผ์ฒด ์—†์ด ๋ฐ˜์ฏค ์ฅ” ์ฃผ๋จน ๊ฐ™์€ ๋Œ€ํ‘œ ์† ์ž์„ธ๋ฅผ ๋ช‡ ๊ฐœ ์ทจํ•˜๊ณ , ๊ทธ ์ง€๋„๋“ค์˜ ํ”ฝ์…€๋ณ„ ์ตœ๋Œ“๊ฐ’์„ ํ•˜๋‚˜์˜ ๊ณ ์ • ๋ฐฐ๊ฒฝ ์ง€๋„๋กœ ์‚ผ๋Š”๋‹ค. ๋ชจ๋“  ํ”„๋ ˆ์ž„์—์„œ ์ด ๋ฐฐ๊ฒฝ์„ ๋นผ์•ผ ๋น„๋กœ์†Œ โ€œ๋ฌผ์ฒด์™€์˜ ์ ‘์ด‰โ€๋งŒ ๋‚จ๋Š”๋‹ค. ๋กœ๋ด‡ ์† ๊ด€์ ˆ ๋ชฉํ‘œ๋Š” ์†๋ ํฌ์ฆˆ๋ฅผ ์šด๋™ํ•™์ ์œผ๋กœ ๋ฆฌํƒ€๊ฒŒํŒ…ํ•ด ์–ป๊ณ , ์†๋ชฉ ํฌ์ฆˆ๋Š” ์ปจํŠธ๋กค๋Ÿฌ-์†๋ชฉ ๊ณ ์ • ๋ณ€ํ™˜์œผ๋กœ ๋ณต์›ํ•œ๋‹ค. ๊ฒฐ๊ณผ๋ฌผ์€ ๋กœ๋ด‡ ์† ๊ด€์ ˆ๊ฐยท์†๋ชฉ ํฌ์ฆˆยท๋ฌผ์ฒด ํฌ์ฆˆยท๋ฐฐ๊ฒฝ ๋ณด์ •๋œ ์ด‰๊ฐ ์ง€๋„๊ฐ€ ์‹œ๊ฐ„ ๋™๊ธฐํ™”๋œ ๊ถค์ ์ด๋‹ค.


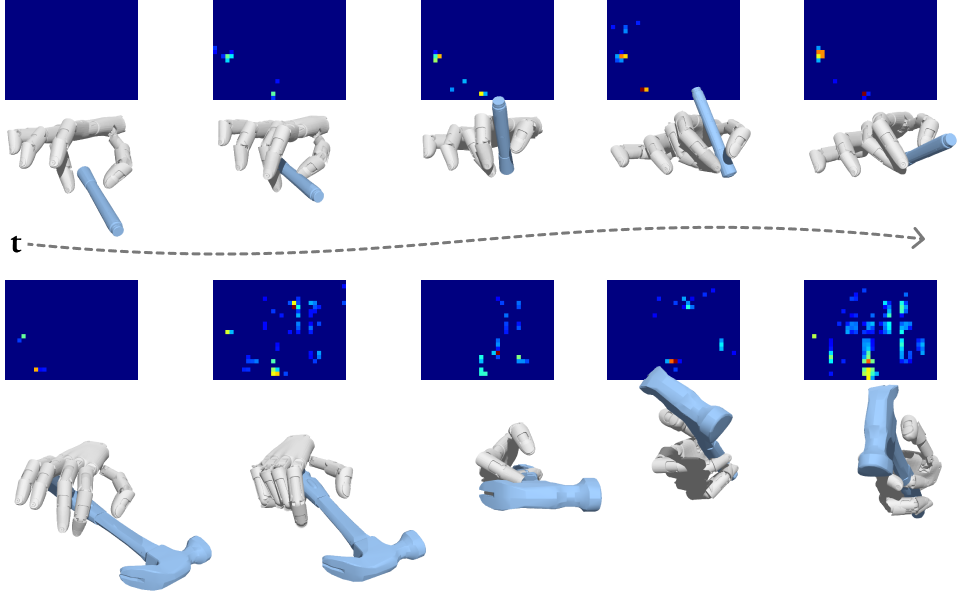
์ˆ˜์ง‘๋œ ๊ถค์  ์˜ˆ์‹œ(Fig. 5). ์œ„: ๋งˆ์ปคํŽœ, ์•„๋ž˜: ๋ง์น˜. ๊ฐ ์‹œ์ ์˜ ์†-๋ฌผ์ฒด ์ฐธ์กฐ ์•„๋ž˜(์œ„)์— ๊ทธ ์ˆœ๊ฐ„์˜ ์ด‰๊ฐ ์ง€๋„๊ฐ€ ๋ถ™์–ด ์žˆ๋‹ค. ๋ง์น˜๋Š” ์ฅ” ๋’ค ์†๋ฐ”๋‹ฅ ์ชฝ ํ”ฝ์…€์ด ๋„“๊ฒŒ ์ผœ์ง„๋‹ค.
ํ”„๋กœ์ ํŠธ ํŽ˜์ด์ง€ ์ˆ˜์ง‘ ์˜์ƒ. ์™ผ์ชฝ: ์˜ค๋ฒ„ํ—ค๋“œ ์นด๋ฉ”๋ผ๋กœ ๋ณธ ์žฅ๊ฐ‘ ์‹œ์—ฐ(๋ง์น˜๋ฅผ ์ง‘์–ด ์„ธ์›Œ ๋“ค๊ณ  ์ฃผํ™ฉ์ƒ‰ ๋ฌผ์ฒด ์ชฝ์œผ๋กœ ๊ฐ€์ ธ๊ฐ”๋‹ค๊ฐ€ ๋‚ด๋ ค๋†“๋Š”๋‹ค, 0.9 MB). ์˜ค๋ฅธ์ชฝ: ์ฒ˜๋ฆฌ๋œ ์†-๋ฌผ์ฒด ๊ถค์ (0.3 MB).

์‹œ๋ฎฌ๋ ˆ์ด์…˜ ์ด‰๊ฐ๊ณผ ์žฅ๊ฐ‘ ์ด‰๊ฐ์˜ ๋Œ€์‘ (ยงIII-B)

๋ณด์ƒ์„ ๋งŒ๋“ค๋ ค๋ฉด ์‹œ๋ฎฌ๋ ˆ์ด์…˜ ๋กœ๋ด‡ ์†์—์„œ๋„ ๊ฐ™์€ 24ร—32 ๊ฒฉ์ž์˜ ์ง€๋„๊ฐ€ ๋‚˜์™€์•ผ ํ•œ๋‹ค. ์ €์ž๋“ค์€ Genesis ์•ˆ์— SDF ๊ธฐ๋ฐ˜ ์ „์‹  ์ด‰๊ฐ ์„ผ์„œ๋ฅผ ๊ตฌํ˜„ํ–ˆ๋‹ค. ๋กœ๋ด‡ ์†๋ฐ”๋‹ฅ ์ชฝ ํ‘œ๋ฉด์— ์•ฝ 700๊ฐœ ์ƒ˜ํ”Œ ์ ์„ ๋‘๊ณ , ๊ฐ ์ ์˜ ๋ฒ•์„ ๋ ฅ์€ ๋ฌผ์ฒด ์นจํˆฌ ๊นŠ์ด์— ๊ฐ•์„ฑ 2000 N/m์„ ๊ณฑํ•ด ์ถ”์ •ํ•œ๋‹ค. ๊ทธ๋‹ค์Œ ๋กœ๋ด‡ ์† ๋ถ€์œ„์™€ ์žฅ๊ฐ‘ 24ร—32 ๋ฐฐ์น˜์˜ ์˜์—ญ์„ ์‚ฌ๋žŒ์ด ์†์œผ๋กœ ๋Œ€์‘์‹œํ‚ค๊ณ , ์ƒ˜ํ”Œ ์ ์„ ๊ทธ ์˜์—ญ์˜ ํ”ฝ์…€์— ๋ฐฐ์ •ํ•œ๋‹ค. ๊ฐ ํ”ฝ์…€ ๊ฐ’์€ ๋ฐฐ์ •๋œ ์ ๋“ค์˜ ํ‰๊ท  ํž˜์ด๋‹ค. ์ด๋ ‡๊ฒŒ ํ•˜๋ฉด \mathbf{t}^{\text{sim}}_t,\mathbf{t}^{\text{ref}}_t\in\mathbb{R}^{768}์ด ๊ฐ™์€ ์ขŒํ‘œ๊ณ„์— ๋†“์ธ๋‹ค.

์ด ๋Œ€์‘์ด ์ˆ˜์ž‘์—…์ด๋ผ๋Š” ์ ์€ ๊ธฐ์–ตํ•ด ๋‘˜ ๋งŒํ•˜๋‹ค. README์— ๋”ฐ๋ฅด๋ฉด ๋‹ค๋ฅธ ์†์„ ์“ฐ๋ ค๋ฉด ์† ๋งํฌ๋ฅผ 2D ๋ฐฐ์น˜์— ๋†“๋Š” ํŒŒ์ผ์„ ๊ณ ์น˜๊ณ  Genesis ํฌํฌ์˜ ์ด‰๊ฐ ํŒŒ์ดํ”„๋ผ์ธ์œผ๋กœ ํ”ฝ์…€ ๋งคํ•‘ JSON์„ ๋‹ค์‹œ ๋งŒ๋“ค์–ด์•ผ ํ•œ๋‹ค. ์žฅ๊ฐ‘๊ณผ ๋กœ๋ด‡ ์†์˜ ํ˜•์ƒ์ด ๋‹ค๋ฅผ์ˆ˜๋ก ์ด ๋Œ€์‘์ด ๋ณด์ƒ์˜ ์ •ํ™•๋„๋ฅผ ์ขŒ์šฐํ•œ๋‹ค.

๋ณด์ƒ 1: ์ด‰๊ฐ์œผ๋กœ ์—ด๋ฆฌ๋Š” ์†๋ ๊ทผ์ ‘ (Eq. 1)

์ด ํ•ญ์€ ์–ด๋А ์†๋์ด ๋‹ฟ์•„์•ผ ํ•˜๋Š”์ง€๋ฅผ ์žฅ๊ฐ‘ ์ง€๋„์—์„œ ์ง์ ‘ ์ฝ๋Š”๋‹ค. ์†๋ i\in\{1,\dots,5\}์— ๋ฐฐ์ •๋œ ํ”ฝ์…€ ์ง‘ํ•ฉ์„ \mathcal{P}_i, ์†๋์—์„œ ๋ฌผ์ฒด ํ‘œ๋ฉด๊นŒ์ง€ ๋ถ€ํ˜ธ ๊ฑฐ๋ฆฌ๋ฅผ d_i๋ผ ํ•˜๋ฉด

g_i=\mathbf{1}\!\left[\max_{p\in\mathcal{P}_i}\mathbf{t}^{\text{ref}}_{t,p}>0\right],\qquad r^{\text{prox}}_t=\sum_{i=1}^{5} g_i\cdot\exp\!\bigl(-k_{\text{prox}}\max(d_i,0)\bigr).

๊ฒŒ์ดํŠธ g_i๊ฐ€ ๋‹ซํžŒ ์†๊ฐ€๋ฝ์€ ์•„๋ฌด ์ œ์•ฝ๋„ ๋ฐ›์ง€ ์•Š๋Š”๋‹ค. ์—ด๋ฆฐ ์†๊ฐ€๋ฝ์€ ๋ฌผ์ฒด์— ๊ฐ€๊นŒ์šธ์ˆ˜๋ก ๋ณด์ƒ์„ ๋ฐ›๊ณ , ๋‹ฟ๊ฑฐ๋‚˜ ํŒŒ๊ณ ๋“ค๋ฉด(d_i\le0) ์ตœ๋Œ€๊ฐ’ 1์„ ๋ฐ›๋Š”๋‹ค. ์ €์ž๋“ค์€ ์ด ํ•ญ์ด ์ •์ฑ…์ด ์•„์ง ์ ‘์ด‰ ํŒจํ„ด์„ ๋ชป ์ฐพ์€ ํ•™์Šต ์ดˆ๊ธฐ์— ๋ฐ€์ง‘ ์‹ ํ˜ธ๋ฅผ ์ฃผ๋Š” ๊ฒƒ์ด ์ค‘์š”ํ•˜๋‹ค๊ณ  ์“ด๋‹ค. k_{\text{prox}}=50์€ d์˜ ๋‹จ์œ„๊ฐ€ m๋ผ๋ฉด 1 cm์—์„œ e^{-0.5}\approx0.61, 2 cm์—์„œ e^{-1}\approx0.37์ด ๋˜๋Š” ๊ฐ์‡ ๋‹ค(ํ•„์ž ๊ณ„์‚ฐ, ๋…ผ๋ฌธ์€ d์˜ ๋‹จ์œ„๋ฅผ ์ ์ง€ ์•Š๋Š”๋‹ค).

ManipTrans์™€์˜ ์ฐจ์ด๋Š” ๊ฒŒ์ดํŠธ ํ•˜๋‚˜๋ฟ์ด๋‹ค. ManipTrans๋Š” ๋ชจ์บก ์ฐธ์กฐ์—์„œ ์†๋-๋ฌผ์ฒด ๊ฑฐ๋ฆฌ๊ฐ€ ์ž„๊ณ„๊ฐ’(์—ฌ๊ธฐ์„œ๋Š” 20 mm) ์•ˆ์ด๋ฉด ์ ‘์ด‰์œผ๋กœ ๋ณธ๋‹ค. DexTaG์˜ Geom-gated ์ ˆ์ œ๊ฐ€ ์ •ํ™•ํžˆ ์ด ๋Œ€์ฒด๋ฅผ ์‹คํ—˜ํ•œ๋‹ค.

๋ณด์ƒ 2: ์ด‰๊ฐ ์ง€๋„ ์œ ์‚ฌ๋„ (Eq. 2ยท3)

๊ทผ์ ‘ ๋ณด์ƒ์ด ์†๋๋งŒ ๋‹ค๋ฃฌ๋‹ค๋ฉด ์ด ํ•ญ์€ ์†๋ฐ”๋‹ฅ๊ณผ ์†๊ฐ€๋ฝ ๋งˆ๋””๊นŒ์ง€ ํฌํ•จํ•œ ์ ‘์ด‰์˜ ๊ณต๊ฐ„ ํŒจํ„ด์„ ๋งž์ถ˜๋‹ค. ๋ฌธ์ œ๋Š” ๋‘ ์ง€๋„๊ฐ€ ์„œ๋กœ ๋‹ค๋ฅธ ์„ผ์‹ฑ ๊ณผ์ •์—์„œ ๋‚˜์˜จ๋‹ค๋Š” ์ ์ด๋‹ค. ์‹œ๋ฎฌ๋ ˆ์ด์…˜ ๊ฐ’์€ ์นจํˆฌ ๊นŠ์ด์—์„œ ๊ณ„์‚ฐํ•œ ํž˜์ด๊ณ , ์žฅ๊ฐ‘ ๊ฐ’์€ ์‹ค์ œ ์••๋ ฅ ์„ผ์„œ์˜ ํŒ๋…๊ฐ’์ด๋ผ ํฌ๊ธฐ๋ฅผ ์ง์ ‘ ๋น„๊ตํ•  ์ˆ˜ ์—†๋‹ค. ๊ทธ๋ž˜์„œ ๊ฐ ์ง€๋„๋ฅผ ์ž๊ธฐ ์ตœ๋Œ“๊ฐ’์œผ๋กœ ๋‚˜๋ˆ„๊ณ  ์ œ๊ณฑ๊ทผ์„ ์”Œ์šด๋‹ค.

\mathcal{N}(\mathbf{x})_p=\sqrt{\operatorname{clip}\!\left(\frac{x_p}{\max(1,\max_q x_q)},\,0,\,1\right)}

๋ถ„๋ชจ์˜ ํ•˜ํ•œ 1์€ 0์œผ๋กœ ๋‚˜๋ˆ„๋Š” ๊ฒƒ๊ณผ ์•ฝํ•œ ์‹ ํ˜ธ์˜ ๊ณผ๋„ํ•œ ์ฆํญ์„ ๋ง‰๋Š”๋‹ค. ์ œ๊ณฑ๊ทผ(\gamma=0.5)์€ ๋™์  ๋ฒ”์œ„๋ฅผ ๋ˆŒ๋Ÿฌ ์•ฝํ•œ ์ ‘์ด‰์˜ ์ƒ๋Œ€ ๊ธฐ์—ฌ๋ฅผ ํ‚ค์šด๋‹ค. ๋‘ ์ง€๋„์— 3ร—3 ๊ฐ€์šฐ์‹œ์•ˆ(\sigma=1.0)์„ ์”Œ์›Œ ์‚ฌ๋žŒ๊ณผ ๋กœ๋ด‡์˜ ์ ‘์ด‰ ์œ„์น˜๊ฐ€ ํ•œ๋‘ ํ”ฝ์…€ ์–ด๊ธ‹๋‚˜๋Š” ๊ฒƒ์„ ๋ด์ค€ ๋’ค L1 ๊ฑฐ๋ฆฌ๋ฅผ ์ง€์ˆ˜ ๋ณด์ƒ์œผ๋กœ ๋ฐ”๊พผ๋‹ค.

E^{\text{tac}}_t=\mathcal{L}_1\!\bigl(G_\sigma\star\widehat{\mathbf{t}}^{\text{sim}}_t,\;G_\sigma\star\widehat{\mathbf{t}}^{\text{ref}}_t\bigr),\qquad r^{\text{tac}}_t=\exp\!\bigl(-k_{\text{tac}}E^{\text{tac}}_t\bigr),\quad k_{\text{tac}}=4.0

๋‘ ๊ฐ€์ง€๋ฅผ ์งš์–ด ๋‘”๋‹ค. ์ฒซ์งธ, ์ •๊ทœํ™” ๋•Œ๋ฌธ์— ์ ˆ๋Œ€์ ์ธ ํž˜์˜ ํฌ๊ธฐ๋Š” ๋ฒ„๋ ค์ง„๋‹ค. ์ด ๋ณด์ƒ์ด ๋งž์ถ”๋Š” ๊ฒƒ์€ โ€œ์–ผ๋งˆ๋‚˜ ์„ธ๊ฒŒโ€๊ฐ€ ์•„๋‹ˆ๋ผ โ€œ์–ด๋””๊ฐ€ ์ƒ๋Œ€์ ์œผ๋กœ ์–ผ๋งˆ๋‚˜โ€๋‹ค. ์ €์ž๋“ค๋„ ์ด ์„ค๊ณ„๊ฐ€ ๋‘ ๋„๋ฉ”์ธ์˜ ์ ˆ๋Œ€ ํž˜ ์ผ์น˜๋ฅผ ์š”๊ตฌํ•˜์ง€ ์•Š๋Š”๋‹ค๊ณ  ๋ช…์‹œํ•œ๋‹ค. ๋‘˜์งธ, \mathcal{L}_1์ด 768ํ”ฝ์…€์˜ ํ‰๊ท ์ธ์ง€ ํ•ฉ์ธ์ง€ ๋…ผ๋ฌธ์— ์—†๋‹ค. ์ •๊ทœํ™”๋œ ์ง€๋„๋Š” [0,1]์ด๋ฏ€๋กœ ํ‰๊ท ์ด๋ผ๋ฉด E^{\text{tac}}\in[0,1], ๋ณด์ƒ์€ [e^{-4},1]\approx[0.018,1]์—์„œ ์›€์ง์ธ๋‹ค. ํ•ฉ์ด๋ผ๋ฉด E๊ฐ€ ์ˆ˜์‹ญ~์ˆ˜๋ฐฑ์ด ๋˜์–ด k_{\text{tac}}=4์—์„œ ๋ณด์ƒ์ด ์‚ฌ์‹ค์ƒ ํ•ญ์ƒ 0์ด๋ฏ€๋กœ, ํ‰๊ท ์œผ๋กœ ์ฝ๋Š” ๊ฒƒ์ด ์ž์—ฐ์Šค๋Ÿฝ๋‹ค(ํ•„์ž ํ•ด์„). ๊ณต๊ฐœ ์ฝ”๋“œ๋Š” ์‹ค์ œ๋กœ ํ‰๊ท ์„ ์“ฐ์ง€๋งŒ, ๋…ผ๋ฌธ ์‹์— ์—†๋Š” ๋งˆ์Šคํฌยท๊ฐ€์ค‘์น˜ยท๊ฒŒ์ดํŠธ๊ฐ€ ๋” ๋ถ™์–ด ์žˆ๋‹ค(์ฝ”๋“œ ๋Œ€์กฐ ์ ˆ์—์„œ ๋‹ค๋ฃฌ๋‹ค).

๊ด€์ธก๊ณผ ํ•™์Šต (ยงIII-B2, Eq. 4)

\mathbf{o}_t=\bigl(\boldsymbol{\xi}_t,\ \mathbf{p}_t,\ \mathbf{t}^{\text{sim}}_t,\ \boldsymbol{\xi}_{t:t+K}\bigr)

์—ฌ๊ธฐ์„œ \boldsymbol{\xi}_t๋Š” ๋ชฉํ‘œ ์† ๊ด€์ ˆ ์ƒํƒœยท์†๋ชฉ๊ณผ ์†๋ ํฌ์ฆˆยท๋ฌผ์ฒด ์šด๋™์„ ๋‹ด์€ ์ฐธ์กฐ ํ”„๋ ˆ์ž„, \mathbf{p}_t๋Š” ํ˜„์žฌ ์‹œ๋ฎฌ๋ ˆ์ด์…˜ ๋กœ๋ด‡-๋ฌผ์ฒด ์ƒํƒœ๋‹ค. ๋ˆ„๊ฐ€ ๋ฌด์—‡์„ ๋ณด๋Š”์ง€๊ฐ€ ์ด ์„ค๊ณ„์˜ ์š”์ ์ด๋ผ ํ‘œ๋กœ ์ •๋ฆฌํ•œ๋‹ค.

์ž…๋ ฅ retargeter actor retargeter critic ์ฆ๋ฅ˜ ํ•™์ƒ \pi_{\text{ctrl}}
ํ˜„์žฌ ์ฐธ์กฐ \boldsymbol{\xi}_t (์†+๋ฌผ์ฒด) โœ“ โœ“ ๋ฌผ์ฒด ๊ถค์ ๋งŒ
๋ฏธ๋ž˜ ์ฐธ์กฐ ์ฐฝ \boldsymbol{\xi}_{t:t+K} โœ“ (K=32, stride 2 โ†’ 16ํ”„๋ ˆ์ž„, TCN) โœ“ ๋ฏธ๋ž˜ ๋ชฉํ‘œ ๋ฌผ์ฒด ํฌ์ฆˆ ์ฐฝ
๋กœ๋ด‡-๋ฌผ์ฒด ์ƒํƒœ \mathbf{p}_t โœ“ (ํŠน๊ถŒ ๋ฌผ์ฒด ํฌ์ฆˆ ํฌํ•จ) โœ“ ๋ฌผ์ฒด ํฌ์ฆˆ ๋Œ€์‹  ์†๋ชฉ ์นด๋ฉ”๋ผ ์ ๊ตฐ(PointNet)
์‹œ๋ฎฌ๋ ˆ์ด์…˜ ์ด‰๊ฐ \mathbf{t}^{\text{sim}}_t โœ“ โœ“ โœ—
์žฅ๊ฐ‘ ์ด‰๊ฐ \mathbf{t}^{\text{ref}}_t โœ— โœ“ โœ—
๊ณ ์œ ๊ฐ๊ฐ-ํ–‰๋™ ์ด๋ ฅ โœ— โœ“ (๊ณผ๊ฑฐ 8์Šคํ…) โœ“ (์งง์€ ์ด๋ ฅ)
์ถœ๋ ฅ 27์ฐจ์› ํŒ”-์† ๊ด€์ ˆ ์œ„์น˜ ๋ช…๋ น(PD) ๊ฐ™์Œ

์‚ฌ๋žŒ์˜ ์ด‰๊ฐ์€ ๋ณด์ƒ๊ณผ critic์˜ ํŠน๊ถŒ ์ •๋ณด๋กœ๋งŒ ๋“ค์–ด๊ฐ„๋‹ค. actor๋Š” ์ž๊ธฐ ์†์˜ ์‹œ๋ฎฌ๋ ˆ์ด์…˜ ์ด‰๊ฐ ๋ฐ˜์‘์„ ๋ณด์ง€๋งŒ, ์‚ฌ๋žŒ์ด ๊ทธ ์ˆœ๊ฐ„ ๋ฌด์—‡์„ ๋А๊ผˆ๋Š”์ง€๋Š” ๋ณด์ง€ ๋ชปํ•œ๋‹ค. ํ•™์Šต์€ PPO์ด๊ณ , ๋‘ ์ด‰๊ฐ ๋ณด์ƒ์— ์†๋ชฉยท์†๋ยท์† ๊ด€์ ˆยท๋ฌผ์ฒด ์ถ”์ข… ๋ณด์ƒ๊ณผ ์•ˆ์ •์„ฑยท์ ‘์ด‰ ํŽ˜๋„ํ‹ฐ๋ฅผ ๋”ํ•œ๋‹ค. ๊ฐ ํ•ญ์˜ ๊ฐ€์ค‘์น˜๋Š” ๋…ผ๋ฌธ์— ์—†๋‹ค.

์‹œ์—ฐ ์ „์ฒด๋ฅผ ํ•œ ์ •์ฑ…์œผ๋กœ. ๊ฐ™์€ ๋ฌผ์ฒดยท๊ฐ™์€ ๊ณผ์ œ์˜ ์‹œ์—ฐ์€ ๋“ค์–ด ์˜ฌ๋ฆฌ๊ธฐ, ์ตœ์ข… ๊ธฐ๋Šฅ ํŒŒ์ง€ ๊ฐ™์€ ํ•˜๋ถ€ ๊ตฌ์กฐ๋ฅผ ๊ณต์œ ํ•˜๊ณ  ์ ‘๊ทผยท์ง‘๊ธฐยท์† ์•ˆ ์žฌ๋ฐฐ์น˜ ๊ฒฝ๋กœ๋งŒ ๋‹ค๋ฅด๋‹ค๋Š” ๊ฒƒ์ด ์ €์ž๋“ค์˜ ๋™๊ธฐ๋‹ค. ๋ฏธ๋ž˜ ์ฐธ์กฐ ์ฐฝ์ด โ€œ๋‹ค์Œ์— ์–ด๋””๋กœ ์–ผ๋งˆ๋‚˜ ๋นจ๋ฆฌ ๊ฐ€๋Š”์ง€โ€๋ฅผ ์•Œ๋ ค ์ฃผ๋ฏ€๋กœ, ์ •์ฑ…์€ ํ˜„์žฌ ํ”„๋ ˆ์ž„์—๋งŒ ๋ฐ˜์‘ํ•˜์ง€ ์•Š๊ณ  ๋‹ค์Œ ๋‹จ๊ณ„๋ฅผ ์ค€๋น„ํ•  ์ˆ˜ ์žˆ๋‹ค. ๊ถค์  ๋‹จ์œ„์˜ SE(2)ยท์Šค์ผ€์ผ ์ฆ๊ฐ•์œผ๋กœ ๋ฐฐ์น˜ยท๋ฐฉํ–ฅยทํฌ๊ธฐ ๋ณ€ํ™”๋„ ๋…ธ์ถœํ•œ๋‹ค.

ํ”„๋กœ์ ํŠธ ํŽ˜์ด์ง€ โ€œTactile-Guided RL Retargetingโ€ ์˜์ƒ(๋งˆ์ปคํŽœ). ์™ผ์ชฝ: ์„œ๋กœ ๋‹ค๋ฅธ ์‹œ์—ฐ ์ฐธ์กฐ๋“ค(0.8 MB). ์˜ค๋ฅธ์ชฝ: ํ•œ ์ •์ฑ…์ด ์—ฌ๋Ÿฌ ์ฐธ์กฐ๋ฅผ ๋™์‹œ์— ์ˆ˜ํ–‰ํ•˜๋Š” ๋กค์•„์›ƒ์„ ์ƒ‰์œผ๋กœ ๊ฒน์ณ ๊ทธ๋ฆฐ ๊ฒƒ(1.2 MB).
held-out ์ฐธ์กฐ์— ๋Œ€ํ•œ retargeter ๋กค์•„์›ƒ(๋งˆ์ปคํŽœ, 5.4 MB). ํŽ˜์ด์ง€ ์„ค๋ช…์— ๋”ฐ๋ฅด๋ฉด ์™ผ์ชฝ์ด ์ฐธ์กฐ, ๊ฐ€์šด๋ฐ๊ฐ€ ์ •์ฑ… ๋กค์•„์›ƒ, ์˜ค๋ฅธ์ชฝ์ด ๋ณด์ƒ ๊ณ„์‚ฐ์— ์“ฐ๋Š” ๋ชฉํ‘œ(Target)์™€ ์‹ค์‹œ๊ฐ„ ์‹œ๋ฎฌ๋ ˆ์ด์…˜(Actual) ์ด‰๊ฐ ์ง€๋„๋‹ค.

์ฆ๋ฅ˜: ์ด‰๊ฐ ์—†๋Š” ๋ฐฐํฌ์šฉ ์ปจํŠธ๋กค๋Ÿฌ (ยงIII-C)

\pi_{\text{rtgt}}๋Š” DAgger ๊ธฐ๋ฐ˜ ํ–‰๋™ ๋ณต์ œ๋กœ \pi_{\text{ctrl}}์— ์ฆ๋ฅ˜๋œ๋‹ค. ํ•ต์‹ฌ ๊ฒฐ์ •์€ ํ•™์ƒ์˜ ์ฐธ์กฐ ์ž…๋ ฅ์— ๋ชฉํ‘œ ๋ฌผ์ฒด ๊ถค์ ๋งŒ ๋„ฃ๊ณ  ์ฐธ์กฐ ์† ํฌ์ฆˆ๋ฅผ ๋นผ๋Š” ๊ฒƒ์ด๋‹ค. ์ €์ž๋“ค์˜ ๋…ผ๋ฆฌ๋Š” ๋ฐฐํฌ ๋•Œ ๋ฌด์—‡์„ ์ง€์ •ํ•˜๊ธฐ ์‰ฌ์šด๊ฐ€๋‹ค. ๋ฌผ์ฒด ๊ถค์ ์€ ์˜์ƒ์—์„œ ๋ฝ‘๊ฑฐ๋‚˜ ๊ทœ์น™์œผ๋กœ ํ•ฉ์„ฑํ•  ์ˆ˜ ์žˆ์ง€๋งŒ(์˜ˆ: ๋งˆ์ปคํŽœ์œผ๋กœ ๊ธ€์ž๋ฅผ ์“ฐ๋Š” ๋งค๊ฐœ๋ณ€์ˆ˜ ๊ฒฝ๋กœ), ์†๊ฐ€๋ฝ๊นŒ์ง€ ํฌํ•จํ•œ ๋ฐ€์ง‘ ์† ๊ถค์ ์€ ์žฅ๊ฐ‘ ์ˆ˜์ง‘ ์žฅ๋น„ ๋ฐ–์—์„œ๋Š” ์–ป๊ธฐ ์–ด๋ ต๋‹ค. ํ•™์ƒ์€ ํŒ”-์† ๊ด€์ ˆ๊ฐ, ๋ฏธ๋ž˜ ๋ฌผ์ฒด ํฌ์ฆˆ ์ฐฝ, PointNet์œผ๋กœ ์ธ์ฝ”๋”ฉํ•œ ์†๋ชฉ ์นด๋ฉ”๋ผ ์ ๊ตฐ, ์งง์€ ๊ณ ์œ ๊ฐ๊ฐ-ํ–‰๋™ ์ด๋ ฅ์„ ๋ณธ๋‹ค. ๊ฐ™์€ SE(2)ยท์Šค์ผ€์ผ ์ฆ๊ฐ•์„ ์ฆ๋ฅ˜์—๋„ ์“ด๋‹ค.

์ด‰๊ฐ์„ ๋บ€ ๊ฒƒ์€ ์˜๋„๋œ ์„ ํƒ์ด๋‹ค. ์‹คํ—˜์— ์“ด WUJI ์†์—๋Š” ์ด‰๊ฐ ์„ผ์„œ๊ฐ€ ์—†๊ณ , ์ฆ๋ฅ˜๋Š” ์‹ค๊ธฐ ์ด‰๊ฐ ๊ด€์ธก์ด ์‹œ๋ฎฌ๋ ˆ์ด์…˜ ์„ผ์„œ ๋ชจ๋ธ๊ณผ ๋งž์•„์•ผ ํ•˜๋Š” ๋ถ€๋‹ด์„ ํ”ผํ•œ๋‹ค. ์ €์ž๋“ค์€ ๊ทธ ๋Œ€๊ฐ€๋„ ์ ์–ด ๋‘”๋‹ค. ์ปจํŠธ๋กค๋Ÿฌ๋Š” ์‹œ๊ฐยท๊ณ ์œ ๊ฐ๊ฐ์œผ๋กœ ํ๋ฃจํ”„์ด์ง€๋งŒ ๋ฏธ๋„๋Ÿฌ์ง์ด๋‚˜ ์˜ˆ์ƒ์น˜ ๋ชปํ•œ ์ ‘์ด‰์„ ์ด‰๊ฐ์œผ๋กœ ๊ฐ์ง€ํ•˜์ง€ ๋ชปํ•œ๋‹ค.

์ง๊ด€: ์ด‰๊ฐ์ด โ€œ์–ด๋””๋ฅผ ์žก์„์ง€โ€๋งŒ ์•Œ๋ ค ์ค˜๋„ ์ถฉ๋ถ„ํ•œ ์ด์œ 

๋ฌผ๋ฆฌ ๊ธฐ๋ฐ˜ ๋ฆฌํƒ€๊ฒŒํŒ…์—์„œ RL์ด ๊ฐ€์žฅ ์–ด๋ ค์›Œํ•˜๋Š” ์ˆœ๊ฐ„์€ ์ ‘์ด‰์„ ์ฒ˜์Œ ๋งŒ๋“œ๋Š” ์ˆœ๊ฐ„์ด๋‹ค. ์ ‘์ด‰ ์ „์—๋Š” ๋ฌผ์ฒด๊ฐ€ ์›€์ง์ด์ง€ ์•Š์œผ๋‹ˆ ๋ฌผ์ฒด ์ถ”์ข… ๋ณด์ƒ์€ ์ •์ฑ…์ด ๋ฌด์—‡์„ ํ•˜๋“  ๋น„์Šทํ•˜๊ณ , ์† ์ถ”์ข… ๋ณด์ƒ์€ ์ฐธ์กฐ ์† ์œ„์น˜๋ฅผ ๋”ฐ๋ผ๊ฐ€๋ผ๊ณ ๋งŒ ํ•œ๋‹ค. ๊ทธ๋Ÿฐ๋ฐ ์ฐธ์กฐ ์† ์ž์ฒด๊ฐ€ ๋ฌผ์ฒด์—์„œ 1~2 cm ๋–  ์žˆ๋‹ค๋ฉด, ์ฐธ์กฐ๋ฅผ ์™„๋ฒฝํžˆ ๋”ฐ๋ผ๊ฐ„ ์†์€ ๋ฌผ์ฒด๋ฅผ ์ง‘์ง€ ๋ชปํ•œ๋‹ค. ์† ์ถ”์ข… ๋ณด์ƒ์„ ์กฐ๊ธˆ ํฌ๊ธฐํ•˜๊ณ  ๋ฌผ์ฒด ์ชฝ์œผ๋กœ ํŒŒ๊ณ ๋“ค์–ด์•ผ ์ง‘์„ ์ˆ˜ ์žˆ๋Š”๋ฐ, ๊ทธ ๋ฐฉํ–ฅ์„ ๊ฐ€๋ฆฌํ‚ค๋Š” ์‹ ํ˜ธ๊ฐ€ ์—†๋‹ค.

๊ฑฐ๋ฆฌ ๊ธฐ๋ฐ˜ ๊ฒŒ์ดํŠธ(Geom-gated)๋Š” ์ด ์ƒํ™ฉ์—์„œ ์ž˜๋ชป๋œ ๋‹ต์„ ์ค€๋‹ค. ์ฐธ์กฐ ์†๋์ด ๋ฌผ์ฒด์—์„œ 20 mm ๋ฐ–์— ์žˆ์œผ๋ฉด ๊ทธ ์†๊ฐ€๋ฝ์€ โ€œ์ ‘์ด‰ ์•„๋‹˜โ€์œผ๋กœ ๋ถ„๋ฅ˜๋˜๊ณ , ๊ทผ์ ‘ ๋ณด์ƒ์ด ๊บผ์ง„๋‹ค. ์ฆ‰ ๊ฐ€์žฅ ๋„์›€์ด ํ•„์š”ํ•œ ์ˆœ๊ฐ„์— ์‹ ํ˜ธ๊ฐ€ ์‚ฌ๋ผ์ง„๋‹ค. ์žฅ๊ฐ‘ ๊ฒŒ์ดํŠธ๋Š” ํฌ์ฆˆ ์ถ”์ •๊ณผ ๋…๋ฆฝ์ ์ด๋ผ, ์ฐธ์กฐ ์†๋์ด ๊ณต์ค‘์— ๋–  ์žˆ์–ด๋„ ์žฅ๊ฐ‘์ด ๊ทธ ์†๊ฐ€๋ฝ์—์„œ ์••๋ ฅ์„ ์ฝ์—ˆ๋‹ค๋ฉด โ€œ์ด ์†๊ฐ€๋ฝ์€ ๋ฌผ์ฒด๋ฅผ ํ–ฅํ•ด ๊ฐ€์•ผ ํ•œ๋‹คโ€๊ณ  ๋งํ•ด ์ค€๋‹ค. ์ €์ž๋“ค์˜ ํ‘œํ˜„์œผ๋กœ๋Š” ์ •๋ฐ€ํ•œ ์ฐธ์กฐ ๊ธฐํ•˜์— ๋Œ€ํ•œ ์˜์กด์„ ์ค„์ธ๋‹ค.

์ •๊ทœํ™”๋กœ ํž˜์˜ ํฌ๊ธฐ๋ฅผ ๋ฒ„๋ฆฐ ๊ฒƒ๋„ ์ด ๊ด€์ ์—์„œ ์ดํ•ด๋œ๋‹ค. ๋ณด์ƒ์ด ๋งž์ถ”๋ ค๋Š” ๊ฒƒ์€ ์‚ฌ๋žŒ์˜ ํž˜ ๋ถ„ํฌ๊ฐ€ ์•„๋‹ˆ๋ผ ์ ‘์ด‰์˜ ์œ„์ƒ(topology), ์ฆ‰ ์†๋ฐ”๋‹ฅ์œผ๋กœ ๊ฐ์ŒŒ๋Š”์ง€ ์†๋์œผ๋กœ ์ง‘์—ˆ๋Š”์ง€๋‹ค. ์‹œ๋ฎฌ๋ ˆ์ด์…˜ ์ ‘์ด‰ ๋ชจ๋ธ์˜ ๊ฐ•์„ฑ(2000 N/m)์ด ์‹ค์ œ ์†๊ฐ€๋ฝ ํŒจ๋“œ์™€ ๋‹ค๋ฅด๊ณ  ์žฅ๊ฐ‘ ์„ผ์„œ์˜ ๋‹จ์œ„๋„ ๋‹ค๋ฅด๋ฏ€๋กœ, ํฌ๊ธฐ๋ฅผ ๋งž์ถ”๋ผ๊ณ  ์š”๊ตฌํ•˜๋ฉด ์˜คํžˆ๋ ค ์ž˜๋ชป๋œ ์‹ ํ˜ธ๊ฐ€ ๋œ๋‹ค.

๋…ผ๋ฌธ ์•ˆ์— ์ด ์ง๊ด€์„ ๋ฐ›์ณ ์ฃผ๋Š” ๋Œ€๋น„๊ฐ€ ํ•˜๋‚˜ ์žˆ๋‹ค(ํ•„์ž ํ•ด์„). ๊ฐ™์€ ํŒŒ์ดํ”„๋ผ์ธ์—์„œ ์ด‰๊ฐ ๋ณด์ƒ์„ ๋ชจ๋‘ ๋บ€ โ€œw/o tactileโ€์€ ์ž์ฒด ์žฅ๊ฐ‘ ๋ฐ์ดํ„ฐ์—์„œ ์™„๋ฃŒ์œจ 24.7%(๋งˆ์ปคํŽœ)ยท27.6%(๋ง์น˜)์— ๋จธ๋ฌธ๋‹ค(Table I). ๋ฐ˜๋ฉด ์ด‰๊ฐ ์‹ ํ˜ธ๊ฐ€ ์—†๋Š” OakInk2์—์„œ๋Š” ์ด‰๊ฐ ์—†๋Š” DexTaG๊ฐ€ n=1์—์„œ 67.5%๋ฅผ ๋‚ธ๋‹ค(Table V). ๋‘ ๋ฐ์ดํ„ฐ์˜ ๊ณผ์ œ(๋ฐ”๋‹ฅ์˜ ๊ณต๊ตฌ ์ง‘๊ธฐ + ์† ์•ˆ ์žฌ๋ฐฐ์น˜ vs OakInk2์˜ ์ปตยท์ˆŸ๊ฐ€๋ฝยท๋ง‰๋Œ€)์™€ ์ฐธ์กฐ ํ’ˆ์งˆ์ด ๋‹ค๋ฅด๋ฏ€๋กœ ์ง์ ‘ ๋น„๊ต๋Š” ์•„๋‹ˆ์ง€๋งŒ, ์˜ค๋ฒ„ํ—ค๋“œ ์นด๋ฉ”๋ผ ํ•˜๋‚˜๋กœ ๋งŒ๋“  ์žฅ๊ฐ‘ ์ฐธ์กฐ์—์„œ๋Š” ์ด‰๊ฐ ์‹ ํ˜ธ ์—†์ด ์ ‘์ด‰ ํš๋“์ด ์‚ฌ์‹ค์ƒ ๋ง‰ํžŒ๋‹ค๋Š” ์ €์ž๋“ค์˜ ๋™๊ธฐ์™€ ๋งž๋Š” ๊ทธ๋ฆผ์ด๋‹ค.

์‹คํ—˜ (ยงIV)

์…‹์—…๊ณผ ์ง€ํ‘œ

ํ”Œ๋žซํผ์€ 7-DoF xArm์— ๋‹จ 20-DoF WUJI ์˜ค๋ฅธ์†์ด๋‹ค. ์‹œ๋ฎฌ๋ ˆ์ด์…˜ ์ง€ํ‘œ Trajectory Completion์€ ์—ํ”ผ์†Œ๋“œ๊ฐ€ ์ข…๋ฃŒ๋˜๊ธฐ ์ „๊นŒ์ง€ ์ฐธ์กฐ์˜ ๋ช‡ %๋ฅผ ๋”ฐ๋ผ๊ฐ”๋Š”๊ฐ€๋‹ค. ์ข…๋ฃŒ ์กฐ๊ฑด์€ ๋‹ค์Œ๊ณผ ๊ฐ™๋‹ค.

์ข…๋ฃŒ ์กฐ๊ฑด ๊ฐ’
์†๋ ์œ ํด๋ฆฌ๋“œ ์˜ค์ฐจ(์—„์ง€ โ†’ ์ƒˆ๋ผ) ์•ฝ 57, 64, 71, 86, 86 mm (retargeter)
๋ฌผ์ฒด ์œ„์น˜ / ๋ฐฉํ–ฅ ์˜ค์ฐจ ์•ฝ 58 mm / 43.7ยฐ (๋งˆ์ปคํŽœ ์ถ• ํšŒ์ „ ๋ฌด์‹œ)
ํŒ” ๋งํฌ ์ ‘์ด‰ 0์ด ์•„๋‹ˆ๋ฉด ์ข…๋ฃŒ
ํ…Œ์ด๋ธ” ํž˜ ํ•œ๊ณ„ 0 / 10,000 / 20,000 ํ•™์Šต ์Šคํ…์—์„œ 500 / 100 / 50 N์œผ๋กœ ์„ ํ˜• ๊ฐ์†Œ ํ›„ ๊ณ ์ •
์†๋„ ์ƒํ•œ ์†๋ชฉยท๋ฌผ์ฒด ์„ ์†๋„ 100 m/s, ๊ฐ์†๋„ ๋˜๋Š” ํ‰๊ท  ์† ๊ด€์ ˆ ์†๋„ 200 rad/s

ํ—ˆ์šฉ์น˜๊ฐ€ ๋„‰๋„‰ํ•˜๋‹ค๋Š” ์ ์€ ์ง€ํ‘œ๋ฅผ ์ฝ์„ ๋•Œ ์ค‘์š”ํ•˜๋‹ค. ๋ฌผ์ฒด๊ฐ€ 6 cmยท40ยฐ ๋„˜๊ฒŒ ๋ฒ—์–ด๋‚˜์•ผ ์ข…๋ฃŒ๋˜๋ฏ€๋กœ, Trajectory Completion์€ โ€œ์ •๋ฐ€ ์ถ”์ข…โ€์ด ์•„๋‹ˆ๋ผ โ€œํฌ๊ฒŒ ์‹คํŒจํ•˜์ง€ ์•Š๊ณ  ์–ด๋””๊นŒ์ง€ ๊ฐ”๋Š”๊ฐ€โ€์— ๊ฐ€๊น๋‹ค. ๋น„๊ต ๋Œ€์ƒ์œผ๋กœ TeleDexter์˜ subgoal ํ—ˆ์šฉ์น˜๋Š” ๋ฌผ์ฒด 1 cmยท10ยฐ, ์†๋ 3 cm์˜€๋‹ค. retargeter๋Š” ์† ๋˜๋Š” ๋ฌผ์ฒด ํฌ์ฆˆ ๋ถˆ์ผ์น˜๋กœ, ํ•™์ƒ \pi_{\text{ctrl}}์€ ๋ฌผ์ฒด ํฌ์ฆˆ ๋ถˆ์ผ์น˜๋กœ๋งŒ ์ข…๋ฃŒ๋œ๋‹ค๋Š” ์ฐจ์ด๋„ ์žˆ๋‹ค.

A. ์ด‰๊ฐ ๋ณด์ƒ ์ ˆ์ œ (Table I, Fig. 6)

๋ชจ๋ธยทactor ๊ด€์ธกยทํ•™์Šต ์ผ์ •์ด ๊ฐ™์€ ๋„ค ๋ณ€ํ˜•๊ณผ ๋น„๊ตํ•œ๋‹ค. ๋ชจ๋“  ๋ณ€ํ˜•์€ ์‹œ๋ฎฌ๋ ˆ์ด์…˜ ์ด‰๊ฐ ๊ด€์ธก์„ ์œ ์ง€ํ•˜๊ณ , Geom-gated์™€ w/o tactile์€ critic์—์„œ๋„ ์žฅ๊ฐ‘ ์ด‰๊ฐ ์ง€๋„๋ฅผ ๋บ€๋‹ค.

๋ณ€ํ˜• ๊ทผ์ ‘ ๋ณด์ƒ ๊ฒŒ์ดํŠธ ์ง€๋„ ์œ ์‚ฌ๋„ ๋งˆ์ปคํŽœ Comp. (%) ๋ง์น˜ Comp. (%)
Ours ์žฅ๊ฐ‘ ์ด‰๊ฐ โœ“ 87.5 ยฑ 4.0 76.8 ยฑ 27.7
Prox-only ์žฅ๊ฐ‘ ์ด‰๊ฐ โœ— 64.5 ยฑ 6.1 62.2 ยฑ 31.3
Sim-only (๊ทผ์ ‘ ์—†์Œ) โœ“ 61.5 ยฑ 13.8 29.6 ยฑ 3.6
Geom-gated ์ฐธ์กฐ ๊ฑฐ๋ฆฌ < 20 mm โœ— 48.6 ยฑ 24.0 29.9 ยฑ 5.5
w/o tactile (๊ทผ์ ‘ ์—†์Œ) โœ— 24.7 ยฑ 2.9 27.6 ยฑ 0.1

Table I์—์„œ ์˜ฎ๊น€. ํ‰๊ท  ยฑ ํ‘œ์ค€ํŽธ์ฐจ, ํ•™์Šต seed 5๊ฐœ. ์› ํ‘œ์—๋Š” ๋‹จ๊ณ„๋‹น ํ‰๊ท  ๋ฌผ์ฒดยท์† ์ถ”์ข… ๋ณด์ƒ(Obj., Hand) ์—ด๋„ ์žˆ๋‹ค.

์ €์ž๋“ค์ด ์ฝ๋Š” ์ˆœ์„œ๋Œ€๋กœ ๋”ฐ๋ผ๊ฐ€๋ฉด ๋‹ค์Œ๊ณผ ๊ฐ™๋‹ค.

  • ๋‘ ๋ณด์ƒ์€ ์ƒ๋ณด์ ์ด๋‹ค. ๊ทผ์ ‘ ๋ณด์ƒ๋งŒ์œผ๋กœ 24.7 โ†’ 64.5%(๋งˆ์ปคํŽœ), 27.6 โ†’ 62.2%(๋ง์น˜)๊ฐ€ ๋˜๊ณ , ์ง€๋„ ์œ ์‚ฌ๋„๋ฅผ ๋”ํ•˜๋ฉด 87.5%, 76.8%๊ฐ€ ๋œ๋‹ค.
  • ์ธก์ •๋œ ๊ฒŒ์ดํŠธ๊ฐ€ ๊ธฐํ•˜ ๊ฒŒ์ดํŠธ๋ณด๋‹ค ๋‚ซ๋‹ค. ๋ณด์ƒ์˜ ํ˜•ํƒœ๊ฐ€ ๊ฐ™์€ Prox-only์™€ Geom-gated์˜ ์ฐจ์ด๋Š” ๊ฒŒ์ดํŠธ๋ฟ์ธ๋ฐ, 64.5 vs 48.6%(๋งˆ์ปคํŽœ), 62.2 vs 29.9%(๋ง์น˜)๋‹ค. ์ด ๋น„๊ต๊ฐ€ ๋…ผ๋ฌธ์—์„œ ๊ฐ€์žฅ ๊นจ๋—ํ•œ ํ†ต์ œ ์‹คํ—˜์ด๋‹ค.
  • ๋ง์น˜ ํŒŒ์ง€๋Š” seed์— ๋ฏผ๊ฐํ•˜๋‹ค. ์ „์ฒด ๋ฐฉ๋ฒ•์˜ 5๊ฐœ run ์ค‘ ํ•˜๋‚˜๊ฐ€ ์ง‘๊ธฐ๋ฅผ ๋ฐฐ์šฐ์ง€ ๋ชปํ•ด ์•ฝ 27%์— ๋จธ๋ฌผ๋ €๊ณ , ์ด๊ฒƒ์ด ยฑ27.7์˜ ์›์ธ์ด๋‹ค.

๋งˆ์ง€๋ง‰ ํ•ญ๋ชฉ์„ ์‚ฐ์ˆ ๋กœ ํ’€์–ด ๋ณด๋ฉด ๊ฒฐ๊ณผ๊ฐ€ ๋” ์„ ๋ช…ํ•ด์ง„๋‹ค(ํ•„์ž ๊ณ„์‚ฐ). ์‹คํŒจํ•œ run์ด 27%์ด๊ณ  ํ‰๊ท ์ด 76.8%๋ผ๋ฉด ๋‚˜๋จธ์ง€ 4๊ฐœ run์˜ ํ‰๊ท ์€ (5\times76.8-27)/4\approx89.3\%์ด๋‹ค. ์ด 4๊ฐœ๊ฐ€ ๋ชจ๋‘ 89.3%๋ผ๊ณ  ๋‘๋ฉด ํ‘œ๋ณธํ‘œ์ค€ํŽธ์ฐจ๋Š” 27.8๋กœ ํ‘œ์˜ 27.7๊ณผ ๊ฑฐ์˜ ๊ฐ™๋‹ค. ์ฆ‰ ๋ง์น˜์˜ ์ „์ฒด ๋ฐฉ๋ฒ•์€ โ€œ์•ฝ 89%๋กœ ์„ฑ๊ณตํ•˜๊ฑฐ๋‚˜ ์•ฝ 27%์—์„œ ๋ฉˆ์ถ”๋Š”โ€ ์ด๋ด‰ ๋ถ„ํฌ๋‹ค. ๊ฐ™์€ 27% ๊ทผ์ฒ˜์— w/o tactile(27.6 ยฑ 0.1), Geom-gated(29.9), Sim-only(29.6)๊ฐ€ ๋ชจ์—ฌ ์žˆ๋‹ค๋Š” ๊ฒƒ์€, ๋ง์น˜์—์„œ ์•ฝ 27%๊ฐ€ โ€œ์ง‘๊ธฐ ์ „ ์ ‘๊ทผ ๊ตฌ๊ฐ„โ€์˜ ๊ธธ์ด์ด๊ณ  ์ด ์„ธ ๋ณ€ํ˜•์€ 5๊ฐœ seed ๋ชจ๋‘ ์ง‘๊ธฐ์— ์‹คํŒจํ–ˆ๋‹ค๋Š” ๋œป์œผ๋กœ ์ฝํžŒ๋‹ค. Prox-only์˜ 62.2 ยฑ 31.3๋„ ๊ฐ™์€ ์ด๋ด‰ ๊ตฌ์กฐ(5๊ฐœ ์ค‘ 3๊ฐœ ์ •๋„ ์„ฑ๊ณต)์™€ ๋งž๋Š”๋‹ค. ๋ง์น˜์—์„œ ์ ‘์ด‰ ํš๋“์„ ๊ฐ€๋Šฅํ•˜๊ฒŒ ํ•œ ๊ฒƒ์€ ์žฅ๊ฐ‘ ๊ฒŒ์ดํŠธ๋ฅผ ์“ด ๊ทผ์ ‘ ๋ณด์ƒ์ด๊ณ , ์ง€๋„ ์œ ์‚ฌ๋„๋Š” ์„ฑ๊ณตํ•œ run์˜ ์™„๋ฃŒ์œจ๊ณผ ์•ˆ์ •์„ฑ์„ ์˜ฌ๋ฆฐ ๊ฒƒ์œผ๋กœ ๋ณด์ธ๋‹ค.

์ €์ž๋“ค์€ ์ถ”์ข… ๋ณด์ƒ ์—ด์„ ์กฐ์‹ฌํ•ด์„œ ์ฝ์œผ๋ผ๊ณ  ๊ฒฝ๊ณ ํ•œ๋‹ค. ์› ํ‘œ์—์„œ w/o tactile์˜ ๋‹จ๊ณ„๋‹น Obj. ๋ณด์ƒ(1.299)๊ณผ Hand ๋ณด์ƒ(2.304)์ด ๊ฐ€์žฅ ๋†’์€๋ฐ, ์ผ์ฐ ์‹คํŒจํ•œ ์ •์ฑ…์€ ์‰ฌ์šด ์ ‘๊ทผ ๊ตฌ๊ฐ„๋งŒ ์ถ”์ข…ํ•˜๋ฏ€๋กœ ๋‹จ๊ณ„๋‹น ํ‰๊ท ์ด ์˜คํžˆ๋ ค ๋†’๊ฒŒ ๋‚˜์˜จ๋‹ค. ์ƒ์กด ๊ตฌ๊ฐ„์—์„œ๋งŒ ํ‰๊ท ํ•œ ์ง€ํ‘œ์˜ ์ „ํ˜•์ ์ธ ์ƒ์กด ํŽธํ–ฅ์ด๋‹ค.


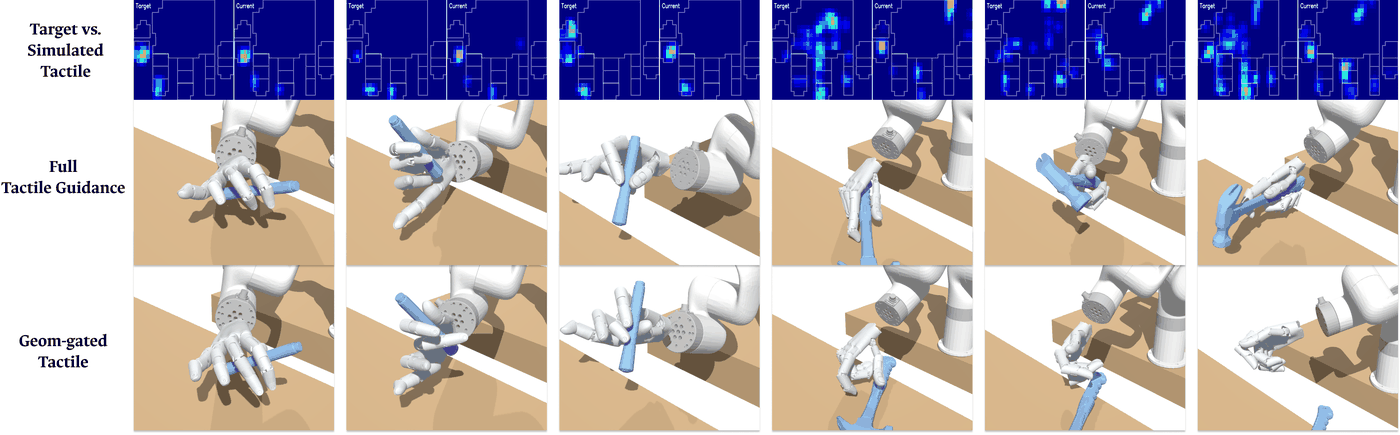
์ •์„ฑ ๋น„๊ต(Fig. 6). ์ฒซ ํ–‰: ๊ฐ ์‹œ์ ์˜ ๋ชฉํ‘œ(Target, ์žฅ๊ฐ‘) ์ด‰๊ฐ ์ง€๋„์™€ ํ˜„์žฌ(Current, ์‹œ๋ฎฌ๋ ˆ์ด์…˜) ์ด‰๊ฐ ์ง€๋„. ๋‘˜์งธ ํ–‰: ์ „์ฒด ์ด‰๊ฐ ๊ฐ€์ด๋˜์Šค(DexTaG). ์…‹์งธ ํ–‰: Geom-gated. ์™ผ์ชฝ ์„ธ ์—ด์€ ๋งˆ์ปคํŽœ, ์˜ค๋ฅธ์ชฝ ์„ธ ์—ด์€ ๋ง์น˜๋‹ค. ์ €์ž ์„œ์ˆ ๋Œ€๋กœ Geom-gated๋Š” ๋งˆ์ปคํŽœ์„ ์ง‘์ง€๋งŒ ๋‹ค๋ฅธ ํŒŒ์ง€๋ฅผ ๋งŒ๋“ค๊ณ , ๋ง์น˜๋Š” ๋“ค์–ด ์˜ฌ๋ฆฌ์ง€ ๋ชปํ•œ๋‹ค(๋งˆ์ง€๋ง‰ ์—ด์—์„œ ๋ง์น˜๊ฐ€ ํ…Œ์ด๋ธ” ์œ„์— ๋‚จ์•„ ์žˆ๋‹ค).
ํ”„๋กœ์ ํŠธ ํŽ˜์ด์ง€ โ€œTactile Reward Ablationโ€ ์˜์ƒ. ๊ฐ ์˜์ƒ์€ ์™ผ์ชฝ๋ถ€ํ„ฐ ์ฐธ์กฐ(์‚ฌ๋žŒ ์‹œ์—ฐ), DexTaG, Geom-gated. ์™ผ์ชฝ: ๋งˆ์ปคํŽœ(2.9 MB). ์˜ค๋ฅธ์ชฝ: ๋ง์น˜(3.1 MB). ๋ง์น˜ ์˜์ƒ์—์„œ๋Š” Geom-gated ์ชฝ์— 15์ดˆ ๋ฌด๋ ต๋ถ€ํ„ฐ TERMINATED ํ‘œ์‹œ๊ฐ€ ๋œฌ๋‹ค.

์ž์—ฐ์Šค๋Ÿฌ์›€ ์‚ฌ์šฉ์ž ์—ฐ๊ตฌ(Table II). ์ถ”์ข… ๋ณด์ƒ์œผ๋กœ ์žกํžˆ์ง€ ์•Š๋Š” ํŒŒ์ง€์˜ ์ž์—ฐ์Šค๋Ÿฌ์›€์„ ๋”ฐ๋กœ ์žฐ๋‹ค. ๋งˆ์ปคํŽœ๋งŒ ๋Œ€์ƒ์œผ๋กœ ํ•œ ์ด์œ ๋Š” ์„ฑ๊ณตํ•œ ์ง‘๊ธฐ๊ฐ€ ๋‹ค์–‘ํ•œ ํŒŒ์ง€ ํ˜•ํƒœ๋ฅผ ๋‚ณ๋Š” ๋ฐ˜๋ฉด ๋ง์น˜ ๋ณ€ํ˜•๋“ค์€ ์ฃผ๋กœ โ€œ์ง‘๋А๋ƒ ๋ชป ์ง‘๋А๋ƒโ€์—์„œ ๊ฐˆ๋ฆฌ๊ธฐ ๋•Œ๋ฌธ์ด๋‹ค. ์„ธ ๋ฐฉ๋ฒ•์ด ๋ชจ๋‘ ๊ถค์  ์ค‘๊ฐ„ ์ง€์ ์— ๋„๋‹ฌํ•œ ์ฐธ์กฐ 15๊ฐœ๋ฅผ ๋ฌด์ž‘์œ„๋กœ ๊ณจ๋ผ, ์†๋ฐ”๋‹ฅ ์ชฝ์—์„œ ๋ณธ ์ค‘๊ฐ„ ์‹œ์  ๋ Œ๋”๋ฅผ ์ต๋ช…ยท๋ฌด์ž‘์œ„ ์ˆœ์„œ๋กœ 11๋ช…์—๊ฒŒ ๋ณด์—ฌ ์ฃผ๊ณ  โ€œ๊ฐ€์žฅ ์ž์—ฐ์Šค๋Ÿฌ์šด/์‚ฌ๋žŒ๋‹ค์šด ํŒŒ์ง€โ€๋ฅผ ๊ณ ๋ฅด๊ฒŒ ํ–ˆ๋‹ค.

๋ฐฉ๋ฒ• ๋“ํ‘œ ์„ ํ˜ธ์œจ
DexTaG 92 55.8%
w/o tactile 40 24.2%
Geom-gated 33 20.0%

165ํ‘œ(11๋ช… ร— 15๊ถค์ )์—์„œ ์šฐ์—ฐ ์ˆ˜์ค€์€ 33.3%๋‹ค. ํ‘œ ๊ฐ’์œผ๋กœ ๋‹จ์ˆœ ์ดํ•ญ ๊ฒ€์ •์„ ํ•˜๋ฉด z โ‰ˆ 6.1์ด์ง€๋งŒ, ๊ฐ™์€ ์‘๋‹ต์ž์™€ ๊ฐ™์€ ๊ถค์ ์˜ ํ‘œ๋Š” ์„œ๋กœ ๋…๋ฆฝ์ด ์•„๋‹ˆ๋ฏ€๋กœ ์ด ๊ฐ’์€ ๊ณผ๋Œ€ํ‰๊ฐ€๋œ ์ƒํ•œ์œผ๋กœ ๋ด์•ผ ํ•œ๋‹ค(ํ•„์ž ๊ณ„์‚ฐ). Prox-only์™€ Sim-only๋Š” ์ด ์—ฐ๊ตฌ์— ๋“ค์–ด๊ฐ€์ง€ ์•Š์•„, ๋‘ ๋ณด์ƒ ์ค‘ ์–ด๋А ์ชฝ์ด ์ž์—ฐ์Šค๋Ÿฌ์›€์„ ๋งŒ๋“œ๋Š”์ง€๋Š” ์•Œ ์ˆ˜ ์—†๋‹ค.

B. retargeter์™€ ์ปจํŠธ๋กค๋Ÿฌ์˜ ์ผ๋ฐ˜ํ™” (Table IIIยทIV)

๊ฐ ๊ณผ์ œ์˜ ๊ถค์ ์„ ํ•™์Šต:ํ‰๊ฐ€ = 1:9, 5:5, 9:1๋กœ ๋ฌด์ž‘์œ„ ๋ถ„ํ• ํ•˜๊ณ , ํ•™์Šต ๊ถค์ ์œผ๋กœ \pi_{\text{rtgt}}๋ฅผ ํ•™์Šตํ•œ ๋’ค \pi_{\text{ctrl}}๋กœ ์ฆ๋ฅ˜ํ•œ๋‹ค. retargeter๋Š” ๋ถ„ํ• ์„ 5๋ฒˆ ๋ฐ˜๋ณตํ•œ ํ‰๊ท  ยฑ ํ‘œ์ค€ํŽธ์ฐจ์ด๊ณ , ์ปจํŠธ๋กค๋Ÿฌ๋Š” ๋น„์œจ๋‹น ๋ถ„ํ•  1๊ฐœ๋‹ค.

ํ•™์Šต:ํ‰๊ฐ€ retargeter ๋งˆ์ปคํŽœ (ํ•™์Šต / ํ‰๊ฐ€) retargeter ๋ง์น˜ (ํ•™์Šต / ํ‰๊ฐ€) ์ปจํŠธ๋กค๋Ÿฌ ๋งˆ์ปคํŽœ ์ปจํŠธ๋กค๋Ÿฌ ๋ง์น˜ ์ปจํŠธ๋กค๋Ÿฌ ํ‰๊ท 
1:9 55.1ยฑ20.9 / 43.8ยฑ13.1 55.6ยฑ15.8 / 36.1ยฑ13.8 57.9 / 27.1 53.8 / 27.5 55.9 / 27.3
5:5 75.7ยฑ4.9 / 69.9ยฑ6.3 73.7ยฑ4.9 / 68.8ยฑ3.9 70.5 / 52.6 70.6 / 60.8 70.5 / 56.7
9:1 73.3ยฑ5.0 / 75.4ยฑ5.0 80.1ยฑ5.2 / 78.8ยฑ3.7 68.1 / 55.6 80.0 / 75.2 74.1 / 65.4

Table IIIยทIV์—์„œ ์˜ฎ๊น€. Trajectory Completion (%).

๋‘ ๊ฒฝํ–ฅ์ด ๋ณด์ธ๋‹ค. ์ฒซ์งธ, ์ •์ฑ… ํ•˜๋‚˜๊ฐ€ ๋” ๋‹ค์–‘ํ•œ ๊ถค์ ์„ ๋งž์ถฐ์•ผ ํ•˜๋Š”๋ฐ๋„ ํ•™์Šต ๊ถค์ ์ด ๋Š˜๋ฉด ํ•™์Šตยทํ‰๊ฐ€ ์„ฑ๋Šฅ์ด ๋Œ€์ฒด๋กœ ํ•จ๊ป˜ ์˜ค๋ฅธ๋‹ค. ๋งˆ์ปคํŽœ์˜ ํ•™์Šต ์„ฑ๋Šฅ์€ 5:5 ์ดํ›„ ์ •์ฒดํ•˜๊ณ  9:1์—์„œ ์•ฝ๊ฐ„ ๋–จ์–ด์ง€์ง€๋งŒ held-out ์„ฑ๋Šฅ์€ ๊ณ„์† ์˜ค๋ฅธ๋‹ค. ๋‘˜์งธ, ํ•™์Šต-ํ‰๊ฐ€ ๊ฒฉ์ฐจ๊ฐ€ ์ค„์–ด๋“ ๋‹ค. ํ‘œ์—์„œ ์ง์ ‘ ๊ณ„์‚ฐํ•˜๋ฉด retargeter ๊ฒฉ์ฐจ๋Š” ๋งˆ์ปคํŽœ 11.3 โ†’ 5.8 โ†’ โˆ’2.1 %p, ๋ง์น˜ 19.5 โ†’ 4.9 โ†’ 1.3 %p์ด๊ณ , ์ปจํŠธ๋กค๋Ÿฌ ๊ฒฉ์ฐจ๋Š” ๋งˆ์ปคํŽœ 30.8 โ†’ 17.9 โ†’ 12.5 %p, ๋ง์น˜ 26.3 โ†’ 9.8 โ†’ 4.8 %p๋‹ค(ํ•„์ž ๊ณ„์‚ฐ). ์ €์ž๋“ค์€ ์ด๊ฒƒ์„ โ€œ๊ฐœ๋ณ„ ๊ถค์ ์„ ์™ธ์šฐ๋Š” ๊ฒƒ์ด ์•„๋‹ˆ๋ผ ์ฐธ์กฐ ์‚ฌ์ด์—์„œ ์˜ฎ๊ฒจ ๊ฐ€๋Š” ํ–‰๋™์„ ๋ฐฐ์šด๋‹คโ€๋Š” ์ฆ๊ฑฐ๋กœ ์ฝ๋Š”๋‹ค.

์ฝ์„ ๋•Œ์˜ ์ฃผ์˜์ ๋„ ์žˆ๋‹ค.

  • 1:9์˜ ํ•™์Šต ์ง‘ํ•ฉ์€ ๋งˆ์ปคํŽœ 10๊ฐœ, ๋ง์น˜ 14๊ฐœ์ด๊ณ , 9:1์˜ ํ‰๊ฐ€ ์ง‘ํ•ฉ๋„ ๊ทธ ํฌ๊ธฐ๋‹ค. 9:1 ๋งˆ์ปคํŽœ์˜ ํ‰๊ฐ€(75.4%)๊ฐ€ ํ•™์Šต(73.3%)๋ณด๋‹ค ๋†’์€ ๊ฒƒ์€ ํ‰๊ฐ€ ๊ถค์  10๊ฐœ์˜ ๊ตฌ์„ฑ์— ๋”ฐ๋ฅธ ๋ณ€๋™์œผ๋กœ ๋ณด๋Š” ๊ฒƒ์ด ์ž์—ฐ์Šค๋Ÿฝ๋‹ค.
  • ์ปจํŠธ๋กค๋Ÿฌ 1:9์˜ held-out ์™„๋ฃŒ์œจ 27.1%ยท27.5%๋Š” Table I์—์„œ ์ง‘๊ธฐ์— ์‹คํŒจํ•œ run๋“ค์ด ๋จธ๋ฌธ 27% ๊ทผ์ฒ˜์™€ ๊ฐ™๋‹ค. ํ•™์ƒ์€ ๋ฌผ์ฒด ํฌ์ฆˆ๋กœ๋งŒ ์ข…๋ฃŒ๋˜๋ฏ€๋กœ ๋ฌผ์ฒด๊ฐ€ ์›€์ง์ด์ง€ ์•Š๋Š” ์ ‘๊ทผ ๊ตฌ๊ฐ„์€ ํ•ญ์ƒ ํ†ต๊ณผํ•œ๋‹ค. ๊ทธ๋ ‡๋‹ค๋ฉด ์ด ๊ฐ’์€ โ€œheld-out ๊ถค์ ์—์„œ ๋Œ€๋ถ€๋ถ„ ์ง‘๊ธฐ์— ์‹คํŒจํ–ˆ๋‹คโ€๋กœ ์ฝํžŒ๋‹ค(ํ•„์ž ํ•ด์„).
  • ์ปจํŠธ๋กค๋Ÿฌ๋Š” ๋ถ„ํ•  1๊ฐœ๋ผ ๋ถ„์‚ฐ ์ •๋ณด๊ฐ€ ์—†๊ณ , ํ‰๊ท  ์—ด์€ ๋‘ ๊ณผ์ œ์˜ ๋‹จ์ˆœ ํ‰๊ท ์ด๋‹ค.
  • Table I์˜ Ours(๋งˆ์ปคํŽœ 87.5%)๊ฐ€ ์–ด๋–ค ์ฐธ์กฐ ์ง‘ํ•ฉ์œผ๋กœ ํ•™์Šตยทํ‰๊ฐ€๋๋Š”์ง€ ๋…ผ๋ฌธ์— ์ ํ˜€ ์žˆ์ง€ ์•Š๋‹ค. Table III์˜ ํ•™์Šต ์ฐธ์กฐ ์™„๋ฃŒ์œจ(73.3~75.7%)๋ณด๋‹ค 14 %p ์ •๋„ ๋†’์•„ ๊ฐ™์€ ์„ค์ •์œผ๋กœ ๋ณด๊ธฐ ์–ด๋ ต๋‹ค.

C. OakInk2์—์„œ์˜ ๋‹ค์ค‘ ๊ถค์  ์ ํ•ฉ (Table V)

OakInk2์—์„œ ๊ถค์ ์ด ๊ฐ€์žฅ ๋งŽ์€ ์„ธ ๋ฌผ์ฒด, ์ปต(93๊ฐœ)ยท์ˆŸ๊ฐ€๋ฝ(98๊ฐœ)ยท๋ง‰๋Œ€(13๊ฐœ)๋ฅผ ์“ด๋‹ค. n\in\{1,5,10,\text{all}\}๋งˆ๋‹ค ๊ถค์ ์„ ํฌ๊ธฐ n์˜ ๊ทธ๋ฃน์œผ๋กœ ๋‚˜๋ˆ„๊ณ  ๊ทธ๋ฃน๋‹น ์ •์ฑ… ํ•˜๋‚˜๋ฅผ ํ•™์Šตํ•ด, ๊ทธ ๊ทธ๋ฃน์˜ ํ•™์Šต ๊ถค์ ์—์„œ๋งŒ ํ‰๊ฐ€ํ•œ๋‹ค. ์ฆ‰ ์ด ์‹คํ—˜์€ ์ผ๋ฐ˜ํ™”๊ฐ€ ์•„๋‹ˆ๋ผ ํ•œ ์ •์ฑ…์ด ๋ช‡ ๊ฐœ์˜ ๊ถค์ ์„ ๋™์‹œ์— ๋งž์ถœ ์ˆ˜ ์žˆ๋Š”๊ฐ€๋ฅผ ์žฐ๋‹ค. n=1์€ ManipTrans์˜ ํ‘œ์ค€ ์„ค์ •(๊ถค์ ๋‹น ์ •์ฑ…)์ด๋‹ค. OakInk2์—๋Š” ์žฅ๊ฐ‘ ์‹ ํ˜ธ๊ฐ€ ์—†์œผ๋ฏ€๋กœ DexTaG๋Š” ์ด‰๊ฐ ์ž…๋ ฅ๊ณผ ์ด‰๊ฐ ๋ณด์ƒ์„ ๋ชจ๋‘ ๋บ€ ๊ฐ™์€ retargeter ํŒŒ์ดํ”„๋ผ์ธ์œผ๋กœ ๋ˆ๋‹ค.

๋ฐฉ๋ฒ• ๋ฌผ์ฒด n=1 n=5 n=10 n=all ฮ”
ManipTrans (Inspire) cup 64.5 60.3 56.8 42.2 โˆ’34.6%
spoon 51.9 46.2 41.7 44.4 โˆ’14.5%
stick 21.1 11.9 2.0 1.8 โˆ’91.5%
avg. 55.7 50.4 46.1 40.7 โˆ’26.9%
ManipTrans (WUJI) cup 67.8 65.6 58.4 25.1 โˆ’63.0%
spoon 55.2 51.0 47.6 40.4 โˆ’26.8%
stick 17.2 7.1 2.8 3.1 โˆ’82.0%
avg. 58.5 54.9 49.7 30.0 โˆ’48.7%
DexTaG (Ours, WUJI) cup 80.7 78.3 76.0 70.1 โˆ’13.1%
spoon 58.1 63.3 61.7 67.1 +15.5%
stick 43.3 43.7 39.6 46.7 +7.9%
avg. 67.5 68.9 66.8 67.2 โˆ’0.4%

Table V์—์„œ ์˜ฎ๊น€. Trajectory Completion (%). avg.๋Š” ๊ถค์  ์ˆ˜ ๊ฐ€์ค‘ ํ‰๊ท , ฮ”๋Š” n=1 ๋Œ€๋น„ n=\text{all}์˜ ์ƒ๋Œ€ ๋ณ€ํ™”.

DexTaG์˜ ํ‰๊ท ์€ n์— ๊ฑฐ์˜ ๋ฌด๊ด€ํ•˜๊ณ  ManipTrans ๋‘ ๋ณ€ํ˜•์€ ํฌ๊ฒŒ ๋–จ์–ด์ง„๋‹ค. ์˜ˆ์™ธ๋Š” ์ปต์ธ๋ฐ, ์ €์ž๋“ค์€ ์ผ๋ถ€ ๊ถค์ ์—์„œ ์ดˆ๊ธฐ ์† ์ž์„ธ์—์„œ ๋ฌผ์ฒด๊ฐ€ ๊ณง๋ฐ”๋กœ ๋–จ์–ด์ง€๋Š” ๊ฒฝ์šฐ๊ฐ€ ์žˆ์–ด ๋‹จ์ผ ๊ถค์  ์ •์ฑ…์ด ๋น ๋ฅธ ํŒŒ์ง€์— ํŠนํ™”ํ•˜๊ธฐ ์‰ฝ๋‹ค๊ณ  ์„ค๋ช…ํ•œ๋‹ค. DexTaG๋Š” n=1์„ ํฌํ•จํ•œ ๋ชจ๋“  n์—์„œ ํ‰๊ท ์ด ๊ฐ€์žฅ ๋†’๊ณ , ๋ชจ๋ธ๋„ ๋” ์ž‘๋‹ค(1.9 M vs 2.3 M ํŒŒ๋ผ๋ฏธํ„ฐ).

์ด ํ‘œ๋ฅผ ์ •ํ™•ํžˆ ์ฝ์œผ๋ ค๋ฉด ์„ธ ๊ฐ€์ง€๊ฐ€ ํ•„์š”ํ•˜๋‹ค.

  1. ํ•™์Šต ์˜ˆ์‚ฐ์ด ๋งž์ถฐ์ ธ ์žˆ์ง€ ์•Š๋‹ค. ๋ชจ๋“  ๊ทธ๋ฃน ํฌ๊ธฐ์—์„œ DexTaG ์ •์ฑ…์€ 24์‹œ๊ฐ„(614 M ํ™˜๊ฒฝ ์Šคํ…), ManipTrans ์ •์ฑ…์€ 8์‹œ๊ฐ„(380 M ์Šคํ…)์„ L40S์—์„œ ํ•™์Šตํ–ˆ๋‹ค. ์ €์ž๋“ค์€ ์ด ๊ณ ์ • ์˜ˆ์‚ฐ์ด ๊ด€์ฐฐ๋œ ํ•™์Šต ์ •์ฒด ์‹œ์ ์— ๋”ฐ๋ผ ๊ณ ๋ฅธ ๊ฒƒ์ด๊ณ  compute-matched๊ฐ€ ์•„๋‹ˆ๋ผ๊ณ  ๋ช…์‹œํ•œ๋‹ค. ๊ทธ๋Ÿฌ๋ฉด n=1์—์„œ์˜ ์ฐจ์ด(67.5 vs 55.7/58.5%)์—๋Š” ๊ถค์ ๋‹น 3๋ฐฐ์˜ ์‹œ๊ฐ„, ์•ฝ 1.6๋ฐฐ์˜ ํ™˜๊ฒฝ ์Šคํ…์ด ์„ž์—ฌ ์žˆ๋‹ค(ํ•„์ž ๊ณ„์‚ฐ). โ€œn=1์—์„œ๋„ ์ตœ๊ณ โ€๋ผ๋Š” ์„œ์ˆ ์€ ํŒŒ์ดํ”„๋ผ์ธ์˜ ์šฐ์œ„์ธ์ง€ ์˜ˆ์‚ฐ์˜ ์šฐ์œ„์ธ์ง€ ์ด ์‹คํ—˜๋งŒ์œผ๋กœ๋Š” ๊ฐ€๋ฅผ ์ˆ˜ ์—†๋‹ค.
  2. ์ด ๋น„์šฉ ๋น„๊ต๋Š” ์„œ๋กœ ๋‹ค๋ฅธ n๋ผ๋ฆฌ์˜ ๋น„๊ต๋‹ค. ์ €์ž๋“ค์€ 204๊ฐœ ๊ถค์ ์— ๋Œ€ํ•ด ๋ฌผ์ฒด๋‹น ์ •์ฑ… ํ•˜๋‚˜์ธ DexTaG๊ฐ€ ์•ฝ 3ร—24 = 72์‹œ๊ฐ„, ๊ถค์ ๋‹น ์ •์ฑ…์ธ ManipTrans๊ฐ€ 204ร—8 = 1,632์‹œ๊ฐ„์ด๋ผ๊ณ  ์“ด๋‹ค(์•ฝ 22.7๋ฐฐ). ์ด๊ฒƒ์€ DexTaG n=\text{all}๊ณผ ManipTrans n=1์˜ ๋น„๊ต์ด๊ณ , ๊ทธ ๋‘ ์„ค์ •์˜ ํ‰๊ท  ์™„๋ฃŒ์œจ์€ 67.2% vs 55.7/58.5%์ด๋ฏ€๋กœ ์ €์ž ์ชฝ์ด ์„ฑ๋Šฅ์—์„œ๋„ ์•ž์„ ๋‹ค. ๋‹ค๋งŒ DexTaG๋ฅผ n=1๋กœ ๋Œ๋ฆฌ๋ฉด 204ร—24 = 4,896์‹œ๊ฐ„์ด ๋“ ๋‹ค๋Š” ์ ๋„ ๊ฐ™์€ ํ‘œ๊ฐ€ ํ•จ์˜ํ•œ๋‹ค(ํ•„์ž ๊ณ„์‚ฐ).
  3. ํ‘œ ์•ˆ์— ์‚ฐ์ˆ ์ด ๋งž์ง€ ์•Š๋Š” ์นธ์ด ํ•˜๋‚˜ ์žˆ๋‹ค(ํ•„์ž ๊ณ„์‚ฐ). ๊ถค์  ์ˆ˜ ๊ฐ€์ค‘ ํ‰๊ท ์„ ๋‹ค์‹œ ๊ณ„์‚ฐํ•˜๋ฉด 11๊ฐœ avg. ์นธ์€ ๋ฐ˜์˜ฌ๋ฆผ ๋ฒ”์œ„ ์•ˆ์—์„œ ์ •ํ™•ํžˆ ๋งž๋Š”๋‹ค. ๊ทธ๋Ÿฐ๋ฐ ManipTrans(WUJI)์˜ n=\text{all} ํ‰๊ท ์€ ์นธ ๊ฐ’(25.1, 40.4, 3.1)์œผ๋กœ ๊ณ„์‚ฐํ•˜๋ฉด (25.1\times93+40.4\times98+3.1\times13)/204=31.0์ด๊ณ , ๋ฐ˜์˜ฌ๋ฆผ ์˜ค์ฐจ ยฑ0.05๋ฅผ ๋ชจ๋‘ ๋ฐ˜์˜ํ•ด๋„ 31.0~31.1์ด๋‹ค. ํ‘œ์˜ 30.0๊ณผ ฮ” โˆ’48.7%(30.0 ๊ธฐ์ค€)๋Š” ์ด์™€ ์–ด๊ธ‹๋‚œ๋‹ค. 31.0์ด๋ผ๋ฉด ฮ”๋Š” โˆ’47.0%๋‹ค. ๊ฒฐ๋ก ์„ ๋ฐ”๊ฟ€ ํฌ๊ธฐ๋Š” ์•„๋‹ˆ์ง€๋งŒ, ์นธ ๊ฐ’๊ณผ ํ‰๊ท  ์ค‘ ์–ด๋А ์ชฝ์ด ๋งž๋Š”์ง€ ํ™•์ธ์ด ํ•„์š”ํ•˜๋‹ค. HTML๊ณผ PDF ๋‘ ํŒ๋ณธ ๋ชจ๋‘ ๊ฐ™์€ ๊ฐ’์ด๋‹ค.

๋ง๋ถ™์—ฌ, ์ด ํ‘œ๋Š” ์ด‰๊ฐ ๊ฐ€์ด๋˜์Šค๋ฅผ ์ „ํ˜€ ์‹œํ—˜ํ•˜์ง€ ์•Š๋Š”๋‹ค. ์ดˆ๋ก์˜ โ€œoutperforms single-trajectory baselines on OakInk2โ€๋Š” ๋ฏธ๋ž˜ ์ฐธ์กฐ ์ฐฝยทTCNยท์ฆ๊ฐ•ยทํ•™์Šต ์˜ˆ์‚ฐ์œผ๋กœ ์ด๋ค„์ง„ ๋‹ค์ค‘ ๊ถค์  ํŒŒ์ดํ”„๋ผ์ธ์— ๋Œ€ํ•œ ์ฃผ์žฅ์ด๋‹ค. ๋˜ OakInk2๋Š” ์–‘์† ๋ฐ์ดํ„ฐ์…‹์ธ๋ฐ, ์ด๋ฅผ ํ•œ ์† WUJI ์„ค์ •์— ์–ด๋–ป๊ฒŒ ๋งž์ท„๋Š”์ง€(์˜ค๋ฅธ์†๋งŒ ์ผ๋Š”์ง€ ๋“ฑ)์™€ ๋ง‰๋Œ€์ฒ˜๋Ÿผ 13๊ฐœ๋ฟ์ธ ๋ฌผ์ฒด์—์„œ n=5,10 ๊ทธ๋ฃน์˜ ๋‚˜๋จธ์ง€๋ฅผ ์–ด๋–ป๊ฒŒ ์ฒ˜๋ฆฌํ–ˆ๋Š”์ง€๋Š” ๋…ผ๋ฌธ์— ์—†๋‹ค. HOT๋„ OakInk2์— ์ง์ ‘ ํ•™์Šตํ•ด ๋ณด๋ ค ํ–ˆ์œผ๋‚˜ ์ถ”์ข…์„ ์ผ๊ด€๋˜๊ฒŒ ๋ฐฐ์šฐ์ง€ ๋ชปํ•ด ์ •๋Ÿ‰ ๋ฒ ์ด์Šค๋ผ์ธ์—์„œ ๋บ๋‹ค๊ณ  ํ•œ๋‹ค.

D. ์ด‰๊ฐ ์—†๋Š” ์‹ค๊ธฐ ๋ฐฐํฌ (Table VI)

์†๋ชฉ์— ๊นŠ์ด ์นด๋ฉ”๋ผ๋ฅผ ๋‹จ xArm7-WUJI ์‹ค๊ธฐ์—์„œ ์ฆ๋ฅ˜ ํ•™์ƒ \pi_{\text{ctrl}}์„ ํ‰๊ฐ€ํ•œ๋‹ค. ๋ฌผ์ฒด๋งˆ๋‹ค ๋ชจ๋“  ์ˆ˜์ง‘ ๊ถค์ ์œผ๋กœ ํ•™์Šตํ•œ retargeter์—์„œ ํ•™์ƒ ํ•˜๋‚˜๋ฅผ ์ฆ๋ฅ˜ํ–ˆ๊ณ , ๋ฐฐํฌ ๋•Œ ๊ณผ์ œ๋ณ„ ํŠœ๋‹์€ ์—†๋‹ค. ํ‰๊ฐ€ ์ฐธ์กฐ 30๊ฐœ๋Š” ํ•™์Šต ์ง‘ํ•ฉ์—์„œ ๋ฝ‘์•˜๋‹ค. ์ €์ž๋“ค๋„ ์ด๊ฒƒ์ด held-out ์ผ๋ฐ˜ํ™”๊ฐ€ ์•„๋‹ˆ๋ผ ์‹ค๊ธฐ ์‹คํ–‰์„ ์‹œํ—˜ํ•œ๋‹ค๊ณ  ๋ช…์‹œํ•œ๋‹ค.

์„ธ ๋‹จ๊ณ„๋ฅผ ์ˆœ์„œ๋Œ€๋กœ ์ฑ„์ ํ•œ๋‹ค. Pickup์€ ํ…Œ์ด๋ธ”์—์„œ ๊ณต๊ตฌ๋ฅผ ๋“ค์–ด ์˜ฌ๋ฆฌ๊ธฐ, Grasp pose๋Š” ์† ์•ˆ์—์„œ ์ฐธ์กฐ์˜ ๊ธฐ๋Šฅ ํŒŒ์ง€๋กœ ๊ณ ์ณ ์ฅ๊ธฐ, Place๋Š” ์ „์ฒด ์ฐธ์กฐ๋ฅผ ๋งˆ์น˜๊ณ  ๊ณต๊ตฌ๋ฅผ ํ…Œ์ด๋ธ”์— ๋‚ด๋ ค๋†“๊ธฐ๋‹ค. ์ฃผ ๊ฒฐ๊ณผ๋Š” ์ฐธ์กฐ๋‹น ์ตœ๋Œ€ 3๋ฒˆ ์‹œ๋„ํ•ด ๊ฐ€์žฅ ๋ฉ€๋ฆฌ ๊ฐ„ ๋‹จ๊ณ„๋กœ ์ฑ„์ ํ•˜๋Š” best-of-up-to-three๋‹ค. ์ €์ž๋“ค์˜ ์ด์œ ๋Š” ์ดˆ๊ธฐ ๋ฌผ์ฒด ๋ฐฐ์น˜๋‹ค. ๋ชฉํ‘œ ๊ถค์ ์˜ ์ดˆ๊ธฐ ๋ฌผ์ฒด ํฌ์ฆˆ๋Š” ์‹œ๋ฎฌ๋ ˆ์ด์…˜์—์„œ๋Š” ์ •ํ™•ํ•˜์ง€๋งŒ ์‹ค์ œ ํ…Œ์ด๋ธ”์— ์†์œผ๋กœ ์žฌํ˜„ํ•˜๋ฉด ์ž‘์€ ์˜คํ”„์…‹์ด ์ƒ๊ฒจ ์ง‘๊ธฐ์— ์‹คํŒจํ•  ์ˆ˜ ์žˆ๋‹ค.

๋ฌผ์ฒด ์ฑ„์  Pickup Grasp pose Place
๋ง์น˜ best of up to three 22/30 (73.3%) 17/30 (56.7%) 15/30 (50.0%)
๋งˆ์ปคํŽœ best of up to three 21/30 (70.0%) 13/30 (43.3%) 10/30 (33.3%)
๋ง์น˜ ์‹œ๋„ ๋‹จ์œ„(์žฌ์‹œ๋„ ํฌํ•จ) 31/83 (37.3%) 19/83 (22.9%) 15/83 (18.1%)
๋งˆ์ปคํŽœ ์‹œ๋„ ๋‹จ์œ„(์žฌ์‹œ๋„ ํฌํ•จ) 28/86 (32.6%) 14/86 (16.3%) 10/86 (11.6%)

Table VI์—์„œ ์˜ฎ๊น€.

์ €์ž๋“ค์€ ์‹คํŒจํ•œ ์‹œ๋„์˜ 76.5%(๋ง์น˜)ยท76.3%(๋งˆ์ปคํŽœ)๊ฐ€ ์ง‘๊ธฐ ์ „์— ๋๋‚˜๊ณ , ๊ธฐ๋Šฅ ํŒŒ์ง€์— ๋„๋‹ฌํ•˜๋ฉด 78.9%ยท71.4%๊ฐ€ ๋๊นŒ์ง€ ๊ฐ„๋‹ค๊ณ  ์ •๋ฆฌํ•œ๋‹ค. ํ‘œ๋กœ ๊ฒ€์‚ฐํ•˜๋ฉด ์‹คํŒจ ์‹œ๋„๋Š” ๋ง์น˜ 83โˆ’15 = 68๋ฒˆ ์ค‘ ์ง‘๊ธฐ ์ „ ์‹คํŒจ๊ฐ€ 83โˆ’31 = 52๋ฒˆ(76.5%), ๋งˆ์ปคํŽœ 86โˆ’10 = 76๋ฒˆ ์ค‘ 58๋ฒˆ(76.3%)์ด๊ณ , ํŒŒ์ง€ ํ›„ ์™„๋ฃŒ๋Š” 15/19(78.9%)ยท10/14(71.4%)๋กœ ๋ชจ๋‘ ๋งž๋Š”๋‹ค(ํ•„์ž ๊ณ„์‚ฐ). ๊ฒฐ๋ก ์€ ํŒŒ์ง€ ํš๋“์ด ๋ณ‘๋ชฉ์ด๊ณ  ์ดˆ๊ธฐ ๋ฐฐ์น˜ ์˜คํ”„์…‹์ด ๊ทธ๋Ÿด๋“ฏํ•œ ๊ธฐ์—ฌ ์š”์ธ์ด๋ผ๋Š” ๊ฒƒ์ด๋‹ค.

๊ทœ๋ชจ์— ๋Œ€ํ•œ ๊ฐ๊ฐ๋„ ๊ฐ™์ด ์ ์–ด ๋‘”๋‹ค. n = 30์—์„œ best-of-3 Place 15/30์˜ 95% Wilson ๊ตฌ๊ฐ„์€ ์•ฝ 33~67%, 10/30์€ ์•ฝ 19~51%๋‹ค(ํ•„์ž ๊ณ„์‚ฐ). ๋‘ ๋ฌผ์ฒด์˜ ์ฐจ์ด๋ฅผ ๋งํ•˜๊ธฐ์—” ํ‘œ๋ณธ์ด ์ž‘๋‹ค. ๋˜ ์ €์ž๋“ค์ด ์ฃผ ๊ฒฐ๊ณผ๋กœ ๋‚ด์„ธ์šฐ๋Š” best-of-3๋Š” โ€œ๋ช‡ ๋ฒˆ์˜ ์žฌ์‹œ๋„๋กœ ์‹คํ–‰โ€์„ ์žฌ๋Š” ๊ฒƒ์ด์ง€ ๋‹จ์ผ ์‹œ๋„ ์‹ ๋ขฐ๋„๊ฐ€ ์•„๋‹ˆ๋ผ๊ณ  ์Šค์Šค๋กœ ์ ์—ˆ๊ณ , ์‹œ๋„ ๋‹จ์œ„๋กœ๋Š” ๋๊นŒ์ง€ ๊ฐ„ ๋น„์œจ์ด 18.1%ยท11.6%๋‹ค. ํ”„๋กœ์ ํŠธ ํŽ˜์ด์ง€๋Š” ํ•™์ƒ์ด ์‹ค๊ธฐ์— โ€œzero-shotโ€์œผ๋กœ ๋ฐฐํฌ๋œ๋‹ค๊ณ  ์“ฐ์ง€๋งŒ, ์ด๋Š” ๊ณผ์ œ๋ณ„ ํŠœ๋‹์ด ์—†๋‹ค๋Š” ๋œป์ด์ง€ ํ•œ ๋ฒˆ์— ์„ฑ๊ณตํ•œ๋‹ค๋Š” ๋œป์€ ์•„๋‹ˆ๋‹ค.

ํ”„๋กœ์ ํŠธ ํŽ˜์ด์ง€ ์‹ค๊ธฐ ๋กค์•„์›ƒ(1ร— ์†๋„). ์œ„: ๋ง์น˜(10.0 MB). ์•„๋ž˜: ๋งˆ์ปคํŽœ(8.1 MB). ์™ผ์ชฝ ํŒจ๋„์ด ์ฐธ์กฐ ๋ฌผ์ฒด ๊ถค์ , ์˜ค๋ฅธ์ชฝ์ด ์‹ค๊ธฐ ์‹คํ–‰์ด๋‹ค. ๋‹ค๋ฅธ ๋กค์•„์›ƒ 6ํŽธ์€ ํ”„๋กœ์ ํŠธ ํŽ˜์ด์ง€์— ์žˆ๋‹ค.

์‹คํŒจ ์‚ฌ๋ก€(ํ”„๋กœ์ ํŠธ ํŽ˜์ด์ง€). ๋…ผ๋ฌธ ๋ณธ๋ฌธ์—๋Š” ์—†๊ณ  ํ”„๋กœ์ ํŠธ ํŽ˜์ด์ง€์—๋งŒ ์žˆ๋Š” ์ •์„ฑ ์ž๋ฃŒ์ง€๋งŒ, sim-to-real ๊ฐ„๊ทน์˜ ๊ตฌ์ฒด์  ์›์ธ์„ ์ €์ž๋“ค์ด ์ง์ ‘ ์ ์–ด ๋‘์—ˆ๋‹ค. ๋งˆ์ปคํŽœ์—์„œ๋Š” ์‹ค์ œ ์†๊ฐ€๋ฝ ์‚ฌ์ด ๋งˆ์ฐฐ์ด ์‹œ๋ฎฌ๋ ˆ์ด์…˜๋ณด๋‹ค ์ปค์„œ ์—„์ง€๊ฐ€ ๋งˆ์ปค๋ฅผ ๋ฐ›์น˜์ง€ ๋ชปํ•˜๊ณ  ๋–  ์žˆ๋Š” ์ฐจ์„ ์˜ ํŒŒ์ง€๊ฐ€ ์ƒ๊ฒผ๋‹ค. ๋ง์น˜์—์„œ๋Š” ์†์˜ ๋ถ€๋“œ๋Ÿฌ์šด ๊ณ ๋ฌด ์ปค๋ฒ„ ์ ‘์ด‰์„ ์‹œ๋ฎฌ๋ ˆ์ด์…˜์ด ์ถฉ์‹คํžˆ ์žฌํ˜„ํ•˜์ง€ ๋ชปํ•ด ๋‚ด๋ ค๋†“๊ธฐ์— ์‹คํŒจํ–ˆ๊ณ , ์‹œ๋ฎฌ๋ ˆ์ด์…˜ ํ•™์Šต ๋•Œ ๋ชจ๋ธ๋งํ•˜์ง€ ์•Š์€ ์†๋ชฉ ์นด๋ฉ”๋ผ์™€์˜ ์ž๊ธฐ ์ถฉ๋Œ๋„ ์žˆ์—ˆ๋‹ค.

ํ”„๋กœ์ ํŠธ ํŽ˜์ด์ง€ โ€œFailure Casesโ€. ์™ผ์ชฝ ์œ„: ๋งˆ์ฐฐ ์ฐจ์ด๋กœ ์—„์ง€๊ฐ€ ๋œฌ ๋งˆ์ปค ํŒŒ์ง€(1.4 MB). ์˜ค๋ฅธ์ชฝ ์œ„: ๋ง์น˜ ๋‚ด๋ ค๋†“๊ธฐ ์‹คํŒจ(1.9 MB). ์™ผ์ชฝ ์•„๋ž˜: ๋ชจ๋ธ๋งํ•˜์ง€ ์•Š์€ ์†๋ชฉ ์นด๋ฉ”๋ผ์™€์˜ ์ž๊ธฐ ์ถฉ๋Œ(1.4 MB). ์˜ค๋ฅธ์ชฝ ์•„๋ž˜: ๋งˆ์ปค ์ง‘๊ธฐ ์‹คํŒจ(0.7 MB). ์„ค๋ช…์€ ํŽ˜์ด์ง€ ๋ฌธ๊ตฌ๋ฅผ ์˜ฎ๊ธด ๊ฒƒ์ด๋‹ค.

๊ทœ์น™์œผ๋กœ ๋งŒ๋“  ๋ชฉํ‘œ ๊ถค์ . ํ•™์ƒ์ด ๋ฌผ์ฒด ๊ถค์ ๋งŒ ๋ฐ›์œผ๋ฏ€๋กœ, ๋งค๊ฐœ๋ณ€์ˆ˜ ๊ฒฝ๋กœ๋กœ ํ•ฉ์„ฑํ•œ โ€œ๋งˆ์ปคํŽœ์œผ๋กœ ๊ธ€์ž ์“ฐ๊ธฐโ€ ๊ถค์ ์„ ๋”ฐ๋ผ๊ฐ€๋Š” ์˜ˆ์‹œ๊ฐ€ ํ”„๋กœ์ ํŠธ ํŽ˜์ด์ง€์— ์žˆ๋‹ค. ๋…ผ๋ฌธ์€ ์ด๊ฒƒ์„ ์ •์„ฑ ์˜ˆ์‹œ๋กœ๋งŒ ์–ธ๊ธ‰ํ•˜๊ณ  ์ •๋Ÿ‰ ํ‰๊ฐ€๋Š” ํ•˜์ง€ ์•Š๋Š”๋‹ค.

๊ทœ์น™ ๊ธฐ๋ฐ˜์œผ๋กœ ํ•ฉ์„ฑํ•œ ๊ธ€์ž ์“ฐ๊ธฐ ๊ถค์ ์„ ์‹œ๋ฎฌ๋ ˆ์ด์…˜์—์„œ ๋”ฐ๋ผ๊ฐ€๋Š” ํ•™์ƒ ์ •์ฑ…(4.0 MB). ์™ผ์ชฝ์ด ํ•ฉ์„ฑ ๊ถค์ , ์˜ค๋ฅธ์ชฝ์ด ๋กค์•„์›ƒ์ด๋‹ค. ์‹ค๊ธฐ ๋ฒ„์ „์€ ํ”„๋กœ์ ํŠธ ํŽ˜์ด์ง€์— ์žˆ๋‹ค.

๋น„ํŒ์ ์œผ๋กœ ๋ณด๋ฉด

๊ฐ•์ 

  • ์ ˆ์ œ ์‹คํ—˜์ด ๊ธฐ์—ฌ๋ฅผ ์ •ํ™•ํžˆ ๊ฒจ๋ˆˆ๋‹ค. Prox-only์™€ Geom-gated๋Š” ๋ณด์ƒ ํ˜•ํƒœ๊ฐ€ ๊ฐ™๊ณ  ๊ฒŒ์ดํŠธ๋งŒ ๋‹ค๋ฅด๋‹ค. โ€œ์ธก์ •๋œ ์ ‘์ด‰ vs ๊ธฐํ•˜๋กœ ์ถ”์ •ํ•œ ์ ‘์ด‰โ€์ด๋ผ๋Š” ์ด ๋…ผ๋ฌธ์˜ ์ฃผ์žฅ์„ ํ•œ ๋ณ€์ˆ˜๋งŒ ๋ฐ”๊ฟ” ์‹œํ—˜ํ•œ ๊ฒƒ์ด๋‹ค. ๋ง์น˜์—์„œ 62.2 vs 29.9%๋ผ๋Š” ์ฐจ์ด๋Š” ์ด๋ด‰ ๊ตฌ์กฐ๋ฅผ ๊ฐ์•ˆํ•ด๋„ ํฌ๋‹ค(Geom-gated ๋ง์น˜์˜ 29.9 ยฑ 5.5๋Š” 5๊ฐœ seed ๋ชจ๋‘ ์ง‘๊ธฐ ์‹คํŒจ ์ˆ˜์ค€์œผ๋กœ ์ฝํžŒ๋‹ค, ํ•„์ž ํ•ด์„).
  • ์ด‰๊ฐ์„ ํ•™์Šต์—๋งŒ ์“ฐ๋Š” ์„ค๊ณ„๊ฐ€ ์‹ค์šฉ์ ์ด๋‹ค. ์žฅ๊ฐ‘ ์ด‰๊ฐ์€ ๋ณด์ƒ๊ณผ critic์—๋งŒ ๋“ค์–ด๊ฐ€๊ณ  ๋ฐฐํฌ ์ •์ฑ…์—๋Š” ์ด‰๊ฐ ๊ด€์ธก์ด ์—†๋‹ค. ๋Œ€๋ถ€๋ถ„์˜ ์ƒ์šฉ ์†์žฌ์ฃผ ์†์— ์ด‰๊ฐ์ด ์—†๊ฑฐ๋‚˜ ์‹œ๋ฎฌ๋ ˆ์ด์…˜๊ณผ ๋งž์ง€ ์•Š๋Š” ํ˜„์‹ค์—์„œ, ์‚ฌ๋žŒ ์ชฝ ์ด‰๊ฐ๋งŒ์œผ๋กœ ์ด๋“์„ ์–ป๋Š” ๊ฒฝ๋กœ๋ฅผ ๋ณด์˜€๋‹ค.
  • ์Œ์„ฑ ๊ฒฐ๊ณผ์™€ caveat์„ ์ˆจ๊ธฐ์ง€ ์•Š๋Š”๋‹ค. ๋ง์น˜ ์ „์ฒด ๋ฐฉ๋ฒ•์˜ ์‹คํŒจ seed, ์ถ”์ข… ๋ณด์ƒ ์ง€ํ‘œ์˜ ์ƒ์กด ํŽธํ–ฅ, compute-matched๊ฐ€ ์•„๋‹Œ ์˜ˆ์‚ฐ, best-of-3๊ฐ€ ๋‹จ์ผ ์‹œ๋„ ์‹ ๋ขฐ๋„๊ฐ€ ์•„๋‹ˆ๋ผ๋Š” ์ , HOT ์ ์šฉ ์‹คํŒจ๋ฅผ ๋ชจ๋‘ ๋ณธ๋ฌธ์— ์ ์—ˆ๋‹ค. ํ”„๋กœ์ ํŠธ ํŽ˜์ด์ง€์˜ ์‹คํŒจ ์˜์ƒ๋„ ์›์ธ๊ณผ ํ•จ๊ป˜ ๊ณต๊ฐœํ–ˆ๋‹ค.
  • ํ‘œ์˜ ์‚ฐ์ˆ ์ด ๋Œ€๋ถ€๋ถ„ ์ •ํ™•ํ•˜๋‹ค. Table V์˜ ๊ฐ€์ค‘ ํ‰๊ท  12์นธ ์ค‘ 11์นธ, ฮ” 12์นธ, Table VI์˜ ํŒŒ์ƒ ๋น„์œจ 4๊ฐœ, Table II์˜ ๋ฐฑ๋ถ„์œจ์ด ๋ชจ๋‘ ๊ฒ€์‚ฐ๋œ๋‹ค(์–ด๊ธ‹๋‚˜๋Š” 1์นธ์€ ์•„๋ž˜ ์•ฝ์ ์— ์ ์—ˆ๋‹ค).
  • ์žฌํ˜„ ์ž๋ฃŒ๊ฐ€ ๊ณต๊ฐœ๋ผ ์žˆ๋‹ค. ์ฝ”๋“œ(MIT), ๋งˆ์ปคํŽœยท๋ง์น˜ ์‹œ์—ฐ ๋ฐ์ดํ„ฐ(209 MB, ์žฅ๊ฐ‘ ์ด‰๊ฐ ์ง€๋„ ํฌํ•จ), ์‚ฌ์ „ํ•™์Šต retargeter๊ฐ€ README์— ๋งํฌ๋ผ ์žˆ๊ณ , ๋‹ค๋ฅธ ์†์œผ๋กœ ์˜ฎ๊ธฐ๋Š” ์ ˆ์ฐจ๋„ ๋ฌธ์„œํ™”๋ผ ์žˆ๋‹ค. ๋…ผ๋ฌธ์ด ์ƒ๋žตํ•œ ๋ณด์ƒ ๊ฐ€์ค‘์น˜ยทPPO ์„ค์ •ยท๋„๋ฉ”์ธ ๋žœ๋คํ™”๊ฐ€ ์ฝ”๋“œ์— ๋ชจ๋‘ ์žˆ๋‹ค. ๋‹ค๋งŒ ๊ณต๊ฐœ ๋ฒ”์œ„๋Š” ์‹œ๋ฎฌ๋ ˆ์ด์…˜ ํ•™์Šต ํŒŒ์ดํ”„๋ผ์ธ๊นŒ์ง€๋‹ค(์ฝ”๋“œ ๋Œ€์กฐ ์ ˆ).

์•ฝ์ ยทํ•œ๊ณ„

  • OakInk2 ๊ฒฐ๊ณผ๋Š” ์ด‰๊ฐ๊ณผ ๋ฌด๊ด€ํ•˜๊ณ  ์˜ˆ์‚ฐ๋„ ๋‹ค๋ฅด๋‹ค. ์ดˆ๋ก์˜ ์„ธ ๋ฒˆ์งธ ์ฃผ์žฅ(โ€œoutperforms single-trajectory baselines on OakInk2โ€)์€ ์ด‰๊ฐ์„ ๋บ€ ํŒŒ์ดํ”„๋ผ์ธ์˜ ๊ฒฐ๊ณผ๋‹ค. ๊ฒŒ๋‹ค๊ฐ€ DexTaG๋Š” ์ •์ฑ…๋‹น 3๋ฐฐ ์‹œ๊ฐ„ยท1.6๋ฐฐ ์Šคํ…์„ ๋ฐ›์•˜๋‹ค. n์ด ์ปค์ ธ๋„ ์„ฑ๋Šฅ์ด ์œ ์ง€๋œ๋‹ค๋Š” ๊ฒฝํ–ฅ ์ž์ฒด๋Š” ์˜ˆ์‚ฐ๊ณผ ๋ฌด๊ด€ํ•˜๊ฒŒ ์˜๋ฏธ๊ฐ€ ์žˆ์ง€๋งŒ, n=1์˜ ์ ˆ๋Œ€ ์šฐ์œ„๋Š” ์˜ˆ์‚ฐ ์ฐจ์ด์™€ ๋ถ„๋ฆฌ๋˜์ง€ ์•Š๋Š”๋‹ค. ๊ฐ™์€ ์˜ˆ์‚ฐ์˜ ManipTrans, ๋˜๋Š” ManipTrans ์˜ˆ์‚ฐ์œผ๋กœ ์ค„์ธ DexTaG ํ•œ ์นธ์ด๋ฉด ํ•ด์†Œ๋  ๋ฌธ์ œ๋‹ค.
  • ๋น„๊ต ๋Œ€์ƒ์ด ๊ฑฐ๋ฆฌ ๊ธฐ๋ฐ˜ ๊ฒŒ์ดํŠธ ํ•˜๋‚˜๋ฟ์ด๋‹ค. ๋‹ค์ค‘ ๊ถค์  ์ถ”์ข…์ด๋ผ๋Š” ๊ฐ™์€ ๋ชฉํ‘œ๋ฅผ ๊ฐ€์ง„ DexTrackยทHOTยทFlashDexRetarget ๊ณ„์—ด๊ณผ์˜ ๋น„๊ต๊ฐ€ ์—†๊ณ (HOT์€ ์‹œ๋„ํ–ˆ์œผ๋‚˜ ์‹คํŒจ), ์ž์ฒด ๋ฐ์ดํ„ฐ์—์„œ์˜ ์™ธ๋ถ€ ๋ฒ ์ด์Šค๋ผ์ธ๋„ ์—†๋‹ค. ์ ˆ์ œ๋Š” โ€œ์ด‰๊ฐ ๋ณด์ƒ์„ ์“ฐ๋ฉด ๋‚ซ๋‹คโ€๋ฅผ ๋ณด์ด์ง€๋งŒ, ์ฐธ์กฐ ํ’ˆ์งˆ ๋ฌธ์ œ๋ฅผ ๋‹ค๋ฅธ ์‹์œผ๋กœ ํ‘ธ๋Š” ๋ฐฉ๋ฒ•(์˜ˆ: ์ ‘์ด‰ ์ „ ์† ์ถ”์ข… ๊ฐ€์ค‘์น˜๋ฅผ ๋‚ฎ์ถ”๋Š” ์ปค๋ฆฌํ˜๋Ÿผ, TeleDexter์‹ ๋А์Šจํ•œ subgoal)๊ณผ์˜ ๋น„๊ต๋Š” ์—†๋‹ค.
  • ์ด‰๊ฐ ์‹ ํ˜ธ ์ฒ˜๋ฆฌ์— ๊ฒ€์ฆ๋˜์ง€ ์•Š์€ ๊ฐ€์ •์ด ์žˆ๋‹ค.
    • ๋…ผ๋ฌธ์˜ ๊ฒŒ์ดํŠธ ์ž„๊ณ„๊ฐ’์€ >0์ด๋‹ค. ๋ฐฐ๊ฒฝ์€ ์ •์ ์ธ ์† ์ž์„ธ ๋ช‡ ๊ฐœ์˜ ํ”ฝ์…€๋ณ„ ์ตœ๋Œ“๊ฐ’์ด๋ฏ€๋กœ, ์กฐ์ž‘ ์ค‘ ๋™์ ์ธ ์ž๊ธฐ ์ ‘์ด‰์ด๋‚˜ ์žฅ๊ฐ‘ ์ฃผ๋ฆ„์ด ๊ทธ ๊ฐ’์„ ๋„˜์œผ๋ฉด ๊ฒŒ์ดํŠธ๊ฐ€ ์ž˜๋ชป ์—ด๋ฆฐ๋‹ค. ์ด๋Ÿฐ ์˜คํƒ์˜ ๋นˆ๋„๋Š” ์ธก์ •๋˜์ง€ ์•Š์•˜๋‹ค. ๊ณต๊ฐœ ์ฝ”๋“œ๋Š” ์žฅ๊ฐ‘ ์›์‹œ๊ฐ’ 60 ๋ฏธ๋งŒ์„ 0์œผ๋กœ ์ž๋ฅด๋Š” ๋ฌธํ„ฑ์„ ๋”ฐ๋กœ ๋‘๋Š”๋ฐ, ๋…ผ๋ฌธ์—๋Š” ์ด ๋ฌธํ„ฑ์ด ์—†๋‹ค.
    • ์ •๊ทœํ™”์˜ ํ•˜ํ•œ 1์€ ์›์‹œ ๋‹จ์œ„์— ๊ฑธ๋ฆฐ๋‹ค. ์‹œ๋ฎฌ๋ ˆ์ด์…˜ ์ง€๋„๋Š” ํ”ฝ์…€๋‹น ํ‰๊ท  ํž˜(N)์ด๊ณ  ์žฅ๊ฐ‘ ์ง€๋„์˜ ๋‹จ์œ„๋Š” ๋…ผ๋ฌธ์— ์—†๋‹ค. ๊ณต๊ฐœ ์ฝ”๋“œ์—์„œ๋Š” ์žฅ๊ฐ‘ ๊ฐ’์„ 60์œผ๋กœ ๋‚˜๋ˆ„๋ฏ€๋กœ ์žฅ๊ฐ‘ ์ชฝ ํ•˜ํ•œ 1์€ ์›์‹œ๊ฐ’ 60์— ํ•ด๋‹นํ•œ๋‹ค. ๊ฐ™์€ โ€œ1โ€์ด ๋‘ ์ง€๋„์—์„œ ๋‹ค๋ฅธ ์˜๋ฏธ๋ฅผ ๊ฐ–๋Š”๋‹ค๋Š” ์ ์€ ๊ทธ๋Œ€๋กœ๋‹ค.
    • ๋กœ๋ด‡ ์† ๋ถ€์œ„์™€ ์žฅ๊ฐ‘ ํ”ฝ์…€์˜ ๋Œ€์‘์€ ์‚ฌ๋žŒ์ด ์ง€์ •ํ•œ๋‹ค. ๋Œ€์‘์˜ ์ •ํ™•๋„๊ฐ€ ๋ณด์ƒ์— ์–ผ๋งˆ๋‚˜ ์˜ํ–ฅ์„ ์ฃผ๋Š”์ง€, ๋‹ค๋ฅธ ์ง€์ •์ž๊ฐ€ ํ•˜๋ฉด ๊ฒฐ๊ณผ๊ฐ€ ๋‹ฌ๋ผ์ง€๋Š”์ง€๋Š” ์‹œํ—˜๋˜์ง€ ์•Š์•˜๋‹ค.
  • ๋…ผ๋ฌธ์— ์—†๋Š” ์„ค์ •์ด ๋งŽ๋‹ค. ๋ณด์ƒ ํ•ญ์˜ ๊ฐ€์ค‘์น˜, PPO ํ•˜์ดํผํŒŒ๋ผ๋ฏธํ„ฐ, DAgger ์„ค์ •, ์‹œ์—ฐ์ž ์ˆ˜, ๋„๋ฉ”์ธ ๋žœ๋คํ™”(๋…ผ๋ฌธ์€ ๊ถค์  ๋‹จ์œ„ SE(2)ยท์Šค์ผ€์ผ ์ฆ๊ฐ•๋งŒ ์–ธ๊ธ‰ํ•œ๋‹ค), ํ•™์Šต ์ดˆ๊ธฐ์— ๋ฌผ์ฒด๋ฅผ ์ฐธ์กฐ ๊ถค์  ์ชฝ์œผ๋กœ ๋Œ์–ด ์ฃผ๋Š” ๋ณด์กฐ ํž˜, ์‹ค๊ธฐ ์ ๊ตฐ์˜ ๋ฌผ์ฒด ๋ถ„ํ•  ๋ฐฉ๋ฒ•์ด ๋ณธ๋ฌธ 6์ชฝ์— ์—†๊ณ  ๋ถ€๋ก๋„ ์—†๋‹ค. ์ด ์ค‘ ์ƒ๋‹น์ˆ˜๋Š” ๊ณต๊ฐœ ์ฝ”๋“œ์— ์žˆ๋‹ค(์ฝ”๋“œ ๋Œ€์กฐ ์ ˆ). ๊ทธ๋Ÿฌ๋‚˜ ๊ทธ์ค‘ ์ผ๋ถ€(์ด‰๊ฐ ์œ ์‚ฌ๋„ ๋ณด์ƒ์˜ ์ถ”๊ฐ€ ํ•ญ, ๊ธฐ๋ณธ์œผ๋กœ ๊บผ์ง„ ์ฆ๊ฐ•)๋Š” ๋…ผ๋ฌธ ์„œ์ˆ ๊ณผ ๋‹ค๋ฅด๋‹ค. ๋”ฐ๋ผ์„œ ๋…ผ๋ฌธ ๋ณธ๋ฌธ๋งŒ์œผ๋กœ๋Š” ์žฌํ˜„ํ•  ์ˆ˜ ์—†๊ณ , ์ฝ”๋“œ๋ฅผ ์ฝ์–ด์•ผ ๋ฌด์—‡์„ ํ•™์Šตํ–ˆ๋Š”์ง€ ์•Œ ์ˆ˜ ์žˆ๋‹ค.
  • Table I์˜ ์„ค์ •์ด ๋ถˆ๋ช…ํ™•ํ•˜๋‹ค. ์–ด๋–ค ์ฐธ์กฐ ์ง‘ํ•ฉ์œผ๋กœ ํ•™์Šตยทํ‰๊ฐ€ํ–ˆ๋Š”์ง€ ์—†๊ณ , Ours ๋งˆ์ปคํŽœ 87.5%๊ฐ€ Table III์˜ ํ•™์Šต ์ฐธ์กฐ ์™„๋ฃŒ์œจ(73.3~75.7%)๊ณผ ๋งž์ง€ ์•Š๋Š”๋‹ค.
  • ์ผ๋ฐ˜ํ™”์˜ ๋ฒ”์œ„๊ฐ€ ์ข๋‹ค. held-out์€ ๊ฐ™์€ ๋ฌผ์ฒดยท๊ฐ™์€ ๊ณผ์ œ์˜ ๋‹ค๋ฅธ ์‹œ์—ฐ์ด๋‹ค. ์ƒˆ ๋ฌผ์ฒด, ์ƒˆ ๊ณผ์ œ, ๋‹ค๋ฅธ ์žฅ๊ฐ‘, ๋‹ค๋ฅธ ์‹œ์—ฐ์ž๋กœ์˜ ์ผ๋ฐ˜ํ™”๋Š” ๋‹ค๋ฃจ์ง€ ์•Š๋Š”๋‹ค. ๋ฐ์ดํ„ฐ๋„ ์‹œ์—ฐ์ž ํ•œ ๋ช…์ด ๋ชจ์€ ๊ฒƒ์œผ๋กœ ์ฝํžˆ๋Š”๋ฐ(๋ณธ๋ฌธ์€ โ€œthe demonstratorโ€ ๋‹จ์ˆ˜), ๋ช‡ ๋ช…์ธ์ง€๋Š” ๋ช…์‹œ๋ผ ์žˆ์ง€ ์•Š๋‹ค.
  • ์‹ค๊ธฐ ํ‰๊ฐ€๊ฐ€ ์–‡๋‹ค. ํ•™์Šต ์ฐธ์กฐ ์žฌ์ƒ, ๋ฌผ์ฒด๋‹น 30๊ฐœ, best-of-3, ์‹ค๊ธฐ ๋ฒ ์ด์Šค๋ผ์ธ ์—†์Œ, ํ•™์ƒ์˜ ์‹œ๋ฎฌ๋ ˆ์ด์…˜ ์™„๋ฃŒ์œจ(์ „์ฒด ๋ฐ์ดํ„ฐ๋กœ ํ•™์Šตํ•œ ๊ฒƒ)๊ณผ์˜ ๋Œ€์กฐ ์—†์Œ. ์‹ค๊ธฐ์—์„œ ์ด‰๊ฐ ๊ฐ€์ด๋˜์Šค์˜ ํšจ๊ณผ(์˜ˆ: w/o tactile๋กœ ํ•™์Šตํ•œ retargeter์—์„œ ์ฆ๋ฅ˜ํ•œ ํ•™์ƒ๊ณผ์˜ ๋น„๊ต)๋Š” ์ธก์ •๋˜์ง€ ์•Š์•˜๋‹ค. ๋”ฐ๋ผ์„œ ์‹ค๊ธฐ ๊ฒฐ๊ณผ๋Š” โ€œ์ด ํŒŒ์ดํ”„๋ผ์ธ์ด ์‹ค๊ธฐ์—์„œ ๋ˆ๋‹คโ€๊นŒ์ง€ ๋ณด์—ฌ ์ฃผ๊ณ , ์ด‰๊ฐ ๊ฐ€์ด๋˜์Šค๊ฐ€ ์‹ค๊ธฐ ์„ฑ๊ณต์— ๊ธฐ์—ฌํ–ˆ๋‹ค๋Š” ๊ฒƒ์€ ์‹œ๋ฎฌ๋ ˆ์ด์…˜ ์ ˆ์ œ๋กœ๋ถ€ํ„ฐ์˜ ์ถ”๋ก ์ด๋‹ค.
  • ์ง€ํ‘œ๊ฐ€ ๊ด€๋Œ€ํ•˜๋‹ค. ๋ฌผ์ฒด 58 mmยท43.7ยฐ ํ—ˆ์šฉ์น˜์˜ Trajectory Completion์€ ์ •๋ฐ€๋„๋ฅผ ๊ฑฐ์˜ ์žฌ์ง€ ์•Š๋Š”๋‹ค. ๋ฌผ์ฒด ํฌ์ฆˆ ์˜ค์ฐจ๋‚˜ ์†๋ ์˜ค์ฐจ์˜ ๋ถ„ํฌ๊ฐ€ ํ•จ๊ป˜ ๋ณด๊ณ ๋๋‹ค๋ฉด โ€œ์ž์—ฐ์Šค๋Ÿฌ์šด ํŒŒ์ง€โ€์™€ โ€œ์ •ํ™•ํ•œ ์ถ”์ข…โ€์„ ๊ตฌ๋ถ„ํ•ด ๋ณผ ์ˆ˜ ์žˆ์—ˆ์„ ๊ฒƒ์ด๋‹ค. ์ž์—ฐ์Šค๋Ÿฌ์›€์€ 11๋ช…์˜ ์„ ํƒ ํˆฌํ‘œ๋กœ๋งŒ ์žฌ๊ณ , ์ ‘์ด‰ ์ง€๋„ ์ผ์น˜๋„(์˜ˆ: ํ•™์Šต ํ›„ E^{\text{tac}}) ๊ฐ™์€ ์ •๋Ÿ‰ ์ง€ํ‘œ๋Š” ์—†๋‹ค.
  • ํ‘œ ๊ธฐ์ž… ํ•˜๋‚˜๊ฐ€ ์–ด๊ธ‹๋‚œ๋‹ค. Table V ManipTrans(WUJI) n=\text{all} ํ‰๊ท  30.0์€ ์นธ ๊ฐ’์œผ๋กœ ๊ณ„์‚ฐํ•œ 31.0๊ณผ ๋งž์ง€ ์•Š๋Š”๋‹ค. ๊ฒฐ๋ก ์—๋Š” ์˜ํ–ฅ์ด ์—†๋‹ค.

์ฝ”๋“œ ๊ณต๊ฐœ ๋ฒ”์œ„์™€ ๋…ผ๋ฌธ vs ์ฝ”๋“œ

์ด ์ ˆ์€ ์ •์  ํ™•์ธ์ด๋‹ค. ์—…์ŠคํŠธ๋ฆผ ์ปค๋ฐ‹ b4f5fd0 ๊ธฐ์ค€์œผ๋กœ ์ฝ”๋“œ๋ฅผ ์ฝ๊ธฐ๋งŒ ํ–ˆ๊ณ  ํ•™์Šตยท๋กค์•„์›ƒยท์‹œ๋ฎฌ๋ ˆ์ดํ„ฐ๋Š” ๋Œ๋ฆฌ์ง€ ์•Š์•˜๋‹ค. ์•„๋ž˜ ์ˆ˜์น˜ ์ค‘ ๋…ผ๋ฌธ ์ˆ˜์น˜๋Š” ๋ชจ๋‘ โ€œ๋…ผ๋ฌธ์ด ์ฃผ์žฅํ•œ ๊ฐ’โ€์ด๋ฉฐ, ์ด ๋ธ”๋กœ๊ทธ๊ฐ€ ์žฌํ˜„ํ–ˆ๋‹ค๋Š” ๋œป์ด ์•„๋‹ˆ๋‹ค. ํŒŒ๋ผ๋ฏธํ„ฐ ์ˆ˜๋Š” layer ์ •์˜๋ฅผ ์†์œผ๋กœ ํ•ฉ์‚ฐํ•œ ์‚ฐ์ˆ ๊ฐ’์ด๋‹ค.

๊ณต๊ฐœ ๋ฒ”์œ„. ๊ณต๊ฐœ ๋ ˆํฌ๋Š” Genesis ์œ„์˜ ์‹œ๋ฎฌ๋ ˆ์ด์…˜ ํ•™์Šต ํŒŒ์ดํ”„๋ผ์ธ์ด๋‹ค. retargeter PPO ํ•™์Šต, ํ‰๊ฐ€ยท๋ Œ๋”๋ง, ํ•™์ƒ DAgger ์ฆ๋ฅ˜๊ฐ€ ๋“ค์–ด ์žˆ๊ณ , ์‹œ๋ฎฌ๋ ˆ์ด์…˜ ์ด‰๊ฐ ์„ผ์„œ ๋ณธ์ฒด๋Š” ์ €์ž์˜ Genesis ํฌํฌ์— ์žˆ๋‹ค. ๋…ผ๋ฌธ ์‹คํ—˜ ์ค‘ ๋‹ค์Œ์€ ๋ ˆํฌ์— ์—†๋‹ค.

๋…ผ๋ฌธ ์š”์†Œ ๊ณต๊ฐœ ์ฝ”๋“œ
์žฅ๊ฐ‘ ์‹œ์—ฐ ์ „์ฒ˜๋ฆฌ(๋ฐฐ๊ฒฝ ๋ณด์ •, FoundationPose ๋ฌผ์ฒด ํฌ์ฆˆ, ์šด๋™ํ•™ ๋ฆฌํƒ€๊ฒŒํŒ…) ์—†์Œ. ์ „์ฒ˜๋ฆฌ๋œ .pkl ๋ฐ์ดํ„ฐ๋กœ ์‹œ์ž‘ํ•œ๋‹ค. ๋ฐฐ๊ฒฝ ๋ณด์ •์ด ๋ฐฐํฌ ๋ฐ์ดํ„ฐ์— ์ด๋ฏธ ๋ฐ˜์˜๋๋Š”์ง€๋Š” ํ™•์ธํ•˜์ง€ ์•Š์•˜๋‹ค
Prox-only, Sim-only, w/o tactile ์ ˆ์ œ (Table I) ๋ณด์ƒ ํ•ญ์˜ scale์„ 0์œผ๋กœ ๋ฎ์–ด์จ์„œ ๊ตฌ์„ฑํ•  ์ˆ˜ ์žˆ๋‹ค
Geom-gated ๋ฒ ์ด์Šค๋ผ์ธ (Table I) ์—†์Œ. 20 mm ๊ฑฐ๋ฆฌ ๊ฒŒ์ดํŠธ ๊ตฌํ˜„์ด ์—†๋‹ค
OakInk2 / ManipTrans ๋น„๊ต (Table V) ์—†์Œ
์‹ค๊ธฐ ๋ฐฐํฌ (Table VI) ์—†์Œ. ์‹œ๋ฎฌ๋ ˆ์ด์…˜ ๋กค์•„์›ƒ ์ €์žฅยท์žฌ์ƒ ์Šคํฌ๋ฆฝํŠธ๋งŒ ์žˆ๋‹ค

๋…ผ๋ฌธ ์„œ์ˆ ๊ณผ ์ผ์น˜ํ•˜๋Š” ๊ฒƒ. Eq. 1์˜ ๊ทผ์ ‘ ๋ณด์ƒ(k=50, ์นจํˆฌ ์‹œ ๋งŒ์ , ์†๊ฐ€๋ฝ ํ•ฉ), ์ •๊ทœํ™”ยท๊ฐ๋งˆยท3ร—3 ๊ฐ€์šฐ์‹œ์•ˆ(\sigma=1)ยทk=4, ๋ฏธ๋ž˜ ์ฐฝ K=32 stride 2(16ํ”„๋ ˆ์ž„), critic๋งŒ ์žฅ๊ฐ‘ ์ด‰๊ฐ๊ณผ 8์Šคํ… ์ด๋ ฅ์„ ๋ณด๋Š” ๋น„๋Œ€์นญ ๊ตฌ์กฐ, ์‹œ๋ฎฌ๋ ˆ์ด์…˜ ์ด‰๊ฐ์˜ ๊ฐ•์„ฑ 2000 N/m๊ณผ ํ”ฝ์…€๋ณ„ ํ‰๊ท , ์†๋ 57~86 mmยท๋ฌผ์ฒด ์•ฝ 58 mm/43.7ยฐ ์ข…๋ฃŒ ํ•œ๊ณ„๊ฐ€ ๋ชจ๋‘ ์ฝ”๋“œ์™€ ๊ฐ™๋‹ค. ์‹œ๋ฎฌ๋ ˆ์ด์…˜ ์ด‰๊ฐ ์ƒ˜ํ”Œ ์ ์€ 643๊ฐœ๋กœ ๋…ผ๋ฌธ์˜ โ€œ์•ฝ 700๊ฐœโ€์™€ ๋งž๊ณ , retargeter actor์™€ critic์˜ ํŒŒ๋ผ๋ฏธํ„ฐ๋ฅผ ํ•ฉํ•˜๋ฉด 1,904,983๊ฐœ๋กœ ๋…ผ๋ฌธ์˜ โ€œ1.9 Mโ€๊ณผ ์‚ฐ์ˆ ์ƒ ์ผ์น˜ํ•œ๋‹ค. ๋…ผ๋ฌธ์€ ์ด 1.9 M์ด ๋ฌด์—‡์„ ์„ผ ๊ฐ’์ธ์ง€ ๋ฐํžˆ์ง€ ์•Š์•˜๊ณ , OakInk2์šฉ ์„ค์ •์€ ๋ ˆํฌ์— ์—†๋‹ค.

๋…ผ๋ฌธ ์„œ์ˆ ๊ณผ ๋‹ค๋ฅธ ๊ฒƒ.

ํ•ญ๋ชฉ ๋…ผ๋ฌธ ๊ณต๊ฐœ ์ฝ”๋“œ
์ด‰๊ฐ ์ง€๋„ ์œ ์‚ฌ๋„์˜ ์˜ค์ฐจ ๋ฒ”์œ„ 768ํ”ฝ์…€ ์ „์ฒด์˜ \mathcal{L}_1 (Eq. 3) ์žฅ๊ฐ‘ ์›์‹œ๊ฐ’์ด 0๋ณด๋‹ค ํฐ ํ”ฝ์…€๋งŒ ์˜ค์ฐจ์— ๋„ฃ๋Š”๋‹ค
ํ”ฝ์…€ ๊ฐ€์ค‘์น˜ ์—†์Œ ์†๋ ํ”ฝ์…€ 3๋ฐฐ, ํ‰๊ท  1๋กœ ์ •๊ทœํ™”ํ•œ ๊ฐ€์ค‘ ํ‰๊ท 
๋ณด์ƒ ๊ฒŒ์ดํŠธ ์—†์Œ \exp(-4E)์— \operatorname{clip}(n_{\text{contact}}/10,0,1)์„ ๊ณฑํ•œ๋‹ค. ์žฅ๊ฐ‘ ์ ‘์ด‰ ํ”ฝ์…€์ด ์—†์œผ๋ฉด 0์ 
์žฅ๊ฐ‘ ์›์‹œ๊ฐ’ ์ฒ˜๋ฆฌ ๋ฐฐ๊ฒฝ ์ง€๋„ ์ฐจ๊ฐ ์›์‹œ๊ฐ’ 60 ๋ฏธ๋งŒ์€ 0, [0, 511]๋กœ ์ž๋ฅธ ๋’ค 60์œผ๋กœ ๋‚˜๋ˆ”
SE(2)ยท์Šค์ผ€์ผ ๊ถค์  ์ฆ๊ฐ• ์ ์šฉํ•œ๋‹ค๊ณ  ์„œ์ˆ  ๊ตฌํ˜„๋ผ ์žˆ์œผ๋‚˜ ๊ธฐ๋ณธ๊ฐ’ enabled=False. ๋ ˆ์ง€์ŠคํŠธ๋ฆฌ์™€ README ๋ช…๋ น ์–ด๋””์„œ๋„ ์ผœ์ง€ ์•Š๋Š”๋‹ค
ํ…Œ์ด๋ธ” ํž˜ ํ•œ๊ณ„ ์ปค๋ฆฌํ˜๋Ÿผ ๋‹จ์œ„ โ€œtraining stepsโ€ 0 / 10,000 / 20,000 PPO iteration ์นด์šดํ„ฐ. README ์˜ˆ์‹œ(15,000 iteration)๋กœ๋Š” 50 N์— ๋‹ฟ์ง€ ๋ชปํ•˜๊ณ  75 N์—์„œ ๋๋‚œ๋‹ค
ํ•™์Šต ๋ณด์กฐ ํž˜ ์–ธ๊ธ‰ ์—†์Œ ํ•™์Šต ์ค‘ ๋ฌผ์ฒด๋ฅผ ๋‹ค์Œ ์ฐธ์กฐ ์œ„์น˜๋กœ ๋‹น๊ธฐ๋Š” PD ํž˜์„ 5,000 iteration์— ๊ฑธ์ณ 0์œผ๋กœ ์ค„์ธ๋‹ค(ํ‰๊ฐ€ ๋•Œ๋Š” ๊บผ์ง)
๋„๋ฉ”์ธ ๋žœ๋คํ™” ์–ธ๊ธ‰ ์—†์Œ ํ…Œ์ด๋ธ” ๋†’์ด, ๋ฌผ์ฒด ์งˆ๋Ÿ‰ยท๋งˆ์ฐฐ, ๋กœ๋ด‡ ๊ฒŒ์ธ, ๋ฌผ์ฒด ์™ธ๋ž€ ํž˜, 0~1์Šคํ… ํ–‰๋™ ์ง€์—ฐ. ํ•™์ƒ์—๋Š” ์ ๊ตฐ ๊นŠ์ด ๋…ธ์ด์ฆˆยท์‚ฌ๊ฐํ˜• dropout, ๊ด€์ธก ์ง€์—ฐ, ๊ด€์ ˆ ๋…ธ์ด์ฆˆ
DAgger โ€œbehavior cloning with DAggerโ€ ํ•™์ƒ์ด ํ–‰๋™ํ•˜๊ณ  ๊ต์‚ฌ๊ฐ€ ๋ผ๋ฒจ์„ ๋‹ค๋Š” on-policy ๋ฐฉ์‹. ๋ฐ์ดํ„ฐ๋ฅผ ๋ˆ„์ ํ•˜์ง€ ์•Š๊ณ  ์ตœ๊ทผ 24์Šคํ… ๋ง ๋ฒ„ํผ๋งŒ ํ•™์Šตํ•œ๋‹ค
๋ณด์ƒ ๊ฐ€์ค‘์น˜ ๋ฏธ๋ณด๊ณ  ํ™˜๊ฒฝ ๋ ˆ์ง€์ŠคํŠธ๋ฆฌ์—๋งŒ ์žˆ๋‹ค(๋ฌผ์ฒด ์œ„์น˜ 100, ๋ฌผ์ฒด ํšŒ์ „ 125, ์†๋ ์œ„์น˜ 50, ์ด‰๊ฐ ์œ ์‚ฌ๋„ 50, ์ด‰๊ฐ ๊ทผ์ ‘ 25 ๋“ฑ)

๊ฐ€์žฅ ํฐ ์ฐจ์ด๋Š” ์ด‰๊ฐ ์ง€๋„ ์œ ์‚ฌ๋„ ๋ณด์ƒ์ด๋‹ค. ์ฝ”๋“œ์˜ docstring์ด ์ด์œ ๋ฅผ ์ ์–ด ๋‘์—ˆ๋‹ค. ๋งˆ์Šคํฌ๊ฐ€ ์—†์œผ๋ฉด ์ด ํ•ญ์€ ์‹ค์ œ ๋ฐ์ดํ„ฐ์—์„œ ๋‹จ์กฐ๊ฐ€ ์•„๋‹ˆ๋‹ค. ์žฅ๊ฐ‘ ์ง€๋„๊ฐ€ ํฌ์†Œํ•  ๋•Œ๋Š” ์•„๋ฌด๊ฒƒ๋„ ๋‹ฟ์ง€ ์•Š์€ ์ •์ฑ…์ด ์œ„์น˜๊ฐ€ ์กฐ๊ธˆ ์–ด๊ธ‹๋‚œ ์ง„์งœ ์ ‘์ด‰ ํŒจํ„ด๋ณด๋‹ค L1์ด ๋‚ฎ๊ฒŒ ๋‚˜์™€, ์ ‘์ด‰ํ•˜์ง€ ์•Š๋Š” ์ชฝ์„ ๋ณด์ƒํ•˜๊ฒŒ ๋œ๋‹ค. ๊ทธ๋ž˜์„œ ์˜ค์ฐจ๋ฅผ ์žฅ๊ฐ‘ ์ ‘์ด‰ ํ”ฝ์…€๋กœ ์ œํ•œํ•˜๊ณ  ์ ‘์ด‰ ํ”ฝ์…€ ์ˆ˜๋กœ ๊ฒŒ์ดํŠธ๋ฅผ ๊ฑธ์—ˆ๋‹ค๋Š” ๊ฒƒ์ด๋‹ค. ์ด ์„ค๋ช…์€ ์„ค๋“๋ ฅ์ด ์žˆ๊ณ , ์•ž์˜ ์ง๊ด€ ์ ˆ๊ณผ๋„ ๋งž๋Š”๋‹ค. ๋‹ค๋งŒ ๋‘ ๊ฐ€์ง€๊ฐ€ ๋”ฐ๋ผ ๋‚˜์˜จ๋‹ค. ์ฒซ์งธ, ๋งˆ์Šคํฌ ๋•Œ๋ฌธ์— ์žฅ๊ฐ‘์— ์—†๋Š” ๊ณณ์— ์ƒ๊ธด ๋กœ๋ด‡ ์ ‘์ด‰์€ ๋ฒŒ์ ์„ ๋ฐ›์ง€ ์•Š๋Š”๋‹ค. ์ด ํ•ญ์ด ์‹ค์ œ๋กœ ์žฌ๋Š” ๊ฒƒ์€ โ€œ์‚ฌ๋žŒ์ด ๋‹ฟ์€ ๊ณณ์„ ๋กœ๋ด‡๋„ ๋‹ฟ์•˜๋Š”๊ฐ€โ€์ด์ง€ ์ง€๋„ ์ „์ฒด์˜ ์œ ์‚ฌ๋„๊ฐ€ ์•„๋‹ˆ๋‹ค. ๋‘˜์งธ, ๋…ผ๋ฌธ Eq. 3๋งŒ ๋ณด๊ณ  ๊ตฌํ˜„ํ•˜๋ฉด ์ €์ž๋“ค์ด ํ”ผํ•˜๋ ค๋˜ ๋น„๋‹จ์กฐ์„ฑ์„ ๊ทธ๋Œ€๋กœ ๋งŒ๋‚˜๊ฒŒ ๋œ๋‹ค. Table I์˜ Sim-only ๊ฒฐ๊ณผ๊ฐ€ ์–ด๋А ํŒ์˜ ๋ณด์ƒ์œผ๋กœ ๋‚˜์˜จ ๊ฒƒ์ธ์ง€๋Š” ๋…ผ๋ฌธ์ด ๋ฐํžˆ์ง€ ์•Š๋Š”๋‹ค(ํ•„์ž๋Š” ๋ฐฐํฌ ์ฝ”๋“œ์™€ ๊ฐ™์€ ํŒ์ผ ๊ฒƒ์œผ๋กœ ๋ณด์ง€๋งŒ ํ™•์ธํ•  ๋ฐฉ๋ฒ•์ด ์—†๋‹ค).

์ฆ๊ฐ•์ด ๊ธฐ๋ณธ์œผ๋กœ ๊บผ์ ธ ์žˆ๋‹ค๋Š” ์ ๋„ ์ฝ๋Š” ๋ฐฉ์‹์„ ๋ฐ”๊พผ๋‹ค. ๋…ผ๋ฌธ์€ ์ด ์ฆ๊ฐ•์ด โ€œ๋ฐฐ์น˜ยท๋ฐฉํ–ฅยทํฌ๊ธฐ ๋ณ€ํ™”์— ๋…ธ์ถœโ€์‹œํ‚จ๋‹ค๊ณ  ์ผ์ง€๋งŒ, README ๊ทธ๋Œ€๋กœ ํ•™์Šตํ•˜๋ฉด ์ฆ๊ฐ• ์—†์ด ํ•™์Šต๋œ๋‹ค. ๋ฐฐํฌ๋œ ์‚ฌ์ „ํ•™์Šต ์ฒดํฌํฌ์ธํŠธ๊ฐ€ ์ฆ๊ฐ•์„ ์ผฐ๋Š”์ง€๋Š” ์ฒดํฌํฌ์ธํŠธ์˜ ์„ค์ • ํŒŒ์ผ์„ ์—ด์–ด ๋ณด์ง€ ์•Š์•„ ํ™•์ธํ•˜์ง€ ๋ชปํ–ˆ๋‹ค. ํ•™์Šต ๋ณด์กฐ ํž˜์€ ์ ‘์ด‰ ํš๋“์ด๋ผ๋Š” ์ด ๋…ผ๋ฌธ์˜ ์ฃผ์ œ์™€ ์ง์ ‘ ๊ด€๋ จ์ด ์žˆ๋‹ค. ํ•™์Šต ์ดˆ๊ธฐ 5,000 iteration ๋™์•ˆ ์™ธ๋ถ€ ํž˜์ด ๋ฌผ์ฒด๋ฅผ ์ฐธ์กฐ ์ชฝ์œผ๋กœ ๋Œ์–ด ์ฃผ๋ฏ€๋กœ, โ€œ์ด‰๊ฐ ๋ณด์ƒ์ด ์ ‘์ด‰ ํš๋“์„ ๊ฐ€๋Šฅํ•˜๊ฒŒ ํ–ˆ๋‹คโ€๋Š” Table I์˜ ํ•ด์„์€ ์ด ๋ณด์กฐ ์žฅ์น˜๊ฐ€ ํ•จ๊ป˜ ์ผœ์ง„ ์กฐ๊ฑด์—์„œ์˜ ๋น„๊ต๋‹ค. ๋ชจ๋“  ๋ณ€ํ˜•์— ๊ฐ™์ด ์ ์šฉ๋๋‹ค๋ฉด ๋น„๊ต์˜ ๊ณต์ •์„ฑ์—๋Š” ๋ฌธ์ œ๊ฐ€ ์—†์ง€๋งŒ, ๋…ผ๋ฌธ๋งŒ ์ฝ์€ ๋…์ž๋Š” ์ด ์žฅ์น˜์˜ ์กด์žฌ๋ฅผ ์•Œ ์ˆ˜ ์—†๋‹ค.

๊ด€๋ จ ์—ฐ๊ตฌ์™€์˜ ์ž๋ฆฌ ๋งค๊น€

์ฐธ์กฐ ์ถ”์ข… ๋ฆฌํƒ€๊ฒŒํŒ… ๊ณ„์—ด. ManipTrans๋Š” ์† ๋ชจ๋ฐฉ ์‚ฌ์ „ํ•™์Šต + ์ž”์ฐจ ๋ชจ๋“ˆ ๊ตฌ์กฐ์—์„œ ๋ชจ์บก ์†-๋ฌผ์ฒด ๊ฑฐ๋ฆฌ๊ฐ€ ์ž„๊ณ„๊ฐ’ ์•ˆ์ผ ๋•Œ ์ ‘์ด‰๋ ฅ์„ ๋ณด์ƒํ•˜๊ณ  ์ข…๋ฃŒ ์กฐ๊ฑด์—๋„ ์“ด๋‹ค. DexTaG์˜ Geom-gated๊ฐ€ ๋ฐ”๋กœ ์ด ๊ฑฐ๋ฆฌ ๊ฒŒ์ดํŠธ๋ฅผ ์žฌํ˜„ํ•œ ๊ฒƒ์ด๋ฏ€๋กœ, DexTaG๋Š” ManipTrans์˜ ์ ‘์ด‰ ํ•ญ์„ โ€œ์ธก์ •๋œ ์ ‘์ด‰โ€์œผ๋กœ ๋ฐ”๊ฟ” ๋ผ์šด ์‹คํ—˜์œผ๋กœ ๋ณผ ์ˆ˜ ์žˆ๋‹ค. DexMachina๋Š” ๊ฐ€์ƒ ๋ฌผ์ฒด ์ปจํŠธ๋กค๋Ÿฌ์˜ ๊ฐ•๋„๋ฅผ ์ค„์—ฌ ๊ฐ€๋Š” ์ปค๋ฆฌํ˜๋Ÿผ์œผ๋กœ, SPIDER๋Š” ์ƒ˜ํ”Œ๋ง ๊ธฐ๋ฐ˜ ์ตœ์ ํ™”์™€ ๊ฐ€์ƒ ์ ‘์ด‰ ๊ฐ€์ด๋˜์Šค๋กœ ๊ฐ™์€ ์ ‘์ด‰ ํš๋“ ๋ฌธ์ œ๋ฅผ ํ‘ผ๋‹ค. ์…‹ ๋‹ค ์ฐธ์กฐ์˜ ๊ธฐํ•˜์— ๊ธฐ๋Œ€๋Š” ๋ฐ˜๋ฉด DexTaG๋Š” ๋ณ„๋„์˜ ์ธก์ • ์ฑ„๋„์„ ๊ฐ€์ ธ์˜จ๋‹ค๋Š” ์ ์—์„œ ์ถ•์ด ๋‹ค๋ฅด๋‹ค.

ํ•œ ์ •์ฑ…์œผ๋กœ ์—ฌ๋Ÿฌ ์ฐธ์กฐ๋ฅผ. DexTrack์€ ๊ถค์ ๋ณ„ RL๋กœ ์‹œ์—ฐ์„ ์บ๊ณ  ๊ณต์œ  ์ปจํŠธ๋กค๋Ÿฌ๋ฅผ ํ•™์Šตํ•˜๋ฉฐ, FlashDexRetarget์€ multi-reference tracking๊ณผ FlashSAC์œผ๋กœ ์ˆ˜์‹ญ~์ˆ˜์ฒœ ๋ชจ์…˜์„ ํ•œ ์ •์ฑ…์— ๋‹ด๋Š”๋‹ค. DexTaG์˜ ๋‹ค์ค‘ ๊ถค์  ํ•™์Šต๋„ ์ด ํ๋ฆ„์— ์žˆ์ง€๋งŒ ๋ฒ”์œ„๊ฐ€ ๊ฐ™์€ ๋ฌผ์ฒดยท๊ฐ™์€ ๊ณผ์ œ๋กœ ์ข๊ณ , ๋น„๊ต ๋Œ€์ƒ์ด ๊ถค์ ๋‹น ์ •์ฑ…(ManipTrans)๋ฟ์ด๋ผ ์ด ๊ณ„์—ด ์•ˆ์—์„œ์˜ ์ƒ๋Œ€์  ์œ„์น˜๋Š” ์•Œ ์ˆ˜ ์—†๋‹ค. ๋ฐ˜๋Œ€๋กœ ์ด ๊ณ„์—ด ๋ฐฉ๋ฒ•๋“ค์€ OakInk2ยทTACO ๊ฐ™์€ ์ด‰๊ฐ ์—†๋Š” ๋ชจ์บก ๋ฐ์ดํ„ฐ๋ฅผ ์“ฐ๋ฏ€๋กœ, DexTaG์˜ ์ด‰๊ฐ ๋ณด์ƒ์„ ๊ทธ๋Œ€๋กœ ๋ถ™์ผ ๋ฐ์ดํ„ฐ๊ฐ€ ์—†๋‹ค. ์ด‰๊ฐ ์žฅ๊ฐ‘ ๋ฐ์ดํ„ฐ๊ฐ€ ๋” ์Œ“์—ฌ์•ผ ๋‘ ํ๋ฆ„์ด ๋งŒ๋‚œ๋‹ค.

์ด‰๊ฐ์„ ํ•™์Šต ์‹ ํ˜ธ๋กœ. ๋กœ๋ด‡ ์ด‰๊ฐ์„ ์ •์ฑ… ์ž…๋ ฅ์œผ๋กœ ์“ฐ๋Š” ์—ฐ๊ตฌ(VT-Refine ๋“ฑ)๋‚˜ ์ด‰๊ฐ ์‹œ๋ฎฌ๋ ˆ์ด์…˜์˜ sim-to-real ๊ฐ„๊ทน์„ ์ค„์ด๋Š” ์—ฐ๊ตฌ(TacMap, Tactile Genesis)์™€ ๋‹ฌ๋ฆฌ, DexTaG๋Š” ์‚ฌ๋žŒ์˜ ์ด‰๊ฐ์„ ๋ณด์ƒ์œผ๋กœ๋งŒ ์“ด๋‹ค. Tactile Genesis๊ฐ€ ๊ฐ™์€ Genesis ์—”์ง„ ์œ„์—์„œ โ€œ์ •์ฑ…์ด ์–ด๋–ค ์ด‰๊ฐ ํ‘œํ˜„์„ ํ•„์š”๋กœ ํ•˜๋Š”๊ฐ€โ€๋ฅผ ๋ฌผ์—ˆ๋‹ค๋ฉด, DexTaG๋Š” ์ •์ฑ…์—๊ฒŒ ์ด‰๊ฐ์„ ์ฃผ์ง€ ์•Š๊ณ ๋„ ์‚ฌ๋žŒ์˜ ์ด‰๊ฐ์—์„œ ์ด๋“์„ ์–ป์„ ์ˆ˜ ์žˆ์Œ์„ ๋ณด์˜€๋‹ค. ์ €์ž๋“ค์ด ๊ฐ€์žฅ ๊ฐ€๊น๋‹ค๊ณ  ๊ผฝ๋Š” PTLD๋Š” ๋กœ๋ด‡ ์ด‰๊ฐ ๋ฐ์ดํ„ฐ๋กœ ๊ณ ์œ ๊ฐ๊ฐ์—์„œ ์ ‘์ด‰ ์ƒํƒœ๋ฅผ ์ถ”์ •ํ•˜๋Š” ์ชฝ์ด๋‹ค.

๋ฐ์ดํ„ฐ ์ˆ˜์ง‘ ์žฅ์น˜. DexExo ๊ฐ™์€ ์™ธ๊ณจ๊ฒฉ, AnyTeleop ๊ฐ™์€ ์‹œ๊ฐ ํ…”๋ ˆ์˜คํผ๋ ˆ์ด์…˜, EgoScale ๊ฐ™์€ 1์ธ์นญ ์‚ฌ๋žŒ ์˜์ƒ ๋Œ€๋น„, ์žฅ๊ฐ‘ ๋ชจ์บก์€ ์†์žฌ์ฃผ๋ฅผ ์ตœ๋Œ€ํ•œ ๋ณด์กดํ•˜๋Š” ๋Œ€์‹  ๋กœ๋ด‡ ์‹คํ–‰ ๊ฐ€๋Šฅ์„ฑ์„ ์‚ฌํ›„์— ๋งŒ๋“ค์–ด์•ผ ํ•œ๋‹ค. TeleDexter๊ฐ€ ์‚ฌ๋žŒ์˜ ๋ชฉํ‘œ๋ฅผ RL ์ปจํŠธ๋กค๋Ÿฌ๊ฐ€ ์ ‘์ด‰์œผ๋กœ ์‹คํ˜„ํ•˜๊ฒŒ ํ•˜๋Š” ์›๊ฒฉ์กฐ์ž‘ ์ชฝ ํ•ด๋ฒ•์ด๋ผ๋ฉด, DexTaG๋Š” ๊ฐ™์€ ๋ฌธ์ œ๋ฅผ ์˜คํ”„๋ผ์ธ ์‹œ์—ฐ ๋ณ€ํ™˜ ์ชฝ์—์„œ ์žฅ๊ฐ‘ ์ด‰๊ฐ์œผ๋กœ ํ‘ผ๋‹ค.

์š”์•ฝ

DexTaG๋Š” ์ด‰๊ฐ ์žฅ๊ฐ‘ ์‹œ์—ฐ์„ ๋กœ๋ด‡ ์†์œผ๋กœ ์˜ฎ๊ธฐ๋Š” RL ๋ฆฌํƒ€๊ฒŒํŒ…์—์„œ, ์†-๋ฌผ์ฒด ํฌ์ฆˆ ์ฐธ์กฐ์˜ ๊ธฐํ•˜๋กœ ์ถ”๋ก ํ•˜๋˜ ์ ‘์ด‰์„ ์žฅ๊ฐ‘์ด ์ธก์ •ํ•œ ์ด‰๊ฐ ์ง€๋„๋กœ ๋Œ€์ฒดํ•œ๋‹ค. ์ด‰๊ฐ์œผ๋กœ ์—ด๋ฆฌ๋Š” ์†๋ ๊ทผ์ ‘ ๋ณด์ƒ๊ณผ ์ •๊ทœํ™”๋œ ์ด‰๊ฐ ์ง€๋„ ์œ ์‚ฌ๋„ ๋ณด์ƒ์ด ์ ‘์ด‰ ํš๋“๊ณผ ์‚ฌ๋žŒ๋‹ค์šด ํŒŒ์ง€๋ฅผ ์œ ๋„ํ•˜๊ณ , ๊ฐ™์€ ๋ฌผ์ฒด์˜ ์‹œ์—ฐ ์ „์ฒด๋ฅผ ์ •์ฑ… ํ•˜๋‚˜๋กœ ํ•™์Šตํ•œ ๋’ค ์ด‰๊ฐ ์—†๋Š” ํ•™์ƒ์œผ๋กœ ์ฆ๋ฅ˜ํ•ด ์‹ค๊ธฐ์— ์˜ฌ๋ฆฐ๋‹ค. ๊ฒŒ์ดํŠธ๋งŒ ๋ฐ”๊พผ ํ†ต์ œ ๋น„๊ต(Prox-only vs Geom-gated)๊ฐ€ โ€œ์ธก์ •๋œ ์ ‘์ด‰์ด ๊ธฐํ•˜ ์ถ”์ •๋ณด๋‹ค ๋‚ซ๋‹คโ€๋ฅผ ๋’ท๋ฐ›์นจํ•˜๋Š” ๊ฒƒ์ด ์ด ๋…ผ๋ฌธ์˜ ๊ฐ€์žฅ ๋‹จ๋‹จํ•œ ์ฆ๊ฑฐ๋‹ค.

ํ•œ๊ณ„๋Š” ๋ฒ”์œ„์™€ ๋น„๊ต์˜ ๊ณต์ •์„ฑ์— ์žˆ๋‹ค. ๊ณต๊ตฌ ๋‘ ๊ฐœ, ํ•œ ์†, ํ•œ ์žฅ๊ฐ‘, ๊ฐ™์€ ๋ฌผ์ฒด ์•ˆ์˜ held-out ์ผ๋ฐ˜ํ™”๋กœ ํ•œ์ •๋˜๊ณ , OakInk2 ์Šค์ผ€์ผ๋ง ๋น„๊ต๋Š” ์ด‰๊ฐ ์—†์ด ์„œ๋กœ ๋‹ค๋ฅธ ํ•™์Šต ์˜ˆ์‚ฐ์œผ๋กœ ์ด๋ค„์กŒ๋‹ค. ์‹ค๊ธฐ ํ‰๊ฐ€๋Š” ํ•™์Šต ์ฐธ์กฐ๋ฅผ ์žฌ์ƒํ•œ ๊ฒƒ์ด๊ณ , ๋‹จ์ผ ์‹œ๋„๋กœ ๋๊นŒ์ง€ ๊ฐ€๋Š” ๋น„์œจ์€ 10%๋Œ€๋‹ค. ๊ทธ๋ž˜๋„ โ€œ๋กœ๋ด‡์— ์ด‰๊ฐ ์„ผ์„œ๊ฐ€ ์—†์–ด๋„ ์‚ฌ๋žŒ์˜ ์ด‰๊ฐ์—์„œ ๋ฐฐ์šธ ์ˆ˜ ์žˆ๋‹คโ€๋Š” ๋ฉ”์‹œ์ง€๋Š” ์ด‰๊ฐ ์žฅ๊ฐ‘์ด ๋ฐ์ดํ„ฐ ์ˆ˜์ง‘ ๋„๊ตฌ๋กœ ํผ์ง€๋Š” ํ๋ฆ„์—์„œ ์‹ค์šฉ์ ์ด๊ณ , ์ฝ”๋“œยท๋ฐ์ดํ„ฐยท์ฒดํฌํฌ์ธํŠธ๊ฐ€ ๊ณต๊ฐœ๋ผ ์žˆ์–ด ๋‹ค๋ฅธ ์†๊ณผ ๋‹ค๋ฅธ ๊ณต๊ตฌ๋กœ ํ™•์žฅํ•ด ๋ณผ ์ˆ˜ ์žˆ๋‹ค. ๋‹จ ๊ณต๊ฐœ ์ฝ”๋“œ๋Š” ์‹œ๋ฎฌ๋ ˆ์ด์…˜ ํ•™์Šต๊นŒ์ง€์ด๊ณ , ์ด‰๊ฐ ์œ ์‚ฌ๋„ ๋ณด์ƒ์€ ๋…ผ๋ฌธ ์‹๋ณด๋‹ค ์†์ด ๋” ๊ฐ€ ์žˆ์œผ๋ฏ€๋กœ ์ฝ”๋“œ์™€ ํ•จ๊ป˜ ์ฝ์–ด์•ผ ํ•œ๋‹ค.

์ด ๊ธ€์— ๋Œ€ํ•ด

  • ์ฝ์€ ๋ฒ”์œ„: arXiv v1(2026-09-27 ์ œ์ถœ) ๋ณธ๋ฌธ 6์ชฝ์„ HTML๊ณผ PDF ์–‘์ชฝ์œผ๋กœ ์ฝ์—ˆ๊ณ , ์ธ์šฉํ•œ ํ‘œ ๊ฐ’์€ ๋‘ ํŒ๋ณธ์—์„œ ๋Œ€์กฐํ–ˆ๋‹ค. ๋ถ€๋ก์€ ์—†๋‹ค. ํ”„๋กœ์ ํŠธ ํŽ˜์ด์ง€ dextag.github.io์˜ ๋ณธ๋ฌธ๊ณผ ์˜์ƒ 41ํŽธ ๋ชฉ๋ก์„ ๋ชจ๋‘ ํ™•์ธํ–ˆ๊ณ , ๊ทธ์ค‘ 24ํŽธ์„ ๋ฐ›์•„ ํ”„๋ ˆ์ž„์„ ๋ฝ‘์•„ ๋‚ด์šฉ์„ ํ™•์ธํ•œ ๋’ค ์บก์…˜์„ ์ผ๋‹ค. ์ฝ”๋“œ๋Š” GitHub ๋ ˆํฌ(2026-09-28 ์ƒ์„ฑ, MIT) ์—…์ŠคํŠธ๋ฆผ ์ปค๋ฐ‹ b4f5fd0 ๊ธฐ์ค€์ด๋‹ค. README์™€ ํŒŒ์ผ ํŠธ๋ฆฌ๋Š” ์ง์ ‘ ๋ดค๊ณ , ์ฝ”๋“œ ๋Œ€์กฐ ์ ˆ์˜ ๋‚ด์šฉ์€ ๊ฐ™์€ ๋ฃจํ”„์˜ ์ฝ”๋“œ ์ •์  ๋ถ„์„ ๋…ธํŠธ๋ฅผ ๋ฐ›์•„ ํ•ต์‹ฌ ํ•จ์ˆ˜(์ด‰๊ฐ ์œ ์‚ฌ๋„ ๋ณด์ƒ, ์ฆ๊ฐ• ์„ค์ •, iteration ์นด์šดํ„ฐ, ๋ณด์กฐ ํž˜, DAgger ๋ฒ„ํผ)๋ฅผ ์› ํŒŒ์ผ์—์„œ ๋‹ค์‹œ ์—ด์–ด ํ™•์ธํ•œ ๊ฒƒ์ด๋‹ค. ์ฝ”๋“œ๋Š” ์‹คํ–‰ํ•˜์ง€ ์•Š์•˜๋‹ค.
  • ํ‘œ๊ธฐ: โ€œํ•„์ž ๊ณ„์‚ฐโ€์€ ๋…ผ๋ฌธ ํ‘œ์˜ ๊ฐ’์œผ๋กœ ์ง์ ‘ ๊ณ„์‚ฐํ•œ ๊ฒƒ์ด๊ณ , โ€œํ•„์ž ํ•ด์„โ€์€ ๋…ผ๋ฌธ์ด ๋งํ•˜์ง€ ์•Š์€ ์ถ”๋ก ์ด๋‹ค. โ€œํ”„๋กœ์ ํŠธ ํŽ˜์ด์ง€โ€๋กœ ํ‘œ์‹œํ•œ ์„œ์ˆ ์€ ๋…ผ๋ฌธ ๋ณธ๋ฌธ์ด ์•„๋‹ˆ๋ผ ํŽ˜์ด์ง€ ๋ฌธ๊ตฌ์—์„œ ์™”๋‹ค.
  • ์˜์ƒ: ๋ชจ๋‘ ํ”„๋กœ์ ํŠธ ํŽ˜์ด์ง€์˜ ์› URL์„ ์™ธ๋ถ€ src๋กœ ์ฐธ์กฐํ•œ๋‹ค(H.264, access-control-allow-origin: *). ์‹ค๊ธฐ ๋กค์•„์›ƒ ๋‘ ํŽธ์€ 8~10 MB๋ผ preload="metadata"๋กœ ๋„ฃ์—ˆ๋‹ค.
  • ์กฐํšŒ ์‹œ์ : 2026-10-27.

Copyright 2026, JungYeon Lee