📃Alloy 리뷰
Pranay Gupta, Deepanshu Rohilla
Argon Robotics / arXiv preprint, 2026 (v1: 2026-11-12)
- 💡 로봇 학습용 GPU 시뮬레이터는 rigid body에 강하고, 천·케이블·물·모래를 넣으려면 보통 두 번째 엔진과 손으로 짠 접착 코드가 필요하다. Alloy는 물체를 한 번만 기술하면 엔진이 재질에 맞는 solver를 골라 주고, solver끼리를 매 control step 안에서 coupling하는 층을 MuJoCo Warp·Newton·Warp 위에 얹는다.
- ⚙️ material card를 읽은 router가 물체마다 MuJoCo Warp / VBD / implicit MPM / SPH 중 하나를 배정하고 그 이유를 기록한다. solver 사이는 proxy body로 pose와 접촉력을 주고받으며, exchange 간격은 계면의 강성과 유효 질량에서 h \le s\,\omega_{\max}\sqrt{m_{\mathrm{eff}}/k_c}로 정한다. 병렬 world마다 OK / DEGRADED / INVALID health grade를 매기고, 문서·에러·CLI·MCP 서버를 coding agent가 쓰기 좋게 설계했다.
- 🎯 Alloy를 처음 보는 coding agent 세션이 L4 GPU 한 장에서 Go2 보행(4.1분에 held-out 95%), 케이블 들기(약 30분에 95.7%), 물 붓기(38.5분에 92%)를 학습했다고 보고한다. 다만 다른 엔진과의 비교는 논문에 하나도 없고, 정확도 검증 10종은 모두 single-solver 문제라 핵심 기여인 solver 간 coupling의 정확도는 측정되지 않았다. 실험은 §3이 기술한 0.1.2가 아니라 그 이전 pre-release와 개발 빌드에서 나왔다.
🔍 Ping Review
🔍 Ping — A light tap on the surface. Get the gist in seconds.
부엌 로봇은 물을 붓고 행주로 닦고, 공장 로봇은 케이블을 정리하고 커넥터를 꽂는다. 이런 기술을 시뮬레이션에서 RL로 배우려면 두 가지가 동시에 필요하다. 재질마다 맞는 물리(천은 늘어지고, 물은 흐르고, 케이블은 휜다)와, 수천 개 복제본을 동시에 돌리는 규모다. 저자들은 지금의 도구가 이 둘을 갈라놓는다고 본다. 대규모 학습용 엔진은 rigid body가 강점이고, 천·액체·입자 solver는 각자의 scene 기술 방식을 가진 별도 프로그램이라, 로봇 팔이 물을 붓게 하려면 팀마다 rigid 엔진과 액체 solver 사이 다리를 직접 놓고, time step을 손으로 고르고, 조용히 망가진 world를 걸러내는 검사를 따로 짠다(§1).
Alloy는 새 solver를 만드는 논문이 아니다. 저자 표현으로 “Alloy does not replace these solvers; it is built on them”(§2). rigid body와 로봇은 GPU에서 MuJoCo Warp(CPU에서는 MuJoCo), 천·soft body·탄성 rod는 Newton의 VBD, 모래·페이스트는 Newton의 implicit MPM, 액체는 Alloy 자체 SPH가 맡는다. Alloy가 더하는 것은 그 바깥의 층이다. 하나의 scene 기술, 자동 routing, step 크기를 스스로 정하는 coupling, world별 health grade, 모든 world에 붙는 카메라, 그리고 coding agent용 인터페이스다. 여기에 세 번째 문제 의식이 붙는다. 시뮬레이션 코드를 점점 coding agent가 쓰므로, 엔진은 패키지와 함께 배포되는 짧은 문서, 무엇을 고칠지 말해 주는 에러, “물리가 깨졌다”와 “정책이 나쁘다”를 구분하는 수단을 가져야 한다는 것이다.
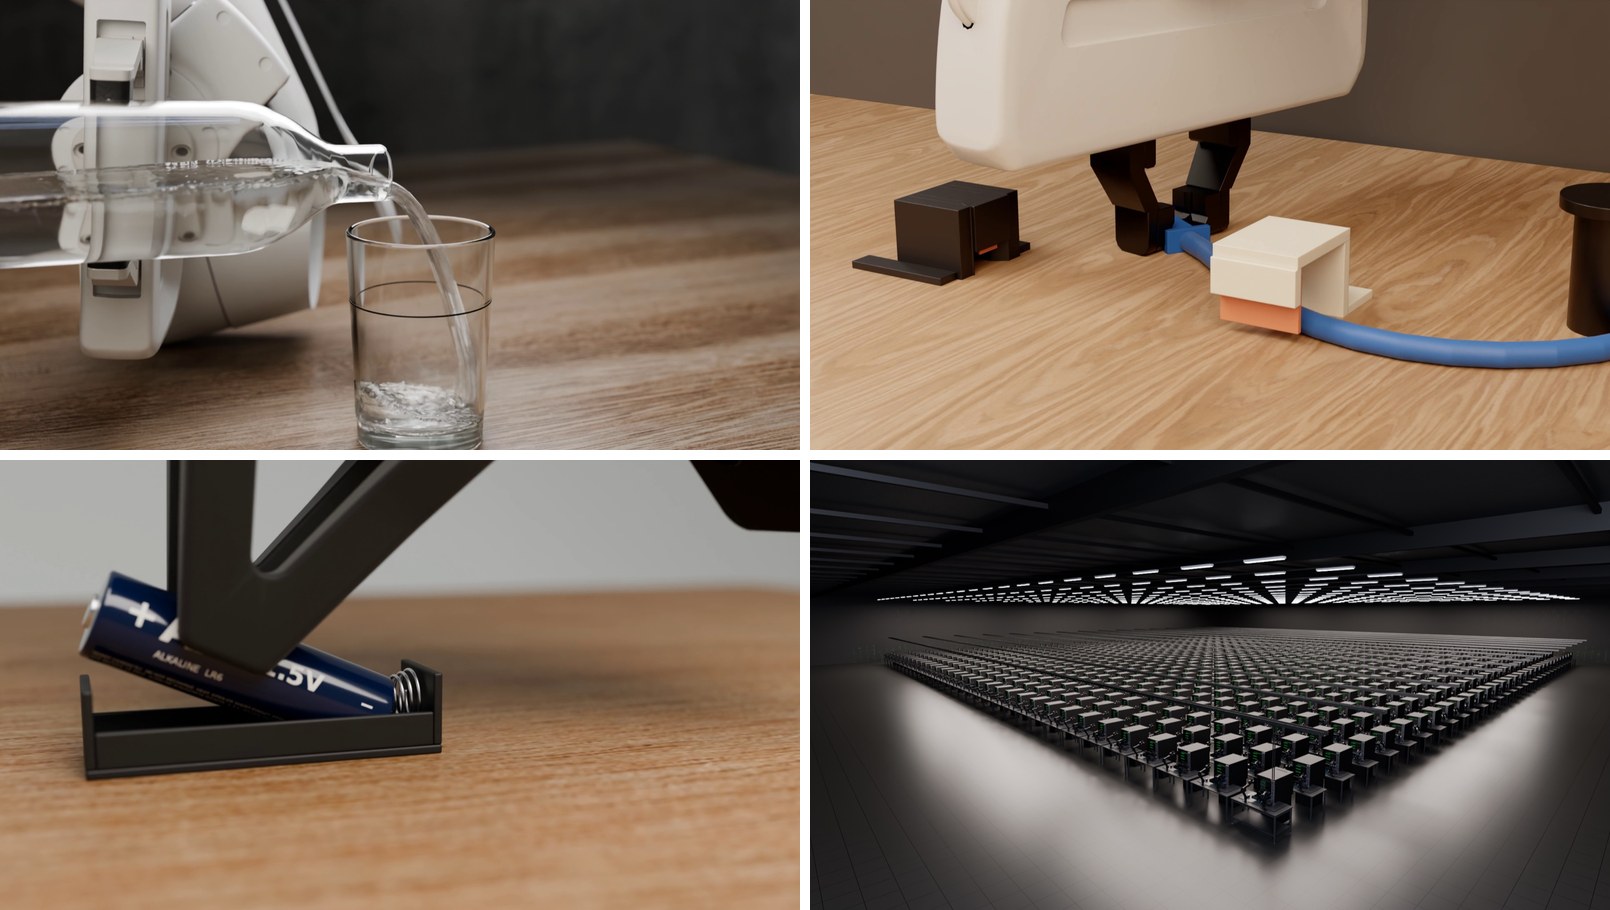
Alloy로 시뮬레이션한 장면(Fig. 1). (a) Franka 팔이 병의 물을 컵에 붓는다. 물은 Alloy의 액체 solver이고 로봇의 rigid 접촉과 coupling된다. (b) 케이블을 클립에 통과시켜 소켓 쪽으로 정리한다. 케이블은 rigid-body solver 안의 관절 체인이다. (c) 그리퍼가 AA 건전지를 스프링 홀더에 밀어 넣는다(rigid 접촉). (d) 한 과제의 1,024개 병렬 world. (a)(c)(d)는 Blender Cycles, (b)는 Alloy의 path-traced 카메라로 렌더링했다.
프로젝트 페이지의 짧은 클립 네 개다. 위 두 개는 액체와 천, 아래 두 개는 보행 학습과 카메라 출력이다.
핵심 방법론:
scene은 물체의 목록이고, 각 물체는 shape + material card(밀도·강성·마찰 같은 측정값과 그 출처를 담은 작은 파일)다. 사용자는 solver 이름을 쓰지 않는다. router가 정적 여부 → 상(phase: 액체·페이스트·입자) → 형상 분류(rod·sheet·volume) → 강성(card의 grip force로 얼마나 눌리는지) 순서로 판정해 solver를 배정한다(§3.2).
둘 이상의 solver가 있으면 proxy body로 묶는다. source(기본은 rigid solver)의 물체가 destination solver 안에 pose·속도를 가진 proxy로 나타나고, destination이 proxy와의 접촉을 풀어 생긴 힘을 source로 되돌려 준다(§3.3). 한 control period \Delta t는 2^j개 exchange로 나뉘고, exchange 간격 h=\Delta t/2^j는 다음을 만족하는 가장 큰 값이다(§3.4, 식 (1)).
h \;\leq\; s\,\omega_{\max}\sqrt{\frac{m_{\mathrm{eff}}}{k_c}}
m_{\mathrm{eff}}는 두 solver 계면의 유효 질량, k_c는 그곳의 접촉 강성, \omega_{\max}는 “계면 고유진동수 × step”의 허용 상한, s<1은 안전계수다. 가벼운 물체 사이의 딱딱한 접촉은 빨리 진동하므로 exchange를 자주 해야 하고, 무거운 물체 사이의 부드러운 접촉은 그럴 필요가 없다는 뜻이다. 그 위에 world마다 non-finite 값·관통·과속·에너지 급변·관절/버퍼 한도 초과를 검사해 OK / DEGRADED / INVALID를 매기고, INVALID world는 저장해 둔 상태로 되돌려 얼린 채 나머지 world만 계속 돌린다(§3.5).
주요 결과: (모두 NVIDIA L4 한 장)
- Cold test(§4.1, Table 2): Alloy를 본 적 없는 coding agent(Claude Opus 5.5) 세션 8개가 새 VM에서 PyPI pre-release(0.1.0rc2)를 설치하고 패키지 문서만 읽고 학습 코드를 짰다. Go2 평지 보행은 4,096 world PPO로 4.1분에 244/256(95%), 15.5분에 497/512(97%). 케이블 들기 약 30분 245/256(95.7%), 기본 제공 붓기 환경 38.5분 118/128(92%), agent가 직접 만든 컵 붓기 약 70분 256/256, 행동 복제 pick-and-place 66초 학습에 256/256.
- 처리량(§4.2, Fig. 4): world 1→64개에서 Franka scene 약 39배, 천 시트 약 20배, 200 ml 붓기 약 13배, 상자 속 물체 3개는 1→512개에서 약 377배.
- 깊이 카메라(§4.3, Table 3): 1,024 world, 렌더링만 할 때 64×64 해상도에서 초당 70,786장, 256×256에서 4,133장.
- 해석해 대조(§4.4, Table 4): 진자 주기·운동량 보존·Coulomb 마찰·캔틸레버 처짐·Euler 좌굴·정수압 등 10종이 모두 사전에 정한 허용오차 안.
- 신뢰성(§4.5): 5 cm 블록 10개 탑을 1,024 world에서 5초 시뮬레이션. rigid 설정 3종 × 2회 모두 오류 0/1,024.
결론:
Alloy의 새로움은 물리 알고리즘이 아니라 조립과 운영이다. 재질별 solver 배정, solver 간 coupling과 step 선택, world별 건강 진단, agent가 읽고 고칠 수 있는 인터페이스를 한 패키지로 묶었다. 실험은 “처음 보는 agent가 실제로 정책을 학습시킬 수 있다”는 사용성 주장에는 꽤 정직한 프로토콜(분리된 평가 seed, 테스터의 채점 스크립트, Wilson 구간)을 갖췄다. 반면 multi-material coupling이 정확한지, 다른 엔진보다 빠르거나 넓은지는 이 논문 안에서 측정되지 않는다. 그 판단은 아직 독자 몫이다.
🔔 Ring Review
🔔 Ring — An idea that echoes. Grasp the core and its value.
한 줄로 시작하면
Alloy는 “물리 엔진”이라는 이름을 달았지만, 실체는 이미 있는 GPU solver들 사이의 계약서다. 어느 물체를 누가 풀지(routing), 서로 얼마나 자주 말을 주고받을지(식 (1)의 exchange 간격), 대화가 어긋나면 어떻게 할지(staggered pass·Aitken relaxation·escalation), 결과가 믿을 만한지(health grade)를 엔진이 정하고, 그 이유를 사람과 agent가 읽을 수 있는 형태로 남긴다. 논문은 이 계약서의 조항을 간결하게 기술하고, 계약서가 쓸 만한지는 cold test로 보여 준다. 그러나 계약서가 정확한지, 즉 두 solver가 만나는 계면에서 운동량과 힘이 제대로 오가는지는 이 논문의 실험 어디에도 직접 나오지 않는다. 리뷰의 축은 이 간극이다.
배경: 왜 multi-material은 “두 번째 엔진 + 접착 코드”가 되는가 (§1, §2)
논문이 정리한 지형은 둘로 갈린다(§2).
- 로봇 학습용 rigid-body 엔진. MuJoCo가 관절 로봇과 접촉의 기준 엔진이고, MuJoCo Warp는 같은 모델을 Warp(파이썬 함수를 GPU kernel로 컴파일하는 프레임워크)로 GPU에서 돌린다. MuJoCo Playground가 그 위에 학습 환경을 만들었고, Orbit(현 Isaac Lab)과 ManiSkill3는 대규모 GPU 병렬 조작·보행 환경을 제공한다. 대규모 병렬 시뮬레이션 덕분에 보행을 몇 분 만에 배우게 됐다(Rudin et al., 2021).
- 다른 재질용 solver. VBD(Vertex Block Descent)는 꼭짓점 하나씩 풀어 큰 step에서도 안정적인 천·soft body solver다. SPH는 액체를 입자로 표현하고 그 divergence-free 변형은 부피를 보존한다. MPM은 눈 시뮬레이션으로 그래픽스에 들어와 입자·페이스트를 다룬다. Newton은 이런 solver 여럿을 Warp 위 한 GPU 프레임워크에 모았고, Genesis는 로봇용으로 여러 solver를 한 플랫폼에 결합했다.
문제는 이 둘 사이다. Newton이 solver를 한 지붕 아래 모았어도, 사용자는 여전히 어느 물체를 어느 solver에 둘지, 둘을 어떤 간격으로 coupling할지, 수천 world 중 몇 개가 조용히 발산했는지를 직접 챙겨야 한다. Alloy가 노리는 것이 정확히 이 “운영” 부담이다. 같은 계열에서 Newton 위에 얹힌 다른 작업으로는 닫힌 운동학 루프용 solver Kamino와 SDF 기반 hydroelastic 접촉이 있는데, 둘 다 solver 자체를 기여로 내세운다는 점에서 Alloy와 방향이 반대다.
저자가 더한 세 번째 축, coding agent라는 새 사용자는 이 논문의 성격을 정한다. 기여 목록 5개 중 2개(agent 인터페이스, cold user 증거)가 이 축에 걸려 있다.
시스템 구성 (§3)
논문은 §3이 버전 0.1.2 기준이라고 못 박는다. 이 사실은 실험 절을 읽을 때 다시 중요해진다.
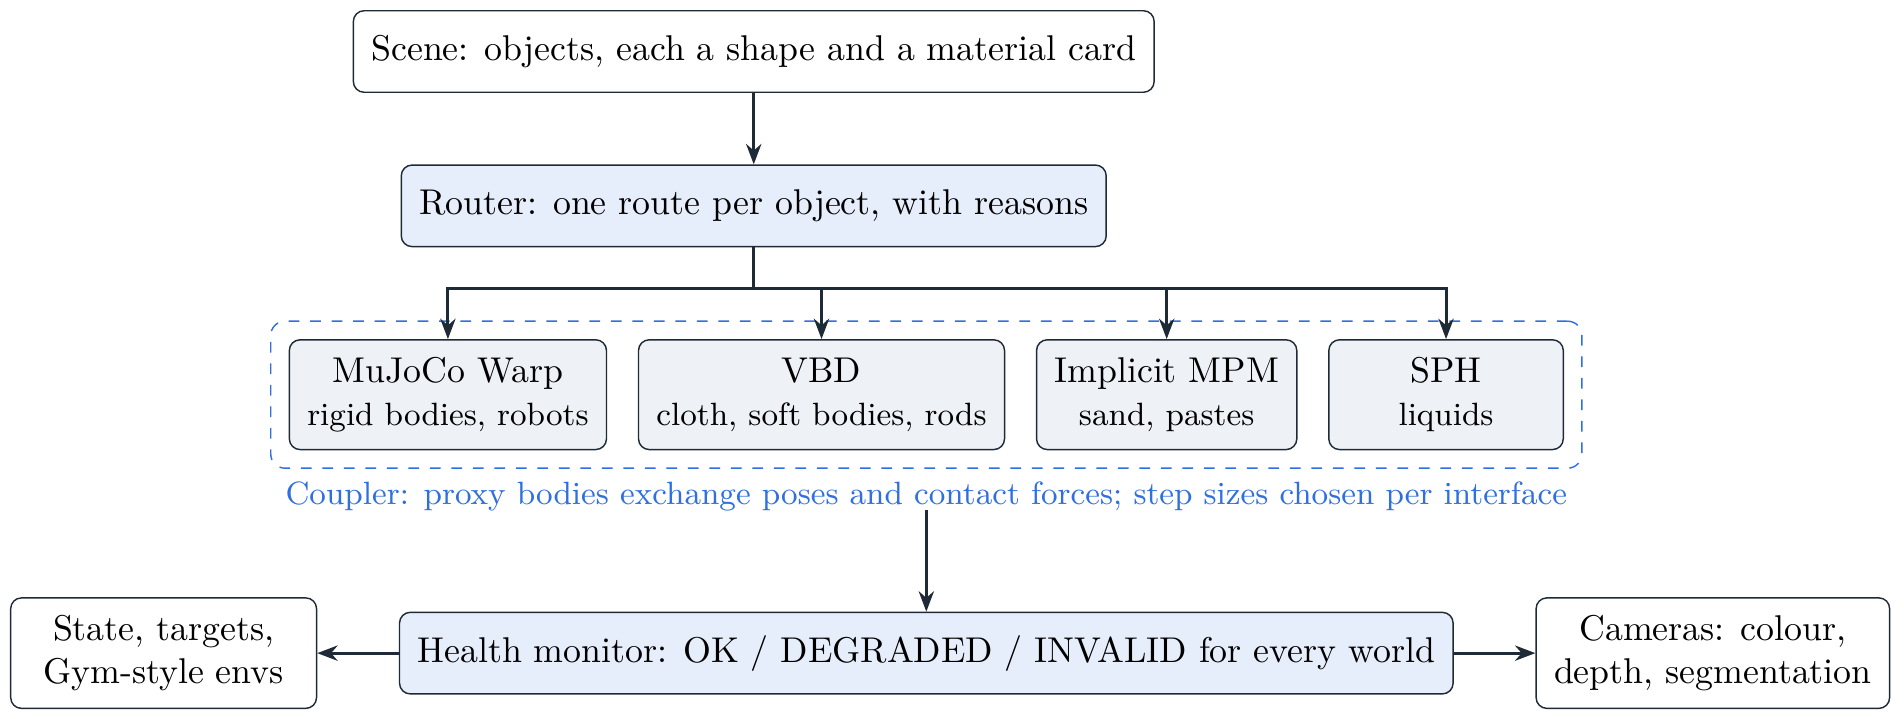
scene이 시뮬레이션이 되는 과정(Fig. 2). 각 물체는 router를 거쳐 하나의 solver로 간다. solver가 둘 이상이면 coupler가 매 control step 안에서 이들을 잇고, health monitor가 exchange마다 모든 병렬 world를 채점한다. 그림에는 solver 4개만 있지만 Table 1에는 Style3D와 Film 경로가 더 있다.
세 이름의 역할을 먼저 가르면 읽기가 쉽다. 논문 §2·§3과 README의 “Built on” 절을 합친 정리다.
| 층 | 역할 | 근거 |
|---|---|---|
| Warp | 파이썬 함수를 GPU kernel로 컴파일하는 기반. 모든 GPU 경로의 바닥 | §2 |
| MuJoCo Warp (CPU는 MuJoCo) | rigid body·로봇의 step. MJCF 로봇 파일을 그대로 읽는다 | §2, Table 1 |
| Newton | VBD(천·soft body·rod), implicit MPM(모래·페이스트), Style3D(이방성 천), proxy coupler, ADMM coupler를 제공 | §2, §3.3, Table 1 |
| Alloy 자체 | SPH 액체 solver, Film solver(VBD 위), router, coupling scheduler, step 선택, health monitor, 카메라, agent 인터페이스 | §2, §3 |
README에 따르면 rigid body는 Newton의 SolverMuJoCo를 거쳐 MuJoCo Warp로 가고, Newton과 MuJoCo Warp는 패키지 안에 vendor로 들어가 있다(Newton은 “with our fixes”, MuJoCo Warp는 파일 그대로). 기본 설정에서 MuJoCo Warp의 일부 solver·충돌 단계를 런타임에 교체한다고도 적혀 있다. 즉 “built on”은 그대로 가져다 쓴다는 뜻이 아니라 고쳐서 품고 있다는 뜻이다. 이 사실은 논문 본문에는 없다.
Scene과 material card (§3.1)
scene은 물체 목록이고, 물체는 shape와 material card의 쌍이다. card는 밀도·강성·마찰 같은 측정값과 그 출처를 담는다. 논문의 Listing 1은 MJCF로 쓴 1-관절 팔과 물이 담긴 통을 한 scene에 넣는다.
import alloy

ARM = """<mujoco><compiler angle="radian"/><worldbody><body name="link1" pos="0 0 0.1">
  <joint name="shoulder" type="hinge" axis="0 1 0" range="-2 2" damping="2"/>
  <geom type="capsule" fromto="0 0 0 0.3 0 0" size="0.02" mass="1"/>
  </body></worldbody>
  <actuator><position joint="shoulder" kp="200" kv="10"/></actuator></mujoco>"""

scene = alloy.Scene(dt=0.01)
scene.add_ground()
scene.add_robot("arm", mjcf=ARM, pos=(0, 0, 0.1))
scene.add_open_box("tub", inner=(0.08, 0.08, 0.05), wall=0.01, pos=(0.3, 0, 0))
scene.add_liquid("water", size=(0.064, 0.064, 0.024), pos=(0.3, 0, 0.024))
sim = alloy.build(scene, device="cpu")
print({name: sim.routes()[name]["solver"] for name in ("arm", "water")})
sim.run(0.6, targets={"shoulder": (0.0, 0.3)})
print(len(sim.state(["water"], world=0)["water.points"]),
      sim.state(world=0)["arm/shoulder.q"].round(2))
print(sim.check()["ok"], sim.health()["worlds"][0]["severity"])

# {'arm': 'mujoco', 'water': 'sph'}
# 1536 0.28
# True OK
사용자는 solver를 한 번도 지정하지 않았고, 출력은 팔이 mujoco, 물이 sph로 갔음과 물 입자 1,536개, 관절각 0.28 rad, world 건강 상태 OK를 보여 준다(Listing 1). 다만 이 예제에서 팔은 물에 닿지 않는다. 팔(원점 근처, 길이 0.3 m 캡슐)과 통(x=0.3 m)의 배치상 두 solver 사이에 실제 접촉이 일어나는지는 출력만으로 알 수 없다. coupling을 보여 주는 예제라기보다 routing을 보여 주는 예제로 읽는 것이 맞다.
Routing (§3.2)
router는 scene을 빌드할 때 물체마다 하나의 route를 주며, 고정된 순서의 물리 검사로 정한다.
- 정적 물체는 solver가 필요 없다.
- 상(phase): 액체·페이스트·입자는 card에서 알아본다.
- 형상 분류: rod, sheet, volume.
- 강성: card에 적힌 grip force를 받았을 때 얼마나 눌릴지 추정해 card의 허용치와 비교하고, 몸체 전체가 얼마나 휠지 확인한다. 통과하면 rigid, 아니면 deformable.
사용자는 어느 물체든 route를 덮어쓸 수 있다. 모든 결정은 사용한 수치와 가장 가까운 문턱까지의 여유를 기록하고, sim.routes()가 route·solver·이유를 돌려준다. 논문의 예시대로 “수건이 왜 천이 됐고 강철 자는 왜 안 됐는지”를 사람이나 agent가 볼 수 있다.
| Solver | 배정되는 물체 (Table 1) |
|---|---|
| MuJoCo Warp (GPU), MuJoCo (CPU) | rigid body, 로봇, 고정되지 않은 체인(케이블 등), 접힌 패널 |
| VBD (Newton) | 천, soft volume, 탄성 rod |
| Style3D (Newton) | 이방성 천. 단, 그것이 유일한 동적 물체일 때 |
| Film (Alloy, VBD 위) | 종이, 폴리머 필름, 금속 판 |
| Implicit MPM (Newton) | 모래, 페이스트, 점성·항복 유체 |
| SPH (Alloy) | 액체 |
이 표에서 놓치기 쉬운 줄이 첫 행이다. 케이블은 기본적으로 rigid-body solver의 관절 체인이다. Fig. 1(b)의 케이블 정리 장면도 캡션이 “articulated chain in the rigid-body solver”라고 밝힌다. 탄성 rod는 VBD로 가는 별도 경로이고, 어느 조건에서 케이블이 체인이 되고 rod가 되는지는 §3.2의 4단계 판정 외에 더 설명되지 않는다. 공개 코드(0.1.5)에는 이 기준이 있다. 굽힘 길이로 계산한 필요 링크 수 \lceil L/c\rceil+1이 상한 40개 이하면 체인, 넘으면 VBD rod로 가고, 항복하는 재질(J2 소성, 예: 구리선)은 체인이 소성 변형을 남기지 못하므로 VBD rod로 보낸다(alloy/route/phase.py:203-229, 상한은 alloy/route/types.py:45). 이 코드가 논문 실험 시점의 판정과 같은지는 알 수 없다(아래 공개 코드 상태). 이 구분은 실험 절에서 “케이블 과제가 multi-material coupling을 시험하는가”를 따질 때 결정적이다.
Coupling (§3.3)
scene의 동적 물체가 모두 같은 solver에 있으면 그 solver 혼자 돌고 coupling은 없다. solver가 둘 이상이면 쌍(pair)으로 묶고, 각 쌍은 source와 destination을 가진다. 기본 source는 rigid-body solver다.
메커니즘은 Newton의 proxy coupler에 Alloy의 scheduler를 얹은 것이다.
- source의 물체가 destination 안에 proxy로 나타나 source의 pose와 속도를 싣는다.
- destination은 자기 접촉 모델로 proxy와의 접촉을 푼다.
- destination이 proxy에 가한 접촉력을 모아 source에 되먹인다.
그래서 수건은 그리퍼를 밀고 그리퍼는 수건을 민다. 각 solver는 자기 접촉 모델을 그대로 쓴다. 쌍은 one-way일 수도 있다. destination이 source를 따라가기만 하고 힘은 되돌아가지 않는 방식으로, 액체 질량이 그것을 움직이는 rigid body에 비해 작을 때 쓴다.
이 왕복 한 번이 exchange다. exchange 안에서 모든 solver는 쌍들의 그래프로 정해진 순서대로 한 번씩 step한다. 모드는 셋이다.
| 모드 | 동작 | 언제 |
|---|---|---|
| 기본 | 두 번의 pass | 약한 쌍 |
| staggered | 어떤 world의 interface residual(쌍 양쪽의 불일치)이 허용치를 넘는 동안 pass를 반복(상한 있음). 되먹이는 힘을 world별로 Aitken’s method로 relaxation하며, relaxation 계수를 pass마다 적응 | 액체로 들어가는 강한 쌍 |
| Newton의 ADMM coupler | 분산 최적화 형태의 coupling | 그 밖의 강한 쌍, 그리고 solver 3개 이상인 scene 대부분 |
강한 쌍의 정의는 “destination이 source 질량의 절반 이상을 더할 때”다. residual은 world별로 순서에 무관한 연산으로 계산하고, 수렴한 world는 얼린다. 그래서 “its result does not depend on which other worlds share the batch”, 즉 한 world의 결과가 같은 배치에 어떤 world가 함께 있는지에 좌우되지 않는다고 주장한다.
이 설계는 fluid-structure interaction의 고전적 partitioned 방식(분할된 solver 사이의 고정점 반복과 Aitken 가속, Küttler & Wall 2008)을 그대로 가져온 것이고, 그 계열에서 잘 알려진 문제가 바로 added-mass instability다. 가벼운 구조물에 무거운 유체가 붙으면 분할 반복이 발산하기 쉽다. “destination이 source 질량의 절반 이상을 더하면 강한 쌍”이라는 기준은 이 문제를 의식한 경계선으로 읽힌다(필자의 해석. 논문은 added-mass라는 말을 쓰지 않는다). 다만 0.5라는 문턱과 staggered 반복 상한, 허용치의 값은 논문에 없다.
Step 크기 선택 (§3.4)
control period \Delta t(예: 10 ms)를 2^j개 exchange로 나누고, exchange 간격 h=\Delta t/2^j를 식 (1)을 만족하는 최대값으로 고른다.
h \;\leq\; s\,\omega_{\max}\sqrt{\frac{m_{\mathrm{eff}}}{k_c}}
질량-스프링 계의 고유진동수가 \omega_n=\sqrt{k_c/m_{\mathrm{eff}}}이므로 식 (1)은 곧 \omega_n h \le s\,\omega_{\max}다. 명시적 적분기에서 “한 step 동안 진동이 몇 라디안 돌아가는가”에 상한을 두는 익숙한 안정성 조건을, solver 사이의 정보 교환 간격에 적용한 것이다. 같은 조건에서 접촉 강성이 4배가 되면 허용 간격은 절반이 되고, 계면 질량이 4배가 되면 두 배가 된다(필자 계산, 식 (1)의 비례 관계). 그 외의 상한(최대 exchange step 등)도 더 붙는다. exchange 하나 안에서 각 solver는 자기 안정성 규칙이 요구하는 만큼 sub-step을 밟는다. 예컨대 액체 solver는 입자가 한 step에 움직일 수 있는 거리 제한을 따로 쓴다.
시간 제어는 비대칭이다.
- 세밀해지기는 즉시, 거칠어지기는 천천히. 더 작은 step으로는 바로 옮기고, 더 큰 step으로 돌아가는 것은 조용한 period가 10번 지난 뒤다.
- Watchdog과 escalation. 모든 양방향 계면에서 한 일(work)을 장부에 기록한다. 그 일이 world 에너지에 비해 과도하거나 계면 양쪽이 벌어지면 그 world는 escalation한다. control period의 시작으로 되돌아가 더 작은 step으로 그 period를 다시 돈다. 첫 escalation에서는 그 world만 다시 돌고 나머지 world는 첫 결과를 비트 단위로 유지한다. escalation이 반복되면 scene 전체의 step을 줄인다.
식 (1)의 s와 \omega_{\max}, m_{\mathrm{eff}}를 어떻게 계산하는지, “과도한 일”의 문턱은 논문에 값이 없다. 공개 코드 0.1.5의 기본값은 s=0.5, \omega_{\max}=1.0, 거칠어지기 전 대기 10 period이고(alloy/coupling/types.py:18-25), 식 (1)은 interface_bound()(alloy/coupling/clocks.py:39-40)로 그대로 구현돼 있다. 즉 기본 설정에서 계면 고유진동수와 exchange 간격의 곱 \omega_n h는 0.5 rad 이하로 묶인다(필자 계산). 논문 시점 빌드의 값과 같은지는 확인할 수 없다. 구현 수준의 상수라 논문에 다 싣기 어려운 것은 이해하지만, step 선택이 이 논문의 기여 목록에 들어 있는 만큼 어떤 scene에서 j가 얼마로 정해졌는지 한 예라도 있었으면 식 (1)이 실제로 무엇을 하는지 감이 잡혔을 것이다.
World별 health grade (§3.5)
저자의 동기 문장이 핵심을 짚는다. “a learning algorithm will happily exploit a broken world.” 수천 개 world 중 일부는 solver가 잘 못 다루는 조건을 만나고, RL은 그 망가진 world를 기꺼이 이용한다.
health monitor는 매 exchange 뒤 각 world를 다음 항목으로 검사한다.
- non-finite 값
- 관통(penetration)
- 과도한 속도
- 에너지 급변
- 관절·버퍼 한도 초과
결과는 OK / DEGRADED / INVALID다. INVALID world는 저장된 정상 상태(기본은 그 control period의 시작)로 되돌려 얼리고, 나머지는 계속 돈다. sim.check()는 실행 뒤 읽을 값 하나를, sim.health()는 world마다 한 행씩 올라온 플래그와 각 플래그를 고칠 변경을 돌려준다. 학습 코드는 이 등급으로 “물리가 실패했다”와 “정책이 실패했다”를 나눌 수 있다.
여기서 검사 항목의 성격을 보면, 모두 수치적 파탄(NaN, 관통, 폭주, 한도 초과)의 탐지기다. “물리적으로 그럴듯하지만 틀린” 결과(천이 실제보다 무르게 휘거나, 액체가 조금 흘러넘치는 것)는 이 검사로 잡히지 않는다. 이 점은 비판 절에서 공식 문서의 한계 목록과 맞대 본다.
병렬 world, 카메라, 로봇 (§3.6)
- 한 scene을 많은 world로 복제해 GPU 한 장에서 함께 step하고, 같은 스크립트가 CPU에서도 돈다.
- GPU에서는 exchange 최대 64개 묶음(sub-step과 coupler pass 포함)을 graph로 capture해, 중간에 host로 돌아오지 않고 재생한다.
- 로봇이 있는 scene의 rigid body는 기본적으로 10 ms control period에 1.25 ms 고정 step으로 돈다. 자유 rigid body만 있는 scene은 안정한 최대 step을 쓴다.
- 핀·나사산·커넥터 같은 꽉 끼는 결합(tight fit)은 선언하면 별도 접촉 처리를 받는다.
- 모든 world에 카메라를 붙일 수 있고 colour·depth·segmentation을 낸다.
- 환경은 Gymnasium vector 인터페이스 모양을 따르며, world 하나가 환경 하나다.
배포 자산은 다음과 같다(§3.6).
| 항목 | 내용 |
|---|---|
| 로봇 9종 | Franka 팔 2종, 2지 그리퍼 UR10e, 양팔 Franka 2종, Unitree G1·H1-2 휴머노이드, Unitree Go2 사족, LEAP hand. 대부분 MuJoCo Menagerie 모델 |
| 환경 | 기본 제공 환경 9개 + 별도의 보행 환경들 |
| card | material card 90개, object card 118개 |
| 추가 라이브러리 | 내려받을 수 있는 object card 5,423개 |
README는 이 다운로드 라이브러리의 구성을 YCB·Google Scanned Objects 1,111개, Objaverse 1,989개, 부엌 물체 1,900개, Gym-Anything 393개로 적는데, 합은 5,393개로 논문의 5,423개보다 30개 적다(필자 계산). 차이는 레포 문서 docs/public/what-ships.md의 구성표에서 풀린다. 그 표에는 README에 없는 “Alloy’s own” 30개(가정·부엌·실험실·스냅핏 부품)가 한 줄 더 있어 합이 5,423개로 맞고, 같은 문서는 5,423개 중 5,180개의 질량이 추정치로 표시돼 있다고 적는다. 같은 README는 이 card들의 질량이 10개 중 9개 이상 범주나 메시 부피로부터의 추정치이고, 측정·카탈로그 값은 YCB·GSO 64개뿐이며, 마찰은 물체별 측정이 아니라 card가 지정한 라이브러리 재질의 값이라고 밝힌다. 부엌 card 263개에는 질량·크기·물리 검사 실패 플래그가 붙어 있다. §3.1의 “card는 측정값과 그 출처를 담는다”는 서술은 기본 제공 material card에는 맞지만, 5,423개 라이브러리의 대부분은 추정값을 출처와 함께 기록한 것으로 읽어야 정확하다.
Coding agent용 인터페이스 (§3.7)
- 문서가 패키지와 함께 간다.
python -m alloy.docs가 설치된 가이드·실행 예제·agent 가이드의 위치를 알려 주므로, agent는 지금 돌리는 바로 그 버전의 문서를 읽는다. - 에러가 해결책을 담는다. 모든 에러에 메시지와 무엇을 바꿀지 말하는
fix필드가 있고, 철자가 틀린 이름에는 유효한 이름 목록을 준다. - JSON으로 말하는 CLI. 모든 응답이 결과 또는 에러·fix·문제 필드를 담은 JSON 객체 하나다.
- MCP 서버.
alloy mcp가 Model Context Protocol로 엔진을 노출한다. 라이브러리 목록 확인, scene 빌드, step, 상태 읽기, target 설정, health 검사, 이미지 렌더링이 tool call이 된다. - scene 조립 도우미.
alloy.compose는 문장으로 라이브러리 물체를 배치하고 짧은 시뮬레이션으로 결과를 검사한다.alloy.create는 메시·사진·설명을 검사된 object card로 바꾼다.
“버전과 문서가 어긋나지 않는다”는 첫 항목은 사소해 보이지만, 빠르게 바뀌는 0.x 패키지에서 agent가 웹 검색으로 옛 API를 가져다 쓰는 실패를 구조적으로 막는다. 실제로 PyPI에는 0.1.0rc1(2026-11-10)부터 0.1.5(2026-11-16)까지 일주일 동안 8개 버전이 올라왔다. 이 속도라면 패키지 동봉 문서의 가치가 크다.
직관: 엔진을 만들지 않고 엔진 사이를 설계한다
multi-physics 시뮬레이션에는 오래된 두 갈래가 있다. 모든 재질을 한 표현(예: 모두 입자, 또는 모두 MPM)으로 통일하는 monolithic 방식과, 재질마다 최적 solver를 쓰고 계면에서 정보를 주고받는 partitioned 방식이다. 전자는 coupling이 공짜지만 각 재질의 정확도와 속도를 양보하고, 후자는 각 solver가 최선이지만 계면이 안정성과 정확도의 병목이 된다.
Alloy는 분명히 후자다. 그리고 partitioned 방식의 고질적 부담 세 가지(누가 무엇을 푸는가, 얼마나 자주 동기화하는가, 동기화가 어긋나면 어떻게 하는가)를 각각 router, 식 (1), staggered/ADMM/escalation으로 자동화했다. 로봇 학습이라는 맥락에서 이 선택이 합리적인 이유는 분명하다. 로봇 자체는 MuJoCo 계열 solver가 가장 잘 다루고, 사용자가 이미 MJCF 로봇을 갖고 있다. 로봇을 다른 표현으로 옮기는 순간 기존 자산과 검증이 무너진다. Alloy는 로봇 쪽을 건드리지 않고 그 옆에 물·천·모래를 붙이는 길을 택했다.
대가도 같은 데서 나온다. partitioned 방식에서 신뢰를 결정하는 것은 각 solver가 아니라 계면이다. 계면에서 운동량이 보존되는지, 강한 쌍에서 반복이 수렴하는지, one-way 근사가 언제 깨지는지가 품질을 정한다. 그런데 뒤에서 보듯 이 논문의 정확도 실험은 전부 계면이 없는 문제다. “엔진 사이를 설계했다”는 논문의 기여와 “엔진 각각이 맞다”는 논문의 증거가 서로 다른 층에 있다.
실험 (§4)
Cold test: 처음 보는 agent가 학습시킬 수 있는가 (§4.1)
저자의 기준은 이렇다. “An engine for agents should be judged in the hands of an agent that has never seen it.”
프로토콜은 다음과 같다.
- coding agent(Claude Opus 5.5)의 독립 세션 8개가 각자 NVIDIA L4 한 장이 달린 새 VM에서 시작했다.
- 각 세션은 PyPI에서 Alloy를 설치했고, 패키지가 동봉한 것만 읽도록 허용됐다.
- 학습·평가 코드는 각자 짰다.
- 성공 판정은 테스터 자신의 스크립트가 원시 시뮬레이터 상태에서 계산했고, 학습 seed와 다른 무작위 seed의 에피소드(held-out episode)에서 쟀다.
- 전부 alloy-engine 0.1.0rc2(§3이 기술한 0.1.2 이전의 pre-release)로 측정했고, 표의 각 행은 학습 1회다. 구간은 Wilson 95%다.
| 과제 | 학습 | 학습 시간 | Held-out 성공 |
|---|---|---|---|
| 보행: Unitree Go2, 기본 환경, 평지 | PPO, 기본 trainer, 4,096 world | 4.1분 | 244/256, 95% [92, 97] |
| 15.5분 | 497/512, 97% [95, 98] | ||
| 밀기 회복: 같은 정책, 150 N으로 0.1초 밀기 | 위와 같음 | 15.5분 | 252/256과 248/256, 97–98% |
| 케이블 들기: 테스터가 작성 | PPO, 기본 trainer, 1,024 world | 약 15분 | 242/256, 94.5% [91, 97] |
| 약 30분 | 245/256, 95.7% [93, 98] | ||
| 붓기: 기본 환경 | PPO, 512 world | 38.5분 | 118/128, 92% [86, 96] |
| 컵 붓기: agent가 작성, 두 번째 보상 버전 | PPO, 256 world | 약 70분 | 256/256, 100% [98.5, 100] |
| 모방 pick-and-place: 기본 환경, gantry 그리퍼, state 관측 | 행동 복제, scripted 시연 1,000개 | 66초 | 256/256, 100% [98.5, 100] |
Table 2 캡션의 단서: 보행 두 행은 같은 학습의 100 iteration과 400 iteration 시점이고, 두 번째는 평가 seed 2개로 쟀으며, 시간에는 GPU kernel 최초 컴파일이 빠져 있다. 보행과 케이블 행의 평가 에피소드 중 INVALID 등급은 하나도 없었다.
과제별 성공 기준은 다음과 같다.
- 보행: 20초 동안 넘어지지 않고 INVALID가 아니며, 마지막 15초의 평균 속도가 명령의 0.25 m/s 이내, 회전 속도가 0.25 rad/s 이내. trainer는 rsl_rl 라이브러리를 쓰는 기본 PPO trainer다. 400 iteration 정책을 0.5 m/s 보행 중 무작위 방향으로 150 N, 0.1초 밀었을 때(학습 중 최대는 113 N) seed 2개에서 256개 중 252개, 248개가 끝까지 서 있었다.
- 케이블 들기: 마지막 step에 케이블 중심선의 모든 점이 3 cm 위.
- 붓기: 물의 75% 이상이 그릇에 들어감. agent가 만든 컵 붓기도 같은 75% 기준.
- 모방: 256 world에서 scripted 시연 1,000개를 모아 3층 신경망을 행동 복제로 66초 학습. 물체가 통 안에 들어가면 성공.
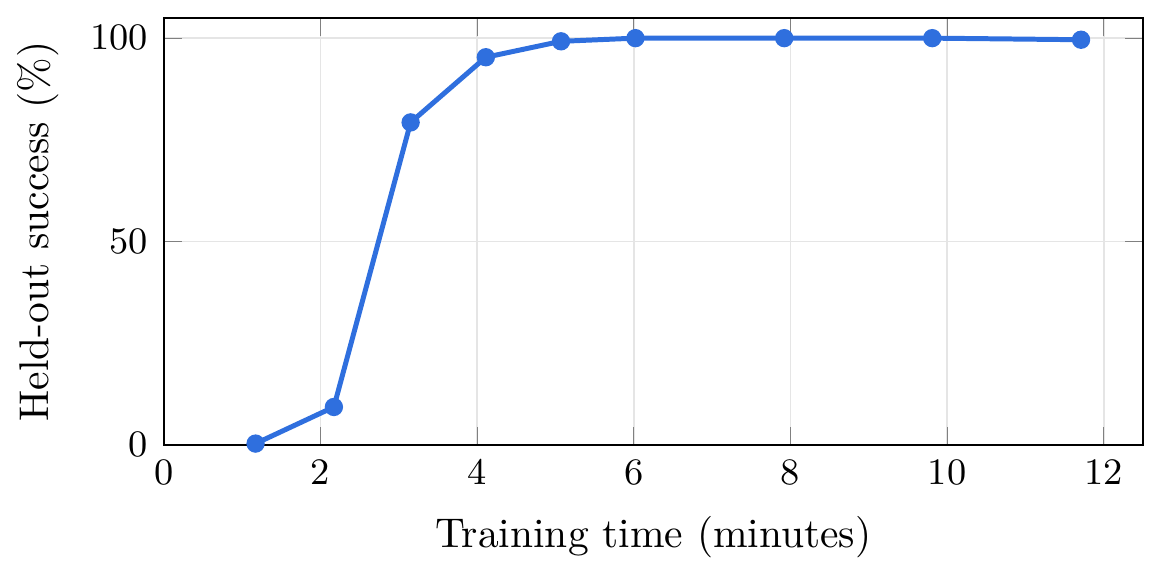
Go2 보행, L4 한 장, 4,096 world: 학습 시간 대비 held-out 성공률(Fig. 3). 각 점은 평가 seed 하나의 256 에피소드다. 최초 사용 시 GPU kernel 컴파일(202초)은 시간에 넣지 않았다.
그림에서 읽으면 약 2분까지 10% 남짓에 머물다 3분 무렵 80% 근처로 뛰고 4분에 95%, 5분 이후는 거의 100%에 붙는다. Table 2의 4.1분·95%와 맞는다. 다만 그림의 마지막 점은 약 12분이라, 표의 15.5분 시점(400 iteration)은 곡선에 없다.
Wilson 구간은 필자가 표의 분수로 다시 계산해 모두 반올림 범위에서 일치함을 확인했다(예: 118/128 → 86.2~95.7%, 256/256 → 98.5~100%). 수치 자체는 내부적으로 정합하다.
처리량과 world 수 (§4.2)
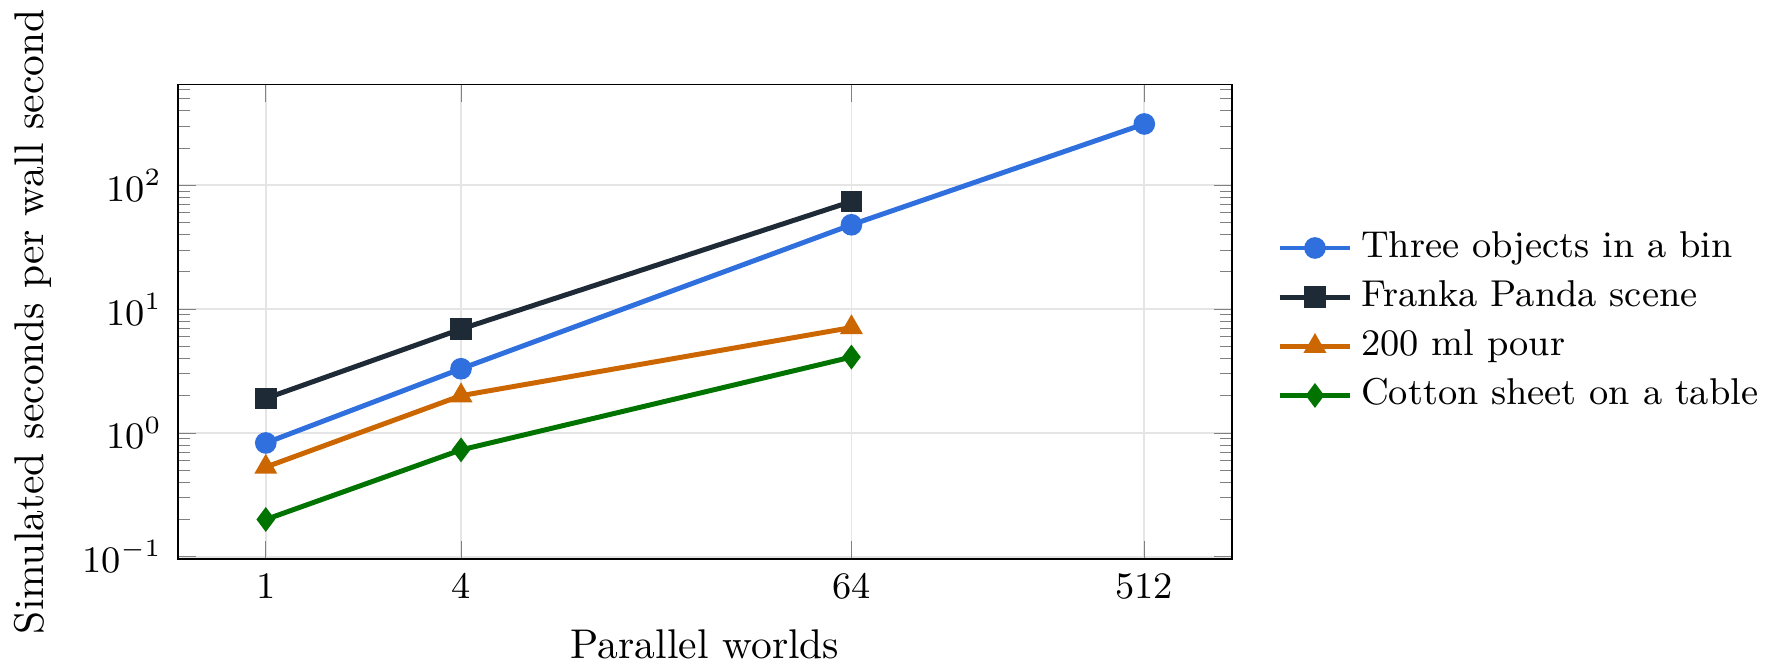
L4 한 장에서 world 수 대비 처리량(Fig. 4). 물리만, 10 ms control period, 단일 프로세스, 모든 점에서 health check 통과. GPU graph를 처음 capture한 period는 이후 period의 중앙값으로 대체한 warm 값이다. calibration set 9개 scene 중 4개이고, 첫 릴리스 이전 개발 빌드에서 점당 1회 측정했다.
처리량은 “벽시계 1초당 생산한 시뮬레이션 초”를 world 전체에 대해 합한 값이다. 본문 수치를 world당 효율로 바꾸면 다음과 같다.
| Scene | world 범위 | 처리량 증가 (논문) | 이상적 증가 | 병렬 효율 (필자 계산) |
|---|---|---|---|---|
| Franka Panda scene | 1 → 64 | 약 39배 | 64배 | 약 61% |
| 천 시트(cotton sheet on a table) | 1 → 64 | 약 20배 | 64배 | 약 31% |
| 200 ml 붓기 | 1 → 64 | 약 13배 | 64배 | 약 20% |
| 상자 속 물체 3개 | 1 → 512 | 약 377배 | 512배 | 약 74% |
그림에서 절대값을 읽으면, world 1개일 때 Franka scene은 실시간의 약 2배, 붓기는 약 0.5배, 천 시트는 약 0.2배다. 64 world에서 천 시트의 합산 처리량은 약 4 sim-s/s이므로 world 하나당 실시간의 약 1/16이다(그림에서 읽은 값과 필자 계산). multi-material scene이 rigid scene보다 병렬화 이득도 작고 절대 속도도 한 자릿수 이상 느리다는 것을 논문 그림이 그대로 보여 준다. 프로젝트 페이지도 “Cloth and a cable beside a robot run slowly.”라고 적는다.
모든 world의 깊이 카메라 (§4.3)
Franka scene 1,024 world, L4 한 장, 렌더링 사이에 물리 없음, warm 측정이다. 다른 L4 머신의 두 번째 측정이 함께 실렸다. depth에 segmentation을 더해도 비용 변화는 1% 미만이었다.
| 64×64 | 128×128 | 256×256 | |
|---|---|---|---|
| 초당 depth 이미지, run 1 | 70,786 | 16,111 | 4,133 |
| 초당 depth 이미지, run 2 (다른 머신) | 62,785 | 14,372 | 4,106 |
64×64에서 256×256으로 픽셀이 16배 늘 때 처리량은 약 17배 줄어, 픽셀 처리율이 해상도에 거의 무관하게 초당 약 2.7~2.9억 픽셀이다(필자 계산). 두 머신 사이 차이는 저해상도에서 약 11%, 256×256에서 1% 미만이다. 이 역시 개발 빌드의 측정이고, 물리와 렌더링을 함께 돌린 학습 루프의 수치는 없다.
해석해와의 일치 (§4.4)
해석해가 있는 문제 10개를 골라, 측정 오차와 실행 전에 정해 둔 Alloy 자체 허용오차를 함께 싣는다. 모두 CPU, 첫 릴리스 이전 개발 빌드, 1회 실행이다. †는 기본 step이 아니라 그 검사용으로 정한 time step에서 돌린 것이다.
| 검사 | 기준 | 오차 | 허용오차 |
|---|---|---|---|
| 진자 주기† | 소각도 주기 | 8.0×10⁻⁶ | 1×10⁻³ |
| 운동량 | 운동량 보존 | 3.9×10⁻⁶ | 1×10⁻³ |
| 마찰 미끄럼 | Coulomb 마찰 법칙 | 2.8×10⁻³ | 1×10⁻² |
| 기둥에 감긴 로프† | capstan 방정식 | exact | 2×10⁻² |
| 끝단 하중의 rod 굽힘 | 캔틸레버 처짐 | 6.5×10⁻⁷ | 1×10⁻² |
| rod 비틀림 | 비틀림 공식 | 1.1×10⁻⁶ | 1×10⁻² |
| 늘어진 케이블† | catenary 처짐 | 2.0×10⁻³ | 1×10⁻² |
| 하중 받는 기둥† | Euler 좌굴 하중 | 1.3×10⁻² | 5×10⁻² |
| 정지 액체 | 벽에 걸리는 정수압 | 1.1×10⁻² | 3×10⁻² |
| 변형된 soft solid | neo-Hookean 응력 | 2.8×10⁻³ | 5×10⁻² |
캡션의 표현은 “ten selected checks”이고, 오차와 허용오차 모두 “as defined by each check”다. 즉 상대오차인지 절대오차인지, 무엇의 오차인지가 검사마다 다르며 논문은 그 정의를 싣지 않는다. 10개 중 4개(†)는 기본이 아닌 step에서 돌렸다. 그리고 10개 모두 하나의 solver 안에서 닫히는 문제다. 액체 정지 상태(SPH 혼자), 탄성 rod(VBD 또는 체인 혼자), 진자·마찰(rigid 혼자). rigid body가 액체에 뜨는 부력, 천에 얹힌 물체의 정지, 액체가 벽을 미는 힘이 rigid 쪽에 전달되는지 같은 coupling 검사는 한 줄도 없다.
1,000개 world의 신뢰성 (§4.5)
5 cm 블록 10개 탑을 world 1,024개에 쌓고(world마다 시작 위치를 최대 0.5 mm 흔듦) 5초를 시뮬레이션했다. 블록이 1 cm 넘게 움직이거나 가라앉거나 값이 non-finite가 되면 오류다. rigid 설정 3종(accurate·default·fast) 각각, 독립 실행 2회 모두 0/1,024였다.
0건 관측은 강한 결과지만, 1,024회 중 0회에서 말할 수 있는 실패율 상한은 95% 신뢰로 약 3/1,024 ≈ 0.3%다(rule of three, 필자 계산). 그리고 이 검사도 rigid 전용이고 정적 평형이다.
주장과 근거를 맞대 보기
§1의 기여 목록 5개를 근거의 종류로 나누면 다음과 같다.
| 기여 (§1) | 논문 안의 근거 | 근거의 종류 | 빈 곳 |
|---|---|---|---|
| 한 scene에 여러 재질, 자동 routing | Listing 1 (팔 → mujoco, 물 → sph), Table 1, Fig. 1 렌더 | 시연 + 설계 서술 | routing 판정의 정확도·오판 사례 측정 없음 |
| 매 control step 안 coupling, 자동 step 선택 | §3.3·§3.4 서술, 식 (1) | 설계 서술 | coupling 정확도 검사 0개. s, \omega_{\max}, 강한 쌍 문턱 외 상수 미공개. 선택된 h 사례 없음 |
| world별 health grade | §3.5 서술, Table 2 “보행·케이블 행에 INVALID 0건”, §4.5 0/1,024 | 부분 측정 | 탐지율·오탐률 측정 없음. 붓기 행의 INVALID 수 미보고 |
| coding agent 인터페이스 | §3.7 서술, §4.1 cold test | 측정(사용성) | agent 1종, 성공하지 못한 세션 보고 없음, 인터페이스 요소별 절제 없음 |
| cold user 증거 + 처리량·카메라·정확도·신뢰성 | §4 전체 | 측정 | 다른 엔진과의 비교 0개. 측정 버전이 §3과 다름 |
이 표가 비판 절의 뼈대다.
비판적으로 보면
강점
- 문제 설정이 실무적이다. “두 번째 엔진과 손으로 짠 접착 코드”는 deformable·액체 과제를 시뮬레이션해 본 사람이면 누구나 겪는 비용이다. 이것을 엔진의 책임으로 끌어올린 것 자체가 기여다. 로봇 쪽은 MJCF를 그대로 읽는 MuJoCo 계열에 맡겨 기존 자산을 깨지 않았다는 점도 현실적인 선택이다.
- 결정의 이유를 남긴다.
sim.routes()가 route와 함께 사용한 수치와 문턱까지의 여유를 돌려주고,sim.health()가 플래그마다 고칠 방법을 준다. 자동화가 블랙박스가 되지 않게 하는 설계이고, agent뿐 아니라 사람 디버깅에도 유효하다. - world 독립성을 설계 수준에서 챙겼다. residual을 순서 무관 연산으로 계산하고, 수렴한 world를 얼리고, escalation 때 다른 world는 비트 단위로 보존한다. 대규모 병렬 RL에서 “한 world의 문제가 배치 전체의 결과를 바꾸는” 미묘한 비결정성을 막으려는 조항이다(측정은 아래 약점 참고).
- cold test 프로토콜이 정직하다. 평가 seed 분리, 학습 코드를 짠 agent가 아니라 테스터 스크립트로 원시 상태에서 채점, 분수와 Wilson 구간을 함께 보고, kernel 컴파일 시간(202초)을 따로 밝힘. “agent 친화적”이라는 주장을 형용사가 아니라 측정으로 세우려 했다.
- 불리한 측정도 싣는다. Fig. 4는 천·액체 scene의 병렬 효율이 20~31%에 그친다는 것을 숨기지 않고, 정확도 표는 허용오차를 사전에 정했다고 밝힌다. 한계 목록을 수치와 함께 공개 페이지로 둔 것도 드문 태도다.
약점·한계
핵심 기여인 coupling의 정확도가 측정되지 않았다. Table 4의 10개 검사는 모두 single-solver 문제다. Table 2의 과제를 Table 1과 맞대면, 보행·pick-and-place는 rigid만이고, 케이블 들기도 Table 1에 따르면 “unclamped chains (such as cables)”가 가는 rigid-body solver일 가능성이 높다(논문은 케이블 들기 과제가 체인인지 탄성 rod인지 밝히지 않는다). 두 solver가 실제로 맞물리는 과제는 붓기 두 개뿐인데, §3.3에 따르면 액체는 rigid body에 비해 질량이 작을 때 one-way로 coupling될 수 있고, 붓기 과제가 one-way였는지 two-way였는지는 적혀 있지 않다. 덧붙여 README는 기본 붓기 환경
Pour-v0를 “streams water from a spout; the agent moves a bowl under the stream”으로 설명한다. Fig. 1(a)처럼 로봇이 병을 기울이는 과제가 아니라 물줄기 아래로 그릇을 옮기는 과제다. 결국 “수건이 그리퍼를 밀고 그리퍼가 수건을 민다”는 §3.3의 양방향 coupling은 서술로만 존재한다. 부력, 천 위 물체의 정지 마찰, 액체가 rigid 벽에 주는 힘의 반작용 같은 해석 가능한 coupling 검사 한두 개가 있었다면 기여와 증거의 층이 맞았을 것이다. 공개 코드(0.1.5)를 읽으면 그림이 조금 바뀐다. 첫째, rigid body 하나와 액체만 있는 scene(Pour-v0처럼 그릇 carriage MJCF와 물)은 기본이 양방향 lagged coupling이다(alloy/scene/coupler_select.py:140-170). 반면 로봇 옆에 천이나 soft body가 있고 액체까지 있는 3-solver scene에서는 액체가 rigid 쪽의 one-way follower가 되어 로봇에 힘을 돌려주지 않는다(coupler_select.py:184-203). 둘째, 레포 테스트에는 계면을 지나는 검사가 실제로 있다. 예컨대 가벼운 MPM 판이 SPH 물 위에서 흘수에 맞게 뜨고 계면에서 운동량이 보존되는지 보는 테스트다(tests/integration/test_sph_mpm_laws.py:86,slow표시라 이 글의 실행 범위 밖). 그러니 coupling 검증은 코드에 없는 것이 아니라 논문에 보고되지 않은 것이다. 다만 Table 2가 쓴 0.1.0rc2도 같은 규칙이었는지는 코드로 확인할 수 없다.다른 엔진과의 비교가 0개다. 논문은 MuJoCo Warp·MuJoCo Playground·Isaac Lab·ManiSkill3·Newton·Genesis를 관련 연구로 들지만, 어느 것과도 같은 scene의 속도·정확도·안정성을 비교하지 않는다. 특히 Alloy의 rigid 경로는 MuJoCo Warp 위에 coupling·health 검사를 얹은 것이라, rigid-only scene에서 그 층의 오버헤드가 얼마인지가 가장 기본적인 질문인데 답이 없다. 공식 문서의 Compare 페이지는 26개 기능 체크리스트에서 Alloy 22, Genesis 22, Newton 19, MuJoCo 13, MuJoCo Playground 13, MuJoCo Warp 12, ManiSkill3 5라는 점수를 싣지만, 이것은 논문 밖의 자료이고 페이지 스스로 다른 엔진의 칸은 “read from their public code and docs … not run by us”라고 밝힌다. 기능 유무 집계이지 성능 비교가 아니다. 같은 문서의 한계 목록에는 오히려 “Stacks of free bodies step 2.4x slower by default than stock Newton MuJoCo”라는 자기 불리한 수치가 있다(레포의
docs/known_gaps/rigid-free-body-solve-cost.md에도 같은 문장이 있다). 논문에 이런 비교가 들어갔어야 한다. 레포를 보면 저자들이 비교를 안 한 것이 아니라 싣지 않은 것에 가깝다.bench/xbench/에는 Isaac Lab(PhysX)·Genesis·ManiSkill3·Newton·MuJoCo Warp를 같은 VM에서 Alloy 옆에 돌리는 cross-engine 하네스가 있고, 그 README는 결과가CROSS_ENGINE.md·OUR_TESTS.md에 있다고 가리킨다. 그러나 두 결과 파일과 실행 스크립트가 import하는xbench_jobs.py, 엔진별 포트 디렉터리가 공개 레포에 없어 하네스는 돌릴 수 없다(bench/xbench/run_all.py:30). 이 글에서 잰 rigid 처리량(코드 실행 확인)도 Alloy 단독 측정이라 MuJoCo Warp 대비 오버헤드에는 답하지 못한다.측정한 버전과 기술한 버전이 다르다. §3은 0.1.2를 기술한다. Table 2는 0.1.0rc2, Fig. 4·Table 3·Table 4는 “a development build before the first release”에서 쟀다. 논문이 기술한 버전에서 측정된 수치가 하나도 없다. 0.x 패키지가 일주일에 8번 바뀌는 속도를 감안하면 엔지니어링 현실로 이해할 수 있지만, 독자는 Table 4의 오차가 현재 버전의 오차라고 가정할 수 없다. 버전별로 다시 돌리는 벤치 스크립트가 레포에 있다면 논문이 그 경로와 커밋을 명시했어야 한다. 레포를 확인해 보면 이 간극은 코드로도 메워지지 않는다. 공개 히스토리는 15 커밋이고 대부분 “Alloy 0.1.x” 릴리스 스냅샷이며 태그는 v0.1.2~v0.1.5뿐이라, Table 2의 0.1.0rc2와 Fig. 4·Table 3·4의 개발 빌드 소스 상태는 공개돼 있지 않다. Table 4와 이름이 겹치는 해석해 twin(capstan·catenary·cantilever 등)은
alloy/scene/laws.py:18-22에 등록돼 있어 현재 버전에서 다시 돌릴 경로는 있지만, 논문이 이 경로로 Table 4를 만들었다고 밝히지 않으며 이 글도 그것을 돌리지 않았다. 반대로 Fig. 4는 출처를 짚을 수 있다. 처리량 추정기(alloy.estimate)의 보정 데이터bench/results/estimate_calib/rows.json은 9개 scene, 55행의 측정이고 커밋8b9715996(2026-11-09, 0.1.0rc1 하루 전), GCE의 L4 한 장에서 쟀다고 적혀 있다. 이 파일의 GPU 행으로 1 world 대비 배수를 계산하면arm1→64가 39.9배,cloth_default20.7배,pour13.4배,bin1→512가 374.7배로, 논문 본문의 약 39·20·13·377배와 거의 같다(필자 계산). 1 world 절대값도 1.86·0.20·0.53 sim-s/s로 앞에서 그림에서 읽은 값과 맞는다. 논문이 이 파일을 인용하지는 않지만 “calibration set 9개 scene 중 4개, 첫 릴리스 이전 개발 빌드”라는 Fig. 4 캡션과 들어맞으므로 같은 측정일 가능성이 높다(필자 추정). 이 글이 0.1.5로 돌린 결과(코드 실행 확인)는 “현재 버전이 동작한다”는 것까지만 말하고, 논문의 수치를 현재 버전으로 옮겨 주지는 않는다.처리량 실험이 학습 실험의 규모에 닿지 않는다. Fig. 4에서 Franka·천·붓기 scene은 64 world까지만 그려졌는데, Table 2의 학습은 4,096 world(보행), 1,024 world(케이블), 512 world(붓기)에서 돌았다. 학습 규모에서의 처리량은 보고되지 않는다. calibration set 9개 scene 중 4개만 보여 준 기준도, 점당 1회 측정의 편차도 없다. world당 효율이 천 31%, 붓기 20%라는 사실은 “많은 world를 한 GPU에서”라는 초록 문구가 multi-material scene에서는 상당히 제한적이라는 뜻이다. README도 “tens to hundreds with cloth or liquid”로 범위를 낮춰 적는다. 위에서 본 보정 파일은 그 이유 하나를 직접 적어 둔다.
armscene은 L4에서 1,024 world일 때 CUDA graph가 device memory에 들어가지 않아 eager로 돌았고(control period당 1.65 s) 그래서 보정에서 뺐다는 것이다(rows.json의left_out). 이 글이 RTX 5090(32 GB)에서 world 수를 늘려 본 결과도 같은 방향이다. 동봉 Panda scene은 기본 설정으로 2,048 world에서 GPU 메모리 약 21.8 GB를 쓰고 4,096 world에서 step 중 OOM이 났다. 문서가 안내하는contact_capacity=64, constraint_rows=384를 직접 지정하면 4,096 world가 3.3 GB로 돌았다(코드 실행 확인). 즉 학습 규모의 로봇 scene은 기본값으로는 메모리에 막히고, 버퍼 상한을 사용자가 정해 줘야 열린다. 이 조건이 논문 Table 2의 학습 run에서 어땠는지는 적혀 있지 않다. 천·액체 scene은 이 글에서도 학습 규모로 늘려 보지 않았다.Cold test의 표본 구조가 불투명하다. 세션은 8개인데 Table 2의 학습 run은 5개(보행·케이블 들기·붓기·컵 붓기·모방. 밀기 회복은 보행 정책의 재평가)이고, 어느 세션이 어느 행을 냈는지, 성공하지 못한 세션이 있었는지가 없다. 케이블 들기와 모방 과제는 “a tester”가 썼다고 하는데 이 테스터가 agent 세션인지 사람인지 문장만으로는 갈리지 않는다. agent가 만든 컵 붓기는 “on its second reward version”의 결과이므로 첫 버전은 실패했거나 부족했다는 뜻인데, 그 내용이 없다. agent는 단일 모델 1종이다. “처음 보는 agent가 쓸 수 있다”는 주장의 범위는 엄밀히는 “이 모델의 세션 일부가 이 과제들에서 성공했다”이다. 성공 기준도 관대한 편이다(물 75%가 그릇에, 케이블 모든 점이 3 cm 위).
Health grade는 수치 파탄 탐지기이지 물리 충실도 탐지기가 아니다. §3.5의 검사 항목은 non-finite·관통·과속·에너지 급변·한도 초과다. 논문 §5가 한계 목록으로 지정한 공식 Keep in mind 페이지에는 health가 OK인 채로 물리가 틀리는 사례가 여럿 적혀 있다. 예: 붓기만으로 용기 밖으로 몇 % 튀며 health는 OK(6 ml 붓기의 3%), 구멍을 놓친 peg가 블록 위를 굴러가며 오히려 가속하는데 health는 OK, 질량 대비 늘림 강성이 큰 천이 약 2 mm/s로 미끄러지는데 health는 OK, 겹쳐 떨어진 천 층이 서로 교차해도 플래그 없음, 100 N으로 누른 두 패드가 겹친 천을 들지 못해도 플래그 없음. 즉 “물리가 실패했다 vs 정책이 실패했다”를 나누는 능력은 물리가 터지는 경우에 한정된다. 논문이 탐지율이나 오탐률을 재지 않았으므로 이 구분의 실효성은 수치로 말할 수 없다. 문턱값도 논문에 없다.
Routing의 정확성은 평가되지 않았다. 강성 판정이 card의 grip force와 허용치에 의존하므로, card 값이 틀리면 route도 틀린다. 그런데 앞서 본 대로 5,423개 라이브러리의 질량은 대부분 추정치이고 마찰은 재질 기본값이다. 경계 근처 물체(얇은 금속 판, 두꺼운 종이)에서 route가 어떻게 갈리는지, 잘못 배정됐을 때 학습에 어떤 차이가 나는지에 대한 실험이 없다.
설계 주장 중 측정되지 않은 것이 있다. world 결과가 배치 구성에 무관하다는 주장, 첫 escalation 때 다른 world가 비트 단위로 보존된다는 주장은 매력적이지만 논문에서 검증되지 않는다. 같은 seed를 배치 크기를 바꿔 돌린 비교 하나면 확인할 수 있는 성질이다. 레포는 이 성질을 테스트로 갖고 있고, 테스트가 주장의 범위를 논문보다 좁게 적는다.
tests/coupling/test_admm.py:40-55은 CPU에서 4 world 배치의 world와 같은 world를 혼자 돌린 결과가 비트 단위로 같은지 보며, 이 머신에서도 통과했다. 그러나 같은 파일은 proximal 계수 \gamma>0이면 비트 일치가 깨진다고 적고 편차를 1 mm 미만으로만 묶는다(:14,:58-68. 기본 \gamma는 0이다). 또tests/coupling/test_fine_rerun.py:53은 5 kg 상자가 VBD 시트 위에 놓인 scene이 “not batch invariant”라고, 같은 배치 안의 동일한 world들이 VBD 접촉 합산의 반올림 수준에서 갈라진다고 적는다. 이 글의 4-world 렌더에서도 초기 조건이 같은 천이 world마다 다르게 구겨졌다(코드 실행 확인). 다만 그 scene에서는 블록 위치를 world마다 무작위화했으므로, 이것이 반올림 차이인지 world별 step 조정의 결과인지는 가리지 않았다. 정리하면 “world 결과가 배치 구성에 무관하다”는 주장은 적어도 VBD가 끼는 scene에서는 저자들 스스로 예외를 기록해 둔 주장이다.한계 절이 외부 페이지로 넘겨져 있다. §5(Scope)는 두 문장이고, 한계는 웹 페이지로 넘긴다. 그 페이지 자체는 수치와 우회법을 함께 적은 이례적으로 솔직한 목록이지만, 웹 페이지는 버전마다 바뀌므로 논문 시점의 한계를 고정해 두지 못한다. 그 목록 중 연구자에게 중요한 몇 가지(로봇·케이블·천이 한 scene에 있으면 coupled step이 매우 작아질 수 있음; 마찰 말고는 그리퍼에 물체를 붙이는 기능이 없음; 천과 액체, 그리고 천·soft body 질량의 2배보다 가벼운 자유 rigid body는 한 scene에 함께 빌드되지 않음; 탄성 rod를 로봇 옆에 두면 CPU에서 체인 모델보다 약 95배 느림)는 논문 본문에 있었어야 multi-material 주장을 균형 있게 읽을 수 있다.
공개 코드 상태
이 절은 README, 레포 문서, 그리고 공개 코드 0.1.5(upstream 커밋 735e26e)를 읽고 확인한 사실이다. 파일:라인은 이 커밋 기준이다. 논문이 기술한 0.1.2, 실험에 쓴 0.1.0rc2·개발 빌드와는 버전이 다르다는 점을 먼저 적어 둔다.
배포·설치·구성
- 라이선스와 배포. argonrobotics-ai/alloy는 Apache-2.0이다. vendor로 들어간 Newton·MuJoCo Warp도 Apache-2.0 원 헤더를 유지하고, 로봇 MJCF는 BSD-3·Apache·MIT가 섞여 있다(
alloy/_vendor/VENDORED.md,docs/public/what-ships.md). PyPI 패키지alloy-engine은 0.1.0rc1(2026-11-10)부터 0.1.5(2026-11-16)까지 올라와 있으며 Python 3.11·3.12를 요구한다. 논문의 cold test가 쓴 0.1.0rc2와 §3이 기술한 0.1.2도 PyPI에 남아 있다. - 설치 환경. README 기준 Linux x86_64(CPU 또는 NVIDIA GPU)와 Apple silicon macOS(CPU)를 지원한다.
warp-lang==1.18.0과mujoco==3.17.0을 고정하므로(pyproject.toml:31-32) 같은 가상환경의 다른 Warp·MuJoCo를 교체한다. GPU는 R580 이상 드라이버와 Turing(sm_75) 이상을 요구한다. 새 종류의 scene은 첫 실행 때 kernel을 컴파일하며 README는 L4에서 190~240초로 적는다(논문 Fig. 3 캡션의 202초와 같은 범위). - 레포 히스토리. 공개 히스토리는 15 커밋이고 대부분 “Alloy 0.1.x” 릴리스 스냅샷이다. 태그는 v0.1.2~v0.1.5다. 개발 히스토리와 논문 실험 시점의 소스는 공개돼 있지 않다.
- 규모.
alloy/아래.py2,467개 중 vendor를 뺀 코드가 약 33.8만 줄, vendor(Newton·MuJoCo Warp)가 약 53만 줄이다. 테스트는 12,272개가 수집된다. PyPI wheel의alloy/*.py목록은 레포와 같고, 예제도 패키지 안에 동봉된다. - agent 인터페이스. README는
alloy mcp가 stdio로 노출하는 tool로list,scene,build,step,run,state,targets,check,render,estimate,compose,create,fetch등 25개를 열거하며, CLI와 같은 JSON을 쓴다고 적는다. - object 라이브러리. 추가 object card는 Hugging Face 데이터셋
argonrobotics-ai/alloy-library로 분리돼 있고, card마다 원 출처의 라이선스(CC BY 4.0, MIT, CC0 1.0, Apache-2.0)를 기록한다.
논문의 구성 요소가 코드에서 어디에 있는가
논문 §3의 흐름(card → router → solver → coupler → health)은 코드에서 그대로 하나의 build·step 경로다. alloy.build()(alloy/api/_build.py:64-184)가 물체마다 Router.route()(alloy/route/router.py:94-112)를 부르고, select_coupler()(alloy/scene/coupler_select.py:287-312)와 make_stepper()(alloy/integration/stepper.py:55-93)로 stepper를 만든다. 한 control period는 alloy/sim.py:100-159가 돈다. 충돌 → 재질쌍 마찰 → solver step → health 갱신과 INVALID world 동결 순서이고, coupler가 요청하면 escalation된 world만 period 시작으로 되돌려 다시 돈다.
| 논문의 요소 | 코드 위치 | 코드에서 확인되는 것 |
|---|---|---|
| route 목록 (Table 1) | alloy/route/types.py:14-30 |
route 16종. 논문 Table 1의 6개 solver 행보다 세분화돼 있다(rigid_compliant, rigid_pile, chain, panels, grain_rigid, liquid_mpm 등) |
| routing 판정 (§3.2) | alloy/route/router.py:191-320, alloy/route/phase.py:79-229 |
정적 → 상 → 형상 → 강성 순서. 강성은 grip force(기본 20 N)에 의한 국소 눌림을 허용치(기본 0.1 mm)와 비교한다. world당 자유 물체가 50개를 넘으면 rigid_pile |
| 액체 solver | alloy/solvers/sph/solver.py:56 |
자체 DFSPH. 점도 1 Pa·s 이하만 액체로 보고 그 위는 paste_mpm(phase.py:106-127) |
| coupler 선택 (§3.3) | alloy/scene/coupler_select.py:287-312 |
동적 solver 1개면 coupler 없음, 2개면 proxy scheduler, 3개 이상이거나 ADMM이 필요한 강한 쌍이면 Newton ADMM |
| 강한 쌍 | alloy/coupling/scheduler.py:53-62 |
부가질량비 m_a/m_s>0.5 외에 포화된 액추에이터가 쥐고 있을 때, 정지마찰 유지가 필요할 때도 강한 쌍 |
| 액체 옆 3-solver scene | alloy/scene/coupler_select.py:184-203 |
액체는 rigid hub의 one-way follower(로봇에 힘을 돌려주지 않음) |
| step 선택 식 (1) | alloy/coupling/clocks.py:39-40, alloy/coupling/types.py:18-25 |
s=0.5, \omega_{\max}=1.0, 거칠어지기 전 대기 10 period |
| CPU 경로 | alloy/route/mjc_core_config.py:31, alloy/route/mjc_core.py:21-25 |
CPU의 rigid 기본은 MuJoCo C(float64). warm start를 끄고 허용오차를 1e-9 이하로 두므로 CPU와 GPU 궤적은 같지 않다고 코드가 밝힌다 |
| 기본 제공 환경 9개 (§3.6) | alloy/envs/tasks.py:155-165 |
GripperLift, GripperLiftCamera, PandaReach, PickPlace, PickCube, PegInsert, DrawerOpen, Pour, ClothFold(experimental). 별도로 Gym-Anything 포트 28개와 Go2 보행 |
공개되지 않은 것, 문서와 코드가 어긋나는 것
- 쇼케이스 클립 코드. 벤치 레지스트리는
python -m alloy.clips.franka_needle,alloy.clips.precise_needle_run,alloy.clips.fold_clips,alloy.clips.ur_aa같은 모듈을 부르지만(alloy/bench/task_regression/registry.py:73-97,:275-341)alloy/clips/패키지는 레포에도 PyPI wheel에도 없다. 프로젝트 페이지의 바늘 꿰기·건전지·수건 3단 접기 같은 클립의 스크립트는 비공개다. - cross-engine 비교 결과.
bench/xbench/의 다른 엔진 비교 하네스는 결과 파일과 실행 모듈xbench_jobs.py가 빠져 있어 돌릴 수 없다(약점 2). - 가려진 내부 문서. vendor 밖 코드와 문서에
[internal note]·[internal reference]로 가린 참조가 197곳 있고, 테스트 docstring이 가리키는docs/notes/*.md설계 문서도 레포에 없다. - 문서-코드 불일치.
examples/envs/04_train_ppo.py의 docstring은 “from a clone: bash install.sh”라고 쓰지만 레포에install.sh가 없다.examples/README.md:11은 viewer 예제를 두 개로 적지만 실제로는 네 개이고,tests/oss_docs/test_docs_run.py:4는 “the 40-odd scripts”라고 쓰지만 현재.py예제는 88개다. - upstream CI. 0.1.5 push의 CI는 빨간불이지만 CPU 잡의 pytest 자체는 4,791 passed, 50 skipped, 5 xfailed, 1 xpassed로 끝났다. 실패는 벽시계 예산 검사(300초 예산에 1,739초)에서 났다. 테스트 실패로 읽으면 안 된다.
🔧 코드 실행 확인
🔬 이 절은 논문의 주장이 아니라 공개 코드 alloy-engine 0.1.5를 한 머신에서 실행해 본 결과다. 설치, README quick start, 동봉 예제 전수, world 수 스윕, CPU 경로, 헤드리스 렌더, pytest 일부를 돌렸다. 정책 학습은 돌리지 않았다(PPO·rsl_rl 예제는 몇 iteration짜리 스모크만). 측정 환경도 논문과 다르다. 논문은 NVIDIA L4와 0.1.0rc2·개발 빌드, 이 절은 RTX 5090과 0.1.5다. 따라서 아래 어떤 수치도 논문 수치(Table 2 학습 성능, Fig. 4 처리량, Table 3 카메라, Table 4 정확도)의 재현이 아니며, 논문 수치와 같은 표에 넣지 않았다. 표의 출처 표기는 “이 머신 측정”과 “논문 주장”·“문서 주장”으로 구분한다.
| 항목 | 이 머신 |
|---|---|
| GPU | NVIDIA RTX 5090 32 GB (sm_120, Blackwell), 450 W power cap, 다른 프로세스가 약 1.3 GB 사용 중 |
| CPU·메모리 | Intel i9-14900K 32 threads, 30 GiB |
| OS·드라이버 | Ubuntu 24.04, driver 595.91.07, nvcc 없음 |
| 패키지 | Python 3.12, alloy-engine 0.1.5, warp-lang 1.18.0, mujoco 3.17.0 |
설치와 quick start
| PyPI 설치 | 소스 설치(editable, extras 포함) | |
|---|---|---|
| 시간 | 17.7 s | 2분 17초 (대부분 torch·CUDA wheel 다운로드) |
| 가상환경 크기 | 134 MB | 5.9 GB |
| 결과 | quick start GPU·CPU, 동봉 예제 4개 ok | 예제 전수 스윕에 사용 |
두 방식 모두 한 번에 설치됐다. nvcc가 없어도 Warp가 NVRTC로 kernel을 JIT 컴파일하므로 Blackwell(sm_120)에서 Warp와 vendor MuJoCo Warp 경로가 그대로 돌았다. README quick start(상자 하나 떨어뜨리기)의 결과는 다음과 같다.
| 실행 | wall | 결과 |
|---|---|---|
| GPU, 빈 kernel 캐시 | 161.3 s (build 46 s, run 37 s 포함) | 정지 높이 0.740 m (README 기대값 0.740), health ok |
| GPU, 캐시 후 | 6.9 s | 같음 |
| CPU(GPU 숨김), 빈 캐시 | 36.6 s | 같음, rigid solver는 MjcCoreSolver(MuJoCo C) |
처음 쓰는 사람이 체감하는 비용은 물리보다 kernel 컴파일이다. 상자 하나짜리 scene도 GPU 첫 실행이 2분 반을 넘었고, Warp 캐시는 예제를 돌리는 동안 904 MB까지 자랐다. 논문 Fig. 3이 컴파일 202초를 학습 시간에서 뺀 것과 같은 맥락이다.
동봉 예제 94개 전수 실행
레포 테스트(tests/oss_docs/test_docs_run.py)가 예제를 돌리는 규칙(인자, viewer는 --backend null, skip 조건)을 그대로 따라 예제마다 빈 작업 디렉터리에서 기본 인자로 돌렸다. 성공 여부는 종료 코드가 아니라 각 예제가 마지막에 출력하는 물리량(예: 컵에 든 물의 비율, 상자 정지 높이)으로 판정했다. wall 시간은 kernel 컴파일을 포함하고 3개를 동시에 돌린 조건이라 속도 비교에 쓰지 않는다.
| 폴더 | 예제 수 | ok | skip | 다루는 것 |
|---|---|---|---|---|
api, basics |
24 | 24 | 0 | rigid, 천+공, SPH 붓기·기울여 붓기·가열, world별 로봇·무작위화, 정밀 끼워맞춤, 에러·health API |
envs |
15 | 15 | 0 | 기본 환경 9종 일부, PPO·rsl_rl 스모크, Go2 보행(스크립트 trot)·거친 지형, diff-IK, sim2real 노이즈·지연 |
soft |
9 | 9 | 0 | SPH 컵·채우기, VBD 과일·젤·스펀지·조직 패드, MPM 반죽, film 시트 |
camera |
6 | 6 | 0 | 배치 카메라, depth·segmentation·instance·flow, 텍스처 메시, scene pack |
compose, create |
13 | 9 | 4 | 문장 → scene, 메시 → card. skip: 3D 생성 모델(TripoSR·Kandinsky) 필요 3개, 이전 실행 산출물 필요 1개 |
cli, check, io, viewer |
13 | 13 | 0 | JSON CLI, MCP stdio 클라이언트, scene 검사, MJCF·URDF·USD 내보내기, viewer(null backend) |
il, sysid, tactile, topology, plugins |
12 | 12 | 0 | HDF5 시연 기록·재생, system identification, GelSight, 절단, 유압·자석·흡착·잉크 plug-in |
export, isaaclab |
2 | 0 | 2 | skip: rerun-sdk 미설치, Isaac Lab 필요 |
| 합계 | 94 | 88 | 6 | fail 0, timeout 0, Traceback 0 |
눈여겨볼 출력 몇 개(모두 이 머신 측정).
envs/08_pour.py(Pour-v0, 8 world, 스크립트 정책): 물줄기 아래 그릇이 받은 비율 0.79, 성공 1.0.envs/09_cloth_fold.py(ClothFold-v0, experimental, 4 world로 축소): 4개 중 1개만 접힘(folded 0.25), wall 2,210 s. 예제 docstring은 L4 64 world에서 25~27개가 접혔다고 적고 “GPU runs differ run to run”이라고 밝힌다(문서 주장). 이 과제는 수건을 대각선으로 한 번 접는 것이고, 프로젝트 페이지의 “towel in thirds”와는 다르다.basics/08_precision_fit.py(서브 mm 핀-구멍): 쌍 관통 최대 6.49 μm, 두 실행에서 마지막 자리만 달랐다.api/02_gripper_lift.py: 들어 올린 높이가 GPU 0.11896883 m, CPU 0.11896886 m로 마지막 자리에서 다르다. 코드가 밝힌 CPU·GPU solver 설정 차이와 맞는다.topology/cut_anywhere.py: 칼이 tet 24개를 자르고 조각이 0.09 mm 벌어짐, health ok.basics/10_cloth_and_rigid.py(천 256 vertex + 공): GPU 531 s, CPU 1,491.7 s. 천이 들어가는 순간 같은 머신에서도 rigid 예제(10~20 s대)보다 한두 자릿수 느려진다.
프로젝트 페이지 데모와 공개 코드의 대응
프로젝트 페이지가 “9 ready-made tasks”라고 적는 기본 환경 9개는 alloy/envs/tasks.py:155-165의 레지스트리와 정확히 일치한다. 반면 페이지의 데모 클립은 상당수가 공개 코드로 다시 만들 수 없다.
| 프로젝트 페이지 데모 | 공개 코드 | 근거 |
|---|---|---|
| Water, poured to the line | 부분: 붓기 예제·환경은 있고 실행됨, “선까지” 시나리오 스크립트는 없음 | examples/api/05_pour_liquid.py, envs/08_pour.py |
| Folding a towel in thirds | 부분: 대각선 1회 접기 환경만(experimental) | envs/09_cloth_fold.py, 클립 모듈 alloy.clips.fold_* 비공개 |
| Threading a needle | 없음 | 레지스트리가 alloy.clips.franka_needle을 부르지만 모듈 없음 |
| 10 µL into a 384-well plate | 없음 | well plate·미량 분주 scene과 card 없음 |
| Two legged robots in a warehouse aisle | 없음 | Go2·G1·H1-2 MJCF만 있음 |
| One stitch through a silicone pad | 부분: 바늘·실 solver와 조직 패드 예제만 | alloy/solvers/puncture/, soft/soft_food_tissue_pad.py |
| A battery into its sprung holder | 부분: 홀더 card만 | library/objects/battery_holder_pp.yaml, 클립 alloy.clips.ur_aa 비공개 |
| Copper keeps the bend, cable does not | 부분: API는 있고 전용 예제 없음 | scene.add_rod(alloy/api/scene.py:192), routing의 J2 → VBD rod 분기 |
| A gantry packs a box | 부분: gantry 그리퍼와 흡착 plug-in만 | alloy/envs/robots.py, plugins/suction_demo.py |
| Picking a nut by touch (experimental) | 부분: GelSight 예제와 너트 scene card | tactile/gripper_touch.py, library/scenes/demo_nut_on_bolt.yaml |
| Thin glass stops fast parts | 부분: opt-in rigid step API와 유리 재질 card만 | alloy/api/_rigid_step.py, library/materials/glass_soda_lime.yaml |
| A quadruped learns to walk | 있음: 학습 코드(이 글에서는 학습하지 않음) | python -m alloy.envs.loco.train, envs/12_go2_walk.py |
| Many worlds, 카메라 4종 출력 | 있음, 실행됨 | api/03_many_worlds.py, camera/depth_segmentation.py |
논문 Fig. 1의 장면도 비슷하다. (a) Franka가 병의 물을 컵에 붓는 scene은 동봉 예제·환경에서 찾지 못했고, (c) 건전지 scene은 비공개 클립 모듈을 가리킨다. 엔진의 부품(SPH, rigid 접촉, 홀더 card)은 공개됐지만 그림을 만든 scene 스크립트는 공개 코드에 없다.
헤드리스 렌더: 한 scene에 rigid·천·물
rigid 블록, 고정된 공 위의 천, 컵 속 물 200 ml를 한 scene에 넣고 4 world로 1초 돌린 뒤, 모든 world를 카메라로 찍었다(블록의 x 위치만 world마다 무작위화). router는 블록 rigid, 천 cloth_vbd, 물 liquid_sph, 공·컵 static으로 배정했고 health는 ok였다. 이 머신에서 build 5.6 s, 1초 시뮬레이션 303 s, 렌더 0.89 s(320×240, path tracing 32 spp)였다. 시간 대부분이 3-solver scene의 kernel 컴파일과 step이었다.
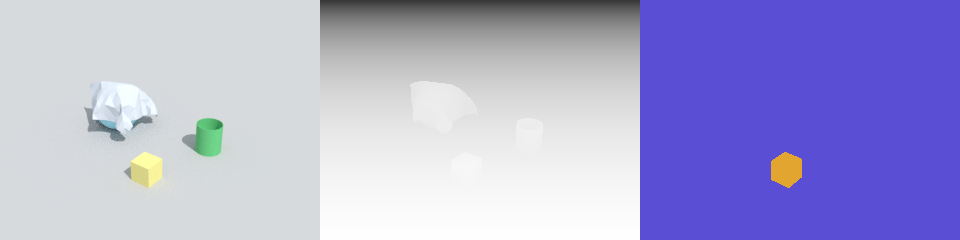
world 0의 RGB, depth, segmentation (이 머신 실행, alloy 0.1.5). segmentation이 구분한 id는 “no_body”와 블록 둘뿐이었다. 이 scene에서 천·물·정적 컵은 별도 라벨을 받지 않았다.
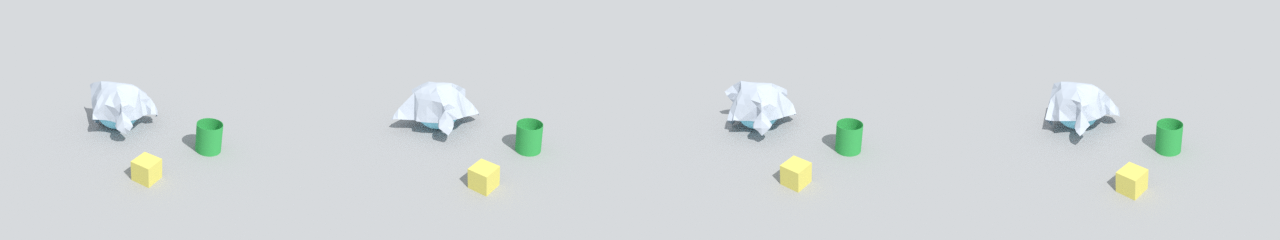
같은 scene의 4 world RGB (이 머신 실행). 블록 위치만 무작위화했는데 천은 world마다 다르게 구겨졌다. 원인(반올림 차이인지, world별 step 조정인지)은 가리지 않았다.
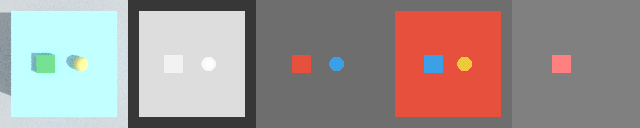
동봉 예제
camera/depth_segmentation.py의 출력, world 0 (이 머신 실행). 왼쪽부터 RGB, depth, segmentation, instance, optical flow. 논문 §3.6의 “모든 world에 붙는 카메라” 출력을 그대로 보여 준다.
병렬 world 수 스윕
두 scene으로 world 수를 늘려 가며 쟀다. 그래프 capture 워밍업 뒤 200 control period를 동기화해 측정했고, 각 줄마다 INVALID world 수를 함께 기록했다. 모두 이 머신 측정이며 논문 Fig. 4나 문서의 L4 표와 GPU·scene·설정이 달라 비교 대상이 아니다.
- box:
Scene(dt=0.01)에 5 cm 상자 하나. control period당 physics step 8회. - panda: 동봉
library/robots/emb_e2_panda/scene.xml(팔, 테이블, 파일 안의 자유 물체 3개)에 5 cm 큐브, 관절 목표 고정. control 5 ms당 rigid step 4회.
| scene | 빌드 옵션 | worlds | world-steps/s | 합산 sim-s / wall-s | GPU 메모리 피크 | INVALID |
|---|---|---|---|---|---|---|
| box | 기본 | 1 | 1,556 | 1.9 | 698 MiB | 0 |
| box | 기본 | 1,024 | 1,152,666 | 1,440.8 | 730 MiB | 0 |
| box | 기본 | 16,384 | 8,378,156 | 10,472.7 | 1,786 MiB | 0 |
| panda | 기본 | 1 | 2,017 | 2.5 | 648 MiB | 0 |
| panda | 기본 | 1,024 | 638,485 | 798.1 | 11,240 MiB | 0 |
| panda | 기본 | 2,048 | 797,649 | 997.1 | 21,768 MiB | 0 |
| panda | 기본 | 4,096 | OOM (step 중 14.7 GB 할당 실패) | - | - | - |
| panda | contact_capacity=64, constraint_rows=384 |
2,048 | 1,169,357 | 1,461.7 | 2,026 MiB | 0 |
| panda | contact_capacity=64, constraint_rows=384 |
4,096 | 1,485,853 | 1,857.3 | 3,338 MiB | 0 |
읽을 것은 세 가지다.
- 자유 rigid body는 GPU를 거의 채우지 않는다. 상자 16,384 world가 1.8 GB로 돌았다.
- 로봇 scene은 메모리가 world 수를 정한다. 기본 설정에서 Panda scene은 world당 약 10 MiB를 써(필자 계산) 32 GB 카드에서도 4,096 world에서 OOM이 났다. MuJoCo Warp의 world별 접촉·제약 버퍼 상한을 문서의 opt-in 값으로 줄이면 같은 2,048 world의 메모리가 약 1/10로 줄고 world-steps/s는 1.47배가 됐다. OOM은
SimulationError로 world 수와 할당 실패 크기를 그대로 알려 줬다. - health 기록 없는 처리량은 믿으면 안 된다. 처음 Panda를 잴 때 큐브를 로봇·테이블과 겹치게 놓아 모든 world가 첫 step부터 INVALID로 동결됐는데, world-steps/s는 그럴듯한 값으로 나왔다. 엔진의 health monitor는 관통(
PEN_FAIL)과 고칠 방법을 정확히 보고했다. 그 측정은 폐기하고 큐브를 옮겨 다시 쟀다. 논문 §3.5의 health grade가 “망가진 world를 걸러내는” 실제 쓸모를 거꾸로 보여 준 사례다.
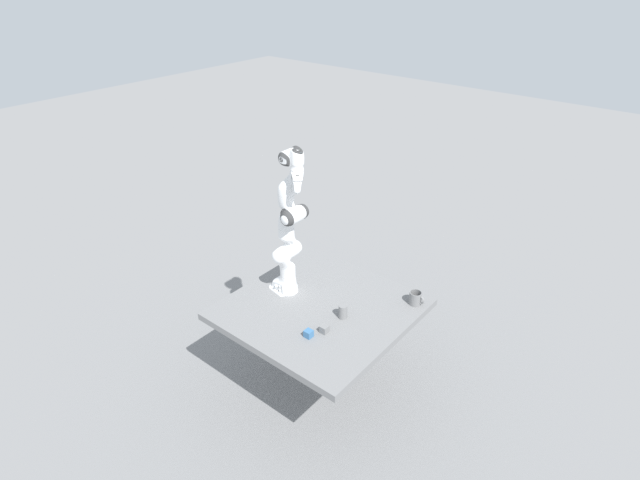
world 스윕에 쓴 Panda scene의 기본 스냅샷 (
sim.render(), 0.5초 뒤, 이 머신 실행).
참고로 문서(docs/guide/worlds.md)는 L4에서 같은 구성(Panda, 테이블, 5 cm 큐브)이 2,048 world에서 가장 좋았다고 적는다(문서 주장). 이 글의 수치는 GPU와 메모리 크기가 달라 그 주장을 확인하거나 반박하지 않는다.
CPU 경로와 테스트
GPU를 숨기고(CUDA_VISIBLE_DEVICES="") 같은 스크립트를 돌렸다. 논문 §3.6의 “같은 스크립트가 CPU에서도 돈다”는 주장대로 코드 수정 없이 돌았다.
| 실행 (CPU, 이 머신) | 결과 | wall |
|---|---|---|
| quick start, 빈 캐시 | 정지 높이 0.74 m, check ok | 36.6 s |
api/02_gripper_lift.py |
들어 올린 높이 0.11896886 m | 10.1 s |
soft/soft_fluid_cup.py (SPH 입자 2,930개) |
컵 안 비율 1.0, 수위 38.3 mm | 48.8 s |
basics/10_cloth_and_rigid.py (VBD + rigid) |
시트 최저 0.234 m, ok | 1,491.7 s |
전체 테스트 12,272개는 시간상 돌리지 않았다. slow·nightly·compile_heavy를 뺀 서브셋 7개를 돌린 결과는 다음과 같다.
| 서브셋 | 결과 |
|---|---|
tests/test_smoke.py |
3 passed |
tests/oss_docs/test_docs_static.py |
191 passed, 19 skipped |
tests/route |
196 passed |
tests/cards |
765 passed, 3 skipped, 3 xfailed |
tests/api |
299 passed, 3 skipped |
tests/camera |
314 passed, 13 skipped, 2 failed |
tests/coupling |
30분 상한에서 97개 통과 후 중단, 별도 실행에서 1 failed |
실패 3건은 모두 GPU가 있는 머신에서 CPU 전용 테스트를 돌릴 때의 테스트 쪽 가정으로 보인다(upstream CI는 GPU 없는 runner다). 카메라 2건은 “GPU backend를 CPU에서 고르면 에러가 나야 한다”는 테스트인데 GPU가 있어 렌더가 실제로 됐거나, OptiX helper 미빌드 메시지가 기대 문구와 달랐다. coupling 1건은 테스트가 wp.array를 기본 디바이스(GPU)에 만들어 CPU sim에 넘긴 디바이스 불일치였다. 엔진 버그로 판정할 근거는 없다. coupling 서브셋 중 world 결과의 배치 독립성을 보는 test_admm_residual_stop_and_batch_invariance는 통과했다(약점 8).
관련 연구와의 자리 매김
- rigid-body 학습 엔진 계열(MuJoCo, MuJoCo Warp, MuJoCo Playground, Isaac Lab, ManiSkill3). Alloy는 이들과 경쟁하기보다 MuJoCo Warp를 rigid 경로로 품고 그 옆에 다른 재질을 붙인다. 따라서 rigid-only 과제에서는 MuJoCo Warp 대비 오버헤드가, multi-material 과제에서는 Isaac Lab 위 deformable 과제(예: MoDeSuite) 같은 기존 경로 대비 편의·속도·정확도가 비교 축이 되어야 한다. 논문은 둘 다 하지 않았다.
- solver 모음 계열(Newton). Newton은 solver와 coupler를 제공하고, Alloy는 그 위에 “어느 solver를 언제 얼마나 자주”를 결정하는 정책 층을 얹었다. Newton 생태계에서 solver 자체를 기여로 낸 Kamino(닫힌 운동학 루프), GPU hydroelastic 접촉과 역할이 보완적이다. 학습된 동역학으로 solver를 대체하려는 NeRD와는 방향이 정반대다. Alloy는 해석적 solver를 더 잘 엮는 쪽에 걸었다.
- multi-solver 플랫폼(Genesis). 여러 재질을 한 플랫폼에서 다룬다는 목표가 가장 가깝다. 논문은 Genesis를 한 문장으로만 언급하고, 차별점(MuJoCo solver로 도는 로봇, health grade, agent 인터페이스)은 논문이 아니라 문서의 Compare 페이지에 있다. 직접 비교가 가장 필요한 상대가 이것이다.
- agent를 위한 도구 설계. 엔진의 1급 사용자로 coding agent를 놓고 문서 동봉·에러의 fix 필드·MCP 서버를 설계한 것은 시뮬레이터 논문에서 새로운 축이다. 이 축의 평가는 아직 “한 모델이 몇 과제에서 성공했다” 수준이고, 인터페이스 요소별 기여(문서 동봉을 빼면? fix 필드를 빼면?)는 앞으로의 질문이다.
요약
Alloy는 MuJoCo Warp·Newton·Warp 위에 routing, coupling 스케줄링, 자동 step 선택, world별 health grade, agent 인터페이스를 얹어, 로봇과 천·케이블·액체·입자·soft body를 한 scene에 기술하고 GPU 한 장의 많은 world에서 돌리게 하는 엔진이다. 각 결정의 이유를 기록하고 돌려준다는 설계 원칙이 일관되고, 처음 보는 coding agent가 L4 한 장으로 보행(4.1분에 95%)·케이블 들기·붓기 정책을 학습시켰다는 cold test는 분리된 평가와 구간 추정을 갖춘 정직한 사용성 증거다.
그러나 논문의 증거는 기여와 다른 층에 놓여 있다. 정확도 검증 10종은 모두 single-solver 문제이고, 학습 과제 중 solver 두 개가 맞물리는 것은 붓기뿐이며 그 coupling이 양방향이었는지도 확인되지 않는다. 다른 엔진과의 비교는 없고, 처리량은 학습 규모보다 한참 작은 64 world까지만 그려졌으며, 측정은 §3이 기술한 버전보다 앞선 빌드에서 나왔다. health grade는 수치 파탄을 잡는 장치이고, 공식 한계 목록은 health가 OK인 채 물리가 틀리는 사례를 여럿 적고 있다.
공개 코드는 이 판단을 조금 옮긴다(공개 코드 상태, 코드 실행 확인). alloy-engine 0.1.5는 PyPI에서 18초 만에 설치되고, RTX 5090(Blackwell)에서 동봉 예제 94개 중 88개가 실패 없이 돌았으며(나머지 6개는 외부 모델·패키지가 필요해 건너뜀), CPU 경로·모든 world 카메라·health 보고도 서술대로 작동했다. “한 패키지로 가능하다”는 주장은 코드로 확인된다. 레포에는 coupling 계면 검사, 배치 독립성 테스트, 다른 엔진 비교 하네스, 그리고 Fig. 4와 배수가 맞는 L4 보정 데이터까지 들어 있어, 논문에 빠진 증거의 상당 부분이 만들어지기는 했으나 보고되지 않은 상태로 보인다. 반대 방향의 사실도 있다. 비교 하네스의 결과와 실행 모듈은 빠져 있고, 프로젝트 페이지 데모 중 바늘 꿰기·384-well 분주·창고의 두 다리 로봇은 공개 코드에 없으며, 동봉 Panda scene은 기본 설정으로 32 GB에서도 4,096 world에서 메모리가 부족했다. 이 실행은 논문의 학습 성능이나 처리량을 재현한 것이 아니다.
그래서 이 논문은 “multi-material 로봇 학습이 한 패키지로 가능하다”는 데에는 설득력이 있지만, “그 결과를 믿어도 된다”는 데에는 아직 근거가 모자란다. coupling 해석해 검사, MuJoCo Warp·Genesis와의 같은 scene 비교, 현재 버전에서의 재측정이 다음 판에 필요한 세 가지다.
이 글에 대해
- 읽은 범위: arXiv v1(2026-11-12)의 PDF와 HTML을 대조해 읽었다. 논문에는 부록이 없다. Fig. 1은 arXiv HTML의 원본 패널 4장을 2×2로 배치한 것이고, Fig. 2~4는 PDF에서 잘라 낸 그림이다. Listing 1의 코드와 출력은 논문에서 옮겼다.
- 논문 밖 자료: README, PyPI 버전 이력, 레포 문서(
docs/guide/worlds.md,docs/public/what-ships.md등)와 예제 docstring, 공식 문서의 Compare·Keep in mind 페이지, 프로젝트 페이지 영상은 논문 밖 자료이며 본문에서 그때마다 출처를 밝혔다. 특히 Keep in mind 페이지는 논문 §5가 한계 목록으로 지정한 곳이지만 버전에 따라 바뀌는 문서다. - 코드: “공개 코드 상태” 절은 README·레포 문서와 공개 코드 0.1.5(upstream 커밋
735e26e)를 읽어 확인한 사실이고, 파일:라인은 그 커밋 기준이다. “코드 실행 확인” 절은 그 버전을 RTX 5090 한 장에서 실제로 돌린 결과다. 설치, quick start, 동봉 예제 전수, world 수 스윕, CPU 경로, 헤드리스 렌더, pytest 서브셋까지 실행했고, 정책 학습은 하지 않았다. 논문 수치(Table 2 학습 성능, Fig. 4 처리량, Table 3 카메라 처리량, Table 4 정확도)를 재현한 것은 아니다. 논문은 L4와 0.1.0rc2·개발 빌드에서, 이 글은 RTX 5090과 0.1.5에서 쟀으므로 두 수치는 같은 표에 두지 않았고 “논문 주장”, “문서 주장”, “이 머신 측정”으로 출처를 나눠 적었다. - 코드 해석의 한계: 코드에서 읽은 기본값과 분기(routing 기준, coupler 선택, step 상수)는 0.1.5의 것이며, 논문 실험 시점의 빌드도 같았는지는 공개 히스토리로 확인할 수 없다. Fig. 4와 보정 파일
bench/results/estimate_calib/rows.json이 같은 측정이라는 것은 배수가 맞는다는 데서 나온 필자 추정이다. - 표기: “필자 계산”은 논문 수치로 직접 계산한 값(병렬 효율, Wilson 구간 재계산, 픽셀 처리율, rule of three 상한, 라이브러리 구성 합계) 또는 레포 파일과 이 머신 측정에서 계산한 값(보정 파일의 처리량 배수, world당 메모리)이다. “그림에서 읽은 값”은 Fig. 3·4의 점을 눈으로 읽은 근사치다. “필자의 해석”은 논문이 직접 주장하지 않은 해석이다(partitioned coupling의 added-mass 문제와 강한 쌍 기준의 연결 등). 인용은 대괄호 번호 대신 저자-연도로 적었다.