📃DexOAK 리뷰
Code (GitHub): 소스는 아직 공개되지 않았다(README에 “coming soon”).
Federica Spinola, Robert Katzschmann, Cordelia Schmid
Inria · ENS-PSL(Spinola, Schmid), ETH Zürich Soft Robotics Lab(Katzschmann)
arXiv preprint, 2026 (v1 2026-10-19, 학회 채택 정보 없음)
- 💡 사람 손-물체 모캡을 로봇 손 궤적으로 옮기는 kinematic retargeting은 지금까지 손 모양만 맞추고 물체는 뒤의 physics 단계에 미뤘는데, DexOAK는 kinematic 단계에서부터 물체 기준의 접촉 배치를 보존해 RL이 접촉을 “찾는” 대신 dynamics만 “다듬게” 만든다.
- ⚙️ 손끝·손목과 물체 anchor 64개를 하나의 interaction graph로 묶어 Laplacian 좌표를 맞추는 per-frame 최적화로 seed reference를 만들고, 이를 feed-forward 네트워크로 amortize한 뒤 surface·object-part·contact-direction 손실로 fine-tuning한다. 결과 궤적은 residual RL의 base action이 된다.
- 🎯 같은 ManipTrans residual RL 아래에서 hand-only reference 대비 성공률이 20.6% → 48.2%(Allegro, 오른손 OakInk-v2)로 오르고, OakInk-v2로 학습한 retargeter가 ARCTIC에 zero-shot으로 87.9 ADD-AUC를 내며, 실기 open-loop replay는 5과제 46/56이 성공했다.
🔍 Ping Review
🔍 Ping — A light tap on the surface. Get the gist in seconds.
사람 손-물체 모캡(OakInk-v2, ARCTIC)을 로봇 데이터로 바꾸는 파이프라인은 두 단계로 나뉜다. kinematic retargeting이 로봇 손이 어디에 가야 하는지를 정하고, dynamic retargeting(대개 residual RL)이 시뮬레이터 안에서 실제로 물체를 움직이게 만든다. 기존의 kinematic 단계는 AnyTeleop·DexPilot·GeoRT처럼 손 keypoint 벡터만 맞추고 물체를 보지 않는다. 물체와 접촉은 ManipTrans·DexMachina·SPIDER의 physics 단계에서야 들어온다. 그래서 dynamic 단계는 dynamics를 맞추는 일과 “어디를 쥐어야 하는가”를 찾는 일을 동시에 떠안는다.
DexOAK의 주장은 단순하다. kinematic reference가 이미 시연된 접촉 위치에 손끝을 올려 두면, RL은 접촉 탐색에서 풀려나 dynamics 보정에만 집중할 수 있다. 이를 위해 OmniRetarget의 interaction mesh를 손가락 단위로 가져와 seed reference를 만들고, 그 최적화를 네트워크로 amortize한 다음, 미분 가능한 네트워크라는 점을 이용해 데이터셋 전체에 걸친 접촉 손실로 다시 fine-tuning한다. 학습이 끝나면 새 시연에는 per-frame 최적화 없이 forward pass만 쓴다.
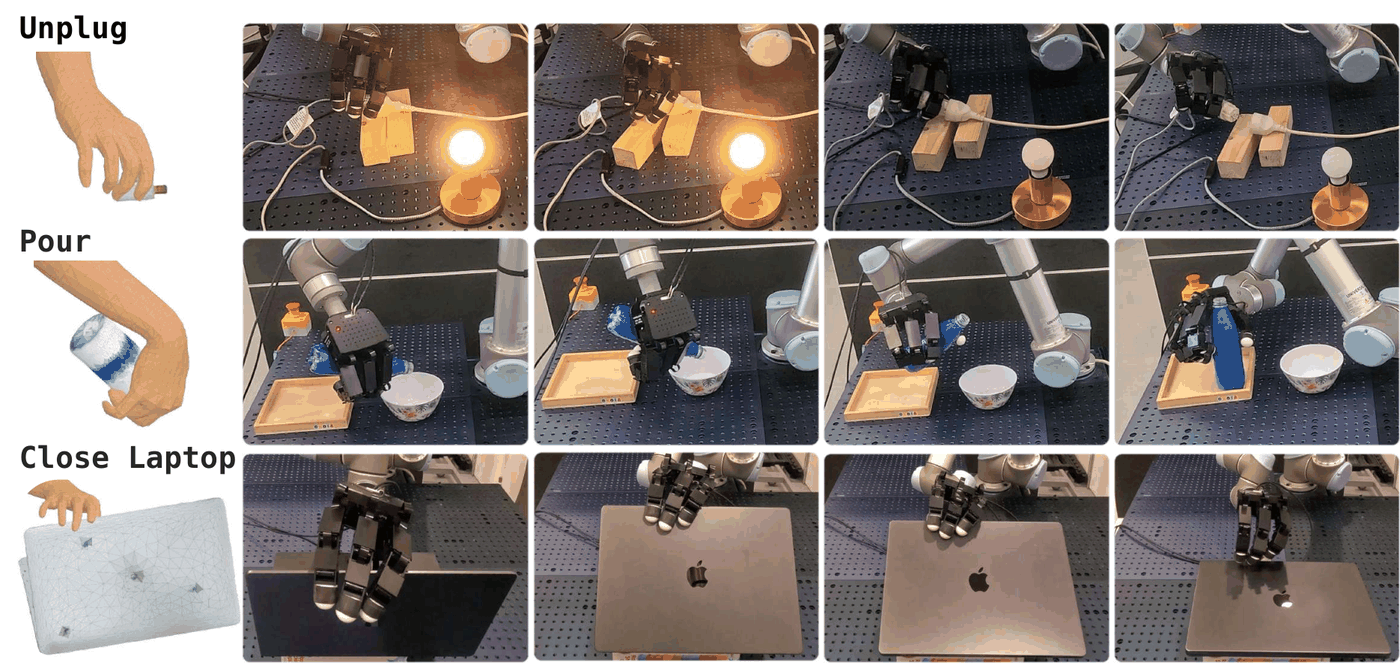
Fig. 1: 사람 시연(Unplug, Pour, Close Laptop)을 DexOAK reference + RL로 바꾼 궤적을 UR5 + 오른손 Allegro에서 open-loop로 재생한 장면. Close Laptop은 retargeter 학습에서 제외된 과제다.
핵심 방법론:
프레임 t에서 사람 손 keypoint(손끝·손목) M_h개와 물체 anchor M_o개로 source 집합 \mathcal{S}_t를 만들고, 손 keypoint만 로봇의 대응점 r^i_t = w_t\,\mathrm{FK}^i(q_t)로 바꾼 target 집합 \mathcal{T}_t(w_t,q_t)를 만든다. 두 집합에 같은 Delaunay 이웃 \mathcal{N}(i)를 쓰고, 각 점의 Laplacian 좌표 \Delta_i=\frac{1}{|\mathcal{N}(i)|}\sum_{j\in\mathcal{N}(i)}(x_i-x_j)를 맞춘다(Eq. 1).
\min_{w_t,\,q_t}\;\underbrace{\tfrac{1}{N}\sum_{i=1}^{N}\bigl\lVert\Delta_i(\mathcal{S}_t)-\Delta_i(\mathcal{T}_t(w_t,q_t))\bigr\rVert_2^2}_{\mathcal{L}_{\mathrm{IG}}}+\mathcal{L}_{\mathrm{coll}}+\mathcal{L}_{\mathrm{temp}}\quad\text{s.t.}\;\; q_t\in\mathcal{Q},\;\; |q_t-q^\star_{t-1}|\preceq \mathbf{v}_{\max}\,\mathrm{d}t
이 해 \tau^\star를 지도 신호로 네트워크 f_\theta(K_t,P_t,\hat q_{t-1},\hat w_{t-1})=(\hat w_t,\hat q_t)를 학습한 뒤, 사람 손 점이 물체 표면 \epsilon=15 mm 안에 있을 때만 켜지는 gate \gamma^i_t로 세 접촉 손실을 건다(Eq. 2~4).
\mathcal{L}_{\mathrm{surf}}=\sum_i\gamma^i_t\,d(r^i_t)^2,\qquad \mathcal{L}_{\mathrm{part}}=\sum_i\gamma^i_t\bigl\lVert r^i_t-o(k^i_t)\bigr\rVert_2^2,\qquad \mathcal{L}_{\mathrm{dir}}=\sum_i\gamma^i_t\,(1-\cos\theta^i_t)
d(\cdot)는 물체 점군까지의 거리, o(k^i_t)는 사람 접촉점에 가장 가까운 물체 점, \theta^i_t는 r^i_t-o(k^i_t)와 k^i_t-o(k^i_t) 사이의 각도다. 여기에 충돌·시간 평활·supervised 출력 anchor 항을 더한 가중합이 fine-tuning 목적함수다.
주요 결과:
- Object awareness의 효과(Table I, Allegro 오른손 OakInk-v2, 모두 같은 ManipTrans residual RL): \mathrm{SR}_{\mathrm{MT}} hand-only 최고 20.6%(ManipTrans imitator) → IG optimizer 43.2% → DexOAK 48.2%. contact completeness 5.8% → 21.9%, tip-position error 49.2 mm → 3.21 mm.
- Cross-dataset transfer(Table III, Allegro ARCTIC, 모두 DexMachina RL): OakInk-v2 모델 zero-shot 87.9 ADD-AUC(108.9 Hz), ARCTIC fine-tuning 후 90.0, ARCTIC in-domain DexOAK 91.3, DexMachina 83.4.
- SOTA 시스템 비교(Table IV, 각자의 RL): Inspire OakInk-v2 \mathrm{SR}_{\mathrm{MT}} 39.5(ManipTrans) → 48.4, Inspire ARCTIC ADD-AUC 62.7(DexMachina) → 77.9, \mathrm{SR}_{\mathrm{obj}} 42.0(SPIDER) → 83.4.
- 실기(Table V, UR5 + 오른손 Allegro): 5과제 open-loop replay 46/56(ManipTrans 26/40), held-out Close Laptop·Press Button 각 10/12.
결론:
새로운 것은 Laplacian 목적함수 자체보다 “kinematic reference를 접촉 목적함수로 다듬을 수 있는 대상”으로 바꾼 것이다. 최적화 해는 프레임마다 따로 풀리고 초기값에 민감하지만, 그 해를 흉내 낸 네트워크는 미분 가능하고 데이터셋 전체를 공유하므로 접촉 손실로 한 번 더 밀어 올릴 수 있다. 다만 Table I을 분해하면 이득의 대부분(+27.6 %p 중 +22.6 %p)은 object anchor를 넣은 최적화 단계에서 나오고, 학습된 retargeter와 fine-tuning이 더하는 몫은 +5.0 %p다. 헤드라인 SOTA 비교(Table IV)는 reference와 RL backend가 함께 바뀐 시스템 비교라서, reference의 순수 기여는 Table I·III에서 읽어야 한다.
🔔 Ring Review
🔔 Ring — An idea that echoes. Grasp the core and its value.
한 줄로 시작하면
DexOAK의 통찰은 “kinematic retargeting의 목표는 손 모양 재현이 아니라 과제 기능의 보존이다”라는 문장 하나로 요약된다(§I: “kinematic retargeting should preserve task function rather than hand-pose fidelity”). 사람과 로봇의 손은 자유도도 크기도 다르므로 손 모양을 닮게 만들어도 같은 접촉이 나오지 않는다. 그렇다면 맞춰야 할 것은 손 관절이 아니라 물체에 대한 손끝의 상대 배치, 즉 어느 면을 어느 방향에서 누르는지다. 이 관점을 세 겹으로 구현한다. 첫째, 손끝과 물체 점을 한 그래프에 넣어 상대 배치를 Laplacian 좌표로 고정하는 최적화(seed). 둘째, 그 최적화를 네트워크로 amortize해 새 데이터에 forward pass만으로 적용(재사용성). 셋째, 네트워크가 미분 가능하다는 점을 이용해 접촉 손실로 최적화 해보다 더 나은 reference를 만드는 fine-tuning(품질). 그리고 이 reference를 residual RL의 base action으로 넣으면 RL의 부담이 줄어든다는 것이 논문의 가설이자 실험의 축이다.
배경: kinematic 단계는 왜 물체를 보지 않았나 (§I, §II)
논문은 리타게팅 파이프라인을 두 단계로 나눈다. kinematic retargeting은 로봇 손이 환경에 대해 어디에 있어야 하는지, dynamic retargeting은 물체와 상호작용하기 위해 어떻게 구동해야 하는지를 정한다(§I). 기존 계보를 이 축으로 정리하면 다음과 같다.
| 단계 | 대표 방법 | 무엇을 맞추는가 | 물체 정보 |
|---|---|---|---|
| kinematic, 최적화 | AnyTeleop(Position·Vector), DexPilot | 손 keypoint 위치·벡터 | 없음 |
| kinematic, 학습 | GeoRT | 사람 손끝 → 로봇 관절의 기하 목적함수 | 없음 |
| kinematic, interaction mesh | OmniRetarget | 몸-물체-지형 Laplacian 좌표 | 있음(단, 휴머노이드 전신·손목 노드 하나) |
| dynamic, residual RL | ManipTrans | 손 모방 정책 + 과제별 residual RL | physics 단계에서만 |
| dynamic, RL + curriculum | DexMachina | 가상 object control을 점점 제거하는 curriculum | physics 단계에서만 |
| dynamic, 샘플링 | SPIDER | 가상 contact guidance를 단 annealed sampling | physics 단계에서만 |
논문이 짚는 빈칸은 마지막 세 줄의 공통점이다. dynamic 단계 방법들은 “receive an object-agnostic reference and must discover contacts themselves”(§II). 즉 물리적 타당성은 회복하지만 출발점이 되는 reference에는 접촉 기하가 없다. OmniRetarget은 물체를 kinematic 단계에 넣었지만 손을 손목 노드 하나로 표현해 손가락 단위 접촉을 풀지 못한다.
동시대 연구도 명시한다. TopoRetarget, C2Dex, 그리고 이 블로그에서 다룬 Regrind(A Minimalist Retargeting-Guided RL Recipe)가 같은 Laplacian 계열 목적함수로 손-물체 구조를 보존한다. DexOAK가 내세우는 차별점은 이들이 “re-optimize each new frame or demonstration before RL”인 반면 DexOAK는 최적화를 학습용 seed를 만드는 데만 쓰고, 이후에는 재사용 가능한 retargeter를 데이터셋 단위 접촉 손실로 fine-tuning한다는 점이다(§II). 실험에서 이 동시대 방법들과의 직접 비교는 없다.
방법 상세 (§III)
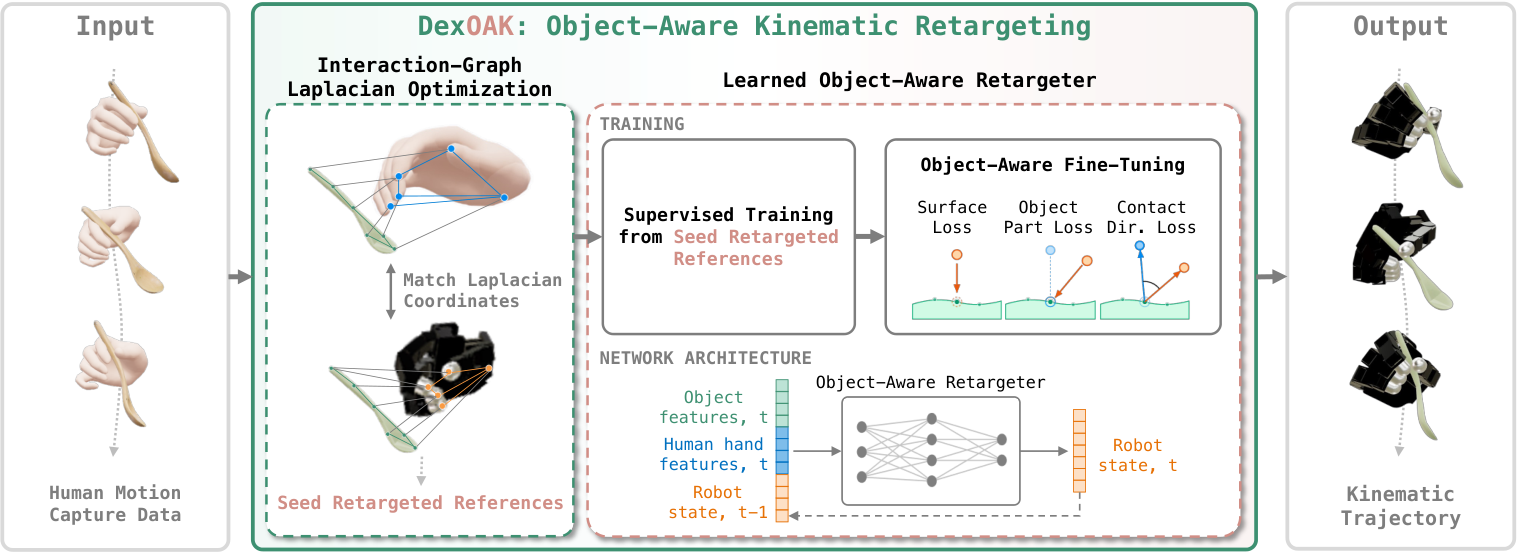
Fig. 2: DexOAK 개요. 왼쪽은 사람-물체 graph와 로봇-물체 graph의 Laplacian 좌표를 맞추는 per-frame 최적화로 seed reference를 만드는 단계, 오른쪽은 그 seed로 supervised 학습한 뒤 surface·object-part·contact-direction 손실로 fine-tuning하는 학습된 retargeter다. 네트워크는 물체 feature, 사람 손 feature, 직전 프레임 로봇 상태를 받아 현재 로봇 상태를 낸다. residual RL 단계(§IV)는 그림에서 빠져 있다.
문제 설정
입력은 T프레임 사람 손-물체 모캡이다. 프레임 t에서 SMPL-X에서 뽑은 손 keypoint K_t\in\mathbb{R}^{N_h\times 3}(N_h=21)과 물체 메시에서 뽑은 점군 P_t\in\mathbb{R}^{N_p\times 3}(N_p=1024)이 모두 사람 손목 좌표계(W_t\in\mathrm{SE}(3))로 주어진다. 출력은 로봇 손목 자세 w_t=(p_t,R_t)\in\mathrm{SE}(3)와 관절각 q_t\in\mathcal{Q}=[q_{\mathrm{low}},q_{\mathrm{high}}]\subset\mathbb{R}^J이다. w_t가 손목 상대량이므로 캡처 좌표계의 로봇 손목은 W_t\,w_t가 되고, 전역 배치에 불변이다. 궤적은 손마다 하나씩 만들며, 양손 결합은 dynamic 단계에서만 일어난다(§III 서두).
III-A. Interaction-graph Laplacian 최적화
Graph 구성. source 집합 \mathcal{S}_t는 사람 손 keypoint M_h개(손끝 + 손목)와 물체 anchor M_o=64개, target 집합 \mathcal{T}_t는 같은 anchor에 로봇 대응점을 넣는다. 같은 인덱스는 해부학적 대응(엄지↔︎엄지)이다. 부록 Table S1에 따르면 Allegro는 손가락이 넷이라 새끼손가락을 버려 M_h=5, Inspire는 M_h=6이다.
이웃과 Laplacian 좌표. OmniRetarget을 따라 \mathcal{S}_t에 3D Delaunay tetrahedralization을 걸고, 그 edge를 target에도 그대로 쓴다. 로봇이 새 이웃 관계를 만들지 않고 사람이 만든 이웃 관계를 재현하게 하려는 것이다. Laplacian 좌표 \Delta_i는 이웃 중심에서의 offset이라 전역 평행이동에 불변이고, 물체 anchor가 그래프에 들어 있으므로 손끝의 좌표가 물체에 대한 상대 위치를 담게 된다. 이것이 “IG (w/o object)”와 “IG (+ object)”를 가르는 지점이다(Fig. 3).
OmniRetarget 대비 세 가지 확장(§III-A).
| 항목 | OmniRetarget | DexOAK |
|---|---|---|
| 손 표현 | 손목 노드 하나 | 손끝 + 손목(손가락 단위 접촉) |
| 물체 | 물체 하나 + 지형 | 장면의 모든 물체를 한 graph에 |
| 스케일 | 사람 keypoint를 키 비율로 로봇에 맞게 축소·확대 | 물체에 대한 실제 스케일 유지 |
세 번째가 손 조작에서 특히 중요하다. 손 전체를 비율로 줄이면 손끝과 물체 표면 사이 거리가 함께 바뀌어 접촉이 깨진다.
Per-frame 최적화. 목적함수는 Laplacian 항, 충돌 hinge 항 \mathcal{L}_{\mathrm{coll}}=\sum_c\max(0,-g_c)^2(g_c는 충돌 쌍 거리 − safety margin, 로봇-물체·자기충돌 포함, 인접 링크 제외), 시간 평활 항 \mathcal{L}_{\mathrm{temp}}=\lVert q_t-q^\star_{t-1}\rVert^2+\lVert p_t-p^\star_{t-1}\rVert^2+d^2_{\mathrm{rot}}(R^\star_{t-1},R_t)의 합이다. 관절 범위와 관절 속도 한계만 hard constraint이고, 손목 운동은 \mathcal{L}_{\mathrm{temp}}로만 soft하게 묶인다. 각 프레임을 SLSQP로 풀되 직전 해로 warm-start한다.
여기서 OmniRetarget과의 차이를 하나 더 짚어 둔다. OmniRetarget은 비관통을 hard constraint로 걸고 sequential SOCP로 풀어 “아티팩트를 정의상 제거”하는 쪽이었다. DexOAK는 충돌을 soft penalty로 둔다. 그래서 seed reference에도 관통이 남을 수 있고, 뒤의 fine-tuning이 같은 \mathcal{L}_{\mathrm{coll}}을 다시 쓰는 이유가 된다. 논문은 이 선택의 근거를 따로 말하지 않는다.
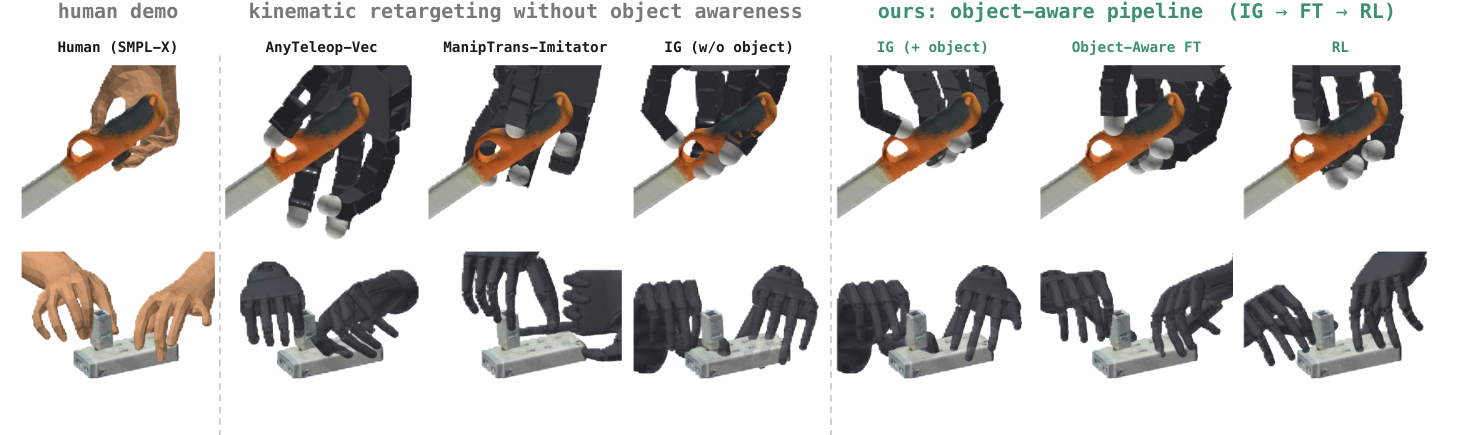
Fig. 3: OakInk-v2 두 장면(위: ignite, Allegro / 아래: unplug, Inspire 양손). 왼쪽부터 사람 시연, 물체를 보지 않는 AnyTeleop-Vector·ManipTrans imitator·IG (w/o object), 그리고 DexOAK의 IG (+ object) → Object-Aware FT → RL. hand-only 방법은 손끝이 물체 밖에 뜨거나 안으로 파고들고, object-aware 단계를 거칠수록 손끝이 손잡이 위로 모인다.
III-B. 학습된 object-aware retargeter
왜 amortize하는가. 논문이 드는 이유는 두 가지다. 첫째, 이 최적화는 초기값에 민감하고 접촉·충돌 항을 더 넣을수록 비볼록성이 커진다(§I). 그래서 최적화 안에 접촉 손실을 직접 넣는 대신, 최적화 해를 흉내 내는 네트워크를 먼저 만들고 그 위에서 접촉 손실을 건다. 둘째, 여러 시퀀스와 과제에 걸쳐 하나의 함수를 학습하므로 새 데이터에 다시 최적화할 필요가 없다.
구조. 각 keypoint는 손목 좌표계의 12차원 속성(위치 3 + SMPL-X 관절 방향의 6D rotation 6 + 선속도 3)으로 표현한다. 물체 점군은 PointNet식 encoder(공유 pointwise MLP + global max pooling)로 요약하고, keypoint 속성을 펼친 벡터와 이어 붙여 프레임 feature \phi_t를 만든다. 관절 decoder와 손목 decoder는 각각 \phi_t에 자기 직전 예측 \hat q_{t-1} 또는 \hat w_{t-1}을 이어 붙여 읽는다. 이 autoregressive 조건화는 최적화의 warm-start에 대응하며, teacher forcing 없이 free-running으로 학습해 학습과 배포가 같은 입력 분포를 보게 한다. 첫 프레임은 0 벡터로 조건화한다. 관절 출력은 관절별 sigmoid로 \hat q_t=q_{\mathrm{low}}+\sigma(\cdot)(q_{\mathrm{high}}-q_{\mathrm{low}})를 만들어 joint-limit 손실 없이 범위를 지킨다. 손목은 위치 3 + 6D rotation을 내고 \mathrm{SO}(3)로 변환한다.
III-B1. Supervised 학습
손실은 관절 L_1과 손목 손실(위치 L_1 + \mathrm{SO}(3) geodesic 거리)의 동일 가중 합이다. 이 단계의 목표는 seed를 개선하는 것이 아니라 재현하는 것이고(Table I에서 실제로 거의 같은 값을 낸다), 역할은 fine-tuning의 초기화다. 논문은 이 초기화 없이 fine-tuning만 하면 “too weakly constrained to converge”라고 쓰고, Table II의 “without supervised training”(CC 10.3%, TPE 36.8 mm)이 그 근거다.
III-B2. Object-aware fine-tuning
Laplacian 좌표 일치는 손-물체 이웃 관계를 보존할 뿐, 손끝을 표면 위에 올려놓지는 않는다(논문은 Fig. 3의 IG (+ object)에서 접촉이 아직 부정확하게 남는다고 쓴다). fine-tuning은 이 마지막 몇 mm를 직접 겨냥한다. 세 접촉 손실의 역할을 나누면 다음과 같다.
| 손실 | 끌어당기는 곳 | 해결하려는 실패 |
|---|---|---|
| \mathcal{L}_{\mathrm{surf}} | 가장 가까운 물체 표면 | 손끝이 표면에서 뜸 |
| \mathcal{L}_{\mathrm{part}} | 사람 접촉점에 가장 가까운 물체 점 o(k^i_t) | 표면에는 붙었지만 엉뚱한 부위에 붙음 |
| \mathcal{L}_{\mathrm{dir}} | 사람과 같은 쪽에서 o(k^i_t)로 접근 | 얇은 물체의 반대 면에 붙음 |
세 항 모두 사람 손 점이 표면 \epsilon 안에 있을 때만 켜진다. 접근·놓는 구간에서는 접촉 손실이 정보가 없고 잡음만 더한다는 이유다. \mathcal{L}_{\mathrm{surf}}는 표면에 대해 대칭이라 관통을 막지 못하므로 관통은 \mathcal{L}_{\mathrm{coll}}이 맡는다. 정규화 항은 \mathcal{L}_{\mathrm{coll}}, 연속 예측 사이의 \mathcal{L}_{\mathrm{temp}}, 그리고 supervised 네트워크의 같은 프레임 출력에 묶는 \mathcal{L}_{\mathrm{anc}}이다. 전체 목적은 \mathcal{L}_{\mathrm{ft}}=\sum_\ell\lambda_\ell\mathcal{L}_\ell, \ell\in\{\mathrm{surf},\mathrm{part},\mathrm{dir},\mathrm{coll},\mathrm{anc},\mathrm{temp}\}이고 가중치는 (5,10,1,10,1,1)이다(§V-A). 이 단계는 레이블 없이 진행된다.
본문과 부록이 어긋나는 구현 값
논문은 §V-A “Implementation”과 부록 Table S2에 같은 하이퍼파라미터를 두 번 적는데, 몇 군데가 다르다. HTML과 PDF의 값은 같다.
| 항목 | 본문 §V-A / §III | 부록 Table S2 / §S2 |
|---|---|---|
| 로봇-물체 충돌 margin | 5 mm | 2 mm |
| fine-tuning epoch | 24 | 25 |
| decoder | 두 MLP decoder 모두 512 unit hidden layer 3개 | Allegro 8층·폭 1024, Inspire 4층·폭 512 |
| Delaunay tetrahedralization | 매 프레임 다시 계산(§III-A) | source 노드에서 한 번 만들어 재사용(§S2) |
| autoregressive 조건화 | 직전 프레임 예측 하나 | “Window length 9 frames, autoregressive” |
| keypoint 입력 | 손 하나의 N_h=21개, 궤적은 손마다 | “Keypoint tokens 2\times21=42” |
| 최적화 frame step | (본문 미기재) 데이터는 60 Hz로 subsample(§S1) | \mathrm{d}t=1/30 s |
| fine-tuning 가중치 출처 | §V-A에 수치 명시 | “loss weights: see Table II”(Table II에는 가중치 수치가 없다) |
대부분은 재현자에게 어느 값을 믿어야 할지 모르게 만드는 수준의 표기 불일치다. 그중 tetrahedralization과 keypoint 입력 두 줄은 방법의 의미를 바꿀 수 있다. 매 프레임 재계산이면 이웃 관계가 접촉 변화에 따라 바뀌고, 한 번만 만들면 첫 프레임의 이웃이 시퀀스 내내 고정된다. 42개 token이면 retargeter가 양손을 함께 본다는 뜻일 수 있는데, 본문은 “one trajectory per hand”라고 한다. 코드가 공개되면 가장 먼저 확인할 두 항목이다.
Dynamic retargeting (§IV)
kinematic reference \hat\tau는 residual RL의 base action이 된다. 정책은 시뮬레이터 상태 s_t, reference의 한 스텝 앞 목표 \hat\tau_{t+1}, 시연 물체 상태 x^o_{t+1}을 보고 residual을 낸다.
\delta a_t=\pi(s_t,\hat\tau_{t+1},x^o_{t+1}),\qquad a_t=\bar a_t+\delta a_t
손가락은 base action에 residual을 더해 PD 위치 목표로, 손목은 PID가 위치·방향 오차를 힘·토크로 바꾼 뒤 residual을 더한다. episode는 reference의 처음 98% 중 무작위 프레임에서 시작하는 reference-state initialization(RSI)을 쓰고, 기존 연구(DexMachina, SPIDER)와 달리 시뮬레이터에서 접촉을 미리 풀어 두는 전처리를 하지 않는다(§IV, §S3).
실험마다 RL backend가 다르다는 점이 결과 해석에서 가장 중요하다.
| 실험 | RL backend | 목적 |
|---|---|---|
| Table I(OakInk-v2 ablation) | ManipTrans residual RL | reference만 바꿔 비교 |
| Table III(ARCTIC 일반화) | DexMachina RL | reference만 바꿔 비교 |
| Table IV(SOTA), Table V(실기) | 통합 residual RL: DeepMimic tracking + ManipTrans 보상 + DexMachina object curriculum | 완성된 시스템끼리 비교 |
통합 RL에 DexMachina curriculum을 넣은 이유는 “residual RL needs the object curriculum on ARCTIC”이며, 하나의 프로토콜로 보고하려고 OakInk-v2에도 켰다(§IV). RL 하이퍼파라미터는 Table S3에 있다: 4,096 env, PPO, sim step 1/60 s, episode 1,200 step, \gamma=0.99, GAE \lambda=0.95, clip 0.2, rollout 32, minibatch 1,024, epoch 5, lr 5e-4, H100 한 장. 도메인 랜덤화는 물체 마찰 [0.5,3]배, 질량 ±20%다.
직관: 접촉을 reference에 넣으면 왜 RL이 쉬워지나
아래는 필자의 해석이다. residual RL은 base action 주변을 탐색한다. base action이 손끝을 물체에서 3~5 cm 떨어진 곳에 둔다면(hand-only reference의 TPE가 49~78 mm다), residual 정책은 어디를 쥐어야 하는지부터 탐색해야 한다. 물체를 쥐기 전에는 물체 추종 보상이 거의 움직이지 않으므로 이 탐색은 sparse reward 문제에 가깝다. 반대로 reference가 손끝을 이미 접촉점 근방(TPE 3 mm대)에 둔다면 residual이 할 일은 얼마나 세게, 어느 순간에 누를지 같은 dynamics 보정이 된다. 이쪽은 보상이 촘촘한 국소 문제다.
논문이 내세우는 가설도 이것이다(§I: “We hypothesize that object-aware references let it focus on dynamics rather than inferring contact locations”). 저자는 “hypothesize”라고 쓰고, 근거는 Table I의 reference별 RL 성공률 상관이다. 탐색 곡선이나 학습 속도 비교 같은 직접 증거는 없다.
이 직관이 어디서 깨지는지도 논문이 스스로 보여 준다. reference는 kinematic이라 운동량을 모른다. 흔들기처럼 동적인 과제에서는 접촉 위치가 맞아도 쥐는 힘과 가속을 RL이 혼자 만들어야 하고, 그때 그립이 풀린다(Fig. 4 마지막 행, §V-E). 즉 object-aware reference는 “어디”를 해결하지만 “어떻게”는 여전히 RL 몫이다.
실험 (§V)
셋업 (§V-A)
| 항목 | OakInk-v2 | ARCTIC |
|---|---|---|
| 성격 | 양손·한손 물체 조작 | 양손 articulated object 조작 |
| 학습 데이터 | ManipTrans 세트 77 시퀀스, 물체 42개(양손 39·오른손 27·왼손 11) | 30 시퀀스(물체 5 × 클립 6) |
| 평가 | 양손 세트(SOTA, Table IV), 오른손 세트(ablation, Table I·II) | DexMachina·SPIDER가 쓴 7클립 부분집합(Table III·IV) |
| 전처리 | 120 → 60 Hz subsample, DexManipNet 분할을 따른 manipulation primitive | 부록 Table S4·S5에 클립 목록 |
로봇 손은 Allegro(손가락 4, 제어 DoF 16)와 Inspire(손가락 5, 제어 DoF 6 + mimic 관절 6)다. 지표는 다음과 같다.
| 지표 | 정의 | 출처 |
|---|---|---|
| TPE (mm) | 로봇 손끝과 사람 손끝의 평균 유클리드 거리 | 이 논문 |
| Contact completeness, CC (%) | 사람 손끝이 표면 10 mm 안인 접촉이 하나라도 있는 프레임 중, 접촉한 모든 로봇 손끝이 표면 10 mm 안에 있는 프레임 비율 | 이 논문 |
| \mathrm{SR}_{\mathrm{MT}} | 물체 회전 30°, 물체 이동 3 cm, 관절 위치 8 cm, 손끝 6 cm 이하 | ManipTrans |
| \mathrm{SR}_{\mathrm{obj}} | 물체만, 회전 28.6°(0.5 rad)·이동 10 cm | SPIDER |
| ADD-AUC | 달성 자세와 시연 자세의 물체 표면 점 거리 기반 추종 점수 | DexMachina |
논문은 TPE와 CC가 “diagnostic rather than complete predictors of downstream success”라고 스스로 선을 긋는다. 평가는 Table I~III이 3 seed 평균, Table IV가 5 seed 평균이고 정책마다 256 rollout이다. Table III·IV의 베이스라인 값은 원 논문에서 가져온 것이다. 모든 표에 표준편차나 신뢰구간은 없다.
Object awareness의 효과 (§V-B, Table I)
Allegro 오른손 OakInk-v2 27과제, 모두 같은 ManipTrans residual RL이다. 베이스라인 수치는 저자들의 재현값이다.
| Kinematic reference | CC (%) ↑ | TPE (mm) ↓ | \mathrm{SR}_{\mathrm{MT}} (%) ↑ |
|---|---|---|---|
| Hand-only reference | |||
| AnyTeleop-Vector | 3.5 | 59.5 | 18.3 |
| AnyTeleop-Position | 0.5 | 77.9 | 11.1 |
| AnyTeleop-DexPilot | 0.3 | 53.8 | 0.0 |
| GeoRT | 1.0 | 58.6 | 0.8 |
| ManipTrans (imitator) | 5.8 | 49.2 | 20.6 |
| Object-aware reference (DexOAK) | |||
| IG optimizer | 19.6 | 3.50 | 43.2 |
| + supervised training | 19.2 | 3.50 | 43.6 |
| + Object-Aware FT (Full) | 21.9 | 3.21 | 48.2 |
본문은 48.2%가 ManipTrans 결과의 2.3배이고(48.2/20.6 = 2.34, 필자 검산 일치) fine-tuning이 최적화 대비 +5.0 %p를 더한다고 쓴다. 이 표를 단계별로 분해하면 이 논문의 기여 구조가 드러난다(필자 계산).
| 단계 | \mathrm{SR}_{\mathrm{MT}} 증분 | 전체 +27.6 %p 중 비율 |
|---|---|---|
| hand-only 최고(ManipTrans 20.6) → IG optimizer(43.2) | +22.6 %p | 82% |
| IG optimizer → + supervised(43.6) | +0.4 %p | 1% |
| + supervised → + Object-Aware FT(48.2) | +4.6 %p | 17% |
즉 성공률을 두 배로 만든 것은 물체 anchor를 넣은 interaction-graph 최적화이고, 이는 OmniRetarget 목적함수를 손가락 단위로 확장한 부분이다. 학습된 retargeter와 접촉 fine-tuning은 그 위에 약 5 %p를 더한다. 3 seed 평균에 분산이 보고되지 않아 이 5 %p가 seed 잡음보다 큰지는 표만으로 판단할 수 없다.
표에서 하나 더 눈에 띄는 것은 hand-only 방법의 TPE다. TPE는 로봇 손끝과 사람 손끝 사이 거리인데, 손끝 위치를 직접 맞추는 AnyTeleop-Position이 77.9 mm로 가장 나쁘다. 논문은 이 역전을 설명하지 않는다. AnyTeleop류는 손목을 사람 손목에 고정하고 손가락 관절만 최적화하거나 손 크기를 스케일링하므로, 크기가 다른 로봇 손에서는 손목 기준의 상대 배치가 맞아도 절대 손끝 위치가 cm 단위로 어긋날 수 있다(필자의 해석). 반대로 DexOAK는 손목 자세까지 최적화 변수이고 실제 스케일을 유지하므로 TPE가 정의상 유리하다. TPE와 CC는 각각 \mathcal{L}_{\mathrm{IG}}·\mathcal{L}_{\mathrm{part}}, \mathcal{L}_{\mathrm{surf}}와 거의 같은 양을 재므로, 이 두 열에서의 압승은 상당 부분 목적함수가 곧 지표인 구조에서 나온다. 독립적인 근거는 RL 성공률 열이다.
구성요소 ablation (§V-C, Table II)
같은 Allegro 오른손 과제, kinematic 지표만(RL 없음). 각 행은 Full 모델에서 하나만 바꾼다.
| 변형 | CC (%) ↑ | TPE (mm) ↓ |
|---|---|---|
| Interaction-graph Laplacian optimizer | ||
| without object anchors | 2.8 | 41.5 |
| without wrist node | 19.6 | 3.51 |
| Architecture and training | ||
| without object cloud | 20.0 | 3.83 |
| without autoregression | 16.1 | 9.29 |
| single-sequence training | 20.9 | 3.53 |
| without supervised training | 10.3 | 36.8 |
| Object-aware losses (leave-one-out) | ||
| without surface-contact | 13.2 | 6.84 |
| without object-part | 19.2 | 7.71 |
| without contact-direction | 18.8 | 7.25 |
| Loss-weight configurations | ||
| uniform (1,1,1,1,1,1) | 19.2 | 5.03 |
| contact-heavy (50,100,20,10,1,1) | 20.8 | 4.11 |
| regularization-heavy (5,10,1,100,50,10) | 19.3 | 3.85 |
| Full model (5,10,1,10,1,1) | 21.9 | 3.21 |
읽을거리는 네 가지다.
- 물체 anchor가 전부다. anchor를 빼면 CC 2.8%, TPE 41.5 mm로 hand-only 베이스라인 수준으로 떨어진다. Table I 분해와 같은 결론이다.
- supervised 초기화 없이는 fine-tuning이 무너진다(10.3%, 36.8 mm). 접촉 손실만으로는 손을 어디에 둘지 정하지 못한다는 뜻이고, seed 최적화가 단순한 “가속용 대체물”이 아니라 학습 문제를 성립시키는 조건임을 보여 준다.
- 네트워크 입력에서 물체 점군을 빼도 손실이 작다(20.0%, 3.83 mm). 본문은 “object information still enters through the losses”라고 설명한다. 이것은 흥미로운 자기 제한이다. 제목의 “object-aware”가 네트워크의 입력보다 학습 신호에서 주로 온다는 뜻이고, 물체 형상을 보지 않는 네트워크도 학습 분포 안에서는 거의 같은 reference를 낸다. 다만 ARCTIC 전이처럼 처음 보는 물체에서 물체 입력의 기여가 커지는지는 이 표로 알 수 없다(그 조건의 ablation은 없다).
- 가중치 배치에 둔감하다. 세 대안 모두 hand-only보다 훨씬 낫다. 다만 contact-heavy가 접촉 가중치를 10배 키웠는데도 CC가 Full보다 낮다(20.8 < 21.9)는 비단조성은 언급되지 않는다.
해석상 확인이 필요한 곳도 있다. 맨 위 두 행은 “optimizer” 블록에 있지만 표 캡션은 “Full model에서 하나씩 바꾼다”고 한다. “without wrist node”(19.6, 3.51)는 Table I의 IG optimizer 행(19.6, 3.50)과 거의 같아서, 이 두 행이 최적화 출력에서 잰 값인지 그 seed로 학습한 Full 파이프라인에서 잰 값인지가 모호하다. 그리고 이 표에는 RL 성공률이 없으므로, 각 구성요소가 downstream 성공에 얼마나 기여하는지는 측정되지 않았다.
일반화: 다시 풀지 않고 옮기기 (§V-D, Table III)
Allegro, ARCTIC, 모두 DexMachina RL. 속도는 “평가 프레임 수 ÷ target 데이터의 kinematic 단계 총 wall-clock”이며, 최적화·학습·fine-tuning을 포함하고 RL은 제외한다.
| 방법 | Speed (Hz) ↑ | ADD-AUC (%) ↑ |
|---|---|---|
| In-domain on ARCTIC | ||
| DexMachina | 13.4 | 83.4 |
| Ours: IG optimizer | 15.5 | 88.9 |
| Ours: DexOAK | 1.4 | 91.3 |
| Generalization OakInk-v2 → ARCTIC | ||
| Zero-shot | 108.9 | 87.9 |
| + Object-Aware FT on ARCTIC | 57.2 | 90.0 |
OakInk-v2 모델이 ARCTIC에 zero-shot으로 87.9를 내 DexMachina(83.4)를 넘고, in-domain 최적화보다 7배 빠르다(108.9/15.5 = 7.03, 필자 검산 일치). ARCTIC에서 fine-tuning만 하면 90.0으로 in-domain DexOAK(91.3)에 근접한다.
이 표는 정직하게 읽으면 두 가지를 더 말한다.
- In-domain DexOAK는 가장 느리다(1.4 Hz). 30 시퀀스짜리 ARCTIC에서 seed 최적화 + 600 epoch supervised + fine-tuning을 모두 target 데이터 비용으로 셌기 때문이다. amortization은 같은 retargeter를 여러 번 재사용할 때만 이득이고, 데이터가 작으면 최적화(15.5 Hz)를 그냥 쓰는 편이 빠르다.
- Zero-shot의 108.9 Hz는 OakInk-v2 쪽 비용을 포함하지 않는다. 정의상 “target-data” 비용만 세므로 맞는 계산이지만, 독자가 “7배 빠른 방법”으로 읽으면 source 쪽 최적화·학습 비용이 사라진다. 정확히는 이미 학습된 retargeter의 한계 비용이다.
ADD-AUC 분해도 Table I과 같은 모양이다(필자 계산). DexMachina 83.4 대비 in-domain DexOAK의 +7.9 중 IG optimizer가 +5.5(70%), 학습 + fine-tuning이 +2.4(30%)다.
SOTA 비교 (§V-E, Table IV, Fig. 4)
각 방법은 자기 dynamic refinement를 쓰고, DexOAK+RL은 §IV의 통합 residual RL을 쓴다. 베이스라인 값은 원 논문 값이며 “–”는 미보고다.
| 데이터셋·손 | 방법 | \mathrm{SR}_{\mathrm{MT}} (%) | \mathrm{SR}_{\mathrm{obj}} (%) | ADD-AUC (%) |
|---|---|---|---|---|
| OakInk-v2 양손, Inspire | ManipTrans | 39.5 | – | – |
| SPIDER | – | 47.9* | – | |
| DexOAK+RL | 48.4 | 58.7 | 55.1 | |
| OakInk-v2 양손, Allegro | SPIDER | – | 45.9* | – |
| DexOAK+RL | 58.6 | 64.1 | 61.5 | |
| ARCTIC, Inspire | DexMachina | – | 67.1 | 62.7 |
| SPIDER | – | 42.0 | – | |
| DexOAK+RL | 58.3 | 83.4 | 77.9 | |
| ARCTIC, Allegro | DexMachina | – | – | 83.4 |
| DexOAK+RL | 67.2 | 97.3 | 92.1 |
* SPIDER는 OakInk-v2 시퀀스를 더 많이 써서 비교가 참고용이다(논문 캡션). SPIDER 리뷰에 정리해 둔 원 논문 값과 대조하면 OakInk 47.9%(Inspire)·45.9%(Allegro)는 SPIDER가 OakInk 1,022개 궤적 전체에서 보고한 값이고, ARCTIC 42.0%와 DexMachina 67.1%는 SPIDER의 RL 방법 비교표 값과 같다. 즉 SPIDER 쪽 OakInk 수치는 평가 집합 자체가 다르다. ManipTrans 39.5%도 ManipTrans 리뷰의 양손 성공률과 같다. 베이스라인 숫자 자체는 원 논문과 맞는다.
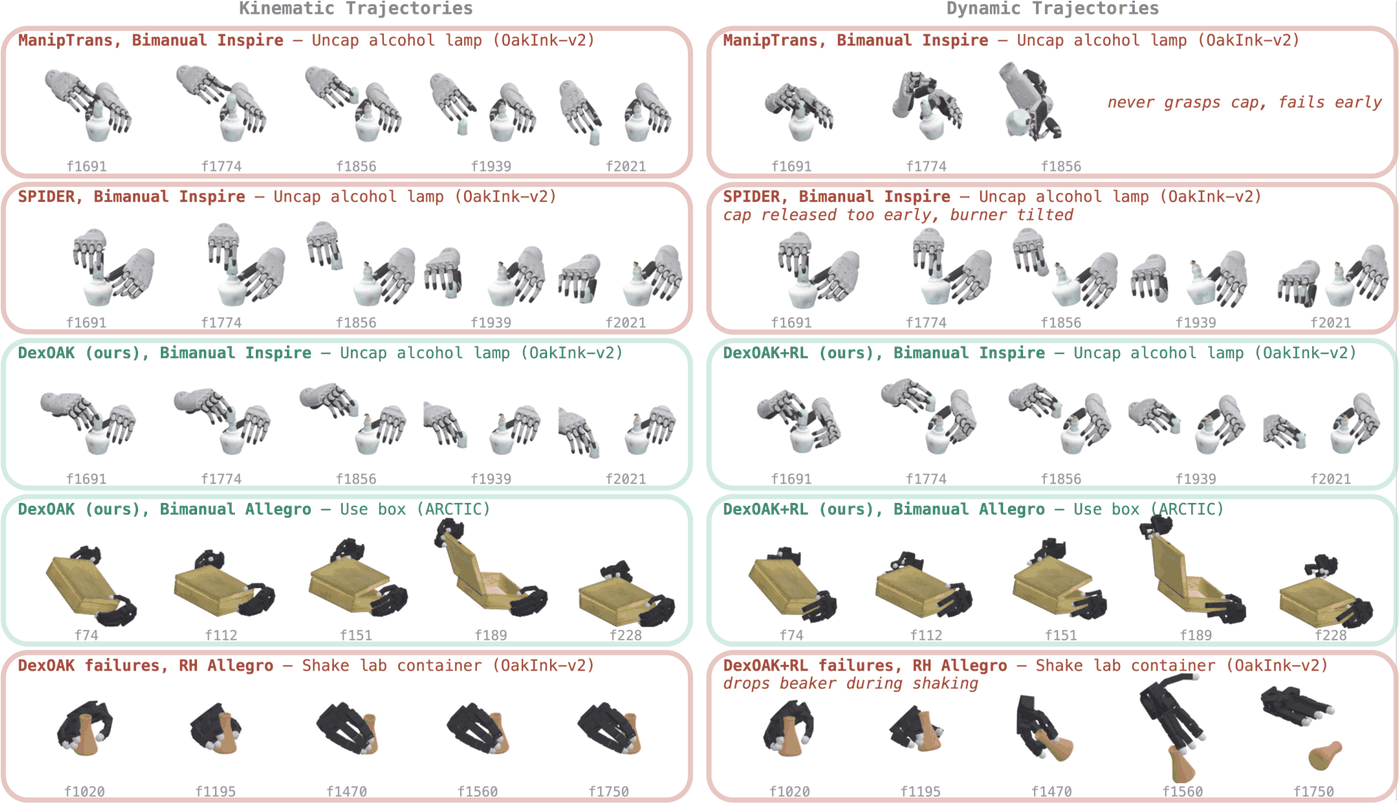
Fig. 4: 왼쪽은 kinematic 궤적, 오른쪽은 dynamic 궤적. 위 세 행은 Inspire 양손 uncap alcohol lamp(OakInk-v2)에서 ManipTrans(뚜껑을 못 잡고 일찍 실패), SPIDER(뚜껑을 너무 일찍 놓고 버너가 기욺), DexOAK+RL(전체 동작 수행). 넷째 행은 Allegro 양손 use box(ARCTIC). 마지막 행은 Allegro 오른손 shake lab container에서 흔드는 도중 비커를 떨어뜨리는 실패 사례다.
이 표를 읽을 때 반드시 붙여야 할 단서는 화살표 하나에 여러 변경이 묶여 있다는 점이다. Inspire OakInk-v2의 39.5 → 48.4(+8.9 %p)는 ① kinematic reference(hand-only imitator → DexOAK), ② RL backend(ManipTrans residual RL → ManipTrans 보상 + DexMachina curriculum + DeepMimic tracking), ③ 실행 주체(원 논문의 하드웨어·seed → 저자의 5 seed)가 동시에 바뀐 값이다. 논문도 이를 알고 “this table compares complete systems rather than isolating the kinematic reference”라고 캡션과 본문에 적었다. reference의 순수 효과는 같은 backend로 고정한 Table I(+27.6 %p, Allegro 오른손)과 Table III(+7.9 ADD-AUC, Allegro ARCTIC)에서 읽어야 한다.
backend 효과를 가늠할 단서가 하나 있다. Allegro ARCTIC의 DexOAK는 DexMachina RL에서 91.3(Table III), 통합 RL에서 92.1(Table IV)이다. 이 조건에서는 backend를 바꿔도 0.8밖에 움직이지 않으므로, 적어도 Allegro ARCTIC의 우위는 backend보다 reference에서 온다고 읽을 수 있다(필자의 해석, 두 수치는 seed 수가 3과 5로 다르다). Inspire와 OakInk-v2에 대해서는 이런 통제 비교가 없다.
Allegro가 Inspire보다 RL 성공률이 높은 것(ARCTIC \mathrm{SR}_{\mathrm{MT}} 67.2 vs 58.3)을 저자는 “may reflect Allegro’s 16 controllable DoF versus Inspire’s 6”로 조심스럽게 해석한다. 이는 DexMachina 리뷰에서 정리한 hand embodiment 분석, 즉 크기보다 DoF가 중요하고 완전 구동 손이 더 잘 배운다는 관찰과 같은 방향이다. DexOAK가 새로 발견한 사실이라기보다 기존 관찰의 재확인으로 보는 것이 맞다.
실기 실험 (§V-F, Table V)
절차가 결과의 의미를 정하므로 먼저 정리한다.
- OakInk-v2 5과제마다 DexOAK+RL과 ManipTrans를 각각 3 seed로 학습한다.
- 각 정책에서 정해진 평가 순서로 처음 \mathrm{SR}_{\mathrm{MT}}를 만족한 rollout 하나를 골라 손목 자세와 손가락 관절각을 기록한다.
- 그 궤적을 UR5 + 오른손 Allegro에서 open-loop로 4번 재생한다. UR5 목표는 기록된 손목 자세의 IK로 얻고, 60 Hz로 관절 공간에서 재생한다.
- 재생 전마다 물체를 표시된 초기 자세(시뮬레이션 초기화와 5 mm 이내)로 손으로 되돌린다. 물체 치수는 모캡 물체와 2 mm 이내로 맞췄다.
| 방법 | Take out | Close gate | Pour | Unplug | Cut |
|---|---|---|---|---|---|
| DexOAK+RL | 12/12 [90%] | 12/12 [41%] | 10/12 [95%] | 8/12 [93%] | 4/8 [3%] |
| ManipTrans | 6/12 [83%] | 12/12 [12%] | 8/12 [16%] | 0/4 [1%] | – [0%] |
칸은 “하드웨어 성공/시도 [시뮬레이션 \mathrm{SR}_{\mathrm{MT}} seed 평균]”이다. 분모가 12보다 작으면 3개 정책 중 일부가 성공 rollout을 하나도 못 만든 경우이고, “–”는 재생할 성공 rollout이 없다는 뜻이다. held-out 과제(retargeter 학습에서 제외, 처음 보는 물체 범주의 non-prehensile 상호작용) Close Laptop과 Press Button은 시뮬레이션 99%·100%, 하드웨어 각 10/12다. 이 둘은 46/56에 포함되지 않는다.
저자의 결론은 DexOAK+RL이 앞 세 과제에서 거의 완벽하고, 5과제 모두에서 시뮬레이션 \mathrm{SR}_{\mathrm{MT}}를 올리며, 하드웨어 성공에서 ManipTrans와 같거나 크게 앞선다는 것이다(Unplug가 가장 뚜렷). Unplug와 Cut의 실패는 급하거나 고주파인 움직임에서 플러그나 칼이 미끄러지는 것으로, open-loop의 초기화 민감성이 겹친다고 설명한다.
이 표에서 46/56이라는 숫자가 무엇을 세는지는 분명히 해 둘 필요가 있다.
- 독립 시행이 아니다. 56회는 서로 다른 궤적 14개(3+3+3+3+2)를 각각 4번 재생한 것이다. 같은 궤적의 반복 재생은 “그 궤적이 하드웨어에서 재현 가능한가”를 재는 것이고, 정책의 성공률이 아니다.
- 시뮬레이션 성공에 조건부다. 재생 대상은 처음 성공한 rollout뿐이다. 논문도 “Hardware success is therefore conditional on simulation success”라고 쓴다. Close gate는 시뮬레이션 41%인데 하드웨어 12/12이고, ManipTrans도 시뮬레이션 12%에서 하드웨어 12/12다. 이 과제에서 하드웨어 수치는 두 방법을 가르지 못한다.
- 소표본 통계. 재생을 독립 시행으로 가정해도 과제별 Fisher exact p는 Take out 0.014, Unplug 0.077, Pour 0.64, Close gate 1.0이다(필자 계산). 합계 46/56(82%, Wilson 95% 구간 70~90%) 대 26/40(65%, 50~78%)의 p는 0.093이다. 실제로는 궤적 단위로 묶여 있어 유효 표본이 더 작다. 따라서 하드웨어 실험이 보여 주는 것은 “RL로 다듬은 DexOAK 궤적이 실기에서 open-loop로 재현된다”는 실행 가능성이고, ManipTrans 대비 우월성의 근거는 시뮬레이션 \mathrm{SR}_{\mathrm{MT}} 열이 더 강하다(Pour 95% vs 16%, Unplug 93% vs 1%).
어느 OakInk-v2 시퀀스가 하드웨어 과제에 쓰였는지는 논문에 명시돼 있지 않다. 부록 Table S6에서 Take out·Close gate·Cut·remove plug는 양손 목록에만 있고 오른손 목록에는 Pour만 있으므로, 양손 과제의 오른손만 재생한 것일 가능성이 있지만 확인할 수 없다.
측정된 것과 선언된 것
| 주장 | 근거의 종류 | 근거 |
|---|---|---|
| object-aware reference가 downstream RL 성공을 올린다 | 측정(같은 backend) | Table I(20.6 → 48.2), Table III(83.4 → 91.3) |
| 이득의 주원천은 object anchor | 측정 | Table I 분해, Table II “without object anchors” |
| 학습 + fine-tuning이 최적화보다 낫다 | 측정, 분산 미보고 | Table I(+5.0 %p), Table III(+2.4) |
| RL이 접촉 탐색 대신 dynamics에 집중하게 된다 | 가설(“We hypothesize”) | 학습 곡선·탐색 분석 없음 |
| 학습된 retargeter가 새 데이터셋에 zero-shot 전이 | 측정(1개 전이 방향) | Table III, OakInk-v2 → ARCTIC만 |
| 각 구성요소가 필요하다 | 측정(kinematic 지표만) | Table II, RL 성공률 없음 |
| SOTA를 넘는다 | 시스템 비교(reference·backend·실행 주체가 함께 바뀜) | Table IV |
| 하드웨어 실행 가능 | 측정(궤적 14개 × 4회, open-loop) | Table V |
| 손 DoF가 RL 성공 차이를 만든다 | 추측(“may reflect”) | 통제 실험 없음 |
| 동시대 Laplacian 방법보다 낫다 | 선언(재최적화가 필요 없다는 설계 논증) | 직접 비교 없음 |
비판적으로 보면
강점
- 문제 분해가 정확하다. “kinematic 단계는 어디, dynamic 단계는 어떻게”라는 분해와 “기존 kinematic 단계는 물체를 안 본다”는 진단이 명료하고, 같은 RL backend로 reference만 바꾸는 통제 실험(Table I·III)이 이 진단을 정량으로 뒷받침한다. hand-only 5종을 모두 같은 backend로 다시 돌린 Table I은 이 분야에서 드문 깨끗한 비교다.
- amortize의 쓰임새가 분명하다. 네트워크를 단지 빠른 근사기로 쓰는 것이 아니라 “미분 가능하니 데이터셋 단위 손실로 해를 개선할 수 있다”는 쪽으로 쓴다. supervised 초기화 없이는 fine-tuning이 무너진다는 ablation(Table II)이 “최적화 → amortize → fine-tune” 순서가 필연임을 보여 준다.
- 접촉 손실의 설계가 실패 유형별로 깔끔하다. surface(뜸), part(엉뚱한 부위), direction(반대 면)의 세 항과 접근·놓기 구간을 끄는 gate는 각각의 역할이 겹치지 않고, leave-one-out에서 셋 다 TPE를 2배 이상 악화시킨다.
- 자기 한계를 숨기지 않는다. kinematic 지표의 진단적 성격, SPIDER 비교의 참고용 성격, 시스템 비교라는 Table IV의 성격, 하드웨어 성공의 조건부성, 흔들기 같은 동적 과제의 실패를 모두 본문에 적었다. 물체 점군 입력이 별로 중요하지 않다는 자기 불리한 ablation도 그대로 싣는다.
- 재현 단서가 비교적 많다. 부록에 IG 노드 링크 이름(Table S1), RL 하이퍼파라미터(Table S3), ARCTIC 클립·OakInk-v2 시퀀스 해시 목록(Table S4~S6)과 seed 값이 있다.
약점·한계
- 핵심 기여의 몫이 작다. 이득의 82%(Table I)·70%(Table III)는 object anchor를 넣은 interaction-graph 최적화에서 나오는데, 이 부분은 OmniRetarget의 손가락 단위 확장이고 동시대 Regrind·TopoRetarget·C2Dex도 같은 계열 목적함수를 쓴다. 이 논문만의 기여인 학습 + 접촉 fine-tuning은 +5.0 %p, +2.4 ADD-AUC이고, 분산이 보고되지 않아 seed 잡음과 구분되는지 알 수 없다. 동시대 Laplacian 방법과의 직접 비교도 없다.
- 헤드라인 SOTA 수치는 여러 변경의 합이다. 초록의 39.5 → 48.4와 62.7 → 77.9는 reference, RL backend(DexMachina curriculum 추가), 실행 주체가 함께 바뀐 비교다. 저자가 캡션에 밝혔지만 초록에는 이 단서가 없다. 통제 비교가 있는 것은 Allegro 오른손 OakInk-v2와 Allegro ARCTIC뿐이고, 초록이 인용한 Inspire 조건에는 없다.
- “재사용 가능한 retargeter”의 범위가 kinematic 단계에서 멈춘다. held-out 과제도 “followed by the same task-specific RL stage”이고, RL은 과제(시퀀스)마다 4,096 env로 다시 학습한다. 파이프라인 전체 비용에서 RL이 차지하는 몫은 보고되지 않는다. 저자도 결론에서 과제·embodiment 조건부 residual 정책 하나로 dynamics 보정을 공유하는 것을 future work로 든다. 이 방향은 시연 수십~수천 개를 한 정책으로 추종하는 FlashDexRetarget이 이미 다룬 문제이고, 두 방법은 각각 kinematic 단계와 dynamic 단계의 amortization이라 상보적이다.
- kinematic 지표가 목적함수와 겹친다. TPE는 손끝 상대 배치, CC는 표면 거리라 각각 \mathcal{L}_{\mathrm{IG}}·\mathcal{L}_{\mathrm{part}}와 \mathcal{L}_{\mathrm{surf}}가 직접 최소화하는 양이다. Table II처럼 kinematic 지표만 있는 ablation은 “목적함수를 뺐더니 그 목적함수가 나빠졌다”에 가깝다. 구성요소별 downstream RL 성공률이 있었어야 한다.
- 본문과 부록의 구현 값이 여러 곳에서 다르다. 충돌 margin(5 vs 2 mm), fine-tuning epoch(24 vs 25), decoder 크기, tetrahedralization 재계산 여부, autoregressive window(1 vs 9 프레임), keypoint token 수(21 vs 42), frame step(데이터 60 Hz vs \mathrm{d}t=1/30 s)가 엇갈리고, “가중치는 Table II 참조”는 가중치가 없는 표를 가리킨다. 코드가 공개되지 않은 상태라 어느 쪽이 실제 실험 설정인지 확인할 방법이 없다.
- 하드웨어 실험은 실행 가능성 시연이다. 14개 궤적의 반복 재생이고, 시뮬레이션 성공 rollout을 골라 재생하므로 정책의 실기 성공률이 아니다. 과제별 비교에서 독립 시행을 가정해도 통계적으로 구별되는 것은 Take out 하나다. 어떤 시퀀스(양손 과제의 오른손인지)를 썼는지도 명시돼 있지 않다.
- 일반화 증거가 한 방향이다. OakInk-v2 → ARCTIC, Allegro 한 손, DexMachina RL 한 조건에서만 측정했다. 역방향(ARCTIC 30 시퀀스로 학습 → OakInk-v2)이나 Inspire 전이는 없다. 속도 108.9 Hz는 source 쪽 비용을 뺀 한계 비용이다.
- 동적 과제에서 구조적으로 약하다. reference가 kinematic이라 운동량·힘 정보를 담지 않는다. 흔들기·자르기처럼 가속이 중요한 과제에서 실패가 집중되고(Fig. 4, Cut 시뮬레이션 3%), 이것은 fine-tuning 손실을 늘려서 해결할 수 있는 종류의 문제가 아니다. 접촉 힘이나 wrench를 reference에 담는 CHORD 같은 방향과 결합할 여지가 있다.
- 충돌을 soft penalty로만 다룬다. OmniRetarget이 비관통을 hard constraint로 걸어 정의상 제거한 것과 달리, DexOAK는 seed 최적화와 fine-tuning 모두에서 hinge penalty만 쓴다. reference에 남는 관통의 양은 보고되지 않는다.
관련 연구와의 자리 매김
DexOAK는 손재주 리타게팅 계보의 kinematic 단계를 다시 설계한 논문이다. 앞쪽에는 물체를 보지 않는 keypoint 매칭(DexPilot, AnyTeleop)과 학습형 매핑(GeoRT)이 있고, 옆에는 interaction mesh로 몸-물체 관계를 보존한 휴머노이드 쪽 OmniRetarget이 있다. DexOAK는 OmniRetarget의 Laplacian 목적함수를 손가락 단위·다물체·실제 스케일로 확장하고, 그 해를 네트워크로 amortize해 접촉 손실로 다듬는다.
같은 목적함수를 손에 가져온 동시대 연구로는 Regrind가 가장 가깝다. Regrind도 손-물체 interaction mesh로 reference를 만들고 residual RL로 실기 전이까지 가는데, 시연마다 최적화를 다시 푼다. DexOAK는 이 per-demonstration 최적화를 학습 데이터 생성용으로만 쓰고 이후에는 forward pass로 대체한다는 점이 다르다. 두 논문 사이의 직접 비교는 없다.
뒤쪽의 dynamic 단계에서는 ManipTrans(residual RL), DexMachina(virtual object control curriculum), SPIDER(샘플링)가 기준선이다. DexOAK는 이들을 대체하지 않고 입력을 바꾼다. 실제로 Table I·III은 ManipTrans와 DexMachina의 RL을 그대로 쓰고 reference만 교체한다. 이 점에서 DexOAK는 “어떤 dynamic 방법에도 꽂을 수 있는 더 좋은 reference 공급자”로 읽는 것이 정확하다. human reference를 범용 추종 정책으로 다루는 DexTrack, 여러 시연을 한 정책으로 추종해 dynamic 단계 비용을 amortize하는 FlashDexRetarget과 결합하면, kinematic과 dynamic 양쪽에서 시연별 재학습이 사라진 파이프라인이 된다. 저자가 future work로 든 RGB 영상 기반 손-물체 재구성과의 연결은 동시대 C2Dex가 겨냥한 방향이기도 하다.
요약
DexOAK는 kinematic retargeting의 목표를 손 모양에서 손-물체 상호작용으로 옮긴다. interaction-graph Laplacian 최적화로 물체 기준 손끝 배치를 보존한 seed를 만들고, 이를 autoregressive 네트워크로 amortize한 뒤 surface·part·direction 접촉 손실로 fine-tuning한다. 같은 RL backend에서 reference만 바꾸면 성공률이 20.6%에서 48.2%로 오르고(Allegro 오른손 OakInk-v2), OakInk-v2로 학습한 retargeter는 ARCTIC에 zero-shot으로 전이되며, 실기에서 RL로 다듬은 궤적이 open-loop로 재현된다.
정직하게 나누면, 성공률을 두 배로 만든 주역은 object anchor를 넣은 최적화이고 이 논문의 고유 기여인 학습 + 접촉 fine-tuning은 그 위에 약 5 %p와 재사용성을 더한다. 초록의 SOTA 수치는 RL backend까지 바뀐 시스템 비교이고, 하드웨어 46/56은 궤적 14개의 반복 재생이다. 본문과 부록의 구현 값이 여러 곳에서 엇갈리는데 코드가 아직 공개되지 않아 확인할 수 없다. 그럼에도 “dynamic 단계가 접촉을 찾게 두지 말고 reference에 넣어 주자”는 논지는 통제 실험으로 잘 뒷받침되고, 어떤 dynamic retargeting 방법에도 붙일 수 있는 reference 공급자라는 위치는 명확하다. 남은 과제는 저자 스스로 꼽은 대로 dynamic 단계의 과제별 재학습을 없애는 것이고, kinematic reference가 담지 못하는 운동량·힘을 어디서 가져올지다.
이 글에 대해
- 읽은 범위: arXiv v1(2026-10-19)의 HTML 본문과 PDF를 함께 읽었고, 표의 수치와 본문·부록 불일치 항목은 PDF에서 다시 확인했다. 부록(S1~S5)을 포함한다. 그림 1~4는 arXiv HTML의 원본 그림이고, 논문의 그림은 이 4장이 전부다. 실기 영상 4개는 프로젝트 페이지의 원본 mp4(18~35 MB)를 해상도만 줄여 실었고, 프로젝트 페이지의 전체 소개 영상(약 51 MB)은 헤더에 링크만 걸었다.
- 공개 범위: 코드는 공개되지 않았다. GitHub 저장소에는 README, CITATION.cff, 로고·방법 그림만 있고, README는 “Research code and checkpoints are not released yet”라고 적고 있다. 그래서 이 글의 구현 세부는 논문 서술 범위로 한정했고, 본문·부록 불일치는 어느 쪽이 맞는지 판정하지 않았다. 모든 성공률·지표는 논문이 보고한 값이며 이 블로그가 재현한 것이 아니다.
- 표기: “필자 계산·검산”은 논문 표의 값으로 직접 계산한 값(단계별 증분 분해, 비율 검산, Fisher exact p와 Wilson 구간)이다. Fisher·Wilson 계산은 재생을 독립 시행으로 가정한 것이라 실제 불확실성을 과소평가한다. “필자의 해석”은 논문이 직접 주장하지 않은 해석이다. 베이스라인 원 논문 값과의 대조에는 이 블로그의 기존 리뷰를 썼다.