📃Pixel2Catch 리뷰
Seongyong Kim, Junhyeon Cho, Kang-Won Lee, Soo-Chul Lim
Dongguk University / IEEE Robotics and Automation Letters (RA-L), 2026 (arXiv v1: 2026-02-26)
- 💡 날아오는 물체를 잡으려면 보통 motion capture나 depth 카메라로 물체의 3D 위치를 추정한다. Pixel2Catch는 3D 위치를 버리고, RGB 카메라 한 대의 영상에서 물체 bounding box의 중심 좌표와 그 변화량·크기 변화량 6개 숫자(z_{pixel})만으로 물체 운동을 표현한다. 6-DoF 팔 + 13-DoF 손이라는 high-DoF 시스템은 팔과 손을 서로 다른 agent로 나눈 heterogeneous MARL(MAPPO)로 한 번에 학습한다.
- ⚙️ Isaac Lab에서 UR5e + Allegro Hand를 실물과 같은 USD로 만들고, system identification과 domain randomization을 거쳐 30 Hz 정책을 학습한다. 팔 agent는 손바닥을 물체로 가져가는 보상을, 손 agent는 손바닥과 손끝 4개를 물체로 모으는 보상을 받고, 성공·낙하·충돌 항은 공유한다. 실물에서는 SAM2로 물체를 분할해 같은 6개 특징을 만든다.
- 🎯 시뮬레이션에서 tracking rate 89.97%·success rate 84.13%(학습 물체 기준, 3 seed)로 single-agent PPO(78.2%·63.5%)를 앞서고, 사람이 던진 물체 3종 실험(물체당 30회)에서 성공률 63/43/43%로 비교군 중 가장 높다. 다만 arXiv판에는 3D 위치를 쓰는 비교군이 없고, single-agent 비교군은 학습 곡선이 아직 오르는 중이며, 실물 성능 차이의 상당 부분은 n=30 한 번의 평가에 기대고 있다.
🔍 Ping Review
🔍 Ping — A light tap on the surface. Get the gist in seconds.
던진 물체를 로봇이 잡는 연구는 대부분 물체의 3D 위치를 먼저 구한다. 반사 마커를 붙인 motion capture를 쓰거나(Catching Objects in Flight, CushionCatch, IMA-Catcher), RGB-D 카메라로 색 분할한 영역의 depth를 읽는다(Dynamic Handover, Catch It!). 저자들은 여기서 두 가지 문제를 본다. motion capture는 마커와 설치 비용이 들고, depth 기반 3D 추정은 실물에서 시뮬레이션만큼 정확하지 않아 sim-to-real gap의 원인이 된다는 것이다(§I, §II-A).
Pixel2Catch의 답은 “사람처럼 보라”이다. 사람은 공의 3D 좌표를 계산하지 않고 시야 안에서 공이 어디로 움직이는지, 얼마나 커지는지를 보고 손을 뻗는다. 그래서 고정된 RGB 카메라 한 대의 영상에서 물체 bounding box를 뽑고, 그 중심·크기의 시간 변화만 정책에 넣는다. 다른 한 축은 학습 구조다. 팔(6-DoF)과 손(13-DoF)을 한 정책으로 묶지 않고, 역할이 다른 두 agent로 나눠 MAPPO로 한 단계에 함께 학습한다. 손가락 달린 catching의 선행 연구인 Catch It!이 두 단계 RL을 썼던 것과 대비되는 선택이다(§II-B).
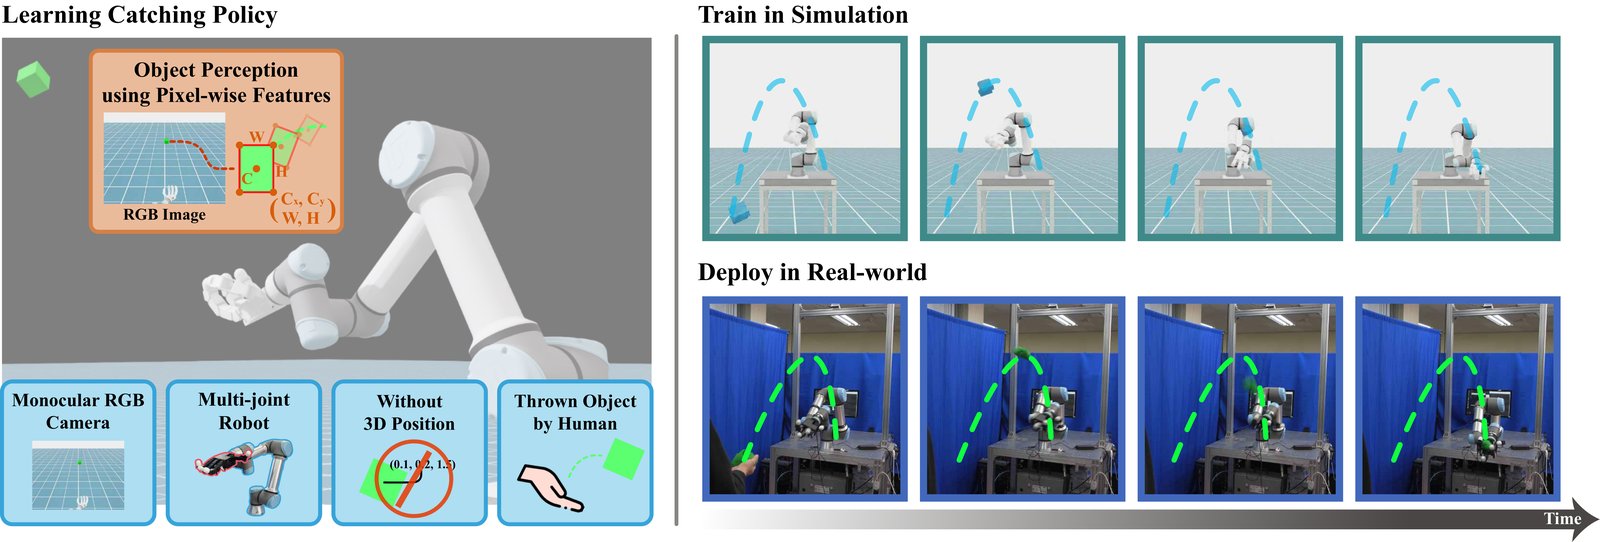
Pixel2Catch 개요(Fig. 1). 왼쪽은 학습 설정: 단안 RGB 카메라, 팔+다지 손, 3D 위치 없이 bounding box의 중심 (C_x, C_y)와 폭·높이 (W, H)로 물체를 인식한다. 오른쪽은 시뮬레이션 학습과 실물 배치의 시간 순 장면.
핵심 방법론:
물체 표현은 6차원 벡터 하나다(§IV-B, 식 (1)).
z_{pixel} = \{c_x,\ c_y,\ \Delta c_x,\ \Delta c_y,\ \Delta w,\ \Delta h\} \in \mathbb{R}^6
c_x, c_y는 bounding box 중심의 영상 좌표, \Delta는 직전 control step 대비 변화량이다. 중심은 물체의 좌우·상하 위치를, 폭·높이의 변화는 카메라와의 거리 변화를 간접적으로 담는다. 학습 때는 box 꼭짓점에 최대 5 px의 무작위 섭동을 넣어 실물 분할의 흔들림에 대비한다.
학습은 Multi-Agent MDP다. 팔 정책 \pi_{arm}과 손 정책 \pi_{hand}는 각자의 관측 s_t^i를 받아 각자의 보상 r^i의 할인 합을 최대화한다. 보상은 둘 다 “링크와 물체 사이 거리가 이번 step에 얼마나 줄었나”를 기본으로 한다.
r_{\text{dist}}^{k} = d(p_{t-1}^{k}, p_{t-1}^{\text{obj}}) - d(p_{t}^{k}, p_{t}^{\text{obj}}),\quad k \in \{\text{palm, thumb, index, middle, ring}\}
팔은 손바닥 항만, 손은 손바닥과 손끝 4개의 평균을 받고, 성공(+10)·낙하/충돌(−5)·action 크기 페널티는 공유한다(식 (2), (3)). 학습 중에는 물체 3D 위치를 critic만 보는 privileged 정보로 쓴다(CTDE).
주요 결과:
- 시뮬레이션(Table II, 3 seed 평균): 제안법 T.R. 89.97% / S.R. 84.13%(학습 물체), 89.28% / 84.83%(처음 보는 물체). single-agent PPO(S-A RL)는 78.2% / 63.5%, 중심 좌표만 쓰는 Only-Center는 87.07% / 81.27%, 폭·높이만 쓰는 Only-WH는 8.03% / 5.53%.
- 실물(Table III, 물체당 30회): 제안법 S.R. Cube 63% · L-block 43% · Triangle 43%(평균 약 50%), T.R. 73/73/70%. S-A RL은 S.R. 33/20/20%, Only-Center는 13/3/23%, Only-WH는 0%.
- 판 차이: RA-L판을 반영한 프로젝트 페이지 표에는 arXiv판에 없는 3D Pos 비교군과 물체당 120회(2명의 thrower × 2개 배경) 실물 평가가 추가돼 있고, 수치도 다르다(아래 판 차이 절).
결론:
이 논문이 보인 것은 “3D 위치 추정 없이 RGB bounding box 6개 숫자만으로도, 팔과 손을 나눠 학습한 정책이 사람이 던진 물체를 실물에서 절반쯤 잡는다”는 것이다. 표현은 극도로 단순하고, MARL 분해는 single-agent보다 학습이 빠르다. 그러나 arXiv판만 보면 “3D 위치보다 낫다”는 동기 주장은 직접 비교되지 않았고, 크기 변화 특징의 기여는 시뮬에서 3%p 남짓이며 실물에서만 크게 벌어진다. 공개 코드를 보면 시뮬 학습은 색 분할 + 노이즈 + 지연으로 실물 SAM2 파이프라인을 흉내 내는데, 그 지연 모델은 논문에 적혀 있지 않다.
🔔 Ring Review
🔔 Ring — An idea that echoes. Grasp the core and its value.
한 줄로 시작하면
Pixel2Catch는 catching을 “3D 궤적을 예측하는 문제”에서 “영상 속 box가 어디로 움직이고 얼마나 커지는지에 반응하는 문제”로 바꾼다. 물체 상태를 metric 좌표로 복원하지 않으니 depth 품질이나 marker에 묶이지 않고, 시뮬과 실물에서 같은 정의로 같은 6개 숫자를 만들 수 있다. 그 대가로 정책은 고정된 카메라 한 대의 시점에 단단히 묶인다. 학습 구조에서는 팔을 “데려다 놓는” agent, 손을 “감싸 쥐는” agent로 나눠 서로 다른 관측과 보상을 주고 MAPPO로 동시에 학습한다. 이 글은 arXiv v1 원문을 따라가면서, 프로젝트 페이지에 실린 RA-L판의 수치와 공개된 시뮬 학습 코드로 원문의 빈칸을 어디까지 메울 수 있는지 함께 본다.
배경: 왜 3D 위치를 버리는가 (§I, §II-A)
동적 조작 연구는 정적인 조작(이미 쥔 물체를 돌리기, 고정된 물체를 집기)에서 출발해 움직이는 물체로 넘어왔다. 초기에는 컨베이어 위 물체나 바닥을 구르는 공처럼 2D 평면에 묶인 운동을 다뤘고, 3D 공간을 자유롭게 나는 물체로 넘어오면서 대부분 3D 위치 추정에 기댔다(§II-A). 저자들이 정리한 두 흐름은 이렇다.
| 흐름 | 대표 연구(논문이 인용한 것) | 저자들이 지적한 한계 |
|---|---|---|
| RGB-D 카메라 | Dynamic Handover (Huang et al., CoRL 2023), Catch It! (Zhang et al., 2024) | 색 분할 영역의 depth로 3D 좌표 계산. 센서 신뢰도에 의존해 실물에서 성능 저하 |
| marker 기반 motion capture | CushionCatch (Chen et al., 2024), IMA-Catcher (Tassi et al., IJRR 2025), Catching Objects in Flight (Kim et al., 2014) | 위치는 정확하지만 물체에 marker를 붙여야 하고 설치 비용이 크다 |
여기서 Pixel2Catch가 내세우는 동기는 “사람의 시지각”이다. 사람은 공의 3D 좌표 대신 시야 속 위치와 크기의 상대적 변화를 보고 잡는다는 것이다(§I). 이 직관은 오래된 지각 심리학의 주제이기도 하다. 다가오는 물체의 시각적 크기 \theta와 그 변화율 \dot\theta의 비 \tau=\theta/\dot\theta가 충돌까지 남은 시간을 준다는 Lee(1976)의 time-to-contact 이론이나, 외야수가 공의 시선 각도 변화를 일정하게 유지하며 달린다는 Chapman(1968)의 설명이 그렇다. 논문은 이 문헌들을 인용하지 않고 “human visual perception”이라는 일반적 서술에 머문다. 이 맥락은 아래 직관 절에서 이 논문의 특징 설계를 평가하는 기준으로 다시 쓴다.
학습 쪽 배경은 §II-B에 있다. 바구니나 국자 모양의 단순한 end-effector를 쓰는 catching은 사실상 팔의 접근 궤적 문제라 단일 정책으로 충분했다(Abeyruwan et al., L4DC 2023 등). 다지 손이 붙으면 팔의 접근과 손의 파지가 함께 맞아야 하고, 자유도가 19개로 커진다. Catch It!은 이를 두 단계 RL로 풀었는데, 저자들은 단계별 보상 설계와 단계 간 정책 이전이 학습 파이프라인을 복잡하게 만든다고 본다. 그래서 팔과 손을 별개 agent로 나눈 MARL을 한 단계 학습의 대안으로 제시한다. 저자들의 정리로는 기존 MARL 로봇 연구는 드론 군집·자율주행·양팔·다수 사족 로봇처럼 같은 구조의 로봇 여러 대를 다뤘고, 한 로봇을 이질적인 부품으로 쪼갠 경우는 드물다는 것이다. 이 정리가 얼마나 정확한지는 관련 연구 절에서 따로 본다.
시스템 구성 (§III)
실물 하드웨어 (§III-B)
| 구성 | 사양(논문 기재) |
|---|---|
| 팔 | Universal Robots UR5e(6-DoF), 높이 0.81 m 테이블에 설치. 초기 자세는 손이 물체 예상 궤적을 향하도록 설정 |
| 손 | Allegro Hand. 관절 3개를 고정해 13개 관절을 target joint position으로 제어 |
| 카메라 | Intel RealSense D435 한 대를 환경에 고정. RGB만 사용(depth 미사용). 로봇 뒤 0.5 m, 위 2.2 m(Fig. 2) |
| 통신·주기 | ROS2, 정책이 30 Hz로 팔·손 컨트롤러에 target joint position 전송(§V-D) |
논문은 Allegro의 어느 관절 3개를 고정했는지 본문에서 밝히지 않는다. Fig. 2의 손 사진에는 자물쇠 아이콘이 엄지가 아닌 세 손가락의 뿌리 쪽에 그려져 있다. 공개된 로봇 USD에서는 joint10, joint20, joint30이 고정 관절(PhysicsFixedJoint)이고, 제어 대상 목록도 엄지 4개(joint00~03)와 세 손가락의 나머지 3개씩이다. 즉 검지·중지·약지의 첫 관절을 고정한 구성이다.
시뮬레이션과 물체·궤적 (§III-C)
시뮬레이터는 NVIDIA Isaac Lab이고, 로봇은 실물과 같은 USD 모델, 카메라는 D435와 같은 시야각의 pinhole 모델이다. 매 에피소드 시작에 물체의 위치·자세·선속도·질량을 무작위로 정한다. 학습 물체는 서로 다른 모양 5종이고 크기를 바꿔 가며 쓴다. 120 Hz 물리에 decimation 4를 걸어 30 Hz 정책을 만든다.
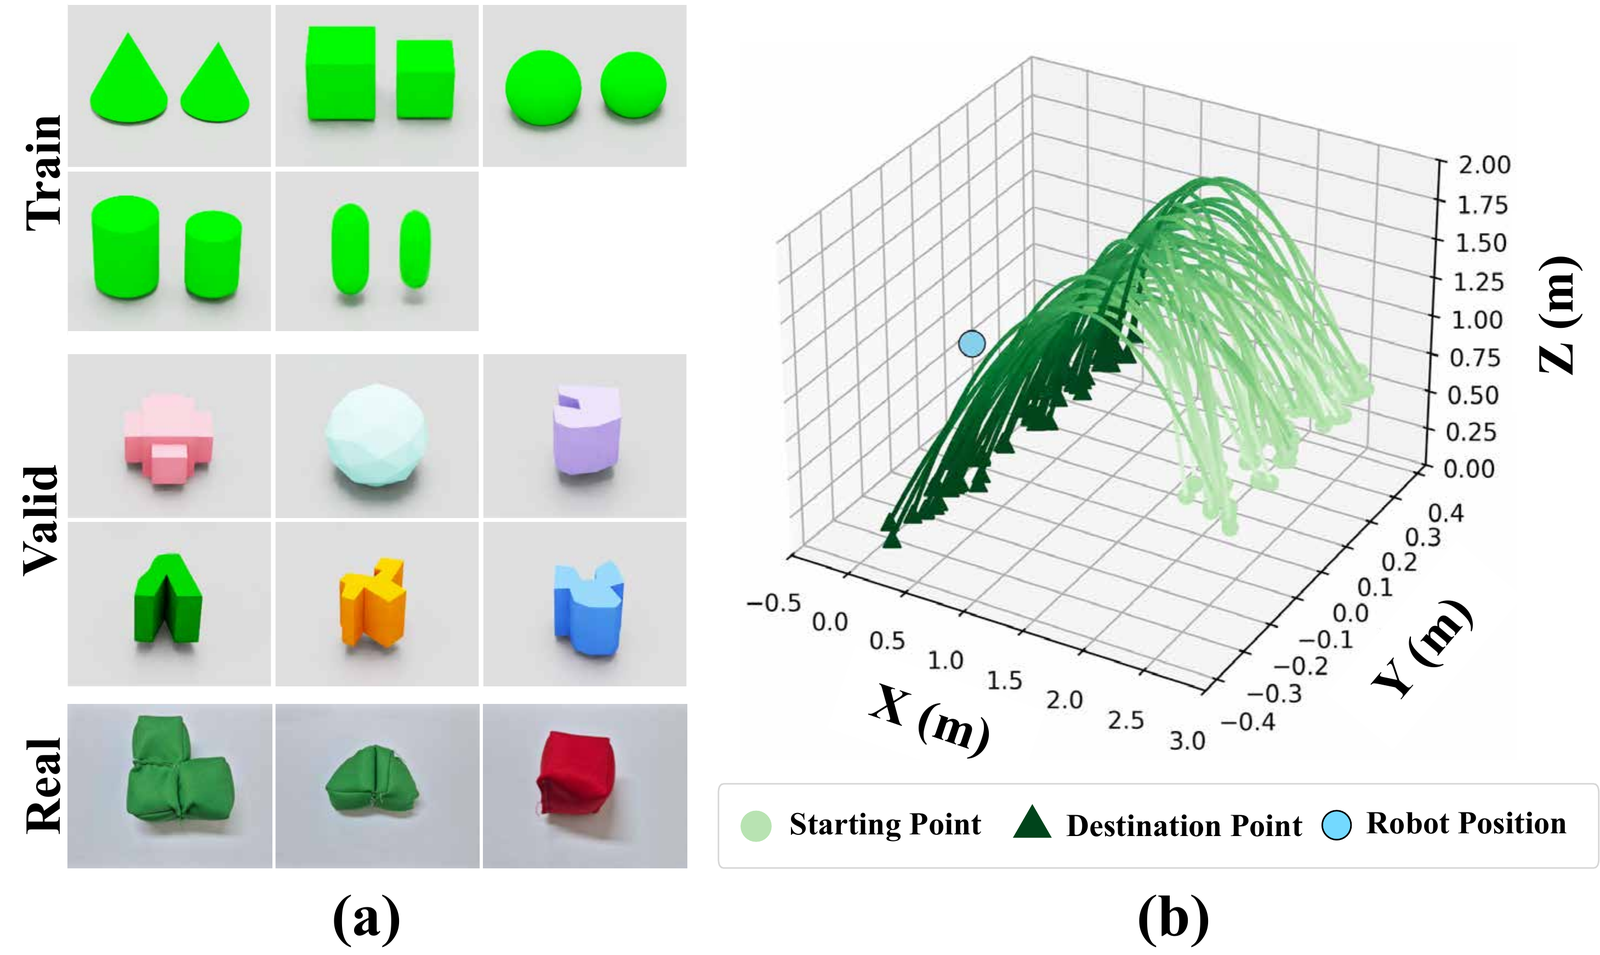
(a) 시뮬 학습 물체(위: 원뿔·정육면체·구·원기둥·캡슐 각 2가지 크기), 시뮬 검증용 처음 보는 물체 6종(가운데), 실물 실험 물체(아래: L-block, 삼각형, cube). (b) 시뮬에서 생성한 무작위 궤적. 연녹색 원이 출발점, 진녹색 삼각형이 도착점, 하늘색 원이 로봇 위치(Fig. 3).
Fig. 3에서 두 가지가 눈에 띈다. 첫째, 학습·검증 물체는 모두 강체인데 실물 물체 3종은 천으로 싼 콩주머니 같은 부드러운 물체다. 저자들도 §V-D에서 실물 궤적이 “물체의 변형·탄성·공기역학”으로 시뮬 분포와 달라진다고 쓴다. 둘째, Fig. 3(b)의 궤적은 모두 x ≈ 2.5~3 m에서 출발해 정점 1.5~1.9 m 근처를 지나 로봇 앞으로 떨어지는 높은 포물선(lob)이다. 논문은 출발 위치·속도·정점 높이의 범위를 본문에 숫자로 적지 않는다(이 범위는 공개 코드에 있다. 아래 코드와 대조 절).
방법 ①: Multi-Agent MDP 정식화 (§IV-A)
catching을 Multi-Agent MDP로 두고, 팔 정책 \pi_{arm}은 위치 잡기를, 손 정책 \pi_{hand}는 파지를 맡는다. 각 정책 \pi_i\ (i\in\{\text{arm},\text{hand}\})는 자기 관측 s_t^i로 action a_t^i를 고르고, 자기 보상의 기대 할인합 E[\sum_{k=0}^{T}\gamma^k r_k^i]를 최대화한다. 물체를 떨어뜨리거나 최대 step T에 이르면 에피소드가 끝난다. 학습 알고리즘은 MAPPO(Yu et al., NeurIPS 2022)다.
여기서 “multi-agent”의 의미를 정확히 해 둘 필요가 있다. 두 agent는 같은 로봇의 서로 다른 관절 집합을 움직이고, 같은 물리 상태를 공유하며, 같은 성공·실패 사건에서 같은 보상을 받는다. 게임 이론적인 의미의 독립된 주체라기보다 action 공간과 보상을 분해한 하나의 제어 문제에 가깝다. 논문이 기대는 이점도 그쪽이다. 각 agent가 덜 섞인 학습 신호를 받는다는 것(§V-C).
방법 ②: pixel-level feature (§IV-B)
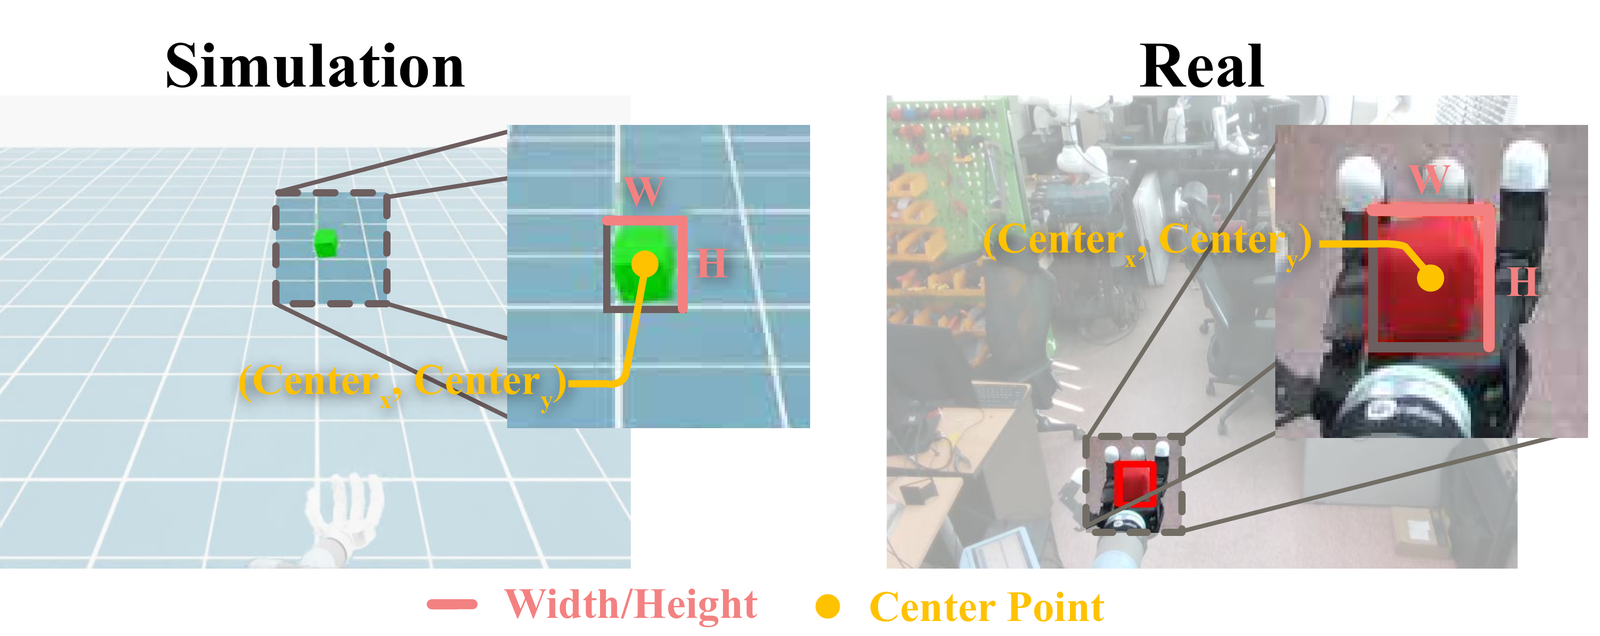
시뮬(왼쪽)과 실물(오른쪽)의 pixel-level feature 시각화. RGB 영상에서 물체 bounding box를 만들고 꼭짓점·중심 좌표와 폭·높이를 뽑는다(Fig. 4).
물체 영역의 bounding box에서 중심 좌표 (c_x, c_y)와 폭·높이 (w, h)를 뽑는다. 중심의 가로·세로 성분은 물체의 상대적 좌우·상하 위치를, 폭·높이는 크기 변화를 통해 로봇과 물체 사이 거리 변화를 간접적으로 반영한다는 것이 저자들의 설명이다. 한 시점의 값으로는 운동을 알 수 없으니 연속 두 step 사이의 차분을 넣는다. 그렇게 만든 최종 벡터가 Ping의 식 (1)이다.
여기서 원문을 꼼꼼히 읽으면 한 가지가 걸린다. 식 (1)에는 폭·높이의 절대값 w, h가 없고 변화량 \Delta w, \Delta h만 있다. 반면 같은 절의 서술과 Fig. 4 캡션은 “폭·높이를 뽑아 그 값과 차분을 입력으로 쓴다”고 읽히고, §V-A의 Only-WH 비교군도 “w, h만 쓴다”고 적혀 있다. 즉 제안법은 물체의 현재 시각적 크기를 모르고 크기의 변화량만 안다. Lee의 \tau=\theta/\dot\theta처럼 크기와 변화율의 비로 거리·시간을 읽으려면 둘 다 필요하다. 이 차이가 의도인지 서술의 부정확함인지는 원문만으로 판단할 수 없다(공개 코드는 식 (1)과 같다. 아래 코드 절).
실물 분할의 흔들림에 대비해 학습 중 box 꼭짓점에 최대 5 px의 무작위 섭동을 준다. 저자들은 ResNet 같은 이미지 인코더의 고차원 latent 대신 과제에 필요한 시각량을 직접 쓰면 sim-to-real 표현 불일치가 줄고 학습 효율이 오른다고 주장한다. 실물에서는 색 기반 마스킹이 조명·배경에 민감하다는 이유로 SAM2(Ravi et al., 2024)로 분할한다. 다만 SAM2의 추론 지연, 실행 GPU, 첫 프레임 prompt를 어떻게 주는지(클릭인지 자동 검출인지), 물체가 손에 가려질 때 box를 어떻게 처리하는지는 논문에 없다.
방법 ③: 상태·행동 공간 (§IV-C)
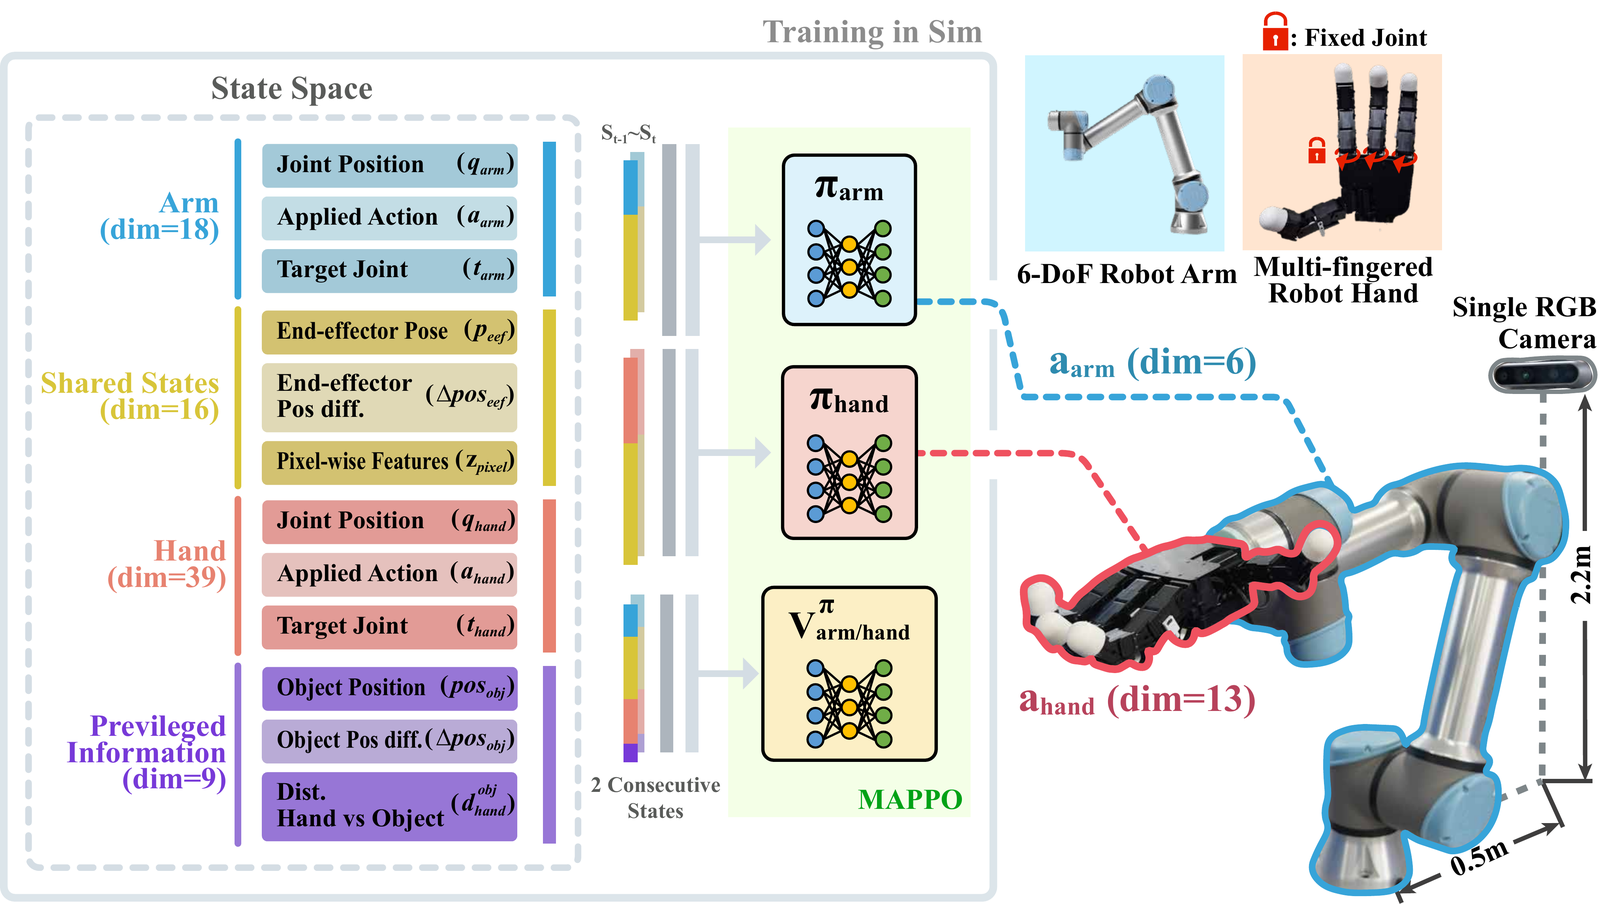
시스템 파이프라인과 실험 설정(Fig. 2). 상태는 팔 전용(dim 18), 공유(dim 16), 손 전용(dim 39), privileged(dim 9)로 나뉘고 두 연속 step을 쌓아 쓴다. \pi_{arm}은 6차원, \pi_{hand}는 13차원 action을 낸다. privileged 정보는 value network 학습에만 쓴다. 카메라는 로봇 뒤 0.5 m, 위 2.2 m.
본문(§IV-C)과 Fig. 2가 말하는 상태 구성이 다르다. 표로 맞대면 이렇다.
| 항목 | 본문 §IV-C | Fig. 2 |
|---|---|---|
| 공유 상태 | z_{pixel}(6), end-effector pose pose_{eef}(7) | p_{eef}, \Delta pos_{eef}, z_{pixel}, 합계 16 |
| 팔 전용 | q_{arm}(6), a_{arm}(6) | q_{arm}, a_{arm}, target joint t_{arm}, 합계 18 |
| 손 전용 | q_{hand}(13), a_{hand}(13) | q_{hand}, a_{hand}, target joint t_{hand}, 합계 39 |
| privileged(critic 전용) | 물체 위치 p_{object}(3) | pos_{obj}, \Delta pos_{obj}, 손-물체 거리 d^{obj}_{hand}, 합계 9 |
| 시간 문맥 | 2 step 연결 | 2 step 연결 |
굵게 표시한 항목은 Fig. 2에만 있다. LaTeX 소스에는 \Delta pos_{eef}를 포함한 옛 서술이 주석으로 남아 있어, 본문이 개정 과정에서 줄어든 것으로 보인다. Fig. 2의 차원 합(팔 34, 손 55)은 공개 코드의 관측 차원과 정확히 같다. 재현하려는 독자는 본문이 아니라 Fig. 2를 기준으로 삼아야 한다.
action은 이렇다. 팔의 a_{arm}은 현재 관절 위치에 더해져 PD 제어기로 실행되는 증분이고, 손의 a_{hand}는 관절 한계에 맞춰 rescale된 절대 target joint position이다. 증분의 크기(스케일)는 본문에 없다.
critic은 두 agent의 관측과 privileged 정보를 2 step 모아 받는다. 정책은 물체의 3D 위치를 끝까지 보지 않는다. 이 asymmetric actor-critic 구조 자체는 sim-to-real RL에서 흔한 설계다(Arm-assisted Fall Recovery에서도 같은 방식을 썼다).
방법 ④: 보상 설계 (§IV-D)
\begin{aligned} R_t^{\text{arm}} &= r_{time} + r_{\text{dist}}^{\text{palm}} + \lambda_{succ}\mathbb{1}_{succ} + \lambda_{app}\mathbb{1}_{app} - \lambda_{fail}(\mathbb{1}_{drop}+\mathbb{1}_{coll}) - \lambda_{act}\lVert a_t^{\text{arm}}\rVert^2 \\ R_t^{\text{hand}} &= \tfrac{1}{5}\Big(r_{\text{dist}}^{\text{palm}} + \textstyle\sum_{i\in\mathcal{F}} r_{\text{dist}}^{i}\Big) + \lambda_{succ}\mathbb{1}_{succ} - \lambda_{fail}(\mathbb{1}_{drop}+\mathbb{1}_{coll}) - \lambda_{act}\lVert a_t^{\text{hand}}\rVert^2 \end{aligned}
계수는 \lambda_{succ}=10.0, \lambda_{fail}=5.0, \lambda_{app}=0.1, \lambda_{act}=0.01, r_{time}=-0.01이다. 항별로 정리하면 다음과 같다.
| 항 | 팔 | 손 | 의미 | 크기 감각(필자 계산) |
|---|---|---|---|---|
| r_{time} | −0.01 | 없음 | 시간 페널티 | 3초 에피소드(90 step, 코드 기준)면 최대 −0.9 |
| r_{\text{dist}} | 손바닥 | (손바닥 + 손끝 4)/5 | 거리 감소량(m) | 에피소드 합이 “처음 거리 − 마지막 거리”로 telescoping, 수 m 이하 |
| \mathbb{1}_{app} | +0.1 | 없음 | 접근 상태(매 step) | 정의 문턱은 본문에 없음 |
| \mathbb{1}_{succ} | +10 | +10 | 잡기 성공 | 에피소드 보상의 지배적 항 |
| \mathbb{1}_{drop}+\mathbb{1}_{coll} | −5 | −5 | 낙하·충돌 | 공유 |
| \lVert a\rVert^2 | −0.01 | −0.01 | 급한 움직임 억제 | action 범위 [−1, 1]이면 step당 최대 −0.06(팔)/−0.13(손) |
두 가지를 짚어 둔다.
- 거리 보상은 대부분 “공이 혼자 날아와서” 생긴다. r_{\text{dist}}는 물체 위치도 시점별로 바뀌는 차분이라, 팔이 가만히 있어도 물체가 손 쪽으로 날아오면 양수가 쌓인다. 에피소드 합은 처음과 마지막 거리의 차로 정리되므로 경로에 덜 민감하다. 결국 정책을 실질적으로 가르는 신호는 마지막 순간의 접근 보상과 +10의 성공 보상이다(필자의 해석).
- 성공·접근·충돌의 판정 기준이 본문에 없다. “successful catch”, “approach”, “collision”이 binary indicator라는 말뿐이고, 몇 cm 안에 몇 step 머물러야 성공인지, 접근 문턱이 무엇인지, 무엇과의 충돌인지가 빠졌다. 이 정의가 곧 Table II의 S.R.과 T.R.의 정의라는 점에서 중요한 누락이다. 공개 코드에서 확인한 값은 아래 코드 절에 정리했다.
손 agent의 보상에 손바닥 항이 들어 있는 것도 흥미롭다. 손은 손바닥 위치를 직접 움직일 수 없으니, 이 항은 팔이 잘하면 손도 보상을 받는 협력 신호다. 반대로 팔 보상에는 손끝 항이 없다. 역할을 나눴지만 보상은 손 쪽으로만 비대칭하게 결합돼 있다.
방법 ⑤: 학습 절차와 하이퍼파라미터 (§IV-E)
skrl 라이브러리의 MAPPO를 쓰되, 보통의 MAPPO가 agent 간 policy·value network를 공유하는 것과 달리 자유도와 역할이 다른 두 agent에 각자의 network를 준다. CTDE(centralized training, decentralized execution)를 따른다.
| 항목 | 논문 기재 값 |
|---|---|
| network | policy·value 모두 FC 3층 [512, 256, 128], ELU |
| PPO clip \epsilon | 0.2 |
| 할인율 \gamma | 0.99 |
| KL divergence 문턱 | 0.016 |
| 병렬 환경 | 512개, NVIDIA RTX A6000 2장 |
| 학습 step·시간, learning rate, rollout 길이, mini-batch | 미기재 |
“KL divergence 문턱 0.016”이 PPO의 조기 종료 기준인지 learning rate 스케줄러의 기준인지 본문만으로는 알 수 없다. 공개 설정에서는 후자다(아래 코드 절).
방법 ⑥: system identification과 domain randomization (§IV-F)
학습 전에 실물 로봇으로 다양한 관절 공간 궤적을 실행해 기록하고, 시뮬의 관절 동역학 파라미터(actuation gain, damping, friction, armature)를 궤적 추종 오차가 최소가 되도록 최적화한다. 식별 결과의 오차나 최적화 방법은 보고하지 않는다. 그 위에 관측·action 노이즈와 Table I의 무작위화를 건다.
| 대상 | 파라미터 | 방식 | 분포 | 범위 |
|---|---|---|---|---|
| 팔 | 관절 stiffness | scaling | uniform | [0.8, 1.2] |
| 팔 | 관절 damping | scaling | uniform | [0.8, 1.2] |
| 팔 | action 노이즈 | additive | Gaussian | μ=0, σ=0.03 |
| 팔 | 관측 노이즈 | additive | Gaussian | μ=0, σ=0.005 |
| 팔 | 초기 관절 위치 | additive | uniform | [−0.125, 0.125] |
| 손 | 관절 stiffness | scaling | uniform | [0.7, 1.3] |
| 손 | 관절 damping | scaling | uniform | [0.7, 1.3] |
| 손 | action 노이즈 | additive | Gaussian | μ=0, σ=0.02 |
| 손 | 관측 노이즈 | additive | Gaussian | μ=0, σ=0.005 |
| 물체 | 질량 | scaling | uniform | [0.5, 1.5] |
| 물체 | 반발계수(restitution) | set | uniform | [0.0, 0.5] |
Table I에 카메라에 관한 항목이 하나도 없다는 점을 기억해 둘 만하다. 정책의 유일한 물체 정보가 고정 카메라 영상 좌표인데, 카메라 위치·자세·내부 파라미터·노출 지연을 무작위화하지 않았다. 실물 카메라를 시뮬과 같은 자리에 정확히 두는 것이 이 방법의 숨은 전제다.
직관: box 6개 숫자가 무엇을 말해 주고 무엇을 못 하는가
이 설계가 통하는 이유는 catching 문제의 기하에 있다. 카메라는 로봇 뒤 위쪽에서 thrower 쪽을 내려다본다(Fig. 6의 mono-cam view). 이 시점에서 물체가 로봇 쪽으로 날아오면 영상 속 box는 (1) 포물선을 따라 위로 갔다가 아래로 내려오고, (2) 좌우로 조금 흐르며, (3) 가까워질수록 커진다. 로봇 손도 같은 영상에 들어오므로 “box가 화면 아래쪽, 손이 있는 자리로 내려온다”는 사실 자체가 손을 어디에 둘지 알려 준다. 3D 좌표를 복원하지 않아도, 카메라가 고정돼 있는 한 영상 좌표와 로봇 관절 공간 사이의 대응은 정책이 학습으로 흡수할 수 있다. 일종의 고정 시점 image-based visual servoing을 RL로 학습한 것이라고 보면 이해가 쉽다(필자의 해석).
그렇게 보면 각 특징의 역할도 예측할 수 있다.
- 중심 좌표와 그 변화가 주 신호다. 수직 성분은 포물선의 높이·시점을, 수평 성분은 좌우 방향을 준다. Only-Center가 시뮬에서 제안법과 3%p 차이밖에 안 나는 것(Table II)과 맞아떨어진다.
- 크기 변화는 깊이 방향의 정보지만 약하다. 물체가 카메라에서 멀 때 box는 수십 px에 불과하고 step당 변화는 1 px 안팎이다. 게다가 제안법은 절대 크기 w,h를 모르므로 Lee의 \tau 같은 비율 신호를 직접 만들 수 없다. 깊이 방향 정보는 오히려 “box가 화면 어디까지 내려왔는가”라는 중심 좌표에 섞여 들어올 가능성이 크다.
- Only-WH가 실패하는 이유도 분명하다. 폭·높이 정보만으로는 좌우·상하 방향을 전혀 알 수 없다. 흥미롭게도 Only-WH(T.R. 8.03%)는 물체의 초기 3D 위치만 받는 w/o-PF(12.13%)보다도 낮다. 초기 위치가 방향을 일부 알려 주기 때문으로 보이지만, 논문은 이 역전을 언급하지 않는다.
MARL 분해의 직관은 신용 할당이다. 단일 정책에서는 손가락 19개 관절 중 13개의 움직임이 “손바닥이 물체에 닿았나”에 거의 기여하지 않는데도 같은 보상을 공유한다. 팔과 손을 나누면 팔은 손바닥 접근에, 손은 손끝 모으기에 대한 gradient를 덜 섞인 형태로 받는다. Fig. 5에서 S-A RL이 느리게 오르는 모습은 이 설명과 맞는다. 다만 이 설명은 “보상을 분리한 효과”와 “network를 분리한 효과”를 구분하지 않는다. 같은 단일 정책에 역할별 보상만 나눠 준 대조군이 없어서다.
실험 (§V)
평가 지표와 프로토콜 (§V 서두)
- Tracking rate(T.R.): 손바닥이 던진 물체와 접촉한 시행의 비율. 팔 제어 능력.
- Success rate(S.R.): 접촉 후 떨어뜨리지 않고 안정적으로 잡은 시행의 비율. 전체 catching 능력.
- 물체는 무작위 초기 위치에서 무작위 방향·속도로 던진다. 시뮬은 100개 병렬 환경 × 10회 = 1,000회를 학습 물체와 처음 보는 물체 각각에 대해 실행한다. 실물은 물체당 30회다.
“접촉”과 “안정적으로”의 판정 기준은 본문에 없다. 실물에서 접촉을 무엇으로 판정했는지(영상 판독인지 등)도 없다.
비교군 (§V-A)
| 이름 | 무엇을 바꿨나 |
|---|---|
| w/o-PF | pixel feature 없음. 물체의 초기 위치와 로봇 proprioception만 받는다 |
| S-A RL | 팔과 손을 PPO 단일 agent로. 관측과 보상을 합쳐 학습 |
| Only-Center | 중심 좌표 (c_x, c_y)만 사용 |
| Only-WH | 폭·높이 (w, h)만 사용 |
w/o-PF가 받는 “초기 위치”는 3D 좌표로 읽히는데, 그것이 시뮬의 정답 좌표인지, 실물에서는 무엇으로 쟀는지는 적혀 있지 않다(w/o-PF는 실물 표에 없다). S-A RL의 “관측과 보상을 합친다”가 보상을 더했다는 뜻인지, network 크기가 같은지도 없다. Only-Center가 \Delta c_x, \Delta c_y를 포함하는지, Only-WH가 절대값 w,h를 쓰는지 변화량 \Delta w,\Delta h를 쓰는지도 불분명하다. 앞 절에서 본 것처럼 제안법 자체는 절대 크기를 쓰지 않으므로, 두 단일 단서 비교군이 제안법의 특징 벡터를 깔끔하게 나눈 것인지 원문만으로는 확인할 수 없다.
시뮬레이션 결과: 학습 곡선과 Table II (§V-B, §V-C)
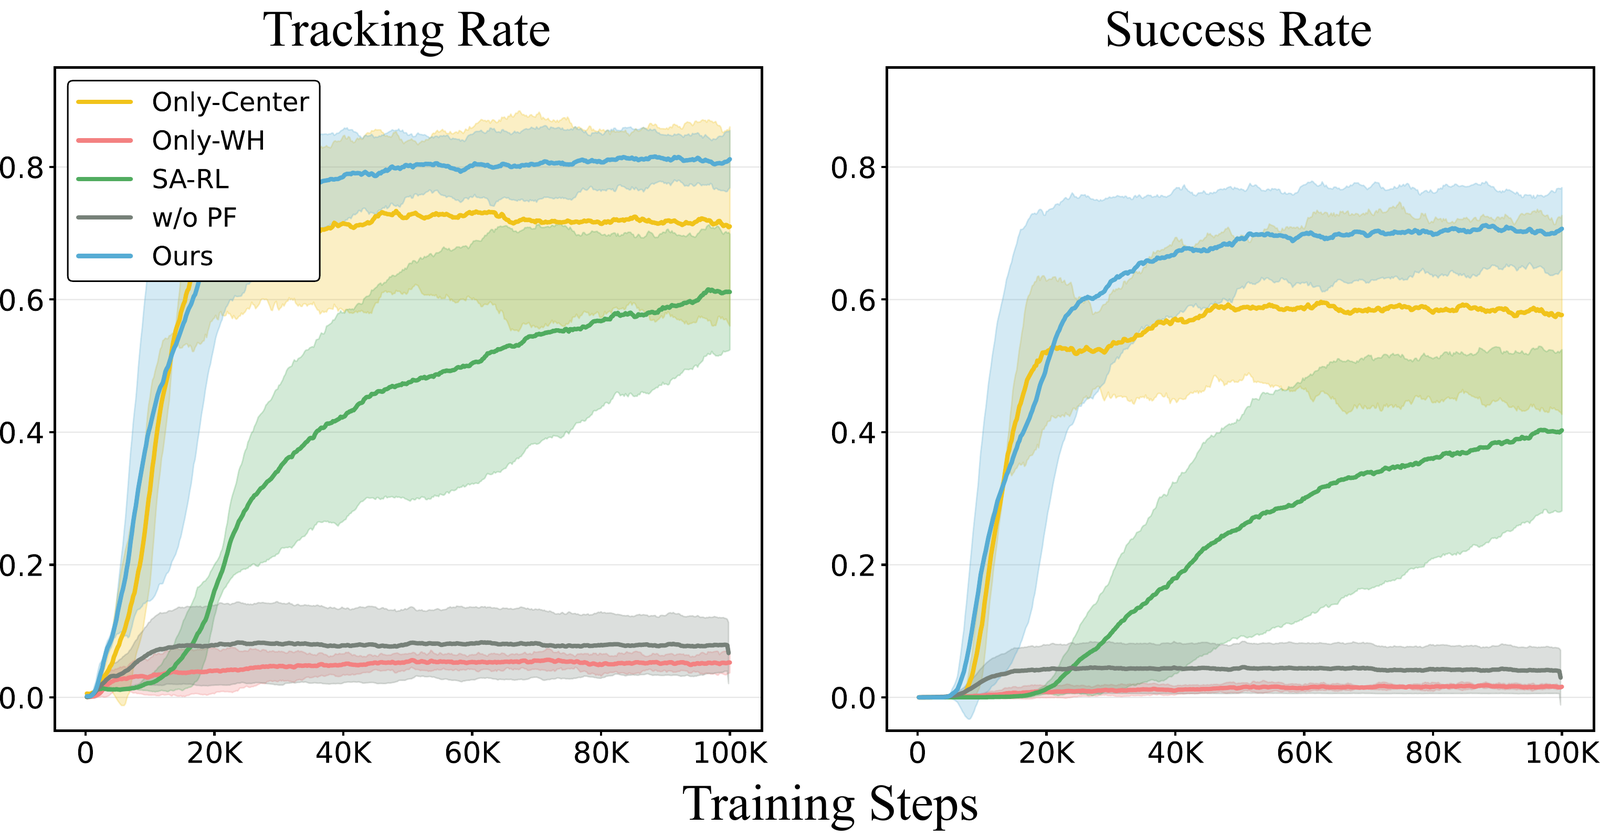
학습 중 tracking rate와 success rate. 3 seed 평균, 음영은 표준편차(Fig. 5).
| 지표 | 방법 | 학습 물체 | 처음 보는 물체 |
|---|---|---|---|
| T.R. (%) | w/o-PF | 12.13 ± 1.27 | 12.11 ± 1.9 |
| Only-WH | 8.03 ± 0.6 | 6.11 ± 0.35 | |
| Only-Center | 87.07 ± 1.62 | 87.5 ± 1.53 | |
| S-A RL | 78.2 ± 1.32 | 75.83 ± 2.00 | |
| 제안법 | 89.97 ± 0.21 | 89.28 ± 0.79 | |
| S.R. (%) | w/o-PF | 8.93 ± 1.04 | 7.89 ± 1.46 |
| Only-WH | 5.53 ± 0.51 | 4.00 ± 0.17 | |
| Only-Center | 81.27 ± 0.76 | 80.72 ± 0.38 | |
| S-A RL | 63.5 ± 0.85 | 65.44 ± 2.25 | |
| 제안법 | 84.13 ± 0.50 | 84.83 ± 1.17 |
Table II(시뮬, 3 seed 평균). 값과 표기는 원문 그대로다.
저자들의 해석은 두 줄이다. pixel feature가 없으면 궤적이 다양해 초기 위치만으로는 잡을 수 없고, 중심 좌표와 크기를 함께 쓰는 제안법이 단일 단서보다 “consistently” 낫다는 것. 그리고 MARL이 S-A RL을 “consistently” 이긴다는 것이다. 표와 그림을 함께 읽으면 몇 가지가 더 보인다.
- 제안법과 Only-Center의 차이는 작다. T.R. 2.9%p, S.R. 2.9%p(학습 물체). 처음 보는 물체에서는 T.R. 1.8%p다. seed 간 표준편차보다는 크지만, 크기 변화 특징의 기여로 시뮬에서 보이는 것은 이 정도다.
- “처음 보는 물체”에서 성능이 떨어지지 않는다. 제안법은 오히려 S.R.이 0.7%p 높다. 물체 모양이 box 6개 숫자로 압축되면서 모양 정보가 정책에 거의 전달되지 않기 때문으로 보인다. 이는 강점(모양에 둔감)이면서 동시에 이 평가가 “모양 일반화”를 거의 시험하지 못한다는 뜻이기도 하다.
- 학습 곡선과 표의 수준이 다르다. Fig. 5의 100K step 끝 값을 그림에서 읽으면 제안법 T.R. ≈ 0.81 · S.R. ≈ 0.70, Only-Center ≈ 0.71 · 0.58, S-A RL ≈ 0.61 · 0.40이다. 표보다 전반적으로 10~20%p 낮은데, 학습 중 확률적 action과 노이즈가 섞인 값이라 그럴 수 있다. 눈여겨볼 것은 제안법과 Only-Center의 격차가 곡선에서는 약 10~12%p로 표의 3%p보다 훨씬 크다는 점이다. 평가 조건(결정적 action 여부, 노이즈 유무)이 논문에 적혀 있지 않아 어느 쪽이 “크기 특징의 기여”인지 판단할 수 없다.
- S-A RL은 학습이 끝나지 않았다. Fig. 5에서 S-A RL의 두 곡선은 100K step에서도 뚜렷하게 오르는 중이고 음영(seed 간 편차)도 가장 넓다. 같은 step 예산에서 MARL이 빨리 배운다는 것은 보였지만, “수렴한 single-agent보다 낫다”는 보이지 않았다. Table II의 S.R. 63.5%를 single-agent의 성능 상한으로 읽으면 안 된다.
실물 결과: Table III, Fig. 6 (§V-D)
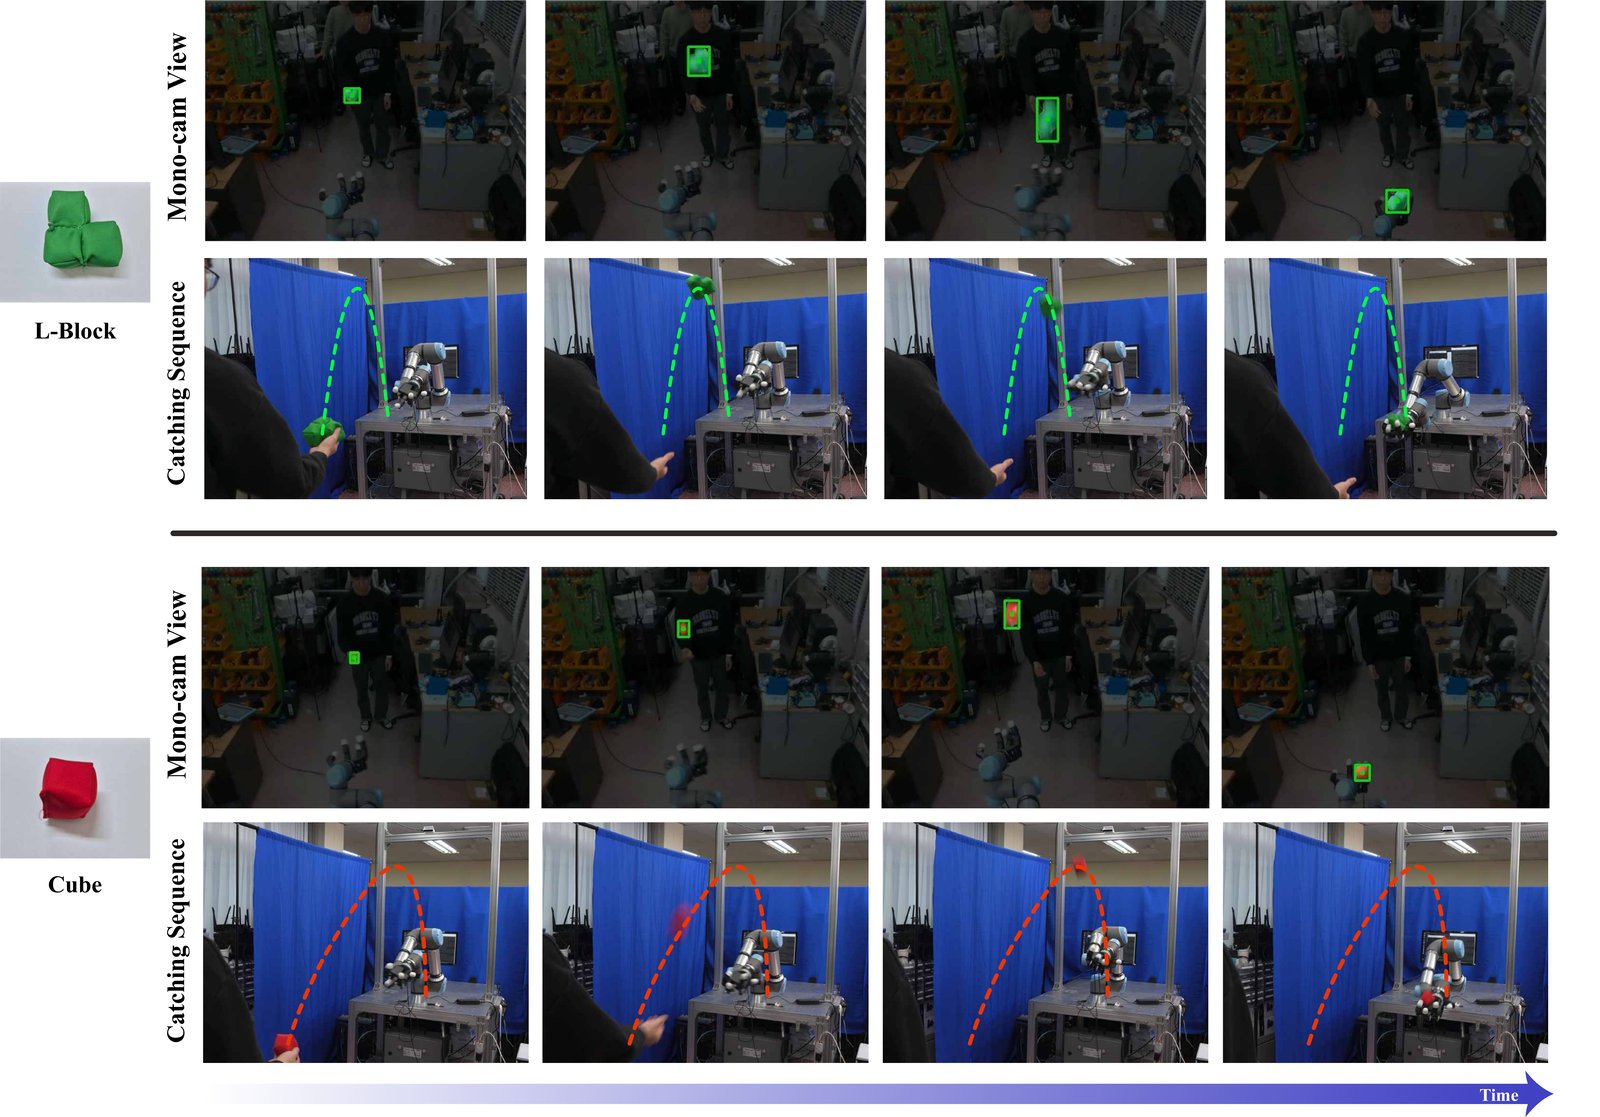
실물 배치 장면(Fig. 6). 위 L-block, 아래 cube. 각 쌍의 윗줄 “mono-cam view”는 설치된 카메라 영상에 SAM2 분할 box를 겹친 것이고, 아랫줄은 측면에서 본 잡기 장면이다.
정책은 추가 fine-tuning 없이 시뮬에서 그대로 옮겼다. 과제는 사람이 던진 물체 잡기다.
| 지표 | 방법 | Cube | L-block | Triangle | 평균(필자 계산) |
|---|---|---|---|---|---|
| T.R. (%) | Only-WH | 0 | 0 | 0 | 0 |
| Only-Center | 57 | 54 | 54 | 55.0 | |
| S-A RL | 50 | 43 | 47 | 46.7 | |
| 제안법 | 73 | 73 | 70 | 72.0 | |
| S.R. (%) | Only-WH | 0 | 0 | 0 | 0 |
| Only-Center | 13 | 3 | 23 | 13.0 | |
| S-A RL | 33 | 20 | 20 | 24.3 | |
| 제안법 | 63 | 43 | 43 | 49.7 |
Table III(실물, 물체당 30회). 평균 열은 필자가 세 물체 값을 단순 평균한 것이다.
본문의 요약 수치(“T.R. 약 70%, S.R. 약 50%”, “S-A RL S.R. 약 24%”)는 이 평균과 맞는다. 저자들의 해석은 이렇다.
- Only-WH는 중심 좌표가 없어 방향을 모르므로 한 번도 못 잡는다.
- Only-Center는 처음 접촉은 자주 하지만, 폭·높이가 없어 상대 거리·접근 속도를 몰라 손이 흔들리다 떨어뜨린다.
- S-A RL은 분포 밖 교란이 공유 표현을 망가뜨려 팔과 손 제어가 동시에 무너진다. MARL은 둘을 분리해 더 강건하다.
- 전반적인 성능 저하는 실물 궤적이 물체 변형·탄성·공기역학 때문에 시뮬 분포를 벗어나기 때문이다.
이 해석들은 모두 실험으로 확인되지 않은 설명이다. 특히 세 번째(“공유 표현이 깨진다”)는 측정이 없는 추론이고, 앞에서 본 것처럼 S-A RL은 시뮬에서부터 덜 학습된 상태였다. 실물 격차의 일부는 단순히 학습 부족일 수 있다.
수치 자체도 몇 가지 점검이 필요하다.
- 분모 30으로 되돌려 보면 맞지 않는 칸이 있다. 73 = 22/30, 70 = 21/30, 63 = 19/30, 43 = 13/30처럼 대부분은 k/30을 반올림한 값이다. 그런데 Only-Center T.R.의 54(L-block, Triangle)는 k/30으로 나올 수 없다(16/30 = 53.3, 17/30 = 56.7). 시행 수가 30이 아니었거나 기입 오류일 수 있다. 확인 불가.
- 물체별 차이는 통계적으로 약하다. 성공 횟수로 Fisher exact test를 해 보면(필자 계산), 제안법 대 S-A RL은 Cube에서만 p = 0.038이고 L-block·Triangle은 각 p = 0.095다. 세 물체를 합치면 45/90 대 22/90으로 p < 0.001이다. 제안법 대 Only-Center는 Cube·L-block에서 p < 0.001, Triangle에서 p = 0.17이다. Wilson 95% 구간으로 제안법의 Cube 성공률은 45~78%, L-block·Triangle은 27~61%다. “합쳐서 보면 분명히 낫다, 물체별로는 일부만 구분된다”가 정확한 요약이다.
- seed와 thrower가 하나다. 실물에 어느 seed의 정책을 올렸는지, 몇 명이 던졌는지, 던진 속도·거리의 분포가 어땠는지, 로봇의 작업 영역 밖으로 던진 시행을 어떻게 셌는지가 없다. 영상과 Fig. 6을 보면 한 사람이 로봇 정면 몇 m 떨어진 곳에서 아래로 던지는(underhand lob) 형태다.
- w/o-PF가 실물 표에 없다. 시뮬에서 최하위였으니 생략했을 수 있으나 언급은 없다.
실물 시연 영상은 프로젝트 페이지에 물체별로 올라와 있다. 아래 윗줄은 Fig. 6과 같은 thrower·장면이고, 아랫줄은 프로젝트 페이지가 “Cross-Scene & Cross-Thrower”로 묶은 다른 thrower·다른 배경 시연이다(배경 픽셀을 어둡게 처리해 SAM2 box를 잘 보이게 했다는 설명이 붙어 있다). 영상에는 일부 구간을 ×0.3 슬로모션으로 보여 준다는 표시가 화면에 있다. 이 영상들의 시행 수·성공 판정은 arXiv판 본문에서 다루지 않는다.
Cube
L-block
Triangle
Cube (다른 thrower·장면)
L-block (다른 thrower·장면)
Triangle (다른 thrower·장면)
판 차이: arXiv v1과 RA-L판(프로젝트 페이지)
arXiv에는 v1(2026-02-26) 하나만 있고 부록은 없다. 반면 논문은 이후 RA-L에 게재됐고(코드 README의 공지는 2026-05-25 채택), 프로젝트 페이지의 결과 표는 arXiv v1과 다르다. RA-L 본문은 이 글에서 대조하지 못했으므로, 아래는 프로젝트 페이지가 보여 주는 표를 옮긴 것이다.
시뮬(프로젝트 페이지, 3 seed 평균): arXiv Table II의 다섯 행은 값이 같고, 3D Pos 행이 추가됐다. 페이지 설명으로는 “시뮬에서만 얻을 수 있는 oracle 3D 좌표”를 쓴 비교군이다.
| 지표 | 방법 | 학습 물체 | 처음 보는 물체 |
|---|---|---|---|
| T.R. (%) | 3D Pos | 93.33 ± 0.55 | 91.83 ± 1.16 |
| 제안법 | 89.97 ± 0.21 | 89.28 ± 0.79 | |
| S.R. (%) | 3D Pos | 90.43 ± 1.27 | 89.10 ± 1.39 |
| 제안법 | 84.13 ± 0.50 | 84.83 ± 1.17 |
시뮬에서는 정답 3D 좌표를 받는 정책이 S.R. 6.3%p 더 높다. 페이지는 이를 “제안법이 거의 같은 수준”이라고 해석한다.
실물(프로젝트 페이지, 정책당 360회 = 물체 3 × thrower 2 × 배경 2 × 30회)
| 지표 | 방법 | Cube | L-block | Triangle |
|---|---|---|---|---|
| T.R. (%) | Only-WH | 0.0 ± 0.0 | 0.0 ± 0.0 | 0.0 ± 0.0 |
| Only-Center | 44.73 ± 7.80 | 44.80 ± 7.87 | 47.47 ± 5.15 | |
| S-A RL | 64.67 ± 9.01 | 57.27 ± 8.76 | 61.40 ± 8.22 | |
| 3D Pos | 70.83 ± 5.69 | 65.83 ± 10.67 | 70.00 ± 6.09 | |
| 제안법 | 77.93 ± 6.56 | 76.60 ± 4.15 | 74.67 ± 7.67 | |
| S.R. (%) | Only-WH | 0.0 ± 0.0 | 0.0 ± 0.0 | 0.0 ± 0.0 |
| Only-Center | 15.27 ± 7.33 | 10.60 ± 8.37 | 17.27 ± 3.52 | |
| S-A RL | 31.27 ± 5.55 | 34.00 ± 8.63 | 30.00 ± 6.67 | |
| 3D Pos | 45.83 ± 5.00 | 44.17 ± 4.19 | 35.83 ± 5.69 | |
| 제안법 | 60.60 ± 4.30 | 51.27 ± 6.60 | 46.60 ± 4.77 |
판 사이에 달라진 점과 이 표에서 읽히는 점을 정리한다.
- 3D 위치 비교군이 생겼다. arXiv판에 대한 가장 큰 비판(동기 주장과 직접 비교가 없음)에 대한 답이다. 실물에서 제안법은 3D Pos보다 S.R.이 7.1~14.8%p 높다. 그런데 페이지는 시뮬 표 아래에서 3D Pos를 “oracle 3D coordinates available only in simulation”(시뮬에서만 얻을 수 있는 oracle 3D 좌표)을 쓰는 비교군이라고 설명하면서, 같은 이름의 행을 실물 표에도 싣는다. 시뮬에서만 얻을 수 있다는 좌표를 실물에서 무엇으로 대신했는지(D435 depth인지, motion capture인지)는 페이지에 없다. 이 정보가 없으면 “RGB 특징이 depth 기반 3D 추정보다 sim-to-real에 강하다”는 결론의 무게를 판단할 수 없다.
- thrower와 배경이 각 2가지로 늘었다. arXiv판의 “한 명이 던진 30회”라는 약점을 일부 보완한다.
- 같은 이름의 비교군 수치가 판마다 크게 다르다. S-A RL의 실물 T.R.은 arXiv 43~50%에서 페이지 57~65%로 올랐고, Only-Center의 T.R.은 54~57%에서 45~47%로 내려갔다. 제안법의 S.R.은 63/43/43에서 60.6/51.3/46.6으로 바뀌었다. 조건이 늘었으니 값이 바뀌는 것은 자연스럽지만, 같은 정책을 다시 평가한 것인지 다시 학습한 것인지는 알 수 없다.
- 집계 방식이 행마다 같은지 확인되지 않는다. 3D Pos 행의 값(70.83, 45.83, 35.83 등)은 모두 정확히 k/120으로 떨어진다(물체당 120회). 다른 행의 값(예: 제안법 60.60, Only-Center 44.73)은 k/120로도, 30회씩 4개 조건의 백분율 평균으로도 나오지 않는다(필자 검산). ± 값이 무엇의 표준편차인지(조건 간인지 seed 간인지)도 페이지에 없다.
공개 코드와 대조 (정적 확인)
코드는 공개돼 있다(seongdrgn/pixel2catch-github, 기준 커밋 32769d9). 이 절은 레포 파일을 읽어 확인한 정적 대조이고, 학습을 돌려 수치를 재현한 것이 아니다. 아래의 값은 모두 레포 기본 설정이며, 논문 수치를 낸 실행에서 같은 값을 썼는지는 보장되지 않는다.
공개 범위
README가 밝히는 대로 공개된 것은 시뮬 학습 코드뿐이다. Isaac Lab의 direct task 하나(catchpolicy/)와 skrl MAPPO 설정, 로봇·테이블 USD가 들어 있다. 학습기는 Isaac Lab 내장 skrl(skrl==1.4.3)의 MAPPO를 수정 없이 쓴다고 적혀 있다.
| 경로 | 내용 |
|---|---|
catchpolicy/__init__.py |
Gym task pixel2catch 등록(DynamicCatchEnv) |
catchpolicy/pixel2catch_cfg.py |
장면·카메라·로봇 actuator·물체·무작위화 설정 |
catchpolicy/pixel2catch.py |
환경 로직: 던지기, bounding box 특징, 관측, 보상, 종료 |
catchpolicy/agents/pixel2catch.yaml |
skrl MAPPO 하이퍼파라미터 |
catchpolicy/assets/ |
UR5e + Allegro USD·mesh, 테이블 USD |
공개되지 않은 것도 분명히 해 둔다. 실물 배치 코드(ROS2, SAM2 분할, 특징 추출, 30 Hz 제어 루프), system identification 코드와 궤적 데이터, 학습된 체크포인트, 논문의 평가 프로토콜(100 env × 10회)을 구현한 평가 스크립트, 처음 보는 검증 물체 6종(.gitignore가 assets/valid_objects/를 제외한다), 그리고 비교군 다섯 개(w/o-PF, S-A RL, Only-Center, Only-WH, 3D Pos)의 설정이 모두 없다. 학습 중 로그로 남는 “Success Rate”·“Track Rate”는 마지막 150개 종료 에피소드의 이동 평균이다(pixel2catch.py:180-184, 367-389). Fig. 5 곡선이 이 값이라면 표와 수준이 다른 이유의 일부가 설명된다. 레포로 재현할 수 있는 것은 제안법의 시뮬 학습까지다. 레포에는 라이선스 파일이 없고 README에 “라이선스를 정해 추가할 것”이라는 TODO 주석이 남아 있다.
논문에 없던 값이 코드에 있는 것
| 항목 | 코드 기본값 | 논문 |
|---|---|---|
| 에피소드 길이 | 3.0 s = 90 control step (pixel2catch_cfg.py:90) |
T 미기재 |
| 던지기 출발점 | x 2.4~2.9 m, y ±0.3 m, z 0.75~0.85 m (pixel2catch.py:483-485) |
본문 미기재(LaTeX 소스의 주석 처리된 Table I 행에는 y ±0.35) |
| 도착점·잡는 높이 | x 0.65~0.85 m, y ±0.35 m, z 0.9~1.1 m (:488-493) |
미기재 |
| 정점 높이 | 1.6~1.9 m (:499-501, 주석은 “1.6~2.0”) |
미기재 |
| 던지는 시점 | 에피소드 시작 후 5~19 step 사이 무작위. 그 전에는 물체를 공중에 붙잡아 둔다 (:221-256, 535-537) |
미기재 |
| 성공 판정 | 손바닥 링크 원점-물체 중심 거리 < 0.08 m가 연속 20 step(약 0.67 s). 접촉·손가락 파지는 검사하지 않는다 (:283-290) |
“떨어뜨리지 않고 안정적으로”뿐 |
| 종료 조건 | 낙하·시간 초과·성공에서 종료 (:307) |
“낙하 또는 최대 step” |
| tracking 판정 | 손바닥-물체 거리 < 0.08 m가 한 번이라도 (:286, 292) |
“손바닥이 물체와 접촉” |
| 낙하 판정 | 물체 높이 < 0.45 m 또는 x < 0.03 m (:295) |
미기재 |
| 충돌 판정 | 테이블 접촉력 수평 성분 > 1 N만 센다. 종료하지 않는다. 로봇-바닥 충돌·자기충돌은 포함하지 않는다 (:778-779) |
미기재 |
| 접근 지시자 \mathbb{1}_{app} | 손바닥-물체 거리 < 0.08 m인 매 step (:831) |
미기재 |
| 팔 action | 직전 target에 0.05\times a (rad) 더함 (:260) |
“현재 관절 위치에 더함”, 스케일 미기재 |
| 물체 기본 질량 | 0.03 kg × [0.5, 1.5] (pixel2catch_cfg.py:434, 68) |
스케일만 기재 |
| 학습 물체 | 원뿔·원기둥·정육면체·구·캡슐 × 2크기, 모두 녹색 (:325-427) |
Fig. 3과 일치 |
| 카메라 | 640×480, 내부 파라미터 f_x=618.163(수평 시야각 약 54.7°), world 좌표 (−0.39, 0.01, 2.2) m, 아래로 약 29° (:125-144) |
“로봇 뒤 0.5 m, 위 2.2 m” |
| 병렬 환경 | cfg 기본값 256 (pixel2catch_cfg.py:170-171), README 학습 명령은 --num_envs 512 |
512개, A6000 2장 |
| 로봇 | 중력 끔 (pixel2catch_cfg.py:178). 팔은 관절별로 다른 식별값(예: stiffness 2504, damping 342, friction 0.51, armature 0.16), 손은 13관절 모두 stiffness 3.0·damping 0.1 (:216-280) |
sysID 수행만 기재 |
| learning rate | 5e-4, KLAdaptiveLR(kl_threshold 0.016, min_lr 1e-5) (agents/pixel2catch.yaml:47-50) |
“KL 문턱 0.016”만 기재 |
| rollout·epoch·mini-batch | 32 · 4 · 4, GAE λ 0.95, entropy 0, value loss 2.0 (:42-46, 64-65) |
미기재 |
| 학습 길이 | 100,000 timestep (:79) |
Fig. 5 가로축 100K와 일치 |
이 값들로 바로 계산할 수 있는 것이 있다(필자 계산). 위 범위의 던지기 분포에서 비행 시간은 0.71~0.94 s, 즉 21~28 control step이고, 출발 속력은 4.4~5.4 m/s다. 정책이 반응할 수 있는 시간은 물체가 날아오는 1초 남짓이다. 성공을 “8 cm 안에 0.67초 머무름”으로 정의하므로, 손가락이 실제로 물체를 감쌌는지는 판정에 직접 들어가지 않는다. 물체가 손바닥에 얹혀 있어도 성공이다. 논문이 손 agent의 기여를 말할 때 이 정의를 함께 읽어야 한다.
카메라 위치는 코드가 x = −0.39 m, 그림이 0.5 m로 다르다. 높이 2.2 m도 코드에서는 바닥 기준이다. 로봇 base가 (0, 0, 0.821)에 있으므로 로봇 기준으로는 약 1.38 m 위다. Fig. 2는 2.2 m를 로봇 옆에 그려 로봇 기준처럼 읽힌다. 그림 표기가 대략치일 수 있고, 실물 카메라가 정확히 어디 있었는지는 확인 불가다.
논문 서술과 코드가 다른 곳
- 관측 구성은 본문이 아니라 Fig. 2와 일치한다. 본문대로 세면 프레임당 팔 25차원, 손 39차원인데, 코드는 팔이 손바닥 위치(3)·위치 변화(3)·자세 쿼터니언(4)·관절 위치(6)·현재 target(6)·직전 action(6)·z_{pixel}(6) = 34, 손이 같은 구성으로 55다(
pixel2catch.py:710-758,pixel2catch_cfg.py:94-95). critic 상태는 프레임당 82차원으로 물체 위치·위치 변화·손-물체 상대 위치(3차원 벡터)를 privileged로 받는다(:676-708). 본문 §IV-C의 “pose 7 + 관절 + action”과 “privileged는 물체 위치뿐”은 실제보다 적게 서술한 것이다.- 다만 그중 위치 변화 두 칸은 관측 시점에 항상 0으로 읽힌다(정적 판정, 실행 미확인). 손바닥·물체 위치를 갱신하는
_compute_intermediate_values는 종료 판정(:280)·보상(:319)·reset(:438)에서만 불리고 관측 함수(:541~)에서는 불리지 않는다. 그런데 보상 함수 끝에서prev_hand_pos·prev_object_pos를 현재 값으로 덮어쓰고(:360-361), reset 경로도 같은 일을 한다(:446-447). 그 뒤 관측에서 계산하는 \Delta pos_{eef} =hand_pos − prev_hand_pos와 \Delta pos_{obj} =object_pos − prev_object_pos(:575-576)는 같은 값끼리의 차라 0이 된다. 반면 z_{pixel}의 차분은 직전 box를 관측 뒤에 갱신하므로(:582) 정상이다. 따라서 실제로 정보가 들어 있는 칸은 프레임당 팔 31, 손 52, critic 76이고, Fig. 2의 “End-effector Pos diff.”와 privileged “Object Pos diff.”는 공개 코드에서 상수 0이다. 두 프레임을 쌓아 넣으므로 정책이 위치 차이를 스스로 계산할 수 있어 치명적 결함은 아니지만, 그림과 코드가 “같은 차원”으로 일치한다고 해서 같은 정보가 들어간다는 뜻은 아니다. 코드 README는 privileged 항목을 “손-물체 거리”라고 적었지만 실제로는 스칼라 거리가 아니라 상대 위치 벡터다. 두 agent는 network를 공유하지 않고, 두 critic은 같은 중앙 상태를 받는다(skrl MAPPO의 agent별 model 생성).
- 다만 그중 위치 변화 두 칸은 관측 시점에 항상 0으로 읽힌다(정적 판정, 실행 미확인). 손바닥·물체 위치를 갱신하는
- z_{pixel}은 식 (1)과 같고 절대 크기는 없다.
cur_pf = [c_x/W, c_y/H, Δc_x, Δc_y, Δw, Δh](:554-564). 중심 좌표는 영상 크기로 정규화하지만 차분 4개는 정규화하지 않은 px 단위다(skrl의 RunningStandardScaler가 입력 표준화를 맡는다). 직전 box(prev_bbox_info)는 에피소드 reset에서 초기화되지 않아(:582가 유일한 갱신), 새 에피소드의 첫 차분은 이전 에피소드의 마지막 box를 기준으로 계산된다. 정규화한 절대 폭·높이(norm_len_w,norm_len_h)는 계산만 하고 어디에도 쓰지 않는다(:556-557). 설정의 관측 차원이36-2,57-2,84-2로 적혀 있는 것(pixel2catch_cfg.py:94-96)도 원래 w,h 두 칸이 있다가 빠진 흔적으로 보인다(추정).pf_queue_len설정은 읽는 곳이 없다(pixel2catch_cfg.py:487). 논문의 Only-WH는 (w, h)를 쓴다고 정의돼 있으므로, \Delta w,\Delta h만 쓰는 제안법과는 입력의 종류(절대값 대 변화량)부터 다를 수 있다. 두 행을 “크기 특징의 유무” 비교로 읽을 때 주의가 필요하다. - 시뮬의 bounding box는 SAM2가 아니라 색 문턱이다. 렌더링된 RGB에서 녹색 범위 [0,120,0]~[100,244,100] 픽셀을 마스크로 잡아 box를 만든다(
:592-674). 학습 물체가 모두 녹색인 이유다. 시뮬 분할은 사실상 완벽하고, 실물 SAM2와의 차이는 꼭짓점 노이즈와 지연(5번)으로 흉내 낸다. 반대로 Fig. 3(a)의 처음 보는 검증 물체 6종은 진한 초록 1종을 빼면 분홍·하늘·보라·주황·파랑으로 칠해져 있어, 대부분 이 녹색 문턱으로는 box를 얻을 수 없다. 검증 물체 asset 자체도.gitignore가assets/valid_objects/를 제외해 레포에 없다(.gitignore:26). Table II의 “Unseen Objects” 평가는 공개 코드와 다른 분할 경로를 썼다는 뜻이고, 그 경로는 공개되지 않았다. 공개 코드만으로는 unseen 평가를 구성할 수 없다. - 꼭짓점 노이즈는 매 step 독립이다.
torch.randint(-5, 5)로 네 좌표에 각각 −5~+4 px를 더한다(:628-633). 논문의 “최대 5 px”와 맞는다. - 논문에 없는 관측 지연이 있다. pixel feature를 1~2 control step(약 33~67 ms) 늦게 정책에 주는 latency buffer가 있고, 지연 step 수를 에피소드마다 무작위로 정한다(
:164-172, 476-478, 566-571). 실물 SAM2 파이프라인의 지연을 흉내 낸 것으로 보이는데, sim-to-real의 핵심 장치일 수 있는 이 설계가 논문에는 한 줄도 없다. - 논문에 없는 무작위화가 더 있다. 물체 마찰(정지 0.5~1.0, 동적 1.0~1.5로 동적 마찰이 정지 마찰보다 크다,
pixel2catch_cfg.py:79-80), action·관측 노이즈의 에피소드별 bias(:147-165)가 Table I에 없다. 초기 관절 위치 ±0.125는 Table I에 팔 행으로만 적혀 있지만 코드는 손을 포함한 전 관절에 건다(pixel2catch.py:406-411).- action bias는
operation="add"로 설정돼 있다(pixel2catch_cfg.py:149, 153). Isaac Lab의NoiseModelWithAdditiveBias는 reset 때bias = func(bias)로 갱신하므로, “add”면 새 표본으로 바꾸는 대신 기존 bias에 더한다. 그러면 에피소드가 거듭될수록 bias가 random walk한다. 100,000 step ÷ 90 step으로 reset이 최소 1,111번이면 표준편차가 팔 0.33, 손 0.17 이상까지 커진다(action 범위 [−1, 1] 대비, clamp 전, 정적 유도). 관측 bias는 “abs”라 누적되지 않는다. 이 해석은 저자가 쓴 Isaac Lab 판이 확인 가능한 판들과 같은 reset 구현을 가졌다는 전제 위에 있고, 실행으로 확인한 것은 아니다. 맞다면 학습 후반의 action에는 의도보다 훨씬 큰 고정 오프셋이 섞였을 수 있다.
- action bias는
- 보상에 논문에 없는 항이 있다. 손바닥이 8 cm 안에 5 step(약 0.17 s) 이상 머물면 팔 action 페널티를 50배로 키운다(
pixel2catch.py:851). 실효 \lambda_{act}가 0.5가 되는 셈이고, 잡은 뒤 팔을 멈추게 하는 장치로 보인다. 식 (2)의 나머지 계수(−0.01, +10, +0.1, −5, −0.01)와 손의 (r^{palm}+\sum r^{i})/5는 코드와 일치한다(:880-899). 계산은 되지만 보상에 쓰이지 않는p_miss항도 있다(:874-878). - “KL divergence threshold 0.016”은 PPO 조기 종료가 아니라 learning rate 스케줄러의 문턱이다. PPO agent 자체의
kl_threshold는 0이다(agents/pixel2catch.yaml:48-50, 66). - 종료와 성공 정의가 본문과 다르다. 본문은 낙하나 최대 step에서만 끝난다고 쓰지만 코드는 성공(8 cm 안 20 step)에서도 끝낸다(
pixel2catch.py:307). T.R.도 “손바닥이 물체에 접촉”이 아니라 “손바닥 원점이 물체 중심 8 cm 안에 한 번이라도 들어옴”이다(:286, 292). 접촉 센서는 테이블에만 있다. 실물 T.R.을 무엇으로 판정했는지는 논문에 없으므로, 시뮬과 실물의 T.R.이 같은 정의인지 알 수 없다. - S-A RL을 만드는 경로가 레포에 없다. 레포는 MAPPO 설정만 등록한다(
catchpolicy/__init__.py:13-16). Isaac Lab의 학습 스크립트는--algorithm PPO로 multi-agent 환경을 돌리면 관측을 이어 붙이고 보상을 합산하는 변환기를 쓰는데, 그러려면 단일 agent용 설정 등록이 필요하다. 저자가 이 경로로 S-A RL을 만들었다면 “관측과 보상을 합친다”는 본문 서술과 맞지만, 확인할 수 없다.
코드로 본 크기 특징의 신호 대 잡음비
위 2·4번을 합치면 논문 Table II의 “크기 특징 기여가 작다”는 관찰에 하나의 설명이 생긴다(필자 계산, 자릿수 추정). 카메라에서 물체까지 거리는 출발점에서 약 3.3 m, 잡는 지점에서 약 1.7 m다. 지름 6 cm 물체라면 box 폭은 618\times0.06/d로 출발 때 약 11 px, 잡을 때 약 22 px이고, 비행 25 step 남짓 동안 11 px가 커지니 step당 \Delta w는 평균 0.5 px 안팎이다. 반면 꼭짓점 노이즈는 네 좌표에 독립적으로 들어가므로 \Delta w의 노이즈 표준편차는 \sqrt{4\times8.25}\approx5.7 px다(이산 균등분포 −5~+4의 분산 8.25). 학습 중 \Delta w,\Delta h의 신호 대 잡음비는 0.1 수준이라는 뜻이다. 같은 계산으로 \Delta c_y는 출발 직후 수직 속도가 4 m/s 안팎이라 정점 부근을 빼면 step당 십여~수십 px가 움직여 잡음(표준편차 약 2.9 px)을 크게 넘는다.
그렇다면 시뮬에서 제안법이 Only-Center보다 3%p 나은 것도, 실물에서 크게 나은 것도 “크기 변화가 거리를 알려 준다”는 저자들의 설명으로는 잘 설명되지 않는다. 가능한 다른 설명은 이렇다. (1) Only-Center가 중심 차분까지 뺀 것이라면 차이의 일부는 차분 정보에서 온다. (2) 실물 SAM2 box의 흔들림이 시뮬 노이즈와 달라 정책의 반응이 갈린다. (3) 실물 평가가 학습 run 한 개씩이라 run 간 편차가 섞였다. 비교군 코드가 없어서 어느 쪽인지 레포로는 가릴 수 없다. 이 계산은 시뮬 학습 조건에 대한 것이고, 실물 SAM2 box의 흔들림 크기는 논문에도 코드에도 없다.
비판적으로 보면
강점
- 표현이 극도로 단순하고, 시뮬과 실물에서 같은 정의를 쓴다. 6개 숫자는 이미지 인코더 없이 계산되고, sim-to-real에서 맞춰야 할 것이 “box를 같은 방식으로 그리는가”로 줄어든다. 처음 보는 물체에서 성능이 떨어지지 않는 것(Table II)도 이 압축의 결과다.
- marker도 depth도 없는 실물 catching을 다지 손으로 보였다. 사람이 던진 부드러운 물체 3종을 fine-tuning 없이 절반 정도 잡는다. 저렴한 센서 한 대로 이 수준을 보였다는 점은 실용적 의미가 있다.
- MARL 분해가 학습 속도에서 분명한 이득을 보인다. Fig. 5에서 같은 step 예산 대비 차이가 크고, 손바닥·손끝 보상을 agent별로 나누는 설계가 간단하다.
- 코드를 공개했고, 그 코드가 논문의 빈칸을 상당 부분 메운다. 성공·낙하·충돌 판정, 던지기 분포, 하이퍼파라미터, 지연 모델이 모두 레포에 있다. 단일 task 파일로 구성돼 읽기 쉽다.
- RA-L판에서 핵심 비판을 스스로 보완했다. 프로젝트 페이지 기준으로 3D 위치 비교군과 thrower·배경 2×2 조건이 추가됐다.
약점·한계
- arXiv판에는 동기 주장에 대한 직접 비교가 없다. 논문의 출발점은 “3D 위치 추정은 실물에서 부정확해 sim-to-real gap을 만든다”인데, arXiv v1의 비교군 중 3D 위치를 쓰는 것은 “초기 위치만” 받는 w/o-PF뿐이고 그마저 실물 표에 없다. RA-L판(프로젝트 페이지)이 3D Pos를 추가했지만, 실물에서 그 3D 위치를 어떻게 얻었는지 설명이 없어 “depth 기반 3D 추정보다 낫다”를 확인하기 어렵다. 시뮬에서는 oracle 3D Pos가 S.R. 6.3%p 더 높다.
- 크기 특징의 기여가 시뮬에서 작고, 그 설명이 검증되지 않았다. Only-Center와의 차이는 Table II에서 3%p 남짓이다. 실물에서 차이가 커진 것을 “거리·접근 속도를 알 수 없어서”로 설명하지만, 제안법은 절대 크기 w,h를 쓰지 않고, 공개 코드의 학습 조건에서는 \Delta w,\Delta h의 신호 대 잡음비가 0.1 수준으로 추정된다. 비교군의 정확한 특징 구성(Only-Center에 중심 차분이 있는지, Only-WH가 절대값인지 차분인지)도 서술이 불분명하다.
- single-agent 비교가 공정한 상한 비교가 아니다. S-A RL은 100K step에서도 학습 곡선이 오르는 중이고(Fig. 5), network 크기·보상 결합 방식이 기재되지 않았다. MARL 효과를 “보상 분리”와 “network 분리”로 나누는 대조군(예: 단일 network + 역할별 보상, 두 network + 공유 보상)도 없다. 실물 S-A RL 실패를 “공유 표현이 깨진다”로 설명하지만 측정은 없다. 두 단계 RL(Catch It!)과의 비교도 없어 “단일 단계가 다단계보다 낫다”는 동기도 실험으로 확인되지 않았다.
- heterogeneous MARL의 새로움이 과장돼 있다. 같은 계열의 선행 연구를 인용하면서 그 성격을 다르게 소개한다. Kim et al.(2025)은 catching에 Heterogeneous-Agent RL을 쓴 연구인데 depth 센서·다지 손 사례로만 인용됐다. Dynamic Handover는 MARL로 양손 throw-catch를 학습했는데 RGB-D 사례로만 인용됐다. Hu et al.(IROS 2023)은 hand-arm 시스템을 reaching 정책과 grasping 정책으로 나눈 catching 연구인데 다지 손 사례로만 인용됐다. 이들은 agent 분할의 축(thrower/catcher, 모듈별 순차 학습)이 다르므로 Pixel2Catch의 “한 로봇을 팔/손 agent로 나눠 동시에 학습한다”는 구분은 성립한다. 하지만 “MARL은 대부분 같은 구조의 여러 로봇을 다뤘다”는 관련 연구 서술은 이 세 연구를 고려하면 정확하지 않다.
- 실물 평가가 얇고, 표에 검산이 안 맞는 칸이 있다. arXiv판은 물체당 30회, thrower 한 명, 정책 하나다. 물체별 차이는 Cube를 빼면 통계적으로 구분되지 않는다(제안법 대 S-A RL, L-block·Triangle p = 0.095). Table III의 “54”는 30회 분모로 나올 수 없다. 프로젝트 페이지 표는 행마다 분모가 맞지 않는다. 던진 속도·거리, 접촉 판정 방법, 작업 영역 밖 시행 처리도 보고되지 않았다.
- 카메라 시점에 대한 의존이 논의되지 않는다. 정책의 물체 정보는 전부 고정 카메라 영상 좌표다. 카메라 위치·자세 무작위화가 없고(Table I, 공개 설정 모두), 카메라를 옮기면 무엇이 깨지는지 실험도 없다. 3D 좌표 표현이 갖는 시점 불변성을 포기한 대가가 무엇인지가 한계 절에 있어야 했다. 저자들이 밝힌 한계는 “단일 팔 구성”뿐이다(§VI).
- 재현에 필요한 정보가 논문에 많이 빠졌다. 성공·접근·충돌 정의, 에피소드 길이, 던지기 분포, learning rate·rollout·학습 시간, SAM2의 지연·prompt 방식·실행 GPU, 실물 물체의 질량, system identification의 오차가 없다. 시뮬 쪽은 코드가 대부분 메워 주지만, 관측 지연·추가 무작위화·팔 페널티 50배·성공 시 종료 같은 sim-to-real과 지표 정의에 영향을 주는 설계가 논문에 없고 코드에만 있다. 공개 설정의 action bias는 reset마다 누적되는 것으로 읽혀(정적 유도) 의도와 다르게 학습됐을 가능성도 있다. 실물 파이프라인과 비교군, 처음 보는 물체 평가 경로는 코드도 없다.
- 본문과 그림의 상태 정의가 어긋난다. §IV-C의 상태 구성은 Fig. 2와 공개 코드보다 적다(target joint, end-effector 위치 변화, privileged 9차원 누락). 본문만 보고 재구현하면 다른 관측으로 학습하게 된다. 거꾸로 그림·코드를 따라도 위치 변화 두 칸은 공개 코드에서 항상 0으로 읽혀(정적 판정), 그림이 말하는 정보가 실제로 들어가지는 않는다.
- 시뮬과 실물 물체의 성질이 다르다. 학습은 강체(반발계수 0~0.5, 기본 질량 30 g 안팎), 실물은 천으로 싼 부드러운 물체다. 부드럽고 잘 튀지 않는 물체는 손바닥에 얹히기만 해도 머물기 쉽다. 실물 성공률이 강체 물체에도 유지되는지는 알 수 없다.
관련 연구와의 자리 매김
- catching의 3D 추정 계열. Catching Objects in Flight(Kim, Shukla, Billard, 2014)은 motion capture로 비행 물체 궤적을 학습·예측하고 결합 동적 시스템으로 손-팔 동작을 만든다. Pixel2Catch가 정면으로 대비하는 “정확한 3D 상태 + 모델 기반 제어”의 대표다. Catch It!(Zhang et al., 2024)은 이동 베이스 + 6-DoF 팔 + 12-DoF 손을 두 단계 RL로 학습하고 탑재 센서로 실물 배치한다. 같은 다지 손 catching이지만 RGB-D와 다단계 학습을 쓴다. 두 연구는 Pixel2Catch가 버린 두 축(3D 상태, 다단계)을 각각 대표한다.
- 다지 손 catching의 분해 계열. Hu et al.(IROS 2023)은 궤적 예측·잡기 자세 평가·reaching·grasping·gating 다섯 모듈로 hand-arm catching을 나눴다. 팔/손을 나눈다는 발상은 같지만 모듈을 따로 학습하고 gating으로 합친다. Dynamic Handover(Huang et al., CoRL 2023)는 양팔-양손 throw-catch를 MARL로 학습하고 궤적 예측 모델로 sim-to-real gap을 줄인다. Kim et al.(2025)의 HARL 양손 catching은 thrower와 catcher를 적대-협력 agent로 둔다. Pixel2Catch는 이들 사이에서 “한 로봇 안의 팔/손 agent를 한 단계에서 동시에” 학습하는 자리를 차지한다.
- 팔+손 단일 정책 계열. DextrAH-G는 23-DoF 팔-손을 geometric fabric 위의 단일 정책으로 학습하고 depth 입력 student로 증류한다. 정적 grasp이지만, high-DoF 팔-손 문제를 “분해”가 아니라 “행동 공간을 구조화”해서 푸는 대조군으로 읽을 수 있다.
- 같은 연구실의 다지 손 RL. 공저자 Kang-Won Lee와 Soo-Chul Lim의 DexTouch는 촉각으로 물체를 찾아 조작하는 Allegro 기반 sim-to-real RL이다. Pixel2Catch는 이를 정적 조작의 예로 인용하며, 같은 그룹이 정적 촉각 조작에서 동적 시각 조작으로 범위를 넓힌 흐름으로 볼 수 있다.
- 동적 조작의 다른 접근. Robot Juggling은 실물에서 빠르게 학습하는 동적 조작을 다룬다. 시뮬 학습 후 zero-shot 이전인 Pixel2Catch와는 학습 장소가 반대다.
- 분할 모델. 실물 특징은 SAM2의 품질에 달려 있다. 개념 단위 분할로 확장한 SAM 3를 쓰면 첫 프레임 prompt 없이 “공”이라는 텍스트로 물체를 지정할 수 있을 것이다. 다만 catching에서 중요한 것은 분할 정확도보다 지연이고, 이 논문은 그 수치를 주지 않는다.
요약
Pixel2Catch는 날아오는 물체를 3D 좌표가 아니라 영상 속 box의 중심과 그 변화량, 크기 변화량 6개 숫자로 표현하고, 팔과 손을 역할이 다른 두 agent로 나눠 MAPPO로 한 단계에 학습한다. 시뮬에서 T.R. 89.97%·S.R. 84.13%, 실물에서 사람이 던진 부드러운 물체 3종을 평균 약 50% 잡는다. 표현의 단순함과 저렴한 센서 구성, 공개된 학습 코드가 장점이다.
그러나 arXiv판이 숫자로 보인 것은 “중심 좌표가 주 신호이고, MARL이 같은 학습 예산에서 빨리 배운다”까지다. 3D 위치 기반 방법보다 낫다는 동기 주장은 arXiv판에서 비교되지 않았고, RA-L판의 3D Pos 비교군은 실물 3D 위치를 어떻게 얻었는지가 빠져 있다. 크기 특징은 시뮬에서 3%p 남짓 기여하며, 공개 코드의 노이즈 조건에서는 그 신호가 잡음에 묻힌다는 계산이 나온다. single-agent 비교군은 수렴 전이고, 실물 평가는 물체당 30회 한 번이다. 논문에는 성공 판정, 관측 지연, 추가 무작위화처럼 sim-to-real 성패를 가를 수 있는 설계가 빠져 있고, 이는 공개 코드를 함께 읽어야 보인다. 카메라 시점 변화에 대한 강건성, 강체 물체에서의 성능, 비교군의 정확한 정의가 보완되면 “RGB 한 대로 충분하다”는 주장이 훨씬 단단해질 것이다.
이 글에 대해
- 읽은 범위: arXiv v1(2026-02-26, 유일한 판)의 e-print LaTeX 소스를 정본으로 읽었고, 그림 번호는 arXiv HTML 캡션과 대조했다. arXiv판에는 부록이 없다. 그림 1~6은 e-print 소스의 원본 그림 파일이다. RA-L 게재본 본문은 대조하지 못했다. “판 차이” 절의 RA-L판 수치는 모두 프로젝트 페이지 표에서 옮긴 것이다.
- 영상: YouTube 영상은 저자 연구실 채널의 공식 영상이고, 물체별 시연 클립 6개는 프로젝트 페이지의 원본 mp4다.
- 코드: seongdrgn/pixel2catch-github의 커밋
32769d9기준이다. “공개 코드와 대조” 절의 파일·줄 번호는 이 커밋의 파일을 직접 읽은 정적 확인이며, 학습을 실행해 논문 수치를 재현하지는 않았다. 레포에는 라이선스 파일이 없다. - 표기: “필자 계산”은 논문 표·공개 설정의 값으로 직접 계산한 값(평균, 분모 역산, Fisher exact test, Wilson 95% 구간, 던지기 분포 샘플링, box 크기 신호 대 잡음비)이다. “그림에서 읽은 값”은 Fig. 5의 곡선 끝값을 눈으로 읽은 근사치다. “필자의 해석”으로 표시한 문장은 논문이 직접 주장하지 않은 해석이다. Lee(1976)와 Chapman(1968)은 논문이 인용하지 않은 배경 문헌이다. 인용은 대괄호 번호 대신 저자-연도로 적었다.