📃Contact-Anchored Retargeting 리뷰
Code Link (GitHub): README와 데모 영상만 있고 코드는 아직 없다(“Code release coming soon.”).
Zihao Yang*, Chengyuan Liu*, Yu Zhou, Runze Lv, Tianyu Cui, Sheng Yi, Haohua Zhu, Irvine Lu†, JieQ Sun† (*공동 1저자, †교신저자)
DexGEM Lab · Shanghai Jiao Tong University · Tongji University · DexRobot Co. Ltd.
arXiv preprint, 2026 (v1 2026-09-21, v2 2026-11-03, 학회 채택 정보 없음)
- 💡 사람 손 mocap에는 grasp의 성패를 가르는 접촉력이 없고 사람 손과 로봇 손은 모양이 다르다. 이 논문은 손을 바꿔도 남는 것은 관절 궤적이 아니라 접촉 구조(어느 손가락 부위가 물체의 어디에 어떤 순서로 닿는가)라고 보고, 그것을 옮기는 파이프라인을 만든다.
- ⚙️ 시뮬레이션 MANO 손을 하나의 residual RL policy로 다시 실행해 접촉과 힘을 복원하고(physics refinement), 로봇 손 표면점을 그 접촉 위치로 끌어당기는 손 모양 독립적인 최적화로 retargeting한 뒤, 같은 residual 형식의 두 번째 policy로 로봇 구동에 맞게 보정한다.
- 🎯 한 손 궤적 25,454개의 성공률이 7.26% → 59.31%, 양손 25과제가 16.0% → 62.4%(task-level)로 오르고, 같은 사람 데이터가 로봇 손 4종에서 평균 17.1% → 79.5%로 재구성되며, 실기 양팔 4과제는 7/10·5/10·6/10·3/10이다.
🔍 Ping Review
🔍 Ping — A light tap on the surface. Get the gist in seconds.
사람 시연으로 손재주를 가르치려면 두 간극을 넘어야 한다. embodiment gap은 “무엇을 옮길 것인가”의 문제다. 관절각이나 손끝 위치를 그대로 맞추면 사람 손과 로봇 손을 크기만 다른 복사본으로 취급하게 되고, 손가락 수·비율·관절 범위가 다르면 무너진다. physics gap은 “무엇이 그 동작을 물리적으로 가능하게 하는가”의 문제다. mocap 기록은 kinematic이라 힘이 없으므로 시뮬레이션 재구성은 피할 수 없는데, 기존 real2sim2real 파이프라인(DexMachina, DexMV, DemoBot 등)은 과제마다 policy·보상 curriculum·학습을 따로 만든다.
이 논문의 답은 두 관찰이다. 첫째, 손을 바꿔도 살아남는 것은 접촉 구조다. 그래서 retargeting의 목적함수를 로봇 손 표면점과 사람이 남긴 물체 표면 접촉 위치 사이의 거리로만 정의하면 손 모양과 무관한 식이 된다. 둘째, 물리적 일관성은 과제마다 설계할 필요가 없다. 모든 시연에 걸쳐 한 번 학습한 residual RL policy 하나가 kinematic 기록을 “수선”해 접촉이 주석된 궤적으로 바꿀 수 있고, 같은 residual 형식이 retargeting 뒤의 동역학 보정에도 쓰인다.
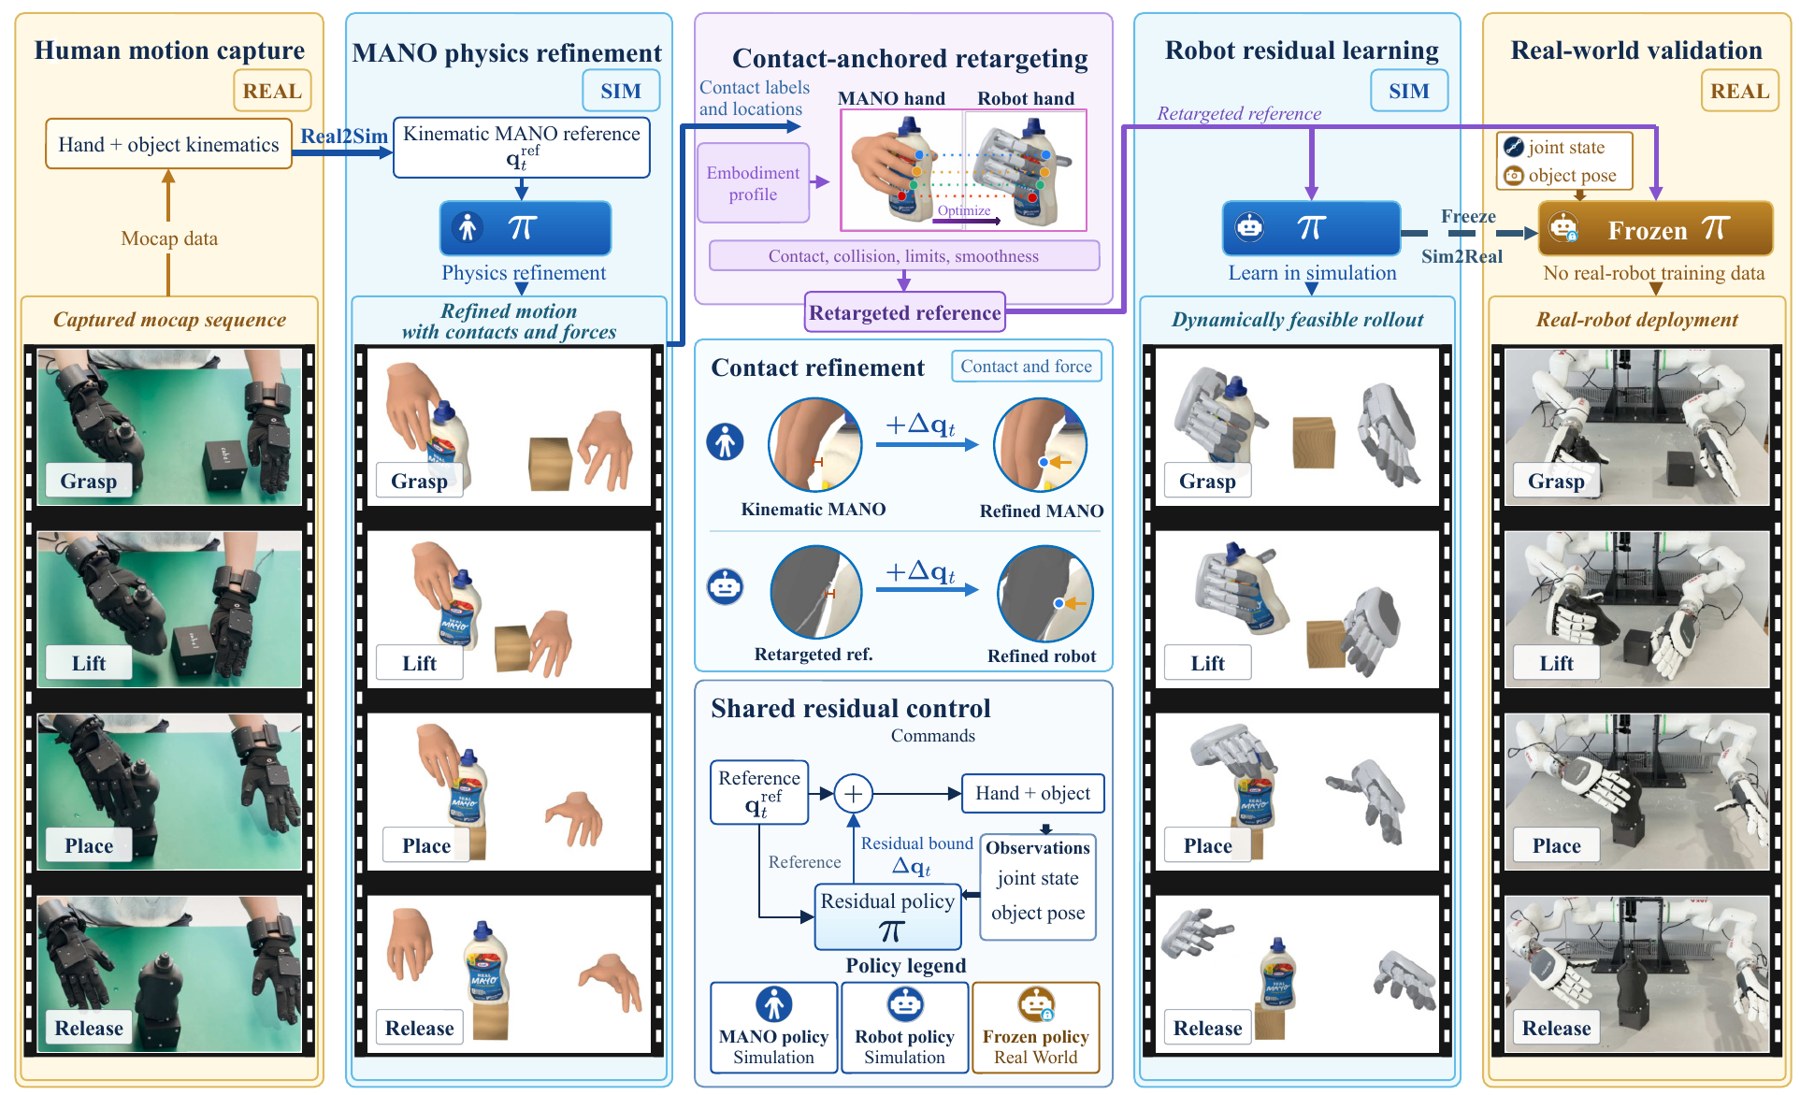
Fig. 1: 파이프라인 개요. 왼쪽부터 사람 mocap(실제) → MANO physics refinement(시뮬레이션, residual policy가 접촉과 힘을 복원) → contact-anchored retargeting(MANO 접촉 위치에 로봇 손 표면점을 맞추는 최적화) → robot residual learning(시뮬레이션) → 실기 검증(policy 고정, 실로봇 학습 데이터 없음). 가운데 아래 “Shared residual control”이 두 residual policy가 공유하는 제어 형식이다.
핵심 방법론:
두 residual policy는 같은 제어 형식을 쓴다(Eq. 1). reference 자세 q^{\mathrm{ref}}_t에 policy action a_t를 차원별 scale s로 누적한 보정 \Delta q_t를 더한다.
\Delta q_t=\gamma\,\Delta q_{t-1}+s\odot a_t,\qquad q^{\mathrm{cmd}}_t=q^{\mathrm{ref}}_t+\Delta q_t
\gamma는 decay 계수이고 \Delta q_t는 차원별로 clip되어 명령이 reference 주변의 bounded envelope 안에 머문다. retargeting의 주 목적항은 contact anchor다(Eq. 3). 프레임 t의 접촉 집합 \mathcal{C}_t에 대해 로봇 손 표면점 c_i(u_t)가 기록된 물체 표면 접촉 위치 p_i에 1 cm 허용오차 \delta 안으로 들어오게 한다.
E_{\mathrm{tgt}}=\sum_{i\in\mathcal{C}_t}\Bigl[\max\bigl(\lVert c_i(u_t)-p_i\rVert-\delta,\;0\bigr)\Bigr]^2
u_t는 손목 \mathrm{SE}(3)와 그 손의 능동 손가락 제어를 묶은 벡터다. 손이 바뀌면 u_t의 차원과 기하 질의만 바뀌고 식은 그대로다.
주요 결과:
- Physics refinement(Table 1, Fig. 3): 한 손 25,454 궤적(물체 14개, 물체-제스처 85쌍)에서 replay 7.26% → residual 59.31%(물체별 비가중 평균). replay가 0%였던 물체 4개도 41.5~70.8%. 양손 25과제 250 궤적은 task-level 16.0% → 62.4%, attempt-level 8.4% → 43.9%.
- 처음 보는 물체(Table 2): 학습에 없던 YCB 물체 6개에 fine-tuning 없이 pooled 72.4%(7,683 trial, 물체별 46.5~88.7%).
- Retargeting 비교(Table 5, MANO 100 궤적 → DexHand 021): fidelity는 Vector 10.6 mm가 최고, 이 논문 14.7 mm. 관절 한계 위반 3.2%, jitter 0.53 rad/s. 대신 소요 시간 8,513 s로 비교 대상 중 가장 느리다.
- Cross-embodiment(Table 3): 같은 설정으로 DexHand 021·021Pro·Shadow·Allegro에 200 궤적씩, replay 평균 17.1% → residual 79.5%(+62.4 pp), 네 손 모두 76.5~82.5%.
- Downstream(Table 4): Diffusion Policy에 복원한 접촉력 16차원을 더하면 34.7% → 46.5%(+11.8 pp).
- 실기(Fig. 5): 양팔 JAKA Mini 2 + DexHand 021, 4과제 각 10회. 종이컵 쌓기 7/10, 병 건네고 세우기 5/10, 물 붓기 6/10, 손 안 병 재배치 3/10.
결론:
새로운 점은 “접촉 구조를 옮긴다”는 retargeting 관점과 “physics refinement를 과제별 학습이 아니라 amortized repair operator로 본다”는 관점을 한 파이프라인으로 묶은 것이다. 다만 증거의 모양을 보면 측정된 비교는 거의 모두 자기 방법의 replay 대비 residual이다. 다른 retargeter로 만든 reference를 같은 residual 단계에 넣어 비교하는 실험, 과제별 policy 대비 단일 policy의 손실을 재는 실험, 다른 physics refinement 방법과의 성공률 비교가 없다. 그래서 “접촉 구조가 embodiment gap을 더 잘 닫는다”는 핵심 주장은 kinematic 지표(Table 5)로만 뒷받침되고, 그 표에서도 이 방법은 가장 느리다. 코드·데이터·하이퍼파라미터는 공개되지 않았다.
🔔 Ring Review
🔔 Ring — An idea that echoes. Grasp the core and its value.
한 줄로 시작하면
이 논문은 “사람 시연에서 로봇이 가져가야 할 것은 손의 움직임이 아니라 접촉의 배치다”라는 문장에서 출발한다(§1: “What actually survives the change of embodiment is the contact structure”). 접촉 배치를 옮기려면 먼저 접촉이 있어야 하는데 mocap에는 접촉도 힘도 없다. 그래서 순서가 정해진다. 시뮬레이션에서 사람 손 모델(MANO)로 시연을 다시 실행해 접촉을 만들어 내고, 그 접촉 위치를 로봇 손 표면점의 목표로 삼아 retargeting하고, 그 결과가 여전히 kinematic이므로 로봇 손에서 한 번 더 residual로 동역학을 맞춘다. 두 번의 시뮬레이션 단계 모두 과제별 학습이 아니라 설정당 policy 하나로 처리한다는 것이 확장성 주장의 근거다.
배경: 왜 사람 시연이 바로 로봇 데이터가 되지 않는가 (§1, §2)
논문은 데이터 출처를 세 갈래로 나눠 각각의 한계를 짚는다.
| 출처 | 장점 | 논문이 짚는 한계 |
|---|---|---|
| 로봇 teleop | 명령 공간 = 행동 공간이면 그대로 데이터가 된다(팔 + 평행 그리퍼) | 다지 손에서는 ① 사람 손이 synergy로 움직여 20개 이상 결합 자유도를 의식적으로 조종하기 어렵고 ② 지연이 조작 품질을 떨어뜨리며 ③ 가려진 접촉의 haptic feedback이 없다. 힘 피드백을 빼면 contact-rich teleop 성공률이 78%에서 48%로 떨어진다는 Glovity(Gao et al., 2025) 결과를 인용한다 |
| 영상 | 가장 싸고, egocentric 영상으로 규모를 키울 수 있다(EgoScale) | 손-물체 자세도 접촉력도 정밀하게 복원하지 못한다. EgoScale의 action label도 픽셀이 아니라 계측 장갑에서 온다고 지적한다 |
| Motion capture | 로봇 없이 mm 정밀도의 손·물체 kinematics | 순수 kinematic이라 접촉력이 없고, 손 모양이 달라 로봇에서 그대로 replay할 수 없다 |
이 위에서 기존 접근을 두 축으로 정리한다(§2). retargeting 축에서는 DexPilot·AnyTeleop(dex-retargeting의 Position·Vector)처럼 기하 대응을 맞추는 방법이 kinematic topology가 비슷하다고 가정하고, DexGraspNet류 접촉·force-closure 합성은 정적 grasp에 머물며, SPIDER는 물리 기반 샘플링으로 동역학적으로 가능한 궤적을 만들지만 궤적당 비용이 크다고 쓴다. real2sim2real 축에서는 DexMV(과제별 RL), DexMachina(기술별 curriculum 보상), DexMimicGen(과제별 imitation policy), 그리고 가장 가까운 DemoBot(사람 영상 motion prior 위의 residual RL, 단 과제별 시간 분할·event 기반 보상 curriculum·성공 조건부 reset이 필요)을 든다. 공통 문제는 과제별 학습과 과제 복잡도의 한계(in-hand 회전, 그리퍼 pick-and-place, grasp 수준)이고, 논문은 다지 양손 contact-rich 조작을 real2sim2real로 다룬 사례가 아직 없다고 주장한다.
이 정리에서 눈에 띄는 빈칸이 하나 있다. 같은 문제(MANO 시연 → 로봇 손, residual RL로 물리 보정)를 다룬 ManipTrans와 DexTrack은 관련 연구에 없다. 그리고 같은 그룹의 데이터셋 논문 DexCanvas는 물체·제스처 정의의 출처로만 인용된다. 이 관계는 뒤의 자리 매김 절에서 다룬다.
방법 상세 (§3)
실험용 로봇 손은 DexHand 021이다. 능동 제어 12개가 tendon으로 결합돼 물리 손가락 관절 20개를 움직이는 5지 손이고, 저자 소속 중 하나인 DexRobot Co. Ltd.의 손이다(인용 Yuan et al., 2025). 논문은 방법이 이 손에 특화되지 않았고 손을 바꾸려면 embodiment profile 갱신과 로봇 쪽 residual policy 재학습만 필요하다고 쓴다(§3 서두).
3.1 Motion capture와 데이터 처리
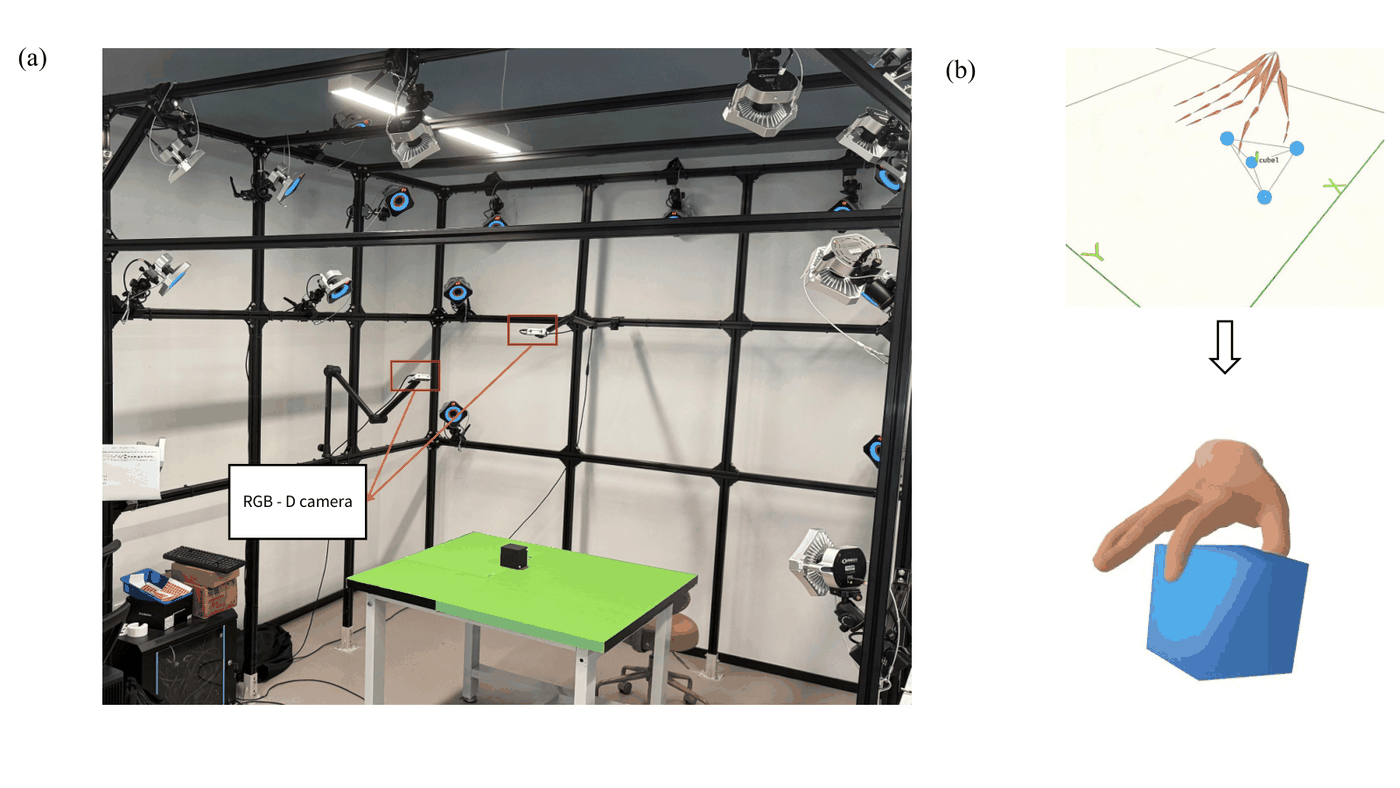
Fig. 2: (a) 적외선 카메라 22대와 동기화된 RGB-D 카메라로 이뤄진 방 규모 광학 mocap 시스템. (b) 마커를 MANO 좌표계로 전처리해 MANO 손 모델에 맞추고, 물리 시뮬레이션을 거쳐 접촉력 주석을 얻는 처리 흐름.
| 항목 | 값(§3.1) |
|---|---|
| 카메라 | 적외선 22대(mm 정밀도 광학 추적) + 동기화 RGB-D 2대 |
| 손 마커 | 해부학적 랜드마크에 반사 마커 14개 |
| 물체 마커 | 3D 프린팅 마운트에 부착. 마운트 위치가 시뮬레이션 URDF와 정확히 일치하도록 설계 |
| 기록 | 손 자세(6-DoF 손목 + 손가락 관절)와 물체 궤적, 120 Hz |
| 손 형상 \beta\in\mathbb{R}^{10} | 보정 시퀀스의 RGB 프레임에 HaMeR를 적용해 피험자별 추정 |
| 프레임별 자세 | 해부학적 제약 아래 마커-표면 거리를 최소화하도록 손목 \mathrm{SE}(3)와 손가락 자세 최적화 |
물체 마운트를 URDF와 맞춰 설계한 것은 사소해 보이지만 중요한 선택이다. 뒤의 모든 단계가 “물체 표면의 어느 점”을 목표로 삼기 때문에 물체 좌표계 오차는 곧 접촉 목표의 오차가 된다.
3.2 Physics refinement: kinematic 기록을 수선하는 policy
각 시연을 Isaac Gym에서 구동되는 MANO 손으로 다시 실행한다. MANO는 parametric mesh이므로 손가락 관절 22개(능동) + 6-DoF 손목을 가진 관절 강체 모델로 바꾸고 PD 제어기로 구동한다. residual policy가 Eq. 1로 reference에 보정을 더하고, 시뮬레이터의 접촉 모델이 물리적으로 일관된 힘을 낸다.
- 보상: 시뮬레이션 물체가 기록된 궤적에서 벗어나는 것을 벌하는 물체 궤적 추적 항 + 지정된 손가락이 물체 표면에 닿도록 하는 contact-achievement 항. 가중치와 정확한 형태는 논문에 없다.
- 설정당 policy 하나: 한 손 설정과 양손 설정 각각에서 모든 궤적을 하나의 policy로 학습한다. 조건은 과제 식별자, 물체 기하, 현재와 미래의 reference 물체 운동이다. 논문의 논리는 이 policy가 스스로 계획하는 것이 아니라 reference를 수선하므로 이 관측이 학습과 추론 양쪽에서 주어진다는 것이다(§3.2). 그래서 새 시연은 궤적별 재학습 없이 처리된다.
- Synthesis: 학습된 policy를 물체 초기 자세 섭동, 마찰·질량 randomization, 무작위 외력 아래에서 rollout해 시연마다 물리적으로 일관된 변형을 더 만든다. 각 변형은 과제의 접촉 구조를 유지한 채 이웃한 동역학적으로 가능한 궤적을 탐색한다고 쓴다.
- 출력: MANO 손 운동과 물체 운동, 그리고 프레임별 접촉 라벨(어느 손가락 부위가 닿았나), 물체 표면 접촉 위치(물체의 어디에 닿았나), 재구성한 힘 벡터. 앞의 둘이 retargeting의 주 입력이다.
3.3 Contact-anchored retargeting
physics-refined 궤적의 프레임마다 로봇 손 configuration u_t\in\mathbb{R}^D(손목 \mathrm{SE}(3) + 능동 손가락 제어)를 최적화한다. 프레임은 접촉 패턴(동시에 닿아 있는 손가락 부위의 집합)으로 분할하고, 접촉이 많은 프레임과 적은 프레임에 다른 목적함수를 쓴다.
다중 접촉 프레임은 Eq. 2를 최소화한다.
E_{\mathrm{ct}}=w_{\mathrm{tgt}}E_{\mathrm{tgt}}+w_{\mathrm{pen}}E_{\mathrm{pen}}+w_{\mathrm{h2o}}E_{\mathrm{h2o}}+w_{\mathrm{spen}}E_{\mathrm{spen}}+w_jE_{\mathrm{joint}}+w_gE_{\mathrm{ground}}+w_bE^{\mathrm{base}}_{\mathrm{sm}}+w_cE^{\mathrm{ctrl}}_{\mathrm{sm}}+w_rE^{\mathrm{rot}}_{\mathrm{sm}}
| 항 | 역할 |
|---|---|
| E_{\mathrm{tgt}} (Eq. 3) | 주 목적. 로봇 표면점을 기록된 물체 표면 접촉 위치로, 1 cm 허용오차 밖만 벌함 |
| E_{\mathrm{pen}}, E_{\mathrm{spen}} | 물체 관통, 자기 관통 |
| E_{\mathrm{h2o}} | 손-물체 거리가 지나치게 큰 것 |
| E_{\mathrm{joint}} | 관절 한계 위반 |
| E_{\mathrm{ground}} | 지면 관통 |
| E^{\mathrm{base}}_{\mathrm{sm}}, E^{\mathrm{ctrl}}_{\mathrm{sm}}, E^{\mathrm{rot}}_{\mathrm{sm}} | 손목 위치·손가락 제어·손목 회전의 시간적 jitter |
가중치 w_\ast의 값은 논문에 없다.
표면점 선택. 접촉 라벨은 해부학적 부위(“index fingertip”, “thumb pad”)를 가리키고, 로봇 손에서 그 부위는 mesh 표면점 집합에 대응한다. 접촉마다 링크 중심에서 본 방향이 해당 MANO 접촉의 방향과 가장 잘 맞는 표면점을 고르고, 거리를 tiebreaker로 쓴다. 즉 “로봇 손가락의 어느 면으로 닿을지”를 사람 손가락이 닿은 면의 방향으로 정한다.
접촉이 적은 프레임(접촉 0개 또는 1개)은 손목을 고정하고 feasibility 항만으로 손가락 제어를 최적화한다.
초기화. 프레임마다 대응하는 MANO configuration에서 시작한다. MANO 손가락 관절 22개를 근사적 kinematic 대응으로 로봇의 능동 제어에 사상해 관절 한계로 clip하고, 손목 방향은 물체에 대한 MANO 손목 방향을, 손목 위치는 로봇과 MANO 손끝 위치의 평균 offset으로 잡는다.
손 모양 일반성. 최적화는 forward kinematics 표면점, embodiment 기하, 관절 한계, 능동 제어 벡터만 다룬다. 손이 바뀌면 최적화 차원과 기하 질의가 바뀔 뿐 손실 식은 같다. 손마다 필요한 입력은 embodiment profile(kinematic 모델, 제어-관절 결합, 관절 한계, 접촉 부위별 후보 표면점) 하나라고 쓴다.
여기서 짚어 둘 점이 있다. “목적함수가 손 모양과 독립”이라는 말은 식의 형태에 대한 진술이다. 손에 따라 달라지는 판단, 즉 “MANO의 thumb pad가 Allegro의 어느 표면점 집합에 대응하는가”와 “MANO 관절 22개를 이 손의 능동 제어로 어떻게 근사 사상하는가”는 embodiment profile과 초기화로 옮겨 갔을 뿐 사라지지 않았다. 4지 Allegro에서 새끼손가락 접촉을 어떻게 처리하는지도 논문에 없다.
3.4 Residual policy learning (로봇 쪽)
retargeting 결과는 손가락을 올바른 위치에 올바른 순서로 놓지만 kinematic 해다. 구동기 토크 한계, tendon 결합, 로봇 접촉 기하에서의 물체 동역학을 모른다. 두 번째 residual policy(Eq. 1과 같은 형식)가 손목 위치와 손가락 제어에 작은 보정을 학습하고, 손목 방향은 reference를 그대로 따른다. DexHand 021에서는 policy의 능동 손가락 제어 12개가 결정적인 tendon 결합을 거쳐 물리 관절 20개를 움직인다.
설계상 흥미로운 디테일이 하나 있다. 마지막 시연 접촉 이후에는 손가락 차원의 \gamma를 1로 둔다(decay 없음). 누적된 손가락 보정이 사라지지 않아 이미 만든 grasp가 유지되고, 손목 위치 차원은 원래 decay 일정을 따른다. 학습은 설정당 policy 하나, Isaac Gym, PPO, 조건은 과제 식별자·물체 기하·reference 운동이다. domain randomization 아래 synthesis rollout으로 retargeted reference마다 동역학적으로 가능한 로봇 궤적을 더 만든다.
3.5 하드웨어 배포
매 제어 주기마다 policy는 하드웨어 센서의 현재 관절 위치와 물체 자세를 학습 때와 같은 관측 schema로 받아 residual을 계산하고, retargeted reference의 현재 프레임에 더해 관절 명령을 낸다. 가중치는 고정이다. 에피소드 전마다 정적 기하 보정으로 하드웨어 좌표계를 시뮬레이션 좌표계에 맞추고, dynamics identification·fine-tuning·online adaptation은 하지 않는다. 물체 자세는 YOLOv5 → MobileSAM → FoundationPose 인지 스택이 실시간으로 준다(§4.3).
논문이 쓰지 않은 것도 적어 둔다. policy가 내는 손목 \mathrm{SE}(3) 명령을 6-DoF JAKA 팔 관절로 바꾸는 방법(IK 등), 제어 주파수, 실기에서 물체 초기 위치를 시연과 얼마나 다르게 두었는지는 나오지 않는다. policy는 특정 시연의 reference를 시간 순서대로 따라가며 수선하는 구조이므로, 초기 물체 배치의 허용 범위가 실기 결과의 의미를 크게 좌우한다.
논문이 숫자로 밝힌 설정과 밝히지 않은 설정
부록이 없는 16쪽 논문이라 재현에 필요한 값의 상당수가 빠져 있다.
| 구분 | 항목 |
|---|---|
| 숫자로 밝힘 | mocap 120 Hz, 카메라 22 + 2대, 마커 14개, \beta\in\mathbb{R}^{10}, MANO 관절 22 + 손목 6-DoF, \delta=1 cm, retargeting n_{\mathrm{iter}}=3000, DexHand 021 능동 12 / 관절 20, 평가 섭동 물체 크기의 최대 10%, 궤적당 50회 시도, 성공 기준 3 cm / 30°, Diffusion Policy 입력 64 / 80차원, 하중 0.5 N |
| 밝히지 않음 | \gamma 값(마지막 접촉 이후 손가락 \gamma=1만 명시), scale s, clip 범위, 두 policy의 네트워크 구조, PPO 하이퍼파라미터, 보상 가중치, Eq. 2의 w_\ast, synthesis의 randomization 범위, sparse/multi-contact 판정 외의 분할 기준, Diffusion Policy 학습 설정, 학습 시간·GPU, seed 수, 실기 제어 주파수 |
직관: 왜 접촉 구조가 옮겨지고, 왜 policy 하나로 충분한가
접촉은 물체 좌표계에 산다. 관절각은 손의 좌표계에 사는 양이라 손이 바뀌면 의미가 바뀐다. 반면 “엄지 끝이 병뚜껑 왼쪽 2 cm 지점에 닿는다”는 물체 좌표계의 사실이고, 어떤 손으로 잡든 같은 물체를 같은 방식으로 다루려면 지켜야 하는 조건이다. Eq. 3이 손 모양과 독립인 이유가 여기 있다. 목표 p_i는 물체 위의 점이고, 손은 그 점에 닿을 표면점 c_i(u_t)만 내놓으면 된다.
1 cm 허용오차는 “대략 거기”까지만 끌고 간다. E_{\mathrm{tgt}}는 거리가 \delta 안이면 0이다. 그래서 최적화는 표면점을 목표 1 cm 안으로 넣는 순간 그 이상 당기지 않고, 나머지 항(관통·jitter·관절 한계)을 줄이는 데 여유를 쓴다. 이렇게 보면 Table 5의 모양이 설명된다(필자의 해석). 이 방법의 평균 fidelity가 14.7 mm로 Vector(10.6 mm)보다 나쁘고 5 mm 이내 retention이 13.9%에 그치는 것은 목적함수가 애초에 1 cm보다 가깝게 붙이도록 설계되지 않았기 때문이고, 대신 jitter와 관절 한계 위반이 가장 낮은 축에 든다. 마지막 몇 mm와 접촉력은 뒤의 residual policy가 시뮬레이션 안에서 맞춘다.
policy 하나로 충분한 이유는 문제가 “계획”이 아니라 “추적”이기 때문이다. physics refinement policy는 미래의 reference 물체 운동을 관측으로 받는다. 무엇을 할지는 reference가 이미 정했고, policy는 그것을 물리적으로 성립시키는 작은 보정만 낸다. 과제가 달라도 “물체를 기록된 궤적에 붙여 두기 위해 손가락을 조금 더 오므린다” 같은 보정의 종류는 비슷하므로 과제 간 공유가 가능하다는 것이 논문의 논리다(§3.2). Eq. 1의 decay \gamma<1은 보정이 쌓여 reference에서 멀리 떠나는 것을 막는 장치이고, 마지막 접촉 뒤에 손가락만 \gamma=1로 바꾸는 것은 “grasp를 만든 보정은 유지해야 한다”는 예외 처리다.
이 직관의 한계도 같은 곳에서 나온다. policy가 reference를 따라가는 구조라면 reference 자체가 틀린 경우, 예컨대 retargeting이 물리적으로 불가능한 grasp를 만든 경우에는 bounded envelope 안의 보정으로 복구할 수 없다. 이 방법이 “retargeting이 좋아서” 성공하는지 “residual이 강해서” 성공하는지를 가르려면 다른 retargeter의 reference를 같은 residual 단계에 넣어 봐야 하는데, 그 실험이 없다(아래 실험 절과 약점 절).
실험 (§4)
논문은 실험을 contribution마다 하나씩, 세 질문으로 짠다. (1) 단일 amortized policy가 규모에서 physics gap을 닫고 학습 분포 밖으로 일반화하는가(§4.1). (2) 접촉 기반 전이가 기하 retargeting보다 embodiment gap을 잘 닫는가, 단독으로 그리고 손 모양을 바꿔 가며(§4.2). (3) 결과 데이터가 downstream 학습을 돕고 전체 파이프라인이 실로봇 학습 데이터 없이 하드웨어에서 도는가(§4.3). 시뮬레이션 성공 판정은 하나로 통일한다: 실행 내내 어떤 물체도 mocap reference에서 3 cm 넘게 벗어나지 않고, 방향 제약 과제는 마지막 프레임 오차 30° 이하.
4.1 규모에서의 물리 일관성
셋업. 한 손 데이터셋은 mocap 궤적 25,454개(물체 14개, 물체-제스처 85쌍, 물체와 제스처의 정의는 DexCanvas를 따른다), 양손 데이터셋은 250 궤적(25과제, 물체 12개)이다. 평가에서 물체-제스처 쌍마다 물체 크기의 최대 10%를 섭동하고 궤적마다 50회 시도한다. 산술로는 한 손 설정만 약 127만 rollout이다(필자 계산).
Table 1: 한 손 성공률(평균은 물체 14개의 비가중 평균)
| 물체 | Replay | With residual | 쌍 수 |
|---|---|---|---|
| Large clamp | 23.99% | 62.80% | 5 |
| Cylinder1 | 16.49% | 68.20% | 8 |
| Cube1 | 15.44% | 77.20% | 7 |
| Mayonnaise | 10.70% | 56.40% | 5 |
| Banana | 9.86% | 59.40% | 7 |
| Cube2 | 9.12% | 81.10% | 8 |
| Cylinder2 | 8.88% | 66.40% | 7 |
| Power drill | 5.85% | 33.50% | 6 |
| Cylinder3 | 0.66% | 35.50% | 9 |
| iPhone | 0.61% | 48.80% | 8 |
| Bowl | 0.00% | 41.50% | 3 |
| Cuboid1 | 0.00% | 60.00% | 5 |
| Cylinder4 | 0.00% | 68.80% | 3 |
| Sphere1 | 0.00% | 70.80% | 4 |
| 평균 | 7.26% | 59.31% | 85 |
칸 값으로 평균을 다시 내면 7.257%와 59.314%로 표와 맞고, 쌍 수 합도 85다. 쌍 수로 가중하면 7.81%와 59.25%로 결론은 같다(필자 계산). 모든 물체가 개선되고 replay가 한 번도 성공하지 못한 4개 물체도 41.5~70.8%에 이른다. 다만 이 표에서 비교 대상인 “Replay”는 kinematic reference를 PD로 그대로 실행한 것이다. 물리 보정을 전혀 하지 않는 하한이므로, 이 표가 보여 주는 것은 “residual 보정이 필요하고 효과가 있다”이지 “다른 physics refinement 방법보다 낫다”가 아니다. 저자는 이 성공률이 data synthesis의 품질도 반영한다고 쓴다. 학습된 policy가 물체와 손의 초기 자세를 범위 안에서 섭동해 궤적을 합성하고 같은 성공 기준으로 걸러 내기 때문이다.
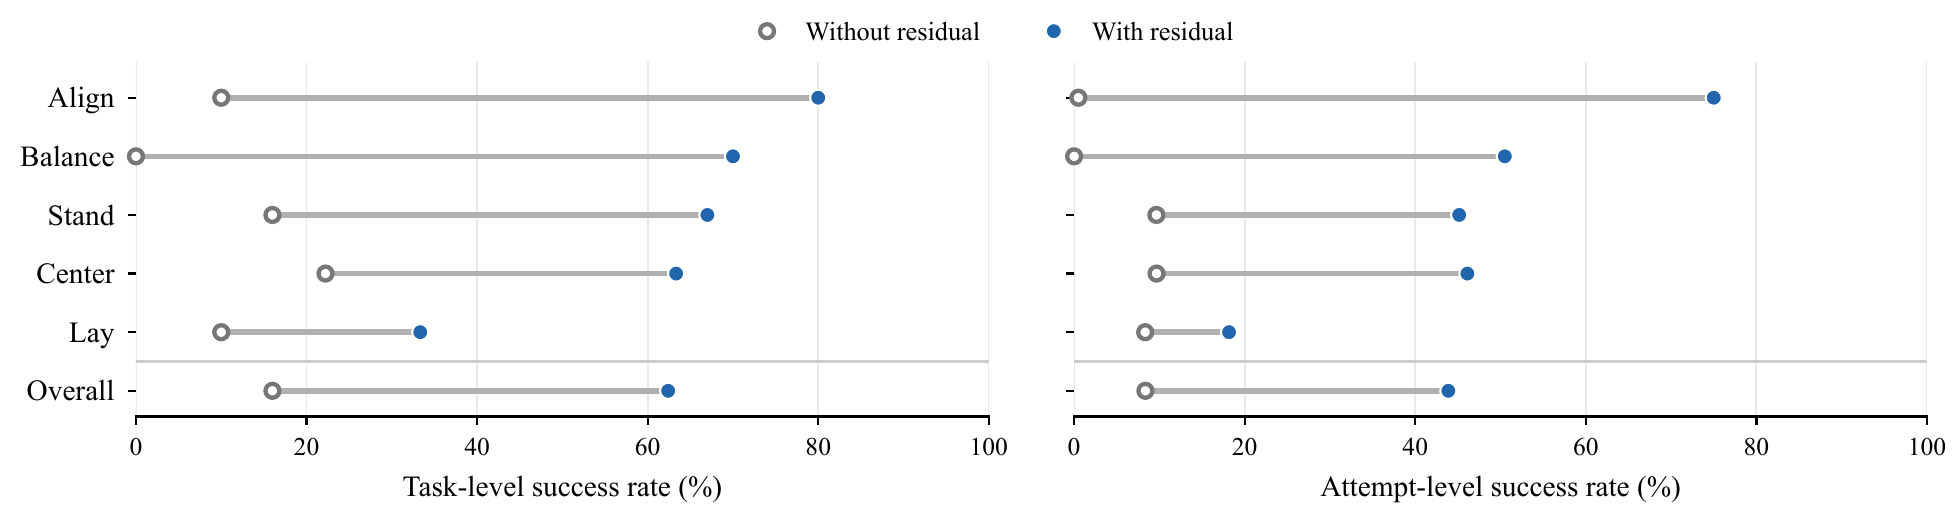
Fig. 3: 양손 평가를 과제 유형별로 묶은 결과(25과제, 250 궤적, 물체 크기 ±10% 섭동). 회색 원은 residual 없음, 파란 점은 residual 있음. 왼쪽은 task-level, 오른쪽은 attempt-level 성공률.
본문이 숫자로 적은 것은 Overall뿐이다(task-level 16.0% → 62.4%, attempt-level 8.4% → 43.9%). 유형별 값을 그림에서 읽으면 다음과 같다(필자 판독, 약 ±2%p).
| 유형 | Task-level (없음 → 있음) | Attempt-level (없음 → 있음) |
|---|---|---|
| Align | ≈10 → ≈80 | ≈1 → ≈75 |
| Balance | ≈0 → ≈70 | ≈0 → ≈50 |
| Stand | ≈16 → ≈67 | ≈10 → ≈45 |
| Center | ≈22 → ≈63 | ≈10 → ≈46 |
| Lay | ≈10 → ≈33 | ≈8 → ≈18 |
| Overall | 16.0 → 62.4 | 8.4 → 43.9 |
“어떤 유형에서도 퇴보가 없다”는 본문 서술은 그림과 맞는다. 그러나 task-level과 attempt-level의 정의가 논문 어디에도 없다. task-level이 attempt-level보다 일관되게 높으므로 task-level이 더 관대한 집계라는 것만 추정할 수 있다. 초록이 인용하는 16.0% → 62.4%는 이 정의 없는 task-level 값이다. Lay 유형은 residual을 써도 attempt-level 약 18%로, 양손 과제 중 일부는 여전히 대부분 실패한다.
Table 2: 처음 보는 YCB 물체(fine-tuning 없음)
| YCB 물체 | Trials | 성공률 |
|---|---|---|
| Tomato soup can | 1,289 | 46.5% |
| Tuna fish can | 1,287 | 88.7% |
| Pudding box | 1,287 | 63.6% |
| Gelatin box | 1,295 | 83.5% |
| Potted meat can | 1,238 | 67.8% |
| Mug | 1,287 | 84.6% |
| Pooled | 7,683 | 72.4% |
이 표에는 세 가지 단서가 필요하다.
- 처음 보는 물체가 학습 물체보다 잘 된다. pooled 72.4%는 학습 물체 평균 59.31%(Table 1)보다 13 %p 높다. 일반화 실험에서 분포 밖이 분포 안보다 높은 역전인데 논문은 이를 설명하지 않는다. 캔·상자·머그처럼 형상이 단순한 물체를 골랐을 수 있고, 평가 프로토콜이 Table 1과 다를 수도 있다.
- 프로토콜이 서술되지 않았다. 처음 보는 물체에는 mocap 시연이 없을 텐데 어떤 reference(어느 제스처의 어느 궤적)를 썼는지가 없다. trial 수(1,238~1,295)는 “궤적당 50회”의 배수가 아니라서 Table 1과 같은 방식이 아님을 시사한다.
- 같은 그룹의 다른 논문과 표가 같다. DexCanvas(arXiv:2510.15786) v3의 Table 2가 같은 물체 6개, 같은 trial 수, 같은 물체별 성공률을 싣고 성공 횟수(합 5,567)까지 적는다. 5,567/7,683은 72.46%라 반올림하면 DexCanvas가 쓴 72.5%이고, 이 논문의 72.4%는 절사값으로 보인다(필자 계산). 같은 실험 결과가 두 논문에 함께 실렸다는 사실은 이 논문 본문에 나오지 않는다.
저자는 이 결과를 “distinguishes a learned repair operator from a per-dataset artifact”로 해석한다. 처음 보는 물체에서 수선이 된다는 것 자체는 의미 있는 증거다. 다만 위 단서 때문에 “학습 분포 밖에서도 학습 분포만큼 된다”는 강한 형태로 읽으면 안 된다.
4.2 손 모양을 넘는 접촉 기반 전이
먼저 retargeting 단계만 떼어 비교한다. MANO 궤적 100개를 DexHand 021로 옮기며 DexPilot, dex-retargeting(Position, Vector), Spider와 비교한다. Spider의 M은 내부 궤적 최적화기의 반복 상한이다.
Table 5: Retargeting 비교(MANO 100 궤적 → DexHand 021)
| 방법 | Time (s) | Tput. (f/s) | Fidelity (mm)↓ | Ret. ≤5 mm↑ | Ret. ≤10 mm↑ | Jt. viol.↓ | Jitter (rad/s)↓ |
|---|---|---|---|---|---|---|---|
| DexPilot | 186.8 | 126.2 | 15.8 | 2.0% | 35.1% | 21.4% | 2.94 |
| Position | 21.8 | 1081.7 | 15.7 | 0.3% | 26.9% | 10.9% | 1.63 |
| Vector | 169.2 | 139.4 | 10.6 | 32.0% | 53.5% | 29.9% | 3.46 |
| Spider M=16 | 3742.0 | 6.3 | 25.5 | 0.6% | 5.4% | 2.66% | 3.03 |
| Spider M=32 | 3320.8 | 7.1 | 25.3 | 0.8% | 6.8% | 2.68% | 3.15 |
| Spider default | 1079.3 | 27.5 | 49.9 | 0.2% | 1.4% | 3.27% | 0.73 |
| Ours (n_{\mathrm{iter}}=3000) | 8513.2 | 5.5 | 14.7 | 13.9% | 44.6% | 3.2% | 0.53 |
굵은 글씨는 열별 최고값을 필자가 다시 표시한 것이다. 본문의 결론은 “the only method that jointly achieves high fidelity, high retention, low violations, and low jitter”다. 네 지표를 동시에 상위권에 두는 방법이 이것뿐이라는 말은 표와 맞는다. 하지만 표를 열별로 읽으면 이 문장이 가리는 것이 셋 있다.
- 어느 열에서도 단독 1위는 jitter 하나다. fidelity·retention은 Vector가, 관절 한계 위반은 Spider M=16(2.66%)·M=32(2.68%)가 더 낫다. 관절 한계 위반은 3.2%로 Spider와 비슷한 수준이다.
- 가장 느리다. Time 8,513 s는 Spider default(1,079 s)의 7.9배, Spider M=16(3,742 s)의 2.3배, Position(21.8 s)의 390배다(필자 계산). 본문은 Time·Tput 열을 한 번도 언급하지 않는다. 서론과 관련 연구는 SPIDER를 “at high per-trajectory cost”로 비판하는데, 같은 논문의 표에서는 이 방법이 SPIDER보다 비싸다. 게다가 SPIDER의 출력은 이미 동역학적으로 가능한 궤적이고, 이 방법의 출력은 아직 residual RL 학습을 거쳐야 하는 kinematic reference다. 비용 비교는 이 방법에 더 불리하게 기울어 있다.
- Time과 Tput이 서로 맞지 않는 행이 있다. Time × Tput은 처리한 frame 수여야 한다. DexPilot·Position·Vector·Spider M=16·M=32의 다섯 행은 모두 약 23,580 frame으로 일치하는데, Ours는 46,823, Spider default는 29,681이다(필자 계산). 두 열의 정의가 논문에 없어 어느 쪽이 맞는지 판단할 수 없다.
지표 설계에도 기울기가 있다. fidelity와 retention은 MANO 접촉 위치까지의 거리로 정의된다. 이 방법은 그 거리를 직접 최소화하고(Eq. 3), DexPilot·Position·Vector는 손끝 위치·벡터를 맞출 뿐 물체 접촉 위치를 보지 않는다. 지표가 이 방법의 목적함수와 같은 공간에 있는데도 Vector가 fidelity에서 이긴다는 것은, 앞의 직관 절에서 말한 1 cm 허용오차의 영향으로 읽힌다. SPIDER는 물리 시뮬레이션 안에서 궤적을 찾으므로 kinematic 목표에서 멀어지는 것이 정상이고, 그래서 kinematic 지표만으로 SPIDER를 평가하면 SPIDER가 잘하는 것(동역학적 실현 가능성)이 표에서 빠진다.
논문도 “Component metrics alone do not imply usable references”라고 인정하고 폐루프 재구성으로 넘어간다.
Table 3: Cross-embodiment 재구성(손당 200 에피소드)
| 손 | Replay | Residual | Δ (pp) | 배율 |
|---|---|---|---|---|
| DexHand 021 | 0.5% | 79.0% | +78.5 | 158× |
| DexHand 021Pro | 3.5% | 80.0% | +76.5 | 23× |
| Shadow Hand | 14.5% | 82.5% | +68.0 | 5.7× |
| Allegro Hand | 50.0% | 76.5% | +26.5 | 1.5× |
| Overall | 17.1% | 79.5% | +62.4 | 4.6× |
한 손 궤적 200개(물체 3개, 제스처 7개, 14쌍)를 네 손에 같은 학습 설정으로, 손별 튜닝 없이 옮긴다. 성공은 물체를 잡고 들어 안정적으로 내려놓되 같은 3 cm / 30° 기준을 지키는 것이다. 평균과 배율은 칸 값과 맞는다(17.125%, 79.5%, 79.5/17.1 ≈ 4.6). 초록의 “+62.4 pp”는 이 표의 값이고, 초록의 양손 결과 “16.0%→62.4%”의 62.4와는 우연히 같은 숫자일 뿐 다른 양이다.
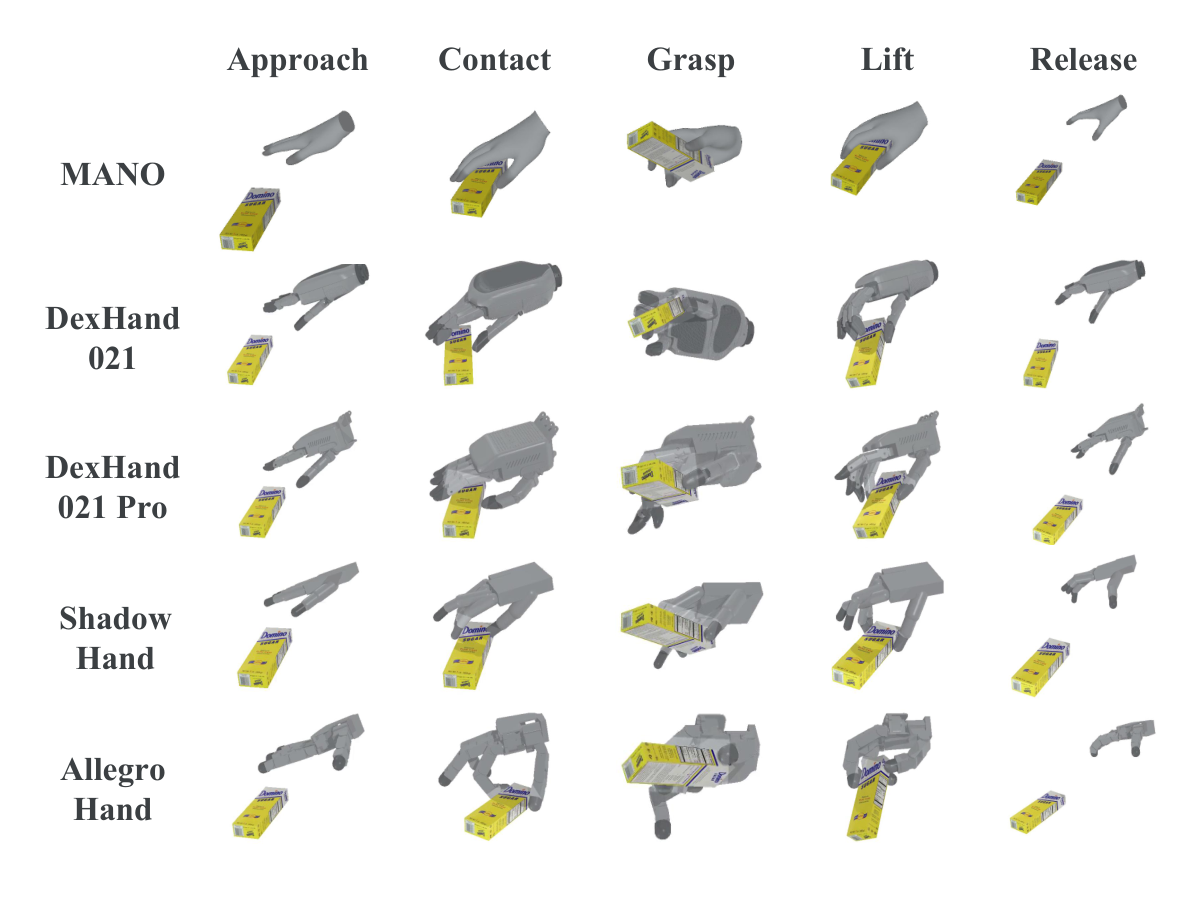
Fig. 6: 네 로봇 손(DexHand 021, 021Pro, Shadow, Allegro)이 같은 retargeted grasp-and-lift reference를 residual policy로 실행하는 장면. 그림의 열은 Approach·Contact·Grasp·Lift·Release인데, 캡션은 다섯 단계를 “Start, Approach, Grasp, Lift, Release”로 적어 그림과 다르다.
이 표는 “단일 학습 레시피가 손 모양을 넘어 일반화한다”는 데는 좋은 증거다. 그러나 §4 서두의 질문 (2), 즉 접촉 기반 전이가 기하 retargeting보다 embodiment gap을 더 잘 닫는가에는 답하지 않는다. 비교 대상이 자기 방법의 replay뿐이고, DexPilot이나 Vector로 만든 reference에 같은 residual을 붙인 조건이 없기 때문이다. 오히려 residual 뒤에 네 손이 76.5~82.5%로 수렴하고 replay가 50%였던 Allegro와 0.5%였던 DexHand 021이 거의 같은 곳에 도달한다는 사실은, 최종 성공률을 정하는 것이 retargeting보다 residual 단계일 수 있다는 해석도 허용한다. 손가락이 넷뿐인 Allegro에서 replay가 가장 높은(50%) 이유도 논문은 말하지 않는다.
4.3 데이터에서 배포까지
Table 4: Diffusion Policy, 접촉력 유무(0.5 N 하중, 3 cm / 30° 기준)
| 물체(이 표 안의 번호) | w/o ct. (64-d) | w/ ct. (80-d) | Δ |
|---|---|---|---|
| Cube1 | 35.2% | 42.4% | +7.2 |
| Cylinder1 | 43.6% | 60.4% | +16.8 |
| Cube2 | 30.8% | 50.0% | +19.2 |
| Cylinder2 | 29.2% | 33.2% | +4.0 |
| 평균 | 34.7% | 46.5% | +11.8 |
64차원 kinematic 입력의 기준선과, 프레임별 접촉력 16차원을 덧붙인 80차원 변형을 같은 구조·데이터·하이퍼파라미터로 학습한다. 물체 4개 × grasp 유형 4개(각 50 궤적)를 50회씩 시험한다. 평균은 칸 값과 맞는다. 모든 물체에서 개선되고 Discussion은 이것을 “접촉이 빠진 supervision”이라는 결론의 두 근거 중 하나로 쓴다.
단서가 셋 있다. 첫째, 평가 시 접촉력 16차원이 어디서 오는지 논문이 밝히지 않는다. 시뮬레이션 평가라면 시뮬레이터의 정답 접촉력일 가능성이 높은데, 그렇다면 이 결과는 “접촉 정보를 알면 낫다”는 정보 가치의 상한이지, DexHand 021처럼 힘 센서가 없는 손에서 배포 가능한 개선이 아니다. 실기 실험에는 이 Diffusion Policy가 쓰이지 않는다. 둘째, “0.5 N load”가 무엇에 걸리는 하중인지 정의가 없다. 셋째, 물체마다 policy를 따로 학습했는지 하나로 학습했는지, seed 수와 분산이 없다. 같은 그룹의 DexCanvas는 다른 설정에서 접촉 특징이 67.5% → 82.2%(18,522 trial)를 만든다고 보고하는데, 두 실험의 관계도 이 논문에는 나오지 않는다.
실기 셋업.
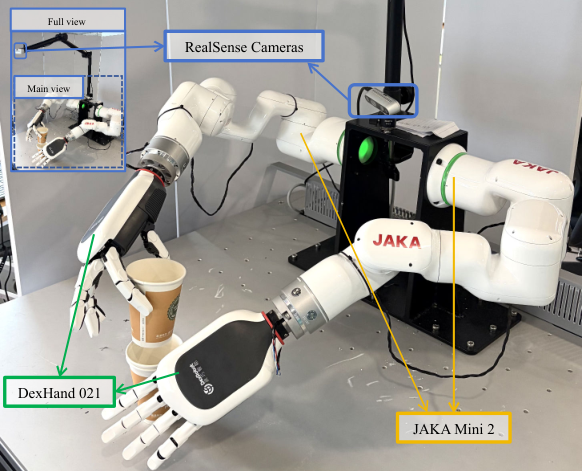
Fig. 4: 실기 하드웨어. 6-DoF JAKA Mini 2 팔 2대에 각각 DexHand 021, RealSense D435 카메라 2대.
과제는 종이컵 쌓기, 병 건네고 세우기, 물 붓기, 손 안 병 재배치이고 각 10회다. 성공은 녹화된 RGB 영상으로 이진 판정한다: 두 번째 컵이 첫 컵 안에 들어가고 넘어지지 않음 / 병을 왼손에서 오른손으로 넘긴 뒤 테이블에 세워 넘어지지 않음 / 원래 컵에서 목표 종이컵으로 밖에 흘리지 않고 물을 부음 / 병을 들어 손 안에서 뒤집은 뒤 테이블에 똑바로 세움.
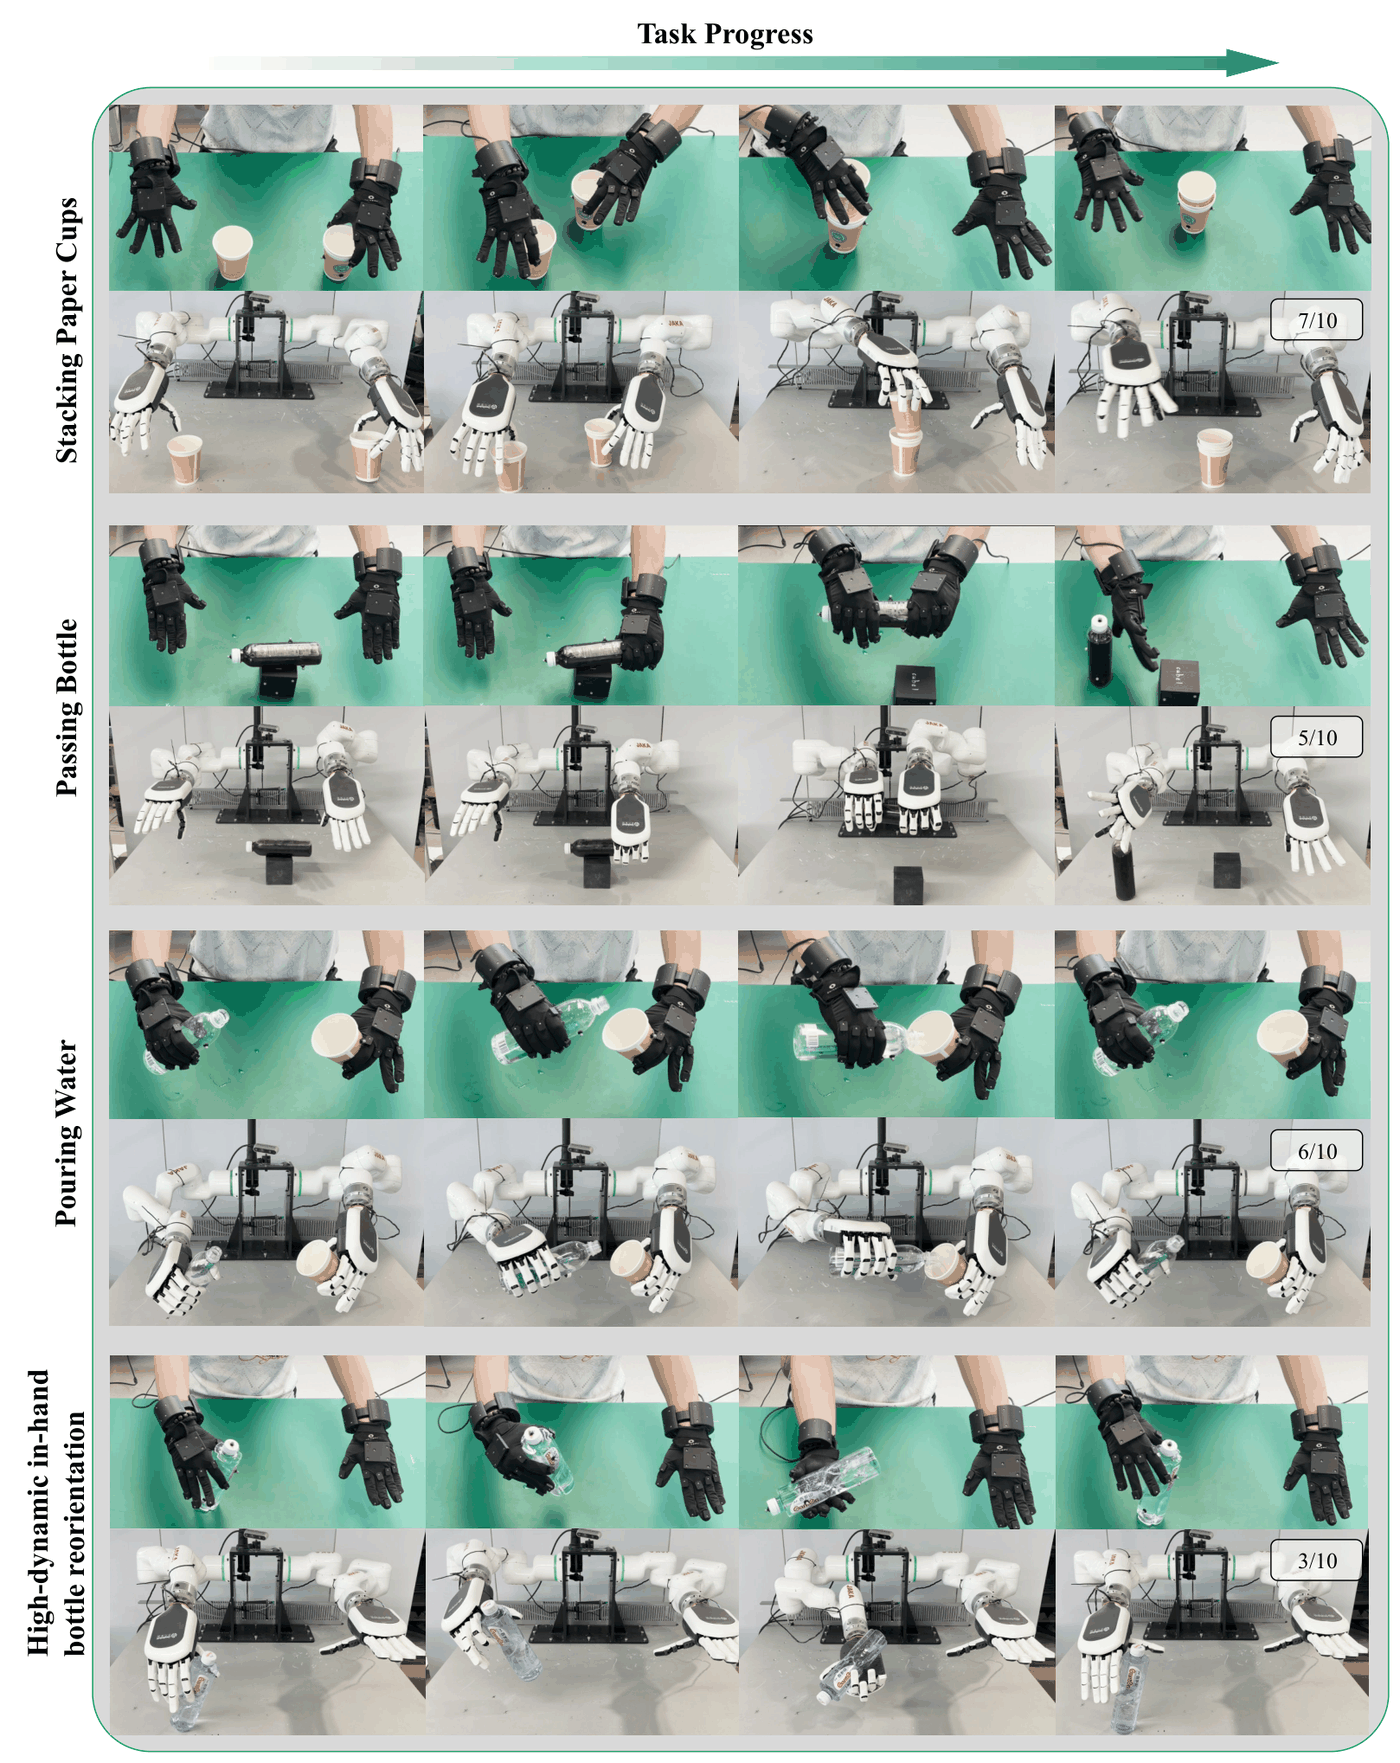
Fig. 5: 실기 4과제. 과제마다 윗줄이 사람 시연(초록 배경), 아랫줄이 로봇 실행이고 시간은 왼쪽에서 오른쪽으로 흐른다. 위에서부터 종이컵 쌓기(7/10), 병 건네고 세우기(5/10), 물 붓기(6/10), 손 안 병 재배치(3/10).
| 과제 | 성공 | Wilson 95% 구간(필자 계산) |
|---|---|---|
| 종이컵 쌓기 | 7/10 | 39.7~89.2% |
| 병 건네고 세우기 | 5/10 | 23.7~76.3% |
| 물 붓기 | 6/10 | 31.3~83.2% |
| 손 안 병 재배치 | 3/10 | 10.8~60.3% |
| 합계 | 21/40 | 37.5~67.1% |
본문의 “overall success rate above 50%”는 21/40 = 52.5%다. 10회 시행의 구간은 서로 크게 겹쳐서, 과제 간 순위(“in-hand 재배치가 가장 어렵다”)는 3/10과 7/10 사이에서만 구간이 일부 갈리는 정도다. 저자는 재배치의 실패 원인을 “small timing errors compound”로 설명하지만 실패 유형 분석은 없다.
이 실험이 보여 주는 것은 실행 가능성이다. 실로봇 학습 데이터 없이, 고정된 policy로, 양손 다지 contact-rich 과제가 절반 정도 성공한다는 것은 의미 있는 시연이다. 반면 비교 대상이 하나도 없다. residual 없이 retargeted reference만 재생한 조건, teleop 기준선, sim에서의 같은 과제 성공률이 없어서 각 단계가 실기 성공에 얼마나 기여했는지 알 수 없다. 저자는 이 4과제를 “pose particular challenges for teleoperation systems”라서 골랐다고 쓰지만 teleop으로 실제 시도한 결과는 없다. 물 붓기는 유체를 다루는데 Isaac Gym에서 물을 어떻게 다뤘는지(물 없이 컵 운동만 추적했는지)도 나오지 않는다. 기여 목록은 실기를 “a single residual policy shared across tasks”로 쓰지만 §4.3은 “the deployed policies”라고 복수로 쓰고, 이 policy가 양손 25과제 설정에서 학습된 것인지, 실기 4과제가 그 25과제에 포함되는지도 밝히지 않는다.
측정된 것과 선언된 것
| 주장 | 근거의 종류 | 근거 |
|---|---|---|
| residual 보정이 kinematic replay를 크게 개선한다 | 측정(대조군은 replay) | Table 1, Fig. 3, Table 3 |
| 단일 policy가 과제별 학습을 대체한다 | 설계 논증(과제별 policy 대비 비교 없음) | §3.2 |
| 처음 보는 물체에 일반화한다 | 측정, 프로토콜 미서술 | Table 2(DexCanvas v3 Table 2와 동일 결과) |
| 접촉 기반 retargeting이 기하 retargeting보다 낫다 | 측정(kinematic 지표만) | Table 5. 폐루프 비교 없음 |
| 목적함수가 손 모양과 독립이다 | 설계 논증(식의 형태) + 측정(4종 손) | §3.3, Table 3 |
| 복원한 접촉력이 downstream 학습을 돕는다 | 측정, 평가 시 힘 입력 출처 미서술 | Table 4 |
| 실로봇 학습 데이터 없이 하드웨어에서 실행된다 | 측정(4과제 × 10회, 비교군 없음) | Fig. 5 |
| retargeting이 SPIDER보다 비용 효율적이다 | 선언(서론), 표는 반대 | Table 5 Time·Tput |
| 생성 데이터가 in-context policy 학습에 맞는다 | 전망 | §5 |
비판적으로 보면
강점
- “무엇을 옮길 것인가”에 대한 답이 명료하다. 접촉 라벨과 물체 표면 접촉 위치를 embodiment 불변량으로 지정하고, retargeting 목적함수를 그 위치까지의 거리로만 정의한 것은 단순하고 설명력이 있다. 손을 추가할 때 바꿀 것을 embodiment profile 하나로 모은 인터페이스 설계도 실용적이다.
- residual 형식의 재사용이 깔끔하다. physics refinement와 로봇 쪽 보정이 같은 Eq. 1을 쓰고, decay로 envelope를 묶고, 마지막 접촉 이후 손가락만 decay를 끄는 처리는 각각 이유가 분명하다. 수선기(repair operator)를 과제별로 다시 만들지 않는다는 방향은 real2sim2real의 병목을 정확히 겨냥한다.
- 규모와 범위가 넓다. 한 손 2.5만 궤적, 양손 25과제, 로봇 손 4종, 실기 양팔 4과제까지 한 논문 안에서 이어진다. 특히 같은 사람 데이터를 Shadow·Allegro까지 같은 설정으로 옮겨 네 손 모두 76.5~82.5%에 도달한 Table 3은 “레시피의 이식성”에 대한 좋은 증거다.
- 실기 과제가 어렵다. 양손 핸드오버 후 세우기, 물 붓기, 손 안 재배치처럼 그리퍼로는 어렵고 teleop으로도 까다로운 과제를 실로봇 학습 데이터 없이 시도했다. 성공 기준을 과제마다 문장으로 정의한 것도 좋다.
- 자기 불리한 수치를 표에 남겼다. Table 5의 Time 열과 Vector의 fidelity 우위, Fig. 3의 Lay 유형 저성능, 실기 재배치 3/10이 그대로 실려 있다. 본문이 언급하지 않을 뿐 독자가 확인할 수 있다.
약점·한계
- 핵심 비교가 비어 있다. 세 기여 각각에 맞는 대조군이 없다. ① 단일 amortized policy의 비용(과제별 policy 대비 성공률 손실)을 잰 실험이 없다. ② “접촉 기반 전이가 embodiment gap을 더 잘 닫는다”는 주장(§4 질문 2)을 폐루프에서 검증하려면 DexPilot·Vector·SPIDER의 reference에 같은 residual 단계를 붙여야 하는데, Table 3의 비교는 자기 방법의 replay뿐이다. ③ physics refinement의 성공률을 ManipTrans·DexMachina·SPIDER 같은 dynamic retargeting 방법과 비교하지 않는다. 그래서 측정된 것은 “residual이 replay보다 낫다”이고, 이는 이 계열에서 이미 알려진 사실에 가깝다.
- retargeting 비교표가 본문 결론보다 불리하다. Table 5에서 이 방법이 단독 1위인 열은 jitter뿐이고, 시간은 Spider default의 7.9배로 가장 느리다. 서론이 SPIDER의 궤적당 비용을 비판하면서 자기 비용은 본문에서 언급하지 않는다. Time과 Tput의 곱이 다른 행과 2배 가까이 어긋나는 것도 열 정의가 없어 해소되지 않는다. fidelity·retention 지표는 이 방법의 목적함수와 같은 공간에서 정의되고, SPIDER의 강점(동역학적 실현 가능성)은 표에 들어가지 않는다.
- 정의되지 않은 지표가 헤드라인에 있다. 초록의 양손 결과 16.0% → 62.4%는 정의가 없는 task-level 값이다. attempt-level(8.4% → 43.9%)이 더 엄격한 쪽으로 보인다.
- 일반화 실험의 해석이 어렵다. 처음 보는 YCB 물체(72.4%)가 학습 물체(59.31%)보다 잘 되는 역전이 설명되지 않고, reference를 어떻게 정했는지와 trial 구성(50의 배수가 아님)이 서술되지 않았다.
- 같은 그룹 선행 논문과의 관계가 드러나지 않는다. DexCanvas는 v1(2025-10)에서 MANO residual RL로 시연을 재구성해 접촉력을 얻는 파이프라인을 냈고(당시는 물체-조작 쌍별 policy), v3(2026-11-03, 이 논문 v2와 같은 날)에서 단일 residual policy, 동일한 YCB Table 2, DexHand 021/021Pro로의 접촉 기반 retargeting을 싣고 이 논문을 확장으로 인용한다. 이 논문은 DexCanvas를 물체·제스처 정의의 출처로만 인용한다. 그래서 기여 2(“physics consistency as an amortized, learned operator”)의 어디까지가 이 논문에서 새로 나온 것인지 본문만으로는 알 수 없고, Table 2가 두 논문에 공유된 결과라는 사실도 독자가 따로 찾아야 한다.
- Downstream 결과는 배포 가능한 개선이 아닐 수 있다. Table 4의 +11.8 pp는 평가 시 접촉력 입력의 출처가 밝혀지지 않았고, 시뮬레이터 정답 힘이라면 힘 센서 없는 실기에서는 쓸 수 없는 정보다. 하중 정의, seed, 분산도 없다.
- 실기는 비교군 없는 실행 가능성 시연이다. 과제당 10회라 구간이 넓고(합계 Wilson 37.5~67.1%), residual 없는 재생·teleop·sim 성공률이 없어 단계별 기여를 알 수 없다. 초기 물체 배치의 변화 폭, 손목 명령을 팔로 옮기는 방법, 제어 주파수, 물 붓기의 시뮬레이션 처리, 실기에 쓴 policy가 어느 설정에서 학습됐는지가 빠져 있다.
- 재현 정보가 거의 없다. 부록이 없고 \gamma·s·clip·보상 가중치·Eq. 2 가중치·네트워크·PPO 설정·seed·학습 비용이 모두 빠져 있다. 논문 첫 쪽에 코드 링크가 있지만 레포에는 코드가 없고, 데이터·자산·체크포인트 공개 계획도 본문에 없다(아래 공개 상태).
- 사소한 표기 불일치. Fig. 6 캡션의 단계 이름이 그림 열과 다르고, Table 2의 pooled 72.4%는 성공 횟수로 계산하면 72.46%다. 실기 과제명은 그림에서 “Passing Bottle”, 본문에서 “passing & standing a bottle”이다.
공개 상태
논문 첫 쪽과 arXiv 메타데이터는 DexGEM-Lab/real2sim2real(Apache-2.0)을 코드 링크로 적는다. 그 레포에는 LICENSE, 22줄짜리 README, 데모 영상 5쌍(gif + mp4)만 있고 README 마지막 줄이 “Code release coming soon.”이다. 커밋은 두 개이고 마지막 push는 2026-09-17로, 논문 v2(2026-11-03) 이후에도 바뀌지 않았다. 세 단계의 코드, 25,454개 한 손 궤적과 양손 250 궤적, 물체 URDF·메시, 네 손의 embodiment profile, 체크포인트가 모두 공개되지 않았다. README 데모는 마요네즈 병을 블록에 올리는 양손 과제로, 논문이 수치를 보고한 실기 과제와 이름이 일치하지 않는다. 그래서 위 표에서 “밝히지 않음”으로 분류한 설정은 현재로서는 어디에서도 확인할 수 없다. 데이터 쪽은 같은 그룹의 DexCanvas가 Hugging Face에 force-annotated 궤적을 공개하고 있지만, 이 논문의 데이터셋이 그 일부인지는 본문에 없다.
관련 연구와의 자리 매김
이 논문은 사람 손-물체 시연을 로봇 손 데이터로 바꾸는 계보에서 kinematic retargeting과 dynamic refinement를 둘 다 하나의 프레임으로 다시 짠 시스템 논문이다.
| 계열 | 대표 | 이 논문과의 관계 |
|---|---|---|
| 기하 대응 kinematic retargeting | DexPilot, AnyTeleop | Table 5의 베이스라인. 이 논문은 손끝 대신 물체 접촉 위치를 목표로 바꾼다 |
| 물체 인지 kinematic retargeting | DexOAK, Regrind, OmniRetarget | 손-물체 상대 배치를 보존한다는 같은 문제의식. DexOAK·Regrind는 interaction graph의 Laplacian 좌표를, 이 논문은 접촉 라벨 + 표면점 거리를 쓴다. 이 논문은 이들을 인용하지 않는다 |
| 물리 기반 dynamic retargeting | SPIDER, ManipTrans, DexMachina, DexTrack | 이 논문의 residual 단계와 같은 자리. SPIDER만 kinematic 지표로 비교되고, 폐루프 성공률 비교는 어느 것과도 없다 |
| 접촉 정보로 정책 학습 | CHORD | 사람 시연의 contact wrench를 guidance로 쓰는 쪽. 이 논문은 접촉력을 시뮬레이션에서 복원해 Diffusion Policy 입력으로 쓴다 |
| 사람 데이터 규모화 | EgoScale, DexMimicGen, Human2Sim2Robot | 영상 규모화 또는 생성. 이 논문은 정밀 mocap + 시뮬레이션 증강 쪽에 선다 |
가장 가까운 이웃 DexOAK와 나란히 놓으면 차이가 선명하다. 둘 다 “kinematic 단계에서 물체를 봐야 RL이 dynamics에 집중한다”는 진단을 공유한다. DexOAK는 reference만 바꾸고 RL backend를 고정한 통제 실험(같은 ManipTrans residual RL에서 20.6% → 48.2%)으로 그 진단을 측정했다. 이 논문은 같은 진단을 더 큰 규모(손 4종, 실기 양팔)로 밀었지만 reference만 바꾼 통제 비교는 없다. 두 논문을 합쳐 읽으면 “물체 인지 reference가 downstream RL 성공을 올린다”는 명제는 DexOAK 쪽 증거로, “그 위의 residual 레시피가 손 4종에 이식된다”는 명제는 이 논문 쪽 증거로 뒷받침된다.
그리고 같은 그룹의 DexCanvas(arXiv:2510.15786)가 이 논문의 1단계에 해당한다. DexCanvas는 70시간 mocap을 MANO residual RL로 재구성해 7,000시간 분량의 force-annotated 데이터셋으로 키운 데이터셋 논문이고, v3에서는 단일 policy·처음 보는 YCB 물체·DexHand 021/021Pro retargeting까지 포함한다. 두 논문 사이에서 이 논문만의 몫은 손 4종으로의 확장, retargeting 베이스라인 비교, 양손 25과제, 실기 양팔 배포로 읽는 것이 정확해 보인다(필자의 해석). 논문 본문은 이 경계를 그리지 않는다.
요약
이 논문은 사람 mocap을 다지 로봇 손 policy로 바꾸는 파이프라인을 세 단계로 구성한다. 시뮬레이션 MANO 손을 단일 residual RL policy로 다시 실행해 접촉과 힘을 복원하고, 그 접촉 위치에 로봇 손 표면점을 맞추는 손 모양 독립적 목적함수로 retargeting하고, 같은 residual 형식의 두 번째 policy로 로봇 구동에 맞춰 보정한다. 결과는 넓다. 한 손 2.5만 궤적에서 7.26% → 59.31%, 손 4종에서 17.1% → 79.5%, 실기 양팔 4과제에서 21/40이 실로봇 학습 데이터 없이 나온다.
정직하게 나누면, 측정된 것은 거의 모두 “자기 방법의 replay 대비 residual”과 “kinematic 지표에서의 retargeting 비교”다. 접촉 구조가 기하 대응보다 embodiment gap을 더 잘 닫는다는 핵심 주장은 폐루프 비교 없이 kinematic 지표로만 뒷받침되고, 그 표에서 이 방법은 가장 느리다. 단일 policy가 과제별 policy를 대체한다는 주장도 비교 실험 없이 설계 논증으로 남아 있다. 처음 보는 물체 결과는 같은 그룹 DexCanvas와 공유된 표이고 프로토콜이 서술되지 않았다. 코드·데이터·하이퍼파라미터가 공개되지 않아 지금은 이 간극들을 독자가 직접 메울 방법도 없다. 접촉 구조를 embodiment 불변량으로 삼는 관점과 residual 수선기를 amortize한다는 방향은 설득력이 있으므로, 다른 retargeter와의 폐루프 비교와 코드 공개가 나오면 이 논문의 위치가 분명해질 것이다.
이 글에 대해
- 읽은 범위: arXiv v2(2026-11-03)의 PDF와 HTML을 함께 읽었다. v1(2026-09-21)과 v2는 본문 텍스트가 같고 조판만 다르다. 이 논문에는 부록이 없다. 그림 2·4·5·6은 arXiv HTML의 원본 그림이고, Fig. 1과 Fig. 3은 PDF에서 잘라 실었다. 논문의 그림은 이 6장이 전부다.
- 영상: Ping의 영상 4개는 공식 GitHub 레포 README의 데모 영상(Apache-2.0)을 해상도만 줄여 실은 것이다.
- 공개 범위: 코드·데이터·체크포인트는 공개되지 않았다(본문 “공개 상태” 절). 그래서 구현 세부는 논문 서술 범위로 한정했다.
- 관련 논문 대조: DexCanvas(arXiv:2510.15786)는 v1과 v3를 읽어 이 글의 비교에 썼다.
- 표기: “필자 계산”은 논문 표의 칸 값으로 다시 계산한 값이고, “필자 판독”은 그림에서 읽은 근사값이며, “필자의 해석”은 논문에 없는 해석이다. 그 밖의 수치는 모두 논문에 적힌 값이다.