📃HydroShear 리뷰
An Dang*, Jayjun Lee*, Mustafa Mukadam, X. Alice Wu, Bernadette Bucher, Manikantan Nambi, Nima Fazeli (*공동 1저자)
University of Michigan Robotics Department, Amazon Industrial Robotics Group, RSS 2026
- 💡 vision-based 촉각 센서 시뮬레이션은 이미지 렌더링은 정교해졌지만 shear(접선 방향 marker 변위)는 순간 침투량·속도로 근사하거나 SE(2)로만 다뤄 왔다. HydroShear는 indenter 표면점의 이동 경로를 기억하는 hydroelastic 힘 추적으로 stick-slip, 경로 의존 누적, SE(3) 상호작용을 한 식 안에서 시뮬레이션한다.
- ⚙️ 표면점마다 elastomer SDF 안으로 들어간 변위만 골라 선형 강성으로 힘을 누적하고, Coulomb cone으로 자르고, 접촉이 끊기면 리셋한다. 그 힘을 Gaussian kernel로 marker grid에 퍼뜨려 shear field를 만들고, 파라미터 4개 (\lambda_d,\lambda_s,K,\mu)를 GelSight Mini 실측으로 하나씩 보정한 뒤 Isaac Gym에서 teacher-student(AACD) RL을 돌린다.
- 🎯 sphere 실측 40샘플에서 per-taxel RMSE·cosine similarity 모두 TacSL·FOTS보다 좋고(Table I), Franka Panda의 zero-shot sim-to-real 4개 과제에서 112/120(93%) 으로 TacSL Gray 41/120, TacSL Shear 70/120, 저자 개량 FOTS 73/120을 앞선다(Table II).
🔍 Ping Review
🔍 Ping — A light tap on the surface. Get the gist in seconds.
촉각 sim-to-real의 병목은 “그림이 얼마나 진짜 같은가”가 아니라 “힘이 얼마나 진짜처럼 쌓이는가”라는 것이 이 논문의 출발점이다. GelSight 같은 vision-based 센서의 RGB 이미지는 Taxim·TacSL 등으로 꽤 사실적으로 렌더링되지만, 그 이미지는 주로 접촉 기하를 담는다. 물체와 센서 사이에 오가는 힘의 정보는 marker의 접선 변위, 즉 tactile shear에 있다. 기존 shear 시뮬레이션은 FEM(정확하지만 RL에 쓰기엔 느림), penalty 기반(빠르지만 순간 침투·속도만 봄), FOTS 같은 marker 모델(SE(2)만 추적) 중 하나였고, 어느 것도 “한번 붙은 접촉점이 미끄러지기 전까지 변형이 쌓이는” 경로 의존성을 다루지 못했다.
HydroShear는 indenter(물체) 표면에 점을 뿌리고, 각 점이 elastomer 안으로 들어간 뒤 움직인 경로를 시간에 따라 누적해 힘으로 바꾼다. 힘이 마찰 한계를 넘으면 잘라서 slip을, 접촉이 끊기면 0으로 돌려 리셋을 표현한다. 결과 힘은 처음 붙은 위치를 중심으로 Gaussian kernel로 퍼져 이웃 marker까지 끌고 가는 tactile shadowing을 만든다.
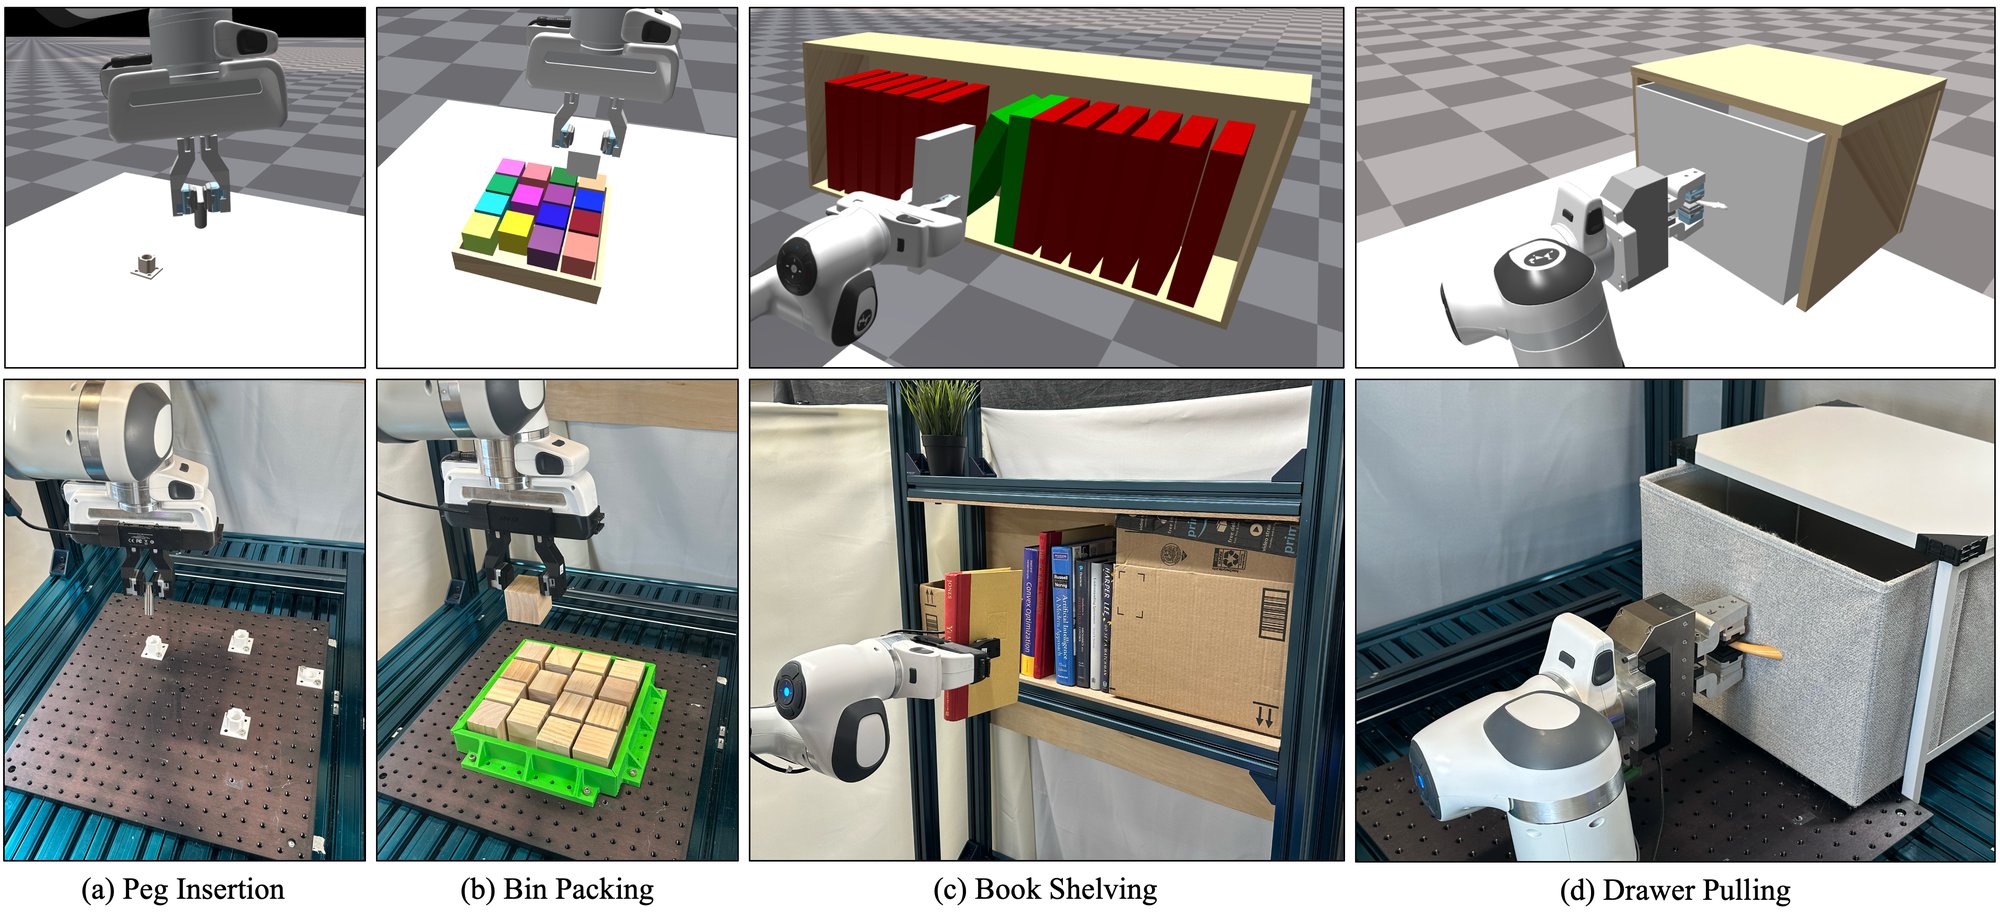
Fig. 1. 네 개의 실제 과제(아래)와 대응하는 Isaac Gym 환경(위). (a) Peg Insertion: 손 안 자세가 불확실한 peg 삽입, (b) Bin Packing: 이웃 cube가 목표를 가리는 4×4 bin에 cube 밀어 넣기, (c) Book Shelving: 중력이 삽입축과 직교하는 측면 삽입, (d) Drawer Pulling: 외란으로 미끄러지는 손잡이를 gripper 폭 조절로 붙잡기.
핵심 방법론:
marker 변위장 \mathbf{M}_t를 법선 압입에 의한 dilation \mathbf{M}^d_t와, 자세 이력 {}^E\mathbf{X}^I_{0:t}에 의존하는 shear \mathbf{M}^s_t의 합으로 둔다. 핵심은 shear 쪽의 재귀적 힘 추적이다. indenter 표면점 j의 접촉 내 변위 \mathbf{d}_{j,t}를 법선·접선으로 나눠 누적하고, 음의 법선력은 0으로, 접선력은 Coulomb cone으로 자른다.
\mathbf{f}^{xy}_{j,t}=\tilde{\mathbf{f}}^{xy}_{j,t-1}+K A_j\,\mathbf{d}^{xy}_{j,t},\qquad \bar{\mathbf{f}}^{xy}_{j,t}=\min\Big\{1,\frac{\mu\,\bar f^n_{j,t}}{\lVert\mathbf{f}^{xy}_{j,t}\rVert_2}\Big\}\,\mathbf{f}^{xy}_{j,t}
첫 식이 경로 의존 누적(stick), 둘째 식의 clipping이 slip이다. 이 힘을 침투 깊이로 가중해 marker grid 좌표 (x,y)에 Gaussian kernel로 뿌리면 shear field가 된다.
\mathbf{M}^s_t(x,y)=\sum_{k\in K_t}-\phi_E(\mathbf{o}_{k,t})\cdot\big(-\tilde{\mathbf{f}}^{xy}_{k,t}\big)\cdot\exp\{-\lambda_s\lVert(x,y)-\hat{\mathbf{o}}^{xy}_{k,t}\rVert_2^2\}
여기서 \phi_E는 elastomer SDF, \hat{\mathbf{o}}_{k,t}는 그 점이 elastomer에 처음 닿은(미끄러지면 이동하는) 위치다. 모델 전체의 자유 파라미터는 dilation 감쇠 \lambda_d, shear 감쇠 \lambda_s, 접선 강성 K, 마찰계수 \mu 네 개뿐이다.
주요 결과:
- Shear 충실도 (Table I, 35 mm sphere, 실측 40샘플): per-taxel RMSE [px]가 dilation 1.000 / shear 1.719 / twist 2.021 / roll 1.576으로 네 유형 모두 최저. cosine similarity는 0.976 / 0.951 / 0.974 / 0.904. FOTS는 twist·roll에서 CS가 0.683·0.561로 떨어지고, TacSL은 모든 유형에서 CS 0.12~0.32에 머문다.
- Zero-shot sim-to-real (Table II, 과제당 30회): HydroShear 25/29/28/30 = 112/120(93.3%). TacSL Gray 41/120(34.2%), TacSL Shear 70/120(58.3%), 원 FOTS(저자 병렬화) 41/120(34.2%), 저자 개량 FOTS(Reimpl.) 73/120(60.8%).
- 속도 (Table XI): 1024 환경 기준 shear 계산 시간이 원 FOTS 446.7 ms, FOTS (Reimpl.) 12.0 ms, HydroShear 103.7 ms. 원 FOTS보다는 빠르지만 저자가 병렬화한 FOTS보다는 약 3~9배 느리다(필자 계산).
결론:
이 논문의 기여는 shear를 “지금 얼마나 눌렸나”가 아니라 “붙은 뒤로 얼마나 끌려왔나”로 정의한 데 있다. 그 정의 하나로 stick-slip, hysteresis, SE(3) 회전·rolling이 같은 식에서 나오고, 파라미터는 4개로 줄어든다. 실험은 그 차이가 정책 성공률로 이어진다는 것을 보여 주지만, 과제당 30회라 과제별 우위는 대부분 통계적으로 크지 않고, 헤드라인 격차의 상당 부분은 베이스라인이 시뮬레이션 안에서부터 학습에 실패한 Drawer Pulling 한 과제에서 나온다. 정확한 shear가 sim-to-real에 중요하다는 방향성은 설득력 있게 제시됐고, 얼마나 중요한지는 더 큰 표본으로 다시 재야 한다.
🔔 Ring Review
🔔 Ring — An idea that echoes. Grasp the core and its value.
한 줄로 시작하면
젤 위에 손가락을 대고 옆으로 살짝 밀면, 손가락이 미끄러지기 전까지 젤 표면은 손가락에 붙은 채 함께 끌려간다. 그 순간 marker가 움직인 양은 지금 손가락이 얼마나 깊이 눌렸는지나 지금 얼마나 빨리 움직이는지가 아니라, 처음 붙은 뒤 얼마나 끌려왔는지로 정해진다. 그리고 끌림이 마찰 한계를 넘으면 그때부터는 더 쌓이지 않는다. HydroShear는 이 단순한 물리를 indenter 표면점 단위로 기록하는 시뮬레이터다. 이전 penalty 기반 모델은 이 “기억”이 없었고, FOTS는 기억은 있지만 물체 중심 하나의 SE(2) 이동만 기억했다. 저자들은 이 차이가 정책의 sim-to-real 성공률 차이로 그대로 이어진다고 주장하고, 4개 과제 120회의 실제 실험으로 그 주장을 뒷받침한다.
배경: 촉각 sim-to-real에서 shear가 빠져 있던 이유 (§I·§II)
저자들은 촉각 시뮬레이션의 현재를 “visual fidelity가 dynamic fidelity를 앞질렀다”는 말로 요약한다. Taxim, TacSL, TacEx 같은 시뮬레이터는 GelSight류 센서의 RGB 이미지를 그럴듯하게 만들고, 일부 과제에서는 zero-shot 배포까지 성공했다. 하지만 이미지는 주로 접촉 기하를 담고, 센서와 물체 사이의 힘 상호작용은 marker의 접선 변위인 tactile shear에 담긴다.
기존 shear 시뮬레이션의 선택지는 세 갈래였다.
| 계열 | 대표 | 장점 | 논문이 지적한 한계 |
|---|---|---|---|
| FEM | Narang et al., DiffTactile | 정확한 변형 | 대규모 RL에 쓰기엔 계산이 너무 비싸다 |
| penalty 기반 force field | TacSL(Isaac Gym) | 빠르고 GPU 병렬 | 순간 침투·상대 속도만 보고 shear를 근사해 tactile shadowing과 경로 의존 변형을 놓친다. 그래서 정책 학습 때 per-taxel로 unit vector로 정규화해 크기 정보를 버린다 |
| marker 변위 모델 | FOTS | tactile shadowing을 kernel로 모델링, sim-to-real 사례 있음 | 물체 운동을 SE(2)로만 추적해 rolling 같은 SE(3) 운동의 shear를 표현하지 못한다. 원 구현은 GPU 병렬화가 안 돼 있다 |
여기서 tactile shadowing은 한 접촉 영역에서 생긴 변형이 이웃 영역의 shear 정보를 가리거나 왜곡하는 효과다. 실제 elastomer는 연속체라 한 점을 끌면 주변 marker도 함께 끌려가는데, penalty 기반 모델은 각 grid 점을 독립적으로 계산하므로 이 효과가 없다. 저자들이 TacSL의 정규화 관행을 “shadowing이 없는 시뮬레이션과 실측의 차이를 메우려는 우회”로 해석하는 이유가 여기 있다.
촉각 시뮬레이터 지형 전반은 이 블로그의 TACTO, TacEx(FOTS를 marker 시뮬레이션에 사용), FEM 계열 TaCauchy 리뷰에서 다뤘다. HydroShear는 그중 “rigid-body 시뮬레이션 위에서 후처리로 촉각을 계산하는 빠른 계열”에 속하면서 FEM이 주는 경로 의존성 일부를 가져오려는 시도다.
문제 정의: marker 변위장 (§III 서두)
elastomer 위의 tactile grid query point(= marker 위치) \{\mathbf{p}_i\}_{i=1}^N, \mathbf{p}_i\in\mathbb{R}^3에 대해 2D shear 벡터 \mathbf{s}_i=(d_x,d_y)를 구하는 것이 목표다. 저자들은 이를 query 좌표와 elastomer 좌표계에서 본 indenter 자세 이력을 받는 사상으로 쓴다.
\mathbf{M}:\big((x,y),\{{}^E\mathbf{X}^I_t\}_{t=0}^T\big)\rightarrow\mathbf{s}_i, \qquad \mathbf{M}_t\big((x,y),{}^E\mathbf{X}^I_{0:t}\big)=\mathbf{M}^d_t\big((x,y)\big)+\mathbf{M}^s_t\big((x,y),{}^E\mathbf{X}^I_{0:t}\big)
dilation \mathbf{M}^d_t는 센서 법선 방향 침투에서 생기고 현재 상태만으로 정해진다. shear \mathbf{M}^s_t는 접촉 중 접선 이동이나 SO(3) 회전에서 생기며 자세 이력에 의존한다. 정의 단계에서 이미 shear를 이력의 함수로 둔 것이 이 논문의 모든 설계를 결정한다. 저자들이 HydroShear를 “non-holonomic” hydroelastic 모델이라고 부르는 것도 이 뜻이다. 상태가 현재 자세만으로 정해지지 않고 경로에 따라 달라진다는 의미로 쓴 표현이다.
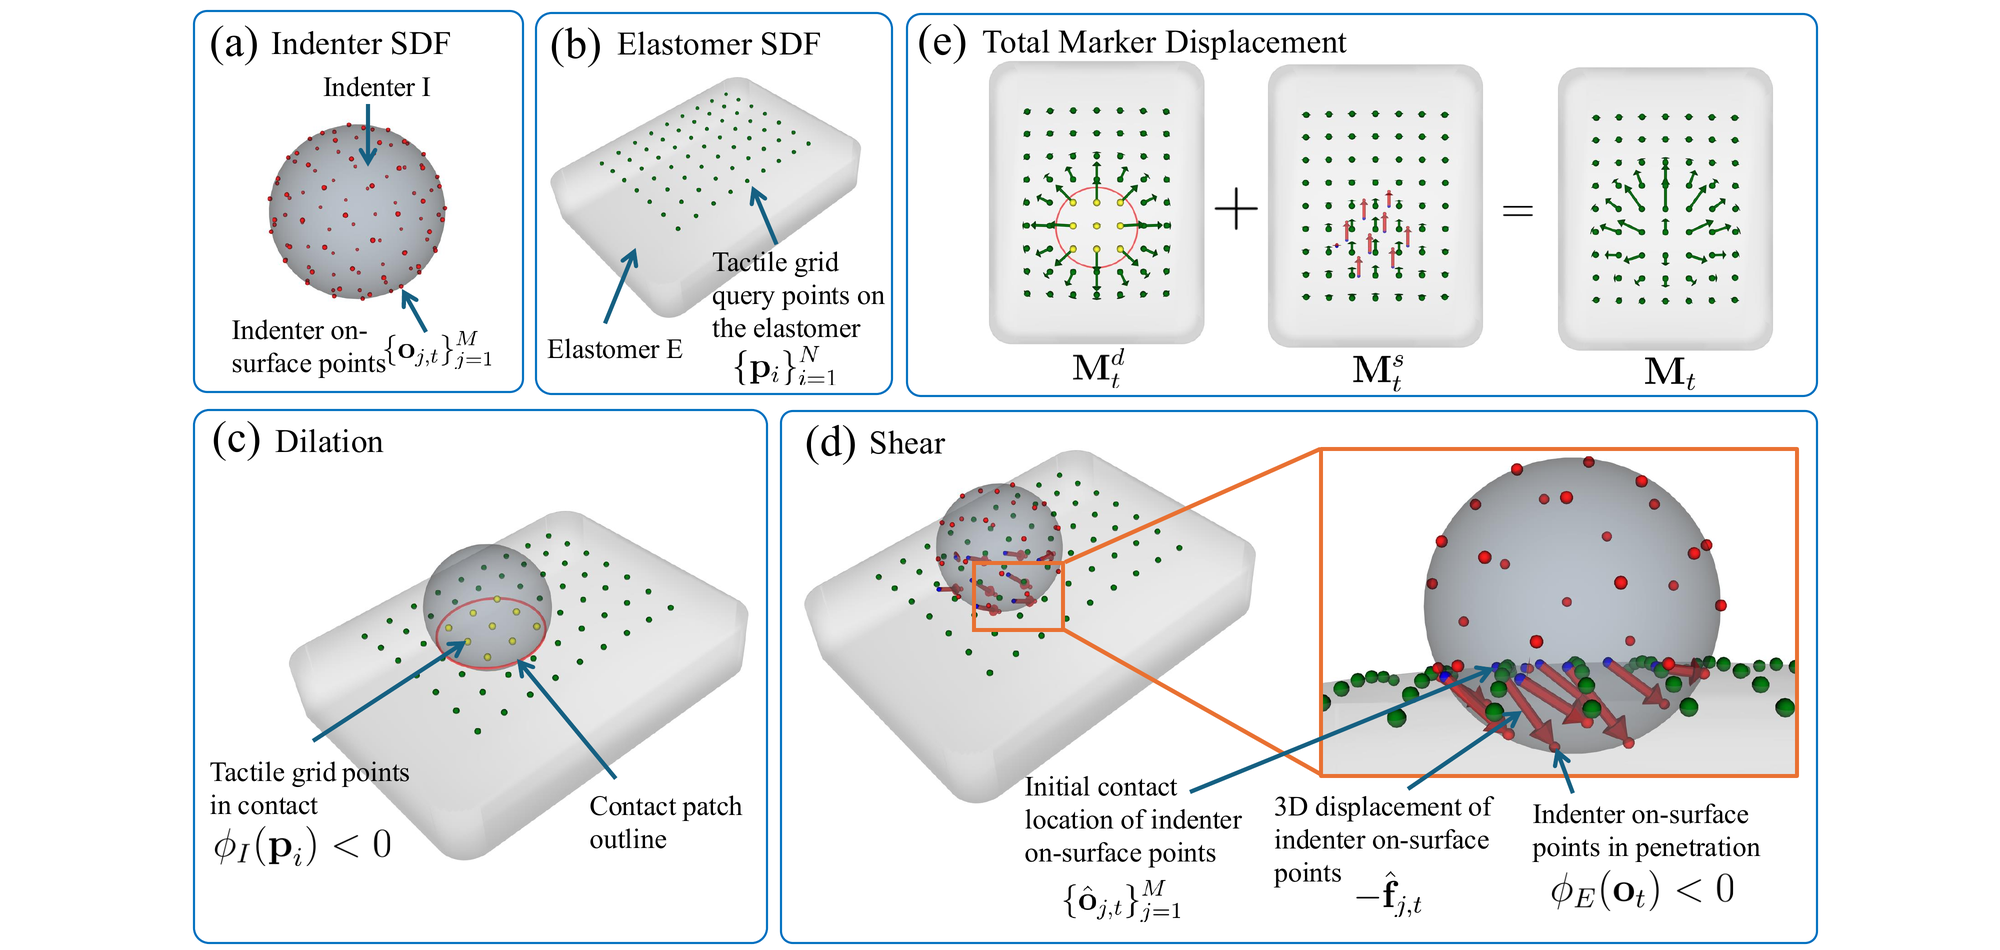
Fig. 3. HydroShear 파이프라인. (a) indenter 표면점 \{\mathbf{o}_{j,t}\}와 indenter SDF, (b) elastomer SDF와 tactile grid query point \{\mathbf{p}_i\}, (c) \phi_I(\mathbf{p}_i)<0인 grid 점(노란색)으로 계산하는 dilation, (d) elastomer 안으로 들어간 표면점(\phi_E(\mathbf{o}_t)<0)의 3D 변위 -\hat{\mathbf{f}}_{j,t}(빨간 화살표)로 계산하는 shear, (e) 두 장을 더한 전체 marker 변위장 \mathbf{M}_t.
방법 상세 1: Dilation (§III-A)
dilation은 FOTS와 같은 식을 쓴다. indenter SDF \phi_I가 음수인 grid 점을 접촉점 집합 C=\{c_i\mid\phi_I(\mathbf{p}_{c_i})<0\}으로 모으고, 각 접촉점이 query 좌표를 바깥으로 밀어내는 효과를 침투 깊이로 가중해 합한다.
\mathbf{M}^d_t=\sum_{i=1}^{|C|}-\phi_I(\mathbf{p}_{c_i})\cdot\mathbf{v}_{c_i}\cdot\exp\{-\lambda_d\lVert\mathbf{v}_{c_i}\rVert_2^2\}, \qquad \mathbf{v}_{c_i}=\begin{bmatrix}x\\y\end{bmatrix}-\mathbf{p}^{xy}_{c_i}
- -\phi_I(\mathbf{p}_{c_i})>0: 그 grid 점이 indenter 안으로 들어간 깊이. 깊게 눌린 곳일수록 크게 민다.
- \mathbf{v}_{c_i}: 접촉점에서 query 좌표로 향하는 벡터. dilation이 방사형으로 바깥을 향하는 이유다.
- \exp\{-\lambda_d\lVert\mathbf{v}\rVert^2\}: 거리에 따른 감쇠. 접촉 밖 marker도 끌려 나가는 shadowing을 이 kernel 하나로 표현한다.
이 항은 FOTS와 공유되므로(부록 A가 명시) 두 방법의 차이는 전부 shear 쪽에서 나온다. Table I의 dilation 열에서 두 방법의 CS가 0.976으로 같은 것도 이 구조와 맞는다.
방법 상세 2: Shear, hydroelastic 힘 추적 (§III-B)
표면점과 재귀 구조
indenter 표면에 M개의 점 \bar{\mathbf{o}}_j(indenter 좌표계)를 샘플링하고, 매 시점 자세로 옮겨 \mathbf{o}_{j,t}={}^E\mathbf{X}^I_t\,\bar{\mathbf{o}}_j를 얻는다. 표면점 샘플링은 지름 1.5 mm surfel로 하는데, GelSight Mini의 marker 간격 약 2 mm에 맞춘 값이다(부록 Point Cloud Density). 각 점의 접촉력 \tilde{\mathbf{f}}_{j,t}는 직전 힘과 두 시점의 자세로 정해지는 재귀식으로 추적한다.
\tilde{\mathbf{f}}_{j,t}=F\big(\tilde{\mathbf{f}}_{j,t-1},{}^E\mathbf{X}^I_t,{}^E\mathbf{X}^I_{t-1},\bar{\mathbf{o}}_j;\,E,K,A_j,\mu\big),\qquad \tilde{\mathbf{f}}_{j,0}=0
E는 indenter 법선 방향 강성, K는 센서 법선에 접선인 방향의 강성, A_j는 표면점이 대표하는 면적이다. 논문은 이 모델이 hydrostatic pressure field contact model을 확장한 것이라 소개하지만, 압력장 자체를 식으로 쓰지는 않는다. 실제로 쓰이는 것은 “SDF 침투로 접촉 여부를 정하고, 침투 변위를 선형 강성으로 힘에 옮기는” 점 단위 근사다. hydroelastic contact 자체의 압력장 정식화가 궁금하면 GPU-Accelerated Hydroelastic Contact 리뷰가 그 배경을 다룬다.
1단계: 접촉 안에서 움직인 몫만 고른다
한 스텝 동안 표면점이 \mathbf{o}_{j,t-1}\to\mathbf{o}_{j,t}로 움직였을 때, 그 변위 중 elastomer 안에서 일어난 부분만 힘으로 바꿔야 한다. 저자들은 elastomer SDF \phi_E의 변화량 중 음수 영역에 해당하는 비율 \alpha_{j,t}로 이를 근사한다.
\alpha_{j,t}=\frac{\mathrm{ReLU}\big(-\phi_E(\mathbf{o}_{j,t})\big)-\mathrm{ReLU}\big(-\phi_E(\mathbf{o}_{j,t-1})\big)}{\phi_E(\mathbf{o}_{j,t})-\phi_E(\mathbf{o}_{j,t-1})}, \qquad \mathbf{d}_{j,t}=\alpha_{j,t}\big(\mathbf{o}_{j,t}-\mathbf{o}_{j,t-1}\big)
ReLU 하나로 세 경우가 정리된다. 두 시점 모두 elastomer 안(\phi_E<0)이면 \alpha=1로 변위 전체가 접촉 중이고, 둘 다 밖이면 \alpha=0, 부호가 다르면(막 들어오거나 막 나가는 중) 0<\alpha<1로 경계를 지난 비율만 센다. 논문 식에는 \alpha^d_{j,t}로 위첨자 d가 붙어 있는데, 바로 위 정의는 \alpha_{j,t}뿐이라 오기로 보인다.
2단계: 법선·접선으로 나눠 힘으로 누적한다
\mathbf{d}_{j,t}를 indenter 법선 \hat{\mathbf{n}}_j에 사영해 법선 성분 d^n_{j,t}=\langle\mathbf{d}_{j,t},\hat{\mathbf{n}}_j\rangle을, 나머지를 접선 성분 \mathbf{d}^{xy}_{j,t}=\mathbf{d}_{j,t}-d^n_{j,t}\hat{\mathbf{n}}_j로 둔다. 각각을 선형 강성으로 직전 힘에 더한다.
f^n_{j,t}=\tilde f^n_{j,t-1}+E A_j\,d^n_{j,t},\qquad \mathbf{f}^{xy}_{j,t}=\tilde{\mathbf{f}}^{xy}_{j,t-1}+K A_j\,\mathbf{d}^{xy}_{j,t}
이 덧셈이 경로 의존성의 전부다. 같은 위치에 있어도 거기까지 어떻게 왔느냐에 따라 누적된 접선력이 다르고, 되돌아오면 반대 방향 변위가 더해져 줄어든다. 저자들이 hysteresis라고 부르는 현상이 이 누적에서 나온다.
3단계: 접착 없음, Coulomb 마찰, 리셋
\bar f^n_{j,t}=\mathrm{ReLU}(f^n_{j,t}),\qquad \bar{\mathbf{f}}^{xy}_{j,t}=\min\Big\{1,\frac{\mu\,\bar f^n_{j,t}}{\lVert\mathbf{f}^{xy}_{j,t}\rVert_2}\Big\}\mathbf{f}^{xy}_{j,t},\qquad \tilde{\mathbf{f}}_{j,t}=H\big(-\phi_E(\mathbf{o}_{j,t})\big)\cdot\big(\bar f^n_{j,t}\hat{\mathbf{n}}_j+\bar{\mathbf{f}}^{xy}_{j,t}\big)
- 법선력은 음수가 될 수 없다(elastomer가 물체를 당기지 않는다).
- 접선력 크기가 \mu\bar f^n을 넘으면 방향은 유지한 채 크기만 잘린다. 잘리는 순간이 slip이고, 그 뒤로는 더 끌어도 접선력이 늘지 않는다. stick-slip 판정은 별도 논리 없이 이 clipping 하나로 이뤄진다.
- Heaviside H로 elastomer 밖으로 나간 점의 힘을 0으로 리셋한다. 다시 닿으면 처음부터 쌓는다.
4단계: 힘이 걸리는 elastomer 위의 위치
힘을 marker grid에 뿌리려면 각 힘이 elastomer의 어디에 걸리는지 알아야 한다. stick 상태면 그 위치는 처음 닿은 곳에서 변하지 않고, slip 상태면 미끄러진 만큼 옮겨 간다. 저자들은 이를 표면점에 더하는 변위 \hat{\mathbf{f}}_{j,t}로 표현하고(\hat{\mathbf{o}}_{j,t}=\mathbf{o}_{j,t}+\hat{\mathbf{f}}_{j,t}), 같은 추적기 F를 강성·면적을 1로 둔 채 다시 돌려 이 변위를 얻는다.
\hat{\mathbf{f}}_{j,t}=F\big(\hat{\mathbf{f}}_{j,t-1},{}^E\mathbf{X}^I_t,{}^E\mathbf{X}^I_{t-1},\bar{\mathbf{o}}_j;\,1,1,1,\hat\mu\big)
추적기를 두 번 돌릴 필요는 없다는 것이 저자들의 관찰이다. E=K, \mu=\hat\mu, A_j=A(표면점 면적 균일)를 가정하면 두 추적기는 상수배 관계가 되어 \tilde{\mathbf{f}}_{j,t}=KA\cdot\hat{\mathbf{f}}_{j,t}로 힘을 변위에서 바로 얻는다. 법선·접선 강성이 같다는 가정은 꽤 강한데, 그 대가로 E가 따로 보정할 파라미터에서 빠진다.
5단계: shear field
접촉 중인 표면점 집합 K_t=\{k_i\mid\phi_E(\mathbf{o}_{k_i,t})<0\}에 대해(강성 K와 같은 글자지만 다른 뜻이다), 각 점의 접선력을 침투 깊이로 가중하고 힘이 걸린 위치 \hat{\mathbf{o}}^{xy}에서 Gaussian으로 감쇠시켜 합한다.
\mathbf{M}^s_t=\sum_{i=1}^{|K_t|}-\phi_E(\mathbf{o}_{k_i,t})\cdot\big(-\tilde{\mathbf{f}}^{xy}_{k_i,t}\big)\cdot\exp\{-\lambda_s\lVert\mathbf{v}_{k_i}\rVert_2^2\},\qquad \mathbf{v}_{k_i}=\begin{bmatrix}x\\y\end{bmatrix}-\hat{\mathbf{o}}^{xy}_{k_i,t}
법선력 \bar f^n은 이 식에 직접 들어가지 않고 마찰 한계를 정하는 데만 쓰인다. 침투 깊이 가중 -\phi_E는 깊이 눌린 곳의 끌림을 더 크게 보이게 하는 역할이다.
식을 그대로 따라가면 부호가 맞지 않는 곳이 있다. 추적기 F는 변위 \mathbf{d}=\alpha(\mathbf{o}_t-\mathbf{o}_{t-1})를 더해 가므로, stick 상태에서 \hat{\mathbf{f}}_{j,t}\approx(\mathbf{o}_{j,t}-\mathbf{o}_{j,t_0})의 접선 성분이 된다(t_0은 처음 닿은 시점). 그런데 \hat{\mathbf{o}}_{j,t}=\mathbf{o}_{j,t}+\hat{\mathbf{f}}_{j,t}가 “처음 닿은 위치”가 되려면 \hat{\mathbf{f}}는 \mathbf{o}_{j,t_0}-\mathbf{o}_{j,t}여야 한다. Fig. 3 캡션도 -\hat{\mathbf{f}}_{j,t}를 “처음 닿은 위치에서 현재 위치로 가는” 화살표로 설명한다. 마찬가지로 \mathbf{M}^s의 -\tilde{\mathbf{f}}^{xy}는 누적 방향을 따르면 물체 이동과 반대를 향하는데, Fig. 5의 실측·시뮬레이션 shear는 이동 방향을 향한다. 본문과 Fig. 3 캡션이 그림의 같은 화살표를 각각 (e)와 (d)에 있다고 쓰는 것도 같은 부류의 표기 흔들림이다. 결과 그림이 실측과 맞으므로 구현은 일관된 부호를 쓰고 있을 가능성이 높다고 봤는데, 공개 코드를 확인하니 그랬다. 구현은 변위를 \mathbf{o}_{t-1}-\mathbf{o}_t 방향으로 누적해 \hat{\mathbf{o}}=\mathbf{o}+\hat{\mathbf{f}}가 처음 닿은 위치가 되게 한다. 논문 식의 표기만 어긋나 있었다.
무엇이 무엇을 표현하는가
| 현상 | 담당하는 식 | FOTS와의 차이 |
|---|---|---|
| 경로 의존 누적(stick), hysteresis | 2단계의 재귀 덧셈 | FOTS는 기준 시점 k 대비 물체 중심의 SE(2) 이동 하나만 본다 |
| slip | 3단계의 Coulomb clipping(\mu) | FOTS는 상한 \Delta s^{\max}로 크기만 자른다 |
| 접촉 끊김 후 리셋 | 3단계의 Heaviside | 부록 A의 FOTS 식에는 별도 리셋 항이 없다 |
| SE(3) 회전·rolling | 표면점마다 3D 변위를 추적 | FOTS는 yaw 회전만 별도 twist 항으로 다룬다 |
| tactile shadowing | dilation·shear의 Gaussian kernel(\lambda_d,\lambda_s) | FOTS도 kernel이 있지만 물체 중심 한 점 \mathbf{G}_t 기준이다 |
| 복잡한 기하·다중 접촉 patch | indenter·elastomer 모두 SDF | FOTS는 물체 중심 좌표계 하나로 접촉을 대표한다 |
방법 상세 3: 보정 (§III-C, §IV-A, 부록)
파라미터 4개를 한꺼번에 최적화하지 않고 하나씩 순서대로 맞춘다. 저자들의 이유는 고도로 비선형인 결합 최적화가 좋은 최적점에 안정적으로 수렴한다는 보장이 없어서, 단변수 문제로 쪼개 조건수를 개선한다는 것이다.
| 순서 | 파라미터 | 의미 | 실측 데이터(§IV-A) | 고정한 값 |
|---|---|---|---|---|
| 1 | \lambda_d | dilation 감쇠 | 무작위 위치에 수직 압입 10샘플 | 없음 (dilation 항만 사용) |
| 2 | \lambda_s | 접선 shear 감쇠 | 압입 후 접촉 상태로 무작위 방향 이동 10샘플, 크기 정규화 | K=1, \mu=10^5 |
| 3 | K | 접선 강성 | 2와 같은 데이터, 정규화 없음 | \lambda_d^\star,\lambda_s^\star, \mu=10^5 |
| 4 | \mu | 마찰계수 | 접촉 유지한 채 slip시키는 10샘플 | \lambda_d^\star,\lambda_s^\star,K^\star |
각 단계는 실측 marker 변위 \mathbf{Y}_i와 모델 출력의 제곱오차 최소화다. 예를 들어 마지막 단계는 다음과 같다.
\mu^\star=\arg\min_{\mu}\sum_{i=1}^n\big\lVert\mathbf{Y}^\mu_i-\mathbf{M}_t\big((x_i,y_i);\lambda_d^\star,\lambda_s^\star,K^\star,\mu\big)\big\rVert_2^2
\mu=10^5로 두면 Coulomb cone이 사실상 열려 slip이 일어나지 않으므로, 2·3단계는 순수한 stick 상황에서 감쇠와 강성만 본다. 2단계의 정규화(부록)는 실측 shear 크기의 평균·표준편차를 시뮬레이션 쪽 통계에 맞추되 방향은 유지하는 변환이다.
\hat{\mathbf{Y}}^s_i=\Big[\Big(\frac{\lVert\mathbf{Y}^s_i\rVert-\mu_y}{\sigma_y}\Big)\sigma_m+\mu_m\Big]\frac{\mathbf{Y}^s_i}{\lVert\mathbf{Y}^s_i\rVert}
K와 \lambda_s가 둘 다 shear 크기에 영향을 주므로, \lambda_s를 맞출 때는 크기를 떼어 내고 shadowing의 공간 구조만 보겠다는 의도다. \mu는 접선 이동 중 shear가 선형으로 늘다가 포화하는 지점을 맞춰 추정하며, 저자들은 이 덕분에 별도 force-torque 센서 없이 마찰을 추정할 수 있다고 쓴다. 미터 단위 변위를 픽셀로 바꾸는 배율은 GelSight Mini 카메라 해상도에서 1000/0.065 [px/m]로 둔다.
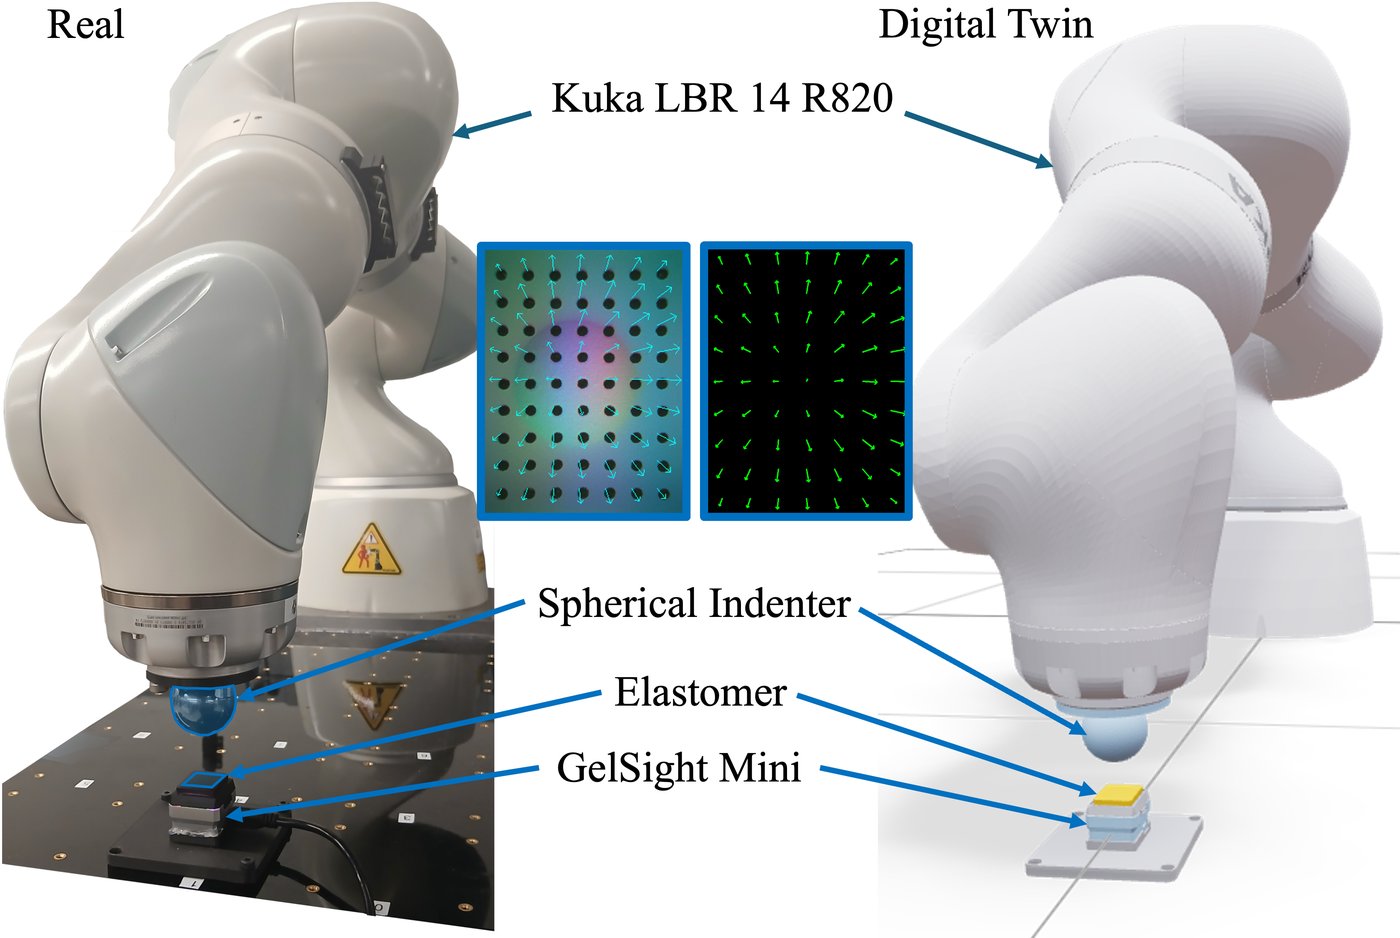
Fig. 4. Digital twin 보정 셋업. 7-DoF KUKA MED LBR 끝단의 35 mm sphere indenter가 테이블에 고정된 GelSight Mini를 누르고 끈다. 같은 궤적을 digital twin에서 재생해 각 방법의 출력과 실측을 비교한다. 보정 중 센서와 indenter의 전체 자세는 알려져 있다고 가정한다.
보정 절차에는 본문 안에서 서로 다른 서술이 있다. §III-C와 부록은 \lambda_s와 K를 따로 순서대로 맞춘다고 쓰는데, §IV-A는 같은 10샘플로 “\lambda_s와 K를 함께(jointly) 최적화한다”고 쓴다. 또 보정이 끝난 네 값 자체는 논문 어디에도 숫자로 나오지 않는다. 같은 GelSight Mini를 쓰는 독자가 값을 그대로 가져다 쓸 수는 없고, 공개 코드에서 확인해야 한다.
방법 상세 4: Sim-to-real RL (§III-D, 부록)
정식화와 학습 파이프라인
과제는 무한 지평 discrete-time POMDP \mathcal{M}=(\mathcal{S},\mathcal{O},\mathcal{A},\mathcal{R},\mathcal{P},\rho_0,\gamma)로 둔다. 시뮬레이션과 실제의 차이는 상태 접근 여부 하나뿐이다. 학습은 Isaac Gym의 병렬 환경에서 PPO로 하고, 실제 배포는 수정·fine-tuning 없는 zero-shot이다. 순서는 다음과 같다(부록 Sim-to-Real Transfer Pipeline).
- privileged 상태(물체 자세·속도, 접촉력, 물리 파라미터 등)를 받는 teacher actor-critic을 contact penalty 없이 학습해 가장 효율적인 해를 찾는다.
- 같은 teacher를 contact penalty를 켜고 fine-tuning한다. 처음부터 penalty를 걸면 목표와의 접촉을 아예 피하는 정책으로 붕괴하기 때문이다.
- fine-tuning된 teacher의 critic으로 student actor를 처음부터 학습한다. TacSL이 제안한 Asymmetric Actor-Critic Distillation(AACD)이다. 과제마다 하나의 teacher critic checkpoint를 모든 student(모든 시뮬레이터 조건)가 공유한다.
- student actor를 실제 로봇에 그대로 올린다.
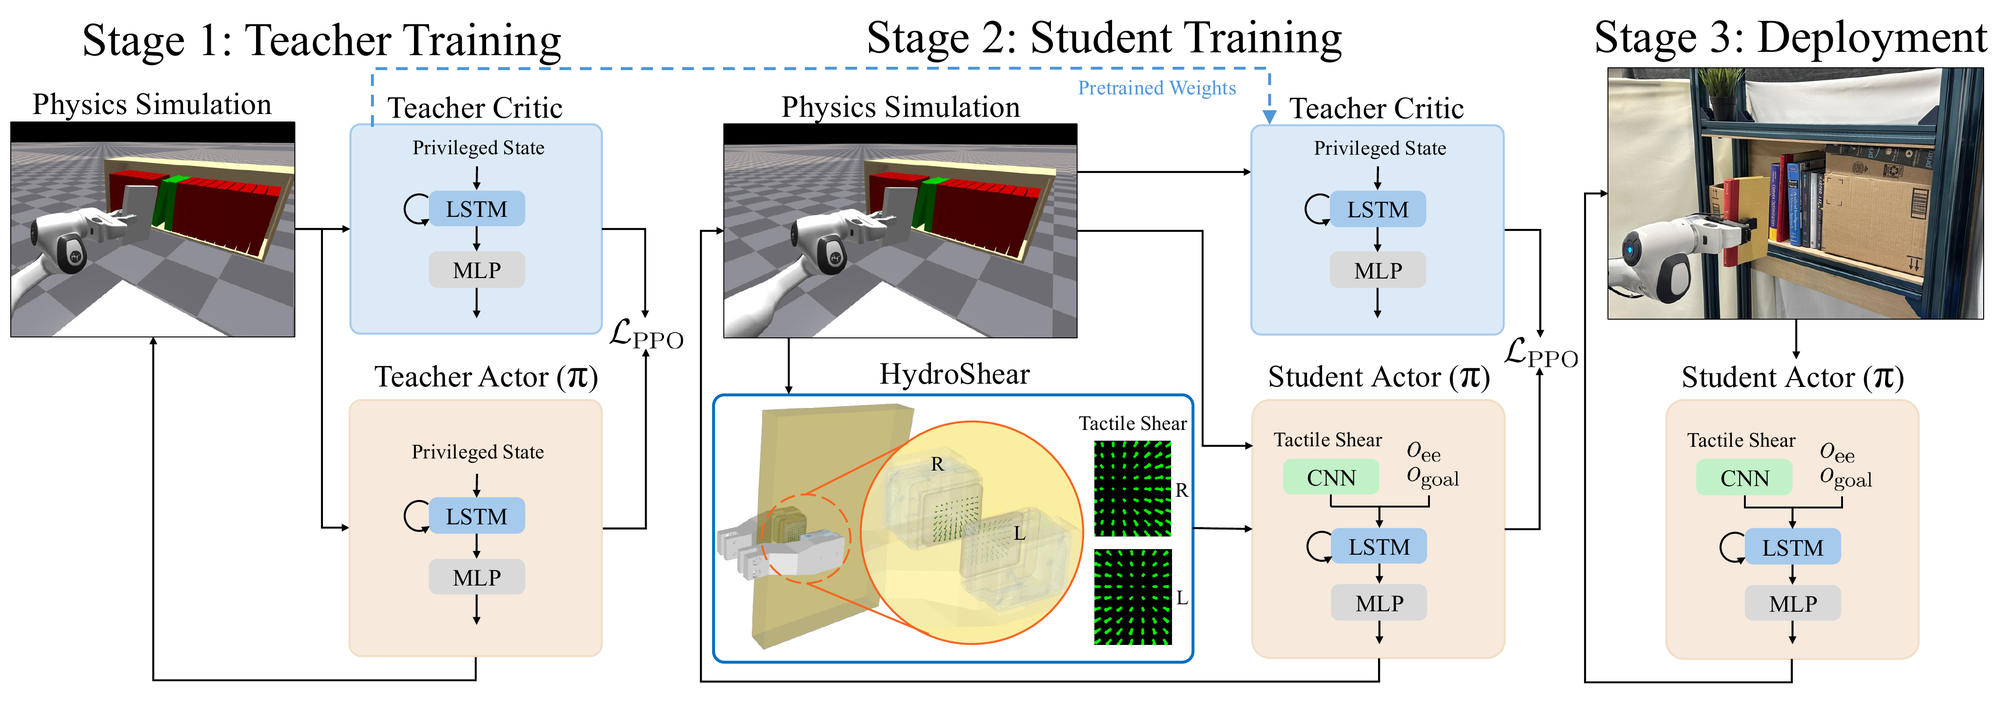
Fig. 2. AACD 기반 teacher-student 학습. Stage 1: privileged state로 teacher actor-critic 학습. Stage 2: 사전학습된 teacher critic으로 초기화한 critic과, 처음부터 학습하는 student actor(EE 자세, EE-목표 상대 자세, 좌우 tactile shear 입력). 둘 다 PPO로 최적화하고 encoder-LSTM-MLP 구조다. Stage 3: student actor를 실제에 배포.
AACD는 행동 복제가 아니다. student는 teacher의 행동을 따라 하는 것이 아니라 teacher의 가치 함수로 시작한 critic 아래서 자기 관측으로 PPO를 돈다. 그래서 student는 촉각으로 얻을 수 있는 정보로 풀 수 있는 해를 스스로 찾는다. 같은 블로그의 Which Taxels가 DAgger로 teacher 행동을 회귀하는 것과 대조된다.
관측·행동·보상
student 관측은 EE 자세(목표 또는 socket 좌표계, 7차원; Drawer Pulling은 9차원)와 좌우 센서의 tactile shear field다. 시각 입력은 없다. 목표 자세는 알려져 있으므로 이 과제들은 “어디로 가야 하는지는 알지만, 손 안의 물체가 정확히 어떻게 놓였는지와 무엇에 걸렸는지는 촉각으로만 안다”는 설정이다.
행동은 과제 공통으로 EE 자세 변화량 \Delta\mathbf{X}^{ee}\in\mathbb{R}^7와 Cartesian impedance의 stiffness \mathbf{K}_p\in\mathbb{R}^6, damping \mathbf{K}_d\in\mathbb{R}^6이다. 정책이 impedance gain까지 직접 고른다는 점이 접촉 과제에서 중요하다. Drawer Pulling은 여기에 gripper 목표 위치 1차원이 더해진다(Table VI).
삽입 과제의 보상은 keypoint 정렬, contact penalty, action 변화 penalty의 합이다.
R=\alpha_{\text{keypoint}}\,r_{\text{keypoint}}+\alpha_{\text{centered}}\,r_{\text{contact}}+r_{\text{action\_grad}}
r_{\text{keypoint}}=\sum_{i=1}^4-\lambda_{\text{kpt}}e_i+\frac{\lambda_{\text{exp}}}{n+e^{me_i}+e^{-me_i}},\quad e_i=\lVert\hat{\mathbf{y}}_i-\mathbf{y}_i\rVert_2^2
r^{(t)}_{\text{contact}}=-\lambda_{\text{contact}}\sum_{b\in\mathcal{B}^{\text{task}}_{\text{env}}}\lVert\mathbf{f}^{(t)}_{\text{obj},b}\rVert_2,\qquad r_{\text{action\_grad}}=-\lambda_{\text{action}}\lVert\mathbf{a}_t-\mathbf{a}_{t-1}\rVert_2^2
\alpha_{\text{keypoint}}는 물체가 목표 높이에 있는데 xy가 어긋나 있으면(옆에서 접근) 10, 아니면 1이다. \alpha_{\text{centered}}는 물체가 목표 중심에 정렬되면 0.001, 아니면 1.0으로, 정렬된 뒤의 삽입 접촉은 벌하지 않게 한다. Drawer Pulling은 두 \alpha를 빼고 외란 전에 gripper를 미리 세게 쥐면 벌하는 항을 더한다.
r_{\text{perturb}}=\begin{cases}-\lambda_{\text{perturb}} & \text{grasp\_width}<\beta\ \&\ \text{perturb}>0\\ 0 & \text{else}\end{cases}
부록은 이 항을 “외란이 일어나기 전에 세게 쥐면 벌한다”고 설명하는데, 조건식은 외란 크기가 0보다 클 때로 적혀 있어 문장과 식이 반대로 읽힌다. Table VI의 보상 목록은 “Pre-ForcePerturb Gripper Penalty”와 별개로 외란 중 법선력 합을 주는 “Post-ForcePerturb Gripper Reward”까지 두 항을 나열해, 부록 식과 Table VI의 항 구성도 일치하지 않는다.
| 보상 파라미터 (Table X) | 값 |
|---|---|
| m | 50 |
| n | 0.0001 |
| \beta (grasp 폭 문턱, m) | 0.0029 |
| \lambda^{\text{stage\_1}}_{\text{contact}} / \lambda^{\text{stage\_2}}_{\text{contact}} | 0 / 0.001 |
| \lambda_{\text{action}} | 0.001 |
| \lambda_{\text{exp}}, \lambda_{\text{kpt}}, \lambda_{\text{perturb}} | 0.1, 0.1, 0.1 |
네트워크와 하이퍼파라미터 (부록 B)
actor와 critic은 같은 backbone(2-layer LSTM 256 unit → MLP [512, 128, 64], ELU)을 따로 가진다. 입력 encoder만 다르다.
| 입력 | 해상도 | encoder |
|---|---|---|
| shear (HydroShear·FOTS·TacSL Shear) | 센서당 [2\times7\times9] marker grid (실제 GelSight Mini dotted gel 배치와 일치) | Conv 3층 [32, 64, 64], kernel 3, stride 1, 앞 두 층만 padding, ReLU, spatial soft-argmax |
| TacSL grayscale 이미지 | [3\times320\times240] → [3\times80\times60] | Conv 3층 [32, 64, 64], kernel [8, 4, 3], 첫 층 stride 2, padding 없음, ReLU, spatial soft-argmax |
MDP 표(Table III~VI)는 shear 관측을 \mathbb{R}^{H\times W\times3}로 적어 부록 본문의 2채널 grid와 채널 수가 다르다. 사소하지만 재현할 때 확인할 부분이다.
| PPO (Table VII·VIII) | teacher | student |
|---|---|---|
| discount / GAE | 0.99 / 0.95 | 0.99 / 0.95 |
| clip / grad norm / entropy | 0.2 / 1.0 / 0.0 | 0.2 / 1.0 / 0.0 |
| policy / value loss coeff. | 1.0 / 2.0 | 1.0 / 2.0 |
| base LR / max LR | 1e-4 / 1e-2 | 1e-4 / 1e-4 |
| adaptive LR KL target | 2e-3 | 8e-3 |
| 환경 수 | 1024 | 256 |
| episode 길이 / mini-epochs / minibatch | 256 / 4 / 1024 | 256 / 4 / 1024 |
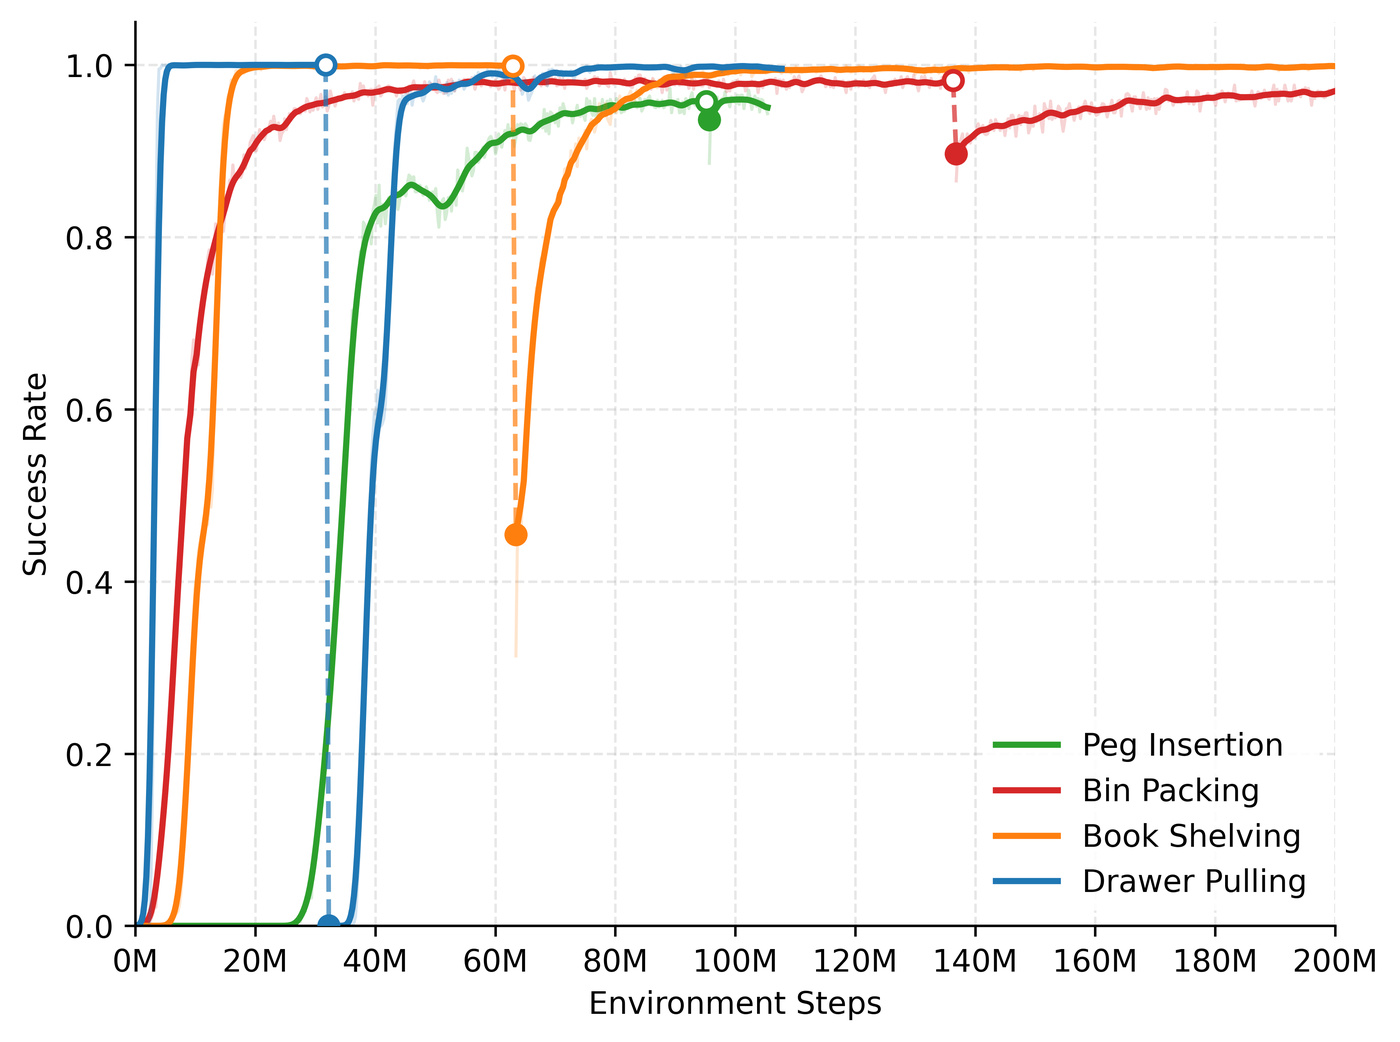
Fig. 8. 과제별 teacher 학습 곡선. 빈 원에서 채운 원으로 떨어지는 지점이 contact penalty를 켠 fine-tuning 시작이다. Drawer Pulling은 그 순간 성공률이 0 근처까지 떨어졌다가 회복하고, Book Shelving은 약 0.45까지, Bin Packing은 약 0.9까지 떨어진다(그림에서 읽은 값).
직관: 정규화된 shear와 기억하는 shear
세 방법의 차이를 “무엇을 기억하느냐”로 정리하면 결과표가 읽힌다.
- TacSL Shear는 아무것도 기억하지 않고, 크기를 버린다. 각 taxel의 shear를 unit vector로 정규화하면 방향 패턴만 남는다. 손 안 자세나 미끄러짐 방향처럼 방향이 핵심인 과제(Peg Insertion, Drawer Pulling)에서는 이것으로 충분하다. 하지만 Bin Packing처럼 여러 cube와 비틀리며 부딪혀 elastomer 전체가 크게 변형되면, 정규화된 field는 학습 때 본 것보다 훨씬 넓은 patch에서 같은 크기의 화살표를 내놓는다. 저자들은 이것을 Bin Packing 4/30의 원인으로 든다.
- FOTS는 물체 중심 하나만 기억한다. shear와 twist가 모두 물체 좌표계 원점의 2D 사영 \mathbf{G}_t 기준이라, 원점이 실제 접촉 patch와 멀면 shear field가 엉뚱한 곳을 중심으로 그려진다. 원 FOTS가 peg(원점이 peg 중심, 접촉은 측면)와 cube에서 1/30, 5/30에 그친 반면, 원점과 접촉 patch가 가까운 책·손잡이에서 20/30, 15/30이 나온 것과 맞는다. 저자 개량판은 기준점을 초기 접촉 patch 중심으로 옮겨 이 문제를 고친다. 그러나 접촉이 자주 바뀌는 Drawer Pulling에서는 “초기 patch” 자체가 잘 정의되지 않는다.
- HydroShear는 접촉점마다 따로 기억한다. 기준점이 하나가 아니라 표면점 수천 개이고, 각자 붙은 위치와 끌려온 양을 따로 들고 있다. 접촉이 바뀌면 새로 닿은 점은 0부터, 떨어진 점은 리셋된다. 그래서 접촉 구성이 계속 변해도 shear field가 실제 elastomer의 상태와 어긋나지 않는다는 것이 저자들의 설명이다.
다만 이 설명에는 한 가지 단서가 붙는다. 부록 B는 student의 시뮬레이션 학습 곡선이 방법 간에 “on par”라고 쓰고, 더 정확한 물리는 stick-slip과 경로 의존성 때문에 시뮬레이션 학습을 오히려 어렵게 만들 수 있다고 덧붙인다. 즉 HydroShear는 시뮬레이션 안에서 더 잘하는 방법이 아니라, 시뮬레이션에서 배운 것이 실제에서도 성립하게 만드는 방법이라는 것이 저자들의 입장이다. 이 입장이 실험과 얼마나 맞는지는 아래 실험 절에서 Fig. 9~12와 함께 다시 본다.
실험 1: Shear 충실도 (§IV-A, Table I, Fig. 5·6·13)
셋업과 베이스라인
보정 30샘플과 별도로, 처음 보는 접촉 구성의 검증 데이터를 dilation, translational shear, twist(torsional shear), roll 유형별로 10샘플씩 총 40샘플 모았다. 모든 샘플은 같은 35 mm sphere indenter다. 지표는 예측·실측 shear 벡터의 per-taxel RMSE [px]와 평균 cosine similarity(CS)이고, taxel 전체에 대해 평균한다.
베이스라인 두 개는 각자의 원래 보정 절차를 따르되 같은 실측 보정 데이터로 파라미터를 맞췄다.
- TacSL: Isaac Gym의 penalty 기반 force field. 물체 SDF와 elastomer 대비 상대 속도로 grid 점의 접촉력을 추정한다.
- FOTS: marker 변위장을 dilation, shear, twist 세 성분의 합으로 두고 물체 운동을 SE(2)로 추적한다(부록 A).
결과
| 방법 | Dilation RMSE↓ | CS↑ | Shear RMSE | CS | Twist RMSE | CS | Roll RMSE | CS |
|---|---|---|---|---|---|---|---|---|
| TacSL | 2.187 | 0.323 | 4.262 | 0.126 | 4.022 | 0.157 | 3.861 | 0.137 |
| FOTS | 1.333 | 0.976 | 2.146 | 0.930 | 3.596 | 0.683 | 2.841 | 0.561 |
| HydroShear | 1.000 | 0.976 | 1.719 | 0.951 | 2.021 | 0.974 | 1.576 | 0.904 |
네 유형을 단순 평균하면 RMSE는 HydroShear 1.58, FOTS 2.48, TacSL 3.58이고 CS는 0.951, 0.788, 0.186이다(필자 계산). 읽을 지점은 세 가지다.
- dilation과 translational shear에서는 FOTS와의 차이가 작다. dilation CS는 같고(공유하는 식이니 당연하다), shear CS도 0.930 vs 0.951이다. 차이는 twist와 roll에서 벌어진다(CS 0.683 → 0.974, 0.561 → 0.904).
- 본문 해석과 표 사이에 어긋남이 하나 있다. 본문은 “FOTS는 in-plane 운동에서는 비슷하고, out-of-plane 성분이 있는 tilt 운동에서 정확도가 떨어진다”고 쓴다. 그런데 twist는 센서 법선축 회전, 즉 in-plane 운동이고 FOTS가 별도 twist 항으로 모델링하는 유형인데도 CS 0.683으로 크게 떨어진다. Fig. 5의 FOTS twist 샘플은 회전 패턴이 거의 보이지 않는다. FOTS의 약점은 out-of-plane만이 아니라 “회전 중심을 물체 원점 한 점으로 두는 것” 전반이라고 읽는 편이 표와 맞는다.
- TacSL의 CS가 0.12~0.32로 매우 낮다. 방향조차 거의 맞지 않는다는 뜻인데, 저자들은 shadowing 부재를 원인으로 든다. 그렇다면 같은 TacSL shear를 per-taxel로 정규화한 TacSL Shear 정책이 Table II에서 70/120으로 원 FOTS(41/120)보다 높다는 결과와 함께 읽어야 한다. shear field 충실도와 정책 성공률이 단조 관계는 아니다.
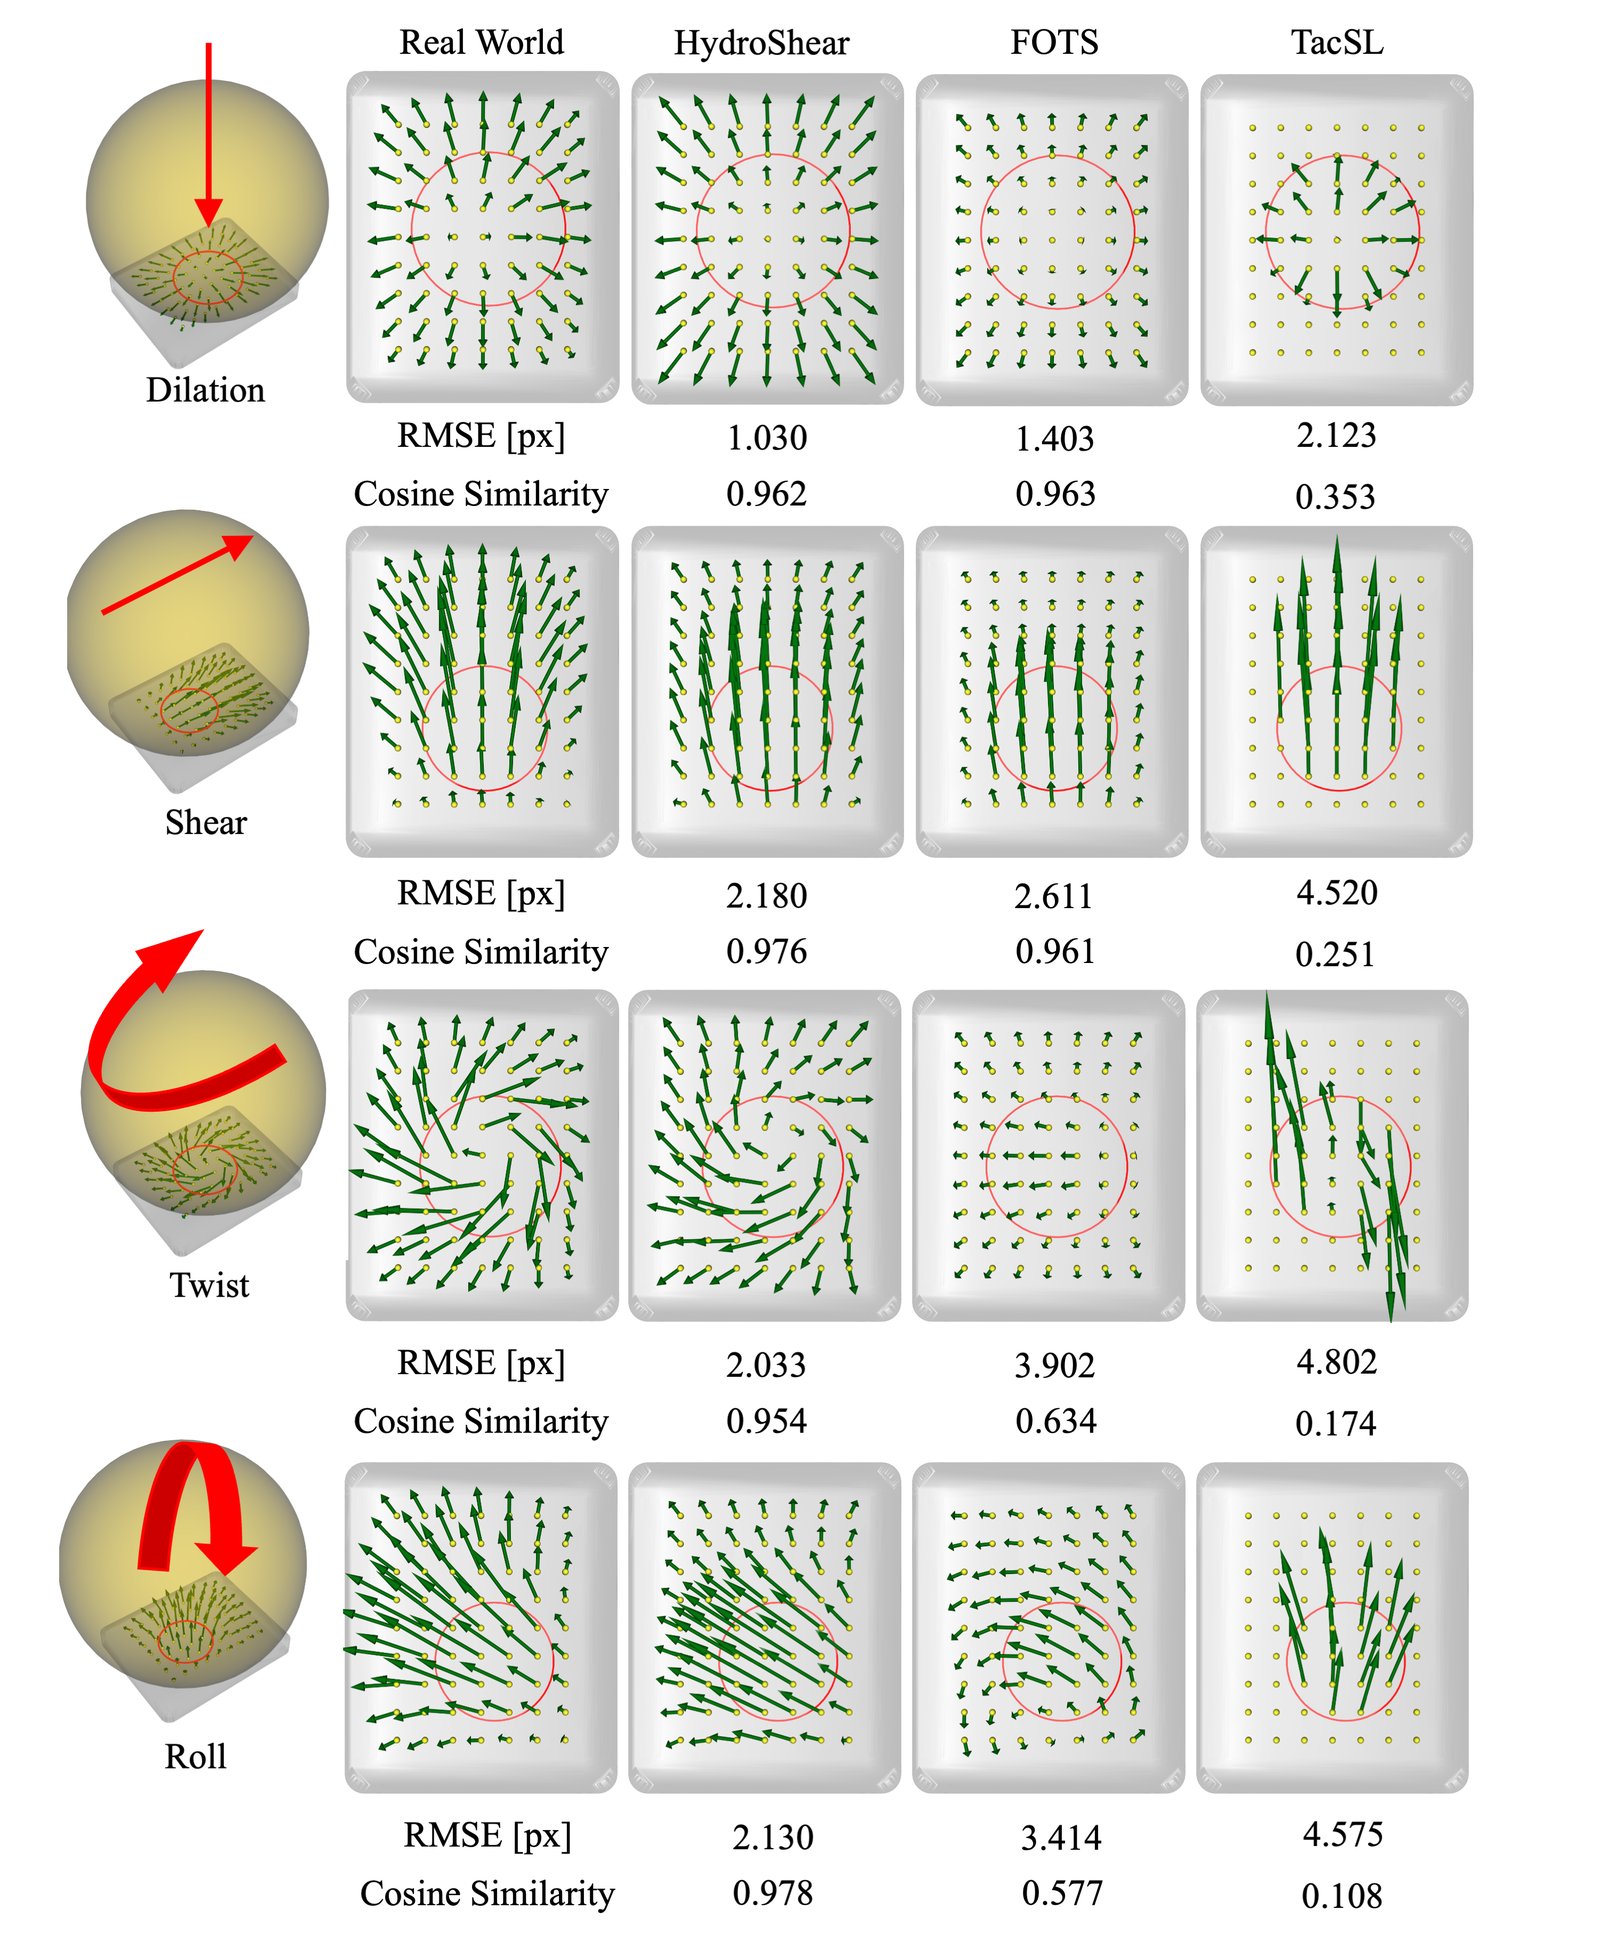
Fig. 5. 보정 샘플. 행은 dilation, translational shear, twist, roll이고 열은 실측, HydroShear, FOTS, TacSL. 빨간 원은 sphere의 접촉 patch, 초록 화살표는 shear field(실제 크기 아님, 샘플 간 축척은 같음). 아래 숫자는 이 샘플 한 개의 RMSE·CS로, Table I 평균과 다르다(예: dilation 샘플에서는 FOTS CS 0.963이 HydroShear 0.962보다 근소하게 높다).
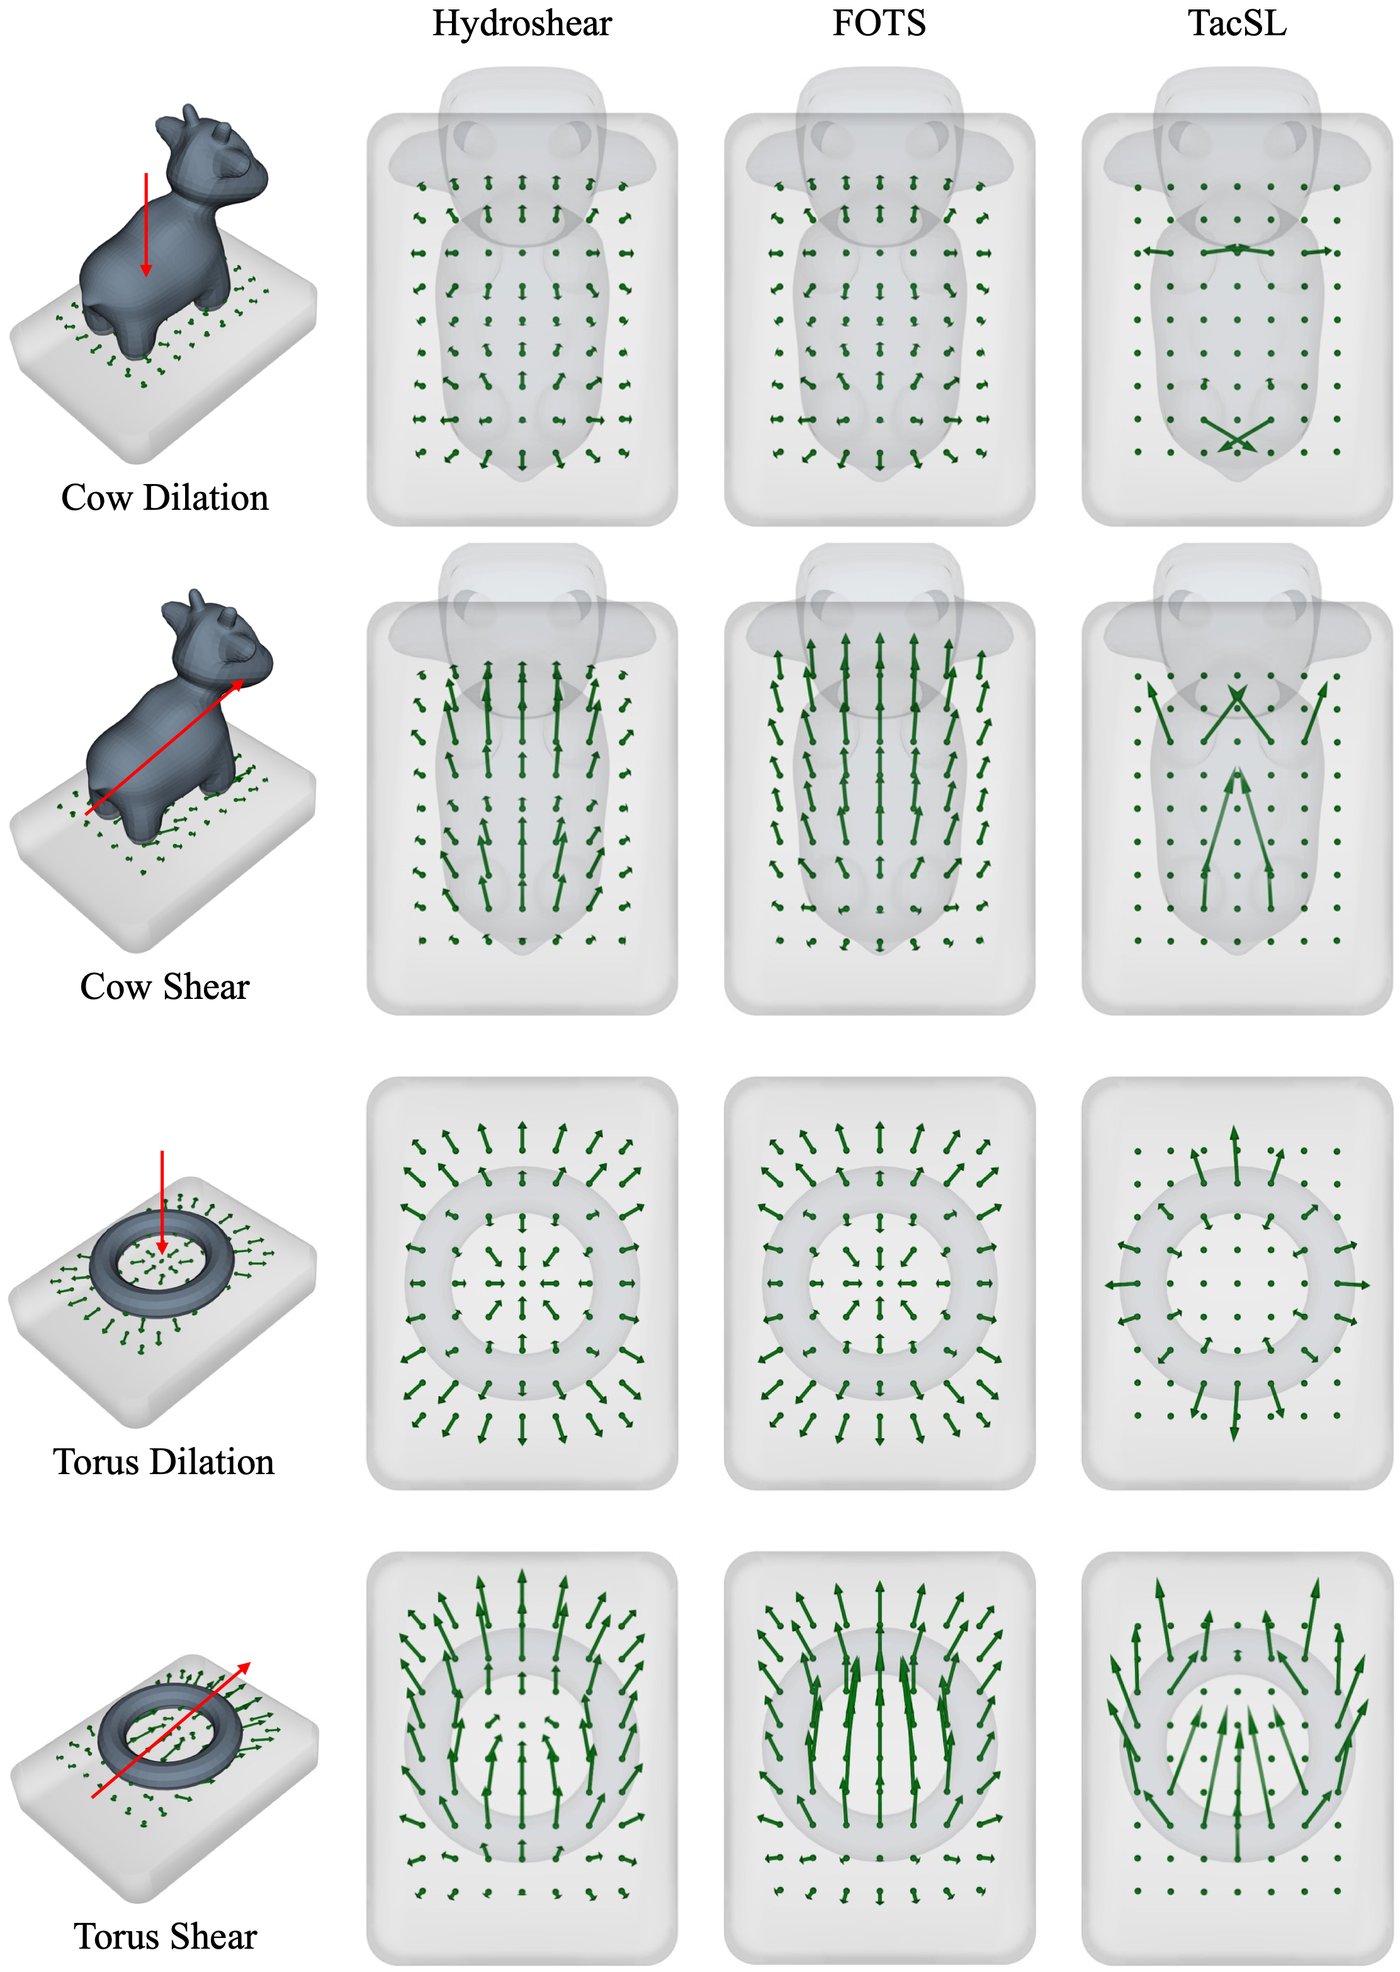
Fig. 6. 복잡한 기하(cow, ring torus)의 dilation·shear를 HydroShear, FOTS, TacSL로 시뮬레이션한 결과. 실측 열이 없는 정성 비교다.
Fig. 6은 SDF 기반 정식화가 여러 접촉 patch를 다룰 수 있다는 것을 보여 주려는 그림이지만, 실측 ground truth가 없다. “다른 방법보다 효과적으로 시뮬레이션한다”는 캡션의 주장을 판정할 기준이 그림 안에 없는 셈이다. 실제로 torus shear에서 FOTS의 field는 물체 전체를 한 덩어리로 끌고, HydroShear는 고리 안쪽 빈 공간의 marker를 거의 움직이지 않는데, 어느 쪽이 실제 GelSight에 가까운지는 측정되지 않았다. 정량 검증은 sphere 하나뿐이다.
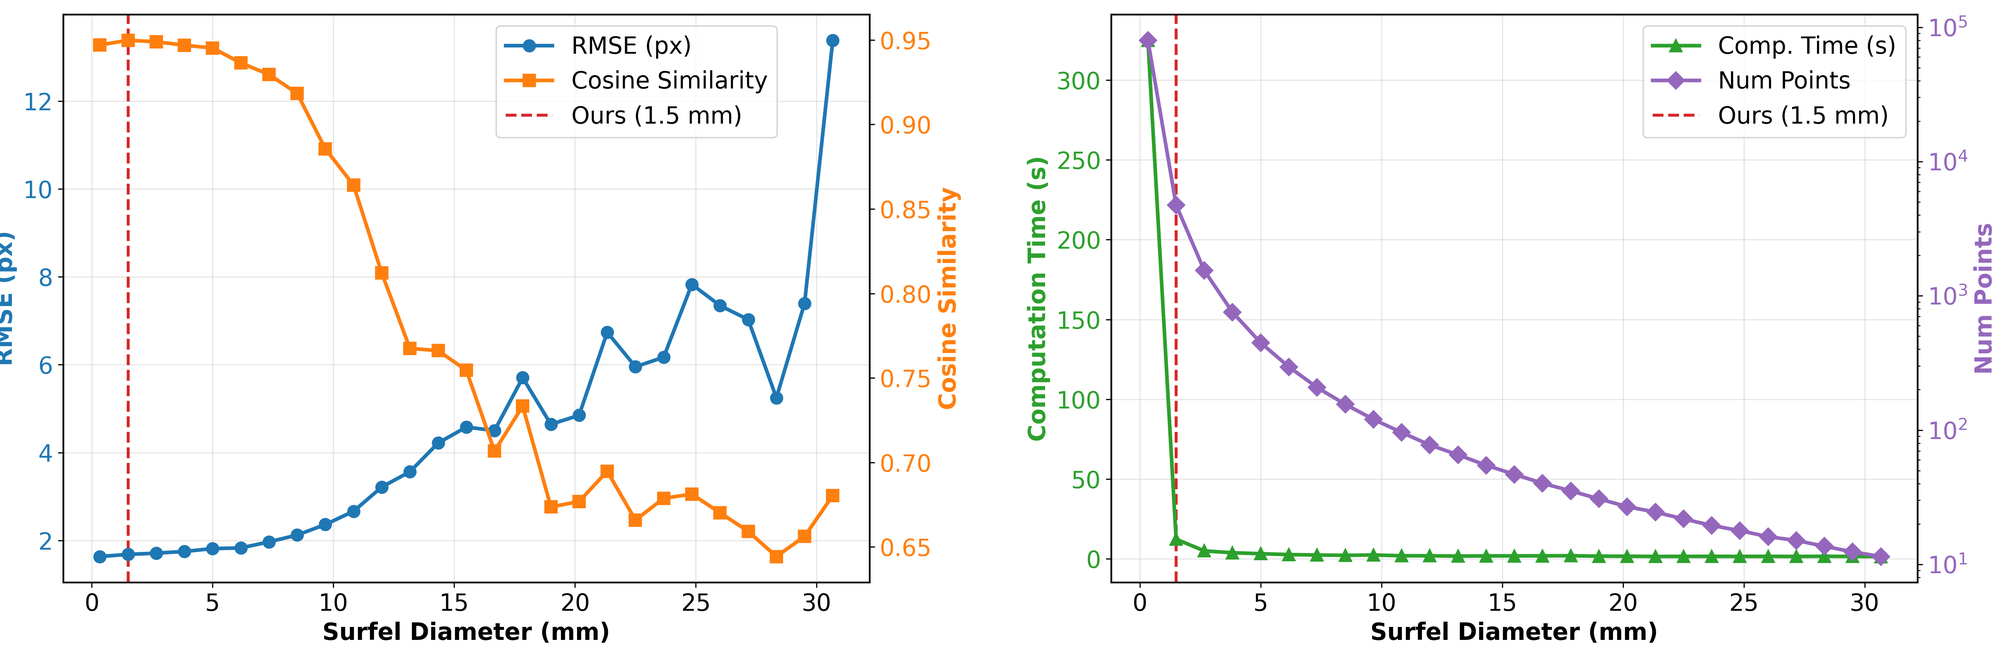
Fig. 13. 표면점 밀도(surfel 지름)의 영향. 왼쪽: 보정 데이터 대비 RMSE·CS, 오른쪽: 계산 시간과 표면점 수(로그 축). 빨간 점선이 채택값 1.5 mm.
그림에서 읽으면 surfel 지름이 5 mm까지는 RMSE·CS가 거의 그대로이고, 10 mm 근처부터 CS가 0.9 아래로 무너진다. 반대로 1.5 mm보다 더 촘촘하게 가면 계산 시간이 수 초 수준에서 수백 초 수준으로 뛴다. 1.5 mm는 정확도 곡선의 평탄한 구간 끝에 가까운 선택이라, 3~5 mm로 키워도 정확도 손실이 작을 가능성이 그림에 보인다. 저자들은 그 지점을 따로 논의하지 않는다.
실험 2: Zero-shot sim-to-real RL (§IV-B, Table II)
실제 셋업
| 항목 | 내용 |
|---|---|
| 로봇 | 7-DoF Franka Emika Panda |
| 센서 | GelSight Mini 한 쌍(양 손가락). shear 정책은 dotted gel, 이미지 정책은 non-dotted gel. 실제 shear는 marker의 optical flow [px] |
| gripper | Peg·Bin·Book은 기본 Franka hand, Drawer는 grasp force를 더 정밀하게 조절하는 Weiss WSG-50 |
| 시각 피드백 | 없음 |
| 평가 | 과제당 정책마다 30회 |
보정에 쓴 KUKA와 정책을 돌린 Franka는 다른 로봇이다. 보정은 센서를 테이블에 고정하고 KUKA로 indenter를 움직이는 별도 셋업에서 했다.
| 과제 | 노리는 어려움 | 실제 평가 조건 |
|---|---|---|
| Peg Insertion | 손 안 자세 불확실성 아래 힘이 많이 드는 삽입 | IndustReal 보드, 원통 peg. 목표 3곳 × 손 안 회전 10가지([-30^\circ,30^\circ]) = 30회 |
| Bin Packing | 삽입 중 다중 물체 상호작용 | 15개 cube가 든 4×4 bin의 지정 칸에 나무 cube 삽입. 목표 옆 cube 1~2개가 가로·세로로 밀려 목표를 일부 또는 크게 가린다 |
| Book Shelving | 중력이 삽입축과 직교하는 측면 삽입, 손가락보다 큰 물체 | 손 안 자세는 일정. 이웃 책이 평행 이동이나 기울임으로 목표를 가린다. 크기가 다른 책들로도 평가 |
| Drawer Pulling | 미끄러짐 감지와 gripper 폭 연속 조절 | 7 mm 폭으로 느슨하게 쥐고 시작, 최소 4 mm까지 조절 가능. 서랍 무게 3종, 외란 위치·지속시간 변화. 손잡이를 놓치면 실패 |
Peg Insertion 외에는 30회가 어떤 조건 조합으로 나뉘었는지(어떤 cube 배치를 몇 번, 어떤 책 크기를 몇 번, 무게별로 몇 번) 논문에 없다.
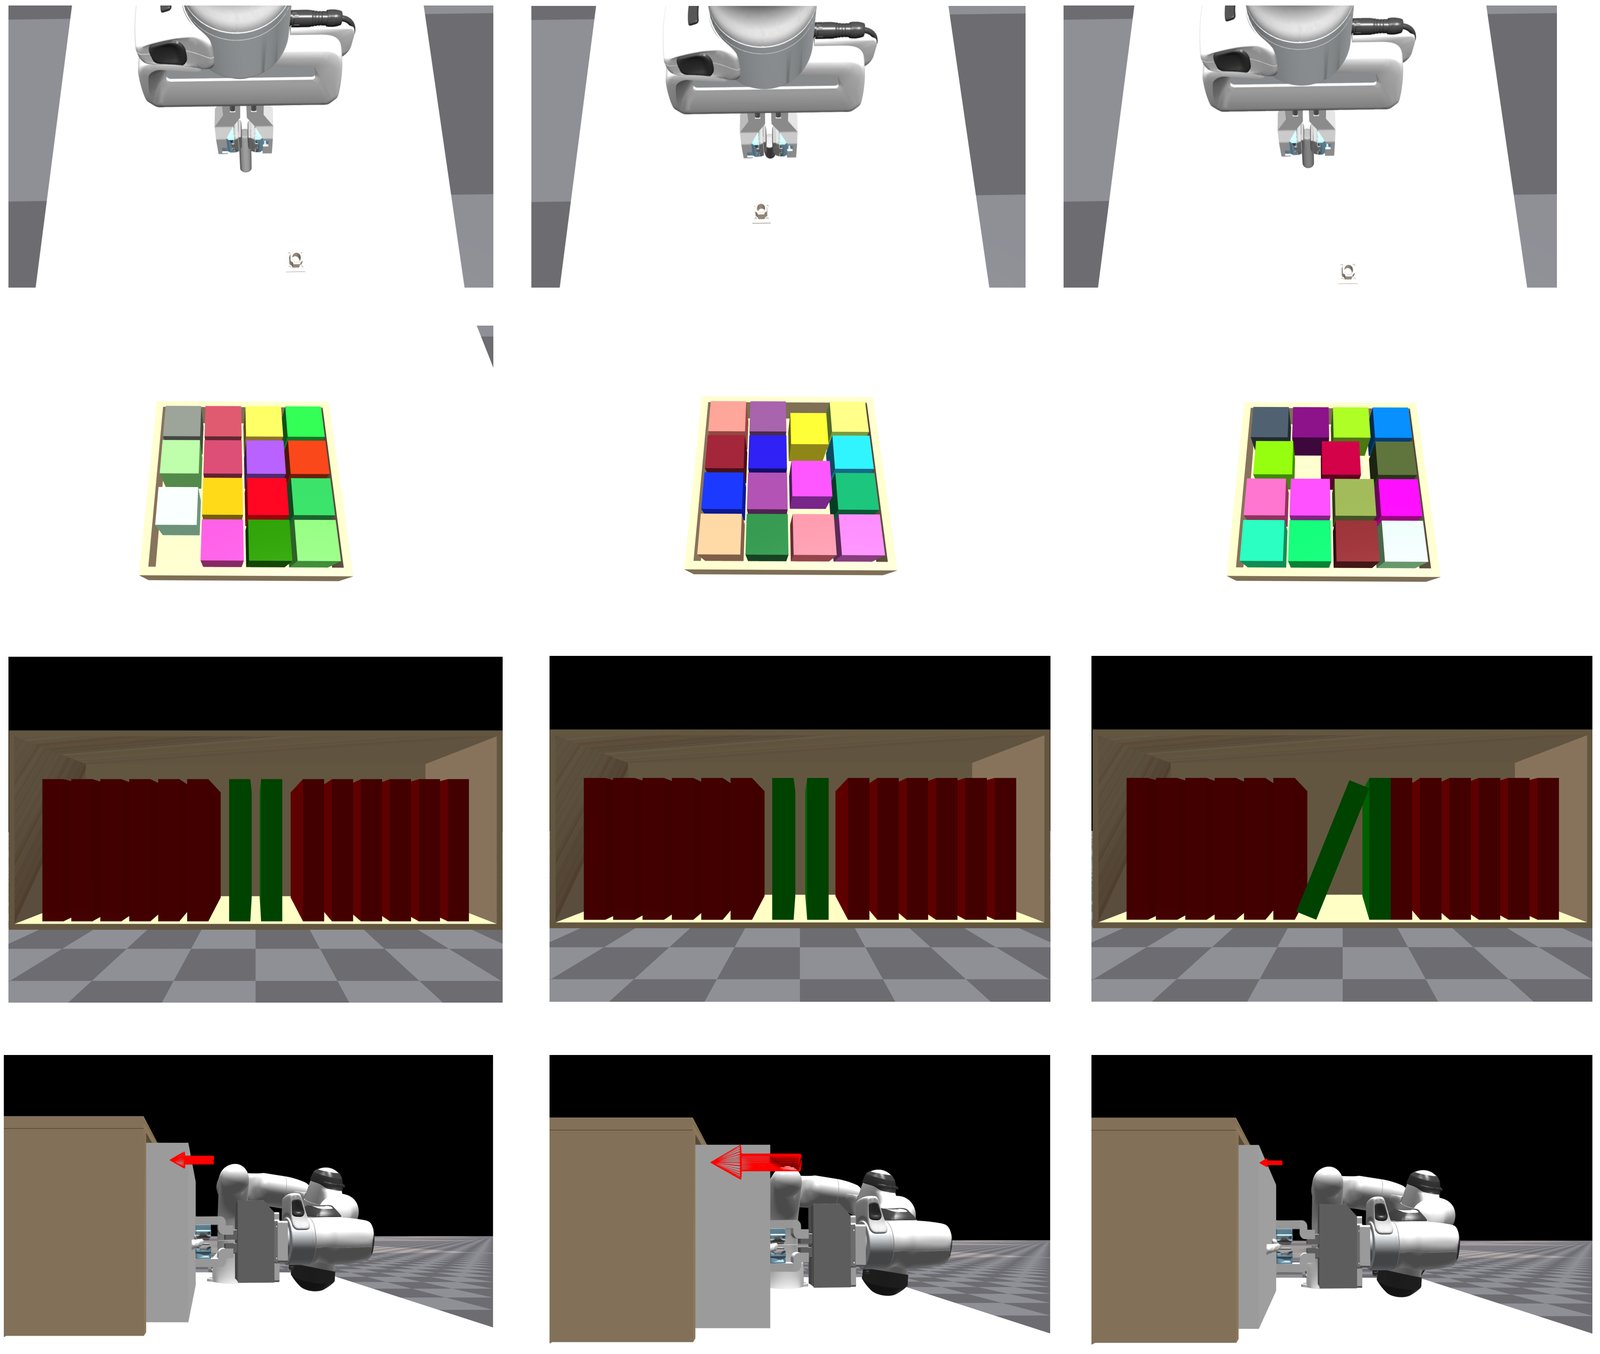
Fig. 7. 과제별 시뮬레이션 randomization. Peg: socket 위치와 peg의 손 안 자세. Bin: 16칸 중 목표, 밀린 정도·방향(가로/세로)·밀린 cube 수(1/2). Book: 이웃 책을 평행 이동하거나 기울여 목표를 가림. Drawer: 외란의 크기와 시점.
비교하는 다섯 정책
다섯 정책은 과제마다 같은 teacher critic checkpoint로 AACD를 돌리고, 네트워크·관측 구성(EE 자세, EE-목표 상대 자세, 촉각)이 모두 같다. 다른 것은 촉각 시뮬레이터 하나다.
| 정책 | 촉각 입력 | 비고 |
|---|---|---|
| TacSL Gray | TacSL RGB 촉각 이미지를 grayscale로 | 저자들이 경험적으로 잘 된다고 판단해 grayscale 사용 |
| TacSL Shear | TacSL shear를 per-taxel unit vector로 정규화 | 선행 연구들의 관행을 따름 |
| FOTS | 원 FOTS 정식화 | GPU 병렬화만 저자가 새로 구현 |
| FOTS (Reimpl.) | FOTS + 기준점을 물체 중심 대신 초기 접촉 patch 중심으로 | 저자 개량판. “훨씬 강한 베이스라인”으로 제시 |
| HydroShear | HydroShear shear field |
FOTS 계열과 HydroShear에는 시뮬레이션에서 중력 효과 augmentation을 더했다(부록 Gravity Effect). Isaac Gym에서는 쥔 물체가 다른 물체와 닿기 전까지 손 안에서 움직이지 않아 실제에서 중력이 만드는 shear가 생기지 않는다. 그래서 현재 자세에 변환 {}^G\mathbf{X}^E를 가한 자세로 HydroShear를 한 번 더 돌려 중력 shear \mathbf{g}_{j,t}를 얻되, 다음 스텝의 재귀 계산에는 쓰지 않는다. TacSL 두 정책에는 이 augmentation이 언급되지 않는다.
결과
| 정책 | Peg Insertion | Bin Packing | Book Shelving | Drawer Pulling | Total |
|---|---|---|---|---|---|
| TacSL Gray | 16/30 | 16/30 | 6/30 | 3/30 | 41/120 |
| TacSL Shear | 19/30 | 4/30 | 23/30 | 24/30 | 70/120 |
| FOTS | 1/30 | 5/30 | 20/30 | 15/30 | 41/120 |
| FOTS (Reimpl.) | 20/30 | 24/30 | 26/30 | 3/30 | 73/120 |
| HydroShear | 25/30 | 29/30 | 28/30 | 30/30 | 112/120 |
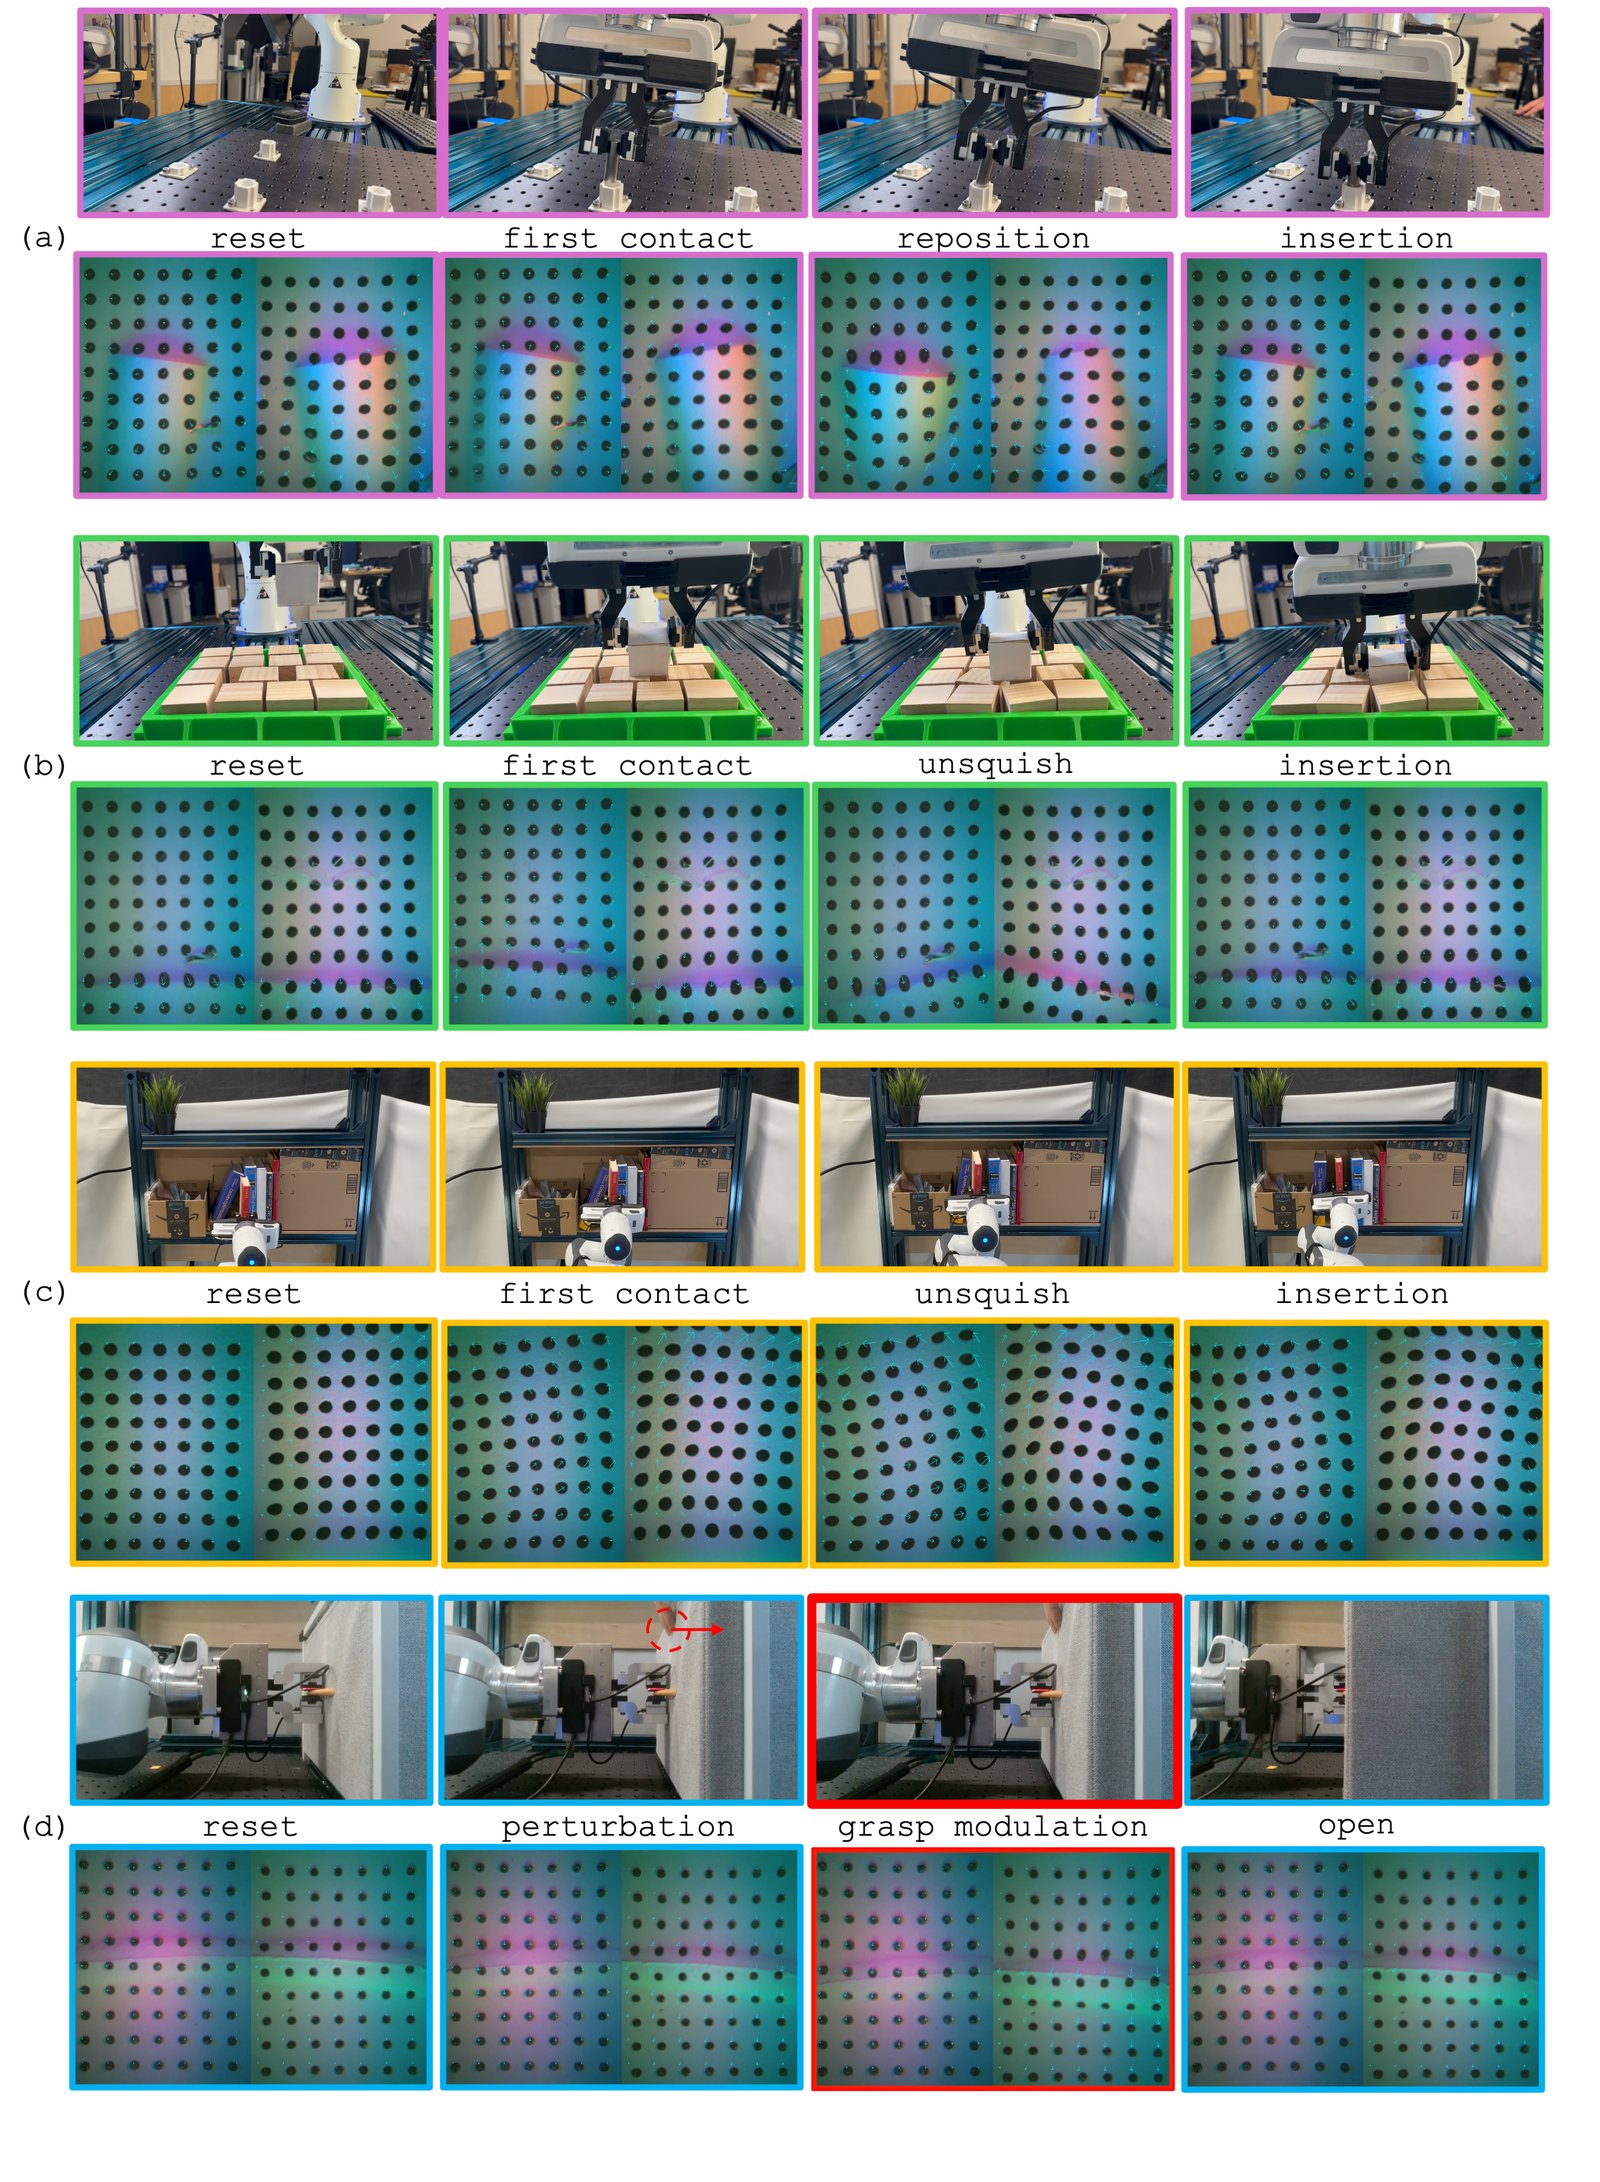
Fig. 18. HydroShear 정책의 실제 rollout keyframe. (a)~(c)는 reset → 첫 외부 접촉 → 접촉에 대한 반응(reposition·unsquish) → 삽입 성공, (d)는 reset → 외란 → grasp 조절(빨간 테두리) → 서랍 열기. 각 과제 아래 줄은 같은 시점의 실제 GelSight 이미지(본문 서술상 marker 변위 화살표가 겹쳐 있다).
과제별 해석 (저자 설명)
- TacSL Gray는 접촉 patch가 작고 국소적인 Peg·Bin에서는 중간 성능(16/30)이지만, 책이 손가락보다 커서 elastomer 전체가 덮이는 Book Shelving(6/30)과 shear의 방향·누적·slip 단서가 필요한 Drawer Pulling(3/30)에서 무너진다. 부록 Fig. 16에서 TacSL Gray의 책 촉각 이미지는 거의 특징이 없다.
- TacSL Shear는 정규화가 손 안 자세 정보를 보존하는 Peg(19/30)와 slip이 자연스럽게 드러나는 Drawer(24/30)에서는 강하지만, 넓은 patch와 비틀림이 생기는 Bin Packing(4/30)에서 무너진다.
- 원 FOTS는 물체 원점이 접촉 patch와 먼 Peg(1/30)·Bin(5/30)에서 실패하고, 가까운 Book(20/30)·Drawer(15/30)에서는 괜찮다.
- FOTS (Reimpl.) 은 기준점을 초기 접촉 patch로 옮겨 안정적 접촉 과제를 크게 개선하지만(Peg 20, Bin 24, Book 26), 접촉이 자주 바뀌는 Drawer(3/30)에서 무너진다.
- HydroShear는 네 과제 모두 25/30 이상이다.
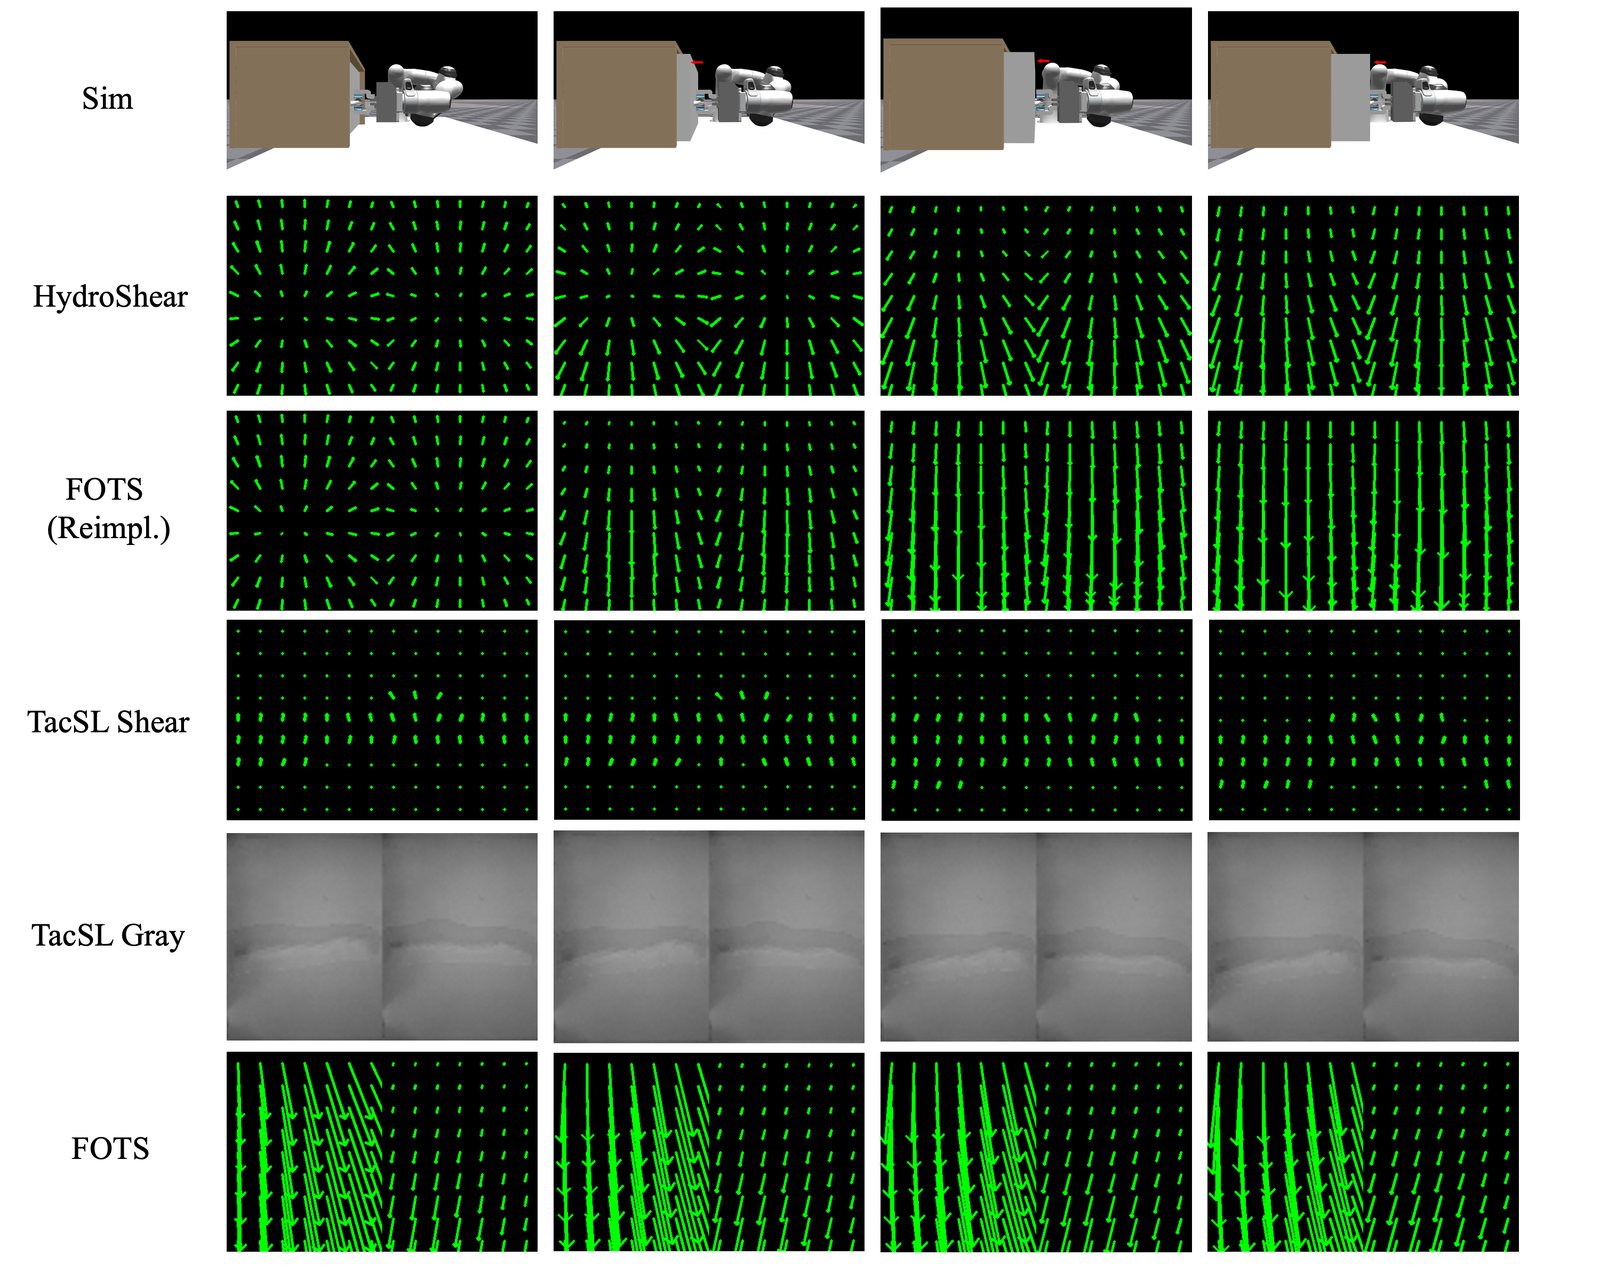
Fig. 17. Drawer Pulling의 같은 시뮬레이션 rollout을 시뮬레이터별 촉각으로 본 keyframe. 저자 설명으로는 손잡이가 미끄러지기 시작한 뒤에도 FOTS의 shear 크기는 계속 커지고, HydroShear는 slip을 반영한다. TacSL Shear는 정규화된 짧은 화살표만 보인다.
나머지 과제의 시뮬레이션 rollout 비교 (Fig. 14~16)
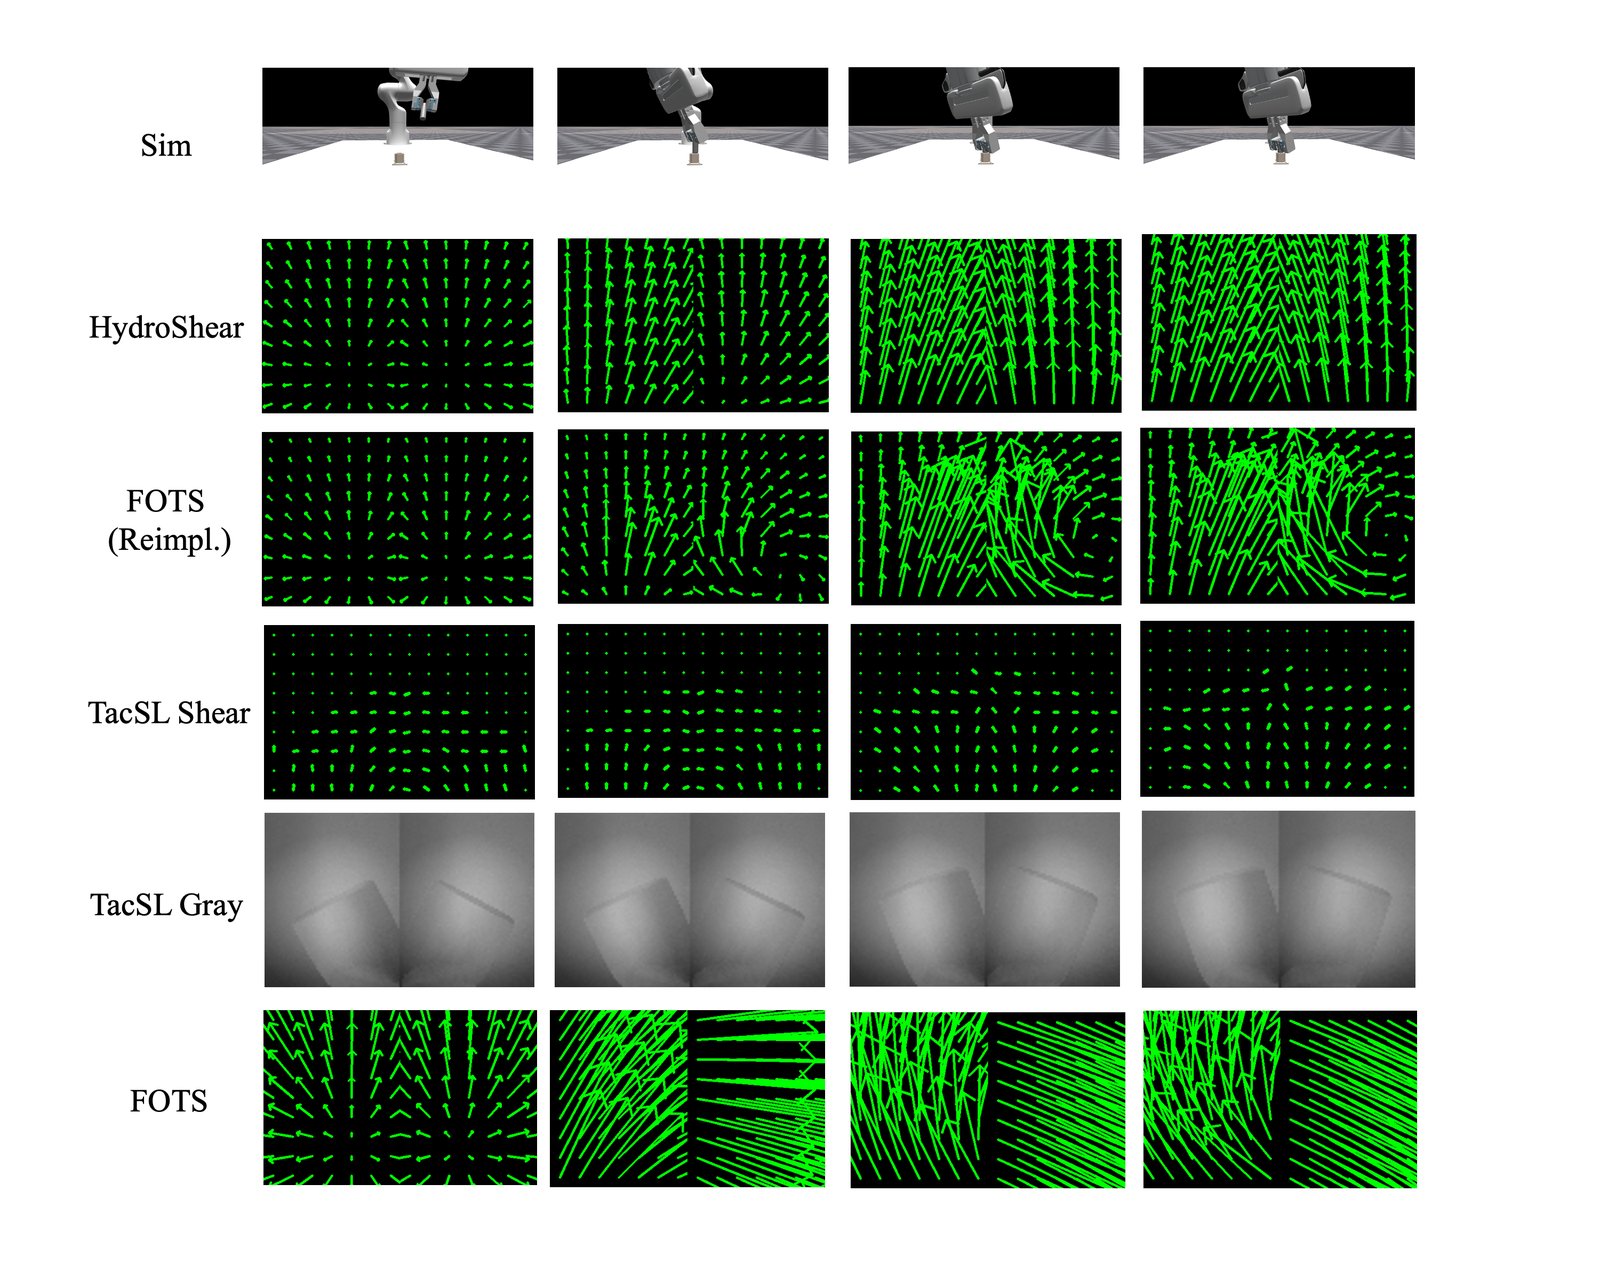
Fig. 14. Peg Insertion의 같은 rollout에 대한 시뮬레이터별 촉각 keyframe.
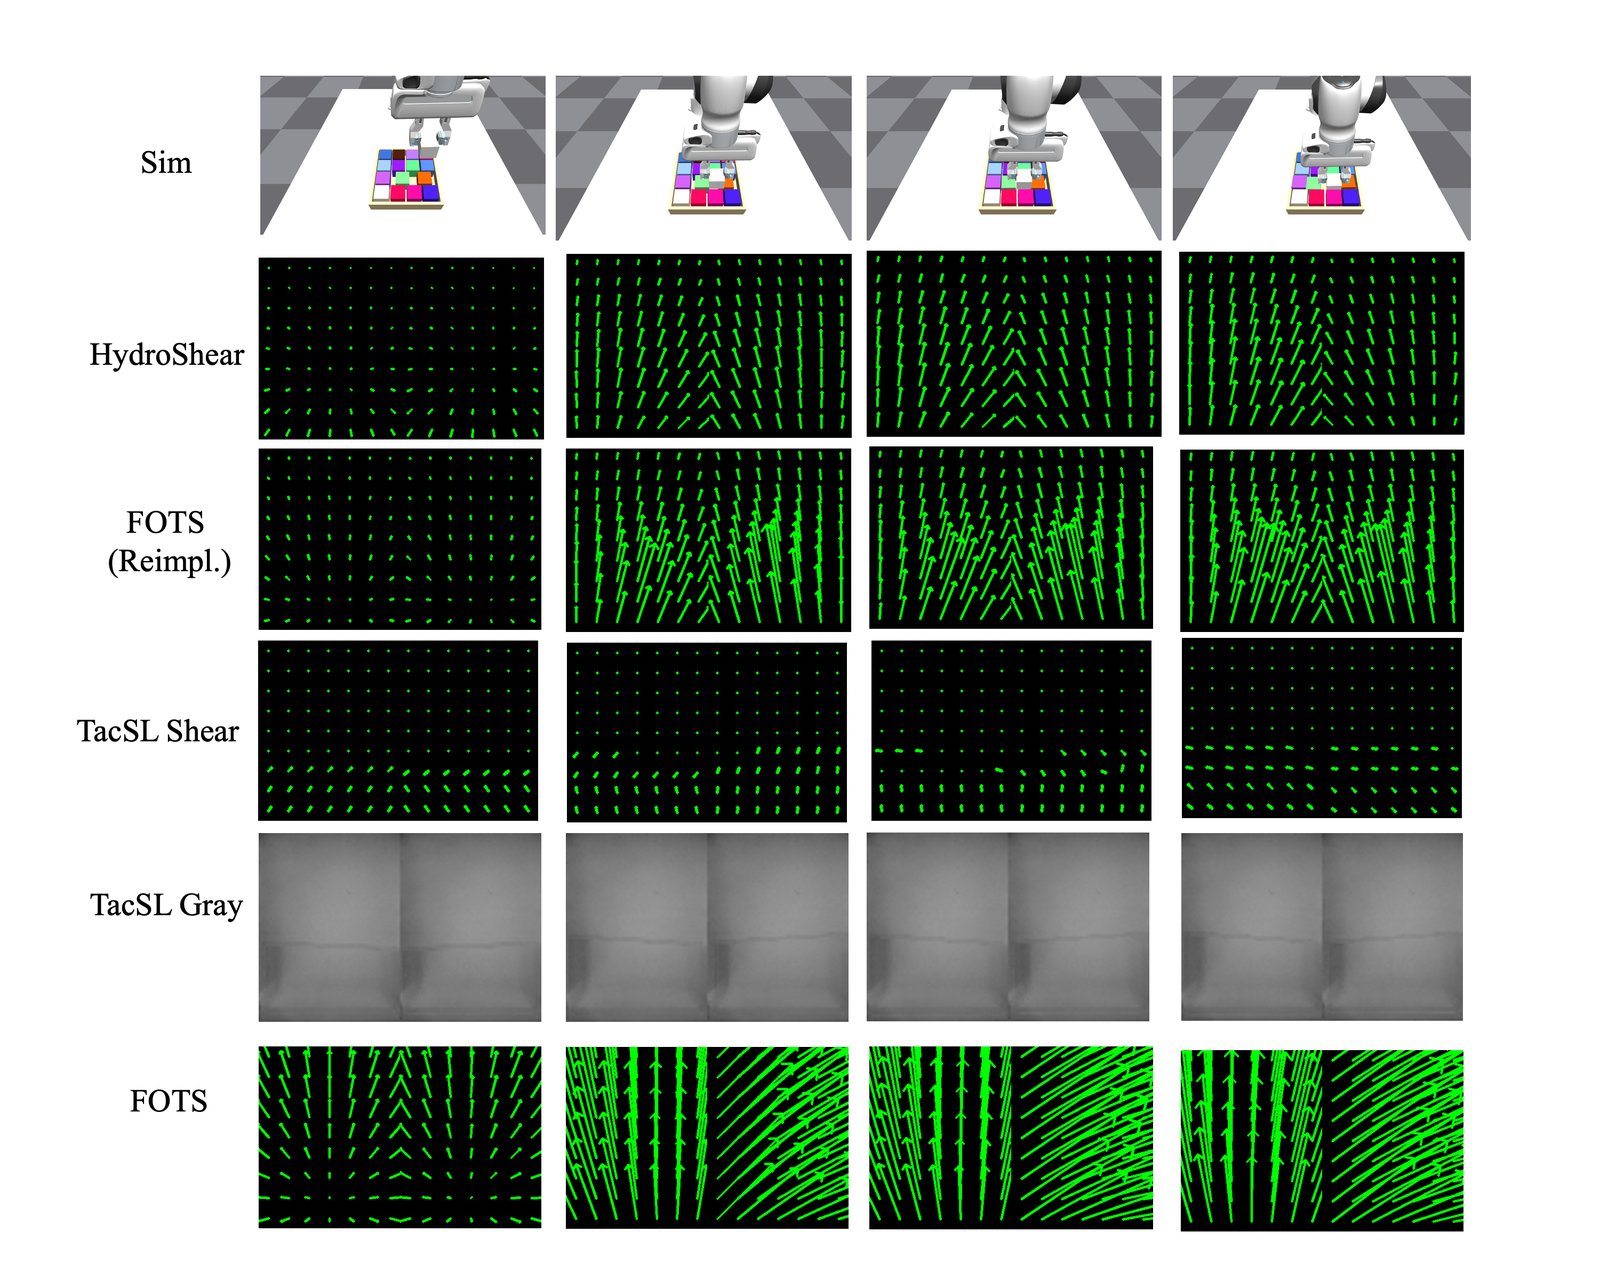
Fig. 15. Bin Packing의 같은 rollout에 대한 시뮬레이터별 촉각 keyframe.
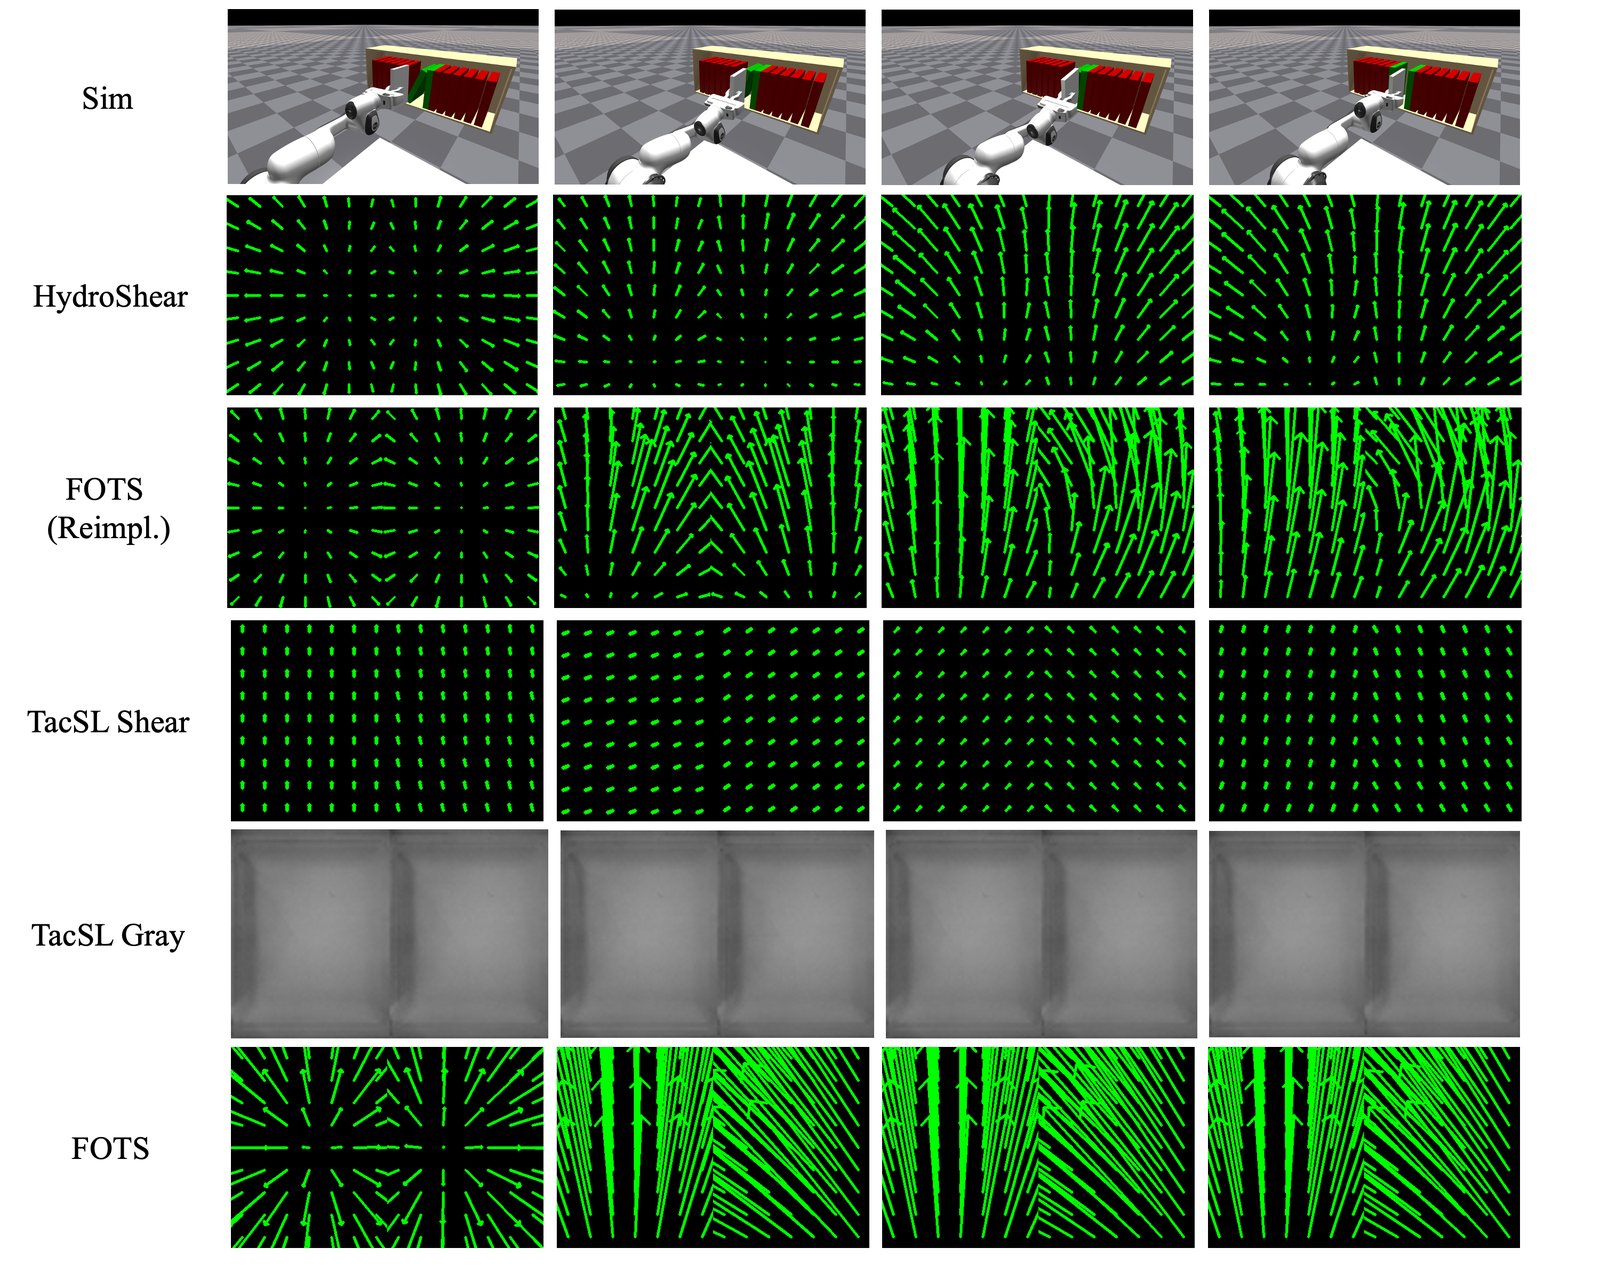
Fig. 16. Book Shelving의 같은 rollout에 대한 시뮬레이터별 촉각 keyframe. TacSL Gray 이미지는 책이 elastomer 전체를 덮어 특징이 거의 없다.
성공까지 걸린 시간 (부록 Table IX)
| 정책 | Peg Insertion | Bin Packing | Book Shelving | Drawer Pulling |
|---|---|---|---|---|
| TacSL Gray | 76.9 / 74.0 | 96.9 / 89.5 | 178.2 / 176.5 | 63.7 / 63.0 |
| TacSL Shear | 87.1 / 81.0 | 97.7 / 91.0 | 99.4 / 93.0 | 155.6 / 125.0 |
| FOTS | 197.0 / 197.0 | 237.6 / 213.0 | 158.2 / 163.0 | 96.8 / 90.0 |
| FOTS (Reimpl.) | 74.9 / 73.5 | 169.2 / 148.5 | 126.7 / 114.0 | 75.7 / 72.0 |
| HydroShear | 85.2 / 82.0 | 108.8 / 86.0 | 180.2 / 182.5 | 120.6 / 116.5 |
HydroShear는 어느 과제에서도 가장 빠르지 않고, Book Shelving에서는 성공한 정책 중 가장 느리다(180.2). 성공한 episode만 평균한 값이라 해석에 주의가 필요하다. 원 FOTS Peg의 197.0/197.0은 성공 1회의 값이고, TacSL Gray Drawer 63.7은 성공 3회의 값이다. 더 어려운 초기 조건까지 성공하는 정책일수록 평균 시간이 늘어나는 선택 효과가 있으므로, 이 표는 “HydroShear 정책이 느리다”보다 “성공률 우위가 속도 우위로 이어지지는 않는다” 정도로 읽는 것이 맞다. timestep의 실제 시간 길이(제어 주기)는 논문에 없다.
Student 학습 곡선 (부록 Fig. 9~12)
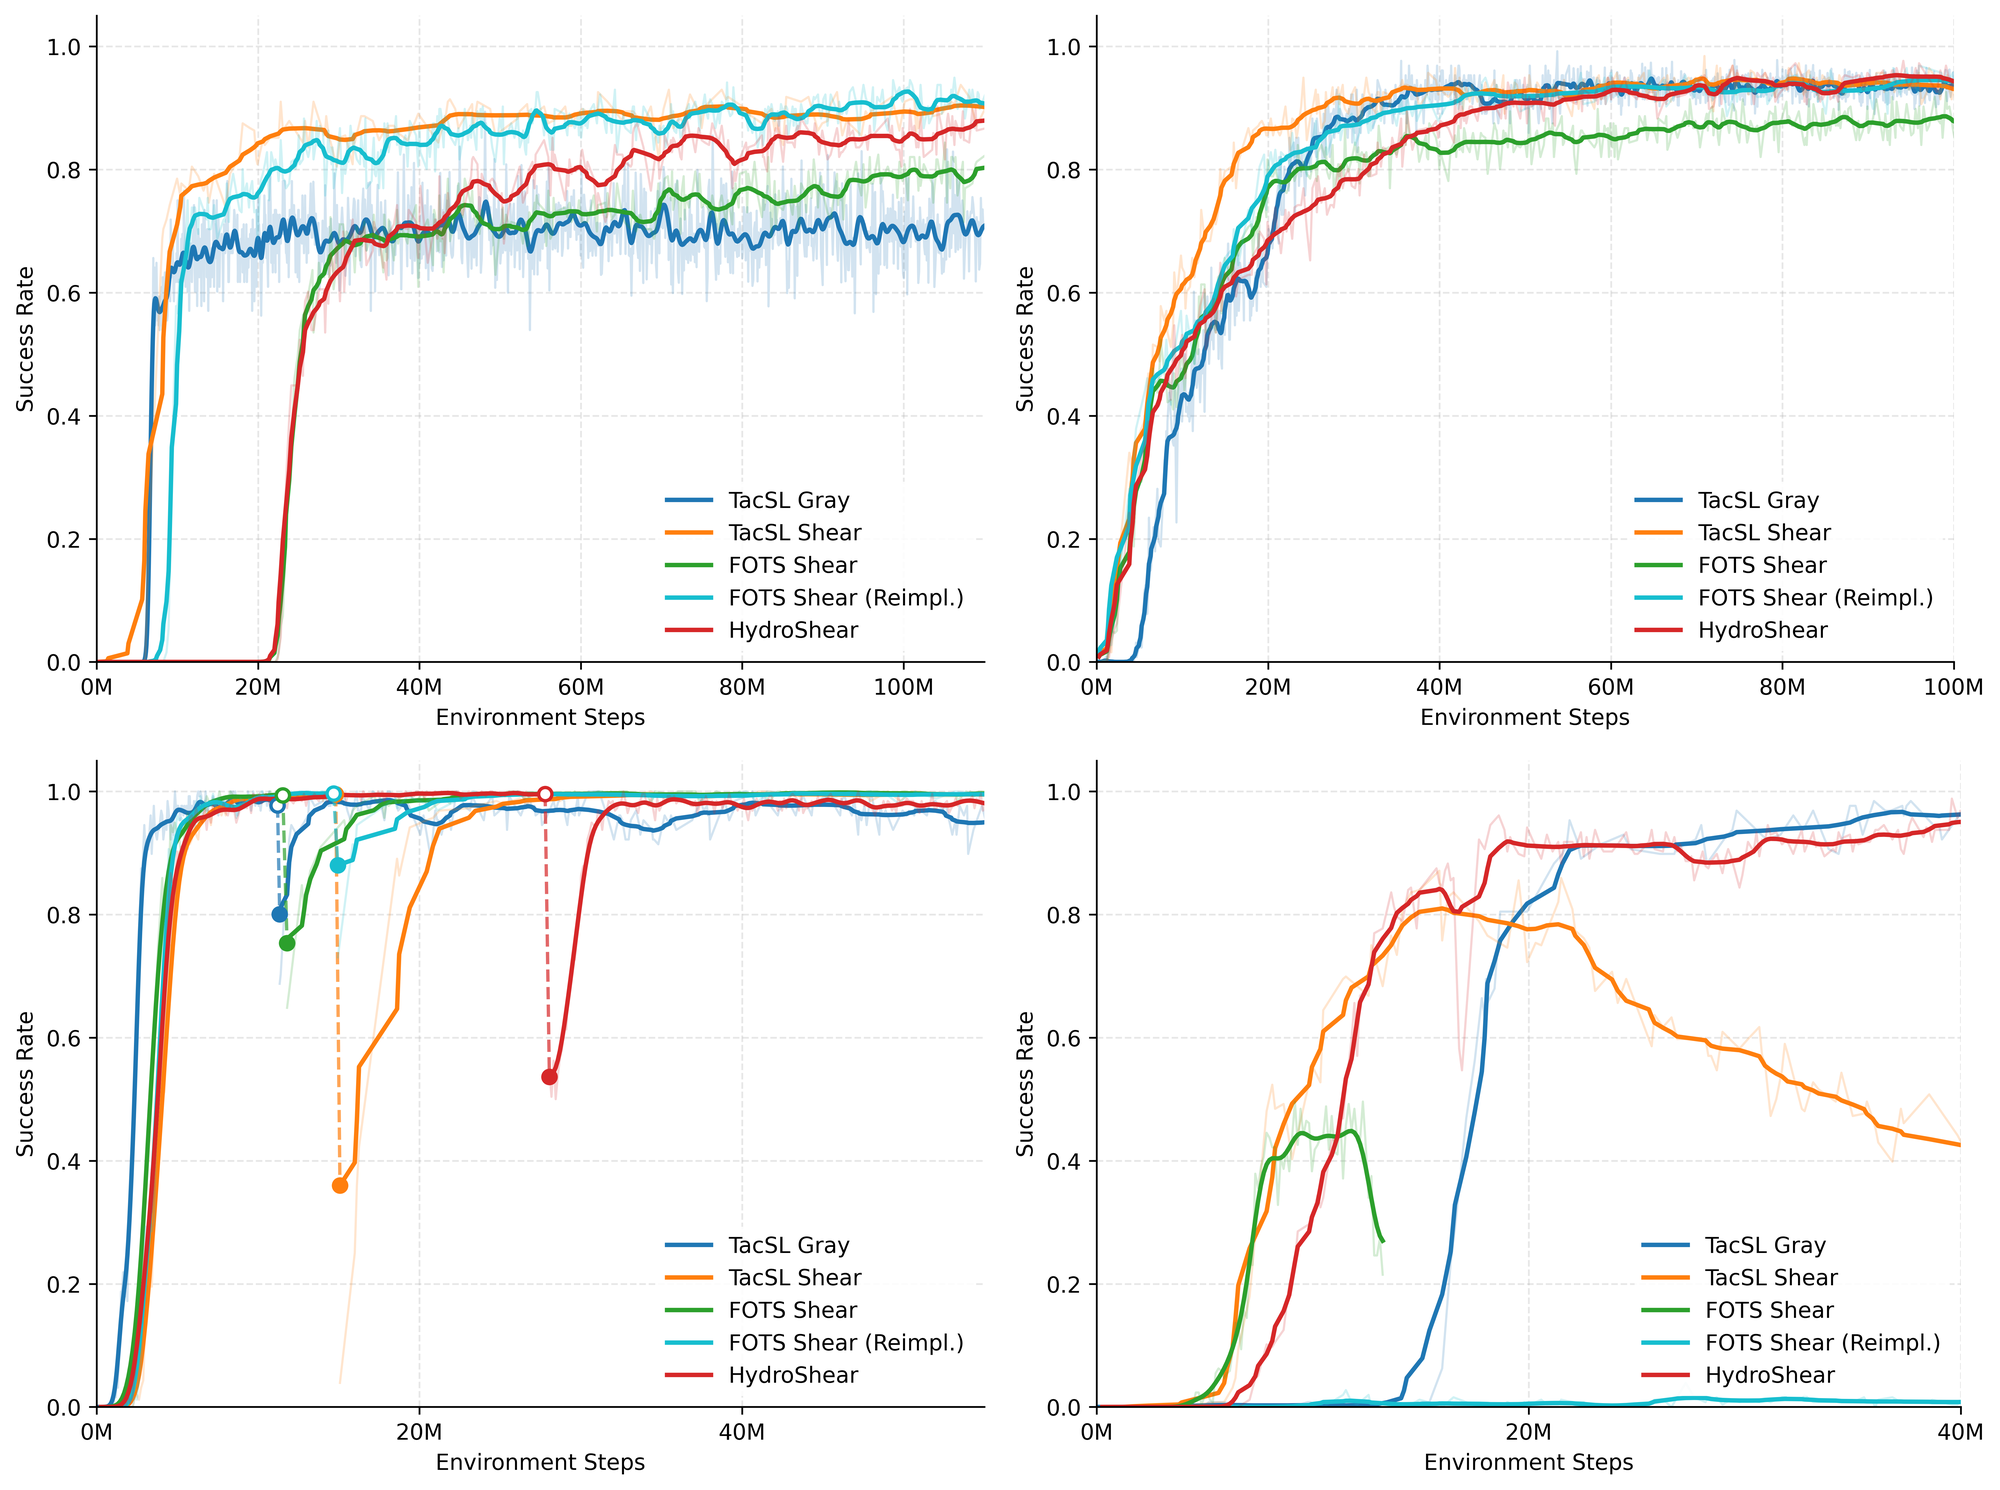
Fig. 9~12를 2×2로 합성. 왼쪽 위 Peg Insertion(Fig. 9), 오른쪽 위 Bin Packing(Fig. 10), 왼쪽 아래 Book Shelving(Fig. 11), 오른쪽 아래 Drawer Pulling(Fig. 12). 시뮬레이션 안의 student 성공률이다.
부록은 이 곡선들이 방법 간에 “on par”라고 요약하지만, 과제별로 보면 그렇지 않은 곳이 있고 그 차이가 Table II의 해석을 바꾼다.
- Drawer Pulling의 FOTS (Reimpl.)은 시뮬레이션에서 학습 자체가 안 됐다. 성공률이 40M step 내내 0.01 근처다(그림에서 읽은 값). 실제 3/30은 sim-to-real gap이 아니라 학습 실패의 결과다. 본문은 이 3/30을 “단일 기준 patch 가정이 접촉 전환·slip·외란에서 깨진다”는 sim-to-real 실패로 설명하는데, 학습 곡선이 보여 주는 것은 그 가정이 시뮬레이션 안에서부터 학습을 막았다는 것이다.
- 같은 과제의 원 FOTS 곡선은 약 13M step, 성공률 약 0.27에서 끊긴다. TacSL Shear는 약 0.8까지 올랐다가 40M에서 약 0.43으로 내려간다. 그런데 실제 성공은 각각 15/30(50%), 24/30(80%)로 시뮬레이션 종점보다 높다. 어느 checkpoint를 배포했는지 논문에 없고, 실제 Drawer 평가가 시뮬레이션 randomization보다 쉬웠을 가능성도 배제되지 않는다.
- TacSL Gray는 반대다. Drawer 시뮬레이션에서 약 0.96으로 HydroShear와 같은 수준인데 실제는 3/30이다. 이것은 진짜 sim-to-real gap이다. Bin Packing의 TacSL Shear도 시뮬레이션 약 0.93 → 실제 4/30으로 같은 부류다.
- Peg Insertion에서는 HydroShear(약 0.88)가 TacSL Shear·FOTS (Reimpl.)(약 0.90)와 비슷하고, TacSL Gray는 약 0.70이다.
- Book Shelving 곡선에는 teacher 곡선(Fig. 8)과 같은 빈 원→채운 원 표시의 급락이 방법마다 다른 시점에 있다. student는 이미 fine-tuning된 teacher critic 하나로 학습한다고 했으므로 이 급락이 무엇인지 본문에 설명이 없다.
정리하면, “student들이 시뮬레이션에서는 비슷하지만 실제에서 갈린다”는 서사는 Bin Packing의 TacSL Shear, Book·Drawer의 TacSL Gray에는 맞고, Drawer Pulling의 FOTS 두 정책에는 맞지 않는다.
Contact penalty ablation
저자들은 contact penalty로 fine-tuning한 teacher가 student의 실제 행동을 크게 개선한다고 보고한다. penalty 없이 학습한 Peg Insertion 정책은 socket과 지나치게 세게 부딪히고 같은 반응을 반복해 GelSight Mini의 elastomer를 손상시켰고, penalty 커리큘럼을 쓰면 통제된 접촉과 emergent한 목표 탐색 행동이 나왔다는 것이다. 이 ablation은 정성 서술뿐이고 성공률이나 접촉력 수치는 없다.
실험 3: 계산 속도 (부록, Table XI)
Peg Insertion teacher rollout에서 shear field를 계산하는 데 걸린 시간을 환경 수별로 쟀다.
| 방법 | 256 env 평균 (std) | 512 env | 1024 env |
|---|---|---|---|
| FOTS | 122.829 (3.445) | 230.884 (6.360) | 446.656 (4.028) |
| FOTS (Reimpl.) | 11.145 (1.826) | 11.827 (1.621) | 12.040 (1.593) |
| HydroShear | 33.805 (1.505) | 57.042 (1.787) | 103.736 (1.569) |
HydroShear는 원 FOTS보다 3.6~4.3배 빠르지만, 저자들이 병렬화한 FOTS보다는 256 env에서 3.0배, 1024 env에서 8.6배 느리다(필자 계산). FOTS (Reimpl.)은 환경 수가 4배가 돼도 약 1 ms만 늘어나는 반면 HydroShear는 거의 선형으로 늘어난다. 저자들은 이 증가가 batched SDF 계산에서 온다고 보고, 명목 복잡도를 FOTS의 O(N) 대비 O(N\times|K_t|)로 적는다. 초록의 “computationally efficient”는 원 FOTS나 FEM과 비교할 때의 표현이고, 같은 조건의 병렬 구현끼리 비교하면 HydroShear가 더 비싸다. 1024 env에서 스텝마다 약 0.1 s가 추가되는 셈인데, 이것이 PPO 학습 전체 wall-clock에서 어느 정도 비중인지는 보고되지 않는다.
헤드라인 수치 검산
초록과 서론의 수치를 Table II로 되계산했다.
| 문장 | 출처 | Table II로 계산한 값 | 판정 |
|---|---|---|---|
| “93% average success rate” | 초록 | 112/120 = 93.3% | 일치 |
| “tactile images (34%)” | 초록 | TacSL Gray 41/120 = 34.2% | 일치. 단 원 FOTS shear 정책도 41/120 = 34.2% |
| “alternative shear simulation methods (58%–61%)” | 초록 | TacSL Shear 58.3%, FOTS (Reimpl.) 60.8% | 범위에서 원 FOTS(34.2%)가 빠져 있다 |
| “32% increase compared to the best performing baseline” | §I | 93.3 − 60.8 = 32.5 %p | percentage point다. 상대 증가율로는 53.4% |
초록의 “이미지 34% vs shear 시뮬레이터 58~61%” 구도는 “이미지 정책 < shear 정책”으로 읽히지만, 원 FOTS shear 정책은 이미지 정책과 정확히 같은 41/120이다. shear라는 관측 형식이 아니라 shear를 어떻게 시뮬레이션하느냐가 결정적이라는 것이 이 논문의 주장이므로, 오히려 원 FOTS를 범위에 넣는 편이 논지를 더 잘 받친다.
“32%” 격차의 구성도 볼 필요가 있다. 베이스라인 합계 1위인 FOTS (Reimpl.)의 73/120에는 시뮬레이션에서 학습이 안 된 Drawer 3/30이 들어 있다. 몇 가지 다른 기준으로 다시 계산하면 다음과 같다(모두 필자 계산).
| 비교 기준 | HydroShear | 베이스라인 | 차이 |
|---|---|---|---|
| 합계 1위 베이스라인 FOTS (Reimpl.), 4과제 | 112/120 (93.3%) | 73/120 (60.8%) | 32.5 %p |
| 같은 비교에서 Drawer 제외, 3과제 | 82/90 (91.1%) | 70/90 (77.8%) | 13.3 %p |
| 과제마다 그 과제의 최고 베이스라인을 고른 합성 오라클(20+24+26+24) | 112/120 (93.3%) | 94/120 (78.3%) | 15.0 %p |
과제마다 가장 잘한 베이스라인과 일대일로 비교하면, 30회 표본에서 차이가 통계적으로 뚜렷한 것은 Drawer Pulling 하나다.
| 과제 | HydroShear | 그 과제의 최고 베이스라인 | Fisher exact 양측 p |
|---|---|---|---|
| Peg Insertion | 25/30 (95% CI 66~93%) | FOTS (Reimpl.) 20/30 (49~81%) | 0.23 |
| Bin Packing | 29/30 (83~99%) | FOTS (Reimpl.) 24/30 (63~91%) | 0.10 |
| Book Shelving | 28/30 (79~98%) | FOTS (Reimpl.) 26/30 (70~95%) | 0.67 |
| Drawer Pulling | 30/30 (89~100%) | TacSL Shear 24/30 (63~91%) | 0.024 |
HydroShear가 네 과제 모두에서 최고이고 어느 과제에서도 무너지지 않는다는 것이 이 실험의 가장 단단한 결과다. 베이스라인은 모두 적어도 한 과제에서 30회 중 6회 이하로 무너진다. 반면 “과제 X에서 HydroShear가 최선의 대안보다 낫다”는 과제별 주장은 Drawer 외에는 이 표본 크기로 확정되지 않는다. 시드 수나 반복 학습에 대한 언급도 없어, 각 칸이 정책 하나를 30회 돌린 결과로 보인다.
저자가 밝힌 한계 (§V)
- 물리 엔진이 침투를 허용하는 접촉을 지원해야 한다. 이 논문은 Isaac Gym TacSL의 Kelvin-Voigt compliant contact 구현에 의존한다. hydroelastic 접촉을 기본 지원하는 엔진으로 확장하는 것이 향후 과제다.
- SDF 해상도를 높이면 정확도가 오르지만 추적할 점이 늘어 느려진다. SDF는 rigid body에 특히 적합하고, 변형체는 다른 표현과 추적·힘 계산 알고리즘이 필요하다.
- elastomer가 평평하다고 가정한다. dexterous hand 손끝의 곡면 elastomer로의 확장은 향후 과제다.
- 변형 단서에 의존하는 vision-based 촉각 센서에 효과적이며, 다른 촉각 센서로의 확장은 평가 범위 밖이다.
공개 코드와 대조 (정적 확인)
공식 코드(MIT)를 읽어 논문과 맞춰 본 결과다. 학습이나 시뮬레이션은 돌리지 않았다.
- 핵심은 두 메서드다. 경로 의존 힘 추적(Coulomb clipping과 접촉 이탈 reset 포함)과 marker shear 계산이 각각 한 함수에 들어 있고, dilation은 별도 구간이다. 센서 클래스는 선행 연구(FOTS)의 이름을 그대로 쓴다.
- Eq. 6의 부호와 0/0. 식을 문자 그대로 계산하면 두 시점 모두 elastomer 안일 때 \alpha=-1이 나온다. 코드는 \alpha와 변위 방향을 함께 뒤집어 결과 \mathbf{d}는 같다. 다만 SDF 값이 변하지 않는 순수 접선 미끄럼(평평한 elastomer에서 shear가 생기는 바로 그 경우)은 Eq. 6이 0/0이 되는데, 코드는 “안이면 1, 밖이면 0”으로 메운다. 논문에는 이 규칙이 없다.
- 단일 tracker 단순화(E=K=A=1). 추적되는 값은 사실상 미터 단위 변위다.
- 보정 값은 설정 파일에만 있다. 논문이 싣지 않은 \mu, \lambda_d, \lambda_s, K가 sensor yaml에 있고(아래 비판 4번), Drawer 과제는 \mu와 \lambda_s를 따로 덮어쓴다. 보정 코드와 실측 데이터는 공개돼 있지 않다.
- AACD는 별도 distillation loss가 아니다. student가 teacher의 critic(가중치, optimizer, 학습률, 정규화 통계)만 불러오는 PPO다.
- 논문 표와 설정이 다른 곳. peg의 stage 2 \lambda_{\text{contact}}와 \alpha_{\text{centered}}, student의 학습률·minibatch, 행동 차원(gain을 정책이 출력하지 않고 무작위화), 촉각 관측 채널 수가 논문 Table과 다르다. README의 일부 명령은 그대로는 설정 조합에 실패한다.
- 공개 범위. 4개 과제 환경, teacher 학습, student, 베이스라인(TacSL, FOTS)은 있다. 실로봇 배포, Table I·XI 평가 스크립트, 보정 절차는 없다. 체크포인트는 peg insertion의 teacher와 student뿐이다.
비판적으로 보면
강점
- shear를 이력의 함수로 정의한 것 자체가 기여다. stick, slip, hysteresis, 리셋이 “변위 누적 + Coulomb clipping + Heaviside” 세 줄에서 함께 나오고, 별도의 상태 기계나 판정 규칙이 없다. 표면점 단위라 SE(3) 회전과 rolling도 따로 모델링하지 않고 자연스럽게 들어온다. 파라미터가 4개뿐이라 보정이 가볍다.
- 베이스라인을 성실하게 강화했다. 원 FOTS를 GPU 병렬로 다시 구현했을 뿐 아니라 기준점 문제를 고친 개량판까지 만들어 비교했다. 개량판이 원판보다 32회 더 성공(41 → 73)했다는 것은 그만큼 강한 베이스라인이라는 뜻이고, 그것을 넘었다는 점에서 결과의 무게가 커진다.
- 비교의 통제가 깔끔하다. 과제마다 teacher critic을 하나로 고정하고 네트워크·관측을 맞춰 “촉각 시뮬레이터만 바꾼” 비교가 됐다.
- 과제 설계가 각 실패 모드를 겨냥한다. 손 안 자세(Peg), 다중 접촉(Bin), 전면 접촉(Book), slip(Drawer)이 각각 다른 베이스라인의 약점을 드러내고, Table II의 패턴이 그 설계 의도와 거의 그대로 맞아떨어진다.
- 자기 방법에 불리한 결과를 숨기지 않았다. 병렬 FOTS보다 느리다는 속도표, 성공까지 시간이 가장 빠르지 않다는 Table IX, 시뮬레이션 학습 곡선이 비슷하다는 서술을 모두 부록에 실었다.
- 코드가 MIT 라이선스로 공개돼 있다(위 “공개 코드와 대조” 절).
약점·한계
- Table II의 격차는 과제별로 보면 표본 크기 안에 있다. 과제당 30회, 정책 1개(시드 언급 없음)로는 Peg·Bin·Book에서 HydroShear와 최고 베이스라인의 차이가 유의하지 않다(p = 0.23, 0.10, 0.67). 헤드라인 32.5 %p 중 절반 이상은 Drawer 한 과제에서 나오고, 그 과제의 비교 상대 FOTS (Reimpl.)은 시뮬레이션에서 학습하지 못한 정책이다. 과제당 여러 시드와 더 많은 trial이 있었다면 주장이 훨씬 단단해졌을 것이다.
- “sim-to-real gap”과 “시뮬레이션 학습 실패”가 구분되지 않는다. 부록 Fig. 12는 Drawer의 FOTS (Reimpl.)이 시뮬레이션에서 거의 0이라는 것을 보여 주는데, 본문은 그 실제 3/30을 sim-to-real 실패로 설명한다. 배포 checkpoint 선택 기준도 없어서, 시뮬레이션 종점보다 실제 성공률이 높은 정책(원 FOTS, TacSL Shear의 Drawer)을 해석할 근거가 없다. 표에 시뮬레이션 성공률 열을 함께 두었다면 gap을 직접 읽을 수 있었다.
- shear 충실도 검증이 sphere 하나뿐이다. Table I의 70샘플(보정 30 + 검증 40)은 모두 35 mm sphere다. 정책 과제의 peg, cube, 책, 손잡이는 평면 모서리와 넓은 면 접촉이 핵심인데, 그 기하에서 shear 정확도를 잰 실측은 없다. Fig. 6의 cow·torus는 실측 열이 없는 시뮬레이터 간 비교라 “더 정확하다”는 판정을 내릴 수 없다.
- 보정 결과와 보정 절차가 완전히 보고되지 않았다. 보정된 (\lambda_d,\lambda_s,K,\mu) 값이 없고, \lambda_s와 K를 따로 맞추는지 함께 맞추는지가 §III-C·부록과 §IV-A에서 다르게 적혀 있다. 보정 데이터가 각 10샘플로 작은데, 보정값의 분산이나 센서 개체 간 차이도 다루지 않는다.
- 모델 가정이 강하고 그 영향이 측정되지 않았다. E=K(법선·접선 강성 동일), 표면점 면적 균일, 평평한 elastomer, 강성의 선형성이 모두 가정이다. 단일 추적기로 줄이는 E=K 가정은 계산을 반으로 줄이지만, 이 가정을 풀었을 때 정확도가 얼마나 달라지는지는 없다. 저자들이 소개에서 “hydroelastic pressure field 모델의 확장”이라 부르지만 실제 식은 점 단위 선형 스프링 누적이라는 점도 독자가 알고 읽을 필요가 있다.
- 식 표기에 일관성 문제가 있다. \alpha^d 오기, 추적 변위 \hat{\mathbf{f}}와 투영점 \hat{\mathbf{o}}의 부호 규약(위 callout), Drawer 보상의 r_{\text{perturb}} 조건식이 설명과 반대로 읽히는 점, MDP 표의 shear 채널 수(3 vs 2), 강성 K와 접촉 집합 K_t의 기호 중복이 있다. 하나하나는 사소하지만, 방법 절의 식만으로 구현을 재현하려는 독자에게는 걸림돌이다.
- 베이스라인 간 하드웨어·처리 조건이 완전히 같지는 않다. 이미지 정책은 non-dotted gel, shear 정책은 dotted gel로 실제 센서가 다르다. 중력 augmentation은 FOTS 계열과 HydroShear에만 적용됐다고 적혀 있고 TacSL 두 정책에는 언급이 없다. Book Shelving에서 TacSL Gray가 6/30으로 무너진 원인 중 일부가 촉각 시뮬레이터가 아니라 이런 조건 차이일 가능성은 분리되지 않았다.
- “computationally efficient”는 비교 대상에 따라 다르다. 원 FOTS보다는 4배 빠르지만 병렬화한 FOTS보다는 3~9배 느리고, 환경 수에 거의 선형으로 늘어난다. Fig. 13을 보면 surfel을 3~5 mm로 키워도 정확도 손실이 작을 수 있어 속도를 회수할 여지가 있는데, 이 trade-off가 정책 성공률에 미치는 영향은 실험되지 않았다.
- Contact penalty 커리큘럼의 효과는 정성 서술뿐이다. “센서를 찢지 않게 한다”는 실용적으로 중요한 주장인데 수치가 없다. 커리큘럼이 student 성공률에 기여하는 정도와 HydroShear의 기여를 분리할 수 없다.
- 제3자 비교에서는 결과가 다르게 나온 사례가 있다. HydroShear를 기반으로 압축성 항과 clamped 경계조건을 더한 Tactile Genesis의 Fig. 2(상대 RMSE, 우리 리뷰에 옮긴 값)에서 shear 오차는 FOTS 0.210, HydroShear 0.217로 HydroShear가 FOTS보다 근소하게 높고, dilation은 0.514 vs 0.403으로 HydroShear가 낮다. 지표·데이터·구현이 이 논문과 달라 직접 비교할 수는 없지만, translational shear에서 두 방법의 차이가 작다는 Table I의 관찰과는 방향이 맞는다. HydroShear의 우위는 twist·roll·접촉 전환에 집중돼 있다고 보는 편이 안전하다.
관련 연구와의 자리 매김
HydroShear는 촉각 시뮬레이션의 “빠른 근사” 계열에서 shear의 동역학을 다룬 작업으로 자리 잡는다. 같은 계열의 TACTO와 TacSL은 이미지·접촉력에, FOTS와 이를 marker 시뮬레이션에 쓴 TacEx는 marker 변위의 운동학에 집중했다. HydroShear는 FOTS의 dilation 식과 Gaussian shadowing을 그대로 물려받고, 기준점 하나를 표면점 수천 개의 이력으로 바꿨다. FEM 계열(TaCauchy, DiffTactile)이 연속체 역학으로 얻는 경로 의존성을, 표면점 단위의 1차 근사로 RL 규모에서 쓸 수 있게 만든 셈이다.
shear를 sim-to-real의 핵심으로 본 다른 시도로는 TactileLab이 있고, hydroelastic 접촉 자체를 GPU에서 SDF로 계산하는 정식화는 GPU-Accelerated Hydroelastic Contact에서 볼 수 있다. HydroShear가 한계로 든 “침투를 허용하는 엔진 의존”은 이런 hydroelastic 엔진이 성숙하면 풀릴 수 있는 문제다.
HydroShear 이후의 흐름도 이미 있다. Tactile Genesis의 ElastomerTaxel은 HydroShear를 기반으로 압축성과 경계조건을 추가했고, 여러 촉각 추상 중 하나로 통합했다. RL 쪽에서는 TacSL의 AACD를 그대로 쓰는데, privileged teacher에서 촉각 student로 옮기는 방법론 자체는 PTLD나 Which Taxels처럼 DAgger·latent distillation을 쓰는 작업들과 비교해 볼 만하다. 이 논문은 student 학습 방식은 고정하고 촉각 시뮬레이터만 바꿨으므로, distillation 방식과 시뮬레이터 충실도의 상호작용은 열린 질문으로 남는다.
요약
HydroShear는 tactile shear를 “현재 침투”가 아니라 “접촉 후 경로”의 함수로 정의하고, 이를 indenter 표면점마다 변위를 누적하고 Coulomb cone으로 자르는 재귀식으로 구현했다. 파라미터 4개를 단계별로 보정하면 sphere 실측에서 twist·roll을 포함한 모든 유형의 shear를 FOTS·TacSL보다 정확하게 재현하고(평균 CS 0.951 vs 0.788 vs 0.186), 이 shear로 학습한 정책은 Franka Panda의 4개 과제에서 112/120으로 성공했다.
가장 단단한 결과는 “HydroShear만이 네 과제 모두에서 무너지지 않는다”는 것이다. 다른 모든 베이스라인은 적어도 한 과제에서 30회 중 6회 이하로 떨어진다. 반면 과제별 우위는 대부분 30회 표본의 신뢰구간 안에 있고, 헤드라인 격차의 상당 부분은 시뮬레이션에서 학습되지 않은 베이스라인과의 Drawer 비교에서 나온다. 보정값 미보고, sphere 외 기하의 실측 검증 부재, 식 표기의 부호 흔들림도 재현하려는 독자가 알아둘 지점이다. 그래도 “정규화나 이미지로 우회하지 말고 shear를 물리적으로 맞춰라”는 메시지를 강한 베이스라인과 다양한 실패 모드의 과제로 보여 준 작업이고, 곡면 elastomer와 변형체로의 확장, 그리고 더 큰 표본의 재검증이 다음 단계다.
이 글에 대해
- 읽은 범위: arXiv v2(2603.00446v2)의 LaTeX 소스와 PDF. 본문과 부록의 모든 표(Table I~XI)를 확인했고, 결과·하이퍼파라미터 표는 원 표의 숫자를 그대로 마크다운으로 옮겼다(Table III~VI의 MDP 구성은 본문 서술로 요약했다). 그림은 Fig. 1~18 전부를 실었고 Fig. 9~12는 한 장으로 합성했다. 영상은 프로젝트 페이지의 것이다.
- 코드: 공식 코드가 MIT 라이선스로 공개돼 있다. 본문은 논문을 근거로 썼고, “공개 코드와 대조” 절만 코드를 정적으로 읽어 확인한 내용이다(실행은 하지 않았다).
- 표기: “필자 계산”은 논문 수치로 직접 계산한 값(평균, 비율, Wilson 95% 신뢰구간, Fisher exact p)이다. “그림에서 읽은 값”은 학습 곡선과 Fig. 13에서 눈으로 읽은 근사값이다. “필자 해석”은 논문이 명시하지 않은 해석이다(부호 규약 메모, Fig. 13의 surfel 크기 여지, 학습 곡선과 Table II를 엮은 해석). 인용 문헌은 번호 대신 이름으로 적었다.
- 관련 자료: Amazon Science 블로그에 이 논문을 소개하는 글이 있다. 이 글의 수치와 실험 조건은 모두 논문 원문을 기준으로 했다.